JP2019031982A - 車両用手動変速機 - Google Patents
車両用手動変速機 Download PDFInfo
- Publication number
- JP2019031982A JP2019031982A JP2015250780A JP2015250780A JP2019031982A JP 2019031982 A JP2019031982 A JP 2019031982A JP 2015250780 A JP2015250780 A JP 2015250780A JP 2015250780 A JP2015250780 A JP 2015250780A JP 2019031982 A JP2019031982 A JP 2019031982A
- Authority
- JP
- Japan
- Prior art keywords
- gear
- gears
- shaft
- intermediate shaft
- speed
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
- 230000005540 biological transmission Effects 0.000 title claims description 36
- 230000007246 mechanism Effects 0.000 claims description 29
- 101150023475 Gfi1 gene Proteins 0.000 description 12
- 238000010586 diagram Methods 0.000 description 7
- 238000004904 shortening Methods 0.000 description 3
- 230000000694 effects Effects 0.000 description 2
- 230000004048 modification Effects 0.000 description 1
- 238000012986 modification Methods 0.000 description 1
- 230000007935 neutral effect Effects 0.000 description 1
Images


Classifications
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16H—GEARING
- F16H3/00—Toothed gearings for conveying rotary motion with variable gear ratio or for reversing rotary motion
- F16H3/02—Toothed gearings for conveying rotary motion with variable gear ratio or for reversing rotary motion without gears having orbital motion
- F16H3/08—Toothed gearings for conveying rotary motion with variable gear ratio or for reversing rotary motion without gears having orbital motion exclusively or essentially with continuously meshing gears, that can be disengaged from their shafts
- F16H3/087—Toothed gearings for conveying rotary motion with variable gear ratio or for reversing rotary motion without gears having orbital motion exclusively or essentially with continuously meshing gears, that can be disengaged from their shafts characterised by the disposition of the gears
- F16H3/093—Toothed gearings for conveying rotary motion with variable gear ratio or for reversing rotary motion without gears having orbital motion exclusively or essentially with continuously meshing gears, that can be disengaged from their shafts characterised by the disposition of the gears with two or more countershafts
Landscapes
- Engineering & Computer Science (AREA)
- General Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Structure Of Transmissions (AREA)
Abstract
【課題】入力軸、出力軸、及び、複数の中間軸を備えたタイプのM/Tであって、M/Tの全長を短くすることができるものを提供すること。
【解決手段】このM/Tでは、前進用の複数の被動ギヤ(Go1〜Go6)が、3本の中間軸(A1〜A3)に振り分けられて配置される。入力軸(Ai)に第1中継ギヤ(遊転ギヤ)(Gc1)が設けられる。第1中間軸(A1)に後進用の被動ギヤ(遊転ギヤ)(Gr2)が設けられる。第2中間軸(A2)に第1中継ギヤ(Gc1)と常時歯合する第2中継ギヤ(固定ギヤ)(Gc2)が設けられる。第3中間軸(A3)に第1中継ギヤ(Gc1)と常時歯合する第3中継ギヤ(固定ギヤ)(Gc3)が設けられる。第3中間軸(A3)に設けられた一つの変速段の被動ギヤ(遊転ギヤ)(Go1)に後進用の被動ギヤ(Gr2)と常時歯合する後進用の駆動ギヤ(Gr1)が一体固定される。
【選択図】図1
Description
本発明は、車両用手動変速機に関する。
従来より、複数の変速段を備えた車両用手動変速機(以下、「M/T」と呼ぶ)として、特許文献1に記載されたものが知られている。このタイプのM/Tでは、エンジンの出力軸との間で動力伝達系統が形成される入力軸と、駆動輪との間で動力伝達系統が形成される出力軸と、2本の中間軸(第1中間軸及び第2中間軸)と、アイドル軸と、が互いに平行にハウジングに回転可能に支持されている。
図9は、上述したタイプのM/Tのうち、前進用に6つの変速段(1速〜6速)、後進用に1つの変速段を備えたもの(6速M/T)の一例である。図9に示す6速M/Tでは、入力軸A1には、エンジンE/Gに近い側から順に、1速用の駆動ギヤG1i、2速用の駆動ギヤG2i、「4速用及び5速用の駆動ギヤを兼用する第1兼用駆動ギヤG45i」、3速用の駆動ギヤG3i、及び、6速用の駆動ギヤG6iが相対回転不能に配置されている。第1中間軸A2には、E/Gに近い側から順に、第1最終駆動ギヤGfi1が相対回転不能に、「G1i、G2i、G45i、G3iとそれぞれ常時歯合する1速用、2速用、4速用、3速用の被動ギヤG1o、G2o、G4o、G3o」が相対回転可能に配置されている。第2中間軸A3には、E/Gに近い側から順に、第2最終駆動ギヤGfi2が相対回転不能に、後進用の被動ギヤGRo2が相対回転可能に、「G45i、G6iとそれぞれ常時歯合する5速用、6速用の被動ギヤG5o、G6o」が相対回転可能に配置されている。出力軸A4には、「Gfi1及びGfi2と常時歯合する最終被動ギヤGfo」が相対回転不能に配置されている。アイドル軸A5には、E/Gに近い側から順に、「G1iと常時歯合する後進用の第1駆動ギヤGRi」、及び、「GRo2と常時歯合するとともに、GRiと一体回転する第2駆動ギヤGRo1」が相対回転可能に配置されている。
図9に示す6速M/Tでは、「A2に相対回転不能且つ軸方向に移動可能に配置されたスリーブS1」をG1o(G2o)と係合させることによって、1速(2速)用の動力伝達系統(A1→G1i(G2i)→G1o(G2o)→S1→A2→Gfi1→Gfo→A4)が実現される。「A2に相対回転不能且つ軸方向に移動可能に配置されたスリーブS2」をG3o(G4o)と係合させることによって、3速(4速)用の動力伝達系統(A1→G3i(G45i)→G3o(G4o)→S2→A2→Gfi1→Gfo→A4)が実現される。「A3に相対回転不能且つ軸方向に移動可能に配置されたスリーブS3」をG5o(G6o)と係合させることによって、5速(6速)用の動力伝達系統(A1→G45i(G6i)→G5o(G6o)→S3→A3→Gfi2→Gfo→A4)が実現される。「A3に相対回転不能且つ軸方向に移動可能に配置されたスリーブS4」をGRo2と係合させることによって、後進用の動力伝達系統(A1→G1i→GRi→GRo1→GRo2→S4→A3→Gfi2→Gfo→A4)が実現される。
一般に、エンジンが車両の前側に配置された前輪駆動車両(所謂、FF車両)では、通常、エンジン(の出力軸)が車両に対して横向きに配置される。M/Tの入力軸は、クラッチを介してエンジンの出力軸と同軸的に接続される。このため、M/Tは、M/Tの軸が車両に対して横向きになるようにクラッチを介してエンジンの横に配置される。即ち、エンジン・クラッチ・M/Tのアッセンブリは、車両のエンジンルーム内において比較的狭い左右のサイドフレーム間に横向きに配置される。従って、M/Tの軸方向の全長を短縮する要求度合いが非常に高い。
更には、近年、車両のコンパクト化、及び、車両の衝突安全性の向上等を目的としてサイドフレームの大型化の傾向がある。また、動力源としてエンジンと電動モータとを備えた所謂ハイブリッド車両も増加している。これらの結果、M/Tの搭載スペースは更に狭くなってきている。即ち、M/Tの軸方向の全長の短縮化の要求がますます高まってきている。以下、説明の便宜上、1つのスリーブに係合可能な一対のギヤを、「ギヤセット」と呼ぶことにする。
図9に示す6速M/Tでは、前進用の6つの被動ギヤが、2本の中間軸に振り分けられて配置されている。この結果、特に、第1中間軸A2には2つの「ギヤセット」(即ち、4枚の被動ギヤ)が配置されている。このように1つの中間軸に配置されるギヤの枚数が大きいことが、このM/Tの軸方向の全長を長くする大きな要因の一つになっていた。更なる全長の短縮化が達成されたM/Tの到来が望まれていたところである。
以上、本発明の目的は、上述したように入力軸、出力軸、及び、複数の中間軸を備えたタイプのM/TにおいてM/Tの全長を短くすることができるものを提供することにある。
本発明に係るM/Tは、上述したM/Tに対して、以下の点が異なる。
1.前進用の複数の被動ギヤが、3本の中間軸に振り分けられて配置されている。
2.入力軸(Ai)に、遊転ギヤである第1中継ギヤ(Gc1)が設けられる。
3.第1中間軸(A1)に、遊転ギヤである後進用の被動ギヤ(Gr2)が設けられる。
4.第2中間軸(A2)に、第1中継ギヤ(Gc1)と常時歯合する固定ギヤである第2中継ギヤ(Gc2)が設けられる。
5.第3中間軸(A3)に設けられた遊転ギヤである一つの変速段の被動ギヤ(Go1)に、後進用の被動ギヤ(Gr2)と常時歯合する後進用の駆動ギヤ(Gr1)が一定固定される。
6.第3中間軸(A3)に、第1中継ギヤ(Gc1)と常時歯合する固定ギヤである第3中継ギヤ(Gc3)が設けられる。
7.後進用の被動ギヤ(Gr2)を第1中間軸(A1)に対して相対回転不能に固定可能な第2切替機構(M4)が設けられる。
以下、被動ギヤが第1中間軸(A1)に振り分けられた変速段を「第1グループの変速段」(5速、6速)、被動ギヤが第2中間軸(A2)に振り分けられた変速段を「第2グループの変速段」(3速、4速)、被動ギヤが第3中間軸(A3)に振り分けられた変速段を「第3グループの変速段」(1速、2速)と呼ぶ。
このM/Tでは、複数の変速段のうちの1つの変速段で前進走行する場合、その変速段に対応する遊転ギヤがその遊転ギヤが設けられている軸に対して相対回転不能に固定され、且つ、後進用の被動ギヤが第1中間軸に対して相対回転可能に維持される。これにより、複数の変速段のうちの1つの変速段での前進走行が可能となる(詳細は後述する)。
後進走行する場合、複数の変速段の全ての遊転ギヤがその遊転ギヤが設けられている軸に対して相対回転可能に維持され、後進用の被動ギヤが第1中間軸に対して相対回転不能に固定される。これにより、後進走行が可能となる(詳細は後述する)。
以上のように、本発明に係るM/Tによれば、前進用の複数の被動ギヤが3本の中間軸に振り分けられて配置されている。従って、上述したM/T(前進用の複数の被動ギヤが2本の中間軸に振り分けられて配置される)と比べて、各中間軸当たりに振り分けられるギヤの最大枚数を減らすことができる。この結果、上述したM/Tと比べて、M/Tの全長をより一層短くすることができる。
本発明に係るM/Tでは、第3グループの変速段が第1、第2グループの変速段と比べて低速側の変速段であることが好適である。これによれば、後進走行時における減速比を低速側(ローギヤード)にすることができ、低速での後進走行時に必要な大きなトルクを確保することができる。
以下、本発明の実施形態に係る車両用手動変速機について図面を参照しつつ説明する。本発明の実施形態に係る手動変速機M/Tは、前進用に6つ変速段(1速〜6速)、後進用に1つの変速段(リバース)を備えていて、特に、エンジン(の出力軸)が車両に対して横向きに配置されたFF車両に適用される。
(構成)
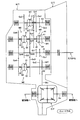
図1に示すように、本発明の実施形態に係るM/Tは、入力軸Ai、第1中間軸A1、第2中間軸A2、第3中間軸A3、及び出力軸Aoの5本の軸を備える。これら5本の軸が、互いに偏心し且つ平行となるように、ハウジングに固設された複数のベアリング(或いは、ブッシュ)等により回転可能にそれぞれ支持されている。入力軸Aiは、クラッチを介してエンジンE/Gの出力軸と接続されている。出力軸Aoは、図示しない接続機構を介して駆動輪(前2輪)と接続されている。このM/Tは、M/Tの軸が車両に対して横向きになるようにクラッチを介してエンジンE/Gの横に配置される。
図1に示すように、本発明の実施形態に係るM/Tは、入力軸Ai、第1中間軸A1、第2中間軸A2、第3中間軸A3、及び出力軸Aoの5本の軸を備える。これら5本の軸が、互いに偏心し且つ平行となるように、ハウジングに固設された複数のベアリング(或いは、ブッシュ)等により回転可能にそれぞれ支持されている。入力軸Aiは、クラッチを介してエンジンE/Gの出力軸と接続されている。出力軸Aoは、図示しない接続機構を介して駆動輪(前2輪)と接続されている。このM/Tは、M/Tの軸が車両に対して横向きになるようにクラッチを介してエンジンE/Gの横に配置される。
入力軸Aiには、前進用の変速段の駆動ギヤとして、エンジンE/G(クラッチ)に近い側から順に、1速の駆動ギヤGi1、3速及び5速の駆動ギヤを兼用する駆動ギヤGi35、2速の駆動ギヤGi2、4速及び6速の駆動ギヤを兼用する駆動ギヤGi46が同軸的にそれぞれ設けられている。Gi1、Gi35、Gi2、Gi46は全て、固定ギヤ(軸に対して相対回転不能に設けられたギヤ)である。
また、入力軸Aiには、Gi1よりエンジンE/Gに近い側の位置にて、第1中継ギヤGc1が同軸的に設けられている。Gc1は遊転ギヤ(軸に対して相対回転可能に設けられたギヤ)である。
第1中間軸A1には、前進用の変速段の被動ギヤとして、エンジンE/Gに近い側から順に、5速の被動ギヤGo5、及び、6速の被動ギヤGo6が同軸的にそれぞれ設けられている。Go5、Go6は全て、遊転ギヤである。被動ギヤGo5、及びGo6はそれぞれ、駆動ギヤGi35、及びGi46と常時歯合している。5速、及び、6速が、本発明の「第1グループの変速段」に対応する。
また、第1中間軸A1には、Go5よりエンジンE/Gに近い側の位置にて、エンジンE/Gに近い側から順に、第1最終駆動ギヤGfi1、及び、後進用の被動ギヤGr2が同軸的にそれぞれ設けられている。Gfi1は固定ギヤであり、Gr2は遊転ギヤである。
第2中間軸A2には、前進用の変速段の被動ギヤとして、エンジンE/Gに近い側から順に、3速の被動ギヤGo3、及び、4速の被動ギヤGo4が同軸的にそれぞれ設けられている。Go3、Go4は全て、遊転ギヤである。被動ギヤGo3、及びGo4はそれぞれ、駆動ギヤGi35、及びGi46と常時歯合している。3速、及び、4速が、本発明の「第2グループの変速段」に対応する。
また、第2中間軸A2には、Go3よりエンジンE/Gに近い側の位置にて、エンジンE/Gに近い側から順に、第2最終駆動ギヤGfi2、及び、第2中継ギヤGc2が同軸的にそれぞれ設けられている。Gfi2は固定ギヤであり、Gc2も固定ギヤである。第2中継ギヤGc2は、第1中継ギヤGc1と常時歯合している。
第3中間軸A3には、前進用の変速段の被動ギヤとして、エンジンE/Gに近い側から順に、1速の被動ギヤGo1、及び、2速の被動ギヤGo2が同軸的にそれぞれ設けられている。Go1、Go2は全て、遊転ギヤである。被動ギヤGo1、及びGo2はそれぞれ、駆動ギヤGi1、及びGi2と常時歯合している。1速、及び、2速が、本発明の「第3グループの変速段」に対応する。
また、第3中間軸A3には、Go1よりエンジンE/Gに近い側の位置にて、第3中継ギヤGc3が同軸的に設けられている。Gc3は固定ギヤである。第3中継ギヤGc3は、第1中継ギヤGc1と常時歯合している。更に、1速の被動ギヤGo1には、後進用の駆動ギヤGr1が同軸的に一体固定されている。Gr1は、後進用の被動ギヤGr2と常時歯合している。
出力軸Aoには、周知の構成の1つを有する差動歯車機構(ディファレンシャル)D/Fのハウジング(筺体)と一体化された最終被動ギヤGfoが同軸的に配置されている。即ち、Gfoは固定ギヤである。Gfoは、Gfi1、Gfi2とそれぞれ常時歯合している。
また、図1に示すように、M/Tは、第1〜第4切替機構M1〜M4を備えている。M/Tの変速段の切り替えは、第1〜第4切替機構M1〜M4が作動することで達成される。第1〜第4切替機構M1〜M4は、図示しないシフトレバーと第1〜第4切替機構M1〜M4とを繋ぐ図示しない複数のリンク機構を介して、シフトレバーの操作に応じて操作される。
第1切替機構M1は、1速の被動ギヤGo1と2速の被動ギヤGo2との間において、第3中間軸A3に対して配置されている。M1は、A3と同軸的に一体回転する連結ピース11と、Go1と同軸的に一体回転する連結ピース12と、Go2と同軸的に一体回転する連結ピース13と、A3の軸線方向に同軸的に移動可能に配設されたスリーブS1とを備える。スリーブS1は、上述したリンク機構を介してシフトレバーの操作に応じて操作される。
スリーブS1は、連結ピース11、12、13とスプライン嵌合可能となっている。スリーブS1が連結ピース11のみとスプライン嵌合する非接続状態(図1に示す位置)にある場合、被動ギヤGo1、Go2が共に第3中間軸A3と相対回転可能となる。スリーブS1が連結ピース11及び12とスプライン嵌合する1速状態(図1に示す位置から右へ移動した位置)にある場合、Go2がA3と相対回転可能である一方、Go1がA3と相対回転不能となる。スリーブS1が連結ピース11及び13とスプライン嵌合する2速状態(図1に示す位置から左へ移動した位置)にある場合、Go1がA3と相対回転可能である一方、Go2がA3と相対回転不能となる。以上、第1切替機構M1では、シフトレバー操作により操作されるスリーブS1の位置に応じて、非接続状態、1速状態、及び2速状態のうちの1つが選択的に実現される。第2〜4切替機構M2〜M4は、第1切替機構M1と類似の構成を有するので、これらの詳細な説明を省略する。
第2切替機構M2は、3速の被動ギヤGo3と4速の被動ギヤGo4との間において、第2中間軸A2に対して配置されている。第2切替機構M2では、シフトレバー操作により操作されるスリーブS2の位置に応じて、非接続状態、3速状態、及び4速状態のうちの1つが選択的に実現される。
第3切替機構M3は、5速の被動ギヤGo5と6速の被動ギヤGo6との間において、第1中間軸A1に対して配置されている。第3切替機構M3では、シフトレバー操作により操作されるスリーブS3の位置に応じて、非接続状態、5速状態、及び6速状態のうちの1つが選択的に実現される。以上、第1〜第3切替機構M1〜M3が、本発明の「第1切替機構」に対応する。
第4切替機構M4は、後進用の被動ギヤGr2と第1最終駆動ギヤGfi1との間において、第1中間軸A1に対して配置されている。第4切替機構M4では、シフトレバー操作により操作されるスリーブS4の位置に応じて、非接続状態、及び、後進用の被動ギヤGr2の接続状態、のうちの1つが選択的に実現される。以上、第4切替機構M4が、本発明の「第2切替機構」に対応する。
(作動)
次に、上記のように構成されたM/Tの作動について説明する。以下、M/Tの各変速段について順に説明していく。
次に、上記のように構成されたM/Tの作動について説明する。以下、M/Tの各変速段について順に説明していく。
<1速>
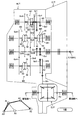
シフトレバーが1速に対応する位置に操作されると、図2に示すように、スリーブS1が「1速状態」とされ、その他のスリーブS2〜S4は非接続状態とされる。これにより、図2にて太い実線で示すように、M/T内において、(A1→Gi1→Go1→12→S1→11→A3→Gc3→Gc1→Gc2→A2→Gfi2→Gfo→Ao)という動力伝達系統が形成される。図2の左下に示すように、この動力伝達系統は、Aiから、A3→Ai→A2を順に経由して、Aoに到達する(経由する軸数が3本(=奇数))。この結果、車両前進用として、M/Tの減速比(=出力軸Aoの回転速度に対する入力軸Aiの回転速度の割合)が1速の減速比GT1に設定される。
シフトレバーが1速に対応する位置に操作されると、図2に示すように、スリーブS1が「1速状態」とされ、その他のスリーブS2〜S4は非接続状態とされる。これにより、図2にて太い実線で示すように、M/T内において、(A1→Gi1→Go1→12→S1→11→A3→Gc3→Gc1→Gc2→A2→Gfi2→Gfo→Ao)という動力伝達系統が形成される。図2の左下に示すように、この動力伝達系統は、Aiから、A3→Ai→A2を順に経由して、Aoに到達する(経由する軸数が3本(=奇数))。この結果、車両前進用として、M/Tの減速比(=出力軸Aoの回転速度に対する入力軸Aiの回転速度の割合)が1速の減速比GT1に設定される。
<2速>
シフトレバーが2速に対応する位置に操作されると、図3に示すように、スリーブS1が「2速状態」とされ、その他のスリーブS2〜S4は非接続状態とされる。これにより、図3にて太い実線で示すように、M/T内において、(A1→Gi2→Go2→13→S1→11→A3→Gc3→Gc1→Gc2→A2→Gfi2→Gfo→Ao)という動力伝達系統が形成される。図3の左下に示すように、この動力伝達系統は、Aiから、A3→Ai→A2を順に経由して、Aoに到達する(経由する軸数が3本(=奇数))。この結果、車両前進用として、M/Tの減速比が2速の減速比GT2に設定される。GT1>GT2の関係が成立する。
シフトレバーが2速に対応する位置に操作されると、図3に示すように、スリーブS1が「2速状態」とされ、その他のスリーブS2〜S4は非接続状態とされる。これにより、図3にて太い実線で示すように、M/T内において、(A1→Gi2→Go2→13→S1→11→A3→Gc3→Gc1→Gc2→A2→Gfi2→Gfo→Ao)という動力伝達系統が形成される。図3の左下に示すように、この動力伝達系統は、Aiから、A3→Ai→A2を順に経由して、Aoに到達する(経由する軸数が3本(=奇数))。この結果、車両前進用として、M/Tの減速比が2速の減速比GT2に設定される。GT1>GT2の関係が成立する。
<3速>
シフトレバーが3速に対応する位置に操作されると、図4に示すように、スリーブS2が「3速状態」とされ、その他のスリーブS1、S3、S4は非接続状態とされる。これにより、図4にて太い実線で示すように、M/T内において、(A1→Gi35→Go3→22→S2→21→A2→Gfi2→Gfo→Ao)という動力伝達系統が形成される。図4の左下に示すように、この動力伝達系統は、Aiから、A2のみを経由して、Aoに到達する(経由する軸数が1本(=奇数))。この結果、車両前進用として、M/Tの減速比が3速の減速比GT3に設定される。GT2>GT3の関係が成立する。
シフトレバーが3速に対応する位置に操作されると、図4に示すように、スリーブS2が「3速状態」とされ、その他のスリーブS1、S3、S4は非接続状態とされる。これにより、図4にて太い実線で示すように、M/T内において、(A1→Gi35→Go3→22→S2→21→A2→Gfi2→Gfo→Ao)という動力伝達系統が形成される。図4の左下に示すように、この動力伝達系統は、Aiから、A2のみを経由して、Aoに到達する(経由する軸数が1本(=奇数))。この結果、車両前進用として、M/Tの減速比が3速の減速比GT3に設定される。GT2>GT3の関係が成立する。
<4速>
シフトレバーが4速に対応する位置に操作されると、図5に示すように、スリーブS2が「4速状態」とされ、その他のスリーブS1、S3、S4は非接続状態とされる。これにより、図5にて太い実線で示すように、M/T内において、(A1→Gi46→Go4→23→S2→21→A2→Gfi2→Gfo→Ao)という動力伝達系統が形成される。図5の左下に示すように、この動力伝達系統は、Aiから、A2のみを経由して、Aoに到達する(経由する軸数が1本(=奇数))。この結果、車両前進用として、M/Tの減速比が4速の減速比GT4に設定される。GT3>GT4の関係が成立する。
シフトレバーが4速に対応する位置に操作されると、図5に示すように、スリーブS2が「4速状態」とされ、その他のスリーブS1、S3、S4は非接続状態とされる。これにより、図5にて太い実線で示すように、M/T内において、(A1→Gi46→Go4→23→S2→21→A2→Gfi2→Gfo→Ao)という動力伝達系統が形成される。図5の左下に示すように、この動力伝達系統は、Aiから、A2のみを経由して、Aoに到達する(経由する軸数が1本(=奇数))。この結果、車両前進用として、M/Tの減速比が4速の減速比GT4に設定される。GT3>GT4の関係が成立する。
<5速>
シフトレバーが5速に対応する位置に操作されると、図6に示すように、スリーブS3が「5速状態」とされ、その他のスリーブS1、S2、S4は非接続状態とされる。これにより、図6にて太い実線で示すように、M/T内において、(A1→Gi35→Go5→32→S3→31→A1→Gfi1→Gfo→Ao)という動力伝達系統が形成される。図6の左下に示すように、この動力伝達系統は、Aiから、A1のみを経由して、Aoに到達する(経由する軸数が1本(=奇数))。この結果、車両前進用として、M/Tの減速比が5速の減速比GT5に設定される。GT4>GT5の関係が成立する。
シフトレバーが5速に対応する位置に操作されると、図6に示すように、スリーブS3が「5速状態」とされ、その他のスリーブS1、S2、S4は非接続状態とされる。これにより、図6にて太い実線で示すように、M/T内において、(A1→Gi35→Go5→32→S3→31→A1→Gfi1→Gfo→Ao)という動力伝達系統が形成される。図6の左下に示すように、この動力伝達系統は、Aiから、A1のみを経由して、Aoに到達する(経由する軸数が1本(=奇数))。この結果、車両前進用として、M/Tの減速比が5速の減速比GT5に設定される。GT4>GT5の関係が成立する。
<6速>
シフトレバーが6速に対応する位置に操作されると、図7に示すように、スリーブS3が「6速状態」とされ、その他のスリーブS1、S2、S4は非接続状態とされる。これにより、図7にて太い実線で示すように、M/T内において、(A1→Gi46→Go6→33→S3→31→A1→Gfi1→Gfo→Ao)という動力伝達系統が形成される。図7の左下に示すように、この動力伝達系統は、Aiから、A1のみを経由して、Aoに到達する(経由する軸数が1本(=奇数))。この結果、車両前進用として、M/Tの減速比が6速の減速比GT6に設定される。GT5>GT6の関係が成立する。
シフトレバーが6速に対応する位置に操作されると、図7に示すように、スリーブS3が「6速状態」とされ、その他のスリーブS1、S2、S4は非接続状態とされる。これにより、図7にて太い実線で示すように、M/T内において、(A1→Gi46→Go6→33→S3→31→A1→Gfi1→Gfo→Ao)という動力伝達系統が形成される。図7の左下に示すように、この動力伝達系統は、Aiから、A1のみを経由して、Aoに到達する(経由する軸数が1本(=奇数))。この結果、車両前進用として、M/Tの減速比が6速の減速比GT6に設定される。GT5>GT6の関係が成立する。
<リバース>
シフトレバーがリバース対応する位置に操作されると、図8に示すように、スリーブS4が「後進用の被動ギヤGr2の接続状態」とされ、その他のスリーブS1〜S3は非接続状態とされる。これにより、図8にて太い実線で示すように、M/T内において、(A1→Gi1→Go1→Gr1→Gr2→42→S4→41→A1→Gfi1→Gfo→Ao)という動力伝達系統が形成される。図8の左下に示すように、この動力伝達系統は、Aiから、A3、A1を順に経由して、Aoに到達する(経由する軸数が2本(=偶数))。この結果、車両後進用として、M/Tの減速比がリバースの減速比GTRに設定される。
シフトレバーがリバース対応する位置に操作されると、図8に示すように、スリーブS4が「後進用の被動ギヤGr2の接続状態」とされ、その他のスリーブS1〜S3は非接続状態とされる。これにより、図8にて太い実線で示すように、M/T内において、(A1→Gi1→Go1→Gr1→Gr2→42→S4→41→A1→Gfi1→Gfo→Ao)という動力伝達系統が形成される。図8の左下に示すように、この動力伝達系統は、Aiから、A3、A1を順に経由して、Aoに到達する(経由する軸数が2本(=偶数))。この結果、車両後進用として、M/Tの減速比がリバースの減速比GTRに設定される。
(作用・効果)
次に、上記のように構成された本発明の実施形態に係るM/Tの作用・効果について説明する。
次に、上記のように構成された本発明の実施形態に係るM/Tの作用・効果について説明する。
第1に、上記実施形態では、前進用の6つの被動ギヤが3本の中間軸A1〜A3に振り分けられて配置されている。従って、背景技術の欄で述べたM/T(前進用の6つの被動ギヤが2本の中間軸に振り分けられて配置される。図9を参照)と比べて、各中間軸当たりに振り分けられるギヤの最大枚数を減らすことができる。具体的には、図9に示す従来のM/Tでは、第1中間軸A2にて2つの「ギヤセット」(即ち、4枚のギヤ)が配置されているのに対し、上記実施形態では、第1中間軸A1にて1つ半の「ギヤセット」(即ち、3枚のギヤ)が配置されている。この結果、従来のM/Tと比べて、M/Tの全長をより一層短くすることができる。
第2に、上記実施形態では、第3グループの変速段(1速及び2速)が、第1、第2グループの変速段(3速〜6速)と比べて低速側の変速段に設定されている。加えて、上記実施形態では、上述のように、第3グループの変速段のうちの1つの変速段(本例では、1速)のギヤが後進走行に使用される。従って、後進走行時における減速比を低速側(ローギヤード)にすることができ、低速での後進走行時に必要な大きなトルクを確保することができる。
本発明は上記実施形態に限定されることはなく、本発明の範囲内において種々の変形例を採用することができる。例えば、上記実施形態では、前進用の6つの変速段の全ての駆動ギヤ及び被動ギヤが固定ギヤ及び遊転ギヤに設定されているが、前進用の6つの変速段の一部の駆動ギヤ及び被動ギヤが遊転ギヤ及び固定ギヤに設定されてもよい。なお、第3中間軸A3に設けられた「後進用の駆動ギヤGr1が一体固定される第3グループの変速段の被動ギヤ」は、遊転ギヤである必要がある。
また、上記実施形態では、出力軸Aoに、ディファレンシャルD/Fのハウジング(筺体)と一体化された最終被動ギヤGfoが同軸的に配置されているが、出力軸Aoに、ディファレンシャルD/Fのハウジング(筺体)と一体化されていない最終被動ギヤGfoそのものが同軸的に直接固定されていてもよい。
また、上記実施形態では、後進用の被動ギヤGr2と常時歯合する後進用の駆動ギヤGr1が1速の被動ギヤGo1(=遊転ギヤ)と一体固定されているが、後進用の被動ギヤGr2と常時歯合する後進用の駆動ギヤGr1が2速の被動ギヤGo2(=遊転ギヤ)と一体固定されていてもよい。この場合、後進時において、M/T内において、(A1→Gi2→Go2→Gr1→Gr2→42→S4→41→A1→Gfi1→Gfo→Ao)という動力伝達系統が形成される。
また、上記実施形態では、第1〜第3グループのそれぞれにおいて、複数の変速段が割り当てられているが、第1〜第3グループの一部において単一の変速段が割り当てられていてもよい。
M/T…手動変速機、E/G…エンジン、Ai…入力軸、A1…第1中間軸、A2…第2中間軸、A3…第3中間軸、Ao…出力軸、Gi1、Gi2、Gi35、Gi46…駆動ギヤ、Go1、Go2、Go3、Go4、Go5、Go6…被動ギヤ、Gr1…後進用の駆動ギヤ、Gr2…後進用の被動ギヤ、M1〜M4…第1〜第4切替機構、Gc1、Gc2、Gc3…第1、第2、第3中継ギヤ、Gfi1、Gfi2…第1、第2最終駆動ギヤ、Gfo…最終被動ギヤ
Claims (2)
- 車両の動力源の出力軸と駆動輪とを結ぶ動力伝達系統に介装され、前進用の複数の変速段、及び、後進用の変速段を有する車両用手動変速機であって、
ハウジングと、
前記ハウジングに回転可能に支持されるとともに前記動力源の出力軸との間で動力伝達系統が形成される入力軸と、
前記入力軸に設けられた前記複数の変速段用の複数の駆動ギヤであり、それぞれが固定ギヤ又は遊転ギヤである複数の駆動ギヤと、
前記入力軸に設けられた、遊転ギヤである第1中継ギヤと、
前記入力軸から偏心した位置にて前記入力軸と平行に前記ハウジングに回転可能に支持される第1中間軸と、
前記第1中間軸に設けられた、前記複数の変速段のうちの一部である第1グループの変速段用の1つ又は複数の前記駆動ギヤと常時歯合する前記第1グループの変速段用の1つ又は複数の被動ギヤであり、それぞれが固定ギヤ又は遊転ギヤのうち対応する前記駆動ギヤと異なる側のギヤである1つ又は複数の被動ギヤと、
前記第1中間軸に設けられた、遊転ギヤである後進用の被動ギヤと、
前記第1中間軸に設けられた、固定ギヤである第1最終駆動ギヤと、
前記入力軸から偏心した位置にて前記入力軸と平行に前記ハウジングに回転可能に支持される第2中間軸と、
前記第2中間軸に設けられた、前記複数の変速段のうち前記第1グループの変速段以外の残りの一部である第2グループの変速段用の1つ又は複数の前記駆動ギヤと常時歯合する前記第2グループの変速段用の1つ又は複数の被動ギヤであり、それぞれが固定ギヤ又は遊転ギヤのうち対応する前記駆動ギヤと異なる側のギヤである1つ又は複数の被動ギヤと、
前記第2中間軸に設けられた、前記第1中継ギヤと常時歯合する固定ギヤである第2中継ギヤと、
前記第2中間軸に設けられた、固定ギヤである第2最終駆動ギヤと、
前記入力軸から偏心した位置にて前記入力軸と平行に前記ハウジングに回転可能に支持される第3中間軸と、
前記第3中間軸に設けられた、前記複数の変速段のうち前記第1、第2グループの変速段以外の残りの全部である第3グループの変速段用の1つ又は複数の前記駆動ギヤと常時歯合する前記第3グループの変速段用の1つ又は複数の被動ギヤであり、それぞれが固定ギヤ又は遊転ギヤのうち対応する前記駆動ギヤと異なる側のギヤである1つ又は複数の被動ギヤと、
前記第3グループの変速段のうちの一つの変速段の遊転ギヤである前記被動ギヤと一体回転すると共に前記後進用の被動ギヤと常時歯合する後進用の駆動ギヤと、
前記第3中間軸に設けられた、前記第1中継ギヤと常時歯合する固定ギヤである第3中継ギヤと、
前記入力軸から偏心した位置にて前記入力軸と平行に前記ハウジングに回転可能に支持されるとともに前記駆動輪との間で動力伝達系統が形成される出力軸と、
前記出力軸に設けられた、前記第1、第2最終駆動ギヤとそれぞれ常時歯合する固定ギヤである最終被動ギヤと、
前記複数の変速段のうち選択された1つの変速段に対応する遊転ギヤをその遊転ギヤが設けられている軸に対して相対回転不能に固定可能な第1切替機構と、
前記後進用の被動ギヤを前記第1中間軸に対して相対回転不能に固定可能な第2切替機構と、
を備え、
前記複数の変速段のうちの1つの変速段で前進走行する場合、前記第1切替機構は、その変速段に対応する遊転ギヤをその遊転ギヤが設けられている軸に対して相対回転不能に固定し、前記第2切替機構は、前記後進用の被動ギヤを前記第1中間軸に対して相対回転可能に維持するように構成され、
後進走行する場合、前記第1切替機構は、前記複数の変速段の全ての遊転ギヤをその遊転ギヤが設けられている軸に対して相対回転可能に維持し、前記第2切替機構は、前記後進用の被動ギヤを前記第1中間軸に対して相対回転不能に固定するように構成された、車両用手動変速機。 - 請求項1に記載の車両用手動変速機において、
前記第3グループの変速段は、前記第1、第2グループの変速段と比べて低速側の変速段である、車両用手動変速機。
Priority Applications (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2015250780A JP2019031982A (ja) | 2015-12-23 | 2015-12-23 | 車両用手動変速機 |
| PCT/JP2016/087937 WO2017110803A1 (ja) | 2015-12-23 | 2016-12-20 | 車両用手動変速機 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2015250780A JP2019031982A (ja) | 2015-12-23 | 2015-12-23 | 車両用手動変速機 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2019031982A true JP2019031982A (ja) | 2019-02-28 |
Family
ID=59090431
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2015250780A Pending JP2019031982A (ja) | 2015-12-23 | 2015-12-23 | 車両用手動変速機 |
Country Status (2)
| Country | Link |
|---|---|
| JP (1) | JP2019031982A (ja) |
| WO (1) | WO2017110803A1 (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2021055799A (ja) * | 2019-10-01 | 2021-04-08 | スズキ株式会社 | 車両用駆動装置 |
Families Citing this family (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN110712515B (zh) * | 2018-07-11 | 2024-07-26 | 上海汽车变速器有限公司 | 混合动力用变速器 |
| CN109278531B (zh) * | 2018-09-29 | 2023-12-19 | 坤泰车辆系统(常州)有限公司 | 具有混合动力的变速器驱动系统 |
Family Cites Families (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2005054888A (ja) * | 2003-08-04 | 2005-03-03 | Honda Motor Co Ltd | 車両用変速機 |
| JP5022810B2 (ja) * | 2007-08-02 | 2012-09-12 | アイシン・エーアイ株式会社 | 6組の前進変速ギヤ対を有する変速機 |
| JP4877196B2 (ja) * | 2007-10-30 | 2012-02-15 | マツダ株式会社 | 変速機 |
-
2015
- 2015-12-23 JP JP2015250780A patent/JP2019031982A/ja active Pending
-
2016
- 2016-12-20 WO PCT/JP2016/087937 patent/WO2017110803A1/ja not_active Ceased
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2021055799A (ja) * | 2019-10-01 | 2021-04-08 | スズキ株式会社 | 車両用駆動装置 |
| JP7322647B2 (ja) | 2019-10-01 | 2023-08-08 | スズキ株式会社 | 車両用駆動装置 |
Also Published As
| Publication number | Publication date |
|---|---|
| WO2017110803A1 (ja) | 2017-06-29 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP4706864B2 (ja) | 同軸の駆動及び出力を有するツインクラッチトランスミッション | |
| JP2520353B2 (ja) | 自動車用変速機 | |
| EP2287495B1 (en) | Vehicle manual transmission | |
| JP5022810B2 (ja) | 6組の前進変速ギヤ対を有する変速機 | |
| US20150087469A1 (en) | Multi-stage power-shift transmission | |
| JP2006214587A (ja) | ダブルクラッチ型トランスミッション | |
| JP2008069832A (ja) | 自動車用駆動装置 | |
| CN114083969B (zh) | 双电机驱动桥总成和车辆 | |
| JP2008232247A (ja) | 産業車両用変速機 | |
| JP5276272B2 (ja) | 産業車両用変速機 | |
| WO2017110803A1 (ja) | 車両用手動変速機 | |
| JP2019031983A (ja) | 車両用手動変速機 | |
| JP5329477B2 (ja) | 変速機 | |
| JP6205251B2 (ja) | 車両用手動変速機 | |
| JP2009030753A (ja) | 6組の前進変速ギヤ対を有する変速機 | |
| JP2013213569A (ja) | 車両用手動変速機 | |
| JP2008143260A (ja) | 車両用駆動装置 | |
| JPWO2017061503A1 (ja) | 車両用手動変速機 | |
| JP2009250323A (ja) | デュアルクラッチ式歯車変速装置 | |
| JP2013213568A (ja) | 車両用手動変速機 | |
| CN113423595B (zh) | 混动式动力传动设备 | |
| EP2287494B1 (en) | Vehicle manual transmission | |
| JP2019031985A (ja) | 車両用手動変速機 | |
| JP6567775B2 (ja) | 車両用変速機 | |
| JP2019031984A (ja) | 車両用手動変速機 |