JP2019059276A - 保護制御装置 - Google Patents
保護制御装置 Download PDFInfo
- Publication number
- JP2019059276A JP2019059276A JP2017183864A JP2017183864A JP2019059276A JP 2019059276 A JP2019059276 A JP 2019059276A JP 2017183864 A JP2017183864 A JP 2017183864A JP 2017183864 A JP2017183864 A JP 2017183864A JP 2019059276 A JP2019059276 A JP 2019059276A
- Authority
- JP
- Japan
- Prior art keywords
- protection
- secondary collision
- estimation
- collision
- collision position
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images








Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60R—VEHICLES, VEHICLE FITTINGS, OR VEHICLE PARTS, NOT OTHERWISE PROVIDED FOR
- B60R21/00—Arrangements or fittings on vehicles for protecting or preventing injuries to occupants or pedestrians in case of accidents or other traffic risks
- B60R21/01—Electrical circuits for triggering passive safety arrangements, e.g. airbags, safety belt tighteners, in case of vehicle accidents or impending vehicle accidents
- B60R21/013—Electrical circuits for triggering passive safety arrangements, e.g. airbags, safety belt tighteners, in case of vehicle accidents or impending vehicle accidents including means for detecting collisions, impending collisions or roll-over
- B60R21/0134—Electrical circuits for triggering passive safety arrangements, e.g. airbags, safety belt tighteners, in case of vehicle accidents or impending vehicle accidents including means for detecting collisions, impending collisions or roll-over responsive to imminent contact with an obstacle, e.g. using radar systems
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60R—VEHICLES, VEHICLE FITTINGS, OR VEHICLE PARTS, NOT OTHERWISE PROVIDED FOR
- B60R21/00—Arrangements or fittings on vehicles for protecting or preventing injuries to occupants or pedestrians in case of accidents or other traffic risks
- B60R21/01—Electrical circuits for triggering passive safety arrangements, e.g. airbags, safety belt tighteners, in case of vehicle accidents or impending vehicle accidents
- B60R21/013—Electrical circuits for triggering passive safety arrangements, e.g. airbags, safety belt tighteners, in case of vehicle accidents or impending vehicle accidents including means for detecting collisions, impending collisions or roll-over
- B60R21/0136—Electrical circuits for triggering passive safety arrangements, e.g. airbags, safety belt tighteners, in case of vehicle accidents or impending vehicle accidents including means for detecting collisions, impending collisions or roll-over responsive to actual contact with an obstacle, e.g. to vehicle deformation, bumper displacement or bumper velocity relative to the vehicle
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Radar, Positioning & Navigation (AREA)
- Remote Sensing (AREA)
- Traffic Control Systems (AREA)
Abstract
Description
この保護制御装置は、
前記車両の周辺に存在する物体を検知するように設けられた物体検知部(72)による検知結果に基づいて、歩行者及び乗員付き二輪車を含む特定物体の前記車両との一次衝突が発生した又は発生した可能性が高い状況である一次衝突状況にて、前記歩行者又は前記乗員である保護対象物体の二次衝突位置を推定するように設けられた、第一推定部(8321)と、
車体の一部を構成するバンパ(3)に設けられていて前記物体と前記バンパとの衝突により印加された衝撃に応じた出力を発生するように構成された衝突センサ(71)出力に基づいて、前記一次衝突状況にて前記二次衝突位置を推定するように設けられた、第二推定部(8322)と、
前記第一推定部及び前記第二推定部により推定された前記二次衝突位置に基づいて、前記保護装置の動作を制御するように設けられた、保護動作制御部(84)と、
を備えている。
以下、本発明の実施形態を、図面に基づいて説明する。なお、一つの実施形態に対して適用可能な各種の変形例については、当該実施形態に関する一連の説明の途中に挿入されると当該実施形態の理解が妨げられるおそれがあるため、当該実施形態の説明の後にまとめて記載する。
図1を参照すると、車両1は、いわゆる自動車であって、箱状の車体2を有している。車両1及び車体2における、「前」、「後」、「左」、及び「右」の概念は、図1にて矢印で示した通りである。なお、前後方向を「車両全長方向」を称し、左右方向を「車幅方向」と称し、車両全長方向と直交し且つ車幅方向と直交する方向を「車高方向」と称することがある。
車両1には、制御システム70が搭載されている。制御システム70は、フロントバンパ3に対して特定物体が衝突したか否かを検知して、特定物体の衝突を検知した場合に保護装置10を動作させるように構成されている。以下、制御システム70を構成する各部について説明する。
図2を参照すると、保護制御装置80は、CPUにて実現される機能上の構成として、物体認識部81と、距離取得部82と、衝突判定部83と、保護動作制御部84とを有している。
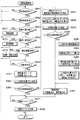
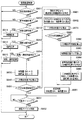
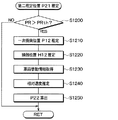
以下、上記構成による動作例について、フローチャートを用いて説明する。なお、図面及び明細書中の以下の説明において、「ステップ」を単に「S」と略記する。保護制御装置80のCPUは、図3に示された保護装置制御ルーチンを、所定時間(例えば10msec)毎に繰り返し起動する。
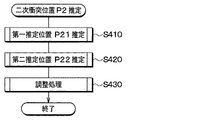
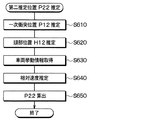
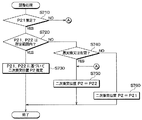
以上詳細に説明したように、本実施形態の構成においては、フロントバンパ3に設けられた衝突センサ71は、印加された衝撃に応じた出力を発生する。物体検知部72は、車両1の周辺に存在する物体を検知する。第一推定部8321は、一次衝突状況にて、物体検知部72による検知結果に基づいて、第一推定位置P21を推定する。第二推定部8322は、一次衝突状況にて、衝突センサ71の出力に基づいて、第二推定位置P22を推定する。保護動作制御部84は、第一推定部8321及び第二推定部8322により推定された二次衝突位置P2に基づいて、保護装置10の動作を制御する。
本発明は、上記実施形態に限定されるものではない。故に、上記実施形態に対しては、適宜変更が可能である。以下、代表的な変形例について説明する。以下の変形例の説明においては、上記実施形態との相違点を主として説明する。また、上記実施形態と変形例とにおいて、互いに同一又は均等である部分には、同一符号が付されている。したがって、以下の変形例の説明において、上記実施形態と同一の符号を有する構成要素に関しては、技術的矛盾又は特段の追加説明なき限り、上記実施形態における説明が適宜援用され得る。
2 車体
3 フロントバンパ
10 保護装置
71 衝突センサ
72 物体検知部
80 保護制御装置
8321 第一推定部
8322 第二推定部
84 保護動作制御部
Claims (9)
- 車両(1)と衝突した人間を保護する保護装置(10)の動作を制御するように構成された、保護制御装置(80)であって、
前記車両の周辺に存在する物体を検知するように設けられた物体検知部(72)による検知結果に基づいて、歩行者及び乗員付き二輪車を含む特定物体の前記車両との一次衝突が発生した又は発生した可能性が高い状況である一次衝突状況にて、前記歩行者又は前記乗員である保護対象物体の二次衝突位置を推定するように設けられた、第一推定部(8321)と、
車体の一部を構成するバンパ(3)に設けられていて前記物体と前記バンパとの衝突により印加された衝撃に応じた出力を発生するように構成された衝突センサ(71)の出力に基づいて、前記一次衝突状況にて前記二次衝突位置を推定するように設けられた、第二推定部(8322)と、
前記第一推定部及び前記第二推定部により推定された前記二次衝突位置に基づいて、前記保護装置の動作を制御するように設けられた、保護動作制御部(84)と、
を備えた保護制御装置。 - 前記第二推定部は、前記衝突センサの前記出力と、前記車両の挙動とに基づいて、前記二次衝突位置を推定するように構成された、
請求項1に記載の保護制御装置。 - 前記保護動作制御部は、前記第一推定部による前記二次衝突位置の推定結果が得られない場合、前記第二推定部による前記二次衝突位置の推定結果に基づいて、前記保護装置の動作を制御するように構成された、
請求項1又は2に記載の保護制御装置。 - 前記保護動作制御部は、前記第二推定部による前記二次衝突位置の推定結果が得られない場合、前記保護装置の動作を待機するように構成された、
請求項1〜3のいずれか1つに記載の保護制御装置。 - 前記保護動作制御部は、前記第一推定部により推定された前記二次衝突位置と前記第二推定部により推定された前記二次衝突位置とのうちの一方に基づいて他方を補正するように構成された、
請求項1〜4のいずれか1つに記載の保護制御装置。 - 前記保護装置は、
前記車両の挙動を制御するように構成された、挙動制御装置(11)と、
前記車体の一部を構成するフロントフード(4)を上昇させるように構成されたポップアップフード装置(12)と、前記車体上にて展開することで前記保護対象物体を保護するように構成された歩行者エアバッグ装置(13)とのうちの少なくともいずれか一方と、
を有し、
前記保護動作制御部は、前記挙動制御装置に、前記二次衝突位置が前記ポップアップフード装置又は前記歩行者エアバッグ装置の保護領域内となるように前記車両の挙動を制御する誘導制御を実行させるように構成された、
請求項1〜5のいずれか1つに記載の保護制御装置。 - 前記保護動作制御部は、前記第一推定部により推定された前記二次衝突位置と前記第二推定部により推定された前記二次衝突位置とが所定範囲内に存在する場合、前記第二推定部による前記二次衝突位置の推定結果に基づいて、前記保護装置の動作を制御するように構成された、
請求項1〜6のいずれか1つに記載の保護制御装置。 - 前記保護動作制御部は、前記第一推定部により推定された前記二次衝突位置と前記第二推定部により推定された前記二次衝突位置とが所定範囲内に存在しない場合、前記第二推定部による前記二次衝突位置の推定結果に基づいて、前記歩行者エアバッグ装置の動作を制御するように構成された、
請求項6に記載の保護制御装置。 - 前記保護動作制御部は、
前記第一推定部により推定された前記二次衝突位置と前記第二推定部により推定された前記二次衝突位置とが所定範囲内に存在する場合、前記挙動制御装置による前記誘導制御を実行し、
前記第一推定部により推定された前記二次衝突位置と前記第二推定部により推定された前記二次衝突位置とが前記所定範囲内に存在しない場合、前記挙動制御装置による前記誘導制御を禁止する
ように構成された、
請求項6に記載の保護制御装置。
Priority Applications (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2017183864A JP6806017B2 (ja) | 2017-09-25 | 2017-09-25 | 保護制御装置 |
| DE112018004263.4T DE112018004263B4 (de) | 2017-09-25 | 2018-08-29 | Schutzsteuervorrichtung |
| PCT/JP2018/032008 WO2019058913A1 (ja) | 2017-09-25 | 2018-08-29 | 保護制御装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2017183864A JP6806017B2 (ja) | 2017-09-25 | 2017-09-25 | 保護制御装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2019059276A true JP2019059276A (ja) | 2019-04-18 |
| JP6806017B2 JP6806017B2 (ja) | 2020-12-23 |
Family
ID=65810287
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2017183864A Active JP6806017B2 (ja) | 2017-09-25 | 2017-09-25 | 保護制御装置 |
Country Status (3)
| Country | Link |
|---|---|
| JP (1) | JP6806017B2 (ja) |
| DE (1) | DE112018004263B4 (ja) |
| WO (1) | WO2019058913A1 (ja) |
Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH11208512A (ja) * | 1998-01-26 | 1999-08-03 | Nissan Motor Co Ltd | 車両フードのはね上げ制御装置 |
| JP2003226211A (ja) * | 2002-02-04 | 2003-08-12 | Nissan Motor Co Ltd | 車両用保護装置 |
| JP2005041391A (ja) * | 2003-07-24 | 2005-02-17 | Toyota Motor Corp | 車両の衝突保護装置 |
| JP2005254923A (ja) * | 2004-03-10 | 2005-09-22 | Toyota Motor Corp | 車両の衝撃緩衝装置 |
| JP2010143249A (ja) * | 2008-12-16 | 2010-07-01 | Nissan Motor Co Ltd | 歩行者保護装置 |
| JP2012131463A (ja) * | 2010-12-24 | 2012-07-12 | Honda Motor Co Ltd | 車両の歩行者衝突位置判定装置 |
Family Cites Families (12)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2004189075A (ja) | 2002-12-10 | 2004-07-08 | Denso Corp | 車両制動制御装置 |
| DE10346622A1 (de) | 2003-10-08 | 2005-05-12 | Bosch Gmbh Robert | Vorrichtung zur Ansteuerung von Schutzmitteln für einen Fußgänger |
| DE102005006763A1 (de) | 2005-02-15 | 2006-08-24 | Robert Bosch Gmbh | Verfahren und Vorrichtung zur Objekterkennung |
| JP6083368B2 (ja) | 2013-11-19 | 2017-02-22 | 株式会社デンソー | 物標認識装置 |
| JP6183298B2 (ja) | 2014-06-10 | 2017-08-23 | 株式会社デンソー | 衝突回避装置 |
| JP2016088456A (ja) | 2014-11-11 | 2016-05-23 | 株式会社デンソー | 車両用衝突検知装置 |
| JP6376031B2 (ja) | 2015-04-21 | 2018-08-22 | 株式会社デンソー | 車両用衝突検知装置 |
| JP6337832B2 (ja) | 2015-05-12 | 2018-06-06 | 株式会社デンソー | 車両用衝突検知装置 |
| JP6337834B2 (ja) | 2015-05-19 | 2018-06-06 | 株式会社デンソー | 保護制御装置 |
| JP2017019378A (ja) | 2015-07-09 | 2017-01-26 | 株式会社デンソー | 保護制御装置 |
| JP6555072B2 (ja) | 2015-10-16 | 2019-08-07 | 株式会社デンソー | 保護制御装置 |
| JP6708926B2 (ja) | 2016-03-29 | 2020-06-10 | オンキヨー株式会社 | 通信装置 |
-
2017
- 2017-09-25 JP JP2017183864A patent/JP6806017B2/ja active Active
-
2018
- 2018-08-29 DE DE112018004263.4T patent/DE112018004263B4/de active Active
- 2018-08-29 WO PCT/JP2018/032008 patent/WO2019058913A1/ja not_active Ceased
Patent Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH11208512A (ja) * | 1998-01-26 | 1999-08-03 | Nissan Motor Co Ltd | 車両フードのはね上げ制御装置 |
| JP2003226211A (ja) * | 2002-02-04 | 2003-08-12 | Nissan Motor Co Ltd | 車両用保護装置 |
| JP2005041391A (ja) * | 2003-07-24 | 2005-02-17 | Toyota Motor Corp | 車両の衝突保護装置 |
| JP2005254923A (ja) * | 2004-03-10 | 2005-09-22 | Toyota Motor Corp | 車両の衝撃緩衝装置 |
| JP2010143249A (ja) * | 2008-12-16 | 2010-07-01 | Nissan Motor Co Ltd | 歩行者保護装置 |
| JP2012131463A (ja) * | 2010-12-24 | 2012-07-12 | Honda Motor Co Ltd | 車両の歩行者衝突位置判定装置 |
Also Published As
| Publication number | Publication date |
|---|---|
| DE112018004263B4 (de) | 2024-06-27 |
| JP6806017B2 (ja) | 2020-12-23 |
| DE112018004263T5 (de) | 2020-05-07 |
| WO2019058913A1 (ja) | 2019-03-28 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| KR102711617B1 (ko) | 차량 및 그 제어방법 | |
| US10196024B2 (en) | System for controlling the deployment of an external safety device | |
| US7447592B2 (en) | Path estimation and confidence level determination system for a vehicle | |
| JP6337834B2 (ja) | 保護制御装置 | |
| US7480570B2 (en) | Feature target selection for countermeasure performance within a vehicle | |
| US6907335B2 (en) | Method for classifying an obstacle by means of pre-crash sensor signals | |
| US6477466B1 (en) | Device for adjusting the height positioning of the body of a vehicle | |
| JP6794972B2 (ja) | 保護制御装置 | |
| JP2017019378A (ja) | 保護制御装置 | |
| US20200377053A1 (en) | Vehicle-use object protection device | |
| CN103373350B (zh) | 大型动物的车辆碰撞安全设备和方法 | |
| WO2014171863A1 (en) | System for controlling the deployment of an external safety device | |
| RS66792B1 (sr) | Metoda za adaptiranje algoritma za aktiviranje ličnog uređaja za pridržavanje i kontrolni uređaj za adaptiranje algoritma za aktiviranje ličnog uređaja za pridržavanje | |
| JP6690601B2 (ja) | 保護制御装置 | |
| JP6806017B2 (ja) | 保護制御装置 | |
| JP4171883B2 (ja) | 衝突予測制御装置 | |
| JP6806018B2 (ja) | 保護制御装置及び保護システム | |
| KR102413484B1 (ko) | 운전자 보조 시스템 및 그 방법 | |
| JP7196759B2 (ja) | 保護デバイス制御装置 | |
| US20250376127A1 (en) | Airbag control method and device | |
| KR101596995B1 (ko) | 차량의 충격완화 방법 | |
| CN221541487U (zh) | 车辆防护气囊系统 | |
| SE1450739A1 (sv) | System for controlling the deployment of an external safetydevice | |
| US20230242105A1 (en) | Close-in collision detection combining high sample rate near-field sensors with advanced real-time parallel processing to accurately determine imminent threats and likelihood of a collision | |
| WO2019193916A1 (ja) | 歩行者保護デバイスの制御方法および保護制御装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20191008 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20200804 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20200923 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20201104 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20201117 |
|
| R151 | Written notification of patent or utility model registration |
Ref document number: 6806017 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R151 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |