JP2019098452A - ロボットシステム、ロボットシステムの制御方法 - Google Patents
ロボットシステム、ロボットシステムの制御方法 Download PDFInfo
- Publication number
- JP2019098452A JP2019098452A JP2017230993A JP2017230993A JP2019098452A JP 2019098452 A JP2019098452 A JP 2019098452A JP 2017230993 A JP2017230993 A JP 2017230993A JP 2017230993 A JP2017230993 A JP 2017230993A JP 2019098452 A JP2019098452 A JP 2019098452A
- Authority
- JP
- Japan
- Prior art keywords
- tool
- stocker
- exchange
- replacement
- contact portion
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images






Classifications
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02P—CLIMATE CHANGE MITIGATION TECHNOLOGIES IN THE PRODUCTION OR PROCESSING OF GOODS
- Y02P90/00—Enabling technologies with a potential contribution to greenhouse gas [GHG] emissions mitigation
- Y02P90/02—Total factory control, e.g. smart factories, flexible manufacturing systems [FMS] or integrated manufacturing systems [IMS]
Landscapes
- Manipulator (AREA)
Abstract
【解決手段】 ロボットアームに着脱可能な交換ツールを用いて対象物を把持するロボットシステムであって、前記ロボットアームの可動域内に設置された、交換ツールを保持するツールストッカーと、前記対象物を前記ツールストッカーが設置された位置へと搬送し、前記ツールストッカーに保持された交換ツールによって把持できる位置へ前記対象物を供給する供給手段と、を備えたことを特徴とするロボットシステムを採用した。
【選択図】 図1
Description
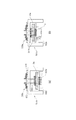
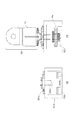
図1は本発明を実施可能なロボットシステム10の概略構成の一例を示した説明図である。図1において、ロボットシステム10は、ロボット装置20、ツールストッカー500、空圧装置400、制御装置600、外部装置610、部品供給機900を備えている。空圧装置400、制御装置600および外部装置610は、図1の下部にブロック図として示している。
次に本発明の第2の実施形態につき説明する。第1の実施形態ではツールストッカー500aにそのまま交換ツール300aを保持していたが第2の実施形態ではツールストッカーに押圧機構を設ける。これにより把持精度の向上を図ることができる。以下で詳述する。
上記の第1の実施形態、第2の実施形態における2組の交換ツール300a、300bとツールストッカー500a、500b、部品供給機900a、900bは一例である。操作対象となるワークの形状と姿勢に応じたツールの種類に合わせて、数を増やすことも可能である。
20 ロボット装置
100 ロボットアーム本体
101 基台
102、103、104、105、106、107 リンク
111、112、113、114、115、116 関節
121、122、123、124、125、125 ロボットアーム用モータ
211 駆動基台
212 駆動伝達ピン
213、331 スライドガイド
220 ツール駆動用モータドライバ
221 ツール駆動用モータ
232 配管
240 ボールプランジャー
300a、300b 交換ツール
314 フィンガ支持基台
317 駆動伝達孔
319 突出部
320、512 開口部
330a、330b フィンガ部材
340 嵌合孔
400 空圧装置
421 電磁弁
422 圧力センサ
423 コンプレッサ
500a、500b ツールストッカー
530 押圧機構
532 レバー部材
533 バネ部材
534 レバー回動軸
535 ローラ
570 有無センサ
600 制御装置
610 外部装置
900a、900b 部品供給機
901a、901b 部品搬送部
902a、902b 部品位置出し機構
903a、903b センサ
910 部品供給制御回路
Wa、Wb ワーク
Claims (8)
- ロボットアームに着脱可能な交換ツールを用いて対象物を把持するロボットシステムであって、
前記ロボットアームの可動域内に設置された、交換ツールを保持するツールストッカーと、
前記対象物を前記ツールストッカーが設置された位置へと搬送し、前記ツールストッカーに保持された交換ツールによって把持できる位置へ前記対象物を供給する供給手段と、を備えたことを特徴とするロボットシステム。 - 請求項1に記載のロボットシステムにおいて、
前記交換ツールは前記対象物と接触する接触部を有し、
前記ツールストッカーは前記接触部を位置決めする位置決め機構を有し、
前記交換ツールが前記ツールストッカーに保持された際、前記位置決め機構により前記接触部が位置決めされると共に、前記接触部が前記対象物と接触し、前記交換ツールが前記対象物を把持した状態となることを特徴とするロボットシステム。 - 接触部により対象物を把持しロボットアームに着脱可能な交換ツールを、保持するツールストッカーであって、
前記接触部を位置決めする位置決め機構と、
前記交換ツールが前記ツールストッカーに保持された際、前記位置決め機構により前記接触部が位置決めされると共に、前記接触部が前記対象物と接触し前記対象物を把持した状態となることを特徴とするツールストッカー。 - ロボットアームに着脱可能な交換ツールであって、
前記交換ツールはツールストッカーに保持され、
対象物を把持する接触部と、
前記接触部の位置を規制する位置規制部と、
前記ロボットアームより取り外されて前記ツールストッカーに保持された状態で、前記位置規制部が前記接触部を位置決めすると共に、前記接触部が前記対象物と接触し前記対象物を把持した状態となることを特徴とする交換ツール。 - ロボットアームに着脱可能な交換ツールを用いて対象物を把持し、前記交換ツールを保持するツールストッカーと、前記対象物を供給する供給手段とを備えたロボットシステムの制御方法であって、
前記交換ツールを前記ツールストッカーに保持させる保持工程と、
前記供給手段により前記対象物を、前記交換ツールが前記ツールストッカーに保持されている状態で、前記交換ツールが前記対象物を把持できる位置に前記対象物を供給する供給工程と、
前記交換ツールが前記ツールストッカーに保持された状態で前記対象物を把持する把持工程と、を有することを特徴とする制御方法。 - 請求項5に記載の制御方法において、
前記交換ツールは前記対象物と接触する接触部を有し、
前記ツールストッカーは前記接触部を位置決めする位置決め機構を有し、
前記保持工程では、前記接触部が前記位置決め機構により位置決めされると共に、前記接触部が前記対象物と接触し、前記交換ツールが前記対象物を把持した状態となることを特徴とする制御方法。 - 請求項5または請求項6に記載の制御方法を実行させるための制御プログラム。
- 請求項7に記載の制御プログラムを記録した、コンピュータで読み取り可能な記録媒体。
Priority Applications (4)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2017230993A JP7134621B2 (ja) | 2017-11-30 | 2017-11-30 | ツールストッカーシステム、ロボットシステム、交換ツール、ロボットシステムの制御方法、物品の制御方法、制御プログラムおよび記録媒体 |
| US16/160,908 US20190111575A1 (en) | 2017-10-18 | 2018-10-15 | Tool stocker, interchangeable tool, robot apparatus, robot system, control method of robot system, and storage medium |
| CN201811213955.XA CN109676638B (zh) | 2017-10-18 | 2018-10-18 | 工具储存器、工具、机器人系统及控制方法、存储介质 |
| US17/492,041 US12528206B2 (en) | 2017-10-18 | 2021-10-01 | Tool stocker, interchangeable tool, robot apparatus, robot system, control method of robot system, and storage medium |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2017230993A JP7134621B2 (ja) | 2017-11-30 | 2017-11-30 | ツールストッカーシステム、ロボットシステム、交換ツール、ロボットシステムの制御方法、物品の制御方法、制御プログラムおよび記録媒体 |
Publications (3)
| Publication Number | Publication Date |
|---|---|
| JP2019098452A true JP2019098452A (ja) | 2019-06-24 |
| JP2019098452A5 JP2019098452A5 (ja) | 2021-01-14 |
| JP7134621B2 JP7134621B2 (ja) | 2022-09-12 |
Family
ID=66975166
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2017230993A Active JP7134621B2 (ja) | 2017-10-18 | 2017-11-30 | ツールストッカーシステム、ロボットシステム、交換ツール、ロボットシステムの制御方法、物品の制御方法、制御プログラムおよび記録媒体 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP7134621B2 (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR20210097864A (ko) * | 2020-01-30 | 2021-08-10 | 삼성중공업 주식회사 | 선박 로봇용 툴 교체장치 |
Citations (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS606320A (ja) * | 1983-06-07 | 1985-01-14 | Shibaura Eng Works Co Ltd | ボルト締付用工業ロボツト |
| JPH01317989A (ja) * | 1988-06-17 | 1989-12-22 | Murata Kogyo Kk | 搬送装置 |
| JPH0373287A (ja) * | 1989-08-11 | 1991-03-28 | Nitta Ind Corp | 自動工具交換装置用の工具保持具 |
| JPH0615591A (ja) * | 1991-02-19 | 1994-01-25 | Matsushita Electric Ind Co Ltd | 部品供給機のフィンガーチェンジ装置 |
| US20120298706A1 (en) * | 2010-12-22 | 2012-11-29 | Stratom, Inc. | Robotic tool interchange system |
| JP2013091121A (ja) * | 2011-10-24 | 2013-05-16 | Kawasaki Heavy Ind Ltd | ロボットハンド用交換爪モジュール |
| JP2016215320A (ja) * | 2015-05-20 | 2016-12-22 | 川崎重工業株式会社 | 物品保持具、搬送ロボット、および物品搬送方法 |
| CN107088888A (zh) * | 2017-05-23 | 2017-08-25 | 深圳市连硕教育投资管理有限公司 | 一种用于机器人夹具的快换装置及工作台 |
| JP2017185583A (ja) * | 2016-04-05 | 2017-10-12 | 国立研究開発法人産業技術総合研究所 | ロボットハンドの爪部交換機構およびこの爪部交換機構を用いた爪部交換方法 |
-
2017
- 2017-11-30 JP JP2017230993A patent/JP7134621B2/ja active Active
Patent Citations (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS606320A (ja) * | 1983-06-07 | 1985-01-14 | Shibaura Eng Works Co Ltd | ボルト締付用工業ロボツト |
| JPH01317989A (ja) * | 1988-06-17 | 1989-12-22 | Murata Kogyo Kk | 搬送装置 |
| JPH0373287A (ja) * | 1989-08-11 | 1991-03-28 | Nitta Ind Corp | 自動工具交換装置用の工具保持具 |
| JPH0615591A (ja) * | 1991-02-19 | 1994-01-25 | Matsushita Electric Ind Co Ltd | 部品供給機のフィンガーチェンジ装置 |
| US20120298706A1 (en) * | 2010-12-22 | 2012-11-29 | Stratom, Inc. | Robotic tool interchange system |
| JP2013091121A (ja) * | 2011-10-24 | 2013-05-16 | Kawasaki Heavy Ind Ltd | ロボットハンド用交換爪モジュール |
| JP2016215320A (ja) * | 2015-05-20 | 2016-12-22 | 川崎重工業株式会社 | 物品保持具、搬送ロボット、および物品搬送方法 |
| JP2017185583A (ja) * | 2016-04-05 | 2017-10-12 | 国立研究開発法人産業技術総合研究所 | ロボットハンドの爪部交換機構およびこの爪部交換機構を用いた爪部交換方法 |
| CN107088888A (zh) * | 2017-05-23 | 2017-08-25 | 深圳市连硕教育投资管理有限公司 | 一种用于机器人夹具的快换装置及工作台 |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR20210097864A (ko) * | 2020-01-30 | 2021-08-10 | 삼성중공업 주식회사 | 선박 로봇용 툴 교체장치 |
| KR102814764B1 (ko) | 2020-01-30 | 2025-05-29 | 삼성중공업 주식회사 | 선박 로봇용 툴 교체장치 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP7134621B2 (ja) | 2022-09-12 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US12528206B2 (en) | Tool stocker, interchangeable tool, robot apparatus, robot system, control method of robot system, and storage medium | |
| US11235475B2 (en) | Robotic apparatus, interchangeable tool, and method for controlling robotic apparatus | |
| CN104070399B (zh) | 机床 | |
| JP6208601B2 (ja) | ワーク位置決め機能を有するロボットハンド、ロボットシステム、及びワークの位置決め把持方法 | |
| JP2019072822A (ja) | 交換ツール、ツールストッカー、ロボットシステム、ロボットシステムの制御方法 | |
| JP7118619B2 (ja) | ツールストッカー、ロボットシステム、ロボットシステムの制御方法、物品の製造方法、交換ツール、制御プログラムおよび記録媒体 | |
| JP2006035346A (ja) | 部品組付け方法 | |
| CN112538695B (zh) | 缝制系统 | |
| CN107708941B (zh) | 物品保持具、搬送机器人、及物品搬送方法 | |
| JP2011131340A (ja) | ハンド装置 | |
| JP7134621B2 (ja) | ツールストッカーシステム、ロボットシステム、交換ツール、ロボットシステムの制御方法、物品の制御方法、制御プログラムおよび記録媒体 | |
| CN112538694B (zh) | 缝制系统 | |
| WO2005081611A1 (ja) | 支持ピン把持装置および基板支持装置 | |
| JP7146448B2 (ja) | ロボットシステム、交換ツール、ツールストッカー、ロボットアーム、ロボットシステムの制御方法、物品の製造方法、制御プログラムおよび記録媒体 | |
| CN118636184A (zh) | 一种晶圆加工用夹取机械手以及控制装置 | |
| US11992957B2 (en) | Mounting-related device and rail device | |
| KR101434617B1 (ko) | 자동중심정렬 공급수단이 구비된 평판소재용 수치제어 가공기 | |
| CN219669459U (zh) | 一种传送装置 | |
| JP3900931B2 (ja) | ワーク積込装置及びそのアタッチメント交換方法 | |
| JP2023081152A (ja) | 産業用ロボットおよび産業用ロボットの教示方法 | |
| CN224124563U (zh) | 一种半导体转运用抓手、抓取机构及缓存装置 | |
| CN215281998U (zh) | 机器手 | |
| JP2008183696A (ja) | 複合加工機および複合加工機におけるワークの搬送方法 | |
| JP7597627B2 (ja) | 搬送装置 | |
| CN109803797B (zh) | 机器人 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20201126 |
|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20201126 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20210818 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20210824 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20211013 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20220315 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20220510 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20220510 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20220607 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20220728 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20220802 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20220831 |
|
| R151 | Written notification of patent or utility model registration |
Ref document number: 7134621 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R151 |