JP2020007704A - 転圧機械 - Google Patents
転圧機械 Download PDFInfo
- Publication number
- JP2020007704A JP2020007704A JP2018126286A JP2018126286A JP2020007704A JP 2020007704 A JP2020007704 A JP 2020007704A JP 2018126286 A JP2018126286 A JP 2018126286A JP 2018126286 A JP2018126286 A JP 2018126286A JP 2020007704 A JP2020007704 A JP 2020007704A
- Authority
- JP
- Japan
- Prior art keywords
- compaction
- turning speed
- upper limit
- degree
- rolling
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images








Landscapes
- Road Paving Machines (AREA)
Abstract
Description
上記した以外の課題、構成および効果は、以下の実施形態の説明により明らかにされる。
(転圧作業の概要と締固め管理システム)
図1は、本実施形態によるタイヤローラを用いた転圧作業の概要を示すための図である。図1に示すように、本実施形態による転圧機械が用いられる現場では、転圧機械であるタイヤローラ100と、タイヤローラ100の内部もしくは外部に設けられた締固め管理システム200とが、有線もしくは無線通信を介してデータの送受信を行う。
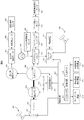
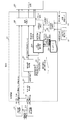
図4は、本実施形態に関わるタイヤローラ100の側面図であり、図5は、タイヤローラのシステム構成の概要を例示した図である。
<車体>
タイヤローラ100は、進行方向の前後に延びる車体103を有している。車体103は、フレーム101や、フレーム101上に設けられるカバー102などで構成されている。カバー102は、図5に示すエンジン303、各油圧ポンプ304、305、306、走行用油圧モータ307等の機器類を覆うためのものである。
タイヤローラ100の主要電動・油圧機器について、引き続き図5を用いて説明する。
<エンジン>
エンジン303には、チャージ用油圧ポンプ304と、ステアリング用油圧ポンプ305と、可変容量式の走行用油圧ポンプ306とが直結されている。エンジン303は、オペレータによるアクセルペダル301の操作や、ECU(Engine Control Unit)302を介して制御装置312からの指令に基づき回転調整されて、各油圧ポンプ304、305、306を駆動するようになっている。
走行用油圧ポンプ306のポートは、油圧配管を介して左右の後転圧ローラ108を駆動するための油圧走行装置にそれぞれ接続されている。走行用油圧ポンプ306の傾転角に応じた作動油の吐出方向および吐出量に対応して、油圧走行装置内の走行用油圧モータ307が回転駆動するようになっている。また本実施形態では、上記のとおり後転圧ローラ108の回転速度を検出するための速度検知センサ309を備えている。
チャージ用油圧ポンプ304は、走行用油圧ポンプ306と走行用油圧モータ307との間に形成された油圧回路からの作動油の漏れを補充する機能を有している。これとともにチャージ用油圧ポンプ304は、走行用油圧ポンプ306の傾転角を調整するための作動油の供給源としても機能する。このため、チャージ用油圧ポンプ304は、油圧配管を介して前後進切替弁311に接続されるとともに、リリーフバルブを介してオイルタンクに接続されている。前後進切替弁311は、油圧配管を介してサーボシリンダ310の左右のシリンダ室にそれぞれ接続されている。前後進切替弁311は、オペレータによる前後進レバー111の操作に応じて切り替えられ、中立位置ではチャージ用油圧ポンプ304からの作動油が遮断される。
ステアリング用油圧ポンプ305は、前転圧ローラ107を操舵するための操舵アクチュエータとしてのステアリングシリンダ319に作動油を供給する。これとともにステアリング用油圧ポンプ305は、制動装置317を作動させるための作動油の供給源としても機能する。ステアリング用油圧ポンプ305は、油圧配管を介してステアリングバルブ318に接続されている。ステアリングバルブ318は、タイヤローラ100の操舵角度を制御するバルブであり、油圧配管を介してステアリングシリンダ319の左右のシリンダ室にそれぞれ接続されている。ステアリングバルブ318は、オペレータによるハンドル109の操舵や制御装置312からの指令に応じて切り替えられる。ステアリングバルブ318が中立位置に設定されている場合、ステアリング用油圧ポンプ305からの作動油は、ステアリングシリンダ319へは供給されずにブレーキバルブ316を介してオイルタンクに排出される。また、オペレータのハンドル109の操作量を検知するために、本実施形態ではハンドル角度検知センサ322を備えている。
ステアリング用油圧ポンプ305からの作動油は、ステアリングバルブ318などを経由してブレーキバルブ316へ供給される。ブレーキバルブ316へ供給された作動油は、オペレータによるブレーキペダル323の操作や制御装置212からの指令に応じて、制動装置317を作動させる。
車両位置検出装置314は、タイヤローラ100が存在する地点の緯度、経度を含む位置情報を取得する装置であり、本実施形態ではGNSSセンサ105に相当する。これに限らず、速度検知センサ309や、ハンドル角度検知センサ322、操舵角度検知センサ321、さらには車両運動の角速度を検出する慣性計測装置などからの情報に基づき、車両の位置情報を取得する構成としてもよい。または、施工対象となる転圧領域の周囲の定位置に、ライダーなどの距離計測機を設置し、この距離計測機からタイヤローラ100までの距離を計測することで、タイヤローラ100の位置を特定する実装でも構わない。尚、これら位置検出を行うための各構成を相互に組み合わせて、より精度の高い位置検出を行う実装でもよい。
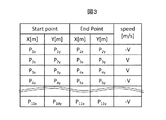
目標経路設定装置315は、締固め管理システム200から送信された目標走行経路を取得し、車両位置検出装置314で検出された車両の現在位置に基づき、目標走行経路の中から次に走行すべき経路を判定し、当該経路情報を制御装置312に送信する。例えば図2、図3で示す目標走行経路が締固め管理システム200から送信される場合、目標経路設定装置315は、車両位置検出装置314で検出された車両の現在位置と図3の表とのマッチングを行う。目標経路設定装置315は、このマッチングの結果、例えば自車両が点P1から点P2の間を点P2に向かって走行しているなどの、走行区間と走行方向を判定することができる。またこの場合、目標経路設定装置315は、次に走行する経路は点P2以降の点列で表される経路であると判定し、これまで走行した点列および点P2以降の点列が制御装置312に送信される。
制御装置312は、CPUなどのプロセッサ351、メモリや補助記憶装置などの記憶装置352、入出力I/F(インターフェイス)353を含んだコンピュータ構成となっている。入出力I/F353の入力側は、目標経路設定装置315と、車両位置検出装置314と、速度検知センサ309と、ハンドル角度検知センサ322と、操舵角度検知センサ321とに接続されている。また入出力I/F353の出力側は、ガイダンス装置313と、ECU302と、ステアリングバルブ318と、ブレーキバルブ316などに接続されている。制御装置312は、入力された情報に対し、後述するように演算を行い、ガイダンス装置313を介してオペレータに対して目標走行経路に対する旋回速度の上限値を通知する。また制御装置312は、後述するように演算を行い、旋回速度の上限値に応じて、ECU302と、ステアリングバルブ318と、ブレーキバルブ316とを統括的に制御して、旋回速度が上限値を超えないように制御する。尚、記憶装置352には、制御用プログラムが事前に導入されており、プロセッサ351がこの制御用プログラムを演算実行することにより、後述する各処理が行われる。
φ=(ω/V)×L・・・(式1)
ここで、旋回速度をω(rad/s)、走行速度をV(m/s)、操舵角度をφ(rad)、タイヤローラ100の前輪と後輪の間の距離を規定値L(m)としている。
ガイダンス装置313は、目標経路設定装置315から送信された目標走行経路と、制御装置312で演算された転圧回数、締固め度、上限旋回速度をオペレータに通知するための装置であり、モニターやスピーカなどを構成上含んでいる。尚、通知方法はモニターやスピーカを介したものに限定されず、バイブレーターなどを利用した振動による通知などであってもよい。
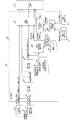
次に、本実施形態のタイヤローラ100に搭載された、制御装置312の処理内容について説明する。図6は、制御装置312の構成を示すブロック図である。尚、以下に示す処理の内容は、制御装置312にプログラミングされ、予め定められた周期で繰り返し実行される。
制御装置312は、転圧回数算出部401、締固め度算出部402、上限旋回速度算出部404、旋回速度計測部406、旋回速度比較部407、通知制御部408を有する。これらは、制御装置312のプロセッサ351、記憶装置352、入出力I/F353のハードウェア構成により実現される。
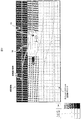
図7を用いて転圧回数算出部401の処理内容を説明する。転圧回数算出部401は、車両位置検出装置314から出力される車両の位置情報と目標経路設定装置315から出力される目標走行経路とに基づき、走行路面の転圧回数をカウントする。図7は、局所領域である50cmの正方形グリッド単位でカウントしている様子を表している。背景の濃さは転圧回数を表しており、薄いほど転圧回数が少なく、濃いほど転圧回数が多いことを表している。タイヤローラ100の走行が進むにつれて、転圧回数のカウント値が加算されていき、転圧回数算出部401は、このグリッドごとに、カウント値を記憶装置352に保持する。尚、記憶装置352には、グリッドを一意に特定するためのグリッド識別情報が記憶されており、このグリッド識別情報を用いて、グリッドに対する各種データの対応付けが行われる。
図8を用いて締固め度算出部402の処理内容を説明する。タイヤローラ100による転圧作業では、タイヤローラ100の自重による静的圧力によって砂質土や礫混じり砂、山砂利などの路面材料間の隙間や水分を除去することで、締固めを行う。そしてこの転圧作業は、土の乾燥密度と突固め試験で得た最大乾燥密度の比を百分率で表した締固め度が規定値になるまで行われることが要求される。
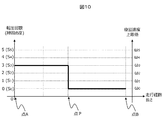
図9から図14を用いて上限旋回速度算出部404の処理内容を説明する。上限旋回速度算出部404は、締固め度算出部402で演算された走行路面の締固め度と、後述する締固め度と押し出し量と旋回速度の相関関係とに基づき、目標走行経路における旋回速度の上限値を算出する。そして上限旋回速度算出部404は、算出した結果を、通知制御部408を介してガイダンス装置313に出力する。図9に、タイヤローラ100が点Aに到達し、次に点A、点P、点Bを結ぶ経路に沿って隣の車線に車線変更を行う様子を示す。このシーンにおいて、上限旋回速度算出部404は、図10に示す点Aを基準(走行経路長さ=ゼロ)とした走行経路長さと締固め度の関係を、締固め度算出部402から得られた走行路面の締固め度に基づき算出する。図10においては、点Aから点Pまでの経路上の締固め度が、締固め度算出部402によりS3と求められ、また同様に、点Pから点Bまでの経路上の締固め度がS0と求められていることを表している。また、後述する締固め度と押し出し量と旋回速度の相関関係に基づき、点Aから点Pまでの経路上の旋回速度上限値がω3、点Pから点Bまでの経路上の旋回速度上限値がω0と算出される。
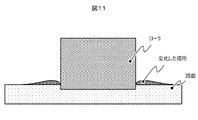
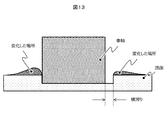
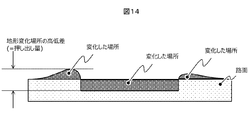
ここで、締固め度と押し出し量と旋回速度の相関関係について説明する。まず、図11〜図14を基に、押し出し量について説明する。押し出しとは、十分に締め固まっていない場所で旋回動作を行った際に、車両の自重や車輪の横滑りによって路面材を掘り起こし、走行路面の地形が変化する現象のことを意味する。本実施形態では、押し出し量を、地形変化の生じた場所の高低差で定量化することとする。
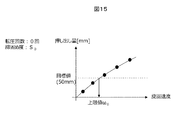
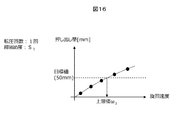
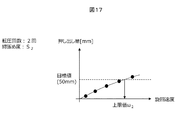
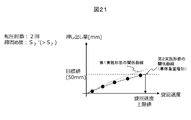
ここで、図15〜図17に基づき、上限旋回速度の算出方法について説明する。タイヤローラ100の締固め作業時に、旋回走行によって路面材の押し出しが多くなると、この路面を均すための締固め作業が新たに生じて作業効率が低下する。このため、押し出しが少なくなるように旋回走行できることが望ましい。ここで、押し出し量の目標値を図15〜図17に示すように例えば±50(mm)と決定すると、路面の締固め度に応じた旋回速度の上限値が定まる。図15では上限旋回速度がω0、図16では上限旋回速度がω1、図17では上限旋回速度がω2となり、締固め度が大きくなるにつれて上限旋回速度が高くなる関係にあることが分かる。
旋回速度計測部406は、操舵角度検知センサ321、速度検知センサ309から、それぞれ現在の操舵角度、走行速度を取得し、これらを上記(式1)に代入して、現状の旋回速度を算出する。
旋回速度比較部407は、上限旋回速度算出部404による算出結果、および旋回速度計測部406による算出結果を取得し、これらの大小関係を比較する。そして旋回速度比較部407は、この比較結果に基づき、現状の旋回速度が上限旋回速度以上であるかを判定し、上限旋回速度以上となっている場合はガイダンス装置313を介して注意喚起用のアラートをオペレータに通知する。尚、現状の旋回速度が上限旋回速度に達する手前でアラート通知を行う実装でもよい。この場合、旋回速度比較部407は、安全率として上限旋回速度に1未満の係数(0.8や0.9など)を積算し、現状の旋回速度が、この積算結果以上となっている場合にアラート通知を行う。
通知制御部408は、目標経路設定装置315、締固め度算出部402、上限旋回速度算出部404、旋回速度比較部407から出力される各種データを、通知用の形式に変換して、ガイダンス装置313に出力制御する。ガイダンス装置313が例えばモニターである場合、通知制御部408は、規定の描画用レイアウトに則り各種データを配置してガイダンス装置313に出力する。またガイダンス装置313が例えばスピーカである場合、既存技術に基づき、各種データを日本語などの音声データに変換し、もしくはブザー音に変換し、ガイダンス装置313に出力する。
φth=(ωth/V)×L・・・(式2)
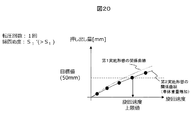
第1実施形態では、締固め度と押し出し量と旋回速度との相関関係を利用する事例を説明したが、路面の押し出し量は、車両の自重によっても変化する。このため、転圧機械では、施工現場の路面材料や締固め深さに応じて車両重量を水や鉄板などを追加して調整するケースがある。第2実施形態では、転圧機械の重量を新たな変数として相関関係を調査し、これを利用する。このように車両重量も考慮することで、精度よく各種データを得ることができる。
101:フレーム
102:カバー
103:車体
104:ルーフ
105:GNSSセンサ
106:ローラ指示ヨーク
107:前転圧ローラ
108:後転圧ローラ
109:ハンドル
110:座席
111:前後進レバー
112:ペダル
113:操作台
200:管理システム
212:制御装置
301:アクセルペダル
302:ECU
303:エンジン
304:チャージ用油圧ポンプ
305:ステアリング用油圧ポンプ
306:走行用油圧ポンプ
307:走行用油圧モータ
309:速度検知センサ
310:サーボシリンダ
311:前後進切替弁
312:制御装置
313:ガイダンス装置
314:車両位置検出装置
315:目標経路設定装置
316:ブレーキバルブ
317:制動装置
318:ステアリングバルブ
319:ステアリングシリンダ
321:操舵角度検知センサ
322:ハンドル角度検知センサ
323:ブレーキペダル
401:転圧回数算出部
402:締固め度算出部
403:試験データ
404、404A:上限旋回速度算出部
405、405A:相関データ
406:旋回速度計測部
407:旋回速度比較部
408:通知制御部
409:ステアリングバルブ制御部
Claims (5)
- 転圧機械であって、
施工対象領域の地表面に当接して転圧する転圧ローラと、
前記転圧機械の現在位置を検出する車両位置検出装置と、
前記施工対象領域内での前記転圧機械の移動経路の情報を取得する目標経路設定装置と、
前記転圧機械の走行動作および操舵動作が相互に関連することで発生する地表面の押し出し量が規定の上限値に達する際の上限旋回速度を算出する制御装置と、
前記上限旋回速度を通知するガイダンス装置と、を有し、
前記制御装置は、
前記車両位置検出装置により検出される現在位置、および前記目標経路設定装置により取得される移動経路の情報に基づき、前記転圧機械による転圧回数を、前記施工対象領域内の局所領域ごとに算出する転圧回数算出部と、
前記転圧回数算出部により算出される局所領域ごとの転圧回数、および記憶装置に事前に記憶されている、転圧回数と締固め度の相関関係を表した第1相関データに基づき、前記局所領域ごとに締固め度を算出する締固め度算出部と、
前記締固め度算出部により算出される締固め度、および前記記憶装置に事前に記憶されている、締固め度と押し出し量と旋回速度の相関関係を表した第2相関データに基づき、前記転圧機械の前記現在位置での上限旋回速度を算出する上限旋回速度算出部と、
前記上限旋回速度算出部により算出される上限旋回速度を前記ガイダンス装置に出力する通知制御部と、
を有することを特徴とする転圧機械。 - 請求項1に記載の転圧機械において、さらに、
前記転圧機械の走行速度を検出する速度検知センサと、
前記転圧機械の操舵角度を検出する操舵角度検知センサと、を有し、
前記制御装置は、さらに、
前記速度検知センサと前記操舵角度検知センサから得られる走行速度と操舵角度から、現状の旋回速度を算出する旋回速度計測部と、
前記旋回速度計測部により算出された現状の旋回速度と、前記上限旋回速度算出部によって算出された上限旋回速度とを比較し、前記現状の旋回速度が、前記上限旋回速度以上である場合、前記通知制御部を介してアラート通知を前記ガイダンス装置に出力する旋回速度比較部と、を有することを特徴とする転圧機械。 - 請求項2に記載の転圧機械において、さらに、
前記転圧機械の操舵角度を制御するステアリングバルブを有し、
前記制御装置は、さらに、
前記現状の旋回速度が前記上限旋回速度以上であるときに出力されるアラート信号を前記旋回速度比較部から入力した場合、前記上限旋回速度を超えないように、前記ステアリングバルブの動作を制限するステアリングバルブ制御部を有することを特徴とする転圧機械。 - 請求項1に記載の転圧機械において、
前記制御装置の前記通知制御部は、前記施工対象領域内の全ての局所領域ごとに、転圧回数、締固め度、上限旋回速度のいずれかもしくは全てを取得し、前記ガイダンス装置に出力し、
前記ガイダンス装置は、前記施工対象領域内の全ての局所領域ごとに、転圧回数、締固め度、上限旋回速度のいずれかもしくは全てを表示することを特徴とする転圧機械。 - 請求項1に記載の転圧機械において、
前記記憶装置には、さらに、車両重量に応じた前記第2相関データがそれぞれ記憶されており、
前記上限旋回速度算出部は、さらに、事前に定義付けられている前記転圧機械の重量値を前記記憶装置から取得し、前記第2相関データの中から、取得した重量値に応じた相関データを抽出し、これを用いて前記上限旋回速度を算出することを特徴とする転圧機械。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2018126286A JP7033506B2 (ja) | 2018-07-02 | 2018-07-02 | 転圧機械 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2018126286A JP7033506B2 (ja) | 2018-07-02 | 2018-07-02 | 転圧機械 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2020007704A true JP2020007704A (ja) | 2020-01-16 |
| JP7033506B2 JP7033506B2 (ja) | 2022-03-10 |
Family
ID=69151021
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2018126286A Active JP7033506B2 (ja) | 2018-07-02 | 2018-07-02 | 転圧機械 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP7033506B2 (ja) |
Cited By (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2022156495A (ja) * | 2021-03-31 | 2022-10-14 | 日立建機株式会社 | 転圧機械 |
| CN115384496A (zh) * | 2021-05-25 | 2022-11-25 | 湖南三一智能控制设备有限公司 | 道路工程车辆及其运动轨迹规划方法、系统 |
| JP7181983B1 (ja) | 2021-11-16 | 2022-12-01 | 鹿島道路株式会社 | 舗装管理支援システム |
| JP2023049860A (ja) * | 2021-09-29 | 2023-04-10 | 日立建機株式会社 | 転圧支援システムおよび作業機械 |
| JP2023058265A (ja) * | 2021-10-13 | 2023-04-25 | 日本国土開発株式会社 | 締固め方法 |
| JP2024007898A (ja) * | 2022-07-06 | 2024-01-19 | 大成建設株式会社 | 走行経路生成装置、走行経路生成方法、走行経路生成プログラムおよび自動化施工システム |
| JP2024138620A (ja) * | 2023-03-27 | 2024-10-09 | 日立建機株式会社 | 締固めシステム |
Citations (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS5924010A (ja) * | 1982-07-29 | 1984-02-07 | 酒井重工業株式会社 | 転圧機械 |
| JPS62146305A (ja) * | 1985-12-18 | 1987-06-30 | 新キャタピラ−三菱株式会社 | 締め固め機械の操向制御装置 |
| JP2000110111A (ja) * | 1998-10-01 | 2000-04-18 | Sakai Heavy Ind Ltd | 振動ローラの締固め管理装置 |
| JP2004036340A (ja) * | 2002-07-08 | 2004-02-05 | Taisei Corp | 締め固め領域の管理方法 |
| US20070150147A1 (en) * | 2005-12-23 | 2007-06-28 | Rasmussen Terry L | Compactor using compaction value targets |
| JP2015098673A (ja) * | 2013-11-18 | 2015-05-28 | 株式会社シーティーエス | 締固め及び敷均し管理システム |
| JP2016075079A (ja) * | 2014-10-07 | 2016-05-12 | 鹿島道路株式会社 | 転圧機械 |
| JP2019218817A (ja) * | 2018-06-22 | 2019-12-26 | 株式会社安藤・間 | 進路変更経路決定システム、自動走行式建設機械、及び進路変更経路決定プログラム |
-
2018
- 2018-07-02 JP JP2018126286A patent/JP7033506B2/ja active Active
Patent Citations (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS5924010A (ja) * | 1982-07-29 | 1984-02-07 | 酒井重工業株式会社 | 転圧機械 |
| JPS62146305A (ja) * | 1985-12-18 | 1987-06-30 | 新キャタピラ−三菱株式会社 | 締め固め機械の操向制御装置 |
| JP2000110111A (ja) * | 1998-10-01 | 2000-04-18 | Sakai Heavy Ind Ltd | 振動ローラの締固め管理装置 |
| JP2004036340A (ja) * | 2002-07-08 | 2004-02-05 | Taisei Corp | 締め固め領域の管理方法 |
| US20070150147A1 (en) * | 2005-12-23 | 2007-06-28 | Rasmussen Terry L | Compactor using compaction value targets |
| JP2015098673A (ja) * | 2013-11-18 | 2015-05-28 | 株式会社シーティーエス | 締固め及び敷均し管理システム |
| JP2016075079A (ja) * | 2014-10-07 | 2016-05-12 | 鹿島道路株式会社 | 転圧機械 |
| JP2019218817A (ja) * | 2018-06-22 | 2019-12-26 | 株式会社安藤・間 | 進路変更経路決定システム、自動走行式建設機械、及び進路変更経路決定プログラム |
Cited By (13)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP7569735B2 (ja) | 2021-03-31 | 2024-10-18 | 日立建機株式会社 | 転圧機械 |
| JP2022156495A (ja) * | 2021-03-31 | 2022-10-14 | 日立建機株式会社 | 転圧機械 |
| CN115384496A (zh) * | 2021-05-25 | 2022-11-25 | 湖南三一智能控制设备有限公司 | 道路工程车辆及其运动轨迹规划方法、系统 |
| CN115384496B (zh) * | 2021-05-25 | 2025-07-22 | 湖南三一智能控制设备有限公司 | 道路工程车辆及其运动轨迹规划方法、系统 |
| JP7733524B2 (ja) | 2021-09-29 | 2025-09-03 | 日立建機株式会社 | 転圧支援システムおよび作業機械 |
| JP2023049860A (ja) * | 2021-09-29 | 2023-04-10 | 日立建機株式会社 | 転圧支援システムおよび作業機械 |
| JP7591482B2 (ja) | 2021-10-13 | 2024-11-28 | 日本国土開発株式会社 | 締固め方法 |
| JP2023058265A (ja) * | 2021-10-13 | 2023-04-25 | 日本国土開発株式会社 | 締固め方法 |
| JP2023073935A (ja) * | 2021-11-16 | 2023-05-26 | 鹿島道路株式会社 | 舗装管理支援システム |
| JP7181983B1 (ja) | 2021-11-16 | 2022-12-01 | 鹿島道路株式会社 | 舗装管理支援システム |
| JP2024007898A (ja) * | 2022-07-06 | 2024-01-19 | 大成建設株式会社 | 走行経路生成装置、走行経路生成方法、走行経路生成プログラムおよび自動化施工システム |
| JP7863466B2 (ja) | 2022-07-06 | 2026-05-21 | 大成建設株式会社 | 走行経路生成装置、走行経路生成方法、走行経路生成プログラムおよび自動化施工システム |
| JP2024138620A (ja) * | 2023-03-27 | 2024-10-09 | 日立建機株式会社 | 締固めシステム |
Also Published As
| Publication number | Publication date |
|---|---|
| JP7033506B2 (ja) | 2022-03-10 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP7033506B2 (ja) | 転圧機械 | |
| AU2013352606B2 (en) | Real time pull-slip curve modeling in large track-type tractors | |
| US9845580B2 (en) | Compaction system including articulated joint force measurement | |
| US9207157B2 (en) | System and method for determining a state of compaction | |
| US9086698B2 (en) | Determining an optimum operating point of an earth moving machine | |
| JP7050051B2 (ja) | 作業車両の制御システム、作業機の軌跡設定方法、及び作業車両 | |
| CN109958034A (zh) | 用于压实工地表面的系统和方法 | |
| US8914215B2 (en) | Measuring and displaying tractor performance | |
| US20140156105A1 (en) | Conditioning a Performance Metric for an Operator Display | |
| US20160103051A1 (en) | System and Method for Validating Compaction of a Work Site | |
| US20230220645A1 (en) | Compaction-based dynamic automated compaction plan | |
| US11479927B2 (en) | Adjustable control point for asphalt paver | |
| JP6910426B2 (ja) | 作業車両の制御システム、作業機の軌跡設定方法、及び作業車両 | |
| US20160168806A1 (en) | System and method for determining ground stiffness | |
| JP7133539B2 (ja) | 作業車両の制御システム、作業機の軌跡設定方法、及び作業車両 | |
| US12516479B2 (en) | Variable overlap optimized coverage | |
| CN110924465A (zh) | 轮胎尺寸校准和控制系统 | |
| US8972129B2 (en) | Determination of optimum tractor reverse speed | |
| US20220365536A1 (en) | Real-time surface scanning and estimation of ground characteristics for ground compacting work machines | |
| JP6934514B2 (ja) | 作業車両の制御システム、方法、及び作業車両 | |
| JP7086904B2 (ja) | 転圧車両 | |
| CN114737553B (zh) | 用于压实土壤的方法和土壤压实机 | |
| JP4340978B2 (ja) | Gps盛土施工管理方法 | |
| JP7591482B2 (ja) | 締固め方法 | |
| JP2023016137A (ja) | 品質管理システム及び、品質管理方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20210316 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20220128 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20220208 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20220228 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 7033506 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |