1.実施形態
1-1.部品装着機10の構成例
部品装着機10は、基板90に複数の部品91を装着する。図1に示すように、部品装着機10は、基板搬送装置11、部品供給装置12、部品移載装置13、部品カメラ14、基板カメラ15および制御装置16を備えている。
基板搬送装置11は、例えば、ベルトコンベアなどによって構成され、基板90を搬送方向(矢印X方向)に搬送する。基板90は、回路基板であり、電子回路、電気回路、磁気回路などが形成される。基板搬送装置11は、部品装着機10の機内に基板90を搬入し、機内の所定位置に基板90を位置決めする。基板搬送装置11は、部品装着機10による複数の部品91の装着処理が終了した後に、基板90を部品装着機10の機外に搬出する。
部品供給装置12は、基板90に装着される部品91を供給する。部品供給装置12は、複数のスロット12aと、複数のリール保持部12bを備えている。複数のスロット12aは、基板90の搬送方向(矢印X方向)に沿って設けられている。また、複数のスロット12aの各々には、フィーダ50が着脱可能に設けられる。
フィーダ50には、リール9Rが装備される。リール9Rには、複数の部品91が収納されているキャリアテープ80が巻回されている。複数のリール保持部12bの各々は、キャリアテープ80が巻回されたリール9Rを交換可能に保持する。フィーダ50は、スロット12aに装備された状態で、リール保持部12bに保持されているリール9Rからキャリアテープ80を引き出すことができる。
図2および図3に示すように、キャリアテープ80は、ベーステープ81、カバーテープ82およびボトムテープ83を備えている。ベーステープ81は、キャリアテープ80の基部であり、複数の収容部81aと、複数の送り穴81bが設けられている。複数の収容部81aの各々には、部品91が収容されている。複数の収容部81aは、ベーステープ81の幅方向の中央部において、キャリアテープ80の長手方向に所定のピッチ間隔で設けられている。
複数の送り穴81bの各々は、貫通穴であり、キャリアテープ80を搬送方向(水平面において矢印X方向と直交する矢印Y方向)に搬送する際に使用される。複数の送り穴81bは、ベーステープ81の幅方向の一端側において、キャリアテープ80の長手方向に所定のピッチ間隔で設けられている。
カバーテープ82は、ベーステープ81の収容部81aを閉塞する部材である。カバーテープ82は、例えば、接着剤によりベーステープ81の幅方向の両端部の上面に貼り付けられている。ボトムテープ83は、例えば、接着剤によりベーステープ81の下面に貼り付けられており、収容部81aに収容されている部品91の脱落を防止する。
図1に示すように、フィーダ50は、キャリアテープ80をピッチ送りさせて、フィーダ50の先端側に位置する採取領域P2において部品91を採取可能に供給する。また、部品供給装置12は、チップ部品などと比べて比較的大型の電子部品(例えば、リード部品など)を、トレイ上に配置した状態で供給することもできる。
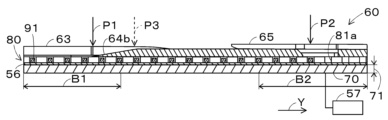
部品移載装置13は、ヘッド駆動装置13aおよび移動台13bを備えている。ヘッド駆動装置13aは、直動機構によって移動台13bを、基板90の搬送方向(矢印X方向)およびキャリアテープ80の搬送方向(矢印Y方向)に移動可能に構成されている。移動台13bには、クランプ部材によって装着ヘッド20が着脱可能(交換可能)に設けられている。
装着ヘッド20は、少なくとも一つの保持部材30を用いて、部品供給装置12によって供給される部品91を採取し保持して、基板搬送装置11によって位置決めされた基板90に部品91を装着する。保持部材30は、例えば、吸着ノズル、チャックなどを用いることができる。
部品カメラ14および基板カメラ15は、公知の撮像装置を用いることができる。部品カメラ14は、光軸が鉛直方向(矢印X方向および矢印Y方向と直交するZ方向)の上向きになるように、部品装着機10の基台に固定されている。部品カメラ14は、保持部材30に保持されている部品91などを下方から撮像することができる。
基板カメラ15は、光軸が鉛直方向(Z方向)の下向きになるように、部品移載装置13の移動台13bに設けられている。基板カメラ15は、基板90などを上方から撮像することができる。部品カメラ14および基板カメラ15は、制御装置16から送出される制御信号に基づいて撮像を行う。部品カメラ14および基板カメラ15によって撮像された画像の画像データは、制御装置16に送信される。
制御装置16は、公知の演算装置および記憶装置を備えており、制御回路が構成されている。制御装置16には、部品装着機10に設けられる各種センサから出力される情報、画像データなどが入力される。制御装置16は、制御プログラムおよび予め設定されている所定の装着条件などに基づいて、各装置に対して制御信号を送出する。
例えば、制御装置16は、基板搬送装置11によって位置決めされた基板90を基板カメラ15に撮像させる。制御装置16は、基板カメラ15によって撮像された画像を画像処理して、基板90の位置決め状態を認識する。また、制御装置16は、部品供給装置12によって供給された部品91を保持部材30に採取させ保持させて、保持部材30に保持されている部品91を部品カメラ14に撮像させる。制御装置16は、部品カメラ14によって撮像された画像を画像処理して、部品91の姿勢を認識する。
制御装置16は、制御プログラムなどによって予め設定される装着予定位置の上方に向かって、保持部材30を移動させる。また、制御装置16は、基板90の位置決め状態、部品91の姿勢などに基づいて、装着予定位置を補正して、実際に部品91を装着する装着位置を設定する。装着予定位置および装着位置は、位置(X座標およびY座標)の他に回転角度を含む。
制御装置16は、装着位置に合わせて、保持部材30の目標位置(X座標およびY座標)および回転角度を補正する。制御装置16は、補正された目標位置において補正された回転角度で保持部材30を下降させて、基板90に部品91を装着する。制御装置16は、上記のピックアンドプレースサイクルを繰り返すことによって、基板90に複数の部品91を装着する装着処理を実行する。
1-2.フィーダ50の構成例
フィーダ50は、キャリアテープ80を搬送方向(矢印Y方向)に搬送して、採取領域P2に部品91を供給する。フィーダ50は、キャリアテープ80を搬送して、採取領域P2に部品91を供給することができれば良く、種々の形態をとり得る。実施形態のフィーダ50は、挿入部51aにテープ端が挿入されたキャリアテープ80を、送り機構によって採取領域P2まで搬送するオートローディングフィーダである。
図4に示すように、実施形態のフィーダ50は、フィーダ本体部51と、第一送り部52と、第二送り部53と、テープ押さえ部54と、制御部55と、テープガイド60とを備えている。フィーダ本体部51は、扁平な箱形状に形成されている。フィーダ本体部51は、挿入部51aと、搬送路51bとを備えている。
挿入部51aには、搬送対象であるキャリアテープ80のテープ端が挿入される。搬送路51bは、溝状に形成されており、挿入部51aにテープ端が挿入されたキャリアテープ80を下方から支持する。挿入部51aにテープ端が挿入されたキャリアテープ80は、テープ押さえ部54により搬送路51bの上面に押し付けられる。
第一送り部52は、挿入部51aにテープ端が挿入されたキャリアテープ80を、搬送路51bに沿って採取領域P2に向かって搬送する。第一送り部52は、一対のスプロケット52a,52bと、モータ52cとを備えている。一対のスプロケット52a,52bの各々は、キャリアテープ80の送り穴81bに係合可能な歯部を備える回転部材である。
一対のスプロケット52a,52bの各々は、フィーダ本体部51に回転可能に支持されている。一対のスプロケット52a,52bは、キャリアテープ80の搬送方向(矢印Y方向)に離間して配置されている。一対のスプロケット52a,52bの各々は、歯部が搬送路51bの上面から上方に僅かに突出するように、搬送路51bの下方に配置されている。
モータ52cは、一対のスプロケット52a,52bを回転させる。モータ52cは、一対のスプロケット52a,52bを回転させることができれば良く、例えば、ステッピングモータ、サーボモータなどの公知の駆動装置を用いることができる。モータ52cは、減速機を介して一対のスプロケット52a,52bに連結されている。
モータ52cは、例えば、一対のスプロケット52a,52bをキャリアテープ80の収容部81aのピッチ間隔分ずつ回転させてキャリアテープ80を搬送する。具体的には、挿入部51aにテープ端が挿入されたキャリアテープ80の送り穴81bに一対のスプロケット52a,52bの歯部が係合した状態で、制御部55によってモータ52cが駆動制御される。これにより、キャリアテープ80は、搬送路51bに沿って採取領域P2に向かって搬送される。
第二送り部53は、採取領域P2の近傍まで搬送されたキャリアテープ80を、テープガイド60により上方および幅方向への移動を規制した状態で、搬送方向(矢印Y方向)に更に搬送して、キャリアテープ80を採取領域P2に向かって引き込む。第二送り部53は、一対のスプロケット53a,53bと、モータ53cとを備えている。
一対のスプロケット53a,53bの各々は、キャリアテープ80の送り穴81bに係合可能な歯部を備える回転部材である。一対のスプロケット53a,53bの各々は、フィーダ本体部51に回転可能に支持されている。一対のスプロケット53a,53bは、キャリアテープ80の搬送方向(矢印Y方向)に離間して配置されている。一対のスプロケット53a,53bの各々は、歯部がテープガイド60の搬送面から上方に僅かに突出するように、搬送面の下方に配置されている。
モータ53cは、一対のスプロケット53a,53bを回転させる。モータ53cは、一対のスプロケット53a,53bを回転させることができれば良く、例えば、ステッピングモータ、サーボモータなどの公知の駆動装置を用いることができる。モータ53cは、減速機を介して一対のスプロケット53a,53bに連結されている。
モータ53cは、例えば、一対のスプロケット53a,53bをキャリアテープ80の収容部81aのピッチ間隔分ずつ回転させてキャリアテープ80を搬送する。具体的には、テープ端が採取領域P2の近傍に到達したキャリアテープ80の送り穴81bに一対のスプロケット53a,53bの歯部が係合した状態で、制御部55によってモータ53cが駆動制御される。これにより、キャリアテープ80は、搬送方向(矢印Y方向)に更に搬送されて、採取領域P2に向かって引き込まれる。
テープガイド60は、部品91を収容するキャリアテープ80の搬送を案内する。具体的には、テープガイド60は、キャリアテープ80の上方および幅方向への移動を規制した状態で、キャリアテープ80が採取領域P2に向かって搬送されるように、キャリアテープ80を案内する。なお、テープガイド60は、フィーダ本体部51に着脱可能に装着されている。
テープガイド60は、キャリアテープ80の搬送方向(矢印Y方向)において、搬送路51bの下流側に配置されている。テープガイド60は、キャリアテープ80の上面を搬送面に押さえ付けながら、キャリアテープ80のベーステープ81の収容部81aから部品91を露出させることができる。
具体的には、テープガイド60は、フィーダ本体部51に対して下方に付勢されており、キャリアテープ80の厚みが変わっても、キャリアテープ80の上面を押圧することができる。そのため、キャリアテープ80の浮き上がりが抑制されて、送り穴81bと一対のスプロケット53a,53bとの間の係合が維持される。
図5に示すように、テープガイド60は、キャリアテープ80を案内するガイド部61を備えている。ガイド部61は、キャリアテープ80の搬送方向(矢印Y方向)に沿って延びるように形成されており、断面U字状に形成されている。ガイド部61は、上壁部62と、一対の側壁部63,63とを備えている。上壁部62は、キャリアテープ80の上方への移動を規制してキャリアテープ80の浮き上がりを抑制する。また、一対の側壁部63,63は、キャリアテープ80の幅方向への移動を規制する。
テープガイド60は、剥離部64を備えている。剥離部64は、ベーステープ81の収容部81aに収容されている部品91を露出させる。剥離部64は、キャリアテープ80の搬送方向(矢印Y方向)において、採取領域P2の直前でキャリアテープ80のベーステープ81からカバーテープ82を剥離して、部品91を露出させる。
具体的には、剥離部64は、舌部64aと、刃部64bとを備えている。舌部64aは、キャリアテープ80の搬送中にベーステープ81とカバーテープ82との間に挿入される。刃部64bは、ベーステープ81とカバーテープ82との接着部位に挿入されて、ベーステープ81からカバーテープ82を部分的に剥離する。
ガイド部61の上壁部62には、開口部62aが設けられている。開口部62aは、上壁部62の一部が切り欠けられて形成されている。舌部64aは、開口部62aを介して外部に露出するように配置されている。舌部64aは、キャリアテープ80の搬送方向(矢印Y方向)に沿って延びるように形成されており、板面が水平になるように配置されている。舌部64aは、ガイド部61に溶接などで固定されている。舌部64aは、先端部がキャリアテープ80の搬送方向(矢印Y方向)の上流側に向けられた状態で配置されている。
舌部64aは、キャリアテープ80の幅方向において所定幅を備えている。所定幅は、キャリアテープ80のテープ幅よりも小さくなるように設定されている。舌部64aは、キャリアテープ80の幅方向において、ベーステープ81にカバーテープ82が接着されている両端部のうちの一端部側(具体的には、送り穴81bが設けられている端部側と反対側)に対向して配置されている。なお、舌部64aは、先端部が山型に形成されている。
刃部64bは、舌部64aの先端側に設けられており、キャリアテープ80の幅方向において、ベーステープ81にカバーテープ82が接着されている両端部のうちの一端部側(具体的には、送り穴81bが設けられている端部側と反対側)に対向して配置されている。また、刃部64bは、刃先がキャリアテープ80の搬送方向(矢印Y方向)の上流側に向けられた状態で配置されている。刃部64bは、キャリアテープ80のベーステープ81とカバーテープ82との間に挿入されて、カバーテープ82をベーステープ81から部分的に剥離して、採取領域P2において、ベーステープ81の収容部81aに収容されている部品91を露出させる。
テープガイド60は、折返部65を備えている。折返部65は、ベーステープ81からカバーテープ82が部分的に剥離された後に、剥離されたカバーテープ82の幅方向の一端部側を立ち上げて折り返す。折返部65は、キャリアテープ80の搬送方向(矢印Y方向)において、舌部64aよりも下流側であって、採取領域P2よりも上流側に配置されている。折返部65は、板状に形成されている。折返部65は、キャリアテープ80の搬送方向(矢印Y方向)において、上流側から下流側に向かって幅寸法が大きくなるように形成されている。
制御部55は、フィーダ50を駆動制御する。具体的には、制御部55は、公知の演算装置および記憶装置を備えており、制御回路が構成されている。例えば、制御部55は、フィーダ50のフィーダ本体部51に配置されているセンサなどの検出結果(例えば、キャリアテープ80の有無の検出結果など)に基づいて、モータ52cおよびモータ53cを駆動制御する。
1-3.テープガイド60におけるキャリアテープ80の搬送
例えば、実施形態のフィーダ50は、オートローディングフィーダである。オートローディングフィーダは、挿入部51aにテープ端が挿入されたキャリアテープ80を、送り機構によって採取領域P2まで搬送する。キャリアテープ80から部品91を採取する採取領域P2よりもキャリアテープ80の搬送方向(矢印Y方向)の上流側に設けられる上流側領域P1では、部品91の収容姿勢を安定させる必要がある。
具体的には、既述したように、キャリアテープ80は、部品91を収容する収容部81aが設けられているベーステープ81に、収容部81aを閉塞するカバーテープ82が貼り付けられている。また、テープガイド60は、案内するキャリアテープ80のベーステープ81からカバーテープ82を剥離する剥離部64を、上流側領域P1に備えている。
キャリアテープ80の搬送時の振動などによって、ベーステープ81の収容部81aにおいて、部品91の収容姿勢が乱れる可能性がある。また、キャリアテープ80の搬送時に、ベーステープ81の収容部81aに収容されている部品91が静電気などによってカバーテープ82に張り付く可能性がある。さらに、剥離部64によってベーステープ81からカバーテープ82が剥離される際に、ベーステープ81の収容部81aに収容されている部品91が静電気などによってカバーテープ82に張り付く可能性もある。カバーテープ82に部品91が張り付くと、剥離部64の刃部64bによって部品91が損傷する可能性がある。
これらを抑制するために、図6に示すように、比較形態では、テープガイド60によって案内されるキャリアテープ80の下方に、複数(同図では、二つ)の磁石66,67が設けられている。図6は、テープガイド60と、比較形態の磁石66,67の位置関係を示している。磁石66,67は、キャリアテープ80との間に設けられるサポートプレート56に固定されている。サポートプレート56は、非磁性体によって形成されており、フィーダ本体部51に固定される。図6は、図5に示すテープガイド60と、テープガイド60によって案内されるキャリアテープ80と、サポートプレート56と、磁石66,67とが配置された部位を、キャリアテープ80の搬送方向(矢印Y方向)に沿って切断した断面図である。
上流側領域P1における部品91の収容姿勢を安定させるために、部品91に付与する磁力を可能な限り強くしたいという要請がある。しかしながら、採取領域P2において当該磁力を部品91に付与すると、部品91を採取することが困難になるなど、部品91の採取に悪影響を及ぼす可能性がある。
そのため、図6に示すように、キャリアテープ80の搬送方向(矢印Y方向)において、磁力が異なる複数(二つ)の磁石66,67を並べて配置することが想定される。具体的には、キャリアテープ80の搬送方向(矢印Y方向)において磁石66に隣接して設けられる磁石67は、磁石66と比べて、磁力が弱い磁石が用いられている。
図7は、キャリアテープ80の搬送方向(矢印Y方向)における位置と、図6の磁石66,67の磁力との関係を示している。横軸は、キャリアテープ80の搬送方向(矢印Y方向)における位置を示している。縦軸は、磁石66,67の磁力の大きさを示している。また、折れ線L1は、磁石66,67の磁力の変化を示している。図6および図7に示すように、キャリアテープ80の搬送方向(矢印Y方向)に沿って延びる領域であって、上流側領域P1を含む所定領域A1では、磁力は、磁石66による第一磁力M1で一定である。
キャリアテープ80の搬送方向(矢印Y方向)に沿って延びる領域であって、採取領域P2を含む所定領域A2では、磁力は、磁石67による第二磁力M2で一定である。第二磁力M2は、第一磁力M1よりも弱い。また、磁石66と磁石67との境界領域P3では、磁力は、第一磁力M1から第二磁力M2に急減している。このように、複数の磁石66,67の境界領域P3では、磁力が急変して、キャリアテープ80に収容されている部品91の収容姿勢が乱れる可能性がある。
1-4.一体型磁石70の構成例
実施形態のフィーダ50は、テープガイド60と、一体型磁石70とを具備している。テープガイド60は、部品91を収容するキャリアテープ80の搬送を案内する。テープガイド60は、キャリアテープ80の搬送を案内することができれば良く、種々の形態をとり得る。
既述したように、キャリアテープ80は、部品91を収容する収容部81aが設けられているベーステープ81に、収容部81aを閉塞するカバーテープ82が貼り付けられている。また、図5に示すように、実施形態のテープガイド60は、案内するキャリアテープ80のベーステープ81からカバーテープ82を剥離する剥離部64を、上流側領域P1に備えている。
図8および図9に示すように、一体型磁石70は、テープガイド60によって案内されるキャリアテープ80の下方に設けられる磁石であって、第一磁力M1および第二磁力M2の両方を備える。図8は、テープガイド60と、一体型磁石70の位置関係の一例を示している。一体型磁石70は、キャリアテープ80との間に設けられるサポートプレート56に固定されている。サポートプレート56は、非磁性体によって形成されており、フィーダ本体部51に固定される。
図8は、図5に示すテープガイド60と、テープガイド60によって案内されるキャリアテープ80と、サポートプレート56と、一体型磁石70とが配置された部位を、キャリアテープ80の搬送方向(矢印Y方向)に沿って切断した断面図である。図8について上述されていることは、後述する他の形態についても、同様に言える。
第一磁力M1は、キャリアテープ80から部品91を採取する採取領域P2よりもキャリアテープ80の搬送方向(矢印Y方向)の上流側に設けられる上流側領域P1において、部品91の収容姿勢を安定させる第一吸引力を部品91に付与する。第二磁力M2は、採取領域P2において、部品91の採取を阻害しないように第一吸引力よりも弱い第二吸引力を部品91に付与する。
第一吸引力および第二吸引力は、磁力が一定であっても、一体型磁石70とキャリアテープ80との接地面積、一体型磁石70とキャリアテープ80に収容されている部品91との間の距離、および、一体型磁石70の厚み71を含む設置条件によって変動する。例えば、一体型磁石70が板状の直方体形状の場合、接地面積は、キャリアテープ80に対向する一体型磁石70の部位(長方形)の面積に相当する。よって、設計者は、上記の設置条件に応じて、必要な第一吸引力を発生させる第一磁力M1、および、必要な第二吸引力を発生させる第二磁力M2を、シミュレーション、実機による検証などによって取得すると良い。
例えば、設計者は、所定の設置条件の実機を用いて、第一磁力M1を変更(増加または減少)しながら、剥離部64によってキャリアテープ80のベーステープ81からカバーテープ82を剥離させる。設計者は、カバーテープ82の剥離時において、ベーステープ81の収容部81aに収容されている部品91の収容姿勢の変化量を取得し、当該変化量が所定範囲に収まる第一磁力M1を取得することができる。
上述されていることは、剥離部64が設けられている領域以外の上流側領域P1についても同様に言える。具体的には、設計者は、キャリアテープ80の搬送時に、上流側領域P1において、ベーステープ81の収容部81aに収容されている部品91の収容姿勢の変化量を取得し、当該変化量が所定範囲に収まる第一磁力M1を取得することができる。
また、例えば、設計者は、所定の設置条件の実機を用いて、第二磁力M2を変更(増加または減少)しながら、保持部材30によってキャリアテープ80に収容されている部品91を採取させる。設計者は、部品91の採取が可能な第二磁力M2を取得することができる。また、設計者は、部品91の採取時において、ベーステープ81の収容部81aに収容されている部品91の収容姿勢の変化量を取得し、部品91の採取が可能であり、且つ、当該変化量が所定範囲に収まる第二磁力M2を取得することもできる。
図9に示すように、一体型磁石70は、キャリアテープ80の搬送方向(矢印Y方向)において、上流側領域P1から採取領域P2に向かって磁力が一定の割合で弱くなるように形成することができる。図9は、キャリアテープ80の搬送方向(矢印Y方向)における位置と、図8の一体型磁石70の磁力との関係の一例を示している。横軸は、キャリアテープ80の搬送方向(矢印Y方向)における位置を示している。縦軸は、一体型磁石70の磁力の大きさを示している。また、直線L2は、一体型磁石70の磁力の変化を示している。
図9に示すように、一体型磁石70は、上流側領域P1において、磁力が第一磁力M1であり、採取領域P2において、磁力が第二磁力M2である。第二磁力M2は、第一磁力M1よりも弱い。また、一体型磁石70は、キャリアテープ80の搬送方向(矢印Y方向)において、上流側領域P1から採取領域P2に向かって磁力が一定の割合で弱くなっている。このように、実施形態の一体型磁石70は、複数の磁石を用いる場合と比べて、磁力の急変が抑制されている。よって、複数の磁石を用いる場合と比べて、磁力の急変によるキャリアテープ80に収容されている部品91の収容姿勢の乱れが抑制される。
図10に示すように、一体型磁石70は、キャリアテープ80の搬送方向(矢印Y方向)に沿って延びる領域であって上流側領域P1を含む第一領域B1において磁力が第一磁力M1で一定になるように形成することもできる。また、一体型磁石70は、キャリアテープ80の搬送方向(矢印Y方向)に沿って延びる領域であって採取領域P2を含む第二領域B2において磁力が第二磁力M2で一定になるように形成することもできる。このとき、一体型磁石70は、第一領域B1と第二領域B2との間において第一領域B1から第二領域B2に向かって磁力が一定の割合で弱くなるように形成することもできる。
図10は、キャリアテープ80の搬送方向(矢印Y方向)における位置と、図8の一体型磁石70の磁力との関係の他の一例を示している。横軸は、キャリアテープ80の搬送方向(矢印Y方向)における位置を示している。縦軸は、一体型磁石70の磁力の大きさを示している。また、折れ線L3は、一体型磁石70の磁力の変化を示している。
図10に示すように、一体型磁石70は、上流側領域P1を含む第一領域B1において、磁力が第一磁力M1で一定であり、採取領域P2を含む第二領域B2において、磁力が第二磁力M2で一定である。第二磁力M2は、第一磁力M1よりも弱い。また、一体型磁石70は、第一領域B1と第二領域B2との間において第一領域B1から第二領域B2に向かって磁力が一定の割合で弱くなっている。このように、上記の形態においても、磁力の急変が抑制され、磁力の急変によるキャリアテープ80に収容されている部品91の収容姿勢の乱れが抑制される。
なお、一体型磁石70の形成方法は、種々の形態をとり得る。例えば、着磁機は、一体型磁石70を着磁する際に、一体型磁石70と着磁部との間の距離を変更することができる。具体的には、着磁機は、キャリアテープ80の搬送方向(矢印Y方向)の上流側から下流側に向かって、一体型磁石70と着磁部との間の距離を一定の割合で長くする。これにより、一体型磁石70は、図9に示す特性が得られる。
同様に、着磁機は、第一領域B1において、一体型磁石70と着磁部との間の距離を一定にする。また、着磁機は、第一領域B1と第二領域B2との間において、一体型磁石70と着磁部との間の距離を一定の割合で長くする。さらに、着磁機は、第二領域B2において、一体型磁石70と着磁部との間の距離を一定にする。これらにより、一体型磁石70は、図10に示す特性が得られる。
また、一体型磁石70は、キャリアテープ80の搬送方向(矢印Y方向)において、磁石の組成を変更することもできる。例えば、キャリアテープ80の搬送方向(矢印Y方向)の上流側ほど、希土類系の原料磁石粉末を多く使用する。キャリアテープ80の搬送方向(矢印Y方向)の下流側ほど、フェライト系の原料磁石粉末を多く使用する。これにより、一体型磁石70は、図9または図10に示す特性が得られる。一体型磁石70は、焼結磁石などの永久磁石を用いることができる。
図11に示すように、一体型磁石70は、キャリアテープ80の搬送方向(矢印Y方向)において、上流側領域P1から採取領域P2に向かって厚み71が一定の割合で薄くなるように形成することもできる。図12は、キャリアテープ80の搬送方向(矢印Y方向)における位置と、図11の一体型磁石70の磁力との関係の一例を示している。横軸は、キャリアテープ80の搬送方向(矢印Y方向)における位置を示している。縦軸は、一体型磁石70の磁力の大きさを示している。また、直線L4は、一体型磁石70の磁力の変化を示している。
図12の直線L4に示す一体型磁石70の磁力の変化は、図9の直線L2に示す一体型磁石70の磁力の変化と同様である。よって、上記の形態においても、磁力の急変が抑制され、磁力の急変によるキャリアテープ80に収容されている部品91の収容姿勢の乱れが抑制される。
図13に示すように、一体型磁石70は、キャリアテープ80の搬送方向(矢印Y方向)に沿って延びる領域であって上流側領域P1を含む第一領域B1において、厚み71が第一厚み71aで一定になるように形成することもできる。また、一体型磁石70は、キャリアテープ80の搬送方向(矢印Y方向)に沿って延びる領域であって採取領域P2を含む第二領域B2において、厚み71が第二厚み71bで一定になるように形成することもできる。このとき、一体型磁石70は、第一領域B1と第二領域B2との間において第一領域B1から第二領域B2に向かって厚み71が一定の割合で薄くなるように形成することもできる。
図14は、キャリアテープ80の搬送方向(矢印Y方向)における位置と、図13の一体型磁石70の磁力との関係の一例を示している。横軸は、キャリアテープ80の搬送方向(矢印Y方向)における位置を示している。縦軸は、一体型磁石70の磁力の大きさを示している。また、折れ線L5は、一体型磁石70の磁力の変化を示している。
図14の折れ線L5に示す一体型磁石70の磁力の変化は、図10の折れ線L3に示す一体型磁石70の磁力の変化と同様である。よって、上記の形態においても、磁力の急変が抑制され、磁力の急変によるキャリアテープ80に収容されている部品91の収容姿勢の乱れが抑制される。
図15に示すように、一体型磁石70は、キャリアテープ80の搬送方向(矢印Y方向)において、上流側領域P1から採取領域P2に向かって対向する部品91までの距離72aが一定の割合で長くなるようにテーパー部72を形成することもできる。テーパー角度は、上流側領域P1において第一吸引力を部品91に付与可能であり、且つ、採取領域P2において第二吸引力を部品91に付与可能な角度である。テーパー角度は、シミュレーション、実機による検証などによって取得することができる。
図16は、キャリアテープ80の搬送方向(矢印Y方向)における位置と、図15の一体型磁石70の磁力との関係の一例を示している。横軸は、キャリアテープ80の搬送方向(矢印Y方向)における位置を示している。縦軸は、一体型磁石70の磁力の大きさを示している。また、直線L6は、一体型磁石70の磁力の変化を示している。
図16の直線L6に示す一体型磁石70の磁力の変化は、図9の直線L2に示す一体型磁石70の磁力の変化と同様である。よって、上記の形態においても、磁力の急変が抑制され、磁力の急変によるキャリアテープ80に収容されている部品91の収容姿勢の乱れが抑制される。
このように、一体型磁石70は、種々の形態をとり得る。また、一体型磁石70は、既述した形態を組み合わせた形態であっても良い。例えば、図17に示すように、一体型磁石70は、キャリアテープ80の搬送方向(矢印Y方向)において、上流側領域P1から採取領域P2に向かって厚み71が一定の割合で薄くなるように形成することができる。また、一体型磁石70は、キャリアテープ80の搬送方向(矢印Y方向)において、上流側領域P1から採取領域P2に向かって対向する部品91までの距離72aが一定の割合で長くなるようにテーパー部72を形成することができる。
既述したいずれの形態においても、一体型磁石70は、キャリアテープ80との間に設けられるサポートプレート56に固定することができる。よって、一体型磁石70を直接、フィーダ本体部51に固定する場合と比べて、一体型磁石70の固定が容易である。
また、既述したいずれの形態においても、フィーダ50は、キャリアテープ80の搬送方向(矢印Y方向)において、一体型磁石70が設けられる位置を調整する調整装置57を備えることができる。調整装置57は、キャリアテープ80の搬送方向(矢印Y方向)において、一体型磁石70が設けられる位置を調整することができれば良く、種々の形態をとり得る。
例えば、調整装置57は、キャリアテープ80の搬送方向(矢印Y方向)に沿って、一体型磁石70を移動可能な直動機構を用いることができる。一体型磁石70がサポートプレート56に固定されている形態では、調整装置57は、一体型磁石70が固定されているサポートプレート56を、キャリアテープ80の搬送方向(矢印Y方向)に沿って移動させることができる。
また、キャリアテープ80は、部品91を収容する収容部81aが設けられているベーステープ81に、収容部81aを閉塞するカバーテープ82が貼り付けられている。そして、テープガイド60は、案内するキャリアテープ80のベーステープ81からカバーテープ82を剥離する剥離部64を、上流側領域P1に備えている。よって、フィーダ50は、上流側領域P1においてベーステープ81からカバーテープ82を剥離する際の部品91の損傷の抑制と、採取領域P2における部品91の採取との両立を図ることができる。
なお、実施形態のフィーダ50は、オートローディングフィーダである。オートローディングフィーダは、挿入部51aにテープ端が挿入されたキャリアテープ80を、送り機構によって採取領域P2まで搬送する。フィーダ50は、挿入部51aにテープ端が挿入されるとキャリアテープ80を自動で搬送する送り機構を具備しないフィーダであっても良い。
2.実施形態の効果の一例
フィーダ50によれば、一体型磁石70を備えるので、複数の磁石を用いる場合と比べて、テープガイド60によって案内されるキャリアテープ80に収容されている部品91に付与される磁力の急変を低減し易い。