JP2024040887A - 加工装置 - Google Patents
加工装置 Download PDFInfo
- Publication number
- JP2024040887A JP2024040887A JP2022145531A JP2022145531A JP2024040887A JP 2024040887 A JP2024040887 A JP 2024040887A JP 2022145531 A JP2022145531 A JP 2022145531A JP 2022145531 A JP2022145531 A JP 2022145531A JP 2024040887 A JP2024040887 A JP 2024040887A
- Authority
- JP
- Japan
- Prior art keywords
- frame
- pair
- work set
- interval
- ring frame
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images


Landscapes
- Constituent Portions Of Griding Lathes, Driving, Sensing And Control (AREA)
- Manipulator (AREA)
- Dicing (AREA)
- Container, Conveyance, Adherence, Positioning, Of Wafer (AREA)
Abstract
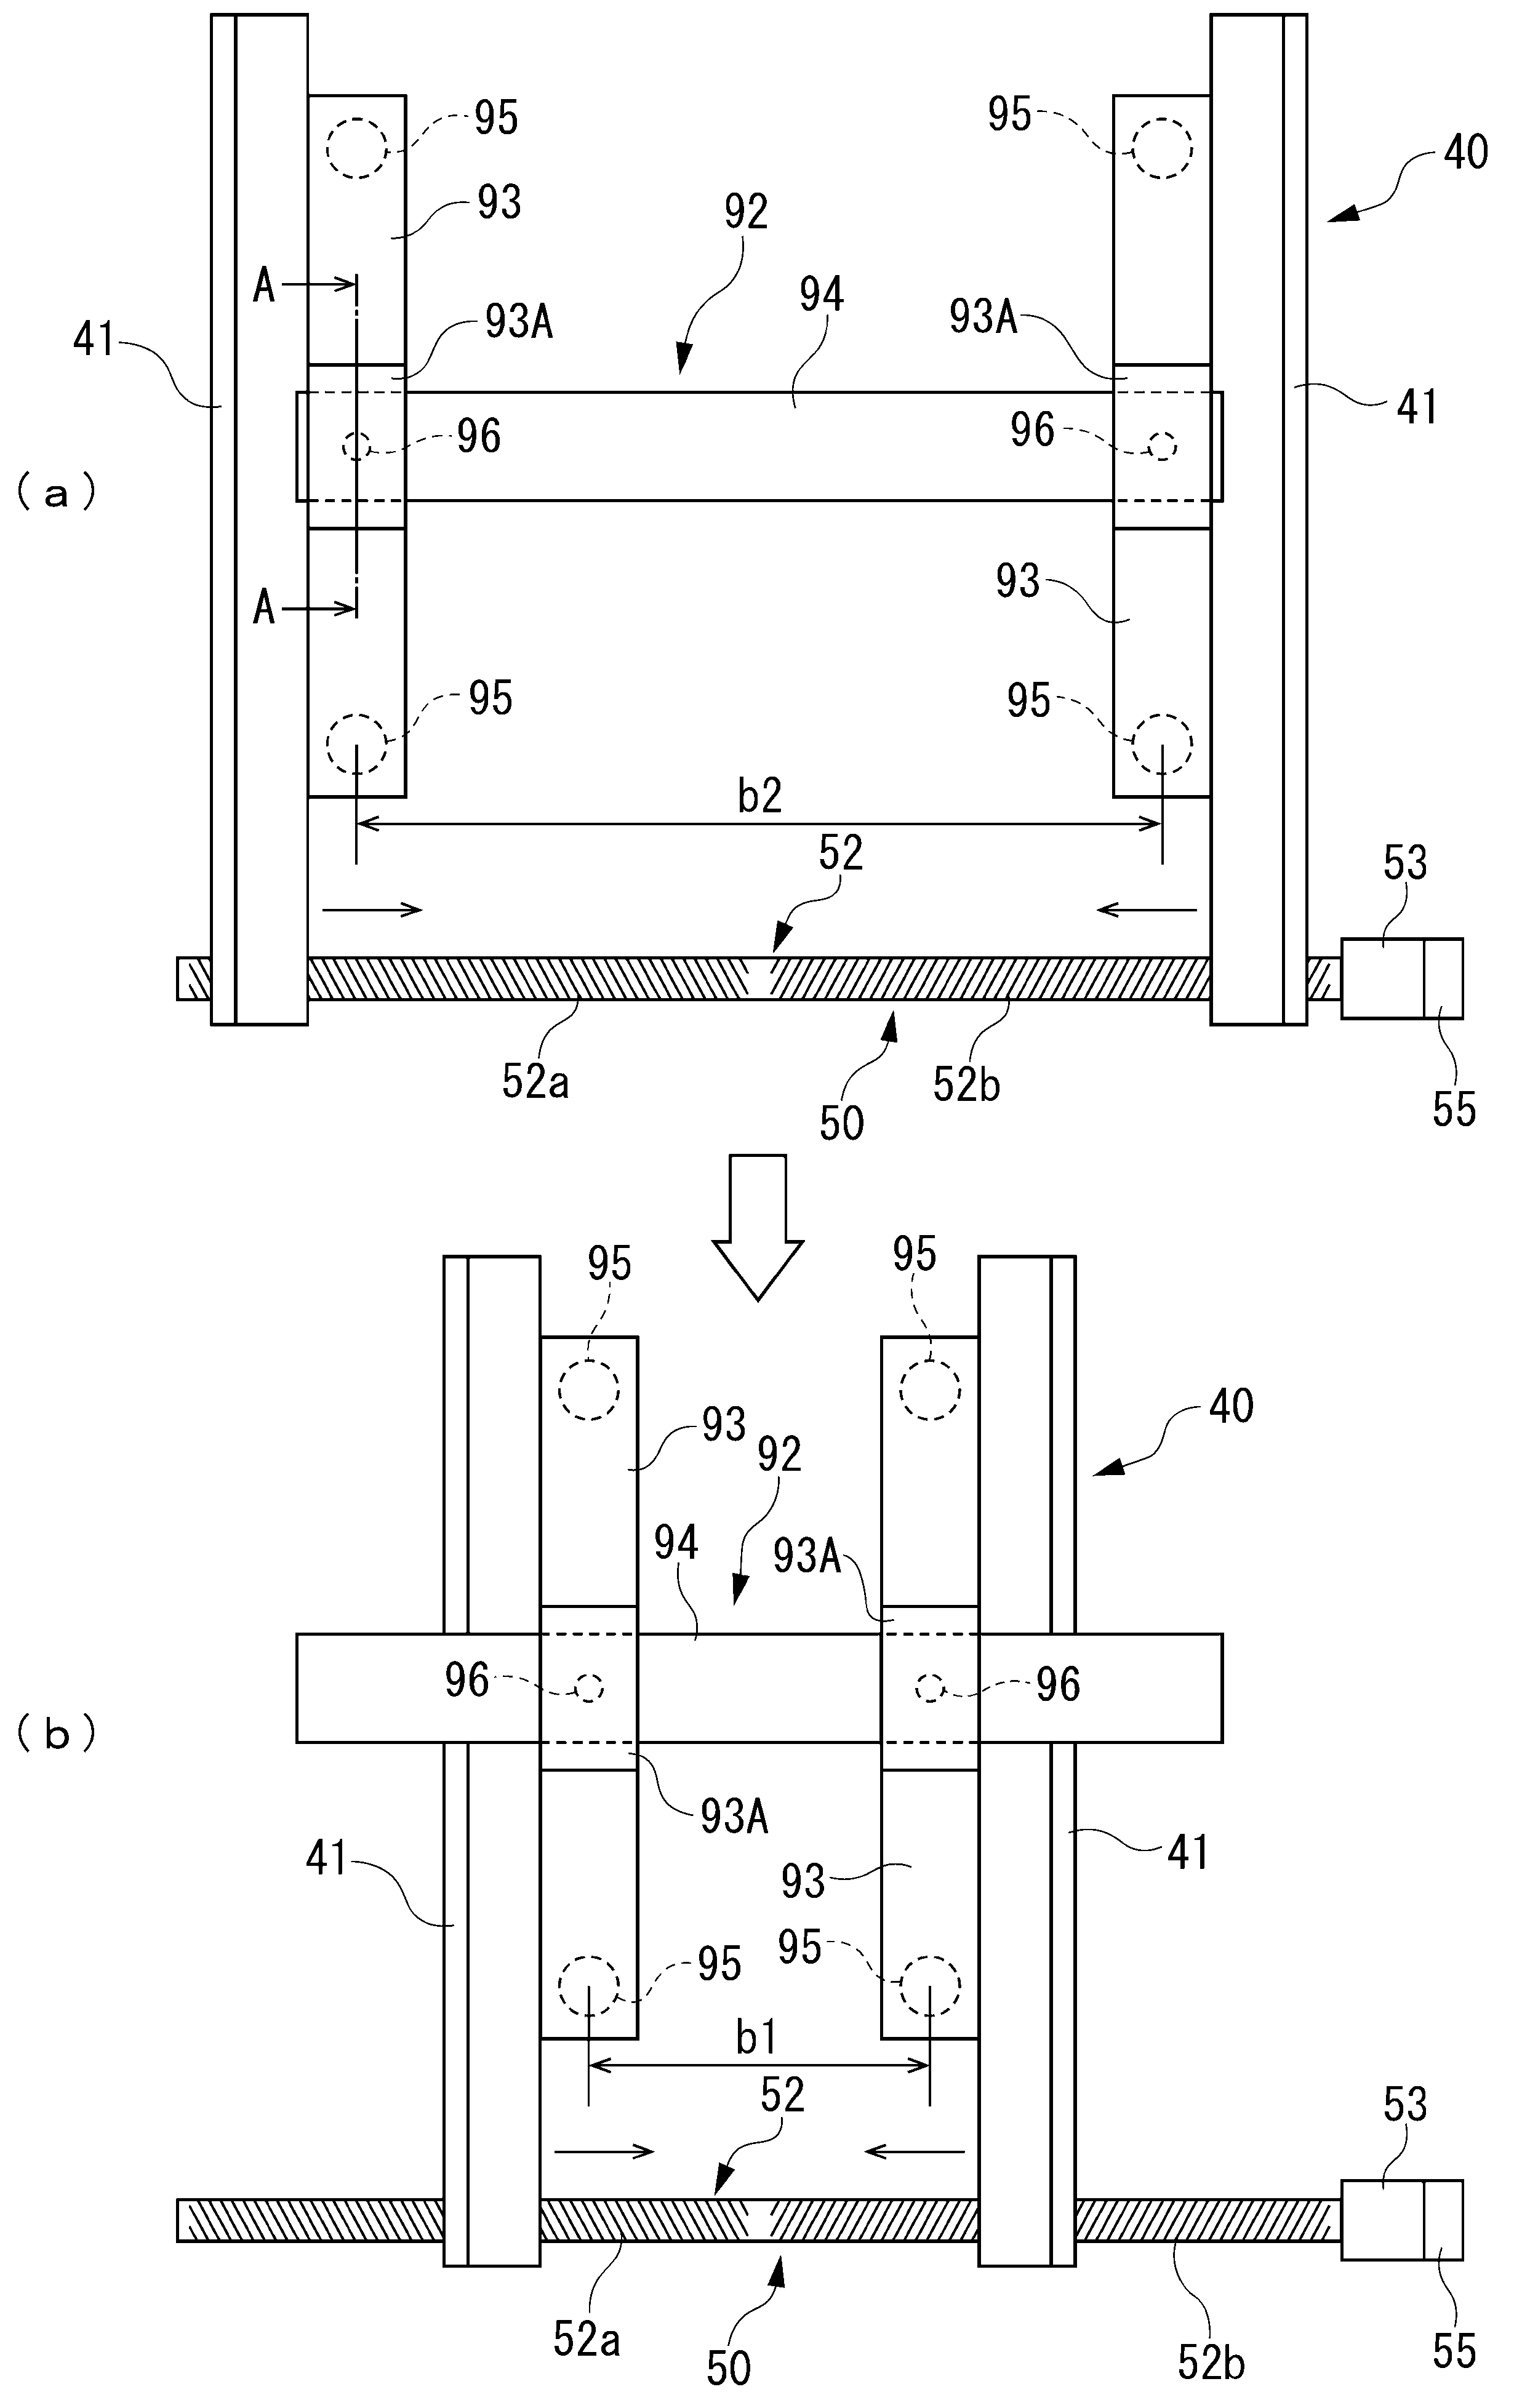
【解決手段】切削装置(加工装置)1の制御部120は、外寸設定部130に設定された外寸をもとに、搬送パッド92を下降させて一対のフレームガイド41の間隔内に吸盤95およびフレームガイド41を入れ、フレームガイド41の間隔を狭める方向に移動させ、該フレームガイドで吸盤95およびプレート93をレール94に沿ってリングフレームFの外寸に対応する位置に接近移動させることと、外寸設定部130に設定された外寸をもとに、搬送パッド92を下降させて一対のフレームガイド41の間隔外に吸盤95およびプレート93を入れ、フレームガイド41の間隔を広げる方向に移動させ、該フレームガイド41で吸盤95およびプレート93をレール94に沿ってリングフレームFの外寸に対応する位置に離間移動させること、を制御する。
【選択図】図5
Description
まず、本発明に係る加工装置の一形態としての切削装置の全体構成を図1に基づいて以下に説明する。なお、以下の説明では、図1における左右方向を「X軸方向」、前後方向を「Y軸方向」、上下方向を「Z軸方向」とする。
図1に示す切削装置1は、各構成要素を支持する基台2を備えている。そして、この基台2のY軸方向中央部には、X軸方向に長い矩形の開口部3が開口しており、この開口部3の前方(-Y軸方向)の右側(+X軸方向)角部には、上下方向(Z軸方向)に沿って昇降する矩形プレート状のカセットステージ10が設けられている。そして、このカセットステージ10の上面には、被加工物である円板状のウェーハWを含む複数のワークセットWS(図2参照)を収容する矩形ボックス状のカセット11が配置されている。なお、図1においては、説明の便宜上、カセット11は、その輪郭のみを鎖線で示している。
カセット昇降機構20は、カセットステージ10をカセット11と共にZ軸方向(上下方向)に沿って昇降させる機構であって、図1に示すように、カセットステージ10の昇降動をガイドする垂直に起立する一対のガイドレール21と、該ガイドレール21の間に垂直に配された回転可能なボールネジ22と、該ボールネジ22を回転駆動する電動モータ23を含んで構成されており、カセットステージ10の下面に取り付けられた不図示のナット部材にボールネジ22の上端部が螺合している。
押し引き機構30は、カセット11から1つのワークセットWSを+Y軸方向(後方)に引き出す機構であって、基台2の+X軸方向端面(右端面)にY軸方向(前後方向)に沿って上下に平行に配置されたボールネジ31及びガイドレール32と、これらのボールネジ31とガイドレール32に沿ってY軸方向(前後方向)に移動する逆L字状の引き出しアーム33を備えている。
仮置き機構40は、引き出し機構30によってカセット11から引き出されたワークセットWSを一時的に仮置きする機構であって、逆L字状に屈曲する左右一対のフレームガイド41と、これらのフレームガイド41の間隔を調整する間隔調整機構50を備えている。ここて、一対のフレームガイド41は、基台2の上面にX軸方向(左右方向)に沿って直線状に形成されたスリット状のガイド孔2aに沿って左右方向(X軸)方向に互いに逆方向(つまり、近づく方向と離れる方向)に移動することができる。すなわち、各フレームガイド41は、図1に示すように、その垂直部41aがガイド孔2aにそれぞれ挿通しており、各垂直部41aの上端からは、水平部41bが+Y軸方向(後方)に向かってそれぞれ互いに平行且つ水平に延びている。
チャックテーブル70は、ワークセットWSを保持する円板状の部材であって、図1に示すように、基台2の上面に開口する開口部3に保持面(上面)が露出するように配置されている。そして、このチャックテーブル70の周囲には、ワークセットWSのリングフレームF(図2参照)を四方から固定するための4つのクランプ71が周方向に等角度ピッチ(90°ピッチ)で配設されている。
第1搬送機構90は、引き出し機構30によってカセット11から引き出されて左右一対のフレームガイド41上に仮置きされたワークセットWSを吸引保持してチャックテーブル70へと搬送するものであって、不図示の昇降機構によってZ軸方向(上下方向)に昇降するとともに、不図示のX軸方向移動機構によってXY平面上をX軸方向に沿って水平移動することができる。
デュアルダイサーである本実施の形態に係る切削装置1は、加工機構80として、基台2上の左側(-X軸側)に並設された第1切削ユニット81と第2切削ユニット82を備えている。これらの第1切削ユニット81と第2切削ユニット82は、基台2の上面に開口する開口部3を挟んでこれの前後両側(-Y軸側及び+Y軸側)に相対向するようにそれぞれ配設されており、これらの第1切削ユニット81と第2切削ユニット82には、撮像ユニット83がそれぞれ取り付けられている。ここで、各撮像ユニット83は、チャックテーブル70の保持面上に保持されたウェーハWを撮像して分割予定ラインL1,L2(図2参照)の位置を検出するものである。
スピンナ洗浄機構110は、切削加工が終了したウェーハWを洗浄するためのものであって、図1に示すように、基台2上の開口部3よりも後方且つ右寄り部分に配設されている。このスピンナ洗浄機構110は、ワークセットWS(ウェーハW)を吸引保持しながら回転するスピンナテーブル111と、該スピンナテーブル111上に吸引保持されたワークセットWS(ウェーハW)に上方から洗浄液を噴射する不図示の噴射ノズルを備えている。
第2搬送機構100は、第1切削ユニット81と第2切削ユニット82によって所定の切削加工が終了したウェーハWを備えるワークセットWSを吸引保持してチャックテーブル70からスピンナ洗浄機構110のスピンナテーブル111へと搬送するものであって、その基本構成は、前記第1搬送機構90のそれと同じである。
制御部120は、制御プログラムにしたがって演算処理を行うCPU(Central Processing Unit)と、ROM(Read Only Memory)やRAM(Random Access Memory)などの記憶部などを備えている。この制御部120は、昇降機構20、引き出し機構30、間隔調整機構50及び第1及び第2搬送機構90,100をそれぞれ制御するが、後述のように、外寸設定部130からリングフレームFの外寸が設定されると、設定されたリングフレームFの外寸に応じて間隔調整機構50の一対のフレームガイド41によって第1搬送機構90の一対のプレート93を接近移動または離間移動させ、各プレート93に取り付けられた吸盤95の間隔を自動調整する。
次に、以上のように構成された切削装置1の作用を図5~図7を参照しながら以下に説明する。
4:Y軸方向移動機構スライダ、6:コラム、7:Y軸ガイドレール、
8:Y軸ボールネジ、9:Y軸サーボモータ、10:カセットステージ、
11:カセット、12:吸引パイプ、20:昇降機構、21:ガイドレール、
22:ボールネジ、23:電動モータ、30:押し引き機構、31:ボールネジ、
32:ガイドレール、33:引き出しアーム、33a:引き出しアームの垂直部、
33b:引き出しアームの水平部、34:電動モータ、35:軸受、36:把持部、
40:仮置き機構、41:フレームガイド、41a:フレームガイドの垂直部、
41b:フレームガイドの水平部、41b1:水平部の仮置き面、
41b2:水平部の内側面、50:間隔調整機構、51:ガイドレール、
52:ボールネジ、52a,52b:雄ネジ、53:電動モータ、54:軸受、
55:エンコーダ(間隔認識部)、70:チャックテーブル、71:クランプ、
80:加工機構、81:第1切削ユニット、82:第2切削ユニット、
83:撮像ユニット、85:Z軸方向移動機構、86:ガイドレール、87:昇降板、
88:Z軸ボールネジ、89:Z軸パルスモータ、90:第1搬送機構、
91:ロッド、92:搬送パッド、93:プレート、93A:支持部、
93a:挿通孔、93b,93c:円孔、94:レール、95:吸盤、
96:負荷付与部、97:プランジャ、97a:プランジャの先端小径部、
98:コイルスプリング、99:ナット、100:第2搬送機構、101:ロッド、
102:搬送パッド、103:吸盤、110:スピンナ洗浄機構、
111:スピンナテーブル、120:制御部、130:外寸設定部、
b1,b2:吸盤の間隔、D:デバイス、
F,F1,F2:リングフレーム、Fa:リングフレームの切欠き部、
L1,L2:分割予定ライン、T:テープ、W:ウェーハ、WS:ワークセット
Claims (3)
- テープを貼着することによってリングフレームとウェーハとを一体化したワークセットをチャックテーブルに保持させ、該チャックテーブルに保持されたウェーハを加工する加工装置であって、
ワークセットを収容したカセットを載置するカセットステージと、
ワークセットを把持して該カセットから引き出す引き出し機構と、
該引き出し機構によって引き出されたワークセットを仮置きする仮置き機構と、
該仮置き機構に仮置きされたワークセットのリングフレームの上面を吸引保持してワークセットを該チャックテーブルに搬送する搬送機構と、
該チャックテーブルに保持されたワークセットのウェーハを加工する加工機構と、
制御部と、
を備え、
該仮置き機構は、該引き出し機構のワークセットの引き出し方向に延在する一対のフレームガイドと、一対の該フレームガイドの間隔を調整する間隔調整機構と、を備え、
該搬送機構は、リングフレームの上面を吸引する4つの吸盤を配置する搬送パッドと、該搬送パッドを昇降させる昇降機構と、を備え、
該搬送パッドは、一対の該フレームガイドの間隔方向に離れて配置された一対のプレートと、該プレートの両端に各々配置された該吸盤と、該間隔方向に該プレートを移動可能とするレールと、を備え、
該制御部は、
該リングフレームの外寸を設定する外寸設定部を備え、
該外寸設定部に設定された外寸をもとに、該搬送パッドを下降させて一対の該フレームガイドの間隔内に該吸盤および該プレートを入れ、該フレームガイドの間隔を狭める方向に移動させ、該フレームガイドで該吸盤および該プレートを該レールに沿って該リングフレームの外寸に対応する位置に接近移動させること、または、
該外寸設定部に設定された外寸をもとに、該搬送パッドを下降させて一対の該フレームガイドの間隔外に該吸盤および該プレートを入れ、該フレームガイドの間隔を広げる方向に移動させ、該フレームガイドで該吸盤および該プレートを該レールに沿って該リングフレームの外寸に対応する位置に離間移動させること、を制御する、加工装置。 - 該間隔調整機構は、一対の該フレームガイドの間隔を認識する間隔認識部を備え、
該外寸設定部は、該フレームガイドが該リングフレームを挟んだときに該間隔認識部が認識した間隔によって該リングフレームの外寸を設定する、請求項1記載の加工装置。 - 該搬送パッドは、該プレートの移動に負荷をかける負荷付与部を備える、請求項1または2記載の加工装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2022145531A JP7856532B2 (ja) | 2022-09-13 | 2022-09-13 | 加工装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2022145531A JP7856532B2 (ja) | 2022-09-13 | 2022-09-13 | 加工装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2024040887A true JP2024040887A (ja) | 2024-03-26 |
| JP7856532B2 JP7856532B2 (ja) | 2026-05-11 |
Family
ID=90368932
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2022145531A Active JP7856532B2 (ja) | 2022-09-13 | 2022-09-13 | 加工装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP7856532B2 (ja) |
Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2007210774A (ja) * | 2006-02-10 | 2007-08-23 | Tokyo Seimitsu Co Ltd | ワーク搬送装置 |
| JP2007210079A (ja) * | 2006-02-10 | 2007-08-23 | Tokyo Seimitsu Co Ltd | ワーク搬送装置及びワーク搬送方法 |
| JP2017112227A (ja) * | 2015-12-16 | 2017-06-22 | 株式会社ディスコ | 加工装置 |
| JP2022030478A (ja) * | 2020-08-07 | 2022-02-18 | 株式会社ディスコ | 搬送パッド |
| JP2023027920A (ja) * | 2021-08-18 | 2023-03-03 | 株式会社ディスコ | フレームユニットの搬送準備方法 |
-
2022
- 2022-09-13 JP JP2022145531A patent/JP7856532B2/ja active Active
Patent Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2007210774A (ja) * | 2006-02-10 | 2007-08-23 | Tokyo Seimitsu Co Ltd | ワーク搬送装置 |
| JP2007210079A (ja) * | 2006-02-10 | 2007-08-23 | Tokyo Seimitsu Co Ltd | ワーク搬送装置及びワーク搬送方法 |
| JP2017112227A (ja) * | 2015-12-16 | 2017-06-22 | 株式会社ディスコ | 加工装置 |
| JP2022030478A (ja) * | 2020-08-07 | 2022-02-18 | 株式会社ディスコ | 搬送パッド |
| JP2023027920A (ja) * | 2021-08-18 | 2023-03-03 | 株式会社ディスコ | フレームユニットの搬送準備方法 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP7856532B2 (ja) | 2026-05-11 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| KR102405690B1 (ko) | 절삭 장치 | |
| CN106956370B (zh) | 加工装置的搬送机构 | |
| JP2003124155A (ja) | 切削装置 | |
| JP6218600B2 (ja) | 加工装置 | |
| CN107030902B (zh) | 切削装置 | |
| KR102402403B1 (ko) | 절삭 장치 | |
| JP2007210079A (ja) | ワーク搬送装置及びワーク搬送方法 | |
| CN108687979A (zh) | 切削装置 | |
| JP6202962B2 (ja) | 切削装置 | |
| CN110303607B (zh) | 切削装置 | |
| JP5129002B2 (ja) | 加工装置 | |
| JP5260124B2 (ja) | 加工装置 | |
| JP4234300B2 (ja) | チップ移送装置 | |
| JPH11288980A (ja) | ダイボンダ | |
| JP7856532B2 (ja) | 加工装置 | |
| JP2023027920A (ja) | フレームユニットの搬送準備方法 | |
| JP6608297B2 (ja) | 搬送調節ジグ | |
| JP2024025394A (ja) | 加工装置 | |
| JP6448456B2 (ja) | 加工装置 | |
| JP2024030018A (ja) | 加工装置 | |
| JP6546060B2 (ja) | 搬送機構 | |
| JP6855130B2 (ja) | 加工装置 | |
| JP2011060898A (ja) | ワーク収納カセット | |
| KR102293784B1 (ko) | 반송 장치, 가공 장치 및 반송 방법 | |
| JP2004082291A (ja) | 研磨装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20250723 |
|
| TRDD | Decision of grant or rejection written | ||
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20260325 |
|
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20260331 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20260423 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 7856532 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |