JP3556855B2 - 管端成形装置 - Google Patents
管端成形装置 Download PDFInfo
- Publication number
- JP3556855B2 JP3556855B2 JP05908599A JP5908599A JP3556855B2 JP 3556855 B2 JP3556855 B2 JP 3556855B2 JP 05908599 A JP05908599 A JP 05908599A JP 5908599 A JP5908599 A JP 5908599A JP 3556855 B2 JP3556855 B2 JP 3556855B2
- Authority
- JP
- Japan
- Prior art keywords
- tube
- molded
- pipe
- clamp
- roller
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
- 230000007246 mechanism Effects 0.000 claims description 167
- 238000005520 cutting process Methods 0.000 claims description 121
- 238000000465 moulding Methods 0.000 claims description 113
- 238000005498 polishing Methods 0.000 claims description 77
- 238000012545 processing Methods 0.000 claims description 44
- 230000003028 elevating effect Effects 0.000 claims description 23
- 238000003860 storage Methods 0.000 claims description 18
- 230000002093 peripheral effect Effects 0.000 claims description 11
- 238000011144 upstream manufacturing Methods 0.000 claims description 8
- 238000007517 polishing process Methods 0.000 claims description 7
- 238000007493 shaping process Methods 0.000 claims description 7
- 238000007599 discharging Methods 0.000 claims description 2
- 238000000034 method Methods 0.000 description 21
- 230000008569 process Effects 0.000 description 17
- 238000013459 approach Methods 0.000 description 12
- 238000012546 transfer Methods 0.000 description 12
- 238000005259 measurement Methods 0.000 description 6
- 230000006835 compression Effects 0.000 description 5
- 238000007906 compression Methods 0.000 description 5
- 230000008859 change Effects 0.000 description 4
- 230000004308 accommodation Effects 0.000 description 3
- 238000002360 preparation method Methods 0.000 description 2
- 238000003491 array Methods 0.000 description 1
- 230000001174 ascending effect Effects 0.000 description 1
- 230000008901 benefit Effects 0.000 description 1
- 238000010276 construction Methods 0.000 description 1
- 239000011162 core material Substances 0.000 description 1
- 230000000694 effects Effects 0.000 description 1
- 239000004570 mortar (masonry) Substances 0.000 description 1
- 238000009428 plumbing Methods 0.000 description 1
- 239000002994 raw material Substances 0.000 description 1
- 238000003466 welding Methods 0.000 description 1
Images






Landscapes
- Accessories And Tools For Shearing Machines (AREA)
- Jigs For Machine Tools (AREA)
- Grinding And Polishing Of Tertiary Curved Surfaces And Surfaces With Complex Shapes (AREA)
Description
【発明の属する技術分野】
本発明は、外径の異なる各種素管の端部を成形するための管端成形装置、管端成形装置の測長機構、管端成形装置のローラ高さ調整機構、管端成形用クランプ装置、管端成形工具、及び、管端研磨装置に関する。
【0002】
【従来の技術】
一般に、各種配管設備を敷設する場合、外径、内径等の異なる各種素管を所定の長さに切断し、端面に開先加工、研磨加工等の成形を施した上で、成形済みの成形管を溶接によって接合していく。各種素管の端面を成形するに際しては、まず、素管収容棚に異なる外径ごとに分類された状態で収容されている各種素管の中から、揚重機等を用いて成形対象となる素管(以下「被成形管」という)を取り出す。そして、取り出された被成形管を巻尺等により測長し、所定のマーキングを施した上で、ハンドソー等を用いて所望長さに切断する。そして、切断された被成形管を開先加工機にセットし、被成形管の端部に開先を形成すると共に、エアグラインダ等の研磨装置を用いて、形成された開先部を研磨する。開先加工、研磨加工が施された成形管は、成形管収容部に移し替えられ、次の作業まで保管される。
【0003】
【発明が解決しようとする課題】
しかしながら、従来の管端成形作業においては、測長作業、研磨加工、工程変更時における被成形管の移送、セッティング等は、何れも主として作業員の手によって行なわれていた。従って、従来の管端成形作業には、工期の長期化、作業効率等の点に問題があった。また、従来は、各種セッティング、測長作業、研磨加工等が手作業で行なわれていたので、作業員の熟練度に応じて、成形管の加工精度にばらつきが生じてしまうという問題もあった。
【0004】
そこで、本発明は、外径の異なる素管を高精度で効率よく自動連続加工することができる管端成形装置、及び、管端成形装置の自動化、高精度化、及び、高効率化に寄与する管端成形装置の測長機構、管端成形装置のローラ高さ調整機構、管端成形用クランプ装置、管端成形工具、並びに、管端研磨装置の提供を目的とする。
【0005】
【課題を解決するための手段】
請求項1に記載の本発明による管端成形装置は、外径が異なる各種素管の端部を成形するための管端成形装置であって、前記外径が異なる各種素管を複数収容可能な素管収容棚と、前記素管収容棚から被成形管を前記測長機構へ搬出するための搬出機構とを有する素管収容部と、前記搬出機構から前記被成形管を受け取り、受け取った前記被成形管を移動させて所望の寸法に切断できるように位置決めする測長機構と、前記被成形管を切断する切断装置と、前記切断装置の下流側に設けられた走行路と、前記切断装置によって切断された前記被成形管を挟持可能であると共に回転させることができるクランプ装置と、前記クランプ装置に挟持された前記被成形管の後端部に対して接近離間可能であり、外径が異なる各種素管の端部に開先を形成可能な管端成形工具を有する開先加工機と、前記クランプ装置に挟持された前記被成形管の端部に対して接近離間可能であり、開先加工が施された前記被成形管の端部を研磨する管端研磨装置とを有し、前記走行路を走行可能な可動成形装置と、前記走行路上に配置されており、前記切断装置によって切断された前記被成形管を前記可動成形装置の前記クランプ装置に受け渡す受渡しアームと、前記走行路に複数配設されており、前記可動成形装置のクランプ装置に挟持されて移動する前記被成形管を支持する支持ローラと、前記各支持ローラを昇降させるためのローラ昇降装置と、前記切断装置の近傍に昇降自在に設けられると共に前記切断装置によって所望の寸法に切断された前記被成形管の下部と当接可能な基準部材を含み、前記可動成形装置のクランプ装置に芯出しがなされて挟持された前記被成形管を、前記支持ローラによって支持して移動させる際には、前記ローラ昇降装置を作動させて、前記基準部材の高さと前記各支持ローラの高さとを一致させることにより、前記被成形管を芯出しされた状態のまま搬送できるローラ高さ調整機構と、前記可動成形装置のクランプ装置に挟持された前記被成形管の前端部を挟持可能であると共に回転させることができるクランプ装置と、当該クランプ装置に挟持された前記被成形管の前端部に対して接近離間可能であり、外径が異なる各種素管の端部に開先を形成可能な管端成形工具を有する開先加工機と、前記クランプ装置に挟持された前記被成形管の端部に対して接近離間可能であり、開先加工が施された前記被成形管の端部を研磨する管端研磨装置とを有し、前記走行路の下流側に固定された固定成形装置と、前記固定成形装置の下流側に配されており、前記固定成形装置と前記可動成形装置とによって成形された成形管を収容するための成形管収容部と、前記固定成形装置の下流側に配置されており、前記成形管を前記固定成形装置から前記成形管収容部に払い出す払出しアームと、前記搬出機構、前記測長機構、前記切断装置、前記可動成形装置、前記受渡アーム、前記ローラ昇降装置、前記固定成形装置、及び、前記払出アームの動作を制御する制御部と、を備え、停止した前記可動成形装置と前記固定成形装置とのクランプ装置によって、前記被成形管の前端部と後端部とが挟持された段階で、前記可動成形装置及び前記固定成形装置の開先加工機が、双方のクランプ装置に挟持されている前記被成形管に対して移動させられて前記被成形管の前端部と後端部とに対して同時に開先加工を施した後、前記可動成形装置及び前記固定成形装置の管端研磨装置が、各クランプ装置に挟持されている前記被成形管に対して移動させられて前記被成形管の前端部と後端部とに対して同時に研磨加工を施すことを特徴とする。
【0006】
この管端成形装置を用いて、各種素管の端部を成形するに際しては、予め、素管収容部の素管収容棚の各段に、複数の素管を、例えば、異なる外径ごとに分類した状態で収容しておく。成形対象となる素管(被成形管)は、制御部によって作動させられる搬出機構によって測長機構に受け渡される。被成形管は、測長機構によって移動させられると共に、所望の寸法に切断できるように位置決めされ、切断装置によって切断される。切断装置によって切断された被成形管は、受渡しアームによって可動成形装置のクランプ装置に対して受け渡される。
【0007】
被成形管を可動成形装置に受け渡すに際しては、まず、可動成形装置が切断装置の近傍に設けられている基準部材付近まで移動させられると共に、受渡しアームが作動させられ、被成形管が可動成形装置側に引き寄せられる。そして、可動成形装置のクランプ装置は、被成形管の所定位置(例えば、被成形管の中央部付近)を挟持する。これにより、被成形管の芯出しがなされる。この段階で、基準部材は、その上面が被成形管の下部と当接するまで上昇させられる。そして、制御部によって各ローラ昇降装置が作動させられ、ローラ高さ調整機構によって基準部材の高さと各支持ローラの高さとが一致させられると、ローラ昇降装置の作動が停止される。
【0008】
各支持ローラの高さが調整された段階で、制御部によって可動成形装置が作動させられ、可動成形装置は、固定成形装置に向けて走行路上を走行する。この際、クランプ装置に挟持された被成形管は、支持ローラによって支持されて移動するので、被成形管は芯出しされた状態のまま搬送される。可動成形装置は、被成形管の前端部が固定成形装置のクランプ装置に挿入された時点で停止させられ、被成形管の前端部は、固定成形装置のクランプ装置によって挟持される。この段階で、可動成形装置のクランプ装置が一旦開放されると共に、可動成形装置は、制御部によって再作動させられ、切断装置に向けて走行路上を走行する。可動成形装置は、被成形管の後端部がクランプ装置に挟まれるようになった時点で停止され、被成形管の後端部は、可動成形装置のクランプ装置によって挟持される。
【0009】
被成形管の前端部と後端部とが、停止した可動成形装置と固定成形装置とのクランプ装置によって挟持された段階で、可動成形装置及び固定成形装置の開先加工機が、双方のクランプ装置に挟持されている被成形管に対して移動させられる。そして、被成形管の前端と後端とに対して同時に開先加工が施される。開先加工が終了すると、可動成形装置及び固定成形装置の管端研磨装置が、各クランプ装置に挟持されている被成形管に対して移動させられる。そして、被成形管の前端と後端に対して同時に研磨加工が施される。被成形管に対する開先加工及び研磨加工が終了すると、制御部によって可動成形装置及び固定成形装置のクランプ装置が開放させられると共に、払出しアームが作動される。これにより、成形済みの成形管は、成形管収容部に払い出され、次の作業まで保管される。
【0010】
このように、この管端成形装置によれば、素管収容部から被成形管を搬出し、開先加工及び研磨加工が施された成形管を成形管収容部に収容するまでの各工程を自動的かつ連続的に行うことができる。また、被成形管の測長、可動成形装置及び固定成形装置に対する被成形管のセッティング、開先加工、研磨加工等が、作業員の手を介することなく、一体の装置によって行なわれるので、外径の異なる素管を高精度で効率よく加工することができる。
【0011】
請求項2に記載の本発明による管端成形装置は、前記管端成形装置において、前記測長機構は、前記切断装置に対して接近離間可能であり、前記被成形管を挟持可能であると共に、挟持した前記被成形管を前記切断装置に対して押出し可能な位置決め手段を有する可動クランプ装置と、前記可動クランプ装置と前記切断装置との間に配置されており、前記被成形管を挟持可能な補助クランプ機構と、前記補助クランプ機構と前記切断装置との間に配置されており、前記被成形管を挟持可能な主クランプ機構と、前記切断装置の下流側に昇降自在に設けられており、前記被成形管の下部と当接可能な基準部材と、を備えることを特徴とする。
【0012】
この管端成形装置を用いて、被成形管を切断装置に対して位置決めし、切断する際には、まず、可動クランプ装置が、制御部により切断前の被成形管の長さに概略対応する位置まで切断装置に向けて移動させられる。この状態で、可動クランプ装置と補助クランプ機構とに対して被成形管が受け渡される。そして、制御部によって可動クランプ装置と補助クランプ機構とが作動され、被成形管は両者によって挟持される。これにより、被成形管の芯出しがなされる。
【0013】
次に、制御部により可動クランプ装置と補助クランプ機構とが多少開放される。また、可動クランプ装置の位置決め手段が作動され、被成形管は、可動クランプ装置に設定されている原点位置まで切断装置側に押出される。そして、制御部により可動クランプ装置が作動され、被成形管は、可動クランプ装置によって挟持される。この状態から、可動クランプ装置は切断装置に向けて移動させられる。可動クランプ装置によって挟持されている被成形管は、補助クランプ機構によってガイドされながら、主クランプ機構に挿通される。被成形管の先端部は、切断装置の下流側に設けられている基準部材の上方に達する。
【0014】
制御部は、切断装置と可動クランプ装置の原点位置との間の距離が所望の値になった時点で可動クランプ装置を停止させる。可動クランプ装置が停止されると、制御部により主クランプ機構が作動され、被成形管は可動クランプ装置と主クランプ機構との双方によって挟持される。また、制御部によって基準部材が作動され、基準部材は、被成形管の先端下部と当接する。この状態で、制御部により切断装置が作動されると、被成形管は、所望の寸法に切断される。
【0015】
このように、この管端成形装置によれば、被成形管を所望の寸法に切断するための位置決め作業を自動的に行うことができる。また、位置決め作業の再現性が確保されるので、被成形管の切断作業における精度を容易に向上させることができる。従って、この管端成形装置では、各種被成形管を高精度で効率よく自動連続加工することができる。
【0016】
請求項3に記載の本発明による管端成形装置は、前記管端成形装置において、前記ローラ高さ調整機構は、前記各支持ローラを昇降させるためのローラ昇降装置と、前記各支持ローラよりも上流側に昇降自在に設けられており、前記被成形管の下部と当接可能な基準部材と、前記走行路と平行に延在すると共に、前記基準部材の上下動に連動して回転する連動シャフトと、
前記各支持ローラに対応するように前記連動シャフトに取り付けられており、先端に近接センサが固定されている位置決め部材と、前記各ローラ昇降装置に取り付けられた近接センサとを備えることを特徴とする
【0017】
この管端成形装置は、所定のクランプ装置等によって被成形管の芯出しがなされた段階で作動させられる。この場合、まず、基準部材が上昇させられる。これにより、基準部材は、芯出しされている被成形管の下部に向けて上昇する。また、基準部材の上昇に連動して、連動シャフトが回転し、連動シャフトに取り付けられている位置決め部材が回動する。基準部材の上面が被成形管の下部と当接すると、基準部材は停止させられる。これに伴い、位置決め部材も停止し、位置決め部材の先端に固定されている近接センサの位置が定まる。一方、各ローラ昇降装置も作動させられ、各支持ローラも上昇する。そして、各ローラ昇降装置に取り付けられた近接センサと、位置決め部材の近接センサとの間の距離が所定量になった段階で、各ローラ昇降装置が停止される。これにより、基準部材の高さと各支持ローラの高さとが一致した状態となる。
【0018】
このように、この管端成形装置によれば、素管収容部から成形管収容部までの間で被成形管を移送、成形する際に、被成形管は、一定の高さに調整された支持ローラによって支持された状態で移送、成形される。この結果、一旦、被成形管を芯出しすれば、その後の工程においても、芯出しされた状態が良好に維持される。従って、この管端成形装置では、外径の異なる素管を高精度で効率よく自動連続加工することが可能となる。
【0019】
請求項4に記載の本発明による管端成形装置は、前記管端成形装置において、前記クランプ装置は、前記外径が異なる各種素管を挟持可能な切り欠き部と内部空間とを有し、前記切り欠き部同士が互いに対向する状態で配される一対のクランプ部材と、前記一対のクランプ部材を互いに接近離間させるクランプ部材移動手段と、前記各クランプ部材の前記内部空間に配されて互いに対向しており、外径が異なる各種素管の表面と当接可能に配置された複数のローラからなる一対のローラ列と、前記一対のローラ列を互いに接近離間させるローラ列移動手段と、前記ローラ列のうちの少なくとも一方に含まれる前記各ローラを回転駆動するローラ駆動手段とを備えることを特徴とする。
【0020】
各種素管の端部に開先加工や研磨加工を施す際には、一般に、成形対象の素管(被成形管)を挟持すること、及び、被成形管を回転させることが必要になるが、この管端成形用クランプ装置は、被成形管の挟持、及び、被成形管の回転駆動の双方を可能とするものである。すなわち、この管端成形用クランプ装置を用いて被成形管を挟持する際には、各クランプ部材の切り欠き部同士間に被成形管を配置させた後、クランプ部材移動手段を作動させ、クランプ部材同士を互いに接近させる。これにより、被成形管は、互いに対向し合う切り欠き部によって芯出しされた状態で挟持されることになる。
【0021】
一方、被成形管を回転させる場合、被成形管が切り欠き部に挟持されている状態で、ローラ列移動手段を作動させ、各クランプ部材の内部空間に配置されているローラ列を互いに接近させる。これにより、各ローラ列に含まれている各ローラは、被成形管の表面と当接する。次に、クランプ部材移動手段を作動させ、クランプ部材同士を互いに離間させる。この状態で、ローラ駆動手段を作動させれば、被成形管は芯出しされた状態で回転させられることになる。
【0022】
このように、この管端成形装置によれば、外径の異なる各種素管(被成形管)の挟持(固定)及び回転が、一体の装置により行なわれる。これにより、装置の小型化、加工工程の集約化が可能となる。また、固定されている被成形管を別途設けられている回転装置に移し替えるといったようなことは不要となるので、いわゆる段取作業が不要となり、管端成形に要する時間を短縮化することができる。従って、この管端成形装置では、外径の異なる素管を高精度で効率よく自動連続加工することが可能となる。
【0023】
請求項5に記載の本発明による管端成形装置は、前記管端成形装置において、前記管端成形工具は、前記被成形管に開先を形成するための複数のバイトと、前記各バイトが固定され、前記被成形管と同軸に回転駆動されるバイトホルダとを備え、前記各バイトは、前記バイトホルダの中心軸から外周側に向けて配設されており、かつ、前記各バイトの刃先は、外周側に向かうにつれて前記バイトホルダから突出していることを特徴とする。
【0024】
この管端成形装置を用いて被成形管の端部に開先加工を施す際には、管端成形工具と、被成形管とを同軸に配すると共に両者を互いに接近させる。ここで、この管端成形工具では、各バイトは、バイトホルダの外周側に向かうにつれて刃先がバイトホルダから突出するよう状態でバイトホルダに固定されている。従って、外径の大きな被成形管を管端成形工具に対して接近させれば、この被成形管の端部は、バイトホルダの外周側に固定されているバイトと当接する。一方、外径の小さな被成形管に対して開先加工を施す際には、被成形管と管端成形工具とをより接近させればよい。この場合、外径の小さな被成形管の端部は、バイトホルダの中心軸側に固定されており、外周側のバイトよりも奥まっているバイトと当接することになる。
【0025】
このように、この管端成形装置によれば、被成形管と管端成形工具との接近移動量を変更するだけで、外径の異なる各種被成形管に対して開先加工を施すことが可能となる。また、外径の異なる各種被成形管に対応させて管端成形工具を取り替える必要がなくなるので、いわゆる段取作業が不要となり、管端成形に要する時間を短縮化することができる。従って、この管端成形装置では、外径の異なる素管を高精度で効率よく自動連続加工することが可能となる。
【0026】
請求項6に記載の本発明による管端成形装置は、前記管端成形装置において、前記管端研磨装置は、前記被成形管の端部を研磨するための研磨ホイールを有するグラインダと、前記被成形管を挟持するためのクランプ装置と、前記グラインダを回動自在に支持しており、前記クランプ装置に対して接近離間可能であると共に、前記グラインダを昇降させることができるグラインダ支持機構と、前記グラインダ支持機構から前記クランプ装置に向けて延出されると共に、前記クランプ装置に挟持されている前記被成形管に当接した際に、前記グラインダ支持機構の前記クランプ装置に対する移動を停止させるスイッチを有する位置決めスイッチ手段と、前記研磨ホイールの反対側端部で、前記グラインダを上方に付勢する弾性手段と、前記グラインダが所定量だけ傾斜した際に、前記グラインダ支持機構によるグラインダの昇降動作を停止させる傾斜スイッチ手段とを備えることを特徴とする。
【0027】
この管端成形装置を用いて被成形管の端部を研磨するに際しては、まず、被成形管をクランプ装置に挟持させると共に、グラインダ支持機構によってグラインダを上昇させて、研磨ホイールを被成形管よりも上方に位置させておく。そして、グラインダ支持機構をクランプ装置(被成形管)に対して接近させる。グラインダ支持機構がある程度クランプ装置に接近すると、グラインダ支持機構に設けられている位置決めスイッチ手段のスイッチが被成形管と当接し、グラインダ支持機構は停止する。
【0028】
次に、グラインダ支持機構によってグラインダが下降させられる。グラインダが下降すると、やがて、研磨ホイールがクランプ装置に挟持されている被成形管の端部と当接し、グラインダ自体は、弾性手段の付勢力に抗して回動する。グラインダが更に下降し、グラインダが所定量だけ傾斜すると(例えば、水平になると)、傾斜スイッチ手段によって、グラインダの下降動作が停止させられる。この状態でグラインダを作動させれば、被成形管の端部に対して研磨加工を施すことができる。
【0029】
このように、この管端成形装置によれば、外径等が異なる各種被成形管に対して、研磨ホイールを容易かつ自動的に位置決めすることが可能となる。また、研磨ホイールは、弾性手段によって被成形管の端部に対して付勢され、研磨ホイールと被成形管の端部とが確実に接触するので、研磨加工の精度を向上させることができる。更に、研磨ホイールが摩耗しても、グラインダを下降させることにより、研磨ホイールと被成形管の端部を確実に接触させることができる。従って、この管端成形装置では、外径の異なる素管を高精度で効率よく自動連続加工することが可能となる。
【0030】
【発明の実施の形態】
以下、図面と共に本発明による管端成形装置、管端成形装置の測長機構、管端成形装置のローラ高さ調整機構、管端成形用クランプ装置、管端成形工具、及び、管端研磨装置の好適な実施形態について詳細に説明する。
【0031】
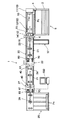
図1は、本発明による管端成形装置を示す平面図である。同図に示す管端成形装置1は、各種素管の端部を成形するためのものであり、管端成形装置1の一端側(図1における右側)には、外径、内径、全長等が異なる各種素管Pを複数収容可能な素管収容棚2を含む素管収容部5が配置されている。素管収容棚2は、図2に示すように、複数の素管収容トレイ3からなる多段構造を有しており、各素管収容トレイ3には、複数の素管Pが異なる外径ごとに分類された状態で収容される。素管収容棚2の側方には、成形対象となる被成形管Poを搬出するための搬出機構4が配置されている。搬出機構4は、各素管収容トレイ3から被成形管Poを1本ずつ受取可能であると共に、駆動部6によって昇降させられる搬出台7を有する。この搬出機構4の制御は、図1に示す制御コンピュータ100によって行なわれる。
【0032】
素管収容部5の側方には、搬出機構4から被成形管Poを受け取り可能な測長機構10が配置されている。測長機構10は、主として、可動クランプ装置11、補助クランプ機構12、主クランプ機構14等からなり、測長機構10は、搬出機構4から受け取った被成形管Poを移動させて所望の寸法に切断できるように位置決めすることができる。この測長機構10の制御は、制御コンピュータ100によって行なわれる。
【0033】
また、補助クランプ機構12と主クランプ機構14との間には、被成形管Poに対して所定のマーキングを施すためのマーキング装置15が配置されており、主クランプ機構14の下流側には、被成形管Poを切断するための切断装置(ハンドソー)16が配置されている。マーキング装置15及び切断装置16の制御も、制御コンピュータ100によって行われる。更に、切断装置16の側方には、切り離された余剰管を収容するための余剰管払出し部17が配置されている。
【0034】
切断装置16の下流側には、走行路20が設けられると共に、走行路20に設けられているレール21上を走行可能な可動成形装置22が配されている。可動成形装置22には、走行駆動用のパルスモータが内蔵されており、このパルスモータからは、制御コンピュータ100に対してパルス信号が送られる。制御コンピュータ100は、受け取ったパルス信号に基づいて可動成形装置22の走行を制御する。
【0035】
この可動成形装置22には、図1に示すように、クランプ装置40と、開先加工機60と、管端研磨装置70とが含まれる。また、走行路上20には、油圧シリンダ等からなり、制御コンピュータ100により制御される受渡しアーム23が配置されており、この受渡しアーム23によって、切断装置16によって所望の寸法に切断された被成形管Poが可動成形装置22のクランプ装置40に受け渡される。クランプ装置40は、切断装置16によって切断された被成形管Poを挟持可能であると共に回転させることができる。
【0036】
開先加工機60は、外径が異なる各種素管Pの端部に開先を形成可能な管端成形工具61を有する。図1に示すように、開先加工機60は、走行路20と平行に前後移動可能であると共に、走行路20と直交する方向に往復移動可能であり、クランプ装置40に挟持された被成形管Poの端部に対して接近離間可能である。管端研磨装置70は、開先加工が施された被成形管Poの端部を研磨するためのものである。管端研磨装置70も、走行路20と平行に前後移動可能であると共に、走行路20と直交する方向に往復移動可能であり、クランプ装置40に挟持された被成形管Poの端部に対して接近離間可能である。クランプ装置40、開先加工機60、管端研磨装置70の制御は、制御コンピュータ100によって行われる。
【0037】
一方、走行路20には、可動成形装置22のクランプ装置40に挟持されて移動する被成形管Poを支持する支持ローラ24が複数配設されている。各支持ローラ24は、油圧シリンダ等からなり、制御コンピュータ100によって制御されるローラ昇降装置25(図5参照)によって昇降させられる。また、各支持ローラ24の高さはローラ高さ調整機構30によって調整される。このローラ高さ調整機構30には、切断装置16の下流側近傍に昇降自在に設けられた基準部材Rを含まれる。ローラ高さ調整機構30は、基準部材Rの高さと各支持ローラ24の高さとを一致させる。なお、基準部材Rは、上述した測長機構10による測長作業においても基準として機能する。
【0038】
更に、走行路20の下流側には、固定成形装置27が固定されている。この固定成形装置27にも、可動成形装置22に含まれるものと同様のクランプ装置40と、開先加工機60と、管端研磨装置70とが含まれる。すなわち、固定成形装置27のクランプ装置40は、被成形管Poの上流側端部を挟持する。開先加工機60は、管端成形工具61を有し、クランプ装置40に挟持された被成形管Poの上流側端部に対して接近離間可能である。同様に、管端研磨装置70も、クランプ装置40に挟持された被成形管Poの上流側端部に対して接近離間可能である。固定成形装置27に含まれるクランプ装置40、開先加工機60、管端研磨装置70の制御も、制御コンピュータ100によって行われる。
【0039】
固定成形装置27の下流側には、可動成形装置22と固定成形装置27とによって成形された成形管Psを収容するための成形管収容部28が配置されている。また、固定成形装置27の下流側には、油圧シリンダ等からなり、制御コンピュータ100により制御される払出しアーム29が配置されており、この払出しアーム29によって、成形管Psが固定成形装置27から成形管収容部28に払い出される。
【0040】
ここで、上述した管端成形装置1は、外径の異なる素管Pを高精度で効率よく自動連続加工することができるものであるが、管端成形の自動化、高精度化、高効率化に寄与するのは、特に、測長機構10、ローラ高さ調整機構30、クランプ装置40、管端成形工具61、及び、管端研磨装置70である。そこで、次に、測長機構10、ローラ高さ調整機構30、クランプ装置40、管端成形工具61、及び、管端研磨装置70について詳説する。
【0041】
〔測長機構〕
測長機構10は、管端成形装置1のような、被成形管を切断するための切断装置を有し、切断装置によって切断された被成形管の端部を成形可能な各種管端成形装置に適用可能なものである。図1及び図3に示すように、測長機構10には可動クランプ装置11が含まれる。この可動クランプ装置11は、切断装置16に対して接近離間可能である。すなわち、可動クランプ装置11には、図示しないパルスモータが内蔵されており、可動クランプ装置11は、このパルスモータにより駆動されて切断装置16の上流側に設けられているレール13上を走行する。パルスモータからは、制御コンピュータ100に対して、パルス信号が送られ、制御コンピュータ100は、受け取ったパルス信号に基づいて可動クランプ装置11の走行を制御する。
【0042】
また、可動クランプ装置11には、図示しない駆動機構によって互いに接近離間させられるクランプ部材11aが上下に1体ずつ設けられている。各クランプ部材11aは、例えばV字状に形成された切り欠き部(図示せず)を有する。従って、各クランプ部材11aを互いに接近させれば、切り欠き部の間に外径の異なる各種素管P(被成形管Po)を挟持させることができる。また、可動クランプ装置11には、エアシリンダ18(位置決め手段)が内蔵されている。このエアシリンダ18は、クランプ部材11aによって保持されている被成形管Poを切断装置16に対して押出し、被成形管Poの端部を可動クランプ装置11に予め設定されている原点位置に合わせる。クランプ部材11aの動さとエアシリンダ18の制御は、制御コンピュータ100によって行われる。
【0043】
更に、測長機構10には、補助クランプ機構12と、主クランプ機構14とが含まれる。補助クランプ機構12は、可動クランプ装置11と切断装置16との間に配置されている。補助クランプ機構12は、互いに接近離間するように駆動され、外径の異なる各種素管Pを挟持可能な切り欠き部(図示せず)をもった一対のクランプ部材12aを有する。クランプ部材12aは、被成形管Poを上下から挟持する。一方、主クランプ機構14は、補助クランプ機構12と切断装置16との間に配置されている。主クランプ機構14も、互いに接近離間するように駆動され、外径の異なる各種素管Pを挟持可能な切り欠き部(図示せず)をもった一対のクランプ部材14aを有する。クランプ部材14aは、被成形管Poを左右から挟持する(図1参照)。補助クランプ機構12及び主クランプ機構14の制御は、制御コンピュータ100によって行われる。
【0044】
また、切断装置16の下流側には、基準部材Rが配置されている。基準部材Rは、制御コンピュータ100によって制御される油圧シリンダR1(図5参照)によって昇降させられる。基準部材Rは、油圧シリンダR1によって上昇させられた際に、上板R2の上面が主クランプ機構14によって挟持されている被成形管Poの下部と当接可能な位置に配置されている。
【0045】
この測長機構10を用いて、被成形管Poを切断装置16に対して位置決めし、切断する際には、まず、制御コンピュータ100によって、可動クランプ装置11が切断前の被成形管Poの長さに概略対応する位置まで切断装置16に向けて移動させられる。この状態で、素管収容部5の搬出機構4(何れも図1参照)から、可動クランプ装置11のクランプ部材11aと補助クランプ機構12とに対して被成形管Poが水平方向に受け渡される。そして、制御コンピュータ100によって、可動クランプ装置11のクランプ部材11aと補助クランプ機構12とが作動され、被成形管Poは両者によって挟持される。これにより、被成形管Poの芯出しがなされる。
【0046】
次に、制御コンピュータ100によって、可動クランプ装置11のクランプ部材11aと補助クランプ機構12とが多少(芯出しされた状態を維持し得る程度に)開放される。また、可動クランプ装置11のエアシリンダ18が作動され、被成形管Poは、可動クランプ装置11に設定されている原点位置まで切断装置16側に押出される。そして、制御コンピュータ100により、再度、可動クランプ装置11のクランプ部材11aが作動され、被成形管Poは、クランプ部材11aによって挟持される。この状態から、可動クランプ装置11は切断装置16に向けて移動させられる。可動クランプ装置11によって挟持されている被成形管Poは、多少開放された状態のままである補助クランプ機構12によってガイドされながら、主クランプ機構14のクランプ部材14a間に挿通される。
【0047】
図4に示すように、被成形管Poの先端部(上流側端部)は、切断装置16の下流側に設けられている基準部材Rの上方に達する。制御コンピュータ100は、可動クランプ装置11のパルスモータから受け取ったパルス信号に基づいて算出した切断装置16と可動クランプ装置11の原点位置との間の距離が所望の値になった時点で可動クランプ装置11を停止させる。可動クランプ装置11が停止されると、制御コンピュータ100により主クランプ機構14が作動され、被成形管Poは可動クランプ装置11と主クランプ機構14との双方によって挟持される。また、制御コンピュータ100によって基準部材Rが作動され、基準部材Rは、被成形管Poの先端下部と当接させられる。この状態で、制御コンピュータ100により切断装置16が作動されると、被成形管Poは、所望の寸法に切断される。
【0048】
このように、この測長機構10によれば、被成形管Poを所望の寸法に切断するための位置決め作業を自動的に行うことができる。また、位置決め作業の再現性が確保されるので、被成形管Poの切断作業における精度を容易に向上させることができる。従って、この測長機構10を備えた管端成形装置1では、各種被成形管を高精度で効率よく自動連続加工することができる。
【0049】
〔ローラ高さ調整機構〕
ローラ高さ調整機構30は、管端成形装置1のような、外径が異なる各種素管を収容する素管収容部から、成形済みの成形管を収容するための成形管収容部までの間で、被成形管を移送、成形可能な各種管端成形装置に適用可能なものである。上述したように、管端成形装置1では、素管収容部5から成形管収容部28までの間に設けられた走行路20に、ローラ昇降装置25によって昇降させられる支持ローラ24が複数配設されている。このローラ高さ調整機構30は、各支持ローラ24の高さを調整するためのものである。
【0050】
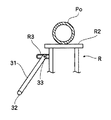
このローラ高さ調整機構30には、上述した測長機構10においても利用された基準部材Rが含まれる。基準部材Rは、図5に示すように、各支持ローラ24よりも上流側に位置する。この基準部材Rには、上述した測長機構10についての説明では省略したが、図5に示すように、連結リンク31を介して、走行路20と平行に延在する連動シャフト32が接続されている。すなわち、図6に示すように、基準部材Rからは、走行路20と直交する方向にガイド部R3が延出されており、このガイド部R3によって、連結リンク31の一端部(上端部)に固定された連結ピン33が摺動自在に支持されている。連動シャフト32は、連結リンク31の他端部(下端部)に固定されると共に、図示しない支持部によって回転自在に支持されている。これにより、連動シャフト32は、基準部材Rが昇降させられると、その上下動に連動して回転することになる。
【0051】
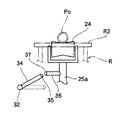
また、連動シャフト32には、図5及び7に示すように、位置決めロッド(位置決め部材)34が各支持ローラ24に対応するように固定されている。各位置決めロッド34の先端には、それぞれ近接センサ35が固定されている。更に、各ローラ昇降装置25のロッド25aの所定位置にも、取付ロッド36を介して近接センサ37が固定されている。ここで、ガイド部R3、連結リンク31、位置決めロッド34、取付ロッド36等の寸法、取付位置等は、位置決めロッド34の近接センサ35と、ローラ昇降装置25側の近接センサ37との距離が所定値になった際に、常に、基準部材R(上板R2の上面)の高さと、各支持ローラ24の高さとが一致するように設定されている。
【0052】
上述したローラ高さ調整機構30は、所定のクランプ機構(管端成形装置1の場合、可動成形装置22のクランプ装置40)によって被成形管Poの芯出しがなされた段階で作動させられる。この場合、まず、制御コンピュータ100によって油圧シリンダR1が作動され、基準部材Rが上昇させられる。これにより、基準部材Rは、芯出しされている被成形管Poの下部に向けて上昇する。この際、基準部材Rの上昇に連動して、連動シャフト32が回転し、連動シャフト32に取り付けられている位置決めロッド34が回動する。制御コンピュータ100は、基準部材Rの上板R2の上面が被成形管Poの下部と当接した段階で、基準部材Rの上昇を停止させる。これに伴い、位置決めロッド34の回動も停止し、位置決めロッド34の先端に固定されている近接センサ35の位置が定まる。一方、制御コンピュータ100は、任意のタイミングで各ローラ昇降装置25を作動させ、これにより、各支持ローラ24も上昇する。そして、各ローラ昇降装置25のロッド25aに取り付けられた近接センサ37と、位置決めロッド34の近接センサ35との間の距離が所定値になった段階で、制御コンピュータ100によって、各ローラ昇降装置25が停止される。これにより、図7に示すように、基準部材Rの高さ(上板R2上面の高さ)と各支持ローラ24の高さとが一致した状態となる。
【0053】
このように、このローラ高さ調整機構30によれば、素管収容部5から成形管収容部28までの走行路20において被成形管Poを移送、成形する際に、被成形管Poは、一定の高さに調整された各支持ローラ24によって支持された状態で移送、成形される。この結果、一旦、被成形管Poを芯出しすれば、その後の工程においても、芯出しされた状態が良好に維持される。従って、このローラ高さ調整機構30を備えた管端成形装置1では、では、外径の異なる素管Pを高精度で効率よく自動連続加工することが可能となる。
【0054】
〔クランプ装置〕
可動成形装置22及び固定成形装置27に含まれるクランプ装置40は、外径が異なる各種素管Pの端部を成形するために用いられるものである。図8に示すように、クランプ装置40は一対のクランプ部材41を有する。各クランプ部材41は、V字形状に形成されており、外径が異なる各種素管Pを挟持可能な切り欠き部42を有する。また、図9に示すように、各クランプ部材41の横断面形状は、内部空間44が画成されるように、略コの字形(U字形)とされている。各クランプ部材41は、それぞれ、支持板41aに固定されると共に、切り欠き部42同士が互いに対向する状態で、可動成形装置22のベース部22a上、又は、固定成形装置27のベース部27a上に配される。
【0055】
クランプ部材41同士は、クランプ部材移動機構45によって、互いに接近離間させられる。クランプ部材移動機構45は、図8に示すように、ボールねじ46及び47を含む。ボールねじ46,47は、支持板41aの下面に固定された雌ねじブロック48にそれぞれ螺合させられている。各雌ねじブロック48は、可動成形装置22のベース部22a、及び、固定成形装置27のベース部27a形成された図示しないガイド溝を介して、ベース部22a又は27aの下方に突出している。また、ボールねじ46,47は、それぞれ逆転ギヤボックス49に接続されており、逆転ギヤボックス49にはモータ50が接続されている。これにより、モータ50を回転させれば、ボールねじ46とボールねじ47とは互いに逆方向に回転し、これに伴い一対のクランプ部材41同士は、互いに接近又は離間することになる。
【0056】
一方、各クランプ部材41の内部空間44には、それぞれ、複数のローラ51を有するローラ列52が配置されている。各ローラ列52も、図8に示すように互いに対向し合っている。ローラ列52に含まれる各ローラ51は、被成形管Poの側部を押さえるように配置されており、外径が異なる各種素管Pの表面と当接可能である。また、2体のローラ列52の一方(この場合、図8における左側のローラ列52)に含まれる各ローラ51は、それぞれ複数のスプロケット53、チェーン54及びモータ55からなるローラ駆動機構56によって回転駆動される。さらに、各ローラ列52の側部には、エアシリンダ等からなるローラ列移動装置57が固定されており、ローラ列移動装置57を作動させることにより、ローラ列52同士を互いに接近離間させることができる。
【0057】
各種素管Pの端部に開先加工や研磨加工を施す際には、一般に、成形対象の素管(被成形管Po)を挟持すること、及び、被成形管Poを回転させることが必要になるが、このクランプ装置40は、被成形管Poの挟持、及び、被成形管Poの回転駆動の双方を可能とするものである。すなわち、このクランプ装置40を用いて被成形管を挟持する際には、各クランプ部材41の切り欠き部42同士間に被成形管Poを配置させた後、クランプ部材移動機構45を作動させ、互いに対向し合うクランプ部材41を互いに接近させる。これにより、被成形管Poは、互いに対向し合う切り欠き部42によって芯出しされた状態で挟持されることになる。
【0058】
一方、被成形管Poを回転させる場合、被成形管Poが各クランプ部材41の切り欠き部42に挟持されている状態で、ローラ列移動装置57を作動させ、各クランプ部材41の内部空間44に配置されているローラ列52同士を互いに接近させる。これにより、各ローラ列52に含まれている各ローラ51は、被成形管Poの表面と当接する。次に、クランプ部材移動機構45を作動させ、クランプ部材41同士を互いに離間させる。この状態で(図10参照)、ローラ駆動機構56を作動させれば、被成形管Poは芯出しされた状態で回転させられることになる。
【0059】
このように、このクランプ装置40によれば、外径の異なる各種素管P(被成形管Po)の挟持(固定)及び回転が、一体の装置により行なわれる。これにより、クランプ装置の小型化、加工工程の集約化が可能となる。また、固定されている被成形管Poを別途設けられている他の回転装置に移し替えるといったようなことは不要となるので、いわゆる段取作業が不要となり、管端成形に要する時間を短縮化することができる。従って、このクランプ装置40を備えた管端成形装置1では、外径の異なる素管Pを高精度で効率よく自動連続加工することが可能となる。
【0060】
図11に、クランプ装置の他の実施形態を示す。同図に示すクランプ装置40Aは、被成形管Poの下側側部と当接する複数のローラ51a,51bを有するローラ列52Aを有する。ローラ列52Aは、各1個の大径ローラ51a及び小径ローラ51bと、各ローラ51a,51bとを支持する2枚のローラ支持板52aとからなる。2体のローラ列52Aの少なくとも一方に含まれるローラ51a,51bは、図示しないローラ駆動機構によって回転駆動される。また、ローラ列52Aの上端部は、クランプ部材41に固定された取付シャフト52bの周りに回動自在に支持されている。またローラ列52Aの下端部にはスプリング58が接続されており、スプリング58は、テーパボルト59によってクランプ部材41の側部下側に固定されている。なお、クランプ部材41同士は、図示しないクランプ部材移動機構によって、互いに接近離間させることができる。このようなクランプ装置40Aによっても、被成形管Poの挟持、及び、被成形管Poの回転駆動の双方が可能となる。
【0061】
〔管端成形工具〕
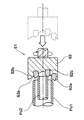
開先加工機60に含まれる管端成形工具61は、被成形管Poの端部に開先加工を施す際に用いられる管端成形工具である。この管端成形工具61は、図12に示すように、被成形管Poに開先を形成するための複数のバイト62a,62b,62cを有する。また、管端成形工具61には、各バイト62a〜62cが固定されるバイトホルダ63を含み、このバイトホルダ63は、開先加工機60の回転駆動部(図示せず)によって被成形管Poと同軸に回転駆動される。
【0062】
ここで、各バイト62a,62b,62cは、バイトホルダ63に対して、その中心軸から外周側に向けて配設されている。すなわち、バイトホルダ63は、すり鉢状に形成されており、略円錐面状の取付面63aを有する。ここで、バイト62aは、刃先が取付面63aと平行になるようにバイトホルダ63の最も外周側に固定されている。また、バイト62cは、バイト62aの半径方向内側に(バイトホルダの中心軸側)刃先が取付面63aと平行になるようにバイトホルダ63に固定されている。バイト62cは、バイト62aから所定の間隔だけ離間している。更に、バイト62bは、バイトホルダ63を回転駆動させた際に、バイト62aとバイト62cとが通過しない領域を通過するように、バイトホルダ63に固定されている。バイト62bの刃先も取付面63aと平行になる。これにより、各バイト62a〜62cの刃先は、外周側に向かうにつれてバイトホルダ63から突出する。
【0063】
この管端成形工具61を有する開先加工機60を用いて被成形管Poの端部に開先加工を施す際には、図12に示すように、管端成形工具61と被成形管Poとを同軸に配すると共に両者を互いに接近させる。ここで、この管端成形工具61では、各バイト62a〜62cは、バイトホルダ63の外周側に向かうにつれて刃先がバイトホルダ63から突出する状態でバイトホルダ63に固定されている。従って、外径の大きな被成形管Po1を管端成形工具61に対して接近させれば、この被成形管Po1の端部は、バイトホルダ63の外周側に固定されているバイト62aと当接する。
【0064】
一方、外径の小さな被成形管Po2に対して開先加工を施す際には、被成形管Po2と管端成形工具61とをより接近させればよい。この場合、外径の小さな被成形管Po2の端部は、バイトホルダ63の中心軸側に固定されており、外周側のバイトよりも奥まっているバイト62cと当接することになる。また、中程度の外径をもった被成形管Poは、バイト62aとバイト62cとが通過しない領域を通過するバイト62bと当接させることができる。
【0065】
このように、この管端成形工具61によれば、被成形管Poと管端成形工具61との接近移動量を変更するだけで、外径の異なる各種被成形管Poに対して開先加工を施すことが可能となる。また、外径の異なる各種被成形管Poに対応させて管端成形工具を取り替える必要がなくなるので、いわゆる段取作業が不要となり、管端成形に要する時間を短縮化することができる。従って、この管端成形工具61を備えた管端成形装置1では、外径の異なる素管Pを高精度で効率よく自動連続加工することが可能となる。
【0066】
〔管端研磨装置〕
管端成形装置1の可動成形装置22及び固定成形装置27に設けられている管端研磨装置70は、開先加工機60によって開先が形成された被成形管Poの端部を研磨する際に用いられる。図13に示すように、管端研磨装置70は、可動成形装置22に対して、クランプ装置40の後方(図13における右側)に配されており、固定成形装置27に対して、クランプ装置40の前方(図13における左側)に配されている。管端研磨装置70には、図示しないエア供給装置から供給される圧縮空気により駆動されると共に、制御コンピュータ100によって制御されるエアグラインダ71が装備されている。
【0067】
エアグラインダ71の回転軸には、開先が形成された被成形管Poの端部を研磨するための研磨ホイール72が取り付けられている。研磨ホイール72は、芯材となるホイールの外周にワイヤブラシを固定したものである。エアグラインダ71は、グラインダ支持機構73に取り付けられている。グラインダ支持機構73は、クランプ装置40に挟持された被成形管Poの端部に対して接近離間可能な移動台74を有する。すなわち、移動台74は、ベース部22a又はベース部27a上で、走行路20に設けられているレール21と平行に前後移動可能であると共に、走行路20(レール21の延在方向)と直交する方向に往復移動可能である。移動台74の動作は、制御コンピュータ100によって制御される。
【0068】
移動台74には、エアグラインダ71を支持する支持部75が固定されている。エアグラインダ71は、支持部75の上部に設けられており、走行路20(レール21の延在方向)と直交する方向に延びる取付ピン76によって回動自在に支持されている。また、支持部75には、制御コンピュータ100によって制御されるエアシリンダ(図示せず)が内蔵されており、このエアシリンダを作動させることにより、エアグラインダ71を上下に昇降させることができる。更に、エアグラインダ71の端部(研磨ホイール72の反対側端部)には、圧縮ばね79の一端が固定されている。この圧縮ばね79の他端は、移動台74に固定されており、エアグラインダ71は、圧縮ばね79によって研磨ホイール72の反対側端部が上方に付勢されている。
【0069】
グラインダ支持機構73の支持部75からは、位置決めスイッチアーム77がクランプ装置40に向けて延出されている。この位置決めスイッチアーム77は、その先端面に取り付けられた圧力スイッチ78を含む。この圧力スイッチ78は、移動台74をクランプ装置40に対して前進させた際に、クランプ装置40に保持されている被成形管Poの端面と当接可能である。圧力スイッチ78は、被成形管Poの端面と当接した際に、所定の信号を制御コンピュータ100に送り、制御コンピュータ100は、圧力スイッチ78から信号を受け取ると移動台74の前進移動を停止させる。
【0070】
更に、管端研磨装置70には、グラインダ支持機構73によるエアグラインダ71の昇降動作を停止させる傾斜スイッチ機構80が含まれる。傾斜スイッチ機構80は、移動台74に固定されて鉛直上方に延びるフレーム80aと、フレーム80aに取り付けられた第1接点81と、エアグラインダ71に取り付けられた第2接点82とからなる。第1接点81と第2接点82とは、通常互いに接触しており、グラインダ支持機構73の支持部75によって下降させられたエアグラインダ71が所定量だけ傾斜した際に(この場合、エアグラインダ71が略水平になった際に)、互いに離間する。傾斜スイッチ機構80からは、第1接点81と第2接点82とが離間した際に制御コンピュータ100に対して所定の信号が送られる。制御コンピュータ100は、傾斜スイッチ機構80から信号を受け取ると、エアグラインダ71の下降動作を停止させる。
【0071】
この管端研磨装置70を用いて被成形管Poの端部を研磨するに際しては、被成形管Poがクランプ装置40に挟持されている状態で、グラインダ支持機構73の支持部75を作動させ、エアグラインダ71を上昇させて研磨ホイール72を被成形管Poよりも上方に位置させておく。そして、グラインダ支持機構73をクランプ装置40に対して前後左右に移動させ、クランプ装置40に挟持されている被成形管Poに対して接近させる。グラインダ支持機構73がある程度クランプ装置40に接近すると、グラインダ支持機構73の支持部75から延出されている位置決めスイッチアーム77の圧力スイッチ78が被成形管Poの端面と当接する。圧力スイッチ78が被成形管Poの端面と当接すると、所定の信号が制御コンピュータ100に送られ、制御コンピュータ100は、グラインダ支持機構73(移動台74)の前進移動を停止させる。
【0072】
次に、グラインダ支持機構の支持部75が作動され、エアグラインダ71が下降させられる。エアグラインダ71が下降すると、やがて、研磨ホイール72がクランプ装置40に挟持されている被成形管Poの端部と当接する。これに伴い、エアグラインダ71自体は、図14に示すように、圧縮ばね79の付勢力に抗して回動する。エアグラインダ71は更に下降させられる。そして、図15に示すように、エアグラインダ71が所定量だけ傾斜して略水平になると、傾斜スイッチ機構80の第1接点81と第2接点82とが離間し、制御コンピュータ100に対して所定の信号が送られる。制御コンピュータ100は、傾斜スイッチ機構80から信号を受け取ると、エアグラインダ71の下降動作を停止させる。この状態で、制御コンピュータ100は、エアグラインダ71を作動させる。これにより、被成形管Poの端部に対して研磨加工が施されることになる。
【0073】
このように、この管端研磨装置70によれば、外径等が異なる各種被成形管Poに対して、研磨ホイール72を容易かつ自動的に位置決めすることが可能となる。また、研磨ホイール72は、圧縮ばね79によって被成形管Po端部に対して付勢されており、研磨ホイール72と被成形管Poの端部とが確実に接触するので、研磨加工の精度を向上させることができる。更に、研磨ホイール72が摩耗しても、エアグラインダ71を下降させることにより、研磨ホイール72と被成形管Poの端部を確実に接触させることができる。従って、この管端研磨装置70を管端成形装置1に備えれば、外径の異なる素管Pを高精度で効率よく自動連続加工することが可能となる。
【0074】
〔管端成形装置の使用方法〕
以下、測長機構10、ローラ高さ調整機構30、クランプ装置40、管端成形工具61を有する開先加工機60、及び、管端研磨装置70を含む管端成形装置1の使用方法について図1等を参照しながら説明する。
【0075】
管端成形装置1を用いて、各種素管Pの端部を成形するに際しては、予め、素管収容部5の素管収容棚2(各素管収容トレイ3)に、複数の素管Pを、例えば、異なる外径ごとに分類した状態で収容しておく。この状態で、制御コンピュータ100に対して、成形開始の指示を与えると、制御コンピュータ100によって搬出機構4が作動させられ、成形対象となる被成形管Poが素管収容部5から測長機構10に受け渡される。
【0076】
測長機構10の可動クランプ装置11と補助クランプ機構12とによって被成形管Poが受け取られると、制御コンピュータ100は、測長機構10について説明した手順(図3及び4参照)に従って、測長機構10を作動させる。被成形管Poは、可動クランプ装置11によって移動させられた後、可動クランプ装置11のクランプ部材11aと主クランプ機構14とによって挟持され、所望の寸法に切断できるように位置決めされる。この段階で、制御コンピュータ100は、切断装置16を作動させ、これにより、被成形管Poは所望の寸法に切断される。また、制御コンピュータ100は、所定のタイミングでマーキング装置15を作動させ、これにより、被成形管Poに所定のマーキングが施される。
【0077】
この際、可動成形装置22は、制御コンピュータ100によって、切断装置16の近傍に設けられている基準部材R付近まで移動させられている。そして、制御コンピュータ100により、受渡しアーム23が作動させられ、切断装置16によって切断された被成形管Poが可動成形装置22側に引き寄せられる。被成形管Poは、受渡しアーム23によって可動成形装置22のクランプ装置40に対して受け渡される。可動成形装置22のクランプ装置40は、被成形管Poの所定位置(例えば、被成形管Poの中央部付近)を挟持する。これにより、被成形管Poの芯出しがなされる。
【0078】
この段階で、制御コンピュータ100は、基準部材Rの上板R2の上面が被成形管Poの下部と当接するまで、油圧シリンダR1を作動させる。また、制御コンピュータ100は、任意のタイミングで各ローラ昇降装置25を作動させ、これにより、各支持ローラ24も上昇する。そして、制御コンピュータ100は、各ローラ昇降装置25のロッド25aに取り付けられた近接センサ37と、位置決めロッド34の近接センサ35との間の距離が所定値になった段階で(図7等参照)、各ローラ昇降装置25を停止させる。これにより、基準部材Rの高さ(上板R2上面の高さ)と各支持ローラ24の高さとが一致した状態となる。
【0079】
各支持ローラ24の高さが調整されると、制御コンピュータ100は、可動成形装置22を作動させる。可動成形装置22は、固定成形装置27に向けて走行路20上を走行する。この際、クランプ装置40に挟持された被成形管Poは、各支持ローラ24によって支持されて移動するので、クランプ装置40によって芯出しされた状態が良好に維持される。なお、制御コンピュータ100は、可動成形装置22のパルスモータから受け取ったパルス信号に基づいて、可動成形装置22の位置を求めると共に、可動成形装置22の直前に位置する支持ローラ24が下降するようにローラ昇降装置25を制御する。
【0080】
制御コンピュータ100は、被成形管Poの前端部が固定成形装置27のクランプ装置40に挿入された時点で可動成形装置22を停止させる。被成形管Poの前端部は、固定成形装置27のクランプ装置40によって挟持される。この段階で、制御コンピュータ100は、可動成形装置22のクランプ装置40を一旦開放させると共に、可動成形装置22を再作動させる。可動成形装置22は、切断装置16に向けて走行路20上を走行する。制御コンピュータ100は、被成形管Poの後端部が可動成形装置27のクランプ装置40に挟まれるようになった時点で可動成形装置22を停止させ、可動成形装置22のクランプ装置40に被成形管Poの後端部を挟持させる。
【0081】
被成形管Poの前端部と後端部とが、停止した可動成形装置22と固定成形装置27とのクランプ装置40によって挟持された段階で、制御コンピュータ100は、可動成形装置22及び固定成形装置27の開先加工機60を双方のクランプ装置40に挟持されている被成形管Poに対して移動させる。そして、開先加工機60が作動され、被成形管Poの前端と後端とに対して同時に開先加工が施される。開先加工が終了すると、制御コンピュータ100は、被成形管Poから開先加工機60を退避させると共に、可動成形装置22及び固定成形装置27の管端研磨装置70を双方のクランプ装置40に挟持されている被成形管Poに対して移動させる。そして、管端研磨装置70が作動され、被成形管Poの前端と後端に対して同時に研磨加工が施される。
【0082】
被成形管Poに対する研磨加工が終了すると、制御コンピュータ100は、被成形管Poから各管端研磨装置70を退避させると共に、可動成形装置22及び固定成形装置27のクランプ装置40を開放させる。そして、制御コンピュータ100は、払出しアーム29を作動させる。これにより、成形済みの成形管Psは、成形管収容部28に払い出され、次の作業まで保管される。引き続き、制御コンピュータ100によって搬出機構4が作動され、次の成形対象となる素管P(被成形管Po)が、素管収容部5から測長機構10に受け渡されると共に、上述した手順が繰り返される。
【0083】
このように、この管端成形装置1によれば、素管収容部5から被成形管Poを搬出し、開先加工及び研磨加工が施された成形管Psを成形管収容部28に収容するまでの各工程を自動的かつ連続的に行うことができる。また、被成形管Poの測長、可動成形装置22及び固定成形装置27に対する被成形管Poのセッティング、開先加工、研磨加工等が、作業員の手を介することなく、一体の装置によって行なわれるので、外径の異なる素管Pを高精度で効率よく加工することができる。
【0084】
【発明の効果】
本発明に係る管端成形装置によれば、素管収容部から被成形管を搬出し、開先加工及び研磨加工が施された成形管を成形管収容部に収容するまでの各工程を自動的かつ連続的に行うことができる。また、被成形管の測長、可動成形装置及び固定成形装置に対する被成形管のセッティング、開先加工、研磨加工等が、作業員の手を介することなく、一体の装置によって行なわれるので、外径の異なる素管を高精度で効率よく加工することができる。
【0085】
また、本発明に係る管端成形装置の測長機構よれば、被成形管を所望の寸法に切断するための位置決め作業を自動的に行うことができる。また、位置決め作業の再現性が確保されるので、被成形管の切断作業における精度を容易に向上させることができる。
【0086】
また、本発明に係る管端成形装置のローラ高さ調整機構によれば、素管収容部から成形管収容部までの間で被成形管を移送、成形する際に、被成形管は、一定の高さに調整された支持ローラによって支持された状態で移送、成形される。この結果、一旦、被成形管を芯出しすれば、その後の工程においても、芯出しされた状態が良好に維持される。
【0087】
更に、本発明に係る管端成形用クランプ装置によれば、外径の異なる各種素管(被成形管)の挟持(固定)及び回転が、一体の装置により行なわれる。これにより、装置の小型化、加工工程の集約化が可能となる。また、固定されている被成形管を別途設けられている回転装置に移し替えるといったようなことは不要となるので、いわゆる段取作業が不要となり、管端成形に要する時間を短縮化することができる。
【0088】
また、本発明に係る管端成形工具によれば、被成形管と管端成形工具との接近移動量を変更するだけで、外径の異なる各種被成形管に対して開先加工を施すことが可能となる。また、外径の異なる各種被成形管に対応させて管端成形工具を取り替える必要がなくなるので、いわゆる段取作業が不要となり、管端成形に要する時間を短縮化することができる。
【0089】
更に、本発明に係る管端研磨装置によれば、外径等が異なる各種被成形管に対して、研磨ホイールを容易かつ自動的に位置決めすることが可能となる。また、研磨ホイールは、弾性手段によって被成形管の端部に対して付勢されており、研磨ホイールと被成形管の端部とが確実に接触するので、研磨加工の精度を向上させることができる。更に、研磨ホイールが摩耗しても、グラインダを下降させることにより、研磨ホイールと被成形管の端部を確実に接触させることができる。
【図面の簡単な説明】
【図1】本発明による管端成形装置を示す平面図である。
【図2】図1に示す管端成形装置の側面図である。
【図3】本発明による管端成形装置の測長機構を示す模式図である。
【図4】本発明による管端成形装置の測長機構を示す模式図である。
【図5】本発明による管端成形装置のローラ高さ調整機構を示す模式図である。
【図6】本発明による管端成形装置のローラ高さ調整機構を示す模式図である。
【図7】本発明による管端成形装置のローラ高さ調整機構を示す模式図である。
【図8】本発明による管端成形用クランプ装置を示す模式図である。
【図9】本発明による管端成形用クランプ装置を示す模式図である。
【図10】本発明による管端成形用クランプ装置を示す模式図である。
【図11】管端成形用クランプ装置の他の実施形態を示す模式図である。
【図12】本発明による管端成形工具を示す断面図である。
【図13】本発明による管端研磨装置を示す模式図である。
【図14】本発明による管端研磨装置を示す模式図である。
【図15】本発明による管端研磨装置を示す模式図である。
【符号の説明】
1…管端成形装置、2…素管収容棚、4…搬出機構、5…素管収容部、10…測長機構、11…可動クランプ装置、12…補助クランプ機構、14…主クランプ機構、15…マーキング装置、16…切断装置、18…エアシリンダ(位置決め手段)、20…走行路、22…可動成形装置、23…受渡しアーム、24…支持ローラ、25…ローラ昇降装置、27…固定成形装置、28…成形管収容部、29…払出しアーム、30…ローラ高さ調整機構、32…連動シャフト、34…位置決めロッド、35、37…近接センサ、40,40A…クランプ装置、41…クランプ部材、42…切り欠き部、44…内部空間、45…クランプ部材移動機構、51,51a,51b…ローラ、52…ローラ列、56…ローラ駆動機構、57…ローラ列移動装置、60…開先加工機、61…管端成形工具、62a,62b,62c…バイト、63…バイトホルダ、70…管端研磨装置、71…エアグラインダ、72…研磨ホイール、73…グラインダ支持機構、74…移動台、75…支持部、77…位置決めスイッチアーム(位置決めスイッチ手段)、78…圧力スイッチ、80…傾斜スイッチ機構、100…制御コンピュータ(制御部)、P…素管、Po…被成形管、Ps…成形管、R…基準部材、R1…油圧シリンダ。
Claims (6)
- 外径が異なる各種素管の端部を成形するための管端成形装置であって、
前記外径が異なる各種素管を複数収容可能な素管収容棚と、前記素管収容棚から被成形管を前記測長機構へ搬出するための搬出機構とを有する素管収容部と、
前記搬出機構から前記被成形管を受け取り、受け取った前記被成形管を移動させて所望の寸法に切断できるように位置決めする測長機構と、
前記被成形管を切断する切断装置と、
前記切断装置の下流側に設けられた走行路と、
前記切断装置によって切断された前記被成形管を挟持可能であると共に回転させることができるクランプ装置と、前記クランプ装置に挟持された前記被成形管の後端部に対して接近離間可能であり、外径が異なる各種素管の端部に開先を形成可能な管端成形工具を有する開先加工機と、前記クランプ装置に挟持された前記被成形管の端部に対して接近離間可能であり、開先加工が施された前記被成形管の端部を研磨する管端研磨装置とを有し、前記走行路を走行可能な可動成形装置と、
前記走行路上に配置されており、前記切断装置によって切断された前記被成形管を前記可動成形装置の前記クランプ装置に受け渡す受渡しアームと、
前記走行路に複数配設されており、前記可動成形装置のクランプ装置に挟持されて移動する前記被成形管を支持する支持ローラと、
前記各支持ローラを昇降させるためのローラ昇降装置と、
前記切断装置の近傍に昇降自在に設けられると共に前記切断装置によって所望の寸法に切断された前記被成形管の下部と当接可能な基準部材を含み、前記可動成形装置のクランプ装置に芯出しがなされて挟持された前記被成形管を、前記支持ローラによって支持して移動させる際には、前記ローラ昇降装置を作動させて、前記基準部材の高さと前記各支持ローラの高さとを一致させることにより、前記被成形管を芯出しされた状態のまま搬送できるローラ高さ調整機構と、
前記可動成形装置のクランプ装置に挟持された前記被成形管の前端部を挟持可能であると共に回転させることができるクランプ装置と、当該クランプ装置に挟持された前記被成形管の前端部に対して接近離間可能であり、外径が異なる各種素管の端部に開先を形成可能な管端成形工具を有する開先加工機と、前記クランプ装置に挟持された前記被成形管の端部に対して接近離間可能であり、開先加工が施された前記被成形管の端部を研磨する管端研磨装置とを有し、前記走行路の下流側に固定された固定成形装置と、
前記固定成形装置の下流側に配されており、前記固定成形装置と前記可動成形装置とによって成形された成形管を収容するための成形管収容部と、
前記固定成形装置の下流側に配置されており、前記成形管を前記固定成形装置から前記成形管収容部に払い出す払出しアームと、
前記搬出機構、前記測長機構、前記切断装置、前記可動成形装置、前記受渡アーム、前記ローラ昇降装置、前記固定成形装置、及び、前記払出アームの動作を制御する制御部と、を備え、
停止した前記可動成形装置と前記固定成形装置とのクランプ装置によって、前記被成形管の前端部と後端部とが挟持された段階で、前記可動成形装置及び前記固定成形装置の開先加工機が、双方のクランプ装置に挟持されている前記被成形管に対して移動させられて前記被成形管の前端部と後端部とに対して同時に開先加工を施した後、前記可動成形装置及び前記固定成形装置の管端研磨装置が、各クランプ装置に挟持されている前記被成形管に対して移動させられて前記被成形管の前端部と後端部とに対して同時に研磨加工を施すことを特徴とする管端成形装置。 - 前記測長機構は、
前記切断装置に対して接近離間可能であり、前記被成形管を挟持可能であると共に、挟持した前記被成形管を前記切断装置に対して押出し可能な位置決め手段を有する可動クランプ装置と、
前記可動クランプ装置と前記切断装置との間に配置されており、前記被成形管を挟持可能な補助クランプ機構と、
前記補助クランプ機構と前記切断装置との間に配置されており、前記被成形管を挟持可能な主クランプ機構と、
前記切断装置の下流側に昇降自在に設けられており、前記被成形管の下部と当接可能な基準部材と、を備え、
前記制御部は、前記可動クランプ装置、前記補助クランプ機構、前記主クランプ機構、及び、前記基準部材の動作を制御することを特徴とする請求項1に記載の管端成形装置。 - 前記ローラ高さ調整機構は、
前記各支持ローラを昇降させるためのローラ昇降装置と、
前記各支持ローラよりも上流側に昇降自在に設けられており、前記被成形管の下部と当接可能な基準部材と、
前記走行路と平行に延在すると共に、前記基準部材の上下動に連動して回転する連動シャフトと、
前記各支持ローラに対応するように前記連動シャフトに取り付けられており、先端に近接センサが固定されている位置決め部材と、
前記各ローラ昇降装置に取り付けられた近接センサとを備えることを特徴とする請求項1に記載の管端成形装置。 - 前記クランプ装置は、
前記外径が異なる各種素管を挟持可能な切り欠き部と内部空間とを有し、前記切り欠き部同士が互いに対向する状態で配される一対のクランプ部材と、
前記一対のクランプ部材を互いに接近離間させるクランプ部材移動手段と、
前記各クランプ部材の前記内部空間に配されて互いに対向しており、外径が異なる各種素管の表面と当接可能に配置された複数のローラからなる一対のローラ列と、
前記一対のローラ列を互いに接近離間させるローラ列移動手段と、
前記ローラ列のうちの少なくとも一方に含まれる前記各ローラを回転駆動するローラ駆動手段とを備えることを特徴とする請求項1に記載の管端成形装置。 - 前記管端成形工具は、
前記被成形管に開先を形成するための複数のバイトと、
前記各バイトが固定され、前記被成形管と同軸に回転駆動されるバイトホルダとを備え、前記各バイトは、前記バイトホルダの中心軸から外周側に向けて配設されており、かつ、前記各バイトの刃先は、外周側に向かうにつれて前記バイトホルダから突出していることを特徴とする請求項1に記載の管端成形装置。 - 前記管端研磨装置は、
前記被成形管の端部を研磨するための研磨ホイールを有するグラインダと、
前記被成形管を挟持するためのクランプ装置と、
前記グラインダを回動自在に支持しており、前記クランプ装置に対して接近離間可能であると共に、前記グラインダを昇降させることができるグラインダ支持機構と、
前記グラインダ支持機構から前記クランプ装置に向けて延出されると共に、前記クランプ装置に挟持されている前記被成形管に当接した際に、前記グラインダ支持機構の前記クランプ装置に対する移動を停止させるスイッチを有する位置決めスイッチ手段と、
前記研磨ホイールの反対側端部で、前記グラインダを上方に付勢する弾性手段と、
前記グラインダが所定量だけ傾斜した際に、前記グラインダ支持機構によるグラインダの昇降動作を停止させる傾斜スイッチ手段とを備えることを特徴とする請求項1に記載の管端成形装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP05908599A JP3556855B2 (ja) | 1999-03-05 | 1999-03-05 | 管端成形装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP05908599A JP3556855B2 (ja) | 1999-03-05 | 1999-03-05 | 管端成形装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2000254828A JP2000254828A (ja) | 2000-09-19 |
| JP3556855B2 true JP3556855B2 (ja) | 2004-08-25 |
Family
ID=13103162
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP05908599A Expired - Fee Related JP3556855B2 (ja) | 1999-03-05 | 1999-03-05 | 管端成形装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP3556855B2 (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR100928400B1 (ko) * | 2009-04-23 | 2009-11-23 | 박열 | 대형 원형관 가공장치 |
Families Citing this family (38)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR100613024B1 (ko) | 2005-03-12 | 2006-08-16 | 엘에스전선 주식회사 | 금속 튜브의 버 제거 장치 |
| KR100908555B1 (ko) | 2007-08-22 | 2009-07-20 | 주식회사 창원벤딩 | 베벨링 머신 |
| KR100920091B1 (ko) | 2008-03-06 | 2009-10-07 | 류지한 | 강관 양측 절단면 동시 면취장치 |
| KR101531573B1 (ko) * | 2012-08-10 | 2015-06-25 | 삼성중공업 주식회사 | 파이프 절단 및 개선 장치 |
| CN103752935B (zh) * | 2013-12-31 | 2016-03-09 | 金海平 | 一种钢管切割机 |
| CN105817895A (zh) * | 2016-04-06 | 2016-08-03 | 天津市鑫大远金属制品有限公司 | 钢管无屑切割打磨机 |
| CN105619086A (zh) * | 2016-04-06 | 2016-06-01 | 天津市鑫大远金属制品有限公司 | 钢管切割打磨机 |
| CN106695018A (zh) * | 2017-03-04 | 2017-05-24 | 何盼 | 一种钢管切割机 |
| CN107511685B (zh) * | 2017-09-20 | 2019-03-19 | 宁波市晶杰国际物流有限公司 | 一种铜管成型机 |
| CN108296789A (zh) * | 2018-04-18 | 2018-07-20 | 襄阳浩宇科技咨询有限公司 | 一种自动化切缩机 |
| KR101962340B1 (ko) * | 2018-05-30 | 2019-03-26 | 산동금속공업(주) | 방향성 추진체 조립장치용 클램프 |
| CN108856533B (zh) * | 2018-06-05 | 2023-06-06 | 张家港市越泰精密机械有限公司 | 自动化定位管材的管端成型机 |
| CN110625404B (zh) * | 2019-09-16 | 2020-06-26 | 江苏富国管路系统有限公司 | 一种自动成型机 |
| CN112775827A (zh) * | 2019-10-23 | 2021-05-11 | 无锡京广宜林科技有限公司 | 一种不锈钢管打磨抛光的防跳动机构 |
| CN111482808B (zh) * | 2020-05-25 | 2021-10-01 | 德州职业技术学院(德州市技师学院) | 一种汽车流水线用钢结构切割装置 |
| CN111922726A (zh) * | 2020-07-29 | 2020-11-13 | 杭州巾成科技有限公司 | 一种汽车钢管用生产设备 |
| CN112388475B (zh) * | 2020-10-26 | 2022-04-26 | 福建宏贯路桥防腐科技股份有限公司 | 一种管材防腐加工处理方法 |
| CN112296608B (zh) * | 2020-10-26 | 2022-07-05 | 珠江管业集团(江门)有限公司 | 一种镀层管材的加工方法 |
| CN114455306A (zh) * | 2020-11-09 | 2022-05-10 | 明门(中国)幼童用品有限公司 | 直管推进装置 |
| CN112405155B (zh) * | 2020-11-19 | 2024-09-24 | 江苏承中和智能制造有限公司 | 基于复合材料技术钢管先进生产工艺系统及生产工艺方法 |
| CN112571058B (zh) * | 2020-11-27 | 2022-04-08 | 旭丰智能装备(中山)有限公司 | 一种高端装备制造用激光切割夹具 |
| CN112643404B (zh) * | 2020-12-08 | 2022-07-01 | 临沂业隆通用机械有限公司 | 一种加工过程中具有零件检测功能的多工位数控机床 |
| CN114632966B (zh) * | 2020-12-16 | 2024-07-12 | 明门(中国)幼童用品有限公司 | 可清除管尾的送管机构和切管机 |
| CN113172507B (zh) * | 2021-05-06 | 2023-04-25 | 安徽国登管业科技有限公司 | 一种聚乙烯给水管加工装置及其施工方法 |
| CN113634994A (zh) * | 2021-08-17 | 2021-11-12 | 中国航发沈阳黎明航空发动机有限责任公司 | 一种航空发动机导管两端余量数字化柔性加工方法 |
| JP7474978B2 (ja) * | 2021-08-26 | 2024-04-26 | シンクス株式会社 | コラム端部加工装置 並びにこれを用いたコラム端部加工方法 並びにコラム端部加工装置に適用されるビード加工機 |
| CN113752031B (zh) * | 2021-10-21 | 2023-09-08 | 中铁建电气化局集团第一工程有限公司 | 一种腕臂生产加工设备 |
| CN114055172B (zh) * | 2021-11-15 | 2022-11-11 | 深圳市富泰和精密制造股份有限公司 | 一种挺杆体加工设备及工艺 |
| CN114055175B (zh) * | 2021-11-18 | 2024-03-01 | 广州市松日电器有限公司 | 一种钢管坡口机 |
| CN113878367B (zh) * | 2021-12-06 | 2022-03-29 | 源创(广州)智能科技有限公司 | 一种汽车发动机管件全自动生产线 |
| CN115415383A (zh) * | 2022-10-08 | 2022-12-02 | 上海海岳液压机电工程有限公司 | 一种用于液压配管管端挤压成型连接装置 |
| CN115647466A (zh) * | 2022-10-28 | 2023-01-31 | 盐城君朋机械有限公司 | 一种切管机定位机构 |
| CN116372596B (zh) * | 2023-05-22 | 2023-11-07 | 宁波中江高强螺栓有限公司 | 一种螺柱生产用螺纹加工装置 |
| TWI890105B (zh) * | 2023-08-01 | 2025-07-11 | 旭東機械工業股份有限公司 | 金屬管件加工系統 |
| CN116944997B (zh) * | 2023-09-21 | 2023-12-05 | 广东创昇智能制造有限公司 | 一种全方位打磨坡口机 |
| CN118204558B (zh) * | 2024-05-22 | 2024-08-30 | 迁安市仁泰金属制品有限公司 | 一种用于钢材加工的定长剪切装置 |
| CN118893514B (zh) * | 2024-07-23 | 2025-08-08 | 山东齐星铁塔有限公司 | 一种环形焊缝打磨装置 |
| CN119282235B (zh) * | 2024-10-11 | 2025-03-11 | 苏州市天信建设有限公司 | 一种非开挖管道修复用切割设备 |
-
1999
- 1999-03-05 JP JP05908599A patent/JP3556855B2/ja not_active Expired - Fee Related
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR100928400B1 (ko) * | 2009-04-23 | 2009-11-23 | 박열 | 대형 원형관 가공장치 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP2000254828A (ja) | 2000-09-19 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP2000254828A (ja) | 管端成形装置、管端成形装置の測長機構、管端成形用クランプ装置、管端成形工具、管端研磨装置、及び、管端成形装置のローラ高さ調整機構 | |
| US5778744A (en) | Method and device for position-exact and dimension-exact chamfering of a pipe end | |
| CN101583463B (zh) | 棱柱状构件的研磨装置 | |
| US5329733A (en) | Wafer slicing and grinding machine and a method of slicing and grinding wafers | |
| WO2017143727A1 (zh) | 一体式旋转切削工具制造设备及制造方法 | |
| CN101945732A (zh) | 圆筒磨削装置及磨削方法 | |
| CN116276134B (zh) | 一种穿刺针自动化输送加工专机 | |
| CN108311892B (zh) | 一种环形靠模锤子柄形状加工及抛光设备 | |
| KR101894837B1 (ko) | 양단 그라인딩 머신 | |
| JP2014172131A (ja) | 研削装置 | |
| US7424773B2 (en) | Eyeglass lens processing apparatus | |
| JP3125980B2 (ja) | セラミック製細長円筒部品のチャック・加工方法及び装置 | |
| CN109262271B (zh) | 一种轴类零件加工工艺流程 | |
| KR101939952B1 (ko) | 절삭품 연마방법 | |
| CN108247511B (zh) | 一种双靠模锤子柄加工及抛光设备 | |
| US5651722A (en) | Machine and method for working butt weld seams on band | |
| KR102183924B1 (ko) | 파이프 내면 용접 비드 제거장치 | |
| KR101915600B1 (ko) | 단조성형기의 원재료 공급장치 | |
| JPH06335848A (ja) | センタレス研磨機のワーク供給装置、同ワーク排出装置及びこれらを用いた研磨装置 | |
| CN222134369U (zh) | 一种电机转轴研磨自动化设备 | |
| CN114952447B (zh) | 一种刀具刀头二次磨形机 | |
| JPH0776002A (ja) | 製材機用送材方法 | |
| JP3276828B2 (ja) | クランクシャフトの加工検査方法及び装置 | |
| JPH05337802A (ja) | 芯取り装置 | |
| CN109093179B (zh) | 液压挺杆两端切平设备 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20040105 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20040127 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20040329 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20040420 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20040513 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20080521 Year of fee payment: 4 |
|
| LAPS | Cancellation because of no payment of annual fees |