JP3565178B2 - 変位センサ - Google Patents
変位センサ Download PDFInfo
- Publication number
- JP3565178B2 JP3565178B2 JP2001084034A JP2001084034A JP3565178B2 JP 3565178 B2 JP3565178 B2 JP 3565178B2 JP 2001084034 A JP2001084034 A JP 2001084034A JP 2001084034 A JP2001084034 A JP 2001084034A JP 3565178 B2 JP3565178 B2 JP 3565178B2
- Authority
- JP
- Japan
- Prior art keywords
- displacement sensor
- distance
- signal processing
- processing unit
- calculation data
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Lifetime
Links
Images




Classifications
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01B—MEASURING LENGTH, THICKNESS OR SIMILAR LINEAR DIMENSIONS; MEASURING ANGLES; MEASURING AREAS; MEASURING IRREGULARITIES OF SURFACES OR CONTOURS
- G01B11/00—Measuring arrangements characterised by the use of optical techniques
- G01B11/02—Measuring arrangements characterised by the use of optical techniques for measuring length, width or thickness
- G01B11/06—Measuring arrangements characterised by the use of optical techniques for measuring length, width or thickness for measuring thickness ; e.g. of sheet material
- G01B11/0608—Height gauges
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01B—MEASURING LENGTH, THICKNESS OR SIMILAR LINEAR DIMENSIONS; MEASURING ANGLES; MEASURING AREAS; MEASURING IRREGULARITIES OF SURFACES OR CONTOURS
- G01B11/00—Measuring arrangements characterised by the use of optical techniques
- G01B11/02—Measuring arrangements characterised by the use of optical techniques for measuring length, width or thickness
- G01B11/026—Measuring arrangements characterised by the use of optical techniques for measuring length, width or thickness by measuring distance between sensor and object
Landscapes
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Length Measuring Devices By Optical Means (AREA)
- Measurement Of Optical Distance (AREA)
Description
【産業上の利用分野】
この発明は、対象物との距離を光学的に計測する変位センサに関し、特にこの発明は、他の変位センサと組み合わせて用いることにより、対象物の段差や厚みなども計測し得るようにした変位センサに関する。
【0002】
【従来の技術】
従来の変位センサとして、図10に示す構成のものが知られている。同図の変位センサ50は、検出部60と信号処理部70とで構成されており、前記検出部60には投光光学系61と受光光学系62とが組み込まれている。投光光学系61は、駆動回路63によりパルス駆動されて検出光fを発生するレーザダイオードのような光源64と、前記検出光fを集光して対象物80へ照射する投光レンズ65とを含んでいる。受光光学系62は、対象物80での検出光fの反射光を集光する受光レンズ66と、受光レンズ66で集光された光を結像させるPSDやCCDのような1次元の位置検出素子67とを含んでいる。この位置検出素子67は、基準位置に対する結像位置の変位量に応じた信号(以下、「検出信号」という。)iを出力する。なお、対象物80との距離と前記変位量との関係は非線形であるため、信号処理部70では非線形補正処理が実行される。
【0003】
信号処理部70は、前記位置検出素子67から検出信号iを入力してサンプルホールドするサンプルホールド回路71と、サンプルホールドされた信号レベルをデジタル量に変換するA/Dコンバータ72とを含んでいる。A/Dコンバータ72の変換出力はマイクロコンピュータのCPU73に取り込まれる。CPU73は前記した非線形補正などの所定の処理を実行して対象物80との距離Dを算出する。距離の算出データdはD/Aコンバータ74および出力回路75を経てアナログ信号として出力される。また、CPU73は距離の算出データdを所定のしきい値と比較し、その比較結果に基づき判定結果データを生成して出力する。
【0004】
上記した構成の変位センサ50によれば、対象物80との距離Dは容易に計測し得るが、それ単独で物体の段差や厚みを計測することは困難である。
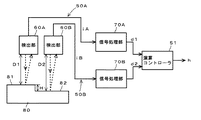
図11は、2台の変位センサ50A,50Bと演算コントローラ51とを組み合わせて構成された計測装置を示す。この計測装置によれば、物体表面の段差や物体の厚みなども計測できる。
【0005】
同図の計測装置により物体表面の段差を計測する場合、第1、第2の各変位センサ50A,50Bの検出部60A,60Bを対象物80の上方の同一高さに位置決めする。第1の変位センサ50Aの検出部60Aは段差Hの高位置81へ、第2の変位センサ50Bの検出部60Bは段差Hの低位置82へ、それぞれ検出光を投光して検出信号iA,iBを得る。各変位センサ50A,50Bの信号処理部70A,70Bは段差Hの高位置81との距離D1および低位置82との距離D2をそれぞれ算出する。各距離D1,D2の算出データd1,d2は演算コントローラ51に取り込まれる。演算コントローラ51は、距離の算出データd1,d2の差を段差Hとして算出し、その算出データhを出力する。
【0006】
上記した計測装置の構成によれば、物体の厚みの計測も可能である。図12は物体の厚みを計測している状態を示す。第1、第2の各変位センサ50A,50Bの検出部60A,60Bは対象物80を挟んで対向位置させてある。第1の変位センサ50Aの検出部60Aは対象物80の一方の表面へ、第2の変位センサ50Bの検出部60Bは対象物80の他方の表面へ、それぞれ投光して検出信号iA,iBを得る。各変位センサ50A,50Bの信号処理部(図示せず。)は対象物80の各表面との距離D1,D2をそれぞれ算出する。各距離D1,D2の算出データd1,d2は前記した演算コントローラに取り込まれる。演算コントローラは、検出部60A,60B間の距離K(定数)から前記距離の算出データd1,d2の和を減算したものを対象物の厚みTとして算出し、その算出データを出力する。
【0007】
図13は、物体との距離に加えて物体の段差や厚みなども計測できる他の計測装置を示す。同図の計測装置は、一対の検出部60A,60Bと演算処理部90とから成る。この演算処理部90には、図11の計測装置における各信号処理部70A,70Bに相当する信号処理回路部91a,91bと演算コントローラ51に相当する演算回路部92とが一体に組み込まれている。
【0008】
この計測装置によって、対象物80の段差Hを計測する場合、各信号処理回路部91a,91bは各検出部60A,60Bからの検出信号iA,iBを処理して段差Hの高位置81との距離D1および低位置82との距離D2をそれぞれ算出する。演算回路部92は、各距離D1,D2の算出データd1,d2の差を段差Hとして算出し、その算出データhを出力する。
【0009】
【発明が解決しようとする課題】
図11および図12の計測装置によれば、物体との距離の計測に加えて物体の段差や厚みの計測も可能であるが、2台の変位センサ50A,50Bと演算コントローラ51とが必要であるため、装置がコスト高となり、装置の設置に広いスペースを必要とするなどの問題がある。
【0010】
また、図13の計測装置によれば、一対の検出部60A,60Bからの検出信号を入力して距離を算出する機能と2個の距離の算出データから段差や厚みを算出する機能とを1個の演算処理部90に搭載しているので、装置の設置には広いスペースを必要としないが、距離計測のみを目的とするユーザにとっては、2個の検出部60A,60Bは必要でなく、演算処理部90も余計な機能が搭載されていて無駄であり、装置が割高となる。
【0011】
この発明は、上記問題に着目してなされたもので、信号処理部に距離算出のための本来の演算機能に加えて物体の段差や厚みなどを算出する他の演算機能も持たせることにより、コストが安価で設置スペースも小さくて済み、ユーザの使用目的に対してコスト的にも機能的にも無駄のない変位センサを提供することを目的とする。
【0012】
【課題を解決するための手段】
この発明による変位センサは、対象物へ投光して得られる反射光を受光して対象物との距離に応じた検出信号を生成する検出部と、検出部から前記検出信号を入力して信号処理することにより対象物との距離を算出する信号処理部とから成る。前記信号処理部は、距離の算出データを他の変位センサの信号処理部へ出力することが可能であるとともに、他の変位センサによる距離の算出データを取り込むことが可能であり、取り込んだ距離の算出データと自己の距離の算出データとから所定の演算を実行して演算結果を出力する。
【0013】
「検出部」は、対象物に対する投受光を行うものであるから、対象物の位置に対応させて設置される。典型的な検出部は、投光光学系と受光光学系とを含むものであり、受光光学系はPSDやCCDのような1次元の位置検出素子を備えている。「信号処理部」は、検出信号を処理して対象物との距離を算出するものであるから、対象物との関係において設置位置が拘束されることはない。従って、「検出部」と「信号処理部」とは原則として別体であり、コード線などを介して接続されるが、検出部と信号処理部とがひとつのケースに一体に組み込まれたものであってもよい。
【0014】
前記の「信号処理部」は種々の物理量を求めることができるが、その一は、他の変位センサより取り込んだ対象物の段差までの距離の算出データと自己による対象物の段差までの距離の算出データとの差を算出して対象物の段差を求めるものである。
この場合に、好ましい実施態様としての信号処理部は、平坦面を有する標準基板についての他の変位センサによる距離の算出データと自己の距離の算出データとを用いて対象物との距離の算出データを補正したり、段差が既知の標準段差板についての他の変位センサによる距離の算出データと自己の距離の算出データとを用いて対象物との距離の算出データを補正したりするようにする。
【0015】
その二は、他の変位センサより取り込んだ対象物の一表面までの距離の算出データと自己による対象物の他表面までの距離の算出データとの和を、対象物を挟んで対向位置する他の変位センサとの距離から差し引く演算を実行して対象物の厚みを求めるものである。
この場合に、好ましい実施態様としての信号処理部は、厚みが既知の標準板についての他の変位センサによる距離の算出データと自己の距離の算出データとを用いて対象物との距離の算出データを補正するようにする。
【0016】
「信号処理部」は、距離の算出データを他の変位センサの信号処理部へ出力することが可能であるとともに、他の変位センサによる距離の算出データを取り込むことが可能であるが、他の変位センサは、少なくともその変位センサによる距離の算出データを出力し得るものであればよい。信号処理部は、他の変位センサから距離の算出データを取り込む機能と他の変位センサへ距離の算出データを出力する機能との両機能を備えているので、いずれの変位センサも同じ構成となり、親機と子機の区別はなくなる。
なお、「距離の算出データ」は、距離に換算される前の位置検出素子の出力を処理したアナログデータでも、A/D変換後のデジタルデータでも、距離に換算されたアナログまたはデジタルデータでもよい。
【0017】
「信号処理部」は、他の変位センサより取り込んだ距離の算出データと自己の距離の算出データとから所定の演算を実行するが、ここでの「所定の演算」とは、具体的には物体の段差や厚みなどを算出するための演算である。その演算式は予め設定されるが、物体の段差や厚み以外の物理量(例えば、物体表面の平坦度合やうねり度合など)を算出するための演算式を設定しておくこともできる。なお、物体表面の平坦度合やうねり度合のような物理量は、例えば物体の上方に変位センサを複数個並べて物体までの距離をそれぞれ計測することにより求めることができる。
【0018】
この発明の一実施態様においては、変位センサ間の光の相互干渉を防止するために、前記信号処理部は、他の変位センサよりその変位センサの投光タイミングに応じたタイミング信号を取り込み、そのタイミング信号とは異なるタイミングのタイミング信号を生成して検出部へ与えるようにする。
【0019】
さらに、好ましい実施態様においては、信号処理部は、前記の所定の演算を実行していることを表示する表示部を備えている。この表示部は、演算結果や演算式を表示するために、デジタル表示器で構成するのが望ましいが、これに限られるものではない。
【0020】
この発明による変位センサをそれ単独で用いれば、物体との距離を計測することができるが、物体の段差や厚みなどを計測する場合は、この発明による変位センサに、少なくとも距離の算出データを出力する機能をもつ他の変位センサを組み合わせて用いる。例えば物体の段差は、自己で求めた距離の算出データと他の変位センサから取り込んだ距離の算出データとの差をとることにより算出することができる。
【0021】
この発明によれば、信号処理部に距離算出のための本来の演算機能に加えて物体の段差や厚みなどを算出するための他の演算機能を持たせたので、図10の従来例のように、演算コントローラを用いる必要がなく、安価なコストで済み、設置スペースも小さくてよい。また、物体との距離は、この発明による変位センサを単独で用いることにより計測できるから、図12の従来例のように、コストの無駄や機能の無駄が生じることもない。
【0022】
【発明の実施の形態】
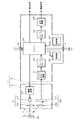
図1は、この発明の一実施例である変位センサ1の構成を示すもので、検出部2と信号処理部3とで構成されて成る。検出部2と信号処理部3とは別体であり、ケーブルにより電気接続されている。検出部2は、駆動回路23と、光源24および投光レンズ25を含む投光光学系21と、受光レンズ26および位置検出素子27を含む受光光学系22とを含んでいる。投光光学系21の光源24は駆動回路63によりパルス駆動されて検出光fを発生する。なお、検出部2の構成は図9に示した従来例と同じである。
【0023】
信号処理部3は、サンプルホールド回路31、A/Dコンバータ32、CPU33、D/Aコンバータ34、および出力回路35を含む他、表示部36および設定部37を含んでいる。
前記表示部36は物体の段差や厚みなどの算出データや演算式などを表示し、前記設定部37はしきい値などを設定するのに操作される。
【0024】
前記CPU33は、検出部2より取り込んだ検出信号iを処理して対象物80との距離Dを算出する。その算出データdはアナログ信号に変換されて出力回路35より出力される。また、CPU33は距離の算出データdを前記設定値37により設定された所定のしきい値と比較し、前記算出データdがしきい値以上であれば、たとえば「遠い」を表す「1」の判定結果データを、しきい値より小さければ、「近い」を表す「0」の判定結果データを、それぞれ出力する。
【0025】
上記した従来例と同様の機能に加えて、このCPU33には、自己が算出した距離の算出データdを他の変位センサの信号処理部へ出力する機能と、他の変位センサの信号処理部が算出した距離の算出データdを入力する機能と、他の変位センサの信号処理部より取り込んだ距離の算出データと自己が算出した距離の算出データとから物体の段差や厚みなどを算出する演算を実行してその演算結果を出力する機能とが付加されている。
【0026】
さらに加えて、このCPU33には、他の変位センサよりその変位センサの投光タイミングに応じたタイミング信号pを取り込み、その取り込んだタイミング信号pとは異なるタイミングのタイミング信号qを生成する機能や、自己が生成したタイミング信号qを検出部2または他の変位センサへ出力する機能が付加されている。
【0027】
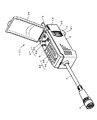
図2は、変位センサ1における信号処理部3の外観を示している。図示例の信号処理部3は、機体4の内部に上記した各回路が実装された基板(図示せず。)が組み込まれて成る。機体4の上面には前記表示部36を構成する複数の表示器38と前記設定部37を構成する複数の押釦39とが配置されている。表示部36および設定部37上には開閉可能なカバー40が被せられる。機体4の端面からはコード線7が引き出され、このコード線7の先端に検出部2に電気接続されるコネクタ8が装着されている。
【0028】
機体4の両側面には、それぞれ信号伝達用のコネクタ5,6を臨ませた開口部41が形成されている。各開口部41は塵芥が進入しないように開閉可能な蓋44により塞がれる。各開口部41の上下位置にはガイド溝42,43が形成してあり、このガイド溝42,43に蓋44の上下縁をスライド可能に係合させている。なお、蓋44は紛失しないように機体4から取り外せないようになっている。
【0029】
一方のコネクタ6は、他の変位センサの信号処理部が算出した距離の算出データdとその変位センサの投光タイミングに応じたタイミング信号pとをCPU33に取り込むために、他の変位センサの信号処理部と電気接続される。
他方のコネクタ6は、自己が算出した距離の算出データdと自己が生成したタイミング信号qとを他の変位センサの信号処理部へ出力するために、他の変位センサの信号処理部と電気接続される。
【0030】
各コネクタ5,6は、図3に示すように、板状の中継ユニット9を中間に介在させて他の変位センサ1のコネクタ6,5と電気接続される。また、2個の変位センサ1,1は前記中継ユニット9によって機構的にも連結されることになる。図示の中継ユニット9の両側面には、同図には現れていないが、互いに導通する一対の信号伝達用のコネクタが反対向きに突設してあり、各コネクタを接続相手の変位センサ1のコネクタ5,6に結合する。
なお、2個の変位センサ1,1を電気接続するのに、上記した中継ユニット9に代えて、図4に示すように、中継ケーブル10を用いるようにしてもよい。
【0031】
図5は、2個の変位センサ1A,1Bを用いて物体の段差Hを計測している状態を示す。
各変位センサ1A,1Bの検出部2A,2Bは対象部80の上方の同一高さに位置決め固定される。一方の変位センサ1Aの検出部2Aは段差Hの高位置81へ、他方の変位センサ1Bの検出部2Bは段差Hの低位置82へ、それぞれ投光してそれぞれの検出信号iA,iBを得る。各変位センサ1A,1Bの信号処理部3A,3Bでは、それぞれのCPU33A,33Bが段差Hの高位置81および低位置82との距離D1,D2を算出する。
【0032】
各変位センサ1A,1Bの信号処理部3A,3Bは、一方の変位センサ1Aのコネクタ5が他方の変位センサ1Bのコネクタ6に電気接続されている。この電気的な結合によって一方の変位センサ1AのCPU33Aで算出された距離D1の算出データd1とその変位センサ1Aの投光タイミングに応じたタイミング信号pとが他方の変位センサ1BのCPU33Bに取り込まれる。
【0033】
図6は、変位センサ1BのCPU33Bによる制御の流れを示す。同図中、「ST」は「STEP」(ステップ)の略であり、一連の流れにおける各手順を示す。
まず、CPU33Bは、検出部2Bによる検出信号iBをサンプルホールドしかつA/D変換して得られた検出データを取り込み、非線形補正などの所定の処理を実行して対象物80との距離D2を算出する(ST1,2)。つぎに、CPU33Bは、他の変位センサ1AのCPU33Aで算出された距離D1の算出データd1を取り込むとともに(ST3−1)、その変位センサ1Aの投光タイミングに応じたタイミング信号pを取り込む(ST3−2)。
【0034】
つぎにCPU33Bは、自己が算出した距離D2の算出データd2から変位センサ1Aより取り込んだ距離D1の算出データd1を減算することにより段差Hを算出するとともに(ST4−1)、取り込んだタイミング信号pとは異なるタイミングのタイミング信号qを生成して検出部2Bへ出力する。
図7は、CPU33Bに取り込まれた他の変位センサ1Aのタイミング信号pとCPU33Bが生成したタイミング信号qとを示しており、両タイミング信号p,qのタイミングを違えることによって投光の干渉を防止している。
【0035】
つぎにCPU33Bは、段差Hの算出データhと算出式とを表示部36に表示させる(ST5)。前記算出データhは、設定部37により設定されたしきい値と比較され、しきい値以上であれば「段差大」の判定結果が、しきい値より小さければ「段差小」の判定結果が、前記算出データhとともに出力される(ST6,7)。
【0036】
なお、上記実施例での段差計測処理において、計測に先立って以下のようなティーチングを実施するのが望ましい。
例えば、水平な平坦面を有する標準基板の上方に2個の変位センサ1A,1Bの検出部2A,2Bを固定した後、各変位センサ1A,1Bにより標準基板の平坦面との距離を求め、この両者による距離の算出データd01,d02を変位センサ1Bの信号処理部3Bに記憶しておく。この距離の算出データd01,d02が一致しないとき、両者の差は各検出部2A,2Bの設置高さの誤差に相当するので、変位センサ1Bの信号処理部3Bにおいて段差Hを算出するとき、対象物80との距離の算出データd1,d2または段差Hの算出データhを前記の誤差分だけ補正するものである。
【0037】
なお、ティーチングは上記した標準基板を用いた方法に限らず、例えば段差が既知の標準段差板を用いて行うこともできる。この標準段差板による場合は、2個の変位センサによって標準段差板における段差の高位置および低位置との距離を計測し、その距離の算出データから標準段差板の段差を算出し、その算出データと段差の真値との差を用いて対象物80についての段差の算出データを補正するものである。
【0038】
上記実施例では、2個の変位センサ1A,1Bを用いて物体80の表面の段差Hを計測しているが、図8に示すように、2個の変位センサ1A,1Bを用いて物体の厚みを計測することもでき、また、図9に示すように、2個以上の変位センサ1A〜1Dの信号処理部3A〜3Dを多段に接続して用いることにより各検出部2A〜2Dと物体80との距離D1〜D4の平均値、最大値、最小値などを計測することもできる。
【0039】
図8に示した計測方法について説明すると、板厚などの厚み計測では、各変位センサ1A,1Bの検出部2A,2Bは対象物80を挟んで互いに対向位置させる。一方の変位センサ1Aの検出部2Aは対象物80の一方の表面80aへ、他方の変位センサ1Bの検出部2Bは対象物80の他方の表面80bへ、それぞれ投光してそれぞれの検出信号iA,iBを得る。各変位センサ1A,1Bの信号処理部3A,3Bでは、それぞれのCPU33A,33Bが対象物80の各表面80a,80bとの距離D1,D2を算出する。
【0040】
各変位センサ1A,1Bの信号処理部3A,3B間の接続およびデータや信号の伝達は図5に示した実施例と同様であり、また、変位センサ1BのCPU33Bによる制御の手順も、演算式が異なるのみで、図6に示したとおりのものであり、ここでは説明を省略する。
対象物80の厚みは、変位センサ1Bにおいて算出した距離D2の算出データd2と変位センサ1Aより取り込んだ距離D1の算出データd1との和を、検出部2A,2B間の距離(定数)から差し引くことにより求められる。
【0041】
なお、上記実施例での厚み計測処理においても、計測に先立ってティーチングを実施するのが望ましい。
例えば、2個の変位センサによって厚みが既知の標準板について両表面までの距離をそれぞれ計測し、その距離の算出データから標準板の厚みを算出し、その算出データと厚みの真値との差を用いて対象物80についての厚みの算出データを補正するものである。
【0042】
【発明の効果】
この発明によれば、コストが安価で設置スペースも小さくて済み、ユーザの使用目的に対してコスト的にも機能的にも無駄のない変位センサを提供できる。
【図面の簡単な説明】
【図1】この発明の一実施例である変位センサの構成を示すブロック図である。
【図2】変位センサの信号処理部の外観を示す斜視図である。
【図3】2個の変位センサの信号処理部を接続した状態を示す斜視図である。
【図4】2個の変位センサの信号処理部を接続する他の接続方法を示す斜視図である。
【図5】2個の変位センサを接続した状態を示すブロック図である。
【図6】信号処理部のCPUによる制御の流れを示すフローチャートである。
【図7】2個の距離センサの投光タイミングを示すタイムチャートである。
【図8】物体の厚みを計測する状態を示すブロック図である。
【図9】複数の変位センサを多段に接続した状態を示すブロック図である。
【図10】従来の変位センサの構成を示すブロック図である。
【図11】2個の変位センサを用いて物体の段差を計測する従来の方法を示すブロック図である。
【図12】2個の変位センサを用いて物体の厚みを計測する従来の方法を示すブロック図である。
【図13】物体の段差を計測するための従来の計測装置の構成を示すブロック図である。
【符号の説明】
1,1A,1B 変位センサ
2,2A,2B 検出部
3,3A,3B 信号処理部
33,33A,33B CPU
36 表示部
Claims (8)
- 対象物へ投光して得られる反射光を受光して対象物との距離に応じた検出信号を生成する検出部と、検出部から前記検出信号を入力して信号処理することにより対象物との距離を算出する信号処理部とから成る変位センサにおいて、前記信号処理部は、距離の算出データを他の変位センサの信号処理部へ出力することが可能であるとともに、他の変位センサによる距離の算出データを取り込むことが可能であり、取り込んだ距離の算出データと自己の距離の算出データとから所定の演算を実行して演算結果を出力するようにした変位センサ。
- 前記信号処理部は、他の変位センサより取り込んだ対象物の段差までの距離の算出データと自己による対象物の段差までの距離の算出データとの差を算出して対象物の段差を求める請求項1に記載された変位センサ。
- 前記信号処理部は、平坦面を有する標準基板についての他の変位センサによる距離の算出データと自己の距離の算出データとを用いて対象物との距離の算出データを補正するようにした請求項1または2に記載された変位センサ。
- 前記信号処理部は、段差が既知の標準段差板についての他の変位センサによる距離の算出データと自己の距離の算出データとを用いて対象物との距離の算出データを補正するようにした請求項1または2に記載された変位センサ。
- 前記信号処理部は、他の変位センサより取り込んだ対象物の一表面までの距離の算出データと自己による対象物の他表面までの距離の算出データとの和を、対象物を挟んで対向位置する他の変位センサとの距離から差し引く演算を実行して対象物の厚みを求める請求項1に記載された変位センサ。
- 前記信号処理部は、厚みが既知の標準板についての他の変位センサによる距離の算出データと自己の距離の算出データとを用いて対象物との距離の算出データを補正するようにした請求項1または5に記載された変位センサ。
- 前記信号処理部は、他の変位センサよりその変位センサの投光タイミングに応じたタイミング信号を取り込み、そのタイミング信号とは異なるタイミングのタイミング信号を生成して検出部へ与える請求項1〜6のいずれかに記載された変位センサ。
- 請求項1〜7のいずれかに記載された変位センサであって、前記信号処理部は、前記の所定の演算を実行していることを表示する表示部を備えて成る変位センサ。
Priority Applications (4)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2001084034A JP3565178B2 (ja) | 2001-03-23 | 2001-03-23 | 変位センサ |
| CN02107317.1A CN1211638C (zh) | 2001-03-23 | 2002-03-14 | 位移传感器 |
| US10/100,280 US6879407B2 (en) | 2001-03-23 | 2002-03-15 | Displacement sensor |
| DE10212382.9A DE10212382B4 (de) | 2001-03-23 | 2002-03-20 | Versetzungssensor |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2001084034A JP3565178B2 (ja) | 2001-03-23 | 2001-03-23 | 変位センサ |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2002286413A JP2002286413A (ja) | 2002-10-03 |
| JP3565178B2 true JP3565178B2 (ja) | 2004-09-15 |
Family
ID=18939765
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2001084034A Expired - Lifetime JP3565178B2 (ja) | 2001-03-23 | 2001-03-23 | 変位センサ |
Country Status (4)
| Country | Link |
|---|---|
| US (1) | US6879407B2 (ja) |
| JP (1) | JP3565178B2 (ja) |
| CN (1) | CN1211638C (ja) |
| DE (1) | DE10212382B4 (ja) |
Families Citing this family (23)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US20040017563A1 (en) * | 2002-07-25 | 2004-01-29 | James Lawrence H. | Method and apparatus for volume and density measurements |
| JP2004325389A (ja) * | 2003-04-28 | 2004-11-18 | Renesas Technology Corp | 端部検査装置 |
| EP2418458B1 (en) * | 2003-09-19 | 2017-03-15 | Omron Corporation | Multiple sensor system |
| KR100662187B1 (ko) * | 2004-03-15 | 2006-12-27 | 오므론 가부시키가이샤 | 센서 컨트롤러 |
| JP2006048632A (ja) * | 2004-03-15 | 2006-02-16 | Omron Corp | センサコントローラ |
| US7208724B2 (en) * | 2004-11-03 | 2007-04-24 | Omniprobe, Inc. | Apparatus and method of detecting probe tip contact with a surface |
| DE102005038019A1 (de) * | 2005-08-09 | 2007-02-15 | Cedes Ag | Sensorvorrichtung zur Detektion eines Überhangs an der Beladung einer Trägereinrichtung |
| US7684053B2 (en) * | 2006-12-12 | 2010-03-23 | Hong Kong Applied Science And Technology Research Institute Co., Ltd. | Optical displacement sensor and distance measuring apparatus |
| JP2008297021A (ja) * | 2007-05-29 | 2008-12-11 | Konica Minolta Business Technologies Inc | 給紙装置および画像形成装置 |
| JP5085387B2 (ja) * | 2008-03-24 | 2012-11-28 | 株式会社神戸製鋼所 | 検査方法及び検査装置 |
| JP5587628B2 (ja) * | 2010-02-04 | 2014-09-10 | Necエンジニアリング株式会社 | 薄膜の傾き測定装置及び傾き測定方法 |
| JP5684991B2 (ja) * | 2010-02-17 | 2015-03-18 | 株式会社キーエンス | 測定システム及びその校正方法 |
| DE102012217176A1 (de) * | 2012-09-24 | 2014-03-27 | Evonik Litarion Gmbh | Verfahren zur Ausrichtung eines Lasersensors zu einem Messobjekt |
| JP6474593B2 (ja) * | 2014-12-01 | 2019-02-27 | 株式会社キーエンス | エリア監視センサ |
| JP6545602B2 (ja) | 2015-10-28 | 2019-07-17 | パナソニック デバイスSunx株式会社 | コントローラシステム及びセンサシステム |
| KR101918538B1 (ko) * | 2016-03-03 | 2018-11-15 | 에이피시스템 주식회사 | 레이저 리프트 오프 공정 간 대상물 반전 검출 방법 |
| EP3249348B1 (de) | 2016-05-26 | 2019-07-03 | Baumer Electric AG | Sensorvorrichtung zur vermessung einer oberfläche |
| US10234265B2 (en) | 2016-12-12 | 2019-03-19 | Precitec Optronik Gmbh | Distance measuring device and method for measuring distances |
| DE102017126310A1 (de) * | 2017-11-09 | 2019-05-09 | Precitec Optronik Gmbh | Abstandsmessvorrichtung |
| DE102018130901A1 (de) | 2018-12-04 | 2020-06-04 | Precitec Optronik Gmbh | Optische Messeinrichtung |
| EP4168734B1 (de) | 2020-06-19 | 2025-09-24 | Precitec Optronik GmbH | Chromatisch konfokale messvorrichtung |
| EP3995925B1 (en) * | 2020-11-06 | 2023-08-30 | Kabushiki Kaisha Toshiba | Autonomous mobile robot, transporter, autonomous mobile robot control method, and transporter control method |
| CN113187955B (zh) * | 2021-05-29 | 2021-12-03 | 广东骏太建筑安装有限公司 | 一种共板法兰风管高精度定位安装装置 |
Family Cites Families (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH0674968B2 (ja) * | 1988-03-15 | 1994-09-21 | 三菱電機株式会社 | 光学式測定装置 |
| JPH0330339A (ja) | 1989-06-27 | 1991-02-08 | Seiko Epson Corp | 2―6族化合物半導体の結晶成長方法 |
| JP2789535B2 (ja) | 1990-09-11 | 1998-08-20 | 住友大阪セメント株式会社 | 人工岩礁の造成法 |
| US5351126A (en) * | 1991-10-31 | 1994-09-27 | Matsushita Electric Works, Ltd. | Optical measurement system for determination of an object's profile or thickness |
| US5581353A (en) * | 1995-02-14 | 1996-12-03 | Qualitek Ltd. | Laser-based measurement apparatus and method for the on-line measurement of multiple corrugated board characteristics |
| JPH10173360A (ja) | 1996-12-09 | 1998-06-26 | Pfu Ltd | 情報処理装置 |
| JP3799708B2 (ja) * | 1996-12-24 | 2006-07-19 | 松下電工株式会社 | 光学式変位測定システム |
| JPH1153052A (ja) | 1997-08-06 | 1999-02-26 | Casio Comput Co Ltd | 接続装置および電子機器 |
| FI980444A0 (fi) * | 1998-02-26 | 1998-02-26 | Valmet Automation Inc | Foerfarande och anordning foer maetning av tjockleken hos en roerlig bana |
-
2001
- 2001-03-23 JP JP2001084034A patent/JP3565178B2/ja not_active Expired - Lifetime
-
2002
- 2002-03-14 CN CN02107317.1A patent/CN1211638C/zh not_active Expired - Fee Related
- 2002-03-15 US US10/100,280 patent/US6879407B2/en not_active Expired - Fee Related
- 2002-03-20 DE DE10212382.9A patent/DE10212382B4/de not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| DE10212382B4 (de) | 2016-01-28 |
| DE10212382A1 (de) | 2002-10-24 |
| CN1376894A (zh) | 2002-10-30 |
| US6879407B2 (en) | 2005-04-12 |
| CN1211638C (zh) | 2005-07-20 |
| JP2002286413A (ja) | 2002-10-03 |
| US20020148983A1 (en) | 2002-10-17 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP2002286413A (ja) | 変位センサ | |
| EP3364214B1 (en) | Method of automatically positioning an x-ray source of an x-ray system and an x-ray system | |
| TWI393980B (zh) | The method of calculating the depth of field and its method and the method of calculating the blurred state of the image | |
| EP2416113A2 (en) | Position and orientation measurement apparatus and position and orientation measurement method | |
| AU2003264929A1 (en) | Measuring and stabilising system for machine-controllable vehicles | |
| WO2006135040A1 (ja) | 3次元計測を行う画像処理装置および画像処理方法 | |
| CN111854631A (zh) | 光学位移计 | |
| WO2006015809A3 (de) | Verfahren zur positionsbestimmung und positionsmesssystem | |
| JP2005177977A (ja) | ロボットハンドの制御装置 | |
| JP2001272210A (ja) | 距離認識装置 | |
| US7362451B2 (en) | Sensor device | |
| JPH0415883A (ja) | 画像処理装置 | |
| US20090167885A1 (en) | Image processor, image acquisition apparatus, and storage medium of image processing program | |
| JP2009255192A (ja) | マニュピュレーション装置及びその制御方法 | |
| JPH11166813A (ja) | 画像処理による寸法計測回路 | |
| JP3705019B2 (ja) | 計測装置 | |
| JP3636084B2 (ja) | 変位計測装置 | |
| CN118435031A (zh) | 包括调光构件的传感器组件和包括该传感器组件的电子装置 | |
| CN113939790B (zh) | 信息处理装置、信息处理方法、计算机程序产品、显示系统及电子书写用具系统 | |
| JP3745056B2 (ja) | 測距位置調節装置 | |
| JP2008164338A (ja) | 位置検出装置 | |
| JP2005249729A (ja) | 設置ズレ検出システム | |
| US20200049624A1 (en) | Measurement apparatus and measurement method | |
| JP2005173257A (ja) | 測距測光装置及び測距リモコン受信装置 | |
| JP3928350B2 (ja) | 変位センサにおけるデータ出力方法およびその方法を用いた変位センサ |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20040217 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20040415 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20040518 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20040531 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 3565178 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20080618 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20090618 Year of fee payment: 5 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20090618 Year of fee payment: 5 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20100618 Year of fee payment: 6 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20100618 Year of fee payment: 6 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20110618 Year of fee payment: 7 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20110618 Year of fee payment: 7 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20120618 Year of fee payment: 8 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20130618 Year of fee payment: 9 |
|
| EXPY | Cancellation because of completion of term |