JP3573585B2 - 連続圧延機における板厚制御方法および板厚制御装置 - Google Patents
連続圧延機における板厚制御方法および板厚制御装置 Download PDFInfo
- Publication number
- JP3573585B2 JP3573585B2 JP00864397A JP864397A JP3573585B2 JP 3573585 B2 JP3573585 B2 JP 3573585B2 JP 00864397 A JP00864397 A JP 00864397A JP 864397 A JP864397 A JP 864397A JP 3573585 B2 JP3573585 B2 JP 3573585B2
- Authority
- JP
- Japan
- Prior art keywords
- thickness
- target
- stand
- roll gap
- value
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images


Landscapes
- Control Of Metal Rolling (AREA)
Description
【技術分野】
本発明は、連続圧延機における板厚制御技術に関するものであり、特に、圧延初期時や目標板厚変更時などにおいて、圧延材板厚を目標板厚に速やかに且つ安定して制御することのできる板厚制御方法および板厚制御装置に関するものである。
【0002】
【従来技術】
従来から、連続圧延機による圧延工程において、圧延材板厚は製品品質上最も重要な管理項目の一つであり、目標板厚が得られるように板厚制御が実施されている。板厚制御は、例えば、圧延スタンドのロールギャップを調節することによって行われるが、目標板厚の与え方によっては、圧延条件の変化などにより圧延機負荷が増加し、圧延荷重制限を越えたり、圧延機駆動用電動機の負荷制限を越えたりして、生産能率が阻害されたり、圧延中止に至るおそれもあり、生産性低下の原因となる場合があった。
【0003】
そこで、特開平8−71626号公報には、連続圧延機における各圧延スタンドにおいて、出側板厚を公知のマスフロー式を利用して算出し、各圧延スタンドの出側板厚を、それぞれ、目標値となるようにフィードバック制御することにより、各圧延スタンドに対して適当に負荷配分して、一つの圧延スタンドにおけるロールギャップの大幅な変更操作を回避することにより、板面品質や操業性の安定化を図るようにした板厚制御方法が開示されている。
【0004】
しかしながら、このような従来の板厚制御方法においても、未だ、圧延スタンドの出側板厚の制御に際してのロールギャップの変更操作に起因する圧延機負荷の制限超過が、充分に防止されない場合があった。
【0005】
また、従来の板厚制御方法では、外乱に対する応答性と、目標板厚への応答性とを、独立的に調節することが極めて困難であるために、外乱に対する良好な応答性を確保しつつ、圧延初期や目標板厚変更時における目標板厚への応答性の向上を図ることが難しかった。
【0006】
それに加えて、複数の圧延スタンドを備えた連続圧延機においては、制御対象が一般に多変数且つ干渉系であり、板厚制御のためのロールギャップの調節によって、スタンド間張力も変化するために、圧延材の寸法や表面品質等に悪影響が及ぼされて、操業の安定化が阻害されるおそれもあったのである。
【0007】
【解決課題】
ここにおいて、請求項1乃至5に記載の発明は、何れも、上述の如き事情を背景として為されたものであって、その解決課題とするところは、圧延初期や目標板厚変更に際しての目標板厚への応答性を、外乱に対する良好な応答性を確保しつつ、有利に設定,確保することの出来る連続圧延機における板厚制御方法乃至は板厚制御装置を提供することにある。
【0008】
また、請求項1乃至5に記載の発明は、何れも、板厚制御のためのロールギャップの調節に伴うスタンド間張力の変化に起因する、圧延操作への悪影響が有利に軽減乃至は防止され得る連続圧延機における板厚制御方法乃至は板厚制御装置を提供することも、目的とする。
【0009】
【解決手段】
そして、このような課題を解決するために、請求項1に記載の発明は、連続圧延機における圧延材の出側板厚が、設定または変更された目標板厚となるように、ロールギャップを調整して板厚制御を行うに際して、所定の時間遅れをもって目標板厚となる比較値を用い、該比較値と板厚検出値との偏差量を求めて、該偏差量を打ち消すために必要なロールギャップ調節量を得ると共に、かかるロールギャップ調節量に対して、所定の時間遅れをもって目標板厚となる目標値を加算することにより制御信号を得、かかる制御信号に基づいて前記ロールギャップを調節する一方、該制御信号に対して所定の時間遅れを乗じて得られた張力補償信号に基づいて、上流側圧延スタンドのロール回転速度を調節することにより、前記ロールギャップの調節に伴う張力変動を抑制する連続圧延機における板厚制御方法を、特徴とする。
【0010】
このような請求項1に記載の発明方法に従えば、目標板厚を得るためのロールギャップの調節が、2自由度制御に基づくフィードバック制御によって行われるのであり、目標板厚に基づいて比較値および目標値を求める際の伝達特性を調節することによって、目標板厚への応答性を調節,設定することが出来ると共に、偏差量に基づいてロールギャップ調節量を求める際の伝達特性を調節することによって、外乱に対する応答性を調節,設定することが出来ることから、それら目標板厚への応答性と外乱への応答性を相互に独立して設定することが可能となる。
【0011】
従って、外乱に対する応答性を確保しつつ、目標板厚への応答性を調節し、任意の応答性をもって目標板厚に至るように、ロールギャップを調節することが出来るのであり、良好なる目標板厚への応答性が実現され得るのである。
【0012】
しかも、請求項1に記載の発明方法に従えば、目標板厚を得るためのロールギャップの調節量に応じてロール回転速度が調節されることにより、圧延初期や目標板厚変更に際してのロールギャップの変更に伴う張力変動が抑制されることから、張力変動への悪影響を考慮することなく、安定した圧延性を確保しつつ、目標板厚への応答性を任意に設定することが出来るのである。
【0013】
また、請求項2に記載の発明は、請求項1に記載の発明に従う連続圧延機における板厚制御方法において、最終スタンドの出側板厚実績を用い、マスフロー板厚式に基づいて、各スタンドの出側板厚を求め、それら各スタンドの出側板厚が、それぞれ、目標板厚となるように、かかる各スタンドのロールギャップを調節して板厚制御を行うことを、特徴とする。
【0014】
このような請求項2に記載の発明方法に従えば、圧延材の板厚を実測する板厚計として、最終スタンド出側に設置されたものだけを用いて、各スタンドの出側板厚を求めることが出来ることから、高価な板厚計の設置数を減らすことが可能となる。
【0015】
また、請求項3に記載の発明は、請求項1又は2に記載の発明に従う連続圧延機における板厚制御方法において、各スタンドにおける圧延荷重またはロール駆動用電動機の電流が、予め定めた制限値を越えた場合に、前記目標板厚を変更することを、特徴とする。
【0016】
このような請求項3に記載の発明方法に従えば、ロールギャップの過大な圧下操作等に起因する圧延機の負荷制限の超過を回避するために目標板厚を変更するに際して、変更された目標板厚に対して適当な応答性を設定することが出来、安定した生産性が有利に確保され得る。
【0017】
また、請求項4に記載の発明は、前述の如き課題を解決するために為された連続圧延機における板厚制御装置に係り、その特徴とするところは、(a)連続圧延機において圧延材の目標板厚を与える目標板厚設定手段と、(b)該目標板厚設定手段により与えられる目標板厚に所定の時間遅れをもって至る比較値を求める第一の演算手段と、(c)該第一の演算手段により求められた比較値を、前記圧延材の板厚検出値と比較して偏差量を求める比較手段と、(d)該比較手段により求められた偏差量を打ち消すために必要なロールギャップ調節量を求める第二の演算手段と、(e)前記目標板厚設定手段により与えられる目標板厚に所定の時間遅れをもって至る目標値を求める第三の演算手段と、(f)前記第二の演算手段により求められたロールギャップ調節量に対して、該第三の演算手段により求められた目標値を加算することによりロールギャップ制御信号を求める加算手段と、(g)該加算手段により求められたロールギャップ制御信号に対して所定の時間遅れを乗じることにより、上流側圧延スタンドにおけるロール回転速度を調節して、前記ロールギャップの制御信号に基づくロールギャップ変更に伴って生ぜしめられる圧延材の張力変動を抑制する張力補償信号を求める第四の演算手段とを、有する連続圧延機における板厚制御装置にある。
【0018】
このような請求項4に記載の発明に従う構造とされた板厚制御装置においては、第一の演算手段における時間遅れ量と第三の演算手段における時間遅れ量によって、目標板厚への応答性を調節することが出来ると共に、第二の演算手段におけるゲインの設定によって、外乱に対する応答性を調節することが出来ることから、目標板厚への応答性と外乱への応答性を相互に独立して設定することが可能であり、また、第四の演算手段で求められた張力補償信号に基づいてロール回転速度を調節することによって、ロールギャップの変更による張力変動への悪影響が防止される。
【0019】
それ故、このような板厚制御装置においては、外乱に対する応答性と安定した圧延性を確保しつつ、目標板厚への応答性を有利に得ることが出来るのである。
【0020】
また、請求項5に記載の発明は、請求項4に記載の発明に従う構造とされた連続圧延機における板厚制御装置において、前記圧延材の板厚検出値を、マスフロー板厚式に基づいて求める板厚測定手段を有することを、特徴とする。
【0021】
このような請求項5に従う構造とされた連続圧延機においては、各スタンドへの板厚計の設置が不用となり、最終スタンド出側の板厚計だけで板厚を実測することにより、マスフロー板厚式に基づいて、各スタンド出側の板厚を求めることができる。
【0022】
それ故、高価な板厚計の設置が少なくてすみ、装置の低価格化や構造の簡略化、メンテナンス性の向上等が有利に図られ得る。
【0023】
【発明の実施の形態】
以下、本発明の具体的構成例に基づいて、本発明をより詳細に説明する。
【0024】
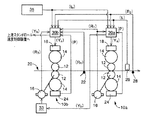
先ず、図1には、本発明に従って構成された板厚制御装置を適用した連続圧延機の概略モデルが示されていると共に、図2には、その板厚制御装置の概略構成がブロック図によって示されている。図1に示された連続圧延機は、複数の圧延スタンドを備えた連続圧延機であり、図面には、最終スタンド10aとその一つ前の上流側スタンド10bだけが示されている。各スタンド10a,10bは、それぞれ、ワークロール12,12とバックアップロール14,14からなる圧延ロールを備えており、駆動用モータ16で回転駆動されることにより、圧下装置18によって決定される適当な圧下量をもって、ワークロール12,12間に通板される圧延材20に対して圧延操作を及ぼすようになっている。なお、両スタンド10a,10b間には、ルーパロール22が配設されており、このルーパロール22が揺動して圧延材20に押しつけられることによって、圧延材20に対して適当な張力が付与されるようになっている。また、各スタンド10a,10bには、それぞれ、荷重計24が設置されており、圧延荷重が計測されるようになっている。更に、最終スタンド10aの出側には、板厚計26が設置されており、圧延材20の出側板厚が実測されるようになっていると共に、デフレクタロール28が配設されて、圧延材20が支持されている。これらルーパロール22や荷重計24,板厚計26,デフレクタロール28としては、何れも、公知の各種のものが用いられ得る。
【0025】
そして、最終スタンド10aおよび上流側スタンド10bにおけるロールギャップが、本発明に従う構造とされた板厚制御装置30aおよび30bによって調節されることにより、最終スタンド10aの出側板厚が圧延制御用のプロセスコンピュータ35で与えられる最終目標板厚となるように、板厚制御が行われると共に、ロール回転速度制御装置33で設定される上流側スタンド10bにおけるロール回転速度が調節されて、最終スタンド10aのロールギャップ変更に起因する張力変化が抑制されるようになっている。
【0026】
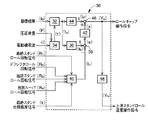
そこにおいて、かかる板厚制御装置30a,30bは、何れも、図2の如く構成されている。即ち、各板厚制御装置30は、各スタンド10の出側での目標板厚を与える目標板厚演算器32を有しており、この目標板厚演算器32において、プロセスコンピュータ35(図1参照)で与えられる最終目標板厚:t0 の値を基準とし、各スタンド10における圧延荷重:Pおよび圧延機駆動用モータ16への供給電流:Iの各値が制限値を越えないように、目標板厚変更量演算器34で決定される板厚変更量:t′を考慮して、各スタンド10における出側目標板厚:taが求められるようになっている。例えば、最終目標板厚:t0 の値を基準として、各スタンド10に目標板厚を与えて圧延を行っている際に、何等かの原因で圧延荷重:Pが制限値を超過しそうになった場合には、目標板厚変更量演算器34で、圧延荷重:Pの制限値超過を回避するに必要な板厚変更量:t′が算出され、その結果に基づき、目標板厚演算器32において、各スタンド10における出側目標板厚が変更,設定されることとなる。なお、このことから明らかなように、本実施例では、目標板厚演算器32と目標板厚変更量演算器34によって、協働して圧延材の目標板厚を与える目標板厚設定手段が構成されている。
【0027】
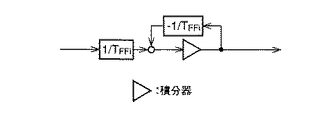
そして、このように各スタンド10における出側目標板厚の変更値:taが決定されると、第一の演算器36によって、所定の時間遅れをもって出側目標板厚:taに至る比較値:tbが求められる。ここにおいて、比較値:tbが出側目標板厚:taに至る時間遅れ量は、目標板厚の変更に対して要求される応答性を考慮して任意に決定されるものであり、例えば、かかる第一の演算器36は、下記(式1)および図3に示されているように、一次遅れの伝達特性:Fi (s)をもって設定される。
【0028】
Fi (s)=1/(TFFi s+1) ・・・(式1)
ただし、iは、スタンドNO. を表す添字,sは、ラプラス演算子,TFFは、目標板厚変更の応答指定値(応答性の調整係数)である。
【0029】
次いで、この第一の演算器36で求められた比較値:tbが、比較器38において、各スタンド10で測定された圧延材の出側板厚実績値:tcと比較され、それらの差分として、出側板厚実績値:tcの比較値:tbに対する偏差量:eが、求められる。
【0030】
ここにおいて、各スタンド10における出側板厚実績値:tcは、各スタンド10の出側に板厚計を設置することも可能であるが、好ましくは、マスフロー式に基づいて、理論的に算出されることとなり、特に、熱間圧延機では、最終スタンドの出側に板厚計が設置されていることから、その板厚計の実測値を用いて各スタンド10における出側板厚実績値:tcが、有利に算出される。より具体的には、マスフロー式は、下記(式2)のように表されることから、板厚測定手段としての板厚演算器40において、最終スタンド10aのロール回転信号:R1とデフレクタロール28のロール回転信号:R2,各スタンドロール回転信号:R3,各スタンド間ルーパロール22の回転信号:R4および板厚計26による出側板厚測定信号:trが入力されると、それらの入力値を用いて、マスフロー式に基づき、最終スタンド10aから順に上流側に向かって各スタンドの出側板厚検出値が求められる。
【0031】
Hi Vi =hi vi
∴ hi =(Vi /vi )×Hi ・・・(式2)
ただし、hi は、NO. iスタンドの出側板厚,Vi は、NO. iスタンドの入側板速度(スタンド間張力が一定の場合、NO. iスタンドの上流側スタンドにおける出側板速度に等しい),vi は、NO. iスタンドの出側板速度,Hi は、NO. iスタンドの入側板厚(スタンド間張力が一定の場合、NO. iスタンドの上流側スタンドにおける出側板厚に等しい)である。
【0032】
そして、比較器38で求められた偏差量:eが第二の演算器42に入力され、この第二の演算器42において、偏差量:eを打ち消して、各スタンド10の出側板厚実績値:tcを、目標板厚:tbとするために必要な各スタンド10のロールギャップ調節量:Xが、求められる。ここにおいて、第二の演算器42としては、フィードバック制御系を構成する制御部として従来から公知の各種の制御特性を有するものが採用され得るものであり、PI制御を行う制御部の他、例えば、下記(式3)および図4に示されているように、ロバスト制御理論を用いて設定された位相補償器を含んで表される伝達特性:Ci (s)をもって構成されたもの等が、好適に採用される。
【0033】
Ci (s)=1/s×(n3is3 +n2is2 +n1is1 +n0i)/(s3 +d2is2 +d1is1 +d0i) ・・・(式3)
ただし、iは、スタンドNO. を表す添字,sは、ラプラス演算子,n0 〜n3 およびd0 〜d2 は、制御ゲイン,1/sは、積分器,(n3is3 +n2is2 +n1is1 +n0i)/(s3 +d2is2 +d1is1 +d0i)は、位相補償器である。
【0034】
さらに、所定の時間遅れをもって出側目標板厚:taに至る目標値:tdが、第三の演算器44で求められ、この目標値::tdを、第二の演算器42で求められたロールギャップ調節量:Xaに対して、加算器46で加算することによって、ロールギャップ制御信号:Yaが求められる。即ち、本具体的構成例では、第一〜第三の演算器36,42,44を含んで、フィードバック信号(実績値):tcを、目標板厚:taに基づいて処理してロールギャップ制御信号:Yaを得る2自由度制御系が構成されているのである。
【0035】
なお、第三の演算器44において、目標値:tdが出側目標板厚:taに至る時間遅れ量は、目標板厚の変更に対して要求される応答性を考慮して設定されるものであり、一般に、第一の演算器36において設定された時間遅れ量に基づいて決定される。具体的には、例えば、かかる第三の演算器44における伝達特性:Qi (s)は、下記(式4)および図5に示されているように、第一の演算器36の伝達特性:Fi (s)と制御対象の伝達特性:Pi (s)に基づいて決定される。
【0036】

【0037】
そして、このようにして求められた制御信号:Yaに基づいて、図1に示されている如く、各圧延スタンド10の圧下装置18が作動制御されることにより、各圧延スタンド10における出側板厚が、所定の時間遅れ、即ち応答性をもって、目標板厚:taとなるように調節されることとなる。
【0038】
また一方、得られたロールギャップ制御信号:Yaが、第四の演算器48に入力され、この第四の演算器48において、所定の時間遅れが乗じられることにより、ロールギャップ制御信号:Yaに基づいてロールギャップが調節される圧延スタンド10に対して一つ上流側の圧延スタンドにおけるロール回転速度調節信号:Ybが求められる。なお、第四の演算器48における遅れ時間量は、圧延機におけるロールギャップの調節操作および上流側スタンドのロール回転速度調節操作と圧延材の張力変化との伝達特性等を考慮して決定されるものであり、例えば、かかる第四の演算器48における伝達特性:Ki (s)は、下記(式5)および図6に示されているように、上流側スタンドのロール回転速度調節操作から圧延材の張力変化への伝達特性:Gvと、ロールギャップ調節操作から圧延材の張力変化への伝達特性:Gsに基づいて、決定される。
【0039】
Ki (s)=km i ×Gsi (s)/Gvi−1 (s) ・・・(式5)
ただし、iは、スタンドNO. を表す添字,km は、調整係数を示す。
【0040】
すなわち、かかる第四の演算器48で求められたロール回転速度調節信号:Ybに基づいて、ロールギャップが調節される圧延スタンド10に対して一つ上流側の圧延スタンド(図1において、最終スタンド10aでロールギャップ調節操作を行う場合の、上流側スタンド10bをいう)におけるロール回転速度を調節することによって、ロールギャップ調節に起因するスタンド間張力の変動が抑制され得るのである。
【0041】
従って、上述の如き板厚制御装置を用いれば、圧延機の圧延荷重や圧延機駆動用電動機の電流が予め定めた制限値を越えた場合やオペレータによる板厚目標変更の要求があった場合等に圧延機負荷を軽減させるために、自動又は手動で板厚目標値が変更された際、或いは圧延開始初期において板厚目標値が新たに設定された際などにおいて、各スタンドにおけるロールギャップを、目標板厚が得られるように有利に調節することが出来るのであり、そこにおいて、第一の演算器36および第三の演算器44における伝達特性を調節することにより、目標値応答と、第二の演算器42における伝達特性の調節で設定される外乱に対する応答性とを独立して、任意に設定することが出来る。
【0042】
それ故、外乱に対する応答性を充分に確保しつつ、指定した良好な応答性をもって、変更又は設定された目標板厚が得られるように、各スタンドの出側板厚を有利に制御することが可能となるのである。
【0043】
以下に、本発明の実施例を示すが、本発明は、以下に実施例および上述の具体的構成例に基づく具体的な記載にによって、何等、限定的に解釈されるものでなく、当業者の知識に基づいて種々なる変更,修正,改良等を加えた態様において実施され得るものであり、また、そのような実施態様が、本発明の趣旨を逸脱しない限り、何れも、本発明の範囲内に含まれるものであることは、言うまでもないところである。
【0044】
【実施例】
上述の具体的構成例に従う構造とされた板厚制御装置を用い、4スタンドタンデム圧延機において、圧延初期における板厚制御を実施した場合のシミュレーションを、下記(表1)に示す条件下に行った。なお、板厚制御は、最終スタンドに圧延材が噛み込んだ時点から開始した。また、初期外乱は第一スタンド(最上流側スタンド)入側板厚誤差を1mmとし、圧延中に圧延荷重制限となった場合に第一スタンド出側目標板厚を50μm増加させた。また、第一の演算器における時定数:TFFは、10秒となるように指定した。その結果を、図7に示す。
【0045】
図7に示された結果から明らかなように、板厚制御の開始後や目標板厚変更後におけるスタンド間張力変動が有利に抑えられていることに加えて、目標板厚変更後、第一スタンド出側板厚が、変更後の板厚目標値に向かって、指定した応答性をもって有利に制御されており、それによって、第一スタンドにおける圧延荷重の減少が図られていることが認められる。
【0047】
また一方、本発明の比較例として、前記実施例と同一の圧延機による圧延操作に際して、1自由度によるPIフィードバック制御を行った場合のシミュレーション結果を、図8に示す。本比較例では、図7に示された実施例結果と比べて、板厚制御の開始後におけるスタンド間張力変動が大きく、目標板厚変更後においても、目標板厚への応答性を指定できないために、目標板厚となるまでに時間がかかることが、図8から明らかである。
【0048】
【発明の効果】
上述の説明から明らかなように、請求項1乃至3に記載の発明方法においては、何れも、目標板厚への応答性と外乱に対する応答性を相互に独立して設定できることに加えて、ロールギャップの変更に起因する張力変動への悪影響が防止されるのであり、それ故、外乱に対する応答性や圧延操作の安定性を充分に確保しつつ、目標板厚への応答性を任意に有利に得ることが可能となる。
【0049】
また、それによって、優れた圧延安定性のもとに、板厚精度や板面品質を確保しつつ、圧延機における各スタンドの負荷配分の自由度を有利に確保することが出来るのであり、生産能率の向上が有利に図られ得るのである。
【0050】
また、請求項4又は5に記載の発明に従う板厚制御装置においては、何れも、本発明方法を有利に実施することが出来るのであり、第一の演算器および第三の演算器における伝達特性を調節することにより、目標値応答性と、外乱に対する応答性とを独立して、任意に設定することが出来ることから、外乱に対する応答性を充分に確保しつつ、目標板厚への応答性が有利に確保され得て、速やかで安定した板厚制御が可能となるのである。
【図面の簡単な説明】
【図1】本発明に従って構成された板厚制御装置を適用した連続圧延機の概略モデル図である。
【図2】図1における板厚制御装置の概略構成を示すブロック線図である。
【図3】図2に示された板厚制御装置における第一の演算器を示すブロック線図である。
【図4】図2に示された板厚制御装置における第二の演算器を示すブロック線図である。
【図5】図2に示された板厚制御装置における第三の演算器を示すブロック線図である。
【図6】図2に示された板厚制御装置における第四の演算器を示すブロック線図である。
【図7】実施例としてのシミュレーション結果を示すグラフである。
【図8】比較例としてのシミュレーション結果を示すグラフである。
【符号の説明】
10 圧延スタンド
18 圧下装置
20 圧延材
26 板厚計
30 板厚制御装置
32 目標板厚演算器
34 目標板厚変更量演算器
36 第一の演算器
38 比較器
40 板厚演算器
42 第二の演算器
44 第三の演算器
46 加算器
48 第四の演算器
Claims (5)
- 連続圧延機における圧延材の出側板厚が、設定または変更された目標板厚となるように、ロールギャップを調整して板厚制御を行うに際して、
所定の時間遅れをもって目標板厚となる比較値を用い、該比較値と板厚検出値との偏差量を求めて、該偏差量を打ち消すために必要なロールギャップ調節量を得ると共に、かかるロールギャップ調節量に対して、所定の時間遅れをもって目標板厚となる目標値を加算することにより制御信号を得、かかる制御信号に基づいて前記ロールギャップを調節する一方、該制御信号に対して所定の時間遅れを乗じて得られた張力補償信号に基づいて、上流側圧延スタンドのロール回転速度を調節することにより、前記ロールギャップの調節に伴う張力変動を抑制することを特徴とする連続圧延機における板厚制御方法。 - 最終スタンドの出側板厚実績を用い、マスフロー板厚式に基づいて、各スタンドの出側板厚を求め、それら各スタンドの出側板厚が、それぞれ、目標板厚となるように、かかる各スタンドのロールギャップを調節して板厚制御を行う請求項1に記載の板厚制御方法。
- 各スタンドにおける圧延荷重またはロール駆動用電動機の電流が、予め定めた制限値を越えた場合に、前記目標板厚を変更する請求項1又は2に記載の板厚制御方法。
- 連続圧延機において圧延材の目標板厚を与える目標板厚設定手段と、
該目標板厚設定手段により与えられる目標板厚に所定の時間遅れをもって至る比較値を求める第一の演算手段と、
該第一の演算手段により求められた比較値を、前記圧延材の板厚検出値と比較して偏差量を求める比較手段と、
該比較手段により求められた偏差量を打ち消すために必要なロールギャップ調節量を求める第二の演算手段と、
前記目標板厚設定手段により与えられる目標板厚に所定の時間遅れをもって至る目標値を求める第三の演算手段と、
前記第二の演算手段により求められたロールギャップ調節量に対して、該第三の演算手段により求められた目標値を加算することによりロールギャップ制御信号を求める加算手段と、
該加算手段により求められたロールギャップ制御信号に対して所定の時間遅れを乗じることにより、上流側圧延スタンドにおけるロール回転速度を調節して、前記ロールギャップの制御信号に基づくロールギャップ変更に伴って生ぜしめられる圧延材の張力変動を抑制する張力補償信号を求める第四の演算手段とを、
有することを特徴とする連続圧延機における板厚制御装置。 - 前記圧延材の板厚検出値を、マスフロー板厚式に基づいて求める板厚測定手段を有する請求項4に記載の板厚制御装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP00864397A JP3573585B2 (ja) | 1997-01-21 | 1997-01-21 | 連続圧延機における板厚制御方法および板厚制御装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP00864397A JP3573585B2 (ja) | 1997-01-21 | 1997-01-21 | 連続圧延機における板厚制御方法および板厚制御装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JPH10202308A JPH10202308A (ja) | 1998-08-04 |
| JP3573585B2 true JP3573585B2 (ja) | 2004-10-06 |
Family
ID=11698639
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP00864397A Expired - Fee Related JP3573585B2 (ja) | 1997-01-21 | 1997-01-21 | 連続圧延機における板厚制御方法および板厚制御装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP3573585B2 (ja) |
Families Citing this family (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN1318155C (zh) * | 2005-07-14 | 2007-05-30 | 唐山钢铁股份有限公司 | 一种利用数据冗余提高轧机厚度控制精度的方法 |
| CN113617855B (zh) * | 2021-07-16 | 2023-02-17 | 太原科技大学 | 一种轧机控制方法以及系统 |
| CN114535314A (zh) * | 2022-03-29 | 2022-05-27 | 重庆钢铁股份有限公司 | 一种精轧后计算辊缝控制方法及系统 |
-
1997
- 1997-01-21 JP JP00864397A patent/JP3573585B2/ja not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| JPH10202308A (ja) | 1998-08-04 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| KR960007487B1 (ko) | 연속열간압연기의 제어장치 | |
| JPH05200420A (ja) | マットロール圧延用板厚制御装置 | |
| KR20090076814A (ko) | 판 두께 제어 시스템, 판 두께 제어 장치 및 판 두께 제어 방법 | |
| KR100330434B1 (ko) | 탠덤 압연기용 판재 이송속도 제어장치 | |
| JPH04182019A (ja) | 圧延機の板厚制御装置 | |
| JPH10202308A (ja) | 連続圧延機における板厚制御方法および板厚制御装置 | |
| KR100685038B1 (ko) | 압연두께 제어장치 | |
| JP3278566B2 (ja) | ルーパ多変数制御装置 | |
| JPH0852507A (ja) | 熱間圧延機における被圧延材の温度制御方法および温度制御装置 | |
| JPH0141404B2 (ja) | ||
| JP3531744B2 (ja) | タンデム圧延機の板厚制御方法 | |
| JP2970264B2 (ja) | タンデム圧延機の板厚制御装置 | |
| JP3244089B2 (ja) | 圧延機駆動用電動機制御装置 | |
| JPH07308706A (ja) | タンデム圧延機の速度制御方法 | |
| CN112792138A (zh) | 工厂设备控制装置和工厂设备控制方法 | |
| JP2899459B2 (ja) | ルーパ多変数制御装置 | |
| RU2075358C1 (ru) | Способ регулирования скорости металла на многоклетьевом непрерывном стане горячей прокатки для обеспечения минимальных продольных тяговых усилий в металле с учетом неравномерного нагрева металла по его длине | |
| JP7729896B2 (ja) | 圧延中の厚さの張力誘導変化の減少 | |
| JPH09141315A (ja) | 連続圧延機におけるスタンド間張力及びルーパの制御方法 | |
| JP3935116B2 (ja) | 圧延機の板厚制御装置 | |
| JP4623619B2 (ja) | 連続鋳造機の鋳片圧縮力制御装置 | |
| JP2899458B2 (ja) | ルーパ多変数制御装置 | |
| JP3018903B2 (ja) | ブライドルロールの運転制御方法及びその装置 | |
| JPH0231604B2 (ja) | ||
| JP3389903B2 (ja) | 金属帯の圧延制御方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20031226 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20040611 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20040629 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20040629 |
|
| R150 | Certificate of patent or registration of utility model |
Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20080709 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20080709 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20090709 Year of fee payment: 5 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20090709 Year of fee payment: 5 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20100709 Year of fee payment: 6 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20100709 Year of fee payment: 6 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20110709 Year of fee payment: 7 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20110709 Year of fee payment: 7 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20120709 Year of fee payment: 8 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20130709 Year of fee payment: 9 |
|
| S111 | Request for change of ownership or part of ownership |
Free format text: JAPANESE INTERMEDIATE CODE: R313111 |
|
| R350 | Written notification of registration of transfer |
Free format text: JAPANESE INTERMEDIATE CODE: R350 |
|
| LAPS | Cancellation because of no payment of annual fees |