JP3614976B2 - ガスタービン分解組立装置 - Google Patents
ガスタービン分解組立装置 Download PDFInfo
- Publication number
- JP3614976B2 JP3614976B2 JP11134296A JP11134296A JP3614976B2 JP 3614976 B2 JP3614976 B2 JP 3614976B2 JP 11134296 A JP11134296 A JP 11134296A JP 11134296 A JP11134296 A JP 11134296A JP 3614976 B2 JP3614976 B2 JP 3614976B2
- Authority
- JP
- Japan
- Prior art keywords
- gas turbine
- hand
- disassembling
- link
- assembling apparatus
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images


















Landscapes
- Automatic Assembly (AREA)
Description
【発明の属する技術分野】
本発明は、ガスタービンの燃焼器を分解組立するためのガスタービン分解組立装置に関する。
【0002】
【従来の技術】
ガスタービンの燃焼器は高温部品であり、定期的に分解点検を行っている。事業用大型ガスタービンでは図54に示すように、ガスタービン1の軸心の周りに10〜20個程度の燃焼器2を軸心に対して一定の傾斜角Aにて配置した多缶式と呼ばれるものが多用されている。近年このようなガスタービン1では高温化や低NOx化に伴い、燃焼器構造が複雑化し重量が増加する傾向にある。
【0003】
多缶式の燃焼器2は図55に示すように、ガスタービン本体ケーシング8に燃焼器ケーシング7が接続されて、外部を構成しており、この燃焼器ケーシング7の端部にはヘッドプレート4を介して取付フランジ25によって、燃料ノズル3が配設されている。この燃料ノズル3にて燃料が供給され燃焼されたガスは、燃焼器ライナー5を介してタービン26へ導かれる。なお、符号6は圧縮機27から供給された空気を内筒28外面に導き、内筒28を冷却した後、燃焼器2内に導くトラジションピースである。
【0004】
以上の構成において、最近の大型ガスタービン1では最も重い部品は500kgf程度にもなっている。それにも拘らず現状の燃焼器2の分解組立作業は天井ク レーン等の吊り上げ装置を使用する以外、ほとんど人力に頼った従来からの方法で行っている。
【0005】
【発明が解決しようとする課題】
このような人力による重量物のハンドリング作業は吊り落としや挟まれ等の危険が伴うこと、特にガスタービン下半側の燃焼器2の分解組立はクレーン等が使い難いのでさらに困難な作業となり作業性の向上が要望されている。
【0006】
また、最新鋭ガスタービンのトラジションピース6の重量は100kg近くである。このトラジションピース6は、ガスタービン本体ケーシング8の中にあるためクレーンが使用できない。したがって、トラジションピース6のガスタービン本体ケーシングからの出し入れは、ほとんど人力に頼るため大変に困難な作業となっている。
【0007】
このように分解組立作業が困難になるに伴い燃焼器2の点検に関する工事期間も長くなるため、ガスタービン設備を停止する期間も長くなる。
【0008】
上記の問題点に対してこれまで人力で行っていた作業を大幅に機械化していくことが考えられるが、燃焼器ケーシング7が多缶式であることや、燃焼器2自身の構造の複雑化等の理由でこれまで有効な装置が開発されていなかった。
【0009】
本発明の目的は、上記のようなガスタービンの燃焼器の分解組立を容易にできるようにするガスタービン分解組立装置を提供することにある。
【0010】
【課題を解決するための手段】
上記目的を達成するために請求項1記載の発明においては、ガスタービンの燃焼器部品を把持するハンド部と、このハンド部を支持し燃焼器中心軸に対して平行に移動する挿入引抜動作部と、この挿入引抜動作部をガスタービンの外側部を形成するケーシングに保持する保持部とを有し、前記保持部を、ガスタービンのケーシングの周方向に複数配設された支持部と、この支持部に沿ってガスタービンの周方向に移動する走行装置とから構成して成ることを特徴とするガスタービン分解組立装置を提供し、請求項2記載の発明においては、請求項1記載のハンド部を、内ハンド部と外ハンド部とから構成し、内ハンド部はガスタービンのケーシング内部に挿入される長さを有しかつ屈曲自在なロッドと、このロッドの先端部に配設される把持部とから成り、外ハンド部は内ハンド部の外側部に配設される把持部とから成ることを特徴とするガスタービン分解組立装置を提供する。
【0011】
また、請求項3記載の発明においては、ガスタービンの軸中心と同心上に少なくとも2本以上設置した円環形レールと、この円環形レール上をガスタービン周方向に走行するフレームと、このフレーム上を燃焼器部品の挿入および引抜き方向に走行するハンド取付部と、このハンド取付部に取り付けられ燃焼器部品を把持するハンド部とを備え、ガスタービンの燃焼器を分解組立するためのガスタービン分解組立装置において、前記ハンド部を、ガスタービンへの燃焼器の取付傾斜角度と略同一傾斜角度をもって設置し、前記ハンド取付部と前記ハンド部とを少なくとも3本以上のリンクを有するリンク機構により独立2方向に揺動自在となるように連結したことを特徴とするガスタービン分解組立装置を提供し、請求項4記載の発明においては、ハンド取付部と前記ハンド部との間に中間取付部を設け、この中間取付部を介して前記リンク機構を直列に複数連結したことを特徴とするガスタービン分解組立装置を提供し、請求項5記載の発明においては、リンク機構に特定の姿勢に戻る復元力を与える復元機構を設けたことを特徴とするガスタービン分解組立装置を提供し、請求項6記載の発明においては、リンク機構を止めて置くべき姿勢に揺動し、そこでブレーキ力を与える揺動固定機構を設けたことを特徴とするガスタービン分解組立装置を提供し、請求項7記載の発明においては、リンク機構のリンクをそれぞれ平行にしたことを特徴とするガスタービン分解組立装置を提供する。
【0012】
さらに、請求項8記載の発明においては、リンク機構のリンクを前記ハンド部からみて燃焼器部品の先の基準点の方向に略向ける台形としたことを特徴とするガスタービン分解組立装置を提供し、請求項9記載の発明においては、リンク機構のうち、リンク2本を組とし、その組のリンク端部を同軸的に連結したことを特徴とするガスタービン分解組立装置を提供し、請求項10記載の発明においては、リンク機構に釣り合い機構を具備し、この釣り合い機構は、前記リンク機構のハンド部側の前記中間取付部または前記ハンド部のいずれかに作用点を設け、前記リンク機構のフレーム側の前記ハンド取付部または前記中間取付部のいずれかに支点を設け、この支点と逆側に作用点の重量に釣り合う力点としての釣合重りを設け、それら三点の天秤棒として前記リンク機構のリンクのうちいずれかと兼用となる釣合リンクもしくは別の釣合リンクを用い、作用点と支点において独立2方向に揺動自在になるように前記釣合リンクを支持したことを特徴とするガスタービン分解組立装置を提供し、請求項11記載の発明においては、力点、作用点、支点のうち、いずれかの位置を変えて釣合いの比率を変える釣合比率可変機構を前記釣合い機構に設けたことを特徴とするガスタービン分解組立装置を提供し、請求項12記載の発明においては、釣合リンクを別に設け、その釣合リンクがさらに前記リンク機構に対して幾何学的に冗長な場合に、前記リンク機構が動いた際のリンク方向の幾何学的な誤差を吸収する誤差吸収機構を前記釣合リンクに設けたことを特徴とするガスタービン分解組立装置を提供する。
【0013】
さらにまた、請求項13記載の発明においては、ガスタービンの軸中心と同心上に少なくとも2本以上設置した円環形レールと、この円環形レール上をガスタービン周方向に走行するフレームと、このフレーム上を燃焼器部品の挿入および引抜き方向に走行するハンド取付部と、このハンド取付部に取り付けられ燃焼器部品を把持するハンド部とを備え、ガスタービンの燃焼器を分解組立するためのガスタービン分解組立装置において、前記ハンド部が内側ハンドと外側ハンドとに独立したハンドを具備し、その内側ハンドにおいて、前記内側ハンドの付根部に回動自在な内側ハンド関節と、前記内側ハンドの爪の駆動軸でハンドを使う側に駆動軸が動いた時に前記内側ハンド関節を固定する関節固定兼用駆動軸と、前記内側ハンド関節を伸屈駆動する内側ハンド伸屈駆動装置とを備えたことを特徴とするガスタービン分解組立装置を提供し、請求項14記載の発明においては、ガスタービンの軸中心と同心上に少なくとも2本以上設置した円環形レールと、この円環形レール上をガスタービン周方向に走行するフレームと、このフレーム上を燃焼器部品の挿入および引抜き方向に走行するハンド取付部と、このハンド取付部に取り付けられ燃焼器部品を把持するハンド部とを備え、ガスタービンの燃焼器を分解組立するためのガスタービン分解組立装置において、前記ハンド部が内側ハンドと外側ハンドとに独立したハンドを具備し、その内側ハンドにおいて、前記内側ハンドの爪に回動自在な弾性体からなる補助ローラを設けたことを特徴とするガスタービン分解組立装置を提供する。
【0014】
また、請求項15記載の発明においては、ガスタービンの軸中心と同心上に少なくとも2本以上設置した円環形レールと、この円環形レール上をガスタービン周方向に走行するフレームと、このフレーム上を燃焼器部品の挿入および引抜き方向に走行するハンド取付部と、このハンド取付部に取り付けられ燃焼器部品を把持するハンド部とを備え、ガスタービンの燃焼器を分解組立するためのガスタービン分解組立装置において、前記ハンド部が内側ハンドと外側ハンドとに独立したハンドを具備し、その外側ハンドにおいて、前記外側ハンドの爪の駆動装置を、出力端をハンド中心軸に対して直線方向または回転方向に駆動する外側ハンド駆動装置と、この外側ハンド駆動装置の出力端に一端を回動自在に連結し、爪に他端を回動自在に連結した外側ハンド爪駆動リンクとから構成したことを特徴とするガスタービン分解組立装置を提供する。
【0015】
請求項16記載の発明においては、ガスタービンの軸中心と同心上に少なくとも2本以上設置した円環形レールと、この円環形レール上をガスタービン周方向に走行するフレームと、このフレーム上を燃焼器部品の挿入および引抜き方向に走行するハンド取付部と、このハンド取付部に取り付けられ燃焼器部品を把持するハンド部とを備え、ガスタービンの燃焼器を分解組立するためのガスタービン分解組立装置において、前記ハンド部が内側ハンドと外側ハンドとに独立したハンドを具備し、その外側ハンドにおいて、前記外側ハンドの爪の角端部に回動自在な補助ローラを設けたことを特徴とするガスタービン分解組立装置を提供する。
【0016】
請求項17記載の発明においては、請求項3から6までのいずれかに記載のガスタービン分解組立装置において、中間取付部とハンド部とを連結する台形リンク状のリンク機構のリンクの長さまたは支持位置を可変とし、そのハンド部によって把持すべき燃焼器部品の挿入先端取付け部と重心との間で、前記リンクを向ける基準点の位置を変更し得るようにしたことを特徴とするガスタービン分解組立装置を提供する。
【0017】
請求項18記載の発明においては、請求項17記載のガスタービン分解組立装置において、少なくとも前記リンク機構のリンク端の軸の位置を変更する軸位置変更機構もしくはリンクの長さを変更するリンク長変更機構を備え、前記リンク機構のリンクを向けている基準点の位置を燃焼器部品の先端取付け部と重心との間で変更する基準点位置移動手段を有することを特徴とするガスタービン分解組立装置を提供する。
【0018】
請求項19記載の発明においては、請求項3から6までのいずれか、または請求項17もしくは18に記載のガスタービン分解組立装置において、前記リンク機構に代え、中間取付部に対してハンド部を球面状に沿う軌跡でガイドするガイド機構を設けたことを特徴とするガスタービン分解組立装置を提供する。
【0019】
請求項20記載の発明においては、請求項19記載のガスタービン分解組立装置において、ガイド機構を、前記ハンド部からみて燃焼器部品の先端取付け部と重心との間に曲率半径中心を設定し得る独立2方向の曲線ガイド機構としたことを特徴とするガスタービン分解組立装置を提供する。
【0020】
請求項21記載の発明においては、請求項5記載のガスタービン分解組立装置において、前記復元機構は、リンク機構の復元位置を調整する復元位置調整機構を有することを特徴とするガスタービン分解組立装置を提供する。
【0021】
請求項22記載の発明においては、請求項3から21までのいずれかに記載のガスタービン分解組立装置において、円環形レールの外周側または内周側に、ハンド部を搭載するフレームの走行用ガイドとして、前記円環形レールの周方向に沿うチェーンを配し、このチェーンはチェーン両側方に突出する複数の長尺なチェーンエレメントをチェーン長さ方向に間隔的に有するものとして、その長尺な各チェーンピンの突出端部を前記円環形レールに固定具によって固定したことを特徴とするガスタービン分解組立装置を提供する。
【0022】
請求項23記載の発明においては、請求項22記載のガスタービン分解組立装置において、円環形レールに沿って走行するフレームは、チェーンと係合する走行用のスプロケット形車輪を複数、互いに同期回転する状態で、前記チェーンの長さ方向に沿って有することを特徴とするガスタービン分解組立装置を提供する。
【0023】
請求項24記載の発明においては、請求項3から23までのいずれかに記載のガスタービン分解組立装置において、円環形レール上を走行するフレームは、前記円環形レールにガイドされるガイド部材に搭載されており、このガイド部材に対する前記フレームの搭載部分は複数の締結具によって固定するとともに、この締結具による締付部には、反締付方向に沿う一定以上の反力に対し、反締付方向の移動を許容する弾性手段を介在させて締付けが施されていることを特徴とするガスタービン分解組立装置を提供する。
【0024】
請求項25記載の発明においては、請求項3から24までのいずれかに記載のガスタービン分解組立装置において、円環形レールをガスタービンの外周部に常設し、この円環形レールを、ガスタービン周囲に組付けられる部品の支持に兼用させるようにししたことを特徴とするガスタービン分解組立装置を提供する。
【0025】
請求項26記載の発明においては、請求項3から24までのいずれかに記載のガスタービン分解組立装置において、円環形レールに沿ってガスタービンの外周部の各位置に移動し得る移動体を備え、この移動体にガスタービンの部品を保持し得る保持部材を取付けたことを特徴とするガスタービン分解組立装置を提供する。
【0026】
請求項27記載の発明においては、請求項3から24までのいずれかに記載のガスタービン分解組立装置において、ハンド部との間で燃焼器部品の受け渡しが可能な燃焼器部品保持装置を備えるとともに、円環形レール上でガスタービン周方向に走行するフレームに、前記燃焼器部品保持装置を定位置に位置決めして停止し、常に定位置で前記燃焼器部品のハンド部との間の受け渡しを定位置で行わせる位置決め手段を設けたことを特徴とするガスタービン分解組立装置を提供する。
【0027】
請求項28記載の発明においては、請求項3から27までのいずれかに記載のガスタービン分解組立装置において、円環形レールとしてガスタービン本体ケーシングの外周側に張り出したフランジを適用し、このフランジをレールとしてフレームを搭載する一方、前記フランジの側面部に全周に亘って一定間隔でガスタービン本体ケーシング軸心と平行なガイド用突起を多数突出させ、この各ガイド用突起に噛み合う歯車を有する回転駆動装置を前記フレームに取付けて、そのフレームをガスタービン本体ケーシング周囲で走行可能としたことを特徴とするガスタービン分解組立装置を提供する。
【0028】
請求項29記載の発明においては、請求項3から27までのいずれかに記載のガスタービン分解組立装置において、円環形レールは、複数に分割された割リング状のレールエレメントを相互に連結してガスタービン本体ケーシングの周囲部に一定の径方向隙間をもって配置されたものとし、前記レールエレメントの内周側には中心方向に向けて複数のジャッキねじを突出する一方、前記ガスタービン本体ケーシングの外周面には複数のベース板を周方向に沿って間隔的に接合させ、かつ前記ジャッキねじに係合した取り付け金具によって前記ベース板を前記レールエレメント側から前記ガスタービン本体ケーシングの外周面にそれぞれ圧接させることにより、前記円環形レールを固定設置したことを特徴とするガスタービン分解組立装置を提供する。
【0029】
請求項30記載の発明においては、請求項3から29までのいずれかに記載のガスタービン分解組立装置において、円環形レールに突起または溝からなる動作領域規定部を設ける一方、前記円環形レール上を走行するフレームには前記動作領域規定部に出入りする移動型メカストッパを取付けたことを特徴とするガスタービン分解組立装置を提供する。
【0030】
請求項31記載の発明においては、請求項30記載のガスタービン分解組立装置において、メカストッパには、このメカストッパが動作領域規定部の端に近傍したときに事前に検知する移動型ハードリミットスイッチを設けたことを特徴とするガスタービン分解組立装置を提供する。
【0031】
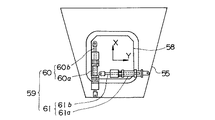
請求項32記載の発明においては、請求項3から31までのいずれかに記載のガスタービン分解組立装置において、フレームの動作領域の外部からそのフレームに動力および信号を取り合う配線配管類と、その配線配管類の途中部分をガスタービンのエンクロージャの位置で支持するケーブルヒッチとを備えたことを特徴とするガスタービン分解組立装置を提供する。
【0032】
請求項33記載の発明においては、請求項32記載のガスタービン分解組立装置において、動作部分の制御を行う制御装置を、動作領域外部のフロア上に配置したことを特徴とするガスタービン分解組立装置を提供する。
【0033】
請求項34記載の発明においては、請求項32記載のガスタービン分解組立装置において、配線配管類に対し、ガスタービンに巻き付けるだけの余裕の長さをケーブルヒッチより外部側に与え、その配線配管類の途中に作業者の員数確認スイッチを設けたことを特徴とするガスタービン分解組立装置を提供する。
【0034】
請求項35記載の発明においては、請求項5記載のガスタービン分解組立装置において、復元機構に対し、リンク機構が特定位置に復元していることを特徴とする位置確認センサを設けたことを特徴とするガスタービン分解組立装置を提供する。
【0035】
請求項36記載の発明においては、請求項35記載の位置確認センサと、請求項11記載の釣合比率可変機構とを備えたガスタービン分解組立装置において、前記位置確認センサの情報より前記釣合比率可変機構を動作して前記リンク機構を特定位置に復元させる自動復元機構を有することを特徴とするガスタービン分解組立装置を提供する。
【0036】
【発明の実施の形態】
以下、本発明の実施形態を図面を参照して具体的に説明する。なお、ガスタービン構成部品については、図52および図53もそのまま参照する。
【0037】
第1実施形態(図1〜図7)
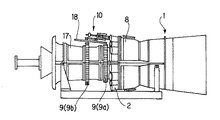
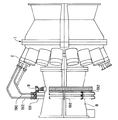
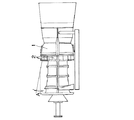
図1は分解組立装置10の全体構成を示す外観図である。この図1において、ガスタービン1の周囲にはガスタービン軸中心と同心の円環状のレール9(9a,9b)が一対、軸方向に間隔をあけて取り付けられている。ガスタービン本体ケーシング8側の円環形レール9aは圧縮機17側の円環形レール9bよりも大径とされている。これらの円環形レール9a,9b上に、天井クレーン26を使用して分解組立装置10が載置されている。なお、分解組立装置10の安定性を増すために、円環形レール9の数を3本以上に増やすことは制限されるものではない。
【0038】
さらに、円環形レール9の代りにラック、ピニオンの組合せによってガスタービンケーシングの外周を移動自在な構成にしてもよく、チェーンとスプロケットまたは分解組立装置本体に磁石から成る車輪によって構成し、さらに上述した部品を一方ずつ使用して組合せてもよい。
【0039】
図2は図1に示した分解組立装置10の基本構成を示す図である。
【0040】
図2に示すように、分解組立装置10は基本的に、燃焼器2の部品を把持するハンド部11と、フレーム18に支持されて燃焼器2の中心軸に平行な方向Bにハンド部11を前後させる挿入引抜動作部13と、フレーム18の両端を支持した状態で各円環形レール9a,9b上をガスタービン周方向Cに沿って走行する一対の周方向走行部15a,15bとから構成されている。ここで挿入引抜動作部13の取付角度Dは、フレーム18により、図52に示す燃焼器2の取付傾斜角度Aと同一に設定している。
【0041】
図3は図2に示した分解組立装置10の構成要素であるハンド部11の詳細を示す図である。
【0042】
図3に示すように、ハンド部11は、ベース22に支持されており、回転装置(図示せず)によって燃焼器中心軸を中心に周方向(図中E方向)に回動自在に構成されている。さらに、ハンド部11の中心位置には前方に向ってロッド20が突出し、このロッド20は、ベース22の水平位置2ヶ所にヒンジ37を介して接続された平行微調整部材14によって軸方向の微調整移動が行えるようになっている。そして、この平行微調整部材14にはヒンジ38を介して挿入引抜角度微調整部材12が接続されており、この挿入引抜角度微調整部材12によってロッド20の角度を微調整することができる。
【0043】
また、図3に示すように、本実施形態のハンド部11は内外側の二つの独立した把持用内,外ハンド19,21を具備しており、内側の内ハンド19はガスタービンケーシング内部に挿入する長さを有し、ヒンジ36によって屈曲自在なロッド20の先端に取り付けられた比較的小型のハンドである。一方、外側の外ハンド21は前記内ハンド19に比べて強固な構造であり、挿入引抜動作部13に結合する結合部35を有するハンド部11のベース22から軸方向において内ハンド部ほど遠くない位置に取り付けられている。なお、図3では把持用ハンドは内ハンド19、外ハンド21ともパンタグラフ構造33,34によって、図中F,G方向に開閉動作し、先端に爪23,24を有する3本爪形式のものを図示しているが、これに限定するものではなく、4本以上の爪を有するものでも何ら問題はない。
【0044】
ロッド20の内ハンド19および外ハンド21の取付位置と反対の位置にはカウンタウェイト16が配設されており、内ハンド19および外ハンド21の把持重量によって支持する重心が移動するため、そのバランスを保つために手動または自動によって軸方向に把持重量に応じて移動させる構成となっている。
【0045】
以上に示したガスタービン分解組立装置の作用を以下、図4,図5を参照して説明する。
【0046】
図4は本実施形態の分解組立装置10のハンド部11が燃料ノズル3とヘッドプレート4とを組立てた状態のままで把持し、燃焼器ケーシング7から取り外しているところを示した図である。
【0047】
図4において、外ハンド21は爪24で燃料ノズル3を取り付ける取付フランジ25を外側から把持している。ヘッドプレート4を燃焼器ケーシング7に止めているボルト(図示せず)の取り外しは把持した状態で行う。なお、内ハンド19はロッド20の根本から屈曲させて外ハンド21の把持物と干渉しないようにしている。
【0048】
この状態で燃焼器中心軸と平行方向(図4中矢印H)に燃料ノズル3とヘッドプレート4とを引き出し、分解組立装置10を図2で示したガスタービン周方向Cへ走行することによって、図1に示すようにガスタービン1の最上部位置に移動させ、その地点で天井クレーン107等で部品を吊り上げて搬出する。
【0049】
また、別の方法として分解した部品をガスタービン1の最下部(図示せず)に移動して専用台車(図示せず)に載せて搬出することもできる。また、組立時は上記と逆の手順で行われる。
【0050】
分解組立装置10がガスタービン周方向Cに走行でき、かつ、燃焼器2の取付傾斜角度Aに対して常に同じ姿勢を保つことができるため、上記の一連の分解組立作業はどの位置に取り付けられた燃焼器2についても全く同様な方法で行うことができる。
【0051】
外ハンド21はガスタービン本体ケーシング8の外側にある比較的重量の重い部品を把持するのに対して、内ハンド19はガスタービン本体ケーシング8の中にあり比較的軽量であるトラジションピース6を把持するのに用いられる。
【0052】
図5は内ハンド19を開き、爪23によってトラジションピース6を把持してガスタービン本体ケーシング8から引き出すところを示す図であり、ケーシング8の中から見たように描いてある。
【0053】
図5(a)は、トラジションピース6に内ハンド19を取付けた状態を示す図である。トラジションピース6の出口6aは横幅が広いため、このまま引き抜こうとするとケーシング8に開けられた縦長の取り出し口8aに干渉する。このため、図5(b)に示すように内ハンド19のついたロッド20を燃焼器中心軸周りJ方向に回転させることにより干渉を避け、その後、図5(c)に示すようにケーシング8の外へ引き出す。この作用は図3に示すように、ロッド20とハンド部11とを回転させることによって行わせる。
【0054】
燃焼器ケーシング7などに比べて軽量なトラジションピース6(100kg程度)を把持する内ハンド19は、外ハンド21と独立して軽量に作られている。このため、ケーシング8の中に挿入できるように長いロッド20の先端に取り付けられていても、ロッド20の付け根にかかるモーメントは極力小さくできる。一方、外ハンド21は重量物(500kg程度)を把持するため内ハンド19に比べて強固な構造となるが、ケーシング8内部に深く挿入する必要がなく、ハンド部11のベース22からあまり離れないため、ハンド部11のベース22への支持部のモーメントも極力小さくできる。
【0055】
なお、図示していないが、燃焼器ライナ5を取り外す場合には、その燃焼器ライナ5の燃料ノズル3側端部を外ハンド21によって把持するともに、内筒32側端部を内ハンド19によって把持することにより、ケーシング8外へ取り出することができる。また、燃焼器ケーシング7およびガスタービン本体ケーシング8については、外ハンド21によって把持することで、取り外しを行うことができる。
【0056】
以上のように構成された本実施形態の分解組立装置10では、部品が内,外ハンド19,21によって確実に把持されるため、部品の吊り落としや、作業者が挟まれたりする危険性が非常に少なくなる。また、分解組立作業が,ガスタービン周囲のどの場所に取り付けられた燃焼器2においても同様な作業方法で行うことができ、特に従来困難であった下半側について、その作業性が格段に改善される。さらに、燃焼器2の部品の引き出しや移送は全て分解組立装置10によって行われるため、作業者が部品を身をもって支えたりしていた従来の苛酷な作業を不要とすることができる。また、ハンド部11が燃焼器2の中心軸回りで回転することにより、トラジションピース6を回転させて向きを変えることができるので、そのトラジションピース6の挿入および引抜動作が容易に行える。しかも、内外側の独立した2つの把持用の内,外ハンド19,21を設け、トラジションピース6やそれ以外の重量部品を把持する場合の使い分けを可能としたことにより、ハンド支持部分にかかるモーメントが低減でき、分解組立装置10をコンパクトな構成とすることができる。
【0057】
図6および図7は、それぞれ本実施形態における円環形レール9およびそれに対する分解組立装置10の支持構造についての変形例を示したものである。
【0058】
図6の例は、2本の円環形レール9a,9bの外周側に分解組立装置10を設置したものであり、また図7の例は2本の円環形レール9a,9bの内周側に分解組立装置10を設置したものである。これらの図6および図7の場合、ガスタービン本体ケーシング8側の円環形レール9aの外径を圧縮機17側の円環形レール9bの外径よりも小さくし、その外径の差によって分解組立装置10の挿入引抜用の角度D(図2参照)を燃焼器2の中心軸角度と同一に設定し、かつフレーム18には余分な脚部がなく分解組立装置10が直接的に円環形レール9a,9bに支持される状態としてある。したがって、上述の実施形態と同様の作用効果を得ることができるのは勿論、さらに円環形レール9a,9bに直接的に分解組立装置10が設置されるので支持が強固にでき、耐震性を向上させることができる。
【0059】
第2実施形態(図8〜図18)
図8は本発明の第2実施形態によるガスタービン燃焼器分解組立装置の基本構成を示している。
【0060】
本実施形態では、分解組立装置51が円環形レール9と、これらの円環形レール9上で走行する部分(本実施形態ではこの部分をロボット本体と称する)53と、図示しないロボット制御装置とから構成されている。円環形レール9は前記第1実施形態の円環形レール9と同様に、ガスタービン1の軸中心と同心状に配置されて軸方向に間隔的に少なくとも2本以上設置され、ロボット本体53はその円環形レール9上に取り付けられている。
【0061】
ロボット本体53は、フレーム54(第1実施形態のフレーム18と略同様)に支持されており、ハンド取付部55(第1実施形態のベース22に相当)およびハンド部56を備えて構成されている。即ち、フレーム54は円環形レール9上をガスタービン周方向に走行し、ハンド取付部55はそのフレーム54上を燃焼器部品の挿入および引抜き方向に走行し、ハンド部56はそのハンド取付部55に取り付けられて燃焼器部品を把持するものである。
【0062】
このような構成において、通常は円環形レール9を付設したままで、ガスタービン1を運転する。そして、分解点検時には、ロボット本体53を円環形レール9に取り付け、ロボット本体53を円環形レール9に沿ってガスタービン周方向に走行させ、ハンド取付部55に取付けたハンド部56を燃焼器部品に近付ける。
【0063】
本実施形態において、燃焼器部品の取付傾斜角度と同じ傾斜角度をもつハンド部56は、その燃焼器部品を把持するようになっており、燃焼器部品の取り外しの際には、その締結部品であるナットなどを人手もしくはナットランナなどを用いて外し、その後ロボット本体53によって燃焼器部品を引抜くものである。
【0064】
ロボット本体53は円環形レール9の上もしくは下まで走行し、そこで燃焼器部品の天井クレーン107への玉掛け作業もしくは運搬用台車への積み込み作業を行う。これを一連の動作としてガスタービン1の燃焼器2の分解作業を順次行う。そして、燃焼器2の点検補修後、ガスタービン1の燃焼器2の組立作業を、前記の取り外しにおける一連の動作と逆の手順により、燃焼器部品の挿入および締結まで行う。
【0065】
図9は、ハンド取付部55およびハンド部56を詳細に示している。
【0066】
図9において、分解組立装置51のハンド部56は、第1実施形態と同様にガスタービン1に対する燃焼器2の取付傾斜角度と略同じ傾斜角度をもって設置されており、ハンド取付部55とハンド部56との間が、周方向に間隔的に設けた少なくとも3組以上のリンク機構57により、ユニバーサル(独立2方向に揺動自在)な状態となるように連結されている。
【0067】
即ち、ハンド取付部55とハンド部56との間には中間取付部58が設けられ、その中間取付部58を介してリンク機構57が直列に複数連結されてユニバーサルな状態が形成されている。このリンク機構57については後に詳述するが、燃焼器部品の引抜挿入の時、ハンド取付部55とハンド部56との間で、ハンド部56の把持位置と燃焼器部品の取付位置の誤差を許容して、引抜挿入作業が容易に行えるようになっている。
【0068】
なお、図9において、リンク機構57を中間取付部58を介して直列に複数連結することで、後述のように様々な機能を組合わせて使用することができる。
【0069】
詳述すると、リンク機構57は2種類のリンク機構部72,73から構成されている。第1のリンク機構部72はハンド取付部55と中間取付部58とを連結する3本の平行なリンク72a,72b,72cを有する平行リンク構造のものである。
【0070】
また、第2のリンク機構部73は中間取付部58とハンド部56とを連結する3本のリンク73a,73b,73cを有するものであり、これらのリンク73a,73b,73cはハンド部56で把持すべき燃焼器部品の先端側の或る一点(基準点)74の方向に向けた台形リンク構造のものである。基準点74の方向に向けてある台形リンクでは平行リンクと異なりリンクの回動時に、機構学的に冗長な状態となって捩りモーメントが生じるので、リンク73cに捩りを許容する回転軸75を設けてある。つまり、リンク73cの長さ方向に2体に分け、これらを長さ方向に沿う回転軸75で連結することにより、この回転軸75部分で捩りを許容できるようになっている。
【0071】
図10は、第1のリンク機構を詳細に示したものである。即ち、このリンク機構部72は3本のリンク72a,72b,72cをハンド部56の周りに間隔的に平行に配置したものであるが、そのリンクのうち2本(例えば72a,72b)を強度アップのため一組として連結してある。即ち、ハンド取付部55側に一対の軸受40,41が同軸的に設けられ、これらの軸受40,41に1本の軸88が回転自在に支持されている。前記の各リンク72a,72bは略H形をなしており、その各一端側の開口部が軸88に嵌合されるとともに、その嵌合部分で各リンク72a,72bが軸88に交差ピン42,43で回転自在に連結されている。同様に中間取付部58側にも一対の軸受44,45が同軸的に設けられ、この軸受44,45に回転自在に支持された1本の軸89が、各リンク72a,72bの各他端側開口部に嵌合され、これらも交差ピン46,47で回転自在に連結されている。
【0072】
即ち、一方のリンク72aの横軸線80と他方のリンク72bの横軸線84とが一致し、これらに各交差ピン42,43の縦軸線81,85が交差し、これらの交点76,78が各リンク72a,72bのハンド取付部55側支点となり、これらの交点(支点)76,78を中心として、各リンク72a,72bは縦横方向に首振りすることができる。
【0073】
また、中心取付部58側では対称的に、各リンク72a,72bの先端側の横軸線82,86が一致し、これらに各交差ピン46,47の縦軸線83,87が交差し、これらの交点77,79が各リンク72a,72bの中間取付部58側の相対的な支点となる。
【0074】
したがって、各交点(支点)76,78,77,79間では常に平行リンクが構成されることになり、ハンド取付部55に対して中間取付部58が平行状態を保持しつつ平面上でのユニバーサル的な動作を行うことができる。
【0075】
なお、一対のリンク72a,72bだけでは大荷重に対処できない。そこで、図10に示すように、もう1本のリンク72cによって三点支持を行うようにする。このリンク72cも前記の各リンク72a,72bと同様のH形を有するものであり、ハンド取付部55側に対して軸受30,31、軸32および交差ピン33を介して支持される。また、中間部58側に対しても、軸受34,35、軸28および交差ピン29を介して支持される。
【0076】
このリンク72cは単独で設けられている。但し、さらに第4のリンクを設けて前記のリンク72a,72bと同様に連結してもよい。勿論、リンク数が多くなった場合は、全てのリンクを単独で設けてもよい。
【0077】
なお、このようにしてハンド取付部55に支持される中間取付部58に対し、さらにハンド部56を支持する前記のリンク機構73においても、その構成は上記同様である。但し、各リンク73a,73b,73cは基準点74に向けてあるので、平行リンクではなく、台形リンクを構成する。このように、平行リンクとしてのリンク機構72と、台形リンクとしてのリンク機構73との組合せによって、ハンド取付部55に対して中間取付部58は平行移動し、また中間取付部58に対してハンド部56は、いわば摺こぎ状の運動をして常に基準点74に向う状態での移動を行うことになる。この作用については後に説明する。
【0078】
次に、図11〜図13を参照して、リンク機構57に取付けられている釣り合い機構90,91について説明する。即ち、リンク機構部72,73のハンド部側の中間取付部58またはハンド部56のいずれかに作用点92a,92bを設け、リンク機構のフレーム側のハンド取付部55または中間取付部58のいずれかに支点93a,93bを設け、釣合リンク94a,94bを天秤棒として支点93a,93bと逆側に作用点92a,92bの重量に釣り合う釣合重り95a,95b(力点)を設けている。
【0079】
図11に示したリンク機構部72の釣合い機構90においては、それら三点の天秤棒としてリンク機構部72のリンク72a,72b,72cのうちいずれかを釣合リンク94aとして兼用し、作用点92aと支点93aにおいてユニバーサル(独立2方向に揺動自在)になるように釣合リンク94aを支持する。そして、釣合比率可変機能96は三点(力点、作用点、支点)のうち釣合重り95a(力点)の位置を変えて釣合いの比率を変える機能を有する。具体的には、釣合比率可変機構96は釣合重り95に取り付けられており、駆動源より駆動されるピニオン96aと釣合リンク94a上のラック96bとから構成される。
【0080】
また、図12に示したリンク機構部73の釣合い機構91においては、三点の天秤棒として別の釣合リンク94bを用い、作用点92bと支点93bにおいてユニバーサル(独立2方向に揺動自在)になるように釣合リンク94bを支持する。
【0081】
図12のリンク機構部73においては釣合比率可変機能97は三点(力点、作用点、支点)のうち支点93bの位置を変えて釣合いの比率を変える機能を有する。
【0082】
具体的には、釣合比率可変機能97は釣合リンク94bに搭載され駆動源より駆動されるボールねじ97aと支点93bに取り付けられたボールナット97bとから構成される。支点93bはリニヤガイド98により中間取付部58に対して移動可能であり、リニヤガイド98により釣合リンク94bに対しても移動可能である。
【0083】
さらに、釣合リンク94bがリンク機構73の動きに対して機構学的に冗長になるので、リンク機構部73が動いた際の釣合リンク94bの捩り方向の幾何学的な誤差を吸収する誤差吸収機構として、図13に示すように、作用点92bにアライメント(ガタ)99を設ける。
【0084】
なお、図9に示すように、ハンド部56はリンク機構部73に支持されたハンド部ベース56aと、これに軸56cを介して回転自在に取付けたハンド部本体56bとから構成されており、このハンド部56に回転機構111が設けられている。この回転機構111は、ハンド部ベース56aに設けられハンド部本体56bを軸56cを介して回転自在に支持するベアリング112と、ハンド部ベース56a側に設けた駆動源としてのモータ111aにより駆動されるハンド回転用ピニオン113と、ハンド部本体56bに設けられてピニオン113に噛合するセクタギヤ114とを備え、ハンド部本体56bを所望角度回転できるようになっている。
【0085】
次に図14〜図16によって復元機構59を説明する。この復元機構59は、リンク機構57によるユニバーサルな支持の下で、ハンド部56に対して特定の姿勢(揺動角度)に戻る復元力を与えるものである。この復元機構59はXY2軸で平面的な復元力を与えるように、2軸の復元機構60,61を備えている。各復元機構60,61はそれぞれ、ハウジング60a,61aとシャフト60b,61bとを有する構成とされており、これら一対の復元機構60,61が1組となって、ハンド取付部55と中間取付部58との間、および中間取付部58とハンド部56との間に、これらを連結する状態で回動自在に取り付けてある(なお、図14には、ハンド取付部55と中間取付部58とを連結する一対の復元機構60,61を正面図として示し、図15には、そのうちの一つを側断面で示している)。
【0086】
各復元機構60,61は図12に示すように、ハウジング60a,61aとシャフト60b,61bとの間に圧縮コイルバネからなる正バネ62と負バネ63とを互いに対向させて配置し、正バネ62はハウジング60a,61aからシャフト60b,61bの大径部70を正方向(図16の右方向)に、また、負バネ63はハウジング60a,61aからシャフト60b,61bの大径部70を負方向(図16の左方向)にそれぞれ押圧する構成となっている。また、ハウジング60a,61aの内面中央位置にはバネ伸び制限突起64が設けられ、正バネ62および負バネ63は、このバネ伸び制限突起64に当接した後はシャフト60b,61bへの押付け力が働かなくなるようにしてある。また、ハウジング60a,61a内の両端部にはバネ押付力調整ねじ65,66が螺合してある。これらのバネ押付力調整ねじ65,66のハウジング60a,61aへの螺合度合を変えることによって、各バネ62,63の押付け力を調整することができる。
【0087】
さらに、復元機構60,61は揺動固定機構67を有している。この揺動固定機構67はリンク機構57を止めておきたい姿勢(揺動角度)に揺動する揺動機能部68と、その揺動位置でブレーキ力を与える固定機能部69とを有する。揺動機能部68は復元機構60,61に直列に取り付けた伸縮装置(この場合ハウジング60a,61aの一端側にシャフト60b,61bとは独立して設けられたエアシリンダ)であり、固定機能部69はハウジング60a,61aの他端側に取り付けられシャフト60b,61bを把持固定できるシャフト用ブレーキである。
【0088】
以上の構成において、復元機構59はリンク機構57に特定(例えば中心)の姿勢(揺動角度)に戻る復元力を与えるので、ハンド部56に把持された燃焼器部品の姿勢を中心軸上で維持させる。引抜挿入の時以外(例えば、搬送中や挿入手前)にはロボット本体に対して燃焼器部品は特定な姿勢に落ち着いている。正バネ62はハウジング60a,61aからシャフト60b,61bを正方向に、負バネ63はハウジング60a,61aからシャフト60b,61bを負方向に押しており、また、ハウジング60a,61aのバネ伸び制限突起64に当接する特定位置以上は正バネ62、負バネ63はシャフト60b,61bを押せないようにしている。したがって、これらの正バネ62および負バネ63は、図18に示すような特性を示し、特定位置より少し動くと即座に復元力を発生し、ある特定の力以上が働かないとその特定位置に落ち着いている。この特定の力はバネ押付力調整ねじ65,66を回してバネの初期撓みを管理することで変更できる。
【0089】
また、図14〜図16に示したように、揺動固定機構67のうち揺動機能部68はリンク機構57を止めておきたい姿勢(揺動角度)に揺動し、固定機能部69はブレーキ力を与えるので、ハンド部56に把持された燃焼器部品の行く手に支障物がある時に回避姿勢まで揺動でき、支障物を回避中など揺動が不要な時には固定できる。具体的には、揺動機能部68は復元機構59に直列に取り付けた伸縮装置(この場合エアシリンダ)が伸縮することによって特定位置をシフトでき、固定機能部69はハウジング60a,61aに取り付けられたシャフト用ブレーキがシャフト60b,61bをロックして固定できる。
【0090】
また、本実施形態においては、復元機構59により搬送中や挿入前に、ハンド部56に把持された燃焼器部品の姿勢をロボット本体53に対して中心軸上で維持させることができる。この復元機構59のバネの特性は図17に示したように、特定位置から少し動くと即座に復元力を発生し、ある特定の力以上が働かないとその特定位置に落ち着くものであるから、揺れなど無く安全に搬送できる。この特定の力はバネ押付力調整ねじ65,66を回動して正、負バネ62,63の初期撓みを変更できるので、作業容易な程度に管理できる。
【0091】
また、揺動固定機構67はハンド部56に把持された燃焼器部品の行く手に支障物があるときに回避姿勢まで揺動でき、支障物を回避中など揺動が望まれない時には固定できるので、安全に搬送できる。
【0092】
次に、図18の内側ハンド115において、内側ハンド関節115aは内側ハンド115の付根部を回動自在にしており、関節固定兼用駆動軸115bは内側ハンドの爪115cの駆動軸であり、関節固定兼用駆動軸115bの駆動軸関節115dは爪115cを収納する側に駆動軸115bが動いた時に内側ハンド関節115aと一致する位置に配置し、内側ハンド伸屈駆動装置115eは内側ハンド関節115aを伸屈駆動する機能を備えている。
【0093】
また、図18の内側ハンド115において、弾性体からなる補助ローラ115fが内側ハンドの3本の爪115cに転動面が外側になるように回動自在に取り付けられている。
【0094】
また、外側ハンド116において、前記外側ハンドの爪116aの駆動装置に関連して、外側ハンド駆動装置116bは、その出力軸116cをハンド中心軸に対して直線方向に駆動し、その出力端116cに外側ハンド爪駆動リンク116bの一端が回動自在に連結され、爪116aに他端が回動自在に連結されている。
【0095】
そして、外側ハンド116においては、補助ローラ116eが外側ハンドの爪116aの先端部に回動自在に取り付けられている。
【0096】
なお、平行リンクとしてのリンク機構部72のリンク72a,72b,72cが揺動すると燃焼器部品は姿勢を保ち平行移動するので、ハンド部56の燃焼器部品の把持位置と燃焼器部品のタービン取付位置との並進方向の誤差を吸収することができる。
【0097】
また、台形リンクとしてのリンク機構部73のリンク73a,73b,73cがハンド部56からみて燃焼器部品の先の基準点74の方向を常に向くので、ハンド部56は基準点74を機構学的な瞬間中心として揺動する。このハンド部56の揺動により、振動した燃焼器部品の姿勢を変更できるので、ハンド部56による燃焼器部品の把持位置と燃焼器部品のタービン取付位置の姿勢(ピッチ・ロー方向)との間の誤差を吸収できる。
【0098】
つまり、燃焼器部品はその基準点74から見えない紐で引っ張られたような挙動を示すので、この基準点74を例えば燃焼器部品の挿入部分の先端に設定することで、一定位置に嵌合するような場合の挿入作業についても安定した挿入が行える。
【0099】
また、リンク73a,73b,73cを基準点74の方向に向けたリンク機構部73が揺動した場合、支持した燃焼器部品の重量によって各リンクに捩りモーメントが生じる。この場合、1つのリンク73cに回転軸75を設けて捩りを許容できるようにしたので、そのリンク機構部73には無理な力が加わらない。
【0100】
また、平行リンクとしてのリンク機構部72のうち、2本のリンク72a,72bを組として、それらの横軸線80と84、82と86をそれぞれ同軸に配置した状態で軸88,89を連結しており、それら各リンク72a,72bは平行な状態でしか動かない。したがって、このようなリンク機構57を用いて支持したハンド部56はハンド取付部55に対して回転せず、このハンド部56に把持された燃焼器部品は引抜方向を軸にして回転(ロー方向)しないので、ロボット本体53に対して燃焼器部品は特定の回転位置に落ち着いており、勝手には動かない。
【0101】
もともと、リンク機構部72においては、その軸スパンで回転(ロー方向)を許していないが、ユニバーサルの軸スパンが短いので、それだけでは過大な力を受けることになる。リンク72a,72bを連結する軸88,89はリンク機構57の回転(ロー方向)の強度を拡充し、捩り剛性を強化している。図示しないが、リンク機構部73においても上記内容と同じ作用が行われる。
【0102】
また、図11に示すように、釣合リンク94aは天秤棒として支点93aで支持され、釣合重り95a(力点)の重量は作用点92aに掛る重量に釣り合い、また図12に示すように、釣合リンク94bは天秤棒として支点93bで支持され、釣合重り95b(力点)の重量は作用点92bに係る重量に釣り合うので、リンク機構部72,73はハンド部56が燃焼器部品を把持した状態でバランスが取れ、燃焼器部品は宙に浮いたような状態で引抜挿入される。
【0103】
当然のことながら、釣り合い比率において作用点92a,92bと支点93a,93bとの各距離を短くすれば、テコの原理で釣合重り95a,95bを軽く、また小さくすることができる。
【0104】
なお、本実施形態においてはハンド取付部55、リンク機構部72、中間取付部58(図11,図12の釣り合い機構90,91全てを含む)、リンク機構部73、ハンド部56そして燃焼器部品の順に直列に連結されているので、図11の作用点92aに係る重量はリンク機構部72の一部の重量と中間取付部58から燃焼器部品までの重量との合計重量である。また、リンク機構部73は基準点74の仮想点でハンド部56と燃焼器部品との一部の重量を支持しているので、図12の作用点92bに掛る重量はハンド部56と燃焼器部品との残りの重量である。
【0105】
作用点92bに掛る重量の方向はロボット本体53が円環形レール9上をガスタービン周方向に走行すると重力方向に合わせて変化する。本釣り合い機構の三点の繋ぎ(支点、作用点)はユニバーサルなので、ガスタービン周方向に走行により変わる重力方向に合わせて、釣合重り95b(力点)により作用点92bに生じる作用力の方向も変化できる。ガスタービン周方向の走行で重力方向が変化しても、釣り合い機構の釣り合いは保たれる。
【0106】
また、図12に示したように、釣合比率可変機構97は釣り合いリンク94bの天秤の釣合いの比率を変えて、作用点92bに掛ける力を変えることができるので、ハンド部56が燃焼器部品を把持する前は燃焼器部品を含まないハンド部56の重量(Whand)で釣り合わせ、また燃焼器部品を把持したときにはハンド部と把持した燃焼器部品との合計重量(Whand+Wwork)で釣り合わせる。
【0107】
具体的には、図11においては、釣合比率可変機構96は釣合リンク94aの上のラック96bより反力を得てピニオン96aで釣合重り(力点)95aを移動させる。また図15においては、釣合比率可変機能97は釣合リンク94bに搭載された駆動源よりボールねじ97aでボールナット97bを駆動し、リニヤガイド98a,98b,98cで移動可能に支持されている支点93を移動させる。
【0108】
なお、リニヤガイド98a,98bで支点93bを移動可能にしているので、釣り合い機リンク94bは、一体でリンク機構部73が動いても幾何学的に無理なく作用点92bに追従し、釣り合い状態を維持したまま機構的な誤差を吸収する。
【0109】
また、図13に示したように、誤差吸収機能のアライメント(ガタ)99は釣合リンク94bの幾何学的な誤差を吸収する機能を有するので、リンク機構73が揺動した際、釣合リンク94bに捩れるような無理な力が加わらない。
【0110】
なお、図9に示したように、回転機構111はハンド部56を挿入引抜方向を軸にして回転(ロー方向)させ得るので、燃焼器部品を締結する際に締結ボルトの穴とねじとの位相がズレている時、また、燃焼器部品を挿入する際にスペースの制約もしくは挿入部分の機構的な形状による制約から燃焼器部品の回転(ロー方向)を必要とする時、把持した燃焼器部品を回転できる。ハンド回転用ベアリング112はハンド部本体56bを回転自在に支持し、駆動源より駆動されるハンド回転用ピニオン113でセクタギヤ114を駆動し、ハンド部本体56bを回転できる。
【0111】
さらに図18の内側ハンド115において、外側ハンド116の動作の邪魔になる時、内側ハンド伸屈駆動装置115eは内側ハンド関節115aにおいて内側ハンド115を屈曲させる。この時、ハンドは使用せず爪115cは収納する側にあるので、関節固定兼用駆動軸115bの駆動軸関節115dは内側ハンド関節115aに一致する位置にあり、内側ハンド関節115aは屈曲できる。また、内側ハンド関節115aを伸ばしてハンドの爪115cを使用する時、関節固定兼用駆動軸115bは内側ハンド関節115aに骨状に刺さり、内側ハンド関節115aは直線状態に固定できる。
【0112】
また、図18の内側ハンド115において、内側ハンドの3本の爪115cに取り付けられた弾性体からなる補助ローラ115fは中空な燃焼器部品(燃焼器ライナ、燃焼器ケーシング)を内側から支持する時に内面に柔らかく接触でき、燃焼器部品をハンドに着脱する時に、たとえ部品とハンドとが擦っても滑かに挿入引抜できる。
【0113】
また、図18の外側ハンド116において、外側ハンドの爪116aの駆動装置に関連して、外側ハンド駆動装置116bがエア機器であるとすると、その出力端116cは一定の力で駆動される。この出力端116cと爪116aとの間の外側ハンド爪駆動リンク116dは爪116aが燃焼器部品を掴む位置によって角度が異なるので、爪116aでの把持力は異なる。この特性を利用して、爪116aの燃焼器部品を掴むときの角度を部品毎に異なるように爪116aの把持部を複数設けることで、部品重量に応じた把持力を設定できる。
【0114】
また、図18の外側ハンド116において、外側ハンドの爪116aを部品の把持部に送り込む時に、部品とハンドとが擦れても補助ローラ116eが転動して滑かに挿入引抜できる。特に、外側ハンド駆動装置116bがエア機器であるとすると、途中で爪116aを正確に止めることはできないので、この補助ローラ116eをガイドにして爪116aを開いたり閉じたりしながら、補助ローラ116eを転がして部品の把持部に送り込むこともできる。
【0115】
また、リンク機構部72はハンド部56の燃焼器部品の把持位置と燃焼器部品のタービン取付位置との並進方向の誤差を収容するので、ロボット本体53に機構的に完全な精度が無くとも容易に作業できる。
【0116】
また、リンク機構部73はハンド部56の燃焼器部品の把持位置と燃焼器部品のタービン取付位置の姿勢(ピッチ,ロー)方向の誤差を収容するので、ロボット本体53に機構的に完全な精度が無くとも容易に作業できる。
【0117】
機構学的に冗長となるリンク73cに設けた回転軸はその捩りを収容するので、リンク機構に無理な力が加わらないので、機構的な寿命を確保できる。
【0118】
また、リンク72a,72bを連結する軸88,89は把持された燃焼器部品を回転(ロー方向)させないので、揺れなど無く安全に搬送できる。また、その軸88,89はリンク機構57のユニバーサルの揺動軸が過大な力を受けないように、リンク機構57の回転(ロー方向)強度を補充しているので、機構的な寿命を確保できる。
【0119】
また、釣合リンク94a,94bを天秤棒として燃焼器部品を把持した状態でバランスが保持でき、燃焼器部品は宙に浮いたような状態で引抜挿入されるので、人手により容易に燃焼器部品を動かすことができ、引抜挿入作業は容易となる。
【0120】
さらに、ハンド部56が燃焼器部品を把持する前は燃焼器部品を含まないハンド部の重量(Whand)と釣り合わせ、燃焼器部品を把持したときにはハンド部56と把持した燃焼器部品との合計重量(Whand+Wwork)で釣り合わせるので、ハンド部56は燃焼器部品の把持に拘らず宙に浮いたような状態で、人手により容易に動くので、作業(位置決め,引抜挿入など)は容易となる。
【0121】
また、誤差吸収機能のアライメント(ガタ)99は釣合リンク94bに捩れるような無理な力が加えられないので、機構的な寿命を確保できる。
【0122】
なお、回転機構111は燃焼器部品を締結する際に締結ボルトの穴とねじとの位相がズレている時、把持した燃焼器部品を回転できるので、重量部品を人手により保持する必要なく、位置決め作業を容易に行える。また、燃焼器部品を引抜挿入する際に燃焼器部品の回転(ロー方向)を必要とする時、ハンド部56が把持した燃焼器部品を回転できるので、引抜挿入作業も容易に行える。
【0123】
さらにまた、内側ハンド115においては、外側ハンド116の動作の邪魔になる時、内側ハンド関節115aを屈曲して内側ハンド115を退避できるので、ハンド部56一つで把持できる部品の種類が増え、途中でハンド部56を交換するなどの煩わしさが減少する。また、内側ハンド関節115aを伸ばして直線状態に固定できるので、内側ハンド115の正確な位置決めができ、部品を把持し易い。
【0124】
また、内側ハンド115において、補助ローラ115fは燃焼器部品を内側から支持する時に内面に柔らかく接触できるので、燃焼器部品内部に例えばTBC(サーマル・バリヤ・コート)が施されていても、それを傷付けることはない。また、燃焼器部品をハンドに着脱する時にたとえ部品とハンドとが擦れても補助ローラ115fにより滑かに挿入引抜できるので、部品に無理な力が掛かることなく、クレーンへの玉掛け作業などを容易に行える。
【0125】
また、外側ハンド116において、外側ハンド爪駆動リンク116dの採用と爪116aの把持部を複数設けることとで、外側ハンド駆動装置116bが制御容易なエア器機でも部品重量に応じた把持力を設定できるので、ハンド部56は軽くなり、扱いが容易になる。
【0126】
さらに、外側ハンド116において、外側ハンド駆動装置116bがエア器機であっても、補助ローラ116eをガイドにして爪116aを開閉しながら補助ローラ116eを転動させて、部品の把持部に送り込むこともできるので、把持できる部品の種類が増加し、途中でハンド部56を交換するなどの煩わしさが減少できる。
【0127】
第3実施形態(図19,図20)
本実施形態は、前記第2実施形態におけるリンク機構57のうち、中間取付部58にハンド部56を支持する台形リンク状態のリンク機構部73の各リンク73a,73b,73cの長さまたは支持位置を可変とし、これらのリンク73a,73b,73cを向けている基準点74の位置を変更できるようにしたものである。
【0128】
図19はリンク機構部73と、そのリンク長さまたはリンク支持位置の可変機構を示す構成図であり、図20は基準点74の変更を説明する作用説明図である。
【0129】
図19に示すように、本実施形態のリンク機構部73においては、このリンク機構部73の各リンク73a,73b,73cが向く基準点位置を変更するための基準点位置変更手段120として、リンク端の軸位置を変更する軸位置変更機構120a,120bと、リンク長さを変更するリンク長変更機構120cとを備えている。
【0130】
第1の軸位置変更機構120aは、軸によって連結されて組をなすリンク73a,73b(図10参照)に設けられている。即ち、リンク73a,73bの中間取付部58側の端部を連結する軸88の両端には互いに逆ねじ状のスクリュー121a,121aが形成されており、これらのスクリュー121a,121aにそれぞれナット122a,122aが係合している。なお、40,41は軸88の両端を支持する軸受である。ナット122a,122aは各リンク73a,73bに交差ピン42,43を介して回動自在に連結されている。そして、スクリュー121a,121aを形成した軸88の一端部に回転駆動用のモータ131が連結され、このモータ131の駆動によって逆ねじ状の各スクリュー121a,121aが回転することにより、各ナット122a,122aがこれと一体の各リンク73a,73bとともに互いに間隔を拡大する方向または狭める方向(矢印a方向)に移動するようになっている。
【0131】
なお、各リンク73a,73bのハンド部56側の端部およびこれらを連結する軸89には軸位置変更機構が設けられず、これらの端部間の距離は一定となっている。なお、46,47は各リンク73a,73bのハンド部56側の端部と軸89とを回動自在に連結する交差ピンである。
【0132】
このような構成の下で、前述したようにナット122a,122aとともに各リンク73a,73bの中間取付部58側の端部間の距離が拡大または縮小すると、各リンク73a,73bのハンド部56側の端部間の距離は変らないから、台形リンクの1組を構成する各リンク73a,73bの対向角度が変化することになる。
【0133】
また、第2の軸位置変更機構120bは、リンク機構部73を構成する他のリンク73c(図10参照)に設けられてる。即ち、リンク73cの中間取付部58側の端部は軸受30a,31aおよび軸32を介して揺動可能な支持構造となっており、この軸32はナット122bに連結されている。一方、中間取付部58には軸受30b,31bを介して交差ピン33が回動自在に支持されており、この交差ピン33にスクリュー121bが形成されている。この交差ピン33のスクリュー121bに前記のナット122bが係合し、交差ピン33は駆動用のモータ132に連結されて回転駆動されるようになっている。
【0134】
そして、モータ132の駆動によってスクリュー121bが回転することにより、ナット122bがこれと一体のリンク73cとともに一方向(矢印b方向)に移動するようになっている。
【0135】
なおリンク73cのハンド部56側の端部およびこれを連結する軸28には軸位置変更機構が設けられず、常時定位置に保持されるようになっている。なお、29はリンク73cのハンド部側の端部と軸28とを回動自在に連結する交差ピンである。
【0136】
このような構成の下で、ナット122bとともにリンク73cの中間取付部58側の端部が移動すると、リンク73cのハンド部56側の端部位置は変らないから、台形リンクの一つを構成するリンク73cの角度か変化することになる。次に、リンク長変更機構120cについて説明する。このリンク長変更機構120cは前述したリンク73cに組込まれている。第2実施形態で説明したように、このリンク73cは捩りを吸収するために前後2体73c1 ,73c2 に分かれ、これらを回転軸75によって形成した構成となっている。本実施形態では、2体に分かれたうちの先端側リンク73c1 から回転軸75が突出して基端側リンク73c2 の軸受124でその回転軸75を受けるようになっている。そして、この回転軸75にスクリュー123が形成されるとともに、スクリュー123に係合するナット125が一体的に設けられ、このナット125にはギア126aが一体的に連結されている。このギア126aが、リンク73cに設けた駆動用のモータ132のギア126bに噛合して回転するようになっている。
【0137】
したがって、モータ132の駆動によってギア126a,126bを介してナット125が回転すると、このナット125がスクリュー123との係合によってリンク73cの長さ方向(矢印c方向)に移動し、軸受124を介して基端側リンク73c2 が先端側リンク73c1 に対して相対的に接離し、これによってリンク73c全体の長さが変化するようになる。即ち、このようなリンク長変更機構120cによってリンク73cの長さが変化すると、他のリンク73a,73bとの関係から台形リンクであるリンク機構部73全体のリンクの向きが変化することになる。
【0138】
図20は、リンク長変更機構120cの駆動によって基準点74が変化する様子を示している。本実施形態では、ガスタービン部品であるトラジションピース6をハンド部56の内側ハンド115によって把持した場合を示している。
【0139】
図20において、最初の状態でリンク機構部73のリンク73aの両端が(イ,ロ)の位置、リンク73bの両端が(ハ,ニ)の位置、リンク73cの両端が(ホ,ヘ)の位置にあるものとする。この時、各リンク73a,73b,73cの向きにより基準点74がトラジションピース6の先端側の挿入ピン127に設定してあるものとする。
【0140】
この状態から、第1の軸位置変更機構120aを駆動して、例えばリンク73aの一端を(ト)の位置、リンク73bの一端を(リ)の位置に移動させてリンク間隔を拡げる状態とする。また、第2の軸位置変更機構120bを駆動して、例えばリンク73cの一端を(ル)の位置に移動させるとともに、リンク長変更機構120cを駆動して、リンク83cを伸長させる状態とする。
【0141】
そうすると、各リンク73a,73b,73cの他端はそれぞれ(チ)、(ヌ)、(ヲ)の位置に移動して、各リンクの向く中心点を基準点74から、例えばトラジションピース6の重心128まで移動させることができる。
【0142】
このように、本実施形態によれば、基準点位置変更手段120を有することにより、リンク機構のリンク73a,73b,73cを向けている基準点74の位置を燃焼器部品の先端、挿入嵌合部または重心等のいずれにも変更できる。
【0143】
したがって、作業内容および燃焼器部品の種類によって姿勢の微調整の中心(基準点)74を移動できるので、例えば重量物搬送時には姿勢微調整は部品の重心128を中心にして、姿勢変更を軽く変更したり、部品の嵌め合い時には嵌合部分を中心(図20の場合、挿入ピン127の先端)にして嵌め合いによるコジリを減らすことができる等、最適な状態の部品移送が行える。
【0144】
第4実施形態(図21,22)
本実施形態は、第1実施形態から第3実施形態までにおいて構成要素とした台形リンクとしてのリンク機構73に代え、中間取付部58に対してハンド部56を球面に沿う軌跡でガイドするガイド機構を設けたものである。
【0145】
図22はこのガイド機構130の基本的な構成を示した模式図である。このガイド機構130は、一つの軸線O1 を中心とする円筒面に沿って配置される円弧状の第1のガイド部材131と、このガイド部材131に沿って移動する第1の移動部材132と、この第1の移動部材132に連結部材133を介して一体的に連結され、前記の軸線O1 と直交する軸線O2 を中心とする円筒面に沿う形状のガイド部134を有する第2のガイド部材135と、この第2のガイド部材135のガイド部134に沿って移動する第2の移動部材136とを有する構成となっている。
【0146】
図21に示した構成では、第1のガイド部材133として35体のガイド部材131a,131b,131cが設けられ、これに対応して他の部材も3体(第1の移動部材132a,132b,132c、連結部材133a,133b,133c、第2のガイド部材135a,135b,135cおよびそのガイド部134a,134b,134c、第2の移動部材136a,136b,136c)が設けられ、これにより3セットのガイド130a,130b,130cからなるガイド機構130が構成されている。
【0147】
そして、第1のガイド部材131a,131b,131cが、中間取付部58に間隔的に取付けられるとともに、第2の移動部材136a,136b,136cによってハンド部56が支持されている。
【0148】
したがって、本実施形態においては、第1、第2のガイド部材131,135によって独立2方向のガイドを行うガイド機構130か構成され、両軸線O1 ,O2 の近傍を基準点137としてハンド部材56が揺動できるようになる。なお、本実施形態のガイド機構130では3セットのガイド130a,130b,130cを設けたが、必ずしもこれに限らず、強度的にもてば例えば1セットでも良く、ガイド数に制限はない。例えば図22に示しガイド機構130では、2セットのガイド130a,130bを有する構成としたものである。なお、図22に示したガイド機構130の構成は図21に示したものと略同様であるから、対応部分に図21と同一の符号を付して説明を省略する。
【0149】
本実施形態によれば、独立2方向の第1、第2のガイド部材131(131a,131b,131c)、135(135a,135b,135c)がそれぞれ基準点137、近傍を通る軸線O1 ,O2 を中心に配置しているので、ハンド部56は基準点137を幾何学的な略中心として揺動し、このハンド部56の揺動によって、把持した部品の姿勢を調整することができる。
【0150】
また、本実施形態を前述したリンク機構と比較した場合、大きな動作を行わせても基準点(微調整の中心)のズレがない。なお、ガイド部材131,135等を強度的に強いものを用いることにより、部材数を減らし、ガイド取付面を一個所にまとめる等のコンパクト化が図れる。本実施形態の構成は、特に簡易的な治具等の把持用としての利用に適している。
【0151】
但し、リンク機構にも特筆すべき点がある。例えばリンク機構を採用した場合には、開いたスペースでリンクを基準点位置に向けて配置すれば良く、前記の第2実施形態で述べた基準点位置変更が可能であり、さらにリンク取付面に高い加工精度を必要としない等の利点がある。
【0152】
第5実施形態(図23,24)
本実施形態は、前述した復元機構59の改良案についてのものである。図23は、この復元機構59の構成を示す断面図であり、図24はその機能を示す特性図である。
【0153】
本実施形態の復元機構59は図23に示すように、ハウジング59aとシャフト59bとの間に圧縮コイルバネからなる正バネ62と負バネ63とを互いに対向させて配置し、正バネ62はハウジング59aからシャフト59bの大径部70を正方向(図23の右方向)に、また、負バネ63はハウジング59aからシャフト59bの大径部70を負方向(図23の左方向)にそれぞれ押圧する構成となっている。また、ハウジング59aの内面中央位置にはバネ伸び制限突起64が設けられ、正バネ62および負バネ63は、このバネ伸び制限突起64に当接した後はシャフト59aへの押付け力が働かなくなるようにしてある。また、ハウジング59a内の両端部にはバネ押付力調整ねじ65,66が螺合してある。これらのバネ押付力調整ねじ65,66のハウジング59aへの螺合度合を変えることによって、各バネ62,63の押付け力を調整することができる。
【0154】
さらに、復元機構59は復元位置移動機構140を有している。この復元位置移動機構140はハウジング59aの延長部に軸方向に沿って移動自在に挿入した直線動作ギア141と、この直線動作ギア141に噛合して回転することによりその直線動作ギア141に微動直線運動を行わせるウォーム142とを備えて構成されている。ウォーム142は軸受装置143によってハウジング59aの外側に支持されており、このウォーム142の軸144が継手145を介して駆動用モータ146の出力軸147に連結されている。
【0155】
なお、本実施形態においても図16で示した第2実施形態と同様に、シャフト59bをロックし得る固定機能部69が設けられている。そして、例えばシャフト59bは中間取付部58側に連結され、直線動作ギア141はハンド取付部55に連結されている。
【0156】
このような構成の復元機構59においては、モータ146の駆動によりウォーム142を介して直線動作ギア141をハウジング59aに対して相対的に直線移動させることができる。この時、直線動作ギア141はハンド取付部55側に連結固定されているから、例えば直線動作ギア141が負方向(図23の左方向)に所定距離だけ移動したとすると、軸受装置143を介して実際にはハウジング59aが正方向(図23の右方向)に移動することになる。このハウジング59aの移動によってバネ押付力調整ねじ65,66の位置およびバネ伸び制限突起64の位置が正方向にシフトされるので、正バネ62および負バネ63に復元力として特定の力が働くまでまの間に中間取付部58が停止する位置は、図24に示すように、前記第2実施形態の場合と比べて正方向側(右側)にシフトする。
【0157】
なお、本実施形態の復元機構59は、中間取付部58と、ハンド部56との間を連結する復元機構として適用し得る。
【0158】
したがって、本実施形態によれば、直線動作ギア141をハウジング59a内で出入りさせることにより、ハンド部56によって把持される燃焼器部品の位置および姿勢を特定の位置および姿勢に戻すための微調整を動力を用いて行うことができ、微調整に要する力が軽減できるとともに、遠隔からの操縦も容易に行えるようになる。
【0159】
なお、本実施形態においても、各バネ62,63の弾性力が作用する点は、中間のバネ伸び制限突起64の位置までであることには変りがない、したがって、本実施形態の復元機構59をハンド取付部55、中間取付部58およびハンド部56の間にそれぞれ配置して、これらを直列的に繋ぐ状態として撓み機能を残すことができるので、例えば燃焼器部品の先端の位置決め部をガスタービン本体ケーシング8側に看護する場合等において、その相手側の位置を倣う微動の動作機能を失うことはない。
【0160】
第6実施形態(図25〜図35)
本実施形態は、本発明に係るガスタービン分解組立装置の円環形レールの構成およびこれに搭載される走行駆動部の構成についてのものである。
【0161】
まず、図25および図26によって円環形レール9と、これに対する走行駆動部のガイド構造について説明する。図25は円環形レール9を上方から見た状態を示し、図26は同円環形レール9を下方から見た状態を示している。
【0162】
これらの図に示すように、円環形レール9は大きな円弧状をなしており、ガスタービン本体ケーシング8(図8等参照)の周囲に配置されている。円環形レール9の側面には、これと同程度の直径のガイドレール150が固定されている。なお、このガイドレール150は円環形レール9と一体構造としてもよく、場合によっては省略することもできる。
【0163】
円環形レール9の外周側には、前述したフレーム54の走行ガイドとしてチェーン151が固定されている。このチェーン151は、複数のチェーンエレメント152をチェーンピン153で連結して構成されている。このチェーンピン153のうち、チェーンを長さ方向に間隔的な配置で、チェーンエレメント152の幅よりも長い長尺チェーンピン153aが設けられている。この長尺チェーンピン153aの両端は、チェーンエレメントであるリンク板152aの両外側に突出している。
【0164】
一方、チェーン151の両外側に止めブロック154が配置され、この止めブロック154は、ボルト155、植込みピン156等の止め具によって、円環形レール9の外周部に等間隔で固定されている。この止めブロック154に平行に形成された複数の取付孔157にチェーンピン153aの先端がそれぞれ挿入され、例えば割ピン158等によって止着され、これにより円環形レール9にチェーン151が固定されている。なお、止めブロック154に形成されるチェーンピン153aの挿入用の取付孔157は、真円状または符号157aで示すような長孔とされている。
【0165】
このような構成によって円環形レール9の外周に固定されたチェーン151の両端部には、図26に示すように、それぞれスクリューロッド159が設けられ、これらのスクリューロッド159がターンバックル160によって連結されている。そして、ターンバックル160を締め、チェーン151の両端を矢印L方向へ引張り、チェーン151の両端の距離を縮めることにより、チェーン151を円環形レール9に締付けてチェーン151を密着固定するようになっている。
【0166】
即ち、チェーン151は、円環形レール9上において、真円状の取付孔157を有する止めブロック154によって例えばチェーン長さ方向中間部で固定され、さらに取付孔157が長孔157aとされた止めブロック154で中間部から両端部にかけて等間隔で支持される。このようにしてチェーンピン153aの両端を支えられて円環形レール9外周を1周取り巻いた後、チェーン151の両端がターンバックル160によって引張り合わされて円環形レール9の外周に密着固定される。
【0167】
このような図25および図26に示した構成によれば、チェーン151が1個所で切断したとしとても、円環形レール9上に等間隔に配置された止めブロック154がストッパの役目をするので、一気にチェーン151全体が脱落することを防止する。このことは、例えば分解組立装置51が円環形レール9に沿い、後述するようにチェーン151にガイドされて走行する途中で、チェーン151が破断した場合においても、その分解組立装置10の脱落を防止できることになり、安全上有利である。
【0168】
また、円環形レール9の分解時や破損時、あるいは疲弊したチェーン151の部品交換時などにおいて、チェーン151を切り離す必要が生じた場合でも、ターンバックル160を回転操作することによってチェーン151全体を弛ませ、チェーン151の一部分だけを切り離すことができる。そして、分断されたチェーン151の他の部分は止めブロック154で支持した状態で円環形レール9上に残すことができるので、再度チェーン151を繋ぎ直す際においても、重量の大きいチェーン151の全体を円環形レール9上で新たに巻直す必要がなく、余分な労力と時間の負担を省くことができる。
【0169】
次に、図27〜図29によって、円環形レール9上で走行する分解組立装置10のフレーム54の走行駆動部54aとチェーン151との係合構造について説明する。図27は円環形レール9の外周側、つまりチェーン151の表面側からみて、走行駆動部54aを断面として示した図であり、図28および図29はそれぞれ図27のB−B線およびC−C線に沿う矢視図である。
【0170】
図27〜図29に示すように、走行駆動部54aは、チェーン151の長さ方向に沿って配置された複数のスプロケット形の車輪を有する構成とされている。
【0171】
即ち、分解組立装置10にはモータ161が組み込まれており、このモータ161の回転軸には減衰機161aを介して第1スプロケット162が連結されており、この第1スプロケット162の歯先はチェーン151と噛み合っている。この第1スプロケット162の回転軸先端側には第1連動スプロケット163が一体に連結されており、この第1連動スプロケット163の回転軸163aの先端はベアリング164を介して分解組立装置10の走行部ケース10aに固定されている。なお、モータ161内部には図示しないブレーキが設けられ、そのブレーキを起動することでモータ161の回転を停止状態に保持することができる。
【0172】
さらに、第1スプロケット162および第1連動スプロケット163の回転軸163aと平行に従動軸165が配置され、この従動軸165の両端が1対のベアリング166,167によって分解組立装置10の走行部ケース10aに組み込まれている。この従動軸165には、チェーン151と噛み合う第2スプロケット168と、第1連動スプロケット163と同一形状をした第2連動スプロケット169とが一体に連結されており、この第2連動スプロケット169が第1連動スプロケット163と連動チェーン170で繋って等速回転するようになっている。
【0173】
なお、第1スプロケット162の歯に対し、第2スプロケット168の歯の並びは半ピッチ回転位相をずらした配置となっている。
【0174】
このような構成によれば、第1スプロケット162と第2スプロケット168とがチェーン151に噛み合い、走行駆動部54aが円環形レール9に沿ってガスタービン周囲で回動し、分解組立装置10が旋回を行うようになる。
【0175】
この場合、両スプロケット162,168には互いに同程度のトルクおよび回転速度が与えられるので、円環形レール9の外周に巻き付けたチェーン151に加わる負担が分散され、チェーン151の疲労を軽減でき、切断による分解組立装置10の落下を防ぐことができ、安全上有利なものとなる。
【0176】
さらに、2個所でチェーン151に噛み合う構成となっているため、いずれか一方のスプロケット162(168)付近のチェーン151が切断したとしても、他方のスプロケット168(162)とチェーン151とが噛み合い、加えて止めブロック154によって規則的にチェーン151が支えられているため、分解組立装置10が落下することはない。
【0177】
ところで、第1スプロケット162がチェーン151に噛み合うタイミングと、第2スプロケット168がチェーン151に噛み合うタイミングとが全く同じ場合には、スプロケット歯とチェーン153との噛み合い時に発生する衝撃力が倍加され、さらにがたつきも1枚のスプロケットを使用している場合と変わりない。しかし、本実施形態ではスプロケット歯の並びについて、前述したように半ピッチの回転位相差をもって第1スプロケット162と第2スプロケット168とを配置したことにより、チェーン151に与える衝撃力を分散させることができ、チェーン151の寿命を延ばすことができる。
【0178】
また、がたつきに対しても、一方のスプロケット162(168)の歯がチェーン151から離れる以前に、他方のスプロケット168(162)の歯がチェーン151に噛み込み始めるため、常にチェーン151とスプロケット162,168とが接触している状態を保つことができ、滑かに分解組立装置10を走行させることができるので、分解組立装置10を高精度に燃焼器2の分解組立装置まで走行差せ、静止させることができる。
【0179】
なお、2本の回転軸163a,165を等速度回転させるための手段としては、前記の連動チェーン170に代えて歯車を用いてもよい。また、モータ161の駆動力を歯車やチェーン等を用いて伝達してもよい。さらにまた、チェーン151およびスプロケット162,168に代えて円環形レール9の外周にギアを形成し、これに分解組立装置10のギアを噛合させて走行するようにしてもよい。
【0180】
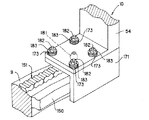
次に、図30〜図36によって円環形レール9上に分解組立装置10のフレーム54を搭載する支持構造について説明する。図30は支持構造の一例について、その外観を示す斜視図であり、図31は同部分を詳細に示す断面図である。図32は図31の要部の拡大図であり、図33は作用を示す断面図である。
【0181】
これらの図に示すように、本実施形態においては、円環形レール9上を走行するフレーム54が、その円環形レール9にガイドされるガイド部材としてのガイドブロック171に搭載される。このガイドブロック171に対するフレーム54の搭載部分は複数のボルト172等の締結具によって固定され、この締結具による締結部には、一定以上の反力に対し、反締付方向の移動を許容する皿バネ172等の弾性手段を介在させるようになっている。
【0182】
詳述すると、図30および図31に示すように、円環形レール9に取付けたガイドレール150に対し、例えば断面L字形のガイドブロック171が係合している。このガイドブロック171にフレーム54のフランジ部54bが接合状態で搭載されている。フランジ部54bの中央下端部には、下向きに突出するピン174が形成され、一方ガイドブロック171にはピン174を孔175に挿入した状態でボルト172によって結合されている。
【0183】
図32は、このボルト172周辺の構造の拡大断面図である。ボルト172は小径先端部172aと大径基端部172bとにより異径段状に構成されており、小径先端部172aに形成した雄ねじ部176がガイドブロック171の雌ねじ部177に螺合している。フレーム54のフランジ54bには大径孔178が形成されており、ボルト172の大径基端部17bはこの大径孔178内に隙間をもって貫通している。
【0184】
そして、ボルト172の頭部172cとフランジ54bとの間に、締結具としての複数の皿バネ173が嵌め込まれており、皿バネ173はボルト172の頭部172cで圧縮され、フランジ54bに押し付けられている。したがって、フレーム54とガイドブロック171とは皿バネ173が圧縮された分の反発力によって締結力を得ている。
【0185】
図33は、このような構成の下で、分解組立装置10に過大な力が加わった際のフレーム54とガイドブロック171との結合部分の作用を示した断面図である。分解組立装置10は図8等に示したように、複数の円環形レール9上を走行するため、例えば円環形レール9同士の中心位置がずれていたり、カイドレール150に凹凸があったり、捩れていたような場合、フレーム54が不規則に傾き、最終的には分解組立装置10とガイドブロック171との結合部分に対し、大きな曲げモーメントMとなって作用する。フレーム54とガイドブロック171と皿バネ173が圧縮された分の反発力によって突き合わされているため、皿バネ173の反発力以下の力が加わる分には何等変化しない。しかし、皿バネ173の反発力を超える力が加わると、皿バネ173が圧縮され、フレーム54とガイドブロック171との結合部分が幅d程開いてフレーム54のみが傾く。また、分解組立装置10が円環形レール9の異形部分等を走行後、正常な部分を走行する際には、フレーム54の傾きがなくなるので、開いていたフランジ54bとガイドブロック171との結合部分が戻り、ピン174が孔175に再度嵌まり込むので、ピン174と孔175との嵌合の誤差内において、分解組立装置10とガイドブロック171との位置関係は初期の状態に戻る。
【0186】
このような構成によると、複数設置されている円環形レール9同士の位置ずれ、あるいはガイドレール150の形状変化等によって分解組立装置10が傾いてフレーム54とガイドブロック171との結合部分に過剰な曲げモーメントMが加わったとしても、皿バネ173がアクスルされ、分解組立装置10のみが傾くので過剰な曲げによるカイドブロック171やガイドレール150等の破損を防ぐことができる。
【0187】
また、分解組立装置10の傾きが元に戻った際も、フレーム54の下端中央のピン174がガイドブロック171の孔175に再度嵌まり込むことにより、フレーム54とガイドブロック171との位置関係が変化することがなくなり、分解組立装置10による燃焼器部品の分解組立動作を何ら支障なく行うことができる。
【0188】
さらに、既に圧縮された皿バネ173の反発力以下の力が加わる分は何等変化しないため、不必要に分解組立装置10全体が揺れ動いて燃焼器部品の分解組立動作を妨げることもない。加えてピン174を孔175に挿入するだけでフレーム54とガイドブロック171との結合位置が決まるため、分解組立装置10のガイドブロック171への取付けが極めて簡単になり、燃焼器部品の分解組立作業の労力と時間を省くことができる。
【0189】
なお、図34〜図36は分解組立装置10とガイドブロック171との結合部分の構成の変形例を示したものである。この例においては、分解組立装置10側の結合面であるフレーム54のフランジ54bの下面中央部に、下方に向って拡径するテーパ穴179が形成されている。また、これに対応するガイドブロック171側の結合面には、上方に向って拡径する上下対称形状のテーパ穴180が形成されている。そして、両テーパ穴179,180内に挟まれる状態で、両テーパ穴179,180の面に外周面が接する大きさの球181が挿入されている。
【0190】
なお、皿バネ173は、ガイドブロック171にねじ込まれた前記ボルト172と同様の段付きスタッドボルト182に分解組立装置10上側から締結したナット183により、ガイドブロック171との間で圧縮されている。即ち、、フレーム54のフランジ54bとガイドブロック171とは、ナット183によって皿バネ173が圧縮された分の反発力によって突き合わされている。
【0191】
このような変形例によっても、図30〜図33に示した構成の場合と同様に、フレーム54にモーメントMが働いて皿バネ173が圧縮され、分解組立装置10が傾いた後も、球181が分解組立装置10側およびガイドブロック171側の両テーパ穴179,180の中心位置に位置する範囲で分解組立装置10とガイドブロック171とがずれ、分解組立装置10とガイドブロック171との位置関係は常に一定に保たれる。また図34〜図36に示した構成によれば、皿バネ173の圧縮量はナット182を締め込み力によって調整できるので、分解組立装置10を傾かせるために必要とするモーメントMの大きさを、皿バネ173の圧縮力を調整することによって自由に設定できる。
【0192】
したがって、上記変形例の構成によっても先の一構成例と同様の効果が奏され、しかも皿バネ173の圧縮量を調整でき、特別な改造をせずとも適切な分解組立装置10の剛性の設定ができ、簡単な構成で高精度な分解組立装置10を実現できる。
【0193】
なお、以上の実施形態においては、球181を用いた位置決め構造と、ピン174および孔175を用いた位置決め構造とを適宜交換したり、またこれらと同様の手段を用いることにより、分解組立装置10とガイドブロック171との位置関係を常に一定に保つような構造を有し、かつ圧縮余裕を残したばね力によって分解組立装置10とガイドブロック171とを突き合せる構造を有するものでればよい。また皿バネ173に代えてコイルばね等を用いてもよい。
【0194】
第7実施形態(図37,図38)
本実施形態は、円環形レール9をガスタービン1の外周部に常設し、この円環形レール9を、ガスタービン1の周囲に取付けられる部品の支持に兼用させるようにしたものである。
【0195】
図37はガスタービン1を側方から見た部分断面図であり、図38は図37の一部を拡大して示す断面図である。
【0196】
ガスタービン1の複数の燃焼器2には、それぞれ燃料を供給するための燃料配管190が接続されており、この各燃料配管190はガスタービン1の外周を取り巻いて複数配置されている燃料配管マニホルド191に連結されて、図示しない燃料母管から燃料の供給を受けるようになっている。そして、燃料配管マニホルド191は円環形レール9に組み付けられたサポート192によって複数個所支持されて固定されている。
【0197】
図38は、このサポート192による燃料配管マニホルド191の支持部を拡大した図である。この図38に示すように、円環形レール9の側面には断面略T字形の円環形状のサポートレール193が取付けられている。また、配管ブラケット194として、先端が略L字形に折曲した板状部品194aと、この板状部品194aの先端に組合う鉤状部品194bとを備え、これらがサポートレール193のT字形先端部分に挟み付ける状態で連結され、ボルト195で固定されている。このボルト195を弛めれば板状部品194aと鉤状部品194bとの間隔が開くので、サポート192はサポートレール193に沿ってスライドすることができる。また、板状部品194aの長尺部分は燃料配管マニホルド191の内周に接する位置へ延びており、これとガルウイング形状をしたクランプ部品196とによって、2本の燃料配管マニホルド191を内外周側から挟み込み、ボルト197で固定できるようになっている。
【0198】
このような本実施形態によれば、分解組立装置10を走行させるための円環形レール9を用いて燃料配管マニホルド191を固定支持することにより、従来使用されていた燃料配管マニホルド191固定用サポート等の構造物を省略することができるとともに、ガスタービン1周辺の配管を機能的に配置することができ、分解組立装置10を適用するガスタービン1の周辺機器のコンパクト化を図ることができる。
【0199】
また、サポート192はサポートレール193に沿うスライドおよび固定が選択できるので、下記のように燃料配管マニホルド191の組立の際に大きな効果が奏される。例えばガスタービン1上において揚重機により燃料配管マニホルド191を分割して支持しながらサポート192に固定した後、サポートレール193に沿ってスライドさせながらガスタービン1の下方へ燃料配管マニホルド191を回り込ませることにより、揚重機のフックが届きにくく、取り付け作業が困難なガスタービン1の下方に対して容易に燃料配管マニホルド191を設置することができる。
【0200】
また、上記のように燃料配管マニホルド191を円環形レール9に固定支持させるだけでなく、他のガスタービン1の周辺の空気配管や、信号配線管等の部品を固定支持させる際に円環形レール9を利用することで、取り付け作業が能率よく行える。
【0201】
第8実施形態(図39,図40)
本実施形態は、円環形レール9に沿ってガスタービン1の外周部の各位置に移動し得る移動体を備え、この移動体によってガスタービン部品を保持し得るようにしたものである。図39はその概略構成を示す斜視図であり,図40は要部を拡大して示す断面図である。なお、本実施形態では、ガスタービン分解組立装置のフレーム等の本体が円環形レール9から取外されている間のレール利用技術について説明する。
【0202】
図39に示すように、円環形レール9に沿って移動するガイドブロック171に円筒状の保持棒200が設けられている。この保持棒200は両端部に回転可能なブロック201,202をそれぞれ有しており、一方のブロック201がガイドブロック171に連結されている。各ブロック201,202には吊り手203および吊りフック204がそれぞれ設けられている。吊り手203は揚重機205のフック206にワイヤ207を介して接続されており、また吊りフック204には、吊りワイヤ208を介してガスタービン1の部品209が吊り下げられている。
【0203】
図40は上記の保持棒200と各ブロック201,202との接続構造を詳細に示している。この図40に示すように、各ブロック201,202の内側に回転ブッシュ210が嵌合されており、この回転ブッシュ210内に保持棒200が挿通されている。また、各ブロック201,202の両端部にはカラー211a,211bが配置され、止めねじ212a,212bによって保持棒200に固定されている。したがって各ブロック201,202は保持棒200の周りで回転可能であり、またカラー211a,211bによって保持棒22から外れないように保持されている。
【0204】
このような本実施形態の構成によれば、ガイドブロック171に固定支持された保持棒200は、揚重機205で引張られることにより、ガスタービン本体ケーシング8の周囲で円環形レール9に沿って周動できる。この場合、保持棒200はガスタービン本体ケーシング8の上側と下側とで姿勢が上下逆方向となるが、ブロック201,202は保持棒200の周りで回転可能であるため、揚重機205のフック206は常に保持棒200を上方から引張ることができ、部品209は保持棒200の下方に吊り下げられている。
【0205】
したがって、本実施形態によれば、ガスタービン本体ケーシング8が邪魔になって、揚重機205のフック206が届かないガスタービン本体ケーシング8下側に対しても、揚重機205を用いて部品209を搬送することができ、従来のように重量物を人間が担いでガスタービン本体ケーシング8下側へ運びこんだりする労力が不要となり、作業の軽減、能率向上を図ることができる。
【0206】
また、カラー211a,211bの止めねじ212a,212bを弛めれば、部品209を吊り下げているブロック202は図39に矢印Mで示すように、保持棒200の軸方向に沿ってスライドさせることができ、このスライド範囲内において部品209を任意の場所へ運ぶことができる。
【0207】
なお、本実施形態では部品209を保持棒200に吊り下げて運ぶようにしたが、これに限らず、例えば部品209を保持棒200にクランプさせたり、保持棒200に小型の揚重機を設置し、これによって吊り下げるようにしてもよい。
第9実施形態(図41〜図44)
本実施形態は、ハンド部56との間で燃焼器部品の受け渡しが可能な燃焼器部品保持装置を備えるとともに、円環形レール9上でガスタービン1の周方向に走行するフレーム54に、燃焼器部品保持装置を定位置に位置決めして停止し、常に定位置で燃焼器部品のハンド部56との間の受け渡しを定位置で行わせる位置決め手段を設けたものである。
【0208】
図41は、本実施形態の全体構成を示す斜視図であり、図42および図43は作用を示す説明図であり、図44は一部を拡大して示す図である。
【0209】
なお、本実施形態では、分解組立装置10に燃料ノズル3を供給し、把持させる技術について説明する。図41に示すように、分解組立装置10の上方には揚重機220が設けられ、この揚重機220のフック221に、燃焼器部品供給治具222が吊り下げられている。燃焼器部品供給治具222は、分解組立装置10の幅よりも少し長い梁223を有し、この梁223の上側両端に吊りボルト224a,224bが取付けられ、各吊りボルト224a,224bには吊りワイヤ225a,225bがそれぞれ設けられている。
【0210】
梁223の下側両端には、下方に向って対向幅が大きくなるような傾斜が設けられた一対の逆三角形状のガイド226a,226bと、これらのガイド226a,226bの内側に位置する一対のスタッドピン227a,227bが設けられている。各スタッドピン227a,227bの内側には、それぞれ吊りフック228a,228bを取付けた2本の吊りチェーン229a,229bが垂下している。
【0211】
一方、燃料ノズル3には一対の吊りボルト230a,230bが取付けられており、これらの吊りボルト230a,230bを前記の吊りチェーン229a,229bの吊りフック228a,228bによって吊り下げるようになっている。また分解組立装置10のフレーム54の上端部両側にはV字形の溝を有するV字ガイド231a,231bが設けられるとともに、これらのV字ガイド231a,231bの各溝部分に擂鉢状の案内テーパ穴232a,232bが形成されている。そして、案内テーパ穴232a,232bの中央に、上記の燃焼器部品供給治具222に設けられた下向きのスタッドピン227a,227bの下端部が嵌合する大きさの孔233a,233bが開けられている。
【0212】
図42は、上記燃料ノズル3を保持した燃焼器部品供給治具222を分解組立装置10上に設置した状態で、横方向から見た図である。この図42では、燃焼器部品供給治具222の下向きのスタッドピン227a,227bが分解組立装置10の案内テーパ穴232a,232bに挿入されている。また、燃料ノズル3の吊りボルト230a,230bは、図42の設置状態において、傾き角αが分解組立装置10のハンド部56の傾き角と一致するような重心位置に設けられている。
【0213】
図43は、上記とは別の燃焼器部品であるトラジションピース6を、前記と略同様の燃焼器部品供給治具222aによって吊り下げた場合を示している。このトラジションピース6は、吊り手付きのクランプ234a,234bで前後上端の2点をクランプされ、両者のクランプ234a,234bはそれぞれ燃焼器部品供給治具222,222aからワイヤ235a,235bを介して吊り下げられている。なお、一方のクランプ234aとワイヤ235aとの中間部には、ターンバックル236が設置されている。このターンバックル236は、燃焼器部品供給治具222aとクランプ234aとの距離を調整し、トラジションピース6の角度を燃料ノズル3と同様にαとすることができるようになっている。
【0214】
図44はクランプ234b(234a)のトラジションピース6の一端への組み付け構造を拡大して示している。このクランプ234b(234a)は、トラジションピース6の一端の上部壁内面をジョー237で支える一方、上部壁外面をリンク棒238の先端で押圧するようにしたものである。即ち、このリンク棒238は関節239を支点、吊り手240を力点とし、てこの原理によって燃焼器部品の自重にてジョー237とともに燃焼器部品端を挟むようになっており、燃焼器部品端を抜こうとすると摩擦によってリンク棒238の先端が引き摺られて燃焼器部品端を挟み込む方向に動き、分解組立装置10上への搬送途中でクランプ234b(234a)からのトラジションピース6の落下を防止するようになっている。
【0215】
このような構成によると、燃焼器部品供給治具222,222aを用いて燃焼器部品を吊り下げ、分解組立装置10の上方に揚重機220で搬送し、V字ガイド231a,231bにて燃焼器部品供給治具222,222aを誘導しながら案内テーパ穴232a,232b中にスタッドピン227a,227bを嵌入して分解組立装置10の上に燃焼器部品供給治具222,222aを設置することにより、燃焼器部品供給治具222,222aの下方向に吊り下げられる燃料ノズル3あるいはトラジションピース6を常に一定の位置に位置決めすることができる。
【0216】
したがって、ハンド部56は常に同一の位置で燃料ノズル3またはトラジションピース6を把持できるため、一度把持位置を分解組立装置10の制御装置に記憶させれば、後は自動的に燃料ノズル3あるいはトラジションピース6を把持することができ、燃焼器部品の分解組立装置10に供給する労力を大幅に軽減できる。
【0217】
さらに、揚重機220を自動的に動作できるようにすることで、一層の労力の軽減を図ることができるうえ、確実かつ迅速に燃焼器部品を分解組立装置10に供給することがてきる。
【0218】
なお、上記構成では、燃料ノズル3およびトラジションピース6を分解組立装置10に供給する場合について説明したが、他の燃焼器部品についても、上記燃料ノズル3に設けた吊りボルト230a,230bと同様の吊りボルトを設けることによって、燃焼器部品供給治具222を用いて分解組立装置10に供給することができる。吊りボルトを設けられない場合には、上記の燃焼器部品供給治具222aのような治具を用いることにより、分解組立装置10への供給が行える。
【0219】
第10実施形態(図45〜図47)
本実施形態は、円環形レール9としてガスタービン本体ケーシング8の外周側に張り出したフランジを適用し、このフランジをレールとしてフレーム54を搭載する一方、フランジの側面部に全周に亘って一定間隔でガスタービン本体ケーシング8の軸心と平行なガイド突起を多数突出させ、この各ガイド突起に噛み合う歯車を有する回転駆動装置をフレーム54に取付けて、そのフレームをガスタービン本体ケーシング周囲で走行可能としたものである。
【0220】
図45は、本実施形態の全体構成を示す正面図であり、図46は図45の側面図であり、図47は要部を拡大して示す斜視図である。
【0221】
本実施形態では、図45および図46に示すように、互いに隣接するガスタービン本体ケーシング8a,8bが、互いにフランジ8a1 ,8b1 の側面同士を接合して組立てられ、周方向に等間隔で配置されたタービン軸と平行な多数のボルト251およびナット252によって結合されている。このボルト251のボルト頭は円筒形状をしている。
【0222】
さらに、ボルト251が配置されているフランジ8a1 ,8b1 の肉厚な外周部分には、側方に向って開口する円環状の溝253,254がガスタービン本体ケーシング8の周囲に沿って形成されている。
【0223】
また、分解組立装置10のフレーム54の周方向走行部15には図47に示すように、ボルト251の頭部をガイド突起として、これに噛み合いながらガスタービン本体ケーシング8の周方向に回動する歯車255が設置されている。この歯車255は図示しないベアリングによって支えられ、図示しないモータによって回転駆動され、さらに図示しないブレーキによって静止されるようになっている。
【0224】
また、歯車255の周方向両側位置には、溝253,254の幅よりも若干小さな直径のガイドローラ256が設置され、溝253,254の内側壁にローラ面をあて、溝253,254の内部に嵌まる状態で周方向走行部15に設置されている。
【0225】
このような構成によれば、隣接するガスタービン本体ケーシング8a,8bを固定するためのフランジ8a1 ,8a2 がレールの機能を果すので、ガスタービン本体ケーシング8の周囲に沿った円形の溝253,254の内面にガイドローラ256を当接しながら、ガスタービン本体ケーシング8を固定しているガイド突起としてのボルト184の頭部に噛み合った歯車255を回転させることにより、分解組立装置10のフレーム54をガスタービン本体ケーシング8周囲で走行させるこための特別のレールを設置する必要なく、そのフレーム54を走行させることができる。
【0226】
本実施形態によれば、分解組立装置10の走行用レールを省略した構成が採用できるため、全体の製作費用を大幅に安くすることができ、さらに走行用レールをガスタービン本体ケーシング8周囲に設置する作業を省略できるため、燃焼器分解組立作業全体の能率を上昇させることができる。
【0227】
第11実施形態(図48,図49)
本実施形態は、円環形レール9の設置構成についてのものであり、円環形レール9を、複数に分割された割リング状のレールエレメントを相互に連結してガスタービン本体ケーシング8の周囲部に一定の径方向隙間をもって配置されたものとし、レールエレメントの内周側には中心方向に向けて複数のジャッキねじを突出する一方、ガスタービン本体ケーシング8の外周面には複数のベース板を周方向に沿って間隔的に接合させ、かつジャッキねじに係合した取り付け金具によってベース板をレールエレメント側からガスタービン本体ケーシング8の外周面にそれぞれ圧接させることにより、円環形レール9を固定設置するものである。
【0228】
図48は本実施形態の全体構成を示す正面図であり、図49は要部を拡大して示す斜視図である。
【0229】
本実施形態では、図48に示すように、円環形レール9が、ガスタービン本体ケーシング8の外径よりも大きな内径を有している。そして、この円環形レール9が、その内側の数個所に配置される取り付け金具260によってガスタービン本体ケーシング8の外側に組付けられる。
【0230】
即ち、取り付け金具260は図49に示すように、最も内側にはガスタービン本体ケーシング8の外側にV溝面261で接し、上皮に数個所ねじ孔が開けられているベース板262が設けられている。このベース板262の外側には、その上にボルト止めされる中間板263が設けられる。中間板263にはボルト264を貫通させる孔265が形成され、この孔265は、円環形レール9の周方向、即ち図49の矢印E方向に位置を調整できるよう、長孔とされている。
【0231】
中間板263には長孔265の他に、数個所にねじ孔が開けられており、中間板263のさらに外側にはボルト止めされる位置決め板266が設けられている。この位置決め板266に形成されるボルト267貫通用の孔268は円環形レール9の前後方向、即ち図49のF方向に位置調整できるよう長孔になっている。また、位置決め板266は、前後端部が中間板263およびベース板262の前後端から突出する程度の長さを有している。
【0232】
位置決め板266の前後端部の突出部分には、切穴が数個所開いている。その各切穴に、円環形レール9の内側から延びるスタッドねじ269が挿入され、位置決め板266の上下位置にてナット270,271にて位置決め板266を締め合せ、スタッドねじ269を位置決め板266に固定している。なお、ガスタービン本体ケーシング8の表面には、ベース板262の端部形状に合わせて2個所、印272が描かれている。
【0233】
このような構成によれば、ベース板262に対する位置決め板266の位置を、前後左右方向、即ち図49のJ方向およびK方向に任意に調整できる。また、位置決め板266の上側のナット270を下向きに締め、位置決め板266の下側のナット271を弛めれば、位置決め板266に対してスタッドねじ269は上昇し、またその逆にナット270およびナット271を回転させれば、位置決め板266に対してスタッドねじ269は下降する。
【0234】
また、数本あるいはスタッドねじ269のうち、円環形レール9の一方の側面付近のスタッドねじ269を上昇させ、反対側の付近のスタッドねじ269を下降させれば、円環形レール9に若干の傾斜をもたせることもできる。
【0235】
本実施形態によれば、円環形レール9の内側に取り付け金具260を数個所配置して、それぞれの取り付け金具260のスタッドねじ269を位置決め板266に対して外側に延ばして、円環形レール9の内側とガスタービン本体ケーシング8の外側との間でがたつきなく突張ることにより、円環形レール9をガスタービン本体ケーシング8の外側に固定することができる。即ち、ガスタービン本体ケーシング8の外側に円環形レール9を固定するためのフランジや、ねじ穴等を設けることなく円環形レール9を固定することができる。したがって、既に設置工事済みのガスタービン1の円環形レール9を固定して分解組立装置10を走行させることができ、分解組立装置10を適用するための新たなガスタービン本体ケーシング8への改造を行わずに済み、運用費用を大幅に低減することができる。
【0236】
また、取り付け金具260によって、円環形レール9の位置を調整することができるので、高精度で円環形レール9を設置でき、分解組立装置10を正確に走行させることができる。さらに、円環形レール9を取り外した後、再度固定する際においても、ガスタービン本体ケーシング8の外側表面に描いた印272に合わせてベース板263を設置すれば、円環形レール9の位置について再調整を行う労力を省くことができる。なお、ガスタービン本体ケーシング8の外側表面に印272を描くことに代え、位置決めピンを立て、またはベース板263の付き当てブロックをガスタービン本体ケーシング8の外側表面に取り付けるなどの応用は勿論可能である。
【0237】
第12実施形態(図50,図51)
図50は、本実施形態のガスタービン分解組立装置の全体を示す基本構成の模式図であり、図51は図50で示したストッパ部分拡大断面図である。
【0238】
本実施形態では、ガスタービン1の周方向に沿う円環形レール9に突起または溝による動作領域規定部280が設けられ、その動作領域規定部280に出入りする移動型メカストッパ281が、周方向走行部15であるフレーム54に取付けられている。移動型メカストッパ281の出入り部には、動作領域規定部280の端部280aが近傍にしたときに事前に検知する位置に配置した移動型ハードリミットスイッチ282が取付けられている。
【0239】
さらに、配線配管類283は、周方向走行部15の動作領域外部より周方向走行部15に動力および信号を取合うようになっており、その配線配管類283の途中にガスタービン1のエンクロージャ284(外囲い)に懸架するケーブルヒッチ285が取付けられている。また、制御装置286は分離され、その制御装置286は動作領域外のフロア上に配置されている。
【0240】
そして、配線配管類283は、ガスタービン1に巻き付けるだけの余裕の長さがケーブルヒッチ285から外部側に与えられる。配線配管類283の途中には、作業者の員数確認スイッチ287が設けられ、制御装置286に個別に並列入力して、予め作業者数を登録する機能を設けるか、または、全ての員数確認スイッチ287を直列入力するようになっている。
【0241】
次に、本実施形態の作用について説明する。
【0242】
移動型メカストッパ281は可動範囲を変更でき、移動型ハードリミットスイッチ282はメカストッパ281が動作領域規定形状の端280aに衝突する前に電気ハード的に周方向走行部15を停止する機能を有する。ガスタービン分解組立装置のように、分解組立作業と部品の搬送作業や移動とを明確に分離できる場合、可動範囲を作業内容により変更し動作領域を制限できる。
【0243】
さらに、配線配管類283は周方向走行部15の動作に邪魔となるが、そのケーブルヒッチ285を懸架する位置を、図示しないジブクレーンなどを用いて右のエンクロージャー284から図示しない左のエンクロージャーに変更することで、周方向走行部15の動作範囲を右半面から左半面に容易に変更することができる。
【0244】
また、制御装置286は動作領域外のフロア上に配置しているので、周方向走行部5を軽くすることができ、監視人は制御装置286を動作領域外で操作することができる。作業者が、準備が整ったことを員数確認スイッチ287を押すことで、監視人に通知できる。
【0245】
また、員数確認スイッチ287が並列入力の場合、予め制御装置286に作業者数を登録することにより、押された員数確認スイッチ287を計数してその経過を、図示しない表示器等に表示することで、監視人の判断を支援することができる。
【0246】
さらに、運転途中も員数確認スイッチ287を監視し、員数確認スイッチ287が並列入力では作業者数分だけ押されている場合、直列入力では押されている場合のみ運転を継続し、離された場合は速やかに停止することで作業者の汗を確保できる。
【0247】
本実施形態によれば、移動型メカストッパ281および移動型ハードリミットスイッチ282で装置の動作領域を制限して作業者が介在する作業をより安全に行うことができ、監視人は制御装置286を動作領域外で安全に操作でき、員数確認スイッチ287の通知により作業者全員が安全な領域に退避したことを確認できる。また、作業性においても、配線配管類283の移動はケーブルヒッチ285の掛け替えだけで良くなり、周方向走行部15の円環形レール9への据付についても、制御装置286を外置きにして軽くした分だけ容易となる。
【0248】
第13実施形態(図52,図53)
図52は、本実施形態のガスタービン分解組立装置の復元機構を示す断面図であり、図53は作用を示す特性図である。
【0249】
本実施形態では図52に示すように、前述した復元機構59において、ハウジング59a側に位置確認センサ(A)290と位置確認センサ(B)291とを取付け、シャフト59b側にセンサドグ292を取付けたものである。このセンサドグ292は一定長さのものである。さらに、位置確認センサ290の情報より、前述した釣合比率可変機構(97)を動作させてリンク機構(57)を特定位置に復元する制御装置のプログラムからなる自動復元機能を有する。
【0250】
即ち、本発明の実施形態においては、リンク機構(57)が特定位置に復元している場合、センサドグ292が位置確認センサ(A)290と位置確認センサ(B)291との両方に、共に当接している。
【0251】
図52は、この状態を原点として、ハウジング59aとシャフト59bとの相対量δを横軸にセンサのスイッチ状態を描いたものである。
【0252】
相対量δが正負いずれかに動くと、一方の位置確認センサ290,291がセンサドグ292から外れて、図示しないリンク機構(57)が傾倒した方向を検知することができる。制御装置はガスタービン分解組立装置の位置を制御しており、重力方向は自明であるので、復元方向に対応して釣合比率可変機構(97)の釣合い状態を重くするか、軽くするか特定することができる。釣合い状態を徐々に変えていき、特定位置に復元した時点で停止する。
【0253】
したがって、本実施形態によれば、リンク機構の傾倒方向を検知することによら、作業者が特別の操作を行う必要く、釣り合いを自動的に取ることができるようになる。
【0254】
【発明の効果】
以上のように、多缶型のガスタービン燃焼器の複雑な分解組立について、従来のように殆どを人手によって行う場合に比べて、本発明の分解組立装置を用いることによって、安全かつ容易に作業が行えなるので燃焼器点検に要する工事期間も短縮される。
【0255】
すなわち、人手による燃焼器分解組立の場合には、クレーンで部品を吊る際の部品の向きを燃焼器の傾斜角度に合わせて調整する作業、作業者がガスタービンケーシングの中でトラジションピースを持ち上げて出し入れする作業、人手によって燃焼器ライナーやトラジションピースを燃焼器中心軸に沿って真直ぐに引き抜き,挿入する作業、下半側燃焼器の分解組立におけるクレーン作業などが必要であり、それぞれ大変困難な作業となっていたが、本発明によれば、これらの作業が機械的に行えるようになり、作業性を大幅に向上させることができる。
【図面の簡単な説明】
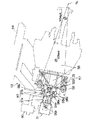
【図1】本発明の第1実施形態によるガスタービン分解組立装置をガスタービンに取り付けた状態を示す側面図。
【図2】図1に示したガスタービン分解組立装置の要部を示す斜視図。
【図3】図2に示したハンド部を拡大して示す斜視図。
【図4】図3に示した外ハンド部の使用状態を示す斜視図。
【図5】(a),(b),(c)は図3に示した内ハンド部の使用状態を各々示す斜視図。
【図6】前記実施形態によるガスタービン分解組立装置の変形例を示す側面図。
【図7】前記実施形態によるガスタービン分解組立装置の他の変形例を示す側面図。
【図8】本発明の第2実施形態に係るガスタービン分解組立装置の基本構成を示す正面図。
【図9】図8に示すロボット本体のリンク機構を正面から断面で見た状態で示す機構説明図。
【図10】前記第2実施形態におけるリンク機構の捩り剛性を強化する連結軸の斜め上方から見た状態を示す機構説明図。
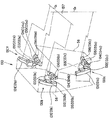
【図11】前記第2実施形態におけるリンク機構の釣り合い機構を示す機構説明図。
【図12】前記第2実施形態におけるリンク機構の釣り合い機構の機構説明図。
【図13】図12の一部を抽出して示す斜視図。
【図14】前記第2実施形態におけるリンク機構の復元機構を示す平面図。
【図15】図14の側面図。
【図16】図14の揺動固定機構を示す拡大図。
【図17】前記第2実施形態のリンク機構におけるバネ復元特性を示す動作説明図。
【図18】前記第2実施形態のハンド部を示す機構説明図。
【図19】本発明の第3実施形態に係るガスタービン分解組立装置の構成を示す斜視図。
【図20】前記第3実施形態の作用を示す模式図。
【図21】本発明の第4実施形態に係るガスタービン分解組立装置の構成を示す斜視図。
【図22】前記第4実施形態の変形例を示す斜視図。
【図23】本発明の第5実施形態に係るガスタービン分解組立装置の構成を示すもので、復元機構の断面図。
【図24】図23に示す復元機構の作用を示す特性図。
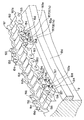
【図25】本発明の第6実施形態に係るガスタービン分解組立装置の構成を示す斜視図。
【図26】図25に示す円環形レールを下方から見た状態を示す斜視図。
【図27】図25に示す円環形レールの平面図。
【図28】図27のB−B線矢視図。
【図29】図27のC−C線矢視図。
【図30】前記第6実施形態におけるフレーム支持構造を示す斜視図。
【図31】図30に示す支持構造部分の断面図。
【図32】図31の要部を拡大して示す図。
【図33】図31に示したフレームとガイドロッドとの結合部分の作用を示す断面図。
【図34】図30に示したフレーム支持構造の変形例を示す斜視図。
【図35】図34に示す支持構造部分の断面図。
【図36】図35に示したフレームとガイドロッドとの結合部分の作用を示す断面図。
【図37】本発明の第7実施形態に係るガスタービン分解組立装置の構成を示す側面図。
【図38】図37の一部を拡大して示す図。
【図39】本発明の第8実施形態に係るガスタービン分解組立装置の構成を示す斜視図。
【図40】図39に示す保持棒およびブロックを拡大して示す断面図。
【図41】本発明の第9実施形態に係るガスタービン分解組立装置の構成を示す斜視図。
【図42】前記第9実施形態の作用を示す側面図。
【図43】前記第9実施形態の作用を示す側面図。
【図44】図43に示したシラジションピースの支持部を拡大して示す図。
【図45】本発明の第10実施形態に係るガスタービン分解組立装置の構成を示す正面図。
【図46】図45の側面図。
【図47】図45に示す歯車部分を拡大して示す図。
【図48】本発明の第11実施形態に係るガスタービン分解組立装置の構成を示す正面図。
【図49】図48に示す構成の要部を拡大して示す斜視図。
【図50】本発明の第12実施形態に係るガスタービン分解組立装置の構成を示す斜視図。
【図51】図50に示したストッパ部分を拡大して示す断面図。
【図52】本発明の第13実施形態に係るガスタービン分解組立装置の構成を示す側面図。
【図53】図52に示す復元機構の作用を示す特性図。
【図54】多缶式の燃焼器を具備するガスタービンを示す側面図。
【図55】図54に示した燃焼器を拡大して示す縦断面図。
【符号の説明】
1 ガスタービン
2 燃焼器
3 燃料ノズル
4 ヘッドプレート
5 燃焼器ライナ
6 トラジションピース
7 燃焼器ケーシング
8 ガスタービン本体ケーシング
8a 取り出し口
9(9a,9b) 円環形レール
10 分解組立装置
11 ハンド部
12 挿入引抜角度微調整部材
13 挿入引抜動作部
14 平行微調整部材
15 周方向走行部
16 カウンタウェイト
17 圧縮機
18 フレーム
19 内ハンド
20 ロッド
21 外ハンド
22 ベース
23,24 爪
25 取付フランジ
26 タービン
27 圧縮機
28 軸
29 交差ピン
30 タービン
31 圧縮機
32 内筒
33,34 パンタグラフ構造
35 結合部
36,37,38 ヒンジ
40,41,44,45 軸受
42,43,46,47 交差ピン
51 分解組立装置
53 ロボット本体
54 フレーム
55 ハンド取付部
56 ハンド部
56a ハンド部ベース
56b ハンド部本体
57 リンク機構
58 中間取付部
59 復元機構
60,61 復元機構
60a,61a ハウジング
60b,61b シャフト
62 正バネ
63 負バネ
64 バネ伸び制限突起
65,66 バネ押付力調整ねじ
67 揺動固定機構
68 揺動機能部
69 固定機能部
70 大径部
72,73 リンク機構部
72a,72b,72c,73a,73b,73c リンク
74 基準点
75 回転軸
76,78 交点
80,82,84,86 横軸線
81,83,85,87 縦軸線
88,89 軸
90,91 釣り合い機構
92a,92b 作用点
93a,93b 支点
94a,94b 釣合リンク
95a,95b 釣合重り(力点)
96 釣合比率可変機構
96a ピニオン
96b ラック
97 釣合比率可変機構
98a,98b,98c リニヤガイド
99 アライメント(ガタ)
100 ガスタービン
107 天井クレーン
111 回転機構
112 回転用ベアリング
113 ハンド回転用ピニオン
114 セクタギヤ
115 内側ハンド
115a 内側ハンド関節
115b 関節固定兼用駆動軸
115c 爪
115d 駆動軸関節
115e 内側ハンド伸屈駆動装置
115f 補助ローラ
116 外側ハンド
116a 爪
116b 外側ハンド駆動装置
116c 出力軸
116d 外側ハンド爪駆動リンク
116e 補助ローラ
120a 第1の軸位置変更機構
120b 第2の軸位置変更機構
120c リンク長変更機構
121a,122a,121b,122b,123 スクリュー
122a,122b ナット
132 モータ
124 軸受
125 ナット
126a,126b ギア
127 挿入ピン
128 重心
130 ガイド機構
130a,130b,130c ガイド
131,131a,131b,131c ガイド部材
132,132a,132b,132c 第1の移動部材
133,133a,133b,133c 連結部材
134,134a,134b,134c ガイド部
135,135a,135b,135c 第2のガイド部材
136,136a,136b,136c 第2の移動部材
137 基準点
140 復元位置移動機構
141 直線動作ギア
142 ウォーム
143 軸受装置
144 軸
145 継手
146 駆動用モータ
147 出力軸
150 ガイドレール
151 チェーン
152 チェーンエレメント
152a リンク板
153 チェーンピン
153a 長尺チェーンピン
154 止めブロック
155 ボルト
156 植込みピン
157 取付孔
157a 長孔
158 割ピン
159 スクリューロッド
160 ターンバックル
161 モータ
161a 減衰機
162 第1スプロケット
163 第1連動スプロケット
163a 回転軸
164 ベアリング
165 従動軸
166,167 ベアリング
168 第2スプロケット
169 第2連動スプロケット
170 連動チェーン
171 ガイドブロック
172 ボルト
172a 小径先端部
172b 大径基端部
173 皿バネ
174 ピン
175 孔
176 雄ねじ部
177 雌ねじ部
178 大径孔
179,180 テーパ穴
181 球
182 ナット
190 燃料配管
191 燃料配管マニホルド
192 サポート
193 サポートレール
194 配管ブラケット
194a 板状部品
194b 鉤状部品
195 ボルト
196 クランプ部品
197 ボルト
200 保持棒
201,202 ブロック
203 吊り手
204 吊りフック
205 揚重機
206 フック
207 ワイヤ
208 吊りワイヤ
209 部品
210 回転ブッシュ
211a,211b カラー
212a,212b 止めねじ
220 揚重機
221 フック
222,222a 燃焼器部品供給治具
223 梁
224a,224b 吊りボルト
225a,225b 吊りワイヤ
226a,226b ガイド
227a,227b スタッドピン
228a,228b 吊りフック
229a,229b 吊りチェーン
230a,230b 吊りボルト
231a,231b V字ガイド
232a,232b 案内テーパ穴
227a,227b スタッドピン
233a,233b 孔
234a,234b クランプ
235a,235b ワイヤ
236 ターンバックル
237 ジョー
238 リンク棒
239 関節
240 吊り手
251 ボルト
252 ナット
253,254 溝
255 歯車
256 ガイドローラ
260 取り付け金具
262 ベース板
263 中間板
264 ボルト
265 孔
266 位置決め板
267 ボルト
268 孔
269 スタッドねじ
270,271 ナット
272 印
280 動作領域規定部
280a 端部
281 移動型メカストッパ
282 移動型ハードリミットスイッチ
283 配線配管類
284 エンクロージャ(外囲い)
285 ケーブルヒッチ
286 制御装置
287 員数確認スイッチ
290 位置確認センサ(A)
291 位置確認センサ(B)
292 センサドグ
δ 相対量
Claims (36)
- ガスタービンの燃焼器部品を把持するハンド部と、このハンド部を支持し燃焼器中心軸に対して平行に移動する挿入引抜動作部と、この挿入引抜動作部をガスタービンの外側部を形成するケーシングに保持する保持部とを有し、前記保持部は、ガスタービンのケーシングの周方向に複数配設された支持部と、この支持部に沿ってガスタービンの周方向に移動する走行装置とから成ることを特徴とするガスタービン分解組立装置。
- 前記ハンド部は、内ハンド部と外ハンド部とから構成され、内ハンド部はガスタービンのケーシング内部に挿入される長さを有しかつ屈曲自在なロッドと、このロッドの先端部に配設される把持部とから成り、外ハンド部は内ハンド部の外側部に配設される把持部から成ることを特徴とする請求項1記載のガスタービン分解組立装置。
- ガスタービンの軸中心と同心上に少なくとも2本以上設置した円環形レールと、この円環形レール上をガスタービン周方向に走行するフレームと、このフレーム上を燃焼器部品の挿入および引抜き方向に走行するハンド取付部と、このハンド取付部に取り付けられ燃焼器部品を把持するハンド部とを備え、ガスタービンの燃焼器を分解組立するためのガスタービン分解組立装置において、前記ハンド部を、ガスタービンへの燃焼器の取付傾斜角度と略同一傾斜角度をもって設置し、前記ハンド取付部と前記ハンド部とを少なくとも3本以上のリンクを有するリンク機構により独立2方向に揺動自在となるように連結したことを特徴とするガスタービン分解組立装置。
- 請求項3記載のガスタービン分解組立装置において、前記ハンド取付部と前記ハンド部との間に中間取付部を設け、この中間取付部を介して前記リンク機構を直列に複数連結したことを特徴とするガスタービン分解組立装置。
- 請求項3または4記載のガスタービン分解組立装置において、前記リンク機構に特定の姿勢に戻る復元力を与える復元機構を設けたことを特徴とするガスタービン分解組立装置。
- 請求項3または4記載のガスタービン分解組立装置において、前記リンク機構を止めて置くべき姿勢に揺動し、この揺動時にブレーキ力を与える揺動固定機構を設けたことを特徴とするガスタービン分解組立装置。
- 請求項3から6までのいずれかに記載のガスタービン分解組立装置において、前記リンク機構のリンクをそれぞれ平行にしたことを特徴とするガスタービン分解組立装置。
- 請求項3から6までのいずれかに記載のガスタービン分解組立装置において、前記リンク機構のリンクを前記ハンド部からみて燃焼器部品の先の基準点の方向に略向ける台形としたことを特徴とするガスタービン分解組立装置。
- 請求項7または8記載のガスタービン分解組立装置において、3本以上の前記リンク機構のうち、リンク2本を組とし、その組のリンク端部を同軸的に連結したことを特徴とするガスタービン分解組立装置。
- 請求項7から9までのいずれかに記載のガスタービン分解組立装置において、前記リンク機構に釣り合い機構を具備し、この釣り合い機構は、前記リンク機構のハンド部側の前記中間取付部または前記ハンド部のいずれかに作用点を設け、前記リンク機構のフレーム側の前記ハンド取付部または前記中間取付部のいずれかに支点を設け、この支点と逆側に作用点の重量に釣り合う力点としての釣合重りを設け、それら三点の天秤棒として前記リンク機構のリンクのうちいずれかと兼用となる釣合リンクもしくは別の釣合リンクを用い、作用点と支点において独立2方向に揺動自在になるように前記釣合リンクを支持したことを特徴とするガスタービン分解組立装置。
- 請求項10記載のガスタービン分解組立装置において、前記力点、作用点、支点のうち、いずれかの位置を変えて釣合いの比率を変える釣合比率可変機構を前記釣合い機構に設けたことを特徴とするガスタービン分解組立装置。
- 請求項7から9までのいずれかに記載のガスタービン分解組立装置において、前記釣合リンクを別に設け、その釣合リンクがさらに前記リンク機構に対して幾何学的に冗長な場合に、前記リンク機構が動いた際のリンク方向の幾何学的な誤差を吸収する誤差吸収機構を前記釣合リンクに設けたことを特徴とするガスタービン分解組立装置。
- ガスタービンの軸中心と同心上に少なくとも2本以上設置した円環形レールと、この円環形レール上をガスタービン周方向に走行するフレームと、このフレーム上を燃焼器部品の挿入および引抜き方向に走行するハンド取付部と、このハンド取付部に取り付けられ燃焼器部品を把持するハンド部とを備え、ガスタービンの燃焼器を分解組立するためのガスタービン分解組立装置において、前記ハンド部が内側ハンドと外側ハンドとに独立したハンドを具備し、その内側ハンドにおいて、前記内側ハンドの付根部に回動自在な内側ハンド関節と、前記内側ハンドの爪の駆動軸でハンドを使う側に駆動軸が動いた時に前記内側ハンド関節を固定する関節固定兼用駆動軸と、前記内側ハンド関節を伸屈駆動する内側ハンド伸屈駆動装置とを備えたことを特徴とするガスタービン分解組立装置。
- ガスタービンの軸中心と同心上に少なくとも2本以上設置した円環形レールと、この円環形レール上をガスタービン周方向に走行するフレームと、このフレーム上を燃焼器部品の挿入および引抜き方向に走行するハンド取付部と、このハンド取付部に取り付けられ燃焼器部品を把持するハンド部とを備え、ガスタービンの燃焼器を分解組立するためのガスタービン分解組立装置において、前記ハンド部が内側ハンドと外側ハンドとに独立したハンドを具備し、その内側ハンドにおいて、前記内側ハンドの爪に回動自在な弾性体からなる補助ローラを設けたことを特徴とするガスタービン分解組立装置。
- ガスタービンの軸中心と同心上に少なくとも2本以上設置した円環形レールと、この円環形レール上をガスタービン周方向に走行するフレームと、このフレーム上を燃焼器部品の挿入および引抜き方向に走行するハンド取付部と、このハンド取付部に取り付けられ燃焼器部品を把持するハンド部とを備え、ガスタービンの燃焼器を分解組立するためのガスタービン分解組立装置において、前記ハンド部が内側ハンドと外側ハンドとに独立したハンドを具備し、その外側ハンドにおいて、前記外側ハンドの爪の駆動装置を、出力端をハンド中心軸に対して直線方向または回転方向に駆動する外側ハンド駆動装置と、この外側ハンド駆動装置の出力端に一端を回動自在に連結し、爪に他端を回動自在に連結した外側ハンド爪駆動リンクとから構成したことを特徴とするガスタービン分解組立装置。
- ガスタービンの軸中心と同心上に少なくとも2本以上設置した円環形レールと、この円環形レール上をガスタービン周方向に走行するフレームと、このフレーム上を燃焼器部品の挿入および引抜き方向に走行するハンド取付部と、このハンド取付部に取り付けられ燃焼器部品を把持するハンド部とを備え、ガスタービンの燃焼器を分解組立するためのガスタービン分解組立装置において、前記ハンド部が内側ハンドと外側ハンドとに独立したハンドを具備し、その外側ハンドにおいて、前記外側ハンドの爪の角端部に回動自在な補助ローラを設けたことを特徴とするガスタービン分解組立装置。
- 請求項3から6までのいずれかに記載のガスタービン分解組立装置において、中間取付部とハンド部とを連結する台形リンク状のリンク機構のリンクの長さまたは支持位置を可変とし、そのハンド部によって把持すべき燃焼器部品の挿入先端取付け部と重心との間で、前記リンクを向ける基準点の位置を変更し得るようにしたことを特徴とするガスタービン分解組立装置。
- 請求項17記載のガスタービン分解組立装置において、少なくとも前記リンク機構のリンク端の軸の位置を変更する軸位置変更機構もしくはリンクの長さを変更するリンク長変更機構を備え、前記リンク機構のリンクを向けている基準点の位置を燃焼器部品の先端取付け部と重心との間で変更する基準点位置移動手段を有することを特徴とするガスタービン分解組立装置。
- 請求項3から6までのいずれか、または請求項17もしくは18に記載のガスタービン分解組立装置において、前記リンク機構に代え、中間取付部に対してハンド部を球面状に沿う軌跡でガイドするガイド機構を設けたことを特徴とするガスタービン分解組立装置。
- 請求項19記載のガスタービン分解組立装置において、ガイド機構を、前記ハンド部からみて燃焼器部品の先端取付け部と重心との間に曲率半径中心を設定し得る独立2方向の曲線ガイド機構としたことを特徴とするガスタービン分解組立装置。
- 請求項5記載のガスタービン分解組立装置において、前記復元機構は、リンク機構の復元位置を調整する復元位置調整機構を有することを特徴とするガスタービン分解組立装置。
- 請求項3から21までのいずれかに記載のガスタービン分解組立装置において、円環形レールの外周側または内周側に、ハンド部を搭載するフレームの走行用ガイドとして、前記円環形レールの周方向に沿うチェーンを配し、このチェーンはチェーン両側方に突出する複数の長尺なチェーンエレメントをチェーン長さ方向に間隔的に有するものとして、その長尺な各チェーンピンの突出端部を前記円環形レールに固定具によって固定したことを特徴とするガスタービン分解組立装置。
- 請求項22記載のガスタービン分解組立装置において、円環形レールに沿って走行するフレームは、チェーンと係合する走行用のスプロケット形車輪を複数、互いに同期回転する状態で、前記チェーンの長さ方向に沿って有することを特徴とするガスタービン分解組立装置。
- 請求項3から23までのいずれかに記載のガスタービン分解組立装置において、円環形レール上を走行するフレームは、前記円環形レールにガイドされるガイド部材に搭載されており、このガイド部材に対する前記フレームの搭載部分は複数の締結具によって固定するとともに、この締結具による締付部には、反締付方向に沿う一定以上の反力に対し、反締付方向の移動を許容する弾性手段を介在させて締付けが施されていることを特徴とするガスタービン分解組立装置。
- 請求項3から24までのいずれかに記載のガスタービン分解組立装置において、円環形レールをガスタービンの外周部に常設し、この円環形レールを、ガスタービン周囲に組付けられる部品の支持に兼用させるようにししたことを特徴とするガスタービン分解組立装置。
- 請求項3から24までのいずれかに記載のガスタービン分解組立装置において、円環形レールに沿ってガスタービンの外周部の各位置に移動し得る移動体を備え、この移動体にガスタービンの部品を保持し得る保持部材を取付けたことを特徴とするガスタービン分解組立装置。
- 請求項3から24までのいずれかに記載のガスタービン分解組立装置において、ハンド部との間で燃焼器部品の受け渡しが可能な燃焼器部品保持装置を備えるとともに、円環形レール上でガスタービン周方向に走行するフレームに、前記燃焼器部品保持装置を定位置に位置決めして停止し、常に定位置で前記燃焼器部品のハンド部との間の受け渡しを定位置で行わせる位置決め手段を設けたことを特徴とするガスタービン分解組立装置。
- 請求項3から27までのいずれかに記載のガスタービン分解組立装置において、円環形レールとしてガスタービン本体ケーシングの外周側に張り出したフランジを適用し、このフランジをレールとしてフレームを搭載する一方、前記フランジの側面部に全周に亘って一定間隔でガスタービン本体ケーシング軸心と平行なガイド用突起を多数突出させ、この各ガイド用突起に噛み合う歯車を有する回転駆動装置を前記フレームに取付けて、そのフレームをガスタービン本体ケーシング周囲で走行可能としたことを特徴とするガスタービン分解組立装置。
- 請求項3から27までのいずれかに記載のガスタービン分解組立装置において、円環形レールは、複数に分割された割リング状のレールエレメントを相互に連結してガスタービン本体ケーシングの周囲部に一定の径方向隙間をもって配置されたものとし、前記レールエレメントの内周側には中心方向に向けて複数のジャッキねじを突出する一方、前記ガスタービン本体ケーシングの外周面には複数のベース板を周方向に沿って間隔的に接合させ、かつ前記ジャッキねじに係合した取り付け金具によって前記ベース板を前記レールエレメント側から前記ガスタービン本体ケーシングの外周面にそれぞれ圧接させることにより、前記円環形レールを固定設置したことを特徴とするガスタービン分解組立装置。
- 請求項3から29までのいずれかに記載のガスタービン分解組立装置において、円環形レールに突起または溝からなる動作領域規定部を設ける一方、前記円環形レール上を走行するフレームには前記動作領域規定部に出入りする移動型メカストッパを取付けたことを特徴とするガスタービン分解組立装置。
- 請求項30記載のガスタービン分解組立装置において、メカストッパには、このメカストッパが動作領域規定部の端に近傍したときに事前に検知する移動型ハードリミットスイッチを設けたことを特徴とするガスタービン分解組立装置。
- 請求項3から31までのいずれかに記載のガスタービン分解組立装置において、フレームの動作領域の外部からそのフレームに動力および信号を取り合う配線配管類と、その配線配管類の途中部分をガスタービンのエンクロージャの位置で支持するケーブルヒッチとを備えたことを特徴とするガスタービン分解組立装置。
- 請求項32記載のガスタービン分解組立装置において、動作部分の制御を行う制御装置を、動作領域外部のフロア上に配置したことを特徴とするガスタービン分解組立装置。
- 請求項32記載のガスタービン分解組立装置において、配線配管類に対し、ガスタービンに巻き付けるだけの余裕の長さをケーブルヒッチより外部側に与え、その配線配管類の途中に作業者の員数確認スイッチを設けたことを特徴とするガスタービン分解組立装置。
- 請求項5記載のガスタービン分解組立装置において、復元機構に対し、リンク機構が特定位置に復元していることを特徴とする位置確認センサを設けたことを特徴とするガスタービン分解組立装置。
- 請求項35記載の位置確認センサと、請求項10記載の釣合比率可変機構とを備えたガスタービン分解組立装置において、前記位置確認センサの情報より前記釣合比率可変機構を動作して前記リンク機構を特定位置に復元させる自動復元機構を有することを特徴とするガスタービン分解組立装置。
Priority Applications (5)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP11134296A JP3614976B2 (ja) | 1995-04-06 | 1996-04-08 | ガスタービン分解組立装置 |
| GB9620780A GB2306155B (en) | 1995-10-11 | 1996-10-04 | Apparatus and method for disassembling and assembling gas turbine combuster |
| CN96120290A CN1086332C (zh) | 1995-10-11 | 1996-10-07 | 燃气轮机拆装装置及其方法 |
| US08/726,932 US6141862A (en) | 1995-10-11 | 1996-10-07 | Apparatus and method for disassembling and assembling gas turbine combustor |
| KR1019960044342A KR100231174B1 (ko) | 1995-10-11 | 1996-10-07 | 가스터빈 분해조립장치 |
Applications Claiming Priority (5)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP8098395 | 1995-04-06 | ||
| JP7-263372 | 1995-10-11 | ||
| JP7-80983 | 1995-10-11 | ||
| JP26337295 | 1995-10-11 | ||
| JP11134296A JP3614976B2 (ja) | 1995-04-06 | 1996-04-08 | ガスタービン分解組立装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JPH09168931A JPH09168931A (ja) | 1997-06-30 |
| JP3614976B2 true JP3614976B2 (ja) | 2005-01-26 |
Family
ID=27303448
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP11134296A Expired - Fee Related JP3614976B2 (ja) | 1995-04-06 | 1996-04-08 | ガスタービン分解組立装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP3614976B2 (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US9140142B2 (en) | 2009-09-16 | 2015-09-22 | Mitsubishi Hitachi Power Systems, Ltd. | Mounting/dismounting jig for combustor tail pipe and tail pipe installation method |
Families Citing this family (25)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR100395118B1 (ko) * | 2000-12-22 | 2003-08-21 | 한전기공주식회사 | 연소기 캡 분해조립방법 |
| JP5010521B2 (ja) | 2008-03-28 | 2012-08-29 | 三菱重工業株式会社 | 燃焼器尾筒案内治具及びガスタービンの燃焼器の取り外し方法、並びに製造方法 |
| JP5276345B2 (ja) * | 2008-03-28 | 2013-08-28 | 三菱重工業株式会社 | ガスタービン及びガスタービンの燃焼器挿入孔形成方法 |
| US8276253B2 (en) * | 2009-06-03 | 2012-10-02 | General Electric Company | Method and apparatus to remove or install combustion liners |
| JP5602048B2 (ja) * | 2011-02-15 | 2014-10-08 | 三菱重工業株式会社 | 燃焼筒保持装置 |
| TR201102511A2 (tr) * | 2011-03-16 | 2012-10-22 | General Electric Company | Yakma hücresi astar bölümü ve akış kovan aleti. |
| EP2565399A1 (de) | 2011-09-02 | 2013-03-06 | Siemens Aktiengesellschaft | Vorrichtung zur Montage bzw. Demontage eines Bauteils an bzw. in einer stationären Gasturbine und Verfahren zur Montage und Demontage von einem Bauteil einer stationären Gasturbine |
| US20130326875A1 (en) * | 2012-06-08 | 2013-12-12 | General Electric Company | Method and apparatus for roll-in and alignment of a casing shell of a gas turbine |
| US9127593B2 (en) * | 2012-11-07 | 2015-09-08 | Siemens Energy, Inc. | Modular drop-in combustor assembly for industrial gas turbine and method for installation |
| US9255522B2 (en) * | 2012-11-07 | 2016-02-09 | Siemens Energy, Inc. | Modular drop-in transition assembly for industrial gas turbine and method for installation |
| JP2014218330A (ja) * | 2013-05-08 | 2014-11-20 | 株式会社日立ビルシステム | エレベータの保守運転装置 |
| KR101513476B1 (ko) * | 2013-07-26 | 2015-04-21 | 두산중공업 주식회사 | 터빈용 연소기 조립장치 및 그를 이용한 연소기 조립방법 |
| EP2905430A1 (en) | 2014-02-11 | 2015-08-12 | Siemens Aktiengesellschaft | Handling device |
| US10208627B2 (en) * | 2015-12-10 | 2019-02-19 | General Electric Company | Combustor assembly lift systems |
| WO2017116243A1 (en) * | 2015-12-31 | 2017-07-06 | General Electric Company | Combustor assembly lift tracks and turbomachines with the same |
| JP6979951B2 (ja) * | 2015-12-31 | 2021-12-15 | ゼネラル・エレクトリック・カンパニイ | 燃焼器アセンブリリフトアーム、燃焼器アセンブリリフトシステムおよびそれを備えたターボ機械 |
| CN108942138B (zh) * | 2018-08-01 | 2023-10-31 | 德清国能过滤器材有限公司 | 过滤芯自动加盖系统及其方法 |
| CN109648311A (zh) * | 2018-12-24 | 2019-04-19 | 中国船舶重工集团公司第七0三研究所 | 一种燃气轮机轴向及侧向双向简易对中装置 |
| CN110065825B (zh) * | 2019-06-03 | 2024-05-17 | 山东奥大力自动化科技有限公司 | 一种玻璃自动码垛机 |
| CN110293391B (zh) * | 2019-07-26 | 2024-04-19 | 中铁第四勘察设计院集团有限公司 | 一种100%低地板有轨电车独立轮对拆卸机及拆卸方法 |
| JP7222956B2 (ja) * | 2020-08-25 | 2023-02-15 | 三菱重工業株式会社 | 蒸気タービンの車室組立、分解方法 |
| CN113651139B (zh) * | 2021-08-24 | 2022-09-13 | 浙江中创科联智能装备技术有限公司 | 一种大卷布自动卸车系统及其使用方法 |
| CN113791570B (zh) * | 2021-11-17 | 2022-01-25 | 厚普清洁能源股份有限公司 | 一种基于姿态与脱落检测的智能加注装置控制方法 |
| CN114290037B (zh) * | 2021-12-24 | 2024-06-04 | 华能国际电力江苏能源开发有限公司南京电厂 | 一种汽轮发电机螺纹把合式护环拆装方法 |
| CN115319456B (zh) * | 2022-07-06 | 2023-12-05 | 中国船舶重工集团公司第七0三研究所 | 一种圆筒型燃气轮机压气机机匣装配方法 |
Family Cites Families (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH08200682A (ja) * | 1995-01-30 | 1996-08-06 | Mitsubishi Heavy Ind Ltd | 燃焼器の交換装置 |
| JP3382746B2 (ja) * | 1995-02-06 | 2003-03-04 | 三菱重工業株式会社 | 内筒取出し挿入要具 |
-
1996
- 1996-04-08 JP JP11134296A patent/JP3614976B2/ja not_active Expired - Fee Related
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US9140142B2 (en) | 2009-09-16 | 2015-09-22 | Mitsubishi Hitachi Power Systems, Ltd. | Mounting/dismounting jig for combustor tail pipe and tail pipe installation method |
Also Published As
| Publication number | Publication date |
|---|---|
| JPH09168931A (ja) | 1997-06-30 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| KR100231174B1 (ko) | 가스터빈 분해조립장치 | |
| JPH09168931A (ja) | ガスタービン分解組立装置 | |
| JP5233840B2 (ja) | 作業機械の把持装置及びこれを備えた作業機械 | |
| CN106625638A (zh) | 一种基于绳索驱动的可快速更换联动柔性充电机器人 | |
| US20060169086A1 (en) | Intermediate segment of an articulated arm comprising a screw and nut transmission | |
| JP6389678B2 (ja) | タービン用燃焼器組立装置、及びこれを用いた燃焼器組立方法 | |
| KR20120115108A (ko) | 중력보상된 하중 바디를 자동적으로 움직이기 위한 방법 및 핸들링 시스템 | |
| JPS60255381A (ja) | マニピユレータ装置 | |
| CN110962155A (zh) | 一种机器人夹爪 | |
| CN1529668A (zh) | 电动制动驱动总成及驱动器 | |
| JPH028877B2 (ja) | ||
| EP3455036B1 (de) | Robotergreifer mit einer antriebsvorrichtung | |
| CN113198855B (zh) | 一种摆动升降式弹簧阻尼重力钢坯翻转机 | |
| CN219747979U (zh) | 一种轨道机器人的行走驱动结构 | |
| JP2023521494A (ja) | リフト装置および無人搬送車 | |
| US20160376926A1 (en) | Manipulation of turbomachine combustors | |
| JP2010203149A (ja) | 超ロングアタッチメントの姿勢保持架台 | |
| CN118989839A (zh) | 一种铁路检修单层钢平台拼焊翻转装置及其焊接方法 | |
| EP3293359B1 (en) | Manipulation of turbomachine combustors | |
| CN209648605U (zh) | 一种推力圆柱滚子轴承用拆装工具 | |
| WO2017134857A1 (ja) | エレベーターロープの交換支援用ブレーキ装置 | |
| JPH09155656A (ja) | ナット回転装置及び組立方法 | |
| TWI702126B (zh) | 球狀連桿式機械手臂 | |
| CN121848426B (zh) | 一种掌指关节运动解耦的腱绳驱动灵巧手手指 | |
| CN208885453U (zh) | 风电机组变桨轴承智能装配平台 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20040518 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20040727 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20040924 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20041019 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20041028 |
|
| LAPS | Cancellation because of no payment of annual fees |