JP3631450B2 - マニピュレータ - Google Patents
マニピュレータ Download PDFInfo
- Publication number
- JP3631450B2 JP3631450B2 JP2001251203A JP2001251203A JP3631450B2 JP 3631450 B2 JP3631450 B2 JP 3631450B2 JP 2001251203 A JP2001251203 A JP 2001251203A JP 2001251203 A JP2001251203 A JP 2001251203A JP 3631450 B2 JP3631450 B2 JP 3631450B2
- Authority
- JP
- Japan
- Prior art keywords
- unit
- pulley
- wire
- treatment
- posture
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Lifetime
Links
Images



Landscapes
- Surgical Instruments (AREA)
Description
【発明の属する技術分野】
本発明は、マニピュレータに係わり、特に腹腔鏡下手術等に用いられる医療用マニピュレータに関する。
【0002】
【従来の技術】
腹腔鏡下手術は患者の腹部に小さな穴を複数個あけて、それにトラカールという細い筒を取り付けて、内視鏡や鉗子等を挿入して、術者が内視鏡からの映像をテレビに映し、その画面を見ながら手術を行っている。このような手術法は、開腹を必要としないため、患者への負担が少なく、術後の回復も早く、入院日数が大幅に低減されている。このため、このような手術方法は、適用分野の拡大が期待されている。
【0003】
【発明が解決しようとする課題】
腹腔鏡下手術は、患者への負担が少ないという点で優れた手術方法であるが、術者が術部の実像を見られないという問題、また、鉗子には開閉するグリッパ等の機能しかなく操作性がよくないという問題点がある。そのため、前述の手術方法で適切な処置により腹腔鏡下手術を行える術者は熟練した技術を身につけた医師に限定されていた。
【0004】
このような課題に対して、マスタースレーブマニピュレータ等の遠隔操作型ロボット技術を医療分野へ応用することが研究されている。遠隔操作型ロボット技術は、術者が操作するマスターアームと、実際に術部に処置を施すスレーブアームとが、完全に分離したロボットシステムであり、マスターアームの指令値が電気信号等としてスレーブアームに伝わるものである。
【0005】
通常、マスターアームとスレーブアームとは、ともに6自由度以上の関節数を有しており、それぞれの自由度に対応してコントローラが設けられており、電気的に多数の制御系、部品、配線を有する複雑なシステムとなっている。複雑なシステムのため、マスタースレーブマニピュレータシステムの操作に関する信頼性は高いレベルになく、メンテナンス費用が高価である。また、術者は処置に適切な処置部を複数使用して手術を行うことから、処置部の機能が異なるスレーブアームが複数必要になる。そのためスレーブアームが非常に高価なものになり、さらに複数のスレーブアームのメンテナンスにも手間がかかるという問題がある。
【0006】
一方、スレーブアームは細径である必要があり、その動力伝達にはワイヤとプーリを用いた方式が主であり、動力源から先端の駆動部までワイヤを連結させなければならず、姿勢が変化してもワイヤの張力が変化しないようにプーリに巻き付けながらワイヤを複雑に引き回している。複雑に配置されることでそこに使用されるプーリ幅は、ワイヤが巻き付く幅以上にすることが必須であり、プーリ幅を小さくすることが困難あった。また、ワイヤをプーリに巻き付け回数が多くなると、ワイヤメンテナンスは細径であることから、作業に時間がかかるとともに専門的技術を要求される作業となり、システムが高価なものになっていた。
【0007】
本発明は、このような点を考慮してなされたものであり、機構を単純化して組立性とメンテナンス性を向上させ、高信頼性のマニピュレータを提供することを目的とする。
【0008】
【課題を解決するための手段】
上記目的を達成するために、本発明は、姿勢操作部と処置操作部とを有する操作指令部と、一端側が前記操作指令部に接続された連結部と、前記連結部の他端側に接続され処置部と前記処置部を2自由度以上に姿勢変更可能に支持する支持部とを有する作業部と、前記姿勢操作部からの操作指令を前記支持部に送って前記処置部の姿勢を変更させるとともに、前記処置操作部からの操作指令を前記処置部に送って前記処置部を作動させる作動制御部と、前記作動制御部からの動力を前記作業部に伝える伝達部とを備え、前記伝達部は、前記作動制御部から動力を受けるための第1プーリと、前記作業部に動力を伝達するための第2プーリと、前記第1プーリと前記第2プーリとの間に掛け渡されたワイヤと、前記第1プーリから前記ワイヤを掛け渡され前記第2プーリへ前記ワイヤを案内するワイヤ案内部材と、を有し、前記ワイヤ案内部材の中心部は、前記作業部の姿勢を変更するときの基準となる基準軸のほぼ軸線上に配設されていることを特徴とする。
【0009】
また、前記ワイヤ案内部材は、前記第1プーリから掛け渡された前記ワイヤをほぼ前記第2プーリの周上で交差させて前記第2プーリへ案内することを特徴とする。
【0010】
また、前記ワイヤ案内部材は、前記基準軸を中心に回転自在に支持された円筒形状部材から構成されていることを特徴とする。
【0011】
また、前記ワイヤ案内部材は、前記基準軸を中心に、放射状に配置された複数の円筒部材で構成されていることを特徴とする。
【0012】
上述の発明において、ワイヤ案内部材の中心部が作業部の姿勢を変更するときの基準となる基準軸のほぼ軸線上に配設されているので、ワイヤ案内部材の中心部が基準軸に位置したまま、第1プーリが作動制御部から受けた動力をワイヤを介して第2プーリへ伝達させることができ、伝達部のワイヤ案内部材を小形化することができ、作業部の構造が簡素になり、組立性とメンテナンス性に優れるマニピュレータを実現することができる。
【0013】
【発明の実施の形態】
以下に図面を参照して、本発明の実施の形態について説明する。
【0014】
図1は、医療用マニピュレータの全体概略構成を示す図である。医療用マニピュレータ1は、操作指令部2と作業部3とに接続された連結部4とを備えている。術者は、患者の腹部に取り付けたトラカール5に医療マニピュレータ1を挿入して、操作指令部2を操作して手術を行う。作業部3は術部に処置を施す処置部としてのグリッパ11と、グリッパ11を2自由度で姿勢変更可能に支持するA軸支持部12、B軸支持部13とを有している。グリッパ11は開閉動作する構成になっている。A軸支持部12は、グリッパ11の開閉軸部を支持するともにA軸周りにグリッパ11全体を回転する構成になっている。B軸支持部13は、A軸支持部12の全体を支持するとともに、B軸周りにA軸支持部12を回転するようになっている。
【0015】
操作指令部2は、姿勢操作部としてのハンドル21と処置操作部としての指操作部22を有している。指操作部22はハンドル21を握る手の指で操作される2つの指操作部22a、22bを有している。指操作部22a、22bは指の動きにあうように回転する構成になっている。指操作部22a、22bには、開閉の移動量を検出するセンサ(図示せず)が設けられている。ハンドル21は連結部4側に配置される台座部25に固定されており、指操作部22を、2自由度で姿勢変更させるC軸回転部23、D軸回転部24とを有している。C軸回転部23は、指操作部22の開閉軸部を支持するともにC軸周りに指操作部22全体を回転する構成になっている。D軸回転部24は、C軸回転部23の全体を支持するとともに、D軸周りにC軸回転部23を回転するようになっている。更に、操作指令部2で、医療用マニピュレータ1をE軸周りに回転させることが可能であり、作業部3の姿勢を自由に変えることが可能となる。
【0016】
図示しないがC軸回転部23と、D軸回転部24には回転角センサが備えられている。指操作部22a、22bの開閉による当該センサ値を、グリッパ11a、11bの開閉動作に対応させている。同様に、C軸回転部23のセンサ値をA軸の回転角度に、D軸回転部24のセンサ値をB軸の回転角度にそれぞれ対応させている。
【0017】
また、本実施の形態では、連結部4と台座部25との間に駆動部30を設けている。駆動部30は前述の各軸センサからの検出信号に基づいて、対応する駆動部31、32、33から動力を作業部3のグリッパ11、A軸支持部12、B軸支持部13に伝達する構造になっている。
【0018】
図2は本発明の医療用マニピュレータ1の駆動部30から作業部3への動力伝達系統図を、図3は作業部3の概略断面図を示したものである。作業部3のグリッパ11aは、駆動部32のモータM2の動力で駆動される。モータM2の動力は、プーリ51とワイヤT2とワイヤ案内部材52とプーリ53からなる伝達部D1でプーリ53に回転動力を伝える。ワイヤT2は連結部4の軸心と垂直なN軸周りに回転して、ワイヤ案内部材52を介して、プーリ53を回転させる。プーリ53には、同じ軸心上に歯車53aが設けられている。そして、歯車53aは、グリッパ11aが取り付けられている歯車54と噛み合っており、歯車54をA軸周りに回転させて、グリッパ11aをA軸周りに回転させる。同様に、作業部3のグリッパ11bも駆動部33のモータM3によって駆動される。モータ33の回転動力は、伝達部D2(プーリ55、ワイヤT3、ワイヤ案内部材56、プーリ57)で、歯車57aへ伝えられ、グリッパ11bが取り付けられている歯車58をA軸周りに回転させて、グリッパ11bの回転を実現させている。グリッパ11aとグリッパ11bは、A軸周りに回転可能に構成されていることから、グリッパ11aとグリッパ11bを共に同じ方向に回転させることで、グリッパ11のA軸周りの回転が実現できる。グリッパ11aとグリッパ11bの回転方向を逆にすることで、グリッパ11の開閉が実現できる。歯車53aと歯車54、歯車57aと歯車58は回転軸が直交するために使用できる歯車形態は、平歯車とフェースギヤで組み合わせたものか、あるいは、かさ歯車とかさ歯車で組み合わせたものの2つに限定される。しかしながら、本発明の医療用マニピュレータ1は、処置部3の外径を12mm以下にすることが必須であることから、歯車形態は平歯車とフェースギヤを用いている。更に、フェースギヤは軸方向を調整することでバックラッシュを調整できる機構であるため、作業部3の精密な位置決めを行うための医療用マニピュレータ1には最適な組み合わせである言える。
【0019】
A軸支持部12は、A軸周り、B軸周り回転の2軸の自由度を持ち、B軸周りの回転は、駆動部31のモータM1によって駆動される。モータM1の回転動力は、プーリ41、ワイヤT1、プーリ42へ伝えられる。このプーリ42とA軸支持部12を連結させることで、A軸支持部12のB軸周りの回転を可能にしている。B軸周りの回転を可能にする部材の配置は、図2に限定されるものでは無く、ワイヤT2とワイヤT3の間に配置することも可能である。
【0020】
作業部3のB軸周りの回転は、図3に示すようになり、その一例が示されている。図3の(1)の状態で、プーリ55がワイヤT3aに張力が作用するように回転した場合、プーリ57は回転(自転)しながら、B点を中心に公転し、図3(2)のようになる。プーリ55に接続されているワイヤT3がワイヤ案内部材56を介してプーリ57に接続させる際に、ワイヤ案内部材56とプーリ57の間でワイヤT3を交差させることで、プーリ57が回転しても、ワイヤT3a側の位置の変化が小さく、かつ、コンパクトな構成で2自由度の動作が実現できる。
【0021】
従来の方式は、図5に示すような構成のものがほとんどである。グリッパ85を、T軸周りとS軸周りに回転させる機構において、モータ81の動力を駆動プーリ82に伝える。駆動プーリ82に接続されたワイヤC1、C2は、S軸上にあるワイヤ案内部材83に巻き付けられて、T軸上にあるプーリ84に接続されている。プーリ82の回転はガイドワイヤ83を介してプーリ84に伝達させて、グリッパ84の回転を実現させている。先端部86がS軸周りに回転しても、ワイヤC1、C2の位置には変化が生じにくい。ワイヤC1、C2の挿通位置は、先端部86のS軸周りの回転には関係なく、常に一定である。しかしながら、T軸回りの回転とS軸回りの回転を独立にするためにワイヤ案内部材83に2回転以上巻き付けなければならず、ワイヤ案内部材83の軸方向の長さ(図5における上下方向のプーリ幅)を短くすることが困難である。上記の例ではプーリ幅はワイヤ直径の4倍以上は必要となり、細径構造が要求される医療用マニピュレータ1への適用が困難である。
【0022】
これに対して、本発明の実施の形態では、ワイヤ案内部材52,56は回転動力を伝えるためのプーリ(従車プーリ)53,57ヘワィヤを導くためのガイド機能をもったものであることから、プーリ幅をワイヤ直径とほぼ同じにできる。よって、ワイヤ案内部材52,56を薄くでき、結果的に2自由度の動作が可能なコンパクトな処置部3を提供できる。
【0023】
更に、ワイヤ案内部材56の位置を従動プーリ57の近傍に設けることで、ワイヤT3の配設位置を規制するためのガイド機構も必要なく、従来例と同じように、ワイヤT3の配設位置が常に一致に保たれている。このことは、ワイヤT3に作用している張力が常に一定であることと等価であり、ワイヤによる動力伝達方式の条件が満たされている。構造的にも、B軸上に、プーリ42、ワイヤ案内部材52、56を設けることができ、構造が簡素になり、組立性、メンテナンス性に優れたものとなる。
【0024】
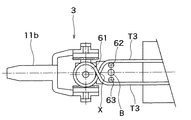
次に、ワイヤ案内部材の他の実施形態を図4に示す。駆動部33からの動力を処置部3のプーリ61に伝えるワイヤT3のガイドに、細いピン形状のワイヤ案内部材62、63を用いる。ワイヤT3が交差する点の位置Xが、ほぼB点を中心とする円周上に位置するようにワイヤ案内部材62、63を配置することで、B軸支持部13と一体化して製作することができ、部品点数が削減されて、メンテナンスは簡素となる。ここで、細いピン形状のワイヤ案内部材は、2本に限定されるものではなく、複数本配置されていても、かまわない。
【0025】
以上のように、本発明の実施の形態によれば、作業部3を駆動するためのワイヤの配設方法とワイヤ案内部材の配置を工夫することで、ワイヤT2,T3の引き回しが低減でき、作業部3の構造が簡素化し、組立性とメンテナンス性を大幅に向上させることができる。
【0026】
また、作業部3の細径化も可能となり、小形、軽量の医療用マニピュレータを提供することが可能となる。
【0027】
更に、ワイヤ案内部材62,63をB軸支持部13と一体化することも可能であり、部品点数の削減や組立工数の低減は、医療用マニピュレータの信頼性、安全性に寄与する部分が多く、その面からも効果もある。
【0028】
【発明の効果】
以上説明したように、本発明によれば、伝達部のワイヤ案内部材を小形化することができ、作業部の構造が簡素になり、組立性とメンテナンス性に優れるマニピュレータを実現することができる。
【図面の簡単な説明】
【図1】本発明の実施の形態を示す全体構成図。
【図2】本発明の実施の形態を示す動力伝達系統図。
【図3】本発明による作業部の概略断面図。
【図4】本発明によるワイヤ案内部材の別の実施の形態を示す概略図。
【図5】従来のワイヤ伝達機構を示す概略図。
【符号の説明】
1 医療マニピュレータ
2 操作指令部
3 作業部
4 連結部
11a、11b 処置部
12、13 支持部
21 ハンドル
22 指操作部
30 駆動部
41、42、51、53、55、57 プーリ
54、58 歯車
53a、57a 歯車
52、56、62、63 ワイヤ案内部材
D1、D2 伝達部
M1〜M3 モータ
T1〜T3 ワイヤ
Claims (3)
- 姿勢操作部と処置操作部とを有する操作指令部と、
一端側が前記操作指令部に接続された連結部と、
前記連結部の他端側に接続され処置部と前記処置部を2自由度以上に姿勢変更可能に支持する支持部とを有する作業部と、
前記姿勢操作部からの操作指令を前記支持部に送って前記処置部の姿勢を変更させるとともに、前記処置操作部からの操作指令を前記処置部に送って前記処置部を作動させる作動制御部と、
前記作動制御部からの動力を前記作業部に伝える伝達部と
を備え、
前記伝達部は、
前記作動制御部から動力を受けるための第1プーリと、
前記作業部に動力を伝達するための第2プーリと、
前記第1プーリと前記第2プーリとの間に掛け渡されたワイヤと、
前記第1プーリから前記ワイヤを掛け渡され前記第2プーリへ前記ワイヤを案内するワイヤ案内部材と、
を有し、
前記ワイヤ案内部材の中心部は、前記作業部の姿勢を変更するときの基準となる基準軸のほぼ軸線上に配設されており、
前記ワイヤ案内部材は、前記第1プーリから掛け渡された前記ワイヤをほぼ前記第2プーリの周上で交差させて前記第2プーリへ案内する
ことを特徴とするマニピュレータ。 - 姿勢操作部と処置操作部とを有する操作指令部と、
一端側が前記操作指令部に接続された連結部と、
前記連結部の他端側に接続され処置部と前記処置部を2自由度以上に姿勢変更可能に支持する支持部とを有する作業部と、
前記姿勢操作部からの操作指令を前記支持部に送って前記処置部の姿勢を変更させるとともに、前記処置操作部からの操作指令を前記処置部に送って前記処置部を作動させる作動制御部と、
前記作動制御部からの動力を前記作業部に伝える伝達部と
を備え、
前記伝達部は、
前記作動制御部から動力を受けるための第1プーリと、
前記作業部に動力を伝達するための第2プーリと、
前記第1プーリと前記第2プーリとの間に掛け渡されたワイヤと、
前記第1プーリから前記ワイヤを掛け渡され前記第2プーリへ前記ワイヤを案内するワイヤ案内部材と、
を有し、
前記ワイヤ案内部材の中心部は、前記作業部の姿勢を変更するときの基準となる基準軸のほぼ軸線上に配設されており、
前記ワイヤ案内部材は、前記基準軸を中心に、放射状に配置された複数の円筒部材で構成されている
ことを特徴とするマニピュレータ。 - 前記ワイヤ案内部材は、前記基準軸を中心に回転自在に支持された円筒形状部材から構成されていることを特徴とする請求項1又は2に記載のマニピュレータ。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2001251203A JP3631450B2 (ja) | 2001-08-22 | 2001-08-22 | マニピュレータ |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2001251203A JP3631450B2 (ja) | 2001-08-22 | 2001-08-22 | マニピュレータ |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2003061969A JP2003061969A (ja) | 2003-03-04 |
| JP3631450B2 true JP3631450B2 (ja) | 2005-03-23 |
Family
ID=19079886
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2001251203A Expired - Lifetime JP3631450B2 (ja) | 2001-08-22 | 2001-08-22 | マニピュレータ |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP3631450B2 (ja) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US7942895B2 (en) | 2006-08-08 | 2011-05-17 | Terumo Kabushiki Kaisha | Working mechanical device and manipulator |
| CN105899158A (zh) * | 2014-01-23 | 2016-08-24 | 奥林巴斯株式会社 | 手术器具和医疗用机械手系统 |
Families Citing this family (39)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US6963792B1 (en) | 1992-01-21 | 2005-11-08 | Sri International | Surgical method |
| US5814038A (en) | 1995-06-07 | 1998-09-29 | Sri International | Surgical manipulator for a telerobotic system |
| US7727244B2 (en) | 1997-11-21 | 2010-06-01 | Intuitive Surgical Operation, Inc. | Sterile surgical drape |
| US8529582B2 (en) | 1996-12-12 | 2013-09-10 | Intuitive Surgical Operations, Inc. | Instrument interface of a robotic surgical system |
| US7666191B2 (en) | 1996-12-12 | 2010-02-23 | Intuitive Surgical, Inc. | Robotic surgical system with sterile surgical adaptor |
| US8206406B2 (en) | 1996-12-12 | 2012-06-26 | Intuitive Surgical Operations, Inc. | Disposable sterile surgical adaptor |
| US8182469B2 (en) | 1997-11-21 | 2012-05-22 | Intuitive Surgical Operations, Inc. | Surgical accessory clamp and method |
| US6132368A (en) | 1996-12-12 | 2000-10-17 | Intuitive Surgical, Inc. | Multi-component telepresence system and method |
| US6331181B1 (en) | 1998-12-08 | 2001-12-18 | Intuitive Surgical, Inc. | Surgical robotic tools, data architecture, and use |
| JP3944108B2 (ja) * | 2003-03-31 | 2007-07-11 | 株式会社東芝 | 医療用マニピュレータの動力伝達機構およびマニピュレータ |
| EP1707153B1 (en) | 2005-03-29 | 2012-02-01 | Kabushiki Kaisha Toshiba | Manipulator |
| JP4829005B2 (ja) | 2006-05-12 | 2011-11-30 | テルモ株式会社 | マニピュレータ |
| JP4755047B2 (ja) * | 2006-08-08 | 2011-08-24 | テルモ株式会社 | 作業機構及びマニピュレータ |
| KR100911248B1 (ko) | 2007-10-17 | 2009-08-07 | 국립암센터 | 소구경 복강경 수술기구 |
| JP5128904B2 (ja) * | 2007-10-31 | 2013-01-23 | 株式会社東芝 | マニピュレータ |
| JP5364255B2 (ja) * | 2007-10-31 | 2013-12-11 | テルモ株式会社 | 医療用マニピュレータ |
| US20100262162A1 (en) | 2007-12-28 | 2010-10-14 | Terumo Kabushiki Kaisha | Medical manipulator and medical robot system |
| JP5258284B2 (ja) * | 2007-12-28 | 2013-08-07 | テルモ株式会社 | 医療用マニピュレータ及び医療用ロボットシステム |
| JP5154961B2 (ja) | 2008-01-29 | 2013-02-27 | テルモ株式会社 | 手術システム |
| JP5258314B2 (ja) | 2008-02-01 | 2013-08-07 | テルモ株式会社 | 医療用マニピュレータ及び医療用ロボットシステム |
| US9629689B2 (en) | 2008-04-11 | 2017-04-25 | Flexdex, Inc. | Attachment apparatus for remote access tools |
| US9869339B2 (en) | 2008-04-11 | 2018-01-16 | Flexdex, Inc. | End-effector jaw closure transmission systems for remote access tools |
| CA2721216C (en) * | 2008-04-11 | 2016-06-14 | The Regents Of The University Of Michigan | Minimal access tool |
| US10405936B2 (en) | 2008-04-11 | 2019-09-10 | The Regents Of The University Of Michigan | Parallel kinematic mechanisms with decoupled rotational motions |
| JP4836148B2 (ja) * | 2008-09-18 | 2011-12-14 | 早乙女 多寿代 | 手術用鉗子 |
| JP5320121B2 (ja) * | 2009-03-27 | 2013-10-23 | テルモ株式会社 | 医療用マニピュレータ |
| JP5320093B2 (ja) * | 2009-02-03 | 2013-10-23 | テルモ株式会社 | 医療用マニピュレータ |
| KR100974464B1 (ko) * | 2009-04-21 | 2010-08-10 | 주식회사 래보 | 수술용 인스트루먼트의 커플링 구조 |
| JP5571432B2 (ja) | 2010-03-30 | 2014-08-13 | カール シュトルツ ゲゼルシャフト ミット ベシュレンクテル ハフツング ウント コンパニー コマンディートゲゼルシャフト | 医療用ロボットシステム |
| BR112015006554B1 (pt) | 2012-09-26 | 2023-01-17 | Aesculap Ag | Dispositivo eletro cirúrgico para corte e selagem de tecidos |
| WO2016161449A1 (en) | 2015-04-03 | 2016-10-06 | The Regents Of The University Of Michigan | Tension management apparatus for cable-driven transmission |
| US12594069B2 (en) | 2015-10-02 | 2026-04-07 | Livsmed, Inc. | Handle assembly providing unlimited roll |
| WO2017059442A1 (en) | 2015-10-02 | 2017-04-06 | Flexdex, Inc. | Handle mechanism providing unlimited roll |
| US11896255B2 (en) | 2015-10-05 | 2024-02-13 | Flexdex, Inc. | End-effector jaw closure transmission systems for remote access tools |
| JP2018531694A (ja) | 2015-10-05 | 2018-11-01 | フレックスデックス, インク.Flexdex, Inc. | 円滑に関節屈曲するマルチクラスタジョイントを有する医療デバイス |
| WO2017147607A1 (en) | 2016-02-25 | 2017-08-31 | Flexdex, Inc. | Parallel kinematic apparatuses |
| KR20230018456A (ko) | 2020-06-02 | 2023-02-07 | 플렉스덱스 인코포레이티드 | 수술 도구 및 조립체 |
| WO2021255878A1 (ja) * | 2020-06-17 | 2021-12-23 | 朝日インテック株式会社 | 鉗子装置 |
| USD1105427S1 (en) | 2023-04-14 | 2025-12-09 | Flexdex, Inc. | Handheld laparoscopic surgical instrument |
-
2001
- 2001-08-22 JP JP2001251203A patent/JP3631450B2/ja not_active Expired - Lifetime
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US7942895B2 (en) | 2006-08-08 | 2011-05-17 | Terumo Kabushiki Kaisha | Working mechanical device and manipulator |
| CN105899158A (zh) * | 2014-01-23 | 2016-08-24 | 奥林巴斯株式会社 | 手术器具和医疗用机械手系统 |
| CN105899158B (zh) * | 2014-01-23 | 2018-07-10 | 奥林巴斯株式会社 | 手术器具和医疗用机械手系统 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP2003061969A (ja) | 2003-03-04 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP2003061969A (ja) | マニピュレータ | |
| JP3613551B2 (ja) | 医療用マニピュレータ | |
| JP4092365B2 (ja) | 医療用マニピュレータ | |
| CN113749777B (zh) | 手术器械平台、器械组件及手术器械 | |
| US6676684B1 (en) | Roll-pitch-roll-yaw surgical tool | |
| CN107708597B (zh) | 手术用机器人 | |
| US7744622B2 (en) | Surgical instrument | |
| US9839439B2 (en) | Rotary input lever gimbal | |
| JP3610110B2 (ja) | 医療用マニピュレータ | |
| EP3653145B1 (en) | Reusable surgical instrument for minimally invasive procedures | |
| US20170135710A1 (en) | Medical treatment instrument | |
| US9937007B2 (en) | Angled instrument shaft roll actuator | |
| US9554860B2 (en) | Path-following robot | |
| US20020103476A1 (en) | Articulated surgical instrument for performing minimally invasive surgery with enhanced dexterity and sensitivity | |
| US20200060779A1 (en) | Drive unit, medical treatment tool, and surgical system | |
| CN117224243A (zh) | 输入装置及手术机器人 | |
| CN107530889A (zh) | 回旋装置以及医疗器械 | |
| US11324560B2 (en) | Surgical instrument | |
| US20180318024A1 (en) | Medical instrument | |
| US12426972B2 (en) | Operating arm and surgical robot | |
| CN117100408B (zh) | 手术器械及手术机器人 | |
| CN108567489B (zh) | 操作臂、从操作设备及手术机器人 | |
| US11369447B2 (en) | Surgical system and support device | |
| US20190216296A1 (en) | Medical instrument and surgical system | |
| JP2002103255A (ja) | マニピュレータの支持装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20040803 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20040917 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20041210 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20041216 |
|
| R151 | Written notification of patent or utility model registration |
Ref document number: 3631450 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R151 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20071224 Year of fee payment: 3 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20081224 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20091224 Year of fee payment: 5 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20091224 Year of fee payment: 5 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20101224 Year of fee payment: 6 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20111224 Year of fee payment: 7 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20121224 Year of fee payment: 8 |
|
| S111 | Request for change of ownership or part of ownership |
Free format text: JAPANESE INTERMEDIATE CODE: R313113 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20121224 Year of fee payment: 8 |
|
| R350 | Written notification of registration of transfer |
Free format text: JAPANESE INTERMEDIATE CODE: R350 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20121224 Year of fee payment: 8 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20131224 Year of fee payment: 9 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| EXPY | Cancellation because of completion of term |