JP3661590B2 - ステップモータの駆動制御装置、ステップモータの駆動制御方法、ステップモータの駆動制御プログラム及びそのプログラムを記録した記録媒体 - Google Patents
ステップモータの駆動制御装置、ステップモータの駆動制御方法、ステップモータの駆動制御プログラム及びそのプログラムを記録した記録媒体 Download PDFInfo
- Publication number
- JP3661590B2 JP3661590B2 JP2000375726A JP2000375726A JP3661590B2 JP 3661590 B2 JP3661590 B2 JP 3661590B2 JP 2000375726 A JP2000375726 A JP 2000375726A JP 2000375726 A JP2000375726 A JP 2000375726A JP 3661590 B2 JP3661590 B2 JP 3661590B2
- Authority
- JP
- Japan
- Prior art keywords
- step motor
- speed
- driving
- drive
- steps
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Lifetime
Links
Images


Landscapes
- Exhaust-Gas Circulating Devices (AREA)
- Control Of Throttle Valves Provided In The Intake System Or In The Exhaust System (AREA)
- Electrical Control Of Air Or Fuel Supplied To Internal-Combustion Engine (AREA)
- Control Of Stepping Motors (AREA)
Description
【発明の属する技術分野】
本発明は、例えば車両用エンジンの排気ガス再循環(EGR)装置のEGRバルブなどを駆動制御するステップモータの駆動制御装置、ステップモータの駆動制御方法、ステップモータの駆動制御プログラム及びそのプログラムを記録した記録媒体に係り、詳しくは、ステップモータの加減速制御を行ってステップモータに安定した動作を行わせるステップモータの駆動制御装置、ステップモータの駆動制御方法、ステップモータの駆動制御プログラム及びそのプログラムを記録した記録媒体に関するものである。
【0002】
【従来の技術】
一般に、車両用エンジンのスロットルバルブ制御装置や排気ガス再循環(EGR)装置などにおいては、スロットルバルブやEGRバルブ等をステップモータによって駆動制御するものが知られている。例えば、EGRバルブの開度をステップモータによって駆動制御する場合、ステップモータの回転方向及び回転数(ステップ数)に応じてEGRバルブの開度が決定されるようになっている。
【0003】
通常、EGRバルブの目標開度は、機関回転速度及び機関負荷に応じて適宜変更されるため、ステップモータの回転方向もEGRバルブの目標開度に応じて適宜変更される。しかし、ステップモータは、急に回転速度を上げたり、急停止させようとすると、脱調(ミスステップ)してしまうという特徴を有している。このため、従来のステップモータの駆動制御装置では、ステップモータの脱調を防止するとともに、 EGRバルブの目標開度に迅速に到達させるために、加減速制御を行うようになっている。
【0004】
そして、こうした加減速制御を行うステップモータの駆動制御装置として、例えば特開平10−159592号公報に記載される流量制御装置がある。この流体制御装置では、コントロールユニットにより、出力タイミング毎のステップモータの駆動速度変化量が算出される。そして、その変化量が所定の閾値を超える場合には、駆動速度緩和手段により、駆動信号を出力する所定出力タイミングの周期の延長またはステップモータの励磁相の変更が行われる。さらに、その変更状態を所定期間継続することにより、モータの駆動速度に制限が加えられる。すなわち、ステップモータの駆動速度の加減速制御が行われる。このため、ステップモータの駆動速度が急激に変化することがなくなり、脱調が防止され、良好なエミッション性能、快適な運転性能が得られるようになる。
【0005】
【発明が解決しようとする課題】
ところが、従来の流体制御装置においては、ステップモータの駆動速度を演算する度毎に駆動速度の変化量を演算する必要がある。さらに、この演算の結果から、駆動速度を制限するための再計算を行う必要がある。一般に、加減速制御が必要になるようなステップモータの駆動周波数は、300pps(pulse per second) 程度以上(周期で3ms以下)である。このため、駆動周波数を計算する度に上記計算を行った場合、例えばエンジン制御の他の演算(エンジンのクランク角度に同期して行う燃料噴射の計算など)に影響を与えてしまうおそれがある。また、他の演算を優先して行った場合には、他の制御の演算と上記駆動速度計算とによって時間が費やされるため、この影響で駆動速度(周波数)が狂ってしまうおそれがある。それゆえ、従来の流体制御装置においては、速い演算処理速度を有する高性能なCPUを用いるか、もしくはステップモータ駆動制御用の専用のCPUを用いる必要がある。よって、コントロールユニットの部品点数の増加や、高コスト化を招いてしまう。
【0006】
本発明はこうした実情に鑑みてなされたものであり、その目的は、ステップモータの加減速制御を簡単に行うことができるステップモータの駆動制御装置を提供することにある。
【0007】
【課題を解決するための手段】
上記の課題を解決するために、請求項1に記載の発明では、被駆動体を駆動するステップモータと、そのステップモータの回転方向、回転量及び駆動速度を制御するとともに、駆動初期時には駆動速度を徐々に上げ、停止時には駆動速度を徐々に下げる加減速制御を行う制御手段とを備えるステップモータの駆動制御装置において、前記ステップモータを予め設定された最高速度での駆動状態から停止させるために必要な制動ステップ数から停止位置までの各制動ステップ数に対して、該制動ステップ数が少なくなるにつれて段階的に低い駆動速度となるようにそれぞれ対応して設定された駆動速度レートを記録した記録手段を備え、前記制御手段は、前記ステップモータの現在位置から目標位置までの目標ステップ数を算出し、該ステップモータの実際の駆動速度と対応する前記制動ステップ数が前記目標ステップ数以上のときには、前記制動ステップ数と対応する駆動速度レートに基づく駆動速度で前記ステップモータを駆動する減速制御を行うとともに、前記ステップモータの実際の駆動速度と対応する前記制動ステップ数が前記目標ステップ数未満のときには、その制動ステップ数よりも一段階多いステップ数に対応する駆動速度レートに基づく駆動速度で前記ステップモータを駆動する加速制御を行うことを要旨とする。
【0008】
したがって、請求項1に記載の発明によると、ステップモータの実際の駆動速度に対応する制限ステップ数と、ステップモータの目標ステップ数との関係に基づき、ステップモータの駆動速度の加減速制御が行われる。このため、ステップモータの駆動速度が急激に変化することが防止され、ステップモータの脱調が防止される。しかも、制御手段は、記録手段に記録された制限ステップ数と対応する駆動速度レートに基づいてステップモータの駆動速度を決定するため、駆動速度を算出するための演算を行う必要がない。よって、制御手段の演算負荷が軽減され、加減速制御が簡単に行われる。
【0009】
請求項2に記載の発明では、請求項1に記載のステップモータの駆動制御装置において、前記制御手段は、前記ステップモータの駆動電圧が所定の閾値を下回ったときの該ステップモータの駆動速度が、前記各制動ステップ数のうちの所定の制動ステップ数と対応する駆動速度レートに基づく駆動速度で設定された制限速度よりも速いときには、該制限速度となるまでの間前記減速制御を行い、前記ステップモータの駆動電圧が前記閾値以上となるまでの間、その制限速度でステップモータを駆動することを要旨とする。
【0010】
したがって、請求項2に記載の発明によると、ステップモータの駆動電圧が所定の閾値を下回ったときには、ステップモータは所定の駆動速度(制限速度)で駆動される。一般に、ステップモータの駆動トルクは、駆動速度が高くなるほど低くなる。また、ステップモータの駆動トルクは、ステップモータの駆動電圧が低下すると低くなる。このため、ステップモータの駆動電圧の低下時に駆動速度を制限することにより、ステップモータの駆動トルクの低下に起因する脱調が防止される。
【0011】
請求項3に記載の発明では、請求項1または請求項2に記載のステップモータの駆動制御装置において、前記制御手段は、前記ステップモータの一方の回転方向への駆動時にのみ前記減速制御及び加速制御を行うとともに、他方の回転方向への駆動時には、前記減速制御及び加速制御を行わず、予め設定された所定の駆動速度で前記ステップモータを駆動することを要旨とする。
【0012】
したがって、請求項3に記載の発明によると、ステップモータの加減速制御は、一方の回転方向への駆動時にのみ行われる。そして、他方の回転方向への駆動時には、ステップモータは所定の駆動速度で駆動される。すなわち、ステップモータは、一方の回転方向にのみ迅速に駆動される。このため、制御手段の演算負荷がより軽減され、加減速制御がより簡単となる。よって、ステップモータを、一方の回転方向にのみ迅速に駆動する必要がある場合や、一方の回転方向にしか高い駆動速度で駆動できない場合に有効となる。
【0013】
請求項4に記載の発明では、被駆動体を駆動するステップモータの回転方向、回転量及び駆動速度を制御するとともに、駆動初期時には駆動速度を徐々に上げ、停止時には駆動速度を徐々に下げる加減速制御を行うステップモータの駆動制御方法において、前記ステップモータを予め設定された最高速度での駆動状態から停止させるために必要な制動ステップ数から停止位置までの各制動ステップ数に対して、該制動ステップ数が少なくなるにつれて段階的に低い駆動速度となるようにそれぞれ対応して設定された駆動速度レートに基づき、前記ステップモータの実際の駆動速度と対応する前記制動ステップ数が、該ステップモータの現在位置から目標位置までの目標ステップ数以上のときに、前記制動ステップ数と対応する駆動速度レートに基づく駆動速度で前記ステップモータを駆動する減速制御を行うとともに、前記ステップモータの実際の駆動速度と対応する前記制動ステップ数が前記目標ステップ数未満のときには、その制動ステップ数よりも一段階多いステップ数に対応する駆動速度レートに基づく駆動速度で前記ステップモータを駆動する加速制御を行うことを要旨とする。
【0014】
請求項5に記載の発明では、被駆動体を駆動するステップモータの回転方向、回転量及び駆動速度を制御するとともに、駆動初期時には駆動速度を徐々に上げ、停止時には駆動速度を徐々に下げる加減速制御を行うコンピュータに、前記ステップモータを予め設定された最高速度での駆動状態から停止させるために必要な制動ステップ数から停止位置までの各制動ステップ数に対して、該制動ステップ数が少なくなるにつれて段階的に低い駆動速度となるようにそれぞれ対応して設定された駆動速度レートに基づき、前記ステップモータの実際の駆動速度と対応する前記制動ステップ数が、該ステップモータの現在位置から目標位置までの目標ステップ数以上のときに、前記制動ステップ数と対応する駆動速度レートに基づく駆動速度で前記ステップモータを駆動する手順と、前記設定された駆動速度レートに基づき、前記ステップモータの実際の駆動速度と対応する前記制動ステップ数が前記目標ステップ数未満のときに、その制動ステップ数よりも一段階多いステップ数に対応する駆動速度レートに基づく駆動速度で前記ステップモータを駆動する手順とを実行させるための駆動制御プログラムであることを要旨とする。
【0015】
請求項6に記載の発明では、請求項5に記載されたプログラムを格納したコンピュータ読み取り可能な記録媒体であることを要旨とする。
【0016】
【発明の実施の形態】
以下、本発明を車両用エンジンにおけるEGRバルブ駆動用ステップモータの駆動制御装置として具体化した一実施形態を図1〜図6に基づき詳細に説明する。
【0017】
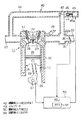
図1に示すように、内燃機関としてのエンジン11は、シリンダブロック12内に形成されたシリンダ13と、そのシリンダ13内を上下方向に往復移動するピストン15と、シリンダ13及びシリンダヘッド14とピストン15の上面とによって区画形成される燃焼室16と、エンジン11の出力軸であるクランクシャフト17と、ピストン15の往復運動をクランクシャフト17の回転運動に変換するコネクティングロッド19とを備えている。クランクシャフト17の近傍には、クランク角センサ20が配設されている。そして、このクランク角センサ20によって機関回転速度が検出されるようになっている。
【0018】
各気筒に対応する吸気ポート21には、図示しないエアクリーナから吸気通路22に吸入される外気が流れる。各気筒毎に設けられた燃料噴射弁28は、各吸気ポート21へ燃料を噴射する。そして、それら外気と燃料との混合気は、各気筒毎に設けられた吸気バルブ23により吸気ポート21が開かれるときに、燃焼室16に導入される。更に、各気筒毎に設けられた点火プラグ27が作動することにより、燃焼室16にて混合気が爆発・燃焼してピストン15が作動し、エンジン11の駆動力が得られる。その後、各気筒毎に設けられた排気バルブ26により排気ポート24が開かれるときに、既燃焼ガスが排気ガスとして燃焼室16から排気ポート24及び排気通路25を介して外部へ排出される。
【0019】
吸気通路22の途中に設けられたスロットルバルブ30は、アクセルペダル(図示略)の操作に連動して作動し、吸気通路22を開閉する。このスロットルバルブ30の作動により、吸気通路22に対する吸入空気量Qが調節される。また、スロットルバルブ30の近傍には、スロットルポジションセンサ31が配設されている。そして、このスロットルポジションセンサ31により、スロットルバルブ30の開度が検出されるようになっている。
【0020】
さらに、本実施形態では、公知の排気ガス再循環(EGR)機構40が設けられている。このEGR機構40は、排気ガス再循環通路としてのEGR通路41と、同通路41の途中に設けられた被駆動体としてのEGRバルブ42と、該EGRバルブ42を駆動するためのステップモータ43とを含んでいる。EGR通路41は、スロットルバルブ30の下流側のサージタンク22aと排気通路25との間を連通するよう設けられている。
【0021】
EGRバルブ42は支持体45に支持され、支持体45には雌ねじが形成されている。支持体45の内端には基準位置としての移動可能限界位置を定めるためのストッパ45aが形成されている。ステップモータ43のモータ軸44には雄ネジが形成され、ステップモータ43のモータ軸44は支持体45の雌ねじに螺合されている。ステップモータ43は電子制御装置(ECU)50から供給される制御信号に基づいて駆動されるようになっている。ステップモータ43が駆動されてモータ軸44が回転されると、EGRバルブ42が支持体45とともに移動される。これにより、EGRバルブ42の開度(基準位置からの位置)が調節されるようになっている。モータ軸44の回転に伴って、ストッパ45aがステップモータ43に突き当たるとその位置がEGRバルブ42の基準位置となる。そして、EGRバルブ42が開くことにより、排気通路25へ排出された排気ガスの一部がEGR通路41へと流れる。その排気ガスは、EGRバルブ42を介して吸気通路22へ流れる。すなわち、排気ガスの一部がEGR機構40によって吸入混合気中に再循環する。このとき、EGRバルブ42の開度が調節されることにより、排気ガスの再循環量が調整される。なお、本実施形態のEGR機構40においては、図示しないバネ等の付勢部材により、EGRバルブ42が閉弁方向に付勢されている。
【0022】
ECU50は、図示しないCPUやROMからなるCPUユニットであり、RAM等からなる記録手段としてのメモリ51を備えている。こうしたECU50には、クランク角センサ20、スロットルポジションセンサ31及びステップモータ43が接続されている。ECU50は、クランク角センサ20からの入力信号に基づいて機関回転速度を算出するとともに、スロットルポジションセンサ31からの入力信号に基づいて機関負荷を算出する。そして、ECU50は、機関回転速度及び機関負荷に基づいて、ステップモータ43を駆動制御するための制御信号を同ステップモータ43に対して出力するようになっている。つまり、ECU50は、ステップモータ43を制御する制御手段として機能する。なお、ステップモータ43を駆動制御するための制御プログラムは、ECU50のROM内に格納されている。
【0023】
また、メモリ51には、図2に示すようなデータマップが記録されている。このデータマップには、予め設定されたステップモータ43の最高速度での駆動状態から安定して停止させるために必要な制動ステップ数から停止位置までの残りの各ステップ数としての“eegrspd”が設定されている。本実施形態においてメモリ51に記録されている“eegrspd”は、「0」、「2」、「4」、「6」、「8」、「10」、「12」であり、最高速度で駆動するステップモータ43を、12ステップで停止させるようになっている。そして、ステップモータ43の最高駆動周波数は、「500pps 」に設定されている。すなわち、ステップモータ43の最高駆動速度は、「2ms/ステップ」となるように設定されている。
【0024】
また、各“eegrspd”に対して、それぞれ所定のパルスレートが設定されている。パルスレートはステップモータ43の駆動周波数を示すものであり、EGRバルブ42の閉じ側と開き側とでそれぞれ異なる値に設定されている。詳しくは、EGRバルブ42の閉じ側においては、“eegrspd”が「12」のときに最高駆動周波数である「500pps 」となるパルスレートが設定されている。そして、“eegrspd”が「10」,「8」,「6」のときに「330pps 」、「4」,「2」のときに「250pps 」、「0」のときに「0pps 」となるパルスレートがそれぞれ設定されている。つまり、各“eegrspd”に対する駆動周波数は、停止位置までの残りの“eegrspd”が減少するにつれて段階的に低くなるように設定されている。なお、ステップモータ43の駆動周波数により駆動速度も決定されるため、本明細書においては「“パルスレート”=“駆動速度レート”」として定義する。
【0025】
これに対して、EGRバルブ42の開き側においては、“eegrspd”が「0」のときに「0pps 」、「2」のときに「200pps 」となるようなパルスレートが設定され、残りのものについてはパルスレートは設定されていない。すなわち、EGRバルブ42の開き側におけるステップモータ43の駆動周波数は、200pps に固定されている。
【0026】
そして、ステップモータ43は、各“eegrspd”と対応するパルスレートに基づく駆動速度で駆動するようになっている。つまり、EGRバルブ42の閉じ側に駆動している場合、“eegrspd”が「12」であれば、「500pps 」の駆動周波数(「2ms/ステップ」の駆動速度)でステップモータ43は駆動する。なお、本実施形態におけるステップモータ43は、2相励磁式モータであり、2ステップずつ回転するようになっている。
【0027】
次に、ECU50が実行するステップモータ43の制御処理を、図3に示すフローチャートを用いて説明する。なお、図3に示したルーチンはパルスレート時間毎に実行される。
【0028】
まず、ECU50は、ステップS1においてEGRバルブ42の目標開度と実際の開度との差から、目標ステップ数(eesdl)を算出する。つまり、ここでは、ステップモータ43の現在位置から目標位置までに必要なステップ数を算出する。なお、EGRバルブ42の目標開度は、前記クランク角センサ20によって検出した機関回転速度と、前記スロットルポジションセンサ31によって検出した機関負荷とに基づいて算出される。
【0029】
続いて、ステップS2においてECU50は、EGRバルブ42の目標開度が反転または“eesdl”が0か否かを判断する。つまり、ここでは、ステップモータ43の現在の回転方向とは逆の方向となる位置が目標位置となったか否か、または現在位置と目標位置とが一致したか否かが判断される。そして、 ECU50は、EGRバルブ42の目標開度が反転したとき、または“eesdl”が「0」のときにはステップS3の処理に移行し、そうでないときにはステップS4の処理に移行する。
【0030】
ステップS3においてECU50は、現在の“eegrspd”から「2」を引いたものを新たな“eegrspd”として更新する処理を行い、ここでの処理を一旦終了する。なお、“eegrspd”の最小値は「0」となるように設定されている。このため、例えば現在の“eegrspd”が「12」のときには、このステップS3の処理によって新たな“eegrspd”は「10」に設定される。よって、この場合、ステップモータ43の駆動周波数は「500pps 」から「333pps 」となり、ステップモータ43の駆動速度が減速される。
【0031】
また、ステップS4においてECU50は、“eesdl”が“eegrspd”以下であるか否かを判断する。そして、ECU50は、“eesdl”が“eegrspd”以下のときには前記ステップS3の処理へ移行し、“eesdl”が“eegrspd”を超えるときにはステップS5の処理へ移行する。
【0032】
ステップS5においてECU50は、“eesdl”が“eegrspd”に「2」を加えた値と等しいか否かを判断する。そして、ECU50は、“eesdl”がその値と等しければステップS6の処理へ移行し、等しくなければステップS7の処理へ移行する。
【0033】
ステップS6においてECU50は、現在の“eegrspd”の値をそのまま維持する。また、ステップS7においてECU50は、ステップモータ43がEGRバルブ42を閉じる側に駆動しているか否かを判断する。そして、ECU50は、ステップモータ43がEGRバルブ42を開く側に駆動しているときにはステップS8の処理へ移行する。
【0034】
そして、ステップS8においてECU50は、現在の“eegrspd”に「2」を加えたものを新たな“eegrspd”として更新する処理を行い、ここでの処理を一旦終了する。但し、“eegrspd”の最大値は「2」となるように設定されている。したがって、ステップモータ43がEGRバルブ42を開く側に駆動しているときには、ステップモータ43の駆動周波数は「200pps 」一定となる。
【0035】
また、ECU50は、ステップS7においてステップモータ43がEGRバルブ42を閉じる側に駆動しているときにはステップS9の処理へ移行する。そして、ステップS9においてECU50は、ステップモータ43の駆動電圧Vが、予め設定された所定の電圧値(閾値)Vs以下であるか否かを判断する。これにより、ECU50は、駆動電圧Vが閾値Vsを超えているときにはステップS10の処理へ移行する。
【0036】
そして、ステップS10においてECU50は、現在の“eegrspd”に「2」を加えたものを新たな“eegrspd”として更新する処理を行い、ここでの処理を一旦終了する。なお、“eegrspd”の最大値は「12」となるように設定されている。したがって、ステップモータ43の最大駆動周波数は「500pps 」となる。
【0037】
また、ECU50は、ステップS9において駆動電圧Vが閾値Vs以下のときにはステップS11の処理へ移行する。そして、ECU50は、“eegrspd”が「4」以上か否かを判断する。これにより、ECU50は、“eegrspd”が「4」未満のときには前記ステップS8の処理へ移行し、“eegrspd”が「4」以上のときにはステップS12の処理へ移行する。
【0038】
ステップS12においてECU50は、現在の“eegrspd”から「2」を引いたものを新たな“eegrspd”として更新する処理を行い、ここでの処理を一旦終了する。
【0039】
次に、こうしたECU50によって制御されるステップモータ43の制御態様について説明する。
<制御態様1>
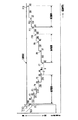
ここでは、図4に示すように、目標位置固定時でのEGRバルブ42の閉じ側制御において、始動時から停止時までの制御態様について説明する。
【0040】
まず、ECU50は、同図にポイントP0で示すように、ステップモータ43の駆動時に前記フローチャートに基づく処理を行う。このとき、ステップモータ43が同図にポイントP0で示す位置で停止しており、EGRバルブ42を閉じる側に目標位置が設定されている。このため、ステップモータ43の現在の“eegrspd”は「0」であり、「eesdl>eegrspd+2」の関係となる。よって、前記フローチャートにおけるステップS1,S2,S4,S5,S7,S9の処理を経て、ステップS10の処理が行われる。これにより、ステップモータ43の“eegrspd”は「2」に更新され、ステップモータ43は、該“eegrspd”と対応するパルスレートに基づく駆動速度で駆動される。つまり、ステップモータ43は、「250pps 」の駆動周波数(「4ms/ステップ」の駆動速度)で駆動される。
【0041】
次に、図4にポイントP1で示すように、前記駆動速度での駆動終了時に近づくと、ECU50は、再び前記フローチャートに基づく処理を行う。ここでも「eesdl>eegrspd」の関係となるため、ステップS10の処理が行われる。よって、“eegrspd”は「4」に更新され、ステップモータ43は、“eegrspd”と対応するパルスレートに基づき、「250pps 」の駆動周波数で駆動される。
【0042】
同様に、同図に示すポイントP2〜P5の位置においてもECU50は前記フローチャートに基づく処理を行う。そして、これらポイントP2〜P5の位置においても「eesdl>eegrspd+2」の関係となるため、ステップS10の処理が行われる。すなわち、各ポイントP2〜P5へ移動するに従い、“eegrspd”が「6」→「8」→「10」→「12」に更新される。したがって、ステップモータ43の駆動周波数は、回転とともに「333pps 」→「333pps 」→「333pps 」→「500pps 」と、段階的に高くなる。つまり、ポイントP0〜P5の間のステップモータ43の駆動速度は、「4ms/ステップ」→「4ms/ステップ」→「3ms/ステップ」→「3ms/ステップ」→「3ms/ステップ」→「2ms/ステップ」と、段階的に高くなる。よって、ポイントP0〜P5の間には、加速制御が行われる。すなわち、EGRバルブ42の閉じ側におけるステップモータ43の駆動初期時には、加速制御が行われる。
【0043】
また、“eegrspd”は「12」を最高値として設定されているため、ポイントP5を過ぎると、ステップモータ43は「2ms/ステップ」の駆動速度を保った状態で暫く定常駆動する。そして、ステップモータ43がポイントP6の位置となったときに“eesdl”は「12」となり、“eegrspd”と一致する。このため、ECU50は、前記フローチャートにおけるステップS4の処理を経てステップS3の処理を行う。つまり、現在の“eegrspd”から「2」を引き、「10」を新たな“eegrspd”として更新する。このため、ステップモータ43の駆動周波数が「333pps 」となり、駆動速度が「3ms/ステップ」となる。そして、ポイントP7〜P11に移動して目標開度に向かうに従い、“eegrspd”が「8」→「6」→「4」→「2」→「0」と変移する。よって、ステップモータ43の駆動周波数は「333pps 」→「333pps 」→「250pps 」→「250pps 」→「0pps 」と変移する。すなわち、ポイントP7〜P11の間のステップモータ43の駆動速度は、「3ms/ステップ」→「3ms/ステップ」→「4ms/ステップ」→「4ms/ステップ」→「0ms/ステップ」と変移する。したがって、ステップモータ43の駆動速度が段階的に低くなり、EGRバルブ42の目標開度位置で停止する。よって、ポイントP6〜P11の間には、減速制御が行われる。すなわち、目標位置が近づくとステップモータ43の減速制御が行われ、これによりステップモータ43は目標位置で停止するようになっている。
【0044】
なお、ステップモータ43の停止時において、ECU50は、「250pps 」に相当する時間、すなわち「4ms」毎に、前記フローチャートに基づく処理を実行するようになっている。
<制御態様2>
ここでは、図5に示すように、ステップモータ43の駆動中にEGRバルブ42の目標開度が反転した際の制御態様の一例について説明する。
【0045】
同図に示すように、ステップモータ43が同図にポイントP1で示す位置となるまでは、EGRバルブ42の目標開度はステップモータ43の位置よりも閉じ側にある。このため、ステップモータ43は、前記制御態様1に基づく駆動速度で駆動される。しかし、 EGRバルブ42の目標開度は、ステップモータ43がポイントP1の位置となる直前にステップモータ43の位置よりも開き側に変化(反転)している。このため、ECU50は、ポイントP1の位置において、前記フローチャートにおけるステップS2を経てステップS3の処理を行うようになる。つまり、“eegrspd”は、現在の“eegrspd”である「12」から「2」が引かれ、「10」に更新される。このため、ステップモータ43の駆動周波数は、「500pps 」から「333pps 」に下げられる。よって、ステップモータ43の駆動速度は、「2ms/ステップ」から「3ms/ステップ」に下げられる。
【0046】
同様にポイントP2〜P6の位置においてもステップS3の処理を行われるため、各ポイントP2〜P6へ移動するに従い、“eegrspd”は「8」→「6」→「4」→「2」→「0」と変移する。このため、ステップモータ43の駆動周波数は、「333pps 」→「333pps 」→「250pps 」→「250pps 」→「0pps 」と変移する。したがって、ステップモータ43の駆動速度が段階的に低くなり、ステップモータ43はEGRバルブ42の目標開度位置よりも閉じ側の位置で一旦停止する。すなわち、ポイントP1〜P6の間には、減速制御が行われる。
【0047】
そして、ECU50は、ステップモータ43を所定時間(本実施形態では20ms程度)停止させる。この停止時間は、ステップモータ43を安定した停止状態とするための時間である。
【0048】
続いてECU50は、ポイントP7の位置で処理を再開する。このポイントP7の位置では、EGRバルブ42の目標開度位置が現在位置よりも開き側となっているため、ECU50は、前記フローチャートにおけるステップS7の処理を経てステップS8の処理を行う。すなわち、ECU50は、現在の“eegrspd”に「2」を加えたものを新たな“eegrspd”として更新する。このため、“eegrspd”は「0」から「2」に更新される。よって、ステップモータ43は、EGRバルブ42を開く方向に対して「200pps 」の駆動周波数で駆動する。
【0049】
同様に、ECU50は、ポイントP8〜P12の位置においてもステップS8の処理を行う。しかし、このステップS8では、“eegrspd”は「2」が最大値として設定されているため、“eegrspd”は「2」のままとなる。よって、ステップモータ43は、ポイントP7からP13に到達するまでの間、「200pps 」の駆動周波数で駆動する。すなわち、ステップモータ43は、EGRバルブ42を開く方向へ駆動するときには、一定の駆動速度で駆動される。換言すれば、ECU50は、EGRバルブ42を開く方向へステップモータ43を駆動する際には、ステップモータ43を一定の駆動速度で駆動する定常駆動を行うようになっている。
【0050】
そして、ポイントP13の位置においてECU50はステップS4の処理を経てステップS3を行う。すなわち、ECU50は、現在の“eegrspd”から「2」を引いたものを新たな“eegrspd”として更新する。これにより、“eegrspd”が「0」となり、ステップモータ43は目標位置で停止する。
<制御態様3>
ここでは、図6に示すように、EGRバルブ42を閉じる方向へステップモータ43を駆動しているときに、同ステップモータ43の駆動電圧が低下した際の制御態様について説明する。
【0051】
同図に示すように、ステップモータ43の駆動電圧Vは、ポイントP1で示す位置となる直前からポイントP6で示す位置となる直前までの間、閾値Vsよりも低くなっている。こうした場合、ECU50は、ポイントP1の位置において、前記ステップS9の処理を経てステップS11の処理を行う。そして、 ポイントP1の位置におけるステップモータ43の“eegrspd”は「12」であるため、 ECU50はステップS12の処理を行う。すなわち、ECU50は、現在の“eegrspd”から「2」を引いたものを新たな“eegrspd”として更新する。このため、“eegrspd”が「10」となり、ステップモータ43の駆動周波数は「500pps 」から「333pps 」に下げられる。
【0052】
同様に、 ECU50は、ポイントP2〜P5の位置においてもステップS12の処理を行う。そして、各ポイントP2〜P5へ移動するに従い、“eegrspd”は「8」→「6」→「4」→「2」と変移する。このため、ステップモータ43の駆動周波数は、「333pps 」、「333pps 」→「250pps 」→「250pps 」と変移する。よって、ステップモータ43の駆動速度は、ポイントP1〜P5の間に段階的に減速される。すなわち、ステップモータ43は、ポイントP1〜P5の間に減速制御される。
【0053】
また、ポイントP6の位置においてECU50は、前記ステップS11の処理を経て前記ステップS8の処理を行う。このため、“eegrspd”は「2」に固定され、ステップモータ43の駆動周波数は「250pps 」に維持される。すなわち、ステップモータ43の駆動速度は「4ms/ステップ」に維持される。
【0054】
そして、ポイントP7の位置においては駆動電圧Vが閾値Vs以上となるため、ECU50は前記ステップS9の処理を経てステップS10の処理を行う。すなわち、 ECU50は、現在の“eegrspd”に「2」を加えたものを新たな“eegrspd”として更新する。このため、“eegrspd”が「4」となり、ステップモータ43は対応するパルスレートに基づく駆動速度で駆動する。よって、ステップモータ43の駆動速度は、ポイントP5〜P7の間、一定速度に維持される。すなわち、ポイントP5〜P7までの間、ステップモータ43は制限駆動される。
【0055】
同様に、ECU50は、ポイントP8〜P11の位置においてもステップS10の処理を行う。このため、各ポイントP8〜P11へ移動するに従い、“eegrspd”が「6」→「8」→「10」→「12」に更新される。すなわち、ステップモータ43の駆動周波数は、回転とともに「333pps 」→「333pps 」→「333pps 」→「500pps 」と、段階的に高くなる。よって、ポイントP7〜P11の間には、加速制御が行われる。
【0056】
したがって、本実施形態によれば以下のような効果を得ることができる。
(1)ステップモータ43の実際の駆動速度に対応する制限ステップ数(eegrspd)と、ステップモータ43の目標ステップ数(eesdl)との関係に基づき、ステップモータ43の駆動速度の加減速制御が行われる。このため、ステップモータ43の駆動速度が急激に変化してしまうのを防止することができ、ステップモータ43の脱調を確実に防止することができる。しかも、ECU50は、メモリ51に記録された制限ステップ数とパルスレートとのマップに基づいてステップモータ43の駆動速度を決定するため、駆動速度を算出するための演算を行う必要がない。よって、ECU50の演算負荷が軽減され、加減速制御を簡単に行うことができる。したがって、ECU50として、速い演算処理速度を有する高性能なものを用いたり、ステップモータ43を駆動制御するための専用のものを用いる必要がない。このため、ECU50の部品点数の増加や、高コスト化を防止することができる。
【0057】
(2)ステップモータ43の駆動電圧Vが所定の閾値Vsを下回ったときには、ステップモータ43は所定の駆動速度を制限速度として駆動するようになっている。一般に、ステップモータ43の駆動トルクは、駆動速度が高くなるほど低くなる。また、ステップモータ43の駆動トルクは、ステップモータ43の駆動電圧Vが低下すると低くなる。このため、ステップモータ43の駆動電圧Vの低下時に駆動速度を制限することにより、ステップモータ43の駆動トルクの低下に起因する脱調を確実に防止することができる。しかも、駆動速度を制限する際には減速処理を行い、駆動速度の制限を解除する際には加速処理が行われるため、制限時及び制限解除時における急激な速度変化を防止することができる。よって、こうした制限駆動時にステップモータ43が脱調してしまうこともない。
【0058】
(3)ステップモータ43の加減速制御は、EGRバルブ42を閉じる方向への駆動時にのみ行われる。そして、EGRバルブ42を開く方向への駆動時には、ステップモータ43は一定の駆動速度で駆動される。すなわち、ステップモータ43は、閉じ側へのみに迅速に駆動される。このため、ECU50の演算負荷をより軽減することができ、ステップモータ43の加減速制御をより簡単に行うことができる。特に、本実施形態のEGRバルブ42においては、付勢部材によって閉じ側に付勢されているため、EGRバルブ42を開く方向へ駆動するためには高い駆動トルクが必要となる。よって、EGRバルブ42を開く方向に対しては、ステップモータ43を高い駆動速度で駆動することが困難である。したがって、閉じ側への駆動時にのみステップモータ43を加減速制御することは有益となる。
【0059】
なお、本発明の実施形態は以下のように変更してもよい。
・ 前記実施形態では、メモリ51には、EGRバルブ42の開き側のパルスレートとして、“eegrspd”が「0」及び「2」のときと対応するパルスレートのみが記録されている。そして、<制御態様2>に示したように、ECU50は、EGRバルブ42を開く方向へステップモータ43を駆動する際には、ステップモータ43の加減速制御を行わないようになっている。しかし、例えば図7に示すように、“eegrspd”が「0」のときに「0pps 」、「2」のときに「100pps 」、「4」のときに「150pps 」、「6」のときに「200pps 」となるパルスレートをメモリ51に記録してもよい。それとともに、図3に示したフローチャートにおいて、ステップS8の処理における“eegrspd”の最大値を「6」に変更する。
【0060】
このようにすれば、図8に示すように、ポイントP7からポイントP10までの間ステップモータ43は加速制御され、ポイントP11からポイントP13までの間ステップモータ43は減速制御されるようになる。このため、EGRバルブ42を開く方向にステップモータ43を駆動する場合における同ステップモータ43の脱調を、より確実に防止することができる。
【0061】
・ 前記実施形態では、ステップモータ43の駆動電圧Vが所定の閾値Vsを下回ったときに、減速制御を行ってステップモータ43の制限駆動を行うようにしている。しかし、こうした減速制御及び制限駆動を省略してもよい。
【0062】
・ 前記実施形態では、ステップモータ43として2相励磁式ステップモータを用いている。しかし、ステップモータ43として、1−2相制御を可能なステップモータを用いてもよい。
【0063】
・ 前記実施形態では、車両用エンジンのEGRバルブを駆動するステップモータの駆動制御装置として具体化している。しかし、例えばスロットルバルブ30を駆動するステップモータや、産業用ロボットを駆動するステップモータなどの制御装置として具体化してもよい。
【0064】
次に、特許請求の範囲に記載された技術的思想のほかに、前述した実施形態によって把握される技術的思想を以下に列挙する。
(1) 請求項1〜3のいずれか1項に記載のステップモータの駆動制御装置において、前記記録手段には、前記ステップモータの駆動方向別に、それぞれ異なるように設定されたパルスレートを記録していること。この技術的思想(1)に記載の発明によれば、ステップモータの駆動方向毎に異なる負荷が加わっている場合であっても、各方向に対して最適な駆動速度でステップモータを駆動することができる。
【0065】
(2) 請求項1〜3、技術的思想(1)のいずれか1項に記載のステップモータの駆動制御装置において、当該駆動制御装置は、車両に用いられるステップモータを駆動制御すること。
【0066】
(3) 技術的思想(2)に記載のステップモータの駆動制御装置において、当該駆動制御装置は、EGRバルブを駆動するステップモータを駆動制御すること。
【0067】
(4) 被駆動体を駆動するステップモータと、そのステップモータの回転方向、回転量及び駆動速度を制御するとともに、駆動初期時には駆動速度を徐々に上げ、停止時には駆動速度を徐々に下げる加減速制御を行う制御手段とを備えるステップモータの駆動制御装置において、前記ステップモータを予め設定された最高速度での駆動状態から停止させるために必要な制動ステップ数から停止位置までの各制動ステップ数と、それら制動ステップ数が少なくなるにつれて段階的に低い駆動速度となるようにそれぞれ対応して設定された駆動速度レートとからなるデータマップを記録した記録手段を備え、前記制御手段は、前記ステップモータの現在位置から目標位置までの目標ステップ数を算出し、該ステップモータの実際の駆動速度と対応する前記制動ステップ数が前記目標ステップ数以上のときには、前記制動ステップ数と対応する駆動速度レートに基づく駆動速度で前記ステップモータを駆動する減速制御を行うとともに、前記ステップモータの実際の駆動速度と対応する前記制動ステップ数が前記目標ステップ数未満のときには、その制動ステップ数よりも一段階多いステップ数に対応する駆動速度レートに基づく駆動速度で前記ステップモータを駆動する加速制御を行うこと。
【0068】
【発明の効果】
以上詳述したように、請求項1〜6に記載の発明によれば、ステップモータの加減速制御を簡単に行うことができる。
【0069】
請求項2に記載の発明によれば、ステップモータの駆動トルクの低下に起因する脱調を防止することができる。
請求項3に記載の発明によれば、ステップモータの加減速制御をより簡単に行うことができる。
【図面の簡単な説明】
【図1】本発明のステップモータの駆動制御装置を用いた車両用エンジンの一実施形態を示す概略構成図。
【図2】同実施形態の記録手段に記録されたパルスレートを示すマップ。
【図3】同実施形態の制御手段によって行われる加減速処理を示すフローチャート。
【図4】同実施形態の制御態様の一例を示すタイムチャート。
【図5】同実施形態の制御態様の一例を示すタイムチャート。
【図6】同実施形態の制御態様の一例を示すタイムチャート。
【図7】他の実施形態の記録手段に記録されたパルスレートを示すマップ。
【図8】他の実施形態の制御態様の一例を示すタイムチャート。
【符号の説明】
42…被駆動体としてのEGRバルブ、43…ステップモータ、50…制御手段としての電子制御装置(ECU)、51…記録手段としてのメモリ。
Claims (6)
- 被駆動体を駆動するステップモータと、そのステップモータの回転方向、回転量及び駆動速度を制御するとともに、駆動初期時には駆動速度を徐々に上げ、停止時には駆動速度を徐々に下げる加減速制御を行う制御手段とを備えるステップモータの駆動制御装置において、
前記ステップモータを予め設定された最高速度での駆動状態から停止させるために必要な制動ステップ数から停止位置までの各制動ステップ数に対して、該制動ステップ数が少なくなるにつれて段階的に低い駆動速度となるようにそれぞれ対応して設定された駆動速度レートを記録した記録手段を備え、
前記制御手段は、前記ステップモータの現在位置から目標位置までの目標ステップ数を算出し、該ステップモータの実際の駆動速度と対応する前記制動ステップ数が前記目標ステップ数以上のときには、前記制動ステップ数と対応する駆動速度レートに基づく駆動速度で前記ステップモータを駆動する減速制御を行うとともに、前記ステップモータの実際の駆動速度と対応する前記制動ステップ数が前記目標ステップ数未満のときには、その制動ステップ数よりも一段階多いステップ数に対応する駆動速度レートに基づく駆動速度で前記ステップモータを駆動する加速制御を行うことを特徴とするステップモータの駆動制御装置。 - 前記制御手段は、前記ステップモータの駆動電圧が所定の閾値を下回ったときの該ステップモータの駆動速度が、前記各制動ステップ数のうちの所定の制動ステップ数と対応する駆動速度レートに基づく駆動速度で設定された制限速度よりも速いときには、該制限速度になるまでの間前記減速制御を行い、前記ステップモータの駆動電圧が前記閾値以上となるまでの間、その制限速度でステップモータを駆動することを特徴とする請求項1に記載のステップモータの駆動制御装置。
- 前記制御手段は、前記ステップモータの一方の回転方向への駆動時にのみ前記減速制御及び加速制御を行うとともに、他方の回転方向への駆動時には、前記減速制御及び加速制御を行わず、予め設定された所定の駆動速度で前記ステップモータを駆動することを特徴とする請求項1または請求項2に記載のステップモータの駆動制御装置。
- 被駆動体を駆動するステップモータの回転方向、回転量及び駆動速度を制御するとともに、駆動初期時には駆動速度を徐々に上げ、停止時には駆動速度を徐々に下げる加減速制御を行うステップモータの駆動制御方法において、
前記ステップモータを予め設定された最高速度での駆動状態から停止させるために必要な制動ステップ数から停止位置までの各制動ステップ数に対して、該制動ステップ数が少なくなるにつれて段階的に低い駆動速度となるようにそれぞれ対応して設定された駆動速度レートに基づき、
前記ステップモータの実際の駆動速度と対応する前記制動ステップ数が、該ステップモータの現在位置から目標位置までの目標ステップ数以上のときに、前記制動ステップ数と対応する駆動速度レートに基づく駆動速度で前記ステップモータを駆動する減速制御を行うとともに、前記ステップモータの実際の駆動速度と対応する前記制動ステップ数が前記目標ステップ数未満のときには、その制動ステップ数よりも一段階多いステップ数に対応する駆動速度レートに基づく駆動速度で前記ステップモータを駆動する加速制御を行うことを特徴とするステップモータの駆動制御方法。 - 被駆動体を駆動するステップモータの回転方向、回転量及び駆動速度を制御するとともに、駆動初期時には駆動速度を徐々に上げ、停止時には駆動速度を徐々に下げる加減速制御を行うコンピュータに、
前記ステップモータを予め設定された最高速度での駆動状態から停止させるために必要な制動ステップ数から停止位置までの各制動ステップ数に対して、該制動ステップ数が少なくなるにつれて段階的に低い駆動速度となるようにそれぞれ対応して設定された駆動速度レートに基づき、前記ステップモータの実際の駆動速度と対応する前記制動ステップ数が、該ステップモータの現在位置から目標位置までの目標ステップ数以上のときに、前記制動ステップ数と対応する駆動速度レートに基づく駆動速度で前記ステップモータを駆動する手順と、
前記設定された駆動速度レートに基づき、前記ステップモータの実際の駆動速度と対応する前記制動ステップ数が前記目標ステップ数未満のときに、その制動ステップ数よりも一段階多いステップ数に対応する駆動速度レートに基づく駆動速度で前記ステップモータを駆動する手順とを実行させるための駆動制御プログラム。 - 請求項5に記載されたプログラムを格納したコンピュータ読み取り可能な記録媒体。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2000375726A JP3661590B2 (ja) | 2000-12-11 | 2000-12-11 | ステップモータの駆動制御装置、ステップモータの駆動制御方法、ステップモータの駆動制御プログラム及びそのプログラムを記録した記録媒体 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2000375726A JP3661590B2 (ja) | 2000-12-11 | 2000-12-11 | ステップモータの駆動制御装置、ステップモータの駆動制御方法、ステップモータの駆動制御プログラム及びそのプログラムを記録した記録媒体 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2002176796A JP2002176796A (ja) | 2002-06-21 |
| JP3661590B2 true JP3661590B2 (ja) | 2005-06-15 |
Family
ID=18844697
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2000375726A Expired - Lifetime JP3661590B2 (ja) | 2000-12-11 | 2000-12-11 | ステップモータの駆動制御装置、ステップモータの駆動制御方法、ステップモータの駆動制御プログラム及びそのプログラムを記録した記録媒体 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP3661590B2 (ja) |
Families Citing this family (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2009264267A (ja) * | 2008-04-25 | 2009-11-12 | Honda Motor Co Ltd | 汎用内燃機関の制御装置 |
| JP2011067013A (ja) * | 2009-09-17 | 2011-03-31 | Tokyo Electron Ltd | ステッピングモータの制御方法、ステッピングモータの制御装置及びステッピングモータシステム |
| CN113783481B (zh) * | 2021-08-10 | 2024-02-02 | 深圳市国赛生物技术有限公司 | 电机控制方法、装置、系统及存储介质 |
-
2000
- 2000-12-11 JP JP2000375726A patent/JP3661590B2/ja not_active Expired - Lifetime
Also Published As
| Publication number | Publication date |
|---|---|
| JP2002176796A (ja) | 2002-06-21 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP1849980B1 (en) | Engine controller | |
| JP3603398B2 (ja) | 内燃機関の制御装置 | |
| CN107804311B (zh) | 车辆的控制装置 | |
| JP7135719B2 (ja) | スロットル制御装置 | |
| JP2002500725A (ja) | 内燃機関の駆動方法 | |
| JP3546703B2 (ja) | 内燃機関のアクチュエータ制御装置 | |
| JP3970532B2 (ja) | Egrバルブ制御装置 | |
| JP3601386B2 (ja) | エンジンの吸入空気量制御装置 | |
| EP2957749B1 (en) | Control device and control method for internal combustion engine | |
| JPH06200763A (ja) | 内燃機関の吸気制御装置 | |
| JP4400410B2 (ja) | 内燃機関の吸気量制御装置 | |
| JP2004508483A (ja) | 成層燃焼モードにおいてガソリン直接噴射が行われる内燃機関における再生ガスの燃料含有量を突き止める方法 | |
| JPH0692757B2 (ja) | 内燃機関のバイパス空気量制御方法 | |
| JP2002176796A (ja) | ステップモータの駆動制御装置、ステップモータの駆動制御方法、ステップモータの駆動制御プログラム及びそのプログラムを記録した記録媒体 | |
| US11225919B2 (en) | Supercharging pressure setting apparatus | |
| JP4577326B2 (ja) | 内燃機関の停止制御装置及び停止制御システム | |
| JP2003074384A (ja) | 内燃機関の電磁吸気弁開弁誤差対処運転方法 | |
| JP4239539B2 (ja) | 内燃機関の制御装置および制御方法 | |
| JPH0245631A (ja) | 内燃エンジンの燃料供給制御装置 | |
| JP4133288B2 (ja) | 内燃機関の可変バルブタイミング制御方法 | |
| JP3714013B2 (ja) | 定速走行制御装置 | |
| JP3821044B2 (ja) | 内燃機関の燃料噴射量制御装置 | |
| JP2005171765A (ja) | 内燃機関の制御装置及び制御方法 | |
| JPH0723541Y2 (ja) | 内燃機関の吸気制御装置 | |
| JPH11107815A (ja) | 希薄燃焼内燃機関の燃焼制御装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20050301 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20050314 |
|
| R150 | Certificate of patent or registration of utility model |
Free format text: JAPANESE INTERMEDIATE CODE: R150 Ref document number: 3661590 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20090401 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20100401 Year of fee payment: 5 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20110401 Year of fee payment: 6 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20120401 Year of fee payment: 7 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20130401 Year of fee payment: 8 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20140401 Year of fee payment: 9 |
|
| EXPY | Cancellation because of completion of term |