JP3676767B2 - ヒュームフードの無駄算出方法および装置 - Google Patents
ヒュームフードの無駄算出方法および装置 Download PDFInfo
- Publication number
- JP3676767B2 JP3676767B2 JP2002226665A JP2002226665A JP3676767B2 JP 3676767 B2 JP3676767 B2 JP 3676767B2 JP 2002226665 A JP2002226665 A JP 2002226665A JP 2002226665 A JP2002226665 A JP 2002226665A JP 3676767 B2 JP3676767 B2 JP 3676767B2
- Authority
- JP
- Japan
- Prior art keywords
- air volume
- sash
- exhaust air
- waste
- opening
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images




Landscapes
- Ventilation (AREA)
- Air Conditioning Control Device (AREA)
Description
【発明の属する技術分野】
この発明は、実験により発生する有害ガス等を排気するヒュームフードを備えたシステムにおけるヒュームフードの無駄算出方法および装置に関するものである。
【0002】
【従来の技術】
化学実験では、実験作業過程において、人体に有害なガス、あるいは粉塵等が発生する場合が多い。これら有害物質の室内への拡散を防止し、人体への汚染を防ぐために、ヒュームフードが用いられている。
【0003】
図9に従来のヒュームフードの概略を示す。同図において、1は内部に作業空間が形成されたチャンバ、2はチャンバ1の開口部1Aに開閉自在に設けられたサッシであり、サッシ2はガラス窓とされている。図9の状態はサッシ2を上まで上げた状態(100%開いた状態)を示しており、サッシ2を下げることによってチャンバ1の開口部1Aが閉じられて行く。チャンバ1の上部には排気ダクト3が設けられており、この排気ダクト3を介してチャンバ1内の空気が排出される。
【0004】
〔定風量方式(CV方式)〕
チャンバ1内の空気の排出方式の一例として定風量方式(CV方式)がある。CV方式では、サッシ2の開度に拘わらず、定風量でチャンバ1内の空気を排出する。すなわち、作業者(研究者)は、サッシ2を開いて実験を行うが、状況に応じてサッシ2を上げたり、下げたりする。このサッシ2の開度の変化に対し、CV方式では、チャンバ1からの空気の排出量(排気風量)が一定とされる。
【0005】
〔変風量方式(VAV方式)〕
チャンバ1内の空気の排出方式の別の例として変風量方式(VAV方式)がある。VAV方式では、サッシ2の開度に応じて、チャンバ1からの排気風量を調整する。例えば、図10に示すように、サッシ2の開度θが100%のときは排気風量Qを100%、サッシ2の開度θが50%のときは排気風量Qを50%、サッシ2の開度θが20%以下(θmin 以下)のときは排気風量Qを必要最小排気風量Qmin =20%に維持するというように変化させる。これにより、VAV方式では、開口部1Aにおいてチャンバ1に取り込まれる空気の流速、すなわち面風速vがほゞ一定(例えば、v=0.5m/s)に保たれる。
【0006】
〔CV方式とVAV方式との対比〕
CV方式では、サッシ2の開度θの変化に拘わらずチャンバ1からの排気風量Qを一定としているので、エネルギーの無駄が多い。これに対して、VAV方式では、サッシ2の開度θが小さいときは排気風量Qも小さくなるので、省エネルギーを図ることができる。また、CV方式では、サッシ2の開度θが小さくなると、チャンバ1に取り込まれる空気の面風速vが増大する。このため、気流の乱れや渦が生じ、チャンバ1からガスが室内側に漏れる虞れがある。これに対して、VAV方式では、サッシ2の開度θが小さくなってもチャンバ1に取り込まれる空気の面風速vが増大することがなく、ほゞ一定に保たれるので、チャンバ1からガスが室内側に漏れる虞れがない。
【0007】
〔作業者の在/不在により面風速vを変える変風量方式(UBC方式)〕
VAV方式をさらに進めた方式としてUBC方式と呼ばれるものがある。UBC方式では、ヒュームフード10に対する作業者の在/不在を検出するようにし、作業者が不在であればチャンバ1に取り込まれる空気の面風速vを下げる。例えば、作業者がいる場合には面速度vをv=0.5m/sとし、作業者がいない場合には面速度vをv=0.3m/sとする。このように、UBC方式では、作業者がいる場合には乱流などが発生するため面速度vを上げ(0.5m/s)、作業者がいない場合には乱流などの発生が少ないため面速度vを下げる(0.3m/s)ことにより、作業者の安全と省エネルギーの両立を図っている。
【0008】
これにより、図10に示されたサッシ2の開度θと排気風量Qとの関係は、開度θに対する排気風量Qが40%削減され、図11に1点鎖線で示すような関係とされる。なお、必要最小排気風量Qmin =20%は作業者の在/不在に拘わらず確保しなければならないので、θmin はθAmin からθBmin に変わる。このようにして、UBC方式では、VAV方式よりもさらなる省エネルギーが図られる。
【0009】
【発明が解決しようとする課題】
上述したように、VAV方式やUBC方式では、チャンバ1に取り込まれる空気の面風速vをほゞ一定に保つように、サッシ2の開度θに応じてチャンバ1からの排気風量Qを調整しているので、チャンバ1からガスが室内側に漏れる虞れをなくすとともに、排気風量を少なくして省エネルギーを図ることができるという利点がある。
【0010】
しかしながら、ヒュームフード10を使用する作業者は、このようなVAV方式やUBC方式の持つ利点に甘んじて、自ら省エネルギーを促進しようとする意識を持っていない。すなわち、VAV方式やUBC方式での最大の省エネルギーは、作業者が不在であるときにはサッシ2をきちんと閉めるということであるにも拘わらず、これが徹底されていない。
【0011】
この理由は、不在であるときにサッシをきちんと閉めることによる効果を定量的に知ることができないため、システム管理者がいくら口答や文書で伝えても、作業者の理解を得られないからである。従来からも例えば、排気風量などの消費分についてのデータ収集や集計を行い、エネルギーの総量を減らすための各種指標や目標値を示すことが行われている。しかし、そのような指標や目標値をシステム管理者が作業者に提示しても、作業者は実験中の排気風量を減らそうと(例えば、実験中のサッシの開度を100%開度ではなく60%開度にして作業を行おうなどと)考える傾向が強い。その結果、省エネルギーのために作業効率を犠牲にするのでみで、不在であるときにサッシをきちんと閉めるというアクションの決定にはつながり難い。
【0012】
本発明はこのような課題を解決するためになされたもので、その目的とするところは、不在時にサッシをきちんと閉めなかったことによって生じる無駄、すなわち不在時にサッシを閉めていれば節約できたであろう消費エネルギーや消費風量,コストなどを無駄としてシステム管理者に分かり易く提示することができ、その無駄を根拠として作業者を説得することにより、不在時にサッシをきちんと閉めるというアクションをとることを作業者に徹底させることができるヒュームフードの無駄算出方法および装置を提供することにある。
【0013】
【課題を解決するための手段】
このような目的を達成するために本発明は、内部に作業空間が形成されたチャンバと、このチャンバの開口部に開閉自在に設けられたサッシとを有し、サッシの開度に応じてチャンバからの排気風量が調整されるヒュームフードを備えたシステムにおいて、ヒュームフードに対する作業者が不在であるにも拘わらずサッシの開度が所定値を超えている期間を無駄期間とし、この無駄期間における消費エネルギーや消費風量,コストなどの無駄を算出するようにしたものである。
この発明によれば、例えば、ヒュームフードに対する作業者が不在であるにも拘わらずサッシの開度が所定値を超えている期間におけるチャンバからの排気風量(Q)の総量から予め定められている必要最小排気風量(Qmin )の総量を差し引いた排気風量、すなわち無駄風量(QLOS )が無駄として算出される。なお、無駄期間における無駄として、無駄に消費された風量の他、無駄に消費されたエネルギー、無駄に使われたコストなどを算出するようにしてもよい。
【0014】
本発明において、ヒュームフードに対する作業者の在/不在は、人検知手段で検知する。人検知手段としては、赤外線センサやカメラなど、種々の手段を用いることができる。
また、サッシの開度が所定値を超えているか否かは、サッシ開閉検知手段で検知する。本発明において、サッシの開度が所定値を超えているか否かの検知は、サッシの開度を直接検知する方法だけに限られない。例えば、チャンバーからの排気風量Qに基づき、この排気風量Qが必要最小排気風量Qmin を超えている場合をサッシ開(サッシの開度が所定値を超えている)と判断するようにしてもよい。すなわち、このような方法でサッシの開閉を判断する手段も、本発明のサッシ開閉検知手段に含まれる。
【0015】
また、本発明において、算出した無駄は、システム管理者が使用する管理装置や作業者が使用するパーソナルコンピュータ(以下、パソコンと略す)などの画面上に表示することができる。この場合、例えば、無駄として無駄風量を時間単位でその単位時間内の理想排気風量(単位時間内の総排気風量から無駄風量を差し引いた排気風量)と併せて表示すると、単位時間内(例えば、1時間単位)の無駄風量と理想排気風量とを対比することができる。なお、本発明でいう時間単位は、日単位や月単位、年単位も含む概念である。すなわち、1日単位ということは24時間単位ということであり、日単位も時間単位の一つの形態に含まれる。同様に、月単位、年単位も時間単位の1つの形態に含まれる。
【0016】
【発明の実施の形態】
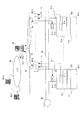
以下、本発明を図面に基づいて詳細に説明する。図1は本発明の実施に用いる実験室風量制御システムの概略を示す構成図である。
【0017】
同図において、10−1〜10−nはヒュームフード、20はヒュームフード10−1〜10−nの排気ダクト3−1〜3−nをつなぐ主管、30は主管20の末端に設けられた排気ファン、40−1〜40−nはヒュームフード10−1〜10−nに対して各個に設けられたインターフェイス、50は管理装置、60−1〜60−nはヒュームフード10−1〜10−nを使用する作業者が主として使うパソコンである。管理装置50とインターフェイス40−1〜40−nは通信ライン70を介して接続されている。管理装置50とパソコン60−1〜60−nとはローカルエリアネットワーク(LAN)80によって接続されている。
【0018】
ヒュームフード10−1〜10−nには、サッシ2−1〜2−nの開度を直接検出するサッシ開度検出器4−1〜4−nが設けられており、サッシ開度検出器4−1〜4−nが検出するサッシ2−1〜2−nの開度θ1〜θnがインターフェイス40−1〜40−nを介して管理装置50へ与えられるようになっている。
【0019】
また、ヒュームフード10−1〜10−nには、赤外線センサなどの人検知センサ5−1〜5−nが設けられており、人検知センサ5−1〜5−nの感知ゾーンに人が入った場合、すなわち人検知センサ5−1〜5−nが人を検知した場合、人検知センサ5−1〜5−nよりインターフェイス40−1〜40−nを介して管理装置50へ「H」レベルの信号が送られるようになっている。人検知センサ5−1〜5−nは、人を検知していない場合、「L」レベルの信号を出力する。
【0020】
また、ヒュームフード10−1〜10−nの排気ダクト3−1〜3−nには、風量制御ダンパ6−1〜6−nが設けられており、この風量制御ダンパ6−1〜6−nのダンパ開度がインターフェイス40−1〜40−nを介する管理装置50からの指令(制御信号)によって制御されるようになっている。
【0021】
〔実施の形態1:VAV方式〕
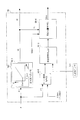
図2はVAV方式を採用した場合の管理装置50の主要部を示す機能ブロック図である。以下、この機能ブロック図を用いて、管理装置50における特徴的な動作について説明する。なお、管理装置50は、ヒュームフード10−1〜10−nに対して同様の動作を行うので、ヒュームフード10−1に対する動作を代表して説明する。
【0022】
管理装置50は、排気風量算出部50−1において、サッシ開度センサ4−1から与えられるサッシ2−1の開度θ1に基づき、図10に示される関係を記憶したテーブルTB1を参照して、サッシ2−1の開度θ1に応じた排気風量Q1を求める。
【0023】
そして、管理装置50は、この求めた排気風量Q1に応じた制御信号をインターフェイス40−1を介して風量制御ダンパ6−1へ与える。これにより、風量制御ダンパ6−1のダンパ開度が制御され、チャンバ1−1からの排気風量がサッシ2−1の開度θ1に応じた排気風量Q1に調整される。
【0024】
一方、管理装置50は、サッシ開閉検知部50−2において、サッシ開度センサ4−1からのサッシ2−1の開度θ1と予め定められている開度θ1min とを比較し、サッシ2−1の開度θ1がθ1min を超えている状態をサッシ開として検知する。
【0025】
無駄期間検出部50−3は、サッシ開閉検知部50−2からの検知結果と、人検知センサ5−1からの検知結果とを入力とし、「人検知センサ5−1がヒュームフード10−1に対する作業者の不在を検知しているにも拘わらず、サッシ開閉検知部50−2がサッシ開を検知している期間」を無駄期間として検出する。
【0026】
無駄風量算出部50−4は、無駄期間検出部50−3において検出された無駄期間を入力とし、この無駄期間におけるチャンバ1−1からの排気風量Q1の総量から必要最小排気風量Q1min の総量を差し引き、これにより得られる排気風量を無駄風量Q1LOS として求める。無駄期間におけるチャンバ1−1からの排気風量の総量は、排気風量算出部50−1で算出された排気風量Q1を積算して求める。勿論、チャンバ1−1からの排気風量Q1を実測し、その実測した排気風量Q1を積算して求めるようにしてもよい。
【0027】
〔無駄風量の算出例〕
図3は無駄風量算出部50−4での無駄風量の算出例を示すタイミングチャートである。同図(a)は排気風量算出部50−1からの排気風量Q1、同図(b)はサッシ開度センサ4−1からのサッシ2−1の開度θ1、同図(c)は人検知センサ5−1からの作業者の在/不在を示す信号である。人検知センサ5−1からの信号は、作業者がいる場合には「H」レベルとされ、作業者がいない場合には「L」レベルとされる。
【0028】
図3に示すt1点では、人検知センサ5−1からの信号が「H」レベルとされており、作業者がヒュームフード10−1の前に立ったことを示している。この時、サッシ2−1の開度θ1は20%開度とされており、排気風量Q1はサッシ2−1の20%開度に応じた値(必要最小排気風量Q1min )とされている。
【0029】
図3に示すt2点では、サッシ2−1の開度θ1が100%開度とされ、これによって排気風量Q1はサッシ2−1の100%開度に応じた値とされている。以下、同様にして、t3点ではサッシ2−1の開度θ1が50%開度とされ、t4点ではサッシ2−1の開度θ1が100%開度にされ、t5点では20%開度とされている。このサッシ2−1の開度θ1の変化に追随して、排気風量Q1も変化する。
【0030】
図3に示すt5点では、人検知センサ5−1からの信号が「L」レベルとされており、作業者がいなくなったことを示している。この場合、サッシ2−1の開度θ1は20%開度とされており、きちんと閉められている。したがって、次に作業者の存在が検出されるまでの期間、無駄風量が算出されることはない。
【0031】
図3に示すt6点では、人検知センサ5−1からの信号が「H」レベルとされており、作業者が再びヒュームフード10−1の前に立ったことを示している。この時、サッシ2−1はきちんと閉められており、サッシ2−1の開度θ1は20%開度、排気風量Q1は必要最小排気風量Q1min とされている。
【0032】
図3に示すt7点では、サッシ2−1の開度θ1が100%開度とされ、これによって排気風量Q1はサッシ2−1の100%開度に応じた値とされている。図3に示すt8点では、人検知センサ5−1からの信号が「L」レベルとされており、作業者がいなくなったことを示している。この場合、サッシ2−1の開度θ1は100%開度とされており、きちんと閉められていない。すなわち、作業者は、サッシ2−1を開けっ放しで、ヒュームフード10−1の前からいなくなっている。この状態は、t9点で人検知センサ5−1からの信号が「H」レベルとされるまで、すなわち人検知センサ5−1が人の存在を確認するまで続いている。
【0033】
この時、無駄期間検出部50−3は、t8点からt9点までの期間T1を無駄期間として検出し、無駄時間算出部50−4は、この無駄期間T1におけるチャンバ1−1からの排気風量Q1の総量から必要最小排気風量Q1min の総量を差し引き、これにより得られる排気風量(図3(a)に斜線で示した面積部分S1)を無駄風量Q1LOS として求める。
【0034】
作業者が不在であるにも拘わらずサッシが閉じられていなかったことによって無駄に消費されたエネルギーやコストとしては、作業室内の空調やヒュームフードの排気ファンなど様々な要素が存在する。この無駄になったエネルギーやコストを定量化することは可能ではあるが、様々な要素を考慮に入れなければならないため容易ではない。しかし、上述のように無駄風量を求めることにより、省エネルギーの指標とすることは容易である。
【0035】
図3に示した例では、t10点からt11点までの期間T2においても、作業者がサッシ2−1を開けっ放しでヒュームフード10−1の前からいなくなっている。この場合も期間T1の場合と同様にして、無駄時間算出部50−4は、図3(a)に斜線で示した面積部分S2を無駄風量Q1LOS として求める。
【0036】
〔無駄風量の表示〕
管理装置50は、図3(a)に示されたタイムチャート、すなわち算出した無駄風量Q1LOS を示す面積部分S1,S2を塗りつぶしたタイムチャートを管理装置50の画面上に表示する。システム管理者は、この管理装置50の画面上に表示されるタイムチャートを見ることにより、すなわちそのタイムチャートにおいて塗りつぶされた面積部分S1,S2を見ることにより、無駄に費やされたエネルギーを定量的に知ることができる。また、不在時にサッシ2−1をきちんと閉めた場合には、図3(a)に示す期間T0のように無駄風量が現れなくなるので、サッシ2−1をきちんと閉めることによって生じた省エネルギーの効果を定量的に知ることができる。
【0037】
これによって、システム管理者は、この定量的に示される無駄風量を根拠として作業者に示すことにより、すなわち無駄風量Q1LOS を示す面積部分S1,S2を塗りつぶしたタイムチャートをLAN80を介して作業者のパソコン60−1へ送り、その画面上に表示させ、説明することにより、不在時にサッシ2−1をきちんと閉めるというアクションをとることを作業者に徹底させることが可能となる。
【0038】
図4は無駄風量を1時間単位で積算集計し、1時間毎の無駄風量と総排気風量と理想排気風量との関係を示したグラフである。このようなグラフを管理装置50やパソコン60−1の画面上に表示させるようにしてもよい。なお、図4において、SAは総排気風量の1時間積算値、SBは無駄風量の1時間積算値、SCは総排気風量SAから無駄風量SBを差し引いた理想排気風量(サッシをきちんと閉めていたと仮定したときの予想される排気風量)の1時間積算値である。このようなグラフを表示することにより、単位時間内の無駄風量SBと総排気風量SAと理想排気風量SCとを対比することができ、何時頃が無駄風量が多いのか少ないのか、総排気風量に対して無駄風量の割合が多いのか少ないのかなど、システム管理者が正確に把握することができ、作業者により分かり易い形で情報を提供することができる。
【0039】
なお、図4の例では、1時間単位で無駄風量と総排気風量と理想排気風量とをグラフ表示するようにしたが、1日単位で表示するようにしてもよい。1日単位で表示するようにした場合、毎日の無駄風量が表示され、休日などにサッシを開けっ放しで帰宅してしまったようなことも知ることができる。また、月単位、年単位で表示させることも可能である。
また、図4の例では、無駄風量SBと総排気風量SAと理想排気風量SCとの関係を1つの棒グラフで表示したが、無駄風量SBと理想排気風量SCとを横に並べて表示するようにしてもよい。また、棒グラフに限られるものではなく、円グラフで表示するなどとしてもよい。
【0040】
〔実施の形態2:UBC方式〕
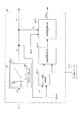
図5はUBC方式を採用した場合の図2に対応する機能ブロック図である。UBC方式では、排気風量算出部50−1において、サッシ開度センサ4−1から与えられるサッシ2−1の開度θ1に基づき、図11に示される関係を記憶したテーブルTB2を参照して、サッシ2−1の開度θ1に応じた排気風量Q1を求める。テーブルTB2には、面風速vをv=0.5m/sとするための特性Iと、面速度vをv=0.3m/sとするための特性IIが用意されている。人検知センサ5−1が人の存在を検知している場合には、特性Iを使用し、人検知センサ5−1が人の存在を検知していない場合には、特性IIを使用する。
【0041】
サッシ開閉検知部50−2は、サッシ開度センサ4−1からのサッシ2−1の開度θ1と予め定められている開度θ1Bmin とを比較し、サッシ2−1の開度θ1がθ1Bmin を超えている状態をサッシ開として検知する。
【0042】
無駄期間検出部50−3は、サッシ開閉検知部50−2からの検知結果と、人検知センサ5−1からの検知結果とを入力とし、「人検知センサ5−1がヒュームフード10−1に対する作業者の不在を検知しているにも拘わらず、サッシ開閉検知部50−2がサッシ開を検知している期間」を無駄期間として検出する。
【0043】
無駄風量算出部50−4は、無駄期間検出部50−3において検出された無駄期間を入力とし、この無駄期間におけるチャンバ1−1からの排気風量Q1の総量から必要最小排気風量Q1min の総量を差し引き、これにより得られる排気風量を無駄風量Q1LOS として求める。無駄風量算出部50−4において、無駄期間におけるチャンバ1−1からの排気風量Q1の総量は、排気風量算出部50−1で算出された排気風量Q1を積算して求める。勿論、チャンバ1−1からの排気風量Q1を実測し、その実測した排気風量Q1を積算して求めるようにしてもよい。
【0044】
ここで、VAV方式と異なる点は、排気風量算出部50−4での排気風量Q1が特性Iではなく、特性IIから求められている点である。すなわち、無駄風量算出部50−4ではVAV方式よりも40%排気風量が抑えられた排気風量Q1の総量から必要最小排気風量Q1min の総量を差し引いて無駄風量Q1LOS を求める。従って、図3に対応して示す図6のタイムチャートにおいて、無駄期間T1,T2における無駄風量は、図6(a)に示すようにVAV方式よりも40%削減された斜線で示す面積部分S1’,S2’とされる。
【0045】
なお、図2や図5に示した機能ブロック図では、サッシ開閉検知部50−2において、サッシ開度センサ4−1からのサッシ2−1の開度θ1と予め定められている開度θ1Amin やθ1Bmin とを比較し、サッシ2−1の開度θ1がθ1Amin やθ1Bmin を超えている状態をサッシ開として検知するようにしたが、図7や図8に示すように、サッシ開閉検知部50−2において、排気風量算出部50−1によって算出された排気風量Q1と必要最小排気風量Q1min とを比較し、排気風量Q1がQ1min を超えている状態をサッシ開として検知するようにしてもよい。
【0046】
また、図1に示したシステム構成では、ヒュームフード10−1〜10−nにサッシ開度センサ4−1〜4−nを設けているが、サッシ開度センサ4−1〜4−nを設けないシステムにおいても同様にして適用することが可能である。サッシ開度センサ4−1〜4−nを設けないシステムでは、チャンバ1−1〜1−nへ取り込まれる空気の面速度vをサッシ2−1〜2−nの開度に拘わらず一定に保つように制御するが、このときのチャンバ1−1〜1−nからの排気風量を実測するようにすれば、この実測した排気風量からサッシ2−1〜2−nの開度を逆算することができる。このようなシステムでも、大局的に見れば、サッシの開度に応じてチャンバからの排気風量が調整されるシステムであると言える。
【0047】
また、図1に示したシステム構成では、人検知センサとして赤外線センサを使用したが、赤外線センサに限られるものではない。例えば、作業者の在/不在を検知する方法として、次の▲1▼〜▲3▼などのような方法が考えられる。
【0048】
▲1▼ヒュームフードが設けられている部屋から人が退出した場合を不在と判断する。但し、この方法の場合、その部屋にヒュームフードが複数設けられていると、ヒュームフード毎に人検知センサを設ける方法よりも精度が荒くなる。
▲2▼カードやIDタグなどによって人を検知する。すなわち、作業者が携行するカードやIDタグなどをヒュームフードにおいて直接認識し(接触・非接触を問わない)、人の存在を検知する。カードやIDタグなどによって部屋への入退室を管理しているような場合には、その入退室情報から作業者の在/不在を判断するようにしてもよい。
▲3▼チャンバーへのタッチ、サッシへのタッチを検知して、人の存在を認識する。台の上に作業者が乗ったことを検知して人の存在を認識する。画像センサを設け、作業者の顔などを認識し、人の存在を判断する。ヒュームフードに鍵をつけ、この鍵が操作された場合に人が存在していると判断する。
【0049】
カードやIDタグなどを用いた場合、ヒュームフード毎の作業者を特定することが可能であり、省エネルギーの管理を個人ベースで管理することができるという派生効果が得られる。この場合、省エネルギーの余地の多い作業者に対して、個人宛の警告メールを送付するようにすることもできる。
【0050】
また、実施の形態1ではVAV方式への適用例として、実施の形態2ではUBC方式への適用例として説明したが、2位置方式にも同様にして適用することが可能である。2位置方式では、サッシの開度θに対してある設定開度θspを定め(例えば、θsp=θmin とする)、サッシの開度θがθspを超えた場合には排気風量を大とし、サッシの開度θがθspを下回った場合には排気風量を小とする。このような2位置方式においても、サッシの開度θがθspを超えている状態をサッシ開として検知することにより、VAV方式やUBC方式と同様にして無駄風量を求め、作業者に提示することが可能である。
【0051】
【発明の効果】
以上説明したことから明らかなように本発明によれば、サッシの開度に応じてチャンバからの排気風量が調整されるヒュームフードを備えたシステムにおいて、ヒュームフードに対する作業者が不在であるにも拘わらずサッシの開度が所定値を超えている期間を無駄期間とし、この無駄期間における消費エネルギーや消費風量,コストなどの無駄を算出するようにしたので、この無駄を根拠として作業者に示すことにより、不在時にサッシをきちんと閉めるというアクションをとることを作業者に徹底させることができるようになる。
【図面の簡単な説明】
【図1】 本発明の実施に用いる実験室風量制御システムの概略を示す構成図である。
【図2】 VAV方式を採用した場合の管理装置の主要部を示す機能ブロック図である。
【図3】 VAV方式を採用した場合の無駄風量の算出例を示すタイミングチャートである。
【図4】 無駄風量を1時間単位で積算集計し、1時間毎の無駄風量と総排気風量と理想排気風量との関係を示したグラフを示す図である。
【図5】 UBC方式を採用した場合の管理装置の主要部を示す機能ブロック図である。
【図6】 UBC方式を採用した場合の無駄風量の算出例を示すタイミングチャートである。
【図7】 VAV方式を採用した場合の管理装置の主要部の別の例を示す機能ブロック図である。
【図8】 UBC方式を採用した場合の管理装置の主要部の別の例を示す機能ブロック図である。
【図9】 従来のヒュームフードの概略を示す図である。
【図10】 VAV方式を採用した場合のサッシの開度θと排気風量Qとの関係を示す図である。
【図11】 UBC方式を採用した場合のサッシの開度θと排気風量Qとの関係をVAV方式を採用した場合の関係と比較して示す図である。
【符号の説明】
1−1〜1−n…チャンバ、1A1〜1An…開口部、2−1〜2−n…サッシ、3−1〜3−n…排気ダクト、4−1〜4−n…サッシ開度センサ、5−1〜5−n…人検知センサ、6−1〜6−n…風量制御ダンパ、10−1〜10−n…ヒュームフード、20…排気ダクトの主管、30…排気ファン、40−1〜40−n…インターフェイス、50…管理装置、50−1…排気風量算出部、50−2…サッシ開閉検知部、50−3…無駄期間検出部、50−4…無駄風量算出部、TB1,TB2…テーブル、60−1〜60−n…パーソナルコンピュータ(パソコン)、70…通信ライン、80…ローカルエリアネットワーク(LAN)。
Claims (5)
- 内部に作業空間が形成されたチャンバと、このチャンバの開口部に開閉自在に設けられたサッシとを有し、前記サッシの開度に応じて前記チャンバからの排気風量が調整されるヒュームフードを備えたシステムにおいて、
前記ヒュームフードに対する作業者が不在であるにも拘わらず前記サッシの開度が所定値を超えている期間を無駄期間とし、この無駄期間における無駄を算出するようにした
ことを特徴とするヒュームフードの無駄算出方法。 - 請求項1に記載されたヒュームフードの無駄算出方法において、前記無駄は、前記チャンバからの排気風量の総量から予め定められている必要最小排気風量の総量を差し引いて得られる排気風量のことである
ことを特徴とするヒュームフードの無駄算出方法。 - 内部に作業空間が形成されたチャンバと、このチャンバの開口部に開閉自在に設けられたサッシとを有し、前記サッシの開度に応じて前記チャンバからの排気風量が調整されるヒュームフードに対する作業者の在/不在を検知する人検知手段と、
前記サッシの開度が所定値を超えている場合をサッシ開として検知するサッシ開閉検知手段と、
前記人検知手段が前記ヒュームフードに対する作業者の不在を検知しているにも拘わらず、前記サッシ開閉検知手段がサッシ開を検知している期間を無駄期間として検出する無駄期間検出手段と、
前記無駄期間における前記チャンバからの排気風量の総量から予め定められている必要最小排気風量の総量を差し引き、これにより得られる排気風量を無駄風量として求める無駄風量算出手段と
を備えたことを特徴とするヒュームフードの無駄算出装置。 - 請求項3に記載されたヒュームフードの無駄算出装置において、前記無駄風量を表示する表示手段を備えたことを特徴とするヒュームフードの無駄算出装置。
- 請求項3に記載されたヒュームフードの無駄算出装置において、前記無駄風量を時間単位でその単位時間内の理想排気風量と併せて表示する表示手段を備えたことを特徴とするヒュームフードの無駄算出装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2002226665A JP3676767B2 (ja) | 2002-08-02 | 2002-08-02 | ヒュームフードの無駄算出方法および装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2002226665A JP3676767B2 (ja) | 2002-08-02 | 2002-08-02 | ヒュームフードの無駄算出方法および装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2004069120A JP2004069120A (ja) | 2004-03-04 |
| JP3676767B2 true JP3676767B2 (ja) | 2005-07-27 |
Family
ID=32013943
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2002226665A Expired - Fee Related JP3676767B2 (ja) | 2002-08-02 | 2002-08-02 | ヒュームフードの無駄算出方法および装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP3676767B2 (ja) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR101889003B1 (ko) * | 2018-04-11 | 2018-08-21 | 주식회사 동재산업 | 유해가스 정화가능한 면풍속 제어 흄후드 시스템 |
| US12687866B2 (en) * | 2023-03-28 | 2026-07-21 | Honeywell International Inc. | System and method for controlling face velocity of a fume hood |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2009199351A (ja) * | 2008-02-21 | 2009-09-03 | Mitsui Fudosan Kk | 省エネルギーサポートシステムおよびその方法 |
-
2002
- 2002-08-02 JP JP2002226665A patent/JP3676767B2/ja not_active Expired - Fee Related
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR101889003B1 (ko) * | 2018-04-11 | 2018-08-21 | 주식회사 동재산업 | 유해가스 정화가능한 면풍속 제어 흄후드 시스템 |
| US12687866B2 (en) * | 2023-03-28 | 2026-07-21 | Honeywell International Inc. | System and method for controlling face velocity of a fume hood |
Also Published As
| Publication number | Publication date |
|---|---|
| JP2004069120A (ja) | 2004-03-04 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US6739967B2 (en) | Fume hood management system | |
| CN105465865A (zh) | 一种智能抽油烟机、控制系统及云平台 | |
| JP3711096B2 (ja) | ヒュームフードの無駄時間表示方法および装置 | |
| CN110678264A (zh) | 生物安全柜及其排气管连接的检查方法 | |
| CN118463334B (zh) | 一种医疗实验室通风节能自动控制系统及其方法 | |
| CN105498866A (zh) | Ccn生物安全实验室 | |
| JPS6071167A (ja) | ドラフトチヤンバ− | |
| CN118465191B (zh) | 一种应用于室内空气质量检测的报警系统及方法 | |
| CN116045446A (zh) | 一种空调室外机的自清洁控制方法、模型训练方法及装置 | |
| CN105223995A (zh) | 实验室通风柜控制系统 | |
| CN110333320B (zh) | 粮仓漏气及三维温度的空中与仓壁无线联动检测装置和方法 | |
| CN113280490B (zh) | 基于物联网和人工智能的新风系统控制方法、控制系统及存储介质 | |
| JP2004069120A (ja) | ヒュームフードの無駄算出方法および装置 | |
| Mei et al. | Multi-objective ventilation optimization for indoor air quality, thermal comfort, and energy conservation in the post-pandemic era: A case study for a moving elevator | |
| Permana et al. | Performance evaluation of contamination control and pressurization in a biosafety laboratory | |
| CN114888026B (zh) | 一种实验室通风柜智能监测控制系统 | |
| CN116727401A (zh) | 一种通风柜自适应控制系统及方法 | |
| KR102640384B1 (ko) | 다중흄후드의 풍속 제어방법 | |
| KR101889003B1 (ko) | 유해가스 정화가능한 면풍속 제어 흄후드 시스템 | |
| TWM646272U (zh) | 新風機之自動啟動裝置 | |
| CN217631519U (zh) | 一种核酸采样屋 | |
| KR102680932B1 (ko) | 대용량 배기팬를 구비하는 압력센서 일체형 흄후드의 풍속 제어시스템 | |
| CN115267086A (zh) | 一种绿色医院建筑运行碳排放智慧监测方法及系统 | |
| TWI840093B (zh) | 新風機之自動啟動裝置 | |
| JPH1057739A (ja) | 複数の発塵箇所に対する集塵方法及びその装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20040601 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20050419 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20050426 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20050428 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 3676767 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20080513 Year of fee payment: 3 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20090513 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20100513 Year of fee payment: 5 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20100513 Year of fee payment: 5 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20110513 Year of fee payment: 6 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20120513 Year of fee payment: 7 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20130513 Year of fee payment: 8 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20130513 Year of fee payment: 8 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20140513 Year of fee payment: 9 |
|
| LAPS | Cancellation because of no payment of annual fees |