JP3733228B2 - アオリ機構付き撮像装置、方法、及び記憶媒体 - Google Patents
アオリ機構付き撮像装置、方法、及び記憶媒体 Download PDFInfo
- Publication number
- JP3733228B2 JP3733228B2 JP36621897A JP36621897A JP3733228B2 JP 3733228 B2 JP3733228 B2 JP 3733228B2 JP 36621897 A JP36621897 A JP 36621897A JP 36621897 A JP36621897 A JP 36621897A JP 3733228 B2 JP3733228 B2 JP 3733228B2
- Authority
- JP
- Japan
- Prior art keywords
- tilt mechanism
- image
- detection
- tilt
- image signal
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images








Landscapes
- Lens Barrels (AREA)
- Automatic Focus Adjustment (AREA)
- Focusing (AREA)
Description
【発明の属する技術分野】
本発明は、ビデオカメラ、電子スチルカメラ等において、レンズ、または撮像素子をアオリ機構により回動させて複数の被写体に合焦させるアオリ補正技術に関する。
【0002】
【従来の技術】
複数の被写体に対して合焦させることができるカメラとして、35mm一眼レフカメラの交換レンズにティルト機構を内蔵したシステムが知られている。また、大型カメラにおいては、レンズ、またはフィルムを傾けるティルト機構を搭載したものが多数製品化されている。これらのティルト機構は、いずれもマニュアル操作を基本とするものであり、複数の被写体に対して合焦させるには、撮影者の技量を必要としていた。
【0003】
また、ティルト機構を用いないで、複数の被写体に対してほぼ合焦状態とするために、多点について測距するオートフォーカス(AF)カメラが知られている。この例としては、複数の被写体が被写界深度内に収まるようにピント調整するカメラがある(特開昭62−52538号公報)。この種の方式は、複数の合焦情報のうちの1つを選択するか、あるいは平均をとることにより、合焦失敗となる可能性を減少させるものであり、積極的に合焦させるものでない。
【0004】
さらに、特開平2−79808号公報等に記載されているように、被写体距離の異なる複数点の被写体を測距し、複数の被写体に対して合焦状態とするように、自動的にフィルム面、またはレンズを傾けることができる自動アオリ機構を内蔵したカメラが知られている。
【0005】
しかし、この自動アオリ装置においては、被写体の少なくとも3点以上の部分を測距可能な多点測距センサが必要となる。特に撮像素子により被写体画像を得るカメラ、例えば、ビデオカメラや電子スチルカメラ等においては、撮像素子以外に測距用のセンサを設けるため、装置の構造が複雑になり、小型化に不向きである等の欠点があった。
【0006】
これらの問題点を解決したアオリ装置として、撮像素子から出力される映像信号の高周波成分が最大となるようにアオリ機構を駆動するTTL映像方式の自動アオリ装置が実現されている(特開平4−196878号公報)。
【0007】
以下に、この従来のTTL映像方式のアオリ装置について、簡単に説明する。
【0008】
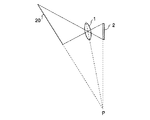
図17,図18は,アオリ撮影の原理であるシャインプルーフの法則を説明するための図である。一般に、撮影レンズ系1と撮像素子2が平行であれば、被写体20が料めになっている場合は、被写体20の全域に焦点が合うことはない。全域に焦点を合わせるためには、撮像素子2の撮像面と被写体面の交点Pが、撮影レンズ系1の主平面と交わればよい。これがシャインプルーフの法則と呼ばれる法則であり、このシャインプルーフの法則を実際に応用する場合には、光軸に垂直な面に対して、図17のように撮像素子2を傾ける場合と、図18のように撮影レンズ系1を傾ける場合とがある。
【0009】
図19は、従来の自動アオリ装置を示す構成図である。図19において、1は撮影レンズ系であり、この撮影レンズ系1は、101,102,104の光学レンズ群と103の絞りにより構成されている。104は回動レンズ群であり、この回動レンズ群104が回動することによりアオリ補正が行われる。2は撮像素子であり、光学系により得られた被写体像を電気的な画像信号に変換する。3は増幅等の処理を行う信号処理回路であり、4は画像信号から高周波成分を抽出する高域成分抽出回路である。6はティルトモータを駆動制御するための制御信号発生回路である。8はティルトモータ駆動回路である。12はステッピングモータ、超音波モータ等により構成されたティルトモータであり、13はティルトモータ12に取り付けられてモータと一体となって回転するモータギア、14はモータギア13の回転を後述する回動レンズ枠15に伝える伝達ギアである。15は回動レンズ群104を保持し、回動レンズ群104と一体となって回動する回動レンズ枠である。
【0010】
撮影レンズ系1の主平面と撮像素子2の撮像面が平行な状態、すなわちアオリ補正の行われていない状態において、被写体が斜めになっている場合は、被写体の結像面と撮像素子2の撮像面が全面に亙って重なることはなく、被写体の全域に亙って焦点が合うことはない。焦点が合っていない部分の被写体像は、ピンぼけの状態で撮像されるので、その映像信号の高周波成分は小さくなる。
【0011】
そこで、回動レンズ群104を微小回動させ、その微小回動によって変化する高周波成分抽出回路4の出力信号の変化量の極性と大きさを元に、アオリ機構を制御する、すなわち、撮像素子2の出力信号の高周波成分が最大となるように回動レンズ群104を駆動制御することで、アオリ補正を行うことが可能である。
【0012】
【発明が解決しようとする課題】
しかしながら、従来の自動アオリ装置においては、以下のような問題点があった。この問題点を、図20、図21、図22を参照しながら説明する。
【0013】
図20、図21、図22において、21は被写体面、22は撮影レンズ系の主平面、23は撮像素子の撮像面、24は撮影レンズ系と撮像面23とにより光学的に決定される物体側のピント面(以下、物体面という)、25は被写体面が撮影レンズ系により結像された結像面である。
【0014】
図20は、アオリ補正をしていない状態である。この状態では、被写体面21と物体面24の交点Mの被写体像は、撮像面23と結像面25の交点M’に結像するので、台焦状態となるが、その他の被写体面21上に位置する被写体像は、ピンぼけ状態となる。
【0015】
そこで、従来の自動アオリ装置においては、図21に矢印で示したように、撮像面23が結像面25に合致するように撮像面23を傾けることにより、被写体面21の全域に対して合焦状態にしている。
【0016】
しかし、この場合、撮像面23と結像面25の交点M’を回動中心として撮像面23を傾ける必要がある。換言すれば、アオリ補正前においては、撮像面23を傾ける際の回動中心に、被写体像が結像していなければならない。ところが、アオリ機構においては、撮像面23を傾ける際の回動中心を任意に設定し得るようにするには、機構が非常に複雑になるので、この回動中心は、撮像面23の中心、すなわち光軸上に設定されている。
【0017】
従って、例えば図22のように、撮像面23を傾ける際の回動中心Oに被写体像がない場合、言い換えると、撮像面23上の回動中心Oの物点O’に被写体が存在しない場合は、自動アオリ補正が行えなくなる。同様の問題は、撮影レンズ系を傾ける場合にも生じる。
【0018】
本発明は、このような背景の下になされたもので、その課題は、光学像の入力媒体を一定の回動中心を中心として回動させるアオリ機構を、撮像素子から得られる画像信号に基づいて駆動制御して複数の被写体に合焦させる場合に、被写体の位置に影響されることなく、被写体距離の異なる複数の被写体に対して確実に合焦できるようにすることにある。
【0019】
【課題を解決するための手段および作用】
上記課題を解決するため、本発明は、光学像の入力媒体を一定の回動中心を中心として回動させるアオリ機構を備えた撮像装置において、至近から無限のレンズピント位置に対して撮像素子から得られる画像信号から被写体像の合焦情報を検出する第1の検出手段と、前記第1の検出手段により検出された合焦情報から極大値を検出する第2の検出手段と、被写体距離の異なる複数の被写体に対応して前記第2の検出手段により複数の極大値が検出された場合に、該複数の極大値に対応するレンズピント位置の間隔が最小となるように前記アオリ機構を駆動制御する第1の制御手段と、前記第1の制御手段による前記駆動制御が行なわれた後に、前記極大値が最大となるように前記アオリ機構を駆動制御する第2の制御手段とを備えている。
【0020】
また、本発明は、光学像の入力媒体を一定の回動中心を中心として回動させるアオリ機構を備えた撮像方法において、至近から無限のレンズピント位置に対して撮像素子から得られる画像信号から被写体像の合焦情報を検出する第1の検出工程と、前記第1の検出工程により検出された合焦情報から極大値を検出する第2の検出工程と、被写体距離の異なる複数の被写体に対応して前記第2の検出工程により複数の極大値が検出された場合に、該複数の極大値に対応するレンズピント位置の間隔が最小となるように前記アオリ機構を駆動制御する第1の制御工程と、前記第1の制御工程による前記駆動制御が行なわれた後に、前記極大値が最大となるように前記アオリ機構を駆動制御する第2の制御工程とを備えている。
【0021】
また、本発明は、光学像の入力媒体を一定の回動中心を中心として回動させるアオリ機構を用いて複数の被写体に対して合焦させるための制御プログラムを記憶した記憶媒体であって、前記制御プログラムは、至近から無限のレンズピント位置に対して撮像素子から得られる画像信号から被写体像の合焦情報を検出する第1の検出ルーチンと、前記第1の検出ルーチンにより検出された合焦情報から極大値を検出する第2の検出ルーチンと、被写体距離の異なる複数の被写体に対応して前記第2の検出ルーチンにより複数の極大値が検出された場合に、該複数の極大値に対応するレンズピント位置の間隔が最小となるように前記アオリ機構を駆動制御する第1の制御ルーチンと、前記第1の制御ルーチンによる前記駆動制御が行なわれた後に、前記極大値が最大となるように前記アオリ機構を駆動制御する第2の制御ルーチンとを含んでいる。
【0022】
また、本発明では、前記第1の検出手段,工程,ルーチンは、前記合焦情報として前記画像信号の高周波成分を検出している。
【0023】
また、本発明では、前記第1の検出手段,工程,ルーチンは、前記合焦情報として前記画像信号のエッジ形状の鋭さを検出している。
【0024】
また、本発明では、前記アオリ機構は、前記光学像の入力媒体の回動中心は光軸上に設定されている。
【0025】
また、本発明では、前記アオリ機構は、前記光学像の入力媒体としての撮影レンズ系の一部、または全部を回動させるよう構成されている。
【0026】
また、本発明では、前記アオリ機構は、前記光学像の入力媒体としての前記撮像素子を回動させるよう構成されている。
【0027】
【発明の実施の形態】
以下、本発明の実施の形態を図面を参照しながら説明する。
【0028】
[第1の実施形態]
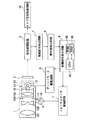
図1は、本発明の第1の実施形態に係るアオリ機構付き撮像装置の概略構成図である。図1において、1は撮影レンズ系であり、この撮影レンズ系1は、101,102,104の光学レンズ群と103の絞りにより構成されている。104は回動レンズ群であり、この回動レンズ群4が回動することによリアオリ補正が行われる。2は撮像素子であり、光学系により得られた被写体像を電気的な画像信号に変換する。3は増幅等の処理を行う信号処理回路であり、4は画像信号から高周波成分を抽出する高域成分抽出回路である。5は高周波成分の極大値を検出する極大値検出回路である。
【0029】
6は本発明に特有なアオリ補正を行うべく、後述するフォーカスモータ9、ティルトモータ12を駆動制御するための制御信号を発生する制御信号発生回路である。この制御信号発生回路6は、マイコンにより構成され、CPU61、ROM62、RAM63を有している。ROM62には、図2、図3のフローチャートに対応するアオリ補正プログラムがプリセットされており、CPU61は、このアオリ補正プログラムに従って、RAM63をワークエリア等として利用しながらアオリ補正処理を行う。
【0030】
7はフォーカスモータ駆動回路であり、8はティルトモータ駆動回路である。9はステッピングモータ、超音波モータ等により構成されたフォーカスモータ、10はフォーカスモータ9に取り付けられてモータと一体となって回転するモータギア、11はモータギア10の回転を撮影レンズ系1に伝える伝達ギアである。フォーカスモータ9を駆動して撮影レンズ系1を光軸上で前後移動させることにより、通常のピント調節が行われる。
【0031】
12はステッピングモータ、超音波モータ等により構成されたティルトモータ、13はティルトモータ12に取り付けられモータと一体となって回転するモータギア、14はモータギア13の回転を後述する回動レンズ枠15に伝える伝達ギアである。15は回動レンズ群104を保持し、回動レンズ群104と一体となって回動する回動レンズ枠である。ティルトモータ12を駆動して回動レンズ枠15および回動レンズ群104を回動させて、光軸に対する垂直面に対して回動レンズ群104の主平面を傾けることにより、アオリ補正が行われる。なお、回動レンズ群104の回動中心は、光軸上に設定されている。
【0032】
次に、第1の実施形態におけるアオリ補正動作を、図2〜図10を参照しながら説明する。
【0033】
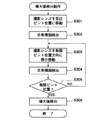
制御信号発生回路6のCPU61は、まず、撮影レンズ系1と撮像素子2が平行な状態、すなわちアオリ補正の行われていない状態となるように、回動レンズ群104を回動する(図2のステップS201)。そして、図3に詳細に示した極大値検出動作を行う(ステップS202)。すなわち、CPU61は、フォーカスモータ9により、撮影レンズ系1を至近から無限遠のレンズピント位置まで順次走査すべく、まず、撮影レンズ系1を至近のレンズピント位置に移動させる(図3のステップS301)。このとき、撮像素子2は、そのレンズピント位置における画像信号を出力し、その画像信号は、信号処理回路3を経由して高域成分抽出回路4に入力されるので、CPU61は、高域成分抽出回路4により、画像信号の高周波成分を合焦情報として抽出させる(ステップS302)。
【0034】
次に、撮影レンズ系1を無限遠のレンズピント位置方向に微小移動させて(ステップS303)、ステップS302と同様の高周波成分検出処理を行わせる(ステップS304)。そして、現在の撮影レンズ系1の位置が、無限遠のレンズピント位置であるか否かを判別し(ステップS305)、無限遠のレンズピント位置でなければ、ステップS303に戻り、同様の処理を繰り返す。一方、無限遠のレンズピント位置であれば、上記のように撮影レンズ系1を至近から無限遠のレンズピント位置まで順次走査させて得られた画像信号の高周波成分の中から、極大値検出回路5により、極大値を検出させる(ステップS306)。
【0035】
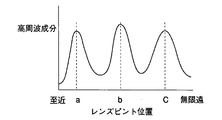
ところで、画像信号の高周波成分は、合焦近傍で多くなる。従って、図4のように、被写体距離の異なる複数の被写体A,B,Cが被写界に存在する場合は、高域成分抽出回路4により抽出された高周波成分は、図5のようになる。図5において、aは図4のAの被写体のピント位置を示す。同様にb,cはそれぞれB,Cの被写体のピント位置を示す。一般に、複数のレンズピント位置に被写体が存在する場合は、図5に示したように複数の極大値が検出され、この場合、極大値検出回路5からは、極大値とその極大値に対応するレンズピント位置が出力される。
【0036】
このように複数の極大値が検出された場合には(図2のステップS203)、制御信号発生回路6のCPU61は、ティルトモータ12を駆動するための制御信号をティルトモータ駆動回路8に出力して、ティルトモータ120を駆動させることにより、回動レンズ群104を微小回動させる(ステップS204)。そして、再び上記の極大値検出動作を行い(ステップS205)、複数の極大値に対応するレンズピント位置の間隔が最小になったか否かを判別する(ステップS206)。その結果、最小になっていない場合は、ステップS204に戻って、同様の処理を繰り返す。一方、複数の極大値に対応するレンズピント位置の間隔が最小になった場合は、再度、回動レンズ群104の微小回動と極大値検出動作を繰り返し、今度は極大値の大きさが最大となるように回動レンズ群104を回動制御する(ステップS207〜S209)。
【0037】
ここで、図4のT方向に微小回動したとすると、高周波成分とレンズピント位置との関係は、図6に示したようになる。図6のa’,b’,c’は、回動レンズ群104が微小回動した後の被写体A,B,Cのレンズピント位置を示している。図6では回動レンズ群104がアオリ補正方向に微小回動しているため、レンズピント位置a’,b’,c’の間隔は、図5のアオリ補正前のレンズピント位置a,b,cの間隔に比べて狭くなっている。逆に、回動レンズ群104が、図2のT’の方向に回動した場合の各レンズピント位置の間隔は、図示省略したが、図5のアオリ補正前のレンズピント位置a,b,cの間隔に比べて広くなる。このように、回動レンズ群104を回動させた場合にレンズピント位置の間隔が広くなるときは、ステップS204〜S206の処理ループでは、直ちに、回動方向を反転させる。
【0038】
このように、回動レンズ群104の微小回動と極大値検出動作を繰り返し、図7のように、極大値が得られるレンズピント位置が1つ、或いは、複数のレンズピント位置の間隔が最も狭くなった時点で、再度、回動レンズ群104の微小回動と極大値検出動作を繰り返し、今度は極大値の大きさが最大となるように回動レンズ群104を回動制御する。
【0039】
そして、図8のように極大値の大きさが最大となつた時点で、回動レンズ群104の回動を停止する。次に、この状態でフォーカスモータ9を駆動して、最大の極大値Vmaxが得られたレンズピント位置xに撮影レンズ系1を移動して(ステップS210)、アオリ補正を終了する。このようにしてアオリ補正がなされ状態で撮影動作を行うことにより、被写体距離の異なった複数の被写体にピントの合った画像信号が得られるようになる。
【0040】
次に、例えば、紙などに書かれた文字等のように、被写体距離が線形的に変化する平面上に被写体が一様に存在する場合について、図9、図10を用いて説明する。
【0041】
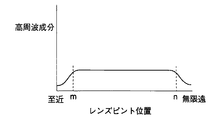
図9において、20は被写体距離が線形的に変化する平面上に一様に存在する被写体である。このような被写体20を撮影した場合は、アオリ補正を行わずに撮影レンズ系1を至近から無限遠のレンズピント位置まで順次走査した場合の画像信号の高周波成分は、図10のように、被写体が存在するmからnの範囲で一様となり、1つの極大値が検出される。
【0042】
この場合のように、図2のステップS203にて、極大値の個数が1つであると判別された場合は、上記ステップS204〜S206における複数の極大値に対応するレンズピント位置の間隔が最小になるように回動レンズ群104を回動させる処理をスキップして、ステップS207〜S209の処理、すなわち、回動レンズ群104の微小回動と極大値検出動作を繰り返し、極大値の大きさが最大となるように回動レンズ群104を回動制御する処理を行う。そして、極大値の大きさが最大となった時点で回動レンズ群104の回動を停止し、フォーカスモータ9を駆動し最大の極大値Vmaxが得られたレンズピント位置xに撮影レンズ系1を移動して(ステップS210)、アオリ補正を終了する。この場合にも、被写体20の全ての領域においてピントの合った画像信号が得られるようになる。
【0043】
[第2の実施形態]
図11は、本発明の第2の実施形態に係るアオリ機構付き撮像装置の概略構成図である。図11では、図1に示した第1実施形態と同一の構成要素には、同一の番号を付してあり、その説明を省略する。
【0044】
図11において、1は撮影レンズ系であり、この撮影レンズ系1は、101,102,105の光学レンズ群と103の絞りにより構成されている。17は、ティルトモータ12の回転をモータギア13を介して後述する撮像素子回動枠18に伝える伝達ギアである。18は、撮像素子2と一体となって回動する撮像素子回動枠である。
【0045】
本実施形態においては、第1の実施形態のようにレンズを回動させるのではなく、撮像素子2を回動させることによりアオリ補正を行う。アオリ補正のための制御動作は、第1の実施形態と全く同様である。なお、撮像素子2の回動中心は、光軸上に設定されている。
【0046】
本実施形態のように撮像素子2を回動させる場合は、撮像素子2は光学系に比べて軽量であるため、ティルトモータ12として、小型・軽量のモータを使用することが可能となり、装置全体の小型・軽量化に有利である。また、アオリ補正機能を持たない光学系をそのまま利用でき、レンズ交換が容易となる。
【0047】
[第3、第4の実施形態]
上記第1および第2の実施形態においては、被写体像の合焦情報として画像信号の高周波成分を用いたが、合焦情報としては、被写体位置において極大値あるいは極小値を持つ情報であればどのような情報を用いてもよく、例えば、画像信号のエッジ形状の情報を用いてもよい。そこで、第3、第4の実施形態では、画像信号のエッジ形状の情報を合焦情報として用いている。
【0048】
図12、図13は、それぞれ第3、第4の実施形態に係るアオリ機構付き撮像装置の概略構成図であり、図12の第3の実施形態における機械的なアオリ機構としては、第1の実施形態と同様にレンズを回動させるように構成され、図13の第4の実施形態における機械的なアオリ機構としては、第2の実施形態と同様に撮像素子2を回動させるように構成されている。なお、これらアオリ機構における回動中心は、いずれも光軸上に設定されている。
【0049】
そして、アオリ補正を行うための電気的な構成としては、第3、第4の実施形態のいずれにおいても、図12、図13に示したように、第1、第2の実施形態における高域成分抽出回路4の代わりに、画像信号のエッジの鋭さを示すES値を求めるためのESフィルタ19が設けられている。
【0050】
エッジ形状の情報を用いる合焦情報検出方法(ES法)は、USP4804831号に開示されているので簡単な説明にとどめる。図14は、ESフィルタ19の構成例を示す図である。図14において、31は微分回路、32は絶対値回路、33は遅延回路、34は積分回路、35は割算回路である。積分回路34は、2つの遅延回路34a,34bと1つの加算回路34cにより構成されている。
【0051】
次に、図14に示したESフィルタ19の機能を図15の波形図を用いて説明する。
【0052】
図15(a)は、画像信号の波形図であり、画像信号のエッジは、合焦時は急峻な傾斜になり、非合焦時は緩やかな傾斜となる。図15(b)は、図15(a)の画像信号を微分回路31により微分した微分波形図である。 図15(c),(d)は、それぞれ、図15(b)の微分波形(厳密には、絶対値回路32により極性が正に統一された信号)を遅延回路33および34a、遅延回路34bにより遅延させた波形図である。また、図15(e)は、図15(b),(c),(d)の波形を積分回路34により積分した積分波形図であり、この積分波形は、画像信号のエッジ部のコントラストを表している。
【0053】
図15(f)は、割算回路35により、図15(b)の微分波形を図15(e)の積分波形で割算した波形を示しており、割算回路35は、この割算値をエッジの鋭さを示すES値として出力する。このES法は、被写体の大きさやコントラスト、照明によって影響されないという特徴がある。
【0054】
図16は、合焦位置を求めるためにAF動作を行う際のレンズ位置とES値の変化を示した図である。レンズ送りは最小位置(至近)から最大位置(無限)まで連続的に送り、その間、1垂直走査期間毎に画像信号を撮像素子2に蓄積してその画像信号を読出し、ESフィルタ19により、その画像信号からES値を求め、極大値検出回路5により、最もES値が大きかった位置を検出して合焦位置、すなわち極大値として検出する。
【0055】
レンズ送り量を横軸にとり、合焦信号(この場合はES値)を縦軸にとった時に描かれる合焦位置をピークとする曲線を山登り曲線というが、ES法の山登り曲線は、急峻であり合焦検出の精度がよいという特徴がある。
【0056】
なお、本発明は、上記の実施形態に限定されることなく、例えば、撮影レンズ系の一部を回動させることなく、撮影レンズ系の全部を回動させるアオリ機構に適用することも可能である。
【0057】
【発明の効果】
以上説明したように、本発明によれば、光学像の入力媒体を一定の回動中心を中心として回動させるアオリ機構を備えた撮像装置において、至近から無限のレンズピント位置に対して撮像素子から得られる画像信号から被写体像の合焦情報を検出する第1の検出手段と、前記第1の検出手段により検出された合焦情報から極大値を検出する第2の検出手段と、被写体距離の異なる複数の被写体に対応して前記第2の検出手段により複数の極大値が検出された場合に、該複数の極大値に対応するレンズピント位置の間隔が最小となるように前記アオリ機構を駆動制御する第1の制御手段と、前記第1の制御手段による前記駆動制御が行なわれた後に、前記極大値が最大となるように前記アオリ機構を駆動制御する第2の制御手段とを備えたので、光学像の入力媒体を一定の回動中心を中心として回動させるアオリ機構を、撮像素子から得られる画像信号に基づいて駆動制御して複数の被写体に合焦点させる場合に、被写体の位置に影響されることなく、被写体距離の異なる複数の被写体に対して確実に合焦させることが可能となる。
【図面の簡単な説明】
【図1】本発明の第1の実施形態に係るアオリ機構付き撮像装置の概略構成図である。
【図2】本発明の第1〜第4の実施形態に係るアオリ補正処理を示すフローチャートである。
【図3】図2における最大値検出処理を詳細に示すフローチャートである。
【図4】第1の被写体例を示す図である。
【図5】図4の被写体例に対応するアオリ補正前の画像信号の高周波成分とレンズピント位置との関係を示す図である。
【図6】図4の被写体例に対応する第1段階のアオリ補正処理後の画像信号の高周波成分とレンズピント位置との関係例を示す図である。
【図7】図4の被写体例に対応する第1段階のアオリ補正処理後の画像信号の高周波成分とレンズピント位置との他の関係例を示す図である。
【図8】第2段階のアオリ補正処理後の画像信号の高周波成分とレンズピント位置との他の関係例を示す図である。
【図9】第2の被写体例を示す図である。
【図10】図9の第2の被写体例に対応する第1段階のアオリ補正処理後の画像信号の高周波成分とレンズピント位置との関係例を示す図である。
【図11】本発明の第2の実施形態に係るアオリ機構付き撮像装置の概略構成図である。
【図12】本発明の第3の実施形態に係るアオリ機構付き撮像装置の概略構成図である。
【図13】本発明の第4の実施形態に係るアオリ機構付き撮像装置の概略構成図である。
【図14】図12、図13におけるESフィルタの構成を示すブロック図である。
【図15】図14のESフィルタの各部における信号波形を示す図である。
【図16】ES法における山登り曲線を示す図である。
【図17】撮像素子を傾ける場合のシャインプルーフの法則を説明する図である。
【図18】撮影レンズ系を傾ける場合のシャインプルーフの法則を説明する図である。
【図19】従来のTTL方式の自動アオリ装置の概略構成を示す図である。
【図20】従来のTTL方式の自動アオリ装置の問題点を説明するための図である。
【図21】従来のTTL方式の自動アオリ装置の問題点を説明するための図である。
【図22】従来のTTL方式の自動アオリ装置の問題点を説明するための図である。
【符号の説明】
1…撮影レンズ系
2…撮像素子
4…高域成分抽出回路
5…極大値検出回路
6…制御信号発生回路
12…ティルトモータ
13…モータギア
14,17…伝達ギア
19…ESフィルタ
61…CPU
62…ROM
63…RAM
104…回動レンズ群
Claims (18)
- 光学像の入力媒体を一定の回動中心を中心として回動させるアオリ機構を備えた撮像装置において、
至近から無限のレンズピント位置に対して撮像素子から得られる画像信号から被写体像の合焦情報を検出する第1の検出手段と、
前記第1の検出手段により検出された合焦情報から極大値を検出する第2の検出手段と、
被写体距離の異なる複数の被写体に対応して前記第2の検出手段により複数の極大値が検出された場合に、該複数の極大値に対応するレンズピント位置の間隔が最小となるように前記アオリ機構を駆動制御する第1の制御手段と、
前記第1の制御手段による前記駆動制御が行なわれた後に、前記極大値が最大となるように前記アオリ機構を駆動制御する第2の制御手段と、
を備えたことを特徴とする撮像装置。 - 前記第1の検出手段は、前記合焦情報として前記画像信号の高周波成分を検出することを特徴とする請求項1記載の撮像装置。
- 前記第1の検出手段は、前記合焦情報として前記画像信号のエッジ形状の鋭さを検出することを特徴とする請求項1記載の撮像装置。
- 前記アオリ機構は、前記光学像の入力媒体の回動中心は光軸上に設定されていることを特徴とする請求項1記載の撮像装置。
- 前記アオリ機構は、前記光学像の入力媒体としての撮影レンズ系の一部、または全部を回動させるよう構成されたことを特徴とする請求項1記載の撮像装置。
- 前記アオリ機構は、前記光学像の入力媒体としての前記撮像素子を回動させるよう構成されたことを特徴とする請求項1記載の撮像装置。
- 光学像の入力媒体を一定の回動中心を中心として回動させるアオリ機構を備えた撮像方法において、
至近から無限のレンズピント位置に対して撮像素子から得られる画像信号から被写体像の合焦情報を検出する第1の検出工程と、
前記第1の検出工程により検出された合焦情報から極大値を検出する第2の検出工程と、
被写体距離の異なる複数の被写体に対応して前記第2の検出工程により複数の極大値が検出された場合に、該複数の極大値に対応するレンズピント位置の間隔が最小となるように前記アオリ機構を駆動制御する第1の制御工程と、
前記第1の制御工程による前記駆動制御が行なわれた後に、前記極大値が最大となるように前記アオリ機構を駆動制御する第2の制御工程と、
を備えたことを特徴とする撮像方法。 - 前記第1の検出工程は、前記合焦情報として前記画像信号の高周波成分を検出することを特徴とする請求項7記載の撮像方法。
- 前記第1の検出工程は、前記合焦情報として前記画像信号のエッジ形状の鋭さを検出することを特徴とする請求項7記載の撮像方法。
- 前記アオリ機構は、前記光学像の入力媒体の回動中心は、光軸上に設定されていることを特徴とする請求項7記載の撮像方法。
- 前記アオリ機構は、前記光学像の入力媒体としての撮影レンズ系の一部、または全部を回動させるよう構成されたことを特徴とする請求項7記載の撮像方法。
- 前記アオリ機構は、前記光学像の入力媒体としての前記撮像素子を回動させるよう構成されたことを特徴とする請求項7記載の撮像方法。
- 光学像の入力媒体を一定の回動中心を中心として回動させるアオリ機構を用いて複数の被写体に対して合焦させるための制御プログラムを記憶した記憶媒体であって、前記制御プログラムは、
至近から無限のレンズピント位置に対して撮像素子から得られる画像信号から被写体像の合焦情報を検出する第1の検出ルーチンと、
前記第1の検出ルーチンにより検出された合焦情報から極大値を検出する第2の検出ルーチンと、
被写体距離の異なる複数の被写体に対応して前記第2の検出ルーチンにより複数の極大値が検出された場合に、該複数の極大値に対応するレンズピント位置の間隔が最小となるように前記アオリ機構を駆動制御する第1の制御ルーチンと、
前記第1の制御ルーチンによる前記駆動制御が行なわれた後に、前記極大値が最大となるように前記アオリ機構を駆動制御する第2の制御ルーチンと、
を含んだことを特徴とする記憶媒体。 - 前記第1の検出ルーチンは、前記合焦情報として前記画像信号の高周波成分を検出することを特徴とする請求項13記載の記憶媒体。
- 前記第1の検出ルーチンは、前記合焦情報として前記画像信号のエッジ形状の鋭さを検出することを特徴とする請求項13記載の記憶媒体。
- 前記アオリ機構は、前記光学像の入力媒体の回動中心は、光軸上に設定されていることを特徴とする請求項13記載の記憶媒体。
- 前記アオリ機構は、前記光学像の入力媒体としての撮影レンズ系の一部、または全部を回動させるよう構成されたことを特徴とする請求項13記載の記憶媒体。
- 前記アオリ機構は、前記光学像の入力媒体としての前記撮像素子を回動させるよう構成されたことを特徴とする請求項13記載の記憶媒体。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP36621897A JP3733228B2 (ja) | 1997-12-25 | 1997-12-25 | アオリ機構付き撮像装置、方法、及び記憶媒体 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP36621897A JP3733228B2 (ja) | 1997-12-25 | 1997-12-25 | アオリ機構付き撮像装置、方法、及び記憶媒体 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JPH11190864A JPH11190864A (ja) | 1999-07-13 |
| JP3733228B2 true JP3733228B2 (ja) | 2006-01-11 |
Family
ID=18486225
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP36621897A Expired - Fee Related JP3733228B2 (ja) | 1997-12-25 | 1997-12-25 | アオリ機構付き撮像装置、方法、及び記憶媒体 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP3733228B2 (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US11190675B2 (en) * | 2019-09-24 | 2021-11-30 | Canon Kabushiki Kaisha | Control apparatus, image pickup apparatus, control method, and storage medium |
Families Citing this family (13)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP4546781B2 (ja) * | 2004-07-16 | 2010-09-15 | 日本放送協会 | 撮像装置及び色ずれ補正プログラム |
| JP4944498B2 (ja) | 2006-05-26 | 2012-05-30 | キヤノン株式会社 | 撮像光学系 |
| JP2008205569A (ja) * | 2007-02-16 | 2008-09-04 | Fujifilm Corp | 撮像装置及び方法 |
| JP2009198817A (ja) * | 2008-02-21 | 2009-09-03 | Ricoh Co Ltd | 撮像装置及び撮像方法 |
| JP5573055B2 (ja) * | 2009-09-08 | 2014-08-20 | 株式会社ニコン | 撮像装置 |
| JP2012049999A (ja) * | 2010-08-30 | 2012-03-08 | Nikon Corp | 撮像装置および姿勢調整プログラム |
| JP6187571B2 (ja) * | 2015-11-11 | 2017-08-30 | 株式会社ニコン | 撮像装置 |
| JP7025940B2 (ja) * | 2018-01-26 | 2022-02-25 | 京セラ株式会社 | 電磁波検出装置および情報取得システム |
| JP7271132B2 (ja) * | 2018-10-26 | 2023-05-11 | キヤノン株式会社 | 撮像装置および監視システム |
| KR102510704B1 (ko) * | 2018-10-30 | 2023-03-16 | 캐논 가부시끼가이샤 | 촬상 장치 |
| JP7271159B2 (ja) * | 2018-12-14 | 2023-05-11 | キヤノン株式会社 | 制御装置、撮像装置、レンズ装置、プログラム、および制御装置の制御方法 |
| JP7433848B2 (ja) * | 2019-03-15 | 2024-02-20 | キヤノン株式会社 | 撮像装置、コンピュータプログラム、記憶媒体および撮像制御方法 |
| CN114095645B (zh) * | 2020-08-24 | 2023-04-18 | 浙江大华技术股份有限公司 | 景深调整方法以及摄像器件、存储装置 |
-
1997
- 1997-12-25 JP JP36621897A patent/JP3733228B2/ja not_active Expired - Fee Related
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US11190675B2 (en) * | 2019-09-24 | 2021-11-30 | Canon Kabushiki Kaisha | Control apparatus, image pickup apparatus, control method, and storage medium |
Also Published As
| Publication number | Publication date |
|---|---|
| JPH11190864A (ja) | 1999-07-13 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US6359650B1 (en) | Electronic camera having a tilt detection function | |
| JP3975395B2 (ja) | カメラシステム | |
| US7193651B2 (en) | Camera system, lens apparatus and camera | |
| JP4094458B2 (ja) | 画像入力装置 | |
| JP2753495B2 (ja) | カメラズームレンズ自動変倍装置 | |
| JPH11190864A (ja) | アオリ機構付き撮像装置、方法、及び記憶媒体 | |
| US7570298B2 (en) | Image-taking apparatus with first focus control such that in-focus position is searched for based on first signal and second focus control such that one of in-focus position and drive amount is determined based on second signal | |
| JP2002365524A (ja) | オートフォーカス装置及びそれを用いた撮像装置 | |
| JPH09211308A (ja) | 自動焦点撮像装置の被写体検出機構 | |
| JP2001208963A (ja) | 自動焦点調整機能付き撮像装置 | |
| JP2004038114A (ja) | オートフォーカスカメラ | |
| JPS5926708A (ja) | ズ−ムレンズの合焦方法 | |
| JP3207166B2 (ja) | 撮像装置 | |
| JP2001008085A (ja) | 撮像装置 | |
| JP2004151608A (ja) | オートフォーカスシステム | |
| JP3207165B2 (ja) | 撮像装置 | |
| JP3207169B2 (ja) | 撮像装置 | |
| JPH04196878A (ja) | ビデオカメラの自動あおり装置 | |
| JP3207167B2 (ja) | 撮像装置 | |
| JP3207168B2 (ja) | 撮像装置 | |
| JPH0862483A (ja) | 複眼カメラシステム | |
| JP3490747B2 (ja) | スチルビデオカメラの自動焦点調節装置 | |
| JPH11242151A (ja) | 撮像装置 | |
| JPH1114899A (ja) | レンズ位置設定装置 | |
| JPH07294801A (ja) | 自動焦点調節装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20050530 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20050607 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20050808 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20051004 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20051017 |
|
| R150 | Certificate of patent or registration of utility model |
Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20091021 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20091021 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20101021 Year of fee payment: 5 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20101021 Year of fee payment: 5 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20111021 Year of fee payment: 6 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20111021 Year of fee payment: 6 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20121021 Year of fee payment: 7 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20131021 Year of fee payment: 8 |
|
| LAPS | Cancellation because of no payment of annual fees |