JP3747314B2 - 電気移動車両 - Google Patents
電気移動車両 Download PDFInfo
- Publication number
- JP3747314B2 JP3747314B2 JP2000361127A JP2000361127A JP3747314B2 JP 3747314 B2 JP3747314 B2 JP 3747314B2 JP 2000361127 A JP2000361127 A JP 2000361127A JP 2000361127 A JP2000361127 A JP 2000361127A JP 3747314 B2 JP3747314 B2 JP 3747314B2
- Authority
- JP
- Japan
- Prior art keywords
- vehicle body
- body base
- wheel
- steering
- vehicle
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images




Landscapes
- Arrangement Or Mounting Of Propulsion Units For Vehicles (AREA)
Description
【発明の属する技術分野】
この発明は、蓄電池を電源とする一種の電気自動車で、医療機関や福祉施設の主として屋内で、高齢者や車椅子利用者や各種の運搬物を乗せて、ホールや廊下を低速で移動し、屋内の各室やエレベータの内部へも乗り入れし移動を助ける車両に関するものである。
【0002】
【従来の技術】
高齢化社会が進行する中で、医療機関や福祉施設を利用する人の数が増大すると共に、その利用者の中で高齢者や車椅子利用者の割合が大きくなり、また医療機関や福祉施設の大型化が進んでくる。このような環境下において医療機関や福祉施設の現場では、医療機関や福祉施設の内で高齢者や車椅子利用者や種々の運搬物を乗せて手軽に低速で移動しそれらの移動を助ける車両を求めることになろうが、従来その期待に応えて十分に機能する移動車両は見当らない。
【0003】
【発明が解決しようとする課題】
このような現状に鑑み、この発明は、既に実用化されている蓄電池搭載の電気自動車を抜本的に改良し、現実の医療機関や福祉施設の建物構造の中で高齢者や車椅子利用者が容易に乗降でき、また各種の荷物の積み下ろしも容易で、それらを乗せ降ろしながら医療機関や福祉施設の内を低速で移動し、高齢者や車椅子利用者はもとより種々の運搬物の移動を助ける屋内用電気移動車両を構成しようとするものである。
【0004】
この種の移動車両においては、特に次のような要件が望まれると考えられる。移動車両の床高が低いこと。
廊下の幅が十分広くないことから、Uターンすることなく進行方向を反転できること。
走行通路が十分広くないことから、左右真横への移動も可能で所定の箇所に横付けや幅寄せができること。
移動車両の床面積が制限される中で、サービス床面積を広くすること。
移動車両自体がエレベータを利用できること。
そしてこの発明は、上記の各要件・課題に応えるものである。なお、この出願において「サービス床面」とは、この電気移動車で移動サービスを受ける人々あるいは荷物が車体ベース上で占有できる車体ベース上の床面である。
【0005】
【課題を解決するための手段】
この発明では、移動車両のサービス床面の床高を極力低くすると共に車体ベース上のサービス床面積の割合を多くするために、車体ベースの下に配設する装置・部品・回路を極力減じ、操舵系や運転系や運転操作パネルや運転者用腰掛けや制御回路を運転操作ブロックとして車体ベースの前後両端縁部にそれぞれ分散して配設する。
【0006】
さらにこの発明では、サービス床面積を広げるために、常時固定された運転者座席を廃して立ち姿勢運転席とし、また運転者用腰掛け腕は回動自在に支持し、運転者用腰掛け腕を使用しない時にはこれを上方に跳ね上げ、使用時に下方へ回動させるようにして、出来る限りサービス床面の隅部の利用を妨げないようにする。
【0007】
またこの発明では、車体ベースをUターンさせることなく移動車両の進行方向を反転させるために、運転操作ブロックを車体ベースの前縁と後縁の双方に配設すると共に、その前縁、後縁いずれの運転操作ブロックを操作する場合にも運転感覚が変わらないように、運転操作ブロックの外観を同一または同等とし且つ両運転操作ブロックを車体ベースに対し点対称的に配設する。
【0008】
そしてまたこの発明では、前後方向、多様な斜め方向、左右真横方向のいずれにも木目細かく迅速に走行・移行できるように、4輪独立駆動・4輪独立操舵システム方式を採り、これに用いる駆動・操舵ブロックを、車輪と、減速機を介して車輪に直結してその車輪を回転させる駆動モータと、車輪の向きを変える操舵モータと、車輪を支持した操舵回転体と前記操舵モータの間に介在して操舵モータの回転を車輪の操舵回転に変換するギア群とで構成する。
【0009】
また運転操作が分かり易く誤操作がないように、運転操作パネルには、前/後運行と、左/右移行を指示できるレバーと、正相/逆相操舵を指示できるスイッチを含む運転操作パネルとする。
【0010】
またこの発明では、サービス床面に対する乗降段差を補正するために、車体ベースの左右両側縁に、車体ベース外の床面とサービス床面を橋渡すフラップを倒立自在に設ける。
【0011】
さらにまたこの発明は、サービス床面の床高が極めて低くても、勾配が変化する坂の走行路を難なく登れるように、車体ベースの前後進行方向の中央部を上方に凸となる二つ折れ構造とし、その二つ折れ部に補助車輪を装着する。
【0012】
【発明の実施の形態】
この発明の基本的な実施形態は、走行面からの床高が極めて低いサービス床面を略全面にわたって形成し且つ囲いを覆着しない車体ベースに、4輪独立駆動・4輪独立操舵システムの要部となる駆動・操舵ブロックを配設し、前後進行方向に面する前記車体ベースの両端縁部にそれぞれ、外観が少なくとも同等の運転操作ブロックを、前記車体ベースに対し点対称的に配設した電気移動車両である。
【0013】
この発明の実施形態の一つは、走行面からの床高が極めて低いサービス床面を略全面にわたって形成し且つ囲いを覆着しない車体ベースに、車輪と、減速機を介して前記車輪に直結してその車輪を回転させる駆動モータと、前記車輪の向きを変える操舵モータと、前記車輪を支持した操舵回転体と前記操舵モータの間に介在して前記操舵モータの回転を前記車輪の操舵回転に変換するギア群とを含んで4輪独立駆動・4輪独立操舵システムの要部となる駆動・操舵ブロックを配設し、前後進行方向に面する前記車体ベースの両端縁部にそれぞれ、外観が少なくとも同等の運転操作ブロックを、前記車体ベースに対し点対称的に配設した電気移動車両である。
【0014】
この発明の他の実施形態は、走行面からの床高が極めて低いサービス床面を略全面にわたって形成し且つ囲いを覆着しない車体ベースに、4輪独立駆動・4輪独立操舵システムの要部となる駆動・操舵ブロックを配設し、前後進行方向に面する前記車体ベースの両端縁部にそれぞれ、ジョイスティック操作の運転操作パネルと、運転者用腰掛け腕と、操舵モータおよび駆動モータの制御回路とを含む運転操作ブロックを配設した電気移動車両である。
【0015】
この発明の他の実施形態は、電気移動車両に立ち姿勢運転者のための腰掛け腕を設けその運転者用腰掛け腕は、車体ベースの横幅方向に延びる腰掛けバーとその一端に連なる回動支持腕からなるL字状で、回動支持腕の端部を車体ベースの横幅方向の軸を支軸として回動自在に支持して腰掛けバーを円弧状に回動可能に支持し、この腰掛け腕を不使用時には上方に跳ね上げ、使用時に下方へ回動させるものである。
【0016】
またこの発明の他の実施形態は、車体ベースの左右両側縁に、車体ベース外の床面とサービス床面を橋渡すフラップを倒立自在に設けた電気移動車両である。
【0017】
さらにまたこの発明の実施形態は、車体ベースの前後進行方向の中央部を上方に凸となる二つ折れ構造とし、その二つ折れ部に補助車輪を装着した電気移動車両である。
【0018】
【実施例】
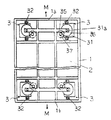
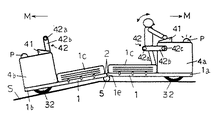
以下この発明の実施例を図面を参考に説明する。図1は一つの実施例を示す電気移動車両の側面図、図2は同電気移動車両の運転操作パネルの斜視図、図3は同電気移動車両の車体ベースの平面図、図4は同電気移動車両の駆動・操舵ブロックの要部斜視図、図5は同電気移動車両の電気系統回路のブロック図である。また図6は他の実施例を示す電気移動車両の側面図である。
【0019】
図において、1は長方形状の車体ベースで、その上面の略全面をサービス床面2として形成している。移動車両に乗降する際の高齢者や車椅子利用者の乗降労力負担を出来るだけ少なくするために、サービス床面2の床高(走行面Sからの床高)を極めて低く設定しており、多数の医療機関や福祉施設の通路床面の状態を調べた結果として、サービス床面2の床高を、通路床面の通常の凹凸で支障を受けない範囲での極めて低い床高と考える80mmに設定している。なお車体ベース1には、通常の乗用車に見られるような天井や囲いなどは覆着されず剥き出しである。車体ベース1の四隅には、それぞれ駆動・操舵ブロック3を配設し、また前後の進行方向に面する車体ベース1の両端縁部1a,1bにそれぞれ、外観が同じか少なくとも同等の運転操作ブロック4a,4bを配設している。
【0020】
車体ベース1の四隅に配設した四つの駆動・操舵ブロック3は、4輪独立駆動・4輪独立操舵システムの要部となるもので、図3,図4に示すように、コ字状の操舵回転体31に軸支された車輪32と、減速機33を介して車輪32に直結して車輪32を走行回転させる駆動モータ34と、車輪32の向きを変える操舵モータ35と、前記操舵回転体31と操舵モータ35の間に介在して操舵モータ35の回転を車輪32の操舵回転に変換するギア群Gとで駆動・操舵ブロック3が構成されている。ギア群Gは互いに噛合うリングギア36とピニオンギア37からなり、リングギア36は操舵回転体31に固定され、ピニオンギア37は操舵モータ35の回転軸に連結されている。なお、操舵回転体31は車体ベース1の下面に軸31aを介して回動自在に装着され、操舵モータ35は車体ベース1に固着されている。上記のような構造の駆動・操舵ブロック3を用いて車輪32を4輪独立駆動・4輪独立操舵するのは、所与の限られたスペースの狭い走行路において、車体ベース1を前後方向、多様な斜め方向、および真横方向にも迅速・正確に移行させることを可能にするためで、車輪32の向きの制御可能角度を、車体ベース1の前後直進軸Mに対し少なくとも±70°に設定している。
【0021】
運転操作ブロック4a,4bは、それぞれジョイスティック操作の運転操作パネル41と、運転者用腰掛け腕42と、車輪32の向きを変える操舵モータ35と、運転制御回路などを含むもので、装置・部品・回路を車体ベース1の下面に配置することなく運転操作ブロック4a,4bとして車体ベース1の前後両端縁部1a,1bに分散して配設することにより、サービス床面2の床高を低く抑えながら車体ベース1上のサービス床面2の有効面積を拡大することができる。
【0022】
さらにサービス床面2の有効面積を広げるために、常時固定された運転者座席は設けず、立ち姿勢運転席とし、また運転者用腰掛け腕42を回動自在に支持し、運転者用腰掛け腕42を使用しない時にはこれを上方に跳ね上げ、使用時に下方へ回動させるようにして、出来る限りサービス床面2の隅部の利用が運転者用腰掛け腕42によって妨げられないようにしている。すなわち、運転者用腰掛け腕42は、車体ベース1の横幅方向に延びる腰掛けバー42aとその一端に連なる回動支持腕42bからなるL字状で、回動支持腕42bの端部を車体ベース1の横幅方向の軸42cを支軸として回動自在に支持して腰掛けバー42aを円弧状に回動可能に支持し、この腰掛け腕42を不使用時には上方に跳ね上げておき、使用時に下方へ回動させて立ち姿勢の運転者がその腰掛けバー42aに凭れるものである。
【0023】
車体ベース1の前後両端縁部1a,1bにそれぞれ運転操作ブロック4a,4bを配設したのは、車体ベース1をUターンさせることなく移動車の進行方向を反転させるためであり、また車体ベース1の前端縁部(または後端縁部)1a,あるいは後端縁部(または前端縁部)1bのいずれにおいて運転操作ブロック4aあるいは運転操作ブロック4bを操作しても運転感覚が変わらないように、外観が同一あるいは少なくとも外観が同等の運転操作ブロック4a、4bを車体ベース1に対し点対称的に配設している。
【0024】
またジョイスティック操作の運転操作パネル41を用いたのは、運転操作が感覚的に分かり易く誤操作を防止するためで、運転操作パネルと41には、前/後運行レバー41a、左右移行レバー41b、正相/逆相操舵スイッチ41cのほか、非常スイッチ41dやキーロック41eなどを設けている。正相/逆相操舵スイッチ41cは車輪32の操舵モードを切り換える重要な機能を奏するもので、例えば正相操舵では、通常の4輪自動車がカーブを切る際の四つの車輪の操舵のように前輪の向きと後輪の向きが異なる操舵モードとなり、逆相操舵では、四つの車輪が同方向に向いて斜め方向へ並行移動したり左右真横に移動できる操舵モードとなる。
【0025】
また図1に示すように、車体ベース1のサービス床面2に対する乗降段差を補正するために、車体ベース1の左右両縁に、車体ベース1外の床面とサービス床面2を橋渡しをするフラップ1cを倒立自在に設け、且つフラップ1cが開き倒れた状態にあるときには車体ベース1の電源回路を断つ安全スイッチ(図示省略)が設けられている。なお、Pは車体に取り付けた警告発生装置(実施例では警告光発生装置)で、屋内の天井あるいは床面に向けて警告光を放射して移動車両の存在を警報するものである。
【0026】
また図6に示すように、山型に勾配が変わる坂の走行路Sを登る際に、サービス床面2の床高が極めて低くても、車輪32が走行路Sから浮き上ることなく、坂の走行路Sを難なく登れるように、車体ベース1の中央部を上方に凸となる二つ折れ構造とし、その二つ折れ部1eに補助車輪5を装着している。
【0027】
上記の電気移動車両の電気系統回路は図5に示されている。図5において、50は車体ベース1に搭載された蓄電池、34は前記駆動モータ、35は前記操舵モータ、41は前記のジョイスティック操作の運転操作パネル、41dは非常スイッチである。同図から明らかなように、駆動モータ34ならびに操舵モータ35を正確に制御し、また駆動モータ34ならびに操舵モータ35の制御異常を検出するために、駆動モータ34には駆動モータ・フィードバック用回転角センサ51と駆動モータ・制御異常検出用回転角センサ52が付加され、操舵モータ35には操舵モータ・フィードバック用回転角センサ53と操舵モータ・制御異常検出用回転角センサ54が付加されいる。55は駆動モータ用制御器、56は操舵モータ用制御器、57は駆動モータ用制御信号発生器、58は操舵モータ用制御信号発生器、59は制御異常監視器、60はジョイスティック・インターフェイス、61はブレーキシステムで、これらの駆動モータ用制御器55、操舵モータ用制御器56、駆動モータ用制御信号発生器57、操舵モータ用制御信号発生器58、制御異常監視器59、ジョイスティック・インターフェイス60、ブレーキシステム61などは運転制御回路を構成するものである。
【0028】
前記の運転制御回路によって、移動車両すなわち車体ベース1は時速7km以下の低速で走行し、異常状態、例えば4つの車輪32の操舵が所期の運転目的に対し正しく機能していない場合、これを検知して運転を停止させる。また医療電子機器への電磁障害を防ぐため、運転制御回路において、駆動モータ34と操舵モータ35に接続される動力配線を撚架している。さらにまた、移動車両の走行中に移動車両に外部の人や物が接触した際に移動車両を緊急停止させたり、運転者が運転操作レバーから手を離した状態で移動車両を自動停止状態にしたり、現状の操舵操作によって車体がどのように移動するかを示す表示パネルを設けることも可能である。
【0029】
【発明の効果】
上記実施例からも明らかなように、この発明の電気移動車両によれば、移動車両のサービス床面の床高を極めて低くできることから、医療機関や福祉施設を訪れる高齢者や車椅子利用者を移動を助ける移動車両として極めて好ましく、サービス床面の有効活用面積が高まることから、人や物の移送効率が高まるものである。また車体ベースをUターンさせることなく、車体ベースにおける運転位置を前後に変えることにより、運転操作感覚が大きく変わることなく進行方向を安全に反転させることができ、また車体ベースを木目細かく斜め方向並行移動や左右真横方向移動させることができるので、医療機関や福祉施設の屋内通路やエレベータ内のような通行スペースに余裕が余り無い箇所において十分活用できるものである。
【図面の簡単な説明】
【図1】この発明の一実施例を示す電気移動車両の基本構成を示す側面図。
【図2】同電気移動車両の運転操作パネルの斜視図。
【図3】同電気移動車両の車体ベースの平面図。
【図4】同電気移動車両の駆動・操舵ブロックの基本構成を示す斜視図。
【図5】同電気移動車両の電気系統回路のブロック図。
【図6】この発明の他の実施例を示す電気移動車両の基本構成を示す側面図。
【符号の説明】
1 :車体ベース
1a,1b:車体ベースの端縁部
1c : フラップ
1e :二つ折れ部
2 :サービス床面
3 :駆動・操舵ブロック
31 :操舵回転体
31a:軸
32 :車輪
33 :減速機
34 :駆動モータ
35 :操舵モータ
36 :リングギア
37 :ピニオンギア
4a,4b:運転操作ブロック
41 :運転操作パネル
41a:前/後運行レバー
41b:左/右移行レバー
41c:正相/逆相操舵スイッチ
41d:非常スイッチ
41e:キーロック
42 :運転者用腰掛け腕
42a:腰掛けバー
42b:回動支持腕
42c:支持軸
5 :補助車輪
50 :蓄電池
51 :駆動モータ・フィードバック用回転角センサ
52 :駆動モータ・制御異常検出用回転角センサ
53 :操舵モータ・フィードバック用回転角センサ
54 :操舵モータ・制御異常検出用回転角センサ
55 :駆動モータ用制御器
56 :操舵モータ用制御器
57 :駆動モータ用制御信号発生器
58 :操舵モータ用制御信号発生器
59 :制御異常監視器
60 :ジョイスティック・インターフェイス
61 :ブレーキシステム
G :ギア群
M :前後直進軸
P :警告発生装置
S :走行面
Claims (1)
- 車輪と、その車輪に減速機を介して連結されてその車輪を走行回転させる駆動モータと、その車輪の向きを変える操舵モータと、その車輪を支持した操舵回転体と前記操舵モータの間に介在して前記操舵モータの回転を前記車輪の操舵回転に変換するギア群とを含む駆動・操舵ブロックを、走行面からの高さが極めて低く且つ屋根を設けない車体ベースの四隅にそれぞれ配設した4輪独立駆動・4輪独立操舵の電気移動車両であって、前記車体ベース上の略全面にわたって走行面からの床高が極めて低いサービス床面を形成し、前記車体ベースの横幅方向に延びる腰掛けバーとその腰掛けバーの一端に連なる回動支持腕からなるL字状でその回動支持腕の端部が前記車体ベースの横幅方向の軸を支軸として回動自在に支持され不使用時に上方に跳ね上げられ使用時に下方へ回動させる運転者用腰掛け腕を、前記車体ベースの前後両端部においてその車体ベースに対し点対称位置に配設し、前記サービス床面が形成され且つ前記四隅に配設した四つの車輪によって支持された一つの前記車体ベースの前後進行方向の中央部を上方に凸となる二つ折れ構造としてその二つ折れ部に補助車輪を装着したことを特徴とする電気移動車両。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2000361127A JP3747314B2 (ja) | 2000-11-28 | 2000-11-28 | 電気移動車両 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2000361127A JP3747314B2 (ja) | 2000-11-28 | 2000-11-28 | 電気移動車両 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2002159535A JP2002159535A (ja) | 2002-06-04 |
| JP3747314B2 true JP3747314B2 (ja) | 2006-02-22 |
Family
ID=18832607
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2000361127A Expired - Fee Related JP3747314B2 (ja) | 2000-11-28 | 2000-11-28 | 電気移動車両 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP3747314B2 (ja) |
Families Citing this family (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2006094574A (ja) * | 2004-09-21 | 2006-04-06 | Toyota Motor Corp | インホイールモータ車とその検査方法及び装置 |
| JP6972896B2 (ja) * | 2017-10-18 | 2021-11-24 | スズキ株式会社 | 電気自動車の車両下部構造 |
-
2000
- 2000-11-28 JP JP2000361127A patent/JP3747314B2/ja not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| JP2002159535A (ja) | 2002-06-04 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US20250177220A1 (en) | Patient Transport Apparatus Having Powered Drive System Utilizing Dual Mode User Input Control | |
| JP4849103B2 (ja) | 同軸二輪車 | |
| JPH09315799A (ja) | 垂直マスト作業員用リフト用の駆動システム | |
| JP7519031B2 (ja) | 電動歩行補助車 | |
| US6505695B2 (en) | Electric vehicle | |
| JP2954204B1 (ja) | 車椅子 | |
| JP2001212181A (ja) | 車椅子の段差乗り越え装置 | |
| JP7627424B2 (ja) | 電動歩行補助車 | |
| JP3820761B2 (ja) | 電動車椅子 | |
| JP7565013B2 (ja) | 小型電動車両 | |
| JP2002159535A (ja) | 電気移動車両 | |
| JPH08154976A (ja) | 段差走行輪を備えた走行車 | |
| JP4038645B2 (ja) | 階段昇降可能な四輪独立駆動電動車椅子 | |
| JP2003334218A (ja) | 電動車椅子 | |
| JPH0733524Y2 (ja) | ワゴン車用操作桿構造 | |
| JP2001161756A (ja) | 介護用電動車椅子 | |
| JPH02141332A (ja) | 電動乗用車の駆動方向反転装置 | |
| CN207416867U (zh) | 一种新型轨道车辆用折叠座椅 | |
| JP7615497B2 (ja) | 小型電動車両 | |
| JP3418314B2 (ja) | 車椅子用の簡易車両 | |
| JP7602723B2 (ja) | 小型電動車両 | |
| JP7557700B2 (ja) | 小型電動車両 | |
| JP2025145102A (ja) | 四輪駆動式車両の前輪制御機構、及び四輪駆動式車両 | |
| JPH0745215Y2 (ja) | 電動乗用三輪車の転倒防止フレーム構造 | |
| JP2001103601A (ja) | 小型電動車 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20040127 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20040217 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20040420 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20050922 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20051115 |
|
| R150 | Certificate of patent or registration of utility model |
Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| LAPS | Cancellation because of no payment of annual fees |