JP3796247B2 - トロール網の曳網方法と曳網装置 - Google Patents

トロール網の曳網方法と曳網装置 Download PDF

Info

Publication number
JP3796247B2
JP3796247B2 JP2004033323A JP2004033323A JP3796247B2 JP 3796247 B2 JP3796247 B2 JP 3796247B2 JP 2004033323 A JP2004033323 A JP 2004033323A JP 2004033323 A JP2004033323 A JP 2004033323A JP 3796247 B2 JP3796247 B2 JP 3796247B2
Authority
JP
Japan
Prior art keywords
trawl
rope
tension
winch
ropes
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Expired - Fee Related
Application number
JP2004033323A
Other languages
English (en)
Other versions
JP2004261178A (ja
Inventor
武典 古和
弘実 木下
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Nichimo Co Ltd
Kawasaki Precision Machinery Ltd
Original Assignee
Nichimo Co Ltd
Kawasaki Precision Machinery Ltd
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Nichimo Co Ltd, Kawasaki Precision Machinery Ltd filed Critical Nichimo Co Ltd
Priority to JP2004033323A priority Critical patent/JP3796247B2/ja
Publication of JP2004261178A publication Critical patent/JP2004261178A/ja
Application granted granted Critical
Publication of JP3796247B2 publication Critical patent/JP3796247B2/ja
Anticipated expiration legal-status Critical
Expired - Fee Related legal-status Critical Current

Links

Images

Landscapes

  • Mechanical Means For Catching Fish (AREA)

Description

本願発明は、トロール網を曳網するための曳網方法と曳網装置に関し、特に、曳網中に曳網条件が変化してもトロール網の開口状態を好適な状態で保てる曳網方法と曳網装置に関するものである。
従来より、トロール船から繰出された左右のロープをトロール網の左右前端部に接続した状態でトロール船を所定速度で航行させることにより曳網するトロール漁法が知られている。図8は一般的なトロール漁法を示す側面図であり、図9は同トロール漁法の平面図である。図示するように、このようなトロール漁法におけるトロール網51は、その左右前端部に設けられた拡網具(この例では、オッターボード)52L,52Rによって所定の開口状態が得られるように構成されており、このトロール網51の左右前端部に接続されたロープ53L,53Rは、トロール船54に設けられたトロールウインチ55L,55Rでトロール網51が所定の開口状態を保つように曳網してトロール漁法が行われている。通常、トロール漁法は、トロール網51を海面56から目的深さHで保ち、そのトロール網51の開口部の形状を保って曳網することにより、安定した漁獲率を保つのが好ましい。
ところで、近年、このようなトロール漁は、単なる魚の漁獲目的のみならず、水産資源調査目的のために魚類等を漁獲するためにも使用されている。この水産資源調査を正確に行うには、魚類等を定量漁獲することによって漁獲データの精度向上を図る必要がある。そのため、この場合には、特にトロール網の開口部の形状(開口面積)を一定にして曳網する必要がある。
しかし、このようなトロール漁法においては、トロール船が魚群の変化に応じて曳網方向を変更するため、その変化によってトロール網の開口部の形状も変化して開口面積が減少してしまう。そのため、魚類等の定量漁獲が難しく、漁獲データの精度が劣ったり、漁獲率が低下するという問題を生じている。これはトロール船が旋回する時に、旋回方向のロープの張力が他方のロープの張力より低下することにより、トロール網に作用する左右の張力のバランスが不均一となってトロール網の開口部の形状が変化するためである。
また、潮流や風等の外乱W(図9)が変化したり船速や進路方向を変化させることによっても曳網条件が複合的に変化するので、この場合にもトロール網の開口部の形状が変化してしまい、この場合も魚類等の定量漁獲が不可能となって漁獲データの精度が悪化したり、漁獲率が低下するという問題を生じてしまう。
このような問題を解決しようとする従来技術として、ロープセンサによって検出された各ロープの動作状態情報に応じて、左右のトロールウインチを繰出し/巻込み操作することによってトロール網の曳網状態を所定の設定状態に制御し、これによりトロール網の開口部の形状を一定に保持しようとするものがある(例えば、特許文献1参照。)。
なお、他の従来技術として、左右のロープ張力を一定に制御するために、左右の油圧保持力を一定にすることで行うものや(例えば、特許文献2参照。)、左右の油圧保持力を一定にすることで左右のロープ張力を一定に制御するとともに、張力指示器を設けて左右のロープ張力を一定に制御しようとするものもある(例えば、特許文献3参照。)。
また、他の従来技術として、漁網内の漁獲高を測定するために、漁網を牽引するワイヤーロープの張力を計測し、これにより漁網の引上げ時期を漁船上で判断しようとするものもある(例えば、特許文献4参照。)。
特開2000−201572号公報(第2頁、図1) 特開昭55−162923号公報(第1頁、図2) 特公昭58−58053号公報(第1頁、図3) 特開平7−67501号公報(第2頁、図1)
しかしながら、前記特許文献1の場合、所定の設定値が潮流や風等によって刻々と変化するため、左右のロープの動作状態情報が許容値内となるように左右それぞれのロープの繰出し/巻込み操作を頻繁に行わなければならない。仮に、この繰出し/巻込み操作を減らすために許容値を大きくすると、左右の張力の差が大きくなり、安定した開口部の形状を保つことが難しい。そのため、制御が困難である。
また、前記特許文献2,3の場合、左右の油圧保持を一定にできたとしても、左右の圧力が同じでも一方が巻込みで他方が繰出しの状態で止まったとしたら、モータ及びウインチの機械効率による張力差は必ず発生するので、左右のロープ張力は必ずしも一定になるとは限らない。例えば、仮にモータの機械効率を0.93とし、ウインチの機械効率を0.9とすると、1−(0.93×0.9)2 =0.3となり、約30%程度の左右張力差が生じることになる。このように30%の張力差が生じると、トロール網の開口状態を常に一定に保つのは難しい。
なお、前記特許文献4は、ロープの張力によって漁網内の漁獲高を測定するものであり、網の開口部の形状を安定して保つことができるものではない。
そこで、前記課題を解決するために、本願発明のトロール網の曳網方法は、左右のロープの繰出し/巻込み/保持を独立的に行うトロールウインチにより所定量繰出したロープでトロール網の開口部を所定の開口状態とし、前記左右一方のロープを所定長さで保持し他方のロープを開放した状態でトロール網を曳網し、該曳網している左右のロープの張力を計測し、該計測した開放側のロープの張力が前記保持側のロープの張力とほぼ同じ張力となるように前記トロールウインチの開放側でロープの繰出し/巻込みを行うようにしている。このように、トロール網を曳網しているロープの一方を保持し他方を開放した状態で左右のロープ張力を直接計測し、開放側のロープの張力が保持側のロープの張力とほぼ同じ張力となるように開放側のトロールウインチでロープの繰出し/巻込みを行うので、一方のロープを所定長さで保持した状態で他方のロープの繰出し/巻込み調整でトロール網の開口部形状を安定して保持することができる。これにより、水産資源調査の精度向上や、漁獲率の向上を容易に図ることができる。
また、左右のロープの繰出し/巻込みを独立的に行う液圧駆動のトロールウインチにより所定量繰出したロープでトロール網の開口部を所定の開口状態とし、該ロープを所定の液圧(例えば、油圧)で保持したトロールウインチにより所定長さで保持して曳網し、該曳網している左右のロープの張力を計測し、該計測したロープの張力に基づいて前記左右一方のロープを所定長さで保持しながら、他方のロープの張力が前記所定長さで保持しているロープの張力とほぼ同じ張力となるように前記トロールウインチで他方のロープの繰出し/巻込みを行うようにしてもよい。このようにすれば、トロール網を曳網しているロープを所定の液圧で保持した状態で、一方のロープは所定長さを保持し、他方はこの所定長さで保持したロープの張力とほぼ同じ張力となるようにトロールウインチでロープの繰出し/巻込みを行うので、一方のロープを所定長さで保持した状態で他方のロープの繰出し/巻込み調整でトロール網の開口部形状を安定して保持することができる。これにより、水産資源調査の精度向上や、漁獲率の向上を容易に図ることができる。
さらに、この曳網方法において、前記左右一方の所定長さで保持したロープの繰出し/巻込み状態を監視し、ロープの繰出しを検出すれば前記トロールウインチがロープを繰出さないように制御し、ロープの巻込みを検出すれば前記トロールウインチがロープを巻込まないように制御して所定長さを保つようにすれば、ロープの張力変化による繰出し/巻込みに応じて、トロールウインチでロープの繰出し/巻込みを一定位置に保持することが迅速にできる。
また、前記曳網方法において、前記左右一方のロープを所定長さで保持するようにトロールウインチでロープを繰出し/巻込みする調整を該トロールウインチを駆動する液圧を変化させて制御し、前記他方のロープを該所定長さで保持したロープの張力とほぼ同じ張力となるようにトロールウインチでロープを繰出し/巻込みする調整を該トロールウインチを駆動する液圧を変化させて制御するようにすれば、トロール網の開口部を所定の開口状態とするためのロープの繰出し/巻込みを液圧変化によって行うので、ロープの繰出し/巻込みをスムーズに変化させて安定した曳網を行うことができる。
さらに、前記いずれかの曳網方法において、前記左右のロープとトロール網との間で左右のロープの張力を計測するようにすれば、よりトロール網の開口部に近い位置で正確なロープの張力を計測することができるので、より精度高くロープの張力を左右ほぼ同一にして、トロール網の開口部形状の安定保持を図ることができる。
一方、本願発明のトロール網の曳網装置は、左右のロープの繰出し/巻込み/保持を独立的に行うトロールウインチと、該ロープの先端部に設けられたトロール網と、該トロール網を所定量繰出して曳網した状態で前記左右のロープの張力を計測する張力計測部材と、前記トロールウインチにより前記左右一方のロープを所定長さで保持し他方のロープを開放した状態で左右のロープの張力を計測し該計測した開放側のロープの張力を保持側のロープの張力とほぼ同じ張力となるように前記トロールウインチの開放側でロープの繰出し/巻込みを行う制御装置とを設けている。この曳網装置によれば、トロール網を曳網しているロープの一方を保持し他方のロープを開放した状態で左右のロープ張力を張力測定部材で直接計測し、開放側のロープの張力が保持側のロープの張力とほぼ同じ張力となるように制御装置によって開放側のトロールウインチでロープの繰出し/巻込み制御を行うので、一方のロープを所定長さで保持した状態で他方のロープの繰出し/巻込み調整でトロール網の開口部形状を安定して保持することができる。これにより、水産資源調査の精度向上や、漁獲率の向上を容易に図ることができる。
また、左右のロープの繰出し/巻込みを独立的に行う液圧駆動のトロールウインチと、該ロープの先端部に設けられたトロール網と、該ロープを所定長さ繰出して曳網するトロール網を所定の液圧(例えば、油圧)で位置保持する前記トロールウインチの駆動装置と、該曳網した状態の前記左右のロープの張力を計測する張力計測部材と、前記トロールウインチにより前記左右一方のロープを所定長さで保持し他方のロープの張力を前記張力計測部材で計測した保持側のロープの張力とほぼ同じ張力となるように前記トロールウインチでロープの繰出し/巻込みを行う制御装置とを設けてもよい。この曳網装置によれば、トロール網を曳網しているロープを所定の液圧で位置保持した状態で左右のロープ張力を張力測定部材で計測し、一方のロープは所定位置で保持し、他方を位置保持したロープの張力とほぼ同じ張力となるように制御装置によってトロールウインチでロープの繰出し/巻込み制御を行うので、一方のロープを所定長さで保持した状態で他方のロープの繰出し/巻込み調整でトロール網の開口部形状を安定して保持することができる。これにより、水産資源調査の精度向上や、漁獲率の向上を容易に図ることができる。
さらに、この曳網装置において、前記トロールウインチの駆動装置に液圧モータを備えた液圧回路を設け、該液圧回路に該液圧モータへ前記トロール網を位置保持する液圧の設定圧力とほぼ同じ圧力の液体を供給するように構成し、該液圧モータの供給回路に該供給回路内の液圧を所定の設定圧でリリーフするリリーフ弁を設け、該リリーフ弁の設定圧を変更することにより前記液圧モータでトロールウインチを駆動する方向を変更してロープの繰出し/巻込みを行う機能を前記制御装置に設ければ、トロールウインチを駆動する液圧モータにトロール網を位置保持する設定圧力の液体を供給した状態から、トロール網の開口部を所定の開口状態とするためのロープの繰出し/巻込みを、リリーフ弁の設定圧を変更することによる液圧変化によるトロールウインチの駆動方向変化によって行うので、ロープの繰出し/巻込みをスムーズに変化させて調整が可能な曳網装置を構成することができる。
また、前記曳網装置において、前記リリーフ弁を電磁リリーフ弁で構成し、前記トロールウインチにロープの繰出し/巻込みを検出するセンサを設け、該センサでロープの繰出しを検出したら前記電磁リリーフ弁の設定圧を上げて液圧モータでトロールウインチがロープを繰出さないように制御し、前記センサでロープの巻込みを検出したら前記電磁リリーフ弁の設定圧を下げて液圧モータでトロールウインチがロープを巻込まないように制御する機能を前記制御装置に設ければ、ロープの張力変化による繰出し/巻込みをセンサで検出したら、その繰出し/巻込みに応じて液圧モータでトロールウインチを一定位置に保持させるように繰出し/巻込み操作を迅速に行うことができ、ロープ長を一定長さに保持することができる応答性の良い曳網装置を構成することができる。
さらに、前記いずれかの曳網装置において、前記ロープとトロール網との間に拡網具を設け、該拡網具とロープとの間又は該拡網具とトロール網との間に前記張力計測部材を設ければ、トロール網の開口部を所定の形状に広げる拡網具とロープとの間又は拡網具とトロール網との間でロープに作用する張力を計測するので、よりトロール網の開口部に近い位置で正確なロープの張力を計測してより精度高く左右のロープ張力をほぼ同一にし、トロール網の開口部形状の安定保持を図ることができる。
本願発明は、以上説明したような手段により、トロール網を曳網している左右のロープの張力を安定してほぼ同じ張力にできるので、トロール網の開口部形状を安定して保つことが容易に可能となり、漁獲率の向上や、水産資源調査の精度向上等を容易に図ることができる。
以下、本願発明の一実施形態を図面に基づいて説明する。図1は本願発明の第1実施形態を示す曳網装置の平面図であり、図2は同曳網装置におけるロープの張力計測部材を示す側面図である。以下の実施形態では、液圧として油圧を例に説明する。
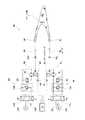
図1に示すように、トロール網1の左右前部には拡網具(この実施形態では、オッターボード。以下、「オッターボード」という。)2L,2Rが設けられており、このオッターボード2L,2Rに左右のロープ3L,3Rが接続されている。これらのロープ3L,3Rは、他端がトロール船に設けられたトロールウインチ4L,4Rのドラム5L,5Rに接続されている。これらの各ドラム5L,5Rから繰出されるロープ3L,3Rの長さは、トロールウインチ4L,4R等に内蔵されたセンサ(図示省略、エンコーダ、レゾルバ、近接スイッチ等)によって計測されている。これらのトロールウインチ4L,4Rは、左右が独立的に繰出し/巻込み/保持(ブレーキ)が行えるように構成されている。6L,6Rはブレーキであり、締める又は緩めることにより、機械的に左右のドラム5L,5Rを独立的に保持又は開放することができる。これらのトロールウインチ4L,4Rは、油圧モータ7L,7Rが設けられた油圧回路8L,8Rによって油圧駆動されている。
以下、図示する下側の油圧回路8Lを例に説明する。なお、油圧回路8R側の構成には同一符号に「R」を付して、その説明は省略する。油圧回路8Lには、油圧モータ7Lに供給する油量を調整する電磁比例操作弁11Lと、失速防止用のカウンタバランス弁10Lと、ドラム5Lの巻込み時圧を設定する電磁リリーフ弁9Lとが設けられている。この電磁比例操作弁11Lを介して油圧ポンプ12Lとタンク13Lとが接続されている。この油圧ポンプ12Lから供給される圧油を電磁比例操作弁11Lで方向制御することによって、トロールウインチ4Lのドラム5Lが油圧モータ7Lで駆動されて繰出し/巻込み操作がなされる。なお、これら電磁比例操作弁11L,11Rは、手動比例操作弁や油圧式比例操作弁で構成してもよい。また、油圧ポンプ12L,12Rと、タンク13L,13Rとは1つの構成であってもよい。
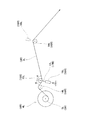
図2に示すように、トロールウインチ4L(4R)のドラム5L(5R)から繰出されたロープ3L(3R)は、船体に設けられた2個のガイドローラ14L(14R),15L(15R)を介して船尾に設けられたトップローラ16L(16R)から水中へと繰出されている。
そして、この実施形態では、前記ガイドローラ15L(15R)を回転自在に支持する支持部材17L(17R)に張力計測部材18L(18R)が設けられている。この実施形態では、張力計測部材18L(18R)がロードセルで構成されている。このロードセル(以下、符号「18L(18R)」を付す)は、ガイドローラ15L(15R)の中心とロープ3L(3R)の接線方向との角度αが同一となるような角度で設けられており、ロープ3L(3R)からガイドローラ15L(15R)に作用する力がロードセル18L(18R)の軸方向に作用するように構成されている。これにより、トロール網1を引っ張るロープ3L(3R)にかかる負荷をロードセル18L(18R)で直接的に検出できるようにしている。この実施形態では、ウインチ4L(4R)の繰り出し側に設けられたガイドローラ15L(15R)を回転可能に支持する支持部材17L(17R)にロードセル18L(18R)が設けられているが、他のガイドローラ14L(14R)の支持部材や、トップローラ16L(16R)の支持部材(二点鎖線で示す)でも、ロープ3L(3R)にかかる負荷を直接的に検出できる場所であればよい。また、この張力計測部材は、ロードセル18L(18R)に限定されるものではなく、ロープ3L(3R)の張力を直接的に計測できるものであればよい。
前記ロードセル18L(18R)で計測されたデータは、制御装置19に入力されている。制御装置19では、左右のロードセル18L(18R)から入力されたデータを比較し、保持側のロープ3R(3L)の張力に合うように開放側のロープ3L(3R)の張力を調整するようにトロールウインチ4L(4R)のドラム5L(5R)を所定方向に回転させるように制御する。この調整としては、開放側のロープ3L(3R)の張力が小さい場合はロープ3L(3R)を巻込み、大きい場合は繰出すようにドラム5L(5R)が回転制御させる。このように張力調整を、保持側のトロールウインチ4R(4L)では行わず、開放側のトロールウインチ5L(5R)のみがロープ3L(3R)の繰出し/巻込み制御される。
図1の下側の油圧回路8Lを調整する場合の具体的な動作を説明すると、制御装置19からの信号によって電磁比例操作弁11Lが図の上側に切換えられると、油圧ポンプ12Lからの圧油が油圧モータ7Lの左側に供給される。この電磁比例操作弁11Lが下側に切換えられると、油圧ポンプ12Lからの圧油が油圧モータ7Lの右側に供給される。そして、これらにより油圧モータ7Lがドラム5Lをいずれかの方向に回転させて、ロープ3Lの繰出し/巻込み操作を行う。なお、この第1実施形態では、左右のロープ3L,3Rの張力が同一になると、自動的に開放側の電磁比例操作弁11Lは中立となり、ブレーキ6Lが締る。
図3は前記図1に示す曳網装置による曳網方法の一例を示すフローチャートである。以下、このフローチャートに基づいて、前記した曳網装置20によるトロール網の曳網方法の一例を具体的に説明する。以下の説明では、上述した図9に示すように、潮流や風等の外乱Wが矢印の方向から作用した場合でも自動制御できる自動曳網装置の場合を説明する。この例の場合、張力一定の基本動作は、右舷トロールの張力に左舷トロールの張力を合すべく、左舷トロールウインチ4Lのみが繰出し/巻込み操作を自動的に行うようにしている。
まず、曳網準備として、トロール網1を海中に投網し、海中の目的とする曳網位置(海面からに距離)にトロール網1が位置するように左右のトロールウインチ4L,4Rからそれぞれ所定長さのロープ3L,3Rが繰出される。このロープ3L,3Rの繰出し量は、図示しないセンサによって計測されている。この時、電磁比例操作弁11L,11Rはロープ3L,3Rの繰出し側に切換えられ、ブレーキ6L,6Rは緩められて開放した状態である。そして、ロープ3L,3Rの繰出し量が所定量に達したら、左右舷トロールウインチ4L,4Rのブレーキ締めを行い、ドラム5L,5Rをその位置で保持する(a) 。この状態ではロープ長さは左右が同等に繰出された状態となっている。また、この状態における両ロープ3L,3Rの張力が所定値として設定される。この状態が曳網の準備完了状態である。
そして、この状態から曳網が「スタート」される(b) 。この時、終了操作が行われれば、以後の手順が行われないまま「終了」される(c) 。「スタート」されると、左右舷のロープ3L,3Rの張力がそれぞれ独立的に計測される(d) 。このロープ3L,3Rの張力計測は、前記図2に示すようにガイドローラ15L,15Rを支持する支持部材17L,17Rに設けられたロードセル18L,18Rによってそれぞれ行われる。
この左右のロードセル18L,18Rによって計測された張力は、制御装置19に入力され、制御装置19の内部で右舷張力/左舷張力=A、として演算される(e) 。この演算された「A」は、「A≧0.9」又は「A≦1.1」の補正条件(1)によって比較され(f) 、この条件を満たせば前記スタート(b) の前段階へと戻り、この範囲外にあれば次の工程へと進む。
張力が条件を満たさなければ、条件から外れた時間(t)が計測される(g) 。この時間が「t≦5秒」の補正条件(2)を満たせば、前記スタート(b) の後段階へと戻り、満たさなければ次の工程へと進む(h) 。
次に、前記「A」が「A<0.9」の条件を満たすか否かが比較され(i) 、この条件に応じてトロールウインチ4Lが回転制御される。
「A<0.9」を満たしていなければ、左舷のロープ3Lの張力が右舷のロープ3Rの張力よりも小さいということで前記補正条件(1)から「A>1.1」であると判断されて、「左舷ブレーキ緩」操作により左舷トロールウインチ4Lのドラム5Lが開放され(j) 、電磁比例操作弁11Lによる「左舷トロール巻込」操作によってロープ3Lが巻込まれ(k) 、前記「A」が「A=1」となれば(l) 、電磁比例操作弁11Lの中立と同時に「左舷ブレーキ締」操作によって左舷のトロールウインチ4Lのドラム5Lが保持される(m)。これにより左右舷のトロールウインチ4L,4Rが保持された状態となり、前記スタート(b) の前段階へと戻り、「終了」(c) 操作まで繰り返される。
「A<0.9」を満たしていれば、左舷のロープ3Lの張力が右舷のロープ3Rの張力よりも大きいため、「左舷ブレーキ緩」操作により左舷トロールウインチ4Lのドラム5Lが開放され(n) 、電磁比例操作弁11Lによる「左舷トロール繰出」操作によってロープ3Lが繰出され(o) 、前記「A」が「A=1」となれば(p) 、電磁比例操作弁11Lの中立と同時に「左舷ブレーキ締」操作によって左舷のトロールウインチ4Lのドラム5Lが保持される(m) 。これにより左右舷のトロールウインチ4L,4Rが保持された状態となり、前記スタート(b) の前段階へと戻り、「終了」(c) 操作まで繰り返される。なお、時間や判断等の設定値は一例であり、潮流や他の条件等に応じて設定される。
このようにして左右舷のロープ3L,3Rの張力が計測され、開放側(左舷)のロープ3Lの張力が保持側(右舷)のロープ3Rの張力と一致するように左舷のロープ3Lの繰出し/巻込み制御が行われる。このロープ3Lの繰出し又は巻込みは、トロールウインチ4Lを駆動する油圧回路8Lによって行われる。具体的には、制御装置19からの信号で電磁比例操作弁11Lが切換えられ、この電磁比例操作弁11Lから油圧モータ7Lに圧油が供給されてトロールウインチ4Lがロープ3Lの繰出し/巻込み操作を行う。この操作時には、ブレーキ6Lは緩められる。また、ロープ張力の保持はトロールウインチ4Lのブレーキを締めることで行われる。
以上のようにロープ3L,3Rの張力を直接的に計測し、一方のロープ3R(又は3L)を保持した状態で、他方のロープ3L(又は3R)の張力が他方に一致するように制御すれば、左右舷のロープ3L,3Rの張力を比較的容易にほぼ一致させることができる。すなわち、右舷(又は左舷)を保持するように制御し、左舷(又は右舷)は常に右舷張力(又は左舷張力)に合うように張力同調制御することにより、比較的容易に左右舷のロープ3L,3Rの張力をほぼ一致させることを可能としている。但し、左右舷のロープ張力を常に完全一致させることは難しいので、所定の張力差を設けてその範囲で制御すればよい。この張力差としては、例えば、最低3〜5%程度の張力差の範囲で設定すればよい。
このような方法によれば、曳網条件が変化する場合においてもトロール網1の開口部の形状をほぼ一定に保持することができるので、トロール船の場合には漁獲率の向上を図ることができ、特に、調査船の場合には資源調査の精度を上げることができて好ましい。
図4は張力計測部材の他の例を示す平面図であり、図5は同張力計測部材を設けた曳網装置を備えたトロール漁法を示す平面図である。以下の説明では上述した構成と同一の構成に同一符号を付し、その説明は省略する。この例では、張力測定部材としてのロードセル18Lをオッターボード2Lの取付金具21Lに設けた例である。なお、この例の取付金具21Lは一例であり、他の金具であってもよい。
この取付金具21L(21R)は、ロープ3L(3R)の先端に形成された輪状部22Lを通す軸部材23Lと、この軸部材23Lを保持するU字状部材24Lとで構成され、このU字状部材24Lにオッターボード2L(2R)のロープ25Lの先端に形成された輪状部26Lが取付けられている。そして、この軸部材23Lに生じる応力を計測できるように、張力計測部材としてロードセル18Lが設けられている。
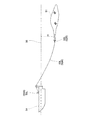
図5に示すように、このロープ3L,3Rとオッターボード2L,2Rとの間でロープの張力を計測する場合、そのロードセル18L,18Rからのデータは電送ロープ27でトロール網1の中央部に設けられた集線ボックス28へ集められ、この集線ボックス28から電送ロープ29と船体30のウインチ31とを介して制御装置19へと入力されている。この制御装置19へ入力されたロープ3L,3Rの張力に応じた制御は上述した例と同様であり、計測された左右舷のロープ3L,3Rの張力から、開放側(左舷)のロープ3Lの張力が保持側(右舷)のロープ3Rの張力と一致するように、左舷のロープ3Lの繰出し/巻込み制御が行われる。このロープ3L,3Rの繰出し/巻込み制御は上述した実施形態と同一であるため、詳細な説明は省略する。
なお、このデータ送信は、電送ロープ27,29、ウインチ31を介することなく、ロードセル18L,18Rから無線で制御装置19へ直接送信するようにしてもよい。
また、この例の場合、よりトロール網1に近い位置でロープ3L,3Rの張力を正確に計測することができるので、より精度高くロープ3L,3Rの張力を左右同一にしてトロール網1の開口部形状の安定保持を図ることができる。
以上のように、左右舷のロープ3L,3Rの張力を直接的に計測し、一方のロープ3R(3L)を保持した状態で、他方のロープ3L(3R)の張力がロープ3R(3L)と一致するように制御するので、左右舷のロープ3L,3Rの繰出長に大幅な変化がなく、繰出長の一定制御等を要することなく張力一定制御のみの容易な制御で安定したトロール網1の開口状態を保持することができる。
なお、トロール網1が海底に接するようにして曳網するような場合で、トロール網1が海底の障害物に引っかかる等の何らかの原因によりロープに異常な張力が作用した場合は、この張力異常(例えば、設定最大値が設定時間以上作用した場合等)をロードセル18L(18R)が検出すると根掛り等と判断して、油圧回路8L,8Rの電磁リリーフ弁9L,9Rによって回路内の圧力を下げるとともにブレーキ6L,6Rを解除して、迅速かつ適正にロープ3L,3Rを繰出すように左右のトロールウインチ4L,4Rが制御される。これにより、トロール網1等の損傷が防止される。
図6は本願発明の第2実施形態を示す曳網装置の平面図であり、図7は同曳網装置による曳網方法のフローチャートである。この第2実施形態は、上述した第1実施形態における左右のロープ3L,3Rが接続されたドラム5L,5Rを駆動する油圧回路の制御方法が異なる。なお、ロープの張力計測部材は上述した図2に示す構成と同一の場合として説明し、他の上述した第1実施形態と同一の構成には同一符号を付して説明する。
図6に示すように、トロール網1の左右前部にはオッターボード2L,2Rが設けられており、このオッターボード2L,2Rに左右のロープ3L,3Rが接続されている。これらのロープ3L,3Rは、他端がトロール船に設けられたトロールウインチ4L,4Rのドラム5L,5Rに接続されている。これらの各ドラム5L,5Rから繰出されるロープ3L,3Rの長さは、トロールウインチ4L,4Rに内蔵されたセンサによって計測されている。これらのトロールウインチ4L,4Rは、左右が独立的に繰出し/巻込み/保持(ブレーキ)が行えるように構成されている。6L,6Rはブレーキであり、締める又は緩めることにより、左右のドラム5L,5Rを独立的に保持又は開放することができる。これらのトロールウインチ4L,4Rは、油圧モータ7L,7Rが設けられた油圧回路32L,32Rによって油圧駆動されている。
以下、図示する下側の油圧回路32Lを例に説明する。なお、油圧回路32R側の構成には同一符号に「R」を付して、その説明は省略する。油圧回路32Lには、油圧モータ7Lに供給する油量を調整する操作弁33Lと、失速防止用のカウンタバランス弁10Lと、ドラム5Lの巻込み時圧を設定する電磁リリーフ弁9Lとが設けられている。この操作弁33Lを介して油圧ポンプ12Lとタンク13Lとが接続されている。この実施形態の操作弁33Lは、油圧ポンプ12Lから供給される圧油を方向制御することによって、トロールウインチ4Lのドラム5Lを繰出し/巻込み/保持ができるように構成されている。なお、これらの操作弁33L,33RはON/OFF制御の操作弁であってもよい。また、これら操作弁33L,33Rは電磁操作弁や油圧式操作弁で構成してもよい。
さらに、この第2実施形態でも、上述した図2に示すように、ガイドローラ15L(15R)を回転自在に支持する支持部材17L(17R)に張力計測部材としてロードセル18L(18R)が設けられ、このロードセル18L(18R)で計測されたデータが制御装置19に入力されている。
この実施形態の制御装置19でも、左右のロードセル18L(18R)から入力されたデータを比較し、長さ調整側のロープ3L,3Rの張力に合うように張力調整側のロープ3L,3Rの張力を調整するようにトロールウインチ4L(4R)のドラム5L(5R)が所定方向に回転させられる。この調整としては、張力調整側のロープ3L(3R)の張力が小さい場合はロープ3L(3R)を巻込み、大きい場合は繰出すようにドラム5L(5R)が回転制御させる。このように、張力調整は、長さ調整側のトロールウインチ4R(4L)は常に定位置保持するように制御され、張力調整側のトロールウインチ5L(5R)がロープ3L(3R)の繰出し/巻込みを行って定位置保持した側の張力に合うように張力同期制御される。
図6の下側の油圧回路32Lを調整する場合の具体的な動作を説明する。この第2実施形態では、曳網時には、常に比例操作弁33Lが連通側に切換えられており、油圧ポンプ12Lから圧油が常に油圧モータ7Lへ供給されている。この時、電磁リリーフ弁9Lの設定圧によって油圧モータ7Lに流れる油圧が制御されており、ロープ3Lの位置を所定の張力で保持できる油圧に設定されている。この油圧としては、曳網時の船速や潮流の方向や速度等によって決定される。この状態から、制御装置19の信号によって電磁リリーフ弁9Lの設定圧が変更される。電磁リリーフ弁9Lの設定圧が高くなるように変更されると、電磁リリーフ弁9Lを通ってタンク13L側に流れていた圧油が油圧モータ7Lに供給され、油圧モータ7Lがドラム5Lを巻込み側に回転させる。一方、電磁リリーフ弁9Lの設定圧が低くなるように変更されると、油圧モータ7Lでドラム5Lの回転を保持していた圧油が電磁リリーフ弁9L側へと流れて、油圧モータ7Lがドラム5Lを繰出し側に回転させる。そして、左右のロープ3Lの張力が同一になると、その位置を保持する設定圧に電磁リリーフ弁9Lが保持され、油圧モータ7Lでロープ3Lを所定の張力で保持した状態が保たれる。つまり、この実施形態によれば、電磁リリーフ弁9Lの設定圧を変化させることによって回路内の圧油の圧力が調圧され、その圧力変化によってロープ3Lを定位置で保持している状態の油圧モータ7Lがいずれかの方向に回転させられて、この油圧モータ7Lが巻込み/繰出し操作をするように制御される。
図7のフローチャートに基づいて、以下、前記した曳網装置34によるトロール網の曳網方法の一例をより具体的に説明する。以下の説明でも、上述した図9に示すように、潮流や風等の外乱Wが矢印の方向から作用した場合でも自動制御できる自動曳網装置の場合を説明する。この例の場合も、張力一定の基本動作は、右舷トロールの張力に左舷トロールの張力を合すべく、左舷トロールウインチ4Lのみが繰出し/巻込み操作を自動的に行うようにしている。なお、上述した第1実施形態と同一の工程には同一の符号を付して説明する。
まず、曳網準備として、トロール網1を海中に投網し、海中の目的とする曳網位置(海面からの距離)にトロール網が位置するように左右のトロールウインチ4L,4Rからそれぞれ所定長さのロープ3L,3Rが繰出される。この時、操作弁33L,33Rはロープ3L,3Rの繰出し側に切換えられ、ブレーキ6L,6Rは緩められて開放した状態である。そして、ロープ3L,3Rの繰出し量が所定量に達したら、操作弁33L,33Rがロープ3L,3Rの巻込み側に切換えられる。この状態では、左右舷トロールウインチ4L,4Rのブレーキ6L,6Rは緩められて開放した状態であり、操作弁33L,33Rから油圧モータ7L,7Rに圧油が供給され、この圧油により油圧モータ7L,7Rがロープ3L,3Rを所定の張力で保持した状態にドラム5L,5Rが保持される。この時、油圧モータ7L,7Rに供給される圧油の圧力は電磁リリーフ弁9L,9Rの設定圧によって調整される(a) 。この状態ではロープ長さは左右が同等に繰出された状態となっている。また、この状態における両ロープ3L,3Rの張力が所定値として設定される。この状態が曳網の準備完了状態である。
そして、この状態から曳網が「スタート」される(b) 。この時、終了操作が行われれば、以後の手順が行われないまま「終了」される(c) 。
この「スタート」により、右舷のトロールウインチ5Rが常に定位置を保持するように、センサから巻込んだという信号が入れば電磁リリーフ弁9Rの設定圧を下げ、繰出したという信号が入れば電磁リリーフ弁9Rの設定圧を上げるような制御が行われ、右舷のトロールウインチ5Rはロープ3Rを常に定位置で保持するように制御される。この電磁リリーフ弁9Rの設定圧は負荷によって常に変化している。
また、左右舷のロープ3L,3Rの張力がそれぞれ独立的に計測される(d) 。このロープ3L,3Rの張力計測は、前記トロールウインチ4L,4Rのドラム5L,5Rとトップローラ16L,16Rとの間に設けられたガイドローラ15L,15Rを支持する支持部材17L,17Rに設けられたロードセル18L,18Rによってそれぞれ行われる。
この左右のロードセル18L,18Rによって計測された張力は、制御装置19へと入力され、制御装置19の内部で右舷張力/左舷張力=A、として演算される(e) 。この演算された「A」は、「A≧0.9」又は「A≦1.1」の補正条件(1)によって比較され(f) 、この条件を満たせば前記スタート(b) の前段階へと戻り、この範囲外にあれば次の工程へと進む。
張力が条件を満たさなければ、条件から外れた時間(t)が計測される(g) 。この時間が「t≦5秒」の補正条件(2)を満たせば、前記スタート(b) の後段階へと戻り、満たさなければ次の工程へと進む(h) 。ここまでの工程は、この実施形態も上述した第1実施形態と同一である。
次に、前記「A」が「A<0.9」の条件を満たすか否かが比較され(i) 、この条件に応じてトロールウインチ4Lが回転制御される。
「A<0.9」を満たしていなければ、左舷のロープ3Lの張力が右舷のロープ3Rの張力よりも小さいということで前記補正条件(1)から「A>1.1」であると判断されて、「左舷電磁リリーフ弁の設定圧上げ」操作により左舷トロールウインチ4Lのドラム5Lを駆動する油圧モータ7Lに供給する圧油の圧力が上げられ(q) 、「左舷トロール巻込」操作により(k) 、所定圧でロープ3Lの位置を保持していた油圧モータ7Lがロープ3Lの巻込み操作を行い、前記「A」が「A=1」となれば(l) 、「左舷電磁リリーフ弁の設定圧を保持」操作によって左舷の油圧モータ7Lに供給される圧油の圧力が保持され(r) 、トロールウインチ4Lのドラム5Lがロープ3Lを保持した状態が保たれる。この状態で左右舷のトロールウインチ4L,4Rが保持された状態となり、前記スタート(b) の前段階へと戻り、「終了」(c) 操作まで繰り返される。
前記「左舷電磁リリーフ弁の設定圧を保持」とは、センサから巻込んだという信号が入れば電磁リリーフ弁9Lの設定圧を下げ、繰出したという信号が入れば電磁リリーフ弁9Lの設定圧を上げるような制御を行い、左舷のトロールウインチ5Lがロープ3Lを常に定位置で保持するような制御をいう。この電磁リリーフ弁9Lの設定圧は負荷によって常時変化している。これにより、この実施形態では、右舷は常に定位置保持、左舷は常に右舷張力に合うように張力同調制御をさせている。
「A<0.9」を満たしていれば、左舷のロープ3Lの張力が右舷のロープ3Rの張力よりも大きいため、「左舷電磁リリーフ弁の設定圧下げ」操作により左舷トロールウインチ4Lのドラム5Lを駆動する油圧モータ7Lに供給される圧油の圧力が下げられ(s) 、「左舷トロール繰出」操作により(o) 、所定圧でロープ3Lの位置を保持していた油圧モータ7Lがロープ3Lの繰出し操作を行い、前記「A」が「A=1」となれば(p) 、「左舷電磁リリーフ弁の設定圧を保持」操作によって左舷の油圧モータ7Lに供給される圧油の圧力が保持され(r) 、トロールウインチ4Lのドラム5Lがロープ3Lを保持した状態が保たれる。この状態で左右舷のトロールウインチ4L,4Rが保持された状態となり、前記スタート(b) の前段階へと戻り、「終了」(c) 操作まで繰り返される。なお、時間や判断等の設定値は一例であり、潮流や他の条件等に応じて設定される。
このようにして左右舷のロープ3L,3Rの張力が計測され、張力調整側(左舷)のロープ3Lの張力が長さ保持側(右舷)のロープ3Rの張力と一致するように、左舷のロープ3Lの繰出し/巻込み制御が行われる。このロープ3Lの繰出し又は巻込みは、トロールウインチ4Lを駆動する油圧回路32Lによって行われる。具体的には、制御装置19からの信号で電磁リリーフ弁9Lの設定圧が変更され、電磁リリーフ弁9Lの設定圧が上げられると油圧モータ7Lに供給される圧油の圧力が上昇して油圧モータ7Lがロープ3Lの巻込み操作を行い、電磁リリーフ弁9Lの設定圧が下げられると油圧モータ7Lに供給される圧油の圧力が下降して油圧モータ7Lがロープ3Lの繰出し操作を行う。
しかも、この実施形態では、曳網中の両ロープ3L,3Rの張力制御時に、ブレーキ6L,6Rは常に緩められた状態で油圧ポンプ12Lから常に電磁リリーフ弁9Lの設定圧の圧油が供給された状態とし、電磁リリーフ弁9Lの設定圧を変化させることにより油圧モータ7L側に流れる圧油の方向を変化(制御)させて、巻込み又は繰出し操作を行うようにしている。このため、この第2実施形態によれば、上述した第1実施形態に比べてスムーズな制御が可能となる。
以上のようにロープ3L,3Rの張力を直接的に計測し、一方のロープ3R(又は3L)を所定長さに保持した状態で、他方のロープ3L(又は3R)の張力が長さ保持したロープ3R(又は3L)と一致するように制御すれば、左右舷のロープ3L,3Rの張力を比較的容易にほぼ一致させることができる。すなわち、右舷(又は左舷)は常に定位置保持するように制御し、左舷(又は右舷)は常に右舷張力(又は左舷張力)に合うように張力同調制御することにより、比較的容易に左右舷のロープ3L,3Rの張力をほぼ一致させることを可能としている。但し、この実施形態でも左右舷のロープ張力を常に完全一致させることは難しいので、所定の張力差を設けてその範囲で制御すればよい。この張力差としては、例えば、最低3〜5%程度の張力差の範囲で設定すればよい。
このような方法によれば、曳網条件が変化する場合においてもトロール網1の開口部の形状をほぼ一定に保持することができるので、トロール船の場合には漁獲率の向上を図ることができ、特に、調査船の場合には資源調査の精度を上げることができて好ましい。
また、この第2実施形態によれば、両ロープ3L,3Rを機械的な保持ではなく油圧で保持しているので、上述したように、トロール網1が海底に接するようにして曳網するような場合で、トロール網1が海底の障害物に引っかかる等の何らかの原因によりロープに異常な張力が作用した場合は、油圧モータ7L,7Rの上流側の圧力が電磁リリーフ弁9L,9Rの設定圧よりも上昇し、油圧モータ7L,7Rは自動的に繰出し操作を行う。
その上、電磁リリーフ弁の設定圧の最大値を予め設定しておくことで、負荷圧が上がっても、この最大値以上の設定はできないので、結果として繰出るようにできる。これにより、常に所定圧の油圧でロープ3L,3Rの位置(長さ)を保持しているが、根掛り等によって張力異常(例えば、所定の電磁リリーフ弁設定圧で保持できる張力以上が作用した場合)が生じた場合には、迅速かつ適正にロープ3L,3Rを繰出すように左右のトロールウインチ4L,4Rが制御され、トロール網1等の損傷が防止される。
さらに、ロープ3L,3Rの繰出し/巻込み状態をセンサによって検出しているので、前記根掛り等によってロープ3L,3Rが繰出された場合や、高波等によって急激に繰出された場合等には、ロープ3L,3Rが何m繰出されたかをセンサで検出しておき、根掛りを解消した後や、波の沈んだ時には、その繰出された分の何mを巻込めばよいかが容易に判断できる。このようなロープ3L,3Rの繰出しや、その繰出された分を巻込む操作は、制御装置19によって自動化することも容易に可能である。
しかも、設定圧の上限(最大値)を設定しておくことで、大しけの時に船が浮いた時には負荷圧が上がって設定圧の上限を越えるとロープ3L,3Rが繰出て、船が沈んだ時には負荷圧が下がってロープ3L,3Rを巻込むようにできるので、この作用によりトロール網1(漁具)の上下移動が非常に少なくなり、漁獲率の向上が図れる。この時も、この実施形態では、右舷は常に定位置保持、左舷は常に右舷張力に合うように張力同調制御されるので、前記したような作動が可能となっている。
なお、上述した実施形態以外の位置にロードセル18L,18Rや他の張力測定部材を設けてもよく、張力測定部材の種類や設ける位置は上述した例に限定されるものではない。
また、上述した実施形態における各構成を組合わせてもよく、使用条件や船体の設備等に応じて適宜構成すればよい。
さらに、上述した実施形態は一実施形態であり、本願発明の要旨を損なわない範囲での種々の変更は可能であり、本願発明は上述した実施形態に限定されるものではない。
本願発明の第1実施形態を示す曳網装置の平面図である。 図1に示す曳網装置におけるロープの張力計測部材を示す側面図である。 図1に示す曳網装置による曳網方法のフローチャートである。 張力計測部材の他の例を示す平面図である。 図4に示す張力計測部材を設けた曳網装置を備えたトロール漁法を示す平面図である。 本願発明の第2実施形態を示す曳網装置の平面図である。 図6に示す曳網装置による曳網方法のフローチャートである。 従来の一般的なトロール漁法を示す側面図である。 図8に示すトロール漁法の平面図である。
符号の説明
1…トロール網
2L,2R…オッターボード
3L,3R…ロープ
4l、4R…トロールウインチ
5L,5R…ドラム
6L,6R…ブレーキ
7L,7R…油圧モータ
8L,8R…油圧回路
9L,9R…電磁リリーフ弁
10L,10R…カウンタバランス弁
11L,11R…電磁比例操作弁
12L,12R…油圧ポンプ
13L,13R…タンク
14L,14R…ガイドローラ
15L,15R…ガイドローラ
16L,16R…トップローラ
17L,17R…支持部材
18L,18R…ロードセル(張力測定部材)
19…制御装置
20…曳網装置
21L,21R…取付金具
22L,22R…輪状部
23L,23R…軸部材
24L,24R…U字上部材
25L,25R…ロープ
26L,26R…輪状部
27…電送ロープ
28…集線ボックス
29…電送ロープ
30…船体
32L,32R…油圧回路
33L,33R…操作弁
34…曳網装置
W…外乱

Claims (10)

  1. 左右のロープの繰出し/巻込み/保持を独立的に行うトロールウインチにより所定量繰出したロープでトロール網の開口部を所定の開口状態とし、前記左右一方のロープを所定長さで保持し他方のロープを開放した状態でトロール網を曳網し、該曳網している左右のロープの張力を計測し、該計測した開放側のロープの張力が前記保持側のロープの張力とほぼ同じ張力となるように前記トロールウインチの開放側でロープの繰出し/巻込みを行うトロール網の曳網方法。
  2. 左右のロープの繰出し/巻込みを独立的に行う液圧駆動のトロールウインチにより所定量繰出したロープでトロール網の開口部を所定の開口状態とし、該ロープを所定の液圧で保持したトロールウインチにより所定長さで保持して曳網し、該曳網している左右のロープの張力を計測し、該計測したロープの張力に基づいて前記左右一方のロープを所定長さで保持しながら、他方のロープの張力が前記所定長さで保持しているロープの張力とほぼ同じ張力となるように前記トロールウインチで他方のロープの繰出し/巻込みを行うトロール網の曳網方法。
  3. 請求項2記載のトロール網の曳網方法において、前記左右一方の所定長さで保持したロープの繰出し/巻込み状態を監視し、ロープの繰出しを検出すれば前記トロールウインチがロープを繰出さないように制御し、ロープの巻込みを検出すれば前記トロールウインチがロープを巻込まないように制御して所定長さを保つようにするトロール網の曳網方法。
  4. 請求項2記載のトロール網の曳網方法において、前記左右一方のロープを所定長さで保持するようにトロールウインチでロープを繰出し/巻込みする調整を該トロールウインチを駆動する液圧を変化させて制御し、前記他方のロープを該所定長さで保持したロープの張力とほぼ同じ張力となるようにトロールウインチでロープを繰出し/巻込みする調整を該トロールウインチを駆動する液圧を変化させて制御するようにしたトロール網の曳網方法。
  5. 請求項1〜4のいずれか1項に記載のトロール網の曳網方法において、前記左右のロープとトロール網との間で左右のロープの張力を計測するようにしたトロール網の曳網方法。
  6. 左右のロープの繰出し/巻込み/保持を独立的に行うトロールウインチと、該ロープの先端部に設けられたトロール網と、該トロール網を所定量繰出して曳網した状態で前記左右のロープの張力を計測する張力計測部材と、前記トロールウインチにより前記左右一方のロープを所定長さで保持し他方のロープを開放した状態で左右のロープの張力を計測し該計測した開放側のロープの張力を保持側のロープの張力とほぼ同じ張力となるように前記トロールウインチの開放側でロープの繰出し/巻込みを行う制御装置とを設けたトロール網の曳網装置。
  7. 左右のロープの繰出し/巻込みを独立的に行う液圧駆動のトロールウインチと、該ロープの先端部に設けられたトロール網と、該ロープを所定長さ繰出して曳網するトロール網を所定の液圧で位置保持する前記トロールウインチの駆動装置と、該曳網した状態の前記左右のロープの張力を計測する張力計測部材と、前記トロールウインチにより前記左右一方のロープを所定長さで保持し他方のロープの張力を前記張力計測部材で計測した保持側のロープの張力とほぼ同じ張力となるように前記トロールウインチでロープの繰出し/巻込みを行う制御装置とを設けたトロール網の曳網装置。
  8. 請求項7記載のトロール網の曳網装置において、前記トロールウインチの駆動装置に液圧モータを備えた液圧回路を設け、該液圧回路に該液圧モータへ前記トロール網を位置保持する液圧の設定圧力とほぼ同じ圧力の液体を供給するように構成し、該液圧モータの供給回路に該供給回路内の液圧を所定の設定圧でリリーフするリリーフ弁を設け、該リリーフ弁の設定圧を変更することにより前記液圧モータでトロールウインチを駆動する方向を変更してロープの繰出し/巻込みを行う機能を前記制御装置に設けたトロール網の曳網装置。
  9. 請求項8記載のトロール網の曳網装置において、前記リリーフ弁を電磁リリーフ弁で構成し、前記トロールウインチにロープの繰出し/巻込みを検出するセンサを設け、該センサでロープの繰出しを検出したら前記電磁リリーフ弁の設定圧を上げて液圧モータでトロールウインチがロープを繰出さないように制御し、前記センサでロープの巻込みを検出したら前記電磁リリーフ弁の設定圧を下げて液圧モータでトロールウインチがロープを巻込まないように制御する機能を前記制御装置に設けたトロール網の曳網装置。
  10. 請求項6〜9のいずれか1項に記載のトロール網の曳網装置において、前記ロープとトロール網との間に拡網具を設け、該拡網具とロープとの間又は該拡網具とトロール網との間に前記張力計測部材を設けたトロール網の曳網装置。

JP2004033323A 2003-02-12 2004-02-10 トロール網の曳網方法と曳網装置 Expired - Fee Related JP3796247B2 (ja)

Priority Applications (1)

Application Number Priority Date Filing Date Title
JP2004033323A JP3796247B2 (ja) 2003-02-12 2004-02-10 トロール網の曳網方法と曳網装置

Applications Claiming Priority (2)

Application Number Priority Date Filing Date Title
JP2003033296 2003-02-12
JP2004033323A JP3796247B2 (ja) 2003-02-12 2004-02-10 トロール網の曳網方法と曳網装置

Publications (2)

Publication Number Publication Date
JP2004261178A JP2004261178A (ja) 2004-09-24
JP3796247B2 true JP3796247B2 (ja) 2006-07-12

Family

ID=33133864

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2004033323A Expired - Fee Related JP3796247B2 (ja) 2003-02-12 2004-02-10 トロール網の曳網方法と曳網装置

Country Status (1)

Country Link
JP (1) JP3796247B2 (ja)

Cited By (1)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
KR20220125944A (ko) * 2021-03-08 2022-09-15 손정훈 어구 인양기용 구동 제어 장치

Families Citing this family (1)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
CN110758654B (zh) * 2019-12-06 2021-06-25 浙江海洋大学 一种拖网渔船起网机

Cited By (2)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
KR20220125944A (ko) * 2021-03-08 2022-09-15 손정훈 어구 인양기용 구동 제어 장치
KR102567783B1 (ko) 2021-03-08 2023-08-16 손정훈 어구 인양기용 구동 제어 장치

Also Published As

Publication number Publication date
JP2004261178A (ja) 2004-09-24

Similar Documents

Publication Publication Date Title
JP3869843B2 (ja) トロール曳網装置およびその方法
US7690544B2 (en) Automatic coiling machine
CN102524201B (zh) 起网机
EP3255984A1 (en) Rigging configuration for a commercial fishing trawl
CN103548784A (zh) 一种围网渔船的船艉落地式起网装置
TWI275347B (en) Roller device to assist in net hauling and net hauling method using the same
JP2004261178A (ja) トロール網の曳網方法と曳網装置
JP6161016B1 (ja) 箱型船
JPS5811174B2 (ja) ギヨモウビキカツシヤソウチ
JP4881198B2 (ja) 曳網状態制御装置およびこれを用いたトロール漁法
JP2000201572A (ja) 曳網状態制御装置およびこれを用いたトロ―ル漁法
JP5953571B2 (ja) 索荷重計測装置
DE60002903T2 (de) Vorrichtung und verfahren zum anwenden in der handhabung einer last
JP2002003178A (ja) 洋上補給用ウインチ
CN119497692A (zh) 系船缆张力监视系统
CN103548790A (zh) 一种金枪鱼延绳钓钓线的干线理线机
CN110306433B (zh) 一种湍流水域先导索快速过江方法
JP2018068316A (ja) 箱型船
JP5036366B2 (ja) 曳航ロープの長さ制御方法とその装置
US20250050985A1 (en) High speed hydraulic watercraft lift
US20200085026A1 (en) Fishing reel apparatus
DE102017119306B3 (de) Aufwickelvorrichtung für eine Rollreffleine
JPH10316372A (ja) 底曳き船用トロールウインチ
JP2018068274A (ja) 箱型船
RS58622B1 (sr) Mehanizam vođice za žičanu sajlu u vitlu

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20050215

TRDD Decision of grant or rejection written
A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20060411

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20060414

R150 Certificate of patent or registration of utility model

Ref document number: 3796247

Country of ref document: JP

Free format text: JAPANESE INTERMEDIATE CODE: R150

Free format text: JAPANESE INTERMEDIATE CODE: R150

FPAY Renewal fee payment (event date is renewal date of database)

Free format text: PAYMENT UNTIL: 20090421

Year of fee payment: 3

FPAY Renewal fee payment (event date is renewal date of database)

Free format text: PAYMENT UNTIL: 20100421

Year of fee payment: 4

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

FPAY Renewal fee payment (event date is renewal date of database)

Free format text: PAYMENT UNTIL: 20110421

Year of fee payment: 5

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

FPAY Renewal fee payment (event date is renewal date of database)

Free format text: PAYMENT UNTIL: 20120421

Year of fee payment: 6

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

S111 Request for change of ownership or part of ownership

Free format text: JAPANESE INTERMEDIATE CODE: R313115

FPAY Renewal fee payment (event date is renewal date of database)

Free format text: PAYMENT UNTIL: 20120421

Year of fee payment: 6

R350 Written notification of registration of transfer

Free format text: JAPANESE INTERMEDIATE CODE: R350

FPAY Renewal fee payment (event date is renewal date of database)

Free format text: PAYMENT UNTIL: 20120421

Year of fee payment: 6

FPAY Renewal fee payment (event date is renewal date of database)

Free format text: PAYMENT UNTIL: 20130421

Year of fee payment: 7

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

FPAY Renewal fee payment (event date is renewal date of database)

Free format text: PAYMENT UNTIL: 20130421

Year of fee payment: 7

FPAY Renewal fee payment (event date is renewal date of database)

Free format text: PAYMENT UNTIL: 20140421

Year of fee payment: 8

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

S111 Request for change of ownership or part of ownership

Free format text: JAPANESE INTERMEDIATE CODE: R313117

R350 Written notification of registration of transfer

Free format text: JAPANESE INTERMEDIATE CODE: R350

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

LAPS Cancellation because of no payment of annual fees