JP3831171B2 - 車両用報知装置 - Google Patents
車両用報知装置 Download PDFInfo
- Publication number
- JP3831171B2 JP3831171B2 JP2000037159A JP2000037159A JP3831171B2 JP 3831171 B2 JP3831171 B2 JP 3831171B2 JP 2000037159 A JP2000037159 A JP 2000037159A JP 2000037159 A JP2000037159 A JP 2000037159A JP 3831171 B2 JP3831171 B2 JP 3831171B2
- Authority
- JP
- Japan
- Prior art keywords
- vehicle
- road
- stored
- speed
- data
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images








Classifications
-
- G—PHYSICS
- G08—SIGNALLING
- G08G—TRAFFIC CONTROL SYSTEMS
- G08G1/00—Traffic control systems for road vehicles
- G08G1/09—Arrangements for giving variable traffic instructions
- G08G1/0962—Arrangements for giving variable traffic instructions having an indicator mounted inside the vehicle, e.g. giving voice messages
- G08G1/0967—Systems involving transmission of highway information, e.g. weather, speed limits
- G08G1/096708—Systems involving transmission of highway information, e.g. weather, speed limits where the received information might be used to generate an automatic action on the vehicle control
- G08G1/096716—Systems involving transmission of highway information, e.g. weather, speed limits where the received information might be used to generate an automatic action on the vehicle control where the received information does not generate an automatic action on the vehicle control
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60K—ARRANGEMENT OR MOUNTING OF PROPULSION UNITS OR OF TRANSMISSIONS IN VEHICLES; ARRANGEMENT OR MOUNTING OF PLURAL DIVERSE PRIME-MOVERS IN VEHICLES; AUXILIARY DRIVES FOR VEHICLES; INSTRUMENTATION OR DASHBOARDS FOR VEHICLES; ARRANGEMENTS IN CONNECTION WITH COOLING, AIR INTAKE, GAS EXHAUST OR FUEL SUPPLY OF PROPULSION UNITS IN VEHICLES
- B60K31/00—Vehicle fittings, acting on a single sub-unit only, for automatically controlling vehicle speed, i.e. preventing speed from exceeding an arbitrarily established velocity or maintaining speed at a particular velocity, as selected by the vehicle operator
- B60K31/0058—Vehicle fittings, acting on a single sub-unit only, for automatically controlling vehicle speed, i.e. preventing speed from exceeding an arbitrarily established velocity or maintaining speed at a particular velocity, as selected by the vehicle operator responsive to externally generated signalling
-
- G—PHYSICS
- G08—SIGNALLING
- G08G—TRAFFIC CONTROL SYSTEMS
- G08G1/00—Traffic control systems for road vehicles
- G08G1/09—Arrangements for giving variable traffic instructions
- G08G1/0962—Arrangements for giving variable traffic instructions having an indicator mounted inside the vehicle, e.g. giving voice messages
- G08G1/0967—Systems involving transmission of highway information, e.g. weather, speed limits
- G08G1/096733—Systems involving transmission of highway information, e.g. weather, speed limits where a selection of the information might take place
- G08G1/09675—Systems involving transmission of highway information, e.g. weather, speed limits where a selection of the information might take place where a selection from the received information takes place in the vehicle
-
- G—PHYSICS
- G08—SIGNALLING
- G08G—TRAFFIC CONTROL SYSTEMS
- G08G1/00—Traffic control systems for road vehicles
- G08G1/09—Arrangements for giving variable traffic instructions
- G08G1/0962—Arrangements for giving variable traffic instructions having an indicator mounted inside the vehicle, e.g. giving voice messages
- G08G1/0967—Systems involving transmission of highway information, e.g. weather, speed limits
- G08G1/096766—Systems involving transmission of highway information, e.g. weather, speed limits where the system is characterised by the origin of the information transmission
- G08G1/096791—Systems involving transmission of highway information, e.g. weather, speed limits where the system is characterised by the origin of the information transmission where the origin of the information is another vehicle
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2520/00—Input parameters relating to overall vehicle dynamics
- B60W2520/10—Longitudinal speed
- B60W2520/105—Longitudinal acceleration
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2520/00—Input parameters relating to overall vehicle dynamics
- B60W2520/12—Lateral speed
- B60W2520/125—Lateral acceleration
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2540/00—Input parameters relating to occupants
- B60W2540/12—Brake pedal position
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2540/00—Input parameters relating to occupants
- B60W2540/18—Steering angle
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2540/00—Input parameters relating to occupants
- B60W2540/22—Psychological state; Stress level or workload
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2540/00—Input parameters relating to occupants
- B60W2540/221—Physiology, e.g. weight, heartbeat, health or special needs
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2552/00—Input parameters relating to infrastructure
- B60W2552/05—Type of road, e.g. motorways, local streets, paved or unpaved roads
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2552/00—Input parameters relating to infrastructure
- B60W2552/15—Road slope, i.e. the inclination of a road segment in the longitudinal direction
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2552/00—Input parameters relating to infrastructure
- B60W2552/35—Road bumpiness, e.g. potholes
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2556/00—Input parameters relating to data
- B60W2556/45—External transmission of data to or from the vehicle
- B60W2556/50—External transmission of data to or from the vehicle of positioning data, e.g. GPS [Global Positioning System] data
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01S—RADIO DIRECTION-FINDING; RADIO NAVIGATION; DETERMINING DISTANCE OR VELOCITY BY USE OF RADIO WAVES; LOCATING OR PRESENCE-DETECTING BY USE OF THE REFLECTION OR RERADIATION OF RADIO WAVES; ANALOGOUS ARRANGEMENTS USING OTHER WAVES
- G01S19/00—Satellite radio beacon positioning systems; Determining position, velocity or attitude using signals transmitted by such systems
- G01S19/01—Satellite radio beacon positioning systems transmitting time-stamped messages, e.g. GPS [Global Positioning System], GLONASS [Global Orbiting Navigation Satellite System] or GALILEO
- G01S19/13—Receivers
- G01S19/14—Receivers specially adapted for specific applications
Landscapes
- Life Sciences & Earth Sciences (AREA)
- General Physics & Mathematics (AREA)
- Physics & Mathematics (AREA)
- Atmospheric Sciences (AREA)
- Engineering & Computer Science (AREA)
- Transportation (AREA)
- Mechanical Engineering (AREA)
- Chemical & Material Sciences (AREA)
- Combustion & Propulsion (AREA)
- Navigation (AREA)
- Traffic Control Systems (AREA)
- Control Of Driving Devices And Active Controlling Of Vehicle (AREA)
- Instructional Devices (AREA)
- Regulating Braking Force (AREA)
Description
【発明の属する技術分野】
本発明は、車両が危険地点に接近していることを事前に確認しておくことができる車両用報知装置に関する。
【0002】
【従来の技術】
従来、事故の多発発生個所を提供することを目的とした車両用報知装置としては、例えば特開平10−332409号公報等に記載のものが知られている。
【0003】
このものは、事故多発時間、事故多発天候等の事故多発情報を予め地図データに記憶しておき、車両がその事故多発個所に所定基準距離(例えば400m)以内に近づいた場合に、このような事故多発情報をディスプレイ上に表示したり、音声で案内するようにしているものであり、事故の多発発生個所およびその内容をドライバに提供することができるので、ドライバに注意を促すことができるといった利点を有している。
【0004】
【発明が解決しようとする課題】
しかしながら、従来の技術にあっては、事故多発情報を予め地図データに記憶しておき、自車両がその事故多発個所に近づいた場合に、その情報を報知するようにしていたので、その事故多発情報としては予め定められた情報しか提供することができなかった。
【0005】
すなわち、車両を運転するドライバには様々な運転技量のドライバが存在しており、例えば運転技量の高いドライバに対して必要以上の情報を与えてしまうこともあり、また運転技量の低いドライバに対して必要な情報を与えることができないという状況が存在していた。前者の場合には報知が煩わしく感じられることが考えられ、後者の場合には情報が不足することが考えられるので、何れの場合にもドライバに最適な情報を与えることができないといった問題があった。
【0006】
本発明は、上記に鑑みてなされたもので、その目的としては、ドライバの運転技量に基づいた最適な情報を提供することで、最適な状態でドライバに対して注意を促すことのできる車両用報知装置を提供することにある。
【0007】
【課題を解決するための手段】
請求項1記載の発明は、上記課題を解決するため、自車両の現在位置を検出する現在位置検出手段と、この現在位置検出手段によって検出された自車両の現在位置での自車両の走行環境情報を検出する走行環境検出手段と、この走行環境検出手段によって検出された自車両の走行環境情報と、所定の走行環境しきい値とを比較する比較手段と、この比較手段によって前記走行環境情報の方が前記走行環境しきい値よりも大きいと判断された場合に、前記現在位置を車両毎の記憶地点として記憶する記憶手段と、この記憶手段によって記憶された車両毎に異なる記憶地点に、前記自車両が所定距離内に接近しているかどうかを判断する接近判断手段と、この接近判断手段によって前記自車両が前記記憶地点に所定距離内に接近していると判断された場合に報知を行う報知手段と、自車両が走行する路面が乾路、湿路、砂利及び水路のいずれの路面種別に該当するかを推定する路面種別推定手段と、を備え、前記走行環境しきい値は、前記路面種別推定手段によって推定される路面種別に応じた制動距離に基づいて、変更され、前記走行環境検出手段は、車両に加わる前後方向の加速度を前記走行環境情報として検出することを要旨とする。
【0008】
請求項2記載の発明は、上記課題を解決するため、請求項1記載の車両用報知装置において、自車両の走行速度を検出する車速検出手段を備え、この車速検出手段によって検出された自車両の走行速度に基づいて、前記接近判断手段による所定距離を変更する所定距離変更手段と、を備えたことを要旨とする。
【0019】
請求項1記載の発明によれば、現在位置検出手段によって検出された自車両の現在位置での自車両の走行環境情報を検出し、この走行環境情報と、所定の走行環境しきい値とを比較し、走行環境情報の方が走行環境しきい値よりも大きいと判断された場合に、現在位置を車両毎の記憶地点として記憶し、この車両毎に異なる記憶地点に、自車両が所定距離内に接近しているかどうかを判断し、自車両が記憶地点に所定距離内に接近していると判断された場合に報知を行うように構成した。従って、ドライバの運転技量に基づいた最適な情報を提供することで、最適な状態でドライバに対して注意を促すことができる。また、自車両の走行する路面種別を推定し、この推定された路面種別に応じた制動距離に基づいて走行環境しきい値が変更されるようにしたので、路面状態に応じて適切に記憶地点を記憶することができる。また、車両に加わる前後方向の加速度を走行環境情報として検出するようにしたので、車両の前後方向の加速度から記憶地点を記憶することができる。
【0020】
また、請求項2記載の発明によれば、自車両の走行速度を検出し、この検出された自車両の走行速度に基づいて、接近判断手段による所定距離を変更するようにしたので、走行速度に応じた最適な報知を行うことができる。
【0031】
【発明の実施の形態】
以下、本発明の実施の形態を図面を参照して説明する。なお、以下の実施の形態では本発明の車両用報知装置をナビゲーション装置に適用したものとして説明する。
【0032】
(第1の実施の形態)
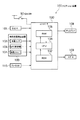
図1は、本発明の第1の実施の形態に係るナビゲーション装置の基本構成を示す図である。ここで、図1を参照して本実施の形態に係るナビゲーション装置の構成を説明する。
【0033】
ナビゲーション装置100は、車両に設けられており、車室内に設けられたキーシリンダにイグニツション・キーが挿入されドライバ等によってイグニッションスイッチ(以下、IGN−SW)50がオン操作された場合に、コントローラ130等にバッテリー(図示せず)からの電力が供給される。
【0034】
現在位置検出装置120は、車速センサ102,GPS受信機103,振動ジャイロ104によって構成されている。
【0035】
Gセンサ101は、車両に加わる前後方向の加速度(減速度)を検出し、コントローラ130に加速度データを出力する。
【0036】
車速センサ102は、例えば従動輪に設けられた車輪速センサを用いて、車両の速度を検出し、コントローラ130に車速データを出力する。
【0037】
GPS受信機103は、測位用GPS衛星から発信される電波をGPSアンテナを介して受信し、受信信号から周知の方法によって自車両の現在位置および進行方向を検出し、この現在位置データをコントローラ130に出力する。電波の受信状況によっては、GPS受信機103を用いて自車位置が検出できないことがある。この場合、振動ジャイロ104によって検出される進行方向と車速センサ102によって検出される車速データに基づいて、周知の累積計算方法によって、現在位置および進行方向を推定して、コントローラ130に自車両の現在位置データおよび進行方向データを出力する。
【0038】
コントローラ130は、CPU106,RAM105,ROM107等を有している。RAM105は、後述するフローチャートによって危険地点と判定した位置データが記憶され、CPU106からの読み出し要求に従って危険地点と判定した位置データをCPU106に出力する。ROM107は、地域名称、道路種別、道路名称、道路形状等の道路地図データを記憶すると共に、後述するように図3に示す制動初速と減速加速度との関係を示すマップデータを記憶している。なお、ROM107は、道路地図データの縮尺を設定するためのスイッチ(図示せず)が接続されている。
【0039】
ディスプレイ108は、ROM107に記憶されている道路地図データを自車両の現在位置と共に表示すると共に、危険地点を表示する。
【0040】
スピーカ109は、CPU106によって生成された警報音データや音声データに基づいて警報音、警報音声を出力する。
【0041】
ブレーキSW110は、ドライバによって所定の踏力で図示しないブレーキペダルが押された場合に、接点がオンするスイッチである。
【0042】
次に、コントローラ130で行われる制御を説明する前に、図2及び図3を参照して、危険地点を決定するための危険地点決定しきい値の決め方について説明する。
【0043】
図2は、路面が所定の状態(例えば、乾路)でドライバが危険を感じ、ブレーキペダルを踏みはじめたときの車速(以下、制動初速と呼ぶ)と、そのときの制動距離との関係を示した図である。図2に示すように、制動初速が高いほど、制動距離は長くなる。
【0044】
ここで、速度υ,初速υo ,減速加速度α,制動距離Yとの関係は、
【数1】
υ2 −υo 2 =2×α×Y …(1)
となる。
【0045】
本実施の形態では、ドライバが急ブレーキを踏み、車両が停止するような場合を危険地点として記憶するようにしているために、速度υが0になる場合を考えると、制動初速υo ,制御距離Y,減速加速度αとの関係は、(1)式から、
【数2】
−υo 2 =2×α×Y …(2)
となる。
【0046】
次に、(2)式から減速加速度|α|を求めると、
【数3】
|α|=υo 2 /(2×Y) …(3)
となる。
【0047】
この(3)式の右辺に、図2に示す制動初速υo 及び制動距離Yを代入すると、図3に示す実線のような2次曲線が描けることになる。
【0048】
図3に示す実線は、ブレーキを限界まで踏み込んだ時の制動初速υo と、減速加速度αの理想的な関係であり、これ以上ブレーキを踏み込んでも、減速加速度が大きくならないことを意味している。
【0049】
従って、制動初速に応じた危険地点決定しきい値αth(υ)は、制動初速に応じた減速加速度αmax(υ) 、制動初速(υ)に応じて予め設定された値β(υ)から、
【数4】
αth(υ)=αmax(υ)−β(υ)
0<β(υ) …(4)
となる。
【0050】
(4)式のように、理想的にブレーキを踏んだ時の制動初速に応じた減速加速度αmax(υ) より、制動初速(υ)に応じたβ(υ)だけ小さい値をしきい値αth(υ)に設定する。
【0051】
なお、このしきい値αth(υ)及び図3に示す制動初速υo と減速加速度αとの関係を示すマップは、ROM107に格納されている。
【0052】
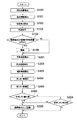
次に、図4に示すフローチャートを参照して、第1の実施の形態に係るナビゲーション装置のコントローラ130によって行われる制御動作を説明する。なお、IGN−SW50がオン操作された場合に、このフローチャートに示す処理が開始され、所定の周期として例えば50msec毎に行われる。
【0053】
まず、ステップS100では、車速センサ102,GPS受信機103,振動ジャイロ104からなる現在位置検出装置120によって検出された現在位置データおよび進行方向データに基づいて、自車両の現在位置および進行方向をCPU106に読み込む。
【0054】
そして、ステップS101では、ROM107からスイッチ(図示せず)によって設定されている縮尺に応じて、自車両の現在位置を含む領域の道路地図データをCPU106に読み込む。
【0055】
そして、ステップS102では、RAM105に記憶された危険地点データを読み込む。
【0056】
そして、ステップS103では、ステップS101で検出された自車両の現在位置および進行方向を示すマークと、ステップS102において読み込んだ道路地図データと、危険地点を示すマークをディスプレイ108に表示する。
【0057】
そして、ステップS104では、自車両の現在位置とステップS102で読み込んだ危険地点の位置との距離を算出し、その距離が所定基準距離として例えば100m以内であるかどうかを検出する。この場合、危険地点が自車両の進行方向前方に存在する場合にのみ検出し、危険地点が自車両が通過した道路上にある場合には距離の検出を行わないこととする。
【0058】
そして、ステップS104の判断処理がYESの場合にはステップS105に進み、進行方向前方に危険地点が存在する旨をスピーカから警報音や警報音声を発生して、ドライバに報知する。一方、ステップS104の判断処理がNOの場合には、ステップS106へ進む。
【0059】
そして、ステップS106では、車両の現在位置において車両に加わっている前後加速度をGセンサ101からCPU106に読み込む。
【0060】
そして、ステップS107では、現在の車速を車速センサ102からCPU106に読み込む。
【0061】
ここで、ステップS108では、ブレーキSW110がオンされたかどうかを判断する。ブレーキSW110がオンされた場合にはステップS109に進み、ブレーキSW110がオンされていない場合には、危険地点として記憶する必要はないと判断し、処理を終了する。
【0062】
そして、ステップS109では、ステップS107で検出した現在の車速を用いて、RAM105に記憶されているマップから現在の車速に対応する危険地点決定しきい値を読み出して決定する。すなわち、図3に示すように、制動初速である現在の車速がA(km/h)であった場合には、B(Km/h2 )が危険地点しきい値として決定される。
【0063】
ここで、ステップS110では、ステップS109で決定したしきい値と、ステップS106で読み込んだ前後加速度を比較する。読み込んだ前後加速度の方が大きい場合には危険地点であると判断してステップS111に進む。一方、ステップS110の判断処理がNOの場合には危険地点ではないと判断して処理を終了する。
【0064】
そして、ステップS111では、ステップS101で読み込んだ現在位置をRAM105に危険地点として記憶し、処理を終了する。
【0065】
このように、第1の実施の形態では、Gセンサ101によって現在の車両の(前後方向)の加速度を検出し、この加速度が所定のしきい値よりも大きかった場合に、その地点を危険地点としてRAM105に記憶しておき、車両がその地点に所定基準距離以内に近づいた場合に、ディスプレイ108にその危険地点を表示すると共に、警報を発生してドライバに報知するようにしたので、車両毎にその危険地点の記憶個所が異なることになり、ドライバの運転技量に基づいた最適な危険情報を提供することができる。この結果、最適な状態でドライバに対して注意を促すことができる。
【0066】
また、加速度センサを専用のセンサとして説明したが、エアバックの展開制御に用いる加速度センサを兼用して用いれば、新たなセンサが不要となるので、製造コストの低減に寄与することができる。
【0067】
さらに、本実施の形態では、ステップS103の時点において危険地点を地図上に付加して表示する場合について説明したが、ステップS104において危険地点が進行方向前方にある場合にのみ、ステップS105での警報処理と共にこの危険地点をディスプレイ108上に表示するようにしても良い。
【0068】
(第2の実施の形態)
図5は、本発明の第2の実施の形態に係るナビゲーション装置の基本構成を示す図である。ここで、図5を参照して本実施の形態に係るナビゲーション装置の構成を説明する。なお、第2の実施の形態は、図1に示す第1の実施の形態に対応するナビゲーション装置と同様の基本的構成を一部有しており、同一の構成要素には同一の符号を付し、その説明を省略することとする。
【0069】
本実施の形態における特徴は、車速センサ202の他に4つの車輪速センサ511〜514を備え、車速センサ202及び車輪速センサ511〜514から出力される回転速度から路面状態を推定し、その路面状態に基づいてしきい値を変更することにある。
【0070】
車速センサ202は、例えばデファレンシャルに設けられた車速センサを用いて、車両の速度を検出し、コントローラ130に車速データを出力する。車輪速センサ511〜514は、例えばそれぞれ前方右輪(FR)、前方左輪(FL)、後方右輪(RR)、後方左輪(RL)に設けられた車輪速センサを用いて、車輪の速度を検出し、コントローラ130に車輪速データを出力する。
【0071】
また、ROM207は、路面毎のしきい値及び図8,図9に示す制動初速と減速加速度との関係を示すマップを記憶している。
【0072】
次に、コントローラ230で行われる制御を説明する前に、図6,図7及び図8を参照して、危険地点を決定するための危険地点決定しきい値の決め方について説明する。
【0073】
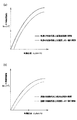
図6は、例えば4つの代表的な路面状態に対して制動初速60km/hのときの制動距離Yを示すグラフである。図7は、路面状態に応じた制動距離Yと制動初速υo の関係を示すグラフである。図8,図9は、路面状態に応じた制動初速と減速加速度の関係、制動初速と加速度しきい値の関係を示すグラフである。
【0074】
制動距離は、路面状態によって異なる値を取る。図6に示すように、制動初速が60Kmの場合での乾路の制動距離に対して、砂利路では2倍、水路では3倍近く差異が現れる。
【0075】
従って、路面状態に応じた制動距離Yと制動初速υo の関係は、図7に示すように、路面の滑りが大きい水路、砂利、湿路、乾路の順に制動距離の傾きが急な2次曲線になると考えられる。
【0076】
上述した(3)式に路面状態に応じた制動初速υo と制動距離Yを代入すると、図8,図9に示すように、路面の滑りが小さい乾路、湿路、砂利、水路の順に減速加速度αの傾きが急な2次曲線を描く。
【0077】
図8,図9に示す2次曲線上は、ブレーキを限界まで踏み込んだ時の制動初速と減速加速度の理想的な関係であり、これ以上ブレーキを踏み込んでも、各々の路面状態において減速加速度が大きくならないことを意味する。
【0078】
従って、危険地点決定しきい値は、理想的にブレーキを踏み込んだ時の各々の路面状態においての減速加速度より小さく設定する。
【0079】
次に、本実施の形態での路面状態の推定方法について説明する。また、本実施の形態が適用される車両は、前車輪駆動車両であるものとする。
【0080】
(1) 駆動輪の右側の車輪速センサ511からの回転速度と、駆動輪の左側の車輪速センサ512からの回転速度とから、駆動輪の回転速度差を求める。
【0081】
(2) 同様に、従動輪の右側の車輪速センサ513からの回転速度と、従動輪の左側の車輪速センサ514からの回転速度とから、従動輪の回転速度差を求める。
【0082】
(3) (1),(2)で求めた駆動輪の回転速度差と従動輪の回転速度差とを比較し、路面に対する摩擦係数μを求める。
【0083】
(4) この摩擦係数μと所定の路面判断用のしきい値(3つ:μ1<μ2<μ3)とを比較し、
【数5】
μ>μ3 →乾燥路面
μ2<μ≦μ3 →湿地路面
μ1<μ≦μ2 →砂利路面
μ≦μ1 →水路面 …(5)
として路面状態を推定する。
【0084】
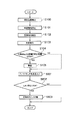
次に、図10に示すフローチャートを参照して、第2の実施の形態に係るナビゲーション装置の制御動作を説明する。なお、図10に示す制御フローチャートは、図4に示す制御フローチャートと同様の基本的手順を有しており、同一の手順には同一の符号を付しているので、その説明を省略する。また、図10に示すフローチャートも、ROM107に制御プログラムとして記憶されている。
【0085】
まず、ステップS201では、4つの車輪速センサ511〜514から各回転速度を読み込んで検出する。そして、ステップS202では、車速センサ202から回転速度を読み込んで検出する。
【0086】
そして、ステップS203では、車両の現在位置において車両に加わっている前後加速度をGセンサ101からCPU106に読み込む。
【0087】
そして、ステップS204では、上述した路面状態の推定方法に基づいて、現在の走行路面の種別を判断する。
【0088】
ここで、ステップS108では、ブレーキSW110がオンされたかどうかを判断する。ブレーキSW110がオンされた場合にはステップS209に進み、ステップS202で検出した現在の車両の速度とステップS204で判別した路面種別とを用いて、RAM105に記憶されているマップから危険地点決定しきい値を読み出して決定する。すなわち、例えばステップS204で砂利路面を走行していると判断され、ステップS202で検出された車速がC(km/h)である場合には、図9(a)に示すマップから、危険地点決定しきい値が、D(km/h2)に決定される。
【0089】
ここで、ステップS210では、ステップS209で決定したしきい値と、ステップS203で読み込んだ前後加速度を比較する。読み込んだ前後加速度の方が大きい場合には危険地点であると判断してステップS211に進む。一方、ステップS110の判断処理がNOの場合には危険地点ではないと判断して処理を終了する。
【0090】
このように、第2の実施の形態では、路面状態に基づいて、危険地点を記憶するように構成したので、第1の実施の形態の効果に加えて、その時々の路面状態に応じて危険地点を記憶することができる。
【0091】
(第3の実施の形態)
図11は、本発明の第3の実施の形態に係るナビゲーション装置の基本構成を示す図である。ここで、図11を参照して本実施の形態に係るナビゲーション装置の構成を説明する。なお、第3の実施の形態は、図1に示す第1の実施の形態に対応するナビゲーション装置と同様の基本的構成を一部有しており、同一の構成要素には同一の符号を付し、その説明を省略することとする。
【0092】
本実施の形態における特徴は、車両の左右方向に加わる加速度を検出する加速度センサ301,302をそれぞれ車両の左右側部に設け、ROM307に記憶されている左右方向に関して共通に使用可能なしきい値と比較して比較結果から危険地点の有無を判断することにある。
【0093】
次に、図12に示すフローチャートを参照して、第3の実施の形態に係るナビゲーション装置の制御動作を説明する。なお、図12に示す制御フローチャートは、図4に示す制御フローチャートと同様の基本的手順を有しており、同一の手順には同一の符号を付しているので、その説明を省略する。また、図12に示すフローチャートも、ROM307に制御プログラムとして記憶されている。
【0094】
まず、ステップS301では、車両の左方向に加わる加速度を加速度センサ302から読み出して左加速度データを検出する。そして、ステップS302では、車両の右方向に加わる加速度を加速度センサ301から読み出して右加速度データを検出する。
【0095】
ここで、ステップS303では、ステップS301で検出した左加速度データとROMに固定値として記憶されているしきい値とを比較する。左加速度データの方がしきい値よりも大きい場合にはステップS305に進み、現在の位置を危険地点として記憶し、処理を終了する。
【0096】
一方、ステップS303での比較処理で左加速度データの方がしきい値よりも小さい場合にはステップS304に進み、ステップS302で検出した右加速度データとROMに固定値として記憶されているしきい値とを比較する。右加速度データの方がしきい値よりも大きい場合にはステップS305に進み、現在の位置を危険地点としてRAM105に記憶し、処理を終了する。一方、ステップS304での比較処理で右加速度データの方がしきい値よりも小さい場合には処理を終了する。
【0097】
このように、第3の実施の形態では、左右方向の加速度を検出し、この加速度がしきい値よりも大きくなった場合に、危険地点として記憶できるので、例えば危険回避に伴う急ハンドル操作があった地点を記憶できる。
【0098】
(第4の実施の形態)
本発明の第4の実施の形態に係るナビゲーション装置の基本構成は、図11に示す第3の実施の形態に対応するナビゲーション装置と同様の基本的構成を有しており、その説明を省略することとする。
【0099】
本実施の形態における特徴は、ROM307に記憶されている道路の傾斜角度のうち車両の進行方向に対する左右傾斜角度に基づいて、左側しきい値及び右側しきい値を補正することにある。
【0100】
次に、図13に示すフローチャートを参照して、第4の実施の形態に係るナビゲーション装置の制御動作を説明する。なお、図13に示す制御フローチャートは、図12に示す制御フローチャートと同様の基本的手順を有しており、同一の手順には同一の符号を付しているので、その説明を省略する。また、図13に示すフローチャートも、ROM307に制御プログラムとして記憶されている。
【0101】
ステップS403では、ステップS100で検出された車両の現在位置に基づいてROM307から読み込んだ道路の傾斜角度データのうち車両の進行方向に対する左右傾斜角度データを抽出する。
【0102】
そして、ステップS404では、ROM307に記憶されている左しきい値と左右傾斜角度データから左側しきい値の補正値を求める。すなわち、車両が左側下方に傾斜しているときは、左右傾斜角度データに応じて左側しきい値が高くなるように補正し、逆に、車両が右側下方に傾斜しているときは、左右傾斜角度データに応じて左側しきい値が低くなるように補正する。
【0103】
同様に、ステップS405では、ROM307に記憶されている右しきい値と左右傾斜角度データから右側しきい値の補正値を求める。すなわち、車両が左側下方に傾斜しているときは、左右傾斜角度データに応じて右側しきい値が低くなるように補正し、逆に、車両が右側下方に傾斜しているときは、左右傾斜角度データに応じて右側しきい値が高くなるように補正する。
【0104】
ここで、ステップS303では、ステップS301で検出した左加速度データとステップS404で算出した左側しきい値とを比較する。左加速度データの方が左側しきい値よりも大きい場合にはステップS305に進み、現在の位置を危険地点として記憶し、処理を終了する。
【0105】
一方、ステップS303での比較処理で左加速度データの方が左側しきい値よりも小さい場合にはステップS304に進み、ステップS302で検出した右加速度データとステップS405で算出した右側しきい値とを比較する。右加速度データの方が右側しきい値よりも大きい場合にはステップS305に進み、現在の位置を危険地点として記憶し、処理を終了する。一方、ステップS304での比較処理で右加速度データの方が右側しきい値よりも小さい場合には処理を終了する。
【0106】
このように、第4の実施の形態では、車両が左側下方に傾斜しているときは、左側しきい値が高く、右側しきい値が低くなり、逆に、車両が右側下方に傾斜しているときは、右側しきい値が高く、左側しきい値が低くなることになり、傾斜角度に基づいた最適な補正を行うことができる。
【0107】
(第5の実施の形態)
図14は、本発明の第5の実施の形態に係るナビゲーション装置の基本構成を示す図である。ここで、図14を参照して本実施の形態に係るナビゲーション装置の構成を説明する。なお、第5の実施の形態は、図1に示す第1の実施の形態に対応するナビゲーション装置と同様の基本的構成を一部有しており、同一の構成要素には同一の符号を付し、その説明を省略することとする。
【0108】
本実施の形態における特徴は、車輪速センサ511〜514と、ABS(アンチロックブレーキシステム)コントローラ540を備え、ABSコントローラ540が車輪速センサ511〜514から出力される回転速度に基づいて作動した場合にその地点を危険地点として記憶することにある。
【0109】
車輪速センサ511〜514は、例えばそれぞれ前方右輪(FR)、前方左輪(FL)、後方右輪(RR)、後方左輪(RL)に設けられた車輪速センサを用いて、車輪の速度を検出し、ABSコントローラ540に車輪速データを出力する。
【0110】
ABSコントローラ540は、車輪速センサ511〜514からの車輪速データに基づいて周知のブレーキ油圧制御を行う装置であり、作動時にABS情報として1を、非作動時には0をコントローラ530に出力する。
【0111】
次に、図15に示すフローチャートを参照して、第5の実施の形態に係るナビゲーション装置の制御動作を説明する。なお、図15に示す制御フローチャートは、図15に示す制御フローチャートと同様の基本的手順を有しており、同一の手順には同一の符号を付しているので、その説明を省略する。また、図15に示すフローチャートも、ROM507に制御プログラムとして記憶されている。
【0112】
ABSコントローラ540は、車輪速センサ511〜514からの車輪速データに基づいてABS情報をコントローラ530に出力しているので、ステップS501では、コントローラ530は、ABSコントローラ540からABS情報を入力する。
【0113】
ここで、ステップS502では、ABS情報が1かどうかを判断する。ABS情報が1の場合にはステップS305に進み、現在の位置を危険地点として記憶し、処理を終了する。一方、ステップS502での判断処理がNOの場合には処理を終了する。
【0114】
このように、第5の実施の形態では、ABSコントローラが作動した場合に、危険地点として記憶できるので、例えば危険回避に伴う急ブレーキ操作があった地点を記憶できる。
【0115】
(第6の実施の形態)
図16は、本発明の第6の実施の形態に係るナビゲーション装置の基本構成を示す図である。ここで、図16を参照して本実施の形態に係るナビゲーション装置の構成を説明する。なお、第6の実施の形態は、図1に示す第1の実施の形態に対応するナビゲーション装置と同様の基本的構成を一部有しており、同一の構成要素には同一の符号を付し、その説明を省略することとする。
【0116】
本実施の形態における特徴は、ブレーキペダル角速度センサ601を備え、ブレーキペダルの操作による角速度がしきい値より大きくなった場合にその地点を危険地点として記憶することにある。
【0117】
ブレーキペダル角速度センサ601は、ブレーキペダルに設けられており、ドライバの操作によるブレーキペダルの角速度データをコントローラ630に出力する。
【0118】
次に、図17に示すフローチャートを参照して、第6の実施の形態に係るナビゲーション装置の制御動作を説明する。なお、図16に示す制御フローチャートは、図4に示す制御フローチャートと同様の基本的手順を有しており、同一の手順には同一の符号を付しているので、その説明を省略する。また、図17に示すフローチャートも、ROM607に制御プログラムとして記憶されている。
【0119】
ドライバによるブレーキ操作は、ブレーキペダル角速度センサ601により角速度データとしてコントローラ630に出力されているので、ステップS601では、コントローラ630は、ブレーキペダル角速度センサ601から角速度データを入力する。
【0120】
ここで、ステップS602では、角速度データがROM607に記憶されているしきい値よりも大きいかどうかを判断する。角速度データの方が大きい場合にはステップS603に進み、現在の位置を危険地点として記憶し、処理を終了する。一方、ステップS602での判断処理がNOの場合には処理を終了する。
【0121】
このように、第6の実施の形態では、ブレーキペダルの操作変化量を表す角速度がしきい値よりも大きくなった場合に、危険地点として記憶できるので、例えば危険回避に伴う急ブレーキ操作があった危険地点を記憶できる。
【0122】
(第7の実施の形態)
図18は、本発明の第7の実施の形態に係るナビゲーション装置の基本構成を示す図である。ここで、図18を参照して本実施の形態に係るナビゲーション装置の構成を説明する。なお、第7の実施の形態は、図16示す第6の実施の形態に対応するナビゲーション装置と同様の基本的構成を一部有しており、同一の構成要素には同一の符号を付し、その説明を省略することとする。
【0123】
本実施の形態における特徴は、アクセルペダル開度センサ701を備え、アクセルペダルの操作による開度の変化量がしきい値より大きくなった場合で、かつブレーキペダルの操作による角速度がしきい値より大きくなったときには、その地点を危険地点として記憶することにある。
【0124】
アクセルペダル開度センサ701は、アクセルペダルに設けられたエンコーダであり、ドライバの操作によるアクセルペダルの開度データをコントローラ630に出力する。
【0125】
次に、図19に示すフローチャートを参照して、第7の実施の形態に係るナビゲーション装置の制御動作を説明する。なお、図19に示す制御フローチャートは、図17に示す制御フローチャートと同様の基本的手順を有しており、同一の手順には同一の符号を付しているので、その説明を省略する。また、図19に示すフローチャートも、ROM707に制御プログラムとして記憶されている。
【0126】
ドライバが何らかの理由で急ブレーキを踏む場合には、まず、アクセルペダルを急激に開放し、次に、ブレーキペダルを急激に踏むという一連の操作が行われる。
【0127】
そこで、ステップS701では、アクセルペダル開度センサ701から開度データをコントローラ630に入力する。
【0128】
そして、ステップS702では、まず、今回の開度データをRAM105に一時的に記憶しておき、RAM105から読み出した前回の開度データと今回の開度データとの変化量データを算出する。
【0129】
ここで、ステップS703では、この変化量データがROM707に記憶されているしきい値よりも大きいかどうかを判断する。変化量データの方が大きい場合にはステップS601に進み、上述した処理を行う。一方、ステップS703での判断処理がNOの場合には処理を終了する。
【0130】
このように、第7の実施の形態では、アクセルペダルの操作変化量がしきい値よりも大きくなった場合に、次に、ブレーキペダルを急激に踏むという一連の操作が行われたときには、危険地点として記憶できるので、例えば危険回避に伴う急なアクセルペダルのオフ操作と急なブレーキペダルのオン操作があった地点を記憶できる。
【0131】
(第8の実施の形態)
図20は、本発明の第8の実施の形態に係るナビゲーション装置の基本構成を示す図である。ここで、図20を参照して本実施の形態に係るナビゲーション装置の構成を説明する。なお、第8の実施の形態は、図16示す第6の実施の形態に対応するナビゲーション装置と同様の基本的構成を一部有しており、同一の構成要素には同一の符号を付し、その説明を省略することとする。
【0132】
本実施の形態における特徴は、操舵角センサ801を備え、ステアリング操作による操舵角の変化量がしきい値より大きくなった場合に、その地点を危険地点として記憶することにある。
【0133】
操舵角センサ801は、ステアリングに設けられたエンコーダであり、ドライバのステアリング操作による回転角を表す操舵角データをコントローラ830に出力する。
【0134】
次に、図21に示すフローチャートを参照して、第8の実施の形態に係るナビゲーション装置の制御動作を説明する。なお、図21に示す制御フローチャートは、図17に示す制御フローチャートと同様の基本的手順を有しており、同一の手順には同一の符号を付しているので、その説明を省略する。また、図21に示すフローチャートも、ROM807に制御プログラムとして記憶されている。
【0135】
ドライバが、例えば車両前方に存在する障害物を回避するために、急激にステアリングを回したことを想定する。まず、ステップS801では、操舵角センサ801から操舵角データをコントローラ830に入力する。
【0136】
そして、ステップS802では、まず、今回の開度データをRAM105に一時的に記憶しておく。そして、ステップS803では、RAM105から読み出した前回の操舵角データと今回の操舵角データとの変化量データを算出する。
【0137】
ここで、ステップS602では、この変化量データがROM807に記憶されているしきい値よりも大きいかどうかを判断する。変化量データの方が大きい場合にはステップS603に進み、現在の位置を危険地点として記憶し、処理を終了する。一方、ステップS602での判断処理がNOの場合には処理を終了する。
【0138】
このように、第8の実施の形態では、ステアリングの操舵角変化量がしきい値よりも大きくなった場合には、危険地点として記憶できるので、例えば危険回避に伴う急なステアリングの転回操作があった地点を記憶できる。
【0139】
(第9の実施の形態)
図22は、本発明の第9の実施の形態に係るナビゲーション装置の基本構成を示す図である。ここで、図22を参照して本実施の形態に係るナビゲーション装置の構成を説明する。なお、第9の実施の形態は、図16に示す第6の実施の形態に対応するナビゲーション装置と同様の基本的構成を一部有しており、同一の構成要素には同一の符号を付し、その説明を省略することとする。
【0140】
本実施の形態における特徴は、心拍センサ901を備え、ドライバの心拍数がしきい値より大きくなった場合に、その地点を危険地点として記憶することにある。
【0141】
心拍センサ901は、ドライバのこめかみ部や首部に取り付けられ、車両挙動の急変や、ドライバによる急激な運転操作や、走行環境の異常などをドライバの心拍数として検出してコントローラ930に出力する。なお、ドライバの心拍数に代わって、心拍のr−r波の分散値、又は、r−r波の現在の値とAR予測値との差で表す心拍みだれ値を用いてもよい。
【0142】
次に、図23に示すフローチャートを参照して、第9の実施の形態に係るナビゲーション装置の制御動作を説明する。なお、図23に示す制御フローチャートは、図17に示す制御フローチャートと同様の基本的手順を有しており、同一の手順には同一の符号を付しているので、その説明を省略する。また、図23に示すフローチャートも、ROM907に制御プログラムとして記憶されている。
【0143】
ドライバが、例えば車両前方に存在する障害物を視認して驚いたことを想定する。まず、ステップS901では、心拍センサ901から心拍数データをコントローラ930に入力する。
【0144】
ここで、ステップS602では、この心拍数データがROM907に記憶されているしきい値よりも大きいかどうかを判断する。心拍数データの方が大きい場合にはステップS603に進み、現在の位置を危険地点として記憶し、処理を終了する。一方、ステップS602での判断処理がNOの場合には処理を終了する。
【0145】
このように、第9の実施の形態では、ドライバの心拍数がしきい値よりも大きくなった場合には、危険地点として記憶できるので、例えば車両前方に存在する障害物を視認して驚いたときの地点を記憶できる。
【0146】
また、ドライバの心拍を心拍数、又は、心拍のr−r波の分散、又は、心拍のみだれ値から異常状態の大きさを検出しておくので、例えば運転中に急な飛び出しを視認してドライバが驚いたことなどを定量化して検出し易くなる。
【0147】
(第10の実施の形態)
図24は、本発明の第10の実施の形態に係るナビゲーション装置の基本構成を示す図である。ここで、図24を参照して本実施の形態に係るナビゲーション装置の構成を説明する。なお、第10の実施の形態は、図20に示す第8の実施の形態に対応するナビゲーション装置と同様の基本的構成を一部有しており、同一の構成要素には同一の符号を付し、その説明を省略することとする。
【0148】
本実施の形態における特徴は、操舵角センサ1010を備え、車両が危険状況に遭遇したときの車速、走行軌跡、操舵角などに基づいて危険状況の原因を分析し、個々の危険状況に応じて警告開始距離を変更して、危険地点の位置情報とともに警告開始距離を記憶しすることにある。
【0149】
操舵角センサ1010は、ステアリングに設けられたエンコーダであり、ドライバのステアリング操作により回転するステアリングの回転角を表す操舵角データをコントローラ1030に出力する。
【0150】
次に、図25,図26は、車両が危険状況に遭遇した場合の代表的な道路状況図と、この危険状況に対応する速度変動データ、走行軌跡、操舵角変動データ、ドライバから見た危険状況を表すケース1〜7をまとめた危険状況パターンを示す図である。
【0151】
同図において、速度変動データは、危険地点前後で生じる車速の時間的変化を記憶したパターンである。また、走行軌跡は、車両位置の変化で表される軌跡を記憶したパターンである。また、操舵角変動データは、操舵角の時間的変化を記憶したパターンである。さらに、危険状況は、ドライバから見た走行環境の一例である。この危険状況パターンは、後述する警報情報判別処理において照合される基準となるパターンとしてROM1007に記憶されている。
【0152】
なお、一般に、車両が走行中に危険状況に遭遇する場合、多様なパターンが想定することができるので、本実施の形態では、基準となる速度変動データとその属性として渋滞の有無を、基準となる走行軌跡データとその属性として道路形状が直線かカーブかを、基準となる操舵角変動データとその属性として障害物の有無をそれぞれ個別に判別できるように構成するものである。
【0153】
次に、図27は、次回の走行時のために記憶された危険地点に到達する前に警告を開始するための距離を表す警告開始距離パターンを示す表である。
【0154】
同図において、警告開始距離パターンは、危険状況の原因、想定される要因例、警告開始距離のそれぞれのパターンを表すものであり、後述する警報情報判別処理において参照される基準となるパターンとして同図に示す警告開始距離のみがパターン番号に対応させてROM1007に記憶されている。
【0155】
次に、図28,図29に示すフローチャートを参照して、第10の実施の形態に係るナビゲーション装置の制御動作を説明する。なお、IGN−SW50がオン操作された場合に、このフローチャートに示す処理が開始され、所定の周期として例えば50msec毎に行われる。
【0156】
まず、ステップS1000では、車速センサ102,GPS受信機103,振動ジャイロ104からなる現在位置検出装置120によって検出された現在位置データおよび進行方向データに基づいて、自車両の現在位置および進行方向をCPU1006に読み込む。この時、車両の現在位置をRAM1005に記憶することで、車両の走行軌跡データが記憶されることとなる。
【0157】
そして、ステップS1001では、ROM1007からスイッチ(図示せず)によって設定されている縮尺に応じて、自車両の現在位置を含む領域の道路地図データをCPU1006に読み込む。
【0158】
そして、ステップS1002では、RAM1005に記憶された危険地点データとこの危険地点に対応する警告開始距離を読み込む。
【0159】
そして、ステップS1003では、ステップS1001で検出された自車両の現在位置および進行方向を示すマークと、ステップS1002において読み込んでおいた道路地図データと、危険地点を示すマークをディスプレイ108に表示する。
【0160】
そして、ステップS1004では、自車両の現在位置とステップS1002で読み込んだ危険地点の位置との距離を算出し、その距離が警告開始距離以内であるかどうかを検出する。この場合、危険地点が自車両の進行方向前方に存在する場合にのみ検出し、危険地点が自車両が通過した道路上にある場合には距離の検出を行わないこととする。
【0161】
そして、ステップS1004の判断処理がYESの場合にはステップS1005に進み、進行方向前方に危険地点が存在する旨をスピーカ109から警報音や警報音声を発生して、ドライバに報知する。この結果、前回の走行時に検出された危険地点から警告開始距離だけ手前の地点で警告が開始されるので、ドライバは走行環境に注意しながら走行することができる。
【0162】
一方、ステップS1004の判断処理がNOの場合には、ステップS1006へ進む。そして、ステップS1006では、車両の現在位置において車両に加わっている前後加速度をGセンサ101からCPU1006に読み込む。
【0163】
そして、ステップS1007では、ドライバにより操作されたステアリングの操舵角データを操舵角センサ1010からCPU1006に読み込み、RAM1005に所定時間分だけ記憶することで、車両の操舵角変動データが記憶されることとなる。
【0164】
そして、ステップS1008では、現在の車速データを車速センサ102からCPU1006に読み込み、RAM1005に所定時間分だけ記憶することで、車両の車速変動データが記憶されることとなる。
【0165】
ここで、ステップS1009では、ROM1007から前後加速度のしきい値を読み込み、ステップS1006で読み込んだ前後加速度と比較する。読み込んだ前後加速度の方が大きい場合には危険状況であると判断してステップS1010に進む。一方、ステップS1009の判断処理がNOの場合には危険状況ではないと判断して処理を終了する。
【0166】
車両の前後加速度の方がしきい値よりも大きい場合には、ステップS1010では、警告情報判別処理を行うためのサブルーチンをコールする。そして、このサブルーチンから復帰したときにステップS1011に進む。
【0167】
そして、ステップS1011では、ステップS1000で読み込んだ現在位置をRAM1005に危険地点として記憶するとともに、この危険地点に対応する警告開始距離をRAM1005に記憶し、処理を終了する。
【0168】
次に、図29に示すフローチャートを参照して、ステップS1010に示す警告情報判別処理について説明する。
【0169】
上述したステップS1010においてサブルーチンがコールされると、ステップS1150に移行する。ステップS1050では、ステップS1009により車両に加わる前後加速度に基づいて車両が危険状況に遭遇したと判定されたので、ステップS1051に進む。
【0170】
ステップS1051では、危険地点の手前での車両の走行軌跡により道路形状が直線かカーブかを判断する。すなわち、ステップS1000での処理によって順次にRAM1005に記憶された車両の走行軌跡データを読み出し、ROM1007に記憶されている危険状況パターンの中の複数の基準となる軌跡データと周知のパターンマッチング方法により照合し、類似度が最も大きい基準の軌跡データの属性により道路形状が直線かカーブかを判断する。この結果、道路形状が直線の場合にはステップS1052に進み、カーブの場合にはステップS1054に進む。
【0171】
そして、ステップS1052では、車両が危険地点を通過した後の操舵角の履歴データによりドライバがステアリングを操作して障害物に対する回避行動をしたかどうかを判断する。すなわち、ステップS1007での処理によって順次にRAM1005に記憶された操舵角データを読み出し、ROM1007に記憶されている危険状況パターンの中の複数の基準となる操舵角変動データと周知のパターンマッチング方法により照合し、類似度が最も大きい基準の操舵角変動データの属性により障害物の有無を判断する。
【0172】
この結果、障害物があって回避行動をとった場合にはパターン1として判断する。図27に示すように、パターン1での危険状況の原因は、平坦な直線の道路上で車両が急制動し、その後障害物を除けていったと推定されるので、危険地点の手前100mを警告開始距離とし、危険地点の位置とともにRAM1005に記憶する。
【0173】
一方、ステップS1052において、障害物に対する回避行動をしなかった場合にはステップS1053に進む。ステップS1053では、危険地点後の速度履歴により道路が渋滞しているかどうかを判断する。すなわち、ステップS1008での処理によって順次にRAM1005に記憶された車速データを読み出し、ROM1007に記憶されている危険状況パターンの中の複数の基準となる速度変動データと周知のパターンマッチング方法により照合し、類似度が最も大きい基準の速度変動データの属性により渋滞の有無を判断する。
【0174】
この結果、道路が渋滞していた場合にはパターン2として判断する。図27に示すように、パターン2での危険状況の原因は、平坦な直線の道路で渋滞の最後尾が始まったことにあと推定されるので、危険地点の手前100mを警告開始距離とし、危険地点の位置とともにRAM1005に記憶する。
【0175】
また、道路が渋滞していない場合にはパターン3として判断する。図27に示すように、パターン3での危険状況の原因は、平坦な直線の道路で急制動し、その後何事もなく直進したと推定されるので、危険地点の手前100mを警告開始距離とし、危険地点の位置とともにRAM1005に記憶する。
【0176】
一方、ステップS1054では、ステップS1052と同様に、車両が危険地点を通過した後の操舵角の履歴データによりドライバがステアリングを操作して障害物に対する回避行動をしたかどうかを判断する。
【0177】
この結果、障害物があって回避行動をとった場合にはパターン4として判断する。図27に示すように、パターン4での危険状況の原因は、平坦なカーブの道路上で車両が急制動し、その後障害物を除けていったと推定されるので、危険地点の手前300mを警告開始距離とし、危険地点の位置とともにRAM1005に記憶する。
【0178】
一方、ステップS1054において、障害物に対する回避行動をしなかった場合にはステップS1055に進む。ステップS1055では、ステップS1053と同様に、危険地点後の速度履歴により道路が渋滞しているかどうかを判断する。
【0179】
この結果、道路が渋滞していた場合にはパターン5として判断する。図27に示すように、パターン5での危険状況の原因は、平坦なカーブの道路で渋滞の最後尾が始まったと推定されるので、危険地点の手前200mを警告開始距離とし、危険地点の位置とともにRAM1005に記憶する。
【0180】
また、道路が渋滞していない場合にはパターン6として判断する。図27に示すように、パターン6での危険状況の原因は、平坦なカーブの道路で急制動し、その後何事もなく走行したと推定されるので、危険地点の手前200mを警告開始距離とし、危険地点の位置とともにRAM1005に記憶する。
【0181】
このように、第10の実施の形態では、Gセンサ101によって現在の車両の(前後方向)の加速度を検出し、この加速度が所定のしきい値よりも大きかった場合に、車両が危険状況に遭遇したときの車速、走行軌跡、操舵角などに基づいて危険状況の原因を分析し、個々の危険状況に応じて警告開始距離を変更して、危険地点の位置情報とともに警告開始距離をRAM1005に記憶しておき、車両がその地点に所定基準距離以内に近づいた場合に、ディスプレイ108にその危険地点を表示すると共に、警報を発生してドライバに報知するようにしたので、車両毎にその危険地点の記憶個所が異なることになり、ドライバの運転技量に基づいた最適な危険情報を提供することができる。この結果、最適な状態でドライバに対して注意を促すことができる。
【0182】
(第11の実施の形態)
図30は、本発明の第11の実施の形態に係るナビゲーション装置の基本構成を示す図である。ここで、図30を参照して本実施の形態に係るナビゲーション装置の構成を説明する。なお、第11の実施の形態は、図24に示す第10の実施の形態に対応するナビゲーション装置と同様の基本的構成を一部有しており、同一の構成要素には同一の符号を付し、その説明を省略することとする。
【0183】
本実施の形態における特徴は、高度計1117を備え、車両が危険状況に遭遇したときの車速、走行軌跡、操舵角、勾配率などに基づいて危険状況の原因を分析し、個々の危険状況に応じて警告開始距離を変更して、危険地点の位置情報とともに警告開始距離を記憶しすることにある。
【0184】
高度計1117は、標高データを記憶するROMであり、読み出しに応じて標高データをコントローラ1030に出力する。
【0185】
次に、図31,図32は、車両が危険状況に遭遇した場合の代表的な道路状況図と、この危険状況に対応する速度変動データ、走行軌跡、操舵角変動データ、勾配率変動データ、ドライバから見た危険状況を表すケース1〜8をまとめた危険状況パターンを示す図である。
【0186】
なお、同図は、第10の実施の形態において用いた図25,図26に勾配率変動データとパターン8を付加したものである。
【0187】
同図において、勾配率変動データは、危険地点前後で生じる道路勾配の時間的変化を記憶したパターンであり、後述する警報情報判別処理において照合される基準となるパターンとしてROM1107に記憶されている。
【0188】
次に、図33は、次回の走行時において記憶された危険地点に到達する前に警告を開始するための距離のパターンを示す表である。なお、同図において標記を省略されているパターン1〜6については、図27に示す第10の実施の形態に用いられるパターンと同様である。
【0189】
同図に示す警告開始距離パターンは、パターン番号に対応させてROM1107に記憶されている。
【0190】
次に、図34,図35,図36に示すフローチャートを参照して、コントローラ1130によって行われる制御動作を説明する。なお、図34,図35,図36に示す制御フローチャートは、図28,図29に示す制御フローチャートと同様の基本的手順を有しており、同一の手順には同一の符号を付しているので、その説明を省略する。
【0191】
ステップS1101では、車両の現在位置に対応する標高データを高度計1117からCPU1106に読み込み、RAM1105に所定時間分だけ記憶することで、車両の勾配率変動データが記憶されることとなる。
【0192】
ここで、ステップS1101では、ROM1107から前後加速度のしきい値を読み込み、ステップS1006で読み込んだ前後加速度と比較する。読み込んだ前後加速度の方が大きい場合には危険状況であると判断してステップS1103に進む。一方、ステップS1102の判断処理がNOの場合には危険状況ではないと判断して処理を終了する。
【0193】
車両の前後加速度の方がしきい値よりも大きい場合には、ステップS1103では、警告情報判別処理を行うためのサブルーチンをコールする。そして、このサブルーチンから復帰したときにステップS1011に進む。
【0194】
次に、図35,図36に示すフローチャートを参照して、ステップS1103に示す警告情報判別処理について説明する。
【0195】
上述したステップS1103においてサブルーチンがコールされると、ステップS1350に移行する。ステップS1150では、ステップS1009により車両に加わる前後加速度に基づいて車両が危険状況に遭遇したと判定されたので、ステップS1151に進む。
【0196】
ステップS1151では、危険地点の勾配率により道路の勾配を判断する。すなわち、すなわち、ステップS1101での処理によって順次にRAM1105に記憶された道路の勾配率変動データを読み出し、ROM1107に記憶されている危険状況パターンの中の複数の基準となる勾配率変動データと周知のパターンマッチング方法により照合し、類似度が最も大きい基準の勾配率変動データの属性により車両前方が平坦な道路か、下り坂か、登り坂かを判断する。
【0197】
この結果、平坦な道路の場合にはステップS1051に進み、第10の実施の形態において説明したステップS1051〜S1055に示す処理によりパターン1〜6が決定される。また、車両前方の道路が下り坂の場合にはステップS1161に進み、登り坂の場合にはステップS1171に進む。
【0198】
そこで、車両前方の道路が下り坂の場合、ステップS1161では、ステップS1051と同様に、危険地点の手前での車両の走行軌跡により道路形状が直線かカーブかを判断する。この結果、道路形状が直線の場合にはステップS1162に進み、カーブの場合にはステップS1164に進む。
【0199】
そして、ステップS1162では、車両が危険地点を通過した後の操舵角の履歴データによりドライバがステアリングを操作して障害物に対する回避行動をしたかどうかを判断する。この結果、障害物があって回避行動をとった場合にはパターン7として判断する。図33に示すように、パターン7での危険状況の原因は、下り坂の直線の道路上で車両が急制動し、その後障害物を除けていったと推定されるので、危険地点の手前150mを警告開始距離とし、危険地点の位置とともにRAM1105に記憶する。
【0200】
一方、ステップS1162において、障害物に対する回避行動をしなかった場合にはステップS1163に進む。ステップS1163では、危険地点後の速度履歴により道路が渋滞しているかどうかを判断する。この結果、道路が渋滞していた場合にはパターン8として判断する。図33に示すように、パターン8での危険状況の原因は、下り坂の直線の道路で渋滞の最後尾が始まったことに推定されるので、危険地点の手前150mを警告開始距離とし、危険地点の位置とともにRAM1105に記憶する。
【0201】
また、道路が渋滞していない場合にはパターン9として判断する。図33に示すように、パターン9での危険状況の原因は、下り坂の直線の道路で急制動し、その後何事もなく直進したことにあると推定されるので、危険地点の手前150mを警告開始距離とし、危険地点の位置とともにRAM1105に記憶する。
【0202】
一方、ステップS1164では、ステップS1052と同様に、車両が危険地点を通過した後の操舵角の履歴データによりドライバがステアリングを操作して障害物に対する回避行動をしたかどうかを判断する。この結果、障害物があって回避行動をとった場合にはパターン10として判断する。図33に示すように、パターン10での危険状況の原因は、下り坂のカーブの道路上で車両が急制動し、その後障害物を除けていったことにあると推定されるので、危険地点の手前350mを警告開始距離とし、危険地点の位置とともにRAM1105に記憶する。
【0203】
また、ステップS1164において、障害物に対する回避行動をしなかった場合にはステップS1165に進む。ステップS1165では、ステップS1053と同様に、危険地点後の速度履歴により道路が渋滞しているかどうかを判断する。
【0204】
この結果、道路が渋滞していた場合にはパターン11として判断する。図33に示すように、パターン11での危険状況の原因は、下り坂のカーブの道路で渋滞の最後尾が始まったことにあると推定されるので、危険地点の手前250mを警告開始距離とし、危険地点の位置とともにRAM1105に記憶する。
【0205】
また、道路が渋滞していない場合にはパターン12として判断する。図33に示すように、パターン12での危険状況の原因は、下り坂のカーブの道路で急制動し、その後何事もなく走行したことにあると推定されるので、危険地点の手前250mを警告開始距離とし、危険地点の位置とともにRAM1105に記憶する。
【0206】
一方、車両前方の道路が登り坂の場合、ステップS1171では、ステップS1051と同様に、危険地点の手前での車両の走行軌跡により道路形状が直線かカーブかを判断する。この結果、道路形状が直線の場合にはステップS1172に進み、カーブの場合にはステップS1174に進む。
【0207】
そして、ステップS1172では、車両が危険地点を通過した後の操舵角の履歴データによりドライバがステアリングを操作して障害物に対する回避行動をしたかどうかを判断する。この結果、障害物があって回避行動をとった場合にはパターン7として判断する。図33に示すように、パターン13での危険状況の原因は、登り坂の直線の道路上で車両が急制動し、その後障害物を除けていったことにあると推定されるので、危険地点の手前100mを警告開始距離とし、危険地点の位置とともにRAM1105に記憶する。
【0208】
一方、ステップS1172において、障害物に対する回避行動をしなかった場合にはステップS1173に進む。ステップS1173では、危険地点後の速度履歴により道路が渋滞しているかどうかを判断する。この結果、道路が渋滞していた場合にはパターン14として判断する。図33に示すように、パターン14での危険状況の原因は、登り坂の直線の道路で渋滞の最後尾が始まったことにあると推定されるので、危険地点の手前100mを警告開始距離とし、危険地点の位置とともにRAM1105に記憶する。
【0209】
また、道路が渋滞していない場合にはパターン15として判断する。図33に示すように、パターン15での危険状況の原因は、登り坂の直線の道路で急制動し、その後何事もなく直進したことにあると推定されるので、危険地点の手前100mを警告開始距離とし、危険地点の位置とともにRAM1105に記憶する。
【0210】
一方、ステップS1174では、ステップS1052と同様に、車両が危険地点を通過した後の操舵角の履歴データによりドライバがステアリングを操作して障害物に対する回避行動をしたかどうかを判断する。この結果、障害物があって回避行動をとった場合にはパターン16として判断する。図33に示すように、パターン16での危険状況の原因は、登り坂のカーブの道路上で車両が急制動し、その後障害物を除けていったことにあると推定されるので、危険地点の手前300mを警告開始距離とし、危険地点の位置とともにRAM1105に記憶する。
【0211】
また、ステップS1174において、障害物に対する回避行動をしなかった場合にはステップS1175に進む。ステップS1175では、ステップS1053と同様に、危険地点後の速度履歴により道路が渋滞しているかどうかを判断する。
【0212】
この結果、道路が渋滞していた場合にはパターン17として判断する。図33に示すように、パターン17での危険状況の原因は、登り坂のカーブの道路で渋滞の最後尾が始まったことにあると推定されるので、危険地点の手前200mを警告開始距離とし、危険地点の位置とともにRAM1105に記憶する。
【0213】
また、道路が渋滞していない場合にはパターン18として判断する。図33に示すように、パターン18での危険状況の原因は、登り坂のカーブの道路で急制動し、その後何事もなく走行したことにあると推定されるので、危険地点の手前200mを警告開始距離とし、危険地点の位置とともにRAM1105に記憶する。
【0214】
このように、第11の実施の形態では、Gセンサ101によって現在の車両の(前後方向)の加速度を検出し、この加速度が所定のしきい値よりも大きかった場合に、車両が危険状況に遭遇したときの車速、走行軌跡、操舵角、勾配率などに基づいて危険状況の原因を分析し、個々の危険状況に応じて警告開始距離を変更して、危険地点の位置情報とともに警告開始距離をRAM1005に記憶しておき、車両がその地点に所定基準距離以内に近づいた場合に、ディスプレイ108にその危険地点を表示すると共に、警報を発生してドライバに報知するようにしたので、車両毎にその危険地点の記憶個所が異なることになり、ドライバの運転技量に基づいた最適な危険情報を提供することができる。この結果、最適な状態でドライバに対して注意を促すことができる。
【0215】
本実施の形態では、高度計1117として標高データを記憶するROMを用いたが、気圧から標高を検出する高度計や、GPS測位衛星からの3次元測位情報に基づいて標高データを得るGPS受信機や、車両の傾斜から傾斜データを検出する傾斜計などを用いてもよい。
【0216】
(第12の実施の形態)
本発明の第12の実施の形態に係るナビゲーション装置は、第1乃至第9の実施の形態に係るナビゲーション装置の基本構成と同様の基本的構成を有しており、その説明を省略することとする。
【0217】
第1乃至第9の実施の形態において、図4,図10,図12,図13,図15,図17,図19,図21,図23に示す制御フローチャートのステップS104では、自車両の現在位置とステップS102で読み込んだ危険地点の位置との距離を算出し、その距離が所定基準距離として例えば100m以内であるかどうかを検出するようにして判断処理していた。
【0218】
第12の実施の形態におけるステップS104では、まず、現在の車速を車速センサ102からCPU106に読み込み、図2に示す制動初速と制動距離のグラフから現在の車速で制動したときの制動距離を算出しておき、さらに、算出された制動距離に上述した所定基準距離を加算して新たな所定基準距離として補正し、上述したように、自車両の現在位置とステップS102で読み込んだ危険地点の位置との距離を算出し、その距離が新たな所定基準距離以内であるかどうかを検出するようにして判断処理することとする。また、算出された制動距離に応じて上述した所定基準距離を変化させてもよい。
【0219】
この結果、現在の車速に応じて危険地点の手前で警報を開始する位置を補正することができるので、車両が危険地点に接近していることを現在の車速で制動可能な距離以前で確認しておくことができる。
【0220】
(第13の実施の形態)
本発明の第13の実施の形態に係るナビゲーション装置は、第10および第11の実施の形態に係るナビゲーション装置の基本構成と同様の基本的構成を有しており、その説明を省略することとする。
【0221】
第10および第11の実施の形態において、図28,図34に示す制御フローチャートのステップS10004では、自車両の現在位置とステップS1002で読み込んだ危険地点の位置との距離を算出し、その距離が警告開始距離以内であるかどうかを検出するようにして判断処理していた。
【0222】
第13の実施の形態におけるステップS104では、まず、現在の車速を車速センサ102からCPU1006に読み込み、図2に示す制動初速と制動距離のグラフから現在の車速で制動したときの制動距離を算出しておき、さらに、算出された制動距離に上述した警告開始距離を加算して新たな警告開始距離として補正し、上述したように、自車両の現在位置とステップS1002で読み込んだ危険地点の位置との距離を算出し、その距離が新たな警告開始距離以内であるかどうかを検出するようにして判断処理することとする。また、算出された制動距離に応じて上述した新たな警告開始距離を変化させてもよい。
【0223】
この結果、現在の車速に応じて危険地点の手前で警報を開始する位置を補正することができるので、車両が危険地点に接近していることを現在の車速で制動可能な距離以前で確認しておくことができる。
【0224】
なお、上述した実施の形態では、本発明の車両用報知装置をナビゲーション装置に適用して説明したが、単に音声による報知、または表示のみによる報知を行うものであっても、同様の効果が得られることは言うまでもない。
【図面の簡単な説明】
【図1】本発明の第1の実施の形態に係るナビゲーション装置の基本構成を示す図である。
【図2】制動初速と制動距離との関係を示す図である。
【図3】制動初速と減速加速度との関係を示す図である。
【図4】第1の実施の形態に係るナビゲーション装置の制御動作を説明するためのフローチャートである。
【図5】本発明の第2の実施の形態に係るナビゲーション装置の基本構成を示す図である。
【図6】4つの代表的な路面状態に対して制動初速60km/hのときの制動距離Yを示すグラフである。
【図7】路面状態に応じた制動距離Yと制動初速υo の関係を示すグラフである。
【図8】乾路の制動初速と減速加速度の関係、制動初速と加速度しきい値の関係を示すグラフ(a)と、湿路の制動初速と減速加速度の関係、制動初速と加速度しきい値の関係を示すグラフ(b)である。
【図9】砂利の制動初速と減速加速度の関係、制動初速と加速度しきい値の関係を示すグラフ(a)と、水路の制動初速と減速加速度の関係、制動初速と加速度しきい値の関係を示すグラフ(b)である。
【図10】第2の実施の形態に係るナビゲーション装置の制御動作を説明するためのフローチャートである。
【図11】本発明の第3の実施の形態に係るナビゲーション装置の基本構成を示す図である。
【図12】第3の実施の形態に係るナビゲーション装置の制御動作を説明するためのフローチャートである。
【図13】第4の実施の形態に係るナビゲーション装置の制御動作を説明するためのフローチャートである。
【図14】本発明の第5の実施の形態に係るナビゲーション装置の基本構成を示す図である。
【図15】第5の実施の形態に係るナビゲーション装置の制御動作を説明するためのフローチャートである。
【図16】本発明の第6の実施の形態に係るナビゲーション装置の基本構成を示す図である。
【図17】第6の実施の形態に係るナビゲーション装置の制御動作を説明するためのフローチャートである。
【図18】本発明の第7の実施の形態に係るナビゲーション装置の基本構成を示す図である。
【図19】第7の実施の形態に係るナビゲーション装置の制御動作を説明するためのフローチャートである。
【図20】本発明の第8の実施の形態に係るナビゲーション装置の基本構成を示す図である。
【図21】第8の実施の形態に係るナビゲーション装置の制御動作を説明するためのフローチャートである。
【図22】本発明の第9の実施の形態に係るナビゲーション装置の基本構成を示す図である。
【図23】第9の実施の形態に係るナビゲーション装置の制御動作を説明するためのフローチャートである。
【図24】本発明の第10の実施の形態に係るナビゲーション装置の基本構成を示す図である。
【図25】車両が危険状況に遭遇した場合の代表的な道路状況図と、このときの速度変動データ、走行軌跡、操舵角変動データ、ドライバから見た危険状況を表す危険状況パターンを示す図(その1)である。
【図26】車両が危険状況に遭遇した場合の代表的な道路状況図と、このときの速度変動データ、走行軌跡、操舵角変動データ、ドライバから見た危険状況を表す危険状況パターンを示す図(その2)である。
【図27】危険地点に到達する前に警告を開始するための距離を表す警告開始距離パターンを示す表である。
【図28】第10の実施の形態に係るナビゲーション装置の制御動作を説明するためのフローチャートである。
【図29】警告情報判別処理について説明するためのフローチャートである。
【図30】本発明の第11の実施の形態に係るナビゲーション装置の基本構成を示す図である。
【図31】車両が危険状況に遭遇した場合の代表的な道路状況図と、このときの速度変動データ、走行軌跡、操舵角変動データ、勾配率変動データ、ドライバから見た危険状況を表す危険状況パターンを示す図(その1)である。
【図32】車両が危険状況に遭遇した場合の代表的な道路状況図と、このときの速度変動データ、走行軌跡、操舵角変動データ、勾配率変動データ、ドライバから見た危険状況を表す危険状況パターンを示す図(その2)である。
【図33】危険地点に到達する前に警告を開始するための距離を表す警告開始距離パターンを示す表である。
【図34】第11の実施の形態に係るナビゲーション装置の制御動作を説明するためのフローチャートである。
【図35】警告情報判別処理について説明するためのフローチャート(その1)である。
【図36】警告情報判別処理について説明するためのフローチャート(その2)である。
【符号の説明】
50 IGN_SW
100,200,300,500,600,700,800,900,1000,1100 ナビゲーション装置
101 Gセンサ
102,202 車速センサ
103 GPS受信機
104 振動ジャイロ
105,1005,1105 RAM
106,1006,1106 CPU
107、207,307,507,607,707,807,907,1007,1107 ROM
108 ディスプレイ
109 スピーカ
110 ブレーキSW
120 現在位置検出装置
130、230,330,530,630,730,830,930,1030,1130 コントローラ
211,212,213,214,511,512,513,514 車輪速センサ
301、302 Gセンサ
540 ABSコントローラ
601 ブレーキぺダル角速度センサ
701 アクセルペダル開度センサ
801,1010 操舵角センサ
901 心拍センサ
1117 高度計
Claims (2)
- 自車両の現在位置を検出する現在位置検出手段と、
この現在位置検出手段によって検出された自車両の現在位置での自車両の走行環境情報を検出する走行環境検出手段と、
この走行環境検出手段によって検出された自車両の走行環境情報と、所定の走行環境しきい値とを比較する比較手段と、
この比較手段によって前記走行環境情報の方が前記走行環境しきい値よりも大きいと判断された場合に、前記現在位置を車両毎の記憶地点として記憶する記憶手段と、
この記憶手段によって記憶された車両毎に異なる記憶地点に、前記自車両が所定距離内に接近しているかどうかを判断する接近判断手段と、
この接近判断手段によって前記自車両が前記記憶地点に所定距離内に接近していると判断された場合に報知を行う報知手段と、
自車両が走行する路面が乾路、湿路、砂利及び水路のいずれの路面種別に該当するかを推定する路面種別推定手段と、を備え、
前記走行環境しきい値は、前記路面種別推定手段によって推定される路面種別に応じた制動距離に基づいて、変更され、
前記走行環境検出手段は、車両に加わる前後方向の加速度を前記走行環境情報として検出する
ことを特徴とする車両用報知装置。 - 請求項1に記載の車両用報知装置において、
自車両の走行速度を検出する車速検出手段を備え、
この車速検出手段によって検出された自車両の走行速度に基づいて、前記接近判断手段による所定距離を変更する所定距離変更手段と、
を備えたことを特徴とする車両用報知装置。
Priority Applications (4)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2000037159A JP3831171B2 (ja) | 1999-05-06 | 2000-02-15 | 車両用報知装置 |
| US09/562,645 US6292719B1 (en) | 1999-05-06 | 2000-05-01 | Information system for vehicle |
| DE60003872T DE60003872T2 (de) | 1999-05-06 | 2000-05-05 | Informationssystem für Fahrzeug |
| EP00303797A EP1052610B1 (en) | 1999-05-06 | 2000-05-05 | Information system for vehicle |
Applications Claiming Priority (5)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP12602099 | 1999-05-06 | ||
| JP19600099 | 1999-07-09 | ||
| JP11-196000 | 1999-07-09 | ||
| JP11-126020 | 1999-07-09 | ||
| JP2000037159A JP3831171B2 (ja) | 1999-05-06 | 2000-02-15 | 車両用報知装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2001082966A JP2001082966A (ja) | 2001-03-30 |
| JP3831171B2 true JP3831171B2 (ja) | 2006-10-11 |
Family
ID=27315243
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2000037159A Expired - Fee Related JP3831171B2 (ja) | 1999-05-06 | 2000-02-15 | 車両用報知装置 |
Country Status (4)
| Country | Link |
|---|---|
| US (1) | US6292719B1 (ja) |
| EP (1) | EP1052610B1 (ja) |
| JP (1) | JP3831171B2 (ja) |
| DE (1) | DE60003872T2 (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US7206686B2 (en) * | 2003-11-10 | 2007-04-17 | Honda Motor Co., Ltd. | System and method for detecting an object ahead of a vehicle and controlling the vehicle in response to the detected object |
Families Citing this family (60)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US6778672B2 (en) | 1992-05-05 | 2004-08-17 | Automotive Technologies International Inc. | Audio reception control arrangement and method for a vehicle |
| US6474683B1 (en) * | 1992-05-05 | 2002-11-05 | Automotive Technologies International Inc. | Method and arrangement for obtaining and conveying information about occupancy of a vehicle |
| US6735506B2 (en) | 1992-05-05 | 2004-05-11 | Automotive Technologies International, Inc. | Telematics system |
| US6820897B2 (en) | 1992-05-05 | 2004-11-23 | Automotive Technologies International, Inc. | Vehicle object detection system and method |
| US6793242B2 (en) | 1994-05-09 | 2004-09-21 | Automotive Technologies International, Inc. | Method and arrangement for obtaining and conveying information about occupancy of a vehicle |
| AUPP532198A0 (en) * | 1998-08-18 | 1998-09-10 | Lockhart Gibson Pty Ltd trustee for The Argyll Family Trust & D.T.M. Australasia Pty Ltd jointly trading as Vigil Systems | System for monitoring operator performance |
| US7565230B2 (en) * | 2000-10-14 | 2009-07-21 | Temic Automotive Of North America, Inc. | Method and apparatus for improving vehicle operator performance |
| JP2002123894A (ja) * | 2000-10-16 | 2002-04-26 | Hitachi Ltd | プローブカー制御方法及び装置並びにプローブカーを用いた交通制御システム |
| JP3880806B2 (ja) * | 2001-04-09 | 2007-02-14 | アジア航測株式会社 | 交通安全情報提供システム |
| US8301108B2 (en) | 2002-11-04 | 2012-10-30 | Naboulsi Mouhamad A | Safety control system for vehicles |
| US6731925B2 (en) * | 2001-10-24 | 2004-05-04 | Mouhamad Ahmad Naboulsi | Safety control system for vehicles |
| WO2003036805A1 (en) * | 2001-10-24 | 2003-05-01 | Mouhamad Ahmad Naboulsi | Safety control system for vehicles |
| KR100418680B1 (ko) * | 2001-11-23 | 2004-02-11 | 기아자동차주식회사 | 내리막길에서의 코너링시 위험을 경보하는 장치 및 방법 |
| JP3817631B2 (ja) * | 2001-12-10 | 2006-09-06 | アルパイン株式会社 | 道路表示等検出警告装置 |
| US7499949B2 (en) * | 2002-08-07 | 2009-03-03 | Navteq North America, Llc | Method and system for obtaining recurring delay data using navigation systems |
| US7433889B1 (en) | 2002-08-07 | 2008-10-07 | Navteq North America, Llc | Method and system for obtaining traffic sign data using navigation systems |
| US20040186635A1 (en) * | 2003-03-21 | 2004-09-23 | Manfred Mark T. | Methods and apparatus for correctly adjusting barometric pressure settings on barometric altimeters |
| JP2004348430A (ja) * | 2003-05-22 | 2004-12-09 | Pioneer Electronic Corp | 急ブレーキ車両警告装置、急ブレーキ情報送信装置、サーバ装置、急ブレーキ警告システム及び方法等 |
| JP4134860B2 (ja) * | 2003-09-12 | 2008-08-20 | 株式会社デンソー | 走行ガイドライン検知失敗制御装置 |
| FR2861882A1 (fr) * | 2003-11-03 | 2005-05-06 | Stephane Aver | Procede et dispositif d'assistance au controle de la vitesse d'un vehicule |
| DE102004019337A1 (de) * | 2004-04-21 | 2005-11-17 | Siemens Ag | Assistenzsystem für Kraftfahrzeuge |
| JP4525312B2 (ja) * | 2004-11-25 | 2010-08-18 | トヨタ自動車株式会社 | 自動車 |
| US9121715B2 (en) * | 2005-04-14 | 2015-09-01 | General Motors Llc | Method for determining vehicle location including road surface data |
| JP4396597B2 (ja) * | 2005-08-08 | 2010-01-13 | 株式会社デンソー | 危険反応地点記録システム及び運転支援システム |
| CN100414299C (zh) * | 2005-09-29 | 2008-08-27 | 齐荣怀 | 四自由度加速度角速度车辆导航信号发生器 |
| JP2007163472A (ja) * | 2005-11-21 | 2007-06-28 | Optex Co Ltd | 運転指導装置 |
| JP5136871B2 (ja) * | 2005-11-22 | 2013-02-06 | 株式会社エクォス・リサーチ | 運転支援装置 |
| DE102006004105A1 (de) * | 2006-01-28 | 2007-08-02 | Conti Temic Microelectronic Gmbh | Vorrichtung und Verfahren zur Messgrößenaufbereitung |
| US20070294085A1 (en) * | 2006-05-01 | 2007-12-20 | Maria Gaos | System and method operative to interact with a secure, self-contained network |
| US20090112463A1 (en) * | 2006-05-09 | 2009-04-30 | Sanyo Electric Co., Ltd. | Navigation device |
| JP4416756B2 (ja) * | 2006-05-09 | 2010-02-17 | 三洋電機株式会社 | ナビゲーション装置 |
| CN101113905B (zh) * | 2006-07-28 | 2010-08-25 | 佛山市顺德区顺达电脑厂有限公司 | 可快速新增警示点的方法 |
| JP4775177B2 (ja) * | 2006-08-25 | 2011-09-21 | 株式会社デンソー | 走行制御装置 |
| US7714745B2 (en) * | 2007-10-30 | 2010-05-11 | Honeywell International Inc. | Wireless wheel-sensor system for dead reckoning navigation applications |
| JP5035040B2 (ja) * | 2008-03-12 | 2012-09-26 | 株式会社豊田中央研究所 | 運転支援装置 |
| JP5220444B2 (ja) * | 2008-03-13 | 2013-06-26 | 株式会社豊田中央研究所 | 運転アドバイス装置 |
| US8332143B2 (en) * | 2008-05-30 | 2012-12-11 | Navteq B.V. | Data mining in a digital map database to identify curves along downhill roads and enabling precautionary actions in a vehicle |
| JP4947068B2 (ja) * | 2009-02-19 | 2012-06-06 | トヨタ自動車株式会社 | 車両の制動力制御装置 |
| JP2011081743A (ja) * | 2009-10-09 | 2011-04-21 | Toyota Motor Corp | 車載装置、情報処理センター及び運転評価システム |
| US8326477B2 (en) * | 2010-02-26 | 2012-12-04 | GM Global Technology Operations LLC | Heel and toe driving on fuel cell vehicle |
| JP5454689B2 (ja) * | 2010-08-02 | 2014-03-26 | トヨタ自動車株式会社 | 車両用情報処理装置 |
| US9140562B2 (en) * | 2011-03-24 | 2015-09-22 | Claude Mignen | System and method for transferring vehicle operating data to an external navigation system |
| JP6024255B2 (ja) * | 2012-07-18 | 2016-11-16 | アイシン・エィ・ダブリュ株式会社 | 運転支援システム、方法およびプログラム |
| JP5904925B2 (ja) * | 2012-10-25 | 2016-04-20 | 本田技研工業株式会社 | 車両周辺監視装置 |
| CN103208205B (zh) * | 2013-03-20 | 2015-05-13 | 北京航空航天大学 | 一种基于车联网的车辆安全行驶预警方法 |
| JP2015128972A (ja) * | 2014-01-09 | 2015-07-16 | トヨタ自動車株式会社 | 倒立型移動体用表示制御方法 |
| CN104200688A (zh) * | 2014-09-19 | 2014-12-10 | 杜东平 | 一种双向广播式车辆间通信系统及方法 |
| JP6480279B2 (ja) * | 2014-10-15 | 2019-03-06 | パナソニック インテレクチュアル プロパティ コーポレーション オブ アメリカPanasonic Intellectual Property Corporation of America | 情報取得方法、情報取得システム及び情報取得プログラム |
| JP6428283B2 (ja) | 2015-01-15 | 2018-11-28 | 富士通株式会社 | 情報処理装置、方法、及びプログラム |
| US10239525B2 (en) | 2015-03-27 | 2019-03-26 | Mitsubishi Electric Corporation | Driving support information generation device, driving support information generation method, driving support device, and driving support method |
| DE102016222219A1 (de) * | 2016-11-11 | 2018-05-17 | Robert Bosch Gmbh | Fahrerassistenzsystem für ein Kraftfahrzeug |
| US11328210B2 (en) | 2017-12-29 | 2022-05-10 | Micron Technology, Inc. | Self-learning in distributed architecture for enhancing artificial neural network |
| US10522038B2 (en) * | 2018-04-19 | 2019-12-31 | Micron Technology, Inc. | Systems and methods for automatically warning nearby vehicles of potential hazards |
| JP6949798B2 (ja) * | 2018-09-27 | 2021-10-13 | 日立建機株式会社 | 運転支援装置 |
| JP7373319B2 (ja) * | 2019-08-07 | 2023-11-02 | 株式会社アイシン | 走行支援システム、走行支援装置及びコンピュータプログラム |
| US12416920B2 (en) | 2020-03-04 | 2025-09-16 | Sony Group Corporation | Information processing apparatus and information processing method |
| US11325529B2 (en) * | 2020-06-18 | 2022-05-10 | Baidu Usa Llc | Early brake light warning system for autonomous driving vehicle |
| JP7602876B2 (ja) * | 2020-06-30 | 2024-12-19 | 株式会社小松製作所 | 無人車両の制御システム、無人車両、及び無人車両の制御方法 |
| CN114802289A (zh) * | 2022-06-27 | 2022-07-29 | 宁波均胜智能汽车技术研究院有限公司 | 一种基于实时路况的车辆控制方法、装置和智能车辆 |
| US20260048701A1 (en) * | 2024-08-13 | 2026-02-19 | Robert Bosch Gmbh | Providing advance warning of braking through early illumination of a brake light |
Family Cites Families (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP3133770B2 (ja) * | 1991-01-18 | 2001-02-13 | マツダ株式会社 | 自動車の走行システム |
| JP3227741B2 (ja) * | 1991-11-18 | 2001-11-12 | 住友電気工業株式会社 | オーバースピード予測装置 |
| DE69322349T3 (de) * | 1992-09-30 | 2004-06-09 | Hitachi, Ltd. | Informationssystem für den Fahrer eines Fahrzeuges |
| JP3365118B2 (ja) * | 1995-01-20 | 2003-01-08 | 三菱自動車工業株式会社 | 自動車の前方道路状況対応制御装置 |
| US5874905A (en) * | 1995-08-25 | 1999-02-23 | Aisin Aw Co., Ltd. | Navigation system for vehicles |
| KR100269070B1 (ko) * | 1996-08-30 | 2000-10-16 | 모리 하루오 | 차량용네비게이션장치 |
| JPH10332409A (ja) | 1997-06-02 | 1998-12-18 | Yuuta Yoshida | 車載用ナビゲーション装置 |
-
2000
- 2000-02-15 JP JP2000037159A patent/JP3831171B2/ja not_active Expired - Fee Related
- 2000-05-01 US US09/562,645 patent/US6292719B1/en not_active Expired - Fee Related
- 2000-05-05 EP EP00303797A patent/EP1052610B1/en not_active Expired - Lifetime
- 2000-05-05 DE DE60003872T patent/DE60003872T2/de not_active Expired - Fee Related
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US7206686B2 (en) * | 2003-11-10 | 2007-04-17 | Honda Motor Co., Ltd. | System and method for detecting an object ahead of a vehicle and controlling the vehicle in response to the detected object |
Also Published As
| Publication number | Publication date |
|---|---|
| EP1052610A3 (en) | 2001-10-17 |
| EP1052610A2 (en) | 2000-11-15 |
| DE60003872D1 (de) | 2003-08-21 |
| EP1052610B1 (en) | 2003-07-16 |
| JP2001082966A (ja) | 2001-03-30 |
| US6292719B1 (en) | 2001-09-18 |
| DE60003872T2 (de) | 2004-07-15 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP2001082966A (ja) | 車両用報知装置 | |
| EP2022694B1 (en) | System and method for controlling running of a vehicle | |
| CN104736409B (zh) | 用于促使驾驶风格统一的方法和系统 | |
| EP1136792B1 (en) | Dangerous area alarm system | |
| EP1840525B1 (en) | Collision prediction apparatus | |
| US5270708A (en) | Accident information providing system for automotive vehicle | |
| JP5074357B2 (ja) | 自動二輪車用の運転者支援システム | |
| JP7127489B2 (ja) | 車両制御装置 | |
| CN112389432A (zh) | 车辆用驾驶辅助装置 | |
| JP2011148479A (ja) | 車両運転支援装置 | |
| JPH0834326A (ja) | 車両の自動制動装置 | |
| JP3883049B2 (ja) | 乗物の安全装置及び乗物の安全運転方法をコンピュータに実現させるためのコンピュータプログラム | |
| CN112428999A (zh) | 车辆用驾驶辅助装置 | |
| JP2003051100A (ja) | 走行支援装置 | |
| JP2006185136A (ja) | 車両用走行支援装置 | |
| JP2006172053A (ja) | 車両用走行支援装置 | |
| JP2009179248A (ja) | 車両用走行制御装置及びその方法 | |
| JP4103869B2 (ja) | 車両用減速制御装置 | |
| JP4425835B2 (ja) | シートベルトプリテンショナー装置 | |
| JP3875045B2 (ja) | 車両の走行安全装置 | |
| JPH0880793A (ja) | 衝突警報システム | |
| JP2005182406A (ja) | 車線逸脱防止装置 | |
| JP2000233699A (ja) | 物体検出装置 | |
| JP4423930B2 (ja) | 車線逸脱防止装置 | |
| KR20200111135A (ko) | 차량 전복 위험도 판단 장치 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20040305 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20040309 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20040419 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20040525 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20040614 |
|
| A02 | Decision of refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A02 Effective date: 20040803 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20040827 |
|
| A911 | Transfer of reconsideration by examiner before appeal (zenchi) |
Free format text: JAPANESE INTERMEDIATE CODE: A911 Effective date: 20040906 |
|
| A912 | Removal of reconsideration by examiner before appeal (zenchi) |
Free format text: JAPANESE INTERMEDIATE CODE: A912 Effective date: 20040924 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20060607 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20060713 |
|
| R150 | Certificate of patent or registration of utility model |
Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| LAPS | Cancellation because of no payment of annual fees |