JP3853585B2 - Mri装置 - Google Patents
Mri装置 Download PDFInfo
- Publication number
- JP3853585B2 JP3853585B2 JP2000310531A JP2000310531A JP3853585B2 JP 3853585 B2 JP3853585 B2 JP 3853585B2 JP 2000310531 A JP2000310531 A JP 2000310531A JP 2000310531 A JP2000310531 A JP 2000310531A JP 3853585 B2 JP3853585 B2 JP 3853585B2
- Authority
- JP
- Japan
- Prior art keywords
- order
- encoding
- space
- center
- quadrant
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images





Classifications
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61B—DIAGNOSIS; SURGERY; IDENTIFICATION
- A61B5/00—Measuring for diagnostic purposes; Identification of persons
- A61B5/05—Detecting, measuring or recording for diagnosis by means of electric currents or magnetic fields; Measuring using microwaves or radio waves
- A61B5/055—Detecting, measuring or recording for diagnosis by means of electric currents or magnetic fields; Measuring using microwaves or radio waves involving electronic [EMR] or nuclear [NMR] magnetic resonance, e.g. magnetic resonance imaging
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01R—MEASURING ELECTRIC VARIABLES; MEASURING MAGNETIC VARIABLES
- G01R33/00—Arrangements or instruments for measuring magnetic variables
- G01R33/20—Arrangements or instruments for measuring magnetic variables involving magnetic resonance
- G01R33/44—Arrangements or instruments for measuring magnetic variables involving magnetic resonance using nuclear magnetic resonance [NMR]
- G01R33/48—NMR imaging systems
- G01R33/54—Signal processing systems, e.g. using pulse sequences ; Generation or control of pulse sequences; Operator console
- G01R33/56—Image enhancement or correction, e.g. subtraction or averaging techniques, e.g. improvement of signal-to-noise ratio and resolution
- G01R33/565—Correction of image distortions, e.g. due to magnetic field inhomogeneities
- G01R33/56518—Correction of image distortions, e.g. due to magnetic field inhomogeneities due to eddy currents, e.g. caused by switching of the gradient magnetic field
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01R—MEASURING ELECTRIC VARIABLES; MEASURING MAGNETIC VARIABLES
- G01R33/00—Arrangements or instruments for measuring magnetic variables
- G01R33/20—Arrangements or instruments for measuring magnetic variables involving magnetic resonance
- G01R33/44—Arrangements or instruments for measuring magnetic variables involving magnetic resonance using nuclear magnetic resonance [NMR]
- G01R33/48—NMR imaging systems
- G01R33/54—Signal processing systems, e.g. using pulse sequences ; Generation or control of pulse sequences; Operator console
- G01R33/56—Image enhancement or correction, e.g. subtraction or averaging techniques, e.g. improvement of signal-to-noise ratio and resolution
- G01R33/565—Correction of image distortions, e.g. due to magnetic field inhomogeneities
- G01R33/56563—Correction of image distortions, e.g. due to magnetic field inhomogeneities caused by a distortion of the main magnetic field B0, e.g. temporal variation of the magnitude or spatial inhomogeneity of B0
Landscapes
- Physics & Mathematics (AREA)
- Health & Medical Sciences (AREA)
- Nuclear Medicine, Radiotherapy & Molecular Imaging (AREA)
- Life Sciences & Earth Sciences (AREA)
- General Health & Medical Sciences (AREA)
- Radiology & Medical Imaging (AREA)
- Engineering & Computer Science (AREA)
- High Energy & Nuclear Physics (AREA)
- Signal Processing (AREA)
- General Physics & Mathematics (AREA)
- Condensed Matter Physics & Semiconductors (AREA)
- Medical Informatics (AREA)
- Pathology (AREA)
- Biomedical Technology (AREA)
- Heart & Thoracic Surgery (AREA)
- Biophysics (AREA)
- Molecular Biology (AREA)
- Surgery (AREA)
- Animal Behavior & Ethology (AREA)
- Public Health (AREA)
- Veterinary Medicine (AREA)
- Magnetic Resonance Imaging Apparatus (AREA)
Description
【発明の属する技術分野】
本発明は、MR(Magnetic Resonance)撮影方法、3D(Three-Dimension)撮影方法およびMRI(Magnetic Resonance Imaging)装置に関し、更に詳しくは、エンコード順に起因する残留磁化の悪影響を抑制しうるMR撮影方法、3D撮影方法およびMRI装置に関する。
【0002】
【従来の技術】
図7に、MRI装置における3Dスキャンのパルスシーケンスの一例を示す。
このパルスシーケンスでは、RFパルスRおよびZ方向位相軸パルスSLで撮影領域を励起し、Y方向位相軸パルスPEyおよびZ方向位相軸パルスPEzでYDZ空間でのエンコードを行い、リード軸パルスRDでX方向に周波数エンコードを行いながら、エコーechoをサンプリングする。最後に、Y方向位相軸パルスRWyおよびZ方向位相軸パルスRWzでYZ空間でのリワインドを行う。これを、YZ-K空間を埋めるようにYZ空間でのエンコードを順に変えながら繰り返す。Trは、繰返し時間である。
【0003】
YZ空間でのエンコードを変える順によるK空間上のデータ点の軌跡をトラジェクトリ(trajectry)という。一般に、3DスキャンにおけるYZ空間でのトラジェクトリは、エリプチカルセントリックビューオーダリング(Elliptical Centric View Ordering)が採用されている。以下、「エリプチカルセントリックビューオーダリング」を「ECVO」と表記する。
【0004】
図8は、ECVOによるエンコード順を示す概念図である。
ECVOでは、YZ-K空間の中心Cyzからの距離が小さい順にエンコードする。すなわち、図8に示すYZ-K空間において、連番“1”〜“36”を付しているエンコード点を、この連番の順にエンコードして3Dスキャンを行う。
【0005】
なお、ECVOについては、“Performance of an Elliptical Centric View Order for Signal Enhancement and Motion Artifact Suppression in Breath-hold Three-Dimensional Gradient Echo Imaging:Alan H. Wilman, Stephen J. Riederer:MRM 38:793-802(1997)”に記載されている。
【0006】
【発明が解決しようとする課題】
MRI装置、特に永久磁石型のMRI装置では、磁性材料のヒステリシス特性に起因して、勾配磁場の極性が反転する毎に磁性材料の残留磁化の極性も反転し、これがMR画像上にアーチファクトとして現れる。従って、勾配磁場の極性の反転は、回数が少ない方が好ましい。
ところが、図8に示す従来例のエンコード順では、Y方向位相軸における勾配磁場の極性の反転が35回、Z方向位相軸における勾配磁場の極性の反転が17回もあり、回数が多く、従って、残留磁化の悪影響が大きい問題点がある。
そこで、本発明の目的は、エンコード順に起因する残留磁化の悪影響を抑制しうるMR撮影方法、3D撮影方法およびMRI装置を提供することにある。
【0007】
【課題を解決するための手段】
第1の観点では、本発明は、直交する2方向を位相軸としてK空間を埋めるようにエンコードするMR撮影方法であって、K空間の中心からの各エンコード点の距離および存在する象限を考慮してエンコード順を定め、該エンコード順でエンコードを行うことを特徴とするMR撮影方法を提供する。
上記第1の観点によるMR撮影方法では、K空間の中心からの距離のみに応じてエンコード順を定めるのではなく、K空間の中心からの距離およびエンコード点が存在する象限を考慮してエンコード順を定める。ここで、象限を考慮するのは、同じ象限中の異なるエンコード点を連続してエンコードしても直交する2方向の位相軸における勾配磁場の極性の反転が起こらないからである。よって、距離のみに応じて定めたエンコード順よりも、勾配磁場の極性の反転の回数が少なくなり、残留磁化の悪影響を抑制することが出来る。
【0008】
第2の観点では、本発明は、直交する2方向を位相軸としてK空間を埋めるようにエンコードするMR撮影方法であって、K空間の中心からの距離が小さい順にN1(>4)個のエンコード点を第1セグメントとし、次にYZ-K空間の中心からの距離が小さい順にN2個のエンコード点を第2セグメントとし、以下同様にセグメント化し、第1セグメントの中では第1象限のエンコード点についてK空間の中心からの距離が小さい順に連番を付し、次に第2象限のエンコード点についてK空間の中心からの距離が小さい順に連番を付し、次に第3象限のエンコード点についてK空間の中心からの距離が小さい順に連番を付し、次に第4象限のエンコード点についてK空間の中心からの距離が小さい順に連番を付し、次に第2セグメントの中では第1象限のエンコード点についてK空間の中心からの距離が小さい順に連番を付し、次に第2象限のエンコード点についてK空間の中心からの距離が小さい順に連番を付し、次に第3象限のエンコード点についてK空間の中心からの距離が小さい順に連番を付し、次に第4象限のエンコード点についてK空間の中心からの距離が小さい順に連番を付し、以下同様に連番を付し、前記付した連番の順でK空間のエンコードを行ってデータを収集することを特徴とするMR撮影方法を提供する。
上記第2の観点によるMR撮影方法では、K空間の中心からの距離が所定の範囲に入るエンコード点をセグメント化とし、このセグメントの中では、エンコード点が存在する象限を優先し、同一象限の中では距離に応じてエンコード順を定める。ここで、象限を優先するのは、同じ象限中の異なるエンコード点を連続してエンコードしても、直交する2方向の位相軸における勾配磁場の極性の反転が起こらないからである。これにより、距離のみに応じて定めたエンコード順よりも、勾配磁場の極性の反転の回数が少なくなり、残留磁化の悪影響を抑制することが出来る。
【0009】
第3の観点では、本発明は、上記構成のMR撮影方法において、前記第1,2,3,4象限の順の代わりに、第2,3,4,1象限の順または第3,4,1,2象限の順または第4,1,2,3象限の順とすることを特徴とするMR撮影方法を提供する。
上記第3の観点によるMR撮影方法では、どの象限から開始しても、旋回する順であるから、勾配磁場の極性の反転の回数を少なくでき、残留磁化の悪影響を抑制することが出来る。
【0010】
第4の観点では、本発明は、上記構成のMR撮影方法において、前記第1,2,3,4象限の順の代わりに、第4,3,2,1象限の順または第3,2,1,4象限の順または第2,1,4,3象限の順または第1,4,3,2象限の順とすることを特徴とするMR撮影方法を提供する。
上記第4の観点によるMR撮影方法では、旋回する方向が逆でも、勾配磁場の極性の反転の回数を少なくでき、残留磁化の悪影響を抑制することが出来る。
【0011】
第5の観点では、本発明は、上記構成のMR撮影方法において、N1≧12とすることを特徴とするMR撮影方法を提供する。
上記第5の観点によるMR撮影方法では、第1セグメントのエンコード点であって同一象限にあるエンコード点が3個となるので、従来例(同一象限にあるエンコード点が1個に相当する)よりも勾配磁場の極性の反転の回数を少なくでき、残留磁化の悪影響を抑制することが出来る。
【0012】
第6の観点では、本発明は、X方向をリード軸としY方向およびZ方向を位相軸として撮影領域を3Dスキャンする3D撮影方法であって、YZ-K空間の中心からの各エンコード点の距離および存在する象限を考慮してエンコード順を定め、該エンコード順でYZ-K空間のエンコードを行って3Dスキャンすることを特徴とする3D撮影方法を提供する。
上記第6の観点による3D撮影方法では、YZ-K空間の中心からの距離のみに応じてエンコード順を定めるのではなく、YZ-K空間の中心からの距離およびエンコード点が存在する象限を考慮してエンコード順を定める。ここで、象限を考慮するのは、同じ象限中の異なるエンコード点を連続してエンコードしても、Y方向位相軸およびZ方向位相軸における勾配磁場の極性の反転が起こらないからである。よって、距離のみに応じて定めたエンコード順よりも、勾配磁場の極性の反転の回数が少なくなり、残留磁化の悪影響を抑制することが出来る。
【0013】
第7の観点では、本発明は、X方向をリード軸としY方向およびZ方向を位相軸として撮影領域を3Dスキャンする3D撮影方法であって、YZ-K空間の中心からの距離が小さい順にN1(>4)個のエンコード点を第1セグメントとし、次にYZ-K空間の中心からの距離が小さい順にN2個のエンコード点を第2セグメントとし、以下同様にセグメント化し、第1セグメントの中では第1象限のエンコード点についてYZ-K空間の中心からの距離が小さい順に連番を付し、次に第2象限のエンコード点についてYZ-K空間の中心からの距離が小さい順に連番を付し、次に第3象限のエンコード点についてYZ-K空間の中心からの距離が小さい順に連番を付し、次に第4象限のエンコード点についてYZ-K空間の中心からの距離が小さい順に連番を付し、次に第2セグメントの中では第1象限のエンコード点についてYZ-K空間の中心からの距離が小さい順に連番を付し、次に第2象限のエンコード点についてYZ-K空間の中心からの距離が小さい順に連番を付し、次に第3象限のエンコード点についてYZ-K空間の中心からの距離が小さい順に連番を付し、次に第4象限のエンコード点についてYZ-K空間の中心からの距離が小さい順に連番を付し、以下同様に連番を付し、前記付した連番の順でYZ-K空間のエンコードを行って3Dスキャンすることを特徴とする3D撮影方法を提供する。
上記第7の観点による3D撮影方法では、YZ-K空間の中心からの距離が所定の範囲に入るエンコード点をセグメント化とし、このセグメントの中では、エンコード点が存在する象限を優先し、同一象限の中では距離に応じてエンコード順を定める。ここで、象限を優先するのは、同じ象限中の異なるエンコード点を連続してエンコードしても、Y方向位相軸およびZ方向位相軸における勾配磁場の極性の反転が起こらないからである。これにより、距離のみに応じて定めたエンコード順よりも、勾配磁場の極性の反転の回数が少なくなり、残留磁化の悪影響を抑制することが出来る。
【0014】
第8の観点では、本発明は、上記構成の撮影方法において、前記第1,2,3,4象限の順の代わりに、第2,3,4,1象限の順または第3,4,1,2象限の順または第4,1,2,3象限の順とすることを特徴とする3D撮影方法を提供する。
上記第8の観点による3D撮影方法では、どの象限から開始しても、旋回する順であるから、勾配磁場の極性の反転の回数を少なくでき、残留磁化の悪影響を抑制することが出来る。
【0015】
第9の観点では、本発明は、上記構成の3D撮影方法において、前記第1,2,3,4象限の順の代わりに、第4,3,2,1象限の順または第3,2,1,4象限の順または第2,1,4,3象限の順または第1,4,3,2象限の順とすることを特徴とする3D撮影方法を提供する。
上記第9の観点による3D撮影方法では、旋回する方向が逆でも、勾配磁場の極性の反転の回数を少なくでき、残留磁化の悪影響を抑制することが出来る。
【0016】
第10の観点では、本発明は、上記構成の3D撮影方法において、N1≧12とすることを特徴とする3D撮影方法を提供する。
上記第10の観点による3D撮影方法では、第1セグメントのエンコード点であって同一象限にあるエンコード点が3個となるので、従来例(同一象限にあるエンコード点が1個に相当する)よりも勾配磁場の極性の反転の回数を少なくでき、残留磁化の悪影響を抑制することが出来る。
【0017】
第11の観点では、本発明は、直交する2方向を位相軸としてK空間を埋めるようにエンコードしてデータを収集するMRI装置であって、K空間の中心からの各エンコード点の距離および存在する象限を考慮したエンコード順を設定するエンコード順設定手段を具備し、該エンコード順でエンコードを行ってデータを収集することを特徴とするMRI装置を提供する。
上記第11の観点によるMRI装置では、前記第1の観点によるMR撮影方法を好適に実施できる。
【0018】
第12の観点では、本発明は、上記構成のMRI装置において、前記エンコード順設定手段が、K空間の中心からの距離が小さい順にN1(>4)個のエンコード点を第1セグメントとし、次にK空間の中心からの距離が小さい順にN2個のエンコード点を第2セグメントとし、以下同様にセグメント化するセグメント化手段と、第1セグメントの中では第1象限のエンコード点についてK空間の中心からの距離が小さい順に連番を付し、次に第2象限のエンコード点についてK空間の中心からの距離が小さい順に連番を付し、次に第3象限のエンコード点についてK空間の中心からの距離が小さい順に連番を付し、次に第4象限のエンコード点についてK空間の中心からの距離が小さい順に連番を付し、次に第2セグメントの中では第1象限のエンコード点についてK空間の中心からの距離が小さい順に連番を付し、次に第2象限のエンコード点についてK空間の中心からの距離が小さい順に連番を付し、次に第3象限のエンコード点についてK空間の中心からの距離が小さい順に連番を付し、次に第4象限のエンコード点についてK空間の中心からの距離が小さい順に連番を付し、以下同様に連番を付す連番付け手段と、を具備してなることを特徴とするMRI装置を提供する。
上記第12の観点によるMRI装置では、前記第2の観点によるMR撮影方法を好適に実施できる。
【0019】
第13の観点では、本発明は、X方向をリード軸としY方向およびZ方向を位相軸として撮影領域を3DスキャンするMRI装置であって、YZ-K空間の中心からの各エンコード点の距離および存在する象限を考慮したエンコード順を設定するエンコード順設定手段を具備し、該エンコード順でYZ-K空間のエンコードを行って3Dスキャンすることを特徴とするMRI装置を提供する。
上記第13の観点によるMRI装置では、前記第6の観点によるMR撮影方法を好適に実施できる。
【0020】
第14の観点では、本発明は、上記構成のMRI装置において、前記エンコード順設定手段が、YZ-K空間の中心からの距離が小さい順にN1(>4)個のエンコード点を第1セグメントとし、次にYZ-K空間の中心からの距離が小さい順にN2個のエンコード点を第2セグメントとし、以下同様にセグメント化するセグメント化手段と、第1セグメントの中では第1象限のエンコード点についてYZ-K空間の中心からの距離が小さい順に連番を付し、次に第2象限のエンコード点についてYZ-K空間の中心からの距離が小さい順に連番を付し、次に第3象限のエンコード点についてYZ-K空間の中心からの距離が小さい順に連番を付し、次に第4象限のエンコード点についてYZ-K空間の中心からの距離が小さい順に連番を付し、次に第2セグメントの中では第1象限のエンコード点についてYZ-K空間の中心からの距離が小さい順に連番を付し、次に第2象限のエンコード点についてYZ-K空間の中心からの距離が小さい順に連番を付し、次に第3象限のエンコード点についてYZ-K空間の中心からの距離が小さい順に連番を付し、次に第4象限のエンコード点についてYZ-K空間の中心からの距離が小さい順に連番を付し、以下同様に連番を付す連番付け手段と、を具備してなることを特徴とするMRI装置を提供する。
上記第14の観点によるMRI装置では、前記第7の観点によるMR撮影方法を好適に実施できる。
【0021】
第15の観点では、本発明は、上記構成のMRI装置において、前記連番付け手段は、前記第1,2,3,4象限の順の代わりに、第2,3,4,1象限の順または第3,4,1,2象限の順または第4,1,2,3象限の順とすることを特徴とするMRI装置を提供する。
上記第15の観点によるMRI装置では、前記第3の観点によるMR撮影方法および前記第8の観点による3D撮影方法を好適に実施できる。
【0022】
第16の観点では、本発明は、上記構成のMRI装置において、前記連番付け手段は、前記第1,2,3,4象限の順の代わりに、第4,3,2,1象限の順または第3,2,1,4象限の順または第2,1,4,3象限の順または第1,4,3,2象限の順とすることを特徴とするMRI装置を提供する。
上記第16の観点によるMRI装置では、前記第4の観点によるMR撮影方法および前記第9の観点による3D撮影方法を好適に実施できる。
【0023】
第17の観点では、本発明は、上記構成のMRI装置において、N1≧12とすることを特徴とするMRI装置を提供する。
上記第17の観点によるMRI装置では、前記第5の観点によるMR撮影方法および前記第10の観点による3D撮影方法を好適に実施できる。
【0024】
【発明の実施の形態】
以下、図に示す実施形態により本発明をさらに詳しく説明する。なお、これにより本発明が限定されるものではない。
【0025】
図1は、本発明の一実施形態にかかるMRI装置を示すブロック図である。
このMRI装置100において、マグネットアセンブリ1は、内部に被検体を挿入するための空間部分(ボア)を有し、この空間部分を取りまくようにして、被検体に一定の静磁場を印加する静磁場コイル1pと、X軸,Y軸,Z軸の勾配磁場(X軸,Y軸,Z軸の組み合わせによりスライス勾配軸,リード勾配軸,位相エンコード勾配軸が形成される)を発生するための勾配磁場コイル1gと、被検体内の原子核のスピンを励起するためのRFパルスを与える送信コイル1tと、被検体からのNMR信号を検出する受信コイル1rとが配置されている。前記静磁場コイル1p,勾配磁場コイル1g,送信コイル1tおよび受信コイル1rは、それぞれ静磁場電源2,勾配磁場駆動回路3,RF電力増幅器4および前置増幅器5に接続されている。
【0026】
シーケンス記憶回路6は、計算機7からの指令に従い、記憶しているパルスシーケンスに基づいて勾配磁場駆動回路3を操作し、前記マグネットアセンブリ1の勾配磁場コイル1gから勾配磁場を発生させると共に、ゲート変調回路8を操作し、RF発振回路9の搬送波出力信号を所定タイミング・所定包絡線形状のパルス状信号に変調し、それをRFパルスとしてRF電力増幅器4に加え、RF電力増幅器4でパワー増幅した後、前記マグネットアセンブリ1の送信コイル1tに印加し、所望の撮影領域を選択励起する。
【0027】
前置増幅器5は、マグネットアセンブリ1の受信コイル1rで検出された被検体からのNMR信号を増幅し、位相検波器10に入力する。位相検波器10は、RF発振回路9の搬送波出力信号を参照信号とし、前置増幅器5からのNMR信号を位相検波して、A/D変換器11に与える。A/D変換器11は、位相検波後のアナログ信号をデジタルデータに変換して、計算機7に入力する。
【0028】
計算機7は、X方向をリード軸としY方向およびZ方向を位相軸として撮影領域を3Dスキャンする場合、YZ-K空間の中心からの各エンコード点の距離およびエンコード点の存在する象限を考慮してエンコード順を定め3Dスキャンを実行する。そして、計算機7は、A/D変換器11からデジタルデータを読み込み、画像再構成演算を行ってMR画像を生成する。また、計算機7は、操作コンソール12から入力された情報を受け取るなどの全体的な制御を受け持つ。
表示装置13は、MR画像などを表示する。
【0029】
図2は、X方向をリード軸としY方向およびZ方向を位相軸として撮影領域を3Dスキャンする場合における、上記MRI装置100による3D撮影処理のフローチャートである。
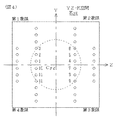
なお、図3に示すように、エンコード点の位置、セグメント数Iおよび各セグメントを構成するエンコード点の数Niは、予め設定されているものとする。例えば、I=3,Ni=12とする。
ステップP1では、セグメント番号カウンタiを“1”に初期化する。
【0030】
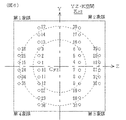
ステップP2では、YZ-K空間の中心からの距離が小さい順にNi個のエンコード点を第iセグメントとする。例えば、i=1では、図4に連番“1”〜“12”を付している12個のエンコード点を第1セグメントとする。
【0031】
ステップP3では、第iセグメントの第1象限のエンコード点に対し中心からの距離が小さい順に連番を付ける。例えば、i=1では、図4に示すように連番“1”〜“3”を付ける。
ステップP4では、第iセグメントの第2象限のエンコード点に対し中心からの距離が小さい順に連番を付ける。例えば、i=1では、図4に示すように連番“4”〜“6”を付ける。
ステップP5では、第iセグメントの第3象限のエンコード点に対し中心からの距離が小さい順に連番を付ける。例えば、i=1では、図4に示すように連番“7”〜“9”を付ける。
ステップP6では、第iセグメントの第4象限のエンコード点に対し中心からの距離が小さい順に連番を付ける。例えば、i=1では、図4に示すように連番“10”〜“12”を付ける。
【0032】
ステップP7では、i=Iかチェックし、i=IでないならステップP8へ進み、i=IならステップP9へ進む。
ステップP8では、セグメント番号カウンタiを“1”だけインクリメントして、前記ステップP2に戻る。
【0033】
戻ったステップP2〜P6では、i=2のときには、図5に連番“13”〜“24”を付している12個のエンコード点を第2セグメントとし、第1象限のエンコード点に連番“13”〜“15”を付け、第2象限のエンコード点に連番“16”〜“18”を付け、第3象限のエンコード点に連番“19”〜“21”を付け、第4象限のエンコード点に連番“22”〜“24”を付ける。また、i=3のときには、図6に連番“25”〜“36”を付している12個のエンコード点を第3セグメントとし、第1象限のエンコード点に連番“25”〜“27”を付け、第2象限のエンコード点に連番“28”〜“30”を付け、第3象限のエンコード点に連番“31”〜“33”を付け、第4象限のエンコード点に連番“34”〜“36”を付ける。
【0034】
ステップP9では、付けた連番の順にYZ-K空間のエンコードを行って3Dスキャンする。そして、処理を終了する。
【0035】
以上のMRI装置100によれば、YZ-K空間の中心Cyzからの距離のみに応じてエンコード順を定めるのではなく、YZ-K空間の中心Cyzからの距離およびエンコード点が存在する象限を考慮してエンコード順を定めるので、距離のみに応じて定めたエンコード順よりも勾配磁場の極性の反転の回数が少なくなり、残留磁化の悪影響を抑制することが出来る。
【0036】
なお、ステップP3〜P6における第1,2,3,4象限の順の代わりに、第2,3,4,1象限の順または第3,4,1,2象限の順または第4,1,2,3象限の順で連番を付してもよい。また、第4,3,2,1象限の順または第3,2,1,4象限の順または第2,1,4,3象限の順または第1,4,3,2象限の順で連番を付してもよい。
【0037】
【発明の効果】
本発明のMR撮影方法、3D撮影方法およびMRI装置によれば、エンコード順に起因する残留磁化の悪影響を抑制することが出来る。
【図面の簡単な説明】
【図1】本発明の一実施形態にかかるMRI装置のブロック図である。
【図2】本発明の一実施形態にかかる3D撮影処理のフローチャートである。
【図3】YZ-K空間におけるエンコード点を示す概念図である。
【図4】第1グループのエンコード点と連番の説明図である。
【図5】第2グループまでのエンコード点と連番の説明図である。
【図6】第3グループまでのエンコード点と連番の説明図である。
【図7】3Dスキャンのパルスシーケンスの例示図である。
【図8】ECVOによるエンコード順を示す概念図である。
【符号の説明】
6 シーケンス記憶回路
7 計算機
100 MRI装置
Claims (5)
- 直交する2方向を位相軸としてK空間を埋めるようにエンコードしてデータを収集するMRI装置であって、
K空間の中心からの各エンコード点の距離および存在する象限を考慮したエンコード順を設定するエンコード順設定手段を具備し、該エンコード順でエンコードを行ってデータを収集し、
前記エンコード順設定手段が、
K空間の中心からの距離が小さい順にN1(>4)個のエンコード点を第1のセグメントとし、次にK空間の中心からの距離が小さい順にN2個のエンコード点を第2セグメントとし、以下同様にセグメント化するセグメント化手段と、
第1セグメントの中では第1象限のエンコード点についてK空間の中心からの距離が小さい順に連番を付し、次に第2象限のエンコード点についてK空間の中心からの距離が小さい順に連番を付し、次に第3象限のエンコード点についてK空間の中心からの距離が小さい順に連番を付し、次に第4象限のエンコード点についてK空間の中心からの距離が小さい順に連番を付し、次に第2セグメントの中では第1象限のエンコード点についてK空間の中心からの距離が小さい順に連番を付し、次に第2象限のエンコード点についてK空間の中心からの距離が小さい順に連番を付し、次に第3象限のエンコード点についてK空間の中心からの距離が小さい順に連番を付し、次に第4象限のエンコード点についてK空間の中心からの距離が小さい順に連番を付し、以下同様に連番を付す連番付け手段と、を具備してなることを特徴とするMRI装置。 - X方向をリード軸としY方向およびZ方向を位相軸として撮影領域を3DスキャンするMRI装置であって、
YZ−K空間の中心からの各エンコード点の距離および存在する象限を考慮したエンコード順を設定するエンコード順設定手段を具備し、該エンコード順でYZ−K空間のエンコードを行って3Dスキャンをし、
前記エンコード順設定手段が、
YZ−K空間の中心からの距離が小さい順にN1(>4)個のエンコード点を第1のセグメントとし、次にYZ−K空間の中心からの距離が小さい順にN2個のエンコード点を第2セグメントとし、以下同様にセグメント化するセグメント化手段と、
第1セグメントの中では第1象限のエンコード点についてYZ−K空間の中心からの距離が小さい順に連番を付し、次に第2象限のエンコード点についてYZ−K空間の中心からの距離が小さい順に連番を付し、次に第3象限のエンコード点についてYZ−K空間の中心からの距離が小さい順に連番を付し、次に第4象限のエンコード点についてYZ−K空間の中心からの距離が小さい順に連番を付し、次に第2セグメントの中では第1象限のエンコード点についてYZ−K空間の中心からの距離が小さい順に連番を付し、次に第2象限のエンコード点についてYZ−K空間の中心からの距離が小さい順に連番を付し、次に第3象限のエンコード点についてYZ−K空間の中心からの距離が小さい順に連番を付し、次に第4象限のエンコード点についてYZ−K空間の中心からの距離が小さい順に連番を付し、以下同様に連番を付す連番付け手段と、を具備してなることを特徴とするMRI装置。 - 請求項1または請求項2に記載のMRI装置において、
前記連番付け手段は、前記第1,2,3,4象限の順の代わりに、第2,3,4,1象限の順または第3,4,1,2象限の順または第4,1,2,3象限の順とすることを特徴とするMRI装置。 - 請求項1または請求項2に記載のMRI装置において、
前記連番付け手段は、前記第1,2,3,4象限の順の代わりに、第4,3,2,1象限の順または第3,2,1,4象限の順または第2,1,4,3象限の順または第1,4,3,2象限の順とすることを特徴とするMRI装置。 - 請求項1から請求項4のいずれかに記載のMRI装置において、
N1≧12 とすることを特徴とするMRI装置。
Priority Applications (5)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2000310531A JP3853585B2 (ja) | 2000-10-11 | 2000-10-11 | Mri装置 |
| US09/929,729 US6912302B2 (en) | 2000-10-11 | 2001-08-14 | MR imaging method, 3D imaging method and MRI system |
| EP01308579A EP1197760A3 (en) | 2000-10-11 | 2001-10-08 | Suppression of the effect of residual magnetization in MRI |
| KR1020010062545A KR100668230B1 (ko) | 2000-10-11 | 2001-10-11 | Mr 촬상 방법 및 mri 시스템 |
| CN01141266A CN100580437C (zh) | 2000-10-11 | 2001-10-11 | 磁共振成像方法、三维成像方法和磁共振成像系统 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2000310531A JP3853585B2 (ja) | 2000-10-11 | 2000-10-11 | Mri装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2002119491A JP2002119491A (ja) | 2002-04-23 |
| JP3853585B2 true JP3853585B2 (ja) | 2006-12-06 |
Family
ID=18790479
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2000310531A Expired - Fee Related JP3853585B2 (ja) | 2000-10-11 | 2000-10-11 | Mri装置 |
Country Status (5)
| Country | Link |
|---|---|
| US (1) | US6912302B2 (ja) |
| EP (1) | EP1197760A3 (ja) |
| JP (1) | JP3853585B2 (ja) |
| KR (1) | KR100668230B1 (ja) |
| CN (1) | CN100580437C (ja) |
Families Citing this family (13)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2005029112A1 (en) * | 2003-09-23 | 2005-03-31 | Koninklijke Philips Electronics, N.V. | Jumping around the center of k-space in annular sequential steps |
| JP2006331503A (ja) * | 2005-05-24 | 2006-12-07 | Funai Electric Co Ltd | 光ディスク記録再生装置 |
| DE102006042998B4 (de) * | 2006-09-13 | 2008-07-03 | Siemens Ag | Messsequenz für die dreidimensionale MR-Bildgebung sowie MR-Gerät |
| JP2008220861A (ja) * | 2007-03-15 | 2008-09-25 | Ge Medical Systems Global Technology Co Llc | 磁気共鳴イメージング装置および磁気共鳴イメージング方法 |
| DE102007037657B4 (de) * | 2007-08-09 | 2009-05-14 | Siemens Ag | Verfahren zur k-Raum-Aufteilung bei der Aufzeichnung von Messdaten mittels Magnet- Resonanz- Technik und Magnet- Resonanz- Gerät |
| US8320647B2 (en) * | 2007-11-20 | 2012-11-27 | Olea Medical | Method and system for processing multiple series of biological images obtained from a patient |
| JP5858791B2 (ja) * | 2010-01-22 | 2016-02-10 | 株式会社日立メディコ | 磁気共鳴イメージング装置及び血管画像撮像方法 |
| JP5134068B2 (ja) * | 2010-11-30 | 2013-01-30 | ジーイー・メディカル・システムズ・グローバル・テクノロジー・カンパニー・エルエルシー | 磁気共鳴イメージング装置およびプログラム |
| DE102012205664B4 (de) * | 2012-04-05 | 2013-10-31 | Siemens Aktiengesellschaft | Verfahren und Steuervorrichtung zur Ansteuerung eines Magnetresonanzsystems |
| JP2016539722A (ja) | 2013-12-12 | 2016-12-22 | コーニンクレッカ フィリップス エヌ ヴェKoninklijke Philips N.V. | マルチエコーによる区分化されたk空間の取得を用いたMR撮像 |
| JP6362950B2 (ja) * | 2014-07-24 | 2018-07-25 | ジーイー・メディカル・システムズ・グローバル・テクノロジー・カンパニー・エルエルシー | 磁気共鳴装置 |
| MX2021007856A (es) * | 2018-12-28 | 2021-10-26 | Hyperfine Inc | Corrección de histéresis en la formación de imágenes por resonancia magnética. |
| EP4014057A1 (en) | 2019-08-15 | 2022-06-22 | Hyperfine Operations, Inc. | Eddy current mitigation systems and methods |
Family Cites Families (16)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| GB9200606D0 (en) * | 1992-01-13 | 1992-03-11 | British Tech Group | Method of and apparatus for obtaining spatial nmr information |
| JP3276669B2 (ja) * | 1992-05-29 | 2002-04-22 | 株式会社日立メディコ | 磁気共鳴イメージング装置 |
| JP3505294B2 (ja) * | 1995-03-28 | 2004-03-08 | ジーイー横河メディカルシステム株式会社 | Mri装置 |
| JP3576641B2 (ja) * | 1995-06-29 | 2004-10-13 | ジーイー横河メディカルシステム株式会社 | Mri装置 |
| US5912557A (en) * | 1997-02-19 | 1999-06-15 | Mayo Foundation For Medical Education And Research | Centric phase encoding order for 3D NMR data acquisition |
| US6630828B1 (en) * | 1997-12-12 | 2003-10-07 | Wisconsin Alumni Research Foundation | Rapid acquisition magnetic resonance imaging using radial projections |
| US6201985B1 (en) * | 1998-08-14 | 2001-03-13 | General Electric Company | Segmented k-space method for three-dimensional MR imaging |
| US6351122B1 (en) * | 1998-12-22 | 2002-02-26 | General Electric Company | MRI reconstruction using scan-specific partial echo and partial NEX data acquisitions and a network |
| JP2000185026A (ja) * | 1998-12-22 | 2000-07-04 | Ge Yokogawa Medical Systems Ltd | Mrイメージング方法およびmrイメージング装置 |
| DE19924448A1 (de) * | 1999-05-28 | 2000-12-07 | Siemens Ag | Verfahren zur Gewinnung von zeit- und ortsaufgelösten dreidimensionalen Datensätzen mittels der magnetischen Resonanz und Vorrichtung zur Durchführung des Verfahrens |
| JP3699304B2 (ja) * | 1999-08-13 | 2005-09-28 | ジーイー横河メディカルシステム株式会社 | 磁気共鳴撮像装置 |
| JP3453089B2 (ja) * | 1999-08-20 | 2003-10-06 | ジーイー横河メディカルシステム株式会社 | Mri装置 |
| US6225804B1 (en) * | 1999-10-25 | 2001-05-01 | Analogic Corporation | Correction of DC offset in magnetic resonance imaging signals |
| JP3847512B2 (ja) * | 2000-02-07 | 2006-11-22 | 株式会社日立メディコ | 磁気共鳴イメージング装置 |
| US6230039B1 (en) * | 2000-03-28 | 2001-05-08 | Philips Electronics North America Corporation | Magnetic resonance imaging method and system with adaptively selected flip angels |
| US6617850B2 (en) * | 2001-12-03 | 2003-09-09 | Mayo Foundation For Medical Education And Research | Motion correction of magnetic resonance images using phase difference of two orthogonal acquisitions |
-
2000
- 2000-10-11 JP JP2000310531A patent/JP3853585B2/ja not_active Expired - Fee Related
-
2001
- 2001-08-14 US US09/929,729 patent/US6912302B2/en not_active Expired - Fee Related
- 2001-10-08 EP EP01308579A patent/EP1197760A3/en not_active Ceased
- 2001-10-11 KR KR1020010062545A patent/KR100668230B1/ko not_active Expired - Fee Related
- 2001-10-11 CN CN01141266A patent/CN100580437C/zh not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| KR100668230B1 (ko) | 2007-01-17 |
| US20020041283A1 (en) | 2002-04-11 |
| EP1197760A3 (en) | 2004-03-31 |
| EP1197760A2 (en) | 2002-04-17 |
| CN1355425A (zh) | 2002-06-26 |
| JP2002119491A (ja) | 2002-04-23 |
| KR20020028849A (ko) | 2002-04-17 |
| US6912302B2 (en) | 2005-06-28 |
| CN100580437C (zh) | 2010-01-13 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP5242960B2 (ja) | 温度操作方法 | |
| JP3117670B2 (ja) | マルチスライスmrイメージング方法およびmri装置 | |
| JP3891799B2 (ja) | Mri装置 | |
| JP3453089B2 (ja) | Mri装置 | |
| US7538550B2 (en) | Magnetic resonance imaging apparatus, magnetic resonance imaging method, scan apparatus, program and storage medium | |
| JP2003210431A (ja) | Fid信号の位相ずれ測定方法、se・ste信号の位相ずれ測定方法、mrイメージング方法およびmri装置 | |
| CN100580437C (zh) | 磁共振成像方法、三维成像方法和磁共振成像系统 | |
| KR100405922B1 (ko) | 구배 자장 인가 방법 및 장치, 및 자기 공명 촬상 장치 | |
| JP3668076B2 (ja) | Mri装置 | |
| US8054078B2 (en) | Parallel imaging method and MRI apparatus | |
| JP3814157B2 (ja) | Mri装置 | |
| KR20010113535A (ko) | 이미지 처리 장치 및 그 방법, 촬상 장치 및 기록 매체 | |
| JP3720752B2 (ja) | 0次位相検出方法およびmri装置 | |
| JPS62139641A (ja) | Nmrイメ−ジング装置 | |
| JP4678926B2 (ja) | Mri装置 | |
| JPS62217950A (ja) | Nmrイメ−ジング装置 | |
| JP3447099B2 (ja) | Mri装置 | |
| JP4519661B2 (ja) | 磁気共鳴イメージング装置および磁気共鳴イメージング方法 | |
| JP2004254884A (ja) | 磁気共鳴撮影装置 | |
| JP2007319615A (ja) | 磁気共鳴イメージング装置及びシム値設定方法 | |
| JPH0910186A (ja) | Mrデータ収集方法およびmri装置 | |
| JP4489272B2 (ja) | フィルタ処理装置およびmri装置 | |
| JP3647444B2 (ja) | Mri装置 | |
| JPH10286246A (ja) | Mrリアルタイム撮像方法およびmri装置 | |
| JP2002224080A (ja) | マルチスライスmr撮像方法およびmri装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A625 | Written request for application examination (by other person) |
Free format text: JAPANESE INTERMEDIATE CODE: A625 Effective date: 20040720 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20060214 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20060307 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20060519 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20060815 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20060906 |
|
| R150 | Certificate of patent or registration of utility model |
Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20100915 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20100915 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20100915 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20110915 Year of fee payment: 5 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20110915 Year of fee payment: 5 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20120915 Year of fee payment: 6 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20120915 Year of fee payment: 6 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20120915 Year of fee payment: 6 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20130915 Year of fee payment: 7 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| LAPS | Cancellation because of no payment of annual fees |