JP3905949B2 - Pidチューニング方法および装置 - Google Patents
Pidチューニング方法および装置 Download PDFInfo
- Publication number
- JP3905949B2 JP3905949B2 JP14022097A JP14022097A JP3905949B2 JP 3905949 B2 JP3905949 B2 JP 3905949B2 JP 14022097 A JP14022097 A JP 14022097A JP 14022097 A JP14022097 A JP 14022097A JP 3905949 B2 JP3905949 B2 JP 3905949B2
- Authority
- JP
- Japan
- Prior art keywords
- setting
- line
- displayed
- curve
- value
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images


Landscapes
- Testing And Monitoring For Control Systems (AREA)
- Feedback Control In General (AREA)
Description
【発明の属する技術分野】
本発明は、自動制御システムにおけるPID制御方法に関し、特にPIDの各パラメータを制御対象に応じて最適にチューニングする方法および装置に関するものである。
【0002】
【従来の技術】
従来のPID制御におけるチューングは、P(比例項)、I(積分項)およびD(微分項)のそれぞれのパラメータを個別または組み合わせで設定し、その応答を見て制御システムの追い込みを行っている。これらのパラメータの持つ意味は、単なる数学的なものでしかなく、実プラントには全く関係していない。従って、チュ−ニングに際しては、P、I、Dの各パラメータの「どれ」を「どのくらい」に設定すれば良いかは感覚的にわからず、チュ−ニングをする人の経験だけに頼っているのが現状である。
【0003】
制御性の応答を監視する手段としては、ディジタル・コントロール・システム(DCS)メーカそれぞれかいろいろな工夫をしている。例えば、設定値(SV)/プロセス値(PV)/制御出力(MV)のバーグラフ表示やSV/PV/MVのトレンド表示などが一般的なチュ−ニング画面の構成要素である。
【0004】
【発明が解決しようとする課題】
自動制御システムにおける制御のチュ−ニングとは、そのシステムに含まれるループの制御性を高めるために行うものであり、その本来の目的はSVに対するPVの応答性/追従性の良さと、外乱に対するPVの乱れ抑制にある。しかしながら、従来の自動制御システムにおけるチュ−ニング画面では、これらの応答性/追従性や外乱抑制については、トレンド画面などで監視が可能であるが、これらの画面が制御パラメータであるP、I、Dのそれぞれにどのように関連しているかはオペレータにとっては、感覚的には全く分からない。従って、チュ−ニングに慣れていないオペレータにとっては、どのような時にどのパラメータをどのくらい変更すればいいのか判断することは極めて困難であった。
【0005】
したがって本発明の目的は、上記した課題を解決することにあり、具体的にはP、I、Dの各パラメータのチュ−ニングをオペレータの経験だけに頼らず、感覚的・直感的に設定変更できるようなチュ−ニング方法および装置を提供することにある。
【0006】
【課題を解決するための手段】
本発明のPIDチューニング方法は、プロセスの設定値線とプロセス制御値曲線、プロセスを制御する制御出力曲線とを重畳表示するとともに、前記プロセスのチューニング後のプロセス制御値曲線の立上がりを設定値到達時間を表示し設定する設定直線、オーバーシュート量を上限値直線、下限値直線を表示し設定する設定直線及び制御安定時間を指定量以内の振動幅となる時間を表示し設定する設定直線をそれぞれ重畳表示し、これら各設定直線の位置をオペレータの操作により移動設定することが可能な表示・設定手段を用い、この表示・設定手段により移動設定された前記各設定直線の位置を検出して、この位置に対応するP、I、Dの各パラメータをパラメータ決定手段で決定し、このパラメータ決定手段により決定されたP、I、Dの各パラメータによりPID制御を行うことを特徴とする方法である。
【0008】
また、プロセスの設定値線とプロセス制御値曲線、プロセスを制御する制御出力曲線とを重畳表示するとともに、前記プロセスのチューニング後のプロセス制御値曲線の立上がりを設定値到達時間を表示し設定する設定直線、オーバーシュート量を上限値直線、下限値直線を表示し設定する設定直線及び制御安定時間を指定量以内の振動幅となる時間を表示し設定する設定直線をそれぞれ重畳表示し、これら各設定直線の位置をオペレータにより変更し得るように構成された表示・設定部と、この表示・設定部の前記各設定直線の位置を検出して、この位置に対応するP、I、Dの各パラメータを決定するパラメータ決定部と、このパラメータ決定部により決定されたP、I、Dの各パラメータが供給されるPID制御演算部とを備えたことを特徴とするものである。
【0010】
【発明の実施の形態】
以下、本発明の一実施形態について、図面を参照して説明する。
【0011】
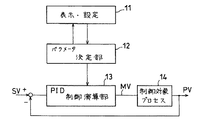
図1は本発明のPIDチューニング方法に使用する装置構成を示すブロック図で、表示・設定部11、パラメータ決定部12およびPID制御演算部13から構成されている。表示・設定部11はチュ−ニングをしようとするオペレータに対するいわゆるマンマシンインターフェース(MMI)部であり、制御の応答性、追従性や外乱に対する応答特性の変動状況などを表示する機能を持つ。パラメータ決定部12は表示・設定部11で設定された情報をPID制御演算部13に伝える機能を持っている。PID制御演算部13は、制御対象プロセス14を制御するためのループ内に設けられ、入力として設定値SVとプロセス値PVとの差分が与えられ、これから従来公知の制御演算部と同じPIDアルゴリズム機能によりP、I、Dの各パラメータを演算し、その結果を制御出力MVとして制御対象プロセス14に供給する。制御対象プロセス14からはプロセス値PVが出力され、前述のようにPID制御演算部13の入力側にフィードバックされる。
【0012】
図2は図1に示した表示・設定部11における画面を示している。T−Y座標上に描かれた曲線PVは、直線SVで表わされる設定値に対するプロセス値を表わしている。すなわち、直線SVは時間軸T上の点T1でY軸上の値が0からY1に立ち上がるステップ入力情報を示しており、曲線PVはこのステップ入力情報に対する自動制御システムのステップ応答特性を表わしている。また、曲線MVは上記ステップ入力情報に対する自動制御システムの制御出力(MV)を示している。これらの直線および曲線は、SV/PV/MVそれぞれのリアルタイムなトレンドを表示している。
【0013】
表示・設定部11における画面には、さらに、これらの直線および曲線に重畳して破線で示す直線A、B、Cが表示されている。本発明の特長は、これらの破線で囲まれた曲線PV部分にある。すなわち、ステップ応答を示すプロセス値曲線PVに関しては、制御応答性を示す本来のパラメータは、(A)PVの立ち上がり時間、(B)オーバーシュート量、(C)制御安定時間などである。図2における曲線PVに重畳表示された破線A、B、Cはこれらのパラメータを視覚的に表わしている。すなわち、垂直な破線Aは設定値SVが値0からY1に変更されてから、プロセス値PVが設定値SVのX%に到達するまでの時間(T2−T1)である、プロセス値PVの立ち上がり時間を表わしている。また、プロセス値PV曲線の上下に配置された水平な破線Bは、PVの応答がSVを越えてしまう量である、オーバーシュート量を表わしている。さらに、破線Cは、プロセス値曲線PVの振動幅が指定量以内になるまでの時間である、制御安定時間を表わしている。
【0014】
次に、表示・設定部11は、その画面上で、これらの破線A、B、Cをオペレータの操作により、それらの位置を自由に移動することができるように構成されている。例えば、破線Aを時間軸T上で左右に移動することができる。この破線Aの移動は、後述するように、PVの立ち上がり時間を変化するように作用する。また、破線Bの位置を上下に移動して、上下の破線の間隔を変化させることができるが、これはPVのオーバーシュート量を変化するように作用する。さらに、破線Cの位置を時間軸Tに沿って左右に移動することができるが、これはPVの制御安定時間を伸縮するように作用する。
【0015】
パラメータ決定部12は、表示・設定部11の画面上での破線A、B、Cの移動を検出し、それぞれの破線の移動に対応したP、I、Dパラメータ値を決定する。すなわち、例えば破線Aの位置を画面上で左側に移動した場合、パラメータ決定部12は、PV曲線が破線Aの位置に対応した、より短い立ち上がり時間を有するようにP、I、Dパラメータ値を決定する。また、破線Bの位置を上下に移動して、破線の間隔を狭くすると、パラメータ決定部12は、PV曲線が、より小さなオーバーシュート量を有するようにP、I、Dパラメータ値を決定する。さらに、破線Cの位置を例えば画面上で右方向に移動すると、パラメータ決定部12は、PV曲線が、より長い制御安定時間を有するようにP、I、Dパラメータ値を決定する。
【0016】
このようにしてパラメータ決定部12により決定されたP、I、Dパラメータ値は図1のPID制御演算部13に供給され、自動制御システムのP、I、Dチューニングが行われる。この結果、PV曲線はオペレータによる破線A、B、Cの移動に対応してその形状が変化し、変化したPV曲線が表示・設定部11の画面上に表示される。
【0017】
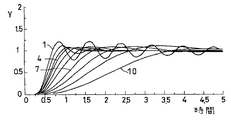
図3は、例えば制御対象の関数として
F(s)=2.9e−0.2S/(1+0.219s)2
のような関数を用いるものとし、立ち上がり時間を変化した場合のPV曲線がどのように変化するかを示すグラフである。(1) 〜(10)の各曲線に対する立上がり時間σ、P、I、Dパラメータ値Kp、TI 、TD は北森法を用いて計算すると下表のようになる。
【0018】

【0019】
上記の説明は破線Aを移動した場合についての説明であるが、破線B、Cを移動した場合も同様にプロセス値曲線PVの形状を変化できる。したがって、オペレータは表示・設定部11の画面上で破線A、B、Cを移動することにより、プロセス値曲線PVの形状を所望の形状に変化することができ、これによって、P、I、Dの各パラメータのチュ−ニングをオペレータが画面上のプロセス値曲線PVの形状を見ながら、感覚的・直感的に設定変更できる。
【0020】
以上の説明は「SVのステップ応答」に関してであるが、制御性を判断する場合はもうーつの応答である、「外乱に対するPV乱れ抑制」も重要である。図4は、図2と同様に、表示・設定部11の画面表示を示す図で、横軸は時間軸Tで縦軸はプロセス値曲線PVの振幅を示している。プロセス値曲線PVは時刻T1において外乱が与えられたことにより、設定値SVの上下に振動を繰り返しながら、その振幅が徐々に減衰していく。図2と同様に、このプロセス値曲線PVに重畳して破線A、B、Cが表示されている。破線Aはその位置を左右に移動することにより、外乱が与えられるタイミングを決定し、2本の破線Bは上下に移動することにより、外乱に対して許容し得るPVの揺れ、すなわち、変動幅を決定し、破線Cは、その位置を左右に移動することにより、プロセス値PVの変動幅が指定された値以内になるまでの時間T3−T1である、抑制時間を決定する。
これらの破線A、B、C位置のオペレータによる調整により、プロセス値PV曲線の許容される変動幅あるいは抑制時間が所望の値に設定され、この結果は、前述と同様に、図1のパラメータ決定部12によりP、I、Dパラメータ値Kp、TI 、TD に変換される。
【0021】
【発明の効果】
以上説明した本発明によれば、チュ−ニングに際しては、P、I、Dのパラメータ自体の調整では無く、表示・設定部の画面上においてプロセス値PV曲線により表わされるステップ応答における立上がり時間、オーバーシュート量、制御安定時間、外乱に対する変動幅、抑制時間などの期待値を直接設定できるようになる。したがって、オペレータは、画面上に表示されたプロセス値PV曲線を見ながら、実際の制御対象プロセスの動きに対応した制御量によりチュ−ニングを行うことができるため、チュ−ニング操作がより的確で、容易となる。
【図面の簡単な説明】
【図1】本発明の一実施形態を示すPID自動制御装置のブロック図である。
【図2】図1に示すPID自動制御装置の表示・設定部における画面表示を示す図である。
【図3】図1に示すPID自動制御装置のパラメータ決定部における動作を説明するための表示・設定部画面を示す図である。
【図4】本発明の他の実施形態を示すPID自動制御装置の表示・設定部における画面表示を示す図である。
【符号の説明】
11…表示・設定部
12…パラメータ決定部
13…PID制御演算部
14…制御対象プロセス
Claims (2)
- プロセスの設定値線とプロセス制御値曲線、プロセスを制御する制御出力曲線とを重畳表示するとともに、前記プロセスのチューニング後のプロセス制御値曲線の立上がりを設定値到達時間を表示し設定する設定直線、オーバーシュート量を上限値直線、下限値直線を表示し設定する設定直線及び制御安定時間を指定量以内の振動幅となる時間を表示し設定する設定直線をそれぞれ重畳表示し、これら各設定直線の位置をオペレータの操作により移動設定することが可能な表示・設定手段を用い、この表示・設定手段により移動設定された前記各設定直線の位置を検出して、この位置に対応するP、I、Dの各パラメータをパラメータ決定手段で決定し、このパラメータ決定手段により決定されたP、I、Dの各パラメータによりPID制御を行うことを特徴とするPIDチューニング方法。
- プロセスの設定直線とプロセス制御値曲線、プロセスを制御する制御出力曲線とを重畳表示するとともに、前記プロセスのチューニング後のプロセス制御値曲線の立上がりを設定値到達時間を表示し設定する設定直線、オーバーシュート量を上限値直線、下限値直線を表示し設定する設定直線及び制御安定時間を指定量以内の振動幅となる時間を表示し設定する設定直線をそれぞれ重畳表示し、これら各設定直線の位置をオペレータにより変更し得るように構成された表示・設定部と、この表示・設定部の前記各設定直線の位置を検出して、この位置に対応するP、I、Dの各パラメータを決定するパラメータ決定部と、このパラメータ決定部により決定されたP、I、Dの各パラメータが供給されるPID制御演算部とを備えたことを特徴とするPIDチューニング装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP14022097A JP3905949B2 (ja) | 1997-05-29 | 1997-05-29 | Pidチューニング方法および装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP14022097A JP3905949B2 (ja) | 1997-05-29 | 1997-05-29 | Pidチューニング方法および装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JPH10333704A JPH10333704A (ja) | 1998-12-18 |
| JP3905949B2 true JP3905949B2 (ja) | 2007-04-18 |
Family
ID=15263710
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP14022097A Expired - Fee Related JP3905949B2 (ja) | 1997-05-29 | 1997-05-29 | Pidチューニング方法および装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP3905949B2 (ja) |
Families Citing this family (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US6510353B1 (en) * | 1999-11-04 | 2003-01-21 | Fisher-Rosemount Systems, Inc. | Determining tuning parameters for a process controller from a robustness map |
| JP5172051B1 (ja) | 2012-05-17 | 2013-03-27 | 三菱電機株式会社 | サーボパラメータ調整装置 |
| CN108536138B (zh) * | 2017-12-29 | 2021-04-20 | 哈尔滨航天恒星数据系统科技有限公司 | 农机自动驾驶系统的转向控制参数整定方法及系统 |
| JP7190828B2 (ja) * | 2018-06-27 | 2022-12-16 | 三菱電機株式会社 | 制御装置、空調システム、制御方法及びプログラム |
| CN109254528B (zh) * | 2018-11-29 | 2021-03-26 | 曾喆昭 | 一种三速智慧pid控制方法 |
| CN109254529B (zh) * | 2018-11-29 | 2021-05-11 | 长沙理工大学 | 一种双速自适应比例-微分控制方法 |
| CN115981410B (zh) * | 2023-03-17 | 2023-06-02 | 深圳市恒运昌真空技术有限公司 | 电源输出功率控制方法和装置 |
-
1997
- 1997-05-29 JP JP14022097A patent/JP3905949B2/ja not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| JPH10333704A (ja) | 1998-12-18 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| KR101489132B1 (ko) | 서보 파라미터 조정 장치 | |
| JP2009122779A (ja) | 制御システムおよび制御支援装置 | |
| KR100696751B1 (ko) | 프로세스 제어장치의 조정방법, 그 조정 툴 및 이를사용한 프로세스 제어장치 | |
| JP6460138B2 (ja) | 処理装置、制御パラメータ決定方法、及び制御パラメータ決定プログラム | |
| JPH05329645A (ja) | アークセンサモニター装置及びその使用方法 | |
| JP6946654B2 (ja) | 制御装置、制御方法、および、制御プログラム | |
| EP3220214B1 (en) | Control parameter tuning device and control parameter tuning method | |
| JP4973665B2 (ja) | 電動機制御装置と出力フィルタ調整方法および出力フィルタ調整装置 | |
| US8666708B2 (en) | PID adjustment support device and method | |
| JPH05185227A (ja) | 自動溶接システムおよび自動溶接方法 | |
| CN106464193A (zh) | 电动机控制常数计算装置 | |
| KR20190117592A (ko) | 용접 상태 판정 시스템 및 용접 상태 판정 방법 | |
| CN112470396B (zh) | 设定支持装置 | |
| JPH10333704A (ja) | Pidチューニング方法および装置 | |
| JP2910032B2 (ja) | 自動塗布装置 | |
| JP6470326B2 (ja) | 制御装置 | |
| CN113021360B (zh) | 一种降低机器人对安装平台作用力的方法 | |
| JP4210921B2 (ja) | サーボ制御装置の指令作成方法および装置 | |
| CN110549043B (zh) | 一种快速输入焊接参数数值的方法及装置、焊机 | |
| JP3234109B2 (ja) | プロセス制御装置 | |
| JPS58149503A (ja) | 調節計における制御演算方法 | |
| JPH06281475A (ja) | トレンドグラフ表示装置 | |
| JPH01204113A (ja) | 浄水場水量制御方法 | |
| JPH10232702A (ja) | 多変数制御パラメータ調整支援装置 | |
| JP4345306B2 (ja) | 測定装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20040528 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20060804 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20060829 |
|
| A711 | Notification of change in applicant |
Free format text: JAPANESE INTERMEDIATE CODE: A712 Effective date: 20060905 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A821 Effective date: 20060906 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20061025 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20070109 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20070115 |
|
| R150 | Certificate of patent (=grant) or registration of utility model |
Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| FPAY | Renewal fee payment (prs date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20100119 Year of fee payment: 3 |
|
| FPAY | Renewal fee payment (prs date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20110119 Year of fee payment: 4 |
|
| LAPS | Cancellation because of no payment of annual fees |