JP4130053B2 - 搬送台車へのワーク載置方法 - Google Patents
搬送台車へのワーク載置方法 Download PDFInfo
- Publication number
- JP4130053B2 JP4130053B2 JP2000226875A JP2000226875A JP4130053B2 JP 4130053 B2 JP4130053 B2 JP 4130053B2 JP 2000226875 A JP2000226875 A JP 2000226875A JP 2000226875 A JP2000226875 A JP 2000226875A JP 4130053 B2 JP4130053 B2 JP 4130053B2
- Authority
- JP
- Japan
- Prior art keywords
- positioning
- workpiece
- positioning pin
- work
- pin
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images


Landscapes
- Automatic Assembly (AREA)
- Automobile Manufacture Line, Endless Track Vehicle, Trailer (AREA)
Description
【発明の属する技術分野】
本発明は、ワークを位置決めする第1と第2の少なくとも2個の位置決めピンを設けた搬送台車に移載ロボットによってワークを載置する方法に関し、特に、第1の位置決めピンに係合するワークの第1の位置決め穴と第2の位置決めピンに係合するワークの第2の位置決め穴との間の距離が異なる複数機種のワークに対応し得るようにした搬送台車へのワーク載置方法に関する。
【0002】
【従来の技術】
従来、この種の搬送台車に複数機種のワークを載置する場合は、第1と第2の両位置決めピンの少なくとも一方を位置調整自在とし、ワークの機種変更に際し、人手または搬送台車に搭載した駆動源で位置決めピンの位置を両位置決めピン間の距離が次機種のワークの第1と第2の両位置決め穴間の距離に等しくなるように調整している。
【0003】
【発明が解決しようとする課題】
上記の如く位置決めピンの位置調整を人手で行なったのでは、機種変更に際しての準備作業に時間がかかり、また、位置調整用の駆動源を搬送台車に搭載したのでは、設備費が高くなる不具合がある。
【0004】
本発明は、以上の点に鑑み、搬送台車に手を加えずにワークの機種変更に対処でき、且つ、設備費も安くできるようにした、生産性に優れた搬送台車へのワーク載置方法を提供することを課題としている。
【0005】
【課題を解決するための手段】
上記課題を解決すべく、本発明は、ワークを位置決めする第1と第2の少なくとも2個の位置決めピンを設けた搬送台車に移載ロボットによってワークを載置する方法であって、第1の位置決めピンに係合するワークの第1の位置決め穴と第2の位置決めピンに係合するワークの第2の位置決め穴との間の距離が異なる複数機種のワークに対応し得るようにしたものにおいて、第1の位置決めピンを第2の位置決めピンに対し自由に相対移動自在とし、ワークを移載ロボットにより保持した状態でワークの第1の位置決め穴を第1の位置決めピンに係合させ、次に、第1の位置決めピンと第2の位置決めピンとの間の距離がワークの第1の位置決め穴と第2の位置決め穴との間の距離に等しくなる位置に第1の位置決めピンを移載ロボットの動きでワークを介して変位させた後、第2の位置決め穴を第2の位置決めピンに係合させている。
【0006】
本発明によれば、搬送台車へのワークの載置作業時に移載ロボットの動きで位置決めピンの位置調整が行われることになる。そのため、ワークの機種変更に際し搬送台車に手を加えずに済み、また、搬送台車に位置決めピンの位置調整用駆動源を搭載する必要がなく、設備費も安くできる。
【0007】
【発明の実施の形態】
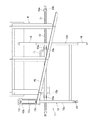
図1を参照して、1は、自動車用フロアのパーツであるフロントフロアから成るワークWをパーツ組立ラインからフロア組立ラインに搬送する搬送台車を示している。この搬送台車1は、パーツ組立ラインの終端のワーク払出し場所とフロア組立ラインの始端のワーク投入場所とを通るループ状の台車移動路に沿わせて配置した上下2本のパイプ状のレール21,22間に懸架される前後方向に長手の棒部材10と、棒部材10に前後1対のブラケット11,11を介して支持される上方の台車本体12とで構成されている。棒部材10は、その上面の前後複数箇所に立設したフック10aの上端のローラ10bを介して上レール21に移動自在に吊り下げられており、また、棒部材10の下面の前後複数箇所に下ローラ22を挟む左右1対のサイドローラ10c,10cを取付け、台車本体12が左右に傾くことを防止できるようにしている。また、ワーク搬送路の適所に棒部材10を挟む回転ローラ(図示せず)を配置し、搬送台車1を回転ローラによる送り出しで慣性走行させるようにしている。尚、棒部材10の前部と後部は台車本体12をブラケット11,11を介して支持する中間部に対し左右に屈曲自在となっており、台車移動路の湾曲部分もスムーズに走行できる。
【0008】
台車本体12は、井桁状に枠組みされたフレームで構成されている。そして、台車本体12の前フレーム12aに左右2個の位置決めピン13,14を設けると共に、台車本体12の後フレーム12bに左右2個のワーク受け15,16を設け、ワークWの前部下面の左右2箇所の位置決め穴Wa,Wbを両位置決めピン13,14に係合させ、ワークWの後部下面の左右2箇所を両ワーク受け15,16に着座させることで、ワークWを搬送台車1に位置決めして支持し得るようにしている。
【0009】
ところで、ワークWの左右2箇所の位置決め穴Wa,Wb間の距離はワークの機種によって異なる。そこで、前フレーム12a上に、これに固定のガイドバー13aに沿って横方向に摺動自在なスライダ13bを設け、このスライダ13bに左側の第1位置決めピン13を取付けて、第1位置決めピン13が右側の第2位置決めピン14に対し自由に相対移動し得るようにしている。また、ワークWの横幅が機種によって変わってもこれに対処できるよう、左側の第1ワーク受け15の横方向長さを右側の第2ワーク受け16よりも大きくしている。
【0010】
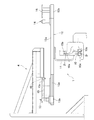
搬送台車1には、パーツ組立ラインの終端のワーク払出し場所において、図2に示す移載ロボット3によりワークWが載置され、フロア組立ラインの始端のワーク投入場所で搬送台車1からワークWが取り上げられる。ワーク投入場所からワーク払出し場所に搬送台車1を戻す台車移動路の部分には、図3及び図4に示す如く、第1位置決めピン13を所定の基準位置、例えば、横方向外方のストローク端位置に復帰させるガイド手段4が設けられている。このガイド手段4は、スライダ13bに連結したローラ13cに当接する、搬送台車1の移動方向前方に向って横方向外方に傾斜する枠体40を備えており、搬送台車1がガイド手段4の配置部を通過する際に、枠体40によりスライダ13bが横方向外方に押され、第1位置決めピン13が横方向外方のストローク端位置に復帰される。
【0011】
移載ロボット3は、鉛直軸線回りに旋回自在なロボット本体30と、ロボット本体30に対し揺動自在な第1ロボットアーム31と、第1ロボットアーム31に対し揺動自在な第2ロボットアーム32と、第2ロボットアーム32の先端の3軸構造の手首33とを有する6軸ロボットで構成されており、手首33に取付けたロボットハンド34でワークWを把持する。尚、ワークWの機種変更に対処し得るよう、ロボットハンド34として、ロボットハンドに設けるワーク把持具を自動で位置調整し得るようにした汎用型のものを用いるか、ロボットハンド34を機種に応じて交換自在とする。
【0012】
ワーク払出し場所で搬送台車1にワークWを載置する際は、先ず、ワークWをロボットハンド34により把持した状態で、図2(A)に示す如く、ワークWの左側の第1位置決め穴Waを第1位置決めピン13に係合させる。ここで、搬送台車1がワーク払出し場所に戻されたとき、第1位置決めピン13は基準位置に復帰されているから、カメラ等で第1位置決めピン13の位置を検出しなくても、第1位置決め穴Waを第1位置決めピン13に確実に係合できる。
【0013】
次に、第1位置決めピン13と第2位置決めピン14との間の距離がワークWの第1位置決め穴Waと右側の第2位置決め穴Wbとの間の距離に等しくなる位置に第1位置決めピン13を移載ロボット3の動きでワークWを介して変位させ、図2(B)に示す如く、第2位置決め穴Wbを第2位置決めピン14に係合させる。かくて、第1と第2の両位置決め穴Wa,Wb間の間隔がワークWの機種によって変わっても、両位置決め穴Wa,Wbを第1と第2の両位置決めピン13,14に係合させて、ワークWを正確に搬送台車1に載置できる。
【0014】
以上、左右2個の位置決め穴Wa,Wbを有するワークWの載置方法について説明したが、ワークに左右の位置決め穴が夫々前後1対に形成されていて、左右の位置決め穴間の距離が機種によって変わる場合にも同様に本発明を適用できる。即ち、搬送台車に設ける左右一側の前後1対の位置決めピンを他側の前後1対の位置決めピンに対し自由に相対移動自在とし、ワークWの一側の前後1対の位置決め穴を一側の前後1対の位置決めピンに係合させてから、該両位置決めピンを移載ロボットの動きでワークを介して変位させ、他側の前後1対の位置決め穴を他側の前後1対の位置決めピンに係合させれば良い。
【0015】
【発明の効果】
以上の説明から明らかなように、本発明によれば、搬送台車に手を加えずにワークの機種変更に対処でき、且つ、搬送台車に位置決めピンの位置調整用駆動源を搭載せずに済むため、設備費も安くでき、生産性の大幅な向上を図れる。
【図面の簡単な説明】
【図1】 本発明方法で使用する搬送台車の一例の斜視図
【図2】 (A)搬送台車へのワーク載置作業の初期状態を示す正面図、
(B)搬送台車へのワーク載置作業の完了状態を示す正面図
【図3】 第1位置決めピンを基準位置に復帰させるガイド手段の平面図
【図4】 図3の矢印IV方向から見たガイド手段の正面図
【符号の説明】
W ワーク Wa 第1位置決め穴 Wb 第2位置決め穴
1 搬送台車 13 第1位置決めピン 14 第2位置決めピン
3 移載ロボット
Claims (1)
- ワークを位置決めする第1と第2の少なくとも2個の位置決めピンを設けた搬送台車に移載ロボットによってワークを載置する方法であって、
第1の位置決めピンに係合するワークの第1の位置決め穴と第2の位置決めピンに係合するワークの第2の位置決め穴との間の距離が異なる複数機種のワークに対応し得るようにしたものにおいて、
第1の位置決めピンを第2の位置決めピンに対し自由に相対移動自在とし、
ワークを移載ロボットにより保持した状態でワークの第1の位置決め穴を第1の位置決めピンに係合させ、次に、第1の位置決めピンと第2の位置決めピンとの間の距離がワークの第1の位置決め穴と第2の位置決め穴との間の距離に等しくなる位置に第1の位置決めピンを移載ロボットの動きでワークを介して変位させた後、第2の位置決め穴を第2の位置決めピンに係合させる、
ことを特徴とする搬送台車へのワーク載置方法。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2000226875A JP4130053B2 (ja) | 2000-07-27 | 2000-07-27 | 搬送台車へのワーク載置方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2000226875A JP4130053B2 (ja) | 2000-07-27 | 2000-07-27 | 搬送台車へのワーク載置方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2002036039A JP2002036039A (ja) | 2002-02-05 |
| JP4130053B2 true JP4130053B2 (ja) | 2008-08-06 |
Family
ID=18720416
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2000226875A Expired - Fee Related JP4130053B2 (ja) | 2000-07-27 | 2000-07-27 | 搬送台車へのワーク載置方法 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP4130053B2 (ja) |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN104741890B (zh) * | 2015-03-16 | 2017-04-12 | 常州先进制造技术研究所 | 一种电动车翻转定位装置 |
-
2000
- 2000-07-27 JP JP2000226875A patent/JP4130053B2/ja not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| JP2002036039A (ja) | 2002-02-05 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JPH03294126A (ja) | 品物取扱装置 | |
| JP4102363B2 (ja) | 車体組立て方法 | |
| JP4725003B2 (ja) | パネル搬送装置 | |
| JPWO2004037635A1 (ja) | 車体組立て方法 | |
| JP2532998B2 (ja) | ワ―クの搬送ラインにおけるワ―クの傾斜装置 | |
| JP2007223374A (ja) | ワーク取付け装置及びワーク取付け方法 | |
| JP2007160375A (ja) | レーザ加工機のワーク搬送装置 | |
| JP3634149B2 (ja) | ヘミング装置へのワーク投入方法 | |
| JP3032184B2 (ja) | 自動車の組立ラインにおける同期搬送装置 | |
| JP4639377B2 (ja) | 搬送装置 | |
| JP2002036039A (ja) | 搬送台車へのワーク載置方法 | |
| JP4475783B2 (ja) | 自動車用サイドパネルの組立方法 | |
| JPH0731936Y2 (ja) | 物品組立ラインの物品の搬送装置 | |
| JP2795989B2 (ja) | 自動車の組立ラインにおける同期搬送装置 | |
| JP4400725B2 (ja) | パネル搬送装置 | |
| JP2765297B2 (ja) | ドア搬送設備 | |
| JP4302202B2 (ja) | 板状ワークの位置決め装置 | |
| JP3111843B2 (ja) | トランスファマシン | |
| JPH04269133A (ja) | ワークの位置決め方法およびその装置 | |
| JP4004208B2 (ja) | ワーク搬送装置 | |
| JP4447759B2 (ja) | リヤインナ搬送用ハンガー | |
| JPH0613781Y2 (ja) | 物品組立ラインの物品の搬送装置 | |
| JPH10157673A (ja) | 車体へのタイヤ装着設備 | |
| JPH0647852Y2 (ja) | コンベアへの長尺材供給装置 | |
| JPH05200588A (ja) | 溶接ワークの位置決め装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20061130 |
|
| RD02 | Notification of acceptance of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7422 Effective date: 20070309 |
|
| RD03 | Notification of appointment of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7423 Effective date: 20070309 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20080512 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20080520 |
|
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20080520 |
|
| R150 | Certificate of patent or registration of utility model |
Free format text: JAPANESE INTERMEDIATE CODE: R150 Ref document number: 4130053 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20110530 Year of fee payment: 3 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20110530 Year of fee payment: 3 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20130530 Year of fee payment: 5 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20130530 Year of fee payment: 5 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20140530 Year of fee payment: 6 |
|
| LAPS | Cancellation because of no payment of annual fees |