JP4629532B2 - チップ部品のピックアップ装置及び実装装置 - Google Patents

チップ部品のピックアップ装置及び実装装置 Download PDF

Info

Publication number
JP4629532B2
JP4629532B2 JP2005238885A JP2005238885A JP4629532B2 JP 4629532 B2 JP4629532 B2 JP 4629532B2 JP 2005238885 A JP2005238885 A JP 2005238885A JP 2005238885 A JP2005238885 A JP 2005238885A JP 4629532 B2 JP4629532 B2 JP 4629532B2
Authority
JP
Japan
Prior art keywords
chip
suction nozzle
suction
chip component
tip
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Expired - Fee Related
Application number
JP2005238885A
Other languages
English (en)
Other versions
JP2006100800A (ja
Inventor
善弘 楠部
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Shibaura Mechatronics Corp
Original Assignee
Shibaura Mechatronics Corp
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Shibaura Mechatronics Corp filed Critical Shibaura Mechatronics Corp
Priority to JP2005238885A priority Critical patent/JP4629532B2/ja
Publication of JP2006100800A publication Critical patent/JP2006100800A/ja
Application granted granted Critical
Publication of JP4629532B2 publication Critical patent/JP4629532B2/ja
Anticipated expiration legal-status Critical
Expired - Fee Related legal-status Critical Current

Links

Images

Landscapes

  • Supply And Installment Of Electrical Components (AREA)
  • Wire Bonding (AREA)

Description

この発明はたとえば半導体からなるチップなどのチップ部品を吸着して取り出すピックアップ装置及びピックアップ装置によって取り出されたチップ部品を基板に実装する実装装置に関する。
キヤリアテープやリードフレームなどの基板に半導体からなるチップなどのチップ部品を実装する実装装置としては、チップ部品に形成されたバンプを下向きにして上記基板の上面から実装するフリップチップ方式の実装装置が知られている。
フリップチップ方式の実装装置は部品供給部を有する。この部品供給部はウエハステージに多数のチップに分割された半導体ウエハがウエハシートに貼着されて保持されている。各チップの上面には複数のバンプが形成されている。
上記ウエハステージの下面側には突き上げピンが設けられ、この突き上げピンによって所定位置のチップが突き上げられる。突き上げピンによって突き上げられたチップはピックアップ装置の吸引孔が形成された吸着ノズルによって吸着されて取り出される。
上記吸着ノズルは上下方向の向きが反転可能に設けられている。そして、上記吸着ノズルはチップを吸着した後、その吸着面が下向きから上向きになるよう180度反転させられてから、上記チップを実装ツールに受け渡す、受け渡し位置まで駆動されて待機する。
吸着ノズルが待機する受け渡し位置には実装ツールが駆動されてくる。そして、この実装ツールは上記吸着ノズルからチップを受け取って実装位置に戻り、そこで下降方向に駆動されて上記チップを基板に実装する。
最近では各種のデジタル機器の小型化に伴ってチップの微小化が進み、小さなものでは0.5mm角程度まで微小化してきている。したがって、チップを吸着して取り出す吸着ノズルも小径化してきている。
吸着ノズルがウエハステージからチップを取り出す場合、この吸着ノズルはチップのバンプが形成された面を吸着することになる。チップが微小化してくると、チップの吸着ノズルによって吸着されるバンプが形成された面には、上記吸着ノズルの先端面が接触するための平面を確実に確保することが難しくなる。
そのため、吸着ノズルは、先端面がバンプに当たった状態で、チップを強制的に吸引してウエハステージから取り出し、受け渡し位置まで移動して実装ツールに受け渡すということになる。
先端面がバンプに当って吸着ノズルがチップを吸着している状態では、吸着ノズルの先端面とチップの上面との間に隙間が生じ、吸着ノズルの吸引力がチップに確実に作用しないということがある。しかも、吸着ノズルの先端面と吸引孔の内周縁とがなす稜線がバンプに対して点接触状態となるため、チップの保持状態が不安定となる。
そのため、吸着ノズルの先端面でチップが回転して位置ずれが生じ、チップを吸着ノズルから実装ツールへ確実に受け渡すことができなくなったり、カメラでの位置認識が確実に行えないため、チップを基板に精密に位置決めして実装することができなくなるなどのことがある。
この発明は、チップ部品を吸着ノズルによって吸着したときに、このチップ部品が吸着ノズルの先端面で回転して位置がずれるのを防止できるようにしたピックアップ装置及びそのピックアップ装置が用いられた実装装置を提供することにある。
この発明は、チップ部品をバンプが形成された面を吸着して取り出すチップ部品のピックアップ装置であって、
吸引孔が先端面に開口して形成された吸着ノズルを有し、この吸着ノズルの先端部には、上記吸着ノズルが上記チップ部品のバンプが形成された面を吸着したときに、上記バンプに係合する凹部が形成されていることを特徴とするピックアップ装置にある。
上記凹部は、上記吸引孔の内周面に形成されていることが好ましい。
上記吸引孔の内周面には、周方向の全長にわたって上記凹部が凸部と交互に形成されていることが好ましい。
上記凹部は、上記吸着ノズルの先端部の外周面に形成されていることが好ましい。
上記吸着ノズルの先端部の外周面には、周方向の全長にわたって上記凹部が凸部と交互に形成されていることが好ましい。
上記凹部は、上記チップ部品に設けられたバンプの数及び位置に対応して形成されていることが好ましい。
この発明は、チップ部品を基板に実装する実装装置であって、
部品供給部に設けられた上記チップ部品を吸着するピックアップ装置と、
このピックアップ装置によって吸着されたチップ部品を受け取って上記基板に実装する実装ツールとを具備し、
上記ピックアップ装置は、吸引孔が先端面に開口して形成された吸着ノズルを有し、この吸着ノズルの先端部には、上記吸着ノズルが上記チップ部品のバンプが形成された面を吸着したときに、上記バンプに係合する凹部が形成されていることを特徴とする実装装置にある。
この発明によれば、吸着ノズルによってチップ部品のバンプが形成された面を吸着すると、この吸着ノズルの先端部に形成された凹部にチップ部品のバンプが係合するするから、チップ部品が吸着ノズルの先端面で回転して位置がずれるのを防止することができる。
以下、この発明の実施の形態を図面を参照して説明する。
図1と図2はこの発明の第1の実施の形態を示す。図1はフリップチップ方式の実装装置の概略的構成図であって、この実装装置はリードフレームなどの基板1を所定方向に沿って搬送する搬送装置2を備えている。この搬送装置2は所定間隔で平行に配置された一対のガイドレール3を有し、これらのガイドレール3に沿って上記基板1が間欠的にピッチ送りされるようになっている。上記基板1はピッチ送りされるごとに、図示せぬクランパによって上記ガイドレール3に位置決め保持されるようになっている。
上記基板1が搬送装置2によって実装位置に搬送されると、その実装位置には後述する部品供給部11から供給されたチップ部品であるチップ4が実装される。この実装位置には、上記基板1の下面を支持するステージツール5が第1の駆動機構6によって水平方向であるX、Y及び上下方向であるZ方向に駆動可能に設けられている。
上記ステージツール5の上方には、上記基板1の上面に上記チップ4を実装するための実装ツール7が第2の駆動機構8によってX、Y及びZ方向に駆動可能に設けられている。
上記部品供給部11は図示せぬ駆動源によってX、Y方向に駆動されるウエハステージ12を有する。このウエハステージ12には多数のチップ4に分割された半導体ウエハ13がウエハシート14に保持されている。チップ4はその一方の面に上記基板1に形成された図示しないリードに電気的に接続される複数のバンプ27(図2(a)に示す)が形成されていて、このバンプ27が形成された面を上にしてウエハシート14に保持されている。
上記ウエハシート14に保持されたチップ4のうち、所定の位置のチップ4は図示せぬ突き上げピンによって突き上げられる。突き上げピンによって突き上げられたチップ4はピックアップ装置15を構成する吸着ノズル16によって吸着される。この吸着ノズル16は反転ユニット17に設けられた回転ヘッド18に取り付けられている。この回転ヘッド18は回転駆動される。それによって、上記吸着ノズル16は、吸着面16aが下を向いた位置と、その位置から180度回転して上方を向いた位置とに位置決めされる。
上記反転ユニット17はガイドロッド19に沿って駆動されるようになっている。このガイドロッド19は上記ウエハステージ12から上記搬送装置2の実装位置に向かって水平に架設されている。それによって、上記ウエハシート14からチップ4を吸着した吸着ノズル16は、図1に鎖線で示すようにチップ4を吸着した吸着面16aを上にして搬送装置2の側方に駆動されて位置決めされる。この位置を受け渡し位置とする。
吸着ノズル16が受け渡し位置に位置決めされると、同図に鎖線で示すように実装ツール7が駆動され、上記吸着ノズル16の吸着面16aに吸着されたチップ4を受け取る。ついで、この実装ツール7が実線で示すように基板1の上方の実装位置に位置決めされる。
それと同時に、上記ステージツール5が上昇方向に駆動されて基板1の下面を支持する。そして、上記実装ツール7が下降方向に駆動されることで、上記基板1の上記ステージツール5によって支持された部分に、上記実装ツール7に保持されたチップ4が実装されることになる。
なお、上記ステージツール5と実装ツール7とには、それぞれ図示しないヒータが設けられている。それによって、上記チップ4や基板1のチップ4が実装される部分を加熱し、上記チップ4を基板1に熱圧着するようになっている。
基板1にチップ4を実装する実装位置の上方には基板1を撮像してチップ4の実装位置を認識する第1のカメラ21が配置されている。上記実装ツール7が上記吸着ノズル16からチップ4を受け取る受け渡し位置の上方には、吸着ノズル16に保持されたチップ4の位置を認識する第2のカメラ22が配置されている。チップ4を受けた上記実装ツール7が通過する位置の下方には、この実装ツール7に保持されたチップ4の位置を認識する第3のカメラ23が配置されている。
第1乃至第3のカメラ21〜23の撮像信号は図示しない制御装置に設けられた画像処理部に入力される。そして、制御装置は上記画像処理部で処理されたチップ4と基板の座標信号に基づいて上記実装ツール7を基板1に対して位置決めし、この基板1に上記チップ4を精密に位置決めして実装させるようになっている。
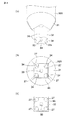
図2(a)〜(c)に示すように、上記吸着ノズル16には吸引孔25が軸方向に貫通して形成されている。つまり、吸着ノズル16は筒状になっている。吸引孔25の先端は上記吸着ノズル16の先端面に開口し、後端は吸引チューブを介して真空ポンプ(ともに図示せず)に接続されている。それによって、吸引孔25には吸引力が生じるようになっている。
上記吸引孔25の先端部の内周面には、複数の矩形状の凹部26、この実施の形態では3つの凹部26が周方向に120度間隔で、しかも吸着ノズル16の下端面に開放して形成されている。凹部26の数と周方向の間隔は、上記ウエハステージ12から取り出すチップ4の上記吸着ノズル16によって吸着される面に設けられたバンプ27の数及び配置状態によって決定されている。この実施の形態では、上記凹部26は周方向に120度間隔で形成されている。
したがって、上記吸着ノズル16を上記回転ヘッド18に取り付ける際、吸引孔25の内周面に形成された3つの凹部26の回転方向の位置を、ウエハステージ12に保持されたチップ4に合わせれば、ウエハステージ12からチップ4を吸着して取り出すときに、図2(c)に示すように各凹部26にバンプ27が係合することになる。
なお、チップ4に設けられるバンプ27の数と配置状態は、同一の製品を製造する場合には同じであり、しかもウエハステージ12に保持された状態において、同じ方向になっている。また、凹部26は吸引孔25の軸方向全長にわたって形成してもよいが、少なくとも先端部に形成すればよい。
このような構成の実装装置によれば、基板1にチップ4を実装する際、まず、チップ4は吸着ノズル16によってウエハステージ12から吸着されて取り出される。吸着ノズル16がチップ4を吸着する際、チップ4のバンプ27が形成された面を吸着する。
吸着ノズル16がチップ4のバンプ27が形成された面を吸着すると、図2(b)に示すように、上記バンプ27の大部分は吸引孔25内に入り込むが、各バンプ27の吸引孔25の径方向外方に対応する外周部分は吸着ノズル16の下端面に開放した凹部26に入り込んで係合する。
それによって、図2(b)にgで示すようにチップ4のバンプ27が形成された面と、吸着ノズル16の下端面との間に隙間が生じるが、その隙間gは、吸着ノズル16に凹部26が形成されていない場合に比べて小さくなる。それによって、上記隙間gが小さくなった分だけ、チップ4に作用する吸引力が大きくなり、チップ4の保持状態が確実となるばかりか、凹部26にバンプ27が係合することで、チップ4が吸着ノズル16の下端面で回転方向に位置ずれするのが防止される。
これらのことによって、チップ4は、ピックアップ装置15の吸着ノズル16によって吸着されて取り出されてから実装ツール7に受け渡されるまでの間に上記吸着ノズル16に対して回転して位置がずれたり、吸着ノズル16から脱落するなどのことが防止される。
その結果、上記チップ4は、第2のカメラ22の位置認識に基づいて実装ツール7に確実に受け渡されることになるから、この実装ツール7による基板1への実装も高い位置決め精度で確実に行われることになる。
図3(a)〜(c)はそれぞれこの発明の第2乃至第4の実施の形態で、吸着ノズル16の吸引孔25の内周面に形成される凹部の変形例を示す。図3(a)の第2の実施の形態は第1の実施の形態に示された矩形状の凹部26に代わり、円弧状の凹部26aとしたものであり、図3(b)の第3の実施の形態は円弧状の凹部26bと、隣り合う凹部26bの円弧による山形状の凸部29aとを交互に形成するようにした。
図3(c)の第4の実施の形態は、円弧状の凹部26aに代わり、山形状の凹部26cと凸部29bとを吸引孔25の内周面全長にわたって交互に形成するようにした。
吸引孔25の内周面に形成される凹部が図3(a)〜(c)の各実施の形態に示す形状であっても、第1の実施の形態と同様、吸着ノズル16によってチップ4を位置ずれが生じることなく、確実に吸着保持することができる。
とくに、図3(b)、(c)に示すように、吸引孔25の内周面全長にわたって凹部と凸部とを交互に形成すれば、内周面の凹部にバンプ27が係合する位置にあれば、その範囲でチップ4に設けられるバンプ27の数や位置に制限を受けることなく、吸着ノズル16Aによってチップ4を位置ずれが生じないよう吸着保持することが可能となる。
図4(a)〜(c)はこの発明の第5の実施の形態を示す。この実施の形態は、吸着ノズル16Aの先端部が四角錐状のテーパ部31を介して他の部分よりも細径な角柱状の吸着部32に形成されている。吸着部32の先端面32aには吸引孔33が開口している。さらに、上記吸着部32の外周面の四隅部にはそれぞれ円弧状の凹部34が形成されている。
上記吸着ノズル16Aによって吸着されるチップ4Aには、図4(c)に示すようにその一方の面の四隅部にそれぞれバンプ27が形成されている。
このような構成によれば、吸引孔33に吸引力を生じさせ、上記ノズル16Aの吸着部32の先端面32aでチップ4Aのバンプ27が形成された面を吸着すると、上記バンプ27が上記凹部34に係合する。
したがって、この第5の実施の形態の場合も、吸着部32に吸着保持されたチップ4Aが回転したり、位置ずれするのを防止できるから、実装ツール7に確実に受け渡すことができる。
図5(a)〜(d)は吸着部32の外周面に形成される凹部の変形例を示す第6乃至第9の実施の形態を示す。図5(a)に示す第6の実施の形態は、吸着部32の外周面の全長にわたって円弧状の凹部34aと、隣り合う凹部34aの円弧によって山形状の凸部35aを交互に形成するようにした。
図5(b)に示す第7の実施の形態は、吸着部32の外周面の全長にわたって山形状の凹部34bと山形状の凸部35bを交互に形成するようにした。
図5(c)に示す第8の実施の形態は、第1の実施の形態のように3つのバンプ27が形成されたチップ4を吸着する場合のノズル16Aの吸着部32Aを示し、この吸着部32Aは円柱状であって、その外周面にはU字状の3つの凹部34cが周方向に120度間隔で形成されている。
図5(d)に示す第9の実施の形態は、図4に示す第5の実施の形態のように4つのバンプ27を有するチップ4Aを吸着する場合の吸着部32Bを示し、この吸着部32Bは円柱状であって、その外周面にはU字状の4つの凹部34cが周方向に90度間隔で形成されている。
図5(a)〜(d)に示すいずれの実施の形態であっても、チップ4,4Aを吸着したとき、そのバンプ27が凹部34a、34b、34cに係合するから、吸着部32,32A,32Bに吸着保持されたチップ4,4Aを位置ずれが生じることなく確実に吸着保持することができる。
とくに、図5(a),(b)に示すように、吸着部32の外周面の全長にわたって凹部34a,34bと凸部35a,35bを交互に形成すれば、外周面の凹部34a,34bにバンプ27が係合する位置にあればよいから、その範囲でチップ4,4Aに設けられるバンプ27の数や位置に制限を受けることなく、吸着部32,32A,32Bにチップ4,4Aを位置ずれが生じることなく吸着保持することが可能となる。
図5(c),(d)に示す実施の形態において、凹部をU字状としたが、U字状に代わり円弧状や山形状であってもよい。
この発明は上記各実施の形態に限定されず、たとえば吸着ノズルの先端部の外周面に形成される係合部は凹部でなく、吸着ノズルの先端部の断面形状を多角形状とし、その角部をバンプに係合させることで、吸着ノズルの先端部に吸着されたチップが位置ずれするのを防止するようにしてもよい。
この発明の第1の実施の形態を示すフリップチップ方式の実装装置の概略的構成図。 (a)は吸着ノズルの先端部とチップを示す斜視図、(b)は吸着ノズルがチップを吸着した状態の断面図、(c)は吸着ノズルがチップを吸着した状態の平面図。 (a)〜(c)はそれぞれこの発明の第2乃至第4の実施の形態の吸着ノズルの吸引孔の内周面に形成された凹部を示す図。 この発明の第5の実施の形態を示し、(a)は吸着ノズルの先端部分の斜視図、(b)は吸着ノズルの先端面を示す平面図、(c)は鎖線で示す吸着ノズルによってチップを吸着したときの説明図。 (a)〜(d)はそれぞれこの発明の第6乃至第9の実施の形態の吸着ノズルの先端部の外周面に形成された凹部を示す図。
符号の説明
1…基板、4,4A…チップ(チップ部品)、15…ピックアップ装置、16,16A…吸着ノズル、25,33…吸引孔、26,26a〜26c,34,34a,34b,34c…凹部。

Claims (7)

  1. チップ部品をバンプが形成された面を吸着して取り出すチップ部品のピックアップ装置であって、
    吸引孔が先端面に開口して形成された吸着ノズルを有し、この吸着ノズルの先端部には、上記吸着ノズルが上記チップ部品のバンプが形成された面を吸着したときに、上記バンプに係合する凹部が形成されていることを特徴とするピックアップ装置。
  2. 上記凹部は、上記吸引孔の内周面に形成されていることを特徴とする請求項1記載のピックアップ装置。
  3. 上記吸引孔の内周面には、周方向の全長にわたって上記凹部が凸部と交互に形成されていることを特徴とする請求項2記載のピックアップ装置。
  4. 上記凹部は、上記吸着ノズルの先端部の外周面に形成されていることを特徴とする請求項1記載のピックアップ装置。
  5. 上記吸着ノズルの先端部の外周面には、周方向の全長にわたって上記凹部が凸部と交互に形成されていることを特徴とする請求項4記載のピックアップ装置。
  6. 上記凹部は、上記チップ部品に設けられたバンプの数及び位置に対応して形成されていることを特徴とする請求項1記載のピックアップ装置。
  7. チップ部品を基板に実装する実装装置であって、
    部品供給部に設けられた上記チップ部品を吸着するピックアップ装置と、
    このピックアップ装置によって吸着されたチップ部品を受け取って上記基板に実装する実装ツールとを具備し、
    上記ピックアップ装置は、吸引孔が先端面に開口して形成された吸着ノズルを有し、この吸着ノズルの先端部には、上記吸着ノズルが上記チップ部品のバンプが形成された面を吸着したときに、上記バンプに係合する凹部が形成されていることを特徴とする実装装置。
JP2005238885A 2004-09-06 2005-08-19 チップ部品のピックアップ装置及び実装装置 Expired - Fee Related JP4629532B2 (ja)

Priority Applications (1)

Application Number Priority Date Filing Date Title
JP2005238885A JP4629532B2 (ja) 2004-09-06 2005-08-19 チップ部品のピックアップ装置及び実装装置

Applications Claiming Priority (2)

Application Number Priority Date Filing Date Title
JP2004258535 2004-09-06
JP2005238885A JP4629532B2 (ja) 2004-09-06 2005-08-19 チップ部品のピックアップ装置及び実装装置

Publications (2)

Publication Number Publication Date
JP2006100800A JP2006100800A (ja) 2006-04-13
JP4629532B2 true JP4629532B2 (ja) 2011-02-09

Family

ID=36240262

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2005238885A Expired - Fee Related JP4629532B2 (ja) 2004-09-06 2005-08-19 チップ部品のピックアップ装置及び実装装置

Country Status (1)

Country Link
JP (1) JP4629532B2 (ja)

Families Citing this family (4)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP5300674B2 (ja) * 2009-09-24 2013-09-25 京セラ株式会社 真空吸着ノズル
JP2012221989A (ja) 2011-04-04 2012-11-12 Elpida Memory Inc 半導体装置製造装置、及び半導体装置の製造方法
JP6387733B2 (ja) * 2014-08-08 2018-09-12 三菱電機株式会社 電子部品の搬送方法
DE202018105898U1 (de) * 2018-10-16 2018-10-22 Ledvance Gmbh Beleuchtungsvorrichtung mit Leadframe

Family Cites Families (3)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH0888239A (ja) * 1994-09-19 1996-04-02 Oki Electric Ind Co Ltd ダイボンディングコレット、それを用いた半導体装置の吸着方法、ダイボンディング方法及びダイボンディング装置
JP4070449B2 (ja) * 2001-12-03 2008-04-02 リコーマイクロエレクトロニクス株式会社 実装精度確認方法、実装方法及び実装精度確認用ジグ
JP2007005336A (ja) * 2005-06-21 2007-01-11 Matsushita Electric Ind Co Ltd 電子部品装着装置、電子部品装着方法および保持ツール

Also Published As

Publication number Publication date
JP2006100800A (ja) 2006-04-13

Similar Documents

Publication Publication Date Title
US6467158B1 (en) Component feeder with load position alignment recognition
TWI716570B (zh) 用於翻轉及多次檢測電子裝置的轉送系統
CN101189705B (zh) 芯片反转装置和芯片反转方法,及芯片安装设备和芯片安装方法
CN108701620A (zh) 电子零件处理单元
TWI677947B (zh) 電子零件之組裝裝置
KR101082827B1 (ko) 비전카메라 일체형 픽업유닛을 구비하는 플립칩 장착 장치
JP3420073B2 (ja) 部品供給装置及び方法
JP2006100800A (ja) チップ部品のピックアップ装置及び実装装置
JP2001035864A (ja) 電子部品実装装置
JP3832460B2 (ja) 電子部品搭載装置および電子部品搭載方法
KR100309942B1 (ko) 전자부품의 설치방법 및 설치장치
JP4504308B2 (ja) ダイピックアップ方法及びダイピックアップ装置
KR20140146852A (ko) 플립칩 마운터 및 이를 이용한 마운팅 방법
KR100889040B1 (ko) 반도체 다이본딩 장비의 플리퍼
JP2002009486A (ja) 電子部品の実装装置
JP5060273B2 (ja) 電子部品剥離装置
TWI703668B (zh) 大尺寸晶片接合裝置
JP3622642B2 (ja) 電子部品の実装方法
JP2002009495A (ja) 電子部品の実装装置及び実装方法
JP2002009491A (ja) 電子部品の実装装置および実装方法
JP2001015533A (ja) ペレットボンディング装置及びその装置に用いられるペレット取出し機構
KR20190118359A (ko) 듀얼 헤드 플립칩 본딩 장치
JP2004327586A (ja) 電子部品搭載装置および電子部品搭載方法
JP2000294603A (ja) 電子部品の実装装置
KR20190118360A (ko) 듀얼 헤드 플립칩 본딩 방법

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20080526

A977 Report on retrieval

Free format text: JAPANESE INTERMEDIATE CODE: A971007

Effective date: 20101001

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20101005

A521 Request for written amendment filed

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20101018

TRDD Decision of grant or rejection written
A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20101109

A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20101111

FPAY Renewal fee payment (event date is renewal date of database)

Free format text: PAYMENT UNTIL: 20131119

Year of fee payment: 3

R150 Certificate of patent or registration of utility model

Free format text: JAPANESE INTERMEDIATE CODE: R150

LAPS Cancellation because of no payment of annual fees