JP4832189B2 - 舵角センサ - Google Patents
舵角センサ Download PDFInfo
- Publication number
- JP4832189B2 JP4832189B2 JP2006184098A JP2006184098A JP4832189B2 JP 4832189 B2 JP4832189 B2 JP 4832189B2 JP 2006184098 A JP2006184098 A JP 2006184098A JP 2006184098 A JP2006184098 A JP 2006184098A JP 4832189 B2 JP4832189 B2 JP 4832189B2
- Authority
- JP
- Japan
- Prior art keywords
- data
- signal
- steering shaft
- fine
- coarse
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
- 238000005259 measurement Methods 0.000 claims abstract description 73
- 230000007246 mechanism Effects 0.000 claims abstract description 62
- 230000002159 abnormal effect Effects 0.000 claims abstract description 55
- 238000001514 detection method Methods 0.000 claims abstract description 33
- 238000012545 processing Methods 0.000 claims description 44
- 238000004364 calculation method Methods 0.000 claims description 20
- 230000007717 exclusion Effects 0.000 claims description 13
- 238000005070 sampling Methods 0.000 claims description 9
- 230000008030 elimination Effects 0.000 claims description 2
- 238000003379 elimination reaction Methods 0.000 claims description 2
- 238000006243 chemical reaction Methods 0.000 description 14
- 239000000758 substrate Substances 0.000 description 14
- 230000002093 peripheral effect Effects 0.000 description 10
- 238000010586 diagram Methods 0.000 description 8
- 230000000694 effects Effects 0.000 description 5
- 230000005540 biological transmission Effects 0.000 description 4
- 230000002411 adverse Effects 0.000 description 3
- 239000000470 constituent Substances 0.000 description 3
- 238000000034 method Methods 0.000 description 3
- 238000012935 Averaging Methods 0.000 description 2
- 230000015572 biosynthetic process Effects 0.000 description 2
- 238000012937 correction Methods 0.000 description 2
- 238000012886 linear function Methods 0.000 description 2
- 238000000465 moulding Methods 0.000 description 2
- 239000013589 supplement Substances 0.000 description 2
- 238000003786 synthesis reaction Methods 0.000 description 2
- 229920003002 synthetic resin Polymers 0.000 description 2
- 239000000057 synthetic resin Substances 0.000 description 2
- 230000005856 abnormality Effects 0.000 description 1
- 238000004891 communication Methods 0.000 description 1
- 238000013329 compounding Methods 0.000 description 1
- 230000008878 coupling Effects 0.000 description 1
- 238000010168 coupling process Methods 0.000 description 1
- 238000005859 coupling reaction Methods 0.000 description 1
- 238000011161 development Methods 0.000 description 1
- 238000011156 evaluation Methods 0.000 description 1
- 238000002474 experimental method Methods 0.000 description 1
- 230000006872 improvement Effects 0.000 description 1
- 238000009434 installation Methods 0.000 description 1
- 238000012986 modification Methods 0.000 description 1
- 230000004048 modification Effects 0.000 description 1
- 230000010363 phase shift Effects 0.000 description 1
- 230000000630 rising effect Effects 0.000 description 1
Images





Landscapes
- Measurement Of Length, Angles, Or The Like Using Electric Or Magnetic Means (AREA)
- Power Steering Mechanism (AREA)
- Length Measuring Devices With Unspecified Measuring Means (AREA)
Description
請求項1記載の発明に係る舵角センサ(以下、適宜「請求項1の舵角センサ」という)は、ステアリングシャフトに取り付け、当該ステアリングシャフトの絶対角度を測定するためのセンサである。具体的には、所定回転数回転するステアリングシャフトの回転角度を測定して粗信号を出力する粗信号測定機構及び微信号を出力する微信号測定機構と、粗信号測定データ及び微信号測定データに基づいて当該ステアリングシャフトの絶対角度を演算する演算機構と、当該微信号測定機構に含まれ微信号から複数回の超過測定を行う、オーバーサンプリング部と、
を備え、当該演算機構は、当該微信号測定機構に含まれるオーバーサンプリング部の超過測定による複数の測定データのうち、所定範囲を逸脱した異常データを検出・排除する異常データ検出・排除部と、当該複数の測定データの中から排除した異常データの直前及び直後の測定データの平均値を算出するとともに、当該平均値を、当該排除した異常データの代わりに補間するデータ補間処理部と、を含めて構成してある。
請求項2記載の発明に係る舵角センサ(以下、適宜「請求項2の舵角センサ」という)には、請求項1の舵角センサの基本構成を備えさせた上で、前記粗信号測定機構に含まれ粗信号から複数回の超過測定を行う、オーバーサンプリング部を、さらに備え、前記演算機構は、当該粗信号測定機構に含まれるオーバーサンプリング部の超過測定による複数の測定データのうち、所定範囲を逸脱した異常データを検出・排除する異常データ検出・排除部と、当該複数の測定データの中から排除した異常データの直前及び直後の測定データの平均値を算出するとともに、当該平均値を、当該排除した異常データの代わりに補間するデータ補間処理部と、を含めて構成してある。
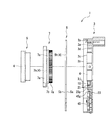
図2乃至5を参照しながら、舵角センサの概略構造を説明する。舵角センサ1は、合成樹脂製のケーシング3を備え、ケーシング3が舵角センサ1の主要外観を構成する。ケーシング3は、底部3aと底部3aの周縁から起立する周壁部3bとから概ね構成してある。ケーシング3は、たとえば、内蔵させるギアの大きさや数等の内部構造の違いや舵角センサ1を取り付ける取付環境等の外部構造の違い等に合わせて様々な形状に形成可能であり、ステアリングシャフト105を貫通させるためのシャフト孔4を厚み方向に備えている。シャフト孔4は円形であって、その周縁には、底部3aから周壁部3bと平行に起立する環状の内側リブ3cと、内側リブ3cの外側で起立する同じく環状の外側リブ3dと、を形成してある。外側リブ3dは、その一部を切り欠いた形状に形成してあり、切り欠きによって開放した外側リブ3dの一端と周壁部3bとを連結リブ3eにより、開放した外側リブ3dの他端と周壁部3bとを連結リブ3fによりそれぞれ連結してある。さらに、連結リブ3eと連結リブ3fとの間にも、外側リブ3dと周壁部3bとを連結する連結リブ3g,3hを形成してある。連結リブ3e,3f,3g,3hは、何れも外側リブ3dと同じ高さに形成してある。連結リブ3e,3f,3g,3hは、外側リブ3d等と相俟って、ケーシング3の補強とともに、その上に載置する支持基板5を下方から支持する役目、ケーシング3の底部3aと支持基板5との間に後述する従動ギア12等を収納可能な空間(連結リブ3eと連結リブ3f及び周壁部3bによって囲まれた空間)を形成する役目等を担っている。なお、符号3j,3kは、舵角センサ1を所定箇所に取付可能とするためにケーシング3から側方(周壁部3bに対して垂直方向)に突き出させた取付突片を示している。符号3pは、支持基板5に搭載された電子部品(図示を省略)等と外部との電気的接続を行うために接続ピン(図示を省略)を収納するためにケーシング3と一体成形して形成した収納体を示している。
図2乃至6を参照しながら、従動ギアと微信号測定機構について説明する。従動ギア12は、ケーシング3の底部3aから起立させた支持ピン12p(図3参照)を軸として回転可能、かつ、主動ギア7gと噛み合い可能に設けてある。本実施形態における主動ギア7gと従動ギア12との増速比は、概ね1:3前後に設定してある。
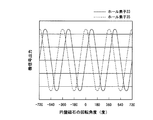
図6に示すように、検知回路31は、上述したホール素子33およびホール素子35のほか、角度変換回路37及びMPU39、リセットIC41、E2PROM43、CANトランシーバー44及び粗信号測定機構45を含めて構成してある。角度変換回路37は、ホール素子33,35から得た位相違いの検知信号を合成角度に変換するための回路である(図7参照)。
図9及び10を参照して、微信号と粗信号とを併用してステアリングシャフト105のステアリングシャフト回転角度(絶対角度)を測定する流れについて説明する。測定精度をできるだけ高くするために本実施形態では、微信号測定機構15からホール素子33,35を介して得る微信号と、粗信号測定機構(ポテンショメータ)45から得る粗信号とは、次のとおり処理されるようになっている。また、併せて、角度変換回路37及びMPU39の具体的構造も説明する。すなわち、角度変換回路37は、ホール素子33,35を介して得る微信号に係る2つの位相の異なるアナログ量をディジタル量に変換するA/D変換部37−1と、2つの位相の異なるディジタル量から微信号(合成角度)に合成する角度合成部37−2と、を備えている。なお、微信号の測定機構には、上記A/D変換部37−1、角度合成部37−2とオーバーサンプリング部38−2aとが含まれ、粗信号の測定機構には、A/D変換部38−1とオーバーサンプリング部38−2aとが含まれる。
3 ケーシング
3a 底部
3b 周壁部
3c 内側リブ
3d 外側リブ
3e,3f,3g,3h 連結リブ
3j,3k 取付突片
3p 収納体
4 シャフト孔
5 支持基板
5a 対向面
5b 取付面
5c 摺動面
5h 支持孔
7 回転リング
7a 環状フランジ部
7b 環状壁部
7c 段部
7g 主動ギア(ギア部)
7h 中空部
9 固定リング
10 環状空間
12 従動ギア
12p 支持ピン
15 微信号測定機構
17 測定用小径ギア
19 測定用従動ギア
21 円盤磁石
31 検知回路
33,35 微信号測定機構(ホール素子)
37 角度変換回路(演算機構)
39 MPU(演算機構)
39−3a,39−3b オーバーサンプリング部
39−7a,39−7b データ補間処理部
41 リセットIC
43 E2PROM(記憶手段)
44 CANトランシーバー
45 粗信号測定機構(ポテンショメータ)
101 ハンドル
103 ステアリングコラム
105 ステアリングシャフト
Claims (2)
- ステアリングシャフトに取り付け、当該ステアリングシャフトの絶対角度を測定するための舵角センサであって、
所定回転数回転するステアリングシャフトの回転角度を測定して粗信号を出力する粗信号測定機構及び微信号を出力する微信号測定機構と、
粗信号測定データ及び微信号測定データに基づいて当該ステアリングシャフトの絶対角度を演算する演算機構と、
当該微信号測定機構に含まれ微信号から複数回の超過測定を行う、オーバーサンプリング部と、
を備え、
当該演算機構は、当該微信号測定機構に含まれるオーバーサンプリング部の超過測定による複数の測定データのうち、所定範囲を逸脱した異常データを検出・排除する異常データ検出・排除部と、当該複数の測定データの中から排除した異常データの直前及び直後の測定データの平均値を算出するとともに、当該平均値を、当該排除した異常データの代わりに補間するデータ補間処理部と、を含めて構成してある
ことを特徴とする舵角センサ。 - 前記粗信号測定機構に含まれ粗信号から複数回の超過測定を行う、オーバーサンプリング部を、さらに備え、
前記演算機構は、当該粗信号測定機構に含まれるオーバーサンプリング部の超過測定による複数の測定データのうち、所定範囲を逸脱した異常データを検出・排除する異常データ検出・排除部と、当該複数の測定データの中から排除した異常データの直前及び直後の測定データの平均値を算出するとともに、当該平均値を、当該排除した異常データの代わりに補間するデータ補間処理部と、を含めて構成してある
ことを特徴とする請求項1に記載の舵角センサ。
Priority Applications (4)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2006184098A JP4832189B2 (ja) | 2006-07-04 | 2006-07-04 | 舵角センサ |
| EP07250585.2A EP1876423B1 (en) | 2006-07-04 | 2007-02-13 | Rudder angle sensor |
| US11/678,758 US7424858B2 (en) | 2006-07-04 | 2007-02-26 | Rudder angle sensor |
| CN200710084806A CN100588910C (zh) | 2006-07-04 | 2007-02-27 | 方向舵偏角传感器 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2006184098A JP4832189B2 (ja) | 2006-07-04 | 2006-07-04 | 舵角センサ |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2008014694A JP2008014694A (ja) | 2008-01-24 |
| JP4832189B2 true JP4832189B2 (ja) | 2011-12-07 |
Family
ID=39035615
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2006184098A Active JP4832189B2 (ja) | 2006-07-04 | 2006-07-04 | 舵角センサ |
Country Status (2)
| Country | Link |
|---|---|
| JP (1) | JP4832189B2 (ja) |
| CN (1) | CN100588910C (ja) |
Families Citing this family (12)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2009192456A (ja) * | 2008-02-18 | 2009-08-27 | Panasonic Corp | 回転角度検出装置 |
| JP5666240B2 (ja) * | 2010-10-19 | 2015-02-12 | ボッシュ株式会社 | チェンジレバーの位置検出装置、これを備えたチェンジレバーユニット、およびチェンジレバーの位置検出方法 |
| DE102011075635B4 (de) * | 2011-05-11 | 2014-05-08 | Ford Global Technologies, Llc | Vorrichtung zur Bestimmung des Lenkwinkels eines Lenkrads und damit ausgestattetes Lenkstockmodul |
| CN102331268A (zh) * | 2011-06-01 | 2012-01-25 | 西华大学 | 一种非接触式传感器 |
| CN102530078B (zh) * | 2012-01-06 | 2014-04-02 | 陕西科技大学 | 一种显示汽车车轮转向角度的系统 |
| JP6164037B2 (ja) * | 2013-10-15 | 2017-07-19 | 日本精工株式会社 | 電動パワーステアリング装置 |
| US9402578B2 (en) * | 2014-09-26 | 2016-08-02 | Shimano Inc. | Crank angle indicating system |
| CN106224446B (zh) * | 2016-07-20 | 2019-07-12 | 深圳市克鲁盾汽车智能装备有限公司 | 汽车方向传感器以及汽车 |
| DE102017108863A1 (de) * | 2017-04-26 | 2018-10-31 | Valeo Schalter Und Sensoren Gmbh | Ermitteln eines Drehwinkels einer Lenkwelle mittels dreier Zahnräder |
| CN113137903B (zh) * | 2020-01-19 | 2023-07-07 | 南京泉峰科技有限公司 | 角度尺及角度计算方法 |
| CN113954962B (zh) * | 2020-07-20 | 2023-03-31 | 上汽通用汽车有限公司 | 转向辅助装置、方法以及存储介质 |
| CN112762883B (zh) * | 2020-12-29 | 2023-01-13 | 中国航空工业集团公司西安飞机设计研究所 | 一种襟缝翼舵面偏转角度的测量装置和测量方法 |
Family Cites Families (14)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS60255575A (ja) * | 1984-05-09 | 1985-12-17 | Koyo Seiko Co Ltd | 操舵角センサの信号処理方法 |
| JP3164698B2 (ja) * | 1993-07-13 | 2001-05-08 | トヨタ自動車株式会社 | 四輪操舵車の後輪操舵装置 |
| JPH08166254A (ja) * | 1994-12-15 | 1996-06-25 | Fanuc Ltd | 信号の内挿方法及び内挿装置 |
| JPH08201111A (ja) * | 1995-01-30 | 1996-08-09 | Sony Magnescale Inc | 内挿装置 |
| JP3498455B2 (ja) * | 1995-12-08 | 2004-02-16 | 日産自動車株式会社 | スロットルバルブの位置決め制御装置 |
| JP2000321050A (ja) * | 1999-05-14 | 2000-11-24 | Minolta Co Ltd | 3次元データ取得装置および3次元データ取得方法 |
| JP2001174289A (ja) * | 1999-12-17 | 2001-06-29 | Alps Electric Co Ltd | 回転角検出装置 |
| JP2002213938A (ja) * | 2001-01-18 | 2002-07-31 | Sony Corp | 回転体の偏心量を求める方法 |
| JP3899821B2 (ja) * | 2001-01-23 | 2007-03-28 | 松下電器産業株式会社 | 回転角度検出装置 |
| JP2003042754A (ja) * | 2001-07-30 | 2003-02-13 | Alps Electric Co Ltd | 回転角検出装置 |
| DE10157377B4 (de) * | 2001-11-22 | 2005-10-06 | Daimlerchrysler Ag | Fahrzeugdatenbussystem mit Sensormodul |
| JP4032758B2 (ja) * | 2002-01-24 | 2008-01-16 | トヨタ自動車株式会社 | センサ装置 |
| JP4002174B2 (ja) * | 2002-12-19 | 2007-10-31 | 矢崎総業株式会社 | 磁気式舵角検出装置 |
| JP4354334B2 (ja) * | 2004-05-20 | 2009-10-28 | 本田技研工業株式会社 | 筒内圧センサの故障を判定する装置 |
-
2006
- 2006-07-04 JP JP2006184098A patent/JP4832189B2/ja active Active
-
2007
- 2007-02-27 CN CN200710084806A patent/CN100588910C/zh active Active
Also Published As
| Publication number | Publication date |
|---|---|
| JP2008014694A (ja) | 2008-01-24 |
| CN101101222A (zh) | 2008-01-09 |
| CN100588910C (zh) | 2010-02-10 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN100588910C (zh) | 方向舵偏角传感器 | |
| US7424858B2 (en) | Rudder angle sensor | |
| JP5128766B2 (ja) | 舵角センサ | |
| US10647353B2 (en) | Electromechanical power steering system, method for determining an absolute angle of rotation, and method for calibrating a measuring device for measuring an absolute angle of rotation | |
| US7420363B2 (en) | Rotation angle detection apparatus enabling measurement of degree of rotation of a shaft that exceeds 360° | |
| US7366636B2 (en) | Rotational angle detector | |
| CN110617760B (zh) | 旋转角检测装置的初始设定方法以及初始设定装置 | |
| US8810239B2 (en) | Angle sensor | |
| JP2005140557A (ja) | 舵角検出装置 | |
| JP2009276240A (ja) | 回転角検出装置 | |
| WO2008039837A2 (en) | Steering wheel position sensor | |
| JP2022043321A (ja) | エンコーダの校正値生成方法、エンコーダの校正値生成システム及びエンコーダ | |
| JP2002340619A (ja) | 回転角度検出装置 | |
| JP2008116291A (ja) | 回転検出装置および回転検出装置付き軸受 | |
| JP2008032562A (ja) | 回転検出装置および回転検出装置付き軸受 | |
| US20030033033A1 (en) | Method for compensating signals from an absolute angular position sensor assembly | |
| JP4763540B2 (ja) | 舵角センサ | |
| JP2008116292A (ja) | 回転検出装置および回転検出装置付き軸受 | |
| JP2004361212A (ja) | 回転角度検出装置 | |
| JP2009276239A (ja) | 回転角検出装置及びその製造方法 | |
| JP7302274B2 (ja) | 回転角検出装置 | |
| JP5134996B2 (ja) | 回転角検出装置 | |
| JP4823021B2 (ja) | 回転検出装置および回転検出装置付き軸受 | |
| JP2010271180A (ja) | 多回転角度検出装置 | |
| HK1106194B (en) | Steering sensor |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20090402 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20101216 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20101228 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20110225 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20110829 |
|
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20110920 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 4832189 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20140930 Year of fee payment: 3 |