JP4897632B2 - 衝突検出機能を有する工作機械の制御装置 - Google Patents
衝突検出機能を有する工作機械の制御装置 Download PDFInfo
- Publication number
- JP4897632B2 JP4897632B2 JP2007251114A JP2007251114A JP4897632B2 JP 4897632 B2 JP4897632 B2 JP 4897632B2 JP 2007251114 A JP2007251114 A JP 2007251114A JP 2007251114 A JP2007251114 A JP 2007251114A JP 4897632 B2 JP4897632 B2 JP 4897632B2
- Authority
- JP
- Japan
- Prior art keywords
- collision
- machine tool
- movable part
- machine
- control device
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
- 238000001514 detection method Methods 0.000 title claims description 16
- 230000001133 acceleration Effects 0.000 claims description 23
- 230000003068 static effect Effects 0.000 claims description 6
- 238000010586 diagram Methods 0.000 description 7
- 238000011156 evaluation Methods 0.000 description 7
- 238000000034 method Methods 0.000 description 5
- 230000006870 function Effects 0.000 description 3
- 238000005096 rolling process Methods 0.000 description 3
- 230000005856 abnormality Effects 0.000 description 2
- 230000007423 decrease Effects 0.000 description 1
- 238000005516 engineering process Methods 0.000 description 1
- 239000004973 liquid crystal related substance Substances 0.000 description 1
- 238000003754 machining Methods 0.000 description 1
- 238000012423 maintenance Methods 0.000 description 1
- 238000005259 measurement Methods 0.000 description 1
- 238000012545 processing Methods 0.000 description 1
- 230000004044 response Effects 0.000 description 1
Images




Landscapes
- Machine Tool Sensing Apparatuses (AREA)
- Numerical Control (AREA)
Description
サーボモータに関する障害発生原因を特定するため、サーボデータを記録し後の機械の障害原因追跡に役立てる技術として特許文献1〜3の文献に開示されるものがある。また、サーボデータから機械の異常を検出するものとして特許文献4、5に開示されるものがある。これらの文献に開示される技術は、サーボデータなどを用いて機械の異常を検出するものである。
そこで、本発明の目的は、軸を衝突させてしまったときに、機械の衝突後に衝突の程度を評価し機械の損傷の程度を判断し、機械の部品交換が必要であるか否かの判断をすることが可能な工作機械の制御装置を提供することである。
請求項3に係る発明は、前記あらかじめ設定された基準値は可動部の静定格荷重であることを特徴とする請求項1または2のいずれか1つに記載の工作機械の制御装置である。
請求項4に係る発明は、前記判定手段の結果に基づき、前記可動部の部品交換の要否を判断する判断手段を有することを特徴とする請求項1〜3のいずれか1つに記載の工作機械の制御装置である。
本発明の衝突により機械に作用した力を表示することにより、機械の使用者は、衝突箇所と本提案による衝突により作用した力の表示により、衝突による力が影響を及ぼす箇所の破損を評価することができる。
図1は本発明の一実施形態の要部ブロック図である。CPU21は数値制御を実行する制御装置1を全体的に制御するプロセッサである。CPU21は、ROM22に格納されたシステムプログラムをバス70を介して読み出し、該システムプログラムにしたがって制御装置全体を制御する。RAM23には一時的な計算データや表示データ及び液晶などで構成される表示器とキーボードなどで構成される手動入力手段とからなる表示器/MDIユニット29を介してオペレータが入力した各種データが格納される。CMOS24は図示しないバッテリでバックアップされ、制御装置1の電源がオフにされても記憶状態が保持される不揮発性メモリとして構成される。CMOS24中には、インタフェース25を介して読み込まれた加工プログラムや表示器/MDIユニット29などを介して入力された加工プログラムなどが記憶される。また、ROM22には各種システムプログラムがあらかじめ格納されている。
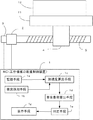
制御装置として工作機械を制御する数値制御装置を使用した例である。制御装置1は、位置・速度検出手段3(位置・速度検出器60〜62からのフィードバック信号60a〜62a(図1参照))の信号のうち少なくとも位置または速度信号を、衝突時の過去数秒間程度及び衝突後数秒間程度を記録する記録手段1a、工作機械の可動部が衝突したことを検知する衝突検知手段1b、記録手段1aに記録された位置・速度検出手段3からの信号と衝突検知手段1bにより特定された衝突検出時およびその前後の加速度を算出する加速度算出手段1cと、加速度算出手段1cにより算出した加速度と前記可動部の質量とから衝突の負荷を算出する衝突負荷算出手段1dと、前記算出した負荷とあらかじめ設定された基準値とを比較し、衝撃の大きさを判定する判定手段1eと、前記判定手段の結果を表示する表示手段1gの機能を有する。なお、可動部の質量など機械各部の質量に関するデータはあらかじめ登録しておく。また、テーブル上のワークへの加工の進展度合いに応じて質量変動を加味する場合もある。

力またはトルクによる評価を項目A、衝突直前の速度による評価を項目Bとすると、「表1」に示されるように判定手段1eで衝突の程度の判定が行われる。項目Aの評価について付言すると、例えば、リニアモータ駆動の場合は力「F」を評価基準とする、ボールネジの場合はトルク「T」を評価基準とする、テーブルに衝突された部品の場合は力「F」およびトルク「T」を評価基準とする。
玉軸受:42000MPa、ころ軸受:4000MPa
この接触部において転動体の永久変形と軌道の永久変形との和は、転動体の直径のほぼ0.0001倍となる。
図5に示すように、テーブルに固定されたテーブルの積載物であるワーク12が、主軸に取り付けられたツール8に衝突した場合を考える。この衝突において、例えば、テーブルを駆動するボールネジ(X軸のボールネジ)、その支持ベアリング、主軸、主軸頭を支持するLMガイドが破損するので、それらの部品の交換の要否を判断する事例について説明する。
(1)ボールネジおよびボールネジの支持ベアリングに作用する負荷について。
図5に示されるような衝突が起きたとき、ボールネジの軸には図6のようなトルクが作用する。衝突によってボールネジ、および、モータのロータの回転が減速される。その減速時の角加速度を位置・速度検出器の出力値から求める。衝突によりボールネジに作用したトルクは、ボールネジ及びモータのロータを減速するので、ボールネジとモータの回転モーメント、角加速度、および、ボールネジのリードから、ボールネジに作用した力(ボールネジの軸とナット間に作用した力)を求める。この力とモータがボールネジに加えた力の和がボールネジに作用した負荷を考えることができる。また、ボールネジを支える支持ベアリングにも同様の力が作用する。
このFBSCrashがボールネジの静定格荷重より大きい場合は交換が必要と判断する。
(2)主軸、および、主軸頭を支持するLMガイドに作用する負荷について。
位置検出器からの出力値から可動部(テーブル、テーブル積載物など)の加速度を求め、可動部の質量と加速度から作用した負荷を求める。
図5のような衝突において、αTable : 可動部(テーブルやテーブル積載物などの)加速度、M :直線運動する可動部(テーブルやテーブル積載物など)の質量とすると、
FTCrash :直線運動部の衝突により衝突箇所に作用する力を下記の式により求めることができる。FTCrash =M・αTable、また、(1)で求めたFBSCrash の反作用の力がテーブルに作用しているので、FTCrash とFBSCrashの和が衝突箇所に作用した力となり、FCrash :衝突箇所に作用した力はFCrash=FTCrash+ FBSCrashのようになる。
なお、本発明における衝突検知機能を実現するためには少なくとも位置検出器または速度検出器の一方の検出器からの信号を用いればよく、どちらか一方の検出器を配置ことで充分である。
2 モータ
3 位置・速度検出手段
4 ボールねじ(ナット)
5 ボールねじ(軸)
6 支持ベアリング
7a、7b LMガイド
8 ツール
9 主軸
10 主軸頭
11 テーブル
12 ワーク
50,51,52 サーボモータ
60,61,62 位置・速度検出器
60a,61a,62a 位置・速度検出信号
Claims (4)
- 機械の可動部を駆動する手段または前記可動部に配置された位置または速度検出器と、前記位置または速度検出器の出力値を記録する記録手段と、前記可動部の衝突を検知する衝突検知手段と、前記記録手段に記録された前記位置または速度検出器の出力値から前記衝突検知手段により特定された衝突検出時およびその前後の時間の加速度を算出する加速度算出手段と、前記算出した加速度と前記可動部の質量とから衝突の負荷を算出する衝突負荷算出手段と、前記算出した負荷とあらかじめ設定された基準値とを比較し、衝撃の大きさを判定するとともに、衝突直前の速度とあらかじめ設定された基準速度とを比較して衝突の大きさを判定する判定手段と、前記判定手段の結果を表示する表示手段とを有することを特徴とする工作機械の制御装置。
- 前記機械の可動部を駆動する手段はサーボモータであることを特徴とする請求項1記載の工作機械の制御装置。
- 前記あらかじめ設定された基準値は可動部の静定格荷重であることを特徴とする請求項1または2のいずれか1つに記載の工作機械の制御装置。
- 前記判定手段の結果に基づき、前記可動部の部品交換の要否を判断する判断手段を有することを特徴とする請求項1〜3のいずれか1つに記載の工作機械の制御装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2007251114A JP4897632B2 (ja) | 2007-09-27 | 2007-09-27 | 衝突検出機能を有する工作機械の制御装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2007251114A JP4897632B2 (ja) | 2007-09-27 | 2007-09-27 | 衝突検出機能を有する工作機械の制御装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2009080752A JP2009080752A (ja) | 2009-04-16 |
| JP4897632B2 true JP4897632B2 (ja) | 2012-03-14 |
Family
ID=40655438
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2007251114A Expired - Fee Related JP4897632B2 (ja) | 2007-09-27 | 2007-09-27 | 衝突検出機能を有する工作機械の制御装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP4897632B2 (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US10105807B2 (en) | 2013-03-07 | 2018-10-23 | Mitsubishi Heavy Industries Machine Tool Co., Ltd. | Abnormality diagnosis device for machine tool, and abnormality diagnosis method |
Families Citing this family (10)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2013090382A1 (en) | 2011-12-13 | 2013-06-20 | Stryker Corporation | Energy absorbing fastening system |
| JP6517567B2 (ja) * | 2015-03-31 | 2019-05-22 | 日本電産サンキョー株式会社 | サーボモータ制御装置及び衝突検出方法 |
| JP6227603B2 (ja) | 2015-09-10 | 2017-11-08 | ファナック株式会社 | 衝撃検出機能を有する電子機器 |
| JP6698603B2 (ja) | 2017-09-29 | 2020-05-27 | ファナック株式会社 | 数値制御システム、及び運転状態異常検知方法 |
| JP6966166B2 (ja) * | 2017-11-15 | 2021-11-10 | オークマ株式会社 | 工作機械の送り軸の稼働状態表示装置及び稼働状態表示方法 |
| JP7173878B2 (ja) * | 2019-01-18 | 2022-11-16 | オークマ株式会社 | ワーク積載位置決定システム |
| JP7257870B2 (ja) * | 2019-05-08 | 2023-04-14 | オークマ株式会社 | 衝突発生時の最大荷重推定装置および機械ダメージ診断装置 |
| JP7417390B2 (ja) * | 2019-09-17 | 2024-01-18 | 国立大学法人 東京大学 | 物体移動装置、工作機械、情報処理装置、情報処理方法および情報処理プログラム |
| EP3889706B1 (de) * | 2020-03-30 | 2022-05-04 | Franz Kessler GmbH | Verfahren zur prüfung des spannzustands während beschleunigungsphase |
| JP6900564B1 (ja) * | 2020-09-02 | 2021-07-07 | Dmg森精機株式会社 | 工作機械および情報処理装置 |
Family Cites Families (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS63229293A (ja) * | 1987-03-13 | 1988-09-26 | 沖電気工業株式会社 | ロボツト動作異常検出装置 |
| JP2732159B2 (ja) * | 1991-10-29 | 1998-03-25 | ファナック株式会社 | 異常負荷検出方法 |
| JPH0686580A (ja) * | 1992-09-01 | 1994-03-25 | Fanuc Ltd | サーボ波形表示方式 |
| JPH08115115A (ja) * | 1994-10-17 | 1996-05-07 | Mitsubishi Electric Corp | 位置決め装置および位置決め装置のモニタ方法 |
| JPH0981215A (ja) * | 1995-09-18 | 1997-03-28 | Tokico Ltd | ロボットの制御装置および制御方法 |
| JP2003236787A (ja) * | 2002-02-18 | 2003-08-26 | Kawasaki Heavy Ind Ltd | 駆動制御方法および駆動制御装置 |
| JP2005221258A (ja) * | 2004-02-03 | 2005-08-18 | Fanuc Ltd | エンコーダ |
| JP2006154998A (ja) * | 2004-11-26 | 2006-06-15 | Fanuc Ltd | 制御装置 |
| JP4337751B2 (ja) * | 2005-03-17 | 2009-09-30 | ブラザー工業株式会社 | 部品交換時期検知装置、部品交換時期検知方法、及びコンピュータプログラム |
-
2007
- 2007-09-27 JP JP2007251114A patent/JP4897632B2/ja not_active Expired - Fee Related
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US10105807B2 (en) | 2013-03-07 | 2018-10-23 | Mitsubishi Heavy Industries Machine Tool Co., Ltd. | Abnormality diagnosis device for machine tool, and abnormality diagnosis method |
Also Published As
| Publication number | Publication date |
|---|---|
| JP2009080752A (ja) | 2009-04-16 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP2009080752A (ja) | 衝突検出機能を有する工作機械の制御装置 | |
| US10105807B2 (en) | Abnormality diagnosis device for machine tool, and abnormality diagnosis method | |
| US9069347B2 (en) | Machine tool comprising a device for collision monitoring | |
| JP6226914B2 (ja) | 非常停止時にサーボモータを制御して停止させるサーボモータ停止制御装置 | |
| US20160346885A1 (en) | Motor control system provided with function to detect abnormal braking and method of detecting abnormal braking | |
| CN101226387B (zh) | 控制装置 | |
| US9772622B2 (en) | Motor control system provided with function to detect abnormal braking | |
| JP6484287B2 (ja) | リニアガイドの損傷検知装置及び損傷検知方法 | |
| CN106476009B (zh) | 机械 | |
| JP6708676B2 (ja) | 異常要因特定装置 | |
| JP2006154998A (ja) | 制御装置 | |
| US12539571B2 (en) | Machine tool and information processing device | |
| JPWO2020149316A1 (ja) | 工作機械の外部処理システム | |
| CN113977351A (zh) | 机床的电流测量系统及其方法 | |
| JPH0976144A (ja) | 工作機械における加工状態監視方法 | |
| JP3166430B2 (ja) | 切削負荷の監視方法およびローダ負荷の監視方法 | |
| JP2020154921A (ja) | 数値制御装置と制御方法 | |
| JPH11165240A (ja) | 数値制御における送り軸制御方法および装置 | |
| US11196367B2 (en) | Control device of electric motor and method for controlling electric motor | |
| JP2009045711A (ja) | 主軸監視装置 | |
| JPH0569657B2 (ja) | ||
| JP3855629B2 (ja) | ロボットの干渉検出装置 | |
| JP5491220B2 (ja) | トルク検知装置 | |
| JP6863184B2 (ja) | 工作機械、制御装置、制御方法及びコンピュータプログラム | |
| CN113366757B (zh) | 电动机驱动装置及电动机驱动系统 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20100527 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20110531 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20110728 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20111129 |
|
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20111222 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 4897632 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20150106 Year of fee payment: 3 |
|
| LAPS | Cancellation because of no payment of annual fees |