JP4982981B2 - 画像形成装置 - Google Patents
画像形成装置 Download PDFInfo
- Publication number
- JP4982981B2 JP4982981B2 JP2005236740A JP2005236740A JP4982981B2 JP 4982981 B2 JP4982981 B2 JP 4982981B2 JP 2005236740 A JP2005236740 A JP 2005236740A JP 2005236740 A JP2005236740 A JP 2005236740A JP 4982981 B2 JP4982981 B2 JP 4982981B2
- Authority
- JP
- Japan
- Prior art keywords
- load
- profile
- drive pulse
- rotating body
- stepping motor
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
- 238000001514 detection method Methods 0.000 claims description 23
- 230000008859 change Effects 0.000 claims description 22
- 230000007423 decrease Effects 0.000 claims description 12
- 230000001186 cumulative effect Effects 0.000 claims description 10
- 230000003247 decreasing effect Effects 0.000 claims description 5
- 239000000470 constituent Substances 0.000 claims description 3
- 238000000034 method Methods 0.000 description 75
- 230000008569 process Effects 0.000 description 72
- 238000012546 transfer Methods 0.000 description 37
- 230000004913 activation Effects 0.000 description 18
- 238000010586 diagram Methods 0.000 description 14
- 238000004140 cleaning Methods 0.000 description 13
- 238000011161 development Methods 0.000 description 11
- 230000006870 function Effects 0.000 description 11
- 230000003287 optical effect Effects 0.000 description 9
- 101000911772 Homo sapiens Hsc70-interacting protein Proteins 0.000 description 8
- 239000011521 glass Substances 0.000 description 8
- 238000012545 processing Methods 0.000 description 8
- 230000032258 transport Effects 0.000 description 8
- 101000760620 Homo sapiens Cell adhesion molecule 1 Proteins 0.000 description 5
- 101000661816 Homo sapiens Suppression of tumorigenicity 18 protein Proteins 0.000 description 5
- 101000585359 Homo sapiens Suppressor of tumorigenicity 20 protein Proteins 0.000 description 5
- 102100029860 Suppressor of tumorigenicity 20 protein Human genes 0.000 description 5
- 230000001133 acceleration Effects 0.000 description 5
- 108091008695 photoreceptors Proteins 0.000 description 5
- 102100035353 Cyclin-dependent kinase 2-associated protein 1 Human genes 0.000 description 4
- 101000737813 Homo sapiens Cyclin-dependent kinase 2-associated protein 1 Proteins 0.000 description 4
- 101000710013 Homo sapiens Reversion-inducing cysteine-rich protein with Kazal motifs Proteins 0.000 description 4
- 238000010438 heat treatment Methods 0.000 description 4
- 230000009467 reduction Effects 0.000 description 4
- 229920002799 BoPET Polymers 0.000 description 3
- 101001139126 Homo sapiens Krueppel-like factor 6 Proteins 0.000 description 3
- 239000005041 Mylar™ Substances 0.000 description 3
- 238000005516 engineering process Methods 0.000 description 3
- 238000012805 post-processing Methods 0.000 description 3
- 230000002123 temporal effect Effects 0.000 description 3
- 101000661807 Homo sapiens Suppressor of tumorigenicity 14 protein Proteins 0.000 description 2
- 210000000078 claw Anatomy 0.000 description 2
- 238000007796 conventional method Methods 0.000 description 2
- 230000000694 effects Effects 0.000 description 2
- 238000002474 experimental method Methods 0.000 description 2
- 238000003384 imaging method Methods 0.000 description 2
- 108090000237 interleukin-24 Proteins 0.000 description 2
- 238000012544 monitoring process Methods 0.000 description 2
- 230000002441 reversible effect Effects 0.000 description 2
- 230000001360 synchronised effect Effects 0.000 description 2
- 230000015572 biosynthetic process Effects 0.000 description 1
- 230000004048 modification Effects 0.000 description 1
- 238000012986 modification Methods 0.000 description 1
- 230000004044 response Effects 0.000 description 1
Images




Classifications
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04N—PICTORIAL COMMUNICATION, e.g. TELEVISION
- H04N1/00—Scanning, transmission or reproduction of documents or the like, e.g. facsimile transmission; Details thereof
- H04N1/00519—Constructional details not otherwise provided for, e.g. housings, covers
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04N—PICTORIAL COMMUNICATION, e.g. TELEVISION
- H04N1/00—Scanning, transmission or reproduction of documents or the like, e.g. facsimile transmission; Details thereof
- H04N1/00912—Arrangements for controlling a still picture apparatus or components thereof not otherwise provided for
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04N—PICTORIAL COMMUNICATION, e.g. TELEVISION
- H04N2201/00—Indexing scheme relating to scanning, transmission or reproduction of documents or the like, and to details thereof
- H04N2201/0077—Types of the still picture apparatus
- H04N2201/0091—Digital copier; digital 'photocopier'
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04N—PICTORIAL COMMUNICATION, e.g. TELEVISION
- H04N2201/00—Indexing scheme relating to scanning, transmission or reproduction of documents or the like, and to details thereof
- H04N2201/0077—Types of the still picture apparatus
- H04N2201/0094—Multifunctional device, i.e. a device capable of all of reading, reproducing, copying, facsimile transception, file transception
Landscapes
- Engineering & Computer Science (AREA)
- Multimedia (AREA)
- Signal Processing (AREA)
- Control Or Security For Electrophotography (AREA)
Description
しかし、前記ステッピングモータは、回転体の回転負荷が大きい場合等に、モータの回転が入力したパルス列に追いつかなくなって停止してしまう、いわゆる、脱調という現象が発生する問題がある。
(J01)特許文献1(特開平7−064365号公報)記載の技術
特許文献1には、ステッピングモータの理論的な回転位置と、実際の回転位置との偏差を算出して脱調を予測し、立ち上がり時(起動加速時)の偏差が小さい場合には起動加速レートを上げる(または駆動電流値を下げる)調整を行い、立ち上がり時の偏差が大きい場合には起動加速レートを下げる(または駆動電流値を上げる)調整を行う技術が記載されている。
(J02)特許文献2(特開2003−284391号公報)記載の技術
特許文献2には、ステッピングモータの回転をパルス信号として出力するエンコーダを設け、ステッピングモータの回転指令パルスと、エンコーダの出力パルス信号とが同期がとれているか否かを判別して、ステッピングモータの脱調を判定、警告したり、脱調の兆候を判定して脱調が生じないように制御を行う技術が記載されている。
前記従来技術(J01)では、理論的な回転位置と、実際の回転位置との偏差を常時計算して監視すると共に、監視結果に応じて随時ステッピングモータの起動加速レートを変更するため、制御が複雑となり、計算負荷が大きいという問題がある。
また、前記従来技術(J01)では、差分が大きかった場合に、モータトルクに余裕がないと判別し、加速レートを下げる制御を行っているが、加速レートを下げると、モータの共振周波数(固有振動数)と近い周波数で駆動する期間が長くなるため共振しやすくなって、さらに脱調しやすくなる場合があるという問題もある。
前記従来技術(J02)では、ステッピングモータの回転指令パルスとエンコーダの出力パルス信号とが同期がとれているかを常時判別して、脱調の兆候がある場合にモータの制御を行うため、計算負荷が大きく、制御が複雑であるという問題がある。
(O01)ステッピングモータの起動時の脱調の低減を簡素な構成で実現すること。
次に、前記課題を解決した本発明を説明するが、本発明の要素には、後述の実施の形態の具体例(実施例)の要素との対応を容易にするため、実施例の要素の符号をカッコで囲んだものを付記する。また、本発明を後述の実施例の符号と対応させて説明する理由は、本発明の理解を容易にするためであり、本発明の範囲を実施例に限定するためではない。
前記技術的課題を解決するために、第1発明の画像形成装置は、下記の構成要件(A01
)〜(A03),(A07)〜(A09)を備えたことを特徴とする。
(A01)駆動パルスの入力に応じて回転して回転体(PR)を駆動するステッピングモー
タ(M1)、
(A02)前記ステッピングモータ(M1)を起動する際に入力する駆動パルスの単位時間当たりの数の時間変化である駆動パルスプロファイルを記憶する駆動パルスプロファイル記憶手段(C4,C4′)であって、少なくとも、前記回転体(PR)を駆動する負荷が軽い場合に入力する前記駆動パルスプロファイルである軽負荷用プロファイルと、前記回転体(PR)を駆動する負荷が重い場合に入力する前記駆動パルスプロファイルである重負荷用プロファイルと、を記憶する前記駆動パルスプロファイル記憶手段(C4,C4′)、
(A03)前記駆動パルスプロファイル記憶手段(C4,C4′)に記憶された前記駆動パ
ルスプロファイルの中から、前記回転体(PR)を駆動する負荷に応じた前記駆動パルス
プロファイルを、前記ステッピングモータ(M1)に入力するパルスの前記駆動パルスプ
ロファイルとして設定するプロファイル設定手段(C5,C5′)、
(A07)前記回転体(PR)としての像担持体(PR)に接触して前記像担持体(PR)
の表面を清掃するクリーニングブレード(CB)により構成された回転負荷部材(CB)
であって、前記回転体(PR)の回転駆動を妨げる負荷を作用させる回転負荷部材(CB
)、
(A08)前記回転負荷部材(CB)が交換されたか否かを判別する負荷部材交換判別手段
(C6A)、
(A09)前記回転負荷部材(CB)が交換された場合に、前記回転体(PR)を駆動する
負荷が増加したと判断して、前記重負荷用プロファイルを前記駆動パルスプロファイルと
して設定する前記プロファイル設定手段(C5,C5′)。
前記構成要件(A01)〜(A03),(A07)〜(A09)を備えた第1発明の画像形成装置では、ステッピングモータ(M1)は、駆動パルスの入力に応じて回転して回転体(PR)を駆動する。駆動パルスプロファイル記憶手段(C4,C4′)は、前記ステッピングモータ(M1)を起動する際に入力する駆動パルスの単位時間当たりの数の時間変化である駆動パルスプロファイルを記憶する。前記駆動パルスプロファイル記憶手段(C4,C4′)には、少なくとも、前記回転体(PR)を駆動する負荷が軽い場合に入力する前記駆動パルスプロファイルである軽負荷用プロファイルと、前記回転体(PR)を駆動する負荷が重い場合に入力する前記駆動パルスプロファイルである重負荷用プロファイルと、が記憶されている。プロファイル設定手段(C5,C5′)は、前記回転体(PR)を駆動する負荷に応じて、前記駆動パルスプロファイル記憶手段(C4,C4′)に記憶された前記駆動パルスプロファイルの中から、前記ステッピングモータ(M1)に入力するパルスの前記駆動パルスプロファイルを設定する。回転負荷部材(CB)は、前記回転体(PR)としての像担持体(PR)に接触して前記像担持体(PR)の表面を清掃するクリーニングブレード(CB)により構成され、前記回転体(PR)の回転駆動を妨げる負荷を作用させる。負荷部材交換判別手段(C6A)は、前記回転負荷部材(CB)が交換されたか否かを判別する。前記プロファイル設定手段(C5,C5′)は、前記回転負荷部材(CB)が交換された場合に、前記回転体(PR)を駆動する負荷が増加したと判断して、前記重負荷用プロファイルを前記駆動パルスプロファイルとして設定する。
4,C4′)に予め記憶されている複数の駆動パルスプロファイルの中から、回転体(P
R)の負荷に応じて適切な駆動パルスプロファイルが設定される。この結果、脱調を低減できる。また、回転負荷部材(CB)が交換されて負荷が変動した場合に、負荷に対して適切な駆動パルスプロファイルに設定でき、脱調を低減できる。また、予め記憶された駆動パルスプロファイルを使用してモータの駆動するため、駆動パルスを随時変更したりする複雑な制御を行う必要が無い。この結果、従来技術のような駆動パルスを変更するタイミングの判別処理や駆動中に駆動パルスを変更する処理を行う必要が無いので、計算負荷が低減される。この結果、第1発明の画像形成装置では、簡素な構成で脱調を低減できる。
第1発明の形態1の画像形成装置は、前記第1発明において、下記の構成要件(A04)〜(A06)を備えたことを特徴とする。
(A04)前記回転体(PR)の回転状態を検出する回転検出センサ(Ec)、
(A05)前記回転検出センサ(Ec)の検出結果に基づいて、前記ステッピングモータ(M1)が脱調して、前記ステッピングモータ(M1)の起動に失敗したか否かを判別する起動失敗判別手段(C6B,C6B′)、
(A06)前記ステッピングモータ(M1)の起動に失敗した場合に、負荷に応じた適切な前記駆動パルスプロファイルに設定する前記プロファイル設定手段(C5,C5′)。
前記構成要件(A04)〜(A06)を備えた第1発明の形態1の画像形成装置では、回転検出センサ(Ec)は、前記回転体(PR)の回転状態を検出する。起動失敗判別手段(C6B,C6B′)は、前記回転検出センサ(Ec)の検出結果に基づいて、前記ステッピングモータ(M1)が脱調して、前記ステッピングモータ(M1)の起動に失敗したか否かを判別する。前記プロファイル設定手段(C5,C5′)は、前記ステッピングモータ(M1)の起動に失敗した場合に、負荷に応じた適切な前記駆動パルスプロファイルに設定する。
したがって、脱調してステッピングモータ(M1)の起動に失敗した場合に、不適切な駆動パルスプロファイルから、回転体(PR)の負荷に対して適切な駆動パルスプロファイルに設定でき、脱調を低減できる。
第1発明の形態2の画像形成装置は、前記第1発明または第1発明の形態1において、下記の構成要件(A010)〜(A012)を備えたことを特徴とする。
(A010)前記回転負荷部材(CB)が交換されてからの前記回転体(PR)の駆動時間
をカウントする駆動時間カウンタ(C6C1)、
(A011)前記回転負荷部材(CB)の負荷が経時的に低下して前記駆動パルスプロファ
イルを変更するタイミングである負荷変動時間(t1)を記憶する負荷変動時間記憶手段
(C6C2)、
(A012)前記駆動時間カウンタ(C6C1)でカウントされた累積駆動時間(t)が、
前記負荷変動時間(t1)よりも大きくなった場合に、前記回転体(PR)を駆動する負
荷が低下したと判断して、前記軽負荷プロファイルを前記駆動パルスプロファイルとして
設定する前記プロファイル設定手段(C5)。
前記構成要件(A010)〜(A012)を備えた第1発明の形態2の画像形成装置では、駆
動時間カウンタ(C6C1)は、前記回転負荷部材(CB)が交換されてからの前記回転
体(PR)の駆動時間をカウントする。負荷変動時間記憶手段(C6C2)は、前記回転
負荷部材(CB)の負荷が経時的に低下して前記駆動パルスプロファイルを変更するタイ
ミングである負荷変動時間(t1)を記憶する。前記プロファイル設定手段(C5)は、
前記駆動時間カウンタ(C6C1)でカウントされた累積駆動時間(t)が、前記負荷変
動時間(t1)よりも大きくなった場合に、前記回転体(PR)を駆動する負荷が低下し
たと判断して、前記軽負荷プロファイルを前記駆動パルスプロファイルとして設定する。
したがって、経時的に低下する回転負荷部材(CB)の負荷に応じて、適切な駆動パル
スプロファイルに設定でき、脱調を低減できる。
第1発明の形態3の画像形成装置は、前記第1発明および第1発明の形態1,2のいずれかにおいて、下記の構成要件(A013)〜(A015)を備えたことを特徴とする。
(A013)前記回転体(PR)の回転速度を検出する回転速度検出手段(C6D1)、
(A014)前記ステッピングモータ(M1)の共振周波数よりも小さい周波数の駆動パルスが入力される予め設定された判別期間始期(T1)から、前記共振周波数よりも大きい周波数の駆動パルスが入力される予め設定された判別期間終期(T2)までの期間(T1〜T2)の前記回転体(PR)の回転速度の適正範囲を記憶する速度適正範囲記憶手段(C6D2)、
(A015)前記判別期間始期(T1)から前記判別期間終期(T2)までの期間(T1〜T2)の前記回転速度が前記適正範囲外である場合に、前記回転体(PR)を駆動する負荷が軽すぎて共振したと判断して、前記軽負荷用プロファイルを前記駆動パルスプロファイルとして設定する前記プロファイル設定手段(C5)。
前記構成要件(A013)〜(A015)を備えた第1発明の形態3の画像形成装置では、回転速度検出手段(C6D1)は、前記回転体(PR)の回転速度を検出する。速度適正範囲記憶手段(C6D2)は、前記ステッピングモータ(M1)の共振周波数よりも小さい周波数の駆動パルスが入力される予め設定された判別期間始期(T1)から、前記共振周波数よりも大きい周波数の駆動パルスが入力される予め設定された判別期間終期(T2)までの期間(T1〜T2)の前記回転体(PR)の回転速度の適正範囲を記憶する。前記プロファイル設定手段(C5)は、前記判別期間始期(T1)から前記判別期間終期(T2)までの期間(T1〜T2)の前記回転速度が前記適正範囲外である場合に、前記回転体(PR)を駆動する負荷が軽すぎて共振したと判断して、前記軽負荷用プロファイルを前記駆動パルスプロファイルとして設定する。
したがって、負荷が軽すぎるために脱調またはその兆候があった場合には、負荷に応じて適切な駆動パルスプロファイルに設定でき、脱調を低減できる。
(E01)ステッピングモータの起動時の脱調の低減を簡素な構成で実現することができる。
なお、以後の説明の理解を容易にするために、図面において、前後方向をX軸方向、左右方向をY軸方向、上下方向をZ軸方向とし、矢印X,−X,Y,−Y,Z,−Zで示す方向または示す側をそれぞれ、前方、後方、右方、左方、上方、下方、または、前側、後側、右側、左側、上側、下側とする。
また、図中、「○」の中に「・」が記載されたものは紙面の裏から表に向かう矢印を意味し、「○」の中に「×」が記載されたものは紙面の表から裏に向かう矢印を意味するものとする。
図1は本発明の実施例1の画像形成装置の全体説明図である。
図1において、画像形成装置としての複写機Uは、上面にプラテンガラス(透明な原稿台)PGを有する画像形成装置本体としてのデジタル式の複写機本体U1と、前記プラテンガラスPG上に着脱自在に装着される自動原稿搬送装置(オートドキュメントフィーダ、ADF)U2とを備えている。
前記自動原稿搬送装置U2は、複写しようとする複数の原稿Giが重ねて載置される原稿給紙トレイTG1を有している。前記原稿給紙トレイTG1に載置された複数の各原稿Giは順次プラテンガラスPG上の複写位置を通過して原稿排紙トレイTG2に排出されるように構成されている。
複写機本体U1上面の透明なプラテンガラスPGの下方に配置された原稿読取装置としてのIITは、プラテンレジ位置(OPT位置)に配置された露光系レジセンサ(プラテンレジセンサ)Sp、および露光光学系Aを有している。
前記自動原稿搬送装置(オートドキュメントフィーダ)U2を使用して複写を行うADFモードの場合は、前記露光光学系Aはホーム位置に停止した状態で、プラテンガラスPG上の複写位置FIを順次通過する各原稿Giを露光する。
原稿Giを作業者が手でプラテンガラスPG上に置いて複写を行うプラテンモードの場合、露光光学系Aは移動しながらプラテンガラスPG上の原稿を露光走査する。
露光された前記原稿Giからの反射光は、前記露光光学系Aを通ってCCD(固体撮像素子)上に収束される。前記CCDは、その撮像面上に収束された原稿反射光を電気信号に変換する。
前記レーザ駆動信号出力装置DLは、入力された画像データに応じたレーザ駆動信号をROS(光書込走査装置、または画像書込装置)に出力する。
前記ROSの下方に配置された感光体(像担持体、回転体)PRは、回転軸PRaを中心として矢印Ya方向に回転する。図2Bにおいて、前記回転軸PRaにはエンコーダ(回転検出センサ)Ecが設けられている。前記エンコーダEcは、回転軸PRaに固定支持され且つ等間隔で放射状のスリットEc1aが多数形成されたディスク部材Ec1を有する。前記前記ディスク部材Ec1を挟むように発光部Ec2aおよび受光部Ec2bとを有する光センサEc2が配置されている。したがって、前記感光体PRが回転するとディスク部材Ec1が共に回転し、前記発光部Ec2aから出射された検出光が、スリットEc1aを通過またはスリットEc1aの間の遮光部Ec1bにより遮光されたことが受光部Ec2bで検出される。したがって、感光体PR回転時の受光部Ec2の出力結果は、パルス状の出力結果となる。前記ディスク部材Ec1および光センサEc2等により、エンコーダEcが構成されている。
前記現像器Gで消費される現像剤を補給するための現像剤カートリッジKは、カートリッジ装着部材KSに着脱可能に装着される。前記現像剤カートリッジK内の現像剤はリザーブタンクRTで攪拌されてから現像剤搬送部材GHにより現像器Gに搬送される。なお、前記カートリッジ装着部材KSに着脱可能に装着される現像剤カートリッジK内の現像剤をリザーブタンクRT、現像剤搬送部材GHにより現像器Gに搬送する構成は、種々の構成を採用可能であり、例えば、本出願人の出願である特願2004−290782号明細書記載の構成を採用することができる。
前記レジロールRrに搬送されたシートSは、前記感光体PR上のトナー像がシート転写領域Q3に移動するのにタイミングを合わせて、転写前シートガイドSG1から転写ユニットTUの転写ベルトTBに搬送される。転写ベルトTBは搬送されたシートSをシート転写領域Q3に搬送する。
排紙トレイTRhに排出されるべきシートSは正逆回転可能な複数の搬送ロールRbが配置されたシート排出路SH2を搬送される。シート排出路SH2の下流端部には切替ゲートGT1が配置されている。切替ゲートGT1は、画像形成装置に後処理装置(図示せず)が接続されている場合には、搬送されてきたシートSを排紙トレイTRhまたは図示しない後処理装置のいずれかに排出するように切替えられる。なお、後処理装置が装着されていない状態では、切替ゲートGT1は、シート排出路SH2の下流端部に搬送されたシートSを、排紙トレイTRhに排出する。
なお、前記符号SH1〜SH3,Rp,Rs,Rr,Ra,Rb,MG等で示す構成要素から用紙搬送装置SHが構成される。
図3は実施例1の画像形成装置の制御部分が備えている各機能をブロック図(機能ブロック図)で示した図である。
図3において、前記コントローラCは、外部との信号の入出力および入出力信号レベルの調節等を行うI/O(入出力インターフェース)、必要な処理を行うためのプログラムおよびデータ等が記憶されたROM(リードオンリーメモリ)やハードディスク、必要なデータを一時的に記憶するためのRAM(ランダムアクセスメモリ)、前記ROM等に記憶されたプログラムに応じた処理を行うCPU(中央演算処理装置)、ならびにクロック発振器等を有するマイクロコンピュータにより構成されており、前記ROM等に記憶されたプログラムを実行することにより種々の機能を実現することができる。
前記コントローラCは、UI(ユーザインタフェース)、エンコーダEc、等の信号入力要素からの信号が入力されている。
前記UIは、表示器UI1や、コピースタートキーUI2、テンキーUI3、駆動負荷部材(クリーニングブレードCB)の交換がされた場合にサービスエンジニアにより入力される駆動負荷部材交換入力キーUI4等の入力キーを備えており、それらが入力されたことを検出して、その検出信号をコントローラCに入力する。
エンコーダEcは、感光体PRの回転軸PRaの回転を検出する。
前記コントローラCは、メインモータ駆動回路D0、電源回路E、その他の制御要素に接続されており、それらの作動制御信号を出力している。
前記電源回路Eは現像用電源回路E1や帯電用電源回路E2、転写用電源回路E3、定着用電源回路E4等を有する。
前記帯電用電源回路E2は、前記帯電ロールCRに帯電バイアスを印加する。
前記転写用電源回路E3は、前記転写ロールRtに転写バイアスを印加する。
前記定着用電源回路E4は、定着装置Fの加熱ロールFhのヒータにヒータ加熱用の電流を供給する。
前記メインモータ駆動回路D0はメインモータM1を介して感光体(像担持体)PR等を回転駆動する。なお、実施例1のメインモータM1は、パルスの入力に応じて回転駆動するステッピングモータにより構成されている。
前記コントローラCは、前記各信号出力要素からの出力信号に応じた処理を実行して、前記各制御要素に制御信号を出力する機能(制御手段)を有している。前記コントローラCの機能(制御手段)を次に説明する。
C1:ジョブ制御手段(画像記録制御手段)
ジョブ制御手段C1は、コピースタートキーUI2の入力に応じて、前記ROS、像担持体PR、転写ロールRt、定着装置F等の動作を制御して、画像記録動作であるジョブ(印刷動作、コピー動作)を実行する。
メインモータ回転制御手段C2は、前記メインモータ駆動回路D0を制御して、感光体PR等の駆動を制御する。
C3:電源回路制御手段
電源回路制御手段C3は、現像用電源制御手段C3A、帯電用電源制御手段C3B、転写用電源制御手段C3C、定着用電源制御手段C3Dを有し、電源回路Eを制御して画像形成装置Uの各部材への電源供給の制御を行う。
現像用電源制御手段C3Aは、現像用電源回路E1を制御して現像バイアスを制御する。
C3B:帯電用電源制御手段
帯電用電源制御手段C3Bは、帯電用電源回路E2を制御して帯電バイアスを制御する。
C3C:転写用電源制御手段(転写電圧制御手段)
転写用電源制御手段C3Cは、転写用電源回路E3を制御して転写バイアス(転写電圧)を制御する。
C3D:定着用電源制御手段
定着用電源制御手段C3Dは、定着用電源回路E4を制御して定着装置Fの定着温度を制御する。
C4:駆動パルスプロファイル記憶手段
駆動パルスプロファイル記憶手段C4は、軽負荷用プロファイル記憶手段C4Aと、重負荷用プロファイル記憶手段C4Bとを有し、ステッピングモータM1を起動する際に入力するモータ駆動用の駆動パルスの時間変化である駆動パルスプロファイルを記憶する。
C4A:軽負荷用プロファイル記憶手段
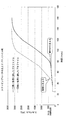
軽負荷用プロファイル記憶手段C4Aは、感光体PRを駆動する負荷が軽い場合にステッピングモータM1に入力する前記駆動パルスプロファイルである軽負荷用プロファイルを記憶する。図4において、実施例1の軽負荷用プロファイル記憶手段C4Aには、前記軽負荷用プロファイルとして、軽い負荷に対応して最適化されたプロファイルが記憶されており、起動後、入力されるパルス数が急激に増加し(傾斜が急峻であり)、ステッピングモータM1の共振周波数に相当する部分を速やかに通過するプロファイルが記憶されている(図4の破線参照)。
重負荷用プロファイル記憶手段C4Bは、感光体PRを駆動する負荷が重い場合にステッピングモータM1に入力する前記駆動パルスプロファイルである重負荷用プロファイルを記憶する。図4において、実施例1の重負荷用プロファイル記憶手段C4Bには、前記重負荷用プロファイルとして、重い負荷に対応して最適化されたプロファイルが記憶されており、起動後、入力されるパルス数が徐々に増加し(傾斜が緩やかであり)、部材の状態や環境等によりどんなに負荷が重くても脱調しないプロファイルが記憶されている(図4の実線参照)。
C5:プロファイル設定手段
プロファイル設定手段C5は、現在設定プロファイル記憶手段C5Aを有し、感光体PRを駆動する負荷に応じて、前記駆動パルスプロファイル記憶手段C4に記憶された駆動パルスプロファイルの中から、ステッピングモータM1に入力するパルスの駆動パルスプロファイルを設定する。
C5A:現在設定プロファイル記憶手段
現在設定プロファイル記憶手段C5Aは、プロファイル設定手段C5により設定され、現在、ステッピングモータM1の駆動に使用されている駆動パルスプロファイルを記憶する。なお、画像形成装置U出荷時には、重負荷用プロファイルが記憶されている。
プロファイル再設定判別手段C6は、負荷部材交換判別手段C6Aと、起動失敗判別手段C6Bと、経時負荷低下判別手段C6Cと、回転速度適正判別手段C6Dと、を有し、駆動パルスプロファイルの設定を行うか否かを判別する。
C6A:負荷部材交換判別手段
負荷部材交換判別手段C6Aは、感光体PRの回転に対する負荷(抵抗)となる感光体クリーナCLpのクリーニングブレードCBが交換されたか否かを判別する。実施例1の負荷部材交換判別手段C6Aは、回転に対する負荷となる部材が新品に交換され、負荷が大きくなったか否かを判別する。
起動失敗判別手段C6Bは、起動失敗パルス幅記憶手段C6B1と、起動失敗判別用カウンタC6B2と、起動失敗判別用閾値記憶手段C6B3と、起動失敗判別フラグFL1とを有し、エンコーダEcの検出結果に基づいて、ステッピングモータM1が脱調して、ステッピングモータM1の起動に失敗したか否かを判別する。実施例1の起動失敗判別手段C6Bは、エンコーダEcから出力される出力パルスのパルス幅が、起動失敗パルス幅より大きい回数が起動失敗判別用閾値以上になった場合に、脱調が発生したものと判別し、ステッピングモータM1の起動に失敗したものと判別する。
C6B1:起動失敗パルス幅記憶手段
起動失敗パルス幅記憶手段C6B1は、ステッピングモータM1の通常の起動時に、エンコーダEcから出力される最大のパルス幅である起動失敗パルス幅を記憶する。すなわち、エンコーダEcから出力された出力パルスのパルス幅が起動失敗パルス幅を超えた場合、1つのスリットEc1aが検出光の位置を通過する時間が通常より長い、すなわち、感光体PRの回転速度が通常より遅くなっていると判別できる。
起動失敗回数カウンタC6B2は、エンコーダEcから出力されたパルス幅が起動失敗パルス幅以上であった回数であった起動失敗判別用カウント値nをカウントする。
C6B3:起動失敗判別用閾値記憶手段
起動失敗判別用閾値記憶手段C6B3は、起動失敗判別用カウント値nに基づいて、ステッピングモータM1の起動に失敗したか否かを判別するための起動失敗判別用閾値n1を記憶する。
FL1:起動失敗判別フラグ
起動失敗判別フラグFL1は、初期値は「0」であり、ステッピングモータM1の起動に失敗したと判別されると「1」となり、ステッピングモータM1の再起動が可能な状態になると「0」となる。
経時負荷低下判別手段C6Cは、駆動時間カウンタC6C1と、負荷変動時間記憶手段C6C2とを有し、回転負荷部材であるクリーニングブレードCBが経時的に磨耗、劣化等して、感光体PRの回転の負荷が経時的に低下したか否かを判別する。実施例1の経時負荷低下判別手段C6Cは、感光体PRが回転駆動した累積駆動時間tが、予め設定された負荷変動時間t1以上となった場合に回転の負荷が経時的に低下したものと判別する。
C6C1:駆動時間カウンタ
駆動時間カウンタC6C1は、感光体PRが回転駆動した累積時間tをカウントする。
C6C2:負荷変動時間記憶手段
負荷変動時間記憶手段C6C2は、感光体PRの回転の負荷が経時的に低下したか否かを判別するための負荷変動時間t1を記憶する。なお、前記負荷変動時間t1は、実験等により予め求められている。
C6D:回転速度適正判別手段
回転速度適正判別手段C6Dは、回転速度検出手段C6D1と、速度適正範囲記憶手段C6D2と、プロファイル変更フラグFL2とを有し、感光体PRの回転速度が、適正な範囲内であるか否かを判別する。実施例1の回転速度適正判別手段C6Dは、起動時に、
前記ステッピングモータM1の共振周波数に近い回転数(回転周波数)で前記ステッピングモータM1を回転させる期間(T1〜T2)の前記回転速度が適正範囲外となり脱調してしまう場合及び、前記回転速度が適正範囲外で、脱調せずに起動に成功した場合にも、現在使用されている駆動パルスプロファイルが、感光体PRの回転負荷に対して最適な駆動パルスプロファイルではない(すなわち、負荷が軽すぎるまたは重すぎる)と判断する。
C6D1:回転速度検出手段
回転速度検出手段C6D1は、前記エンコーダEcの検出結果に基づいて、感光体PRの回転速度を検出する。すなわち、エンコーダEcの出力パルスの幅(時間)と、スリットEc1aの周方向の幅(長さ)やスリットEc1aの間の遮光部の周方向の幅(長さ)と、に基づいて、感光体PRの回転速度を演算して、検出する。
速度適正範囲記憶手段C6D2は、ステッピングモータM1を起動する際に、実験等により予めわかっている前記ステッピングモータM1の共振周波数に近い回転数(回転周波数)で前記ステッピングモータM1を回転させる期間(判別期間始期T1〜判別期間終期T2の間の期間)に通常検出される速度の適正範囲を記憶する。なお、実施例1の速度適正範囲記憶手段C6D2は、予めわかっているステッピングモータM1の共振周波数に近い回転周波数で駆動させるパルスを入力している期間であるT1〜T2の期間の速度の適正範囲として、速度上限閾値V1および速度下限閾値V2(図5の参照)を記憶する。
FL2:プロファイル変更フラグ
プロファイル変更フラグFL2は、初期値は「0」であり、感光体PRの回転速度が適正な範囲内でないと判別された場合に「1」となり、駆動パルスプロファイルが変更されると「0」となる。
(モータ駆動用パルスプロファイル設定処理のフローチャートの説明)
図6は実施例1のモータ駆動用パルスプロファイル設定処理のフローチャートである。
図6のフローチャートの各ST(ステップ)の処理は、前記コントローラCのROMやハードディスク等に記憶されたプログラムに従って行われる。また、この処理はプリンタUの他の各種処理と並行してマルチタスクで実行される。
図6に示すフローチャートはプリンタUの電源オンにより開始される。
ST2において、次の処理(1)、(2)を実行して、ST3に進む。
(1)モータ駆動用の駆動パルスプロファイルを重負荷用プロファイルに設定する。
(2)累積駆動時間tをリセットする(0に初期化する)。
ST3において、画像形成動作であるジョブが開始されたか否かを判別する。イエス(Y)の場合はST4に進み、ノー(N)の場合はST1に戻る。
ST4において、次の処理(1)〜(3)を実行し、ST5に進む。
(1)現在設定されているモータ駆動用の駆動パルスプロファイルによりステッピングモータM1の駆動を開始する。
(2)感光体PRの速度の検出を開始する。
(3)累積駆動時間tのカウントを開始する。
ST6において、エンコーダEcの出力パルスのパルス幅が起動失敗パルス幅以上であるか否かを判別する。イエス(Y)の場合はST7に進み、ノー(N)の場合はST14に進む。
ST7において、起動失敗判別用カウント値n=n+1とする。すなわち、起動失敗判別用カウント値nを1加算する。そして、ST8に進む。
ST8において、起動失敗判別用カウントnが起動失敗判別用閾値n1以上であるか否かを判別する。イエス(Y)の場合(すなわち、脱調が発生した場合)はST9に進み、ノー(N)の場合はST5に戻る。
(1)起動失敗判別フラグFL1を「1」とする。すなわち、ステッピングモータM1が再起動されるまで、画像形成装置Uのその他の処理を一時的に停止する。
(2)ステッピングモータM1の駆動を停止する。
(3)速度計算を停止する。
(4)累積駆動時間tのカウントを停止する。
ST10において、現在の駆動パルスプロファイルが、重負荷用プロファイルであるか否かを判別する。イエス(Y)の場合はST11に進み、ノー(N)の場合はST12に進む。
ST12において、モータ駆動用の駆動パルスプロファイルを重負荷用プロファイルに設定する。そしてST13に進む。
ST13において、次の処理(1)、(2)を実行し、ST4に戻ってステッピングモータM1を再起動する。
(1)起動失敗判別フラグFL1およびプロファイル変更フラグFL2を「0」とする。
(2)起動失敗判別用カウント値nをリセットする(0に初期化する)。
ST14において、予めわかっているモータの共振周波数に近い周波数のパルスを入力している期間であるT1〜T2の期間の感光体PRが速度閾値の範囲外であるか否か、すなわち、回転速度が速度上限閾値V1と速度下限閾値V2との間に入っているか否かを判別する。イエス(Y)の場合はST15に進み、ノー(N)の場合はST5に戻る。
ST15において、プロファイル変更フラグFL2を「1」とする。そして、ST5に戻る。
(1)ステッピングモータM1の駆動を停止する。
(2)感光体PRの回転速度の計算を停止する。
(3)累積駆動時間tのカウントを停止する。
ST17において、累積駆動時間tが負荷変動時間t1以上であるか否かを判別する。ノー(N)の場合はST18に進み、イエス(Y)の場合はST20に進む。
ST18において、プロファイル変更フラグFL2が「1」であるか否か、すなわち、ステッピングモータM1の起動中に、回転速度が適正範囲外となる状態があったが、起動に成功し、ジョブが終了したか否かを判別する。イエス(Y)の場合はST19に進み、ノー(N)の場合はST1に戻る。
ST20において、モータ駆動用の駆動パルスプロファイルを軽負荷用プロファイルに設定する。そして、ST1に戻る。
ST21において、モータ駆動用の駆動パルスプロファイルを重負荷用プロファイルに設定する。そして、ST1に戻る。
前記構成を備えた実施例1の画像形成装置Uでは、感光体PR駆動時に、感光体PRを駆動するステッピングモータM1には、予め記憶された駆動パルスプロファイルに応じてパルスが入力され、回転駆動される。そして、前記駆動パルスプロファイルは、感光体PRの回転の負荷に応じて、適切なパルスプロファイルが設定される。
すなわち、駆動負荷部材としてのクリーニングブレードCBが新品に交換された場合には、劣化したクリーニングブレードCBが装着されていた場合と比較して、感光体PRの回転負荷が増加するため、重負荷用プロファイルに設定される(図6のST1,ST2参照)。そして、新品に交換されてからの経過時間(累積駆動時間t)が所定時間(負荷変動時間t1)以上経過すると、経時的にクリーニングブレードCBが磨耗、劣化して、回転負荷が低下したものと判断して、駆動パルスプロファイルが軽負荷用プロファイルに設定される(図6のST17,ST20参照)。
一方、脱調が発生した時の駆動モータパルスプロファイルが軽負荷用プロファイルの場合、負荷が重すぎるためにトルクが不足して脱調が発生したものと判別し、重負荷用プロファイルに設定される(図6のST10,ST12参照)。前記重負荷用プロファイルに設定することにより、重い負荷に対して最適化された駆動パルスプロファイルにより脱調することなくステッピングモータM1を起動できる。
したがって、実施例1の画像形成装置Uは、ステッピングモータM1を駆動する際に、負荷の状態毎に予め最適化された複数の駆動パルスプロファイルの中から、感光体PRの負荷に対応する駆動パルスプロファイルに設定される。したがって、従来技術のように、常時、回転体(感光体PR)の実際の回転位置と、理論上の回転位置とを監視(モニタリング)して、その差分に応じて随時駆動パルスを制御する場合に比べ、シンプルな制御でステッピングモータM1を起動できる。この結果、実施例1の画像形成装置Uでは、従来技術に比べ、計算負荷を低減することができる。特に、実施例1の画像形成装置Uでは、予め設定されている期間(T1〜T2)の間の回転速度に基づいて、判別を行っているので、常時監視する場合に比べて、計算負荷を大きく低減することができる。
さらに、実施例1の画像形成装置Uでは、脱調が発生しても、エラー終了せず、自動的に再起動するため(ST9〜ST13参照)、ユーザによるエラー解除の入力等が不要であり、ユーザの利便性を高めることができる。なお、実施例1では自動的に再起動するように構成したが、自動的に再起動せず、ユーザの入力に応じて手動で再起動するように構成することも可能である。
なお、この実施例2の説明において、前記実施例1の構成要素に対応する構成要素には同一の符号を付して、その詳細な説明を省略する。
この実施例2は、下記の点で前記実施例1と相違しているが、他の点では前記実施例1と同様に構成されている。
図7において、実施例2のコントローラCは、実施例1の場合とは異なる、駆動パルスプロファイル記憶手段C4′、プロファイル設定手段C5′およびプロファイル再設定判別手段C6′を有する。
C4′:駆動パルスプロファイル記憶手段
駆動パルスプロファイル記憶手段C4′は、実施例1と同様の軽負荷用プロファイル記憶手段C4Aおよび重負荷用プロファイル記憶手段C4Bに加え、中負荷用プロファイル記憶手段C4Cを有する。
C4C:中負荷用プロファイル記憶手段
中負荷用プロファイル記憶手段C4Cは、感光体PRを駆動する負荷が中程度の場合にステッピングモータM1に入力する前記駆動パルスプロファイルである中負荷用プロファイルを記憶する。図8において、実施例2の中重負荷用プロファイル記憶手段C4Cには、前記中負荷用プロファイルとして、中程度の負荷に対応して最適化されたプロファイルが記憶されており、前記軽負荷用プロファイルと重負荷用プロファイの中間程度の割合でパルス数が増加するプロファイルが記憶されている(図8の一点鎖線参照)。
実施例2のプロファイル設定手段C5′は、実施例1と同様の現在設定プロファイル記憶手段C5Aを有し、感光体PRを駆動する負荷に応じて、前記駆動パルスプロファイル記憶手段C4に記憶された駆動パルスプロファイル(軽負荷用プロファイル、重負荷用プロファイル、中負荷用プロファイル)の中から、ステッピングモータM1に入力するパルスの駆動パルスプロファイルを設定する。
C6′:プロファイル再設定判別手段
実施例2のプロファイル再設定判別手段C6′は、実施例1と同様の負荷部材交換判別手段C6Aと、経時負荷低下判別手段C6Cと、回転速度適正判別手段C6Dとを有し、実施例1とは異なる起動失敗判別手段C6B′を有する。
実施例2の起動失敗判別手段C6B′は、実施例1と同様の起動失敗パルス幅記憶手段C6B1、起動失敗判別用カウンタC6B2、起動失敗判別用閾値記憶手段C6B3および起動失敗判別フラグFL1に加え、起動失敗後プロファイル変更判別フラグFL3を有する。
FL3:起動失敗後プロファイル変更判別フラグ
起動失敗後プロファイル変更判別フラグFL3は、初期値は「0」であり、駆動パルスプロファイルが中負荷用プロファイルの場合に脱調が発生した場合に重負荷用プロファイルに設定すると「1」となり、軽負荷用プロファイルに設定すると「0」となる。
(モータ駆動用パルスプロファイル設定処理のフローチャートの説明)
図9は実施例2のモータ駆動用パルスプロファイル設定処理のフローチャートであり、実施例1の図6に対応する図である。
図10は実施例2のモータ駆動用パルスプロファイル設定処理のフローチャートであり、図9の続きのフローチャートである。
次に、実施例2のフローチャートの説明を行うが、実施例1のフローチャートの説明と同一の処理については、同一のST番号を付し、詳細な説明は省略する。
図9のST10において、現在の駆動パルスプロファイルが、重負荷用プロファイルであるか否かを判別する。イエス(Y)の場合はST11′に進み、ノー(N)の場合はST31に進む。
ST11′において、実施例1のST11に替えて、モータ駆動用の駆動パルスプロファイルを現在の駆動パルスプロファイルから1つ軽い側の駆動パルスプロファイルに設定する処理を行う。したがって、現在の駆動パルスプロファイルが重負荷用プロファイルの場合は中負荷用プロファイルに再設定し、中負荷用プロファイルの場合は軽負荷用プロファイルに再設定する。そして、ST13に進む。
ST32において、起動失敗後プロファイル変更判別フラグFL3が「1」であるか否かを判別する。イエス(Y)の場合はST33に進み、ノー(N)の場合はST34に進む。
ST33において、次の処理(1)、(2)を実行し、ST13に進む。
(1)モータ駆動用の駆動パルスプロファイルを軽負荷用プロファイルに設定する。
(2)起動失敗後プロファイル変更判別フラグFL3を「0」とする。
ST34において、次の処理(1)、(2)を実行し、ST13に進む。
(1)モータ駆動用の駆動パルスプロファイルを重負荷用プロファイルに設定する。
(2)起動失敗後プロファイル変更判別フラグFL3を「1」とする。
すなわち、ST17において、イエス(Y)の場合はST42(ST11′と同様の処理)に進み、ノー(N)の場合はST18に進む。
ST18において、イエス(Y)の場合はST41(ST10と同様の処理)に進み、ノー(N)の場合はST1に戻る。
そして、ST41〜ST46の処理が実行され、最終的にST1に戻る。
前記構成を備えた実施例2の画像形成装置Uでは、感光体PRの回転負荷に応じて、ステッピングモータM1の駆動パルスプロファイルを軽負荷用、重負荷用、中負荷用の3つの中から設定する。したがって、実施例1の場合に比べ、きめの細かい制御を行うことができる。また、実施例2の画像形成装置Uでは、脱調が発生した場合や脱調の兆候が検出された場合に、中負荷用プロファイルが使用されていると、負荷が重すぎるのか軽すぎるのか不明であるため、先ず、重負荷用プロファイルに変更し(ST32,ST34参照)、それでも脱調または脱調の兆候がある場合には、軽負荷用プロファイルに変更する(ST11′、ST32,ST33参照)。したがって、実施例2の画像形成装置Uでは、最終的には、負荷に応じて適切な駆動パルスプロファイルに設定される。
したがって、実施例2の画像形成装置Uは、前記実施例1と同様に、感光体PRの負荷に応じて、適切な駆動パルスプロファイルが設定され、脱調が防止される。この結果、従来技術に比べ、計算負荷を低減できる。その他、実施例2の画像形成装置Uは、実施例1と同様の作用効果を有する。
以上、本発明の実施例を詳述したが、本発明は、前記実施例に限定されるものではなく、特許請求の範囲に記載された本発明の要旨の範囲内で、種々の変更を行うことが可能である。本発明の変更例(H01)〜(H07)を下記に例示する。
(H01)本発明の画像形成装置は、複写機に限定されず、プリンタ、FAXあるいはこれら複数の機能を備えた複合機等の画像形成装置に適用可能である。また、モノクロの画像形成装置に限定されず、フルカラーの画像形成装置にも適用可能である。また、電子写真方式の画像形成装置に限定されず、インクジェット記録方式等任意の画像記録方式の画像形成装置に適用可能である。
(H03)前記実施例において、駆動パルスプロファイルが2種類または3種類の場合を例示したが、これに限定されず、4種類以上のプロファイルを使用することも可能である。
(H05)前記実施例において、経時的な負荷の低下を検出するために駆動時間に基づいて制御を行ったがこれに限定されず、感光体PRの回転数やジョブの実行時間等、経過時間を計測または推定可能な任意のパラメータを使用可能である。
(H07)前記実施例において、回転体の回転負荷をエンコーダEcにより間接的に検出したが、これに限定されず、回転軸PRaに作用するトルク自体を検出するトルクセンサを使用して、負荷を直接検出することも可能である。
C5,C5′…プロファイル設定手段、
C6A…負荷部材交換判別手段、
C6B,C6B′…起動失敗判別手段、
C6C1…駆動時間カウンタ、
C6C2…負荷変動時間記憶手段、
C6D1…回転速度検出手段、
C6D2…速度適正範囲記憶手段、
CB…回転負荷部材、
Ec…回転検出センサ、
M1…ステッピングモータ、
PR…回転体、
t…累積駆動時間、
t1…負荷変動時間。
Claims (4)
- 下記の構成要件(A01)〜(A03),(A07)〜(A09)を備えたことを特徴とする画像形成装置、
(A01)駆動パルスの入力に応じて回転して回転体を駆動するステッピングモータ、
(A02)前記ステッピングモータを起動する際に入力する駆動パルスの単位時間当たりの
数の時間変化である駆動パルスプロファイルを記憶する駆動パルスプロファイル記憶手段
であって、少なくとも、前記回転体を駆動する負荷が軽い場合に入力する前記駆動パルス
プロファイルである軽負荷用プロファイルと、前記回転体を駆動する負荷が重い場合に入
力する前記駆動パルスプロファイルである重負荷用プロファイルと、を記憶する前記駆動
パルスプロファイル記憶手段、
(A03)前記駆動パルスプロファイル記憶手段に記憶された前記駆動パルスプロファイル
の中から、前記回転体を駆動する負荷に応じた前記駆動パルスプロファイルを、前記ステ
ッピングモータに入力するパルスの前記駆動パルスプロファイルとして設定するプロファ
イル設定手段、
(A07)前記回転体としての像担持体に接触して前記像担持体の表面を清掃するクリーニ
ングブレードにより構成された回転負荷部材であって、前記回転体の回転駆動を妨げる負
荷を作用させる回転負荷部材、
(A08)前記回転負荷部材が交換されたか否かを判別する負荷部材交換判別手段、
(A09)前記回転負荷部材が交換された場合に、前記回転体を駆動する負荷が増加したと
判断して、前記重負荷用プロファイルを前記駆動パルスプロファイルとして設定する前記
プロファイル設定手段。 - 下記の構成要件(A04)〜(A06)を備えたことを特徴とする請求項1に記載の画像形成
装置、
(A04)前記回転体の回転状態を検出する回転検出センサ、
(A05)前記回転検出センサの検出結果に基づいて、前記ステッピングモータが脱調して
、前記ステッピングモータの起動に失敗したか否かを判別する起動失敗判別手段、
(A06)前記ステッピングモータの起動に失敗した場合に、負荷に応じた適切な前記駆動
パルスプロファイルに設定する前記プロファイル設定手段。 - 下記の構成要件(A010)〜(A012)を備えたことを特徴とする請求項1または2に記載の画像形成装置、
(A010)前記回転負荷部材が交換されてからの前記回転体の駆動時間をカウントする駆
動時間カウンタ、
(A011)前記回転負荷部材の負荷が経時的に低下して前記駆動パルスプロファイルを変
更するタイミングである負荷変動時間を記憶する負荷変動時間記憶手段、
(A012)前記駆動時間カウンタでカウントされた累積駆動時間が、前記負荷変動時間よ
りも大きくなった場合に、前記回転体を駆動する負荷が低下したと判断して、前記軽負荷
プロファイルを前記駆動パルスプロファイルとして設定する前記プロファイル設定手段。 - 下記の構成要件(A013)〜(A015)を備えたことを特徴とする請求項1ないし3のいずれかに記載の画像形成装置、
(A013)前記回転体の回転速度を検出する回転速度検出手段、
(A014)前記ステッピングモータの共振周波数よりも小さい周波数の駆動パルスが入力される予め設定された判別期間始期から、前記共振周波数よりも大きい周波数の駆動パルスが入力される予め設定された判別期間終期までの期間の前記回転体の回転速度の適正範囲を記憶する速度適正範囲記憶手段、
(A015)前記判別期間始期から前記判別期間終期までの期間の前記回転速度が前記適正範囲外である場合に、前記回転体を駆動する負荷が軽すぎて共振したと判断して、前記軽負荷用プロファイルを前記駆動パルスプロファイルとして設定する前記プロファイル設定手段。
Priority Applications (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2005236740A JP4982981B2 (ja) | 2005-08-17 | 2005-08-17 | 画像形成装置 |
| US11/406,423 US7332887B2 (en) | 2005-08-17 | 2006-04-19 | Image forming apparatus |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2005236740A JP4982981B2 (ja) | 2005-08-17 | 2005-08-17 | 画像形成装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2007052200A JP2007052200A (ja) | 2007-03-01 |
| JP4982981B2 true JP4982981B2 (ja) | 2012-07-25 |
Family
ID=37766809
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2005236740A Expired - Fee Related JP4982981B2 (ja) | 2005-08-17 | 2005-08-17 | 画像形成装置 |
Country Status (2)
| Country | Link |
|---|---|
| US (1) | US7332887B2 (ja) |
| JP (1) | JP4982981B2 (ja) |
Families Citing this family (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CA2505565C (en) * | 2005-04-28 | 2008-09-16 | Camco Inc. | Apparatus and method for controlling a clothes dryer |
| JP5166718B2 (ja) * | 2006-10-30 | 2013-03-21 | 日本精機株式会社 | 指針式計器用ステッピングモータの駆動制御装置及び駆動制御方法 |
| US8040100B2 (en) * | 2008-06-16 | 2011-10-18 | International Business Machines Corporation | Automatically determining optimal pulse duration for a stepper motor |
| JP5648854B2 (ja) * | 2011-12-16 | 2015-01-07 | 株式会社デンソー | モータ制御装置 |
| JP6335572B2 (ja) * | 2014-03-24 | 2018-05-30 | キヤノン株式会社 | 画像形成装置 |
| JP6525659B2 (ja) * | 2015-03-25 | 2019-06-05 | キヤノン株式会社 | モータ制御装置およびモータ制御方法 |
| JP7784317B2 (ja) | 2022-01-26 | 2025-12-11 | キヤノン株式会社 | モータ制御装置及び画像形成装置 |
Family Cites Families (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE69131156T2 (de) * | 1990-11-08 | 1999-10-14 | Canon K.K. | Bildverarbeitungssystem |
| JPH0764365A (ja) | 1993-08-25 | 1995-03-10 | Canon Inc | 多色画像形成装置 |
| US5751303A (en) * | 1994-11-10 | 1998-05-12 | Lasermaster Corporation | Printing medium management apparatus |
| JPH08160689A (ja) * | 1994-12-08 | 1996-06-21 | Canon Inc | 画像形成装置 |
| JP3320372B2 (ja) * | 1999-02-10 | 2002-09-03 | 富士通株式会社 | 連続媒体印刷装置 |
| CN100344461C (zh) * | 2000-09-11 | 2007-10-24 | 赛福尔有限公司 | 带驱动器及其控制方法 |
| JP2002232651A (ja) * | 2001-02-06 | 2002-08-16 | Ricoh Co Ltd | モータ駆動装置 |
| JP3623943B2 (ja) | 2002-03-25 | 2005-02-23 | マイコム株式会社 | ステッピングモータ用異常検知装置及びステッピングモータ駆動装置 |
| US6985684B2 (en) * | 2002-08-29 | 2006-01-10 | Seiko Epson Corporation | Image forming apparatus having preset developer unit replacement positions and a locking device |
-
2005
- 2005-08-17 JP JP2005236740A patent/JP4982981B2/ja not_active Expired - Fee Related
-
2006
- 2006-04-19 US US11/406,423 patent/US7332887B2/en not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| US20070040530A1 (en) | 2007-02-22 |
| JP2007052200A (ja) | 2007-03-01 |
| US7332887B2 (en) | 2008-02-19 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP4772078B2 (ja) | 画像形成装置及び画像形成装置の制御方法 | |
| JP2007052200A (ja) | 画像形成装置 | |
| JP4972893B2 (ja) | 画像形成装置 | |
| JP4413470B2 (ja) | 画像形成装置及びその初期化制御方法 | |
| JP2010060740A (ja) | 画像形成装置 | |
| JP2010168170A (ja) | 媒体搬送装置および画像形成装置 | |
| JP2005096943A (ja) | モータ制御回路及びシート搬送装置及び画像形成装置 | |
| JP4540966B2 (ja) | 画像形成装置 | |
| JP2006106220A (ja) | 画像形成装置 | |
| JP3509437B2 (ja) | 画像形成装置 | |
| JP2010122329A (ja) | 画像形成装置 | |
| JP4093180B2 (ja) | 画像形成装置 | |
| JP4774868B2 (ja) | 現像器内現像剤攪拌制御装置、および前記現像器内現像剤攪拌制御装置を備えた画像形成装置 | |
| JP4687011B2 (ja) | 画像形成装置 | |
| JP2007156260A (ja) | 画像形成装置 | |
| JP2020204733A (ja) | 画像形成装置 | |
| JP4061978B2 (ja) | 画像形成装置 | |
| JP4715349B2 (ja) | 画像形成装置 | |
| JP2005161748A (ja) | 画像形成装置、画像形成システム、給紙選択方法、プログラムおよび記録媒体 | |
| JP6064538B2 (ja) | 画像形成装置 | |
| JP2010128190A (ja) | 画像形成装置 | |
| JP7303715B2 (ja) | 画像形成装置 | |
| JP5392987B2 (ja) | 画像形成装置 | |
| JP5338343B2 (ja) | 駆動源制御装置、媒体搬送装置および画像形成装置 | |
| US10630859B2 (en) | Image forming apparatus |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20080522 |
|
| RD02 | Notification of acceptance of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7422 Effective date: 20080523 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20110524 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20110719 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20120117 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20120302 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20120327 |
|
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20120409 |
|
| R150 | Certificate of patent or registration of utility model |
Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20150511 Year of fee payment: 3 |
|
| LAPS | Cancellation because of no payment of annual fees |