JP5018207B2 - 電気掃除機 - Google Patents
電気掃除機 Download PDFInfo
- Publication number
- JP5018207B2 JP5018207B2 JP2007115198A JP2007115198A JP5018207B2 JP 5018207 B2 JP5018207 B2 JP 5018207B2 JP 2007115198 A JP2007115198 A JP 2007115198A JP 2007115198 A JP2007115198 A JP 2007115198A JP 5018207 B2 JP5018207 B2 JP 5018207B2
- Authority
- JP
- Japan
- Prior art keywords
- vacuum cleaner
- self
- hose
- cleaner body
- detection
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images



Landscapes
- Electric Vacuum Cleaner (AREA)
Description
(1) 紙パックやダストボックスといった集塵部のゴミ捨て時やメンテナンス作業中。(2) 掃除開始時や終了時のホースの掃除機本体との着脱動作時。
(3) 掃除機本体の転倒時。
(4) アタッチメントを用いたその場での移動を殆ど必要としない掃除中。
(5) 電源コードがそれ以上延びない位置に掃除機本体がある場合。
事を検知している間は、駆動モータを停止する。これにより、自走機能を有するため、使用者が掃除機本体を動かす際の操作力を軽減して、操作性の向上が図れるとともに、駆動モータによる自走を必要としない場面では自走機能の有効無効を誤検知無く自動的に切り替えて、自走機能を自動的に停止させるため、掃除機本体が使用者の意図しない駆動モータによる自走動作、即ち誤動作を引き起こすことを防止できる。
る電気掃除機とするものである。これにより、使用者は特別な操作をすることなく、掃除機本体を移動させる際の操作力を軽減し操作性を向上させる機能を再び使用できる。
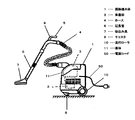
以下、本発明の第1の実施の形態に係る電気掃除機を、図1〜図8を参照しながら説明する。
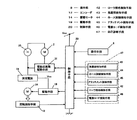
て前記直流電力をPWM制御して駆動モータ14へ供給電力を出力する。制御手段20は、エンコーダ12から出力される2つのエンコーダ出力信号(A相とB相)を基に、走行ローラ10の回転数と回転方向を検知することが可能であり、掃除機本体1の移動速度も検知可能となっている。
る。以上に説明したように、制御手段20の入力端子に検出レベルの異なる複数のレベル比較器(図示せず)の入力を接続することにより、掃除機本体1にアタッチメントがどれだけ接続されているのかを判定できることは容易に理解できよう。なお、検出レベルの異なるレベル比較器を更に追加し、吸込み具の種類によって抵抗体の値を異ならせれば、吸込み具の種類までも判別し認識できることは言うまでもない。
(1) 集塵部(紙パック、ダストボックス等)のゴミ捨て時やメンテナンス作業中。
(2) 掃除開始時や終了時のホースの掃除機本体との着脱動作時。
(3) 掃除機本体の転倒時。
(4) アタッチメントを用いたその場での移動を殆ど必要としない掃除中。
(5) 電源コードがそれ以上延びない位置に掃除機本体がある場合。
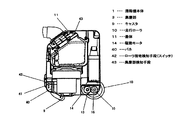
次に、集塵部検知手段43に関する動作について、図2及び図4を用いて説明する。制御手段20は、掃除機本体1が前進している状態を検知したときの駆動モータ14へ供給する供給電力の駆動設定時間を通常1秒としている。使用者による紙パック3の交換作業が行われた場合、紙パック等の集塵部3が取り外されたことを、集塵部検知手段43が検知して集塵部3が無いことを表す信号を出力する。制御手段20は、集塵部検知手段43から集塵部無しの状態を表す信号を1秒以上検知すると、集塵部3が無いことを認識する。そして次回の駆動設定時間を0秒(パルス幅をゼロ)に設定し直して、駆動モータ14への電力供給を停止し、掃除機本体1の自走機能を停止する。そして、使用者によって新しい紙パック3がセットされると、集塵部検知手段43はそのことを検知して集塵部3が有ることを表す信号を出力する。すると、制御手段20は、その信号を1秒以上検知すると、集塵部3が有ることを認識し、使用者が手元グリップ5を握るまでの時間約1秒を更に待ち、再び駆動設定時間を1秒に戻すことで、掃除機本体1の自走機能を再び有効にする。
次に、ホース接続検知手段44に関する動作について、図4及び図5を用いて説明する。掃除終了時、使用者は電気掃除機を収納状態にする為にホース4を掃除機本体1から取り外すと、ホース接続検知手段44はホース4が接続されていないことを検知し、ホース4が無いことを表す信号を出力する。そして、制御手段20は、そのホース無しの状態を表す信号を1秒以上検知すると、ホースが無いことを認識し、通常1秒に設定している駆動時間を0秒(パルス幅をゼロ)に再設定し、掃除機本体1が勝手に走行する不意の誤動作を防止する。そして、電気掃除機を収納場所から取り出して掃除を開始する際には、制御手段20は、ホース4が接続されていない状態では、駆動時間は0秒に設定している。使用者がホース4を掃除機本体1に接続すると、ホース接続検知手段44がホース4を接続されたことを検知し、ホース4の有り状態を表す信号を出力する。制御手段20は、このホース4有りの信号を1秒以上検知した後、使用者が手元グリップ5を握るまでの時間
約1秒を更に待って、駆動設定時間を1秒にして駆動手段19によって駆動モータ14を駆動する。これにより掃除機本体1の自走機能を有効に出来る。
次に、ローラ接地検知手段42に関する動作について、図2及び図4を用いて説明する。例えば、掃除中に掃除機本体1が家具に衝突して転倒した場合、キャスタ9が下降し制御手段20は、ローラ接地検知手段42からの接地無し状態を表す信号を検知する。この検知時間が1秒以上になった時、通常1秒に設定している駆動時間を0秒(パルス幅をゼロ)に再設定し、走行ローラ10の空転を防止する。そして、使用者が転倒している掃除機本体1を元に戻してキャスタ9が接地した場合、ローラ接地検知手段42はローラの接地状態を検知して接地有り状態を表す信号を出力する。制御手段20は、ローラ接地検知手段42からの接地有りの状態を表す信号を検知し、この検知時間が1秒以上続いた時、0秒に設定していた駆動時間を1秒に再設定する。これにより自走機能を再び有効に出来る。
次に、アタッチメント検知手段45に関する動作について、図4及び図5を用いて説明する。例えば、掃除用のアタッチメントをホース4の先につけて棚の上を掃除している場合、掃除機本体1は、床面を掃除している時ほど頻繁な移動をしないようになる。使用者がアタッチメントを使用するためにホース4の先に接続されている延長管6、吸込み具7を取り外すと、図5のアタッチメント検知手段45の回路図では、抵抗体R2,R3が無い状態になる。制御手段20は、抵抗体R0と抵抗体R1の分圧を検知することで、ホース4のみのアタッチメント使用有りの掃除が行われていることを認識する。制御手段20は、このアタッチメント使用有りの信号を、1秒以上検知した場合、通常1秒に設定している駆動時間を0秒に再設定し、棚の上を掃除している使用者が、掃除機本体1の不意な自走動作によって驚かされることを防止する。そして次に、使用者が床面の掃除をしようとして、取り外していた延長管6、吸込み具7をホース4に再度接続した場合、図5で示す回路になる。制御手段20は、抵抗体R0と並列接続された抵抗(R1,R2,R3)の分圧を検知することで、アタッチメント無し(延長管6、吸込み具7を接続した状態)の床面掃除が行われることを認識する。制御手段20は、このアタッチメント使用無しの信号を、1秒以上検知した後、使用者が手元グリップ5を握るまでの時間約1秒を更に待って、0秒に設定していた駆動時間を、1秒に再設定する。これにより自走機能を再び有効に出来る。
次に、電源コード検知手段46に関する動作について、図4及び図6を用いて説明する。電源コード50がそれ以上伸びないという位置に掃除機本体1があった場合、例え走行ローラ10を駆動させても前に進むことはできない。もし、駆動力が強ければ電源コード50が引っ張られプラグ51がコンセント53から抜けてしまい具合が悪い。そこで、電源コード50が引っ張られた場合、制御手段20は、電源コード検知手段46より荷重検知あり(スイッチオン)の信号を、0.5秒以上検知した場合、通常1秒に設定している駆動時間を、0秒に再設定し電源コード50を引っ張らないように駆動を停止する。
機能を必要としない場合等の状況に合わせて、制御手段20が、電気掃除機の自走機能の有効無効を自動的に切替えるので、使用者が手動で切り替える手間を煩わせることはなく、使用者にとって使用勝手の良い電気掃除機を提供することができる。
3 集塵部
9 キャスタ
10 走行ローラ
11 蓋体
12 エンコーダ(回転検知手段)
14 駆動モータ
20 制御手段
42 ローラ接地検知手段(スイッチ)
43 集塵部検知手段
44 ホース接続検知手段
45 アタッチメント検知手段
46 電源コード検知手段(スイッチ)
47 自己診断手段
50 電源コード
Claims (7)
- 掃除機本体と、塵埃を集塵する集塵部と、前記掃除機本体の底部に設けられ走行するためのローラと、前記ローラを駆動する駆動モータと、前記ローラの回転状態を検知可能な回転検知手段と、前記掃除機本体が走行可能な状況か否かを診断する自己診断手段と、前記回転検知手段と前記自己診断手段からの信号に応じて前記駆動モータへの駆動を制御する制御手段とを備え、前記制御手段は、前記回転検知手段と前記自己診断手段からの信号により前記掃除機本体が前進している状態を検知したときは駆動モータの駆動設定時間を1秒に設定して駆動を行い、かつ前記自己診断手段からの走行可能状態を表す信号を1秒以上検知できない場合は前記駆動設定時間を0秒に設定して、前記回転検知手段からの信号を検知しても駆動モータへの駆動を行わないように制御することを特徴とする電気掃除機。
- 更に前記掃除機本体は集塵部を覆う蓋体を備え、
前記自己診断手段は、掃除機本体内に前記集塵部を収納して前記蓋体を閉じた時に、前記集塵部と当接するか否かで前記集塵部の有無を検知する集塵部検知手段を有した請求項1記載の電気掃除機。 - 前記自己診断手段は、ホースの接続部にホース検知回路を備え、前記ホースを前記掃除機本体に装着することで、前記ホース検知回路と前記制御手段とが電気的に接続され、ホース接続の有無を検知するホース接続検知手段を有した請求項1または2記載の電気掃除機。
- 前記ローラは上下動自在な状態でバネによって下方へ付勢されており、
前記自己診断手段は、前記バネの付勢力の違いによって前記ローラの接地の有無を検知するローラ接地検知手段を有した請求項1〜3のいずれか1項に記載の電気掃除機。 - 前記自己診断手段は、延長管の接続部に設けられた延長管検知回路と、吸込み具の接続部に設けられた吸込み具検知回路とを備えており、前記延長管検知回路および前記吸込み具検知回路は、前記ホースを介して前記掃除機本体内にある制御手段と電気的に接続され、前記延長管及びまたは前記吸込み具の接続の有無を検知するアタッチメント検知手段を有
した請求項1〜4のいずれか1項に記載の電気掃除機。 - 前記自己診断手段は、電源コードにかかる荷重を検知する電源コード検知手段を有し、
前記制御手段は、前記電源コード検知手段からの入力が所定レベル以上になった事を検知した場合、駆動モータへの駆動を行わないように制御することを特徴とする請求項1〜5のいずれか1項に記載の電気掃除機。 - 前記制御手段は、駆動モータへの駆動を停止している状態から、自己診断手段からの走行可能状態を表す信号を再び検知した場合、次の回転検知手段からの信号を有効として駆動モータへの駆動を再開することを特徴とする請求項1〜6のいずれか1項に記載の電気掃除機。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2007115198A JP5018207B2 (ja) | 2007-04-25 | 2007-04-25 | 電気掃除機 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2007115198A JP5018207B2 (ja) | 2007-04-25 | 2007-04-25 | 電気掃除機 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2008264424A JP2008264424A (ja) | 2008-11-06 |
| JP5018207B2 true JP5018207B2 (ja) | 2012-09-05 |
Family
ID=40044757
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2007115198A Expired - Fee Related JP5018207B2 (ja) | 2007-04-25 | 2007-04-25 | 電気掃除機 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP5018207B2 (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN104053391A (zh) * | 2012-01-17 | 2014-09-17 | 夏普株式会社 | 机器人装置、控制程序及记录该控制程序的计算机可读取记录媒体 |
Families Citing this family (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP5968627B2 (ja) | 2012-01-17 | 2016-08-10 | シャープ株式会社 | 掃除機、制御プログラム、および該制御プログラムを記録したコンピュータ読み取り可能な記録媒体 |
| KR102290760B1 (ko) * | 2019-07-19 | 2021-08-18 | 엘지전자 주식회사 | 청소기의 제어 방법 |
Family Cites Families (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2567651B2 (ja) * | 1988-03-09 | 1996-12-25 | 三洋電機株式会社 | 自走式掃除機 |
| JPH04105623A (ja) * | 1990-08-23 | 1992-04-07 | Matsushita Electric Ind Co Ltd | 電気掃除機の追走装置 |
| JPH07171079A (ja) * | 1993-12-20 | 1995-07-11 | Mitsubishi Electric Home Appliance Co Ltd | 電源コードの巻取装置とその巻取装置に巻かれた電源コードの破損防止方法並びに巻取装置を備えた電気機器及び電気掃除機 |
| JP2001157655A (ja) * | 1999-12-02 | 2001-06-12 | Matsushita Electric Ind Co Ltd | 電気掃除機 |
| JP2002224001A (ja) * | 2001-02-02 | 2002-08-13 | Toshiba Tec Corp | 電気掃除機 |
| JP2005204893A (ja) * | 2004-01-22 | 2005-08-04 | Toshiba Tec Corp | 電気掃除機 |
| KR100657530B1 (ko) * | 2005-03-31 | 2006-12-14 | 엘지전자 주식회사 | 자동주행 로봇의 들림감지장치 |
| JP4476872B2 (ja) * | 2005-05-30 | 2010-06-09 | 三菱電機株式会社 | 電気掃除機 |
| JP2007097984A (ja) * | 2005-10-07 | 2007-04-19 | Funai Electric Co Ltd | 自走式掃除機 |
-
2007
- 2007-04-25 JP JP2007115198A patent/JP5018207B2/ja not_active Expired - Fee Related
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN104053391A (zh) * | 2012-01-17 | 2014-09-17 | 夏普株式会社 | 机器人装置、控制程序及记录该控制程序的计算机可读取记录媒体 |
| CN104053391B (zh) * | 2012-01-17 | 2016-10-05 | 夏普株式会社 | 机器人装置 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP2008264424A (ja) | 2008-11-06 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP5012224B2 (ja) | 電気掃除機 | |
| JP5109608B2 (ja) | 電気掃除機 | |
| JP5350755B2 (ja) | 電気掃除機 | |
| GB2554780A (en) | Vacuum cleaner | |
| JP2020039454A (ja) | 電気掃除機 | |
| JP5077159B2 (ja) | 電気掃除機 | |
| JP2004033628A (ja) | 電気掃除機 | |
| JP2008264424A (ja) | 電気掃除機 | |
| JP2013233198A (ja) | 電気掃除機 | |
| JP7246179B2 (ja) | 電気掃除機の吸込口体およびそれを備えた電気掃除機 | |
| JP2012055462A (ja) | 電気掃除機 | |
| JP5003323B2 (ja) | 電気掃除機 | |
| JP2011183086A (ja) | 電気掃除機 | |
| CN217447593U (zh) | 清洁机 | |
| JP2001190461A (ja) | 電気掃除機 | |
| JP4894632B2 (ja) | 電気掃除機 | |
| JP3063157B2 (ja) | 電気掃除機 | |
| JP5531719B2 (ja) | 電気掃除機 | |
| JP2013226287A (ja) | 電気掃除機 | |
| JP7777050B2 (ja) | 電気掃除機 | |
| JP7569290B2 (ja) | 電気掃除機 | |
| JP2008061924A (ja) | 電気掃除機 | |
| JP2011139773A (ja) | 電気掃除機 | |
| JP5018185B2 (ja) | 電気掃除機 | |
| JP2007054146A (ja) | 電気掃除機 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20100226 |
|
| RD01 | Notification of change of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7421 Effective date: 20100312 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20111129 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20111213 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20120125 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20120515 |
|
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20120528 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20150622 Year of fee payment: 3 |
|
| LAPS | Cancellation because of no payment of annual fees |