JP5097959B2 - チャック機構、搬送装置及び周波数調整装置 - Google Patents
チャック機構、搬送装置及び周波数調整装置 Download PDFInfo
- Publication number
- JP5097959B2 JP5097959B2 JP2009058937A JP2009058937A JP5097959B2 JP 5097959 B2 JP5097959 B2 JP 5097959B2 JP 2009058937 A JP2009058937 A JP 2009058937A JP 2009058937 A JP2009058937 A JP 2009058937A JP 5097959 B2 JP5097959 B2 JP 5097959B2
- Authority
- JP
- Japan
- Prior art keywords
- chuck mechanism
- carrier
- elastic
- bearing
- magnet
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images


Landscapes
- Piezo-Electric Or Mechanical Vibrators, Or Delay Or Filter Circuits (AREA)
Description
なお、本明細書では、キャリア40の搬送方向をx軸、x軸に垂直であって基板面を定義する軸をy軸、x軸及びy軸に垂直な方向をz軸とする。
また、離脱しなかったとしても、キャリア40はガイドレール70の遊びの範囲で斜めを向いた状態で、即ち、基板45の列がy軸に平行に揃わない状態で牽引されることになる。イオンガン50はy軸方向にイオンビーム照射位置が並ぶように設定されているので、基板45がy軸に対して平行でない場合には正確な周波数調整ができない。
このように、従来の搬送装置では、正しい向きで進入しないキャリアを搬送できない、あるいは、搬送できたとしても正しい角度に規制して搬送することができないという問題があった。
ここで、第1及び第2の弾性体の弾性軸が軸受の回転中心を通るように第1及び第2の弾性体が配置されたることが望ましい。
さらに、マグネットバーを水平に保持する力を加えるための第3の弾性体(143)を含んでいてもよい。
さらに、キャリアの移動をx軸方向に規整するためのガイドレール(31、32)を備え、チャック機構の一部(例えば、ベアリング114)がガイドレールを摺動するように構成してもよい。
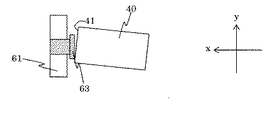
まず、(a)のように、マグネット部13とキャリア端面41の引力により、マグネット部13が支点部材12に関して回転し、マグネット部13とキャリア端面41が面で結合する。この時、2つの弾性部材14は通常よりも伸びている。
次に、(b)のように、弾性部材14の縮む力によりマグネット部13の長手方向端面は当初の位置、即ち、y軸に平行な位置に戻る。これにより、キャリア40は当初予定していたようにガイドレール31及び32に正しく収容される。
図3に本発明のチャック機構10の鳥瞰図を示す。アームベース11は第1〜第3のベース111〜113からなる。なお、各ベースの分割又は結合は適宜定めればよい。支点部材12はz軸方向に伸長するベアリングシャフト121からなり、第2のベース112に対して固定されている。ベアリング114は一方のガイドレール31に組み込まれて摺動するものとする。これにより、アームベース11のz方向への沈みが抑制される。
なお、最も好適な例として上記を示したが、第1及び第2の引張りバネの取付け位置及び角度は適宜選択可能である。
なお、マグネットバー131をベアリングシャフト121に対して全方向でなくx−y平面内のみでの回転としたい場合は、球面軸受の替わりに筒形の軸受を用いればよい。
さらに、上記実施例のキャリア搬送速度は常に支点部材12(ベアリングシャフト121)の速度、即ち、ボールネジ20の駆動速度に一致するので、キャリア搬送速度も正確に制御することができる。
また、弾性部材14として各種バネを用いたが、ゴム等の他の弾性体を用いてもよい。
上記の説明では、マグネットバー131を磁石、キャリア端面41を磁性体金属としたが、両者が磁気結合できればよい。例えば、どちらか一方を磁石、他方を磁石でない金属としてもよく、また両者を磁石としてもよい。
11.アームベース
12.支点部材
13.マグネット部
14.弾性部材
20.駆動機構
31、32.ガイドレール
33.スプリング付きベアリング
40.キャリア
41.キャリア端面
45.基板
50.イオンガン
51.仕込取出し室
52.処理室
53.コンタクト
54.マスク
55.シャッタ
56.制御部
111.第1のベース
112.第2のベース
113.第3のベース
114.ベアリング
121.ベアリングシャフト
131.マグネットバー
131a.マグネット取付け板
131b.マグネット
131c.マグネット押え
132.球面軸受
133.ハウジング
134.取付け部材
141、142.引張りバネ
143.圧縮バネ
Claims (9)
- キャリアの端面と磁気結合して駆動機構によって所定の方向(x軸方向)に移送されるチャック機構であって、
該駆動機構に固定されるアームベース、
該アームベース上の支点に対して回転可能に保持され、前記端面に対向配置されるマグネット部、及び
該支点に対する該マグネット部の回転を弾性力によって規制する弾性部材
を備えたチャック機構。 - 請求項1のチャック機構において、
前記支点を構成する支点部材が前記アームベースに固定され、前記マグネット部が、磁性体を有するマグネットバー、該支点部材に取り付けられる軸受、及び該マグネットバーと該軸受を結合するハウジングからなるチャック機構。 - 請求項2のチャック機構において、前記軸受が球面軸受であるチャック機構。
- 請求項2のチャック機構において、
前記弾性部材が引張り荷重を受ける第1及び第2の弾性体からなり、該第1及び第2の弾性体の各一端が該ハウジングの対称位置に取り付けられ、各他端が前記アームベースに取り付けられたチャック機構。 - 請求項4のチャック機構において、前記第1及び第2の弾性体の弾性軸が前記軸受の回転中心を通るように該第1及び第2の弾性体が配置されたチャック機構。
- 請求項4のチャック機構において、さらに、前記マグネットバーを水平に保持する力を加えるための第3の弾性体を含むチャック機構。
- 請求項1記載のチャック機構、及び前記駆動機構を備えた搬送装置。
- 請求項7の搬送装置であって、さらに、前記キャリアの移動をx軸方向に規整するためのガイドレールを備え、前記チャック機構の一部が該ガイドレールを摺動するように構成された搬送装置。
- 請求項7の搬送装置、及び該キャリア上の基板にイオンビームを照射するためのイオンガンを備えた周波数調整装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2009058937A JP5097959B2 (ja) | 2009-03-12 | 2009-03-12 | チャック機構、搬送装置及び周波数調整装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2009058937A JP5097959B2 (ja) | 2009-03-12 | 2009-03-12 | チャック機構、搬送装置及び周波数調整装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2010208831A JP2010208831A (ja) | 2010-09-24 |
| JP5097959B2 true JP5097959B2 (ja) | 2012-12-12 |
Family
ID=42969441
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2009058937A Expired - Fee Related JP5097959B2 (ja) | 2009-03-12 | 2009-03-12 | チャック機構、搬送装置及び周波数調整装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP5097959B2 (ja) |
Families Citing this family (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP6019340B2 (ja) * | 2012-02-29 | 2016-11-02 | 株式会社昭和真空 | 板状部材搬送装置を備えた周波数調整装置 |
| JP6028909B2 (ja) * | 2012-08-13 | 2016-11-24 | 株式会社昭和真空 | 封止装置 |
Family Cites Families (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS55140443A (en) * | 1979-04-15 | 1980-11-01 | Matsushita Electric Works Ltd | Unit plate reloading device |
| JPH0418972Y2 (ja) * | 1985-08-08 | 1992-04-28 | ||
| JPH03124625A (ja) * | 1989-10-09 | 1991-05-28 | Nitto Denko Corp | 半導体ウエハ貼付け保持用リングフレームの搬送装置 |
| JP4034103B2 (ja) * | 2002-04-05 | 2008-01-16 | 株式会社昭和真空 | イオンエッチングによる圧電共振子の共振周波数調整装置及び共振周波数調整方法 |
-
2009
- 2009-03-12 JP JP2009058937A patent/JP5097959B2/ja not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| JP2010208831A (ja) | 2010-09-24 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US9348150B2 (en) | Correcting optical device and image pickup apparatus | |
| JP5090410B2 (ja) | 像振れ補正装置、レンズ鏡筒、撮像装置および携帯情報端末 | |
| US8643252B2 (en) | Vibration wave actuator | |
| JP4731903B2 (ja) | 部品実装用実装ヘッド、及び該実装ヘッドを備えた部品実装装置 | |
| CN107092068B (zh) | 透镜驱动装置及其制造方法、照相装置、电子设备 | |
| WO2011062123A1 (ja) | レンズ駆動装置 | |
| US6784657B2 (en) | Handling apparatus and test set using the handling apparatus | |
| US9334935B2 (en) | Moving mechanism, electronic component transport device, electronic component inspection device | |
| JP2009171681A (ja) | リニアモータ、部品実装装置及び部品検査装置 | |
| JP5131069B2 (ja) | ノズルユニット及び部品実装装置 | |
| JP2009247056A (ja) | リニアモータユニットおよび該リニアモータユニットを備えた電子部品移載装置 | |
| JP2019527923A (ja) | 磁気浮上システム、磁気浮上システム用のキャリア、及び、磁気浮上システムを動作させる方法 | |
| JP2010208831A (ja) | チャック機構、搬送装置及び周波数調整装置 | |
| JP5525956B2 (ja) | 実装機 | |
| KR20140013324A (ko) | 리니어 데스크탑 로봇 | |
| US12162715B2 (en) | Recording device | |
| CN221804440U (zh) | 防抖结构和摄像设备 | |
| JP5614577B2 (ja) | 像振れ補正装置、レンズ鏡筒、撮像装置および携帯情報端末 | |
| JP4684160B2 (ja) | コンプライアンスモジュール | |
| JP5084189B2 (ja) | リニアモータ及び部品搭載装置 | |
| JP5078424B2 (ja) | 電子部品の実装装置 | |
| CN116609908B (zh) | 致动器和致动器的制造方法 | |
| JP3084418B2 (ja) | Sor露光用縦形xyステージ | |
| JP2007142239A (ja) | 基板保持装置 | |
| JP6086617B2 (ja) | 部品整列装置および部品供給システム |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20110921 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20120808 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20120814 |
|
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20120823 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20151005 Year of fee payment: 3 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 5097959 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| LAPS | Cancellation because of no payment of annual fees |