JP5155693B2 - 超音波検査装置 - Google Patents
超音波検査装置 Download PDFInfo
- Publication number
- JP5155693B2 JP5155693B2 JP2008044308A JP2008044308A JP5155693B2 JP 5155693 B2 JP5155693 B2 JP 5155693B2 JP 2008044308 A JP2008044308 A JP 2008044308A JP 2008044308 A JP2008044308 A JP 2008044308A JP 5155693 B2 JP5155693 B2 JP 5155693B2
- Authority
- JP
- Japan
- Prior art keywords
- path information
- unit
- ultrasonic
- inspection object
- data
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images





Classifications
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01N—INVESTIGATING OR ANALYSING MATERIALS BY DETERMINING THEIR CHEMICAL OR PHYSICAL PROPERTIES
- G01N29/00—Investigating or analysing materials by the use of ultrasonic, sonic or infrasonic waves; Visualisation of the interior of objects by transmitting ultrasonic or sonic waves through the object
- G01N29/22—Details, e.g. general constructional or apparatus details
- G01N29/26—Arrangements for orientation or scanning by relative movement of the head and the sensor
- G01N29/262—Arrangements for orientation or scanning by relative movement of the head and the sensor by electronic orientation or focusing, e.g. with phased arrays
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01N—INVESTIGATING OR ANALYSING MATERIALS BY DETERMINING THEIR CHEMICAL OR PHYSICAL PROPERTIES
- G01N29/00—Investigating or analysing materials by the use of ultrasonic, sonic or infrasonic waves; Visualisation of the interior of objects by transmitting ultrasonic or sonic waves through the object
- G01N29/22—Details, e.g. general constructional or apparatus details
- G01N29/26—Arrangements for orientation or scanning by relative movement of the head and the sensor
- G01N29/265—Arrangements for orientation or scanning by relative movement of the head and the sensor by moving the sensor relative to a stationary material
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01N—INVESTIGATING OR ANALYSING MATERIALS BY DETERMINING THEIR CHEMICAL OR PHYSICAL PROPERTIES
- G01N2291/00—Indexing codes associated with group G01N29/00
- G01N2291/04—Wave modes and trajectories
- G01N2291/051—Perpendicular incidence, perpendicular propagation
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01N—INVESTIGATING OR ANALYSING MATERIALS BY DETERMINING THEIR CHEMICAL OR PHYSICAL PROPERTIES
- G01N2291/00—Indexing codes associated with group G01N29/00
- G01N2291/26—Scanned objects
- G01N2291/263—Surfaces
- G01N2291/2638—Complex surfaces
Landscapes
- Physics & Mathematics (AREA)
- Health & Medical Sciences (AREA)
- Life Sciences & Earth Sciences (AREA)
- Chemical & Material Sciences (AREA)
- Analytical Chemistry (AREA)
- Biochemistry (AREA)
- General Health & Medical Sciences (AREA)
- General Physics & Mathematics (AREA)
- Immunology (AREA)
- Pathology (AREA)
- Investigating Or Analyzing Materials By The Use Of Ultrasonic Waves (AREA)
Description
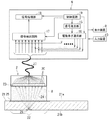
2 超音波トランスデューサ
3 スキャナ機構
3a 走査台
3b 固定部
3c X軸駆動部
3d YZ軸駆動部
3e A軸回動部
4 光学的計測装置
5 装置本体
6 探傷処理装置
7 スキャナ駆動装置
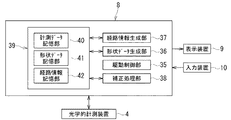
8 経路情報生成装置
9 表示装置
10 入力装置
21 被検査物
30 走査経路
35 駆動制御部
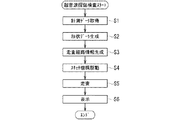
36 形状データ生成部
37 経路情報生成部
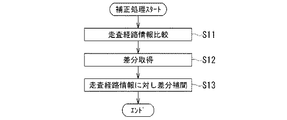
38 補正処理部
39 記憶部
40 計測データ記憶部
41 形状データ記憶部
42 経路情報記憶部
45 形状データ
46,47 法線ベクトル
Claims (3)
- 複数の圧電振動子からなる超音波トランスデューサと、前記超音波トランスデューサの複数の圧電振動子に接続され、信号発生部からの駆動信号により、所要の圧電振動子を選択する駆動素子選択部と、前記駆動素子選択部に選択された圧電振動子から発振される超音波を音響伝播媒体を介して被検査物に入射させ、その反射エコーを受信し、前記反射エコーの電気信号を検出する信号検出回路と、検出された前記反射エコーの電気信号を演算処理し、前記被検査物の内部の画像情報を生成する信号処理部とを備えた探傷処理装置と、
前記被検査物が設置される走査台と、前記走査台の一辺に略垂直に固定される固定部と、前記走査台上で互いに直交する三軸方向に前記超音波トランスデューサを移動させる駆動部、および前記三軸方向のうち少なくとも一軸方向の回転軸回りに前記超音波トランスデューサを回動させる回動部とを少なくとも備えたスキャナ機構とを備えた超音波検査装置において、
前記スキャナ機構の走査台に設置された前記被検査物の表面上までの距離を光学的手段を用いて計測して点群からなる計測データを取得する計測部であって、前記スキャナ機構とは独立して前記固定部に設置された光学的計測部と、
前記光学的計測部で取得された前記点群からなる計測データを用いて、前記スキャナ機構の座標系で表された位置情報を持った点の点群からなる前記被検査物の表面の形状データを生成する形状データ生成部と、
前記形状データ生成部で生成された前記形状データを用いて、前記超音波トランスデューサの走査経路を構成する前記被検査物の表面上の通過点を求め、前記被検査物の表面上の通過点の法線ベクトルと前記超音波トランスデューサの開口面が直交し、かつ前記通過点と前記超音波トランスデューサの開口面中心との距離が一定である前記超音波トランスデューサの走査経路情報を生成する経路情報生成部とを備え、
前記経路情報生成部は、前記被検査物の表面上の通過点が前記形状データを構成する点群上の間を通過する場合、前記被検査物の表面上の通過点に隣接する3点の前記形状データを構成する点で形成された三角形の法線ベクトルを求め、求めた結果を前記三角形内ないし前記三角形の辺と交わる走査経路上の法線ベクトルとすることを特徴とする超音波検査装置。 - 前記経路情報生成部で生成された前記走査経路情報の少なくとも一部を補正データとし、
前記補正データと、あらかじめ生成された他の走査経路情報との差分を取得し、この差分に基づき前記あらかじめ生成された他の走査経路情報に対し補正処理を行う補正処理部をさらに備えたことを特徴とする請求項1記載の超音波検査装置。 - 前記経路情報生成部で生成された形状データを補正データとし、
前記補正データと、前記被検査物の形状設計データとの差分を取得し、この差分に基づき前記形状設計データに対し補正処理を行う補正処理部をさらに備えたことを特徴とする請求項1記載の超音波検査装置。
Priority Applications (6)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2008044308A JP5155693B2 (ja) | 2008-02-26 | 2008-02-26 | 超音波検査装置 |
| US12/918,907 US8371171B2 (en) | 2008-02-26 | 2009-02-26 | Ultrasonic inspection apparatus |
| PCT/JP2009/053601 WO2009107746A1 (ja) | 2008-02-26 | 2009-02-26 | 超音波検査装置 |
| CA2716465A CA2716465C (en) | 2008-02-26 | 2009-02-26 | Ultrasonic inspection apparatus |
| EP09713768.1A EP2249153A4 (en) | 2008-02-26 | 2009-02-26 | Ultrasonic |
| KR1020107018854A KR101118657B1 (ko) | 2008-02-26 | 2009-02-26 | 초음파 검사 장치 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2008044308A JP5155693B2 (ja) | 2008-02-26 | 2008-02-26 | 超音波検査装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2009204328A JP2009204328A (ja) | 2009-09-10 |
| JP5155693B2 true JP5155693B2 (ja) | 2013-03-06 |
Family
ID=41016133
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2008044308A Active JP5155693B2 (ja) | 2008-02-26 | 2008-02-26 | 超音波検査装置 |
Country Status (6)
| Country | Link |
|---|---|
| US (1) | US8371171B2 (ja) |
| EP (1) | EP2249153A4 (ja) |
| JP (1) | JP5155693B2 (ja) |
| KR (1) | KR101118657B1 (ja) |
| CA (1) | CA2716465C (ja) |
| WO (1) | WO2009107746A1 (ja) |
Families Citing this family (22)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR100392852B1 (en) * | 2002-08-26 | 2003-07-28 | Korea Bio Chemical Co Ltd | Monacrosporium sp. fungi and microbial preparation containing the same |
| JP5401330B2 (ja) * | 2010-01-05 | 2014-01-29 | 株式会社日立製作所 | 超音波探傷装置及び超音波探傷方法 |
| JP5889742B2 (ja) * | 2011-07-15 | 2016-03-22 | 株式会社東芝 | 超音波探傷装置及びその方法 |
| KR101177691B1 (ko) | 2012-07-09 | 2012-08-29 | (주)클래시스 | 고강도 집속형 초음파를 이용한 비침습성 피하지방 감소 장치의 3축 제어 헤드 |
| WO2014124073A1 (en) * | 2013-02-07 | 2014-08-14 | Emmetrope Ophthalmics Llc | Magnetic operating microscopes and methods of treatment and diagnosis using the same |
| US9250214B2 (en) * | 2013-03-12 | 2016-02-02 | Hexagon Metrology, Inc. | CMM with flaw detection system |
| US9651525B2 (en) | 2013-06-27 | 2017-05-16 | TecScan Systems Inc. | Method and apparatus for scanning an object |
| JP6300225B2 (ja) * | 2013-12-03 | 2018-03-28 | 東芝エネルギーシステムズ株式会社 | タービン翼の検査装置及びその検査方法 |
| GB201411232D0 (en) * | 2014-06-25 | 2014-08-06 | Rolls Royce Plc | Component processing |
| US9857311B2 (en) * | 2014-08-27 | 2018-01-02 | Ge-Hitachi Nuclear Energy Americas Llc | Methods and systems for nondestructive testing with accurate position |
| JP6698268B2 (ja) * | 2014-10-14 | 2020-05-27 | 蛇の目ミシン工業株式会社 | ロボット |
| WO2016064016A1 (ko) * | 2014-10-24 | 2016-04-28 | (주)클래시스 | 초음파 카트리지와 이를 이용한 초음파 치료용 헤드 |
| WO2017014344A1 (ko) * | 2015-07-23 | 2017-01-26 | (주)윤택이엔지 | 비파괴 초음파 검사장치용 자동 캘리브레이션 장치 및 그 제어 방법 |
| JP6602688B2 (ja) * | 2016-02-22 | 2019-11-06 | 株式会社東芝 | 軌道データ生成装置および軌道データ生成方法 |
| GB2554057B (en) * | 2016-07-25 | 2022-04-06 | Ele Advanced Tech Limited | A method of measuring the wall thickness of an article and an apparatus for making such measurements |
| BE1026211B1 (nl) * | 2018-04-16 | 2019-11-18 | Flexible Robotic Solutions Bvba | Robotsysteem en methode voor niet-destructief testen |
| EP3891499B1 (en) * | 2018-12-04 | 2024-09-04 | Waygate Technologies USA, LP | Digital twin of an automated non-destructive ultrasonic testing system |
| US11435323B2 (en) * | 2019-12-17 | 2022-09-06 | The Boeing Company | Method and system for automated ultrasonic inspection of complex composite structures with non-parallel surfaces |
| JP7490531B2 (ja) * | 2020-10-22 | 2024-05-27 | 株式会社東芝 | 超音波探傷画像判定装置、超音波探傷システムおよび超音波探傷画像判定方法 |
| US11717967B2 (en) | 2021-03-04 | 2023-08-08 | TecScan Systems Inc. | System and method for scanning an object using an array of ultrasonic transducers |
| CN114295728B (zh) * | 2021-11-16 | 2024-05-24 | 国标(北京)检验认证有限公司 | 一种针对复杂曲面工件内部缺陷超声波三维层析成像方法 |
| CN116718672B (zh) * | 2023-08-10 | 2023-10-20 | 山东海龙建筑科技有限公司 | 一种装配式建筑的智能制造缺陷识别系统 |
Family Cites Families (26)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US3678736A (en) * | 1970-08-03 | 1972-07-25 | Gen Electric | Machine with improved operating head traversing workpieces with curved surfaces |
| FR2199887A5 (ja) * | 1972-08-16 | 1974-04-12 | Shraiber David | |
| US3898838A (en) * | 1973-11-01 | 1975-08-12 | Int Harvester Co | Ultrasonic scanning system |
| JPS58166195U (ja) * | 1982-04-30 | 1983-11-05 | ティーディーケイ株式会社 | 超音波プロ−ブ |
| GB8423023D0 (en) * | 1984-09-12 | 1984-10-17 | Short Brothers Ltd | Ultrasonic scanning system |
| JP2553867B2 (ja) * | 1987-06-12 | 1996-11-13 | 新日本製鐵株式会社 | 超音波探傷装置 |
| EP0489161A4 (en) | 1989-08-21 | 1992-07-08 | Hitachi Construction Machinery Co., Ltd. | Ultrasonic flaw detector |
| JP2720077B2 (ja) * | 1989-08-21 | 1998-02-25 | 日立建機株式会社 | 超音波探傷装置 |
| JPH0545347A (ja) * | 1991-08-14 | 1993-02-23 | Nippon Steel Corp | 自動超音波探傷方法 |
| US5214616A (en) * | 1991-08-15 | 1993-05-25 | General Electric Company | Nuclear reactor vessel inspection system and method with remote transducer positioning |
| US6378376B1 (en) * | 1997-03-21 | 2002-04-30 | Life Imaging Systems, Inc. | Ultrasound transducer mounting assembly |
| JP3766210B2 (ja) * | 1998-07-10 | 2006-04-12 | 株式会社東芝 | 3次元超音波画像化装置 |
| JP4111902B2 (ja) * | 2003-09-30 | 2008-07-02 | 日立Geニュークリア・エナジー株式会社 | 自動検査システム |
| DE10349948B3 (de) * | 2003-10-24 | 2005-01-13 | Nutronik Gmbh | Verfahren und Vorrichtung zur Prüfung eines eine komplexe Oberflächenkontur aufweisenden Bauteils mittels Ultraschall |
| JP2005300363A (ja) * | 2004-04-12 | 2005-10-27 | Toshiba Corp | 超音波探傷システムおよび超音波探傷試験方法 |
| EP1742047B1 (en) | 2004-04-26 | 2021-03-31 | Kabushiki Kaisha Toshiba | 3d ultrasonographic device |
| JP4542813B2 (ja) * | 2004-04-26 | 2010-09-15 | 株式会社東芝 | 3次元超音波検査装置 |
| JP2005315583A (ja) * | 2004-04-26 | 2005-11-10 | Toshiba Corp | 超音波検査用センサ装置 |
| JP2006317417A (ja) * | 2005-05-16 | 2006-11-24 | Toshiba Corp | 超音波検査装置およびこの検査装置に用いられる超音波プローブ装置 |
| US7448271B2 (en) * | 2005-08-17 | 2008-11-11 | The Boeing Company | Inspection system and associated method |
| GB0518153D0 (en) * | 2005-09-07 | 2005-10-12 | Rolls Royce Plc | Apparatus for measuring wall thicknesses of objects |
| JP2007192649A (ja) * | 2006-01-19 | 2007-08-02 | Toshiba Corp | 3次元超音波検査装置 |
| JP2009115782A (ja) * | 2007-10-19 | 2009-05-28 | Toshiba Corp | 倣い装置 |
| US8100015B2 (en) | 2007-11-20 | 2012-01-24 | Kabushiki Kaisha Toshiba | Ultrasonic inspection apparatus and ultrasonic probe used for same |
| US7921575B2 (en) * | 2007-12-27 | 2011-04-12 | General Electric Company | Method and system for integrating ultrasound inspection (UT) with a coordinate measuring machine (CMM) |
| US8179132B2 (en) * | 2009-02-18 | 2012-05-15 | General Electric Company | Method and system for integrating eddy current inspection with a coordinate measuring device |
-
2008
- 2008-02-26 JP JP2008044308A patent/JP5155693B2/ja active Active
-
2009
- 2009-02-26 US US12/918,907 patent/US8371171B2/en not_active Expired - Fee Related
- 2009-02-26 WO PCT/JP2009/053601 patent/WO2009107746A1/ja not_active Ceased
- 2009-02-26 KR KR1020107018854A patent/KR101118657B1/ko not_active Expired - Fee Related
- 2009-02-26 CA CA2716465A patent/CA2716465C/en not_active Expired - Fee Related
- 2009-02-26 EP EP09713768.1A patent/EP2249153A4/en not_active Withdrawn
Also Published As
| Publication number | Publication date |
|---|---|
| CA2716465A1 (en) | 2009-09-03 |
| WO2009107746A1 (ja) | 2009-09-03 |
| CA2716465C (en) | 2013-11-19 |
| US8371171B2 (en) | 2013-02-12 |
| KR20100110376A (ko) | 2010-10-12 |
| KR101118657B1 (ko) | 2012-03-06 |
| EP2249153A4 (en) | 2016-08-17 |
| EP2249153A1 (en) | 2010-11-10 |
| US20110000300A1 (en) | 2011-01-06 |
| JP2009204328A (ja) | 2009-09-10 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| KR101118657B1 (ko) | 초음파 검사 장치 | |
| JP5155692B2 (ja) | 超音波検査装置 | |
| US7454973B2 (en) | Ultrasonic inspection method and ultrasonic inspection equipment | |
| JP5306024B2 (ja) | 超音波検査装置及び超音波検査方法 | |
| US8924164B2 (en) | Apparatus and method for ultrasonic testing | |
| US8616062B2 (en) | Ultrasonic inspection system and ultrasonic inspection method | |
| JP5946427B2 (ja) | 超音波検査装置、超音波検査方法、プログラム及び記録媒体 | |
| JP4111902B2 (ja) | 自動検査システム | |
| WO2010001853A1 (ja) | 三次元超音波検査装置 | |
| CN104703544A (zh) | 超声波检查装置、超声波图像数据生成方法及程序 | |
| JP4709640B2 (ja) | 超音波探傷方法及び装置 | |
| JP5873412B2 (ja) | 超音波診断装置、音速決定方法およびプログラム | |
| JP2012137463A (ja) | 超音波表面探傷装置および超音波表面探傷法 | |
| JP5748417B2 (ja) | 超音波探傷システム | |
| JP2010197268A (ja) | 3次元超音波探傷装置及び3次元超音波探傷方法 | |
| JP4592530B2 (ja) | 超音波探傷方法及び装置 | |
| JP2010066169A (ja) | 3次元形状測定システムおよび強度評価システム | |
| JPWO2019030815A1 (ja) | 超音波検査方法および超音波検査装置 | |
| JP5346987B2 (ja) | 超音波診断装置 | |
| KR20050036532A (ko) | 초음파 영상 표시 방법 | |
| WO2014050897A1 (ja) | 超音波検査装置、超音波画像データ生成方法およびプログラム | |
| JPH04369474A (ja) | 超音波映像検査装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20101027 |
|
| RD01 | Notification of change of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7421 Effective date: 20111212 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20111228 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20120828 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20121025 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20121120 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20121207 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20151214 Year of fee payment: 3 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 5155693 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| S111 | Request for change of ownership or part of ownership |
Free format text: JAPANESE INTERMEDIATE CODE: R313115 |
|
| R350 | Written notification of registration of transfer |
Free format text: JAPANESE INTERMEDIATE CODE: R350 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| S531 | Written request for registration of change of domicile |
Free format text: JAPANESE INTERMEDIATE CODE: R313531 |
|
| R350 | Written notification of registration of transfer |
Free format text: JAPANESE INTERMEDIATE CODE: R350 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| S111 | Request for change of ownership or part of ownership |
Free format text: JAPANESE INTERMEDIATE CODE: R313117 |
|
| R350 | Written notification of registration of transfer |
Free format text: JAPANESE INTERMEDIATE CODE: R350 |