JP5267744B2 - 内燃機関の制御装置 - Google Patents
内燃機関の制御装置 Download PDFInfo
- Publication number
- JP5267744B2 JP5267744B2 JP2012531176A JP2012531176A JP5267744B2 JP 5267744 B2 JP5267744 B2 JP 5267744B2 JP 2012531176 A JP2012531176 A JP 2012531176A JP 2012531176 A JP2012531176 A JP 2012531176A JP 5267744 B2 JP5267744 B2 JP 5267744B2
- Authority
- JP
- Japan
- Prior art keywords
- correction amount
- sub
- air
- fuel ratio
- learning
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images



Classifications
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
- F02B—INTERNAL-COMBUSTION PISTON ENGINES; COMBUSTION ENGINES IN GENERAL
- F02B37/00—Engines characterised by provision of pumps driven at least for part of the time by exhaust
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F01—MACHINES OR ENGINES IN GENERAL; ENGINE PLANTS IN GENERAL; STEAM ENGINES
- F01N—GAS-FLOW SILENCERS OR EXHAUST APPARATUS FOR MACHINES OR ENGINES IN GENERAL; GAS-FLOW SILENCERS OR EXHAUST APPARATUS FOR INTERNAL-COMBUSTION ENGINES
- F01N3/00—Exhaust or silencing apparatus having means for purifying, rendering innocuous, or otherwise treating exhaust
- F01N3/08—Exhaust or silencing apparatus having means for purifying, rendering innocuous, or otherwise treating exhaust for rendering innocuous
- F01N3/10—Exhaust or silencing apparatus having means for purifying, rendering innocuous, or otherwise treating exhaust for rendering innocuous by thermal or catalytic conversion of noxious components of exhaust
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
- F02B—INTERNAL-COMBUSTION PISTON ENGINES; COMBUSTION ENGINES IN GENERAL
- F02B37/00—Engines characterised by provision of pumps driven at least for part of the time by exhaust
- F02B37/12—Control of the pumps
- F02B37/18—Control of the pumps by bypassing exhaust from the inlet to the outlet of turbine or to the atmosphere
- F02B37/183—Arrangements of bypass valves or actuators therefor
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
- F02D—CONTROLLING COMBUSTION ENGINES
- F02D41/00—Electrical control of supply of combustible mixture or its constituents
- F02D41/02—Circuit arrangements for generating control signals
- F02D41/14—Introducing closed-loop corrections
- F02D41/1438—Introducing closed-loop corrections using means for determining characteristics of the combustion gases; Sensors therefor
- F02D41/1444—Introducing closed-loop corrections using means for determining characteristics of the combustion gases; Sensors therefor characterised by the characteristics of the combustion gases
- F02D41/1454—Introducing closed-loop corrections using means for determining characteristics of the combustion gases; Sensors therefor characterised by the characteristics of the combustion gases the characteristics being an oxygen content or concentration or the air-fuel ratio
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
- F02D—CONTROLLING COMBUSTION ENGINES
- F02D41/00—Electrical control of supply of combustible mixture or its constituents
- F02D41/24—Electrical control of supply of combustible mixture or its constituents characterised by the use of digital means
- F02D41/2406—Electrical control of supply of combustible mixture or its constituents characterised by the use of digital means using essentially read only memories
- F02D41/2425—Particular ways of programming the data
- F02D41/2429—Methods of calibrating or learning
- F02D41/2451—Methods of calibrating or learning characterised by what is learned or calibrated
- F02D41/2454—Learning of the air-fuel ratio control
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F01—MACHINES OR ENGINES IN GENERAL; ENGINE PLANTS IN GENERAL; STEAM ENGINES
- F01N—GAS-FLOW SILENCERS OR EXHAUST APPARATUS FOR MACHINES OR ENGINES IN GENERAL; GAS-FLOW SILENCERS OR EXHAUST APPARATUS FOR INTERNAL-COMBUSTION ENGINES
- F01N3/00—Exhaust or silencing apparatus having means for purifying, rendering innocuous, or otherwise treating exhaust
- F01N3/02—Exhaust or silencing apparatus having means for purifying, rendering innocuous, or otherwise treating exhaust for cooling, or for removing solid constituents of, exhaust
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
- F02D—CONTROLLING COMBUSTION ENGINES
- F02D41/00—Electrical control of supply of combustible mixture or its constituents
- F02D41/02—Circuit arrangements for generating control signals
- F02D41/14—Introducing closed-loop corrections
- F02D41/1401—Introducing closed-loop corrections characterised by the control or regulation method
- F02D2041/1413—Controller structures or design
- F02D2041/1415—Controller structures or design using a state feedback or a state space representation
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
- F02D—CONTROLLING COMBUSTION ENGINES
- F02D41/00—Electrical control of supply of combustible mixture or its constituents
- F02D41/02—Circuit arrangements for generating control signals
- F02D41/14—Introducing closed-loop corrections
- F02D41/1401—Introducing closed-loop corrections characterised by the control or regulation method
- F02D2041/1413—Controller structures or design
- F02D2041/1431—Controller structures or design the system including an input-output delay
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
- F02D—CONTROLLING COMBUSTION ENGINES
- F02D41/00—Electrical control of supply of combustible mixture or its constituents
- F02D41/0002—Controlling intake air
- F02D41/0007—Controlling intake air for control of turbo-charged or super-charged engines
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
- F02D—CONTROLLING COMBUSTION ENGINES
- F02D41/00—Electrical control of supply of combustible mixture or its constituents
- F02D41/008—Controlling each cylinder individually
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
- F02D—CONTROLLING COMBUSTION ENGINES
- F02D41/00—Electrical control of supply of combustible mixture or its constituents
- F02D41/02—Circuit arrangements for generating control signals
- F02D41/14—Introducing closed-loop corrections
- F02D41/1438—Introducing closed-loop corrections using means for determining characteristics of the combustion gases; Sensors therefor
- F02D41/1439—Introducing closed-loop corrections using means for determining characteristics of the combustion gases; Sensors therefor characterised by the position of the sensor
- F02D41/1441—Plural sensors
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
- F02D—CONTROLLING COMBUSTION ENGINES
- F02D41/00—Electrical control of supply of combustible mixture or its constituents
- F02D41/02—Circuit arrangements for generating control signals
- F02D41/14—Introducing closed-loop corrections
- F02D41/1438—Introducing closed-loop corrections using means for determining characteristics of the combustion gases; Sensors therefor
- F02D41/1444—Introducing closed-loop corrections using means for determining characteristics of the combustion gases; Sensors therefor characterised by the characteristics of the combustion gases
- F02D41/1454—Introducing closed-loop corrections using means for determining characteristics of the combustion gases; Sensors therefor characterised by the characteristics of the combustion gases the characteristics being an oxygen content or concentration or the air-fuel ratio
- F02D41/1456—Introducing closed-loop corrections using means for determining characteristics of the combustion gases; Sensors therefor characterised by the characteristics of the combustion gases the characteristics being an oxygen content or concentration or the air-fuel ratio with sensor output signal being linear or quasi-linear with the concentration of oxygen
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
- F02D—CONTROLLING COMBUSTION ENGINES
- F02D41/00—Electrical control of supply of combustible mixture or its constituents
- F02D41/30—Controlling fuel injection
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02T—CLIMATE CHANGE MITIGATION TECHNOLOGIES RELATED TO TRANSPORTATION
- Y02T10/00—Road transport of goods or passengers
- Y02T10/10—Internal combustion engine [ICE] based vehicles
- Y02T10/12—Improving ICE efficiencies
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02T—CLIMATE CHANGE MITIGATION TECHNOLOGIES RELATED TO TRANSPORTATION
- Y02T10/00—Road transport of goods or passengers
- Y02T10/10—Internal combustion engine [ICE] based vehicles
- Y02T10/40—Engine management systems
Landscapes
- Engineering & Computer Science (AREA)
- Chemical & Material Sciences (AREA)
- Combustion & Propulsion (AREA)
- Mechanical Engineering (AREA)
- General Engineering & Computer Science (AREA)
- Chemical Kinetics & Catalysis (AREA)
- Health & Medical Sciences (AREA)
- Toxicology (AREA)
- Electrical Control Of Air Or Fuel Supplied To Internal-Combustion Engine (AREA)
- Output Control And Ontrol Of Special Type Engine (AREA)
- Combined Controls Of Internal Combustion Engines (AREA)
- Exhaust Gas After Treatment (AREA)
- Supercharger (AREA)
Description
本発明は、例えば自動車用エンジンとして好適に用いられ、ターボ過給機及びウェイストゲートバルブ(WGV)を備えた内燃機関の制御装置に関する。
従来技術として、例えば特許文献1(日本特開2008−208740号公報)に開示されているように、ターボ過給機及びWGVを備えた内燃機関の制御装置が知られている。従来技術では、ターボ過給機のタービンの下流側で、かつ、排気浄化触媒の上流側となる位置に空燃比センサが設けられている。そして、エンジンの運転中には、空燃比センサの出力に基いて空燃比フィードバック制御を実行しつつ、そのフィードバック内容を学習する学習制御を実行する。また、従来技術では、WGVの開弁位置と閉弁位置のうち何れか一方の位置を学習位置(所定状態)として定め、学習制御の実行時には、WGVを学習位置に保持することにより、学習制御を一定の状態で行うようにしている。
ところで、従来技術では、各気筒の排気ガスが点火順序に応じた一定の順番で空燃比センサに到達し、空燃比センサにより排気空燃比が検出される。この検出結果は、空燃比フィードバック制御により各気筒の燃料噴射量に反映され、排気空燃比が制御される。このとき、気筒間の空燃比ばらつきに対処するためには、任意の時点において、空燃比センサにより排気空燃比を検出する気筒(検出気筒)と、その検出結果を反映させる気筒(制御気筒)とが一致(同期)していることが好ましい。
しかし、WGVを採用するシステムでは、一般的に、排気浄化触媒の上流側にタービンとWGV(バイパス通路)とが並列に配置されている。この構成では、排気ガスがタービンを通過する場合とバイパス通路を通過する場合とで、排気流路の経路長や排気ガスの攪拌状態に差異が生じる。このため、従来技術では、空燃比フィードバック制御の実行中にWGVが開閉されると、空燃比センサの出力波形や空燃比の検出気筒が変動し、制御性の低下や空燃比の乱れが生じ易いという問題がある。
本発明は、上述のような課題を解決するためになされたもので、本発明の目的は、WGVが作動する場合でも、排気空燃比を正確かつ安定的に制御することが可能な内燃機関の制御装置を提供することにある。
第1の発明は、内燃機関の排気通路に設けられ、排気ガスを浄化する排気浄化触媒と、
前記排気浄化触媒の上流側で前記排気通路に設けられたタービンを有し、排気圧を利用して吸入空気を過給するターボ過給機と、
前記タービンの上流側で前記排気通路から分岐し、前記タービンの下流側かつ前記排気浄化触媒の上流側となる位置で前記排気通路に合流するバイパス通路と、
前記バイパス通路を流れる排気ガスの量を調整するウェイストゲートバルブと、
前記排気通路と前記バイパス通路との合流部位よりも下流側に配置され、前記排気浄化触媒の上流側で空燃比を検出する空燃比センサと、
排気ガスが筒内から前記ターボ過給機のタービンを経由して前記空燃比センサまで流通するのに必要な時間に対応するタービン通過輸送遅れと、前記空燃比センサの出力とに基いて第1の燃料噴射補正量を算出する第1の補正量算出手段と、
排気ガスが筒内から前記バイパス通路を経由して前記空燃比センサまで流通するのに必要な時間に対応するバイパス通過輸送遅れと、前記空燃比センサの出力とに基いて第2の燃料噴射補正量を算出する第2の補正量算出手段と、
少なくとも前記ウェイストゲートバルブの開閉状態に基いて、前記第1,第2の燃料噴射補正量のうち何れか一方の燃料噴射補正量をメインフィードバック補正量として選択するメイン補正量選択手段と、
前記補正量選択手段により選択した前記メインフィードバック補正量に基いて内燃機関の燃料噴射量を補正し、前記空燃比センサにより検出した空燃比が目標空燃比と一致するように空燃比フィードバック制御を実行する空燃比制御手段と、
を備えることを特徴とする。
第2の発明によると、前記メイン補正量選択手段は、
前記ウェイストゲートバルブが閉弁している前提で、前記第1の燃料噴射補正量を前記メインフィードバック補正量として選択する第1の選択手段と、
前記ウェイストゲートバルブが開弁状態となり、かつ、前記第1の燃料噴射補正量が所定の乖離判定値以上となった場合にのみ、前記第1の燃料噴射補正量に代えて前記第2の燃料噴射補正量を前記メインフィードバック補正量として選択する第2の選択手段と、
を備える。
前記ウェイストゲートバルブが閉弁している前提で、前記第1の燃料噴射補正量を前記メインフィードバック補正量として選択する第1の選択手段と、
前記ウェイストゲートバルブが開弁状態となり、かつ、前記第1の燃料噴射補正量が所定の乖離判定値以上となった場合にのみ、前記第1の燃料噴射補正量に代えて前記第2の燃料噴射補正量を前記メインフィードバック補正量として選択する第2の選択手段と、
を備える。
第3の発明は、前記ウェイストゲートバルブが閉弁状態となり、かつ、前記第1の燃料噴射補正量が所定の閉弁時メイン学習判定値以上である場合に、前記第1の燃料噴射補正量に基いて補正量の学習を行う閉弁時メイン学習手段を備える。
第4の発明は、前記ウェイストゲートバルブが閉弁状態となり、かつ、前記第1の燃料噴射補正量が所定の閉弁時メイン学習判定値以上である場合に、前記第1の燃料噴射補正量に基いて補正量の学習を行う閉弁時メイン学習手段と、
前記ウェイストゲートバルブが開弁状態となり、かつ、前記第2の燃料噴射補正量が所定の開弁時メイン学習判定値以上である場合に、前記第2の燃料噴射補正量に基いて補正量の学習を行う開弁時メイン学習手段と、を備える。
前記ウェイストゲートバルブが開弁状態となり、かつ、前記第2の燃料噴射補正量が所定の開弁時メイン学習判定値以上である場合に、前記第2の燃料噴射補正量に基いて補正量の学習を行う開弁時メイン学習手段と、を備える。
第5の発明は、内燃機関の排気通路に設けられ、排気ガスを浄化する排気浄化触媒と、
前記排気浄化触媒の上流側で前記排気通路に設けられたタービンを有し、排気圧を利用して吸入空気を過給するターボ過給機と、
前記タービンの上流側で前記排気通路から分岐し、前記タービンの下流側かつ前記排気浄化触媒の上流側となる位置で前記排気通路に合流するバイパス通路と、
前記バイパス通路を流れる排気ガスの量を調整するウェイストゲートバルブと、
前記排気通路と前記バイパス通路との合流部位よりも下流側に配置され、前記排気浄化触媒の上流側で空燃比を検出する空燃比センサと、
前記排気浄化触媒の下流側で排気ガス中の酸素濃度を検出する酸素濃度センサと、
前記ウェイストゲートバルブの閉弁時に対応する前記酸素濃度センサの出力目標値と、前記酸素濃度センサの出力とに基いて第1のサブ噴射補正量を算出する第1のサブ補正量算出手段と、
前記ウェイストゲートバルブの開弁時に対応する前記酸素濃度センサの出力目標値と、前記酸素濃度センサの出力とに基いて第2のサブ噴射補正量を算出する第2のサブ補正量算出手段と、
少なくとも前記ウェイストゲートバルブの開閉状態に基いて、前記第1,第2のサブ噴射補正量のうち何れか一方のサブ噴射補正量をサブフィードバック補正量として選択するサブ補正量選択手段と、
前記空燃比センサの出力に基いて算出したメインフィードバック補正量と、前記サブフィードバック補正量とに基いて内燃機関の燃料噴射量を補正し、前記空燃比センサにより検出した空燃比が目標空燃比と一致するように空燃比フィードバック制御を実行する空燃比制御手段と、
を備えることを特徴とする。
第6の発明は、前記サブ補正量選択手段は、
前記ウェイストゲートバルブが閉弁している前提で、前記第1のサブ噴射補正量を前記サブフィードバック補正量として選択する第1の選択手段と、
前記ウェイストゲートバルブが開弁状態となり、かつ、前記第1のサブ噴射補正量が所定のサブ乖離判定値以上となった場合にのみ、前記第1のサブ噴射補正量に代えて前記第2のサブ噴射補正量を前記サブフィードバック補正量として選択する第2の選択手段と、
を備える。
前記ウェイストゲートバルブが閉弁している前提で、前記第1のサブ噴射補正量を前記サブフィードバック補正量として選択する第1の選択手段と、
前記ウェイストゲートバルブが開弁状態となり、かつ、前記第1のサブ噴射補正量が所定のサブ乖離判定値以上となった場合にのみ、前記第1のサブ噴射補正量に代えて前記第2のサブ噴射補正量を前記サブフィードバック補正量として選択する第2の選択手段と、
を備える。
第7の発明は、前記ウェイストゲートバルブが閉弁状態となり、かつ、前記第1のサブ噴射補正量が所定の閉弁時サブ学習判定値以上である場合に、前記第1のサブ噴射補正量に基いて補正量の学習を行う閉弁時サブ学習手段と、
前記ウェイストゲートバルブが開弁状態となり、かつ、前記第2のサブ噴射補正量が所定の開弁時サブ学習判定値以上である場合に、前記第2のサブ噴射補正量に基いて補正量の学習を行う開弁時サブ学習手段と、を備える。
前記ウェイストゲートバルブが開弁状態となり、かつ、前記第2のサブ噴射補正量が所定の開弁時サブ学習判定値以上である場合に、前記第2のサブ噴射補正量に基いて補正量の学習を行う開弁時サブ学習手段と、を備える。
第1の発明によれば、排気ガスの輸送遅れを、WGVの開閉状態に応じてタービン通過輸送遅れとバイパス通過輸送遅れの何れかに切換えることができ、それぞれの輸送遅れを第1,第2の燃料噴射補正量に反映させることができる。従って、WGVの開,閉により生じる排気経路長や空燃比変動の差異を、輸送遅れの切換によって適切に補償することができる。これにより、WGVの作動状態に影響されずに、排気空燃比を正確かつ安定的にフィードバック制御することができる。
第2の発明によれば、WGVが閉弁した状態では、タービン通過輸送遅れが反映された第1の燃料噴射補正量をメインフィードバック補正量とすることができる。これにより、空燃比が検出される検出気筒と、メインフィードバック補正量が反映される制御気筒とを同期させ、気筒間の空燃比ばらつきを効率よく補正することができる。また、WGVが開弁した場合でも、第1の燃料噴射補正量が乖離判定値未満の場合には、この燃料噴射補正量を制御に使用しても影響が小さいものと判断して、第1の燃料噴射補正量をメインフィードバック補正量とすることができる。空燃比の制御は、タービンの排気攪拌効果が得られる閉弁状態で行う方が精度が良いので、乖離判定値を用いた判定条件を付加することにより、第1の燃料噴射補正量が用いられる制御領域を開弁側に広げることができる。一方、WGVが開弁し、かつ、第1の燃料噴射補正量が乖離判定値以上となった場合には、この燃料噴射補正量を制御に使用すると精度が低下するものと判断して、バイパス通過輸送遅れが反映された第2の燃料噴射補正量をメインフィードバック補正量とすることができる。これにより、WGVの開弁時にも、検出気筒と制御気筒を同期させることができる。
第3の発明によれば、WGVが閉弁した状態において、第1の燃料噴射補正量が大きく増加(乖離)した場合にのみ、当該補正量の偏差の定常的な部分を学習することができる。この結果、学習制御を、タービンの排気攪拌効果が得られる一定の状態(閉弁状態)で常に精度よく実行することができる。従って、学習の精度や安定性を高め、WGVの開閉等によるメイン学習値のばらつきを抑制することができる。また、メインフィードバック補正量の増加により学習が必要となった場合にのみ、学習制御を実行するので、過剰な学習動作を回避することができる。
第4の発明によれば、WGVの開閉状態に応じて閉弁時のメイン学習マップと開弁時のメイン学習マップとを使い分けることができ、燃料噴射量に対する学習値の反映内容を適切に切換えることができる。具体的に述べると、例えばWGVが開弁した状態において、気筒間の空燃比ばらつきが比較的大きい場合等には、閉弁時に学習した学習値を使用すると、輸送遅れを適切に選択したとしても、メインフィードバック量が大きく乖離することがある。この場合には、開弁時の学習値に切換えて制御を行うことにより、メインフィードバック量を減少させ、空燃比の制御を安定化させることができる。
第5の発明によれば、サブフィードバック制御の目標値を、WGVの開閉状態に応じて閉弁時の目標値と開弁時の目標値の何れかに切換えることができ、それぞれの目標値をサブフィードバック補正量に反映させることができる。従って、WGVの開,閉により生じる排気浄化触媒の酸素吸蔵能の差異を、制御目標値の切換により適切に補償することができる。これにより、サブフィードバック制御を正確に行うことができ、空燃比の制御精度を向上させることができる。
第6の発明によれば、WGVが閉弁した状態では、閉弁時における酸素濃度センサの出力目標値が反映された第1のサブ噴射補正量をサブフィードバック補正量とすることができ、サブフィードバック制御を閉弁時の触媒の酸素吸蔵能に適合させることができる。また、WGVが開弁した場合でも、第1のサブ噴射補正量がサブ乖離判定値未満の場合には、このサブ噴射補正量を制御に使用しても影響が小さいものと判断して、第1のサブ噴射補正量をサブフィードバック補正量とすることができる。空燃比の制御は、タービンの排気攪拌効果が得られる閉弁状態で行う方が精度が良いので、サブ乖離判定値を用いた判定条件を付加することにより、第1のサブ噴射補正量が用いられる制御領域を開弁側に広げることができる。一方、WGVが開弁し、かつ、第1のサブ噴射補正量がサブ乖離判定値以上となった場合には、このサブ噴射補正量を制御に使用すると精度が低下するものと判断して、開弁時における酸素濃度センサの出力目標値が反映された第2のサブ噴射補正量をサブフィードバック補正量とすることができる。これにより、WGVの開弁時にも、サブフィードバック補正量の目標値に対する収束精度を確保し、触媒浄化能を速やかに最適化することができる。
第7の発明によれば、WGVの開閉状態に応じて閉弁時のサブ学習マップと開弁時のサブ学習マップとを使い分けることができ、燃料噴射量に反映されるサブ学習値を、触媒の酸素吸蔵能の消費速度に応じて適切に切換えることができる。これにより、WGVの開閉状態に関係なく、サブフィードバック補正量の目標値に対する収束精度を確保し、触媒浄化能を速やかに最適化することができる。
実施の形態1.
[実施の形態1の構成]
以下、図1及び図4を参照しつつ、本発明の実施の形態1について説明する。図1は、本発明の実施の形態1のシステム構成を説明するための全体構成図である。本実施の形態のシステムは、多気筒型内燃機関としてのエンジン10を備えている。なお、図1は、エンジン10に搭載された複数気筒のうちの1気筒のみを例示している。エンジン10の各気筒には、ピストン12により燃焼室14が形成されており、ピストン12は、エンジンのクランク軸16に連結されている。
[実施の形態1の構成]
以下、図1及び図4を参照しつつ、本発明の実施の形態1について説明する。図1は、本発明の実施の形態1のシステム構成を説明するための全体構成図である。本実施の形態のシステムは、多気筒型内燃機関としてのエンジン10を備えている。なお、図1は、エンジン10に搭載された複数気筒のうちの1気筒のみを例示している。エンジン10の各気筒には、ピストン12により燃焼室14が形成されており、ピストン12は、エンジンのクランク軸16に連結されている。
また、エンジン10は、各気筒に吸入空気を吸込む吸気通路18と、各気筒から排気ガスが排出される排気通路20とを備えている。吸気通路18には、吸入空気量を調整する電子制御式のスロットルバルブ22と、吸入空気を冷却するインタークーラ24とが設けられている。排気通路20には、排気ガスを浄化する三元触媒等の排気浄化触媒26が設けられている。また、各気筒には、吸気ポートに燃料を噴射する燃料噴射弁28と、筒内の混合気に点火する点火プラグ30と、吸気ポートを筒内に対して開,閉する吸気バルブ32と、排気ポートを筒内に対して開,閉する排気バルブ34とが設けられている。
さらに、エンジン10は、排気圧を利用して吸入空気を過給する公知のターボ過給機36を備えている。ターボ過給機36は、排気浄化触媒26の上流側で排気通路20に設けられたタービン36aと、吸気通路18に設けられたコンプレッサ36bとにより構成されている。ターボ過給機36の作動時には、タービン36aが排気圧を受けてコンプレッサ36bを駆動することにより、コンプレッサ36bが吸入空気を過給する。
また、排気通路20には、タービン36aをバイパスするバイパス通路38と、バイパス通路38を流れる排気ガスの量を調整するウェイストゲートバルブ(WGV)40とが設けられている。バイパス通路38は、タービン36aと並列に配置されており、タービン36aの上流側で排気通路20から分岐し、タービン36aの下流側かつ排気浄化触媒26の上流側となる位置で排気通路20に合流している。WGV40は、後述のECU60から入力される制御信号に基いてバイパス通路38を開閉するように構成されている。
次に、エンジンの制御系統について説明する。本実施の形態のシステムは、センサ50〜58を含むセンサ系統と、エンジン10の運転状態を制御するECU(Electronic Control Unit)60とを備えている。まず、センサ系統について説明すると、クランク角センサ50は、クランク軸16の回転に同期した信号を出力する。また、エアフローセンサ52はエンジンの吸入空気量を検出し、吸気圧センサ54は、吸気通路18内の吸気圧(過給圧)を検出する。
空燃比センサ56は、排気浄化触媒26の上流側で空燃比を検出するもので、排気通路20とバイパス通路38との合流部位よりも下流側に配置されている。また、空燃比センサ56は、空燃比を連続的に検出することが可能で、空燃比に比例した信号を出力する公知のセンサにより構成されている。一方、酸素濃度センサ58は、排気浄化触媒26の下流側で排気ガス中の酸素濃度を検出するもので、理論空燃比を境界としてリッチ側とリーン側とでセンサ出力が急変する特性(Z特性)を有している。
また、センサ系統には、この他にも、エンジン10や車両の制御に必要な各種のセンサ(例えばエンジン冷却水の温度を検出する水温センサ、運転者のアクセル操作量を検出するアクセルセンサ等)が含まれている。これらのセンサは、ECU60の入力側に接続されている。一方、ECU60の出力側には、スロットルバルブ22、燃料噴射弁28、点火プラグ30、WGV40等を含む各種のアクチュエータが接続されている。
ECU60は、例えばROM、RAM、不揮発性メモリ等の記憶回路と入出力ポートとを備えた演算処理装置により構成されている。そして、ECU60は、センサ系統により検出したエンジンの運転情報に基いて各アクチュエータを駆動し、エンジンの運転制御を行う。具体的には、クランク角センサ50の出力に基いてエンジン回転数とクランク角とを検出し、エアフローセンサ52により検出した吸入空気量と、エンジン回転数とに基いて負荷(負荷率)を算出する。また、エンジン回転数、負荷、エンジンの暖機状態、加速操作の有無等に基いて燃料噴射量(基本噴射量)を算出し、クランク角に基いて燃料噴射時期及び点火時期を算出する。これらの算出処理は、所定の点火順序等に従って、各気筒に対して順次実行される。
そして、ECU60は、各気筒において、燃料噴射時期が到来した時点で燃料噴射弁28を駆動し、点火時期が到来した時点で点火プラグ30を駆動する。これにより、筒内の混合気を燃焼させ、エンジン10を運転することができる。また、ECU60は、空燃比センサ56及び酸素濃度センサ58の出力に基いて、排気空燃比が目標空燃比と一致するように燃料噴射量を制御する空燃比フィードバック制御を実行する。目標空燃比は、排気浄化触媒26の浄化率が高くなる領域(理論空燃比の近傍等)に設定される。従って、本制御により排気エミッションを向上させることができる。
また、空燃比フィードバック制御は、メインフィードバック制御と、サブフィードバック制御とにより構成されている。メインフィードバック制御は、触媒26に流入する排気ガスの空燃比が目標空燃比と一致するように、空燃比センサ56の出力に基いてメインフィードバック補正量を算出し、この補正量に基いて燃料噴射量を補正する。サブフィードバック制御は、触媒26の下流側に流出する排気ガスの空燃比が理論空燃比(ストイキ)となるように、酸素濃度センサ58の出力に基いてサブフィードバック補正量を算出し、この補正量に基いて燃料噴射量を補正する。これにより、サブフィードバック制御では、排気浄化触媒26の酸素吸蔵能(OSC)を適正な状態に制御する。
また、ECU60は、空燃比フィードバック制御により設定された燃料噴射補正量を学習する学習制御を実行する。学習制御では、前述したメインフィードバック補正量及びサブフィードバック補正量の定常的な偏差を、学習値としてECU60に記憶する。ECU60は、これらの学習値をエンジンの運転領域毎に記憶したデータマップ(学習マップ)を備えている。空燃比フィードバック制御では、エンジンの運転状態に応じて前記学習マップから取得した学習値を燃料噴射量に反映させる。なお、空燃比フィードバック制御及び学習制御の詳細については後述する。
また、ECU60は、エンジンの運転状態に応じて過給圧を制御する公知の過給圧制御を実行する。過給圧制御では、WGV40を開閉させることにより、バイパス通路38(及びターボ過給機36のタービン36a)を通過する排気ガスの量を調整し、過給圧を変化させる。これにより、過給圧の適正化やターボ過給機36の保護を図ることができる。
[実施の形態1の特徴]
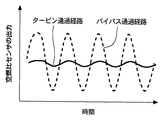
本実施の形態において、排気ガスは、WGV40の開閉状態に応じて、ターボ過給機36のタービン36aを通過する経路(タービン通過経路)を流れるか、または、バイパス通路38を通過する経路(バイパス通過経路)を流れる。しかし、空燃比センサ56の出力波形は、図2に示すように、排気ガスが何れの経路を流れるかによって異なる傾向がある。図2は、空燃比センサの出力波形が排気ガスの流通経路に応じて変化する状態を示す特性線図である。排気ガスがタービン通過経路を流れる場合には、タービン36aにより排気ガスが攪拌されるので、空燃比センサ56の出力波形は、気筒間の空燃比ばらつきの影響を受け難くなり、図2中に実線で示すように、比較的滑らかな波形となる。これに対し、排気ガスがバイパス通過経路を流れる場合には、点線で示すように、空燃比センサ56の出力波形が気筒間の空燃比ばらつきに応じて大きく変動し易い。
本実施の形態において、排気ガスは、WGV40の開閉状態に応じて、ターボ過給機36のタービン36aを通過する経路(タービン通過経路)を流れるか、または、バイパス通路38を通過する経路(バイパス通過経路)を流れる。しかし、空燃比センサ56の出力波形は、図2に示すように、排気ガスが何れの経路を流れるかによって異なる傾向がある。図2は、空燃比センサの出力波形が排気ガスの流通経路に応じて変化する状態を示す特性線図である。排気ガスがタービン通過経路を流れる場合には、タービン36aにより排気ガスが攪拌されるので、空燃比センサ56の出力波形は、気筒間の空燃比ばらつきの影響を受け難くなり、図2中に実線で示すように、比較的滑らかな波形となる。これに対し、排気ガスがバイパス通過経路を流れる場合には、点線で示すように、空燃比センサ56の出力波形が気筒間の空燃比ばらつきに応じて大きく変動し易い。
また、図3は、排気ガスの流通経路に応じて空燃比の検出気筒が変化する状態を示す説明図である。この図は、4気筒エンジンを例に挙げて、各気筒から排出される排気ガスをそれぞれ異なる種類のハッチングで示している。バイパス通過経路の経路長は、タービン通過経路の経路長に対して異なる(短い)ことが多い。このため、図3に示すように、2つの経路において、同一のタイミングで排気ガスが排出されたとしても、バイパス通過経路を流れる排気ガスの方が短時間で空燃比センサ56に到達することになる。即ち、2つの経路を流れる排気ガスの空燃比を、空燃比センサ56により同一のタイミングで検出すると、空燃比を検出する気筒がそれぞれ異なることになる。このように、空燃比の検出気筒及び変動量は、WGV40の開閉状態に応じてそれぞれ異なるので、空燃比フィードバック制御では、この点を考慮しない限り、ある気筒の空燃比ばらつきに基いて当該気筒の燃料噴射量を的確に補正するのは難しい。
このため、本実施の形態では、少なくともWGV40の開閉状態に基いて、空燃比フィードバック制御(メインフィードバック制御)で用いるフィードバック補正量を変更する構成としている。具体的にのべると、空燃比フィードバック制御では、まず、閉弁時のメインフィードバック補正量である第1の燃料噴射補正量Δtを算出する。第1の燃料噴射補正量Δtは、空燃比センサ56の出力と、エアフローセンサ52により検出した吸入空気量と、タービン通過経路定数Atとに基いて、下記(1)式により算出される。

上記式において、基本噴射量とは、前述したように、エンジン回転数、負荷等に基いて算出される公知のパラメータである。また、吸入空気量(k)、空燃比センサの出力(k)及び目標空燃比(k)は、ECU60により設定された所定のサンプリングタイミング毎に検出(算出)され、それぞれ時系列データとしてECU60に記憶される。なお、時系列データの番号kは、任意の自然数(k=1,2,3,…)である。また、タービン通過経路定数Atとは、WGV40が閉弁した状態において、排気ガスが筒内からタービン通過経路を経由して空燃比センサ56まで流通するのに必要な時間に対応する輸送遅れを定数化したものである。
このため、タービン通過経路定数Atを前記時系列データの番号から減算して過去の時系列データを参照することで、WGV40の閉弁時に生じる排気ガスの輸送遅れを補償することができる。従って、上記(1)式によれば、WGV40が閉弁した状態において、任意の気筒で検出した空燃比の検出結果を当該気筒の燃料噴射量に反映させることができ、検出気筒と制御気筒とを同期させることができる。
また、空燃比フィードバック制御では、WGV40の開弁状態に対応するメインフィードバック補正量として、第2の燃料噴射補正量Δbを算出する。第2の燃料噴射補正量Δbは、空燃比センサ56の出力と、吸入空気量と、バイパス経路定数Abとに基いて、下記(2)式により算出される。
上記式において、バイパス経路定数Abは、WGV40が開弁した状態において、排気ガスが筒内からバイパス通過経路を経由して空燃比センサ56まで流通するのに必要な時間に対応する輸送遅れを定数化したものである。このバイパス経路定数Abによれば、タービン通過経路定数Atと同様の原理により、WGV40の開弁時に生じる排気ガスの輸送遅れを補償して検出気筒と制御気筒とを同期させることができる。なお、タービン通過経路定数Atとバイパス経路定数Abとは、タービン通過経路とバイパス通過経路の長短に応じて、それぞれ異なる値に設定されている。
次に、空燃比フィードバック制御では、公知の方法によりWGV40の開閉状態を検出し、少なくとも当該開閉状態に基いて第1,第2の燃料噴射補正量Δt,Δbのうち何れか一方の燃料噴射補正量を正規のメインフィードバック補正量として選択する。ここで、WGV40の開閉状態を検出する方法としては、例えば開度センサ等によりWGV40の開度を直接検出する方法、WGV40の流出口近傍に配置した排気圧センサや排気温度センサの出力に基いて開閉状態を検出する方法等が知られている。また、過給圧制御により設定されたWGV40の開度目標値を開閉情報として用いる方法や、例えば日本特開2010−185302号公報に記載されているように、WGV40を駆動する負圧アクチュエータに供給される負圧を開閉情報として用いる構成としてもよい。
次に、メインフィードバック補正量の選択方法について具体的に述べると、まず最初は、WGV40が閉弁している前提で、第1の燃料噴射補正量Δtを正規のメインフィードバック補正量として選択する。また、WGV40が開弁状態となり、かつ、第1の燃料噴射補正量Δtが前記乖離判定値α以上となった場合には、第1の燃料噴射補正量Δtに代えて、第2の燃料噴射補正量Δbを正規のメインフィードバック補正量として選択する。
乖離判定値αは、WGV40が開弁した状態でも第1の燃料噴射補正量Δtを用いることが可能な許容限度に対応して設定される。即ち、WGV40の開弁時には、この状態と適合しない閉弁時の燃料噴射補正量Δtが標準量に対して増加(乖離)する。この状態でも、気筒間の空燃比ばらつきが比較的小さい場合には、空燃比センサ56の出力波形の変動も抑制される(即ち、図2中に点線で示す出力波形の変動幅が小さくなる)。従って、この場合には、検出気筒と制御気筒とのずれが存在する場合の影響も小さなものとなるので、WGV40の開弁時に、閉弁時の燃料噴射補正量Δt(タービン通過経路定数At)を用いたとしても、ある程度まで(Δtが許容限度を超えるまで)は、燃料噴射量を十分な精度で補正することができる。
しかし、気筒間の空燃比ばらつきが大きい場合には、空燃比センサ56の出力波形が大きく変動し、検出気筒と制御気筒とのずれが存在する場合の影響が顕著となるので、WGV40の開弁時に閉弁時の燃料噴射補正量Δtを用いると、補正精度が低下し易い。このため、WGV40が開弁した状態において、閉弁時の燃料噴射補正量Δtが許容限度を超えた場合、即ち、Δt≧αが成立した場合には、開弁時の燃料噴射補正量Δbに基いて燃料噴射量を補正する。
次の処理では、最終的な燃料噴射量を算出する。具体的には、前述の基本噴射量と、上記選択処理により得られた正規のメインフィードバック補正量と、学習制御により得られたメインフィードバック補正量の学習値(メイン学習値)とに基いて、下記(3)式により燃料噴射量を算出する。これにより、空燃比フィードバック制御(メインフィードバック制御)及びその学習制御の結果が燃料噴射量に反映され、空燃比が目標空燃比と一致するように制御される。
なお、本実施の形態では、上記(3)式で用いる学習値(学習制御)として、公知の制御方法を採用してもよいし、後述する実施の形態2で説明する制御方法を用いてもよい。また、本発明では、必ずしも学習制御を実行しなくてもよい。さらに、本発明では、サブフィードバック制御及びサブ学習制御を併用し、上記(3)式の左辺に対して、サブフィードバック補正量とサブ学習値とを反映させる構成としてもよい。なお、併用する制御の一例については、後述する実施の形態4,5で説明する。
本実施の形態によれば、排気ガスの輸送遅れに対応する定数を、WGV40の開閉状態に応じてタービン通過経路定数Atとバイパス経路定数Abの何れかに切換えることができ、それぞれの経路定数をメインフィードバック補正量に反映させることができる。従って、WGV40の開,閉により生じる排気経路長や空燃比変動の差異を、経路定数の切換によって適切に補償することができる。詳しく述べると、まず、WGV40が閉弁した状態では、タービン通過経路定数Atが反映された第1の燃料噴射補正量Δtをメインフィードバック補正量とすることができる。これにより、空燃比が検出される検出気筒と、メインフィードバック補正量が反映される制御気筒とを同期させ、気筒間の空燃比ばらつきを効率よく補正することができる。
また、WGV40が開弁した場合でも、第1の燃料噴射補正量Δtが乖離判定値α未満の場合には、燃料噴射補正量Δtを制御に使用しても影響が小さいものと判断して、第1の燃料噴射補正量Δtをメインフィードバック補正量とすることができる。これにより、WGV40の開弁時であっても、気筒間の空燃比ばらつきが小さい場合には、タービン36aにより攪拌(平滑化)された空燃比の検出値を使用することができ、空燃比を精度良く制御することができる。空燃比の制御は、タービン36aの排気攪拌効果が得られる閉弁状態で行う方が精度が良いので、乖離判定値αを用いた判定条件を付加することにより、第1の燃料噴射補正量Δtが用いられる制御領域を開弁側に広げることができる。
一方、WGV40が開弁し、かつ、第1の燃料噴射補正量Δtが乖離判定値α以上となった場合には、この燃料噴射補正量Δtを制御に使用すると精度が低下するものと判断して、バイパス経路定数Abが反映された第2の燃料噴射補正量Δbをメインフィードバック補正量とすることができる。これにより、WGV40の開弁時にも、検出気筒と制御気筒を同期させることができる。また、排気ガスがバイパス通路38を流れることにより気筒間の空燃比ばらつきが大きくなったとしても、これに対応した第2の燃料噴射補正量Δbに基いて燃料噴射量を補正するので、空燃比を精度良く制御することができる。従って、本実施の形態によれば、WGV40の作動状態に影響されずに、排気空燃比を正確かつ安定的に制御することができる。
[実施の形態1を実現するための具体的な処理]
次に、図4を参照して、上述した制御を実現するための具体的な処理について説明する。図4は、本発明の実施の形態1において、ECUにより実行される制御を示すフローチャートである。この図に示すルーチンは、エンジンの運転中に繰り返し実行されるものとする。図4に示すルーチンにおいて、まず、ステップ100では、WGV40が閉弁している前提で、フィードバック制御(F/B制御)の輸送遅れをタービン通過経路定数Atに設定する。次に、ステップ102では、前記(1)式により、タービン通過経路定数Atと、空燃比センサ56の出力等とに基いて第1の燃料噴射補正量(F/B補正量)Δtを算出する。
次に、図4を参照して、上述した制御を実現するための具体的な処理について説明する。図4は、本発明の実施の形態1において、ECUにより実行される制御を示すフローチャートである。この図に示すルーチンは、エンジンの運転中に繰り返し実行されるものとする。図4に示すルーチンにおいて、まず、ステップ100では、WGV40が閉弁している前提で、フィードバック制御(F/B制御)の輸送遅れをタービン通過経路定数Atに設定する。次に、ステップ102では、前記(1)式により、タービン通過経路定数Atと、空燃比センサ56の出力等とに基いて第1の燃料噴射補正量(F/B補正量)Δtを算出する。
次に、ステップ104では、WGV40の開閉状態を検出し、ステップ106では、WGV40が開弁状態であるか否かを判定する。この判定が不成立の場合には、WGV40が閉弁状態であるから、後述のステップ114に移行し、前記(3)式により燃料噴射量を算出(補正)する。この場合には、燃料噴射量を算出する正規のメインフィードバック補正量として、第1の燃料噴射補正量Δtが選択されたことになる。
一方、ステップ106の判定が成立した場合には、WGV40が開弁状態であるから、ステップ108において、第1の燃料噴射補正量Δtが乖離判定値α以上であるか否かを判定する。この判定が成立した場合には、ステップ110において、F/B制御の輸送遅れをバイパス経路定数Abに設定する。次に、ステップ112では、前記(2)式により、バイパス経路定数Abと、空燃比センサ56の出力等とに基いて第2の燃料噴射補正量(F/B補正量)Δbを算出する。
そして、ステップ114では、ステップ102,112の何れかで算出された正規のメインフィードバック補正量Δt(またはΔb)と、メイン学習値とに基いて、前記(3)式により燃料噴射量を算出する。以上により、空燃比フィードバック制御(メインフィードバック制御)を実現することができる。
なお、前記実施の形態1では、図4中のステップ100,102が請求項1における第1の補正量算出手段の具体例を示し、ステップ110,112が第2の補正量算出手段の具体例を示している。また、ステップ106,108は、メイン補正量選択手段の具体例を示し、このうち、ステップ106は請求項2における第1の選択手段の具体例を示し、ステップ108は第2の選択手段の具体例を示している。さらに、ステップ114は、請求項1における空燃比制御手段の具体例を示している。
実施の形態2.
次に、図5を参照して、本発明の実施の形態2について説明する。本実施の形態では、前記実施の形態1と同様の構成及び制御に加えて、WGVの閉弁時に学習制御を実行することを特徴としている。なお、本実施の形態では、実施の形態1と同一の構成要素に同一の符号を付し、その説明を省略するものとする。
次に、図5を参照して、本発明の実施の形態2について説明する。本実施の形態では、前記実施の形態1と同様の構成及び制御に加えて、WGVの閉弁時に学習制御を実行することを特徴としている。なお、本実施の形態では、実施の形態1と同一の構成要素に同一の符号を付し、その説明を省略するものとする。
[実施の形態2の特徴]
本実施の形態では、メインフィードバック制御量の学習制御(メイン学習制御)を実行する。メイン学習制御では、WGV40が閉弁状態となり、かつ、第1の燃料噴射補正量Δtが所定の閉弁時メイン学習判定値β以上である場合に、第1の燃料噴射補正量Δtの偏差のうち定常的な部分を学習する。ここで、閉弁時メイン学習判定値β(以下、単に学習判定値βと称す)は、空燃比フィードバック制御を実行しているにも拘らず、第1の燃料噴射補正量Δtが増加する場合の許容限度に対応するものである。
本実施の形態では、メインフィードバック制御量の学習制御(メイン学習制御)を実行する。メイン学習制御では、WGV40が閉弁状態となり、かつ、第1の燃料噴射補正量Δtが所定の閉弁時メイン学習判定値β以上である場合に、第1の燃料噴射補正量Δtの偏差のうち定常的な部分を学習する。ここで、閉弁時メイン学習判定値β(以下、単に学習判定値βと称す)は、空燃比フィードバック制御を実行しているにも拘らず、第1の燃料噴射補正量Δtが増加する場合の許容限度に対応するものである。
具体的に述べると、メイン学習制御では、まず、第1の燃料噴射補正量Δtと、その時点までのメイン学習値GAFと、前記学習判定値βとが下記(4)式を満たすように学習値GAFを徐々に変更しつつ、下記(4)式の判定を繰返す。
|Δt−GAF|<β ・・・(4)
一例を挙げると、例えばΔt=+2.5%、β=2%であった場合には、GAFを+0.2%→+0.4%→+0.6%というように徐々に増加させていく。この結果、図4に示すルーチンを実行する毎に(同ルーチンの演算サイクル毎に)、メイン学習値GAFが増大し、その分だけ燃料噴射補正量Δtが減少する。そして、例えばGAF=+0.6%となった時点で前記(4)式が成立し、その左辺が学習判定値β未満の大きさに収束するので、このときのGAFを新たなメイン学習値として記憶し、学習制御を終了する。
本実施の形態によれば、前記実施の形態1の作用効果に加えて、次のような作用効果を得ることができる。即ち、本実施の形態では、WGV40が閉弁した状態において、第1の燃料噴射補正量(メインフィードバック補正量)Δtが大きく増加(乖離)した場合にのみ、当該補正量の偏差の定常的な部分を学習することができる。この結果、学習制御を、タービン36aの排気攪拌効果が得られる一定の状態(閉弁状態)で常に精度よく実行することができる。従って、学習の精度や安定性を高め、WGV40の開閉等によるメイン学習値のばらつきを抑制することができる。また、メインフィードバック補正量の増加により学習が必要となった場合にのみ、学習制御を実行するので、過剰な学習動作を回避することができる。
[実施の形態2を実現するための具体的な処理]
次に、図5を参照して、上述した制御を実現するための具体的な処理について説明する。図5は、本発明の実施の形態2において、ECUにより実行される制御を示すフローチャートである。この図に示すルーチンは、エンジンの運転中に繰り返し実行されるものとする。図5に示すルーチンにおいて、まず、ステップ200〜214では、実施の形態1(図4)のステップ100〜114と同様の処理を実行する。
次に、図5を参照して、上述した制御を実現するための具体的な処理について説明する。図5は、本発明の実施の形態2において、ECUにより実行される制御を示すフローチャートである。この図に示すルーチンは、エンジンの運転中に繰り返し実行されるものとする。図5に示すルーチンにおいて、まず、ステップ200〜214では、実施の形態1(図4)のステップ100〜114と同様の処理を実行する。
また、ステップ206において、WGV40が閉弁していると判定した場合には、ステップ216において、第1の燃料噴射補正量Δtが学習判定値β以上であるか否かを判定する。この判定が成立した場合には、ステップ218において、前記(4)式を収束させるメイン学習値GAFを算出し、前述の学習制御を実行する。そして、ステップ214に移行する。また、ステップ216の判定が不成立の場合には、学習制御を実行せずに、ステップ214に移行する。
なお、前記実施の形態2では、図5中のステップ200,202が請求項1における第1の補正量算出手段の具体例を示し、ステップ210,212が第2の補正量算出手段の具体例を示している。また、ステップ206,208は、メイン補正量選択手段の具体例を示し、このうち、ステップ206は請求項2における第1の選択手段の具体例を示し、ステップ208は第2の選択手段の具体例を示している。さらに、ステップ214は、請求項1における空燃比制御手段の具体例を示している。一方、ステップ216,218は、請求項3における閉弁時メイン学習手段の具体例を示している。
実施の形態3.
次に、図6を参照して、本発明の実施の形態3について説明する。本実施の形態では、前記実施の形態1と同様の構成及び制御に加えて、WGVの閉弁時及び開弁時に学習制御を実行することを特徴としている。なお、本実施の形態では、実施の形態1と同一の構成要素に同一の符号を付し、その説明を省略するものとする。
次に、図6を参照して、本発明の実施の形態3について説明する。本実施の形態では、前記実施の形態1と同様の構成及び制御に加えて、WGVの閉弁時及び開弁時に学習制御を実行することを特徴としている。なお、本実施の形態では、実施の形態1と同一の構成要素に同一の符号を付し、その説明を省略するものとする。
[実施の形態3の特徴]
本実施の形態では、WGV40の開弁時と閉弁時とで異なるメイン学習制御を実行し、2種類の学習マップを使い分ける構成としている。具体的に述べると、まず、WGV40の閉弁時には、前記実施の形態2と同様のメイン学習制御(閉弁時メイン学習制御)を実行し、閉弁時のメイン学習値GAFを更新する。一方、WGV40の開弁時には、第2の燃料噴射補正量Δbが所定の開弁時メイン学習判定値γ以上である場合にのみ、この燃料噴射補正量Δbの偏差のうち定常的な部分を開弁時のメイン学習値GAFbとして学習する開弁時メイン学習制御を実行し、それ以外の場合には、閉弁時メイン学習制御を実行する。ここで、開弁時メイン学習判定値γ(以下、単に学習判定値γと称す)は、空燃比フィードバック制御を実行しているにも拘らず、第2の燃料噴射補正量Δbが増加する場合の許容限度に対応している。
本実施の形態では、WGV40の開弁時と閉弁時とで異なるメイン学習制御を実行し、2種類の学習マップを使い分ける構成としている。具体的に述べると、まず、WGV40の閉弁時には、前記実施の形態2と同様のメイン学習制御(閉弁時メイン学習制御)を実行し、閉弁時のメイン学習値GAFを更新する。一方、WGV40の開弁時には、第2の燃料噴射補正量Δbが所定の開弁時メイン学習判定値γ以上である場合にのみ、この燃料噴射補正量Δbの偏差のうち定常的な部分を開弁時のメイン学習値GAFbとして学習する開弁時メイン学習制御を実行し、それ以外の場合には、閉弁時メイン学習制御を実行する。ここで、開弁時メイン学習判定値γ(以下、単に学習判定値γと称す)は、空燃比フィードバック制御を実行しているにも拘らず、第2の燃料噴射補正量Δbが増加する場合の許容限度に対応している。
開弁時メイン学習制御では、閉弁時メイン学習制御の場合とほぼ同様に、第2の燃料噴射補正量Δbと、その時点までの開弁時のメイン学習値GAFbと、前記学習判定値γとが下記(5)式を満たすようにメイン学習値GAFbを徐々に変更しつつ、下記(5)式の判定を繰返す。
|Δt−GAFb|<γ ・・・(5)
これにより、前記(5)式が成立した時点では、その左辺が学習判定値γ未満の大きさに収束するので、このときのGAFbを新たな開弁時のメイン学習値として記憶し、学習制御を終了する。ECU60は、閉弁時のメイン学習値GAFをエンジンの運転領域毎に記憶した閉弁時のメイン学習マップと、開弁時のメイン学習値GAFbを運転領域毎に記憶した開弁時のメイン学習マップとを備えている。そして、空燃比フィードバック制御では、燃料噴射量の算出に用いる学習値を、WGV40の開閉状態に応じてメイン学習値GAF,GAFbの何れかに切換える。
本実施の形態によれば、前記実施の形態1の作用効果に加えて、次のような作用効果を得ることができる。即ち、本実施の形態では、WGV40の開閉状態に応じて閉弁時のメイン学習マップと開弁時のメイン学習マップとを使い分けることができ、燃料噴射量に対する学習値の反映内容を適切に切換えることができる。具体的に述べると、例えばWGV40が開弁した状態において、気筒間の空燃比ばらつきが比較的大きい場合等には、閉弁時に学習した学習値GAFを使用すると、経路定数を適切に選択したとしても、メインフィードバック量が大きく乖離することがある。この場合には、開弁時の学習値GAFbに切換えて制御を行うことにより、メインフィードバック量を減少させ、空燃比の制御を安定化させることができる。
[実施の形態3を実現するための具体的な処理]
次に、図6を参照して、上述した制御を実現するための具体的な処理について説明する。図6は、本発明の実施の形態3において、ECUにより実行される制御を示すフローチャートである。この図に示すルーチンは、エンジンの運転中に繰り返し実行されるものとする。図6に示すルーチンにおいて、まず、ステップ300〜312では、実施の形態2(図5)のステップ200〜212と同様の処理を実行する。
次に、図6を参照して、上述した制御を実現するための具体的な処理について説明する。図6は、本発明の実施の形態3において、ECUにより実行される制御を示すフローチャートである。この図に示すルーチンは、エンジンの運転中に繰り返し実行されるものとする。図6に示すルーチンにおいて、まず、ステップ300〜312では、実施の形態2(図5)のステップ200〜212と同様の処理を実行する。
そして、ステップ314では、第2の燃料噴射補正量(メインフィードバック補正量)Δbが学習判定値γ未満であるか否かを判定する。この判定が不成立の場合には、ステップ316において、前記(5)式を収束させるメイン学習値GAFbを算出し、前述の開弁時メイン学習制御を実行する。また、ステップ314が成立した場合には、ステップ318において、算出(選択)したメインフィードバック補正量、メイン学習値等に基いて、前記(3)により燃料噴射量を算出する。
一方、ステップ306において、WGV40が閉弁状態であると判定した場合には、図5中のステップ216,218と同様に、閉弁時メイン学習制御を実行する。従って、ステップ318(燃料噴射量の算出)では、WGV40の閉弁時にメイン学習値GAFが用いられ、WGV40の開弁時にはメイン学習値GAFbが用いられる。
なお、前記実施の形態3では、図6中のステップ300,302が請求項1における第1の補正量算出手段の具体例を示し、ステップ310,312が第2の補正量算出手段の具体例を示している。また、ステップ306,308は、メイン補正量選択手段の具体例を示し、このうち、ステップ306は請求項2における第1の選択手段の具体例を示し、ステップ308は第2の選択手段の具体例を示している。さらに、ステップ318は、請求項1における空燃比制御手段の具体例を示している。一方、ステップ320,322は、請求項4における閉弁時メイン学習手段の具体例を示し、ステップ314,316は、開弁時メイン学習手段の具体例を示している。
実施の形態4.
次に、図7を参照して、本発明の実施の形態4について説明する。本実施の形態では、前記実施の形態1と同様の構成において、WGVの開閉状態に基いてサブフィードバック制御の内容を切換えることを特徴としている。なお、本実施の形態では、実施の形態1と同一の構成要素に同一の符号を付し、その説明を省略するものとする。
次に、図7を参照して、本発明の実施の形態4について説明する。本実施の形態では、前記実施の形態1と同様の構成において、WGVの開閉状態に基いてサブフィードバック制御の内容を切換えることを特徴としている。なお、本実施の形態では、実施の形態1と同一の構成要素に同一の符号を付し、その説明を省略するものとする。
[実施の形態4の特徴]
本実施の形態では、少なくともWGV40の開閉状態に基いて、サブフィードバック制御で用いるフィードバック補正量を変更する構成としている。具体的に述べると、サブフィードバック制御では、まず、閉弁時のサブフィードバック補正量である第1のサブ噴射補正量ΔO2tを算出する。第1のサブ噴射補正量ΔO2tは、酸素濃度センサ58の出力O2outと、WGV40の閉弁時に対応するタービン通過経路目標値Ttとに基いて下記(6)式により算出される。ここで、タービン通過経路目標値Ttは、WGV40の閉弁時に対応する酸素濃度センサ58の出力目標値であり、エンジンの運転状態(吸入空気量、負荷率等)に基いて所定の目標値データマップにより算出される。
本実施の形態では、少なくともWGV40の開閉状態に基いて、サブフィードバック制御で用いるフィードバック補正量を変更する構成としている。具体的に述べると、サブフィードバック制御では、まず、閉弁時のサブフィードバック補正量である第1のサブ噴射補正量ΔO2tを算出する。第1のサブ噴射補正量ΔO2tは、酸素濃度センサ58の出力O2outと、WGV40の閉弁時に対応するタービン通過経路目標値Ttとに基いて下記(6)式により算出される。ここで、タービン通過経路目標値Ttは、WGV40の閉弁時に対応する酸素濃度センサ58の出力目標値であり、エンジンの運転状態(吸入空気量、負荷率等)に基いて所定の目標値データマップにより算出される。
ΔO2t=(Tt−O2out) ・・・(6)
また、サブフィードバック制御では、WGV40の開弁状態に対応するサブフィードバック補正量として、第2のサブ噴射補正量ΔO2bを算出する。第2のサブ噴射補正量ΔO2bは、酸素濃度センサ58の出力O2outと、バイパス経路目標値Tbとに基いて下記(7)式により算出される。ここで、バイパス経路目標値Tbは、タービン通過経路目標値Ttとほぼ同様の方法により算出されるが、その算出には、他の目標値データマップが用いられる。即ち、ECU60には、WGV40の閉弁時に用いられる目標値データマップと、開弁時に用いられる他の目標値データマップとが予め記憶されている。
ΔO2b=(Tb−O2out) ・・・(7)
次に、サブフィードバック制御では、WGV40の開閉状態を検出し、少なくとも当該開閉状態に基いて第1,第2のサブ噴射補正量ΔO2t,ΔO2bのうち何れか一方のサブ噴射補正量を正規のサブフィードバック補正量として選択する。この選択処理について詳しく述べると、まず最初は、WGV40が閉弁している前提で、第1のサブ噴射補正量ΔO2tを正規のサブフィードバック補正量として選択する。
また、WGV40が開弁状態となり、かつ、第1のサブ噴射補正量ΔO2tが前記サブ乖離判定値α′以上となった場合には、第1のサブ噴射補正量ΔO2tに代えて、第2のサブ噴射補正量ΔO2bを正規のサブフィードバック補正量として選択する。サブ乖離判定値α′は、前記乖離判定値αとほぼ同様の目的により、WGV40が開弁した状態でも第1のサブ噴射補正量ΔO2tを用いることが可能な許容限度に対応して設定される。
また、本実施の形態では、サブフィードバック補正量の学習制御(サブ学習制御)を実行する。サブ学習制御では、WGV40が閉弁状態となり、かつ、第1のサブ噴射補正量ΔO2tが所定の閉弁時サブ学習判定値β′以上である場合に、第1のサブ噴射補正量ΔO2tの偏差のうち定常的な部分を学習する。ここで、閉弁時サブ学習判定値β′(以下、単に学習判定値β′と称す)は、空燃比フィードバック制御を実行しているにも拘らず、第1のサブ噴射補正量ΔO2tが増加する場合の許容限度に対応するものである。
具体的に述べると、サブ学習制御では、メイン学習制御の場合とほぼ同様に、第1のサブ噴射補正量ΔO2tと、その時点までのサブ学習値GO2と、前記学習判定値β′とが下記(8)式を満たすようにサブ学習値GO2を徐々に変更しつつ、下記(8)式の判定を繰返す。これにより、下記(8)式が成立した時点では、その左辺が学習判定値β′未満の大きさに収束するので、このときのGO2を新たなサブ学習値として記憶し、学習制御を終了する。
|ΔO2t−GO2|<β′ ・・・(8)
次の処理では、最終的な燃料噴射量を算出する。具体的には、基本噴射量、メインフィードバック補正量、メイン学習値、サブフィードバック補正量及びサブ学習値に基いて、下記(9)式により燃料噴射量を算出する。このうち、基本噴射量、メインフィードバック補正量及びメイン学習値は、実施の形態1,2で説明したものである。また、サブフィードバック補正量は、上記の選択処理によりWGV40の開閉状態等に基いて選択されたものである。下記(9)式によれば、メインフィードバック制御、サブフィードバック制御及びこれらの学習制御の結果が燃料噴射量に反映され、空燃比が目標空燃比と一致するように制御される。
なお、本実施の形態では、上記(9)式で用いるメインフィードバック補正量及びメイン学習値(メインフィードバック制御及びメイン学習制御)として、実施の形態1,2で説明したものを用いた。しかし、本発明では、これらと異なる他の公知の制御方法を用いてもよいし、メインフィードバック制御及びメイン学習制御を実行しなくてもよい。
本実施の形態によれば、サブフィードバック制御の目標値を、WGV40の開閉状態に応じてタービン通過経路目標値Ttとバイパス経路目標値Tbの何れかに切換えることができ、それぞれの目標値をサブフィードバック補正量に反映させることができる。従って、WGV40の開,閉により生じる排気浄化触媒26の酸素吸蔵能の差異を、制御目標値の切換により適切に補償することができる。これにより、サブフィードバック制御を正確に行うことができ、空燃比の制御精度を向上させることができる。
詳しく述べると、気筒間の空燃比ばらつきが比較的大きい場合には、WGV40の開閉状態に応じて触媒26に流入する排気ガスの特性が異なる。即ち、WGV40の閉弁時には、タービン36aの排気攪拌効果により空燃比の変動が抑制され、WGV40の開弁時には、空燃比の変動が相対的に増大するので、これによって触媒26の酸素吸蔵能の消費速度にも差異が生じる。また、酸素吸蔵能の消費速度は、リーン空燃比において開弁時の方が閉弁時よりも遅くなり、リッチ空燃比において開弁時の方が早くなる。
このように、酸素濃度センサ58の検出値は、WGV40の開閉状態に応じて異なるので、この検出値を目標値に収束させるためのサブフィードバック補正量も、開閉状態に応じて異ならせる必要がある。これに対し、本実施の形態では、WGV40の開閉状態、即ち、酸素吸蔵能の消費速度に応じてサブフィードバック補正量を適切に切換えることができる。これにより、メインフィードバック制御に影響を与えることなく、サブフィードバック補正量の目標値に対する収束精度を確保し、触媒浄化能を速やかに最適化することができる。
また、WGV40が閉弁した状態では、タービン通過経路目標値Ttが反映された第1のサブ噴射補正量ΔO2tをサブフィードバック補正量とすることができ、サブフィードバック制御を閉弁時の触媒26の酸素吸蔵能に適合させることができる。また、WGV40が開弁した場合でも、第1のサブ噴射補正量ΔO2tがサブ乖離判定値α′未満の場合には、このサブ噴射補正量ΔO2tを制御に使用しても影響が小さいものと判断して、第1のサブ噴射補正量ΔO2tをサブフィードバック補正量とすることができる。空燃比の制御は、タービン36aの排気攪拌効果が得られる閉弁状態で行う方が精度が良いので、サブ乖離判定値α′を用いた判定条件を付加することにより、第1のサブ噴射補正量ΔO2tが用いられる制御領域を開弁側に広げることができる。
一方、WGV40が開弁し、かつ、第1のサブ噴射補正量ΔO2tがサブ乖離判定値α′以上となった場合には、このサブ噴射補正量ΔO2tを制御に使用すると精度が低下するものと判断して、バイパス経路目標値Tbが反映された第2のサブ噴射補正量ΔO2bをサブフィードバック補正量とすることができる。これにより、WGV40の開弁時にも、サブフィードバック補正量の目標値に対する収束精度を確保し、触媒浄化能を速やかに最適化することができる。
また、本実施の形態では、サブ学習制御を、タービン36aの排気攪拌効果が得られる閉弁状態で常に実行することができる。従って、学習の精度や安定性を高め、WGV40の開閉等によるサブ学習値のばらつきを抑制することができる。また、サブフィードバック補正量の増加により学習が必要となった場合にのみ、学習制御を実行するので、過剰な学習動作を回避することができる。
[実施の形態4を実現するための具体的な処理]
次に、図7を参照して、上述した制御を実現するための具体的な処理について説明する。図7は、本発明の実施の形態4において、ECUにより実行される制御を示すフローチャートである。この図に示すルーチンは、エンジンの運転中に繰り返し実行されるものとする。図7に示すルーチンにおいて、まず、ステップ400では、WGV40が閉弁している前提で、サブフィードバック制御(F/B制御)の目標値をタービン通過経路目標値Ttに設定する。次に、ステップ402では、前記(6)式により、酸素濃度センサ58の出力O2outと、タービン通過経路目標値Ttとに基いて第1のサブ噴射補正量(サブF/B補正量)ΔO2tを算出する。
次に、図7を参照して、上述した制御を実現するための具体的な処理について説明する。図7は、本発明の実施の形態4において、ECUにより実行される制御を示すフローチャートである。この図に示すルーチンは、エンジンの運転中に繰り返し実行されるものとする。図7に示すルーチンにおいて、まず、ステップ400では、WGV40が閉弁している前提で、サブフィードバック制御(F/B制御)の目標値をタービン通過経路目標値Ttに設定する。次に、ステップ402では、前記(6)式により、酸素濃度センサ58の出力O2outと、タービン通過経路目標値Ttとに基いて第1のサブ噴射補正量(サブF/B補正量)ΔO2tを算出する。
次に、ステップ404では、WGV40の開閉状態を検出し、ステップ406では、WGV40が開弁状態であるか否かを判定する。この判定が成立した場合には、WGV40が開弁状態であるから、ステップ408において、第1のサブ噴射補正量ΔO2tがサブ乖離判定値α′以上であるか否かを判定する。ステップ408の判定が成立した場合には、ステップ410において、サブフィードバック制御の目標値をバイパス経路目標値Tbに設定する。そして、ステップ412では、前記(7)式により、酸素濃度センサ58の出力O2outと、バイパス経路目標値Tbとに基いて第2のサブ噴射補正量ΔO2bを算出する。この場合には、正規のサブフィードバック補正量として、第2のサブ噴射補正量ΔO2bが選択されたことになり、後述のステップ414に移行する。
一方、ステップ406の判定が不成立の場合には、WGV40が閉弁状態であるから、正規のサブフィードバック補正量として、第1のサブ噴射補正量ΔO2tが選択される。また、この場合には、ステップ416において、第1のサブ噴射補正量ΔO2tが学習判定値β′以上であるか否かを判定する。そして、ステップ416の判定が成立した場合には、ステップ418において、前記(8)式を収束させるサブ学習値GO2を算出し、前述のサブ学習制御を実行する。そして、ステップ414に移行する。また、ステップ416の判定が不成立の場合には、学習制御を実行せずに、ステップ414に移行する。
ステップ414では、ステップ402,412の何れかで算出された正規のサブフィードバック補正量ΔO2t(またはΔO2b)と、ステップ418で算出したサブ学習値GO2と、本ルーチン(図7)とは別のルーチンで算出されたメインフィードバック補正量及びメイン学習値とに基いて、前記(9)式により最終的な燃料噴射量を算出する。以上により、空燃比のメインフィードバック制御及びサブフィードバック制御を実現することができる。
なお、前記実施の形態4では、図7中のステップ400,402が請求項5における第1のサブ補正量算出手段の具体例を示し、ステップ410,412が第2のサブ補正量算出手段の具体例を示している。また、ステップ406,408は、サブ補正量選択手段の具体例を示し、このうち、ステップ406は請求項6における第1の選択手段の具体例を示し、ステップ408は第2の選択手段の具体例を示している。さらに、ステップ414は、請求項5における空燃比制御手段の具体例を示している。
実施の形態5.
次に、図8を参照して、本発明の実施の形態5について説明する。本実施の形態では、前記実施の形態1と同様の構成において、WGVの閉弁時及び開弁時にサブ学習制御を実行することを特徴としている。なお、本実施の形態では、実施の形態1と同一の構成要素に同一の符号を付し、その説明を省略するものとする。
次に、図8を参照して、本発明の実施の形態5について説明する。本実施の形態では、前記実施の形態1と同様の構成において、WGVの閉弁時及び開弁時にサブ学習制御を実行することを特徴としている。なお、本実施の形態では、実施の形態1と同一の構成要素に同一の符号を付し、その説明を省略するものとする。
[実施の形態5の特徴]
本実施の形態では、WGV40の開弁時と閉弁時とで異なるサブ学習制御を実行し、2種類の学習マップを使い分ける構成としている。具体的に述べると、まず、WGV40の閉弁時には、前記実施の形態4と同様のサブ学習制御(閉弁時サブ学習制御)を実行し、閉弁時のサブ学習値GO2を更新する。一方、WGV40の開弁時には、第2のサブ噴射補正量ΔO2bが所定の開弁時サブ学習判定値γ′以上である場合にのみ、このサブ噴射補正量ΔO2bの偏差のうち定常的な部分を開弁時のサブ学習値GO2bとして学習する開弁時サブ学習制御を実行し、それ以外の場合には、閉弁時サブ学習制御を実行する。
本実施の形態では、WGV40の開弁時と閉弁時とで異なるサブ学習制御を実行し、2種類の学習マップを使い分ける構成としている。具体的に述べると、まず、WGV40の閉弁時には、前記実施の形態4と同様のサブ学習制御(閉弁時サブ学習制御)を実行し、閉弁時のサブ学習値GO2を更新する。一方、WGV40の開弁時には、第2のサブ噴射補正量ΔO2bが所定の開弁時サブ学習判定値γ′以上である場合にのみ、このサブ噴射補正量ΔO2bの偏差のうち定常的な部分を開弁時のサブ学習値GO2bとして学習する開弁時サブ学習制御を実行し、それ以外の場合には、閉弁時サブ学習制御を実行する。
ここで、開弁時サブ学習判定値γ′(以下、単に学習判定値γ′と称す)は、空燃比フィードバック制御を実行しているにも拘らず、第2のサブ噴射補正量ΔO2bが増加する場合の許容限度に対応している。また、開弁時のサブ学習値GO2bは、サブ学習値GO2の場合とほぼ同様に、下記(10)式により算出される。
|ΔO2b−GO2b|<γ′ ・・・(10)
本実施の形態によれば、前記実施の形態4の作用効果に加えて、次のような作用効果を得ることができる。即ち、本実施の形態では、WGV40の開閉状態に応じて閉弁時のサブ学習マップと開弁時のサブ学習マップとを使い分けることができ、燃料噴射量に反映されるサブ学習値を、触媒26の酸素吸蔵能の消費速度に応じて適切に切換えることができる。これにより、WGV40の開閉状態に関係なく、サブフィードバック補正量の目標値に対する収束精度を確保し、触媒浄化能を速やかに最適化することができる。
[実施の形態5を実現するための具体的な処理]
次に、図8を参照して、上述した制御を実現するための具体的な処理について説明する。図8は、本発明の実施の形態5において、ECUにより実行される制御を示すフローチャートである。この図に示すルーチンは、エンジンの運転中に繰り返し実行されるものとする。図8に示すルーチンにおいて、まず、ステップ500〜512では、実施の形態4(図7)のステップ400〜412と同様の処理を実行する。
次に、図8を参照して、上述した制御を実現するための具体的な処理について説明する。図8は、本発明の実施の形態5において、ECUにより実行される制御を示すフローチャートである。この図に示すルーチンは、エンジンの運転中に繰り返し実行されるものとする。図8に示すルーチンにおいて、まず、ステップ500〜512では、実施の形態4(図7)のステップ400〜412と同様の処理を実行する。
そして、ステップ514では、第2のサブ噴射補正量(サブフィードバック補正量)ΔO2bが学習判定値γ′未満であるか否かを判定する。この判定が不成立の場合には、ステップ516において、前記(10)式を収束させるサブ学習値GO2bを算出し、前述の開弁時サブ学習制御を実行する。また、ステップ514が成立した場合には、ステップ518において、図7中のステップ414とほぼ同様に、最終的な燃料噴射量を算出する。
一方、ステップ506において、WGV40が閉弁状態であると判定した場合には、図7中のステップ416,418と同様に、閉弁時サブ学習制御を実行する。従って、ステップ518(燃料噴射量の算出)では、WGV40の閉弁時にサブ学習値GO2が用いられ、WGV40の開弁時にはサブ学習値GO2bが用いられる。
なお、前記実施の形態5では、図8中のステップ500,502が請求項5における第1のサブ補正量算出手段の具体例を示し、ステップ510,512が第2のサブ補正量算出手段の具体例を示している。また、ステップ506,508は、サブ補正量選択手段の具体例を示し、このうち、ステップ506は請求項6における第1の選択手段の具体例を示し、ステップ508は第2の選択手段の具体例を示している。さらに、ステップ518は、請求項5における空燃比制御手段の具体例を示している。一方、ステップ520,522は、請求項7における閉弁時サブ学習手段の具体例を示し、ステップ514,516は、開弁時サブ学習手段の具体例を示している。
なお、前記実施の形態1,2,3では、メインフィードバック制御に関連した構成について記載し、実施の形態4.5では、サブフィードバック制御に関連した構成について記載した。しかし、本発明は、実施の形態1,2,3の何れかの構成と、実施の形態4,5の何れかの構成とを組合わせた構成も含むものである。
また、各実施の形態では、WGV40の閉弁状態を基準として、閉弁状態に対応する補正量を予め算出(選択)しておき、WGV40の開弁時に当該補正量が乖離判定値α,α′以上となった場合に、開弁時に対応する補正量を算出(選択)する構成とした。しかし、本発明はこれに限らず、例えばWGV40の開弁状態を基準として、開弁状態に対応する補正量を予め算出(選択)しておき、WGV40の閉弁時に当該補正量が乖離判定値α,α′以上となった場合に、閉弁時に対応する補正量を算出(選択)する構成としてもよい。
また、実施の形態2,4では、WGV40の閉弁時にのみ、学習制御を実行する構成としたが、本発明はこれに限らず、WGV40の開弁時にのみ、学習制御を実行する構成としてもよい。
10 エンジン(内燃機関)
12 ピストン
14 燃焼室
16 クランク軸
18 吸気通路
20 排気通路
22 スロットルバルブ
24 インタークーラ
26 排気浄化触媒
28 燃料噴射弁
30 点火プラグ
32 吸気バルブ
34 排気バルブ
36 ターボ過給機
36a タービン
36b コンプレッサ
38 バイパス通路
40 ウェイストゲートバルブ
50 クランク角センサ
52 エアフローセンサ
54 吸気圧センサ
56 空燃比センサ
58 酸素濃度センサ
60 ECU
At タービン通過経路定数(タービン通過輸送遅れ)
Ab バイパス経路定数(バイパス通過輸送遅れ)
Δt,Δb 第1,第2の燃料噴射補正量
GAF,GAFb メイン学習値
α 乖離判定値
β 閉弁時メイン学習判定値
γ 開弁時メイン学習判定値
Tt タービン通過経路目標値(閉弁時の出力目標値)
Tb バイパス経路目標値(開弁時の出力目標値)
ΔO2t,ΔO2b 第1,第2のサブ噴射補正量
GO2,GO2b サブ学習値
α′ サブ乖離判定値
β′ 閉弁時サブ学習判定値
γ′ 開弁時サブ学習判定値
Claims (7)
- 内燃機関の排気通路に設けられ、排気ガスを浄化する排気浄化触媒と、
前記排気浄化触媒の上流側で前記排気通路に設けられたタービンを有し、排気圧を利用して吸入空気を過給するターボ過給機と、
前記タービンの上流側で前記排気通路から分岐し、前記タービンの下流側かつ前記排気浄化触媒の上流側となる位置で前記排気通路に合流するバイパス通路と、
前記バイパス通路を流れる排気ガスの量を調整するウェイストゲートバルブと、
前記排気通路と前記バイパス通路との合流部位よりも下流側に配置され、前記排気浄化触媒の上流側で空燃比を検出する空燃比センサと、
排気ガスが筒内から前記ターボ過給機のタービンを経由して前記空燃比センサまで流通するのに必要な時間に対応するタービン通過輸送遅れと、前記空燃比センサの出力とに基いて第1の燃料噴射補正量を算出する第1の補正量算出手段と、
排気ガスが筒内から前記バイパス通路を経由して前記空燃比センサまで流通するのに必要な時間に対応するバイパス通過輸送遅れと、前記空燃比センサの出力とに基いて第2の燃料噴射補正量を算出する第2の補正量算出手段と、
少なくとも前記ウェイストゲートバルブの開閉状態に基いて、前記第1,第2の燃料噴射補正量のうち何れか一方の燃料噴射補正量をメインフィードバック補正量として選択するメイン補正量選択手段と、
前記補正量選択手段により選択した前記メインフィードバック補正量に基いて内燃機関の燃料噴射量を補正し、前記空燃比センサにより検出した空燃比が目標空燃比と一致するように空燃比フィードバック制御を実行する空燃比制御手段と、
を備えることを特徴とする内燃機関の制御装置。 - 前記メイン補正量選択手段は、
前記ウェイストゲートバルブが閉弁している前提で、前記第1の燃料噴射補正量を前記メインフィードバック補正量として選択する第1の選択手段と、
前記ウェイストゲートバルブが開弁状態となり、かつ、前記第1の燃料噴射補正量が所定の乖離判定値以上となった場合にのみ、前記第1の燃料噴射補正量に代えて前記第2の燃料噴射補正量を前記メインフィードバック補正量として選択する第2の選択手段と、
を備えてなる請求項1に記載の内燃機関の制御装置。 - 前記ウェイストゲートバルブが閉弁状態となり、かつ、前記第1の燃料噴射補正量が所定の閉弁時メイン学習判定値以上である場合に、前記第1の燃料噴射補正量に基いて補正量の学習を行う閉弁時メイン学習手段を備えてなる請求項1または2に記載の内燃機関の制御装置。
- 前記ウェイストゲートバルブが閉弁状態となり、かつ、前記第1の燃料噴射補正量が所定の閉弁時メイン学習判定値以上である場合に、前記第1の燃料噴射補正量に基いて補正量の学習を行う閉弁時メイン学習手段と、
前記ウェイストゲートバルブが開弁状態となり、かつ、前記第2の燃料噴射補正量が所定の開弁時メイン学習判定値以上である場合に、前記第2の燃料噴射補正量に基いて補正量の学習を行う開弁時メイン学習手段と、
を備えてなる請求項1または2に記載の内燃機関の制御装置。 - 内燃機関の排気通路に設けられ、排気ガスを浄化する排気浄化触媒と、
前記排気浄化触媒の上流側で前記排気通路に設けられたタービンを有し、排気圧を利用して吸入空気を過給するターボ過給機と、
前記タービンの上流側で前記排気通路から分岐し、前記タービンの下流側かつ前記排気浄化触媒の上流側となる位置で前記排気通路に合流するバイパス通路と、
前記バイパス通路を流れる排気ガスの量を調整するウェイストゲートバルブと、
前記排気通路と前記バイパス通路との合流部位よりも下流側に配置され、前記排気浄化触媒の上流側で空燃比を検出する空燃比センサと、
前記排気浄化触媒の下流側で排気ガス中の酸素濃度を検出する酸素濃度センサと、
前記ウェイストゲートバルブの閉弁時に対応する前記酸素濃度センサの出力目標値と、前記酸素濃度センサの出力とに基いて第1のサブ噴射補正量を算出する第1のサブ補正量算出手段と、
前記ウェイストゲートバルブの開弁時に対応する前記酸素濃度センサの出力目標値と、前記酸素濃度センサの出力とに基いて第2のサブ噴射補正量を算出する第2のサブ補正量算出手段と、
少なくとも前記ウェイストゲートバルブの開閉状態に基いて、前記第1,第2のサブ噴射補正量のうち何れか一方のサブ噴射補正量をサブフィードバック補正量として選択するサブ補正量選択手段と、
前記空燃比センサの出力に基いて算出したメインフィードバック補正量と、前記サブフィードバック補正量とに基いて内燃機関の燃料噴射量を補正し、前記空燃比センサにより検出した空燃比が目標空燃比と一致するように空燃比フィードバック制御を実行する空燃比制御手段と、
を備えることを特徴とする内燃機関の制御装置。 - 前記サブ補正量選択手段は、
前記ウェイストゲートバルブが閉弁している前提で、前記第1のサブ噴射補正量を前記サブフィードバック補正量として選択する第1の選択手段と、
前記ウェイストゲートバルブが開弁状態となり、かつ、前記第1のサブ噴射補正量が所定のサブ乖離判定値以上となった場合にのみ、前記第1のサブ噴射補正量に代えて前記第2のサブ噴射補正量を前記サブフィードバック補正量として選択する第2の選択手段と、
を備えてなる請求項5に記載の内燃機関の制御装置。 - 前記ウェイストゲートバルブが閉弁状態となり、かつ、前記第1のサブ噴射補正量が所定の閉弁時サブ学習判定値以上である場合に、前記第1のサブ噴射補正量に基いて補正量の学習を行う閉弁時サブ学習手段と、
前記ウェイストゲートバルブが開弁状態となり、かつ、前記第2のサブ噴射補正量が所定の開弁時サブ学習判定値以上である場合に、前記第2のサブ噴射補正量に基いて補正量の学習を行う開弁時サブ学習手段と、
を備えてなる請求項5または6に記載の内燃機関の制御装置。
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| PCT/JP2011/056241 WO2012124076A1 (ja) | 2011-03-16 | 2011-03-16 | 内燃機関の制御装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP5267744B2 true JP5267744B2 (ja) | 2013-08-21 |
| JPWO2012124076A1 JPWO2012124076A1 (ja) | 2014-07-17 |
Family
ID=46830205
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2012531176A Expired - Fee Related JP5267744B2 (ja) | 2011-03-16 | 2011-03-16 | 内燃機関の制御装置 |
Country Status (5)
| Country | Link |
|---|---|
| US (1) | US9103270B2 (ja) |
| EP (1) | EP2687709A4 (ja) |
| JP (1) | JP5267744B2 (ja) |
| CN (1) | CN103282628B (ja) |
| WO (1) | WO2012124076A1 (ja) |
Families Citing this family (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP5765350B2 (ja) * | 2013-02-04 | 2015-08-19 | トヨタ自動車株式会社 | 多気筒内燃機関の気筒間空燃比インバランス検出装置 |
| JP6107378B2 (ja) * | 2013-04-25 | 2017-04-05 | トヨタ自動車株式会社 | 空燃比インバランス判定装置 |
| JP6149828B2 (ja) * | 2014-09-02 | 2017-06-21 | トヨタ自動車株式会社 | 内燃機関の制御装置 |
| JP6337819B2 (ja) * | 2015-03-30 | 2018-06-06 | トヨタ自動車株式会社 | 内燃機関 |
| DE102015216303B3 (de) * | 2015-08-26 | 2016-09-29 | Ford Global Technologies, Llc | Korrektur einer eingespritzten Brennstoffmenge |
| JP6484314B1 (ja) * | 2017-09-28 | 2019-03-13 | 株式会社Subaru | エンジン制御装置 |
| CN112947621B (zh) * | 2020-09-30 | 2022-04-12 | 北京空间机电研究所 | 一种基于双反馈的高精度测控温方法 |
Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2000297663A (ja) * | 1998-10-27 | 2000-10-24 | Nissan Motor Co Ltd | エンジンの制御装置 |
| JP2008208740A (ja) * | 2007-02-23 | 2008-09-11 | Toyota Motor Corp | 過給機付き内燃機関の空燃比制御装置 |
| JP2009228601A (ja) * | 2008-03-24 | 2009-10-08 | Toyota Motor Corp | 空燃比センサの異常診断装置 |
Family Cites Families (23)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS60256532A (ja) * | 1984-05-31 | 1985-12-18 | Daihatsu Motor Co Ltd | ノツキング制御装置 |
| US5191789A (en) * | 1990-11-27 | 1993-03-09 | Japan Electronic Control Systems Co., Ltd. | Method and system for detecting intake air flow rate in internal combustion engine coupled with supercharger |
| KR20010023770A (ko) * | 1997-09-17 | 2001-03-26 | 클라우스 포스, 게오르그 뮐러 | 내연기관내의 스로틀 밸브를 통과하는 가스 유동을조절하기 위한 조절방법과 조절장치 |
| JP3956458B2 (ja) * | 1998-01-16 | 2007-08-08 | 株式会社デンソー | 内燃機関の燃料噴射制御装置 |
| US6279551B1 (en) | 1999-04-05 | 2001-08-28 | Nissan Motor Co., Ltd. | Apparatus for controlling internal combustion engine with supercharging device |
| JP4188158B2 (ja) * | 2003-07-03 | 2008-11-26 | 本田技研工業株式会社 | 内燃機関の制御装置 |
| JP4292909B2 (ja) * | 2003-07-30 | 2009-07-08 | トヨタ自動車株式会社 | 内燃機関の空燃比制御装置 |
| DE102004026176B3 (de) * | 2004-05-28 | 2005-08-25 | Siemens Ag | Verfahren zum Erfassen eines zylinderindividuellen Luft/Kraftstoff-Verhältnisses bei einer Brennkraftmaschine |
| FR2886345B1 (fr) * | 2005-05-30 | 2010-08-27 | Inst Francais Du Petrole | Methode d'estimation par un filtre non-lineaire adaptatif de la richesse dans un cylindre d'un moteur a combustion |
| US7594498B2 (en) * | 2005-11-30 | 2009-09-29 | Ford Global Technologies, Llc | System and method for compensation of fuel injector limits |
| US7275516B1 (en) * | 2006-03-20 | 2007-10-02 | Ford Global Technologies, Llc | System and method for boosted direct injection engine |
| JP4253339B2 (ja) * | 2006-09-21 | 2009-04-08 | 株式会社日立製作所 | 内燃機関の制御装置 |
| JP2008095542A (ja) * | 2006-10-06 | 2008-04-24 | Toyota Motor Corp | 内燃機関の制御装置 |
| JP4315196B2 (ja) * | 2006-12-21 | 2009-08-19 | トヨタ自動車株式会社 | 内燃機関の制御装置 |
| US8141357B2 (en) * | 2007-10-12 | 2012-03-27 | Mazda Motor Corporation | Supercharger for an engine |
| JP2010185302A (ja) | 2009-02-10 | 2010-08-26 | Toyota Motor Corp | 内燃機関の制御装置 |
| CN103189616B (zh) * | 2010-11-05 | 2015-05-06 | 丰田自动车株式会社 | 内燃机的控制装置 |
| WO2012077164A1 (ja) * | 2010-12-08 | 2012-06-14 | トヨタ自動車株式会社 | 多気筒内燃機関の気筒間空燃比ばらつき異常検出装置 |
| US9273593B2 (en) * | 2010-12-24 | 2016-03-01 | Toyota Jidosha Kabushiki Kaisha | Control apparatus for internal combustion engine |
| JP5273183B2 (ja) * | 2011-02-24 | 2013-08-28 | トヨタ自動車株式会社 | 内燃機関の制御装置 |
| JP5246284B2 (ja) * | 2011-03-02 | 2013-07-24 | トヨタ自動車株式会社 | 内燃機関の制御装置 |
| JP5587838B2 (ja) * | 2011-07-19 | 2014-09-10 | 日立オートモティブシステムズ株式会社 | 内燃機関の制御装置 |
| JP5420013B2 (ja) * | 2012-04-20 | 2014-02-19 | 三菱電機株式会社 | 内燃機関の制御装置およびその制御方法 |
-
2011
- 2011-03-16 US US13/635,279 patent/US9103270B2/en not_active Expired - Fee Related
- 2011-03-16 EP EP11820878.4A patent/EP2687709A4/en not_active Withdrawn
- 2011-03-16 WO PCT/JP2011/056241 patent/WO2012124076A1/ja not_active Ceased
- 2011-03-16 CN CN201180064174.9A patent/CN103282628B/zh not_active Expired - Fee Related
- 2011-03-16 JP JP2012531176A patent/JP5267744B2/ja not_active Expired - Fee Related
Patent Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2000297663A (ja) * | 1998-10-27 | 2000-10-24 | Nissan Motor Co Ltd | エンジンの制御装置 |
| JP2008208740A (ja) * | 2007-02-23 | 2008-09-11 | Toyota Motor Corp | 過給機付き内燃機関の空燃比制御装置 |
| JP2009228601A (ja) * | 2008-03-24 | 2009-10-08 | Toyota Motor Corp | 空燃比センサの異常診断装置 |
Also Published As
| Publication number | Publication date |
|---|---|
| US9103270B2 (en) | 2015-08-11 |
| EP2687709A1 (en) | 2014-01-22 |
| EP2687709A4 (en) | 2017-01-11 |
| CN103282628A (zh) | 2013-09-04 |
| US20130340423A1 (en) | 2013-12-26 |
| CN103282628B (zh) | 2016-01-06 |
| JPWO2012124076A1 (ja) | 2014-07-17 |
| WO2012124076A1 (ja) | 2012-09-20 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN103249927B (zh) | 内燃机的控制装置 | |
| EP2871350B1 (en) | Internal combustion engine | |
| US10337422B2 (en) | Control apparatus for internal combustion engine, and abnormality diagnosis system for control apparatus for internal combustion engine | |
| CN110177929B (zh) | 内燃机的控制装置 | |
| CN103282628B (zh) | 内燃机的控制装置 | |
| WO2011055431A1 (ja) | 内燃機関の制御装置 | |
| JP6287802B2 (ja) | 内燃機関の制御装置 | |
| JP5273183B2 (ja) | 内燃機関の制御装置 | |
| US20190101067A1 (en) | A method and a system for determining the specific gas constant and the stoichiometric air fuel ratio of a fuel gas for a gas engine | |
| JP5218669B2 (ja) | 内燃機関の制御装置 | |
| JP5146619B2 (ja) | 内燃機関の制御装置 | |
| JP2015203378A (ja) | 内燃機関のインバランス率学習装置 | |
| JP5516349B2 (ja) | 内燃機関の制御装置 | |
| JP4900347B2 (ja) | 内燃機関の制御装置 | |
| WO2014013590A1 (ja) | 内燃機関の制御装置 | |
| JP2014137768A (ja) | 内燃機関の制御装置 | |
| JP2008309138A (ja) | 内燃機関の空燃比制御装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20130409 |
|
| R151 | Written notification of patent or utility model registration |
Ref document number: 5267744 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R151 |
|
| LAPS | Cancellation because of no payment of annual fees |