JP5367155B2 - 車両用アクセルペダル装置及びペダル反力制御方法 - Google Patents
車両用アクセルペダル装置及びペダル反力制御方法 Download PDFInfo
- Publication number
- JP5367155B2 JP5367155B2 JP2012504970A JP2012504970A JP5367155B2 JP 5367155 B2 JP5367155 B2 JP 5367155B2 JP 2012504970 A JP2012504970 A JP 2012504970A JP 2012504970 A JP2012504970 A JP 2012504970A JP 5367155 B2 JP5367155 B2 JP 5367155B2
- Authority
- JP
- Japan
- Prior art keywords
- reaction force
- engine speed
- pedal
- accelerator pedal
- vehicle
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images





Classifications
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
- F02D—CONTROLLING COMBUSTION ENGINES
- F02D11/00—Arrangements for, or adaptations to, non-automatic engine control initiation means, e.g. operator initiated
- F02D11/02—Arrangements for, or adaptations to, non-automatic engine control initiation means, e.g. operator initiated characterised by hand, foot, or like operator controlled initiation means
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W50/00—Details of control systems for road vehicle drive control not related to the control of a particular sub-unit, e.g. process diagnostic or vehicle driver interfaces
- B60W50/08—Interaction between the driver and the control system
- B60W50/14—Means for informing the driver, warning the driver or prompting a driver intervention
- B60W50/16—Tactile feedback to the driver, e.g. vibration or force feedback to the driver on the steering wheel or the accelerator pedal
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60K—ARRANGEMENT OR MOUNTING OF PROPULSION UNITS OR OF TRANSMISSIONS IN VEHICLES; ARRANGEMENT OR MOUNTING OF PLURAL DIVERSE PRIME-MOVERS IN VEHICLES; AUXILIARY DRIVES FOR VEHICLES; INSTRUMENTATION OR DASHBOARDS FOR VEHICLES; ARRANGEMENTS IN CONNECTION WITH COOLING, AIR INTAKE, GAS EXHAUST OR FUEL SUPPLY OF PROPULSION UNITS IN VEHICLES
- B60K26/00—Arrangement or mounting of propulsion-unit control devices in vehicles
- B60K26/02—Arrangement or mounting of propulsion-unit control devices in vehicles of initiating means or elements
- B60K26/021—Arrangement or mounting of propulsion-unit control devices in vehicles of initiating means or elements with means for providing feel, e.g. by changing pedal force characteristics
- B60K2026/023—Arrangement or mounting of propulsion-unit control devices in vehicles of initiating means or elements with means for providing feel, e.g. by changing pedal force characteristics with electrical means to generate counter force or torque
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2510/00—Input parameters relating to a particular sub-units
- B60W2510/06—Combustion engines, Gas turbines
- B60W2510/0638—Engine speed
- B60W2510/0652—Speed change rate
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y10—TECHNICAL SUBJECTS COVERED BY FORMER USPC
- Y10T—TECHNICAL SUBJECTS COVERED BY FORMER US CLASSIFICATION
- Y10T74/00—Machine element or mechanism
- Y10T74/20—Control lever and linkage systems
- Y10T74/20528—Foot operated
Landscapes
- Engineering & Computer Science (AREA)
- Automation & Control Theory (AREA)
- Mechanical Engineering (AREA)
- Human Computer Interaction (AREA)
- Transportation (AREA)
- Chemical & Material Sciences (AREA)
- Combustion & Propulsion (AREA)
- General Engineering & Computer Science (AREA)
- Control Of Throttle Valves Provided In The Intake System Or In The Exhaust System (AREA)
- Auxiliary Drives, Propulsion Controls, And Safety Devices (AREA)
- Control Of Vehicle Engines Or Engines For Specific Uses (AREA)
Description
この発明は、アクセルペダルに反力を付与する反力付与手段を備える車両用アクセルペダル装置及びペダル反力制御方法に関する。
モータ等のアクチュエータによりアクセルペダルに対して反力を付与することで、車両の運転を補助する車両用アクセルペダル装置が存在する{特開2004−314871号公報(以下「JP2004−314871A」という。)}。JP2004−314871Aでは、エンジン回転数が高くなるほど、アクセルペダルの踏込み側の踏力(反力)を大きくするアクセルペダル踏力制御装置が開示されている(請求項4参照)。
上記のように、JP2004−314871Aでは、エンジン回転数が高くなるほど、アクセルペダルの踏込み側の踏力(反力)を大きくする。しかし、変速機がシフトアップすると、これに伴ってエンジン回転数が急減する。例えば、図9に示すように、車両(図9では、オートマチックトランスミッション車)の加速時には、変速機のシフトアップに伴って、エンジン回転数[rpm]が急減する。このため、シフトアップの際に運転者がアクセルペダルの位置をそのままにしていると、反力が急減し、アクセルペダルの操作に関して運転者に違和感を与えるおそれがあった。また、上記のようなことは、変速機のシフトアップ時に限らず、例えば、車両が急勾配の登坂路に入ったことに伴ってエンジン回転数が減少した場合も同様である。
この発明はこのような課題を考慮してなされたものであり、アクセルペダルの操作に関して運転者に違和感を与えることを防止可能な車両用アクセルペダル装置及びペダル反力制御方法を提供することを目的とする。
この発明に係る車両用アクセルペダル装置は、アクセルペダルにペダル反力を付与する反力付与手段を備えるものであって、エンジン回転数を検出するエンジン回転数検出手段と、前記反力付与手段が付与するペダル反力を前記エンジン回転数に基づいて制御する反力制御手段とをさらに有し、前記反力制御手段は、前記エンジン回転数の減少率が所定値以上になったとき、前記ペダル反力の減少率を制限することを特徴とする。
この発明によれば、エンジン回転数の減少率が所定値以上になったとき、ペダル反力の減少率を制限する。このため、例えば、アクセルペダルの位置をそのままにした状態又は踏込み中の状態での(運転者が意図又は予測しない)エンジン回転数の減少(例えば、シフトアップ時のエンジン回転数の減少や、急勾配の登坂路に入ったことによるエンジン回転数の減少)が発生した場合であっても、ペダル反力が急減することを避けることが可能となる。従って、そのようなペダル反力の急減による運転者の違和感を防止することが可能となる。
前記車両用アクセルペダル装置は、前記アクセルペダルのペダル操作量を検出するペダル操作量検出手段をさらに備え、前記反力制御手段は、前記ペダル操作量検出手段により検出されたペダル操作量に基づき、前記ペダル反力の減少率を補正してもよい。
これにより、ペダル操作量に基づき、ペダル反力の減少率を補正することができるため、より精緻にペダル反力を制御することが可能となる。すなわち、アクセルペダルの操作(ペダル操作量)に応じて運転者の加速意図、減速意図及び定速走行(巡航)意図等を判定することが可能であるため、ペダル操作量に応じてペダル反力の減少率を補正することで、より運転者の意図に沿ったペダル反力を付与することが可能となる。例えば、アクセルペダルの操作に基づき運転者に減速意図があると判定された場合、ペダル反力の減少率を高め、早めにペダル反力を小さくすることで、次の加速時にペダル反力が大きいままであることを避けることが可能となる。一方、アクセルペダルの操作により運転者に加速意図があるものと判定された場合、ペダル反力の減少率を低くし、ペダル反力の減少を抑制することで、ペダル反力による運転者への注意喚起を高めた状態で維持し、且つペダル反力の急減による運転者の違和感を回避することが可能となる。
前記反力制御手段は、前記ペダル操作量検出手段により検出されたペダル操作量が、運転者の加速終了意図を判定するための第2所定値以下であるとき、前記ペダル反力の減少率の制限を緩和してもよい。
これにより、ペダル操作量が第2所定値以下であるとき、ペダル反力の減少率の制限を緩和し、ペダル反力の減少を早めることが可能となる。一般に、ペダル操作量が大きいときの方が運転者に加速意図がある可能性が高く、ペダル操作量が小さいときの方が運転者に減速意図がある可能性が高い。また、運転者は、一旦、車両を減速させた後、車両を再加速又は定速走行に移行させることが多い。運転者が、車両を再加速又は定速走行に移行させる場合、アクセルペダルを再度踏み込むこととなるが、この際にペダル反力が大きいと運転者に違和感を与えるおそれがある。この発明によれば、第2所定値を用いて運転者の加速終了意図の有無を判定し、運転者に加速終了意図があると判定した場合、ペダル反力を早めに低下させてその後の再加速又は定速走行に備えることが可能となる。従って、その後の再加速又は定速走行に到る運転者のアクセルペダルの操作を円滑にすることができる。
前記車両用アクセルペダル装置は、予め設定された変速段に基づいてエンジンの出力回転を変速して車輪に伝達する変速機をさらに備え、前記反力制御手段は、前記変速機のシフトアップに伴って前記エンジン回転数の減少率が前記所定値以上になったとき、前記ペダル反力の減少率を制限してもよい。
これにより、車両の加速に伴うシフトアップ時にエンジン回転数が急減した場合でも、ペダル反力の急減を避けることが可能となる。従って、車両の加速時におけるアクセルペダルの操作について運転者に違和感を与えることを避けることができる。
前記反力制御手段は、前記エンジン回転数検出手段の出力結果から前記エンジン回転数の目標値である目標エンジン回転数を算出し、前記エンジン回転数検出手段から得た今回のエンジン回転数と前回の目標エンジン回転数との差分が、負の閾値よりも小さい値の場合は、前記ペダル反力の減少率を制限してもよい。
この発明に係るペダル反力制御方法は、アクセルペダルにペダル反力を付与する反力付与手段を備える車両用アクセルペダル装置におけるものであって、エンジン回転数検出手段によりエンジン回転数を検出し、前記反力付与手段が付与するペダル反力を反力制御手段により前記エンジン回転数に基づいて制御し、前記エンジン回転数の減少率が所定値以上になったとき、前記ペダル反力の減少率を制限することを特徴とする。
この発明に係る車両用アクセルペダル装置は、アクセルペダルにペダル反力を付与する反力付与手段を備えるものであって、エンジン回転数を検出するエンジン回転数検出手段と、前記反力付与手段が付与するペダル反力を前記エンジン回転数に基づいて制御する反力制御手段とをさらに有し、前記反力制御手段は、変速機がシフトアップしたとき、ペダル反力の減少率を一時的に制限することを特徴とする。
この発明によれば、変速機がシフトアップしたとき、ペダル反力の減少率を一時的に制限する。このため、シフトアップに伴ってエンジン回転数が減少した場合であっても、ペダル反力が急減することを避けることが可能となる。従って、そのようなペダル反力の急減による運転者の違和感を防止することが可能となる。
A.一実施形態
1.車両10の構成
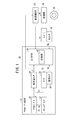
図1は、この発明の一実施形態に係る車両用アクセルペダル装置12(以下「ペダル装置12」という。)を搭載した車両10のブロック図である。車両10は、例えば、四輪車である。車両10は、ペダル装置12に加え、エンジン14と、エンジン14のエンジン回転数Ne[rpm]を検出するエンジン回転数センサ16(以下「Neセンサ16」という。)と、変速機18と、車輪20と、変速機18を制御する変速機電子制御装置22(以下「変速機ECU22」という。)とを備える。
1.車両10の構成
図1は、この発明の一実施形態に係る車両用アクセルペダル装置12(以下「ペダル装置12」という。)を搭載した車両10のブロック図である。車両10は、例えば、四輪車である。車両10は、ペダル装置12に加え、エンジン14と、エンジン14のエンジン回転数Ne[rpm]を検出するエンジン回転数センサ16(以下「Neセンサ16」という。)と、変速機18と、車輪20と、変速機18を制御する変速機電子制御装置22(以下「変速機ECU22」という。)とを備える。
ペダル装置12は、アクセルペダル30と、アクセルペダル30に反力Fr_sp[N]を付与するリターンスプリング32と、操作量センサ34と、反力電子制御装置36(以下「反力ECU36」という。)と、アクセルペダル30に対して反力(以下「ペダル反力Fr」という。)[N]を付与するモータ38と、電流センサ40(踏力センサ)とを備える。
操作量センサ34は、アクセルペダル30の原位置からの踏込み量(ペダル操作量θ)[°]を検出し、変速機ECU22及び反力ECU36に出力する。
反力ECU36は、Neセンサ16が検出したエンジン回転数Neに応じてペダル反力Frの目標値(目標反力Fr_tar)[N]を設定し、この目標反力Fr_tarを示す制御信号Srをモータ38に送信する。
モータ38は、アクセルペダル30に連結されており、反力ECU36から受信した制御信号Srに応じたペダル反力Frをアクセルペダル30に付与する。これにより、アクセルペダル30には、リターンスプリング32による反力Fr_spに加えてモータ38からのペダル反力Frが付加される。モータ38は、その他の駆動力生成手段(例えば、空気圧アクチュエータ)であってもよい。
電流センサ40は、モータ38が消費する電流(モータ電流Im)[A]を検出して反力ECU36に通知する。このモータ電流Imは、モータ38の出力に応じて変化するものであり、反力ECU36は、モータ電流Imに基づいてモータ38が生成したペダル反力Frを判定することができる。
変速機18は、複数の変速段を切り替え可能なトルクコンバータ(図示せず)を備えるオートマチックトランスミッションである。変速機ECU22は、操作量センサ34が検出したペダル操作量θ等に基づいて変速機18の変速段の制御等を行う。変速機18の制御に当たっては、変速機ECU22は、制御信号Stを用いる。
2.反力制御
次に、本実施形態におけるペダル反力Frの制御について説明する。本実施形態では、基本的に、エンジン回転数Neに基づいてペダル反力Frを制御する。
次に、本実施形態におけるペダル反力Frの制御について説明する。本実施形態では、基本的に、エンジン回転数Neに基づいてペダル反力Frを制御する。
(1)全体的なフロー
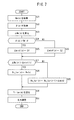
図2は、反力ECU36がペダル反力Frを制御するフローチャートである。ステップS1において、反力ECU36は、Neセンサ16からエンジン回転数Neを取得する。以下では、今回の処理で取得したエンジン回転数Neを「エンジン回転数Ne(n)」と記載する。
図2は、反力ECU36がペダル反力Frを制御するフローチャートである。ステップS1において、反力ECU36は、Neセンサ16からエンジン回転数Neを取得する。以下では、今回の処理で取得したエンジン回転数Neを「エンジン回転数Ne(n)」と記載する。
ステップS2において、反力ECU36は、エンジン回転数Ne(n)に基づいてエンジン回転数Neの目標値(以下、「目標エンジン回転数Ne_tar」という。)を算出する。目標エンジン回転数Ne_tarは、反力ECU36で用いる値、換言すると、ペダル反力Frの制御について用いる値である。ここでの目標エンジン回転数Ne_tarは、エンジン14の燃料噴射制御等で用いるものではないことに留意されたい。
また、以下では、今回の処理で取得した目標エンジン回転数Ne_tarを「目標エンジン回転数Ne_tar(n)」と記載し、前回の処理で取得した目標エンジン回転数Ne_tarを「目標エンジン回転数Ne_tar(n−1)」と記載する。目標エンジン回転数Ne_tarの算出方法については後に詳述する。
ステップS3において、反力ECU36は、目標エンジン回転数Ne_tar(n)に基づいて今回の目標反力Fr_tar(以下「目標反力Fr_tar(n)」という。)を設定する。
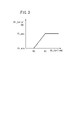
図3には、目標エンジン回転数Ne_tar(n)と、目標反力Fr_tar(n)[N]との関係(すなわち、ペダル反力Frの出力特性)が示されている。図3に示すように、目標エンジン回転数Ne_tar(n)が、所定の閾値N0未満であるときは、目標反力Fr_tar(n)は、最低値Fr_min(例えば、ゼロ)のままである。目標エンジン回転数Ne_tar(n)が、閾値N0以上、閾値N1以下であるときは、目標反力Fr_tar(n)は、一次関数的に増加する。目標エンジン回転数Ne_tar(n)が、閾値N1を超えるとき、目標反力Fr_tar(n)は、最大値Fr_maxとなる。
図3の関係は、マップ化されて、反力ECU36の記憶部42に記憶されている。
図2のステップS4において、反力ECU36は、モータ38に対して制御信号Srを送信し、モータ38によるペダル反力Frが当該目標反力Fr_tar(n)となるようにモータ38の出力を制御する。
図2のフローは、ペダル反力Frの生成を続ける間、繰り返される。
(2)目標エンジン回転数Ne_tar(n)の算出
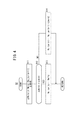
図4は、目標エンジン回転数Ne_tar(n)を算出するフローチャート(図2のS2の詳細)である。図5は、目標エンジン回転数Ne_tar(n)を算出する過程を仮想的な回路構成として示す説明図である。
図4は、目標エンジン回転数Ne_tar(n)を算出するフローチャート(図2のS2の詳細)である。図5は、目標エンジン回転数Ne_tar(n)を算出する過程を仮想的な回路構成として示す説明図である。
図4のステップS11において、反力ECU36は、今回のエンジン回転数Ne(n)と前回の目標エンジン回転数Ne_tar(n−1)との差(以下「差ΔNe(n)」という。)[rpm]を算出する。図5の例では、当該演算を減算器50が行う。
ステップS12において、反力ECU36は、差ΔNe(n)が、閾値Δmin1[rpm]を上回るか否かを判定する。図5の例では、当該判定を比較器52が行う。閾値Δmin1は、エンジン回転数Neが急速に低下したことを判定するための負の閾値(例えば、−500rpm/sec)であり、シフトアップ等によるペダル反力Frの意図しない急激な低下を防止するように設定される。例えば、閾値Δmin1は、シフトアップに伴って発生する差ΔNe又はその近傍値として設定する。
差ΔNe(n)が閾値Δmin1を上回る場合(S12:YES)、エンジン回転数Neは、増加、一定又は緩やかな減少のいずれかの状態である。換言すると、エンジン回転数Neの減少率は、所定値以下ということができる。この場合、ステップS13において、反力ECU36は、今回のエンジン回転数Ne(n)をそのまま今回の目標エンジン回転数Ne_tar(n)に設定する(Ne_tar(n)←Ne(n))。
差ΔNe(n)が閾値Δmin1以下である場合(S12:NO)、エンジン回転数Neは、急減している。換言すると、エンジン回転数Neの減少率は、所定値以上ということができる。この場合、ステップS14において、反力ECU36は、前回の目標エンジン回転数Ne_tar(n−1)にリミット値Δmin2を加算したものを今回の目標エンジン回転数Ne_tar(n)として設定する{Ne_tar(n)←Ne_tar(n−1)+Δmin2}。リミット値Δmin2は、ペダル反力Frの意図しない低下を緩やかにするための負の設定値[rpm]であり、例えば、閾値Δmin1と同じ値とすることができる。従って、ステップS14の処理により、目標エンジン回転数Ne_tarの低下を緩やかにすることにより、目標反力Fr_tar及び反力Frの低下を緩やかにすることができる。このように、目標反力Fr_tarの低下を制限する制御を「レートリミット制御」と呼ぶ。
ステップS13又はステップS14で設定された今回の目標エンジン回転数Ne_tar(n)が、図2のステップS3で用いられる。
なお、図4では示していないが、次回の処理における目標エンジン回転数Ne_tar(n)の算出のため、今回の目標エンジン回転数Ne_tar(n)を記憶部42(図1)に一旦記憶し、次回の処理では、前回の目標エンジン回転数Ne_tar(n−1)として用いる。図5の例では、当該処理を遅延器54により行う。
3.比較例との比較
図6は、本実施形態における反力制御と比較例における反力制御とを比較するためのタイムチャートである。図6において、エンジン回転数Ne1(Neセンサ16の実測値)及びアクセルペダル30の操作量θ1は、本実施形態及び比較例いずれも共通である。また、比較例では、本実施形態におけるレートリミット制御(図4のS14)を用いず、通常制御(図4のS13)のみを用いる。さらに、比較例では、図3におけるエンジン回転数Ne(n)と通常制御における目標反力Fr_tar(n)との関係を用いる。なお、比較例で用いる目標反力Fr_tarを目標反力Fr_cと表記し、本実施形態で用いる目標反力Fr_tarを目標反力Fr_tar1と表記して両者を区別する。
図6は、本実施形態における反力制御と比較例における反力制御とを比較するためのタイムチャートである。図6において、エンジン回転数Ne1(Neセンサ16の実測値)及びアクセルペダル30の操作量θ1は、本実施形態及び比較例いずれも共通である。また、比較例では、本実施形態におけるレートリミット制御(図4のS14)を用いず、通常制御(図4のS13)のみを用いる。さらに、比較例では、図3におけるエンジン回転数Ne(n)と通常制御における目標反力Fr_tar(n)との関係を用いる。なお、比較例で用いる目標反力Fr_tarを目標反力Fr_cと表記し、本実施形態で用いる目標反力Fr_tarを目標反力Fr_tar1と表記して両者を区別する。
図6の時点t11までは、エンジン回転数Ne1が閾値N0未満であるため、本実施形態の目標反力Fr_tar1と比較例の目標反力Fr_cはいずれも最低値Fr_min(図3参照)のままである。
時点t11以降は、エンジン回転数Ne1が閾値N0以上となるため、エンジン回転数Ne1の増加に応じて目標反力Fr_tar1及び目標反力Fr_cが増加していく。
時点t12において、変速機18が3速から4速にシフトアップする。これに伴って、エンジン回転数Neは急減する。ここで、比較例では、通常制御しか用いないため、エンジン回転数Neの急減に応じて目標反力Fr_cも急減する。その結果、比較例では、時点t13において、目標反力Fr_cが最低値Fr_minまで低下する。
一方、本実施形態では、通常制御に加え、レートリミット制御を用いているため、エンジン回転数Ne1が急減しても、目標反力Fr_tar1の減少は緩やかとなる。このため、本実施形態では、目標反力Fr_tar1が最低値Fr_minに到るのは、時点t13より後の時点t14である。
時点t14では、目標反力Fr_tar1が最低値Fr_minに到ったのに加え、エンジン回転数Ne1が再び閾値N0を超えている。さらに、時点t14で差ΔNe(n)が閾値Δmin1を上回る(図4のS12:YES)。このため、本実施形態では、時点t14において1回目のレートリミット制御を終了する。
時点t14以降は、エンジン回転数Ne1が閾値N0以上となり、また、差Ne(n)が閾値Δmin1を上回ったままであるため、エンジン回転数Ne1の増加に応じて目標反力Fr_tar1及び目標反力Fr_cが増加していく。その後の時点t15において、変速機18が4速から5速にシフトアップした際も同様の処理が行われる。
なお、図6では、時点t12から時点t14までの間、目標反力Fr_tar1は、直線的に減少しているが、閾値Δmin1を、例えば、−500rpm/secとした場合、時点t12の直後はレートリミット制御が開始されず、通常制御が行われる。時点t15直後の場合も同様である。
4.本実施形態の効果
以上のように、本実施形態によれば、差ΔNe(n)が閾値Δmin1以下になったとき(図4のS12:NO)、レートリミット制御(S14)を行ってペダル反力Frの減少率を制限する。このため、例えば、アクセルペダル30の位置をそのままにした状態又は踏込み中の状態での(運転者が意図又は予測しない)エンジン回転数Neの減少(例えば、シフトアップ時のエンジン回転数Neの減少や、急勾配の登坂路に入ったことによるエンジン回転数Neの減少)が発生した場合であっても、ペダル反力Frが急減することを避けることが可能となる。従って、そのようなペダル反力Frの急減による運転者の違和感を防止することが可能となる。
以上のように、本実施形態によれば、差ΔNe(n)が閾値Δmin1以下になったとき(図4のS12:NO)、レートリミット制御(S14)を行ってペダル反力Frの減少率を制限する。このため、例えば、アクセルペダル30の位置をそのままにした状態又は踏込み中の状態での(運転者が意図又は予測しない)エンジン回転数Neの減少(例えば、シフトアップ時のエンジン回転数Neの減少や、急勾配の登坂路に入ったことによるエンジン回転数Neの減少)が発生した場合であっても、ペダル反力Frが急減することを避けることが可能となる。従って、そのようなペダル反力Frの急減による運転者の違和感を防止することが可能となる。
また、本実施形態によれば、変速機18がシフトアップしたとき、レートリミット制御によりペダル反力Frの減少率を一時的に制限する。このため、シフトアップに伴ってエンジン回転数Neが減少した場合であっても、ペダル反力Frが急減することを避けることが可能となる。従って、そのようなペダル反力Frの急減による運転者の違和感を防止することが可能となる。
B.変形例
なお、この発明は、上記実施形態に限らず、この明細書の記載内容に基づき、種々の構成を採り得ることはもちろんである。例えば、以下の構成を採用することができる。
なお、この発明は、上記実施形態に限らず、この明細書の記載内容に基づき、種々の構成を採り得ることはもちろんである。例えば、以下の構成を採用することができる。
1.車両10
上記実施形態において、車両10は、オートマチックトランスミッション車(AT車)としたが、これに限らない。例えば、マニュアルトランスミッション車(MT車)とすることも可能である。さらに、複数の変速段を予め設定した変速機を有する電気自動車(ハイブリッド車及び燃料電池車を含む。)においても用いることができる。
上記実施形態において、車両10は、オートマチックトランスミッション車(AT車)としたが、これに限らない。例えば、マニュアルトランスミッション車(MT車)とすることも可能である。さらに、複数の変速段を予め設定した変速機を有する電気自動車(ハイブリッド車及び燃料電池車を含む。)においても用いることができる。
2.変速機18
上記実施形態において、変速機18は、トルクコンバータを備えるオートマチックトランスミッションであったが、変速機18の種類はこれに限らない。例えば、複数の変速段を予め設定しておいて用いる無段変速機(CVT)にも適用可能である。また、マニュアルトランスミッション(MT)にも用いることができる。
上記実施形態において、変速機18は、トルクコンバータを備えるオートマチックトランスミッションであったが、変速機18の種類はこれに限らない。例えば、複数の変速段を予め設定しておいて用いる無段変速機(CVT)にも適用可能である。また、マニュアルトランスミッション(MT)にも用いることができる。
3.目標エンジン回転数Ne_tarの算出(レートリミット制御)
(1)レートリミット制御の適用場面
上記実施形態では、差ΔNe(n)が閾値Δmin1以下であるとき(変速機18のシフトアップ時など)にレートリミット制御を用いたが、レートリミット制御を用いる場面はこれに限らない。例えば、変速機18のシフトアップ時のみレートリミット制御を用いることもできる。シフトアップの有無の判定は、例えば、反力ECU36が、変速機18に対して変速を指令する制御信号Stに基づいて行うことができる。また、車両10がMT車である場合、シフト位置センサ(図示せず)からの出力信号に基づいてシフトアップの有無を判定することもできる。
(1)レートリミット制御の適用場面
上記実施形態では、差ΔNe(n)が閾値Δmin1以下であるとき(変速機18のシフトアップ時など)にレートリミット制御を用いたが、レートリミット制御を用いる場面はこれに限らない。例えば、変速機18のシフトアップ時のみレートリミット制御を用いることもできる。シフトアップの有無の判定は、例えば、反力ECU36が、変速機18に対して変速を指令する制御信号Stに基づいて行うことができる。また、車両10がMT車である場合、シフト位置センサ(図示せず)からの出力信号に基づいてシフトアップの有無を判定することもできる。
(2)差ΔNe
上記実施形態では、今回のエンジン回転数Ne(n)(実測値)と前回の目標エンジン回転数Ne(n−1)(目標値)との差ΔNe(n)を用いて通常制御とレートリミット制御を切り替えた(図4のS12〜S14)。しかし、これに限らず、通常制御とレートリミット制御の切替えは、別の数値に基づいて行ってもよい。例えば、今回のエンジン回転数Ne(n)(実測値)と前回のエンジン回転数Ne(n−1)(実測値)との差を閾値(変化量の制限値。閾値Δmin1に相当)と比較して当該切替えを行うこともできる。また、今回の反力Fr(n)(実測値)と前回の目標反力Fr_tar(n−1)(目標値)との差、又は今回の反力Fr(n)(実測値)と前回の反力Fr(n−1)(実測値)との差を閾値(変化量の制限値。閾値Δmin1に相当)と比較して当該切替えを行うこともできる。
上記実施形態では、今回のエンジン回転数Ne(n)(実測値)と前回の目標エンジン回転数Ne(n−1)(目標値)との差ΔNe(n)を用いて通常制御とレートリミット制御を切り替えた(図4のS12〜S14)。しかし、これに限らず、通常制御とレートリミット制御の切替えは、別の数値に基づいて行ってもよい。例えば、今回のエンジン回転数Ne(n)(実測値)と前回のエンジン回転数Ne(n−1)(実測値)との差を閾値(変化量の制限値。閾値Δmin1に相当)と比較して当該切替えを行うこともできる。また、今回の反力Fr(n)(実測値)と前回の目標反力Fr_tar(n−1)(目標値)との差、又は今回の反力Fr(n)(実測値)と前回の反力Fr(n−1)(実測値)との差を閾値(変化量の制限値。閾値Δmin1に相当)と比較して当該切替えを行うこともできる。
(3)レートリミット制御の適用対象
上記実施形態では、目標エンジン回転数Ne_tarについてレートリミット制御を行うことにより、目標反力Fr_tar及び反力Frの変化を制限したが、レートリミット制御の適用対象はこれに限らない。例えば、目標反力Fr_tar自体に対してレートリミット制御を行うことも可能である。
上記実施形態では、目標エンジン回転数Ne_tarについてレートリミット制御を行うことにより、目標反力Fr_tar及び反力Frの変化を制限したが、レートリミット制御の適用対象はこれに限らない。例えば、目標反力Fr_tar自体に対してレートリミット制御を行うことも可能である。
(4)閾値Δmin1及びリミット値Δmin2
(a) 上記実施形態では、レートリミット制御における閾値Δmin1(図4のS12)及びリミット値Δmin2(図4のS14)を1種類(固定値)としたが、複数の閾値Δmin1又は複数のリミット値Δmin2を用いることも可能である。
(a) 上記実施形態では、レートリミット制御における閾値Δmin1(図4のS12)及びリミット値Δmin2(図4のS14)を1種類(固定値)としたが、複数の閾値Δmin1又は複数のリミット値Δmin2を用いることも可能である。
図7には、上記実施形態における制御(図2及び図4を組み合わせたもの)の変形例のフローチャートが示されている。図7の変形例では、閾値Δmin1を可変とし、閾値Δmin1として複数の値を設定可能である。
図7のステップS21は、図2のステップS1と同様である。ステップS22において、反力ECU36は、今回の処理で用いるペダル操作量θ(以下「ペダル操作量θ(n)」という。)を操作量センサ34から取得する。図7のステップS23は、図4のステップS11と同様である。
ステップS24〜S26では、今回の処理における閾値Δmin1(以下「閾値Δmin1(n)」という。)を設定する。すなわち、ステップS24において、反力ECU36は、ペダル操作量θ(n)が、ペダル操作量θに関する閾値(以下「閾値TH_θ」という。)を超えるか否かを判定する。閾値TH_θは、運転者による加速終了意図(運転者がこれ以上の加速を必要としていないこと)を判定するための閾値である。
ペダル操作量θ(n)が閾値TH_θを超える場合(S24:YES)、運転者には、更なる加速意図があると判定可能である。そこで、反力ECU36は、ステップS25において、閾値Δmin1(n)として閾値D1を設定する。閾値D1は、例えば、上記実施形態(図4)における固定値としての閾値Δmin1と同じ値(例えば、−500rpm/sec)とすることができる。
一方、ペダル操作量θ(n)が閾値TH_θを超えない場合(S24:NO)、運転者には、更なる加速意図がない(換言すると、現在の車速で定速走行に入る意図又は減速意図がある)と判定可能である。そこで、反力ECU36は、ステップS26において、閾値Δmin1(n)として閾値D2を設定する。閾値D2は、閾値D1よりも絶対値が大きい負の値(例えば、−10000rpm/sec)である(|D2|>|D1|)。
ステップS27〜S29は、図4のステップS12〜S14と同様である。但し、図7のステップS27で用いる閾値Δmin1(n)は、閾値D1又は閾値D2をとり得る。ここで、閾値D1を図4の閾値Δmin1(固定値)と同じ値であるとした場合、閾値D2は、図4の閾値Δmin1(固定値)よりも絶対値が大きな負の値となり、その結果、ステップS27では、差ΔNe(n)が閾値Δmin1(n)未満となる可能性は小さくなる。このため、閾値Δmin1(n)として閾値D2を用いた場合、レートリミット制御を行う可能性は低くなる。また、図7のステップS29で用いるリミット値Δmin2は、固定値とせず、閾値Δmin1(n)と合わせて変化させることもできる。
ステップS30、S31は、図2のステップS3、S4と同様である。
図8には、図6で説明した上記実施形態及び比較例における反力制御と、図7に示した反力制御とを比較するためのタイムチャートである。図8において、エンジン回転数Ne1及びアクセルペダル30の操作量θ1は、図6と同じであり、上記実施形態と比較例で共通である。また、エンジン回転数Ne2及びアクセルペダル30の操作量θ2は、本変形例のためのものである。また、上記実施形態における目標反力Fr_tarを「目標反力Fr_tar1」と表記し、本変形例における目標反力Fr_tarを「目標反力Fr_tar2」と表記し、比較例で用いる目標反力Fr_tarを「目標反力Fr_c」と表記して、それぞれを区別する。
図8の時点t21から時点t25までは、図6の時点t11から時点t15と同様であり、本実施形態と本変形例との間には基本的に相違はない。
時点t25で変速機18が4速から5速にシフトアップした結果、エンジン回転数Ne1、Ne2は、一時的に急減する。その結果、時点t26では、比較例の目標反力Fr_cが最低値Fr_minに到達する。
また、本変形例では、時点t25以降、運転者がアクセルペダル30を徐々に緩め、ペダル操作量θ2が徐々に減少した結果、時点t27において、ペダル操作量θ2が、閾値TH_θ以下となる(図7のS24:NO)。このため、本変形例で用いる閾値Δmin1(n)は、閾値D1から閾値D2に切り替わる。その結果、時点t27以降、本変形例の目標反力Fr_tar2は、上記実施形態の目標反力Fr_tar1と比較して減少率が増加し(傾きが急となり)、時点t28において最低値Fr_minに到達する。その結果、本変形例の目標反力Fr_tar2は、時点t29で最低値Fr_minに到達した上記実施形態の目標反力Fr_tar1よりも早く最低値Fr_minに到達する。
以上のように、図7の変形例では、反力ECU36は、操作量センサ34により検出されたペダル操作量θ(ペダル操作量θ2)に基づき、閾値Δmin1(n)(ペダル反力Frの減少率)を補正する。これにより、ペダル操作量θに基づき、ペダル反力Frの減少率を補正することができるため、より精緻にペダル反力Frを制御することが可能となる。すなわち、アクセルペダル30の操作(ペダル操作量θ)に応じて運転者の加速意図、減速意図及び定速走行(巡航)意図を判定することが可能であるため、ペダル操作量θに応じてペダル反力Frの減少率を補正することで、より運転者の意図に沿ったペダル反力Frを付与することが可能となる。
また、図7の変形例によれば、反力ECU36は、操作量センサ34により検出されたペダル操作量θ(ペダル操作量θ2)が、閾値TH_θ以下であるとき、閾値D1よりも絶対値が大きな閾値D2を用いることでペダル反力Frの減少率の制限を緩和する(ペダル反力Frのより急激な減少を許容する)。
これにより、ペダル操作量θが閾値TH_θ以下であるとき、ペダル反力Frの減少率の制限を緩和し、ペダル反力Frの減少を早めることが可能となる。一般に、ペダル操作量θが大きいときの方が運転者に加速意図がある可能性が高く、ペダル操作量θが小さいときの方が運転者に減速意図がある可能性が高い。また、運転者は、一旦、車両10を減速させた後、車両10を再加速又は定速走行に移行させることが多い。運転者が、車両10を再加速又は定速走行に移行させる場合、アクセルペダル30を再度踏み込むこととなるが、この際にペダル反力Frが大きいと運転者に違和感を与えるおそれがある。本変形例によれば、閾値TH_θを用いて運転者の加速終了意図の有無を判定し、運転者に加速終了意図があると判定した場合、ペダル反力Frを早めに低下させてその後の再加速又は定速走行に備えることが可能となる。従って、その後の再加速又は定速走行に到る運転者のアクセルペダル30の操作を円滑にすることができる。
なお、上記変形例では、ペダル操作量θが閾値TH_θ以下になったとき、閾値Δmin1(n)の絶対値を大きくしたが、反対に、ペダル操作量θが閾値TH_θ以上になったとき、閾値Δmin1(n)を小さくすることも可能である。また、上記変形例では、ペダル操作量θに応じて2つの閾値D1、D2を切り替えたが、閾値Δmin1(n)がとり得る値は、3つ以上であってもよい。その場合、ペダル操作量θと閾値Δmin1の値とをマップ化して記憶しておくことができる。
さらに、ペダル操作量θにより、運転者の加速終了意図を判定するのではなく、ペダル操作量θの単位時間当たりの減少量(以下「減少率Δθ」という。)[°/sec]によって運転者の加速終了意図を判定することもできる。具体的には、減少率Δθに関する閾値(以下「閾値TH_Δθ」)を設定しておき、減少率Δθが閾値TH_Δθを超えたとき、運転者に加速終了意図があると判定し、閾値Δmin1(n)の絶対値を大きくすることもできる。また、減少率Δθと閾値Δmin1の値とをマップ化して記憶しておき、これを用いることもできる。
(b) 上記実施形態及び上記変形例では、エンジン回転数Neの特定の値としてのリミット値Δmin2[rpm]を用いて目標エンジン回転数Ne_tarの減少率を制限したが、目標エンジン回転数Ne_tarの減少率を制限する方法は、これに限らない。例えば、今回の目標エンジン回転数Ne_tar(n)は、前回の目標エンジン回転数Ne_tar(n−1)に係数α(0<α<1)を乗算した値よりも小さくならないように制限することも可能である。目標エンジン回転数Ne_tarではなく、目標反力Fr_tarの減少率を直接制限する場合も同様である。
Claims (6)
- アクセルペダル(30)にペダル反力を付与する反力付与手段(38)を備える車両用アクセルペダル装置(12)であって、
エンジン回転数を検出するエンジン回転数検出手段(16)と、
前記反力付与手段(38)が付与するペダル反力を前記エンジン回転数に基づいて制御する反力制御手段(36)と
をさらに有し、
前記反力制御手段(36)は、前記エンジン回転数の減少率が所定値以上になったとき、前記ペダル反力の減少率を制限する
ことを特徴とする車両用アクセルペダル装置(12)。 - 請求項1記載の車両用アクセルペダル装置(12)において、
前記車両用アクセルペダル装置(12)は、前記アクセルペダル(30)のペダル操作量を検出するペダル操作量検出手段(34)をさらに備え、
前記反力制御手段(36)は、前記ペダル操作量検出手段(34)により検出されたペダル操作量に基づき、前記ペダル反力の減少率を補正する
ことを特徴とする車両用アクセルペダル装置(12)。 - 請求項2記載の車両用アクセルペダル装置(12)において、
前記反力制御手段(36)は、前記ペダル操作量検出手段(34)により検出されたペダル操作量が、運転者の加速終了意図を判定するための第2所定値以下であるとき、前記ペダル反力の減少率の制限を緩和する
ことを特徴とする車両用アクセルペダル装置(12)。 - 請求項1〜3のいずれか1項に記載の車両用アクセルペダル装置(12)において、
前記車両用アクセルペダル装置(12)は、予め設定された変速段に基づいてエンジン(14)の出力回転を変速して車輪(20)に伝達する変速機(18)をさらに備え、
前記反力制御手段(36)は、前記変速機(18)のシフトアップに伴って前記エンジン回転数の減少率が前記所定値以上になったとき、前記ペダル反力の減少率を制限する
ことを特徴とする車両用アクセルペダル装置(12)。 - 請求項1〜4のいずれか1項に記載の車両用アクセルペダル装置(12)において、
前記反力制御手段(36)は、
前記エンジン回転数検出手段(16)の出力結果から前記エンジン回転数の目標値である目標エンジン回転数を算出し、
前記エンジン回転数検出手段(16)から得た今回のエンジン回転数と前回の目標エンジン回転数との差分が、負の閾値よりも小さい場合、前記ペダル反力の減少率を制限する
ことを特徴とする車両用アクセルペダル装置(12)。 - アクセルペダル(30)にペダル反力を付与する反力付与手段(38)を備える車両用アクセルペダル装置(12)におけるペダル反力制御方法であって、
エンジン回転数検出手段(16)によりエンジン回転数を検出し、
前記反力付与手段(38)が付与するペダル反力を反力制御手段(36)により前記エンジン回転数に基づいて制御し、
前記反力制御手段(36)では、前記エンジン回転数の減少率が所定値以上になったとき、前記ペダル反力の減少率を制限する
ことを特徴とするペダル反力制御方法。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2012504970A JP5367155B2 (ja) | 2010-09-21 | 2011-07-06 | 車両用アクセルペダル装置及びペダル反力制御方法 |
Applications Claiming Priority (4)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2010211229 | 2010-09-21 | ||
| JP2010211229 | 2010-09-21 | ||
| PCT/JP2011/065433 WO2012039181A1 (ja) | 2010-09-21 | 2011-07-06 | 車両用アクセルペダル装置及びペダル反力制御方法 |
| JP2012504970A JP5367155B2 (ja) | 2010-09-21 | 2011-07-06 | 車両用アクセルペダル装置及びペダル反力制御方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP5367155B2 true JP5367155B2 (ja) | 2013-12-11 |
| JPWO2012039181A1 JPWO2012039181A1 (ja) | 2014-02-03 |
Family
ID=45873677
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2012504970A Expired - Fee Related JP5367155B2 (ja) | 2010-09-21 | 2011-07-06 | 車両用アクセルペダル装置及びペダル反力制御方法 |
Country Status (5)
| Country | Link |
|---|---|
| US (1) | US8532900B2 (ja) |
| EP (1) | EP2620313B1 (ja) |
| JP (1) | JP5367155B2 (ja) |
| CN (1) | CN102656046B (ja) |
| WO (1) | WO2012039181A1 (ja) |
Families Citing this family (17)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP5326805B2 (ja) * | 2008-07-31 | 2013-10-30 | 日産自動車株式会社 | アクセルペダル踏力制御装置 |
| ATE557450T1 (de) * | 2010-01-04 | 2012-05-15 | Tyco Electronics Nederland Bv | ELEKTRISCHE VERBINDUNGSKOMPONENTE MIT EINEM HEIßSCHMELZELEMENT, VERFAHREN UND WERKZEUG ZUR HERSTELLUNG EINER ELEKTRISCHEN KOMPONENTE |
| EP2341580B1 (en) * | 2010-01-04 | 2012-12-05 | Tyco Electronics Nederland B.V. | Electrical component comprising a hotmelt element |
| JP5661809B2 (ja) * | 2011-01-20 | 2015-01-28 | 本田技研工業株式会社 | 反力制御装置 |
| JP5834463B2 (ja) * | 2011-04-21 | 2015-12-24 | 日産自動車株式会社 | トルク制御装置及び非接触充電システム |
| JP5602684B2 (ja) * | 2011-06-17 | 2014-10-08 | 本田技研工業株式会社 | アクセルペダル踏込反力制御装置 |
| KR101406592B1 (ko) * | 2013-05-07 | 2014-06-11 | 기아자동차주식회사 | 가속페달 장치의 답력 능동 조절방법 |
| CN105555578B (zh) * | 2013-10-30 | 2018-01-16 | 本田技研工业株式会社 | 踏板反力控制装置 |
| JP6226920B2 (ja) | 2015-07-10 | 2017-11-08 | 本田技研工業株式会社 | 緊急時車両制御装置 |
| JP6731264B2 (ja) * | 2016-03-18 | 2020-07-29 | 本田技研工業株式会社 | 変速制御装置 |
| JP6693396B2 (ja) * | 2016-11-30 | 2020-05-13 | トヨタ自動車株式会社 | アクセルペダルの反力付与装置 |
| CN106828474B (zh) * | 2017-02-28 | 2018-08-03 | 杭州衡源汽车科技有限公司 | 一种基于学习机制的制动方法及系统 |
| CN106828309B (zh) * | 2017-02-28 | 2018-07-03 | 杭州衡源汽车科技有限公司 | 一种基于识别模式的预制动方法及系统 |
| US10144427B2 (en) | 2017-03-07 | 2018-12-04 | Toyota Motor Engineering & Manufacturing North America, Inc. | Learning driver rate of pedal change |
| JP7081263B2 (ja) * | 2018-03-29 | 2022-06-07 | マツダ株式会社 | 車両用制御装置 |
| JP7343846B2 (ja) * | 2020-11-24 | 2023-09-13 | トヨタ自動車株式会社 | 車両制御装置及び車両制御方法 |
| JP7816044B2 (ja) * | 2022-08-29 | 2026-02-18 | 株式会社デンソー | アクセル装置 |
Family Cites Families (25)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2658467B2 (ja) * | 1990-01-22 | 1997-09-30 | 日産自動車株式会社 | アクセル反力制御装置 |
| JP3983495B2 (ja) * | 2001-04-25 | 2007-09-26 | 株式会社日立製作所 | 車両のペダル装置及びそれを備えた車両 |
| JP2003120339A (ja) | 2001-10-10 | 2003-04-23 | Toyota Motor Corp | アクセル反力制御装置 |
| DE10212674A1 (de) * | 2002-03-22 | 2003-10-02 | Daimler Chrysler Ag | Verfahren und Beschleunigungseingabesystem zur Erzeugung einer einstellbaren Rückstellkraft in einem Fahrzeug |
| JP3651793B2 (ja) * | 2002-04-03 | 2005-05-25 | 本田技研工業株式会社 | 車両用アクセルペダル装置 |
| JP3838166B2 (ja) * | 2002-06-20 | 2006-10-25 | 日産自動車株式会社 | 車両用運転操作補助装置 |
| JP3700682B2 (ja) * | 2002-06-20 | 2005-09-28 | 日産自動車株式会社 | アクセルペダル装置 |
| JP2004314871A (ja) | 2003-04-18 | 2004-11-11 | Nissan Motor Co Ltd | アクセルペダル踏力制御装置 |
| JP2005090347A (ja) * | 2003-09-17 | 2005-04-07 | Honda Motor Co Ltd | 車両用アクセルペダル装置 |
| JP4367089B2 (ja) * | 2003-10-30 | 2009-11-18 | 日産自動車株式会社 | アクセルペダル踏力制御装置 |
| DE102005050042A1 (de) * | 2005-10-19 | 2007-04-26 | Audi Ag | Zwei-oder mehrrädriges Kraftfahrzeug |
| JP4754969B2 (ja) * | 2006-01-10 | 2011-08-24 | 株式会社小松製作所 | 作業車両のエンジン制御装置 |
| KR100844559B1 (ko) * | 2006-12-14 | 2008-07-08 | 현대자동차주식회사 | 가속 페달 시스템 |
| JP4835539B2 (ja) * | 2007-08-10 | 2011-12-14 | トヨタ自動車株式会社 | 駆動力制御装置 |
| KR100941260B1 (ko) * | 2007-12-15 | 2010-02-11 | 현대자동차주식회사 | 오르간 타입 가속페달 장치 |
| US20090281701A1 (en) * | 2008-05-07 | 2009-11-12 | Kargman James B | Multi-mode accelerator for automobile and method |
| JP2010023731A (ja) * | 2008-07-22 | 2010-02-04 | Toyota Motor Corp | ハイブリッド車の回生制御装置 |
| JP5278161B2 (ja) * | 2008-07-29 | 2013-09-04 | 日産自動車株式会社 | アクセルペダル反力制御装置 |
| JP4553057B2 (ja) * | 2008-07-31 | 2010-09-29 | 日産自動車株式会社 | アクセルペダル踏力制御装置および方法 |
| JP5278162B2 (ja) * | 2008-07-31 | 2013-09-04 | 日産自動車株式会社 | アクセルペダル踏力制御装置 |
| JP5256991B2 (ja) * | 2008-10-21 | 2013-08-07 | 日産自動車株式会社 | アクセルペダル踏力制御装置 |
| KR101091506B1 (ko) * | 2008-12-05 | 2011-12-08 | 현대자동차주식회사 | 답력가변형 가속페달장치 |
| JP5375557B2 (ja) * | 2009-03-27 | 2013-12-25 | 日産自動車株式会社 | 車両用アクセルペダル反力付与装置及びその方法 |
| JP4745418B2 (ja) * | 2009-04-23 | 2011-08-10 | 本田技研工業株式会社 | 反力装置 |
| JP5481933B2 (ja) * | 2009-05-25 | 2014-04-23 | 日産自動車株式会社 | アクセルペダル踏力制御装置 |
-
2011
- 2011-07-06 JP JP2012504970A patent/JP5367155B2/ja not_active Expired - Fee Related
- 2011-07-06 CN CN201180004768.0A patent/CN102656046B/zh not_active Expired - Fee Related
- 2011-07-06 US US13/515,370 patent/US8532900B2/en not_active Expired - Fee Related
- 2011-07-06 EP EP11826627.9A patent/EP2620313B1/en not_active Not-in-force
- 2011-07-06 WO PCT/JP2011/065433 patent/WO2012039181A1/ja not_active Ceased
Also Published As
| Publication number | Publication date |
|---|---|
| EP2620313B1 (en) | 2017-09-06 |
| EP2620313A1 (en) | 2013-07-31 |
| US20120253624A1 (en) | 2012-10-04 |
| WO2012039181A1 (ja) | 2012-03-29 |
| CN102656046B (zh) | 2014-10-22 |
| JPWO2012039181A1 (ja) | 2014-02-03 |
| CN102656046A (zh) | 2012-09-05 |
| EP2620313A4 (en) | 2014-06-04 |
| US8532900B2 (en) | 2013-09-10 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JPWO2012039181A1 (ja) | 車両用アクセルペダル装置及びペダル反力制御方法 | |
| US7291090B2 (en) | Motor torque control system for vehicle | |
| US8905897B2 (en) | Creep torque control method of vehicle | |
| JP4462148B2 (ja) | クルーズ制御装置 | |
| JP5472028B2 (ja) | モータトルク制御装置 | |
| JP6137228B2 (ja) | 車速制限装置 | |
| JP6565699B2 (ja) | 車両制御装置 | |
| WO2011111489A1 (ja) | アクセルペダル装置 | |
| US8930053B2 (en) | Control apparatus for hybrid vehicle | |
| JPWO2013035447A1 (ja) | 無段変速機の変速制御装置及び変速制御方法 | |
| JP5833889B2 (ja) | 車両の走行制御装置 | |
| JP6018375B2 (ja) | 車両の走行制御装置 | |
| JP7364072B2 (ja) | 車両制御装置 | |
| JP5817506B2 (ja) | 車両用定速走行制御装置、車両用定速走行制御方法、車両用定速走行制御プログラム | |
| US9493165B2 (en) | Drive force control device and drive force control method for vehicle | |
| JP5974606B2 (ja) | 変速制御装置 | |
| JP4480752B2 (ja) | 車両エンジンの制御装置 | |
| JP2010112502A (ja) | 車両用変速制御装置 | |
| JP2010084738A (ja) | 駆動力制御装置 | |
| JP6187402B2 (ja) | 車両駆動ユニットの制御装置 | |
| JP2003327105A (ja) | 走行制御装置 | |
| JP6693396B2 (ja) | アクセルペダルの反力付与装置 | |
| JP2009264548A (ja) | 駆動力制御装置および駆動力制御方法 | |
| WO2015016022A1 (ja) | 車両の駆動力制御装置、及びその制御方法 | |
| JP2013176287A (ja) | モータトルク制御装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20130903 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20130910 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 5367155 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| LAPS | Cancellation because of no payment of annual fees |