JP5420140B2 - エレベータ制御装置 - Google Patents

エレベータ制御装置 Download PDF

Info

Publication number
JP5420140B2
JP5420140B2 JP2006050473A JP2006050473A JP5420140B2 JP 5420140 B2 JP5420140 B2 JP 5420140B2 JP 2006050473 A JP2006050473 A JP 2006050473A JP 2006050473 A JP2006050473 A JP 2006050473A JP 5420140 B2 JP5420140 B2 JP 5420140B2
Authority
JP
Japan
Prior art keywords
regenerative braking
switching element
brake device
control unit
field winding
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Expired - Lifetime
Application number
JP2006050473A
Other languages
English (en)
Other versions
JP2007223799A (ja
Inventor
博光 秋月
一夫 嶋根
一彦 高崎
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Toshiba Elevator and Building Systems Corp
Original Assignee
Toshiba Elevator Co Ltd
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Toshiba Elevator Co Ltd filed Critical Toshiba Elevator Co Ltd
Priority to JP2006050473A priority Critical patent/JP5420140B2/ja
Priority to PCT/JP2007/053533 priority patent/WO2007099913A1/ja
Priority to CN2007800067739A priority patent/CN101389560B/zh
Publication of JP2007223799A publication Critical patent/JP2007223799A/ja
Application granted granted Critical
Publication of JP5420140B2 publication Critical patent/JP5420140B2/ja
Anticipated expiration legal-status Critical
Expired - Lifetime legal-status Critical Current

Links

Images

Classifications

    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B66—HOISTING; LIFTING; HAULING
    • B66B—ELEVATORS; ESCALATORS OR MOVING WALKWAYS
    • B66B1/00—Control systems of elevators in general
    • B66B1/24—Control systems with regulation, i.e. with retroactive action, for influencing travelling speed, acceleration, or deceleration
    • B66B1/28—Control systems with regulation, i.e. with retroactive action, for influencing travelling speed, acceleration, or deceleration electrical
    • B66B1/30—Control systems with regulation, i.e. with retroactive action, for influencing travelling speed, acceleration, or deceleration electrical effective on driving gear, e.g. acting on power electronics, on inverter or rectifier controlled motor

Landscapes

  • Engineering & Computer Science (AREA)
  • Automation & Control Theory (AREA)
  • Elevator Control (AREA)
  • Stopping Of Electric Motors (AREA)

Description

本発明は、交流電源から供給される交流を整流器で直流に変換してさらにこの直流をインバータで交流に変換してエレベータのかごを上下移動する電動機に供給するエレベータ制御装置に係わり、特に、電動機を停止する場合に、電動機が有する回転エネルギーを回生電力に変換して、この回生電力をエネルギー消費させることによって電動機を制動する回生制動機能を備えたエレベータ制御装置に関する。
ビル等に設けられたエレベータシステムにおいては、昇降路の上側に設けられた電動機のシーブに、両端にかごと吊り合い重りが取付けられたロープが掛けられている。通常、吊り合い重りの重量は、定員積載の半分が積載されている状態のかごととほぼ等しい重量に調整されている。したがって、エレベータのかごの積載が定員積載の半分でなければ、かごと釣合い重りは不平衡になる。そのため、利用客が乗っていないエレベータを各階で停止させて、電動機の駆動力を休止させるときに、かごと釣合い重りの不平衡重量でエレベータが自走しないように、エレベータを静止保持させるためのブレーキ装置が組込まれている。
このブレーキ装置は、電源が投入されていない状態においては、バネの付勢力でブレーキシューを可動部分(回転ドラム)に押し当てて摩擦力で制動する機構を有する。そして、このブレーキ装置で制動(ブレーキ)状態の電動機を起動する場合には、ブレーキ装置にブレーキ解除信号を送出して、例えば電磁石の磁力でバネを開き、ブレーキシューを可動部分(回転ドラム)から離す。したがって、このエレベータシステムが稼働していない状態においては、このブレーキ装置は電動機に対して制動(ブレーキ)状態を維持している。
さらに、上述した通常の運転状態以外にも、エレベータに何らかの異常が検出され、エレベータを緊急停止させるときに、エレベータを緊急制動するのにも、このブレーキ装置による制動力が使われている。
もし、エレベータに組込まれたブレーキ装置が故障して、電源遮断時においてもブレーキシューが可動部分(回転ドラム)から離間した状態になると、かごが各階で停止する際にブレーキ装置にブレーキ信号を送出しても、かごと釣合い重りが吊り合っていなければ、かごが自走して危険な状態に陥る。
あるいは、ブレーキ装置が故障しているときに、エレベータに異常が検出されて緊急停止する場合、エレベータを急減速するための制動力の効果がないか、あるいは減少しているので、エレベータを十分に減速制動できず、かごは昇降路の終端より手前で止まることができず、危険な状態に陥る。
以上に述べたブレーキ装置の故障発生に起因する危険な状態を回避するため、特許文献1においては、緊急停止時にブレーキ装置と回生制動とを併用する技術が提案されている。図12は、回生制動機能が組込まれた特許文献1に示すエレベータ制御装置の概略構成図である。
交流電源1から供給される三相交流は電力変換部2の整流器3で直流に全波整流され、平滑コンデンサ4でリップル分が吸収されインバータ5に供給される。このインバータ5においては、ダイオード6とスイッチング素子7との並列回路8を6個、ブリッジ接続している。そして、このインバータ5の各スイッチング素子7を図示しない運転制御部からの各PWM(パルス幅変調)信号で高速に通電遮断制御することによって、入力された直流を任意の周波数及び電圧を有した三相交流に変換してコンタクタ接点9、電力線10を介して電動機11に供給する。
各電力線10相互間にはコンタクタ接点12を介して回生電力のエネルギー消費用の負荷抵抗13が接続されている。
このようなエレベータ制御装置において、通常状態においては、コンタクタ接点9は閉成され、コンタクタ接点12は開放されている。したがって、電動機11はインバータ5から供給された三相交流にて駆動される。
そして、電動機11を止める場合は、図示しないブレーキ装置を動作させるとともに、インバータ5の各スイッチング素子7に対する全てのPWM信号をオフにして、インバータ5の直流/交流変換動作を停止させ、かつコンタクタ接点9を開放し、コンタクタ接点12を閉成する。したがって、電動機11で生じる回生電力のエネルギーは負荷抵抗13で消費されるので、電動機11に制動力が加わり、電動機11は短時間で停止される。
なお、この回生制動機能は、動力巻線に電力を供給しなくても、独立に界磁磁束の確立が可能、または常に界磁磁束が確立している永久磁石同期電動機や他励式の直流電動機、リニアモータなどに有効である。
特許第2526732号公報
しかしながら、図12に示す回生制動機能を有したエレベータ制御装置においてもまだ次のような課題があった。
すなわち、図12に示すように、電動機11で生じる回生電力のエネルギーを消費する負荷抵抗13、正常時に各負荷抵抗13を電力線10から切離すコンタクタ接点12、制動時に、電動機11、負荷抵抗13をインバータ5から切離すコンタクタ接点9が必要である。
その結果、エレベータ制御装置全体の製造費が上昇するとともに、エレベータ制御装置が大型化する。
本発明はこのような事情に鑑みてなされたものであり、負荷抵抗やコンタクタ接点等の大型回路構成部材を組込むことなく、製造費を大幅に上昇することなく、かつ装置の大型化を抑制した状態で、回生制動機能を実現できるエレベータ制御装置を提供することを目的とする。
上記課題を解決するために、本発明は、エレベータのかごを上下移動させる永久磁石同期型の電動機と、交流電源から供給される交流を整流器で直流に変換しこの直流を、ダイオードとスイッチング素子との並列回路をブリッジ接続してなるインバータで交流に変換して前記永久磁石同期型の電動機の界磁巻線に供給する電力変換部と、かごの移動を機械的に制動するブレーキ装置と、エレベータの運転操作に応じて前記インバータの各スイッチング素子を通電遮断制御するとともにブレーキ装置を制御する運転制御部と、ブレーキ装置の制動期間中に、インバータの正極側の各スイッチング素子と負極側の各スイッチング素子とのいずれか一方極側の各スイッチング素子を開放状態に維持し、他方極側の各スイッチング素子を閉成状態に維持することで界磁巻線との間で閉回路を形成し、界磁巻線に生じる回生電力エネルギーを界磁巻線で消費させて電動機を回生制動する回生制動制御部とを備え、前記回生制動制御部は、ブレーキ装置の制動期間中にブレーキ装置の動作状態を検出し、ブレーキ装置が制動不能状態と検出したときのみ、電動機を回生制動する回生制動指令部を設けたエレベータ制御装置である。
このように構成されたエレベータ制御装置においては、かごの移動を機械的に制動するブレーキ装置が設けられている。そして、このブレーキ装置の制動期間中に前述した界磁巻線とインバータのスイッチング素子とで閉回路が形成される。したがって、前述した発明と同様に、界磁巻線に生じた起電力による回生電力のエネルギーは、この回生電力の電流が前記閉回路を流れる過程で界磁巻線にて消費される。電動機に制動力が加わり、電動機は短時間で停止される。
このように交流電力遮断後に継続している電動機の回転エネルギーは回生電力エネルギーに変換された後、電動機の界磁巻線で消費される。よって、回生電力エネルギーを消費するために別途専用の負荷抵抗を設ける必要がない。また、通常状態において負荷抵抗を電力線から分離するためのコンタクタ接点を設ける必要はない。
また、エレベータ制御装置における回生制動制御部は、ブレーキ装置の制動期間中に当該ブレーキ装置の制動不能状態を検出したときのみ、電動機を回生制動する。その結果、回生制動制御部は、ブレーキ装置が故障して、電動機の制動が不能のときに、上述した手法で電動機が回生制される。
また、別の発明は、エレベータのかごを上下移動させる永久磁石同期型の電動機と、交流電源から供給される交流を整流器で直流に変換しこの直流を、ダイオードとスイッチング素子との並列回路をブリッジ接続してなるインバータで交流に変換して永久磁石同期型の電動機の界磁巻線に供給する電力変換部と、かごの移動を機械的に制動するブレーキ装置と、エレベータの運転操作に応じてインバータの各スイッチング素子を通電遮断制御するとともにブレーキ装置を制御する運転制御部と、ブレーキ装置の制動期間中に、インバータの正極側の各スイッチング素子と負極側の各スイッチング素子とのいずれか一方極側の各スイッチング素子を開放状態に維持し、他方極側の各スイッチング素子を閉成状態に維持することで界磁巻線との間で閉回路を形成し、界磁巻線に生じる回生電力エネルギーを界磁巻線で消費させて電動機を回生制動する回生制動制御部とを備え、前記運転制御部は、回生制動期間中に電動機の界磁巻線に流れる電流を検出する電流検出部を設け、前記回生制動制御部は、電流検出部で検出された電流が予め定める過電流を示す上限値を超えたか否かを検出する過電流検出部と、この過電流検出部から過電流を示す上限値を超えた信号を受けたとき電動機の回生制動を停止する回生制動指令部を設けたエレベータ制御装置である。
さらに、別の発明は、エレベータのかごを上下移動させる永久磁石同期型の電動機と、交流電源から供給される交流を整流器で直流に変換しこの直流を、ダイオードとスイッチング素子との並列回路をブリッジ接続してなるインバータで交流に変換して永久磁石同期型の電動機の界磁巻線に供給する電力変換部と、かごの移動を機械的に制動するブレーキ装置と、エレベータの運転操作に応じて前記インバータの各スイッチング素子を通電遮断制御するとともにブレーキ装置を制御する運転制御部と、ブレーキ装置の制動期間中に、インバータの正極側の各スイッチング素子と負極側の各スイッチング素子とのいずれか一方極側の各スイッチング素子を開放状態に維持し、他方極側の各スイッチング素子を閉成状態に維持することで界磁巻線との間で閉回路を形成し、界磁巻線に生じる回生電力エネルギーを界磁巻線で消費させて電動機を回生制動する回生制動制御部とを備え、前記運転制御部は、回生制動期間中における電動機の速度を検出する速度検出部を設け、前記回生制動制御部は、速度検出部で検出された速度から得られる減速度が過減速を示す上限値を超えたか否かを検出する減速度検出部と、この減速度検出部から減速度が上限値を超えた信号を受けたとき電動機の回生制動を停止する回生制動指令部とを設けたエレベータ制御装置。
さらに、別の発明は、前述した発明のエレベータ制御装置において、交流電源の停電を検出する停電検出部と、この停電検出部が停電を検出している期間に、回生制動制御部に駆動電力を供給するバッテリーとを備えている。
すなわち、界磁巻線は専用の負荷抵抗に比較してインピーダンスが小さいので、過大な電流が流れ、大きな制動力が得られる。しかし、その電流がインバータのスイッチング素子や界磁巻線が耐え得る電流の範囲を超えた場合や、減速度が上限値を超える過剰制動を認識した場合に回生制動を停止する機能を備えている。さらに、バッテリーで交流電源が停電した場合における回生制動の機能を補償している。
本発明によると、負荷抵抗やコンタクタ接点等の大型回路構成部材を組込むことなく、製造費を大幅に上昇することなく、製造費を大幅に上昇することなく、かつ装置の大型化を抑制した状態で、回生制動機能を実現できる。
以下、本発明の各実施形態を図面を用いて説明する。
(第1実施形態)
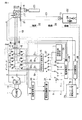
図1は本発明の第1実施形態に係わるエレベータ制御装置の概略構成図である。図12に示す従来のエレベータ制御装置と同一部分には同一符号を付して、重複する部分の詳細説明を省略する。
交流電源1から電力線14を介して供給される三相交流は電力変換部2の整流器3で直流に全波整流され、平滑コンデンサ4でリップル分が吸収されインバータ5に供給される。このインバータ5においては、ダイオード6とスイッチング素子7との並列回路8を6個、ブリッジ接続している。そして、このインバータ5の各スイッチング素子7をPWM(パルス幅変調)信号発生部15から出力される各PWM信号gR+、gR-、gS+、gS-、gT+、gT-で高速に通電遮断制御することによって、整流器3から入力された直流を任意の周波数及び電圧を有した三相交流に変換して電力線10を介して永久磁石同期型の電動機16に供給する。
この電動機16は主シーブ17を回転制御する。主シーブ17及び二つの副シーブ18、19には両端が昇降路の天井21に固定されたロープ20が掛けられ、各副シーブ18、19にはかご22及び釣合い重り23が取付けられている。
かご22内にはかご呼びボタン24が設けられ、各階のエレベータホールには乗場呼びボタン25が設けられている。かご呼びボタン24操作及び乗場呼びボタン25操作で入力されたかご呼び及び乗場呼びはエレベータ起動停止部26へ入力される。
また、永久磁石同期型の電動機16には速度計27が取付られ、検出された速度vは、速度制御部28及び電流制御部29へ入力される。
さらに、永久磁石同期型の電動機16にはブレーキ装置30が取付けられている。このブレーキ装置30は、前述したように、電源が投入されていない状態においては、バネの付勢力でブレーキシューを可動部分(電動機16の回転ドラム)に押し当てて摩擦力で制動する機構を有する。
そして、このブレーキ装置30で制動(ブレーキ)状態の電動機16を起動する場合には、エレベータ起動停止部26からブレーキ装置30にブレーキ開放信号cを送出して、例えば電磁石の磁力でバネを開き、ブレーキシューを可動部分(電動機16の回転ドラム)から離す。したがって、このエレベータシステムが稼働していない状態においては、このブレーキ装置30は電動機16に対して制動(ブレーキ)状態を維持している。さらに、このブレーキ装置30が正常に動作しているか否かの故障検出信号dは回生制動指令部31へ入力される。
図2(a)は永久磁石同期型の電動機16の断面模式図である。固定子側に複数の界磁巻線32R、32S、32Tが固定され、回転子側に複数の永久磁石33が取付けられている。外部の各相R、S、Tの電力線10に接続された各界磁巻線32R、32S、32Tは、例えば図2(b)に示すスター結線されているか、図2(c)に示すΔ結線されている。
図1において、電力線10の電流Iは電流計34で検出されて、電流制御部29及び過電流検出部35へ入力される。
巻線短絡指令部36は、回生制動指令部31から出力される短絡信号aにて切換スイッチ37が巻線短絡指令部36側に接続されている状態において、PWM信号発生部15に、図3示すように、インバータ5の正極側の3つの各スイッチング素子7を開放状態(OFF)に維持し、負極側の3つの各スイッチング素子7を閉成状態(ON)に維持す電圧指示を送出する。すると、PWM信号発生部15からR、S、Tの各相のスイッチング素子7に印加する各PWM信号gR+、gR-、gS+、gS-、gT+、gT-のレベルは下記のようになる。
gR+=OFF、gR-=ON、gS+=OFF、
gS-=ON、gT+=OFF、gT-=ON
となる。
したがって、この電動機16に対する制動期間においては、インバータ5の負極側の閉成された3個の各スイッチング素子7と電力線10と電動機16の各界磁巻線32R、32S、32Tとで閉回路を形成する。したがって、界磁巻線32R、32S、32Tに生じた起電力による回生電力のエネルギーは、この回生電力の電流が前記閉回路を流れる過程で各界磁巻線32R、32S、32Tにて消費される。よって、電動機16に制動力が加わり、電動機16は短時間で停止される。
エレベータ起動停止部26からのブレーキ開放信号cにて切換スイッチ38が電流制御部29側に接続され、さらに切換スイッチ37が電流制御部29側に接続されている状態において、電流制御部29は、PWM信号発生部15へ速度制御部28からのトルク電流指令に基いて三相電圧指令を出力する。PWM信号発生部15はインバータ5の各スイッチング素子7へそれぞれPWM信号gR+、gR-、gS+、gS-、gT+、gT-を送出する。
そして、運転制御部は、過電流検出部35、PWM信号発生部15、回生制動指令部31、巻線短絡指令部36、電流制御部29、速度制御部28、エレベータ起動停止部26、電流計34、速度計27で構成されている。さらに、回生制動制御部は、過電流検出部35、回生制動指令部31及び巻線短絡指令部36で構成されている。
このような構成のエレベータ制御装置の運転制御部における各部の動作を順番に説明する。エレベータ起動停止部26は、かご呼びボタン24操作、乗場呼びボタン25操作のかご呼び及び乗場呼びが入力すると、ブレーキ装置30、回生制動指令部31、切換スイッチ38へブレーキ開放信号cを送信して、ブレーキ装置30の電動機16に対する制動(ブレーキ)状態を解除する。さらにエレベータ起動停止部26は速度制御部28を起動する。ブレーキ開放信号cを受領した回生制動制御部31は、短絡信号aをオフにして切換スイッチ37を電流制御部29側に接続する。
速度制御部28は速度計27で測定された電動機16の速度vが、エレベータ運転における出発階から到達階までの加速、一定速度、減速の一連の走行速度vになるように、電流制御部29に対して電動機16のトルク電流指令を出力する。
電流制御部29は、電流計34で検出された電流Iがトルク電流指令相当の電流になるように、三相電圧指令をPWM信号発生部15へ出力する。PWM信号発生部15は電動機16に対して電圧指令相当の電圧が出力されるように、インバータ5の各スイッチング素子7へそれぞれPWM信号gR+、gR-、gS+、gS-、gT+、gT-を送出する。
かご22が目的階近傍に到達すると、エレベータ起動停止部26は、ブレーキ装置30、回生制動指令部31へブレーキ信号bを送出して、ブレーキ装置30を電動機16に対する制動(ブレーキ)状態とする。また、切換スイッチ37を「0」信号側に切換える。
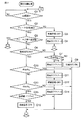
そして、過電流検出部35、回生制動指令部31及び巻線短絡指令部36で構成された回生制動制御部は図4に示す流れ図に従って電動機16に対する回生制動を実施する。
例えば0.5秒等の微少時間Δt経過すると(ステップS1)、ブレーキ装置30に対してブレーキ信号bが出力されていない場合は(S2)、切換スイッチ37に対する短絡信号aをオフして(S3)、過電流フラグを0にクリアする(S4)。S2にて、ブレーキ装置30に対してブレーキ信号bが出力されていた場合に、故障検出信号dが回生制動指令部31に入力されると(S5)、現在、短絡信号aが出力中(すなわち回生制動中)でなく(S6)、さらに、過電流検出部35において電流計34で検出された電流Iが過電流を示す上限値IH以上の場合は(S7)、回生制動を実施せずに、過電流フラグを1に設定する(S8)。
電流Iが過電流を示す上限値IH未満の場合は(S7)、短絡信号aをオンにして、回生制動を実施するために、切換スイッチ37を短絡巻線指令部36側へ切換える(S9)。その結果、電動機16に対する回生制動が開始される。
また、現在、短絡信号aが出力中(すなわち回生制動中)であり(S6)、電流計34で検出された電流Iが過電流を示す上限値IH以上の場合は(S10)、過電流フラグを1に設定し(S11)、短絡信号aをオフにして回生制動を停止する(S12)。
現在、短絡信号aが出力中(すなわち回生制動中)であり(S6)、電流計34で検出さ電流Iが基準値IL未満の場合は(S13)、過電流フラグを0に解除する(S14)。
電流計34で検出された電流Iが上限値IH未満で基準値IL以上の場合で(S13)、かつ過電流フラグが1の場合は(S15)、短絡信号aをオフにして、回生制動を中断する(S16)。過電流フラグが0の場合は、何もしない。
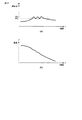
図5(a)は、一定速度で回転状態の電動機16に対して、回生制動の開始から電動機16の停止までの時間tと電流I(回生電流)との関係を示す図である。また、図5(b9)は、一定速度で回転状態の電動機16に対して、回生制動の開始から電動機16の停止までの時間tと速度vとの関係を示す図である。
このように構成された第1実施形態のエレベータの制御装置においては、永久磁石同期型の電動機16を制動する手段の一つとして、回生制動機能を採用している。そして、永久磁石同期型の電動機16の界磁巻線32R、32S、32Tで生じた回生電力のエネルギーは、界磁巻線32R、32S、32Tとインバータ5の各スイッチング素子7とで形成された閉回路における界磁巻線32R、32S、32T自体で消費している。よって、電動機16に制動力が加わり、電動機16は短時間で停止される。
したがって、回生電力エネルギーを消費するために別途専用の負荷抵抗を設ける必要がない。また、通常状態において負荷抵抗を電力線から分離するためのコンタクタ接点を設ける必要はない。
さらに、図5(a)に示すように、回生制動期間中に電動機16の界磁巻線32R、32S、32T、及びインバータ5の各スイッチング素子7に流れる電流Iが上限値IHを超えると、回生制動を一時停止し、電流Iが基準値IL未満に低下すると、再度、回生制動を起動している。したがって、界磁巻線32R、32S、32Tや各スイッチング素子7、に過大電流が流れて、界磁巻線32R、32S、32T、が各スイッチング素子7が損傷するのを未然に防止できる。
なお、本発明は、上述した第1実施形態に限定されるものではない。第1実施形態においては、正規のブレーキ装置30が故障した緊急時にのみ、回生制動を起動させたが、正規のブレーキ装置30と回生制動とを併用することも可能である。
(第2実施形態)
図6は本発明の第2実施形態に係わるエレベータ制御装置の概略構成図である。図1に示す本発明の第1実施形態に係わるエレベータ制御装置と同一部分には同一符号を付して、重複する部分の詳細説明を省略する。
この第2実施形態のエレベータ制御装置においては、永久磁石同期型の電動機16には速度計27が取付られ、この速度計27で検出された速度vは、速度制御部28、電流制御部29、及び減速度検出部39へ入力される。
減速度検出部39は入力された速度vを時間微分して減速度dvを算出する。なお、第1実施形態における過電流検出部35は除去されている。したがって、電力線10の電流Iは電流計34で検出されて電流制御部29へのみ入力される。
そして、回生制動制御部は、減速度検出部39、回生制動指令部31及び巻線短絡指令部36で構成されている。その他の構成は、図1に示す第1実施形態と同じである。
そして、過電流検出部35、回生制動指令部31及び巻線短絡指令部36で構成された回生制動制御部は図7に示す流れ図に従って電動機16に対する回生制動を実施する。
例えば0.5秒等の微少時間Δt経過すると(ステップQ1)、ブレーキ装置30に対してブレーキ信号bが出力されていない場合は(Q2)、切換スイッチ37に対する短絡信号aをオフして(Q3)、過減速フラグを0にクリアする(Q4)。Q2にて、ブレーキ装置30に対してブレーキ信号bが出力されていた場合に、故障検出信号dが回生制動指令部31に入力されると(Q5)、現在、短絡信号aが出力中(すなわち回生制動中)か否かを調べる(Q6)。
短絡信号aが出力中でないと(Q6)、減速度検出部39で算出された電動機16の速度vの減速度dvが、かご22に搭乗している利用客に不安感を与える上限値dvH以上の場合は(Q7)、回生制動を実施せずに、過減速フラグを1に設定する(Q8)。減速度dvが過減速を示す上限値dvH未満の場合は(Q7)、短絡信号aをONにして、回生制動を実施するために、切換スイッチ37を短絡巻線指令部36側へ切換える(Q9)。その結果、電動機16に対する回生制動が開始される。
また、現在、短絡信号aが出力中(すなわち回生制動中)であり(Q6)、減速度検出部39で検出された減速度dvが過減速を示す上限値dvH以上の場合は(Q10)、過速フラグを1に設定し(Q11)、短絡信号aをOFFにして回生制動を停止する(Q12)。
現在、短絡信号aが出力中(すなわち回生制動中)であり(Q6)、減速度検出部39で検出された減速度dvが基準値dvL未満の場合は(Q13)、過減速フラグを0に解除する(Q14)。
減速度計39で検出された減速度dvが上限値dvH未満で基準値dvL以上の場合は(Q13)、過速減速フラグが1の場合は(Q15)、短絡信号aをOFFにして、回生制動を中断する(Q16)。過電流フラグが0の場合は、何もしない。
図8(a)は、一定速度vで回転状態の電動機16に対して、回生制動の開始から電動機16の停止までの時間tと減速度dvとの関係を示す図である。また、図8(b)は、一定速度vで回転状態の電動機16に対して、回生制動の開始から電動機16の停止までの時間tと速度vとの関係を示す図である。
このように構成された第2実施形態のエレベータの制御装置においても、永久磁石同期型の電動機16を制動する手段の一つとして、回生制動機能を採用しているので、前述した第1実施形態のエレベータの制御装置とほぼ同様の作用効果を奏することが可能である。
さらに、この第2実施形態のエレベータの制御装置においては、図8(a)に示すように、回生制動期間中に電動機16の減速度dvが、かご22に搭乗している利用客に不安感を与える上限値dvHを超えると、回生制動を一時停止し、減速度dvが基準値dvL未満に低下すると、再度回生制動を起動している。したがって、かご22に搭乗している利用客に不安感を与えることなく、かご22を短時間で目的階に制動停止できる。
(第3実施形態)
図9は本発明の第3実施形態に係わるエレベータ制御装置の概略構成図である。図1に示す本発明の第1実施形態に係わるエレベータ制御装置と同一部分には同一符号を付して、重複する部分の詳細説明を省略する。
この第3実施形態のエレベータ制御装置においては、交流電源1から電力変換部2へ三相交流を供給するための電力線14に、交流電源1の停電を検出する停電検出部40が設けられている。さらに、停電発生時に、インバータ5の各スイッチング素子7に対して、電動機16に対する回生制動を実現するための、下記信号レベルを有した各PWM信号gR+、gR-、gS+、gS-、gT+、gT-を出力する停電時巻線短絡指令部43が設けられている。
gR+=OFF、gR-=ON、gS+=OFF、
gS-=ON、gT+=OFF、gT-=ON
この停電時巻線短絡指令部43は、交流電源1の停電時においても、バッテリー44にてその動作が保証されている。
さらに、PWM信号発生部15からインバータ5の各スイッチング素子7に対する各PWM信号gR+、gR-、gS+、gS-、gT+、gT-の信号路に切換スイッチ41、42が介挿されている。停電時巻線短絡指令部43からの各PWM信号gR+、gR-、gS+、gS-、gT+、gT-は前記切換スイッチ41、42の他方端に入力されている。
そして、通常状態においては、PWM信号発生部15からの各PWM信号が切換スイッチ41、42を介して、インバータ5の各スイッチング素子7へ印加される。しかし、停電発生時には、停電検出部40にて、各切換スイッチ41、42が停電時巻線短絡指令部43側に切換えられ、停電時巻線短絡指令部43からの各PWM信号が切換スイッチ41、42を介して、インバータ5の各スイッチング素子7へ印加される。
したがって、たとえ停電が発生したとしても、回生制動を用いてかご22を短時間で目的階に制動停止できる。
なお、この第3実施形態の回生制動指令部31aは、ブレーキ信号bがブレーキ装置30に出力されているにもかかわらず、ブレーキ装置30が正常に動作しない場合は、短絡信号aを出力して、回生制動を起動する。
(第4実施形態)
図10は本発明の第4実施形態に係わるエレベータ制御装置の要部を取り出して示す模式図である。図1に示す本発明の第1実施形態に係わるエレベータ制御装置と同一部分には同一符号を付して、重複する部分の詳細説明を省略する。
この第4実施形態のエレベータ制御装置においては、交流電源1から電力線14を介して供給される三相交流は電力変換部2の整流器3で直流に全波整流され、平滑コンデンサ4でリップル分が吸収されインバータ5aに供給される。このインバータ5aにおいては、ダイオード6とスイッチング素子7との並列回路8を4個、ブリッジ接続している。そして、このインバータ5aの各スイッチング素子7を図示しないPWM(パルス幅変調)信号発生部から出力される各PWM信号gR+、gR-、gS+、gS-で高速に通電遮断制御することによって、入力された直流を任意の周波数及び電圧を有した単相交流に変換して電力線10aを介して他励磁式直流電動機45の電機子巻線46に供給する。
この他励磁式直流電動機45の他励界磁巻線47には抵抗48を介して無停電装置49から直流が供給される。この無停電装置49には交流電源50からの三相交流が整流器51で整流された直流が供給される。したがって、たとえ、交流電源50に停電が発生したとしても、この他励磁式直流電動機45が停止するまでの期間は、他励界磁巻線47による電機子巻線46に対する直流磁界は維持されている。
運転制御部及び回生制動制御部は図1に示す第1実施形態の運転制御部及び回生制動制御部とほぼ同じである。
このように構成された第4実施形態のエレベータ制御装置においても、他励磁式直流電動機45を停止させる場合に、図示しないPWM信号発生部からインバータ5aのR、Sの各相のスイッチング素子7に印加する各PWM信号gR+、gR-、gS+、gS-のレベルを下記のように設定する。
gR+=OFF、gR-=ON、gS+=OFF、gS-=ON
したがって、この他励磁式直流電動機45に対する制動期間においては、インバータ5aの負極側の閉成された2個の各スイッチング素子7と電力線10aと他励磁式直流電動機45の電機子巻線46とで閉回路を形成する。したがって、電機子巻線46に生じた起電力による回生電力のエネルギーは、この回生電力の電流が前記閉回路を流れる過程で電機子巻線46にて消費される。よって、他励磁式直流電動機45に制動力が加わり、他励磁式直流電動機45は短時間で停止される。
したがって、図1に示す第1実施形態のエレベータ制御装置とほぼ同じ作用効果を奏することができる。
(第5実施形態)
図11は本発明の第5実施形態に係わるエレベータ制御装置の要部を取り出して示す模式図である。図1に示す本発明の第1実施形態に係わるエレベータ制御装置と同一部分には同一符号を付して、重複する部分の詳細説明を省略する。
この第5実施形態のエレベータ制御装置においては、交流電源1から電力線14を介して供給される三相交流は電力変換部2の整流器3で直流に全波整流され、平滑コンデンサ4でリップル分が吸収されインバータ5に供給される。このインバータ5においては、ダイオード6とスイッチング素子7との並列回路8を6個、ブリッジ接続している。そして、このインバータ5の各スイッチング素子7を図示しないPWM(パルス幅変調)信号発生部15から出力された各PWM信号gR+、gR-、gS+、gS-、gT+、gT-で通電遮断制御することによって、入力された直流を任意の周波数及び電圧を有した三相交流に変換して電力線10を介して、リニアモータ52に供給している。
このリニアモータ52は、エレベータの昇降路53に上下方向に配列された複数の固定側巻線54と昇降路53内を上下移動するかご22aの側面に取付けられた永久磁石55とで構成されている。そして、インバータ5から出力される三相交流が供給される。
運転制御部及び回生制動制御部は図1に示す第1実施形態の運転制御部及び回生制動制御部とほぼ同じである。
このように構成された第5実施形態のエレベータ制御装置においても、リニアモータ52を停止させる場合に、図示しないPWM信号発生部からインバータ5のR、S、Tの各相のスイッチング素子7に印加する各PWM信号gR+、gR-、gS+、gS-、gT+、gT-のレベルを下記のように設定する。
gR+=OFF、gR-=ON、gS+=OFF、
gS-=ON、gT+=OFF、gT-=ON
したがって、このリニアモータ52に対する制動期間においては、インバータ5の負極側の閉成された3個の各スイッチング素子7と電力線10とリニアモータ52の各固定側巻線54とで閉回路を形成する。したがって、各固定側巻線54に生じた起電力による回生電力のエネルギーは、この回生電力の電流が前記閉回路を流れる過程で固定側巻線54にて消費される。よって、リニアモータ52に制動力が加わり、リニアモータ52は短時間で停止される。
したがって、図1に示す第1実施形態のエレベータ制御装置とほぼ同じ作用効果を奏することができる。
本発明の第1実施形態に係わるエレベータ制御装置の概略構成図 同実施形態のエレベータ制御装置に組込まれた電動機の断面及び回路を示す図 同実施形態のエレベータ制御装置に組込まれたインバータに対する制御を説明するための図 同実施形態のエレベータ制御装置の動作を示す流れ図 同実施形態のエレベータ制御装置の電動機の回生電流特性及び速度特性を示す図 本発明の第2実施形態に係わるエレベータ制御装置の概略構成図 同実施形態のエレベータ制御装置の動作を示す流れ図 同実施形態のエレベータ制御装置の電動機の減速度特性及び速度特性を示す図 本発明の第3実施形態に係わるエレベータ制御装置の概略構成図 本発明の第4実施形態に係わるエレベータ制御装置の要部を取り出して示す模式図 本発明の第5実施形態に係わるエレベータ制御装置の要部を取り出して示す模式図 従来のエレベータ制御装置の概略構成図
符号の説明
1…交流電源、2…電力変換部、4…整流器、5.5a…インバータ、6…ダイオード、7…スイッチング素子、8…並列回路、10,10a,14…電力線、15…PWM信号発生部、16…電動機、22,22a…かご、26…エレベータ起動停止部、27…速度計、28…速度制御部、29…電流制御部、30…ブレーキ装置、31…回生制動指令部、32R,32S,32R…界磁巻線、33,55…永久磁石、34…電流計、35…過電流検出部、36…巻線短絡指令部、39…減速度検出部、40…停電検出部、43…停電巻線短絡指令部、44…バッテリー、45…他励磁式直流電動機、46…電機子巻線、47…他励界磁巻線、49…無停電装置、52…リニアモータ、53…昇降路、54…固定側巻線

Claims (4)

  1. エレベータのかごを上下移動させる永久磁石同期型の電動機と、
    交流電源から供給される交流を整流器で直流に変換しこの直流を、ダイオードとスイッチング素子との並列回路をブリッジ接続してなるインバータで交流に変換して前記永久磁石同期型の電動機の界磁巻線に供給する電力変換部と、
    前記かごの移動を機械的に制動するブレーキ装置と、
    エレベータの運転操作に応じて前記インバータの各スイッチング素子を通電遮断制御するとともに前記ブレーキ装置を制御する運転制御部と、
    前記ブレーキ装置の制動期間中に、前記インバータの正極側の各スイッチング素子と負極側の各スイッチング素子とのいずれか一方極側の各スイッチング素子を開放状態に維持し、他方極側の各スイッチング素子を閉成状態に維持することで前記界磁巻線との間で閉回路を形成し、当該界磁巻線に生じる回生電力エネルギーを前記界磁巻線で消費させて前記電動機を回生制動する回生制動制御部とを備え、
    前記回生制動制御部は、前記ブレーキ装置の制動期間中に前記ブレーキ装置の動作状態を検出し、前記ブレーキ装置が制動不能状態と検出したときのみ、前記電動機を回生制動する回生制動指令部を設けたことを特徴とするエレベータ制御装置。
  2. エレベータのかごを上下移動させる永久磁石同期型の電動機と、
    交流電源から供給される交流を整流器で直流に変換しこの直流を、ダイオードとスイッチング素子との並列回路をブリッジ接続してなるインバータで交流に変換して前記永久磁石同期型の電動機の界磁巻線に供給する電力変換部と、
    前記かごの移動を機械的に制動するブレーキ装置と、
    エレベータの運転操作に応じて前記インバータの各スイッチング素子を通電遮断制御するとともに前記ブレーキ装置を制御する運転制御部と、
    前記ブレーキ装置の制動期間中に、前記インバータの正極側の各スイッチング素子と負極側の各スイッチング素子とのいずれか一方極側の各スイッチング素子を開放状態に維持し、他方極側の各スイッチング素子を閉成状態に維持することで前記界磁巻線との間で閉回路を形成し、当該界磁巻線に生じる回生電力エネルギーを前記界磁巻線で消費させて前記電動機を回生制動する回生制動制御部とを備え、
    前記運転制御部は、前記回生制動期間中に前記電動機の界磁巻線に流れる電流を検出する電流検出部を設け、
    前記回生制動制御部は、前記電流検出部で検出された電流が過電流を示す上限値を超えたか否かを検出する過電流検出部と、この過電流検出部から過電流を示す上限値を超えた信号を受けたとき前記電動機の回生制動を停止する回生制動指令部を設けたことを特徴とするエレベータ制御装置。
  3. エレベータのかごを上下移動させる永久磁石同期型の電動機と、
    交流電源から供給される交流を整流器で直流に変換しこの直流を、ダイオードとスイッチング素子との並列回路をブリッジ接続してなるインバータで交流に変換して前記永久磁石同期型の電動機の界磁巻線に供給する電力変換部と、
    前記かごの移動を機械的に制動するブレーキ装置と、
    エレベータの運転操作に応じて前記インバータの各スイッチング素子を通電遮断制御するとともに前記ブレーキ装置を制御する運転制御部と、
    前記ブレーキ装置の制動期間中に、前記インバータの正極側の各スイッチング素子と負極側の各スイッチング素子とのいずれか一方極側の各スイッチング素子を開放状態に維持し、他方極側の各スイッチング素子を閉成状態に維持することで前記界磁巻線との間で閉回路を形成し、当該界磁巻線に生じる回生電力エネルギーを前記界磁巻線で消費させて前記電動機を回生制動する回生制動制御部とを備え、
    前記運転制御部は、前記回生制動期間中における前記電動機の速度を検出する速度検出部を設け、
    前記回生制動制御部は、前記速度検出部で検出された速度から得られる減速度が過減速を示す上限値を超えたか否かを検出する減速度検出部と、この減速度検出部から減速度が上限値を超えた信号を受けたとき前記電動機の回生制動を停止する回生制動指令部とを設けたことを特徴とするエレベータ制御装置。
  4. 前記交流電源の停電を検出する停電検出部と、
    この停電検出部が停電を検出している期間に、前記回生制動制御部に駆動電力を供給するバッテリーと
    を備えたことを特徴とする請求項1ないし請求項3の何れか一項に記載のエレベータ制御装置。
JP2006050473A 2006-02-27 2006-02-27 エレベータ制御装置 Expired - Lifetime JP5420140B2 (ja)

Priority Applications (3)

Application Number Priority Date Filing Date Title
JP2006050473A JP5420140B2 (ja) 2006-02-27 2006-02-27 エレベータ制御装置
PCT/JP2007/053533 WO2007099913A1 (ja) 2006-02-27 2007-02-26 エレベータ制御装置
CN2007800067739A CN101389560B (zh) 2006-02-27 2007-02-26 电梯控制装置

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2006050473A JP5420140B2 (ja) 2006-02-27 2006-02-27 エレベータ制御装置

Publications (2)

Publication Number Publication Date
JP2007223799A JP2007223799A (ja) 2007-09-06
JP5420140B2 true JP5420140B2 (ja) 2014-02-19

Family

ID=38459019

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2006050473A Expired - Lifetime JP5420140B2 (ja) 2006-02-27 2006-02-27 エレベータ制御装置

Country Status (3)

Country Link
JP (1) JP5420140B2 (ja)
CN (1) CN101389560B (ja)
WO (1) WO2007099913A1 (ja)

Families Citing this family (19)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP5196370B2 (ja) * 2008-03-14 2013-05-15 東芝エレベータ株式会社 電力変換装置の寿命診断装置
JP5428231B2 (ja) * 2008-07-22 2014-02-26 セイコーエプソン株式会社 電動モータ並びに電動モータの電源遮断制御回路及び電源遮断制御方法
EP2175552A1 (de) * 2008-10-10 2010-04-14 Siemens Aktiengesellschaft Verfahren zum Betrieb einer Antriebseinrichtung und Antriebseinrichtung zur Ausführung des Verfahren
CN102013864A (zh) * 2009-09-08 2011-04-13 北京京普瑞科技有限公司 永磁电机调速方法、调速电路和升降装置
FI121882B (fi) * 2009-11-02 2011-05-31 Kone Corp Jarrutuslaitteisto, sähkökäyttö sekä hissijärjestelmä
WO2011089643A1 (ja) * 2010-01-21 2011-07-28 三菱電機株式会社 エレベータの救出運転装置
JP5602473B2 (ja) * 2010-03-31 2014-10-08 三菱電機株式会社 エレベータの制御装置
CN101860039B (zh) * 2010-05-07 2012-07-18 东南大学 有源中点箝位式多电平四象限电梯驱动系统及控制方法
JP5931407B2 (ja) * 2011-11-10 2016-06-08 ローム株式会社 モータ駆動装置及びこれを用いた電気機器
CN105084179B (zh) * 2014-05-06 2017-05-17 上海三菱电梯有限公司 使用并联电力变换器的电梯系统
EP3194318A1 (en) * 2014-08-29 2017-07-26 Kone Corporation An overspeed governor for an elevator
CN106464081B (zh) * 2014-10-07 2019-09-10 日本电产三协株式会社 管状马达
JP6567815B2 (ja) * 2014-11-26 2019-08-28 日本電産サンキョー株式会社 ブラシレスモータの制御方法
JP6346583B2 (ja) * 2015-03-27 2018-06-20 ミネベアミツミ株式会社 モータ駆動制御装置およびこれを備えたファンモータシステム
CN109075599B (zh) * 2016-04-14 2021-12-07 东芝三菱电机产业系统株式会社 不间断电源装置
JP6480049B2 (ja) * 2018-02-23 2019-03-06 Juki株式会社 モータ制御装置及びモータ制御装置の制御方法
EP3560874B1 (en) * 2018-04-26 2021-12-01 KONE Corporation A method and apparatus for condition monitoring of an inductive brake of an elevator car
CN108483149B (zh) * 2018-05-08 2020-05-12 上海吉亿电机有限公司 电梯曳引机封星控制方法
JP7248156B1 (ja) 2022-01-24 2023-03-29 フジテック株式会社 待機型ブレーキを具えたエレベーター

Family Cites Families (16)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPS57138871A (en) * 1981-02-19 1982-08-27 Toshiba Corp Current limiting circuit for voltage inverter
JPS59108677A (ja) * 1982-12-09 1984-06-23 三菱電機株式会社 エレベ−タ制御装置
JP2522251B2 (ja) * 1986-07-14 1996-08-07 三菱電機株式会社 交流エレベ−タの制御装置
JPH0775478B2 (ja) * 1987-05-20 1995-08-09 三菱電機株式会社 交流エレベ−タ制御装置
JPS6469280A (en) * 1987-09-08 1989-03-15 Sankyo Seiki Seisakusho Kk Method of stopping motor
JP2526732B2 (ja) * 1990-11-16 1996-08-21 三菱電機株式会社 エレベ―タの制御装置
JPH07242376A (ja) * 1994-03-07 1995-09-19 Toshiba Corp エレベータ制御装置の停電時着床装置
JP3279102B2 (ja) * 1994-11-24 2002-04-30 三菱電機株式会社 同期電動機の非常停止回路
JPH09163791A (ja) * 1995-12-07 1997-06-20 Sanden Corp 電動式圧縮機の駆動方法及び駆動装置
JPH1181798A (ja) * 1997-09-02 1999-03-26 Ykk Corp 自動ドアの扉制動装置
JPH11299274A (ja) * 1998-04-10 1999-10-29 Rohm Co Ltd モータ駆動回路
JP2001158575A (ja) * 1999-12-03 2001-06-12 Mitsubishi Electric Corp エレベータ制御装置
JP2000309475A (ja) * 2000-01-01 2000-11-07 Mitsubishi Electric Corp エレベータ装置
JP2001253650A (ja) * 2000-03-15 2001-09-18 Mitsubishi Electric Corp エレベータの制御装置
JP2003326086A (ja) * 2002-05-14 2003-11-18 Matsushita Electric Ind Co Ltd 洗濯機
JP2005194066A (ja) * 2004-01-08 2005-07-21 Mitsubishi Electric Corp エレベータの制御装置

Also Published As

Publication number Publication date
WO2007099913A1 (ja) 2007-09-07
CN101389560B (zh) 2012-05-30
CN101389560A (zh) 2009-03-18
JP2007223799A (ja) 2007-09-06

Similar Documents

Publication Publication Date Title
CN101389560B (zh) 电梯控制装置
KR100913337B1 (ko) 엘리베이터 제어 장치
CN108946369B (zh) 主电源关闭后在电梯中执行手动驱动的方法
DK2496507T3 (en) BRAKE DEVICE AND ELECTRICAL DRIVE FOR AN ELEVATOR SYSTEM AND ELEVATOR SYSTEM COMPREHENSIVE THESE
JP5800843B2 (ja) モータの制動方法および装置
JP5240684B2 (ja) エレベータの電力供給システム
JP5549682B2 (ja) エレベータの救出運転装置
JP2622398B2 (ja) エレベーター制御装置
JPH0464995B2 (ja)
JP4663849B2 (ja) エレベータの制御装置
JP2006160441A (ja) エレベータの制御装置
JP2002120973A (ja) エレベータの制御装置
WO1984003486A1 (fr) Appareil de commande d'un elevateur a courant alternatif
JPH04286587A (ja) リニアモータ式エレベータ制御装置
JP2014009041A (ja) エレベーター制御装置
JP2006176257A (ja) エレベータ制御装置
JPS5851870B2 (ja) エレベ−タウンテンセイギヨソウチ
JP3669761B2 (ja) エレベータ運転装置
JP2001240335A (ja) エレベータの停電時運転装置
JP2012180137A (ja) エレベータシステムの制御方法及びエレベータシステム
JP2001253650A (ja) エレベータの制御装置
JPH09104576A (ja) エレベーター装置
CN119317584A (zh) 电梯的安全钳装置、电梯和电梯的安全钳装置的操作方法
JPS6125631B2 (ja)
FI121664B (fi) Menetelmä hissikorin liikuttamiseksi, sekä hissijärjestelmä

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20090127

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20120313

A521 Written amendment

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20120514

RD04 Notification of resignation of power of attorney

Free format text: JAPANESE INTERMEDIATE CODE: A7424

Effective date: 20120529

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20130212

A521 Written amendment

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20130412

RD02 Notification of acceptance of power of attorney

Free format text: JAPANESE INTERMEDIATE CODE: A7422

Effective date: 20130828

TRDD Decision of grant or rejection written
A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20131029

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20131120

R150 Certificate of patent or registration of utility model

Ref document number: 5420140

Country of ref document: JP

Free format text: JAPANESE INTERMEDIATE CODE: R150

S531 Written request for registration of change of domicile

Free format text: JAPANESE INTERMEDIATE CODE: R313531

R350 Written notification of registration of transfer

Free format text: JAPANESE INTERMEDIATE CODE: R350