JP5465128B2 - 点群位置データ処理装置、点群位置データ処理システム、点群位置データ処理方法、および点群位置データ処理プログラム - Google Patents
点群位置データ処理装置、点群位置データ処理システム、点群位置データ処理方法、および点群位置データ処理プログラム Download PDFInfo
- Publication number
- JP5465128B2 JP5465128B2 JP2010180531A JP2010180531A JP5465128B2 JP 5465128 B2 JP5465128 B2 JP 5465128B2 JP 2010180531 A JP2010180531 A JP 2010180531A JP 2010180531 A JP2010180531 A JP 2010180531A JP 5465128 B2 JP5465128 B2 JP 5465128B2
- Authority
- JP
- Japan
- Prior art keywords
- point cloud
- position data
- viewpoint
- cloud position
- unit
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images




Classifications
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01C—MEASURING DISTANCES, LEVELS OR BEARINGS; SURVEYING; NAVIGATION; GYROSCOPIC INSTRUMENTS; PHOTOGRAMMETRY OR VIDEOGRAMMETRY
- G01C15/00—Surveying instruments or accessories not provided for in groups G01C1/00 - G01C13/00
- G01C15/002—Active optical surveying means
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06T—IMAGE DATA PROCESSING OR GENERATION, IN GENERAL
- G06T17/00—Three-dimensional [3D] modelling for computer graphics
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06T—IMAGE DATA PROCESSING OR GENERATION, IN GENERAL
- G06T17/00—Three-dimensional [3D] modelling for computer graphics
- G06T17/10—Constructive solid geometry [CSG] using solid primitives, e.g. cylinders, cubes
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06T—IMAGE DATA PROCESSING OR GENERATION, IN GENERAL
- G06T2200/00—Indexing scheme for image data processing or generation, in general
- G06T2200/08—Indexing scheme for image data processing or generation, in general involving all processing steps from image acquisition to 3D model generation
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06T—IMAGE DATA PROCESSING OR GENERATION, IN GENERAL
- G06T2200/00—Indexing scheme for image data processing or generation, in general
- G06T2200/24—Indexing scheme for image data processing or generation, in general involving graphical user interfaces [GUIs]
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06T—IMAGE DATA PROCESSING OR GENERATION, IN GENERAL
- G06T2210/00—Indexing scheme for image generation or computer graphics
- G06T2210/56—Particle system, point based geometry or rendering
Landscapes
- Physics & Mathematics (AREA)
- Engineering & Computer Science (AREA)
- General Physics & Mathematics (AREA)
- Geometry (AREA)
- Software Systems (AREA)
- Theoretical Computer Science (AREA)
- Computer Graphics (AREA)
- Radar, Positioning & Navigation (AREA)
- Remote Sensing (AREA)
- Length Measuring Devices By Optical Means (AREA)
- Processing Or Creating Images (AREA)
- Image Processing (AREA)
- Image Analysis (AREA)
Description
以下、発明を利用した点群位置データ処理装置の一例について、図面を参照して説明する。図1には、点群位置データ処理装置100が示されている。点群位置データ処理装置100は、パーソナルコンピュータ上においてソフトウェア的に構成されている。点群位置データ処理装置100をパーソナルコンピュータ上で構成するプログラムは、パーソナルコンピュータ中にインストールされている。なお、このプログラムは、サーバや適当な記録媒体に記録しておき、そこから提供される形態であってもよい。
Positioning System)装置103、画像表示装置104、操作入力装置105が接続されている。点群位置データ取得装置101は、後述するレーザースキャナである。点群位置データ取得装置101は、測定対象物にレーザ光を照射し、その反射光を検出することで点群位置データを取得する。画像取得装置102は、CCDやCMOSイメージセンサを利用した撮影装置であり、点群位置データの取得対象となる測定対象物の外観画像を撮影し、その画像データを取得する。
以下、図1の対応関係特定部113について説明する。ここでは、具体例として、図2の状況における対応関係特定部113の機能について説明する。この場合、対応関係特定部113は、三次元レーザースキャナ131を第1の設置位置132(第1の視点)に設置した場合に取得された測定対象物134〜136の点群位置データ(または画像データ)と、三次元レーザースキャナ131を第2の設置位置133(第2の視点)に設置した場合に取得される測定対象物134〜136の画像データとの対応関係(相関関係)を求める。
単写真標定とは、1枚の写真の中に写された基準点に成り立つ共線条件を用いて、写真を撮影したカメラの位置(X0、Y0、Z0)およびカメラの傾き(ω,φ,κ)を求め、写真座標x、yと地上座標X、Y、Zの間の関係を求める技術である。共線条件とは、投影中心、写真像および地上の対象物が一直線上にあるという条件である。また、カメラの位置(X0、Y0、Z0)とカメラの傾き(ω、φ、κ)は外部標定要素と呼ばれる。

相互標定は、画像中の6点以上の対応点により、第1の視点から見た測定対象物を記述する第1の座標系と、第2の視点から見た測定対象物を記述する第2の座標系との関係を求める技術である。図8は相互標定の原理を説明する概念図である。ここでは、第1の視点からの撮影(左側のカメラによる撮影)によって得られる画像の座標系(第1の座標系)と、第2の視点からの撮影(右側のカメラによる撮影)によって得られる画像の座標系(第2の座標系)との関係を求める場合を例に上げ、相互標定の手順について説明する。相互標定では、以下の共面条件式により各パラメータを求める。
(1)初期近似値は通常0とする。
(2)数6の共面条件式を近似値のまわりにテーラー展開し、線形化したときの微分係数の値を数7、数8式により求め、観測方程式をたてる。
(3)最小二乗法をあてはめ、近似値に対する補正量を求める。
(4)近似値を補正する。
(5)補正された近似値を用いて、(2)〜(5)までの操作を収束するまで繰り返す。
絶対標定は、モデル座標系を地上座標系(絶対座標系)に変換する方法である。絶対標定を用いた場合、第1の座標系を地上座標系に関連付け、他方で第2の座標系を地上座標系に関連付け、地上座標系を介して第1の座標系と第2の座標系の対応関係が取得される。まず、モデル座標系(XM、YM、ZM)を地上座標系(X、Y、Z)に変換する。ここで、縮尺をs、3軸回りの回転をω、φ、κ、平行移動量を(X0、Y0、Z0)とすると、数9の関係式が得られる。
ステレオマッチングを用いた方法では、2つの座標系における画像の座標データを相互に比較し、両者の相関関係により、両座標系の対応関係を求める。図9は、ステレオマッチングの原理を説明する原理図である。この方法では、図示するように、N1×N1画素のテンプレート画像を、それよりも大きいM1×M1画素の入力画像内の探索範囲(M1−N1+1)2上で動かし、下記数14で示される相互相関関数C(a,b)が最大となるような(つまり相関の程度が最大となるような)テンプレート画像の左上位置を求める。
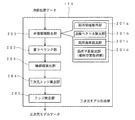
以下、図1の三次元モデル形成部114の機能について説明する。図3には、三次元モデル形成部114のブロック図が示されている。三次元モデル形成部114は、非面領域除去部201、面ラベリング部202、輪郭線算出部203を備えている。以下、これら各機能部について説明する。非面領域除去部201は、局所領域を取得する局所領域取得部201a、局所領域の法線ベクトルを算出する法線ベクトル算出部201b、局所領域の局所曲率を算出する局所曲率算出部201c、局所領域にフィッティングする局所平面を算出する局所平面算出部201dを備える。
図1に戻り、座標統合部116の機能について説明する。座標統合部116は、対応関係特定部113において求められた2つの座標系の間の関係に基づいて、統合された座標系を算出する。一般的には、座標統合部116は、対応関係特定部113において求められた2つの座標系の間の対応関係に基づいて、一方の座標系を他方の座標系に変換する。これにより、一方の座標系で取り扱われている三次元モデルのデータを他方の座標系でも取り扱えることができるようになる。あるいは両方の座標系で取り扱われている点群位置データを統合された一つの座標系で取り扱うことができるようになる。
オクルージョン検出部117は、上述した局所平面のフィッティング精度および共平面性のチェックに基づいてオクルージョンが発生する部分を検出する。図5は、オクルージョンが発生する原理を示す原理図である。図5において、三次元レーザースキャナ150から見て、符号151の部分が手前側の測定対象物の出っ張り部分152の影となり、オクルージョン部分となる。図5から分かるように、オクルージョンが発生する部分は、手前側にエッジ153のような面の向きが急激に変わる部分が存在する。したがって、背後に距離が離れて面があり、手前側に面の向きが急激に変わる部分があるか否かを判定することで、オクルージョンが発生する部分を検出することができる。具体的には、上述した局所平面のフィッティング精度および共平面性のチェックに閾値を設け、この閾値によってオクルージョンの有無を検出する。オクルージョンの検出は、複数の視点毎に行うことも可能である。
新視点位置算出部118は、オクルージョン検出部117が検出したオクルージョンが解消される視点を算出する。図6は、オクルージョンが解消される新たな視点を算出する方法の一例を示す原理図である。図6には、第1の視点におけるオクルージョンとなる部分が示されている。この例の場合、まず視点1から見て、オクルージョンを発生させる手前側のエッジAの座標と、視線の先にある奥側の面の位置Bの座標に基づき、位置Aと位置Bの中間点の位置Cの座標を算出する。次いで、第1の視点と位置Cを一辺とする直角二等辺三角形を設定し、第2の視点の座標を算出する。この方法によれば、スキャンビームに対する法線の方向からの新たな点群位置データの測定が可能となり、第1の視点におけるオクルージョンを解消することができる。
以下、図2の場合を例に挙げ、動作の一例を説明する。まず、図2の第1の設置位置132(第1の視点)に三次元レーザースキャナ131を配置し、図示する測定対象物の点群位置データを取得する。この図2の第1の設置位置132(第1の視点)から得られた点群位置データに基づく三次元モデル(線図)が図4(A)に示されている。
図4(B)の表示画像を得るための処理では、第2の設置位置133における点群位置データの取得を行う前の段階で、第2の設置位置133からのカメラによる撮影が行われ、それに基づいて、図4(B)に例示するような三次元モデル表示を行うための処理が行われる。
以下、オクルージョンを解消する新たな視点を画面表示し、作業者のガイドを行う場合の動作の一例を説明する。図7には、第1の視点における点群位置データの取得において発生したオクルージョンを解消する新たな第2の視点の位置をガイドするガイド表示画面の一例が示されている。図7では、図4の場合の例示がされている。このガイド表示は、例えば図2のパーソナルコンピュータ130のディスプレイ上に表示される。
以下、第1の視点から得た点群位置データと第2の視点から得た点群位置データとに基づき、三次元モデルを形成する場合の例を図2の場合に基づいて説明する。まず、第1の設置位置132おいて、測定対象物134〜136の点群位置データ(正確にいうと、オクルージョンが発生するので、測定対象物136の点群位置データは取得できない)を取得し、測定対象物の三次元モデルを形成する(図4(A)参照)。
図1の点群位置データ処理装置100の内部で扱われる座標のデータをGPS装置103によって得られる経度緯度に関する座標データと関連付けることで、三次元モデルの座標や点群位置データを得るための視点に係る位置データを地図データと関連付けることができる。これにより、例えばパーソナルコンピュータ上に表示された地図データ上に、オクルージョンを解消するための新たな視点の位置を表示するといった機能が可能となる。
以下、三次元レーザースキャナを備えた点群位置データ処理装置について説明する。この例において、点群位置データ処理装置は、測定対象物に対して測距光(レーザー光)を走査しつつ照射し、レーザー光の飛行時間に基づいて自身の位置から測定対象物上の多数の測定点までの距離を測距する。また、点群位置データ処理装置は、レーザー光の照射方向(水平角および高低角)を検出し、距離および照射方向に基づいて測定点の三次元座標を演算する。また、点群位置データ処理装置は、測定対象物を撮影した二次元画像(各測定点におけるRGB強度)を取得し、二次元画像と三次元座標とを結び付けた点群位置データを形成する。さらに、点群位置データ処理装置は、形成した点群位置データから輪郭線により構成された対象物の三次元輪郭線を示す線図を形成する。さらに、点群位置データ処理装置は、第1の実施形態で説明した新たな視点から見た場合のオクルージョン部分の様子を画像表示するための処理を行う機能を有する。
図10および図11は、三次元レーザースキャナ機能を備えた点群位置データ処理装置1の構成を示す断面図である。点群位置データ処理装置1は、整準部22、回転機構部23、本体部27、および回転照射部28を備えている。本体部27は、測距部24、撮影部25、制御部26等から構成されている。なお、図11は、説明の便宜のため、図10に示す断面方向に対して、回転照射部28のみ側方から見た状態を示している。
制御部26の構成において、グリッド形成部9から点群位置データが出力される形態とすると、図11、図12に示す装置は、第1の実施形態で示したパーソナルコンピュータを利用した点群位置データ処理装置と組み合わせて使用可能な三次元レーザースキャナとなる。点群位置データ処理装置100や点群位置データ処理部100’が行う処理を分散して行う構成も可能である。例えば、点群位置データ処理装置100の機能の一部を通信回線で結ばれたサーバで行うような構成も可能である。この場合、本発明の点群位置データ処理システムの一例として把握される。
Claims (9)
- 測定対象物の点群位置データを取得する点群位置データ取得部と、
測定対象物の画像データを取得する画像データ取得部と、
第1の視点において前記点群位置データ取得部で取得された点群位置データあるいは前記第1の視点において前記画像データ取得部で取得された画像データと、前記第1の視点とは異なる第2の視点において前記画像データ取得部で取得された画像データとの対応関係を求める対応関係特定部と、
前記点群位置データ取得部が取得した点群位置データから三次元モデルを形成する三次元モデル形成部と、
前記三次元モデル形成部で形成された三次元モデルを画像表示装置に表示するための制御を行う三次元モデル表示制御部と、
少なくとも、前記第1の視点から得られた点群位置データに基づき、オクルージョン部分を検出するオクルージョン検出部と、
前記オクルージョン部分の点群位置データを取得可能な新たな視点の位置を算出する新視点位置算出部と
を備え、
前記三次元モデル形成部は、前記対応関係特定部で特定された前記対応関係に基づき、前記第2の視点から見た向きの三次元モデルを形成することを特徴とする点群位置データ処理装置。 - 前記画像データ取得部は、反射光の強度のデータを含む点群位置データに基づいて画像データを取得する機能、または撮影装置から出力される画像データを受け付ける機能を有することを特徴とする請求項1に記載の点群位置データ処理装置。
- 前記対応関係特定部で特定された前記対応関係に基づき、前記第1の視点から得た点群位置データと前記第2の視点から得られた点群位置データとの座標の統合を行う座標統合部を備えることを特徴とする請求項1または2に記載の点群位置データ処理装置。
- 前記三次元モデル表示制御部は、前記座標統合部で統合された共通の座標系において、前記第1の視点から得た点群位置データと前記第2の視点から得た点群位置データとに基づく三次元モデルの表示の制御を行うことを特徴とする請求項3に記載の点群位置データ処理装置。
- 追加で取得が必要な測定対象エリアを前記三次元モデルの表示画面上にガイド表示する制御を行うガイド表示制御部を備えることを特徴とする請求項1〜4のいずれか一項に記載の点群位置データ処理装置。
- 前記第1の視点の位置および前記第2の視点の位置の測定を行うGPS装置を備え、
前記対応関係特定部は、前記第1の視点の位置および前記第2の視点の位置の特定に前記GPS装置で測定された位置データを利用することを特徴とする請求項1〜5のいずれか一項に記載の点群位置データ処理装置。 - 測定対象物の点群位置データを取得する点群位置データ取得手段と、
測定対象物の画像データを取得する画像データ取得手段と、
第1の視点において前記点群位置データ取得手段で取得された点群位置データあるいは前記第1の視点において前記画像データ取得手段で取得された画像データと、前記第1の視点とは異なる第2の視点において前記画像データ取得手段で取得された画像データとの対応関係を求める対応関係特定手段と、
前記点群位置データ取得手段が取得した点群位置データから三次元モデルを形成する三次元モデル形成手段と、
前記三次元モデル形成手段で形成された三次元モデルを画像表示装置に表示するための制御を行う三次元モデル表示制御手段と、
少なくとも、前記第1の視点から得られた点群位置データに基づき、オクルージョン部分を検出するオクルージョン検出手段と、
前記オクルージョン部分の点群位置データを取得可能な新たな視点の位置を算出する新視点位置算出手段と
を備え、
前記三次元モデル形成部は、前記対応関係特定部で特定された前記対応関係に基づき、前記第2の視点から見た向きの三次元モデルを形成することを特徴とする点群位置データ処理システム。 - 第1の視点において取得された測定対象物の点群位置データあるいは前記第1の視点において取得された前記測定対象物の画像データと、前記第1の視点とは異なる第2の視点において取得された前記測定対象物の画像データとの対応関係を求める対応関係特定ステップと、
前記第1の視点において取得された測定対象物の点群位置データに基づいて三次元モデルを形成する三次元モデル形成ステップと、
前記三次元モデルを画像表示装置に表示するための制御を行う三次元モデル表示制御ステップと、
少なくとも、前記第1の視点から得られた点群位置データに基づき、オクルージョン部分を検出するオクルージョン検出ステップと、
前記オクルージョン部分の点群位置データを取得可能な新たな視点の位置を算出する新視点位置算出ステップと
を備え、
前記三次元モデル形成ステップは、前記対応関係特定部で特定された前記対応関係に基づき、前記第2の視点から見た向きの三次元モデルを形成することを特徴とする点群位置データ処理方法。 - コンピュータに読み取らせて実行させるプログラムであって、
コンピュータを
測定対象物の点群位置データを取得する点群位置データ取得部と、
測定対象物の画像データを取得する画像データ取得部と、
第1の視点において前記点群位置データ取得部で取得された点群位置データあるいは前記第1の視点において前記画像データ取得部で取得された画像データと、前記第1の視点とは異なる第2の視点において前記画像データ取得部で取得された画像データとの対応関係を求める対応関係特定部と、
前記点群位置データ取得部が取得した点群位置データから三次元モデルを形成する三次元モデル形成部と、
前記三次元モデル形成部で形成された三次元モデルを画像表示装置に表示するための制御を行う三次元モデル表示制御部と、
少なくとも、前記第1の視点から得られた点群位置データに基づき、オクルージョン部分を検出するオクルージョン検出部と、
前記オクルージョン部分の点群位置データを取得可能な新たな視点の位置を算出する新視点位置算出部と
を備え、
前記三次元モデル形成部は、前記対応関係特定部で特定された前記対応関係に基づき、前記第2の視点から見た向きの三次元モデルを形成する手段として動作させることを特徴とする点群位置データ処理プログラム。
Priority Applications (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2010180531A JP5465128B2 (ja) | 2010-08-11 | 2010-08-11 | 点群位置データ処理装置、点群位置データ処理システム、点群位置データ処理方法、および点群位置データ処理プログラム |
| PCT/JP2011/067891 WO2012020696A1 (ja) | 2010-08-11 | 2011-08-04 | 点群位置データ処理装置、点群位置データ処理システム、点群位置データ処理方法、および点群位置データ処理プログラム |
| US13/763,336 US9251624B2 (en) | 2010-08-11 | 2013-02-08 | Point cloud position data processing device, point cloud position data processing system, point cloud position data processing method, and point cloud position data processing program |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2010180531A JP5465128B2 (ja) | 2010-08-11 | 2010-08-11 | 点群位置データ処理装置、点群位置データ処理システム、点群位置データ処理方法、および点群位置データ処理プログラム |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2012037491A JP2012037491A (ja) | 2012-02-23 |
| JP5465128B2 true JP5465128B2 (ja) | 2014-04-09 |
Family
ID=45567665
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2010180531A Active JP5465128B2 (ja) | 2010-08-11 | 2010-08-11 | 点群位置データ処理装置、点群位置データ処理システム、点群位置データ処理方法、および点群位置データ処理プログラム |
Country Status (3)
| Country | Link |
|---|---|
| US (1) | US9251624B2 (ja) |
| JP (1) | JP5465128B2 (ja) |
| WO (1) | WO2012020696A1 (ja) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US10778902B2 (en) | 2018-06-06 | 2020-09-15 | Toyota Jidosha Kabushiki Kaisha | Sensor control device, object search system, object search method, and program |
| US10957067B2 (en) | 2018-04-17 | 2021-03-23 | Toyota Jidosha Kabushiki Kaisha | Control apparatus, object detection system, object detection method and program |
Families Citing this family (54)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP2597437A1 (en) * | 2011-11-28 | 2013-05-29 | ABB Technology AG | A method of assessing the technical condition of a rotating shaft |
| JP6021541B2 (ja) * | 2012-09-13 | 2016-11-09 | キヤノン株式会社 | 画像処理装置及び方法 |
| CN103090946B (zh) * | 2013-01-15 | 2014-12-17 | 北京农业信息技术研究中心 | 果树单树产量测量的方法和系统 |
| US11961260B1 (en) * | 2013-03-15 | 2024-04-16 | True-See Systems, Llc | System for producing three-dimensional medical images using a calibration slate |
| EP2787321B1 (de) * | 2013-04-05 | 2015-09-16 | Leica Geosystems AG | Oberflächenbestimmung für Objekte mittels geodätisch genauem Einzelpunktbestimmen und Scannen |
| JP6184237B2 (ja) * | 2013-08-07 | 2017-08-23 | 株式会社東芝 | 3次元データの処理装置、その処理方法及びその処理プログラム |
| CN104864806A (zh) * | 2014-02-24 | 2015-08-26 | 顺富科技实业有限公司 | 立体空间量测仪及其空间量测方法 |
| JP6374812B2 (ja) * | 2015-03-12 | 2018-08-15 | セコム株式会社 | 三次元モデル処理装置およびカメラ校正システム |
| CN105874349B (zh) * | 2015-07-31 | 2018-06-12 | 深圳市大疆创新科技有限公司 | 探测装置、探测系统、探测方法,以及可移动设备 |
| US10964042B2 (en) * | 2016-02-26 | 2021-03-30 | Nikon Corporation | Detection device, method and storage medium for optically detecting distance from a single viewpoint to an object |
| WO2017154705A1 (ja) * | 2016-03-09 | 2017-09-14 | 株式会社ニコン | 撮像装置、画像処理装置、画像処理プログラム、データ構造、及び撮像システム |
| US10989542B2 (en) | 2016-03-11 | 2021-04-27 | Kaarta, Inc. | Aligning measured signal data with slam localization data and uses thereof |
| US11567201B2 (en) | 2016-03-11 | 2023-01-31 | Kaarta, Inc. | Laser scanner with real-time, online ego-motion estimation |
| CN109313024B (zh) | 2016-03-11 | 2022-06-17 | 卡尔塔股份有限公司 | 具有实时在线自我运动估计的激光扫描仪 |
| US11573325B2 (en) | 2016-03-11 | 2023-02-07 | Kaarta, Inc. | Systems and methods for improvements in scanning and mapping |
| JP6797556B2 (ja) * | 2016-05-13 | 2020-12-09 | 株式会社トプコン | 管理装置、管理方法および管理用プログラム |
| JP2018004401A (ja) | 2016-06-30 | 2018-01-11 | 株式会社トプコン | レーザスキャナ及びレーザスキャナシステム及び点群データのレジストレーション方法 |
| JP6771994B2 (ja) * | 2016-08-17 | 2020-10-21 | 株式会社トプコン | 測定方法及びレーザスキャナ |
| JP6773503B2 (ja) * | 2016-09-27 | 2020-10-21 | 株式会社トプコン | レーザスキャナシステム及び点群データのレジストレーション方法 |
| JP6868992B2 (ja) * | 2016-09-27 | 2021-05-12 | 株式会社トプコン | 画像処理装置、画像処理方法および画像処理用プログラム |
| CN110100217B (zh) * | 2016-12-30 | 2022-06-07 | 罗伯特·博世有限公司 | 处理室内环境的非结构化数据的移动机器人设备 |
| JP6836940B2 (ja) * | 2017-03-22 | 2021-03-03 | 本田技研工業株式会社 | レーザ式測距装置のノイズデータの特定方法 |
| EP3415866B1 (en) * | 2017-06-12 | 2020-06-03 | Hexagon Technology Center GmbH | Device, system, and method for displaying measurement gaps |
| US10621406B2 (en) * | 2017-09-15 | 2020-04-14 | Key Technology, Inc. | Method of sorting |
| WO2019099605A1 (en) | 2017-11-17 | 2019-05-23 | Kaarta, Inc. | Methods and systems for geo-referencing mapping systems |
| JP7129314B2 (ja) * | 2018-02-02 | 2022-09-01 | 株式会社Ihi | 荷揚げ装置 |
| CN113788332B (zh) * | 2018-02-02 | 2023-07-14 | 株式会社Ihi | 卸载装置 |
| WO2019165194A1 (en) | 2018-02-23 | 2019-08-29 | Kaarta, Inc. | Methods and systems for processing and colorizing point clouds and meshes |
| WO2019195270A1 (en) | 2018-04-03 | 2019-10-10 | Kaarta, Inc. | Methods and systems for real or near real-time point cloud map data confidence evaluation |
| JP7093680B2 (ja) * | 2018-06-01 | 2022-06-30 | 日立Geニュークリア・エナジー株式会社 | 構造物差分抽出装置、構造物差分抽出方法およびプログラム |
| WO2020009826A1 (en) | 2018-07-05 | 2020-01-09 | Kaarta, Inc. | Methods and systems for auto-leveling of point clouds and 3d models |
| CN114199216B (zh) | 2018-10-31 | 2024-07-23 | 莱卡地球系统公开股份有限公司 | 测绘系统和辅助测量仪 |
| US12025467B2 (en) | 2018-10-31 | 2024-07-02 | Leica Geosystems Ag | Surveying system and auxiliary measuring instrument |
| CN110009726B (zh) * | 2019-03-08 | 2022-09-30 | 浙江中海达空间信息技术有限公司 | 一种根据平面基元间的结构关系对点云提取平面的方法 |
| CN110223308B (zh) * | 2019-04-15 | 2023-05-09 | 东南大学 | 一种基于边缘检测和区域增长的垛位点云定位方法 |
| CN110415351B (zh) * | 2019-06-21 | 2023-10-10 | 北京迈格威科技有限公司 | 基于单张图像构建三维网格的方法、装置和系统 |
| US11270046B2 (en) * | 2019-06-25 | 2022-03-08 | Faro Technologies, Inc. | Conversion of point cloud data points into computer-aided design (CAD) objects |
| CN110208771B (zh) * | 2019-07-01 | 2022-12-30 | 南京林业大学 | 一种移动二维激光雷达的点云强度改正方法 |
| JP7300930B2 (ja) | 2019-08-26 | 2023-06-30 | 株式会社トプコン | 測量データ処理装置、測量データ処理方法および測量データ処理用プログラム |
| JP7313998B2 (ja) * | 2019-09-18 | 2023-07-25 | 株式会社トプコン | 測量データ処理装置、測量データ処理方法および測量データ処理用プログラム |
| JP2021117041A (ja) * | 2020-01-23 | 2021-08-10 | 株式会社竹中工務店 | 建築構造物の測量システム、測量方法、及び、測量制御プログラム |
| CN113866791A (zh) * | 2020-06-30 | 2021-12-31 | 商汤集团有限公司 | 雷达装置采集的数据的处理方法及处理装置 |
| US11216005B1 (en) * | 2020-10-06 | 2022-01-04 | Accenture Global Solutions Limited | Generating a point cloud capture plan |
| CN114973231B (zh) * | 2021-02-25 | 2025-06-24 | 微软技术许可有限责任公司 | 三维对象检测 |
| KR102682275B1 (ko) * | 2021-06-30 | 2024-07-08 | 경북대학교 산학협력단 | 포인트 클라우드 데이터 수집 방법 및 장치 |
| US12421742B2 (en) | 2021-06-30 | 2025-09-23 | Jz Technologies, Llc | Method and apparatus for applying an architectural layout to a surface |
| CN115767045A (zh) * | 2021-09-02 | 2023-03-07 | 成都极米科技股份有限公司 | 投影仪、投影控制方法及装置 |
| CN115731342B (zh) * | 2021-09-02 | 2025-12-09 | 成都极米科技股份有限公司 | 建模系统、投影系统以及建模方法 |
| CN115728943B (zh) * | 2021-09-02 | 2025-04-01 | 成都极米科技股份有限公司 | Vr投影系统 |
| JP7747475B2 (ja) * | 2021-09-13 | 2025-10-01 | 株式会社トプコン | レーザースキャン装置、レーザースキャン方法およびレーザースキャン用プログラム |
| JP7747474B2 (ja) * | 2021-09-13 | 2025-10-01 | 株式会社トプコン | レーザースキャン装置、レーザースキャン方法およびレーザースキャン用プログラム |
| CN114723764B (zh) * | 2022-02-28 | 2025-03-25 | 西安理工大学 | 一种点云物体的参数化边缘曲线提取方法 |
| JP7808511B2 (ja) * | 2022-06-21 | 2026-01-29 | 株式会社日立製作所 | プラント形状計測装置及び計測方法 |
| CN118351157B (zh) * | 2024-06-18 | 2024-10-11 | 山东广瑞电力科技有限公司 | 基于多感知设备联合的无盲点巡检方法及系统 |
Family Cites Families (13)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US5988862A (en) | 1996-04-24 | 1999-11-23 | Cyra Technologies, Inc. | Integrated system for quickly and accurately imaging and modeling three dimensional objects |
| JP2000230809A (ja) * | 1998-12-09 | 2000-08-22 | Matsushita Electric Ind Co Ltd | 距離データの補間方法,カラー画像階層化方法およびカラー画像階層化装置 |
| JP4444440B2 (ja) * | 2000-03-30 | 2010-03-31 | 株式会社トプコン | ステレオ画像の測定装置 |
| ATE346278T1 (de) | 2000-03-30 | 2006-12-15 | Topcon Corp | Stereobildmessvorrichtung |
| JP4247371B2 (ja) * | 2002-07-05 | 2009-04-02 | 財団法人生産技術研究奨励会 | 三次元データ取得装置 |
| JP4193519B2 (ja) * | 2003-02-27 | 2008-12-10 | セイコーエプソン株式会社 | 物体識別方法および物体識別装置 |
| JP2004272459A (ja) | 2003-03-06 | 2004-09-30 | Cad Center:Kk | 三次元形状の自動生成装置、自動生成方法、そのプログラム、及びそのプログラムを記録した記録媒体 |
| JP4427656B2 (ja) | 2003-07-01 | 2010-03-10 | 学校法人東京電機大学 | 測量データの処理方法 |
| JPWO2005017644A1 (ja) | 2003-08-13 | 2006-11-24 | 株式会社トプコン | 3次元測量装置及び電子的記憶媒体 |
| JP4038726B2 (ja) * | 2003-09-03 | 2008-01-30 | 株式会社日立プラントテクノロジー | 画像対応付け方法 |
| JP4102324B2 (ja) | 2004-03-29 | 2008-06-18 | 株式会社トプコン | 測量データ処理システム、測量データ処理プログラム及び電子地図表示装置 |
| US8897482B2 (en) * | 2008-02-29 | 2014-11-25 | Trimble Ab | Stereo photogrammetry from a single station using a surveying instrument with an eccentric camera |
| WO2009127526A1 (en) * | 2008-04-18 | 2009-10-22 | 3D Scanners Ltd | Method and computer program for improving the dimensional acquisition of an object |
-
2010
- 2010-08-11 JP JP2010180531A patent/JP5465128B2/ja active Active
-
2011
- 2011-08-04 WO PCT/JP2011/067891 patent/WO2012020696A1/ja not_active Ceased
-
2013
- 2013-02-08 US US13/763,336 patent/US9251624B2/en active Active
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US10957067B2 (en) | 2018-04-17 | 2021-03-23 | Toyota Jidosha Kabushiki Kaisha | Control apparatus, object detection system, object detection method and program |
| US10778902B2 (en) | 2018-06-06 | 2020-09-15 | Toyota Jidosha Kabushiki Kaisha | Sensor control device, object search system, object search method, and program |
Also Published As
| Publication number | Publication date |
|---|---|
| US9251624B2 (en) | 2016-02-02 |
| US20130176305A1 (en) | 2013-07-11 |
| JP2012037491A (ja) | 2012-02-23 |
| WO2012020696A8 (ja) | 2013-02-07 |
| WO2012020696A1 (ja) | 2012-02-16 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP2012037491A (ja) | 点群位置データ処理装置、点群位置データ処理システム、点群位置データ処理方法、および点群位置データ処理プログラム | |
| JP5620200B2 (ja) | 点群位置データ処理装置、点群位置データ処理方法、点群位置データ処理システム、および点群位置データ処理プログラム | |
| JP5593177B2 (ja) | 点群位置データ処理装置、点群位置データ処理方法、点群位置データ処理システム、および点群位置データ処理プログラム | |
| JP6236118B2 (ja) | 三次元データ処理装置、三次元データ処理システム、三次元データ処理方法およびプログラム | |
| JP5580164B2 (ja) | 光学情報処理装置、光学情報処理方法、光学情報処理システム、光学情報処理プログラム | |
| JP5343042B2 (ja) | 点群データ処理装置および点群データ処理プログラム | |
| JP5462093B2 (ja) | 点群データ処理装置、点群データ処理システム、点群データ処理方法、および点群データ処理プログラム | |
| JP5480914B2 (ja) | 点群データ処理装置、点群データ処理方法、および点群データ処理プログラム | |
| JP5711039B2 (ja) | 三次元点群位置データ処理装置、三次元点群位置データ処理方法、三次元点群位置データ処理システムおよびプログラム | |
| US20200326184A1 (en) | Dual-resolution 3d scanner and method of using | |
| US9189856B1 (en) | Reduced homography for recovery of pose parameters of an optical apparatus producing image data with structural uncertainty | |
| WO2014197104A2 (en) | Image-based 3d panorama | |
| JP2007256091A (ja) | レンジファインダ校正方法及び装置 | |
| Dupont et al. | An Improved Calibration Technique for Coupled Single-Row Telemeter and CCD Camera. | |
| JP3637416B2 (ja) | 3次元計測方法、3次元計測システム、画像処理装置、及びコンピュータプログラム | |
| JP3253328B2 (ja) | 距離動画像入力処理方法 | |
| Ahmadabadian | Photogrammetric multi-view stereo and imaging network design | |
| Ghuffar et al. | Relative orientation of videos from range imaging cameras | |
| CN121909376A (zh) | 用于精确移动数据采集的方法和装置 | |
| Gava et al. | A Unifying Structure from Motion Framework for Central Projection Cameras |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20130510 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20131101 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20131219 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20140115 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20140121 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 5465128 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |