JP5583469B2 - 曲げ加工品の検査装置 - Google Patents
曲げ加工品の検査装置 Download PDFInfo
- Publication number
- JP5583469B2 JP5583469B2 JP2010108841A JP2010108841A JP5583469B2 JP 5583469 B2 JP5583469 B2 JP 5583469B2 JP 2010108841 A JP2010108841 A JP 2010108841A JP 2010108841 A JP2010108841 A JP 2010108841A JP 5583469 B2 JP5583469 B2 JP 5583469B2
- Authority
- JP
- Japan
- Prior art keywords
- bent product
- product
- bent
- inspection table
- robot arm
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
- 238000007689 inspection Methods 0.000 title claims description 35
- 238000005452 bending Methods 0.000 title claims description 23
- 238000001514 detection method Methods 0.000 claims description 28
- 239000002184 metal Substances 0.000 claims description 9
- 239000004020 conductor Substances 0.000 claims description 8
- 238000006073 displacement reaction Methods 0.000 claims 3
- 238000000034 method Methods 0.000 description 5
- 230000001276 controlling effect Effects 0.000 description 4
- 238000009429 electrical wiring Methods 0.000 description 3
- 239000000463 material Substances 0.000 description 3
- 230000005856 abnormality Effects 0.000 description 2
- 230000000052 comparative effect Effects 0.000 description 2
- 238000012986 modification Methods 0.000 description 2
- 230000004048 modification Effects 0.000 description 2
- 230000002159 abnormal effect Effects 0.000 description 1
- 238000005336 cracking Methods 0.000 description 1
- 230000002950 deficient Effects 0.000 description 1
- 238000002474 experimental method Methods 0.000 description 1
- 239000011810 insulating material Substances 0.000 description 1
- 239000000696 magnetic material Substances 0.000 description 1
- 238000012545 processing Methods 0.000 description 1
- 230000001105 regulatory effect Effects 0.000 description 1
- 230000000630 rising effect Effects 0.000 description 1
- 239000007787 solid Substances 0.000 description 1
- 238000012360 testing method Methods 0.000 description 1
- 230000000007 visual effect Effects 0.000 description 1
- 238000011179 visual inspection Methods 0.000 description 1
Images

Landscapes
- Bending Of Plates, Rods, And Pipes (AREA)
Description
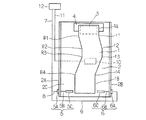
1A 一端部(基準部位)
1B 他端部(比較部位)
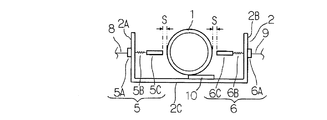
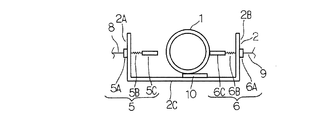
2 検査台
4 位置決め部材
5、6 検知部材
12 制御装置(制御手段)
Claims (2)
- 導電体材料で構成された長尺金属体から成る曲げ加工品がロボットアームによって搬送される検査台を有し、この検査台には前記曲げ加工品の比較部位の位置ずれを検知する検知部材が設けられ、この検知部材が前記曲げ加工品の比較部位の位置ずれを検知したときに、警報を発するように制御する共に前記曲げ加工品を前記ロボットアームから外して前記検査台に放置するように制御する制御手段を備えたことを特徴とする曲げ加工品の検査装置。
- 導電体材料で構成された長尺金属体から成る曲げ加工品がロボットアームによって搬送される検査台を有し、この検査台には前記曲げ加工品の基準部位を位置決めする位置決め部材と、この位置決め部材により前記曲げ加工品の前記基準部位を位置決めした状態で前記曲げ加工品の比較部位の位置ずれを検知する検知部材とが設けられ、この検知部材が前記曲げ加工品の比較部位の位置ずれを検知したときに、警報を発するように制御する共に前記曲げ加工品を前記ロボットアームから外して前記検査台に放置するように制御する制御手段を備えたことを特徴とする曲げ加工品の検査装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2010108841A JP5583469B2 (ja) | 2010-05-10 | 2010-05-10 | 曲げ加工品の検査装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2010108841A JP5583469B2 (ja) | 2010-05-10 | 2010-05-10 | 曲げ加工品の検査装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2011235310A JP2011235310A (ja) | 2011-11-24 |
| JP5583469B2 true JP5583469B2 (ja) | 2014-09-03 |
Family
ID=45323865
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2010108841A Expired - Fee Related JP5583469B2 (ja) | 2010-05-10 | 2010-05-10 | 曲げ加工品の検査装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP5583469B2 (ja) |
Family Cites Families (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS593305U (ja) * | 1982-06-28 | 1984-01-10 | 株式会社神戸製鋼所 | 丸棒等の金属棒材の曲り検出制御装置 |
| JPS6046818A (ja) * | 1983-08-24 | 1985-03-13 | Dai Ichi High Frequency Co Ltd | 曲管の寸法形状の検査並びに該曲管の管端部に罫書き、開先加工を施すための装置 |
| JP2818441B2 (ja) * | 1989-07-20 | 1998-10-30 | 株式会社アマダ | 折曲加工装置 |
| JP3704781B2 (ja) * | 1995-04-14 | 2005-10-12 | 株式会社デンソー | パイプ加工方法及びその加工方法に用いる装置及びジョイントコネクタ |
| JP4366755B2 (ja) * | 1999-05-20 | 2009-11-18 | トヨタ自動車株式会社 | パイプ曲げ加工方法および装置 |
| JP2001121215A (ja) * | 1999-10-27 | 2001-05-08 | Amada Co Ltd | 曲げ加工機における曲げ角度検出方法およびその装置 |
| JP4787950B2 (ja) * | 2001-08-21 | 2011-10-05 | 総和産業株式会社 | ヘッドレストスティの軸曲げ加工仕上げ装置 |
-
2010
- 2010-05-10 JP JP2010108841A patent/JP5583469B2/ja not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| JP2011235310A (ja) | 2011-11-24 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN106449510B (zh) | 晶圆传输装置 | |
| US20150108202A1 (en) | Automatic Soldering System | |
| JP2009091129A (ja) | ワーク把持具及びワーク把持具を用いたワーク搬送装置 | |
| KR101374529B1 (ko) | 프로브 장치 및 프로브 장치의 프로브 카드 장착 방법 | |
| KR102493184B1 (ko) | 기판 반송 장치 및 그 운전 방법 | |
| KR20140028186A (ko) | 레이저 용접 장치 | |
| EP3040720A1 (en) | Ultrasonic flaw-detection device and method for operating ultrasonic flaw-detection device | |
| JPWO2016068235A1 (ja) | 部品加工支援システムおよび方法 | |
| RU2552812C2 (ru) | Переносная система edm для выполнения калибровочных стандартов | |
| KR101716803B1 (ko) | 프로브 장치 | |
| JP2011235310A (ja) | 曲げ加工品の検査装置 | |
| JP6587905B2 (ja) | 導通検査治具、導通検査装置及び導通検査方法 | |
| CN105834645B (zh) | 导电管焊装焊接工装 | |
| JP6549470B2 (ja) | 導通検査治具、導通検査装置、及び導通検査方法 | |
| JP5332790B2 (ja) | 曲げ加工装置 | |
| JP2017013201A (ja) | 位置決め装置および位置決め方法 | |
| JP6821275B2 (ja) | 配管接続識別システムおよび多品種製品製造システム | |
| US20180016119A1 (en) | Engagement confirmation method performed by robot | |
| JP2013094786A (ja) | レーザ計測用治具及び加工処理の前処理方法 | |
| JP6148674B2 (ja) | 対基板作業システム | |
| JPWO2013105211A1 (ja) | 自動搬送機の非常停止方法、搬送作業システム、及び搬送作業システムにおける自動搬送機の非常停止方法 | |
| CN118752488B (zh) | 一种基于清洗机器人末端执行器的校准系统和方法 | |
| JP2017024140A (ja) | 位置決めシステムおよび位置決め方法 | |
| CA2943907C (en) | Welding apparatus | |
| JP2016207550A (ja) | ワイヤハーネス製造装置及びワイヤハーネス製造方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20130412 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20140214 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20140225 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20140318 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20140715 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20140716 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 5583469 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| LAPS | Cancellation because of no payment of annual fees |