JP5584911B2 - 孔路計測装置 - Google Patents
孔路計測装置 Download PDFInfo
- Publication number
- JP5584911B2 JP5584911B2 JP2010037493A JP2010037493A JP5584911B2 JP 5584911 B2 JP5584911 B2 JP 5584911B2 JP 2010037493 A JP2010037493 A JP 2010037493A JP 2010037493 A JP2010037493 A JP 2010037493A JP 5584911 B2 JP5584911 B2 JP 5584911B2
- Authority
- JP
- Japan
- Prior art keywords
- hole
- sphere
- cable
- probe
- spheres
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images



Landscapes
- Gyroscopes (AREA)
Description
すなわち、図8に示されるように、プローブ1は、ケーブル11で直列に接続された複数の球体20が設けられ、各球体20のうち、中央Aに位置する球体20には、ジャイロ2a及び加速度計2bからなる孔計測センサ2が内蔵され、この中央Aに位置する球体20の両側Bに位置する各球体20内には、前記孔計測センサ2からの検出信号2A、2Bを処理するための電子回路部10が内蔵されている。
従って、プローブ1を形成する各球体10は、直角に曲折する孔路3内でも、孔路3に沿って移動することができる。
すなわち、プローブが複数の球体で構成されているため、球体が入ることができる孔路であれば検出可能であるが、各球体間に設けられたケーブルは、各球体を直列に接続する機能だけではなく、各球体間の信号データの伝送機能も兼ねているため、運用中に各ケーブルにかかる力によって塑性変形が発生し、断線等の可能性があった。
また、孔路の形状が図9で示されるように直角型のL字管路30であった場合、このL字管路30を通過する際に、L字管路30の内側角部31に沿って各球体20が直角に曲がり、孔計測センサ2を有する球体20も図9のように直角に曲るため、球体20内の孔計測センサ2の検出可能角速度範囲を超える角速度が印加されることになり、検出誤差が大、又は、検出不能となっていた。
すなわち、少なくともジャイロ及び加速度計を内蔵したプローブを曲折自在なケーブルで接続し、前記ジャイロ及び加速度計からなる孔計測センサを有する前記プローブで孔路を計測するようにし、前記孔路計測センサは前記プローブを形成する中央球体、一対の両側球体及び一対の両外側球体よりなる球体の中央に位置する1個の前記中央球体の中に設けられ、前記各球体は、前記ケーブルと、前記ケーブルとは独立し曲折自在で弾性と剛性を有して弾性変形し、かつ、直線状の線体と、によって互いに接続され、前記ケーブルは前記孔計測センサの信号データの伝送に用いられる孔路計測装置において、電子回路部又は重りは、前記孔計測センサが内蔵されている前記中央球体の両側に位置する一対の両側球体内に設けられ、前記各両側球体の両外側に位置する一対の両外側球体内には電子回路又は重りが設けられ、前記中央、両側及び両外側球体は、前記孔路のL字管路では、前記L字管路の断面でみて内側角部を前記中央球体が曲がった後は前記各球体の外周面が前記L字管路の断面でみて内側壁に接することなく、かつ、前記L字管路の断面でみて外側壁に接しつつ移動することにより、前記孔計測センサの検出可能角速度範囲内での計測ができる構成としたことにより、プローブの各球体間のケーブルの他に弾性変形する線体が設けられているため、L字管路の内側角部を通過する際の軌跡のR、すなわち、曲率半径を従来よりも大きくすることができる。
従って、L字管路の内側角部を球体が通過する時に、前記線体の剛性によって球体の姿勢変化が緩慢なR、すなわち、回転半径の軌跡となり、孔計測センサの検出可能範囲オーバーとなることを防止し、L字管路の孔路を確実に計測することができる。
また、前記ケーブル及び線体は、直線状に形成されていることにより、曲折時の弾性を十分に得ることができる。
また、前記各球体のうち、中央に位置する前記球体に前記孔計測センサが設けられていることにより、プローブがL字管路で曲折する時に、前後進の何れの場合でも大きいRの軌跡を得ることができる。
また、前記各球体のうち、前記中央に位置する前記球体以外の他の球体の全て又は一部には、電子回路部又は重りが設けられていることにより、プローブ内に十分な電子回路部を搭載すると共に、重りを搭載することができることにより、管路内におけるプローブの良好な追随性を得ることができる。
尚、従来例と同一又は同等部分には、同一符号を付して説明する。
また、孔曲がり計測装置15、孔計測センサ2(ジャイロ2a、加速度計2b)、電子回路部10及びパソコン7等については、図6、図7及び図8の構成を援用し、本発明の実施例には記載していない。
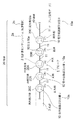
すなわち、図1におい
てプローブ1は、中央球体20A、両側球体20B及び両外側球体20Cよりなる5個構成の球体20より構成され、リード線等のケーブル11で互いに接続され、このケーブル11によって信号データ等の電気信号の送受の伝送ができるように構成されている。
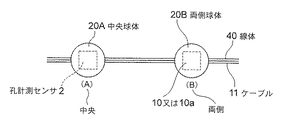
図3の他の形態においては、線体40が直線状に形成されると共に、この線体40の周囲にケーブル11が螺旋状(曲線状)に巻き付くように設けられており、プローブ1を移動させる時は、ケーブル11に負担がかからない状態で線体40のみで移動させることができる。
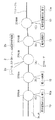
まず、図6に示されるように孔路3内でプローブ1をケーブル巻き取り機6によって、線体40とケーブル11を同時に巻き取ることにより、図4に示されるように、線体40が運用中において、これにかかる力に応じてその弾性が変形するような材質、例えば、ピアノ線等を採用していることにより、L字管路30の断面でみて内側角部31を通過する前記中央球体20Aの軌跡のRすなわち曲率半径が従来よりも大となり、この中央球体20A内の孔計測センサ2の姿勢変化も従来よりも緩慢なものとなることにより、孔計測センサ2の検出可能角速度範囲内での計測が可能となる。
2 孔計測センサ
2a ジャイロ
2b 加速度計
3 孔路
10 電子回路部
10a 重り
11 ケーブル
20 球体
20A 中央球体
20B 両側球体
20C 両外側球体
30 L字管路
31 内側角部
31a 内側壁
31b 外側壁
40 線体
A 中央
B 両側
C 両外側
Claims (1)
- 少なくともジャイロ(2a)及び加速度計(2b)を内蔵したプローブ(1)を曲折自在なケーブル(11)で接続し、前記ジャイロ(2a)及び加速度計(2b)からなる孔計測センサ(2)を有する前記プローブ(1)で孔路(3)を計測するようにし、
前記孔路計測センサ(2)は前記プローブ(1)を形成する中央球体(20A)、一対の両側球体(20B)及び一対の両外側球体(20C)よりなる球体(20)の中央(A)に位置する1個の前記中央球体(20A)の中に設けられ、前記各球体(20A,20B,20C)は、前記ケーブル(11)と、前記ケーブル(11)とは独立し曲折自在で弾性と剛性を有して弾性変形し、かつ、直線状の線体(40)と、によって互いに接続され、前記ケーブル(11)は前記孔計測センサ(2)の信号データの伝送に用いられる孔路計測装置において、
電子回路部(10)又は重り(10a)は、前記孔計測センサ(2)が内蔵されている前記中央球体(20A)の両側(B)に位置する一対の両側球体(20B,20B)内に設けられ、前記各両側球体(20B,20B)の両外側(C)に位置する一対の両外側球体(20C,20C)内には電子回路(10)又は重り(10a)が設けられ、前記中央、両側及び両外側球体(20A,20B,20C)は、前記孔路(3)のL字管路(30)では、前記L字管路(30)の断面でみて内側角部(31)を前記中央球体(20A)が曲がった後は前記各球体(20A)の外周面が前記L字管路(30)の断面でみて内側壁(31a)に接することなく、かつ、前記L字管路(30)の断面でみて外側壁(31b)に接しつつ移動することにより、前記孔計測センサ(2)の検出可能角速度範囲内での計測ができる構成としたことを特徴とする孔路計測装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2010037493A JP5584911B2 (ja) | 2010-02-23 | 2010-02-23 | 孔路計測装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2010037493A JP5584911B2 (ja) | 2010-02-23 | 2010-02-23 | 孔路計測装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2011174749A JP2011174749A (ja) | 2011-09-08 |
| JP5584911B2 true JP5584911B2 (ja) | 2014-09-10 |
Family
ID=44687742
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2010037493A Expired - Fee Related JP5584911B2 (ja) | 2010-02-23 | 2010-02-23 | 孔路計測装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP5584911B2 (ja) |
Family Cites Families (11)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS6122141U (ja) * | 1984-07-10 | 1986-02-08 | 三菱重工業株式会社 | アンビリカルケ−ブルの電線接続箱 |
| JPS63115003A (ja) * | 1986-11-04 | 1988-05-19 | Nippon Telegr & Teleph Corp <Ntt> | 地下管路位置計測装置 |
| JPH0383811U (ja) * | 1989-12-18 | 1991-08-26 | ||
| JPH03296648A (ja) * | 1990-04-16 | 1991-12-27 | Mitsubishi Heavy Ind Ltd | 埋設ガス管点検方法 |
| JP3197645B2 (ja) * | 1993-01-08 | 2001-08-13 | 株式会社日立製作所 | 液化ガスタンク用潜設ポンプ装置 |
| JP3339731B2 (ja) * | 1993-06-29 | 2002-10-28 | 三菱プレシジョン株式会社 | 孔曲り計測方法 |
| JPH08240427A (ja) * | 1995-03-01 | 1996-09-17 | Kajima Corp | 孔曲り計測装置 |
| JP2001280961A (ja) * | 2000-03-30 | 2001-10-10 | Osaka Gas Co Ltd | 配管状況検出装置 |
| JP5337340B2 (ja) * | 2006-11-29 | 2013-11-06 | アイレック技建株式会社 | 管路点検システム |
| JP2008275478A (ja) * | 2007-04-27 | 2008-11-13 | Nippon Telegr & Teleph Corp <Ntt> | 管路点検診断装置 |
| JP5555845B2 (ja) * | 2009-06-04 | 2014-07-23 | 多摩川精機株式会社 | 孔曲がり計測装置 |
-
2010
- 2010-02-23 JP JP2010037493A patent/JP5584911B2/ja not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| JP2011174749A (ja) | 2011-09-08 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US7784363B2 (en) | Phalange tactile load cell | |
| JP6349267B2 (ja) | 三次元変位計測装置と三次元変位計測システム | |
| CN102141878A (zh) | 用于柔性显示器的屏幕定位控制的装置 | |
| JPH106274A (ja) | 力覚センサ装置 | |
| US12320644B2 (en) | Optical fiber sensor-based inertial measurement system | |
| WO2017155347A1 (ko) | 굽힘 센서 | |
| JP5483381B1 (ja) | 多関節角度センサを用いた配管位置計測システム | |
| CN103308024B (zh) | 一种柔性关节角度传感器 | |
| CN107110919A (zh) | 用于在均匀磁场中基于磁传感器的表面形状分析空间定位的装置和方法 | |
| US8950258B2 (en) | Micromechanical angular acceleration sensor and method for measuring an angular acceleration | |
| CN111595505B (zh) | 轴向力传感器组件、机器人夹爪及机器人 | |
| CN102042833A (zh) | 运动追踪方法与系统 | |
| JP5555845B2 (ja) | 孔曲がり計測装置 | |
| JP2011174749A (ja) | 孔路計測装置 | |
| JP6783450B2 (ja) | ひずみ表示装置、および、ひずみ表示方法 | |
| JP2008096230A (ja) | 歪みゲージ式センサ | |
| JP6869496B1 (ja) | 応力インピーダンス素子付き触針棒および触針センサ | |
| JP6874400B2 (ja) | ガイドワイヤ及びガイドワイヤの製造方法 | |
| JP2009174899A (ja) | ケーブル型荷重センサ | |
| JP2008096230A5 (ja) | ||
| CN112051051B (zh) | 线性传动装置以及其辨识方法 | |
| KR102628186B1 (ko) | 촉각 센서 | |
| JPH0727781A (ja) | 流体の流速及び流れ方向検出器 | |
| EP1497665A1 (en) | Single sensor to measure the wind speed and the wind direction without parts in movement | |
| CN103344234B (zh) | 一种多维关节姿态检测传感器 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20121010 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20130906 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20130917 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20140701 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20140702 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 5584911 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| LAPS | Cancellation because of no payment of annual fees |