JP5814151B2 - 電動工具 - Google Patents
電動工具 Download PDFInfo
- Publication number
- JP5814151B2 JP5814151B2 JP2012026270A JP2012026270A JP5814151B2 JP 5814151 B2 JP5814151 B2 JP 5814151B2 JP 2012026270 A JP2012026270 A JP 2012026270A JP 2012026270 A JP2012026270 A JP 2012026270A JP 5814151 B2 JP5814151 B2 JP 5814151B2
- Authority
- JP
- Japan
- Prior art keywords
- power supply
- rotation speed
- induction motor
- circuit
- drive
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
- 230000006698 induction Effects 0.000 claims description 36
- 238000001514 detection method Methods 0.000 claims description 35
- 238000004804 winding Methods 0.000 claims description 6
- 239000003990 capacitor Substances 0.000 description 16
- 238000000034 method Methods 0.000 description 16
- 238000009499 grossing Methods 0.000 description 12
- 230000007274 generation of a signal involved in cell-cell signaling Effects 0.000 description 7
- 238000010586 diagram Methods 0.000 description 2
- 238000001816 cooling Methods 0.000 description 1
- 230000000694 effects Effects 0.000 description 1
Images


Classifications
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02P—CONTROL OR REGULATION OF ELECTRIC MOTORS, ELECTRIC GENERATORS OR DYNAMO-ELECTRIC CONVERTERS; CONTROLLING TRANSFORMERS, REACTORS OR CHOKE COILS
- H02P23/00—Arrangements or methods for the control of AC motors characterised by a control method other than vector control
- H02P23/08—Controlling based on slip frequency, e.g. adding slip frequency and speed proportional frequency
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25F—COMBINATION OR MULTI-PURPOSE TOOLS NOT OTHERWISE PROVIDED FOR; DETAILS OR COMPONENTS OF PORTABLE POWER-DRIVEN TOOLS NOT PARTICULARLY RELATED TO THE OPERATIONS PERFORMED AND NOT OTHERWISE PROVIDED FOR
- B25F5/00—Details or components of portable power-driven tools not particularly related to the operations performed and not otherwise provided for
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02P—CONTROL OR REGULATION OF ELECTRIC MOTORS, ELECTRIC GENERATORS OR DYNAMO-ELECTRIC CONVERTERS; CONTROLLING TRANSFORMERS, REACTORS OR CHOKE COILS
- H02P23/00—Arrangements or methods for the control of AC motors characterised by a control method other than vector control
Landscapes
- Engineering & Computer Science (AREA)
- Power Engineering (AREA)
- Mechanical Engineering (AREA)
- Control Of Ac Motors In General (AREA)
- Portable Power Tools In General (AREA)
Description
本発明は、こうした問題に鑑みなされたものであり、動力源として誘導電動機を備えた電動工具において、電源部やインバータ部からなる駆動装置を工具本体と一体化することで、電動工具の使い勝手を向上することを目的とする。
このため、本発明の電動工具によれば、電源部及びインバータ部を内蔵した駆動装置を工具本体と別体で構成した従来装置に比べ、使い勝手を向上できる。
ところで、従来の電動工具では、電源部からインバータ部への電源電圧の出力経路に、電圧平滑化用のコンデンサや、力率改善回路が設けられている。そして、これら各部には、誘導電動機の駆動電流に対応した電流が流れ、高電圧が印加されることから、高耐圧で体格の大きい電子部品が使用されている。
そこで、本発明の電動工具においては、電源部を、交流電圧を全波整流する整流回路にて構成し、インバータ部には、整流回路からの出力をそのまま入力するようにされている。
しかし、工具本体の小型化のために、単にこのような対策を施しただけでは、インバータ部へ入力される電源電圧が、交流電源からの交流電圧に応じて変化する。このため、誘導電動機には、その電源電圧のピーク付近でだけ電流が流れることになり、誘導電動機に回転変動が生じてしまう。
この結果、本発明の電動工具によれば、電圧平滑用のコンデンサや力率改善回路を削除することにより、工具本体が大型化するのを防止できるだけでなく、スイッチング回路に入力される電源電圧が変動しても、誘導電動機に安定して電流を流すことができる。
次に、滑り周波数設定手段は、電源部を構成する整流回路から出力される電源電圧を検出し、その電源電圧の電圧変動に応じて、滑り周波数を設定するようにしてもよい。
このため、本発明の電動工具には、ゼロクロス検出回路を設け、滑り周波数設定手段は、そのゼロクロス検出回路にて検出されたゼロクロス点から、電源部にて生成される電源電圧の変化を検出し、滑り周波数を設定するようにしてもよい。
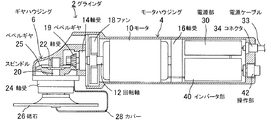
図1に示すように、本実施形態の電動工具は、グラインダ2であり、モータハウジング4とギヤハウジング6とからなるハウジング内に、各種機能部品を組み込むことにより構成されている。
図2に示すように、電源部30は、4つの整流用ダイオード36、37、38、39からなる全波整流回路にて構成されている。
一方、インバータ部40は、モータ10の各相巻線への通電状態を切り換えるスイッチング回路50と、このスイッチング回路50を構成するスイッチング素子Q1〜Q6のオン・オフ状態を制御することで、モータ10を駆動制御する制御回路60とから構成されている。
例えば、駆動周波数演算回路66は、まず、目標回転速度と滑り周波数とに基づき、モータ10を目標回転速度で駆動するのに要する駆動周波数を算出し、その算出した駆動周波数を、実回転速度と目標回転速度との差に基づき補正することで、制御に用いる駆動周波数を設定する。
ゲート駆動信号生成回路70は、正弦波テーブル68から正弦波データを読み出し、スイッチング回路50内の各スイッチング素子Q1〜Q6の駆動タイミングを設定し、各スイッチング素子Q1〜Q6のゲート駆動信号を生成するものである。
なお、制御回路60には、バス電流検出回路48からの検出信号に基づき、モータ10に過電流が流れたことを検出する過電流検出回路72が設けられている。そして、過電流検出回路72にて過電流が検出されると、ゲート駆動信号生成回路70による各スイッチング素子Q1〜Q6の駆動が停止される。
従って、本実施形態のグラインダ2によれば、平滑コンデンサや力率改善回路を構成するインダクタ等、体格の大きな電子部品を利用することなく、電源部30及びインバータ部40を構成することができ、これら各部を小型化できる。
例えば、上記実施形態の制御回路60は、各種演算回路を利用して構成することができるが、CPU、ROM、RAM等を中心に構成される周知のマイクロコンピュータを用いて構成することもできる。
なお、このモータ駆動制御処理は、マイクロコンピュータの起動後、記憶媒体であるROM内に予め記憶された制御プログラムの一つをCPUが繰り返し実行することにより実現されるものである。
S180では、S170にて算出されたモータ10の実回転速度と、S130にて設定された目標回転速度との差に基づき、実回転速度を目標回転速度に制御するのに必要な駆動周波数の補正量を算出し、その補正量にて、S160にて算出された駆動周波数を補正することで、制御に用いる駆動周波数を求める。
以上説明したように、制御回路60をマイクロコンピュータにて構成しても、上記モータ駆動制御をマイクロコンピュータのCPUに実行させることで、図2に示した制御回路60と同様に機能させることができる。
Claims (3)
- 動力源となる誘導電動機と、
外部の交流電源から供給される交流電圧を整流して電源電圧を生成する電源部と、
前記電源部から電源供給を受けて、前記誘導電動機を駆動するインバータ部と、
を備え、
前記電源部及び前記インバータ部は、前記誘導電動機と共に、工具本体に一体的に組み付けられ、
前記電源部は、前記交流電圧を全波整流する整流回路にて構成されており、
前記インバータ部は、
前記整流回路からの出力を前記誘導電動機の各相巻線に印加する複数のスイッチング素子からなるスイッチング回路と、
前記誘導電動機の回転速度が所定速度となるよう前記スイッチング回路の各スイッチング素子を駆動制御する制御手段とを備え、
前記制御手段は、
前記誘導電動機の回転速度と滑り周波数とに基づき、前記誘導電動機の駆動周波数を設定する駆動周波数演算手段と、
該駆動周波数演算手段にて設定された駆動周波数に応じて、前記スイッチング回路を駆動する駆動手段と、
前記電源部にて生成される電源電圧の変化に応じて、前記滑り周波数を設定する滑り周波数設定手段と、
を備えたことを特徴とする電動工具。 - 前記交流電源から供給される交流電圧のゼロクロス点を検出するゼロクロス検出回路を備え、
前記滑り周波数設定手段は、前記ゼロクロス検出回路にて検出されたゼロクロス点から、前記電源部にて生成される電源電圧の変化を検出し、前記滑り周波数を設定することを特徴とする請求項1に記載の電動工具。 - 前記誘導電動機の実回転速度を検出する実回転速度検出手段と、
前記誘導電動機の目標回転速度を設定する目標回転速度設定手段と、
を備え、
前記駆動周波数演算手段は、前記目標回転速度設定手段にて設定された目標回転速度、前記実回転速度検出手段にて検出された実回転速度、及び、前記滑り周波数設定手段にて設定された滑り周波数に基づき、前記誘導電動機の実回転速度が目標回転速度となるよう、前記誘導電動機の駆動周波数を設定することを特徴とする請求項1又は請求項2に記載の電動工具。
Priority Applications (5)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2012026270A JP5814151B2 (ja) | 2012-02-09 | 2012-02-09 | 電動工具 |
| CN201310035387.XA CN103248314B (zh) | 2012-02-09 | 2013-01-30 | 电动工具 |
| US13/760,435 US9190947B2 (en) | 2012-02-09 | 2013-02-06 | Electric power tool |
| EP13154465.2A EP2626175B1 (en) | 2012-02-09 | 2013-02-07 | Electric power tool |
| RU2013105447/02A RU2013105447A (ru) | 2012-02-09 | 2013-02-08 | Электрический приводной инструмент |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2012026270A JP5814151B2 (ja) | 2012-02-09 | 2012-02-09 | 電動工具 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2013163229A JP2013163229A (ja) | 2013-08-22 |
| JP5814151B2 true JP5814151B2 (ja) | 2015-11-17 |
Family
ID=47713922
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2012026270A Expired - Fee Related JP5814151B2 (ja) | 2012-02-09 | 2012-02-09 | 電動工具 |
Country Status (5)
| Country | Link |
|---|---|
| US (1) | US9190947B2 (ja) |
| EP (1) | EP2626175B1 (ja) |
| JP (1) | JP5814151B2 (ja) |
| CN (1) | CN103248314B (ja) |
| RU (1) | RU2013105447A (ja) |
Families Citing this family (15)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US9209724B2 (en) | 2013-06-03 | 2015-12-08 | Black & Decker Inc. | Reverse rotation detection and overspeed protection for power tool with brushless motor |
| US9314900B2 (en) | 2013-10-18 | 2016-04-19 | Black & Decker Inc. | Handheld grinder with a brushless electric motor |
| US9762153B2 (en) * | 2013-10-18 | 2017-09-12 | Black & Decker Inc. | Cycle-by-cycle current limit for power tools having a brushless motor |
| EP3074184A2 (en) * | 2013-11-26 | 2016-10-05 | Hitachi Koki Co., Ltd. | Electrical power tool |
| JP5924367B2 (ja) * | 2014-05-01 | 2016-05-25 | トヨタ自動車株式会社 | 電動車両 |
| JP6457739B2 (ja) * | 2014-05-09 | 2019-01-23 | 株式会社マキタ | 電動工具 |
| US10050572B2 (en) | 2014-12-19 | 2018-08-14 | Black & Decker Inc. | Power tool with electric motor and auxiliary switch path |
| WO2016158131A1 (ja) * | 2015-03-31 | 2016-10-06 | 日立工機株式会社 | 電動工具 |
| WO2017033320A1 (ja) * | 2015-08-26 | 2017-03-02 | 三菱電機株式会社 | 電源回生コンバータおよびモータ制御装置 |
| EP3424648B1 (en) * | 2016-03-05 | 2021-09-08 | Koki Holdings Co., Ltd. | Electrically powered tool |
| CN106026729A (zh) * | 2016-08-07 | 2016-10-12 | 黎辉 | 一种交流电机隔离驱动电源装置 |
| WO2018108090A1 (zh) | 2016-12-14 | 2018-06-21 | 南京德朔实业有限公司 | 电动工具 |
| CN108233784B (zh) | 2016-12-14 | 2020-04-07 | 南京德朔实业有限公司 | 电动工具 |
| US11050377B2 (en) * | 2017-10-30 | 2021-06-29 | Schlumberger Technology Corporation | Systems and methods for managing drive parameters after maintenance |
| EP4395156B1 (en) * | 2018-02-28 | 2026-04-08 | Milwaukee Electric Tool Corporation | Simulated bog-down system and method for power tools |
Family Cites Families (36)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US3697782A (en) * | 1971-09-20 | 1972-10-10 | Gen Motors Corp | Two-state zero-crossing detector |
| US4348627A (en) * | 1980-03-24 | 1982-09-07 | The Charles Stark Draper Laboratory, Inc. | Induction motor controller with rapid torque response |
| JPH0724467B2 (ja) * | 1984-12-27 | 1995-03-15 | 三菱電機株式会社 | エレベ−タの制御装置 |
| JP2779794B2 (ja) * | 1986-05-17 | 1998-07-23 | 株式会社 トーキン | 希土類系永久磁石の製造方法 |
| KR940002923B1 (ko) * | 1986-10-08 | 1994-04-07 | 가부시키가이샤 히타치세이사쿠쇼 | 전기청소기의 운전방법 및 그 장치 |
| EP0320878B1 (en) * | 1987-12-15 | 1995-03-22 | Hitachi, Ltd. | Method for operating vacuum cleaner |
| US4835410A (en) | 1988-02-26 | 1989-05-30 | Black & Decker Inc. | Dual-mode corded/cordless system for power-operated devices |
| JPH0279794A (ja) | 1988-09-13 | 1990-03-20 | Fanuc Ltd | 誘導電動機の駆動装置 |
| JP2930479B2 (ja) * | 1992-08-06 | 1999-08-03 | ジェーピーイー株式会社 | 誘導電動機の駆動装置 |
| JP2718001B2 (ja) * | 1993-03-08 | 1998-02-25 | アレックス電子工業株式会社 | 誘導電動機用電力制御装置 |
| US5541488A (en) * | 1994-04-11 | 1996-07-30 | Sundstrand Corporation | Method and apparatus for controlling induction motors |
| JPH07308871A (ja) | 1994-05-17 | 1995-11-28 | Shibaura Eng Works Co Ltd | 電動工具 |
| JPH07337088A (ja) * | 1994-06-07 | 1995-12-22 | Daikin Ind Ltd | インバータ |
| EP1300937B1 (en) * | 1994-07-01 | 2010-06-09 | Sharp Kabushiki Kaisha | Air conditioning device |
| US5646499A (en) * | 1994-08-25 | 1997-07-08 | Matsushita Electric Industrial Co.,Ltd. | Inverter control apparatus |
| US5488281A (en) * | 1994-09-28 | 1996-01-30 | Allen-Bradley Company, Inc. | Method and apparatus for predicting winding failure using zero crossing times |
| JPH09285199A (ja) * | 1996-04-16 | 1997-10-31 | Okuma Mach Works Ltd | 誘導電動機の制御装置 |
| JP3262709B2 (ja) * | 1996-04-25 | 2002-03-04 | 三菱電機株式会社 | モータのベクトル制御方法およびベクトル制御インバータ装置 |
| AU728969B2 (en) * | 1997-03-19 | 2001-01-25 | Hitachi Limited | Apparatus and method for controlling induction motor |
| US5969498A (en) * | 1997-11-19 | 1999-10-19 | Unitrode Corporation | Induction motor controller |
| US6683396B2 (en) | 1999-07-02 | 2004-01-27 | Matsushita Electric Works, Ltd. | Portable motor powered device |
| US6605919B1 (en) * | 1999-12-13 | 2003-08-12 | A.O. Smith Corporation | Method and apparatus for indirectly measuring induction motor slip to establish speed control |
| JP2005051900A (ja) * | 2003-07-31 | 2005-02-24 | Misumi Tokushu:Kk | 高速回転コアドリル |
| JP4400519B2 (ja) | 2005-06-30 | 2010-01-20 | パナソニック電工株式会社 | インパクト回転工具 |
| SE530731C2 (sv) | 2005-12-07 | 2008-08-26 | Atlas Copco Tools Ab | Elektrisk portabel slipmaskin med luftkylningssystem |
| EP2058940B1 (en) | 2006-08-29 | 2014-03-19 | Mitsubishi Electric Corporation | Ac motor vector control apparatus |
| CN101789748B (zh) * | 2009-01-19 | 2013-10-23 | 日立工机株式会社 | 电动工具 |
| JP5424018B2 (ja) * | 2009-01-30 | 2014-02-26 | 日立工機株式会社 | 電動工具 |
| CN102149515B (zh) * | 2009-01-30 | 2014-08-06 | 日立工机株式会社 | 电动工具 |
| US8232760B2 (en) * | 2009-06-11 | 2012-07-31 | Easton Corporation | System and method of dynamic regulation of real power to a load |
| IT1397977B1 (it) * | 2009-12-30 | 2013-02-04 | Ansaldo Electric Drives S P A Ora Ansaldo En Holding S P A | Dispositivo di controllo per una macchina elettrica asincrona, sistema elettrico di propulsione comprendente detto dispositivo e metodo per controllare una macchina elettrica asincrona |
| JP5622020B2 (ja) * | 2010-01-25 | 2014-11-12 | 日立工機株式会社 | 電動工具 |
| JP5482274B2 (ja) * | 2010-02-12 | 2014-05-07 | 日立工機株式会社 | 電動工具 |
| JP5534327B2 (ja) | 2010-05-19 | 2014-06-25 | 日立工機株式会社 | 電動工具 |
| JP4897909B2 (ja) * | 2010-07-15 | 2012-03-14 | ファナック株式会社 | すべり周波数補正機能を有するセンサレス誘導モータの制御装置 |
| JP5936302B2 (ja) | 2010-12-28 | 2016-06-22 | 日立工機株式会社 | 電動工具 |
-
2012
- 2012-02-09 JP JP2012026270A patent/JP5814151B2/ja not_active Expired - Fee Related
-
2013
- 2013-01-30 CN CN201310035387.XA patent/CN103248314B/zh not_active Expired - Fee Related
- 2013-02-06 US US13/760,435 patent/US9190947B2/en not_active Expired - Fee Related
- 2013-02-07 EP EP13154465.2A patent/EP2626175B1/en not_active Not-in-force
- 2013-02-08 RU RU2013105447/02A patent/RU2013105447A/ru not_active Application Discontinuation
Also Published As
| Publication number | Publication date |
|---|---|
| US20130207590A1 (en) | 2013-08-15 |
| JP2013163229A (ja) | 2013-08-22 |
| EP2626175A1 (en) | 2013-08-14 |
| EP2626175B1 (en) | 2015-04-08 |
| CN103248314A (zh) | 2013-08-14 |
| US9190947B2 (en) | 2015-11-17 |
| RU2013105447A (ru) | 2014-08-20 |
| CN103248314B (zh) | 2016-02-10 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP2013163229A (ja) | 電動工具 | |
| JP6915691B2 (ja) | 電動工具 | |
| JP6252778B2 (ja) | 電動工具 | |
| JP6579402B2 (ja) | 電動工具 | |
| CN210139370U (zh) | 电动工具 | |
| JPWO2015129358A1 (ja) | 作業工具 | |
| JP6485718B2 (ja) | 電動工具 | |
| WO2014069302A1 (ja) | 電動工具 | |
| US10814470B2 (en) | Electrically powered tool | |
| US11211894B2 (en) | Electric tool | |
| JP7696788B2 (ja) | 電動作業機 | |
| JP6236341B2 (ja) | モータ駆動装置 | |
| WO2018061554A1 (ja) | 電動工具 | |
| JP5981321B2 (ja) | 電動工具 | |
| JP2016007975A (ja) | ワイパ制御装置 | |
| JPWO2018155073A1 (ja) | 電動工具 | |
| JP2017213614A (ja) | 電動工具 | |
| JP2015123546A (ja) | 電動工具 | |
| KR101582178B1 (ko) | 버스 에어컨 쿨링팬용 bldc 전동기의 센서리스 구동시스템 | |
| JP2014104535A (ja) | 電動工具 | |
| US20260048488A1 (en) | Power tool including outer rotor motor with high switching frequency | |
| JP2017201863A (ja) | モータ駆動装置 | |
| JP6441743B2 (ja) | 冷却ファンの制御装置、及び制御装置の制御方法 | |
| JPWO2018221108A1 (ja) | グラインダ | |
| JP2017147809A (ja) | モータ駆動装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20140828 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20150521 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20150526 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20150722 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20150908 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20150917 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 5814151 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| LAPS | Cancellation because of no payment of annual fees |