JP6112191B2 - 梱包装置および梱包方法 - Google Patents
梱包装置および梱包方法 Download PDFInfo
- Publication number
- JP6112191B2 JP6112191B2 JP2015500063A JP2015500063A JP6112191B2 JP 6112191 B2 JP6112191 B2 JP 6112191B2 JP 2015500063 A JP2015500063 A JP 2015500063A JP 2015500063 A JP2015500063 A JP 2015500063A JP 6112191 B2 JP6112191 B2 JP 6112191B2
- Authority
- JP
- Japan
- Prior art keywords
- end effector
- cardboard
- package
- arm portion
- paper
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images


























Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J9/00—Program-controlled manipulators
- B25J9/0084—Program-controlled manipulators comprising a plurality of manipulators
- B25J9/0087—Dual arms
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J15/00—Gripping heads and other end effectors
- B25J15/0052—Gripping heads and other end effectors multiple gripper units or multiple end effectors
- B25J15/0066—Gripping heads and other end effectors multiple gripper units or multiple end effectors with different types of end effectors, e.g. gripper and welding gun
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65B—MACHINES, APPARATUS OR DEVICES FOR, OR METHODS OF, PACKAGING ARTICLES OR MATERIALS; UNPACKING
- B65B35/00—Supplying, feeding, arranging or orientating articles to be packaged
- B65B35/30—Arranging and feeding articles in groups
- B65B35/36—Arranging and feeding articles in groups by grippers
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65B—MACHINES, APPARATUS OR DEVICES FOR, OR METHODS OF, PACKAGING ARTICLES OR MATERIALS; UNPACKING
- B65B43/00—Forming, feeding, opening or setting-up containers or receptacles in association with packaging
- B65B43/12—Feeding flexible bags or carton blanks in flat or collapsed state; Feeding flat bags connected to form a series or chain
- B65B43/14—Feeding individual bags or carton blanks from piles or magazines
- B65B43/145—Feeding carton blanks from piles or magazines
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65B—MACHINES, APPARATUS OR DEVICES FOR, OR METHODS OF, PACKAGING ARTICLES OR MATERIALS; UNPACKING
- B65B43/00—Forming, feeding, opening or setting-up containers or receptacles in association with packaging
- B65B43/26—Opening or distending bags; Opening, erecting, or setting-up boxes, cartons, or carton blanks
- B65B43/30—Opening or distending bags; Opening, erecting, or setting-up boxes, cartons, or carton blanks by grippers engaging opposed walls, e.g. suction-operated
- B65B43/305—Opening or distending bags; Opening, erecting, or setting-up boxes, cartons, or carton blanks by grippers engaging opposed walls, e.g. suction-operated specially adapted for boxes, cartons or carton blanks
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65B—MACHINES, APPARATUS OR DEVICES FOR, OR METHODS OF, PACKAGING ARTICLES OR MATERIALS; UNPACKING
- B65B5/00—Packaging individual articles in containers or receptacles, e.g. bags, sacks, boxes, cartons, cans, jars
- B65B5/08—Packaging groups of articles, the articles being individually gripped or guided for transfer to the containers or receptacles
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65B—MACHINES, APPARATUS OR DEVICES FOR, OR METHODS OF, PACKAGING ARTICLES OR MATERIALS; UNPACKING
- B65B61/00—Auxiliary devices, not otherwise provided for, for operating on sheets, blanks, webs, binding material, containers or packages
- B65B61/20—Auxiliary devices, not otherwise provided for, for operating on sheets, blanks, webs, binding material, containers or packages for adding cards, coupons or other inserts to package contents
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B31—MAKING ARTICLES OF PAPER, CARDBOARD OR MATERIAL WORKED IN A MANNER ANALOGOUS TO PAPER; WORKING PAPER, CARDBOARD OR MATERIAL WORKED IN A MANNER ANALOGOUS TO PAPER
- B31B—MAKING CONTAINERS OF PAPER, CARDBOARD OR MATERIAL WORKED IN A MANNER ANALOGOUS TO PAPER
- B31B2100/00—Rigid or semi-rigid containers made by folding single-piece sheets, blanks or webs
- B31B2100/002—Rigid or semi-rigid containers made by folding single-piece sheets, blanks or webs characterised by the shape of the blank from which they are formed
- B31B2100/0022—Rigid or semi-rigid containers made by folding single-piece sheets, blanks or webs characterised by the shape of the blank from which they are formed made from tubular webs or blanks, including by tube or bottom forming operations
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B31—MAKING ARTICLES OF PAPER, CARDBOARD OR MATERIAL WORKED IN A MANNER ANALOGOUS TO PAPER; WORKING PAPER, CARDBOARD OR MATERIAL WORKED IN A MANNER ANALOGOUS TO PAPER
- B31B—MAKING CONTAINERS OF PAPER, CARDBOARD OR MATERIAL WORKED IN A MANNER ANALOGOUS TO PAPER
- B31B2110/00—Shape of rigid or semi-rigid containers
- B31B2110/30—Shape of rigid or semi-rigid containers having a polygonal cross section
- B31B2110/35—Shape of rigid or semi-rigid containers having a polygonal cross section rectangular, e.g. square
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B31—MAKING ARTICLES OF PAPER, CARDBOARD OR MATERIAL WORKED IN A MANNER ANALOGOUS TO PAPER; WORKING PAPER, CARDBOARD OR MATERIAL WORKED IN A MANNER ANALOGOUS TO PAPER
- B31B—MAKING CONTAINERS OF PAPER, CARDBOARD OR MATERIAL WORKED IN A MANNER ANALOGOUS TO PAPER
- B31B50/00—Making rigid or semi-rigid containers, e.g. boxes or cartons
- B31B50/004—Closing boxes
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65B—MACHINES, APPARATUS OR DEVICES FOR, OR METHODS OF, PACKAGING ARTICLES OR MATERIALS; UNPACKING
- B65B5/00—Packaging individual articles in containers or receptacles, e.g. bags, sacks, boxes, cartons, cans, jars
- B65B5/02—Machines characterised by incorporation of means for making the containers or receptacles
- B65B5/024—Machines characterised by incorporation of means for making the containers or receptacles for making containers from preformed blanks
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65B—MACHINES, APPARATUS OR DEVICES FOR, OR METHODS OF, PACKAGING ARTICLES OR MATERIALS; UNPACKING
- B65B7/00—Closing containers or receptacles after filling
- B65B7/16—Closing semi-rigid or rigid containers or receptacles not deformed by, or not taking-up shape of, contents, e.g. boxes or cartons
- B65B7/20—Closing semi-rigid or rigid containers or receptacles not deformed by, or not taking-up shape of, contents, e.g. boxes or cartons by folding-down preformed flaps
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Robotics (AREA)
- Container Filling Or Packaging Operations (AREA)
- Making Paper Articles (AREA)
- Supplying Of Containers To The Packaging Station (AREA)
Description
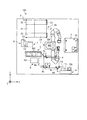
図1は、実施形態に係る梱包装置100の全体構成を示す平面模式図である。なお、図1には、説明を分かりやすくするために、鉛直上向きを正方向とするZ軸を含む3次元の直交座標系を図示している。かかる直交座標系は、以下の説明で用いる他の図面においても示す場合がある。
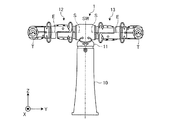
次に、ロボット1の構成例について、図2Aおよび図2Bを用いて説明する。図2Aは、ロボット1の構成を示す正面模式図であり、図2Bは、ロボット1の構成を示す上面模式図である。
次に、ロボット1が備える右ハンド14および左ハンド15の構成について、図3Aおよび図3Bを用いて説明する。
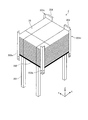
次に、段ボール供給台2の構成について図4を用いて説明する。図4は、段ボール供給台2の構成を示す斜視模式図である。
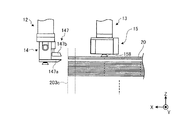
次に、段ボール供給台2から段ボール20を取り出す動作について図5Aおよび図5Bを用いて説明する。図5Aおよび図5Bは、段ボール供給台2から段ボール20を取り出す動作の説明図(その1)および(その2)である。
次に、段ボール供給台2から取り出した段ボール20の展開動作について図6A〜図8Dを用いて説明する。図6Aおよび図6Bは、段ボール20の展開動作の説明図(その1)および(その2)である。
次に、組立作業台3において行われる段ボール20の組立動作について説明する。組立作業台3では、組立動作として、固定装置30を用いて段ボール20を固定する動作、段ボール20の底面側となる内フラップ22および外フラップ23を折り曲げる動作、外フラップ23の先端同士を粘着テープで接合して段ボール20の底面を形成する動作が行われる。
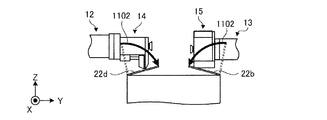
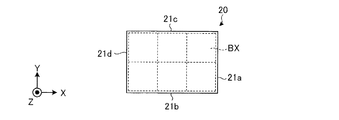
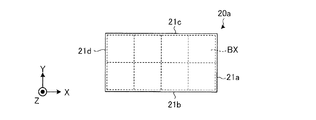
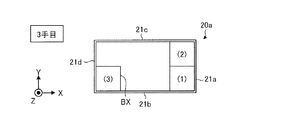
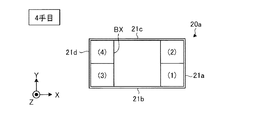
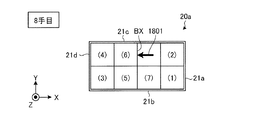
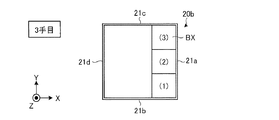
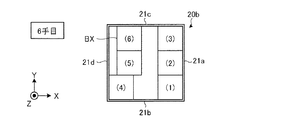
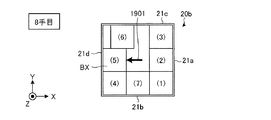
つづいて、梱包物である化粧箱BXの収納動作について説明する。まず、化粧箱BXを実際に収納する前に、収納作業台4において行われる準備動作について説明する。図15A〜図15Cは、収納動作のための準備動作の説明図(その1)〜(その3)である。
つづいて、梱包装置100では、ロボット1によって段ボール20の上面側のふたを閉じる動作、すなわち、段ボール20の封止動作が行われる。かかる段ボール20の封止動作は、図11A〜図13Fを用いて説明した、内フラップ22および外フラップ23を折り曲げ、外フラップ23の合わせ目を粘着テープTPで貼着する動作と同様であるので、ここでの説明を省略する。
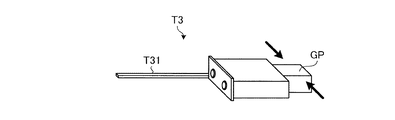
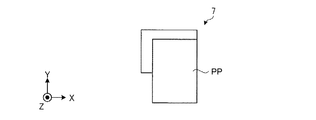
次に、紙類PPを袋24(後述)に収納可能な大きさに折り畳む紙折り動作について、図20A〜図21Hを用いて説明する。まず、紙折り動作に用いられる折りツールT3、位置決めツールT4および紙折り作業台7の構成について図20A〜図20Cを用いて説明する。
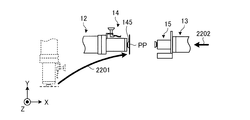
次に、紙収納動作について図22A〜図22Jを用いて説明する。図22A〜図22Jは、紙収納動作の説明図(その1)〜(その10)である。
2 段ボール供給台
201 支柱
202 土台
203a 枠体
203c 枠体
204 フランジ部
3 組立作業台
4 収納作業台
4a 仮置き台
4b 吸着部
4c 噴射部
5 梱包物供給台
6 紙置き台
7 紙折り作業台
71 載置部
72 凸部
73a 第1の吸着部
73b 第2の吸着部
8 ツールホルダ
9 ツールホルダ
10 基台部
11 胴体部
12 右アーム部
121 アーム先端部
13 左アーム部
131 アーム先端部
14 右ハンド
145 吸着部
146 吸着部
147 挟持部
147a 第1爪部
147b 第2爪部
147c 駆動部
147d シャフト
15 左ハンド
156 テープカートリッジ
156a テープ本体部
156b ケーシング
156c ローラ
156d 切断部
156e 被挟持部
157 挟持部
157a 第1爪部
157b 第2爪部
157c 駆動部
157d シャフト
158 吸着部
160 芯部
20、20a、20b 段ボール
21、21a〜21d 側面部
22、22a〜22d 内フラップ
23、23a〜23d 外フラップ
24 袋
30 固定装置
31 第1支持部
31a 吸着部
32 第2支持部
32a 吸着部
33 駆動部
33a シャフト
34 検知部
40 固定装置
100 梱包装置
B 軸
BX 化粧箱
C1 中心点
CL 中心線
E 軸
GP グリップ部
L 軸
LS 保持部
P1〜P5 保持点
P6、P7、P9、P10 角部
P8 所定位置
PP 紙類
PP1 端部
PP2 端部
R 軸
S 軸
SW 軸
T 軸
T1、T2 L字型ツール
T3 折りツール
T31 折り部
T4 位置決めツール
T41 位置決め部
TP 粘着テープ
U 軸
Claims (16)
- 第1のエンドエフェクタおよび第2のエンドエフェクタと、
前記第1のエンドエフェクタを具備する第1のアーム部および前記第2のエンドエフェクタを具備する第2のアーム部と
を備え、
前記第1のアーム部および前記第2のアーム部は、
折り畳まれた状態の梱包材から組み立てられた箱体へ梱包物を収納するに際して、前記第1のエンドエフェクタおよび前記第2のエンドエフェクタを用いて前記梱包物が有する対角の少なくとも一方を保持しながら、該梱包物を移動させる動作を行うとともに、前記箱体の内部における前記梱包物の収納位置を、行をm、列をnとした行列であらわすものとし、行mは、前記箱体の一側面から対向する側面へ向けて順次増加し、列nは、前記箱体の両端に近い方から交互に順次増加するものとした場合に、第(n−1)列の第2行目から第m行目(m≧2,n≧3)に収納される前記梱包物の角部を第n列寄りに残したまま一旦移動を止め、該角部の側壁を利用して、第n列に収納される前記梱包物の収納位置を規定する動作を行うこと
を特徴とする梱包装置。 - 前記第1のエンドエフェクタおよび前記第2のエンドエフェクタのそれぞれは、
前記梱包物の角部に嵌合する形状を有して形成され、
前記第1のアーム部および前記第2のアーム部は、
前記第1のエンドエフェクタおよび前記第2のエンドエフェクタを前記梱包物の対角に嵌合させたうえで対角方向から挟み付けることによって、前記梱包物を保持すること
を特徴とする請求項1に記載の梱包装置。 - 前記梱包物の角部に嵌合する形状は、L字形状であること
を特徴とする請求項2に記載の梱包装置。 - 前記第1のアーム部および前記第2のアーム部は、
前記箱体の内部において、前記第1のエンドエフェクタまたは前記第2のエンドエフェクタを前記梱包物の角部に嵌合させ、該梱包物を前記箱体の内壁あるいは他の梱包物の側壁に当接させながら押すことによって、前記梱包物を所定の収納位置へ移動させること
を特徴とする請求項3に記載の梱包装置。 - 前記第1のアーム部および前記第2のアーム部は、
前記梱包物の対向する2側面が、収納済みの梱包物の側壁または前記箱体の側面部の内壁によって規制される収納位置へ前記梱包物を収納する場合に、該梱包物を鉛直方向に対して斜めに傾けつつ差し入れる動作を行うこと
を特徴とする請求項1〜4のいずれか一つに記載の梱包装置。 - 第1のエンドエフェクタおよび第2のエンドエフェクタと、
前記第1のエンドエフェクタを具備する第1のアーム部および前記第2のエンドエフェクタを具備する第2のアーム部と、
紙類が1枚ずつ載置される場所である紙折り作業台と
を備え、
前記第1のエンドエフェクタは、
平たい略角柱状の形状を有して形成された位置決めツールを含み、
前記第2のエンドエフェクタは、
略角柱状の形状を有して形成された折りツールを含んでおり、
前記第1のアーム部および前記第2のアーム部は、
折り畳まれた状態の梱包材から組み立てられた箱体へ梱包物を収納するに際して、前記第1のエンドエフェクタおよび前記第2のエンドエフェクタを用いて前記梱包物が有する対角の少なくとも一方を保持しながら、該梱包物を移動させる動作を行うとともに、前記紙折り作業台へ前記紙類が載置された場合に、該紙類の上へ前記位置決めツールを置いて前記紙類の折り目予定位置へ合わせた後、前記折りツールを前記位置決めツールの側端部へ当接させて前記位置決めツールの延在方向に往復させることで折り目を付け、前記紙類を折り畳む動作を行うこと
を特徴とする梱包装置。 - 前記第1のエンドエフェクタは、
挟持部を備え、
前記第1のアーム部および前記第2のアーム部は、
折り畳まれた前記紙類の折り目部分が重なった該紙類の端部を前記挟持部に挟持させるとともに、該紙類の折り目部分が重なり、かつ、略袋状に閉じた該紙類の端部から先に、前記箱体の表面に設けられた袋へ収納する動作を行うこと
を特徴とする請求項6に記載の梱包装置。 - 前記紙類を前記袋へ収納するに際して、該袋の開口部へ圧力を加えて該開口部を開口させる開口機構をさらに備えること
を特徴とする請求項7に記載の梱包装置。 - 物体を吸着する吸着部をそれぞれ有する第1のエンドエフェクタおよび第2のエンドエフェクタと、
前記第1のエンドエフェクタを具備する第1のアーム部および前記第2のエンドエフェクタを具備する第2のアーム部と
を備え、
前記第1のアーム部および前記第2のアーム部は、
折り畳まれた状態の梱包材から箱体を組み立てるに際して、前記梱包材の対向する側面部を前記吸着部によって互いに斜向かいとなる位置で保持させつつ、前記梱包材を立体的に展開する動作を行うとともに、前記箱体へ梱包物を収納するに際して、前記第1のエンドエフェクタおよび前記第2のエンドエフェクタを用いて前記梱包物が有する対角の少なくとも一方を保持しながら、該梱包物を移動させる動作を行うこと
を特徴とする梱包装置。 - 前記第1のアーム部および前記第2のアーム部は、
前記梱包材の長手方向を水平方向に沿わせる動作を加えながら、前記梱包材を立体的に展開すること
を特徴とする請求項9に記載の梱包装置。 - 前記第1のアーム部および前記第2のアーム部は、
前記梱包材を立体的に展開した状態で前記吸着部によって該梱包材の対向する側面部の中心点を保持させ、該中心点まわりに該梱包材を回転させたならば、前記側面部を前記吸着部によってふたたび互いに斜向かいとなる位置で保持させながら押圧し、前記梱包材の開口部が略矩形状となるように整形する動作を行うこと
を特徴とする請求項9に記載の梱包装置。 - 前記箱体へ前記梱包物が収納されるのに先立って、前記箱体の有するフラップを外側に開いた状態のまま保持する保持機構
をさらに備えることを特徴とする請求項1、6または9に記載の梱包装置。 - 前記第1のアーム部および前記第2のアーム部は、1つの双腕ロボットが備えるアーム部であることを特徴とする請求項1〜12のいずれか一つに記載の梱包装置。
- 箱体へ梱包物を整列させて収納するにあたり、前記箱体の内部における前記梱包物の収納位置を、行をm、列をnとした行列であらわすものとし、行mは、前記箱体の一側面から対向する側面へ向けて順次増加し、列nは、前記箱体の両端に近い方から交互に順次増加するものとした場合に、第(n−1)列の第2行目から第m行目(m≧2,n≧3)に収納される前記梱包物の角部を第n列寄りに残し、該角部の側壁を利用して、第n列に収納される前記梱包物の収納位置を規定すること
を含むことを特徴とする梱包方法。 - 第1のエンドエフェクタおよび第2のエンドエフェクタと、前記第1のエンドエフェクタを具備する第1のアーム部および前記第2のエンドエフェクタを具備する第2のアーム部と、紙類が1枚ずつ載置される場所である紙折り作業台とを備え、前記第1のエンドエフェクタは、平たい略角柱状の形状を有して形成された位置決めツールを含み、前記第2のエンドエフェクタは、略角柱状の形状を有して形成された折りツールを含んでいる梱包装置を用いた梱包方法であって、
折り畳まれた状態の梱包材から組み立てられた箱体へ梱包物を収納するに際して、前記第1のエンドエフェクタおよび前記第2のエンドエフェクタを用いて前記梱包物が有する対角の少なくとも一方を保持しながら、該梱包物を移動させることと、
前記紙折り作業台へ前記紙類が載置された場合に、該紙類の上へ前記位置決めツールを置いて前記紙類の折り目予定位置へ合わせた後、前記折りツールを前記位置決めツールの側端部へ当接させて前記位置決めツールの延在方向に往復させることで折り目を付け、前記紙類を折り畳むことと
を含むことを特徴とする梱包方法。 - 物体を吸着する吸着部をそれぞれ有する第1のエンドエフェクタおよび第2のエンドエフェクタと、前記第1のエンドエフェクタを具備する第1のアーム部および前記第2のエンドエフェクタを具備する第2のアーム部とを備える梱包装置を用いた梱包方法であって、
折り畳まれた状態の梱包材から箱体を組み立てるに際して、前記梱包材の対向する側面部を前記吸着部によって互いに斜向かいとなる位置で保持させつつ、前記梱包材を立体的に展開することと、
前記箱体へ梱包物を収納するに際して、前記第1のエンドエフェクタおよび前記第2のエンドエフェクタを用いて前記梱包物が有する対角の少なくとも一方を保持しながら、該梱包物を移動させることと
を含むことを特徴とする梱包方法。
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| PCT/JP2013/053736 WO2014125627A1 (ja) | 2013-02-15 | 2013-02-15 | 梱包装置および梱包方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JPWO2014125627A1 JPWO2014125627A1 (ja) | 2017-02-02 |
| JP6112191B2 true JP6112191B2 (ja) | 2017-04-12 |
Family
ID=51353653
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2015500063A Active JP6112191B2 (ja) | 2013-02-15 | 2013-02-15 | 梱包装置および梱包方法 |
Country Status (2)
| Country | Link |
|---|---|
| JP (1) | JP6112191B2 (ja) |
| WO (1) | WO2014125627A1 (ja) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US10406681B2 (en) * | 2014-12-26 | 2019-09-10 | Kawasaki Jukogyo Kabushiki Kaisha | Robot |
| KR102693076B1 (ko) | 2019-07-05 | 2024-08-07 | 카와사키 주코교 카부시키 카이샤 | 로봇 시스템 |
Families Citing this family (30)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102014221221A1 (de) | 2014-10-20 | 2016-04-21 | Krones Aktiengesellschaft | Vorrichtung und Verfahren zum Aufziehen und Aufrichten von zusammengelegten oder zusammengefalteten Kartonagen zu stehend angeordneten Gefachen und/oder Umverpackungen |
| JP5943401B1 (ja) * | 2015-03-12 | 2016-07-05 | 川田工業株式会社 | 多関節型ロボットによる箱組立て方法およびその方法を用いた箱組立てシステム |
| US10329042B2 (en) | 2015-03-20 | 2019-06-25 | Seiko Epson Corporation | Packing apparatus and packing method |
| JP2016179821A (ja) * | 2015-03-23 | 2016-10-13 | セイコーエプソン株式会社 | 梱包装置、及び梱包方法 |
| JP2017100194A (ja) * | 2015-11-30 | 2017-06-08 | セイコーエプソン株式会社 | ロボットおよび制御方法 |
| JP6601316B2 (ja) * | 2016-05-30 | 2019-11-06 | トヨタ自動車株式会社 | 把持装置 |
| JP2018069342A (ja) * | 2016-10-24 | 2018-05-10 | セイコーエプソン株式会社 | 制御装置、ロボットおよびロボットシステム |
| JP6561085B2 (ja) * | 2016-12-09 | 2019-08-14 | 川崎重工業株式会社 | 食品の保持装置及びその運転方法 |
| WO2018105690A1 (ja) * | 2016-12-09 | 2018-06-14 | 川崎重工業株式会社 | 食品の保持装置 |
| JP6831693B2 (ja) * | 2016-12-22 | 2021-02-17 | 川崎重工業株式会社 | 搬送システム及びその運転方法 |
| JP2018140794A (ja) * | 2017-02-27 | 2018-09-13 | 川崎重工業株式会社 | 箱詰め装置及び箱詰め方法 |
| JP6876578B2 (ja) * | 2017-09-05 | 2021-05-26 | 大森機械工業株式会社 | 物品収容装置および物品収容方法 |
| JP6985903B2 (ja) | 2017-11-27 | 2021-12-22 | 川崎重工業株式会社 | 箱組立装置と箱組立方法 |
| JP7060964B2 (ja) | 2018-01-23 | 2022-04-27 | 川崎重工業株式会社 | ワーク保持装置 |
| JP6650962B2 (ja) * | 2018-05-02 | 2020-02-19 | カワダロボティクス株式会社 | 多関節アームによる箱組み立て方法およびその方法を用いた箱組み立てシステム |
| JP7143018B2 (ja) * | 2018-05-30 | 2022-09-28 | 川崎重工業株式会社 | 箱詰装置 |
| JP6656306B2 (ja) | 2018-06-08 | 2020-03-04 | 株式会社 資生堂 | 箱組立ておよび梱包システム並びにそのシステム用コントローラ |
| CN109318259A (zh) * | 2018-12-11 | 2019-02-12 | 埃华路(芜湖)机器人工程有限公司 | 一种板、盘类零件的抓手工装 |
| CN109648562B (zh) * | 2018-12-29 | 2021-01-26 | 深圳蓝胖子机器人有限公司 | 箱体抓取控制方法、箱体放置控制方法、相关装置及系统 |
| IT201900002693A1 (it) * | 2019-02-26 | 2020-08-26 | Ima Spa | Isola robotizzata per il confezionamento di articoli o prodotti. |
| CN110253946A (zh) * | 2019-05-23 | 2019-09-20 | 李德钦 | 一种具有折纸和粘合纸箱功能的全自动机械 |
| IT202000000382A1 (it) * | 2020-01-13 | 2021-07-13 | Ima Spa | Isola robotizzata per il confezionamento di articoli o prodotti |
| IT202000000373A1 (it) * | 2020-01-13 | 2021-07-13 | Ima Spa | Isola robotizzata per il confezionamento di articoli o prodotti |
| IT202000000376A1 (it) * | 2020-01-13 | 2021-07-13 | Ima Spa | Isola robotizzata per il confezionamento di articoli o prodotti |
| IT202000000367A1 (it) * | 2020-01-13 | 2021-07-13 | Ima Spa | Isola robotizzata per il confezionamento di articoli o prodotti. |
| JP7061254B2 (ja) * | 2020-05-12 | 2022-04-28 | 株式会社シプソル | 梱包システム |
| JP7447676B2 (ja) | 2020-05-26 | 2024-03-12 | 株式会社デンソーウェーブ | ロボットアームの制御装置 |
| DE102021110894A1 (de) * | 2021-04-28 | 2022-11-03 | Krones Aktiengesellschaft | Verpackungsverfahren zur Verpackung von Primärverpackungen in Sekundärverpackungen und Verpackungsmodul |
| WO2024175644A1 (en) * | 2023-02-23 | 2024-08-29 | Ocado Innovation Limited | A case manipulator system and method of using the same |
| US12617566B2 (en) | 2023-07-13 | 2026-05-05 | Express Scripts Strategic Development, Inc. | Literature packaging system for a high-volume pharmacy |
Family Cites Families (14)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS4824471Y1 (ja) * | 1967-02-10 | 1973-07-16 | ||
| JPS4927158B1 (ja) * | 1969-03-04 | 1974-07-15 | ||
| JPS5446628U (ja) * | 1977-09-06 | 1979-03-31 | ||
| JPS6019118Y2 (ja) * | 1979-04-14 | 1985-06-08 | ライオン株式会社 | 四面クランプリフト |
| JPS6127690U (ja) * | 1984-07-25 | 1986-02-19 | 株式会社日立製作所 | パレタイジングロボツト用ハンド |
| JPS61144018U (ja) * | 1985-02-28 | 1986-09-05 | ||
| JPH0723122B2 (ja) * | 1989-01-05 | 1995-03-15 | 鐘紡株式会社 | ロボットを用いた箱詰方法 |
| JP4354103B2 (ja) * | 2000-09-12 | 2009-10-28 | 株式会社瑞光 | 折り込み機構およびシステム |
| JP2006044672A (ja) * | 2004-07-30 | 2006-02-16 | Toshiba Tec Corp | 梱包用箱 |
| JP2007290751A (ja) * | 2006-04-26 | 2007-11-08 | Tamura Kikai Kogyo Kk | カートン逆折装置 |
| JP4679598B2 (ja) * | 2008-03-10 | 2011-04-27 | 本田技研工業株式会社 | ドア取り外しシステム |
| JP2010037076A (ja) * | 2008-08-06 | 2010-02-18 | Sharp Corp | フィルム剥離装置 |
| JP5549934B2 (ja) * | 2010-10-04 | 2014-07-16 | 株式会社安川電機 | 双腕ロボット、梱包システム、及び梱包方法 |
| JP5351946B2 (ja) * | 2011-08-10 | 2013-11-27 | 株式会社安川電機 | 梱包装置 |
-
2013
- 2013-02-15 WO PCT/JP2013/053736 patent/WO2014125627A1/ja not_active Ceased
- 2013-02-15 JP JP2015500063A patent/JP6112191B2/ja active Active
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US10406681B2 (en) * | 2014-12-26 | 2019-09-10 | Kawasaki Jukogyo Kabushiki Kaisha | Robot |
| KR102693076B1 (ko) | 2019-07-05 | 2024-08-07 | 카와사키 주코교 카부시키 카이샤 | 로봇 시스템 |
Also Published As
| Publication number | Publication date |
|---|---|
| WO2014125627A1 (ja) | 2014-08-21 |
| JPWO2014125627A1 (ja) | 2017-02-02 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JPWO2014125627A1 (ja) | 梱包装置および梱包方法 | |
| JP5351946B2 (ja) | 梱包装置 | |
| EP3046843B1 (en) | A method of erecting a case and an automated case erecting unit | |
| WO2015029143A1 (ja) | 梱包装置および梱包方法 | |
| US11529785B2 (en) | Box assembly device and method of assembling box | |
| TW202003339A (zh) | 箱組裝及捆包系統、及其系統用之控制器 | |
| CN106103283A (zh) | 用于通过使箱子高度降低到其内容物高度来封闭具有正方形或矩形截面的箱子的方法和机器 | |
| JP5933955B2 (ja) | 製函装置 | |
| JP2005001304A (ja) | 製函システム | |
| JP2018140794A (ja) | 箱詰め装置及び箱詰め方法 | |
| JP2011084332A (ja) | 箱詰め装置及び箱詰め方法 | |
| JP2005119730A (ja) | ロボット式ケーサ | |
| JP7002303B2 (ja) | 袋詰め装置及び袋詰め方法 | |
| JP2017056977A (ja) | 箱詰装置 | |
| JPH0444920A (ja) | 包装装置 | |
| TWI700223B (zh) | 工件保持裝置 | |
| JP2014000823A (ja) | 梱包装置 | |
| TW202602744A (zh) | 包裝系統與包裝方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20161028 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20170214 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20170227 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 6112191 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |