JP6210708B2 - ラベル貼付装置及びラベル貼付方法 - Google Patents

ラベル貼付装置及びラベル貼付方法 Download PDF

Info

Publication number
JP6210708B2
JP6210708B2 JP2013088450A JP2013088450A JP6210708B2 JP 6210708 B2 JP6210708 B2 JP 6210708B2 JP 2013088450 A JP2013088450 A JP 2013088450A JP 2013088450 A JP2013088450 A JP 2013088450A JP 6210708 B2 JP6210708 B2 JP 6210708B2
Authority
JP
Japan
Prior art keywords
arm
label
motor
height
stop
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Active
Application number
JP2013088450A
Other languages
English (en)
Other versions
JP2014210604A (ja
Inventor
前田 修一
修一 前田
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Ishida Co Ltd
Original Assignee
Ishida Co Ltd
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Ishida Co Ltd filed Critical Ishida Co Ltd
Priority to JP2013088450A priority Critical patent/JP6210708B2/ja
Publication of JP2014210604A publication Critical patent/JP2014210604A/ja
Application granted granted Critical
Publication of JP6210708B2 publication Critical patent/JP6210708B2/ja
Active legal-status Critical Current
Anticipated expiration legal-status Critical

Links

Images

Landscapes

  • Labeling Devices (AREA)

Description

本発明は、アームを下降させることによって被貼付物に上側からラベルを押し当てて貼り付けるラベル貼付装置及びラベル貼付方法に関する。
商品の上面にラベルを貼り付けるラベル貼付機として、例えば特許文献1に開示されたタイプのものが知られている。
図10(a)及び図10(b)に示すように、この種のラベル貼付機200は、下面においてラベルを吸着によって保持するラベル吸着部222と、該ラベル吸着部222に保持されたラベルL1を下側へ押し出して下方の商品に押し付ける棒状のアーム225とを備える。アーム225は、コイルスプリング230を介して、例えばアルミニウム製ブロック材からなるアーム保持体228に保持される。具体的に、アーム225は、アーム保持体228を上下に貫通するように配設され、コイルスプリング230の一端230aがアーム225の上端部に固定され、他端230bがアーム保持体228に固定される。これにより、アーム225は、コイルスプリング230の上向きの付勢力によって支持される。また、アーム225には規制部材232が固定されており、該規制部材232がアーム保持体228の下面に干渉することで、アーム保持体228に対するアーム225の上方への相対移動が規制されている。
この種のラベル貼付機200では、エアシリンダ等の駆動機構によってアーム保持体228が高速で下降されると、アーム保持体228によって前記規制部材232が下方へ押し込まれることで、アーム保持体228及び規制部材232と共にアーム225が高速で下降する。この駆動機構によるアーム保持体228の下降は、所定高さに達したときに急激に停止され、この停止後、アーム225は、慣性によりコイルスプリング230の付勢力に抗してコイルスプリング230を圧縮しながら下降する。このように慣性によりアーム225が下降する高さ範囲で、該アーム225の下端部に吸着されたラベルL1が商品に押し付けられて貼り付けられる。
この構成によれば、アームが慣性により下降する高さ範囲で、商品上面の凹凸、又は、予め設定された貼り付け高さと実際の商品の高さとの誤差に対応して、商品上面にラベルを貼り付けることができる。また、慣性によるアームの下降速度は、コイルスプリングの付勢力により次第に減速されるため、アームにより商品に加えられる衝撃力が抑制され、商品の保護を図ることができる。
ところが、商品の高さによっては、アームが慣性により下降する高さ範囲に商品の被貼付部が収まらない場合がある。この場合、例えば特許文献2に開示されているようにラベル貼付機全体を上下動させる高さ調整機構を設けて、該高さ調整機構によってラベル貼付機の高さを調整することで、アームが慣性により下降する高さ範囲で被貼付部にラベルを貼り付けることが可能になる。
特開平5−112344号公報 特開2004−262520号公報
しかしながら、ラベル貼付装置に上記のような高さ調整機構を搭載すると、構造の複雑化及び装置の大型化を招く問題がある。
そこで、本発明は、アーム保持体の下降を停止させた後、引き続き慣性により下降するアームによって上側から押さえ付けることでラベルを被貼付部に貼り付ける場合において、ラベル貼付装置の構造の簡素化および小型化を図りつつ、被貼付部の高さに応じて、アームが慣性により下降する高さ範囲でのラベルの貼り付けを確実に実現することを課題とする。
本発明に係るラベル貼付装置は、
ラベルを下面に吸着させて保持するラベル吸着部と、
該ラベル吸着部に保持された前記ラベルを上側から押し込んで前記ラベル吸着部の下方で被貼付部に押し付けるアームと、
該アームに上向きの付勢力を作用させる付勢部材を介して前記アームに連結されることで、該アームを保持するアーム保持体と、
該アーム保持体に対する前記アームの相対的な上方移動を規制する規制手段と、
前記アーム保持体を下降させるモータと、
該モータの駆動による前記アーム保持体の下降を停止させる停止高さを、前記被貼付部の高さに応じて該被貼付部よりも所定量高い高さに設定する停止高さ設定手段と、
前記アーム保持体が前記停止高さまで下降したとき、前記アーム保持体の下降を停止させるように前記モータを制御する制御手段と、を備え、
前記制御手段は、前記アーム保持体の下降を前記停止高さで停止させるために前記モータの回転を停止させるとき、前記モータの回転を一旦加速させ、該加速の直後に前記モータの回転を減速させて停止させることを特徴とする。
この発明に係るラベル貼付装置によれば、エアシリンダによってアーム保持体を下降させる従来の装置とは異なり、モータによってアーム保持体の下降が行われるため、任意の停止高さでアーム保持体を停止させるようにモータを制御できる。この停止高さは、被貼付部の高さに応じて該被貼付部よりも所定量高い高さに設定されるため、被貼付部の高さに応じた高さ位置で、アームの慣性による下降を開始させることができる。そのため、被貼付部の高さに関わらず、アームが慣性により下降する高さ範囲でのラベルの貼り付けを確実に実現することができる。また、このようにモータの制御によって被貼付部の高さのばらつきに対応することができるため、従来用いられていた高さ調整機構を省略することができ、装置の構造の簡素化および小型化を図ることができる。
本発明に係るラベル貼付装置によれば、アーム保持体の下降が急激に減速されるため、この急激な減速が開始されるタイミングで、確実にアームの慣性による下降を開始させることができる。そのため、仮にモータが一定速度で回転している状態から減速を開始する場合に比べて、モータの減速が開始されてからアームが慣性による下降を開始するまでのタイミングのばらつきを抑制することができる。よって、アームによるラベルの貼り付け動作を安定させることができ、被貼付部に対して正確な位置に適切にラベルを貼り付けることができる。
本発明に係るラベル貼付装置において、前記モータの回転を一旦加速させ、該加速の直後に前記モータの回転を減速させる場合、前記制御手段は、前記モータを一定速度で回転させた状態で前記加速を開始してもよい。この場合、アーム保持体を急激に減速させるための上記のモータの加速および減速を開始する直前は、モータを一定速度で回転させておくことで、アームの下降動作を安定させることができる。
本発明に係るラベル貼付装置は、前記モータの回転速度に関して、前記加速から前記減速に切り換えられるときの値を調整するピーク調整手段を備えてもよい。この場合、アーム保持体の下降を停止させるときのモータの回転速度に関して、モータの回転を一旦加速した後、減速に切り換えるときの値(以下、「ピーク値」という)が調整されることで、アームが慣性により下降する距離、すなわち、アーム保持体の下降が停止したときを基準としてアームが下方へ飛び出す量(以下、「アームの飛び出し量」という)を調整することができる。アームの飛び出し量は、アームがアーム保持体の軸受部および付勢部材等から受ける負荷の大きさによって影響を受け、これらの負荷の大きさは、ラベル貼付装置の個体差および使用環境等によって異なる。また、要求されるアームの飛び出し量は、被貼付部の高さ及び種類、又は、要求される処理速度等によって異なる。この発明によれば、ピーク調整手段によってアームの飛び出し量を調整することで、上記のような種々の条件や要求に対応して、好適なラベルの貼り付けを実現することができる。
本発明に係るラベル貼付装置において、前記付勢部材がコイルスプリングである場合、前記制御手段は、前記アーム保持体を前記停止高さで停止させた後、前記アームが慣性により下降している途中のタイミングで前記アーム保持体を上昇させるように前記モータを制御してもよい。この場合、アームが慣性により下降しているときにアーム保持体が上昇するため、コイルスプリングの圧縮が促進されて、コイルスプリングによる上向きの付勢力が増大する。そのため、下降しているアームの運動エネルギーが減少し、アームの下降速度が一層低下する。したがって、例えば袋入りの惣菜パン等、変形の防止が要求される被貼付物に対して、比較的低速で下降するアームによって比較的弱い力でラベルを押し付けることができ、ラベルの貼り付けによって被貼付物が変形または損傷することを防止できる。
本発明に係るラベル貼付方法は、
ラベルを下面に吸着させて保持するラベル吸着部と、該ラベル吸着部に保持された前記ラベルを上側から押し込んで前記ラベル吸着部の下方で被貼付部に押し付けるアームと、該アームに上向きの付勢力を作用させる付勢部材を介して前記アームに連結されることで、該アームを保持するアーム保持体と、を備えたラベル貼付装置を用いて、前記被貼付部に前記ラベルを貼り付けるラベル貼付方法であって、
前記ラベル吸着部の下面にラベルを吸着させる吸着工程と、
モータの駆動によって前記アーム保持体を前記アームと共に下降させる駆動工程と、
前記アーム保持体の下降を停止させる停止高さを、前記被貼付部の高さに応じて該被貼付部の高さよりも所定量高い高さに設定する停止高さ設定工程と、
前記アーム保持体が前記停止高さまで下降したとき、前記アーム保持体の下降を停止させるように前記モータの駆動を停止する停止工程と、を備え、
前記停止工程では、前記モータの回転を一旦加速させ、該加速の直後に前記モータの回転を減速させて停止させることを特徴とする。


この発明に係るラベル貼付方法によれば、エアシリンダによってアーム保持体を下降させる従来の方法とは異なり、モータによってアーム保持体の下降が行われるため、任意の停止高さでアーム保持体を停止させるようにモータを制御できる。この停止高さは、被貼付部の高さに応じて該被貼付部よりも所定量高い高さに設定されるため、被貼付部の高さに応じた高さ位置で、アームの慣性による下降を開始させることができる。そのため、被貼付部の高さに関わらず、アームが慣性により下降する高さ範囲でのラベルの貼り付けを確実に実現することができる。また、このようにモータの制御によって被貼付部の高さのばらつきに対応することができるため、従来用いられていた高さ調整機構を省略することができ、装置の構造の簡素化および小型化を図ることができる。
本発明によれば、アーム保持体がモータによって下降されるため、該モータの制御によって、被貼付部よりも所定量高い高さでアーム保持体の下降を停止させることができる。そのため、高さ調整機構を省略することでラベル貼付装置の構造の簡素化および小型化を図りつつ、被貼付部の高さに応じて、アームが慣性により下降する高さ範囲でのラベルの貼り付けを確実に実現することができる。
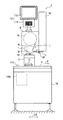
本発明の一実施形態に係るラベル貼付装置を示す正面図である。 図1に示すラベル貼付装置の側面図である。 ラベル貼付機の内部構造を正面から見た断面図である。 図1に示すラベル貼付装置の制御システムを示すブロック図である。 図3に示すラベル貼付機の制御動作の一例を示すフローチャートである。 図3に示すラベル貼付機の動作を説明するための図である。 上下動用モータの回転速度の指令値の具体例を示すグラフである。 上下動用モータの回転速度の指令値と実測値の関係を示すグラフである。 上下動用モータの回転速度のピーク値の例を示すグラフである。 従来のラベル貼付機の動作を説明するための図である。
以下、添付図面を参照して本発明の実施形態を説明する。
[ラベル貼付装置の全体構成]
図1及び図2に示すように、本実施形態に係るラベル貼付装置1は、ラベルLを発行するラベル発行機8と、ラベル発行機8で発行されたラベルLを被貼付物としての商品Gの上面に貼り付ける上貼り用のラベル貼付機10と、ラベル発行機8及びラベル貼付機10の下方を通るように商品Gを搬送するコンベア4と、所定の入力操作および所定の表示を行うための操作表示部12とを備えている。ラベル貼付機10は、ラベル発行機8の側面に固定されている。また、ラベル貼付装置1は、コンベア4で搬送される商品Gの下面にラベルを貼り付ける下貼り用のラベル貼付機16を備えてもよい。さらに、ラベル貼付装置1は、以上の構成要素を支持するラック2を備えている。
[コンベア]
図1に示すように、コンベア4は、ラベル貼付装置1の正面側から見て左から右に向かって商品Gを移動させるように配設されている。コンベア4は、例えば無端ベルトで構成されるが、本発明において、コンベア4の具体的構造は特に限定されるものでない。なお、コンベア4は、上流側コンベアと下流側コンベアとに分割して設けられてもよい。この場合、上流側コンベアと下流側コンベアとの間隙を通して、下貼り用のラベル貼付機16によって商品Gの下面に下側からラベルを貼り付けることができる。
コンベア4の近傍には商品通過センサ110が配設されている。商品通過センサ110は、上貼り用及び下貼り用のラベル貼付機10,16によるラベル貼付位置よりも搬送方向(図中F1方向)上流側の所定位置をコンベア4上の商品Gが通過したか否かを検出する。商品通過センサ110の種類は限定されるものでないが、例えば、発光部と受光部を有する光学式の商品通過センサ110が用いられる。
[ラベル発行機]
図1に示すように、ラベル発行機8は、複数のラベルLが貼り付けられた帯状の台紙Bが巻き付けられたラベル供給リールRと、ラベルLが剥離された台紙B部分を巻き取る巻き取りリールrとを備える。ラベル供給リールRから供給されたラベルLは、剥離板(図示せず)によって台紙Bから剥離された後、印字面が上面となる姿勢でラベル発行口Wから送り出される。なお、ラベルLへの印字に関して、ラベル発行機8に搭載されたラベルプリンタ(図示せず)によって、ラベル供給リールRとラベル発行口Wとの間でラベルLに印字されるようにしてもよいし、予め印字されたラベルLを有する台紙Bがラベル発行機8にセットされるようにしてもよい。
ラベル発行機8はラック2によって下側から支持されている。図2に示すように、ラック2には、搬送方向(図中F1方向)に直交するラベル貼付装置1の奥行き方向(図中D2方向)に延びるレール部18が設けられており、該レール部18に沿ってラベル発行機8がスライド可能となっている。ラベル発行機8をレール部18に沿ってスライドさせることで、ラベル発行機8及び上貼り用のラベル貼付機10を一体的に奥行き方向(図中D2方向)に位置調整することができる。
[操作表示部]
図1及び図2に示すように、操作表示部12は、表示パネル13とストロークキー部14とを有する。表示パネル13は例えばタッチパネルで構成されている。ただし、表示パネル13は必ずしもタッチパネルでなくてもよい。また、表示パネル13がタッチパネルである場合、操作表示部12において必ずしもストロークキー部14を設ける必要はない。
[ラベル貼付機]
図3に示すように、上貼り用のラベル貼付機10は、ラベル発行機8に固定されたハウジング40と、ハウジング40に収容されたラベル貼付機構30とを有する。
ハウジング40の下面には、ラベル吸着部としての吸着ブロック20が設けられている。吸着ブロック20の下面は、ラベル発行機8から供給されたラベルLを吸着させる吸着面21aとなっている。吸着面21aには、エア吸引部24を介して負圧供給源(図示せず)に連通した複数の吸着穴(図示せず)が設けられており、該吸着穴に負圧が供給されることで、吸着面21aにラベルLを吸着可能となっている。吸着ブロック20には、吸着ブロック20を上下方向に貫通する貫通穴23が設けられている。
ラベル貼付機構30は、吸着ブロック20の吸着面21aに保持されたラベルLを上側から押し込んで、吸着ブロック20の下方で商品Gの上面に押し付ける例えば1本のアーム31と、アーム31に上向きの付勢力を作用させるコイルスプリング37を介してアーム31に連結されることで、アーム31を保持するアーム保持体36と、を有する。また、ラベル貼付機構30は、アーム保持体36をアーム31と共に上下方向に移動させる上下動用モータ41と、アーム31を軸周りに回転させる回転用モータ45と、を有する。
アーム保持体36は、例えばアルミニウム製のブロック材で構成され、これにより、アーム保持体36の軽量化が図られる。アーム保持体36には、アーム保持体36を上下方向に貫通する貫通穴36aが設けられている。
アーム保持体36の下面には、例えば板状の磁性体62が固定されている。磁性体62には、アーム保持体36の貫通穴36aに連なるように磁性体62を上下方向に貫通する貫通穴62aが設けられている。磁性体62の材料には、強磁性体が用いられ、具体的には、例えば鉄が用いられる。
なお、本発明において、アーム保持体36を磁性体で構成して、磁性体62を省略することも可能であるが、アーム保持体36の軽量化を図る観点において、本実施形態のようにアルミニウム製のアーム保持体36に磁性体62を取り付けることが好ましい。
アーム31は中空の棒材である。アーム31の材料には例えばステンレスが用いられ、これにより、アーム31の軽量化が図られる。アーム31は、アーム保持体36の貫通穴36a及び磁性体62の貫通穴62aを貫通して、上下方向に延びるように配設されている。アーム31の中空部は、アーム31の上端部に取り付けられた接続部35を介して負圧供給源(図示せず)に連通している。
アーム31の下端部には、ラベルLを商品Gに押し当てる押し当て部32が設けられている。押し当て部32は、上下方向に延びる筒状部材である。押し当て部32の中空部は、アーム31の中空部に連通している。押し当て部32の下端部は、ラッパ状に拡径されている。ラベル貼付機構30の非動作時(待機状態)において、押し当て部32の下端部は、押し当て部32の下面が吸着面21aと比べて同じ高さか又は僅かに高く配置されるように吸着ブロック20の貫通穴23に収容される。押し当て部32の材料には軟質の素材が用いられ、具体的には例えばゴムが用いられる。これにより、押し当て部32によりラベルLが押し当てられたときに商品Gに与えられる衝撃が緩和され、商品Gの保護が図られる。
アーム31の中間部には下側ストッパ33が設けられている。下側ストッパ33は、アーム保持体36に対するアーム31の相対的な上方移動を規制する規制部として機能するように、アーム保持体36よりも下側に配設されている。下側ストッパ33の材料は特に限定されるものでないが、例えば、アーム31と同じ材料が用いられる。
また、アーム31の中間部には、例えば円柱状の磁石60が設けられている。磁石60は、下側ストッパ33の上面に固定されている。磁石60の上面は、磁石60と磁性体62との間に作用する磁力によって、磁性体62を介してアーム保持体72に吸着されている。磁石60の材料は限定されるものでないが、例えばネオジム磁石等の永久磁石が用いられる。
このようにして磁石60と磁性体62が吸着されるため、アーム保持体36によりアーム31が保持されているとき、コイルスプリング37による上向きの付勢力だけでなく、磁性体62が磁石60を引きつける上向きの磁力によっても、アーム31が保持されている。そのため、コイルスプリング37による付勢力を小さくしても、アーム保持体36によってアーム31を好適に保持することが可能である。また、後述のように磁性体62から磁石60が引き離されてアーム31が慣性により下降するとき、コイルスプリング37による上向きの付勢力を小さくしても、磁石60を磁性体62に引きつける上向きの磁力によって、アーム31の初速を効果的に低減できる。よって、コイルスプリング37のばね定数を小さくすることで、慣性によりアーム31が下降する高さ範囲を拡大することができる。これにより、拡大された高さ範囲で、様々な高さの商品Gの上面に対してラベルLを好適に貼り付けることができる。
なお、本実施形態のように下側ストッパ33とは別体の磁石60を用いる構成に代えて、下側ストッパ33自体を磁石で構成してもよい。また、磁石60の上面または磁性体62の下面の少なくとも一方にテープを貼り付けてもよく、このテープの厚みによって、磁石60と磁性体62との間に作用する磁力の大きさを調整してもよい。このように磁石60と磁性体62との間にテープを介装した場合、両者の接触時の衝撃が緩和される効果もある。さらに、本発明では、アーム保持体36側に磁石を設けて、アーム31側に磁性体を設けてもよい。
また、磁石60として、永久磁石に代えて電磁石を用いてもよく、この場合、電磁石に流れる電流を変更することで磁力の大きさを調整することができる。この場合、電磁石の磁力の調整によって、後述のようにアーム31が慣性により下降するときの初速を調整することができる。これにより、商品Gの種類に応じて、電磁石の磁力を弱めるように制御することで、アーム31が商品Gに押し当てられるときの下降速度を小さくして、商品Gを効果的に保護したり、電磁石の磁力を強めるように制御することで、アーム31が商品Gに押し当てられるときの下降速度を大きくして、商品GへのラベルLの貼付け精度を高めたりすることができる。ただし、重量の低減および省スペース化を図る観点では、磁石60として永久磁石を用いることが好ましい。
アーム31の上端部には上側ストッパ34が設けられている。前記コイルスプリング37の上端部は上側ストッパ34に固定され、コイルスプリング37の下端部はアーム保持体36に固定されている。このようにして上側ストッパ34とアーム保持体36との間にコイルスプリング37が圧縮された状態で介装されることで、コイルスプリング37による上向きの付勢力がアーム31に作用するようになっている。
上下動用モータ41の出力軸は水平方向に沿って配置されている。上下動用モータ41の出力軸には駆動側プーリ42が駆動連結されている。駆動側プーリ42は、無端状のベルト44を介して、駆動側プーリ42の下方に配設された従動側プーリ43に連結されている。ベルト44にはアーム保持体36が固定されている。これにより、上下動用モータ41の駆動によって、ベルト44の移動と共にアーム保持体36が上下方向に移動するようになっている。
回転用モータ45の出力軸は上下方向に沿って配置されている。回転用モータ45の出力軸には駆動側プーリ47が駆動連結されている。駆動側プーリ47は、無端状のベルト47を介して従動側プーリ38に連結されている。従動側プーリ38には、アーム31が上下方向にスライド可能に貫通しており、アーム31の外周面と従動側プーリ38の貫通穴の内周面との間には例えばボールベアリングが介装されている。アーム31は、回転用モータ45の駆動によって従動側プーリ38が回転したときに、これに連動して軸周りに回転するようになっている。
上下動用モータ41及び回転用モータ45としては、ステッピングモータを用いることが好ましい。これにより、これらのモータ41,45の角度位置及び回転量を精密に制御することができる。
[制御システム]
図4を参照しながら、ラベル貼付装置1の制御システムについて説明する。
ラベル貼付装置1の各種動作は制御部100によって制御される。制御部100には、ラベル貼付装置1の動作に必要な種々の情報を記憶する記憶部102が設けられている。なお、制御部100は、例えば、コンベア4の下方においてラック2に取り付けられるが(図1参照)、制御部100の取付け位置は限定されるものでない。
記憶部102には、例えば、操作表示部12に表示される画面に関する情報、商品マスター、トレーマスター、ラベルマスター及びカセットマスター等が記憶される。記憶部102に記憶される各種情報の変更、追加または削除は、操作表示部12での入力操作により行うことができる。
制御部100には、操作表示部12からの信号と、商品通過センサ110からの信号とが入力される。なお、制御部100には、その他の種々のセンサからの信号が入力されるようにしてもよい。
また、制御部100は、記憶部102に記憶された情報、及び/又は、各種入力信号に基づいて、コンベア4、ラベル発行機8、ラベル貼付機10の上下動用モータ41及び回転用モータ45、並びに、操作表示部12に制御信号を出力する。
[ラベル貼付機の制御動作]
図5に示すフローチャート及び図6〜図9を参照しながら、制御部100によるラベル貼付機10の制御動作の一例について説明する。
先ず、図5のステップS1では、記憶部102に記憶された各種情報、並びに、商品通過センサ110及び操作表示部12から入力された情報が読み込まれる。記憶部102又は操作表示部12から読み込まれる具体的な情報としては、例えば、商品Gの種類、商品Gの高さ、コンベア4による搬送速度、ラベルLの印字内容、商品GにおけるラベルLの貼り付け位置、ラベルLを貼り付ける向き等が挙げられる。
続くステップS2では、ステップS1で読み込まれた情報に基づいて、ラベル貼付機10の動作に必要な各種設定が行われる。
具体的に、ステップS2では、例えば、アーム31の動作に関する設定として、上下動用モータ41及び回転用モータ45の駆動および停止のタイミング、これらのモータ41,45の回転速度及び回転量等が設定される。上下動用モータ41によるアーム保持体36の下降を停止させる停止高さに関して、ステップS2では、ステップS1で読み込まれた商品Gの高さに応じて商品Gの上面よりも所定量高い高さでアーム保持体36が停止されるように、上下動用モータ41を停止させるタイミングが設定される。
次のステップS3では、商品通過センサ110により商品Gの通過が検出されたか否かが判定される。ステップS3の判定の結果、商品Gの通過が検出されると、ステップS4において、ラベル発行機8で発行されたラベルLが、負圧が供給された吸着ブロック20の吸着面21aに吸着保持されることで、ラベル貼付機10によってラベルLが受け取られる(図6(a)参照)。ただし、商品通過センサ110により商品Gの通過が検出される前に、予め吸着面21aにラベルLを吸着保持させておいてもよい。
続くステップS5及びステップS6では、商品通過センサ110により商品Gの通過が検出されてから所定時間経過したタイミングで、図6(b)に示す動作が実行される。
具体的に、ステップS5では、吸着面21aへの負圧供給が停止されるとともに、上下動用モータ41が駆動されてアーム保持体36が高速で下降される。アーム保持体36が下降されると、下側ストッパ33が磁石60と磁性体62を介してアーム保持体36によって下方へ押し込まれることによって、アーム31がアーム保持体36と共に下降する。これにより、アーム31の押し当て部32が吸着面21aよりも下方へ突出し、ラベルLを吸着面21aから引き離して押し下げる。
このとき、押し当て部32の下面には負圧が供給されており、ラベルLは押し当て部32の下面に吸着保持された状態で押し下げられる。ラベルLが吸着面21aから引き離されると、ステップS6において、ステップS2で設定された所定量だけ回転するように回転用モータ45が駆動されて、アーム31が下降しながら軸周りに所定角度回転する。これにより、押し当て部32の下面に保持されたラベルLは、所定の向きになるまでアーム31と共に回転する。
図7(a)の符号p、並びに、図7(b)及び図7(c)の符号p1,p2に、ステップS5における上下動用モータ41の回転速度の制御例が示されている。図7(a)は、商品Gの高さが比較的高い場合(例えば150mm)の例を示し、図7(b)は、図7(a)に示す場合に比べて商品Gの高さが低い場合(例えば69mm)の例を示し、図7(c)は、図7(b)に比べて商品Gの高さが低い場合(例えば15mm)の例を示している。
図7(a)の符号pに示す例において、上下動用モータ41の回転速度は、所定速度まで上昇された後、所定時間一定に維持される。これに対して、図7(b)及び図7(c)に示す例において、上下動用モータ41は、符号p1で示されるように、図7(a)の符号pで示される速度よりも大きな一定速度で回転された後、符号p2で示されるように、図7(a)の符号pと略同じ速度になるように減速される。また、図7(b)に示す例よりも商品Gの高さが低い図7(c)の例では、符号p1で示される部分における上下動用モータ41の回転速度がより大きくなるように制御される。このように、商品Gの高さが比較的低い場合には、符号p1で示される部分の回転速度を増大させることで、アーム31の下端部が商品Gの上面の高さに到達するまでにかかる時間の増大を抑制することができる。
図5のステップS7では、ステップS2で設定された所定高さまでアーム保持体36が下降したか否かが判定される。ステップS7の判定の結果、アーム保持体36が所定の高さまで下降したとき、ステップS8において、上下動用モータ41の回転が急激に停止され、これにより、アーム保持体36の下降が停止される。このとき、アーム31には下向きの慣性力が作用する。この慣性力によって生じる磁性体62から磁石60を引き剥がそうとする力が、磁性体62と磁石60との吸着力よりも大きくなると、磁石60が磁性体62から引き離される。これにより、アーム31は、磁性体62が磁石60を引きつけようとする上向きの磁力と、コイルスプリング37による上向きの付勢力に抗して、コイルスプリング37をさらに圧縮させながら、慣性による下降を開始する。
このように、ステップS7及びステップS8の制御動作は、モータ41の制御によって、アーム保持体36の停止高さを、商品Gの高さよりも所定量高い高さに制御するものである。この構成によれば、高さ調整機構によってラベル貼付機10全体の高さ調整を行った後にエアシリンダによってアーム保持体を下降および停止させる従来の構成とは異なり、従来の高さ調整機構を省略しつつ、商品Gの高さに応じて、アーム31が慣性により下降する高さ範囲でのラベルLの貼り付けを確実に実現することができる。
ステップS8で上下動用モータ41の回転を停止させるときの回転速度の制御パターンは、図7(a)、図7(b)及び図7(c)の符号q,rに示されるように、商品Gの高さに関わらず共通している。図7(a)、図7(b)及び図7(c)に示すように、上下動用モータ41の回転を停止させるとき、モータ41の回転速度は、一定値に維持された状態から符号qに示されるように一旦加速され、該加速の直後に、符号rに示されるように減速される。
このように上下動用モータ41の回転を一旦加速させ、該加速状態から急激に減速させることによって、図8に(a)に示すように、制御部100から上下動用モータ41に出力される指令値Cと同様に、上下動用モータ41の回転速度の実測値Mも、符号z1に示されるように、指令値Cが加速から減速に転じたときから僅かに遅れた略一定のタイミングで、加速状態から急激に減速される。
これに対して、図8(b)に示すように、仮に、符号pで示されるようにモータ41の回転速度が一定の状態から符号rで示される減速が開始されるように指令値Cが制御される場合、符号z2に示されるように、実測値Mは、なだらかに減速が開始されることになり、図8(a)に示されるような急激な減速を実現できない。
本実施形態では、図8(a)の符号z1に示されるように上下動用モータ41の回転を急激に減速させることができるため、この急激な減速が開始されるタイミングで、確実にアーム31の慣性による下降を開始させることができる。そのため、図8(b)に示される場合に比べて、モータ41の減速が開始されてからアーム31が慣性による下降を開始するまでのタイミングのばらつきが抑制されて、アーム31によるラベルLの貼り付け動作を安定させることができる。
また、上下動用モータ41の上記の加速及び減速を開始する直前は、モータ41が一定速度で回転するように制御されるため、アーム31の下降動作を安定させることができる。
さらに、図9に示すように、上下動用モータ41の回転速度に関して、指令値Cにおける加速から減速に切り換えられるときの値(ピーク値P)を調整することで、アーム31が慣性により下降する距離、すなわち、アーム保持体31の下降が停止したときを基準としてアーム31が下方へ飛び出す量(以下、「アーム31の飛び出し量」という)を調整することができる。例えば、図9に示す指令値C1のように、ピーク値Pを第1の値P1に増大させると、アーム保持体36からアーム31を勢いよく引き離すことができ、アーム31の飛び出し量を増大させることができる。一方、図9に示す指令値C2のように、ピーク値Pを第2の値P2に減少させると、アーム31が比較的緩やかにアーム保持体36から引き離され、アーム31の飛び出し量が低減される。
このようなピーク値Pの設定は、図5のステップS2で、商品Gの種類、ラベル貼付装置1の個体差、及び使用環境等に応じて行われる。例えば、アーム31がアーム保持体36または従動側プーリ38の軸受部から受ける負荷が比較的大きい場合等に、ピーク値Pが比較的大きく設定され、商品Gの種類が、袋入りの惣菜パン等、変形の防止が特に要求されるものである場合等には、ピーク値Pが比較的小さく設定される。このようにしてピーク値Pが調整されることで、種々の条件や要求に対応して、好適なラベルLの貼り付け動作を実現することができる。
続いて、図5のステップS9では、アーム31が慣性により下降している途中のタイミングで、アーム保持体36を上昇させるように上下動用モータ41がステップS5とは逆方向に回転するように駆動される。具体的には、図7(a)、図7(b)及び図7(c)の符号sで示されるように、上下動用モータ41の回転を所定時間停止させた後に、符号tで示されるようにモータ41の逆回転が開始される。この動作により、アーム31が慣性により下降しているときにアーム保持体36が上昇すると、コイルスプリング37の圧縮が促進されて、コイルスプリング37による上向きの付勢力が増大する。そのため、下降しているアーム31の運動エネルギーが減少し、アーム31の下降速度が一層低下する。また、アーム31の飛び出し量も低減され、これにより、アーム31の飛び出し量のばらつきも抑制される。よって、商品Gに与える衝撃力を効果的に抑制しつつ、ラベルLの貼付け動作を安定させることができる。
図6(d)に示されるように、上記のようにアーム31が慣性により下降し且つアーム保持体36が上昇しているとき、アーム31の押し当て部32に保持されたラベルLが商品Gの上面に押し当てられる。また、ラベルLが商品Gの上面に押し当てられる直前の所定タイミングで、押し当て部32の下面への負圧供給が停止される。これにより、商品Gの上面にラベルLを貼り付けることができる。このとき、アーム31の下降速度は十分に低減されているため、比較的弱い力でアーム31が商品Gに押し当てられ、商品Gの変形または損傷を防止できる。
続くステップS10では、アーム31が、コイルスプリング37による上向きの付勢力によって商品Gの上面から離間するように上昇を開始したか否かが判定される。この判定は、例えば、アーム保持体36の下降を停止させたときから所定時間経過したか否かによって判定される。ステップS10の判定の結果、アーム31の上昇が開始されると、ステップS11で、回転用モータ45がステップS6とは逆方向に所定量回転されて、図6(a)に示す待機状態と同じ角度位置にアーム31が戻される。これと並行して、ステップS9で開始されたアーム保持体36の上昇が継続されることで、アーム31が引き上げられる。アーム保持体36が図6(a)に示す待機状態と同じ高さまで上昇されると、ステップS12で、上下動用モータ41の回転が停止されて、アーム31の引き上げ動作が完了する。
以上、上述の実施形態を挙げて本発明を説明したが、本発明は上述の実施形態に限定されるものではない。
例えば、上述の実施形態では、慣性によりアーム31が下降するときの初速を低減する下降速度低減手段に関して、磁石60と磁性体62との間に作用する磁力を利用する場合について説明したが、本発明では、磁力以外の力(例えば、接着力、摩擦力、負圧による吸引力、又は、ボールプランジャの付勢力等)を利用した何らかの下降速度低減手段を設けてもよいし、下降速度低減手段を省略してもよい。
1 :ラベル貼付装置
2 :ラック
4 :コンベア
8 :ラベル発行機
10 :ラベル貼付機
12 :操作表示部
20 :吸着ブロック(ラベル吸着部)
30 :ラベル貼付機構
31 :アーム
33 :下側ストッパ(規制手段)
36 :アーム保持体
37 :コイルスプリング(付勢部材)
41 :上下動用モータ
45 :回転用モータ
52 :ハウジング
60 :磁石
62 :磁性体
100 :制御部(制御手段)(停止高さ設定手段)(ピーク調整手段)
102 :記憶部
110 :商品通過センサ
G :商品(被貼付部)
L :ラベル

Claims (5)

  1. ラベルを下面に吸着させて保持するラベル吸着部と、
    該ラベル吸着部に保持された前記ラベルを上側から押し込んで前記ラベル吸着部の下方で被貼付部に押し付けるアームと、
    該アームに上向きの付勢力を作用させる付勢部材を介して前記アームに連結されることで、該アームを保持するアーム保持体と、
    該アーム保持体に対する前記アームの相対的な上方移動を規制する規制手段と、
    前記アーム保持体を下降させるモータと、
    該モータの駆動による前記アーム保持体の下降を停止させる停止高さを、前記被貼付部の高さに応じて該被貼付部よりも所定量高い高さに設定する停止高さ設定手段と、
    前記アーム保持体が前記停止高さまで下降したとき、前記アーム保持体の下降を停止させるように前記モータを制御する制御手段と、を備え、
    前記制御手段は、前記アーム保持体の下降を前記停止高さで停止させるために前記モータの回転を停止させるとき、前記モータの回転を一旦加速させ、該加速の直後に前記モータの回転を減速させて停止させることを特徴とするラベル貼付装置。
  2. 前記制御手段は、前記モータを一定速度で回転させた状態で前記加速を開始することを特徴とする請求項1に記載のラベル貼付装置。
  3. 前記モータの回転速度に関して、前記加速から前記減速に切り換えられるときの値を調整するピーク調整手段を備えたことを特徴とする請求項1または2に記載のラベル貼付装置。
  4. 前記付勢部材はコイルスプリングであり、
    前記制御手段は、前記アーム保持体を前記停止高さで停止させた後、前記アームが慣性により下降している途中のタイミングで前記アーム保持体を上昇させるように前記モータを制御することを特徴とする請求項1または2に記載のラベル貼付装置。
  5. ラベルを下面に吸着させて保持するラベル吸着部と、該ラベル吸着部に保持された前記ラベルを上側から押し込んで前記ラベル吸着部の下方で被貼付部に押し付けるアームと、該アームに上向きの付勢力を作用させる付勢部材を介して前記アームに連結されることで、該アームを保持するアーム保持体と、を備えたラベル貼付装置を用いて、前記被貼付部に前記ラベルを貼り付けるラベル貼付方法であって、
    前記ラベル吸着部の下面にラベルを吸着させる吸着工程と、
    モータの駆動によって前記アーム保持体を前記アームと共に下降させる駆動工程と、
    前記アーム保持体の下降を停止させる停止高さを、前記被貼付部の高さに応じて該被貼付部の高さよりも所定量高い高さに設定する停止高さ設定工程と、
    前記アーム保持体が前記停止高さまで下降したとき、前記アーム保持体の下降を停止させるように前記モータの駆動を停止する停止工程と、を備え、
    前記停止工程では、前記モータの回転を一旦加速させ、該加速の直後に前記モータの回転を減速させて停止させることを特徴とするラベル貼付方法。
JP2013088450A 2013-04-19 2013-04-19 ラベル貼付装置及びラベル貼付方法 Active JP6210708B2 (ja)

Priority Applications (1)

Application Number Priority Date Filing Date Title
JP2013088450A JP6210708B2 (ja) 2013-04-19 2013-04-19 ラベル貼付装置及びラベル貼付方法

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2013088450A JP6210708B2 (ja) 2013-04-19 2013-04-19 ラベル貼付装置及びラベル貼付方法

Publications (2)

Publication Number Publication Date
JP2014210604A JP2014210604A (ja) 2014-11-13
JP6210708B2 true JP6210708B2 (ja) 2017-10-11

Family

ID=51930680

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2013088450A Active JP6210708B2 (ja) 2013-04-19 2013-04-19 ラベル貼付装置及びラベル貼付方法

Country Status (1)

Country Link
JP (1) JP6210708B2 (ja)

Families Citing this family (1)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP7334988B2 (ja) * 2021-03-11 2023-08-29 株式会社フジキカイ 箱連結装置

Family Cites Families (4)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH0331687Y2 (ja) * 1987-05-08 1991-07-05
US7343953B2 (en) * 2004-05-28 2008-03-18 United Parcel Service Of America, Inc. Method and application for applying labels on surfaces of selected surfaces of varying orientations
JP2007176494A (ja) * 2005-12-26 2007-07-12 Sato Corp ラベル貼付装置およびラベル貼付システム
JP3180064U (ja) * 2012-09-20 2012-11-29 株式会社イシダ ラベル貼付装置

Also Published As

Publication number Publication date
JP2014210604A (ja) 2014-11-13

Similar Documents

Publication Publication Date Title
CN101213647A (zh) 薄片粘贴装置及粘贴方法
US20080113492A1 (en) Method for cutting protective tape of semiconductor wafer and apparatus for cutting the protective tape
JP2021091486A (ja) 貼付装置、および貼付装置を備えた包装装置
JP2014210604A (ja) ラベル貼付装置及びラベル貼付方法
JP6301179B2 (ja) 貼り合わせ媒体製造装置
JP2012250717A (ja) ラベル貼付方法及びラベル貼付装置
US4856692A (en) Feeding apparatus
JP3180064U (ja) ラベル貼付装置
JP6200681B2 (ja) ラベル貼付装置
JP5285269B2 (ja) 被着体位置決め装置及びラベル取付け装置
JP6210709B2 (ja) ラベル貼付装置
JP6264779B2 (ja) ラベル貼付装置
JP2011117763A (ja) 斜面降下中の物品の重量測定装置
JP2008301870A (ja) 振動排出カセット
JP3064942B2 (ja) ラベル貼付装置
JP2007176494A (ja) ラベル貼付装置およびラベル貼付システム
EP2695730A1 (en) Display label creation device
JP2014061900A (ja) ラベル貼付装置
JP2613631B2 (ja) ラベル貼付装置
JP6422533B1 (ja) ラベル剥離装置、ラベル自動貼付装置、及びラベル剥離方法
JP5978746B2 (ja) ラベル搬送方法および装置
JPH11240525A (ja) ラベル貼付装置
US6848338B1 (en) High acceleration spindle drive and method of using same
JP6203013B2 (ja) ラベル貼付装置
JP5831618B2 (ja) 記録装置の制御方法、及び記録装置

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20160404

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20170314

A977 Report on retrieval

Free format text: JAPANESE INTERMEDIATE CODE: A971007

Effective date: 20170316

A521 Request for written amendment filed

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20170509

TRDD Decision of grant or rejection written
A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20170905

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20170912

R150 Certificate of patent or registration of utility model

Ref document number: 6210708

Country of ref document: JP

Free format text: JAPANESE INTERMEDIATE CODE: R150

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250