JP6474340B2 - ロボット装置 - Google Patents
ロボット装置 Download PDFInfo
- Publication number
- JP6474340B2 JP6474340B2 JP2015181061A JP2015181061A JP6474340B2 JP 6474340 B2 JP6474340 B2 JP 6474340B2 JP 2015181061 A JP2015181061 A JP 2015181061A JP 2015181061 A JP2015181061 A JP 2015181061A JP 6474340 B2 JP6474340 B2 JP 6474340B2
- Authority
- JP
- Japan
- Prior art keywords
- parallel
- arm
- robot
- motor
- speed reducer
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images




Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J19/00—Accessories fitted to manipulators, e.g. for monitoring, for viewing; Safety devices combined with or specially adapted for use in connection with manipulators
- B25J19/06—Safety devices
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J19/00—Accessories fitted to manipulators, e.g. for monitoring, for viewing; Safety devices combined with or specially adapted for use in connection with manipulators
- B25J19/0091—Shock absorbers
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J5/00—Manipulators mounted on wheels or on carriages
- B25J5/02—Manipulators mounted on wheels or on carriages travelling along a guideway
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J9/00—Program-controlled manipulators
- B25J9/0009—Constructional details, e.g. manipulator supports, bases
- B25J9/0018—Bases fixed on ceiling, i.e. upside down manipulators
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J9/00—Program-controlled manipulators
- B25J9/003—Program-controlled manipulators having parallel kinematics
- B25J9/0045—Program-controlled manipulators having parallel kinematics with kinematics chains having a rotary joint at the base
- B25J9/0051—Program-controlled manipulators having parallel kinematics with kinematics chains having a rotary joint at the base with kinematics chains of the type rotary-universal-universal or rotary-spherical-spherical, e.g. Delta type manipulators
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J9/00—Program-controlled manipulators
- B25J9/0084—Program-controlled manipulators comprising a plurality of manipulators
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J9/00—Program-controlled manipulators
- B25J9/0084—Program-controlled manipulators comprising a plurality of manipulators
- B25J9/009—Program-controlled manipulators comprising a plurality of manipulators being mechanically linked with one another at their distal ends
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
- F16H—GEARING
- F16H21/00—Gearings comprising primarily only links or levers, with or without slides
- F16H21/46—Gearings comprising primarily only links or levers, with or without slides with movements in three dimensions [3D]
- F16H21/54—Gearings comprising primarily only links or levers, with or without slides with movements in three dimensions [3D] for conveying or interconverting oscillating or reciprocating motions
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y10—TECHNICAL SUBJECTS COVERED BY FORMER USPC
- Y10S—TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y10S901/00—Robots
- Y10S901/14—Arm movement, spatial
- Y10S901/15—Jointed arm
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y10—TECHNICAL SUBJECTS COVERED BY FORMER USPC
- Y10S—TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y10S901/00—Robots
- Y10S901/49—Protective device
Landscapes
- Engineering & Computer Science (AREA)
- Robotics (AREA)
- Mechanical Engineering (AREA)
- Manipulator (AREA)
Description
パラレルロボットは、ベース部(基部材)と、ベース部の下面側に周方向に等間隔で配置された3つのリンク機構と、ベース部上に配置され、3つのリンク機構の基端側に別々に連結されている3つの駆動部(リンク用モータ装置)と、3つのリンク機構の先端側に設けられ、これら先端側と回動自在に連結されている可動部と、を備えている。3つのリンク機構は、周方向に等間隔で配置され、それぞれベース部の法線方向からみて放射状(三つ又状)に設けられている(例えば、特許文献1参照)。
しかしながら、隣り合うパラレルロボットの間隔を狭めると、各パラレルロボットのリンク機構が干渉してしまう可能性があった。
同一の前記スライドレールには、前記配置向きが同一の前記パラレルロボットのみが設けられており、前記2つのスライドレールにそれぞれ設けられた前記パラレルロボットは、前記スライドレールの長手方向からみて、少なくとも一部が重なるように設けられていることを特徴とする。
また、同一の走行領域に2つのスライドレールを設けることにより、複数のパラレルロボットの駆動制御を簡素化できる。さらに、同一のスライドレールには、同一向きに配置されたパラレルロボットのみが設けられているので、複数のパラレルロボットの向きが互い違いになるように配置すると、同一のスライドレールに設けられたパラレルロボットの間隔を広く設定することができる。この間隔を広く設定できる分、ロボット装置の組立作業性を向上できる。
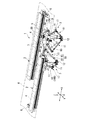
図1は、ロボット装置1の斜視図である。
同図に示すように、ロボット装置1は、製品部品であるワークを3次元的に搬送させて製品を組み立てるためのものである。ロボット装置1は、一方向(図1における左右方向)に延びる走行領域R内に配置された2つのスライドレール2と、各スライドレール2に別々に取り付けられ、一方向に沿って並んで配置される2つのパラレルロボット3と、を備えている。
2つのスライドレール2のスライダ5には、互いに対向する側に突出するように、取付ベース7が設けられている。この取付ベース7に、パラレルロボット3の後述するベースプレート8が取り付けられる。
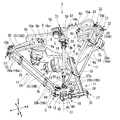
図2は、パラレルロボット3を斜め上からみた斜視図、図3は、パラレルロボット3を斜め下からみた斜視図である。
図1〜図3に示すように、パラレルロボット3は、取付ベース7に取り付けられている板状のベースプレート8と、ベースプレート8の上面8aに固定されている上部減速機付モータ50と、上部減速機付モータに連結されている回転駆動機構51と、ベースプレート8の下面8bにブラケット9を介して固定されている3つの下部減速機付モータ10(10A〜10C)と、各下部減速機付モータ10にそれぞれ別々に連結されている3つのリンク機構11と、これら3つのリンク機構11の下部、および回転駆動機構51の下部に連結されている可動プレート12と、を主構成としている。
ストッパ80は、ベースプレート8の短辺8eからX方向に沿って突出する棒状の安全バー本体81と、安全バー本体81の先端に一体的に設けられ、安全バー本体81よりも拡径形成された円柱状の当接部82と、により構成されている。安全バー本体81の長さは、2つのパラレルロボット同士3が干渉するよりも先にそれぞれ当接部82同士が当接する長さに設定されている。
回転駆動機構51は、上部減速機付モータ50から動力が伝達される回転体54と、回転体54にユニバーサルジョイント55を介して連結されている直動ガイド56と、直動ガイド56にスライド移動可能、かつ相対回転不能に連結された回転アーム57と、を備えている。回転体54は、減速部53に噛合可能な平歯車部58と、平歯車部58の回転中心からZ方向に沿って下方に延出する円柱部59と、が一体的に設けられたものである。
なお、以下の説明では、平歯車部58(回転体54)の回転中心をC1とし、この回転中心C1回りを周方向と称して説明する。
回転体54の円柱部59は、ベースプレート8の下面8bに設けられたハウジング62に回転自在に支持されている。そして、このハウジング62を介して円柱部59の下端が下方に僅かに突出されている。この突出した円柱部59の下端に、ユニバーサルジョイント55を介して直動ガイド56が連結されている。
回転アーム57の外周面には、直動ガイド56のスプラインに対応するように不図示のスプラインが形成されている。すなわち、直動ガイド56と回転アーム57は、スプライン嵌合されている。これにより、直動ガイド56に対して回転アーム57の回転が規制されると共に、直動ガイド56に対する回転アーム57の伸縮移動が可能になる。そして、この回転アーム57の下端57aに、ユニバーサルジョイント63を介して可動プレート12が連結されている。
一方、図2〜図4に示すように、ベースプレート8の下面8bに設けられている3つの下部減速機付モータ10は、3つのリンク機構11をそれぞれ別々に駆動するためのものであって、第1下部減速機付モータ10A、第2下部減速機付モータ10B、および第3下部減速機付モータ10Cの3つの下部減速機付モータ10A〜10Cからなる。
なお、3つの下部減速機付モータ10A〜10Cは、構成が全て同一であるので、以下の説明では、特に必要のない場合を除いて、第1下部減速機付モータ10A、第2下部減速機付モータ10B、および第3下部減速機付モータ10Cを総称して下部減速機付モータ10という。
3つのブラケット9の一面9aと他面9bは、全て同一方向を向いている。すなわち、3つのブラケット9は、図4において、時計回り方向に向かう面が全て一面9aとされ、反時計回り方向に向かう面が全て他面9bとされている。
このため、ブラケット9の一面9aに取付けられた第1下部減速機付モータ10A、および第2下部減速機付モータ10Bは、対応するブラケット9から時計回り方向に向かって突出している。一方、ブラケット9の他面9bに取付けられた第3下部減速機付モータ10Cは、対応するブラケット9から反時計回り方向に向かって突出している。
また、各ブラケット9から突出している各下部減速機付モータ10の出力軸14aに、それぞれリンク機構11が取り付けられている。なお、リンク機構11は、構成が全て同一であるので、以下の説明では、1つのリンク機構11のみ説明し、他の2つのリンク機構11については同一符号を付して説明を省略する。
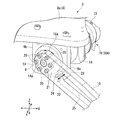
リンク機構11は、基端15aが出力軸14aに連結された第1アーム15と、第1アーム15の先端15b側に配置された第2アーム16と、第1アーム15の先端15bと第2アーム16の基端16aとを連結する第1連結部17と、を備えている。
図2、図3、図5に詳示するように、第1アーム15は、板状の部材により、基端15aから先端15bに向かうに従って徐々に先細りとなるように形成されている。そして、基端15a側には、下部減速機付モータ10の出力軸14aの先端(縮径部)を挿通可能な貫通孔19が形成されている。さらに、第1アーム15の基端15a側には、貫通孔19の周囲に複数のボルト挿通孔20が形成されている。
そして、第1下部減速機付モータ10A、および第2下部減速機付モータ10Bは、第1アーム15の一側面15c側に配置された状態になる。一方、第3下部減速機付モータ10Cは、第1アーム15の一側面15cとは反対側の他側面15dに配置された状態になる。そして、3つの第1アーム15は、回転中心C1に対して放射状に配置され、かつ周方向に等間隔で配置される。
これらアーム側ピン挿通孔22、およびブラケット側ピン挿通孔23は、下部減速機付モータ10の出力軸14aに対する第1アーム15の原点位置を決めるために用いられる。すなわち、アーム側ピン挿通孔22、およびブラケット側ピン挿通孔23は、連通するようになっており、出力軸14aに対する第1アーム15の原点位置を決める際にピン24が挿入される。
また、第1アーム15の長手方向中央の大部分には、開口部25が形成されている。この開口部25は、第1アーム15の軽量化を図るためのものである。
同図に示すように、第1連結部17は、第1アーム15の先端15b側に、厚さ方向に貫通形成された貫通孔27と、貫通孔27に挿通される連結軸28と、各アームバー26の基端26aにそれぞれ設けられ、連結軸28に連結される2つの小連結部29と、を主構成としている。
連結軸28は、一端に段差を介して拡径形成された頭部28aを有し、他端側の先端に、軸方向に沿う不図示の雌ネジ部が刻設されている。
軸受ホルダ32の外周面には、二方取りを施して形成された2つの平坦面34が、連結軸28を中心にして対向配置されている。
一方、ジョイント部33の2つの爪部36には、それぞれ軸部37を挿通可能な軸孔38が形成されている。これにより、ジョイント部33は、軸受ホルダ32に対し、連結軸28に直交する軸部37を中心にして回動自在に連結される。
これにより、第1アーム15、連結軸28、および2つの小連結部29の相対位置関係が決定し、これら第1アーム15、連結軸28、および2つの小連結部29の軸方向の移動が規制される。そして、連結軸28を中心にして第1アーム15が回動自在になると共に、連結軸28に直交する軸部37を中心にして第2アーム16が回動自在になる。
同図に示すように、第2連結部18の基本的構成は、第1連結部17と同様である。このため、第2連結部18において、第1連結部17と同一構成については、同一符号を付して説明を省略する。
また、可動プレート12のプレート本体42には、中央の大部分に回転部44がプレート本体42の厚さ方向を軸として回転自在に取り付けられている。この回転部44が、ユニバーサルジョイント63を介して回転駆動機構51における回転アーム57の下端57aに連結されている。さらに、回転部44の下端に、不図示のハンドアームが取り付け可能とされており、ハンドアームによって不図示のワークが把持される。
同図に示すように、各スライドレール2に別々に取り付けられた2つのパラレルロボット3は、各々設けられた3つのリンク機構11の配置向きが互い違いとなるように配置されている。これについて、以下に詳述する。
また、隣り合うパラレルロボット3において、それぞれに設けられた平歯車部58(回転体54)の回転中心C1同士を結ぶ線は、2つのスライドレール2と平行になるように設定されている。このため、製造ライン上にある不図示の1つのワークに対し、隣り合うパラレルリンクロボット3の何れを使用した場合でも作業(不図示のハンドアームが把持)し易くなっている。
このような構成のもと、ロボット装置1を作動させて製品を組み立てる際、まず、パラレルロボット3のカメラ70によって製品部品であるワークを撮像する。これにより、ワークの位置、向きを検出し、これら検出結果を信号として不図示の制御部に出力する。
不図示の制御部は、カメラ70による検出結果の信号に基づいて、パラレルロボット3の駆動制御を行う。具体的には、下部減速機付モータ10の駆動制御を行い、可動プレート12を所望の位置に移動させる。この後、上部減速機付モータ50の駆動制御を行い、可動プレート12に取付けられる不図示のハンドアームを所望の向きに変更し、このハンドアームによってワークを把持する。
ここで、不図示の制御部は、隣接するパラレルロボット3の位置を認識しながらスライドレール2のスライダ用減速機付モータ6の駆動制御を行う。このため、ロボット装置1の通常動作では、各パラレルロボット3に設けられたストッパ80同士が当接することがない。
しかも、3つのリンク機構11のうち、第2下部減速機付モータ10Bに取り付けられているリンク機構11は、Z方向からみてスライドレール2に直交している。このため、パラレルロボット3の間隔を、より効果的に狭く設定することができる。また、各パラレルロボット3のリンク機構の干渉を、より効果的に防止できる。
また、空きスペースSを、作業者が立ち入りすることのできる作業スペースとして機能させれば、この分作業者がパラレルロボット3に近づけるので、メンテナンス作業を容易化できる。
さらに、ワークを検出するための検出手段としてカメラ70を採用している。このため、精度よく不図示のワークを検出することができ、高性能なパラレルロボット3を提供できる。
さらに、パラレルロボット3の不使用時や、パラレルロボット3の製造ラインへの搬送時にピン24を差し込んでおくことにより、不用意にリンク機構11が動いてしまったりすることを防止できる。
例えば、上述の実施形態では、走行領域Rに2つのスライドレール2を平行に配置し、各々スライドレール2に1つずつパラレルロボット3を設けた場合について説明した。しかしながら、これに限られるものではなく、走行領域Rにスライドレール2を1つ設け、このスライドレール2に2つのパラレルロボット3を設けてもよい。また、パラレルロボット3の個数は2つに限られるものではなく、2つ以上の複数設けてもよい。但し、隣り合うパラレルロボット3の配置向き(3つのリンク機構11)の配置向きが互い違いとなるようにする。
ここで、同一のスライドレール2には、同一向きに配置されたパラレルロボット3のみが設けられているので、複数のパラレルロボット3の向きが互い違いになるように配置すると、同一のスライドレール2に設けられたパラレルロボットの間隔を広く設定することができる。このため、ロボット装置1全体としては、組立作業性を向上できる。
パラレルロボット3の配置向きが互い違いになっていることで、全てのパラレルロボット3の配置向きが同一方向を向いている場合と比較して、少なからずパラレルロボット3同士の間隔を狭くすることができる。
Claims (4)
- 同一の走行領域に沿ってスライド移動可能に設けられた複数のパラレルロボットを備えたロボット装置であって、
前記パラレルロボットは、
スライド移動可能に設けられたベース部と、
該ベース部の法線方向からみて放射状に配置された3つのリンク機構と、
前記ベース部に配置され、前記3つのリンク機構の基端側に別々に連結されている3つの駆動部と、
を備え、
前記複数のパラレルロボットは、各々前記3つのリンク機構の配置向きが互い違いとなるように配置されており、
前記走行領域には、同一方向に延出し、平行に配置された2つのスライドレールが設けられており、
前記2つのスライドレールは、前記スライドレールの長手方向および前記ベース部の法線方向に直交する方向からみて、前記2つのスライドレールの少なくとも一部が重なるように配置されており、
前記2つのスライドレールに、それぞれ少なくとも1つの前記パラレルロボットの前記ベース部がスライド移動可能に設けられており、
同一の前記スライドレールには、前記配置向きが同一の前記パラレルロボットのみが設けられており、
前記2つのスライドレールにそれぞれ設けられた前記パラレルロボットは、前記スライドレールの長手方向からみて、少なくとも一部が重なるように設けられていることを特徴とするロボット装置。 - 前記ベース部の法線方向からみて、前記3つのリンク機構のうちの1つは、前記走行領域の前記スライド移動方向に対して直交する方向に沿って配置されていることを特徴とする請求項1に記載のロボット装置。
- 前記ベース部には、隣り合う前記パラレルロボットの前記リンク機構同士の接触を防止するためのストッパが設けられていることを特徴とする請求項1または請求項2に記載のロボット装置。
- 前記ストッパは、各前記ベース部から隣り合う前記ベース部に向かって延出する安全バーであり、
隣り合う前記パラレルロボットに設けられた前記安全バー同士の先端が当接することを特徴とする請求項3に記載のロボット装置。
Priority Applications (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2015181061A JP6474340B2 (ja) | 2015-09-14 | 2015-09-14 | ロボット装置 |
| US15/740,810 US10549433B2 (en) | 2015-09-14 | 2016-09-06 | Robot device |
| PCT/JP2016/076113 WO2017047438A1 (ja) | 2015-09-14 | 2016-09-06 | ロボット装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2015181061A JP6474340B2 (ja) | 2015-09-14 | 2015-09-14 | ロボット装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2017056496A JP2017056496A (ja) | 2017-03-23 |
| JP6474340B2 true JP6474340B2 (ja) | 2019-02-27 |
Family
ID=58289299
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2015181061A Active JP6474340B2 (ja) | 2015-09-14 | 2015-09-14 | ロボット装置 |
Country Status (3)
| Country | Link |
|---|---|
| US (1) | US10549433B2 (ja) |
| JP (1) | JP6474340B2 (ja) |
| WO (1) | WO2017047438A1 (ja) |
Families Citing this family (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP6067805B1 (ja) * | 2015-09-07 | 2017-01-25 | Ntn株式会社 | リンク作動装置を用いた複合作業装置 |
| WO2017090105A1 (ja) * | 2015-11-25 | 2017-06-01 | 三菱電機株式会社 | パラレルリンク装置 |
| JP2019005863A (ja) * | 2017-06-26 | 2019-01-17 | 山洋電気株式会社 | パラレルリンクロボットシステム |
| JP6688470B2 (ja) * | 2018-03-12 | 2020-04-28 | 株式会社安川電機 | パラレルリンクロボット及びパラレルリンクロボットシステム |
| JP2020069631A (ja) * | 2018-11-02 | 2020-05-07 | ソニー株式会社 | パラレルリンク装置、マスタ−スレーブシステム、並びに医療用マスタ−スレーブシステム |
| CN110450142B (zh) * | 2019-09-09 | 2024-08-20 | 哈工大机器人(合肥)国际创新研究院 | 一种基于双陀螺仪部件的六自由度并联机器人 |
| US12258225B2 (en) * | 2020-04-07 | 2025-03-25 | Kuka Systems North America Llc | System and method for automated assembly of components |
| CN112372650B (zh) * | 2020-11-19 | 2021-12-21 | 福建永越智能科技股份有限公司 | 一种基于视觉环境分析的目标检测与跟踪机器人 |
| CN114700979B (zh) * | 2022-04-27 | 2024-03-22 | 广州大学 | 一种谐波减速器拆卸装置 |
Family Cites Families (12)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH056220A (ja) * | 1991-01-22 | 1993-01-14 | Mitsubishi Electric Corp | 走行ロボツトの衝突防止装置 |
| JPH1110564A (ja) * | 1997-06-23 | 1999-01-19 | Olympus Optical Co Ltd | 微細組立て装置 |
| DE10063628B4 (de) * | 2000-12-20 | 2006-02-16 | Reichenbacher Hamuel Gmbh | Anordnung zur translatorischen Positionierung einer Plattform |
| US7331253B2 (en) * | 2002-11-29 | 2008-02-19 | Robert Bosch Gmbh | Device for carrying and fastening a robot |
| JP5454524B2 (ja) * | 2011-07-15 | 2014-03-26 | 株式会社安川電機 | パラレルリンクロボットおよびピッキングシステム |
| ES2738210T3 (es) * | 2012-06-15 | 2020-01-20 | Abb Schweiz Ag | Línea de corte y procedimiento para apilar piezas en bruto que salen de una cizalla o prensa de corte |
| JP2014039977A (ja) | 2012-08-22 | 2014-03-06 | Mitsuba Corp | パラレルロボット |
| FR2995227B1 (fr) * | 2012-09-10 | 2014-10-03 | Sames Technologies | Installation de projection de produit de revetement |
| NL2010312C2 (en) * | 2013-02-15 | 2014-08-18 | Oldin Beheer B V | Load handling robot with three single degree of freedom actuators. |
| JP5761238B2 (ja) * | 2013-03-15 | 2015-08-12 | 株式会社安川電機 | ロボットシステム及び被作業物の製造方法 |
| JP2015124054A (ja) * | 2013-12-26 | 2015-07-06 | 住友重機械搬送システム株式会社 | 門型クレーンの配置構造 |
| WO2015127971A1 (en) * | 2014-02-27 | 2015-09-03 | Abb Technology Ltd | A compact robot installation |
-
2015
- 2015-09-14 JP JP2015181061A patent/JP6474340B2/ja active Active
-
2016
- 2016-09-06 WO PCT/JP2016/076113 patent/WO2017047438A1/ja not_active Ceased
- 2016-09-06 US US15/740,810 patent/US10549433B2/en not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| WO2017047438A1 (ja) | 2017-03-23 |
| JP2017056496A (ja) | 2017-03-23 |
| US10549433B2 (en) | 2020-02-04 |
| US20180194016A1 (en) | 2018-07-12 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP2017056496A (ja) | ロボット装置 | |
| JP6558850B2 (ja) | ロボット装置およびパラレルロボット | |
| EP3195988B1 (en) | Five-degree-of-freedom parallel robot with multi-shaft rotary brackets | |
| CN106863266B (zh) | 机器人、控制装置以及机器人系统 | |
| US8240971B2 (en) | Handling manipulator assembly | |
| EP3466615B1 (en) | Working device using parallel link mechanism | |
| US11247329B2 (en) | Work device and dual-arm work device | |
| US11420322B2 (en) | Working device and double-arm type working device | |
| US10293480B2 (en) | Robot system | |
| EP3238885B1 (en) | Dual-arm robot | |
| KR20130129852A (ko) | 핸드 기본 하우징 안에 연장된 드라이브들을 가진 산업용 로봇 | |
| US10252413B2 (en) | Robot and robot system | |
| CN106573380B (zh) | 并联连杆机器人和并联连杆结构 | |
| CN106002932A (zh) | 机器人系统 | |
| US11130225B2 (en) | Working device and double-arm type working device | |
| CN107363861A (zh) | 机器人、控制装置以及机器人系统 | |
| JP2018187749A (ja) | ロボット | |
| JP6766339B2 (ja) | ロボットおよびロボットシステム | |
| US20170371321A1 (en) | Robot, control device, and robot system | |
| JP6558849B2 (ja) | パラレルロボット | |
| US12589510B2 (en) | Work device | |
| EP2463183B1 (en) | Workpiece positioning device and production system using it | |
| JP2018187748A (ja) | ロボット、ロボット制御装置およびロボットシステム | |
| JP2015212000A (ja) | ロボット及びロボットの調整方法 | |
| JP2014061558A (ja) | パラレルリンクロボット |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20180216 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20180904 |
|
| RD03 | Notification of appointment of power of attorney |
Free format text: JAPANESE INTERMEDIATE CODE: A7423 Effective date: 20181026 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20181030 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20190115 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20190129 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 6474340 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |