JP6578063B2 - 無人搬送車の牽引装置およびこれを備える無人搬送車 - Google Patents
無人搬送車の牽引装置およびこれを備える無人搬送車 Download PDFInfo
- Publication number
- JP6578063B2 JP6578063B2 JP2018527504A JP2018527504A JP6578063B2 JP 6578063 B2 JP6578063 B2 JP 6578063B2 JP 2018527504 A JP2018527504 A JP 2018527504A JP 2018527504 A JP2018527504 A JP 2018527504A JP 6578063 B2 JP6578063 B2 JP 6578063B2
- Authority
- JP
- Japan
- Prior art keywords
- guided vehicle
- automatic guided
- turning
- traction device
- carriage
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images






Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B62—LAND VEHICLES FOR TRAVELLING OTHERWISE THAN ON RAILS
- B62D—MOTOR VEHICLES; TRAILERS
- B62D53/00—Tractor-trailer combinations; Road trains
- B62D53/04—Tractor-trailer combinations; Road trains comprising a vehicle carrying an essential part of the other vehicle's load by having supporting means for the front or rear part of the other vehicle
- B62D53/08—Fifth wheel traction couplings
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B61—RAILWAYS
- B61B—RAILWAY SYSTEMS; EQUIPMENT THEREFOR NOT OTHERWISE PROVIDED FOR
- B61B13/00—Other railway systems
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B62—LAND VEHICLES FOR TRAVELLING OTHERWISE THAN ON RAILS
- B62D—MOTOR VEHICLES; TRAILERS
- B62D59/00—Trailers with driven ground wheels or the like
- B62D59/04—Trailers with driven ground wheels or the like driven from propulsion unit on trailer
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B62—LAND VEHICLES FOR TRAVELLING OTHERWISE THAN ON RAILS
- B62D—MOTOR VEHICLES; TRAILERS
- B62D61/00—Motor vehicles or trailers, characterised by the arrangement or number of wheels, not otherwise provided for, e.g. four wheels in diamond pattern
- B62D61/02—Motor vehicles or trailers, characterised by the arrangement or number of wheels, not otherwise provided for, e.g. four wheels in diamond pattern with two road wheels in tandem on the longitudinal centre line of the vehicle
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60D—VEHICLE CONNECTIONS
- B60D1/00—Traction couplings; Hitches; Draw-gear; Towing devices
- B60D2001/001—Traction couplings; Hitches; Draw-gear; Towing devices specially adapted for use on vehicles other than cars
- B60D2001/005—Traction couplings; Hitches; Draw-gear; Towing devices specially adapted for use on vehicles other than cars for carts, scooters or the like
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B62—LAND VEHICLES FOR TRAVELLING OTHERWISE THAN ON RAILS
- B62B—HAND-PROPELLED VEHICLES, e.g. HAND CARTS OR PERAMBULATORS; SLEDGES
- B62B5/00—Accessories or details specially adapted for hand carts
- B62B5/0026—Propulsion aids
- B62B5/0079—Towing by connecting to another vehicle
Landscapes
- Engineering & Computer Science (AREA)
- Transportation (AREA)
- Mechanical Engineering (AREA)
- Chemical & Material Sciences (AREA)
- Combustion & Propulsion (AREA)
- Platform Screen Doors And Railroad Systems (AREA)
- Control Of Position, Course, Altitude, Or Attitude Of Moving Bodies (AREA)
Description
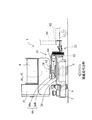
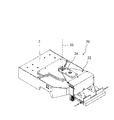
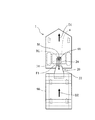
2 車体(車体)
2a ベース部
4 駆動ユニット(駆動ユニット)
6 前側自在輪(自在輪)
8 バッテリ
10 制御装置
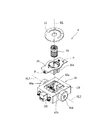
20 牽引装置(牽引装置)
22 フック部材
24 連結部材(連結部材)
32 天板
34 旋回軸機構(駆動輪の旋回軸)
36 揺動保持プレート
36a ホルダ部
38 ユニット本体
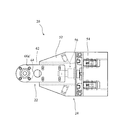
42a ギヤボックス
42b ギヤボックス
44a 右側車軸
44b 左側車軸
46a 右側駆動輪(駆動輪)
46b 左側駆動輪(駆動輪)
48 フレーム
52 スイングフレーム
54 牽引フック
56 駆動機構
62 スライドプレート
64 ベアリングホルダー
66 旋回軸
66a 段付き軸部
66a’ 小径軸部
66b フランジ部
90 台車(台車)
92 フレーム
P 揺動ピン
M1 モータ
M2 モータ
GS 走行センサ
B ボールベアリング
RL 旋回軸線(駆動輪の旋回軸)
SL 旋回軸線
AL1 軸線(軸線)
AL2 軸線(軸線)
D1 無人搬送車の走行方向
D2 台車の走行方向
F1 力
F2 力
F3 力
Mo 回転モーメント
CP 各軸線の交点、右側および左側駆動輪間の中央部
Claims (4)
- 車体に旋回可能に支持された駆動輪を有する無人搬送車と、台車と、を連結可能な無人搬送車の牽引装置であって、
一端が前記駆動輪の旋回軸を中心に旋回可能に前記無人搬送車に接続されると共に、他端が前記台車に接続されるよう構成された連結部材を備える
無人搬送車の牽引装置。 - 車体と、
前記車体に対して旋回可能に支持された駆動輪を有する駆動ユニットと、
前記車体に対して旋回自在に設けられた自在輪と、
を備え、
請求項1に記載の無人搬送車の牽引装置によって台車を牽引可能に構成されている
無人搬送車。 - 前記駆動輪の旋回軸は、軸線が鉛直方向に延在するよう構成されていると共に、前記軸線が前記駆動輪の車軸と交差するよう構成されている
請求項2に記載の無人搬送車。 - 前記駆動輪は、前記無人搬送車の走行方向における後側に配置され、
前記自在輪は、前記走行方向における前側に配置されている
請求項2または3に記載の無人搬送車。
Applications Claiming Priority (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016139080 | 2016-07-14 | ||
| JP2016139080 | 2016-07-14 | ||
| PCT/JP2017/023658 WO2018012284A1 (ja) | 2016-07-14 | 2017-06-28 | 無人搬送車の牽引装置およびこれを備える無人搬送車 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JPWO2018012284A1 JPWO2018012284A1 (ja) | 2019-02-14 |
| JP6578063B2 true JP6578063B2 (ja) | 2019-09-18 |
Family
ID=60951734
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2018527504A Active JP6578063B2 (ja) | 2016-07-14 | 2017-06-28 | 無人搬送車の牽引装置およびこれを備える無人搬送車 |
Country Status (4)
| Country | Link |
|---|---|
| US (1) | US10882573B2 (ja) |
| JP (1) | JP6578063B2 (ja) |
| CN (1) | CN109415069B (ja) |
| WO (1) | WO2018012284A1 (ja) |
Families Citing this family (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN108909877A (zh) * | 2018-06-06 | 2018-11-30 | 中北大学 | 一种模块化组合式机器人平台 |
| US11072270B2 (en) * | 2019-06-05 | 2021-07-27 | An-Tao Anthony Yang | Truck with lowerable bed |
| CN110077461A (zh) * | 2019-06-19 | 2019-08-02 | 安徽合力股份有限公司 | 一种叉车驱动转向系统 |
| JP7392924B2 (ja) * | 2019-08-30 | 2023-12-06 | ニデックドライブテクノロジー株式会社 | 搬送車 |
| JP2021126927A (ja) * | 2020-02-12 | 2021-09-02 | 愛知機械テクノシステム株式会社 | 無人搬送車 |
| KR102315069B1 (ko) * | 2020-07-28 | 2021-10-20 | 한성웰텍 (주) | 대차 견인장치가 구비된 무인운반차 |
| CN113246671B (zh) * | 2021-07-05 | 2021-10-08 | 北京理工大学 | 可重构无人车自主对接控制系统 |
| JP2023059374A (ja) * | 2021-10-15 | 2023-04-27 | 愛知機械テクノシステム株式会社 | 無人搬送車の駆動ユニットおよびこれを備える無人搬送車 |
| US20250153788A1 (en) * | 2022-01-31 | 2025-05-15 | Electrans Technologies Ltd. | Automated connection between vehicle and counterpart-disposed configuration |
Family Cites Families (30)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US3414072A (en) * | 1965-09-16 | 1968-12-03 | Lockheed Aircraft Corp | Vehicle capable of articulating about roll, pitch, and yaw axes |
| GB1306156A (ja) * | 1970-03-09 | 1973-02-07 | ||
| JPH0728046Y2 (ja) * | 1988-07-13 | 1995-06-28 | 日本車輌製造株式会社 | 列車式搬送車 |
| US5033763A (en) * | 1989-04-14 | 1991-07-23 | Daenens Vern A | Tracking trailer |
| US5109940A (en) * | 1991-03-05 | 1992-05-05 | Eaton-Kenway, Inc. | Automated guided vehicle top disposed towing apparatus |
| US5326123A (en) * | 1992-09-03 | 1994-07-05 | Eaton-Kenway Inc. | Connector assembly |
| US5559696A (en) * | 1994-02-14 | 1996-09-24 | The Regents Of The University Of Michigan | Mobile robot internal position error correction system |
| JP2000211526A (ja) * | 1999-01-21 | 2000-08-02 | Aichi Mach Ind Co Ltd | 台車の連結装置 |
| US6276469B1 (en) * | 2000-03-20 | 2001-08-21 | Jason L. Smith | Light weight transporter propelling fluid levitated loads includes load weight absorption device to provide controllable wheel traction |
| JP2001278134A (ja) * | 2000-03-30 | 2001-10-10 | Aichi Corp | 車両の牽引装置 |
| SE0004465D0 (sv) * | 2000-12-04 | 2000-12-04 | Abb Ab | Robot system |
| JP2003118307A (ja) * | 2001-10-10 | 2003-04-23 | Torimu Plan Kk | キャスターを用いた車輪装置と手押し車 |
| JP2004017741A (ja) * | 2002-06-14 | 2004-01-22 | Yec Co Ltd | 荷物搬送用台車 |
| US6758291B1 (en) * | 2002-07-05 | 2004-07-06 | Richard Karl Koch | Compact multipurpose trailer tug |
| US7100725B2 (en) * | 2002-08-30 | 2006-09-05 | Aethon | Robotic cart pulling vehicle |
| JP2004299615A (ja) * | 2003-03-31 | 2004-10-28 | Komatsu Ltd | 作業車両の牽引装置およびその牽引方法 |
| WO2005012062A2 (en) * | 2003-07-29 | 2005-02-10 | Larry Nelson | Mobile trailer hitching apparatus |
| US7275907B1 (en) * | 2004-01-27 | 2007-10-02 | Donald Reichard | Boat trailer tug |
| US7350613B2 (en) * | 2004-03-31 | 2008-04-01 | Jervis B. Webb Company | Transport with rotatable load and safety bumper |
| US20070151776A1 (en) * | 2005-12-29 | 2007-07-05 | Hart Richard L | Powered trailer dolly |
| JP4953359B2 (ja) * | 2006-11-16 | 2012-06-13 | 国立大学法人東京工業大学 | 無人搬送車 |
| JP5305810B2 (ja) * | 2008-09-26 | 2013-10-02 | 愛知機械テクノシステム株式会社 | 無人搬送車 |
| JP5557511B2 (ja) * | 2009-11-10 | 2014-07-23 | 株式会社シンテックホズミ | 自動搬送車、及び自動搬送車の連結方法 |
| US20120221186A1 (en) * | 2011-02-28 | 2012-08-30 | Tts Port Equipment Ab | Methods and Devices for Stabilizing an AGV during Transport of Elevated Loads |
| US20130292199A1 (en) * | 2012-05-03 | 2013-11-07 | Jeffrey Todd Blanton | Transportation Device and Method Thereof |
| US20140202778A1 (en) * | 2013-01-23 | 2014-07-24 | Richard Terrell Barrett | Powered trailer steering and hitching assist |
| US9371060B2 (en) * | 2014-11-24 | 2016-06-21 | Eric Smith | Trailer steering assembly |
| DK178498B1 (en) * | 2015-04-13 | 2016-04-18 | Mobile Ind Robots Aps | ROBOT-BASED VEHICLE TO TOUGH A CAR |
| US9988114B1 (en) * | 2015-11-10 | 2018-06-05 | Anthony Freakes | Self-balancing stand-up transporter-driven trailer |
| JP7070869B2 (ja) * | 2018-03-30 | 2022-05-18 | 日本電産シンポ株式会社 | 無人搬送車 |
-
2017
- 2017-06-28 WO PCT/JP2017/023658 patent/WO2018012284A1/ja not_active Ceased
- 2017-06-28 CN CN201780041480.8A patent/CN109415069B/zh active Active
- 2017-06-28 JP JP2018527504A patent/JP6578063B2/ja active Active
- 2017-06-28 US US16/314,081 patent/US10882573B2/en not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| JPWO2018012284A1 (ja) | 2019-02-14 |
| CN109415069B (zh) | 2021-04-20 |
| US10882573B2 (en) | 2021-01-05 |
| WO2018012284A1 (ja) | 2018-01-18 |
| CN109415069A (zh) | 2019-03-01 |
| US20190168829A1 (en) | 2019-06-06 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JPWO2018012284A1 (ja) | 無人搬送車の牽引装置およびこれを備える無人搬送車 | |
| JP6651015B2 (ja) | 無人搬送車の牽引装置およびこれを備える無人搬送車 | |
| JP4333398B2 (ja) | ホイールベース可変式車輌 | |
| JP4966273B2 (ja) | リヤサスペンション装置 | |
| CN105008205B (zh) | 平行万向驱动方式的导向转向架 | |
| WO2013073308A1 (ja) | 車輪の転舵装置 | |
| CN103442966B (zh) | 拖拉机的转向装置 | |
| JP7095121B2 (ja) | サスペンションユニット及び車両 | |
| KR20000057976A (ko) | 수송 수단용 조향 장치 | |
| CN1642607A (zh) | 汽车模型 | |
| CA2545369A1 (en) | Driven steer carriage | |
| KR20090060523A (ko) | 장륜차량의 암형 현가장치용 조향장치 | |
| CN101010232A (zh) | 铰接车辆的控制转向总成 | |
| JP4662125B2 (ja) | キャスタ輪支持装置 | |
| JP7298978B2 (ja) | 台車および車両 | |
| KR102464448B1 (ko) | 전동카트용 조향장치 | |
| JPH078140U (ja) | 無人搬送車の走行車輪装置 | |
| TWI457257B (zh) | 全方向輪組件及全方向車輛 | |
| JP4904600B2 (ja) | 回転体付き車輪及びそれを備えた全方向移動車輌 | |
| JPH11240446A (ja) | 無人搬送車 | |
| CN219668073U (zh) | 一种底盘结构及应用其的运输车 | |
| JP4779683B2 (ja) | 無人搬送車 | |
| JP2015113049A (ja) | 無人搬送車 | |
| KR20080013491A (ko) | 차량의 트레일링암 마운팅 위치 자동조절장치 | |
| JP2540265Y2 (ja) | 作業車両のブレーキ操作装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20181004 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20190801 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20190823 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 6578063 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| S111 | Request for change of ownership or part of ownership |
Free format text: JAPANESE INTERMEDIATE CODE: R313117 |
|
| R350 | Written notification of registration of transfer |
Free format text: JAPANESE INTERMEDIATE CODE: R350 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |