JP6672829B2 - 供給装置、画像形成システム、被搬送物検査システム - Google Patents
供給装置、画像形成システム、被搬送物検査システム Download PDFInfo
- Publication number
- JP6672829B2 JP6672829B2 JP2016011495A JP2016011495A JP6672829B2 JP 6672829 B2 JP6672829 B2 JP 6672829B2 JP 2016011495 A JP2016011495 A JP 2016011495A JP 2016011495 A JP2016011495 A JP 2016011495A JP 6672829 B2 JP6672829 B2 JP 6672829B2
- Authority
- JP
- Japan
- Prior art keywords
- suction
- unit
- guide member
- transported object
- supply device
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images







Landscapes
- Controlling Sheets Or Webs (AREA)
- Sheets, Magazines, And Separation Thereof (AREA)
Description
本発明は、搬送時の被搬送物のバタつきの低減を図れる新たな供給装置を提供することを、その目的とする。
従来の供給装置では、複数の空気吸着方式の吸引手段で被搬送物を吸着して搬送する際に、分離手段から吹き出される分離風が被搬送物の後端部側まで抜けるのを待ち、搬送を開始していた。これは、被搬送物の分離を終える前に被搬送物を搬送すると、分離しきれていない被搬送物同士の摩擦によって連れ送りが発生してしまうためである。しかし、分離空気が被搬送物の後端を抜けるまで搬送を待つことは、供給性の遅滞につながり、効率の向上の妨げになることが想定される。また、給送方向への搬送時に吸引部による被搬送物に対する吸引力のバランスが乱れると、給送方向への搬送時に被搬送物がバタつくことが懸念される。
そこで、本実施形態に係る供給装置は、載置部に積載された被搬送物の上方に配置されていて、被搬送物を吸引する吸引部と、吸引部によって吸引された被搬送物を給送方向に搬送する搬送手段と、吸引部によって吸引された被搬送物が接触する搬送案内部材とを備えている。
このように、被搬送物を吸引する吸引部と載置部に積載された被搬送物との間に搬送案内部材を配置すると、吸引部によって吸引された被搬送物が搬送案内部材に吸着されて搬送されるので、搬送時における被搬送物のバタつきの低減を図ることができる。
本実施形態に係る供給装置100の構成を説明する。
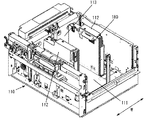
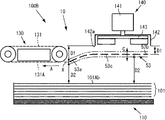
供給装置100は、図1に示すように、シート状の被搬送物101が積載される載置部110と、吸引部10と、搬送手段130と、分離手段としての送風部150と、搬送案内部材50と、図9に示す制御部200を筐体内に備えている。吸引部10は、第一吸引手段120と第二吸引手段140とを備えている。
吸引部10を構成する第一吸引手段120は、吸引チャンバ121に負圧を発生させて最上方の被搬送物101Aを吸引するものである。吸引部10を構成する第二吸引手段140は、被搬送物101を渦風により吸引するものである。搬送手段130は吸引部10で吸引された被搬送物101Aを矢印Aで示す給送方向へ搬送し、給送方向Aに位置する別なシステムに搬送するものである。つまり、本実施形態に係る供給装置100は、2つの異なる形式の吸引手段で吸引部10が構成されている。第一吸引手段120は給送方向下流側に配置され、第二吸引手段140は第一吸引手段120よりも給送方向上流側に配置されている。第二吸引手段140は、第一吸引手段120側に配置された搬送手段130の吸着面131Aよりも上方(載置部110から離間する方向)に配置されている。
載置部110は、複数の被搬送物101を積載するためのものである。載置部110は、図2に示すように、その積載枚数(残量)に応じて昇降機構によって昇降する昇降トレイ111を備えていて、最上方の被搬送物101Aが一定の高さに維持されるように構成されている。載置部110は、矢印Wで示す被搬送物101の幅方向のサイズに応じてその幅方向Wの間隔が可変される一対のサイドフェンス112,112と、被搬送物101の端部を突き当て、先端位置を合わせる突き当て部材113を備えている。矢印Wは、給送方向Aと交差する方向である。
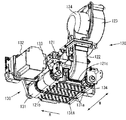
吸引チャンバ121は、搬送手段130の内部に設置されていて、その底部121aに形成された開口121bが、搬送手段130に形成された多数の小径孔131aを介して下方の空間に連通するように形成されている。吸引チャンバ121は、幅方向Wの一方側に形成された穴部121cが吸引ダクト122を介して吸引羽123、第一駆動手段124に接続されている。
第一吸引手段120には、吸引ダクト122もしくは吸引チャンバ121を開閉する電動式のシャッタ機構126が設けられている。このシャッタ機構126は、シャッタ駆動部171によって開閉動作される。第一吸引手段120は、第一駆動手段124が作動状態(駆動状態)において、シャッタ駆動部171が作動されることで、空気流awよる吸引力が被搬送物101A(の先端部101Aa側)に作用する。無論、シャッタ機構126やシャッタ駆動部171を設けることなく、第一駆動手段124のオン/オフによって吸引力を被搬送物101Aに作用させても良いが、吸引羽123が回転を開始して、被搬送物101Aを吸引する吸引力(負圧)が発生するまでにはタイムラグがある。このため、第一駆動手段124は、駆動したままシャッタ駆動部171によってシャッタ機構126をオン/オフして吸引力の作用するタイミングを調整する方が、高速対応する上では好ましい。
搬送手段130は、第一吸引手段120で上方に吸引された最上方の被搬送物101Aを、被搬送物101Aと対向する搬送ベルト131の吸着面131Aで吸着し、ベルト駆動モータ132が駆動(作動)されることで、吸着面131Aに吸着された被搬送物101Aを吸着した状態で給送方向Aに搬送する。
この送風部150は、図1、図5に示すように、駆動部としてのファン駆動モータ155によって回転駆動される送風ファン151、一端152aが送風ファン151と連通する送風ダクト152、送風ダクト152の他端152bと連通された送風ノズル153等を備えている。送風部150は、送風ファン151が回転駆動されることで、送風ファン151の開口部151Aから外気を取り込み、送風ダクト152を介して送風ノズル153から空気流fwとして噴出する。そして、その空気流fwが最上方の被搬送物101A(及び、その下方に重なる被搬送物101)の先端部101Aa側に吹き付けられることで、空気流fwの正圧によって最上方の被搬送物101Aが下方の被搬送物101から分離されて上方に浮上することになる。被搬送物101Aの先端部101Aa側の上方には、第一吸引手段120が配置され、第一吸引手段120による吸引が行われることで、最上方の被搬送物101Aは、搬送手段130の搬送ベルト131の吸着面131Aに向けて吸着が促進されることなる。
つまり、送風部150は、第一吸引手段120側に配置されていて、吸引前の被搬送物101,101Aの端部(先端部101Ab)に向かって分離風である空気流fwを吹き出すものである。
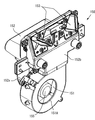
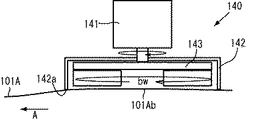
第二吸引手段140は、回転羽143の開口部142Aを、図1に示すように吸引対象物である被搬送物101の方向に向けて配置されている。本実施形態において、開口部142Aは、載置部110上に配置された被搬送物101の最上方の被搬送物101Aに上方から臨むように配置されている。第二吸引手段140は、ハウジング142の下部142aが、搬送手段130の吸着面131Aよりも上方に位置するように配置されている。
第二吸引手段140は、第二駆動手段141の駆動によって回転羽143が回転されると、空気の渦流である渦風bwを発生させ、回転羽143の中央部143a付近に発生する負圧により、吸引対象物方向に位置する被搬送物101Aを吸引する渦風吸引方式(以下、「トルネード方式」と記す)の吸引手段である。本実施形態において、第二吸引手段140は、ハウジング142を備えているが、回転羽143の外周に設けたハウジング142がない構成でも渦風bwは発生する。このめた、第二吸引手段140としては、ハウジング142がない構成でもよい。
また、第二吸引手段140に、ハウジング142の開口部142Aを開閉するシャッタ機構とそれを開閉駆動する第2シャッタ駆動部等を設け、回転羽143を回転させた状態でシャッタ機構を開閉するようにして、被搬送物101Aに対する渦風bwの作用するタイミングを調整するようにしても良い。
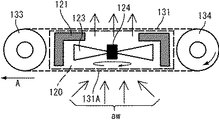
第一吸引手段120は、図7(a)に示すように、吸引羽123が回転駆動することで、吸引チャンバ121に負圧を発生させ搬送手段130の下方の空気を搬送ベルト131の多数の小径孔131aから吸引して空気流(吸引空気)awを発生させ、被搬送物101Aに吸引力を与える。しかし、第一吸引手段120は、搬送手段130の搬送ベルト131の小径孔131aから空気を吸引するため、小径孔131aの周囲の空気を、空間全体から吸引するので、離れた距離にある被搬送物101に及ぼす吸引力は弱くなる。
すなわち、吸引した空気を多方向に放出することで吸引チャンバ121内に負圧を発生させるチャンバ形式の吸引手段の構成では、離れた位置にある吸引対象物を吸引する力は弱い。このため、第一吸引手段120は、被搬送物101の分離するために送風部150から吹き出される空気流fwによって吸引対象物である最上方の被搬送物101Aが持ち上げられると、被搬送物101Aまでの距離が短くなるので吸引し易くなる。つまり、第一吸引手段120は、送風部150からの空気流fwがアシストすることで、比較的離間されている距離に位置している吸引対象物を吸引することができる。図7(b)は、第一吸引手段120のモデルをコンピュータのソフトウェアで作成し、作成したモデルを解析シュミュレーションソフトで解析した際の空気流awの流速線を示す図である。この流速線図に示されているように、チャンバ方式の吸引手段である第一吸引手段120では、流速線が広く空間全体から吸引チャンバ121に吸引されていることがわかる。
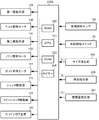
図9は、第1の実施形態に係る制御部200の機能構成を説明するブロック図であり、図10は供給装置100の構成の動作タイミングチャートを示す。図9において、制御部200は、CPU201、RAM202、ROM203、タイマ204を備えたコンピュータで構成されている。
制御部200の入力側には、被搬送物101の搬送状態を検知する搬送検知センサ158と、供給開始信号を入力する供給開始スイッチ159が信号線を介して接続されている。搬送検知センサ158は、第一吸引手段の下流側に配置されていて、光学的に被搬送物101Aを検知するセンサで構成されている。
制御部200の出力側には、第一駆動手段124、ベルト駆動モータ132、第二駆動手段141、ファン駆動モータ155、シャッタ駆動部171とファンシャッタ駆動部172、サイドブロア装置190が信号線を介して接続されている。これら第一駆動手段124、ベルト駆動モータ132、第二駆動手段141、ファン駆動モータ155、シャッタ駆動部171とファンシャッタ駆動部172、サイドブロア装置190の作動は、制御部20のROMに記憶されている動作タイミングによってオン/オフ制御される。
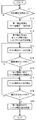
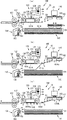
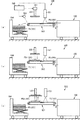
図11は、第1の実施形態に係る供給装置100の制御部200による吸着搬送制御のフローチャートを示し、図12(a)〜(c)、図13(a)〜(c)は、本実施形態に係る供給装置10による分離から搬送までの動作と工程を示す。なお、図13(a)〜(c)は、図12(c)の動作の次に行われる動作を示すものである。
制御部200は、ステップST3においてサイドブロア装置190、シャッタ駆動部171とファンシャッタ駆動部172を作動するとともに第二駆動手段141を作動する。すると、図12(a)に示すように、送風部150の送風ノズル153からは空気流fwが被搬送物101の先端部側に吹き付けられるとともに、サイドエアノズル180からは被搬送物101の側端にサイドエアが吹き付けられる。また、第一吸引手段120では空気流awが、第二吸引手段140では渦風bwが生成されて、それぞれで負圧による吸引力が発生する。
本実施形態では、第一駆動手段124のシャッタ駆動部171と第二駆動手段141の作動タイミングを、図10に示すように、同時期に作動させているが、シャッタ駆動部171の作動前に第二駆動手段141を作動して回転羽143を回転させて被搬送物101Aの後端部101Ab側を吸引するようにしても良い。
つまり、制御部200は、ステップST5において搬送検知センサ158がオンであるか否かを判定する。ここで、オンしている場合には、一定時間経過後、1枚目の被搬送物101Aが正常に給紙されたものとして、ステップST6、ST7へと進む。
制御部200は、ステップST6において、第一吸引手段120のシャッタ駆動部171の作動を停止し、ステップST7において、ベルト駆動モータ132の作動を停止し、ステップST8において搬送検知センサ158がオフであるか否かを判定する。制御部200は、ステップST8において搬送検知センサ158がオフである場合には、ステップST9に進む。つまり、ステップST5からステップST8までの間において、1枚目の被搬送物101Aの後端部101Abの位置を検知し、後端部101Abが吸引チャンバ121を通過する前(搬送検知センサ158がオンしてからの時間経過)に、第一吸引手段120のシャッタ駆動部171の作動を停止してシャッタ機構126を閉じて吸引を停止する。これは、2枚目の被搬送物101Aが吸引されて同時に搬送されることを防ぐためである。
制御部200は、ステップST9において、第一吸引手段120のシャッタ駆動部171を作動する。このため、図13(c)に示すように、第一吸引手段120による被搬送物101Aの先端部101Aa側の吸引を再開する。
第一吸引手段120による吸引の再開は、第一駆動手段124の作動を開始するのではなく、シャッタ駆動部171を駆動してシャッタ機構126を開いて吸引力を被搬送物101Aに作用させている。これは、第一駆動手段124の作動の有無で吸引の開始と停止を全て制御しようとすると、吸引羽123が回転して所定の負圧が発生するまでに時間を要するためである。このため、供給開始信号入力後の1枚目の被搬送物101Aを吸引する場合は、第一駆動手段124を作動させて吸引力を作用させるが、第一駆動手段124の作動後は、シャッタ機構126の開閉で吸引力の停止と再開を行うのが好ましい。
このような構成と、第1の実施形態の構成とを比較した場合、第1の実施形態では、予め吸引力の強い第二吸引手段140によって被搬送物101Aの後端部101Ab側を吸引するので、空気流路Rが形成され、送風部150からの空気流fwが後端部101Abに到達する前には後端部101Ab側の分離は終わっている。このため、搬送手段130を早く作動することができ、吸引性能を高めつつも分離時間の短縮を図ることができ、生産性を高めることができる。
これに対し、第1の実施形態に係る供給装置100では、複数の吸引手段のうち、被搬送物101の後端部101側Ab寄りに配置する第二吸引手段140には、トルネード方式の吸引手段を用いているので、離れた位置から被搬送物101Aの後端部101Abを吸引することができ、吸引性能を高めつつも分離に要する時間の短縮を図れ、分離不足による連れ送りを防止して、生産性の向上を図ることができる。
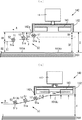
第1の実施形態に係る搬送案内部材50は、図1、図14(a)、(b)に示すように、吸引部10を構成する第二吸引手段140と載置部110に積載された最上方の被搬送物101Aとの間に配置されている。より詳しく説明すると、本実施形態において、搬送案内部材50は、第二吸引手段140の下部となるハウジング142の下部142aと被搬送物101Aの後端部101Ab側との間から搬送手段130にかけて配置されている。本実施形態において、搬送案内部材50は、複数の回転体51(図14で3つ)によって構成されている。回転体51は、支持軸52に回転可能に支持された円筒状の複数のローラ(コロ)で構成されている。支持軸52は、第二吸引手段140に取付けられるフレームに、その両端が支持されている。支持軸52を供給装置100の筐体などに装着して、第二吸引手段140と最上方の被搬送物101Aの後端部101Abとの間に回転体51を配置しても良い。
また、本実施形態では、第二吸引手段140の下部であり吸着部となる下部142aと載置部110上の最上位の被搬送物101Aとの隙間をDとし、回転体51の表面51aと最上位の被搬送物101Aとの隙間をD2とすると、隙間D2は、給送方向Aに進むに従い狭くなるように配置されている。
本実施形態では、被搬送物101Aを高速で分離可能にするとともに、被搬送物101Aの後端部101Ab側のリフトアップ量を大きくするために、第二吸引手段140で、第二吸引手段140の直下の被搬送物101Aの後端部101Ab側を第二吸引手段140の近傍まで吸引している。そして、搬送手段130で給送方向Aに加って搬送するが、搬送案内部材50を備えていないと、第二吸引手段140の下方を後端部101Ab側が通過して吸引力の作用する範囲から外れると、図15(b)に示すように、被搬送物101Aの後端部101Ab側への吸引力が突如なくなり、後端部101Ab側は自重により落下する。また、第二吸引手段140による吸引力は及ばないが、少なからず空気流は被搬送物101Aの後端部101A側には届くため、その影響を受ける。つまり、第二吸引手段140を用いて後端部101Ab側を搬送手段130の吸着面131Aよりも高くまで吸引するため、後端部101Ab側の落下量が大きく、被搬送物101Aの挙動が安定せず、バタつき等が発生し、その結果、被搬送物101Aを安定して供給することが懸念された。
例えば、被搬送物101Aを分離させる際は、被搬送物101Aの後端部101Ab側と渦風吸引手段たる第二吸引手段140との間に、図15(a)に示すように大きく隙間Dを設けるが、第二吸引手段140から被搬送物101Aの後端部101Abが通過する際には、搬送案内部材50により、両者の距離(隙間量)を任意の量(D1)に調整することで、被搬送物101Aの物性値に応じて適正な隙間D1を持たせ、バタつき、ジャムが発生しないようにすることができる。ここでいう適正な隙間D1とは、一般的に隙間D1が小さいほどバタつきが少ない。しかし隙間D1が少なすぎると、搬送案内部材50と被搬送物101Aとのにコスレ(摩擦力)が発生し、不送りやジャムの原因となる。そこで一般的には各条件において評価、シミュレーションを実施し結果に基づいた、もっともバタつき、ジャムが少ない隙間を指している。
また、本実施形態では、吸着面131Aと、給送方向最下流に位置する回転体51の最下位置とを同一の高さとしている。このため、後端部101Abが搬送案内部材50(回転体51)を通過した後であっても、吸着面131Aとの高低差が無いので、バタつきをより低減することができる。
第1の実施形態では、複数の回転体51を備えた搬送案内部材50を例示したが、本実施形態に係る供給装置100Aは、図16(a)、(b)に示すように、搬送案内部材として板状のガイド板53を備えている。ガイド板53以外の構成は、第1の実施形態と同様の構成であるので、ここでは、ガイド板53の構成と、その作用を中心に説明する。
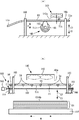
板状のガイド板53は、ガイド板53は、給送方向Aと交差する幅方向Wに延びているとともに、給送方向下流側の端部53aから搬送方向上流側の端部53bに向かっても延びていて、第二吸引手段140と載置部110の最上位の被搬送物101Aの後端部101Ab側との間から搬送手段130にかけて配置されている。ガイド板53は、端部53a側が載置部110に向かって屈曲形成されていて、被搬送物101Aの後端部101Ab側との接触部となる対向部53cが他端53b側に比べて低くされている。つまり、ガイド板53は、端部53b側の隙間D1よりも端部53a側の隙間D1が大きくなるように形成されている。別な表現をすると、ガイド板53は、端部53b側の隙間D2よりも端部53a側の隙間D2が小さくなるように形成されている。ガイド板53の端部53aは、最下位置Xに位置し、吸着面131Aと同一の高さとされている。ガイド板53には、図17(a)、(b)に示すように、多数の開口54が形成されていて、第二吸引手段140の作動により発生する空気流bwが通過可能とされている。
このため、第二吸引手段140によって吸引されて浮上した後端部101Ab側は、対向部53cの複数のリブ55・・によって対向部53cとの接触面積が低減されるので、摩擦抵抗が小さくなって搬送抵抗が低減する。これにより本実施形態では、被搬送物101Aをよりスムーズに搬送でき、ジャムを抑制することができる。
また、本実施形態では、第二吸引手段140の吸引力が作用する範囲まで、ガイド板53を配置しているが、ガイド板53には、多数の開口54を形成している。このため、第二吸引手段140の空気流bW(渦風)が開口54を通過できるので、第二吸引手段140による後端部101Ab側に作用する吸着力の低減を最小限にすることができる。このため、被搬送物101Aの後端部101Ab側を安定して浮上させることができ、下方の被搬送物101との分離を確実に行える。
ガイド板53Aには、多数の開口54が形成されているとともに、載置部110と対向するガイド板53の部位側となる対向部53Acに、対向部53Acから載置部110側に向かって突出する突起部となるリブ55が形成されている。リブ55は、単数でもよいが、本実施形態では、幅方向Wにおいて互いに隣接する開口54と開口54の間において、給送方向に向かって直線状に複数のリブ55・・を配置している。本実施形態において、ガイド板53Aと第二吸引手段140との隙間D1は、ハウジング142の下部142aと対向部53Acの中央部53Afの距離を指す。
ガイド板53Bには、多数の開口54が形成されているとともに、載置部110と対向するガイド板53の部位側となる対向部53Bcに、対向部53Bcから載置部110側に向かって突出する突起部となるリブ55が形成されている。リブ55は、単数でもよいが、本実施形態では、幅方向Wにおいて互いに隣接する開口54と開口54の間において、給送方向に向かって直線状に複数のリブ55・・を配置している。また、ガイド板53A、53Bは、給送方向Aに位置する端部53Aa、53Ba側が、載置部110に向かって部分的にそれぞれ屈曲されている。ガイド板53A、53Bの端部53Aa、53Baは最下位置Xに位置し、吸着面131Aと同一の高さとされている。本実施形態において、ガイド板53Bと第二吸引手段140との隙間D1は、ハウジング142の下部142aと対向部53Bcの中央部53Bfの距離を指す。
また、対向部53Ac、53Bcに接触された被搬送物101Aの後端部101Abは、ガイド板53A、53Bの形状に沿って幅方向Wに湾曲するので、被搬送物101Aの幅方向Wに適切なコシを与えることができる。このため、被搬送物101Aに対する、例えば第二吸引手段140の空気流等の外力の影響が受け難くなり、被搬送物101A(後端部101Ab)の挙動を安定させることができる。
第2の実施形態に係る搬送案内手段としてのガイド板53、53A、53Bは、第二吸引手段140の下部の給送方向Aにおける全域に配置されているので、図20に示すように、浮上した被搬送物101Aの後端部101Ab側とハウジング142の下部142(第二吸引手段140の下部)とが接触することがない。これにより、搬送手段130によって給送方向Aに被搬送物101Aが搬送された場合でも、下部142aに摺接することがなくなる。このため、摩擦抵抗が抑制されて搬送抵抗の低減を図ることができるとともに、被搬送物101Aの傷つきや、巻き込みによる破損も防止することができる。搬送抵抗が抑制されると、被搬送物101Aの不送りや必要搬送力の増加を防止することができる。
本実施形態に係る供給装置100Bは、図21、図22に示すように、搬送案内部材を載置部110に載置されている被搬送物101Aに対し、矢印Cで示す近接離間する方向に移動可能としたものである。すなわち、端部53b側の対向部53cと第二吸引手段140の下部142a及び端部53A側の対向部53cと第二吸引手段140の下部142aとの距離である隙間D1を広げたり狭めたりできるように構成されている。図21、図22では、板状の搬送案内部材であるガイド板53を近接離間する方向Cに移動する例を示している。
サイズ検出部205は、例えば、載置部110に積載されている被搬送物101の大きさであるサイズを検出してサイズ情報(L)を出力するものである。種別検出部206は、被搬送物101の種別を検出して種別情報(E)を出力するものである。本実施形態では、被搬送物101の種別として厚さを検出するものとする。無論、種別情報(E)としては、厚さではなく、厚さと相関する被搬送物101の製造番号や銘柄等であっても良い。移動量設定部207は、移動手段160による搬送案内部材(ここではガイド板53)の近接離間する方向Cへの移動量(T)を任意に設定するものである。移動量設定部207は、例えば操作パネルなどに設けられていて、オペレータ(装置使用者)によって操作されることで移動量(T)を入力するものである。
制御部200Aは、移動量設定部207で設定された移動量(T)に基づき、ガイド昇降モータ163の作動を制御する機能と、サイズ検出部205で検出されたサイズ情報(L)や種別検出部206によって検出された種別情報(E)に応じて、ガイド昇降モータ163の作動を制御する機能を備えている。本実施形態において、制御部200AのROM203には、サイズ情報(L)と種別情報(E)に応じて搬送案内部材の移動量Tと移動方向(C1、C2)とが関連付けて設定されたデータテーブルが記憶されている。
このため、本実施形態によると、被搬送物101のサイズ、種別に応じて搬送案内部材(ガイド板53)の位置を変更することで、被搬送物101のサイズ、種別に合わせた適切な位置に搬送案内部材(ガイド板53)を位置させることができる。すなちわ、隙間D1を被搬送物101のサイズ、種別に応じて調整することができるので、被搬送物101のサイズ、種別に合わせた適切な搬送ガイドを搬送案内部材(ガイド板53)で行うことができ、被搬送物101A(後端部101Ab)の挙動を安定させることができる。
また、移動量設定部207がオペレータ(装置使用者)によって操作されて、任意と移動量(T)が入力されると、制御部200Aはその移動量となるべくガイド昇降モータ163を作動するので、後端部101Abのバタつきや搬送状態を目視によって確認しながら、搬送案内部材(ガイド板53)の位置を任意に調整することができるので、使用勝手が向上する。
例えば、図26に示す移動手段160Aは、搬送手段130の動作と同期して搬送案内部材を近接離間する方向Cに移動可能にしたものである。移動手段160A、偏心カム161,161が固定された軸162をガイド昇降モータ163で回転駆動するのではなく、軸162の一方の端部に歯車166を固定している。この歯車166には、回転自在に支持された歯車167が噛み合っている。歯車167は、搬送手段130が備えるローラ134と一端がピン結合されたリンクアーム168の他端とピン結合されている。
このため、搬送手段130が作動してローラ134が回転すると、その回転がリンクアーム168、歯車167、166を介して軸162に伝達されることで偏心カム161、161が搬送手段130の動作と同期して回転する。このため、ガイド昇降モータ163を新たに設けることなく、偏心カム161,161を作動して、搬送案内部材(ガイド板53)を近接離間する方向Cに位置させることができる。すなちわ、隙間D1を搬送手段130の作動タイミングと同期させて調整するので、コスト低減を図りつつも、被搬送物101A(後端部101Ab)の挙動を安定させることができる。
さらに、移動手段160Aの構成では、偏心カム161,161が固定されている軸162に固定された歯車166に対し、同歯車よりも小径で歯数の少ない歯車167を噛み合わせ、歯車167をリンクアーム168で回転するように構成している。このため、歯車167の歯数を変更することで、偏心カム161,161の回転角度を簡素な構成で調整することができ、例えば搬送手段130の作動と同期させる際の調整を容易に行えるようになる。
第3の実施形態に係る供給装置100Bでは、移動手段160、160Aの偏心カム161,161を用いて近接離間する方向Cに搬送案内部材としてのガイド板53,53A,53Bをそれぞれ平行移動するようにしたが、本実施形態に係る供給装置100Cでは、図27(a)、(b)に示すように、搬送案内部材を揺動可能に設けて近接離間する方向Cに移動可能としている。
ガイド板53Cを揺動させる移動手段としては、ガイド昇降モータ163を用いる移動手段160またはリンクアーム168を用いる160Aの何れであってもよい。図27、では、移動手段160Aを用いている。
また、本実施形態では、ガイド板53Cの端部53Caの位置を、被搬送物101Aのサイズや種別に応じて変更することができるとともに、搬送手段130(吸着面131A)に対する後端部101Abの軌跡(搬送角度)を調整することもでき、より詳細な調整動作を行え、後端部101Abのバタつきをより低減することができる。
このような構成としても、搬送案内部材(ガイド板53,53A,53B,53C)を近接離間する方向に移動することができるので、隙間D1(D2)を調整することができ、被搬送物101A(後端部101Ab)のバタつきを低減することができる。
本実施形態は、図28に示すように、第1〜第4の実施形態で説明した何れかの供給装置100〜100Cを画像形成システムに適用したものである。この画像形成システム400は、被搬送物として例えば用紙P上に画像を形成する画像形成部401と、画像形成部に用紙Pを給送する例えば供給装置を備え、供給装置として、例えば供給装置100を備えている。画像形成部401としては、ドラム状の像担持体411を備えた複数のプロセスカートリッジユニット412でそれぞれ像担持体411に静電潜像を形成し、当該静電潜像に現像剤であるトナーを付着させてトナー像として現像し、現像されたトナー像を用紙Pに転写部413で転写し、定着部414でトナー像を用紙Pに定着させて排出トレイ415に積載する周知の電子写真方式の画像形成部である。画像形成部401としては、電子写真方式のではなく、インクヘッドから被搬送物としての用紙Pにインクを吐出させて画像を形成するインクジェット方式の画像形成部であっても良い。
何れの方式の画像形成部であっても、供給装置100から第一吸引手段120及び第二吸引手段140で、載置部110に積載された用紙Pの最上方のものを吸着して搬送することで、用紙Pの分離性を確保することができ、連れ送りによる用紙ジャムや重送を防止することができるとともに、分離時間の短縮を図れる。分離時間の短縮を図れることから、プリント時間の短縮や、高速給紙に対応することが可能となり、より大判に対応した生産性の高い画像形成システム400を構築することができる。
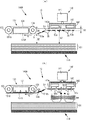
本実施形態は、図29に示すように、第1〜第4の実施形態で説明した何れかの供給装置100〜100Cの何れかを被搬送物検査システムに適用したものである。この被搬送物検査システム500は、被搬送物として例えばプリプレグシートPSを検査する検査部としての検査装置501と、検査装置501にプリプレグシートPSを給送する供給装置と制御部505を備え、供給装置として、例えば供給装置100を備えている。
被搬送物検査システム500は、検査装置501の下方に、プリプレグシートPSを搬送するシート搬送手段502を備えている。供給装置100によって分離されて給送されたプリプレグシートPSは、図29(a)に示すようにもシート搬送手段502によって検査装置501の下方を移動される。検査装置501は、プリプレグシートPSの表面の傷や大きさをラインスキャンして画像情報して検出するものであって、シート搬送手段502によってプリプレグシートPSを搬送しながら表面状態を検出している。
被搬送物検査システム500は、検査装置501よりも搬送方向下流側で、シート搬送手段502の上方に吸着装置503を備えている。吸着装置503は、図29(b)、(c)に示すように、検査装置501によって表面欠陥が検出されたプリプレグシートPS1を吸引するものである。被搬送物検査システム500は、シート搬送手段502よりも搬送方向下流側に積載装置504を備えている。積載装置504は、シート搬送手段502によって搬送されるプリプレグシートPSのうち、表面欠陥のない、すなわち吸着装置503によって吸着されなかったプリプレグシートPSが排出されて積載されるものである。
このように、供給装置100から第一吸引手段120及び第二吸引手段140で積載されたプリプレグシートPSの最上方のものを吸着して搬送することで、プリプレグシートPSの分離性を確保することができ、連れ送りによるプリプレグシートPSのジャムや重送を防止することができるとともに、分離時間の短縮を図れることからプリプレグシートPSの検査時間の短縮や、高速搬送に対応することが可能となり、生産性の高い被搬送物検査システム500を構築することができる。
例えば、本実施形態に係る被搬送物101としては、シートとしての用紙Pや、プリプレグシートPSのような樹脂製のシート材に限定するものではなく、記録紙、記録用紙、フィルム、布等であっても無論構わない。本実施形態においても、被搬送物101とは用紙、記録媒体、OHP、プリプレグ、銅箔等のシート状で吸引可能な搬送物全般を含んでいる。
50、53、53C 搬送案内部材
53A アーチ形状の搬送案内部材
53Ad、53Ae アーチ形状の搬送案内部材の両端部
53Af アーチ形状の搬送案内部材の中央部
53B 逆アーチ形状の搬送案内部材
53Bf アーチ形状の搬送案内部材の中央部
53Bd、53Be アーチ形状の搬送案内部材の両端部
53c、53Ac、53Bc、53Cc 載置部と対向する側の部位
55 突起部
100、100A、100B、100C 供給装置
101 被搬送物
101A 最上方の被搬送物
101Aa 被搬送物の端部(先端部)
101Ab 被搬送物の端部(後端部)
120 第一吸引手段
121 吸引チャンバ部
123 吸引羽
124 第一駆動手段
130 搬送手段
140 第二吸引手段、吸引手段
141 第二駆動手段、駆動手段
142 ハウジング
142A 開口部
142a ハウジングの下部
143 回転羽
1431 平面状の基板
1431a 壁部が起立している面
1432 複数の壁部
150 分離手段
160、160A 移動手段
200、200A 制御部
207 移動量設定部
400 画像形成システム
401 画像形成部
500 被搬送物検査システム
501 検査部
A 給送方向
aw 空気流
fw 空気流、分離風
bw 空気流、渦風
P 被搬送物(用紙)
PS 被搬送物(プリプレグ)
T 移動量
W 幅方向
Claims (10)
- 載置部に積載された被搬送物の上方に配置されていて、空気吸引による負圧を発生させることにより被搬送物を吸引する第一吸引手段と、前記載置部に積載された被搬送物の上方であって被搬送物の給送方向において前記第一吸引手段よりも上流側に配置されていて、空気の渦流による負圧を発生させることにより被搬送物を吸引する第二吸引手段と、を有する吸引部と、
前記吸引部によって吸引された被搬送物を前記給送方向に搬送する搬送手段と、
前記給送方向における前記第一吸引手段と前記第二吸引手段との間であって、前記第二吸引手段と、前記載置部に積載された被搬送物のうちの最上方の被搬送物との間に配置され、前記吸引部によって吸引された被搬送物が接触する搬送案内部材と、を備えた供給装置。 - 前記搬送案内部材は、前記給送方向と交差する幅方向に延びていて、該搬送案内部材の中央部が両端部よりも上方に位置するように湾曲したアーチ形状、又は、前記中央部が前記両端部よりも下方に位置するように湾曲した逆アーチ形状である請求項1に記載の供給装置。
- 前記搬送案内部材は、前記載置部に載置されている被搬送物に対して近接離間する方向に揺動可能に設けられている請求項1又は2に記載の供給装置。
- 前記搬送案内部材は、前記載置部に載置されている被搬送物に対して近接離間する方向に移動可能であり、
前記搬送案内部材を前記近接離間する方向に移動する移動手段を備える請求項1乃至3の何れか1項に記載の供給装置。 - 前記移動手段による前記搬送案内部材の移動量を任意に設定する移動量設定部と、
前記移動量設定部で設定された移動量となるまで前記移動手段の作動を制御する制御部を備える請求項4に記載の供給装置。 - 被搬送物のサイズ情報又は種別情報の少なくとも一方に基づき前記移動手段の作動を制御する制御部を備える請求項4又は5に記載の供給装置。
- 前記搬送案内部材は、前記載置部と対向する側の部位に、前記載置部側に向かって突出する突起部を有する請求項1乃至6何れか1項に記載の供給装置。
- 前記第一吸引手段は、吸引チャンバ部と、前記吸引チャンバ部から空気を排出する吸引羽と、前記吸引羽を回転駆動させる第一駆動手段とを有し、
前記第二吸引手段は、基板及び前記基板から起立する複数の壁部を有する回転羽と、前記回転羽を回転させる第二駆動手段とを有する請求項1乃至7の何れか1項に記載の供給装置。 - 被搬送物上に画像を形成する画像形成部と、
前記画像形成部に被搬送物を給送する供給装置を備え、
前記供給装置が、請求項1乃至8の何れか1項に記載の供給装置である画像形成システム。 - 被搬送物を検査する検査部と、
前記検査部に被搬送物を給送する供給装置を備え、
前記供給装置が、請求項1乃至8の何れか1項に記載の供給装置である被搬送物検査システム。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016011495A JP6672829B2 (ja) | 2016-01-25 | 2016-01-25 | 供給装置、画像形成システム、被搬送物検査システム |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2016011495A JP6672829B2 (ja) | 2016-01-25 | 2016-01-25 | 供給装置、画像形成システム、被搬送物検査システム |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2017132553A JP2017132553A (ja) | 2017-08-03 |
| JP6672829B2 true JP6672829B2 (ja) | 2020-03-25 |
Family
ID=59504661
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2016011495A Expired - Fee Related JP6672829B2 (ja) | 2016-01-25 | 2016-01-25 | 供給装置、画像形成システム、被搬送物検査システム |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP6672829B2 (ja) |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2022047244A (ja) * | 2020-09-11 | 2022-03-24 | 富士フイルムビジネスイノベーション株式会社 | シート状媒体の供給装置および使用装置 |
Family Cites Families (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2005320086A (ja) * | 2004-05-06 | 2005-11-17 | Duplo Seiko Corp | 給紙装置 |
| JP4495637B2 (ja) * | 2005-05-27 | 2010-07-07 | 株式会社リコー | 給紙装置及びこれを備えた電子写真装置 |
| US9079733B2 (en) * | 2010-05-07 | 2015-07-14 | Bdt Media Automation Gmbh | Vortex suction separator device |
| US8210519B2 (en) * | 2010-05-17 | 2012-07-03 | Canon Kabushiki Kaisha | Sheet feeding apparatus and image forming apparatus |
| JP5885427B2 (ja) * | 2011-08-24 | 2016-03-15 | キヤノン株式会社 | シート給送装置及び画像形成装置 |
-
2016
- 2016-01-25 JP JP2016011495A patent/JP6672829B2/ja not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| JP2017132553A (ja) | 2017-08-03 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP6701758B2 (ja) | 供給装置、画像形成システム、被搬送物検査システム | |
| JP6443724B2 (ja) | 給紙装置、画像形成装置および画像形成システム | |
| US8684346B2 (en) | Sheet feeding apparatus and image forming apparatus | |
| EP2060518B1 (en) | Sheet Feeding Device and Image Forming Apparatus Provided Therewith | |
| JP2017202895A (ja) | 給紙装置、及び、画像形成装置 | |
| EP1820760A1 (en) | Apparatus for separating sheets from a pile comprising blowing means to assist separation | |
| JP6668779B2 (ja) | 供給装置、画像形成システム、被搬送物検査システム | |
| JP2010269857A (ja) | シート給送装置及び該装置を備えた画像形成装置 | |
| JP6698323B2 (ja) | 給紙装置及び画像形成装置 | |
| JPH06199437A (ja) | 給紙装置及び画像形成装置 | |
| JP2019094212A (ja) | シート給送装置、画像形成装置及び画像形成システム | |
| JP2011042471A (ja) | 画像形成装置 | |
| JP2003182873A (ja) | 給紙装置 | |
| JP6897846B2 (ja) | 供給装置、画像形成システム、被搬送物検査システム | |
| JP2013193850A (ja) | 給紙装置 | |
| JP6790363B2 (ja) | 供給装置、画像形成システム、被搬送物検査システム | |
| JP2010195527A (ja) | 給紙装置、給紙ユニット、画像形成装置及び画像形成ユニット | |
| JP2019177966A (ja) | 給送装置、及び、画像形成装置 | |
| JP2017132553A (ja) | 供給装置、画像形成システム、被搬送物検査システム | |
| JP6668778B2 (ja) | 供給装置、画像形成システム、被搬送物検査システム | |
| JP2011042470A (ja) | シート給送装置及び画像形成装置 | |
| US10301126B2 (en) | Medium-suction apparatus, image forming system, and medium inspection system | |
| JP2000255805A (ja) | 給紙装置及び画像形成装置 | |
| JP5787623B2 (ja) | シート給送装置及び画像形成装置 | |
| JP5219723B2 (ja) | 画像形成装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20181207 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20190911 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20191008 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20191206 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20200204 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20200217 |
|
| R151 | Written notification of patent or utility model registration |
Ref document number: 6672829 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R151 |
|
| LAPS | Cancellation because of no payment of annual fees |