JP6815513B2 - 検査装置 - Google Patents

検査装置 Download PDF

Info

Publication number
JP6815513B2
JP6815513B2 JP2019531187A JP2019531187A JP6815513B2 JP 6815513 B2 JP6815513 B2 JP 6815513B2 JP 2019531187 A JP2019531187 A JP 2019531187A JP 2019531187 A JP2019531187 A JP 2019531187A JP 6815513 B2 JP6815513 B2 JP 6815513B2
Authority
JP
Japan
Prior art keywords
magnetic
inspected
transport
detection
detector
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Active
Application number
JP2019531187A
Other languages
English (en)
Other versions
JPWO2019151422A1 (ja
Inventor
貴弘 松岡
貴弘 松岡
川瀬 正博
正博 川瀬
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Canon Electronics Inc
Original Assignee
Canon Electronics Inc
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Canon Electronics Inc filed Critical Canon Electronics Inc
Publication of JPWO2019151422A1 publication Critical patent/JPWO2019151422A1/ja
Application granted granted Critical
Publication of JP6815513B2 publication Critical patent/JP6815513B2/ja
Active legal-status Critical Current
Anticipated expiration legal-status Critical

Links

Images

Classifications

    • G—PHYSICS
    • G01—MEASURING; TESTING
    • G01V—GEOPHYSICS; GRAVITATIONAL MEASUREMENTS; DETECTING MASSES OR OBJECTS; TAGS
    • G01V3/00—Electric or magnetic prospecting or detecting; Measuring magnetic field characteristics of the earth, e.g. declination, deviation
    • G01V3/08—Electric or magnetic prospecting or detecting; Measuring magnetic field characteristics of the earth, e.g. declination, deviation operating with magnetic or electric fields produced or modified by objects or geological structures or by detecting devices
    • G—PHYSICS
    • G01—MEASURING; TESTING
    • G01N—INVESTIGATING OR ANALYSING MATERIALS BY DETERMINING THEIR CHEMICAL OR PHYSICAL PROPERTIES
    • G01N22/00—Investigating or analysing materials by the use of microwaves or radio waves, i.e. electromagnetic waves with a wavelength of one millimetre or more
    • G01N22/04—Investigating moisture content
    • G—PHYSICS
    • G01—MEASURING; TESTING
    • G01N—INVESTIGATING OR ANALYSING MATERIALS BY DETERMINING THEIR CHEMICAL OR PHYSICAL PROPERTIES
    • G01N27/00—Investigating or analysing materials by the use of electric, electrochemical, or magnetic means
    • G01N27/72—Investigating or analysing materials by the use of electric, electrochemical, or magnetic means by investigating magnetic variables
    • G01N27/82—Investigating or analysing materials by the use of electric, electrochemical, or magnetic means by investigating magnetic variables for investigating the presence of flaws
    • G01N27/90—Investigating or analysing materials by the use of electric, electrochemical, or magnetic means by investigating magnetic variables for investigating the presence of flaws using eddy currents
    • G01N27/9006—Details, e.g. in the structure or functioning of sensors
    • G—PHYSICS
    • G01—MEASURING; TESTING
    • G01N—INVESTIGATING OR ANALYSING MATERIALS BY DETERMINING THEIR CHEMICAL OR PHYSICAL PROPERTIES
    • G01N27/00—Investigating or analysing materials by the use of electric, electrochemical, or magnetic means
    • G01N27/72—Investigating or analysing materials by the use of electric, electrochemical, or magnetic means by investigating magnetic variables
    • G01N27/82—Investigating or analysing materials by the use of electric, electrochemical, or magnetic means by investigating magnetic variables for investigating the presence of flaws
    • G01N27/90—Investigating or analysing materials by the use of electric, electrochemical, or magnetic means by investigating magnetic variables for investigating the presence of flaws using eddy currents
    • G01N27/9046—Investigating or analysing materials by the use of electric, electrochemical, or magnetic means by investigating magnetic variables for investigating the presence of flaws using eddy currents by analysing electrical signals
    • G—PHYSICS
    • G01—MEASURING; TESTING
    • G01N—INVESTIGATING OR ANALYSING MATERIALS BY DETERMINING THEIR CHEMICAL OR PHYSICAL PROPERTIES
    • G01N33/00—Investigating or analysing materials by specific methods not covered by groups G01N1/00 - G01N31/00
    • G01N33/26—Oils; Viscous liquids; Paints; Inks
    • G01N33/28—Oils, i.e. hydrocarbon liquids
    • G01N33/2823—Raw oil, drilling fluid or polyphasic mixtures
    • G—PHYSICS
    • G01—MEASURING; TESTING
    • G01R—MEASURING ELECTRIC VARIABLES; MEASURING MAGNETIC VARIABLES
    • G01R25/00—Arrangements for measuring phase angle between a voltage and a current or between voltages or currents
    • G01R25/04—Arrangements for measuring phase angle between a voltage and a current or between voltages or currents involving adjustment of a phase shifter to produce a predetermined phase difference, e.g. zero difference
    • G—PHYSICS
    • G01—MEASURING; TESTING
    • G01R—MEASURING ELECTRIC VARIABLES; MEASURING MAGNETIC VARIABLES
    • G01R27/00—Arrangements for measuring resistance, reactance, impedance, or electric characteristics derived therefrom
    • G01R27/02—Measuring real or complex resistance, reactance, impedance, or other two-pole characteristics derived therefrom, e.g. time constant
    • G01R27/04—Measuring real or complex resistance, reactance, impedance, or other two-pole characteristics derived therefrom, e.g. time constant in circuits having distributed constants, e.g. having very long conductors or involving high frequencies
    • G—PHYSICS
    • G01—MEASURING; TESTING
    • G01R—MEASURING ELECTRIC VARIABLES; MEASURING MAGNETIC VARIABLES
    • G01R27/00—Arrangements for measuring resistance, reactance, impedance, or electric characteristics derived therefrom
    • G01R27/02—Measuring real or complex resistance, reactance, impedance, or other two-pole characteristics derived therefrom, e.g. time constant
    • G01R27/22—Measuring resistance of fluids
    • G—PHYSICS
    • G01—MEASURING; TESTING
    • G01R—MEASURING ELECTRIC VARIABLES; MEASURING MAGNETIC VARIABLES
    • G01R33/00—Arrangements or instruments for measuring magnetic variables
    • G01R33/12—Measuring magnetic properties of articles or specimens of solids or fluids
    • G—PHYSICS
    • G01—MEASURING; TESTING
    • G01R—MEASURING ELECTRIC VARIABLES; MEASURING MAGNETIC VARIABLES
    • G01R33/00—Arrangements or instruments for measuring magnetic variables
    • G01R33/12—Measuring magnetic properties of articles or specimens of solids or fluids
    • G01R33/1215—Measuring magnetisation; Particular magnetometers therefor

Landscapes

  • Physics & Mathematics (AREA)
  • Chemical & Material Sciences (AREA)
  • General Physics & Mathematics (AREA)
  • Life Sciences & Earth Sciences (AREA)
  • Health & Medical Sciences (AREA)
  • Biochemistry (AREA)
  • Pathology (AREA)
  • Immunology (AREA)
  • General Health & Medical Sciences (AREA)
  • Analytical Chemistry (AREA)
  • Engineering & Computer Science (AREA)
  • Chemical Kinetics & Catalysis (AREA)
  • Remote Sensing (AREA)
  • Electrochemistry (AREA)
  • Electromagnetism (AREA)
  • Environmental & Geological Engineering (AREA)
  • Geology (AREA)
  • General Life Sciences & Earth Sciences (AREA)
  • Geophysics (AREA)
  • Medicinal Chemistry (AREA)
  • Food Science & Technology (AREA)
  • Oil, Petroleum & Natural Gas (AREA)
  • General Chemical & Material Sciences (AREA)
  • Geophysics And Detection Of Objects (AREA)
  • Investigating Or Analyzing Materials By The Use Of Magnetic Means (AREA)

Description

本発明は、搬送路で搬送される被検査物中に含まれる磁性体の異物を検知する検査装置に関する。
粉や粒状の素材、成形された部品や包装された様々な商品では、製造過程でのねじ等の固定物の落下や切断工程での刃の欠損などによる異物混入のリスクがある。被検査物が大量かつ連続的に搬送されるときに、混入した微小な異物を除去するためには高性能なセンサが必要となっている。
従来、光学的な検査やX線による透視等の検査方法があるが、それらが適用できない包装や搬送の形態が存在するため、他の原理で異物を検出する方法が求められている。
異物の検知方法の1つに、搬送路を移動する磁性異物が持つ残留磁気を磁気センサで検知する方法があるが、磁性異物のサイズが微小になると残留磁気の値が極端に小さくなるため、検知が難しくなることが知られている。
微小な磁性異物の検知では、磁気センサで検出した検出信号に対する、磁気センサ素子の配列やアナログ的な回路処理によるノイズ除去、およびマイコンなどによる数値処理等の工夫が必要となる。
例えば、ノイズ低減技術としては、搬送路の幅方向に鋭い指向性を有する磁気センサを搬送路の幅方向に複数配列して、それら複数の磁気センサの検出信号の相関を計算することで、磁性異物の検出信号を強調し、相対的にノイズレベルを低減する技術が知られている(特許文献1参照)。これにより、ノイズに埋もれる検出信号のSN比を改善することができる。
他のノイズ低減技術としては、搬送路を挟んで上下方向に正対する上側磁気センサと下側磁気センサからなる磁気センサ対を搬送路の幅方向に複数並べて、上側磁気センサと下側磁気センサの検出信号を差動算出して、ノイズを低減する技術が知られている(特許文献2参照)。これにより、ノイズに埋もれる検出信号のSN比を改善することができる。
特許第5695428号公報 特許第6121689号公報
しかしながら、特許文献1では、磁気センサの磁界検知の方向は搬送路の幅方向であり、磁性異物に対しては搬送路の搬送面に対して垂直方向に着磁するが、このような構成では、磁気センサの中央の下を磁性異物が通過するとき磁気検知感度がゼロになる、不感帯が生じる。
さらに、磁気センサの磁界検知の方向が搬送路の幅方向であるため、センサの中央を境に極性が反転するため、幅方向に対して検出信号の正負も反転する。
不感帯ができることや、波形が安定しない、すなわち検知位置によって検出信号の正負が反転してしまうことは、信号処理において検知感度を高めることを難しくする。
また、特許文献1の信号処理では、磁気センサの検出信号の相関を計算するために、タイミング信号の発生手段を要し、有限のテンプレート波形との波形比較を行う必要がある。しかし、被検査物が粉体や粒状等のもので、それらが連続して搬送される場合には、連続して検出される信号においてテンプレート波形単位に切り出すタイミングの検知が困難な場合では、このような方法の利用は困難である。
また、流れてくる検査対象物が個包装のものである場合も、それらに重なりが発生した場合は、テンプレート波形が個包装単位で作成されているため、テンプレート波形の途中で次のテンプレート波形の開始のタイミングがきてしまい、正しく波形比較ができなくなる。
特許文献2に記載された従来の金属検出装置においては、上下に正対する磁気センサ対の信号を差動算出するものであり、外乱ノイズから発生する磁束密度が上側磁気センサと下側磁気センサで等しくないときは差動算出でノイズが除去しきれないため、磁性異物の検出精度が低下する。
モータノイズの影響を均等にするためにモータと上側磁気センサ、下側磁気センサの距離をそれぞれ略中間に配置するとの記載があるが、モータと磁気センサの微小な位置調整が必要になり、差動算出により完全に外乱ノイズを除去できないため、磁性異物の検出精度が低下する。
差動算出による同相ノイズの除去率を上げるためには、上側磁気センサと下側磁気センサの磁気検出感度を調整して外乱ノイズ量を等しくする方法が考えられるが、調整の手間がかかってしまう。
本発明は、このような課題に鑑みてなされたもので、その目的とするところは、被検査物の通過位置によらずに、不感帯が無く検出信号波形の極性が変化せず、連続的に検査が可能な検査装置を提供することにある。また、ノイズ源と磁気センサの位置調整や磁気センサの磁気検出感度の調整を必要とせずに、被検査物中の微小な磁性異物を高精度に検出することが可能な検査装置を提供することにある。
上記の課題を解決するために、本発明の一実施形態は、検査装置であって、被検査物を搬送路に沿って搬送する搬送手段と、前記被検査物に含まれる磁性異物の残留磁気による磁界を検出する複数の磁気検出器と、複数の前記磁気検出器の検出信号を乗算処理する演算部であって、各前記搬送手段によって搬送された同一の前記被検査物に対する前記検出信号同士を乗算処理する演算部と、を備え、前記演算部は、搬送方向における前記被検査物と複数の前記磁気検出器との相対位置とが略一致すると見做せる時刻の前記検出信号同士を乗算することで、乗算波形を算出し、前記乗算波形の値に基づいて前記磁性異物を検出することを特徴とする。
本発明は、被検査物の通過位置によらずに、不感帯が無く検出信号波形の極性が変化せず、連続的な検査が可能となる。また本発明によれば、ノイズ源と磁気センサの位置調整や磁気センサの磁気検出感度の調整を必要とせずに、被検査物中の微小な磁性異物を高精度に検出することが可能になる。
本発明の第1の実施形態に係る検査装置の概略構成図。 磁気センサと検出信号のグラフ。 磁気センサと検出信号のグラフ。 本発明の第1の実施形態に係る検査装置における磁性異物の検出処理を示すフローチャート。 磁気センサと検出信号のグラフ。 2つの検出信号とそれらの乗算結果のグラフ。 2つの検出信号の乗算結果のグラフ。 本発明の第1の実施形態に係る検査装置の他の態様を示す概略構成図。 本発明の第2の実施形態に係る検査装置の概略構成図。 本発明の第2の実施形態に係る検査装置の他の態様を示す概略構成図。 2つの検出信号とそれらの乗算結果のグラフ。 本発明の第4の実施形態に係る検査装置の概略構成図。 本発明の第5の実施形態に係る検査装置の概略構成図。 本発明の第5の実施形態に係る検査装置の磁性異物の検出処理を示すフローチャート。 本発明の第5の実施形態に係る検査装置の構成図と検出信号のグラフ。 本発明の第5の実施形態に係る検査装置の他の態様を示す構成図と検出信号のグラフ。 本発明の第5の実施形態に係る検査装置の他の態様を示す概略構成図。 本発明の第6の実施形態に係る検査装置の他の態様を示す概略構成図。 本発明の第6の実施形態に係る検査装置の他の態様を示す概略構成図。 本発明の第7の実施形態に係る検査装置の概略構成図。 本発明の第5の実施形態に係る検査装置の他の態様を示す概略構成図。 本発明の第8の実施形態に係る検査装置の一部を示す構成図と検出信号のグラフ。 磁気センサと検出信号のグラフ。 磁気センサと磁束の流れを示す図。 本発明の第8の実施形態に係る検査装置のヨークの配置例を示す概略構成図。 本発明の第8の実施形態に係る検査装置のヨークの配置例を示す概略構成図。 本発明の第8の実施形態に係る検査装置のヨークの配置例を示す概略構成図。
以下、本発明の実施の形態について、詳細に説明する。
(第1の実施形態)
図1に、本発明の第1の実施形態に係る検査装置の構成を示す。検査装置100は、被検査物10を移動速度vで搬送する搬送路101と、被検査物10の内部または近傍にある磁性異物の磁気を検知する第1磁気検出器111および第2磁気検出器112と、第1磁気検出器111および第2磁気検出器112の検出信号をそれぞれ増幅する増幅部120と、第1磁気検出器111の検出信号を遅延させた信号と第2磁気検出器112の検出信号を乗算処理する演算処理部130とを備える。
図1に示す構成では、説明を単純化するため、第1磁気検出器111および第2磁気検出器112は、対をなす磁気センサをそれぞれ1個ずつ有するものとした。搬送面から高さhの位置に、搬送面の垂直方向に磁界検出方向を持つ第1磁気検出器111としての磁気センサMS1を1個配置し、搬送方向の出口側(下流側)に距離dの間隔を置いて第2磁気検出器112としての磁気センサMS2を1個配置している。
2つの磁気センサMS1、MS2は、できる限り同じ特性であることが望ましいが、少なくとも、検出波形の高さが異なっていても波形の変化する始点から終点までの時間が概ね等しくなることが望ましい。なお、2つの磁気センサMS1とMS2との距離dは、それぞれのセンサの検知位置間の距離である。2つの磁気センサMS1、MS2は、搬送路101の搬送方向と直交する幅方向の位置が一致していなくてもよいが、その幅方向の位置が一致していると、後述する演算処理に関して好適である。
搬送路101は、例えば、ベルトコンベアなどの直線的に被検査物を搬送する搬送手段とすることができる。被検査物10は、粉や粒状及び小片状のものや、袋や箱など包装材でそれぞれ包装された形態のものでよい。但し、包装材は、非磁性の材料からなるものとする。磁性異物は、被検査物の内部または近傍に含まれて、さびの小片、ねじ、刃物のかけた破片などが想定され、磁性を持つ材料を含む。
第1磁気検出器111と第2磁気検出器112の磁気センサは、磁気センサの磁界検出方向を搬送面に対して垂直に配置している。そのため、第1磁気検出器111と第2磁気検出器112の検出信号波形の極性は、磁性異物が通過する位置によらず一定である。検出信号波形の極性が一定であると、磁気センサを搬送路の幅方向に複数配列した場合、演算処理を簡単にすることができる。
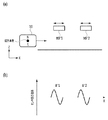
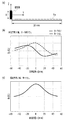
図2(a)に、搬送路の幅方向に離間して配置された2つの磁気センサの磁界検出方向が搬送面に対して垂直に配置された場合を示し、図2(b)に、そのときの磁気センサで検知される磁界の波形を示す。また図3(a)に、搬送路の幅方向に離間して配置された2つの磁気センサの磁界検出方向が搬送面に対して平行に配置された場合を示し、図3(b)に、そのときの磁気センサで検知される磁界の波形を示す。
図3(a)に示すように、搬送路の幅方向に磁界検出方向を持つように磁気センサを配置し、搬送面の垂直方向に磁極を持つ磁性体を移動させると、幅方向であるx方向の位置に対し、図3(b)に示すように、磁気センサの中央で磁界検出方向の磁界がゼロとなり、両端では極性が変わってしまうことから、検出波形が安定しない。
一方、図2(b)に示すように、本実施形態では磁気センサの磁界検出方向を搬送面に対して垂直にして幅方向に並べるため、幅方向であるx方向の位置に対し、磁気センサの磁界は反転することなく、一定方向に変化する安定した波形になる。磁気センサの搬送面に対する垂直度は、位相が回って極性が反転しないようにする必要がある。尚、図2(a)では、磁性異物の磁極が搬送面に対して垂直な場合に磁気センサで検知される磁界の波形がプラス方向に変化する構成を示したが、検知される磁界の波形がマイナス方向に変化する構成とした場合も、同様に磁界の検出波形の極性が揃うように磁界検出方向を揃える必要がある。
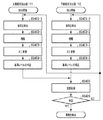
図4に、本発明の第1の実施形態に係る検査装置における検出信号の処理方法を説明するフローチャートを示す。なお、図5と図6とを利用して説明するが、図5は第1磁気検出器111と第2磁気検出器112の配置及び検出波形の概念図であり、図6は実測した検出波形の概略図である。まず、第1磁気検出器111の磁気センサMS1と第2磁気検出器112の磁気センサMS2とから出力される信号を検知する(S401−1、S401−2)。
次に、磁気センサMS1、MS2の検出信号をそれぞれ増幅部120で増幅し(S402−1、S402−2)、演算処理部130のAD変換器131−1、131−2でデジタル値に数値化(AD変換)する(S403−1、S403−2)。ここでの増幅は、DC増幅でもよいが、AC増幅をすると地磁気などのDC磁場の成分を除去することができ、またAD変換後にDC成分を除去しても構わないし、AD変換前の回路側でDC成分を除去しても構わない。
次に、乗算処理部132において、AD変換した第1磁気検出器111の検出信号S1と第2磁気検出器112の検出信号S2に対して、下記の式に従ってレベル補正を行う(S404−1、S404−2)。レベル補正は、検出信号S1がゼロを中心に変化するように基準レベルの数値補正を行うものであり、被検査物がないとき(t’1≦t’≦t’2)の検出信号の平均値を検出信号から減算することで行うことができるが、他の方法でも構わない。
Figure 0006815513
Figure 0006815513
次に、乗算処理部132において、少なくとも一方の検出信号をメモリに保存し(S405)、第1磁気検出器111と第2磁気検出器112の検出波形を磁性異物が各磁気検出器を通過したタイミング又は各磁気検出器と被検査物10とが最接近したタイミングが一致するように、すなわち、磁性異物に対応した検出波形が同位相となるように、少なくとも一方の検出信号に対して、本実施形態では第1磁気検出器111の検出信号S1に対してΔt分の時間補正を行う(S406)。搬送面上に搬送面垂直方向に着磁方向を持つ鉄等の磁性体を速度vで搬送すると、図5(b)、(c)、図6(a)、(b)に示す検出信号S1ref、S2refのように、類似の検出波形が時間差Δtで得られる。Δtは下式のように対をなす磁気センサ間の距離dを搬送速度vで割った値である。
Figure 0006815513
次に、乗算処理部132において、第2磁気検出器112の検出信号S2refと時間補正を行った第1磁気検出器の検出信号S1ref’を乗算し(S406)、乗算波形S12を取得する。
Figure 0006815513
この乗算波形S12は、図5(d)、図6(c)に示すように、検出信号S1ref’、S2refが同じ極性の磁界を示す値を持つ場合は正の値を示し、異なる極性の磁界を示す値を持つ場合は負の値を示す。特に、ノイズ成分はレベル補正の結果に伴いゼロ付近に存在し、短い周期で極性がランダムに入れ替わる波形をとるため、検出信号S1ref’、S2refのノイズ成分は極性が一致することが少ない。そのため、検出信号S1ref’、S2refのノイズ成分は実質的に逆相関係になるため、それらを乗算した結果は負の値を持つことになる。そのため、判定部133において、乗算波形S12が所定の正の値以上となった場合、磁性異物が存在すると判定することで異物を検出することが可能となる(S407)。尚、乗算波形S12が所定の正の値未満の場合には、S401−1、S401−2に戻る。
以上のような演算を行うことによって、乗算処理後の乗算波形S12は、磁性異物を検知した信号成分とノイズのみを検知した信号成分の波高値の差が広く取れて、SN比が明らかに向上する。
仮に、第2磁気検出器112の検出信号S2refが第1磁気検出器111の検出信号S1refと全く同じになった場合、すなわち、S1ref同士を乗算処理した結果を図7に示す。この場合は、ノイズ成分も同相となるためにノイズ成分が磁性異物を検知したピークと同様に正の値をとるが、実際には、同じ検出信号同士を乗算した図7のように全てのノイズ成分が同相になることはなく、大部分は逆相になるため、図6のようにノイズ成分のほとんどは負の値となる。
本実施形態の特長は、被検査物10を搬送方向に対して2箇所で検知し、検出信号に対してレベル補正と時間補正を施したものを乗算することで、磁性異物を検出した信号とノイズ成分に起因する検出信号の位相を分けることによって、検出信号の磁性異物が持つ残留磁気成分を強調して、ノイズ成分を抑制できることにある。また、第1磁気検出器111と第2磁気検出器112の信号を逐次演算することができ、予め比較用のテンプレート波形等を必要としないため、被検査物10をテンプレート波形単位に分け検査装置100に通す必要がなく、途切れなく連続して被検査物を検査したり、複数の被検査物が重なった状態で検査したりすることができる。
第1磁気検出器111と第2磁気検出器112の検出波形は、プラス側に変化する波形で説明したが、マイナス側に変化する波形であっても、磁性異物を検知した時の乗算結果は正となるため、しきい値は正側だけに想定すればよい。乗算結果が所定のしきい値を超えた時に磁性異物を含む被検査物が通過したと判定をする。磁性異物を検知したときは、磁性異物を含む被検査物を搬送路から除去するなどの処置を行うとよい。または報知部を有し、報知を行うとともに搬送路の搬送を停止するなどの制御を行う。また、第1磁気検出器111と第2磁気検出器112の一方の感磁方向を他方と真逆にした場合には、磁性異物を検知した時の乗算結果が負となり、ノイズ成分の乗算結果は正になることから、しきい値を負側に設定すれば良い。
また検査装置100は、図8に示すように、磁気遮蔽手段140、磁性異物を着磁する手段150をさらに備えてもよい。着磁手段150は、被検査物の上部に位置する上部着磁手段150−1、被検査部の下部に位置する下部着磁手段150−2によって構成されることが好ましいが、上部または下部の一方のみに設けても良い。
外部磁場の影響を遮蔽するために、高透磁率材料からなる磁気遮蔽手段140を備えてもよい。磁気遮蔽手段140は、搬送路101と対向する面は開口して、他の5面を高透磁率材料で第1磁気検出器111および第2磁気検出器112を覆うように構成する。磁気遮蔽手段140を備えると第1磁気検出器111および第2磁気検出器112に侵入する外部ノイズの影響を低減できて、S/N比を向上させることができる。高透磁率材料は、パーマロイ、ケイ素鋼板などであってもよい。
微小な磁性異物を検知するためには、さらに着磁手段150を備えることが望ましい。着磁手段150は、第1磁気検出器111の位置より搬送路101の入り口側に配置する。着磁手段150は、被検査物10が通過できるように搬送路101の上下に固定される磁石などで構成される。磁性異物を着磁する方向は、任意であってもよいが、搬送路101の搬送面と垂直方向にすると、第1磁気検出器111および第2磁気検出器112の磁気検知の方向と一致するため、より精度よく検知が可能になる。尚、磁性異物の残留磁気が十分大きい場合は、必ずしも着磁手段150を必要としない。
また、図1、8には図示していないが、図6(c)に示すような検出信号の乗算結果をユーザに提示するための表示部を備えてもよい。判定部133による判定に加え、ユーザが乗算結果から磁気異物の有無を直接判定することも可能になる。
(第2の実施形態)
図9に、本発明の第2の実施形態に係る検査装置の構成を示す。第2の実施形態では、搬送路101の幅方向および搬送路101の垂直方向の磁性異物の検知精度を向上させる構成を示す。検査装置200は、被検査物10を移動速度vで搬送する搬送路101と、被検査物10の内部または近傍にある磁性異物の磁気を検知する第1磁気検出器211および第2磁気検出器212と、第1磁気検出器211および第2磁気検出器212の検出信号をそれぞれ増幅する増幅部220と、第1磁気検出器211の検出信号を遅延させた信号と第2磁気検出器212の検出信号を乗算処理する演算処理部230とを備える。
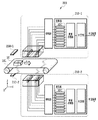
第1の実施形態では、第1磁気検出器111と第2磁気検出器112の磁気センサは、それぞれ1個とした構成を例に説明したが、本実施形態では、第1磁気検出器211と第2磁気検出器212は、それぞれ搬送路101の幅方向に複数の磁気センサを備える。複数の磁気センサの数に応じて、AD変換器231も磁気センサと同数備える。
このとき、第1磁気検出器211の各磁気センサは、第2磁気検出器212の磁気センサの1つと対をなし、これら対をなす磁気センサの検出信号を検出信号S1、S2として演算処理部230で処理する。対をなす磁気センサは、搬送方向に所定の距離d離れて配置されていればよく、搬送路101の搬送方向に直交する幅方向の位置が一致していなくてもよい。但し、その幅方向の位置が一致していると、一対の磁気センサ間で信号波形の一致度が高まり、上述の演算処理で得られる乗算波形S12のSN比が向上するため、好適である。
第1磁気検出器211および第2磁気検出器212を構成する複数の磁気センサは、図9(b)に示すように、搬送路101の幅方向を最短で結ぶ線分上に並べてもよいし、対となる磁気センサ間の搬送方向の距離が一定に保たれていれば、対をなす磁気センサ毎に搬送方向の位置を変えることで、磁気センサを幅方向に斜めに配置したり、円弧状や略S字状などのように配置したりしてもよい。
乗算処理は、第1磁気検出器211の磁気センサの信号を加算したものと第2磁気検出器212の磁気センサの信号を加算したものに対して行ってもいいし、搬送方向に間隔dで配置される一対の磁気センサに対してそれぞれ乗算処理を行ってもよい。
搬送方向前後に並ぶ一対の磁気センサに対して乗算処理を行うと、しきい値を超えた対の磁気センサの近傍を磁性異物が通過したことが判定可能になり、磁性異物が通過した搬送路101の幅方向の位置を特定することができる。
搬送路101の高さ方向の分解能を向上させるためには、図10に示すように搬送路101を挟むように上下にそれぞれ一組の上側磁気検知ユニット210−1と下側磁気検知ユニット210−2を配置するとよい。磁性異物の検知漏れを防ぐためには、搬送面に垂直な方向における磁性異物の通過が想定される中心位置が、上側磁気検知ユニット210−1と下側磁気検知ユニット210−2の中間になるように検出器を配置しても良く、下側検知ユニット210−2を、搬送面に近接するように搬送面の下部に配置することがより好ましい。具体的には、下側検知ユニット210−2を、搬送路101を形成するループしたベルトのうち、搬送方向に移動する方のベルトと搬送方向とは反対側に移動する方のベルトとの間で、搬送方向に移動する方のベルトの直下に配置されることが好ましい。
(第3の実施形態)
第3の実施形態は、第1の実施形態および第2の実施形態の磁性異物の検知精度をさらに高精度にするための検査装置の構成について記す。なお、第1の実施形態および第2の実施形態と共通する項目については、説明を省略する。
第3の実施形態では、検査装置100、200の演算処理部130、230において、検出信号を平均処理する手段、周期ノイズ除去手段をさらに備える。これらを使用して、第1磁気検出器111、211および第2磁気検出器112、212の検出信号に対し、それぞれ平均処理を実施することができる。平均処理は、移動平均や相加平均などであってもよい。平均処理を行うことで、ノイズを丸め込むことができ、乗算処理のS/N比を改善できる。尚、平均処理は、乗算結果に対して行ってもよい。
検査装置100、200の搬送路101は、ベルトコンベア等を動作させるモータや電源部などを備えるため、第1磁気検出器111、211および第2磁気検出器112、212は、50Hzまたは60Hzなどの周期的な磁気ノイズや駆動部などから発生する特定の周波数成分を有する磁気ノイズの影響を受けることになる。
上述したように、第1磁気検出器111、211および第2磁気検出器112、212の周囲に高透磁率材料からなる磁気遮蔽手段を設けることで、ノイズの影響を低減することができる。しかし、より微小な磁性異物を検出するためには、磁気遮蔽手段で除去しきれない磁気ノイズの影響を低減する必要がある。
特定周波数の磁気ノイズに対しては、第1磁気検出器111、211および第2磁気検出器112、212の磁気センサ間隔dを式5のように設定することで低減することができる。
Figure 0006815513
ここで、Texはノイズの1周期であり、vexは搬送路の搬送速度である。式5のように、第1磁気検出器111、211と第2磁気検出器112、212の磁気センサ間の間隔dを、ノイズ信号の半周期を奇数倍したものに、搬送路の搬送速度を乗じた値とすることで、第1磁気検出器111、211と第2磁気検出器112、212が検知するノイズ成分が逆相の関係になるため、乗算処理をするとノイズ成分が負の値をとり、ノイズ除去効果を上げることができる。
なお、式5においては、磁気センサ間隔dと搬送路の搬送速度vexとに対して、d/vexが、ノイズ信号の半周期(Tex/2)の奇数倍となるようにすることで、第1磁気検出器111、211におけるノイズ信号と第2磁気検出器112、212におけるノイズ信号とがちょうど逆相となることを意味しているが、必ずしもこの限りではない。例えば、0.8×Tex/2≦d/vex≦1.2×Tex/2となる場合でも、好適にノイズ成分の乗算結果が負の値となるようにすることができ、負の値にならないノイズ成分に対しても、その乗算結果の値を比較的小さくすることができるため、ノイズ成分を除去しやすくなる。
また、外来ノイズの周波数成分が磁性異物の検出信号の周波数成分より高いときなどには、補正時間をさらに調整することで、式4によりノイズの影響を低減することができる。式4の乗算処理では、前述したとおり、第1磁気検出器111、211と第2磁気検出器112、212の検出信号が同相に変化するときは正の値をとり、逆相に変化する信号は負の値をとってノイズと判断することができる。そのため、周期的なノイズに対しては、第1磁気検出器111、211のノイズ信号と第2磁気検出器112、212のノイズ信号の位相関係が逆相になるように一定の時間補正を行うと、ノイズ成分は乗算処理をすると負極性になり、ノイズ除去効果を大きく上げることができる。すなわち、式6に示すように、周期ノイズ除去のためのΔtに補正値αを加えればよい。
Figure 0006815513
図11(a)に、第1磁気検出器111、211の磁気センサの検出信号S1refとそれと対をなす第2磁気検出器112、212の磁気センサの検出信号S2refの信号波形を示す。また図11(b)、(c)に、50Hzのノイズ成分が同相になるように信号波形S1ref、S2refを調整して、それらを乗算した結果を示し、図11(d)、(e)に、50Hzのノイズ成分が逆相になるように信号波形S1ref、S2refを調整して、それらを乗算した結果を示す。図11(d)、(e)のように、ノイズ成分が逆相になるように調整をすると、S/N比が大幅に改善する。
周期ノイズの認識と周期ノイズ除去のための補正値αの決定は、磁気検出器の検出信号をAD変換した後に演算処理部で行うことができる。
(第4の実施形態)
図12(a)に、本発明の第4の実施形態に係る検査装置の構成を示す。検査装置300は、演算部330の前段に差動処理部325を配置し、搬送方向の前後に配置される一対の第1磁気検出器311と第2磁気検出器312からの検出タイミングが一致する検出信号に対して差動処理を行うことにより、同相ノイズの影響をさらに除去することができる。
差動処理を行うためには、第1磁気検出器311と第2磁気検出器312で同じ強さの磁界を検出した場合、第1磁気検出器311と第2磁気検出器312は同じレベルの検出信号を出力する必要がある。そのため、第1磁気検出器311と第2磁気検出器312とが検知する磁界が同じとき、第1磁気検出器311と第2磁気検出器312とから出力される検出信号の強度が等しくなるように、例えば増幅部320においてゲイン調整を行う。
図12(b)に、増幅部320のアナログ回路の構成例を示す。増幅部320は、オペアンプA1および抵抗r1、r2からなる第1増幅器321と、オペアンプA2、抵抗r3、r4からなる第2増幅器を含み、抵抗r1、r2、r3、r4を調整することにより第1磁気検出器311と第2磁気検出器312とから出力される検出信号の強度をそれぞれ調整することができる。
差動処理をした信号は、AD変換器によりアナログ値からデジタル値に変換する。AD変換した信号とAD変換後にメモリに一次保存して所定の時間Δt(式3)分遅らせた信号を乗算処理するとよい。
なお、本実施形態では差動処理をアナログ回路で実現する構成としたが、演算部330でデジタル的に行う構成としてもよい。また、第1磁気検出器311と第2磁気検出器312との搬送方向であるy方向における距離dとしては、被検査物10に含まれる磁性異物の検出信号のピークを一方の磁気検出器が検出する場合に、そのピークの概ね半値幅程度離れた位置に他方の磁気検出器が配置されていることが好ましい。
また、ハイパスフィルタにより検出信号より低い周波数成分の外乱ノイズを除去すると、乗算処理精度を向上させることができる。ハイパスフィルタは、電気回路によるアナログフィルタでもよいし、デジタル的に行うデジタルフィルタでもよい。
ここまで説明した第1の実施形態から第4の実施形態では、被検査物10が実際に搬送路101を搬送されている実際の速度に基づいてΔtの時間補正を行うことが好ましい。従って、例えば、搬送路101を形成するベルトコンベアの搬送方向両端部(検出部10が配置されない部分)にマーカーを付与して、それと対向する位置に設けた光学センサなどによって実測された搬送速度に対応した時間補正量を算出することが好ましい。この構成によれば、経年劣化などの影響で搬送速度が変わった場合にも適切な時間補正量を算出することができ、磁性異物の検出精度を容易に保つことができる。
なお、上記のマーカーと光学センサを用いた搬送速度検出手段は一例であり、搬送路101を搬送される被検査部10の搬送速度を検出する搬送速度検出手段であれば如何なる手段であっても良い。そのため、搬送路101における搬送手段を駆動する駆動源の駆動量(一例としては、モータの回転量)などを検知する駆動量検知手段を設け、その駆動量検知手段を搬送速度検出手段として用いて搬送速度を算出し、時間補正を行っても良いし、マーカーを被検査物10と共に搬送路101に搬送し、それを検出することで搬送速度を算出してもよい。また、検査装置または検査装置が備え付けられる装置におけるこれら以外の所定のパラメータから搬送速度を算出しても良い。例えば装置の累積使用時間を用いて時間補正を行っても良い。
(第5の実施形態)
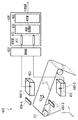
図13に、本発明の第5の実施形態に係る検査装置の構成を示す。検査装置400は、被検査物10を任意の移動速度vで搬送する搬送路101と、被検査物10を所定の方向に着磁する着磁手段450とを備える。
また、着磁手段450の搬送方向下流側には、被検査物10の内部または近傍にある磁性異物の残留磁気による搬送路101の搬送面と垂直方向の成分の磁界を検出する搬送路101の上側にある上側磁気検出器411と、搬送路を挟んで上側磁気検出器411に対向する位置にある下側磁気検出器412とが配置されている。
さらに、上側磁気検出器411と下側磁気検出器412とのそれぞれの信号を増幅する増幅部420と、上側磁気検出器411および下側磁気検出器412の信号をアナログ値からデジタル値に変換するAD変換器431や、上側磁気検出器411と下側磁気検出器412の信号を乗算処理する乗算処理部432や磁性異物の有無を判定する判定部433を備えた演算処理部430を備える。
図13に示す構成では、説明を単純化するため、上側磁気検出器411および下側磁気検出器412は、対をなす磁気センサをそれぞれ1個ずつ有するものとした。上側磁気検出器411は、被検査物10が通過可能な搬送路101の搬送面から高さh離れて配置され、下側磁気検出器412は、上側磁気検出器411と対向する位置に搬送路101を挟んで、搬送路101の搬送面の下部に配置される。
ここで、上側磁気検出器411と下側磁気検出器412とが対向する位置としては、以下の条件を満たす必要がある。まず、上側磁気検出器411と下側磁気検出器412の搬送路101の幅方向(X方向)については、一致する位置であってもよく、一致しない位置であっても上側磁気検出器411と下側磁気検出器412の両方で搬送路101を搬送される同一の磁性異物の残留磁気による磁界を同時に検出可能な位置であればよい。
上側磁気検出器411と下側磁気検出器412の搬送方向(Y方向)については、位置が一致していることが好ましい。すなわち、検出信号において、上側磁気検出器411と被検査物10とが最接近したタイミングと、下側磁気検出器412と被検査物10とが最接近したタイミングとが概ね一致することが望ましい。しかし、磁性異物によって発生する磁界はある程度の幅を持っているため、現実的な配置であれば、単純に乗算処理した結果によって十分にS/N比を向上することができる。搬送方向(Y方向)に関して位置がずれる場合には、より精度を向上する目的で、所定のテスト媒体などを搬送して上下の磁気センサの搬送方向における位置のずれを算出し、上下の磁気センサの位置が揃うように時間補正して乗算処理しても良い。
上側磁気検出器411と下側磁気検出器412の搬送路101の搬送面に対する垂直方向(Z方向)の位置については、上側磁気検出器411と下側磁気検出器412の両方で搬送路101を搬送される同一の磁性異物の残留磁気による磁界を検出可能な位置であればよい。一例としては、上側磁気検出器411と下側磁気検出器412とを同じ磁気センサで構成し、搬送路101を挟んでZ方向で検出領域が重なる位置に配置すれば良い。
また、下側磁気検出器412の搬送路101の搬送面からの距離は高さhと同量離しても良いが、搬送面の下部でできるだけ搬送面の近くに配置すると好適であり、特に上側磁気検出器411と下側磁気検出器412が同じ磁気センサ等で構成されて同じ磁気特性を有する場合に顕著である。但し、下側磁気検出器412においては、上述したように磁性異物の残留磁気によって発生する磁界が上側磁気検出器411と同じタイミングで検出できれば良く、搬送面から高さhよりも離れていても、近づいていても良い。
上側磁気検出器411と下側磁気検出器412との磁気特性は同じ磁気特性であることが好ましいが、少なくとも同じ検出対象に対して検出波形の高さが異なっていても波形がピークに達する時間t1とt2が概ね等しくなることが望ましい(図13参照)。すなわち、各磁気検出器と被検査物10とが最接近するタイミングが一致することが望ましい。また、上側磁気検出器411と下側磁気検出器412の磁界検出方向H1、H2は、搬送路101の搬送面と垂直方向を向くように配置されると、不感帯や磁性異物の通過位置によらず検出極性が安定する。
搬送路101は、例えば、ベルトコンベアやスライダーなどの所定の速度で被検査物10を搬送する搬送手段とすることができる。被検査物10は、粉や粒状および小片状のものや、袋や箱などの包装材でそれぞれ包装された形態のものでよい。ただし、包装材は、非磁性の材料からなるものとする。磁性異物は、被検査物10の内部または近傍に含まれて、さびの小片、ねじ、刃物のかけた破片などが想定され、磁性を持つ材料を含む。
微小な磁性異物を検出するときは、被検査物10に含まれる磁性異物を磁化する着磁手段450を備えることが望ましい。着磁手段450は、上側磁気検出器411と下側磁気検出器412のいずれよりも搬送路101の上流側に配置される。着磁手段450は、被検査物10が通過できるように搬送路101の上下に固定された磁石などで構成される。被検査物10を磁化する着磁方向Mは、任意の方向であってもよいが、磁気検出器の磁界検出方向と同一方向の成分が強くなるように磁化されると望ましく、搬送路101の搬送面と垂直な方向にすると、上側磁気検出器411および下側磁気検出器412との検出方向と一致するため、より精度よく検出が可能になる。なお、磁性異物の残留磁気が十分大きい場合は、必ずしも着磁手段450を必要としない。
このとき、本実施形態においては、上側磁気検出器411と下側磁気検出器412とが検出する磁性異物の残留磁気によって発生する磁界のZ方向成分は、互いに逆極性の方向に印加される。図13のとき具体的には、上側磁気検出器411にはZ成分方向がプラスの方向に、下側磁気検出器412にはZ成分方向がマイナスの方向に磁界が印加されるように配置されている。それらの磁界を精度よく検出可能なように、磁界検出方向が搬送路101を挟んで対向するように上側磁気検出器411と下側磁気検出器412とが配置されている。図13では、磁性異物の上側がN極、下側がS極と着磁方向Mを記しているが、磁性異物の着磁方向Mが逆極性になる場合には、上側磁気検出器411と下側磁気検出器412に印加される磁界の方向が逆方向になる。
ここで、上側磁気検出器411と下側磁気検出器412は、常時検出動作を行っていてもよいし、被検査物10の通過タイミングのみで検出動作を行ってもよい。例えば、本実施形態に係る検査装置400に対して被検査物10を供給する他の供給装置からの被検査物10の供給タイミング情報を含んだ情報を不図示の制御部に対して送信し、その供給タイミング情報に基づいて被検査物10が通過するタイミングのみで検出動作を行うように構成しても良い。なお、被検査物10を供給する他の供給装置を検査装置400と一体に構成しても良い。また、被検査物10が通過するタイミングのみで検出動作を行うとは、被検査物10が通過するタイミングを含むように所定の時間前後に余裕を持って検出動作を実行するものを含む。
図14には、本発明の第5の実施形態に係る検査装置400における検出信号の処理方法を説明するフローチャートを示す。まず、上側磁気検出器411と下側磁気検出器412とでそれぞれ磁界の検出を開始し、検出結果に基づいた信号が出力される(ステップS1401−1、ステップS1401−2)。
出力された信号を、増幅部420で増幅して(ステップS1402−1、ステップS1402−2)、演算処理部430のAD変換器431でデジタル値に数値化する(ステップS1403−1、ステップS1403−2)。ここでの増幅は、DC増幅でもよいが、AC増幅すると地磁気などのDC磁場成分を除去することができる。AD変換後にDC成分を除去しても構わないし、AD変換前の回路側でDC成分を除去しても構わない。
次に、演算処理部430において、AD変換した上側磁気検出器411の検出信号S1と下側磁気検出器412の検出信号S2に対して、それぞれ信号の基準レベルがゼロとなるようにレベル補正を行う。(ステップS1404−1、ステップS1404−2)。レベル補正は、第1実施形態同様に、検出信号S1がゼロを中心に変化するように基準レベルの数値補正を行うものであり、被検査物10がないとき(t’1≦t’≦t’2)の検出信号の平均値を検出信号から減算することで行うことができるが、他の方法でも構わない。
次に、レベル補正をした上側磁気検出器411の検出信号S1と下側磁気検出器412の検出信号S2とを乗算処理部432において乗算処理する(ステップS1405)。この乗算処理の結果は、磁性異物を検出した時と、ノイズ成分を検出した時の位相が逆位相の関係になる。すなわち、図15(b)に示すように、乗算処理した結果(S1×S2)において、負方向に振れるノイズ成分を検出した信号成分に対し、磁性異物の残留磁気を検出した検出信号成分が正方向に振れる。
上側磁気検出器411と下側磁気検出器412に印加される磁性異物の残留磁気による磁界の方向と、上側磁気検出器411と下側磁気検出器412に印加される一様な外乱磁界の方向は、上側磁気検出器411と下側磁気検出器412においていずれか一方は一致して、いずれか一方は一致しないことになる。そのため、乗算処理の結果は、磁性異物を検出した成分と外乱磁界の成分は逆位相の関係になる。従って、乗算処理の結果は、磁性異物を検出した信号は正側または負側のいずれか一方のみになり、ノイズ成分と磁性異物を検出した信号とが逆の極性になる(逆方向に振れる)。
また、磁気検出器自身から発生するノイズや回路基板から発生するノイズは、ランダムに極性が変化するため、磁性異物を検出した信号と位相が同じになる確率は低くなり、実質的には非同期に変化する信号になる。従って、ランダムに変化するノイズ成分の乗算処理結果は、磁性異物を検出した信号と逆極性になる。
そのため、磁性異物の検出しきい値は、正側または負側のいずれか一方のみに設定すればよく、所定のしきい値を超えた時に磁性異物を検出したと判定することができる。
乗算処理をした磁性異物の検出信号の極性は、乗算処理前の上側磁気検出器411と下側磁気検出器412との検出信号S1およびS2の位相関係に依存する。本実施形態においては、図15に示すように、上側磁気検出器411と下側磁気検出器412との磁界検出方向が互いに逆方向であるため、磁性異物を検出した時の乗算処理前の信号は同相変化になり、乗算処理結果は正の極性になる。そして、ノイズ成分についての乗算処理結果は負の極性になる。
また、図16に示すように、上側磁気検出器411と下側磁気検出器412との磁界検出方向が互いに同一方向を向くように配置したときは、磁性異物を検出した時の乗算処理前の信号は逆相変化になり、乗算処理結果は負の極性になる。このとき、ノイズ成分についての乗算処理結果は正の極性になる。
磁性異物を検出した時の乗算処理結果を任意の極性としたいときは、乗算処理前の上側磁気検出器411と下側磁気検出器412検出信号S1やS2の位相関係を調整しておくとよい。位相調整の方法は、例えば反転増幅器を用いても良いし、デジタル的に極性を反転させても構わない。
このように乗算処理を実施すると、上側磁気検出器411と下側磁気検出器412の磁気検出感度に関わらず、検出信号の同期性の関係からノイズ信号と磁性異物検出信号を分離することができ、磁性異物を検出した信号成分とノイズ成分の波高値の差を広くとれるため、S/N比が明らかに向上する。
ここで、磁性異物を検出したときの乗算処理結果がいずれの極性を示すように配置した場合(図15)であっても、磁性異物を検出した信号成分であると判定する際に、予め設定された閾値を用いても良い。すなわち、図15を例に挙げれば、磁性異物を検出した場合の乗算処理結果は、正の極性となるが、正の極性となる乗算処理結果の中には、外乱磁界によるノイズ成分が偶発的に正の極性を示したものも含まれている。但しこのノイズ成分に起因する乗算処理結果は、磁性異物を検出した場合の乗算処理結果に比べて、小さくなる。そのため、予め設定した閾値未満となる乗算処理結果についても外乱磁界によるノイズ成分であると判定し、閾値以上となる乗算処理結果のみを、磁性異物を検出した信号成分であると判定することが好ましい。磁性異物を検出したときの乗算処理結果が負の極性を示すように配置した場合(図16)には、予め設定した閾値以下となる乗算処理結果のみを、磁性異物を検出した信号成分であると判定する。
図14のステップS1406においては、上述したような判定によって、被検査物10に磁性異物が含まれるか否かを判定する。
磁性異物を検出した時は、磁性異物を含む被検査物10を搬送路101から除去するなどの処理を行うとよい。または、報知部を有して、報知を行うとともに搬送路の搬送を停止するなどの処置を行うとよい。
また、乗算処理を行うそれぞれの信号に対して、平均処理を行うことで、ノイズを丸め込むことができ、乗算処理結果のS/N比を改善することができる。平均処理は、移動平均や相加平均などであってもよい。なお、平均処理は、乗算処理結果に対して行ってもよい。
磁性異物の検出信号より低周波成分の外乱ノイズによって、乗算処理をする信号の値の基準レベルがゼロからずれる場合、乗算処理結果のS/N比が悪化する要因になる。そこで図17に示すように、上側磁気検出器411と下側磁気検出器412としてそれぞれ2つの磁気検出器を配置し、同じ側に配置された磁気検出器からの検出信号に対して差動処理を行うことにより同相に変化する外乱ノイズを除去してもよい。そして外乱ノイズを除去した信号に対して第1実施形態同様にレベル補正を行った上側磁気検出器411の信号および下側磁気検出器412の信号を乗算処理しても構わないし、ハイパスフィルタにより検出信号より低周波な成分の信号を除去しても構わない。差動処理は、回路で差動処理してもよいし、演算部でデジタル的に差動処理をしてもよい。ハイパスフィルタは、電気回路によるアナログフィルタでも良いし、デジタル的に磁性異物の検出信号より低い周波数成分の信号を除去するデジタルフィルタでも良い。
なお、以上説明したように、上側磁気検出器411と下側磁気検出器412の磁気検出感度は、必ずしも同等である必要はない。乗算処理によるノイズの判定は、上側磁気検出器411と下側磁気検出器412との信号の位相の関係で決定されるため、外乱ノイズに対する磁気検出感度を調整する必要はなく、乗算処理した結果の位相によって磁性異物による信号かノイズによる信号かを判定できる。
上側磁気検出器411と下側磁気検出器412の搬送方向の位置がずれている場合は、乗算処理する前の信号に対して時間補正をしてもよいが、上側磁気検出器411と下側磁気検出器412における磁性異物の残留磁気による磁界に対する検出信号の時間のずれが微小である場合は、時間補正を必ずしも必要としない。時間補正をしない場合は、磁性異物の検出応答性を早くでき、乗算処理も簡単になる。検出信号の時間のずれが微小である場合とは、上側磁気検出器411と下側磁気検出器412に対して磁性異物の残留磁気による磁界の一部が同時に検出される程度のずれであれば良く、一例としては、上述したように、上側磁気検出器411と下側磁気検出器412の検出領域がY方向にオーバーラップしていれば良い。
本発明によると、被検査物を搬送する搬送速度は、所定の一定速度vであってもよく、スライダーなどで被検査物を移動させる場合のように可変する任意の速度であってもよい。
また、検出信号の乗算処理結果をユーザに提示するための表示部を備えてもよい。判定部による判定に加え、ユーザが乗算処理結果から磁性異物の有無を直接判定することも可能になる。
また、外乱ノイズの影響を遮蔽するために、高透磁率材料からなる磁気遮蔽手段440を備えてもよい。磁気遮蔽手段440は、搬送路101と対向する面は開口して、高透磁率材料で上側磁気検出器411及び下側磁気検出器412における他の5面を覆うように構成する。磁気遮蔽手段440を備えると上側磁気検出器411及び下側磁気検出器412に侵入する外乱ノイズの影響を低減できて、S/N比を向上させることができる。高透磁率材料は、パーマロイ、ケイ素鋼板などであってもよい。
(第6の実施形態)
図18に本発明の第6の実施形態に係る検査装置500の構成を示す。第6の実施形態では、搬送路の幅方向の検出精度を向上させる構成を示す。第5の実施形態と共通する内容については省略する。
第5の実施形態では、上側磁気検出器511と下側磁気検出器512はそれぞれ1個配置される構成を例に説明したが、本実施形態では、少なくとも上側磁気検出器511と下側磁気検出器512のいずれか一方は、搬送方向の幅方向に複数の磁気検出器を備える。
まず、上側磁気検出器511を構成する磁気検出器と下側磁気検出器512を構成する磁気検出器の数量が同数の場合について説明する。
図18に示すように、搬送路101の上側に、搬送路101の幅方向に並ぶ複数の磁気検出器を備えた上側磁気検出器511を備える。上側磁気検出器511を構成する磁気検出器は、搬送路101の幅方向に直線的に並んでいてもよいし、S字や円弧などの曲線状に並んでいてもよい。上側磁気検出器511に対して搬送路101を挟んで対向する位置に搬送路101の幅方向に並ぶ複数の磁気検出器を備える下側磁気検出器512を有する。
上側磁気検出器511と下側磁気検出器512を構成するそれぞれの磁気検出器は、増幅部520で信号を増幅して、AD変換器531に入力されデジタル値に数値化される。ここでの増幅は、DC増幅でもよいが、AC増幅すると地磁気などのDC磁場成分を除去することができる。なお、AD変換後にDC成分を除去しても構わないし、AD変換前の回路側でDC成分を除去しても構わない。
デジタル値に変換された信号は、信号の基準レベルがゼロとなるように第1実施形態同様にレベル補正が行われる。レベル補正を行った上側磁気検出器511と下側磁気検出器512の信号は、乗算処理部532によって乗算処理される。このとき、上側磁気検出器511と下側磁気検出器512の上下で対となる磁気検出器同士の検出信号に対して乗算処理を行っても構わないし、上側磁気検出器511の磁気検出器の信号を加算した信号と下側磁気検出器512の磁気検出器の信号を加算した信号とを乗算処理しても構わない。
上側磁気検出器511と下側磁気検出器512を構成する磁気検出器における対となる磁気検出器同士のそれぞれに対して乗算処理を行う場合は、どの磁気検出器の対において磁性異物が検出されたか、どの対が最も大きい乗算結果を示すか、によって、搬送路101において磁性異物が通過した幅方向の位置を判定することができる。
次に、本実施形態の他の態様として、上側磁気検出器511を構成する磁気検出器と下側磁気検出器512を構成する磁気検出器の数量が異なるときについて説明する。つまり、磁気検出器を使用する数量を減らすことができる。図19に示す、上側磁気検出器511を構成する磁気検出器が4つ、下側磁気検出器512を構成する磁気検出器が1つ、のときを例として説明する。
上側磁気検出器511を構成する磁気検出器は、搬送路の幅方向に複数並べられている。下側磁気検出器512は、搬送路101の幅方向には上側磁気検出器511を構成する磁気検出器の略中間に配置され、搬送方向にも上側磁気検出器を構成する磁気検出器の略中間に配置される。
上側磁気検出器511と下側磁気検出器512を構成するそれぞれの磁気検出器は、増幅部520で信号を増幅して、AD変換器531に入力されデジタル値に数値化される。ここでの増幅は、DC増幅でもよいが、AC増幅すると地磁気などのDC磁場成分を除去することができる。なお、AD変換後にDC成分を除去しても構わないし、AD変換前の回路側でDC成分を除去しても構わない。
デジタル値に変換された信号は、信号の基準レベルがゼロになるようにレベル補正が行われる。レベル補正を行った上側磁気検出器511と下側磁気検出器512の信号は、乗算処理部532で乗算処理される。上側磁気検出器511を構成する磁気検出器の信号を加算したものと下側磁気検出器512の磁気検出器で検出した信号を乗算してもよいし、下側磁気検出器512を構成する磁気検出器の信号と上側磁気検出器511を構成する磁気検出器それぞれの信号とを乗算処理してもよい。
磁気検出器の配置構成は、搬送路101の幅方向の磁性異物が通過可能な範囲に対して、上側磁気検出器511を構成する磁気検出器のいずれか1つおよび下側磁気検出器512を構成する磁気検出器のいずれか1つは、磁性異物の通過を検出できるように配置数量および構成を決定するとよい。
また、図18、図19に示すように、外乱ノイズの影響を遮蔽するために、高透磁率材料からなる磁気遮蔽手段540を備えてもよい。磁気遮蔽手段540は、搬送路101と対向する面は開口して、高透磁率材料で上側磁気検出器511及び下側磁気検出器512における他の5面を覆うように構成する。磁気遮蔽手段540を備えると上側磁気検出器511及び下側磁気検出器512に侵入する外乱ノイズの影響を低減できて、S/N比を向上させることができる。高透磁率材料は、パーマロイ、ケイ素鋼板などであってもよい。
(第7の実施形態)
図20に本発明の第7の実施形態に係る検査装置600の構成を示す。第7の実施形態では、搬送路101の幅方向の両端に一対の磁気検出器である右側磁気検出器611と左側磁気検出器612とを配置する構成を示す。本実施形態で示す右側磁気検出器611と左側磁気検出器612は、上述した各実施形態における上側磁気検出器511と下側磁気検出器512に相当するものの配置を変更したものである。第5の実施形態および第6の実施形態と共通する内容については省略する。
図20においては、搬送路101の幅方向の両端に磁気検出器を配置している。この構成によると、検出可能な高さに磁気検出器を配置する必要がないことから、被検査物の高さの制限をなくすことができる。
搬送路101の幅方向に磁界検出方向を持つ少なくとも一対の磁気検出器は、搬送路の幅方向の両端に搬送路を挟んで対向する位置に配置される。一対の磁気検出器の搬送路の幅方向の距離は、磁性異物を検出できる範囲がオーバーラップするように設定する。また、磁気検出器のZ方向の配置は、磁性異物の通過が想定される位置に合わせて決定するとよい。磁性異物が通過するZ方向の範囲が広い場合は、図20に示すように、磁気検出器をZ方向に複数設置することが好ましい。
磁気検出器をZ方向に複数配置する場合は、対向する右側磁気検出器611と左側磁気検出器612が有する磁気センサの数量が必ずしも同数である必要はない。この場合、片側ずつの磁気検出器の信号をそれぞれ加算処理して、乗算処理をするとよい。
微小な磁性異物を検出するときは、被検査物10を磁化する着磁手段650を備えることが望ましい。着磁手段650は、磁気検出器より搬送路101の上流側に配置される。着磁手段650は、被検査物10が通過できるように固定される磁石などで構成される。被検査物10を磁化する着磁方向Mは、任意の方向であってもよいが、磁気検出器の磁界検出方向と同一方向の成分が強くなるように、搬送路101の幅方向が強く磁化されると、より精度よく磁性異物の検出が可能になる。なお、磁性異物の残留磁気が十分大きい場合は、必ずしも着磁手段650を必要としない。
なお、以上説明した各実施形態において、搬送路101の搬送方向は、上側磁気検出器411や下側磁気検出器412の磁界検出方向と直交する方向でなくても良い。図21に示すように、Z方向に磁界検出方向が向くように配置された上側磁気検出器411や下側磁気検出器412に対し、搬送路101による搬送方向がZ方向の成分を有するように配置しても良い。この場合、着磁手段450による着磁方向Mは、上側磁気検出器411や下側磁気検出器412の磁界検出方向であるZ方向に向いていることが好ましい。
以上説明した第5の実施形態から第7の実施形態では、被検査物10の近傍または内部に含まれる磁性異物の残留磁気の所定の成分の磁界を同時に検出することが可能なように、被検査物10が通過する空間を挟んで対向して配置される対となる磁気検出器を有すれば良い。それら対となる磁気検出器によって検出された検出信号を乗算処理することによって、磁性異物の残留磁気による信号成分とノイズによる信号成分とを分離することができる。
(第8の実施形態)
ここまでは、磁性異物の着磁方向と第1磁気検出器および第2磁気検出器を構成する磁気センサの磁界検出方向が一致する場合について説明してきた。しかしながら、磁性異物を着磁したときに、磁性異物の着磁方向が磁気センサの磁界検出方向に対して傾き、磁性異物の着磁方向と磁気センサの磁界検出方向が一致しない場合がある。例えば、磁性異物の着磁方向が磁界検出方向と一致する方向となるように着磁手段を配置した場合であっても、着磁手段が発生する磁界を抜ける際に磁性異物にかかる磁界の方向が傾き、実質的な着磁方向が磁界検出方向に対し傾くことがある。この状態で磁気センサMSとしてフラックスゲートセンサを使用した場合の検出信号の波形は、図22(a)に示すように位相が回って磁気センサMS直下で極性が反転し、上下にピークを持つ。この影響により、検出信号としてのS/N比は低下する。
そこで本実施形態では、図22(b)に示すように磁気センサMSの端部近傍に高透磁率の磁性材料からなるヨークYoを磁気センサMSとヨークYoとのなす角θが90度となるように配置する。すると、後述するヨークYoの持つ位相調整効果により、磁性異物の着磁方向と磁気センサの磁界検出方向が一致した場合のように片側にピークを持つ波形が得られる。
ここで、一例として、図23(a)に示すように、磁気センサMSよりも搬送方向(Y方向)の下流側に配置された長さ30mmのヨークYoを考える。そして図23(b)に磁気センサMSの磁界検出方向と磁性異物の一例としての鉄球の着磁方向が直交する場合にヨークYoがある場合とない場合の検出信号波形のシミュレーション結果を示す。なお、図23に示すグラフの鉄球位置yは、搬送方向における磁気センサMSの位置を基準とする。
磁気センサMSの磁界検出方向と鉄球の着磁方向が直交するように鉄球をY方向に着磁し、ヨークYoがない場合、検出信号の波形は図23(b)の実線で示すように磁気センサMSの位置で極性が反転する。これは磁気センサMSの位置で、鉄球により形成される磁界の磁気センサMSにおける磁界検出方向成分のZ方向の向きが反転するためである。
一方、ヨークYoがある場合、検出信号の波形は図23(b)の破線で示すように、磁気センサMSの位置付近にピークを持ち、図23(c)に示す磁気センサMSの磁界検出方向と鉄球の着磁方向が一致する場合の理想的な波形に近い形状となる。これは、ヨークYo内を通った磁束が、図23(a)におけるヨークYo左端部から磁気センサMSに向かい感磁部の磁性膜に誘導され、磁気センサMSでその磁界を検出するためである。
鉄球が磁気センサMSよりも上流側(y<0)にあるときは、磁気センサMSは主に鉄球からの磁束による磁界を検出する。鉄球が磁気センサMS付近(y≒0)に近づくと(図24(a))、磁気センサMSの感磁部に鉄球から直接到達する磁束は減少するが、ヨークYoを通りヨークYo左端部から感磁部に磁束が誘導されるようになる。磁気センサMSは、ヨークYo左端部から感磁部に向かう磁束を検出する。このとき、磁気センサMSの感磁部を通る磁束のZ方向に対する向きは変わらないため、検出信号波形の極性も変わらない。そこから鉄球が磁気センサMSよりも下流側(y>0)に移動してもヨークYoの磁化方向は概ね左側を向いたまま維持される(図24(b))。ヨークYoの左端部から磁気センサMSの感磁部に誘導される成分も残っており、検出信号波形の極性は維持される。鉄球がさらに下流側に移動すると(図24(c))、ヨークYoの左端部から磁気センサMSの感磁部に向かう磁束が減少する。図24(c)においては、ヨークYoの左端部から磁気センサMSの感磁部に向かう磁束がなくなり、逆向きの磁束が磁気センサMSの感磁部を通っている。すなわち、Z方向に対する磁束の向きが反転し、検出信号波形の極性も反転する。
このケースは最も磁化方向が傾いた場合について説明しているものであるが、実際にはここまで磁化方向が傾くことはなく、図23(b)の破線で示すものよりも図23(c)に示すものに近くなる。すなわち、ヨークYoを設けない場合と比較して、極性が反転することを抑制するとともに、検出磁界の強度を向上することができる。
このように磁気センサMSに近接して配置されたヨークYoは、磁気センサMSで検出される磁界の向きの変化を抑制する位相調整効果を有するため、磁性異物の着磁方向が磁気センサMSの磁界検出方向と一致しない場合に検出信号波形の位相が回るのを抑制することができる。そのため、本実施形態では磁性異物の着磁方向に依存せずに、磁性異物の移動による磁界の変化をより高精度に検知することができる。このヨークYoを配置することで得られる位相調整効果は、搬送路の上下に配置された磁気検出器の信号を乗算処理する場合でも同様に得られることは言うまでもない。
なお、図22(b)に示す磁気センサMSの磁界検出方向とヨークYoとのなす角度θは任意であるが、0度から90度のとき遮蔽効果により磁気センサの検出感度が低下するため、90度から180度が好ましい。ヨークYoの端部は、磁気センサMSの感磁部の端部と近接するように配置されるとよく、Y方向においては、センサの感磁面とヨークYoの端部とを一致させることが好ましく、Z方向においては、その距離をより近づけるとさらに好適である。センサの感磁面とヨークYoが接触していても良い。
図25に、搬送路の片側に一対の磁気検出器を有する構成におけるヨークの配置例を示す。ヨーク113、114は、図25(a)、(b)に示すように長手方向が搬送方向(Y方向)となるように配置してもよいし、図25(c)に示すように長手方向が搬送方向に対して幅方向に傾くように配置してもよい。またヨーク113、114は、磁気検出器に対して上流側に配置しても下流側に配置してもよい。検出信号を差動処理する磁気検出器には、被検査物10の搬送方向(Y方向)に対して同じ方向にヨークを配置すると、第1磁気検出器111と第2磁気検出器112が検知する外乱ノイズは同相になるため、差動処理を行う構成ではノイズの除去が簡単になる。
図26に、搬送路の上下に一対の磁気検出器を有する構成におけるヨークの配置例を示す。また図27に、搬送路の幅方向の両側に一対の磁気検出器を有する構成におけるヨークの配置例を示す。これらの場合も、搬送路の片側に一対の磁気検出器を有する構成と同様に配置すればよい。
なお、ヨークYoは、本実施形態においては磁気センサMSの下端(Z方向における負側の端部)に配置しているが、上端(Z方向における正側の端部)に配置しても良い。但し、本実施形態のように磁気センサMSの下端側に配置する方が、ヨークYoを通過する磁束が多くなり、本発明の効果を有効に享受できる。
ヨークYoの部材には、ケイ素鋼板やパーマロイなどの高透磁率磁性材料を使用してもよい。ヨークの形状は、正方形や長方形等の矩形であってもよく、櫛歯形状であってもよい。ヨークの磁気センサ側から遠い側の端部が細い形状であるほど、反磁界の関係から高い効果が得られる。またヨークの幅は、磁気センサの感磁部の幅より広くてもよい。
本発明は、以上説明した実施形態に限られず、本発明の技術思想の範囲内において種々の変更を適用可能であり、上述した各実施形態を組み合わせて使用できる。例えば、第5の実施形態のように上側磁気検出器411と下側磁気検出器412とをそれぞれ1つの磁気センサによって構成し、それらをそれぞれ覆うように磁気遮蔽手段440を設けても良い。
また、本発明は、信号の乗算について、1対の磁気検出器からの2つの検出信号の乗算に限らず、3つ以上の磁気検出器からの3つの検出信号の乗算を行っても良い。第1の実施形態から第4の実施形態のように磁気検出器を搬送方向の上流側と下流側に配置する構成の場合は、さらに下流に磁気検出器を設けても良い。第5の実施形態から第7の実施形態のように磁気検出器を搬送路の上下に配置する構成の場合は、例えば下段の磁気検出器として上下に重ねて配置された2つの磁気検出器としても良い。
また、本発明は、検出波形からピークを検出し、そのピークの前後で乗算処理部による乗算処理を行うように構成しても良い。
また、本発明は、複数の検出信号を乗算したあとで、特許文献1のテンプレート波形のような別の関数とさらに演算しても良い。
なお、本発明の説明においては、ノイズとして外乱磁界によるノイズ成分を例に挙げたが、磁気センサやそのほかのセンサや回路基板上で発生するノイズも含まれる。
10 被検査物
100 検査装置
101 搬送路
111、112 磁気検出器
120 増幅部
130 演算部
131 AD変換器
132 乗算処理部
133 判定部
140 磁気遮蔽手段
150 着磁手段

Claims (24)

  1. 被検査物を搬送路に沿って搬送する搬送手段と、
    前記被検査物に含まれる磁性異物の残留磁気による磁界を検出する複数の磁気検出器と、
    複数の前記磁気検出器の検出信号を乗算処理する演算部であって、前記搬送手段によって搬送された同一の前記被検査物に対する前記検出信号同士を乗算処理する演算部と、
    を備え、
    前記演算部は、搬送方向における前記被検査物と複数の前記磁気検出器との相対位置とが略一致すると見做せる時刻の前記検出信号同士を乗算することで、乗算波形を算出し、前記乗算波形の値に基づいて前記磁性異物を検出することを特徴とする検査装置。
  2. 前記演算部は、乗算処理する前に、前記検出信号をレベル補正することを特徴とする請求項1に記載の検査装置。
  3. 前記演算部は、磁性異物を含む被検査物が前記搬送路上にないときの前記検出信号の平均値がゼロとなるように、レベル補正することを特徴とする請求項2に記載の検査装置。
  4. 被検査物を搬送路に沿って搬送する搬送手段と、
    前記被検査物に含まれる磁性異物の残留磁気による磁界を検出する複数の磁気検出器と、
    複数の前記磁気検出器の検出信号を乗算処理する演算部であって、前記搬送手段によって搬送された同一の前記被検査物に対する前記検出信号同士を乗算処理する演算部と、
    を備え、
    複数の前記磁気検出器は、前記被検査物が通過する空間に磁界検出方向が向き、前記搬送手段の搬送方向に所定の間隔を有して配置され、
    前記演算部は、複数の前記磁気検出器のそれぞれと前記被検査物とが最接近したタイミングが略一致するように前記検出信号を時間補正して、前記検出信号同士を乗算することを特徴とする検査装置。
  5. 前記演算部は、前記所定の間隔を前記搬送手段によって前記被検査物が搬送される時間に相当する時間差分だけ遅らせるように、前記検出信号を時間補正することを特徴とする請求項4に記載の検査装置。
  6. 複数の前記磁気検出器が検出するノイズ信号の内、所定の周波数成分を有する外来ノイズ信号に対して、複数の前記磁気検出器のそれぞれで検知されるときの位相が逆相となるように、前記所定の間隔および前記搬送手段の搬送速度が設定されていることを特徴とする請求項4又は5に記載の検査装置。
  7. 前記所定の間隔は、前記外来ノイズ信号の半周期を奇数倍した値に前記搬送速度を乗算した値とすることを特徴とする請求項6に記載の検査装置。
  8. 前記所定の周波数成分は、前記搬送速度により規定される前記被検査物に含まれる磁性異物を検知した信号成分の周波数と異なる周波数であることを特徴とする請求項6又は7に記載の検査装置。
  9. 複数の前記磁気検出器は、前記搬送路を挟んで対向して配置され、前記残留磁気による磁界のうち前記搬送路の搬送面と垂直な方向の成分を検出することを特徴とする請求項1から3のいずれか1項に記載の検査装置。
  10. 複数の前記磁気検出器の少なくとも1つは、前記搬送路の幅方向に並べられた複数の磁気センサを備えたことを特徴とする請求項1から3のいずれか1項に記載の検査装置。
  11. 前記演算部の乗算処理結果から、磁性異物の有無および磁性異物が通過した前記搬送路の幅方向の位置を判定することを特徴とする請求項10に記載の検査装置。
  12. 複数の前記磁気検出器は、前記搬送路の幅方向の両端に前記搬送路を挟んで対向し、前記残留磁気による磁界のうち前記搬送路の幅方向の成分を検出することを特徴とする請求項1から3のいずれか1項に記載の検査装置。
  13. 複数の前記磁気検出器は、前記搬送路の搬送面と垂直な方向に並べられた複数の磁気センサを備えたことを特徴とする請求項12に記載の検査装置。
  14. 複数の前記磁気検出器は、互いに平行な磁界検出方向を持つ磁気センサを有することを特徴とする請求項1から13のいずれか1項に記載の検査装置。
  15. 前記演算部は、検出されたタイミングが同じ検出信号に対して差動処理された信号を前記検出信号として乗算処理することを特徴とする請求項1から14のいずれか1項に記載の検査装置。
  16. 複数の前記磁気検出器の端部に配置された位相調整手段をさらに備えたことを特徴とする請求項1から15のいずれか1項に記載の検査装置。
  17. 前記位相調整手段は、高透磁率材料を含むことを特徴とする請求項16に記載の検査装置。
  18. 前記位相調整手段は、前記位相調整手段の長手方向が前記搬送手段の搬送方向となるよう配置されたことを特徴とする請求項16又は17に記載の検査装置。
  19. 各前記磁気検出器の磁界検出方向と前記位相調整手段の長手方向との間のなす角は、90度から180度であることを特徴とする請求項16から18のいずれか1項に記載の検査装置。
  20. 前記搬送手段の搬送方向における複数の前記磁気検出器の上流側に、前記被検査物に含まれる磁性異物に対して着磁させる着磁手段をさらに備えたことを特徴とする請求項1から19のいずれか1項に記載の検査装置。
  21. 前記搬送手段と対向する面を開口して、複数の前記磁気検出器のそれぞれを覆う磁気遮蔽手段をさらに備えたことを特徴とする請求項1から20のいずれか1項に記載の検査装置。
  22. 前記演算部で算出された乗算結果が所定の値以上のときに前記被検査物に磁性異物が含まれていると判定する判定部をさらに備えたことを特徴とする請求項1から21のいずれか1項に記載の検査装置。
  23. 前記判定部は、少なくとも前記磁性異物を検出した信号成分と逆位相となる信号成分を、外乱磁界によるノイズ成分と判定することを特徴とする請求項22に記載の検査装置。
  24. 前記演算部の乗算処理の結果に基づき、前記被検査物に対し磁性異物を検知した信号成分は所定の値以上の正の値を有し、ノイズのみを検知した信号成分は負の値を有する波形として表示する表示部とを備えたことを特徴とする請求項1から23のいずれか1項に記載の検査装置。
JP2019531187A 2018-01-31 2019-01-31 検査装置 Active JP6815513B2 (ja)

Applications Claiming Priority (5)

Application Number Priority Date Filing Date Title
JP2018014798 2018-01-31
JP2018090774 2018-05-09
PCT/JP2019/003451 WO2019151422A1 (ja) 2018-01-31 2019-01-31 検査装置

Publications (2)

Publication Number Publication Date
JPWO2019151422A1 JPWO2019151422A1 (ja) 2020-02-06
JP6815513B2 true JP6815513B2 (ja) 2021-01-20

Family

ID=67478262

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2019531187A Active JP6815513B2 (ja) 2018-01-31 2019-01-31 検査装置

Country Status (4)

Country Link
US (1) US11493660B2 (ja)
JP (1) JP6815513B2 (ja)
CN (1) CN111670388B (ja)
WO (1) WO2019151422A1 (ja)

Families Citing this family (6)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
DE102019128814B4 (de) * 2019-10-25 2021-05-20 Sick Ag Kamera zur Erfassung eines Objektstroms und Verfahren zur Bestimmung der Höhe von Objekten
JP7156249B2 (ja) * 2019-11-08 2022-10-19 Tdk株式会社 位置検出装置
JP7572630B2 (ja) * 2021-04-01 2024-10-24 愛知製鋼株式会社 磁気マーカの検出方法及びシステム
JPWO2023152949A1 (ja) * 2022-02-14 2023-08-17
JP2024030031A (ja) * 2022-08-23 2024-03-07 新東工業株式会社 金属検出装置および金属検出方法
JP2025049833A (ja) * 2023-09-22 2025-04-04 株式会社ハシマ 検針機

Family Cites Families (37)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
FR2109154A5 (ja) * 1970-10-05 1972-05-26 Tech No
DE2138612C3 (de) * 1971-08-02 1980-06-19 Deutsche Itt Industries Gmbh, 7800 Freiburg Schaltungsanordnung zur Messung der Geschwindigkeitsänderung oder sich rasch ändernder Momentanwerte der Geschwindigkeit rotierend oder gradlinig bewegter Körper
JPS58129381A (ja) * 1982-01-29 1983-08-02 Mitsubishi Electric Corp 磁気異常自動検出器
JPS614992A (ja) * 1984-06-20 1986-01-10 Furukawa Electric Co Ltd:The 長尺磁性体の埋設深度測定方法
JPS6267484A (ja) * 1985-09-20 1987-03-27 Asano Yukihiko 金属選択検知方法及び装置
JP3049810B2 (ja) * 1991-03-29 2000-06-05 株式会社島津製作所 信号検出装置の信号補償装置
JPH08178663A (ja) * 1994-12-22 1996-07-12 Sony Corp 地磁気方位センサの特性測定装置及び地磁気方位計
JP2001116814A (ja) 1999-10-22 2001-04-27 Canon Electronics Inc 磁気インピーダンス素子
GB2361544B (en) 2000-04-20 2004-07-07 Goring Kerr Ltd Metal detector
JP2002131342A (ja) 2000-10-19 2002-05-09 Canon Electronics Inc 電流センサ
CN1306267C (zh) * 2001-09-21 2007-03-21 德克工程株式会社 金属异物检测方法及其装置
JP4160330B2 (ja) 2002-07-12 2008-10-01 キヤノン電子株式会社 磁界検出回路
EP1602943B1 (en) * 2003-03-12 2014-06-18 Anritsu Industrial Solutions Co.,Ltd. Metal detector
JP4247821B2 (ja) 2003-04-11 2009-04-02 キヤノン電子株式会社 電流センサ
JP3819903B2 (ja) * 2004-02-10 2006-09-13 アンリツ産機システム株式会社 金属検出装置
EP1798519A4 (en) * 2004-10-07 2012-06-06 Yamaha Corp GEOMAGNETIC SENSOR, GEOMAGNETIC SENSOR CORRECTION METHOD, TEMPERATURE SENSOR, TEMPERATURE SENSOR CORRECTION METHOD, AND GEOMAGNETIC DETECTION DEVICE
JP4731927B2 (ja) * 2005-01-31 2011-07-27 キヤノン株式会社 磁性体センサおよび検出キット
AU2006297766B2 (en) * 2005-09-19 2011-04-28 Exxonmobil Upstream Research Company Method for performing controlled source electromagnetic surveying with multiple transmitters
JP4647475B2 (ja) * 2005-12-01 2011-03-09 ユニバーサル特機株式会社 移動体位置等推定検出方法、装置及び移動体位置等推定検出方法のプログラム
EP1963887A4 (en) * 2005-12-20 2012-05-09 Minelab Electronics Pty Ltd REAL-TIME RECTANGULAR EFFECTS SEND METAL DETECTOR PLATFORM WITH USER-SELECTABLE TRANSMISSION AND RECEPTION FEATURES
JP4786608B2 (ja) * 2007-07-30 2011-10-05 パナソニック株式会社 磁界検出装置
JP5069162B2 (ja) * 2008-03-28 2012-11-07 アンリツ産機システム株式会社 金属検出機
JP2011089868A (ja) * 2009-10-22 2011-05-06 Seiko Epson Corp ファイバーセル、磁気センサー、及び磁界測定装置
JP5574768B2 (ja) * 2010-03-15 2014-08-20 Jmuディフェンスシステムズ株式会社 移動体位置推定検出システム及び移動体位置推定検出方法
EP2562550B1 (en) 2010-03-26 2019-02-13 Canon Denshi Kabushiki Kaisha Method for detecting magnetic field generated by a current to estimate the amount of current
JP5695428B2 (ja) * 2011-01-24 2015-04-08 アンリツ産機システム株式会社 金属検出装置
EP2671102B1 (de) * 2011-02-02 2022-09-28 Zircon Corporation Metalldetektor zur ortung metallischer objekte
CN102520263B (zh) * 2011-12-12 2014-03-19 中国航空无线电电子研究所 一种载机磁环境的识别方法
WO2013136751A1 (ja) 2012-03-16 2013-09-19 キヤノン電子株式会社 計測モジュール、電子機器、電源タップ及び電源ユニット、並びに組込型計測モジュール
JP6121689B2 (ja) 2012-10-31 2017-04-26 アンリツインフィビス株式会社 金属検出装置
CN103091717B (zh) * 2013-01-09 2015-10-21 中国科学院电工研究所 一种收发自动同步变频的电磁勘探方法
JP6359858B2 (ja) * 2014-04-04 2018-07-18 キヤノン電子株式会社 磁界検出装置および磁気識別装置
CN104391331A (zh) * 2014-12-02 2015-03-04 中国人民解放军军械工程学院 一种用于距离探测的巨磁阻抗传感器装置及信号处理方法
CN104834021B (zh) * 2015-05-11 2018-06-22 上海集成电路研发中心有限公司 一种地磁传感器灵敏度的计算方法
JP6590525B2 (ja) * 2015-05-22 2019-10-16 アンリツインフィビス株式会社 金属検出機
CN106990440A (zh) * 2017-02-22 2017-07-28 清华大学 一种基于两个探测位置处磁场空间梯度的潜艇定位方法
JP6932561B2 (ja) 2017-06-15 2021-09-08 キヤノン電子株式会社 3軸磁気検出装置および人工衛星

Also Published As

Publication number Publication date
CN111670388B (zh) 2023-06-30
CN111670388A (zh) 2020-09-15
US20210055445A1 (en) 2021-02-25
WO2019151422A1 (ja) 2019-08-08
JPWO2019151422A1 (ja) 2020-02-06
US11493660B2 (en) 2022-11-08

Similar Documents

Publication Publication Date Title
CN111670388B (zh) 检查装置
US10969245B2 (en) Magnetic marker detection method and magnetic marker detection device
KR101914689B1 (ko) 식품의 금속이물 검출장치
JP3041026B2 (ja) 金属検出機
JP2009053056A (ja) 磁気式移動体速度検出装置
JP6121689B2 (ja) 金属検出装置
JP6396002B2 (ja) 金属検出機
KR101670427B1 (ko) 외란에 강인한 고감도 금속검출기
KR102099864B1 (ko) 자석과 일체화된 금속 탐지 센서 및 금속 이물 검출 장치
KR101786794B1 (ko) 금속 탐지 센서 및 이를 포함하는 금속 탐지기
JP6159112B2 (ja) 金属検出装置
KR101786790B1 (ko) 금속 탐지 센서 및 이를 포함하는 금속 탐지기
JP6622462B2 (ja) 磁性金属異物の検出方法および検出装置
WO2016170887A1 (ja) 磁気センサ装置
JP6842164B2 (ja) 磁性異物検査装置および磁性異物検査システム
JP2016057225A (ja) 渦電流探傷センサ装置
JP6103848B2 (ja) 異物検出装置
JPH0821880A (ja) 磁性体検出機
JPH04254753A (ja) ワイヤーロープの磁気探傷装置
JP3608701B2 (ja) 金属検出装置
JP2003066156A (ja) 金属検出機
JP2022157062A (ja) 検査装置及び検査方法
KR102233822B1 (ko) 금속 이물 검출 장치 및 금속 이물 검출 방법
JP3925807B2 (ja) 磁性体縁辺位置検出装置
JP2005214707A (ja) 金属検出装置

Legal Events

Date Code Title Description
A521 Request for written amendment filed

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20190610

A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20190610

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20200811

A521 Request for written amendment filed

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20201008

TRDD Decision of grant or rejection written
A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20201208

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20201222

R150 Certificate of patent or registration of utility model

Ref document number: 6815513

Country of ref document: JP

Free format text: JAPANESE INTERMEDIATE CODE: R150

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250