JP6976089B2 - 運転支援装置および運転支援方法 - Google Patents
運転支援装置および運転支援方法 Download PDFInfo
- Publication number
- JP6976089B2 JP6976089B2 JP2017127902A JP2017127902A JP6976089B2 JP 6976089 B2 JP6976089 B2 JP 6976089B2 JP 2017127902 A JP2017127902 A JP 2017127902A JP 2017127902 A JP2017127902 A JP 2017127902A JP 6976089 B2 JP6976089 B2 JP 6976089B2
- Authority
- JP
- Japan
- Prior art keywords
- image
- vehicle
- driving
- driver
- display
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images




Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W60/00—Drive control systems specially adapted for autonomous road vehicles
- B60W60/005—Handover processes
- B60W60/0053—Handover processes from vehicle to occupant
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06V—IMAGE OR VIDEO RECOGNITION OR UNDERSTANDING
- G06V20/00—Scenes; Scene-specific elements
- G06V20/50—Context or environment of the image
- G06V20/59—Context or environment of the image inside of a vehicle, e.g. relating to seat occupancy, driver state or inner lighting conditions
- G06V20/597—Recognising the driver's state or behaviour, e.g. attention or drowsiness
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60K—ARRANGEMENT OR MOUNTING OF PROPULSION UNITS OR OF TRANSMISSIONS IN VEHICLES; ARRANGEMENT OR MOUNTING OF PLURAL DIVERSE PRIME-MOVERS IN VEHICLES; AUXILIARY DRIVES FOR VEHICLES; INSTRUMENTATION OR DASHBOARDS FOR VEHICLES; ARRANGEMENTS IN CONNECTION WITH COOLING, AIR INTAKE, GAS EXHAUST OR FUEL SUPPLY OF PROPULSION UNITS IN VEHICLES
- B60K35/00—Instruments specially adapted for vehicles; Arrangement of instruments in or on vehicles
- B60K35/10—Input arrangements, i.e. from user to vehicle, associated with vehicle functions or specially adapted therefor
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60K—ARRANGEMENT OR MOUNTING OF PROPULSION UNITS OR OF TRANSMISSIONS IN VEHICLES; ARRANGEMENT OR MOUNTING OF PLURAL DIVERSE PRIME-MOVERS IN VEHICLES; AUXILIARY DRIVES FOR VEHICLES; INSTRUMENTATION OR DASHBOARDS FOR VEHICLES; ARRANGEMENTS IN CONNECTION WITH COOLING, AIR INTAKE, GAS EXHAUST OR FUEL SUPPLY OF PROPULSION UNITS IN VEHICLES
- B60K35/00—Instruments specially adapted for vehicles; Arrangement of instruments in or on vehicles
- B60K35/20—Output arrangements, i.e. from vehicle to user, associated with vehicle functions or specially adapted therefor
- B60K35/21—Output arrangements, i.e. from vehicle to user, associated with vehicle functions or specially adapted therefor using visual output, e.g. blinking lights or matrix displays
- B60K35/22—Display screens
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60K—ARRANGEMENT OR MOUNTING OF PROPULSION UNITS OR OF TRANSMISSIONS IN VEHICLES; ARRANGEMENT OR MOUNTING OF PLURAL DIVERSE PRIME-MOVERS IN VEHICLES; AUXILIARY DRIVES FOR VEHICLES; INSTRUMENTATION OR DASHBOARDS FOR VEHICLES; ARRANGEMENTS IN CONNECTION WITH COOLING, AIR INTAKE, GAS EXHAUST OR FUEL SUPPLY OF PROPULSION UNITS IN VEHICLES
- B60K35/00—Instruments specially adapted for vehicles; Arrangement of instruments in or on vehicles
- B60K35/20—Output arrangements, i.e. from vehicle to user, associated with vehicle functions or specially adapted therefor
- B60K35/21—Output arrangements, i.e. from vehicle to user, associated with vehicle functions or specially adapted therefor using visual output, e.g. blinking lights or matrix displays
- B60K35/23—Head-up displays [HUD]
- B60K35/235—Head-up displays [HUD] with means for detecting the driver's gaze direction or eye points
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60K—ARRANGEMENT OR MOUNTING OF PROPULSION UNITS OR OF TRANSMISSIONS IN VEHICLES; ARRANGEMENT OR MOUNTING OF PLURAL DIVERSE PRIME-MOVERS IN VEHICLES; AUXILIARY DRIVES FOR VEHICLES; INSTRUMENTATION OR DASHBOARDS FOR VEHICLES; ARRANGEMENTS IN CONNECTION WITH COOLING, AIR INTAKE, GAS EXHAUST OR FUEL SUPPLY OF PROPULSION UNITS IN VEHICLES
- B60K35/00—Instruments specially adapted for vehicles; Arrangement of instruments in or on vehicles
- B60K35/20—Output arrangements, i.e. from vehicle to user, associated with vehicle functions or specially adapted therefor
- B60K35/28—Output arrangements, i.e. from vehicle to user, associated with vehicle functions or specially adapted therefor characterised by the type of the output information, e.g. video entertainment or vehicle dynamics information; characterised by the purpose of the output information, e.g. for attracting the attention of the driver
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60K—ARRANGEMENT OR MOUNTING OF PROPULSION UNITS OR OF TRANSMISSIONS IN VEHICLES; ARRANGEMENT OR MOUNTING OF PLURAL DIVERSE PRIME-MOVERS IN VEHICLES; AUXILIARY DRIVES FOR VEHICLES; INSTRUMENTATION OR DASHBOARDS FOR VEHICLES; ARRANGEMENTS IN CONNECTION WITH COOLING, AIR INTAKE, GAS EXHAUST OR FUEL SUPPLY OF PROPULSION UNITS IN VEHICLES
- B60K35/00—Instruments specially adapted for vehicles; Arrangement of instruments in or on vehicles
- B60K35/20—Output arrangements, i.e. from vehicle to user, associated with vehicle functions or specially adapted therefor
- B60K35/29—Instruments characterised by the way in which information is handled, e.g. showing information on plural displays or prioritising information according to driving conditions
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60K—ARRANGEMENT OR MOUNTING OF PROPULSION UNITS OR OF TRANSMISSIONS IN VEHICLES; ARRANGEMENT OR MOUNTING OF PLURAL DIVERSE PRIME-MOVERS IN VEHICLES; AUXILIARY DRIVES FOR VEHICLES; INSTRUMENTATION OR DASHBOARDS FOR VEHICLES; ARRANGEMENTS IN CONNECTION WITH COOLING, AIR INTAKE, GAS EXHAUST OR FUEL SUPPLY OF PROPULSION UNITS IN VEHICLES
- B60K35/00—Instruments specially adapted for vehicles; Arrangement of instruments in or on vehicles
- B60K35/80—Arrangements for controlling instruments
- B60K35/81—Arrangements for controlling instruments for controlling displays
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W30/00—Purposes of road vehicle drive control systems not related to the control of a particular sub-unit, e.g. of systems using conjoint control of vehicle sub-units
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W50/00—Details of control systems for road vehicle drive control not related to the control of a particular sub-unit, e.g. process diagnostic or vehicle driver interfaces
- B60W50/08—Interaction between the driver and the control system
- B60W50/082—Selecting or switching between different modes of propelling
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W50/00—Details of control systems for road vehicle drive control not related to the control of a particular sub-unit, e.g. process diagnostic or vehicle driver interfaces
- B60W50/08—Interaction between the driver and the control system
- B60W50/14—Means for informing the driver, warning the driver or prompting a driver intervention
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06V—IMAGE OR VIDEO RECOGNITION OR UNDERSTANDING
- G06V40/00—Recognition of biometric, human-related or animal-related patterns in image or video data
- G06V40/10—Human or animal bodies, e.g. vehicle occupants or pedestrians; Body parts, e.g. hands
- G06V40/18—Eye characteristics, e.g. of the iris
-
- G—PHYSICS
- G09—EDUCATION; CRYPTOGRAPHY; DISPLAY; ADVERTISING; SEALS
- G09G—ARRANGEMENTS OR CIRCUITS FOR CONTROL OF INDICATING DEVICES USING STATIC MEANS TO PRESENT VARIABLE INFORMATION
- G09G3/00—Control arrangements or circuits, of interest only in connection with visual indicators other than cathode-ray tubes
- G09G3/001—Control arrangements or circuits, of interest only in connection with visual indicators other than cathode-ray tubes using specific devices not provided for in groups G09G3/02 - G09G3/36, e.g. using an intermediate record carrier such as a film slide; Projection systems; Display of non-alphanumerical information, solely or in combination with alphanumerical information, e.g. digital display on projected diapositive as background
-
- G—PHYSICS
- G09—EDUCATION; CRYPTOGRAPHY; DISPLAY; ADVERTISING; SEALS
- G09G—ARRANGEMENTS OR CIRCUITS FOR CONTROL OF INDICATING DEVICES USING STATIC MEANS TO PRESENT VARIABLE INFORMATION
- G09G5/00—Control arrangements or circuits for visual indicators common to cathode-ray tube indicators and other visual indicators
- G09G5/003—Details of a display terminal, the details relating to the control arrangement of the display terminal and to the interfaces thereto
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60K—ARRANGEMENT OR MOUNTING OF PROPULSION UNITS OR OF TRANSMISSIONS IN VEHICLES; ARRANGEMENT OR MOUNTING OF PLURAL DIVERSE PRIME-MOVERS IN VEHICLES; AUXILIARY DRIVES FOR VEHICLES; INSTRUMENTATION OR DASHBOARDS FOR VEHICLES; ARRANGEMENTS IN CONNECTION WITH COOLING, AIR INTAKE, GAS EXHAUST OR FUEL SUPPLY OF PROPULSION UNITS IN VEHICLES
- B60K2360/00—Indexing scheme associated with groups B60K35/00 or B60K37/00 relating to details of instruments or dashboards
- B60K2360/16—Type of output information
- B60K2360/175—Autonomous driving
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60K—ARRANGEMENT OR MOUNTING OF PROPULSION UNITS OR OF TRANSMISSIONS IN VEHICLES; ARRANGEMENT OR MOUNTING OF PLURAL DIVERSE PRIME-MOVERS IN VEHICLES; AUXILIARY DRIVES FOR VEHICLES; INSTRUMENTATION OR DASHBOARDS FOR VEHICLES; ARRANGEMENTS IN CONNECTION WITH COOLING, AIR INTAKE, GAS EXHAUST OR FUEL SUPPLY OF PROPULSION UNITS IN VEHICLES
- B60K2360/00—Indexing scheme associated with groups B60K35/00 or B60K37/00 relating to details of instruments or dashboards
- B60K2360/18—Information management
- B60K2360/186—Displaying information according to relevancy
- B60K2360/1868—Displaying information according to relevancy according to driving situations
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60K—ARRANGEMENT OR MOUNTING OF PROPULSION UNITS OR OF TRANSMISSIONS IN VEHICLES; ARRANGEMENT OR MOUNTING OF PLURAL DIVERSE PRIME-MOVERS IN VEHICLES; AUXILIARY DRIVES FOR VEHICLES; INSTRUMENTATION OR DASHBOARDS FOR VEHICLES; ARRANGEMENTS IN CONNECTION WITH COOLING, AIR INTAKE, GAS EXHAUST OR FUEL SUPPLY OF PROPULSION UNITS IN VEHICLES
- B60K2360/00—Indexing scheme associated with groups B60K35/00 or B60K37/00 relating to details of instruments or dashboards
- B60K2360/20—Optical features of instruments
- B60K2360/27—Optical features of instruments using semi-transparent optical elements
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60K—ARRANGEMENT OR MOUNTING OF PROPULSION UNITS OR OF TRANSMISSIONS IN VEHICLES; ARRANGEMENT OR MOUNTING OF PLURAL DIVERSE PRIME-MOVERS IN VEHICLES; AUXILIARY DRIVES FOR VEHICLES; INSTRUMENTATION OR DASHBOARDS FOR VEHICLES; ARRANGEMENTS IN CONNECTION WITH COOLING, AIR INTAKE, GAS EXHAUST OR FUEL SUPPLY OF PROPULSION UNITS IN VEHICLES
- B60K35/00—Instruments specially adapted for vehicles; Arrangement of instruments in or on vehicles
- B60K35/50—Instruments characterised by their means of attachment to or integration in the vehicle
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60K—ARRANGEMENT OR MOUNTING OF PROPULSION UNITS OR OF TRANSMISSIONS IN VEHICLES; ARRANGEMENT OR MOUNTING OF PLURAL DIVERSE PRIME-MOVERS IN VEHICLES; AUXILIARY DRIVES FOR VEHICLES; INSTRUMENTATION OR DASHBOARDS FOR VEHICLES; ARRANGEMENTS IN CONNECTION WITH COOLING, AIR INTAKE, GAS EXHAUST OR FUEL SUPPLY OF PROPULSION UNITS IN VEHICLES
- B60K35/00—Instruments specially adapted for vehicles; Arrangement of instruments in or on vehicles
- B60K35/60—Instruments characterised by their location or relative disposition in or on vehicles
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W50/00—Details of control systems for road vehicle drive control not related to the control of a particular sub-unit, e.g. process diagnostic or vehicle driver interfaces
- B60W50/08—Interaction between the driver and the control system
- B60W50/14—Means for informing the driver, warning the driver or prompting a driver intervention
- B60W2050/146—Display means
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2540/00—Input parameters relating to occupants
- B60W2540/18—Steering angle
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2540/00—Input parameters relating to occupants
- B60W2540/221—Physiology, e.g. weight, heartbeat, health or special needs
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2540/00—Input parameters relating to occupants
- B60W2540/225—Direction of gaze
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2540/00—Input parameters relating to occupants
- B60W2540/26—Incapacity
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06V—IMAGE OR VIDEO RECOGNITION OR UNDERSTANDING
- G06V40/00—Recognition of biometric, human-related or animal-related patterns in image or video data
- G06V40/10—Human or animal bodies, e.g. vehicle occupants or pedestrians; Body parts, e.g. hands
- G06V40/16—Human faces, e.g. facial parts, sketches or expressions
-
- G—PHYSICS
- G09—EDUCATION; CRYPTOGRAPHY; DISPLAY; ADVERTISING; SEALS
- G09G—ARRANGEMENTS OR CIRCUITS FOR CONTROL OF INDICATING DEVICES USING STATIC MEANS TO PRESENT VARIABLE INFORMATION
- G09G2354/00—Aspects of interface with display user
-
- G—PHYSICS
- G09—EDUCATION; CRYPTOGRAPHY; DISPLAY; ADVERTISING; SEALS
- G09G—ARRANGEMENTS OR CIRCUITS FOR CONTROL OF INDICATING DEVICES USING STATIC MEANS TO PRESENT VARIABLE INFORMATION
- G09G2380/00—Specific applications
- G09G2380/10—Automotive applications
-
- G—PHYSICS
- G09—EDUCATION; CRYPTOGRAPHY; DISPLAY; ADVERTISING; SEALS
- G09G—ARRANGEMENTS OR CIRCUITS FOR CONTROL OF INDICATING DEVICES USING STATIC MEANS TO PRESENT VARIABLE INFORMATION
- G09G5/00—Control arrangements or circuits for visual indicators common to cathode-ray tube indicators and other visual indicators
- G09G5/02—Control arrangements or circuits for visual indicators common to cathode-ray tube indicators and other visual indicators characterised by the way in which colour is displayed
- G09G5/024—Control arrangements or circuits for visual indicators common to cathode-ray tube indicators and other visual indicators characterised by the way in which colour is displayed using colour registers, e.g. to control background, foreground, surface filling
Landscapes
- Engineering & Computer Science (AREA)
- Transportation (AREA)
- Mechanical Engineering (AREA)
- Combustion & Propulsion (AREA)
- Chemical & Material Sciences (AREA)
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Theoretical Computer Science (AREA)
- Automation & Control Theory (AREA)
- Human Computer Interaction (AREA)
- Multimedia (AREA)
- Computer Hardware Design (AREA)
- Health & Medical Sciences (AREA)
- General Health & Medical Sciences (AREA)
- Ophthalmology & Optometry (AREA)
- Traffic Control Systems (AREA)
- Steering Controls (AREA)
- Control Of Driving Devices And Active Controlling Of Vehicle (AREA)
- Aviation & Aerospace Engineering (AREA)
- Radar, Positioning & Navigation (AREA)
- Remote Sensing (AREA)
Description
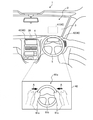
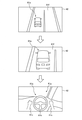
以下では先ず、実施形態に係る運転支援方法の概要について図1を参照して説明する。図1は、実施形態に係る運転支援方法の概要説明図である。
次に、図2を用いて、実施形態に係る運転支援装置30を備えた運転支援システム100の構成を説明する。図2は、実施形態における運転支援システム100の構成例を示すブロック図である。なお、図2では、本実施形態の特徴を説明するために必要な構成要素のみを機能ブロックで表しており、一般的な構成要素についての記載を省略している。
次に、運転支援装置30による具体的な処理手順について図8を用いて説明する。図8は、運転支援装置30が実行する処理手順を示すフローチャートである。
40 表示装置
41 ヘッドアップディスプレイ(HUD)
42 メータディスプレイ
43 センタディスプレイ
51 運転切替部
52 視線検出部
53 動作検出部
54 把持判定部
55 表示制御部
56 通知制御部
Claims (9)
- 車両の運転状態を自動運転から手動運転へ切り替える運転切替部と、
前記運転切替部によって前記車両の運転状態が前記自動運転から前記手動運転へ切り替えられる前に、前記車両の外観を模した車両画像から前記車両の室内を模した車室画像へ遷移する画像であって、当該画像の視点が前記車両画像に徐々に近づく画像を表示装置に表示させる表示制御部と
を備えることを特徴とする運転支援装置。 - 前記表示制御部は、
前記車両画像から前記車室画像へ遷移する画像を表示させた後、ドライバに対してハンドルを握るように誘導する誘導画像を前記表示装置に表示させること
を特徴とする請求項1に記載の運転支援装置。 - 前記誘導画像は、
前記ハンドルを模したハンドル画像と、前記ハンドル画像を握る動作を示す画像とを含むこと
を特徴とする請求項2に記載の運転支援装置。 - 前記表示制御部は、
前記ハンドル画像において前記ハンドルの握る部位に対応する位置付近を強調表示すること
を特徴とする請求項3に記載の運転支援装置。 - ドライバの前記ハンドルに対する動作を検出する動作検出部
を備え、
前記表示制御部は、
前記動作検出部によってドライバの前記ハンドルに対して手を近づける動作が検出された場合、前記誘導画像においてドライバの手を模した手画像を前記ハンドル画像に近づけるように表示すること
を特徴とする請求項3または4に記載の運転支援装置。 - 前記ハンドルがドライバによって握られたか否かを判定する把持判定部
を備え、
前記表示制御部は、
前記把持判定部によって前記ハンドルがドライバによって握られたと判定された場合、前記ハンドル画像を変化させること
を特徴とする請求項3〜5のいずれか一つに記載の運転支援装置。 - 前記表示装置は複数あるとともに、
ドライバの視線を検出する視線検出部
を備え、
前記表示制御部は、
前記視線検出部によって前記視線が前記複数の表示装置のうち前記誘導画像を表示させる表示装置とは別の表示装置にあることが検出された場合、前記別の表示装置から前記誘導画像を表示させる表示装置へ視線を誘導する視線誘導画像を前記別の表示装置に表示させること
を特徴とする請求項2〜6のいずれか一つに記載の運転支援装置。 - 前記表示制御部は、
前記車両の運転状態が前記自動運転から前記手動運転へ切り替わるまでの時間および距離の少なくともいずれかを含む情報を示す画像を前記表示装置に表示させること
を特徴とする請求項1〜7のいずれか一つに記載の運転支援装置。 - 車両の運転状態を自動運転から手動運転へ切り替える運転切替工程と、
前記運転切替工程によって前記車両の運転状態が前記自動運転から前記手動運転へ切り替えられる前に、前記車両の外観を模した車両画像から前記車両の室内を模した車室画像へ遷移する画像であって、当該画像の視点が前記車両画像に徐々に近づく画像を表示装置に表示させる表示制御工程と
を含むことを特徴とする運転支援方法。
Priority Applications (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2017127902A JP6976089B2 (ja) | 2017-06-29 | 2017-06-29 | 運転支援装置および運転支援方法 |
| US15/921,009 US20190004514A1 (en) | 2017-06-29 | 2018-03-14 | Driver assistance apparatus and driver assistance method |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2017127902A JP6976089B2 (ja) | 2017-06-29 | 2017-06-29 | 運転支援装置および運転支援方法 |
Publications (3)
| Publication Number | Publication Date |
|---|---|
| JP2019010929A JP2019010929A (ja) | 2019-01-24 |
| JP2019010929A5 JP2019010929A5 (ja) | 2019-11-07 |
| JP6976089B2 true JP6976089B2 (ja) | 2021-12-08 |
Family
ID=64734804
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2017127902A Active JP6976089B2 (ja) | 2017-06-29 | 2017-06-29 | 運転支援装置および運転支援方法 |
Country Status (2)
| Country | Link |
|---|---|
| US (1) | US20190004514A1 (ja) |
| JP (1) | JP6976089B2 (ja) |
Families Citing this family (31)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102017215542A1 (de) * | 2017-09-05 | 2019-03-07 | Audi Ag | Verfahren zum Betrieb eines Fahrerassistenzsystems eines Kraftfahrzeugs und Kraftfahrzeug |
| US20190244518A1 (en) * | 2018-02-06 | 2019-08-08 | Cavh Llc | Connected automated vehicle highway systems and methods for shared mobility |
| JP7063167B2 (ja) * | 2018-07-26 | 2022-05-09 | トヨタ自動車株式会社 | 表示制御装置、車両用表示装置、表示制御方法及びプログラム |
| JP2020055348A (ja) * | 2018-09-28 | 2020-04-09 | 本田技研工業株式会社 | エージェント装置、エージェント制御方法、およびプログラム |
| JP7192570B2 (ja) * | 2019-02-27 | 2022-12-20 | 株式会社Jvcケンウッド | 記録再生装置、記録再生方法およびプログラム |
| JP7207137B2 (ja) * | 2019-04-25 | 2023-01-18 | 株式会社デンソー | 表示制御装置及び表示制御システム |
| JP7124963B2 (ja) * | 2019-05-15 | 2022-08-24 | 日産自動車株式会社 | 運転支援方法及び運転支援装置 |
| JP7047821B2 (ja) * | 2019-07-18 | 2022-04-05 | トヨタ自動車株式会社 | 運転支援装置 |
| JP7173090B2 (ja) * | 2019-07-24 | 2022-11-16 | 株式会社デンソー | 表示制御装置及び表示制御プログラム |
| WO2021014954A1 (ja) * | 2019-07-24 | 2021-01-28 | 株式会社デンソー | 表示制御装置及び表示制御プログラム |
| JP7431546B2 (ja) * | 2019-09-25 | 2024-02-15 | 株式会社Subaru | 車両制御装置 |
| CN216331768U (zh) | 2019-10-23 | 2022-04-19 | 索尼公司 | 显示系统、显示装置以及移动装置 |
| JP7067540B2 (ja) * | 2019-10-23 | 2022-05-16 | トヨタ自動車株式会社 | 車両の表示装置 |
| JP7375735B2 (ja) | 2020-01-17 | 2023-11-08 | 株式会社デンソー | 運転制御装置およびhmi制御装置、ならびに運転制御プログラムおよびhmi制御プログラム |
| JP7306333B2 (ja) * | 2020-06-11 | 2023-07-11 | 株式会社デンソー | 画像処理装置 |
| DE112020007491T5 (de) * | 2020-08-05 | 2023-08-10 | Mitsubishi Electric Corporation | Benachrichtigungsvorrichtung und benachrichtigungsverfahren |
| JP7484590B2 (ja) * | 2020-08-31 | 2024-05-16 | トヨタ自動車株式会社 | 車両用表示制御装置、車両用表示システム、車両用表示制御方法及び車両用表示制御プログラム |
| JP7554089B2 (ja) * | 2020-10-13 | 2024-09-19 | 株式会社東海理化電機製作所 | 制御装置、提示システム、及びプログラム |
| JP2022110439A (ja) * | 2021-01-18 | 2022-07-29 | 株式会社東海理化電機製作所 | 制御装置 |
| JP7567758B2 (ja) * | 2021-03-30 | 2024-10-16 | 株式会社デンソー | 自動運転制御装置、及び自動運転制御プログラム |
| CN112793522A (zh) * | 2021-03-30 | 2021-05-14 | 重庆长安汽车股份有限公司 | 一种方向盘脱手监测预警方法、系统和汽车 |
| WO2023286228A1 (ja) * | 2021-07-15 | 2023-01-19 | 三菱電機株式会社 | 顔情報登録支援装置 |
| CN115892055A (zh) * | 2021-08-23 | 2023-04-04 | 腾讯科技(深圳)有限公司 | 车辆的自动驾驶处理方法、装置、电子设备及存储介质 |
| WO2023035260A1 (zh) * | 2021-09-13 | 2023-03-16 | 华为技术有限公司 | 提示车辆状态信息的方法及装置 |
| JP7460964B2 (ja) | 2021-10-28 | 2024-04-03 | パナソニックオートモーティブシステムズ株式会社 | 表示制御装置、表示制御方法、及び、プログラム |
| JP7357041B2 (ja) * | 2021-11-11 | 2023-10-05 | 本田技研工業株式会社 | 車両制御システム、車両制御方法、およびプログラム |
| US12397644B2 (en) | 2021-11-29 | 2025-08-26 | Nippon Seiki Co., Ltd. | Display control device, display device, and display control method |
| JP7793397B2 (ja) * | 2022-01-31 | 2026-01-05 | 株式会社デンソーテン | 制御装置および制御方法 |
| CN114523986A (zh) * | 2022-02-28 | 2022-05-24 | 亿咖通(湖北)技术有限公司 | 自动驾驶功能级别展示方法、电子设备及计算机存储介质 |
| MX2024010835A (es) * | 2022-03-18 | 2024-09-17 | Nissan Motor | Metodo de asistencia a la conduccion y dispositivo de asistencia a la conduccion. |
| CN117392649B (zh) * | 2023-12-11 | 2024-02-27 | 武汉未来幻影科技有限公司 | 一种车辆部件指示操作的识别方法、装置以及处理设备 |
Family Cites Families (15)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2010086486A (ja) * | 2008-10-02 | 2010-04-15 | Honda Motor Co Ltd | 運転支援装置 |
| US8260482B1 (en) * | 2010-04-28 | 2012-09-04 | Google Inc. | User interface for displaying internal state of autonomous driving system |
| JP5679449B2 (ja) * | 2011-07-08 | 2015-03-04 | アルパイン株式会社 | 車載システム |
| DE102012201513A1 (de) * | 2012-02-02 | 2013-08-08 | Bayerische Motoren Werke Aktiengesellschaft | Warneinrichtung in einem Kraftfahrzeug zum Warnen eines Fahrzeugführers |
| DE102013002533A1 (de) * | 2013-02-13 | 2014-08-14 | Audi Ag | Verfahren und Vorrichtung zur Darstellung von Informationen eines Systems |
| DE102013012777A1 (de) * | 2013-07-31 | 2015-02-05 | Valeo Schalter Und Sensoren Gmbh | Verfahren zum Nutzen eines Kommunikationsendgeräts in einm Kraftfahrzeug beim aktivierten Autopiloten und Kraftfahrzeug |
| DE102013110852A1 (de) * | 2013-10-01 | 2015-04-16 | Volkswagen Aktiengesellschaft | Verfahren für ein Fahrerassistenzsystem eines Fahrzeugs |
| DE102013110909A1 (de) * | 2013-10-01 | 2015-04-02 | Scania Cv Ab | Vorrichtung zum automatischen Fahren eines Fahrzeugs |
| JP6349833B2 (ja) * | 2014-03-25 | 2018-07-04 | 日産自動車株式会社 | 情報表示装置 |
| JP2016090274A (ja) * | 2014-10-30 | 2016-05-23 | トヨタ自動車株式会社 | 警報装置、警報システム及び携帯端末 |
| EP3040809B1 (en) * | 2015-01-02 | 2018-12-12 | Harman Becker Automotive Systems GmbH | Method and system for controlling a human-machine interface having at least two displays |
| KR101659034B1 (ko) * | 2015-01-20 | 2016-09-23 | 엘지전자 주식회사 | 차량의 주행 모드 전환 장치 및 그 방법 |
| JP6685008B2 (ja) * | 2015-04-21 | 2020-04-22 | パナソニックIpマネジメント株式会社 | 運転支援方法およびそれを利用した運転支援装置、運転制御装置、車両、運転支援プログラム |
| JP6488989B2 (ja) * | 2015-11-04 | 2019-03-27 | 株式会社デンソー | 車両用表示装置 |
| US10152822B2 (en) * | 2017-04-01 | 2018-12-11 | Intel Corporation | Motion biased foveated renderer |
-
2017
- 2017-06-29 JP JP2017127902A patent/JP6976089B2/ja active Active
-
2018
- 2018-03-14 US US15/921,009 patent/US20190004514A1/en not_active Abandoned
Also Published As
| Publication number | Publication date |
|---|---|
| US20190004514A1 (en) | 2019-01-03 |
| JP2019010929A (ja) | 2019-01-24 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP2019010929A (ja) | 運転支援装置および運転支援方法 | |
| JP7024806B2 (ja) | 情報提示装置 | |
| US11492017B2 (en) | Information presentation device and information presentation method | |
| US11267480B2 (en) | Travel control apparatus and travel control method | |
| US10137907B2 (en) | Startup suggestion device and startup suggestion method | |
| CN107408349B (zh) | 信息提示装置以及信息提示方法 | |
| JP4825868B2 (ja) | 車両用警報装置 | |
| EP3040809B1 (en) | Method and system for controlling a human-machine interface having at least two displays | |
| US10067341B1 (en) | Enhanced heads-up display system | |
| JP2018180594A (ja) | 走行支援装置 | |
| JP2020164056A (ja) | 制御装置、制御方法及びプログラム | |
| WO2007105792A1 (ja) | 監視装置および監視方法、制御装置および制御方法、並びにプログラム | |
| JP2018181269A (ja) | 提示制御装置、自動運転制御装置、提示制御方法及び自動運転制御方法 | |
| JP7632235B2 (ja) | 自動運転制御装置、及び自動運転制御プログラム | |
| JP2019043176A (ja) | 車載表示装置 | |
| JP2019001314A (ja) | 走行支援装置及び制御プログラム | |
| WO2020250645A1 (ja) | 車載通信装置、車両遠隔操作システム、通信方法およびプログラム | |
| JP7647810B2 (ja) | 提示制御装置及び提示制御プログラム | |
| CN110383361A (zh) | 用于在光信号设备处提醒驾驶员起动的方法和装置 | |
| CN108417061B (zh) | 用于识别至少一个信号装置的信号状态的方法和装置 | |
| CN110114809B (zh) | 用于在具有变化的输出功能的光信号设备处提醒驾驶员起动的方法和装置 | |
| US20180297471A1 (en) | Support to handle an object within a passenger interior of a vehicle | |
| JP7637238B2 (ja) | 変化した周辺環境に対して検知および警告する方法 | |
| JP2019043175A (ja) | ヘッドアップディスプレイ装置 | |
| JP2017149273A (ja) | 車載装置、車両用システム、及びプログラム |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20190930 |
|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20190930 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20201015 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20201104 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20201224 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20210518 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20210715 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20211012 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20211109 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 6976089 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |