JP7155803B2 - 回転角センサおよび回転角センサの製造方法 - Google Patents
回転角センサおよび回転角センサの製造方法 Download PDFInfo
- Publication number
- JP7155803B2 JP7155803B2 JP2018177195A JP2018177195A JP7155803B2 JP 7155803 B2 JP7155803 B2 JP 7155803B2 JP 2018177195 A JP2018177195 A JP 2018177195A JP 2018177195 A JP2018177195 A JP 2018177195A JP 7155803 B2 JP7155803 B2 JP 7155803B2
- Authority
- JP
- Japan
- Prior art keywords
- sensor
- portions
- lead
- mounting
- rotation angle
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images




Classifications
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01D—MEASURING NOT SPECIALLY ADAPTED FOR A SPECIFIC VARIABLE; ARRANGEMENTS FOR MEASURING TWO OR MORE VARIABLES NOT COVERED IN A SINGLE OTHER SUBCLASS; TARIFF METERING APPARATUS; MEASURING OR TESTING NOT OTHERWISE PROVIDED FOR
- G01D5/00—Mechanical means for transferring the output of a sensing member; Means for converting the output of a sensing member to another variable where the form or nature of the sensing member does not constrain the means for converting; Transducers not specially adapted for a specific variable
- G01D5/12—Mechanical means for transferring the output of a sensing member; Means for converting the output of a sensing member to another variable where the form or nature of the sensing member does not constrain the means for converting; Transducers not specially adapted for a specific variable using electric or magnetic means
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01D—MEASURING NOT SPECIALLY ADAPTED FOR A SPECIFIC VARIABLE; ARRANGEMENTS FOR MEASURING TWO OR MORE VARIABLES NOT COVERED IN A SINGLE OTHER SUBCLASS; TARIFF METERING APPARATUS; MEASURING OR TESTING NOT OTHERWISE PROVIDED FOR
- G01D11/00—Component parts of measuring arrangements not specially adapted for a specific variable
- G01D11/24—Housings ; Casings for instruments
- G01D11/245—Housings for sensors
Landscapes
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Transmission And Conversion Of Sensor Element Output (AREA)
Description
図1および図2に示す第1実施形態の回転角センサ10Aは、図3に示す工程S10および工程20に従って、図6および図7に示すセンサIC20Aが図8および図9に示す取付部材30Aに取り付けられることで、作製される。回転角センサ10Aは、シャフトの回転角を検出することで、検出した回転角に応じた制御を行なう種々の制御、例えば、車両用の内燃機関のスロットル制御、EGR制御等に用いられる。
図11および図12に示す第2実施形態の回転角センサ10Bは、第1実施形態の回転角センサ10A(図1,図2参照)と同様に、工程S10および工程20(図3参照)に従って、取付部材30BにセンサIC20Bを取り付けることで、作製される。
図16および図17に示す第3実施形態の回転角センサ10Cは、第1実施形態の回転角センサ10A(図1,図2参照)と同様に、工程S10および工程20(図3参照)に従って、図18~図20に示すセンサIC20Cを取付部材30Cに取り付けることで、作製される。
第4実施形態の回転角センサは、第3実施形態のセンサIC20C(図18参照)の直交側先端部分231,232の形状とは異なる形状の直交側先端部分231D,232Dを有する逆向外設部分215Dとなっている点を除いて、第3実施形態の回転角センサ10Cと同じである。
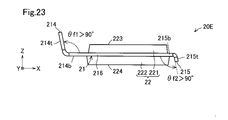
第5実施形態の回転角センサ10E(図22参照)は、図23に示すように、センサIC20Eの逆向外設部分215の折り曲げの向きが、第1実施形態のセンサIC20A(図7参照)の向き(+Z方向側)とは逆向き(-Z方向側)となっている点を除いて、第1実施形態の回転角センサ10A(図2参照)と同じである。第5実施形態では、第1実施形態と同様の効果を得ることができるとともに、以下で説明する効果を得ることができる。
第6実施形態の回転角センサ10Fは、図24に示すように、センサIC20Fのリード211~214の根元側の部分211b~214bに、X方向に弾性力を発生するバネ構造211sp~214spが設けられている点を除いて、第1実施形態の回転角センサ10A(図2参照)と同じである。なお、バネ構造211sp~214spは、工程S10(図3参照)におけるリード211~214のフォーミング時に成形される。
第7実施形態の回転角センサ10Gは、図25に示すように、センサIC20Gのリード211~214の根元側の部分211b~214bに、肉薄部211tw~214twが設けられている点を除いて、第1実施形態の回転角センサ10A(図2参照)と同じである。なお、肉薄部211tw~214twは、工程S10(図3参照)におけるリード211~214のフォーミング時に、切削等によって成形される。
第8実施形態の回転角センサ10Hは、図26および図27に示すように、取付部材30A(図1,図2参照)にセンサIC20Aのリード211~214の間を隔てる隔離壁41が設けられた取付部材30Hが用いられている点を除いて、第1実施形態の回転角センサ10A(図1,2参照)と同じである。
第9実施形態の回転角センサ10Iは、図28に示すように、以下の点が第1実施形態の回転角センサ10A(図3参照)と異なっている。すなわち、接続端子32~35が+X方向側に傾いた状態となっており、接続端子32~35に接合されているセンサIC20Iのリード211~214の先端側の部分211t~214tの根元側の部分211b~214bに対する角度θf1が鋭角(<90°)となっている点が異なっている。
(1)上記各実施形態では、4つのリードを有するセンサICを例に説明したが、リードの数に限定はない。また、外装の外周の4つの側面のうち、リードが設けられた面とは反対側の面および直交する側の面に3つの外設部分が設けられたセンサICを例に説明したが、これに限定されるものではなく、弾性構造が設けられる外設部分以外は設けられていなくてもよい。
Claims (13)
- 取付部材(30A~30C,30H,30I)と、前記取付部材に取り付けられるセンサIC(20A~20G,20I)とを有し、シャフトの回転角を検出する回転角センサ(10A~10C,10E~10I)であって、
前記取付部材は、
前記センサICが取り付けられる取付面(31)から上方に突出する接続端子(32~35)と、
前記取付面から上方に突出し、前記センサICの取付位置(39,39B,39C)に前記接続端子とともに前記センサICを位置決めするガイド(36~38,37B,38B,37C,38C)と、
を有し、
前記センサICは、
前記回転角を検出するための電子回路が実装されるリードフレーム(21,21B~21D)と、
前記電子回路を覆う外装(22)と、
を有し、
前記リードフレームは、
前記電子回路の端子を、前記外装の内部から外部へ導くリード(211~214)と、
前記外装の外周の少なくとも一部に配設される外設部分(215~219,215C,215D)と、を含み、
前記リードは、
前記リードの先端側の部分(211t~214t)が前記センサICの上面(223)側を向くように折り曲げられており、
前記センサICが前記取付位置に配置されない状態において、前記リードの根元側の部分(211b~214b)に対する前記リードの先端側の部分の角度(θf1)が鈍角となり、
前記センサICが前記取付位置に配置された状態において、前記リードの先端側の部分が前記接続端子の壁面(321,331,341,351)に押し付けられている、
弾性構造を有しており、
前記外設部分は、
前記リードとは反対向きに前記外装から突出する逆向外設部分(215)において、前記逆向外設部分の先端側の部分(215t)が前記センサICの上面側を向くように折り曲げられており、
前記センサICが前記取付位置に配置されない状態において、前記逆向外設部分の根元側の部分(215b)に対する前記逆向外設部分の先端側の部分の角度(θf2)が鈍角となり、
前記センサICが前記取付位置に配置された状態において、前記逆向外設部分の先端側の部分が前記ガイド(36)の壁面(361)に押し付けられている、
弾性構造を有しており、
前記リードが前記接続端子に接合されていることにより、前記センサICは前記取付部材に取り付けられている、
回転角センサ。 - 取付部材(30A~30C,30H,30I)と、前記取付部材に取り付けられるセンサIC(20A~20G,20I)とを有し、シャフトの回転角を検出する回転角センサ(10A~10C,10E~10I)であって、
前記取付部材は、
前記センサICが取り付けられる取付面(31)から上方に突出する接続端子(32~35)と、
前記取付面から上方に突出し、前記センサICの取付位置(39,39B,39C)に前記接続端子とともに前記センサICを位置決めするガイド(36~38,37B,38B,37C,38C)と、
を有し、
前記センサICは、
前記回転角を検出するための電子回路が実装されるリードフレーム(21,21B~21D)と、
前記電子回路を覆う外装(22)と、
を有し、
前記リードフレームは、
前記電子回路の端子を、前記外装の内部から外部へ導くリード(211~214)と、
前記外装の外周の少なくとも一部に配設される外設部分(215~219,215C,215D)と、を含み、
前記リードは、前記センサICが前記取付位置に配置された状態において、前記リードの先端側の部分(211t~214t)が前記接続端子の壁面(321,331,341,351)に接合され、かつ、前記センサICの上面(223)側を向くように折り曲げられており、
前記外設部分は、
前記リードとは反対向きに前記外装から突出する逆向外設部分の突出方向に直交する向きで前記外装から突出する直交外設部分(218,219)において、前記直交外設部分の先端側の部分(218t、219t)が前記センサICの上面側を向くように折り曲げられており、
前記センサICが前記取付位置に配置されない状態において、前記直交外設部分の根元側の部分(218b,219b)に対する前記直交外設部分の先端側の部分の角度(θf3,θf4)が鈍角となり、
前記センサICが前記取付位置に配置された状態において、前記直交外設部分の先端側の部分が前記ガイド(37B,38B)の壁面(371,381)に押し付けられている、
弾性構造を有しており、
前記リードが前記接続端子に接合されていることにより、前記センサICは前記取付部材に取り付けられている、
回転角センサ。 - 請求項1に記載の回転角センサ(10B)であって、
前記外設部分は、
前記リードとは反対向きに前記外装から突出する逆向外設部分の突出方向に直交する向きで前記外装から突出する直交外設部分(218,219)において、前記直交外設部分の先端側の部分(218t,219t)が前記センサICの上面側を向くように折り曲げられており、
前記センサICが前記取付位置に配置されない状態において、前記直交外設部分の根元側の部分に対する前記直交外設部分の先端側の部分の角度(θf3,θf4)が鈍角となり、
前記センサICが前記取付位置に配置された状態において、前記直交外設部分の先端側の部分が前記ガイド(37B,38B)の壁面(371,381)に押し付けられている、
弾性構造を有している、
回転角センサ。 - 取付部材(30A~30C,30H,30I)と、前記取付部材に取り付けられるセンサIC(20A~20G,20I)とを有し、シャフトの回転角を検出する回転角センサ(10A~10C,10E~10I)であって、
前記取付部材は、
前記センサICが取り付けられる取付面(31)から上方に突出する接続端子(32~35)と、
前記取付面から上方に突出し、前記センサICの取付位置(39,39B,39C)に前記接続端子とともに前記センサICを位置決めするガイド(36~38,37B,38B,37C,38C)と、
を有し、
前記センサICは、
前記回転角を検出するための電子回路が実装されるリードフレーム(21,21B~21D)と、
前記電子回路を覆う外装(22)と、
を有し、
前記リードフレームは、
前記電子回路の端子を、前記外装の内部から外部へ導くリード(211~214)と、
前記外装の外周の少なくとも一部に配設される外設部分(215~219,215C,215D)と、を含み、
前記リードは、前記センサICが前記取付位置に配置された状態において、前記リードの先端側の部分(211t~214t)が前記接続端子(32~35)の壁面(321,331,341,351)に接合され、前記リードの先端側の部分が前記センサICの上面(223)側を向くように折り曲げられており、
前記外設部分は、
前記リードとは反対向きに前記外装から突出する逆向外設部分(215C,215D)のうち、前記逆向外設部分が突出する向きに直交する向きの両端の直交側先端部分(231,232,231D,232D)が、それぞれ、前記センサICの上面側を向くように折り曲げられており、
前記センサICが前記取付位置に配置されない状態において、両側の前記直交側先端部分の間の中央部分(233)に対する前記直交側先端部分の角度(θf5,θf6)が鈍角となり、
前記センサICが前記取付位置に配置された状態において、前記両側の直交先端部分が前記ガイド(37C,38C)の壁面(371,381)に押し付けられている、
弾性構造を有しており、
前記リードが前記接続端子に接合されていることにより、前記センサICは前記取付部材に取り付けられている、
回転角センサ。 - 取付部材(30A~30C,30H,30I)と、前記取付部材に取り付けられるセンサIC(20A~20G,20I)とを有し、シャフトの回転角を検出する回転角センサ(10A~10C,10E~10I)であって、
前記取付部材は、
前記センサICが取り付けられる取付面(31)から上方に突出する接続端子(32~35)と、
前記取付面から上方に突出し、前記センサICの取付位置(39,39B,39C)に前記接続端子とともに前記センサICを位置決めするガイド(36~38,37B,38B,37C,38C)と、
を有し、
前記センサICは、
前記回転角を検出するための電子回路が実装されるリードフレーム(21,21B~21D)と、
前記電子回路を覆う外装(22)と、
を有し、
前記リードフレームは、
前記電子回路の端子を、前記外装の内部から外部へ導くリード(211~214)と、
前記外装の外周の少なくとも一部に配設される外設部分(215~219,215C,215D)と、を含み、
前記リードは、
前記リードの先端側の部分(211t~214t)が前記センサICの上面(223)側を向くように折り曲げられており、
前記センサICが前記取付位置に配置されない状態において、前記リードの根元側の部分(211b~214b)に対する前記リードの先端側の部分の角度(θf1)が鈍角となり、
前記センサICが前記取付位置に配置された状態において、前記リードの先端側の部分が前記接続端子の壁面(321,331,341,351)に押し付けられている、
弾性構造を有しており、
前記外設部分は、
前記リードとは反対向きに前記外装から突出する逆向外設部分(215)において、前記逆向外設部分の先端側の部分(215t)が前記センサICの下面(224)側を向くように折り曲げられており、
前記センサICが前記取付位置に配置されない状態において、前記逆向外設部分の根元側の部分(215b)に対する前記逆向外設部分の先端側の部分の角度(θf2)が鈍角となり、
前記センサICが前記取付位置に配置された状態において、前記逆向外設部分の先端側の部分が前記ガイド(36)の壁面(361)に押し付けられている、
弾性構造を有しており、
前記リードが前記接続端子に接合されていることにより、前記センサICは前記取付部材に取り付けられている、
回転角センサ。 - 請求項1から請求項5のいずれか一項に記載の回転角センサであって、
前記リードは、前記リードの根元側の部分(211t~214t)に形成されたバネ構造(211sp~214sp)を有する、回転角センサ。 - 請求項1から請求項5のいずれか一項に記載の回転角センサであって、
前記リードは、前記リードの根元側の部分(211b~214b)に形成された肉薄部(211tw~214tw)を有する、回転角センサ。 - 請求項1から請求項7のいずれか一項に記載の回転角センサであって、
前記取付部材は、前記センサICが前記取付位置に配置された状態において、複数の前記リードの間を隔てる隔離壁(41)を有する、回転角センサ。 - 取付部材(30A~30C,30H)と、前記取付部材に取り付けられるセンサIC(20A~20G)とを有し、シャフトの回転角を検出する回転角センサ(10A~10C,10E~10H)の製造方法であって、
前記取付部材は、
前記センサICが取り付けられる取付面(31)から上方に突出する接続端子(32~35)と、
前記取付面から上方に突出し、前記センサICの取付位置(39,39B,39C)に前記接続端子とともに前記センサICを位置決めするガイド(36~38,37B,38B,37C,38C)と、
を有し、
前記センサICは、
前記回転角を検出するための電子回路が実装されるリードフレーム(21,21B~21D)と、
前記電子回路を覆う外装(22)と、
を有し、
前記リードフレームは、
前記電子回路の端子を、前記外装の内部から外部へ導くリード(211~214)と、
前記外装の外周の少なくとも一部に配設される外設部分(215~219,215C,215D)と、を含み、
(a)前記リードと前記外設部分の少なくとも一方に弾性構造を形成する工程(S10)と、
(b)前記センサICの下面(224)を前記取付面に向けて前記取付位置に配置することで、前記弾性構造が発する弾性力によって、前記外設部分を前記ガイドに押し付けるとともに、前記リードを前記接続端子に接合し、前記センサICを前記取付部材に取り付ける工程(S20)と、
を備え、
前記工程(a)は、
前記リードを、前記リードの先端側の部分(211t~214t)が前記センサICの上面(223)側を向き、前記リードの根元側の部分(211b~214b)に対する前記リードの先端側の部分の角度(θf1)が鈍角となるように折り曲げて、前記リードの先端側の部分に弾性構造を形成し、
前記外設部分のうち、前記リードとは反対向きに前記外装から突出する逆向外設部分(215)を、前記逆向外設部分の先端側の部分(215t)が前記センサICの上面側を向き、前記逆向外設部分の根元側の部分(215b)に対する前記逆向外設部分の先端側の部分の角度(θf2)が鈍角となるように折り曲げて、前記逆向外設部分の先端側の部分に弾性構造を形成し、
前記センサICの下面を前記取付位置の前記取付面に向けて押し付けるように配置することで、前記弾性構造が発する弾性力によって、前記逆向外設部分を前記ガイド(36)の壁面(361)に押し付けるとともに、前記リードの先端側の部分を前記接続端子に押し付けて、前記リードの先端側の部分を前記接続端子に接合するとともに、前記センサICを前記取付部材に取り付ける、
回転角センサの製造方法。 - 取付部材(30A~30C,30H)と、前記取付部材に取り付けられるセンサIC(20A~20G)とを有し、シャフトの回転角を検出する回転角センサ(10A~10C,10E~10H)の製造方法であって、
前記取付部材は、
前記センサICが取り付けられる取付面(31)から上方に突出する接続端子(32~35)と、
前記取付面から上方に突出し、前記センサICの取付位置(39,39B,39C)に前記接続端子とともに前記センサICを位置決めするガイド(36~38,37B,38B,37C,38C)と、
を有し、
前記センサICは、
前記回転角を検出するための電子回路が実装されるリードフレーム(21,21B~21D)と、
前記電子回路を覆う外装(22)と、
を有し、
前記リードフレームは、
前記電子回路の端子を、前記外装の内部から外部へ導くリード(211~214)と、
前記外装の外周の少なくとも一部に配設される外設部分(215~219,215C,215D)と、を含み、
(a)前記リードと前記外設部分の少なくとも一方に弾性構造を形成する工程(S10)と、
(b)前記センサICの下面(224)を前記取付面に向けて前記取付位置に配置することで、前記弾性構造が発する弾性力によって、前記外設部分を前記ガイドに押し付けるとともに、前記リードを前記接続端子に接合し、前記センサICを前記取付部材に取り付ける工程(S20)と、
を備え、
前記工程(a)は、
前記リードを、前記リードの先端側の部分(211t~214t)が前記センサICの上面(223)側を向き、前記センサICを前記取付位置に配置した際に、前記リードの先端側の部分が前記接続端子の壁面(321,331,341,351)に接触するように折り曲げ、
前記外設部分のうち、前記リードとは反対向きに前記外装から突出する逆向外設部分(215)の突出方向に直交する向きで前記外装から突出する直交外設部分(218,219)を、前記直交外設部分の先端側の部分(218t,219t)が前記センサICの上面側を向き、前記直交外設部分の根元側の部分(218b,219b)に対する前記直交外設部分の先端側の部分の角度(θf3,θf4)が鈍角となるように折り曲げて、前記直交外設部分の先端側の部分に弾性構造を形成し、
前記センサICの下面を前記取付位置の前記取付面に向けて押し付けるように配置することで、前記弾性構造が発する弾性力によって、前記直交外設部分の先端側の部分を前記ガイド(37B,38B)の壁面(371,381)に押し付けるとともに、前記リードの先端側の部分を前記接続端子に接合し、前記センサICを前記取付部材に取り付ける、
回転角センサの製造方法。 - 請求項9に記載の回転角センサ(10B)の製造方法であって、さらに、
前記工程(a)は、
前記外設部分のうち、前記リードとは反対向きに前記外装から突出する逆向外設部分の突出方向に直交する向きで前記外装から突出する直交外設部分(218,219)を、前記直交外設部分の先端側の部分(218t,219t)が前記センサICの上面(223)側を向き、前記直交外設部分の根元側の部分(218b,219b)に対する前記直交外設部分の先端側の部分の角度(θf3,θf4)が鈍角となるように折り曲げて、前記直交外設部分の先端側の部分に弾性構造を形成し、
前記センサICの下面を前記取付位置の前記取付面に向けて押し付けるように配置することで、前記弾性構造が発する弾性力によって、前記直交外設部分の先端側の部分を前記ガイド(37B,38B)の壁面(371,381)に押し付けるとともに、前記リードの先端側の部分を前記接続端子に押し付けて、前記リードの先端側の部分を前記接続端子に接合するとともに、前記センサICを前記取付部材に取り付ける、
前記回転角センサの製造方法。 - 取付部材(30A~30C,30H)と、前記取付部材に取り付けられるセンサIC(20A~20G)とを有し、シャフトの回転角を検出する回転角センサ(10A~10C,10E~10H)の製造方法であって、
前記取付部材は、
前記センサICが取り付けられる取付面(31)から上方に突出する接続端子(32~35)と、
前記取付面から上方に突出し、前記センサICの取付位置(39,39B,39C)に前記接続端子とともに前記センサICを位置決めするガイド(36~38,37B,38B,37C,38C)と、
を有し、
前記センサICは、
前記回転角を検出するための電子回路が実装されるリードフレーム(21,21B~21D)と、
前記電子回路を覆う外装(22)と、
を有し、
前記リードフレームは、
前記電子回路の端子を、前記外装の内部から外部へ導くリード(211~214)と、
前記外装の外周の少なくとも一部に配設される外設部分(215~219,215C,215D)と、を含み、
(a)前記リードと前記外設部分の少なくとも一方に弾性構造を形成する工程(S10)と、
(b)前記センサICの下面(224)を前記取付面に向けて前記取付位置に配置することで、前記弾性構造が発する弾性力によって、前記外設部分を前記ガイドに押し付けるとともに、前記リードを前記接続端子に接合し、前記センサICを前記取付部材に取り付ける工程(S20)と、
を備え、
前記工程(a)は、
前記リードを、前記リードの先端側の部分が前記センサICの上面(223)側を向き、前記センサICを前記取付位置に配置した際に、前記リードの先端側の部分(211t~214t)が前記接続端子(32~35)の壁面(321,331,341,351)に接触するように折り曲げ、
前記外設部分の、前記リードとは反対向きに前記外装から突出する逆向外設部分215C,215D)のうち、前記逆向外設部分が突出する向きに直交する向きの両端の直交側先端部分(231,232,231D,232D)を、それぞれ、前記センサICの上面側を向き、両側の前記先端部分の間の中央部分(233)に対する前記直交側先端部分の角度(θf5,θf6)が鈍角となるように折り曲げて、前記直交側先端部分に弾性構造を形成し、
前記センサICの下面を前記取付位置の前記取付面に向けて押し付けるように配置することで、前記弾性構造が発する弾性力によって、前記直交側先端部分を前記ガイド(37C,38C)の壁面(371,381)に押し付けるとともに、前記リードの先端側の部分を前記接続端子に接合し、前記センサICを前記取付部材に取り付ける、
前記回転角センサの製造方法。 - 取付部材(30A~30C,30H)と、前記取付部材に取り付けられるセンサIC(20A~20G)とを有し、シャフトの回転角を検出する回転角センサ(10A~10C,10E~10H)の製造方法であって、
前記取付部材は、
前記センサICが取り付けられる取付面(31)から上方に突出する接続端子(32~35)と、
前記取付面から上方に突出し、前記センサICの取付位置(39,39B,39C)に前記接続端子とともに前記センサICを位置決めするガイド(36~38,37B,38B,37C,38C)と、
を有し、
前記センサICは、
前記回転角を検出するための電子回路が実装されるリードフレーム(21,21B~21D)と、
前記電子回路を覆う外装(22)と、
を有し、
前記リードフレームは、
前記電子回路の端子を、前記外装の内部から外部へ導くリード(211~214)と、
前記外装の外周の少なくとも一部に配設される外設部分(215~219,215C,215D)と、を含み、
(a)前記リードと前記外設部分の少なくとも一方に弾性構造を形成する工程(S10)と、
(b)前記センサICの下面(224)を前記取付面に向けて前記取付位置に配置することで、前記弾性構造が発する弾性力によって、前記外設部分を前記ガイドに押し付けるとともに、前記リードを前記接続端子に接合し、前記センサICを前記取付部材に取り付ける工程(S20)と、
を備え、
前記工程(a)は、
前記リードを、前記リードの先端側の部分(211t~214t)が前記センサICの上面(223)側を向き、前記リードの根元側の部分(211b~214b)に対する前記リードの先端側の部分の角度(θf1)が鈍角となるように折り曲げて、前記リードの先端側の部分に弾性構造を形成し、
前記外設部分のうち、前記リードとは反対向きに前記外装から突出する逆向外設部分(215)を、前記逆向外設部分の先端側の部分(215t)が前記センサICの下面(224)側を向き、前記逆向外設部分の根元側の部分(211b~214b)に対する前記逆向外設部分の先端側の部分の角度(θf2)が鈍角となるように折り曲げて、前記逆向外設部分の先端側の部分に弾性構造を形成し、
前記センサICの下面を前記取付位置の前記取付面に向けて押し付けるように配置することで、前記弾性構造が発する弾性力によって、前記逆向外設部分を前記ガイド(36)の壁面(361)に押し付けるとともに、前記リードの先端側の部分を前記接続端子に押し付けて、前記リードの先端側の部分を前記接続端子に接合し、前記センサICを前記取付部材に取り付ける、
回転角センサの製造方法。
Priority Applications (5)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2018177195A JP7155803B2 (ja) | 2018-09-21 | 2018-09-21 | 回転角センサおよび回転角センサの製造方法 |
| EP19861914.0A EP3855126B1 (en) | 2018-09-21 | 2019-08-09 | Rotation angle sensor and method for manufacturing rotation angle sensor |
| CN201980061498.3A CN112739987B (zh) | 2018-09-21 | 2019-08-09 | 旋转角传感器以及旋转角传感器的制造方法 |
| PCT/JP2019/031611 WO2020059363A1 (ja) | 2018-09-21 | 2019-08-09 | 回転角センサおよび回転角センサの製造方法 |
| US17/204,563 US11892324B2 (en) | 2018-09-21 | 2021-03-17 | Rotation angle sensor and method for manufacturing rotation angle sensor |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2018177195A JP7155803B2 (ja) | 2018-09-21 | 2018-09-21 | 回転角センサおよび回転角センサの製造方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2020046396A JP2020046396A (ja) | 2020-03-26 |
| JP7155803B2 true JP7155803B2 (ja) | 2022-10-19 |
Family
ID=69886957
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2018177195A Active JP7155803B2 (ja) | 2018-09-21 | 2018-09-21 | 回転角センサおよび回転角センサの製造方法 |
Country Status (5)
| Country | Link |
|---|---|
| US (1) | US11892324B2 (ja) |
| EP (1) | EP3855126B1 (ja) |
| JP (1) | JP7155803B2 (ja) |
| CN (1) | CN112739987B (ja) |
| WO (1) | WO2020059363A1 (ja) |
Families Citing this family (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US11322430B2 (en) * | 2017-07-28 | 2022-05-03 | Mitsubishi Electric Corporation | Semiconductor device and semiconductor module with a highest portion of a terminal lower than a highest portion of the mold sealing resin |
| DE102020106802A1 (de) * | 2020-03-12 | 2021-09-16 | Infineon Technologies Ag | Sensorvorrichtungen und Verfahren zur Herstellung von Sensorvorrichtungen |
| JP7816553B2 (ja) * | 2022-10-28 | 2026-02-18 | 株式会社デンソー | 位置検出装置 |
Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US5789920A (en) | 1995-12-01 | 1998-08-04 | Gebhard Balluff Gmbh & Co. | Position sensor housing having duroplastic molding compound and thermoplastic molding compound |
| JP2015219182A (ja) | 2014-05-20 | 2015-12-07 | アイシン精機株式会社 | センサユニット |
| WO2018037962A1 (ja) | 2016-08-23 | 2018-03-01 | 株式会社デンソー | 位置検出装置 |
Family Cites Families (13)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS62156880A (ja) * | 1985-12-28 | 1987-07-11 | Konishiroku Photo Ind Co Ltd | 薄膜ダイオ−ド |
| JPH0530135Y2 (ja) * | 1986-03-27 | 1993-08-02 | ||
| US6730546B2 (en) * | 2000-09-01 | 2004-05-04 | Seiko Epson Corporation | Molded component and method of producing the same |
| JP2007174874A (ja) * | 2005-12-26 | 2007-07-05 | Asmo Co Ltd | モータ用制御装置の製造方法及びモータの製造方法 |
| DE102009006529A1 (de) | 2009-01-28 | 2010-08-26 | Continental Automotive Gmbh | Positionssensor |
| JP5235833B2 (ja) | 2009-10-06 | 2013-07-10 | 日立オートモティブシステムズ株式会社 | 回路基板とコネクタターミナル導体との接続実装構造 |
| JP6017401B2 (ja) * | 2013-11-05 | 2016-11-02 | 愛三工業株式会社 | 回転角度検出センサ |
| JP6359342B2 (ja) * | 2014-05-29 | 2018-07-18 | 愛三工業株式会社 | 回転角度検出センサ |
| JP6596810B2 (ja) * | 2014-07-24 | 2019-10-30 | セイコーエプソン株式会社 | 電子部品、電子部品の製造方法、電子機器、および移動体 |
| JP6817035B2 (ja) * | 2016-02-01 | 2021-01-20 | アルプスアルパイン株式会社 | 電子装置およびその製造方法 |
| US10251295B2 (en) | 2016-02-01 | 2019-04-02 | Alps Alpine Co., Ltd. | Electronic device and method of producing the same |
| JP6627794B2 (ja) | 2016-08-23 | 2020-01-08 | 株式会社デンソー | 位置検出装置 |
| JP2018046200A (ja) * | 2016-09-15 | 2018-03-22 | アイシン精機株式会社 | 素子ユニット |
-
2018
- 2018-09-21 JP JP2018177195A patent/JP7155803B2/ja active Active
-
2019
- 2019-08-09 CN CN201980061498.3A patent/CN112739987B/zh active Active
- 2019-08-09 EP EP19861914.0A patent/EP3855126B1/en active Active
- 2019-08-09 WO PCT/JP2019/031611 patent/WO2020059363A1/ja not_active Ceased
-
2021
- 2021-03-17 US US17/204,563 patent/US11892324B2/en active Active
Patent Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US5789920A (en) | 1995-12-01 | 1998-08-04 | Gebhard Balluff Gmbh & Co. | Position sensor housing having duroplastic molding compound and thermoplastic molding compound |
| JP2015219182A (ja) | 2014-05-20 | 2015-12-07 | アイシン精機株式会社 | センサユニット |
| WO2018037962A1 (ja) | 2016-08-23 | 2018-03-01 | 株式会社デンソー | 位置検出装置 |
Also Published As
| Publication number | Publication date |
|---|---|
| EP3855126A4 (en) | 2021-11-17 |
| EP3855126A1 (en) | 2021-07-28 |
| EP3855126B1 (en) | 2023-04-19 |
| US20210199469A1 (en) | 2021-07-01 |
| CN112739987B (zh) | 2023-01-13 |
| CN112739987A (zh) | 2021-04-30 |
| US11892324B2 (en) | 2024-02-06 |
| JP2020046396A (ja) | 2020-03-26 |
| WO2020059363A1 (ja) | 2020-03-26 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP4478007B2 (ja) | 電子回路装置及びその製造方法 | |
| CN102282445B (zh) | 位置传感器 | |
| JP2010129797A (ja) | 電力用半導体装置 | |
| CN112739987B (zh) | 旋转角传感器以及旋转角传感器的制造方法 | |
| CN102437444B (zh) | 电气的连接装置 | |
| US7896693B2 (en) | Retaining member electric component and electric device | |
| CN110770979A (zh) | 电路装置 | |
| US8904864B2 (en) | Electronic component and method for manufacturing the electronic component | |
| JP6435145B2 (ja) | 電子制御装置 | |
| CN102577636B (zh) | 联接装置、具有联接装置的组件、用于制造具有联接装置的组件的方法 | |
| JP4866830B2 (ja) | 自動車用電子装置 | |
| JP5454335B2 (ja) | 制御機器 | |
| JPH0969371A (ja) | 電気コネクタおよびその製造方法 | |
| JP4549406B2 (ja) | 電子部品搭載構造及び車載用センサー | |
| JP4013577B2 (ja) | コネクタ一体型電子機器 | |
| WO2019102737A1 (ja) | 流量計 | |
| CN118235315A (zh) | 用于使电动马达的电动马达绕组与马达控制装置的电路板电接触的装置 | |
| JP5821806B2 (ja) | 電子装置 | |
| JP4205740B2 (ja) | 電気接続箱 | |
| JP2008146880A (ja) | コネクタ及び電子制御装置 | |
| JP2007066575A (ja) | コネクタの実装構造及び実装方法 | |
| US7161546B2 (en) | Clip like contact element | |
| KR200411923Y1 (ko) | 차속 센서의 터미널 구조 | |
| JP6567996B2 (ja) | パワー半導体モジュール | |
| JP2010118160A (ja) | ターミナル構造およびはんだ接合方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20210603 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20220426 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20220620 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20220906 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20220919 |
|
| R151 | Written notification of patent or utility model registration |
Ref document number: 7155803 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R151 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |