JP7324800B2 - 旅客搭乗橋の走行制御方法 - Google Patents
旅客搭乗橋の走行制御方法 Download PDFInfo
- Publication number
- JP7324800B2 JP7324800B2 JP2021092384A JP2021092384A JP7324800B2 JP 7324800 B2 JP7324800 B2 JP 7324800B2 JP 2021092384 A JP2021092384 A JP 2021092384A JP 2021092384 A JP2021092384 A JP 2021092384A JP 7324800 B2 JP7324800 B2 JP 7324800B2
- Authority
- JP
- Japan
- Prior art keywords
- traveling
- angle
- section
- cab
- running
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
- 238000000034 method Methods 0.000 title claims description 17
- 238000005259 measurement Methods 0.000 description 17
- 238000004364 calculation method Methods 0.000 description 12
- 230000003028 elevating effect Effects 0.000 description 11
- 238000010586 diagram Methods 0.000 description 8
- 238000006073 displacement reaction Methods 0.000 description 4
- 230000003287 optical effect Effects 0.000 description 3
- 238000001514 detection method Methods 0.000 description 2
- 230000002349 favourable effect Effects 0.000 description 2
- 238000012545 processing Methods 0.000 description 2
- 230000003014 reinforcing effect Effects 0.000 description 2
- 238000013459 approach Methods 0.000 description 1
- 238000010276 construction Methods 0.000 description 1
- 238000012937 correction Methods 0.000 description 1
- 230000000694 effects Effects 0.000 description 1
- 238000009434 installation Methods 0.000 description 1
- 238000012986 modification Methods 0.000 description 1
- 230000004048 modification Effects 0.000 description 1
Images



Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64F—GROUND OR AIRCRAFT-CARRIER-DECK INSTALLATIONS SPECIALLY ADAPTED FOR USE IN CONNECTION WITH AIRCRAFT; DESIGNING, MANUFACTURING, ASSEMBLING, CLEANING, MAINTAINING OR REPAIRING AIRCRAFT, NOT OTHERWISE PROVIDED FOR; HANDLING, TRANSPORTING, TESTING OR INSPECTING AIRCRAFT COMPONENTS, NOT OTHERWISE PROVIDED FOR
- B64F1/00—Ground or aircraft-carrier-deck installations
- B64F1/30—Ground or aircraft-carrier-deck installations for embarking or disembarking passengers
- B64F1/305—Bridges extending between terminal building and aircraft, e.g. telescopic, vertically adjustable
- B64F1/3055—Bridges extending between terminal building and aircraft, e.g. telescopic, vertically adjustable with hinged head interface between aircraft and passenger bridge
Landscapes
- Engineering & Computer Science (AREA)
- Architecture (AREA)
- Civil Engineering (AREA)
- Structural Engineering (AREA)
- Mechanical Engineering (AREA)
- Aviation & Aerospace Engineering (AREA)
- Bridges Or Land Bridges (AREA)
- Image Analysis (AREA)
- Power-Operated Mechanisms For Wings (AREA)
Description
Xt = LWt・cosθRt
Yt = LWt・sinθRt
また、同時点tにおける走行部12の回転角度φWをφWtとし、同時点tにおける走行部12の走行方向を示す走行角度θWをθWtとすると、走行角度θWtは、
θWt=θRt+φWtとして算出される。
θW=θR+φWの関係がある。
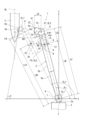
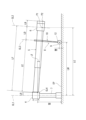
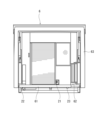
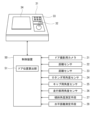
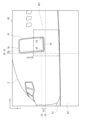
図1は、本実施形態に係る旅客搭乗橋の一例を示す概略平面図である。図2は、図1に示す旅客搭乗橋を側方から視た概略図である。また、図3は、航空機に装着されるキャブ先端部分を正面(航空機側)から視た図である。図4は、操作盤等の一例を示す図である。
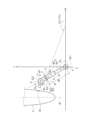
ここでは、キャブ6の中心位置を、待機位置にある現在位置P1(X1,Y1,Z1)からキャブ6が航空機3のドア3aに装着される目標位置P6(X6,Y6,Z6)へ移動させるための、走行部12(駆動輪9)の回転角度、走行目標距離及び走行目標角度を演算する。
X3=LW×cosθR
Y3=LW×sinθR
ここで、ロタンダ-走行部間水平距離LWは、待機位置のときの水平距離測定手段28に基づく値、走行部12の回転角度θRは、待機位置のときのロタンダ用角度センサ24に基づく値である。なお、駆動輪9の中心位置のZ座標は、常に、駆動輪9の半径HWの値からなる所定値であり、不変とする。
X1=LC×cosθR
Y1=LC×sinθR
Z1=(LC-LR)×tanβ+HR
ここで、LCは、図2に示されるように、ロタンダ-キャブ間水平距離であり、ロタンダ4の中心点からキャブ6の中心点までの水平距離である。このロタンダ-キャブ間水平距離LCは、待機位置のときの傾斜角度測定手段27の測定値であるトンネル部5の傾斜角度βと、距離LEと、距離LD(所定値)、距離LR(所定値)とを用いて、次式により算出する。
LC=LR+LF×cosβ=LR+(LE+LD)×cosβ
なお、LFは、図2に示すように、トンネル部5の基端部(水平回転軸CL4の位置)からキャブ6の中心位置P1までの距離であり、LE+LDである。ここで、距離LEは、トンネル部5の基端部(図2の水平回転軸CL4の位置)からドライブコラム8の取付位置までの距離である。この距離LEは、水平距離測定手段28を構成するトンネル部5の長さを測定する距離計の測定値から算出することができる。
X2=X1+LB×(cosφCcosβcosθR-sinφCsinθR)
Y2=Y1+LB×(cosφCcosβsinθR+sinφCcosθR)
Z2=Z1+LB×(cosφCsinβ)
次に、ステップS54、S55では、制御装置50は、ドア撮影用カメラ21の撮影画像に基づいて航空機3のドア3aを検出し、そのドア3aの位置P4(X4,Y4,Z4)を算出する。
X4=X2+dX
Y4=Y2+dY
Z4=Z2+dZ
次に、ステップS56では、制御装置50は、航空機3のドア3aの位置P4(X4,Y4,Z4)と、距離センサ22,23の測定値および装着位置オフセット距離等から計算される変位(dX5,dY5,dZ5)に基づいて、目標位置となるときのキャブ6の中心位置P6(X6,Y6,Z6)を、
X6=X4+dX5
Y6=Y4+dY5
Z6=Z4+dZ5
として算出する。なお、装着位置オフセット距離は、ステップS11において取得した機種情報に対応する機体特有のデータ(予め制御装置50の記憶部に記憶)を参照してもよい。
X7=LW1×cosθR1
Y7=LW1×sinθR1
なお、前述したように、駆動輪9の中心位置(P7)のZ座標(Z7)は所定値であり、不変である。
RD={(X7-X3)2+(Y7-Y3)2}1/2
φW1=arccos{(X7-X3)/RD}-θR
以上のようにして、走行部12の移動距離RDと、回転角度φW1とを算出できる。なお、現在位置の走行部12の回転角度がφWの場合には、後のステップS13において、φW1とφWとの差分だけ走行部12の向きを修正するように2つの駆動輪9を逆回転すればよい。
θT=θR+φW1
として算出する。すなわち、走行目標角度θTは、走行目標方向(走行目標経路R1の延伸方向)が特定方向(例えばX軸の正方向)となす角度であり、エプロン平面上における絶対角度である。
次に、ステップS59では、制御装置50は、キャブ6が目標位置(P6)となるときのキャブ6の姿勢(向き)を定めるキャブ6の回転角度φC1を算出する。距離センサ22,23の測定値等から計算される航空機3のドア3aの表面の、X軸の正方向となす角度をαとすると、回転角度φC1は、
φC1=α+90-θR1
として算出される。
ここで、
θR1=arccos(X6/LC1)、但し、0°≦θR1≦180°
LC1={(X6)2+(Y6)2}1/2
である。
次に、ステップS60では、制御装置50は、現在位置から目標位置へ移動するときの昇降機構10によるトンネル部5の上下移動量、すなわち、キャブ6の高さをドア3aの高さに合わせるためのキャブ6の上下移動量を算出する。前述のステップS57で求めたロタンダ-走行部間水平距離LW1およびトンネル部5の傾斜角度β1を用いて、昇降機構10によるトンネル部5の水平状態からの上下移動量dHを、次式により算出する。
dH=(LW1-LR)×tanβ1/cosβ1+(1/cosβ1-1)×(HR-HW)
ここで、LRはロタンダ4の中心点からトンネル部5との接続部までの距離であり、HRはロタンダ4とトンネル部5との接続部(トンネル部5の基端部)の高さであり、HWは走行部12の駆動輪9の半径である(図2参照)。
θWt=θRt+φWt
として算出される。この走行角度θWtは、走行部12の走行方向が特定方向(例えばX軸の正方向)となす角度であり、エプロン平面上における絶対角度である。ここでの走行制御は、後述のステップS20において走行する場合も同様に実施される。
3 航空機
3a 乗降用ドア
4 ロタンダ
5 トンネル部
6 キャブ
9 駆動輪
10 昇降機構
12 走行部
21 ドア撮影用カメラ
22,23 距離センサ
50 制御装置
51 ドア位置算出部
24 ロタンダ用角度センサ
26 走行部用角度センサ
27 傾斜角度測定手段
28 水平距離測定手段
Claims (5)
- ターミナルビルに接続されたロタンダと、
基端が前記ロタンダに俯仰自在かつ前記ロタンダ中心の鉛直軸線まわりに回転自在に接続されるとともに長手方向に伸縮自在に構成されたトンネル部と、
前記トンネル部の先端に設けられたキャブと、
前記トンネル部または前記キャブに取り付けられ、前記トンネル部または前記キャブを昇降させる昇降機構と、
前記昇降機構の下方に取り付けられて地面を走行し、中心点を通る軸線まわりに正逆回転することにより走行方向を変更可能に構成された走行部と、
前記鉛直軸線まわりの前記トンネル部の回転角度を検出する第1の角度センサと、
前記走行部の回転角度を検出する走行部用角度センサと、
前記鉛直軸線から前記走行部の前記中心点までの水平距離を測定するための水平距離測定手段と、
水平面に対する前記トンネル部の傾斜角度を測定するための傾斜角度測定手段と、
を備えた旅客搭乗橋の走行制御方法であって、
前記キャブを航空機の乗降部に装着する際、
前記走行部が移動開始位置にあるときに、前記キャブから視た前記乗降部の位置を示す相対位置情報を算出するステップと、
前記移動開始位置から前記キャブを前記乗降部に装着するために前記走行部を移動させる移動先の位置までの距離が、前記鉛直軸線から前記移動開始位置における前記走行部の中心点までの水平距離よりも短い所定の状態の場合に、前記移動開始位置における前記走行部の位置情報と前記乗降部の相対位置情報とに基づいて前記移動先の位置情報を算出するステップと、
前記移動開始位置から前記移動先の位置へ一直線に向かう方向と特定方向とのなす角度である走行目標角度を算出するステップと、
前記走行部を前記移動開始位置から前記移動先の位置へ向けて走行させ、この走行中において、所定周期で前記走行部の現在の走行方向と前記特定方向とのなす角度である走行角度を算出し、前記走行角度が前記走行目標角度を維持するように前記走行角度のみを考慮して前記走行部を制御する走行ステップと、
を有し、
前記移動先の位置情報を算出するステップにおいて、前記移動開始位置の位置情報は、前記水平距離測定手段で測定される前記鉛直軸線から前記走行部の中心点までの水平距離と前記第1の角度センサで測定される前記トンネル部の回転角度と前記傾斜角度測定手段で測定される前記傾斜角度とに基づいて算出され、
前記走行ステップにおいて、前記走行角度は、前記走行部用角度センサで測定される前記走行部の回転角度と前記第1の角度センサで測定される前記トンネル部の回転角度とに基づいて算出される、
旅客搭乗橋の走行制御方法。 - 前記移動先の位置は、前記キャブが前記乗降部に装着されるときの前記走行部の位置である、
請求項1に記載の旅客搭乗橋の走行制御方法。 - 前記相対位置情報を算出するステップは、
前記キャブに取り付けられたカメラで撮影される前記乗降部の画像に基づいて前記乗降部を検知し当該乗降部の前記相対位置情報を算出する、
請求項1または2に記載の旅客搭乗橋の走行制御方法。 - 前記走行部は、
前記走行部の中心点を挟んで互いに平行に配置されて個々に独立して回転駆動可能な2つの駆動輪を有するよう構成されており、
前記走行ステップは、
前記2つの駆動輪の各々の回転速度を調整することにより前記走行部を制御する、
請求項1~3のいずれかに記載の旅客搭乗橋の走行制御方法。 - 前記移動先の位置情報を算出するステップにおける前記所定の状態は、
前記移動開始位置から前記移動先の位置までの距離が、前記トンネル部が最も収縮している場合の前記鉛直軸線から前記走行部の中心点までの水平距離よりも短い所定の距離以下の状態である、
請求項1~4のいずれかに記載の旅客搭乗橋の走行制御方法。
Applications Claiming Priority (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2019056151 | 2019-03-25 | ||
| JP2019056151 | 2019-03-25 | ||
| JP2021502641A JP6893590B2 (ja) | 2019-03-25 | 2019-12-19 | 旅客搭乗橋の走行制御方法 |
Related Parent Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2021502641A Division JP6893590B2 (ja) | 2019-03-25 | 2019-12-19 | 旅客搭乗橋の走行制御方法 |
Publications (3)
| Publication Number | Publication Date |
|---|---|
| JP2021151868A JP2021151868A (ja) | 2021-09-30 |
| JP2021151868A5 JP2021151868A5 (ja) | 2022-11-01 |
| JP7324800B2 true JP7324800B2 (ja) | 2023-08-10 |
Family
ID=72610839
Family Applications (2)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2021502641A Active JP6893590B2 (ja) | 2019-03-25 | 2019-12-19 | 旅客搭乗橋の走行制御方法 |
| JP2021092384A Active JP7324800B2 (ja) | 2019-03-25 | 2021-06-01 | 旅客搭乗橋の走行制御方法 |
Family Applications Before (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2021502641A Active JP6893590B2 (ja) | 2019-03-25 | 2019-12-19 | 旅客搭乗橋の走行制御方法 |
Country Status (5)
| Country | Link |
|---|---|
| US (1) | US12275539B2 (ja) |
| EP (1) | EP3950511B1 (ja) |
| JP (2) | JP6893590B2 (ja) |
| SG (1) | SG11202109727XA (ja) |
| WO (1) | WO2020194933A1 (ja) |
Families Citing this family (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2022208601A1 (ja) * | 2021-03-29 | 2022-10-06 | 新明和工業株式会社 | 旅客搭乗橋 |
| KR102775058B1 (ko) * | 2022-04-25 | 2025-03-04 | 한국공항공사 | 비접촉식 높이측정유닛 및 이를 구비하는 탑승교의 비접촉식 높이 조절장치 |
| KR102696730B1 (ko) * | 2022-09-05 | 2024-08-20 | 인천국제공항공사 | 탑승교 캐빈 제어 장치 및 그의 동작 방법 |
| CN115783294A (zh) * | 2022-11-15 | 2023-03-14 | 电子科技大学长三角研究院(湖州) | 一种基于桥身属性的登机桥舱门对接方法、系统及终端 |
Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2002037196A (ja) | 2000-07-21 | 2002-02-06 | Shin Meiwa Ind Co Ltd | ボーディングブリッジ |
| JP2004330871A (ja) | 2003-05-07 | 2004-11-25 | Shin Meiwa Ind Co Ltd | ボーディングブリッジ |
| JP2005104193A (ja) | 2003-09-29 | 2005-04-21 | Shin Meiwa Ind Co Ltd | ボーディングブリッジ及びボーディングブリッジの目標位置の設定方法 |
| JP2016172473A (ja) | 2015-03-16 | 2016-09-29 | 株式会社Naaエレテック | 搭乗橋格納姿勢修正システム |
| WO2019012648A1 (ja) | 2017-07-13 | 2019-01-17 | 新明和工業株式会社 | 旅客搭乗橋 |
Family Cites Families (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US3683440A (en) * | 1970-10-13 | 1972-08-15 | Sperry Rand Corp | Automatic terminal bridge control system |
| CA2373669A1 (en) * | 2002-02-27 | 2003-08-27 | Indal Technologies Inc. | Imaging system for a passenger bridge of the like for docking automatically with an aircraft |
| US6907635B2 (en) * | 2002-05-07 | 2005-06-21 | Dew Engineering And Development Limited | Beacon docking system with visual guidance display |
| US7093314B2 (en) * | 2002-05-07 | 2006-08-22 | Dew Engineering And Development Limited | Beacon docking system with visual guidance display |
| US20080098538A1 (en) * | 2006-10-31 | 2008-05-01 | Dew Engineering And Development Limited | Vision system for automatically aligning a passenger boarding bridge with a doorway of an aircraft and method therefor |
| US20080098537A1 (en) * | 2006-10-31 | 2008-05-01 | Dew Engineering And Development Limited | Method for aligning one end of a passenger boarding bridge with a doorway of an aircraft |
| ES2357223B1 (es) * | 2008-05-28 | 2012-01-02 | Thyssenkrupp Elevator Innovation Center, S.A. | Sistema anticolision entre pasarelas de acceso a aeronaves. |
| US20240101275A1 (en) * | 2021-03-30 | 2024-03-28 | Shinmaywa Industries, Ltd. | Passenger boarding bridge |
-
2019
- 2019-12-19 WO PCT/JP2019/049860 patent/WO2020194933A1/ja not_active Ceased
- 2019-12-19 JP JP2021502641A patent/JP6893590B2/ja active Active
- 2019-12-19 EP EP19920657.4A patent/EP3950511B1/en active Active
- 2019-12-19 US US17/437,561 patent/US12275539B2/en active Active
- 2019-12-19 SG SG11202109727X patent/SG11202109727XA/en unknown
-
2021
- 2021-06-01 JP JP2021092384A patent/JP7324800B2/ja active Active
Patent Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2002037196A (ja) | 2000-07-21 | 2002-02-06 | Shin Meiwa Ind Co Ltd | ボーディングブリッジ |
| JP2004330871A (ja) | 2003-05-07 | 2004-11-25 | Shin Meiwa Ind Co Ltd | ボーディングブリッジ |
| JP2005104193A (ja) | 2003-09-29 | 2005-04-21 | Shin Meiwa Ind Co Ltd | ボーディングブリッジ及びボーディングブリッジの目標位置の設定方法 |
| JP2016172473A (ja) | 2015-03-16 | 2016-09-29 | 株式会社Naaエレテック | 搭乗橋格納姿勢修正システム |
| WO2019012648A1 (ja) | 2017-07-13 | 2019-01-17 | 新明和工業株式会社 | 旅客搭乗橋 |
Also Published As
| Publication number | Publication date |
|---|---|
| US12275539B2 (en) | 2025-04-15 |
| US20220135249A1 (en) | 2022-05-05 |
| WO2020194933A1 (ja) | 2020-10-01 |
| JPWO2020194933A1 (ja) | 2021-09-13 |
| EP3950511B1 (en) | 2025-01-22 |
| JP2021151868A (ja) | 2021-09-30 |
| EP3950511A1 (en) | 2022-02-09 |
| SG11202109727XA (en) | 2021-10-28 |
| EP3950511A4 (en) | 2022-12-07 |
| JP6893590B2 (ja) | 2021-06-23 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP6720414B2 (ja) | 旅客搭乗橋 | |
| JP6893590B2 (ja) | 旅客搭乗橋の走行制御方法 | |
| EP3840919B1 (en) | Mobile construction robot | |
| JP6960022B2 (ja) | 旅客搭乗橋 | |
| JPH0379157B2 (ja) | ||
| JP2021151868A5 (ja) | ||
| JP6744789B2 (ja) | 旅客搭乗橋 | |
| JP4293874B2 (ja) | ボーディングブリッジ及びボーディングブリッジの目標位置の設定方法 | |
| JP6728098B2 (ja) | ボーディングブリッジ | |
| JP6502570B1 (ja) | ボーディングブリッジ及びボーディングブリッジ制御装置 | |
| WO2022190667A1 (ja) | 旅客搭乗橋 | |
| JP6770665B1 (ja) | 旅客搭乗橋 | |
| JP4275199B2 (ja) | 作業機のブーム制御装置 | |
| JP2020066418A (ja) | ボーディングブリッジ及びボーディングブリッジ制御装置 | |
| JP6845976B1 (ja) | 旅客搭乗橋 | |
| JP2020175728A (ja) | ボーディングブリッジの制御システム | |
| JP2020175727A (ja) | ボーディングブリッジ及びその制御装置 | |
| JP4021529B2 (ja) | 作業機の制御装置 | |
| JP2024113251A (ja) | 自動均し作業ロボット | |
| JP7449448B2 (ja) | 旅客搭乗橋 | |
| WO2022208655A1 (ja) | 旅客搭乗橋 | |
| JP7757740B2 (ja) | 走行装置及び走行装置の制御方法 | |
| JP7325978B2 (ja) | 移動体の移動制御方法 | |
| JPH08375B2 (ja) | ロボツトの位置決め補正方法 | |
| JPWO2022208601A5 (ja) |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20221013 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20221024 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20230404 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20230704 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20230731 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 7324800 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |