JP7618657B2 - ダブルデッキエレベータ用エレベータかご - Google Patents

ダブルデッキエレベータ用エレベータかご Download PDF

Info

Publication number
JP7618657B2
JP7618657B2 JP2022520047A JP2022520047A JP7618657B2 JP 7618657 B2 JP7618657 B2 JP 7618657B2 JP 2022520047 A JP2022520047 A JP 2022520047A JP 2022520047 A JP2022520047 A JP 2022520047A JP 7618657 B2 JP7618657 B2 JP 7618657B2
Authority
JP
Japan
Prior art keywords
elevator car
support structure
longitudinal
elevator
support
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Active
Application number
JP2022520047A
Other languages
English (en)
Other versions
JP2022549964A (ja
Inventor
バイベル,アンドレ
べーバー,シュテファン
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Inventio AG
Original Assignee
Inventio AG
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Inventio AG filed Critical Inventio AG
Publication of JP2022549964A publication Critical patent/JP2022549964A/ja
Application granted granted Critical
Publication of JP7618657B2 publication Critical patent/JP7618657B2/ja
Active legal-status Critical Current
Anticipated expiration legal-status Critical

Links

Images

Classifications

    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B66—HOISTING; LIFTING; HAULING
    • B66B—ELEVATORS; ESCALATORS OR MOVING WALKWAYS
    • B66B11/00—Main component parts of lifts in, or associated with, buildings or other structures
    • B66B11/02—Cages, i.e. cars
    • B66B11/0206—Car frames
    • B66B11/0213—Car frames for multi-deck cars
    • B66B11/022—Car frames for multi-deck cars with changeable inter-deck distances

Landscapes

  • Engineering & Computer Science (AREA)
  • Civil Engineering (AREA)
  • Mechanical Engineering (AREA)
  • Structural Engineering (AREA)
  • Cage And Drive Apparatuses For Elevators (AREA)
  • Elevator Control (AREA)
  • Types And Forms Of Lifts (AREA)

Description

本発明は、ダブルデッキエレベータ用エレベータかご、かかるエレベータかごを備えるダブルデッキエレベータ、及び、かかるダブルデッキエレベータを制御するための方法に関する。
一般に異なるフロア間又は高さレベル間で人や積荷を輸送することを目的として、ダブルデッキエレベータ(ダブルデッカーエレベータとも呼ばれることがある)は、通常のシングルキャビン型エレベータに加えて使用されることができる。ダブルデッキエレベータは、上下に配置され、かつ、通常は強固に互いに連結されている2つのキャビンを有するエレベータかごにより特徴づけられる。この特徴は、2つのフロアに同時接近が可能であることを意味する。
異なるフロア高さを有する建物におけるダブルデッキエレベータの使用を可能とするためには、2つのキャビンは、例えばねじ付きスピンドル駆動装置又ははさみ状の連結リンクを介して互いに連結されることができる。この場合、キャビン間距離は、移動中に制御システムにより接近される2フロア間のフロア距離へと調整されることができる。
かかるダブルデッキエレベータの設計における課題の1つとしては、動かされるキャビンを案内及び駆動させるための構成要素を、可能な限り軽量でスペースを節減し、かつ費用対効果が大きいものにすることである。
ここでとりわけ、より小型で軽量なガイド及び駆動手段、並びに設置する上で安価である大量の標準部品を使用し、上部キャビンと下部キャビンとの間の距離を調整可能とするダブルデッキエレベータ用エレベータかごに対する需要が存在することができる。加えて更に、対応するダブルデッキエレベータ及びダブルデッキエレベータを制御するための対応する方法に対する需要が存在することができる。
こうした種類の需要は、独立請求項のうちいずれかに記載の主題により満たされることができる。有利な実施形態は、従属請求項及び以下の詳細な説明にて定義される。
本発明の第1の態様は、ダブルデッキエレベータ用エレベータかごに関する。動作状態では、エレベータかごは上下に配置されている2つのキャビンを有することができる。更に、エレベータかごが停止位置にある際には、キャビンは異なるフロアを経由してそれぞれ行き来可能である。エレベータかごは、エレベータかごフレームであって、この長手方向に延在している少なくとも1つの長手方向支持体を有する、エレベータかごフレームと、キャビンのうち第1のキャビンを支持するための、エレベータかごフレームに配置されている第1の支持構造体と、キャビンのうち第2のキャビンを支持するための、エレベータかごフレームに配置されている第2の支持構造体と、少なくとも第1の支持構造体を長手方向支持体に可動的に連結するように設計されているリニアガイド手段であって、第1の支持構造体が第2の支持構造体に対し、長手方向支持体に沿って動かされることができることを目的とする、リニアガイド手段と、第2の支持構造体に対し、少なくとも第1の支持構造体を動かすように設計されている駆動手段と、を有する。
更に、リニアガイド手段は、長手方向支持体に締結されている少なくとも1つのレール要素と、少なくとも1つの連結要素であって、一方はレール要素上に摺動可能に取り付けられ、もう一方が第1の支持構造体に締結されている、少なくとも1つの連結要素を有する。更に、連結要素は、レール要素上に連結要素を取り付けるための第1の取付部及び第2の取付部と、連結要素を第1の支持構造体に締結するための、第1の取付部と第2の取付部との間に配置されている締結部と、を有する。この場合、エレベータかごの動作状態では、第1の取付部は第1の支持構造体上に配置され、及び/又は第2の取付部は第1の支持構造体下に配置される。
本発明の第2の態様は、本発明の第1の態様の一実施形態によるエレベータかごと、同時接近される2フロア間のフロア距離に基づき、エレクトールかごの駆動手段を制御するように設計されている制御装置と、を有する、ダブルデッキエレベータに関する。言い換えれば、駆動手段は、第1の支持構造体と第2の支持構造体との間の垂直距離がフロア距離に適合するような方法で制御されることができる。
本発明の第3の態様は、本発明の第2の態様の一実施形態によるダブルデッキエレベータを制御するための方法に関する。この方法は、同時接近される2フロアに関するフロア情報を受信することと、フロア情報を評価し、同時接近される2フロア間のフロア距離を決定することと、フロア距離に基づきエレベータかごの駆動手段を制御するために、制御コマンドを発信することと、を備える。
本発明の実施形態の可能な特徴及び利点は、とりわけ本発明を限定することなく、以下に記載される理念及び知見に基づくと考えられることができる。
最初に示されるように、建物の異なるフロア間のフロア距離が同一ではないことから、ダブルデッキエレベータの2つのキャビン間の垂直キャビン距離を調整することが必要となり得る。対応する様式で調整されるキャビンを動かすため、ガイドは通常は、2つのキャビンが上下に配置されているエレベータかご内に必要とされる。選択される駆動の種類によっては、ガイドが可能な限り剛性であるかどうかが望ましい。特に、ガイドは、軸受の耐用年数を縮めることなく、かつ可能な限りエネルギー消費を低い状態に保つために、水平方向の力が、例えばねじスピンドルなどといった駆動シャフトに作用しないこと、又は少なくとも非常に低い水平方向の力のみが作用することを確保しなければならない。
一方で、エレベータシャフトのサイズ、特にその断面積(設置面積)は、エレベータシステムの設計において重要な役割を担っている。エレベータシャフトを更に拡大させる必要がないように、ガイドは、特に水平方向において、可能な限りそのスペースの要件を最小にしなければならない。したがって、ガイドの個々の構成要素は可能な限り小型のままでなければならない。
考えられる別の要件としては、2つの停止位置間のキャビン距離が調整されることができる速度である。この速度は、キャビンが、適時、特に停止前に、キャビンのドア枠が、接近された2つのフロアの対応するそのドア枠と同じ高さであるなど、正確な位置へと運ばれることができるためにも、十分高くなくてはならない。
これらの要件を考慮するために、ここで提示されているアプローチは、動かされるキャビンを直動的に案内するため、中央フレームの横方向支持体といったエレベータかごフレームの要素の使用を提案する。したがって、一方では追加の構成要素数を減らすことができる。もう一方では、エレベータかごフレームの剛性が高いことにより、より小型の構成要素をガイドに使用することが可能となり、その結果として水平方向におけるスペースの要件を減らすことができる。構成要素がより小型になるものの、エレベータかごフレームの耐荷重性要素にこの構成要素を取り付けることで、ガイドは十分高い剛性度で設計されることができる。これは駆動装置を保護し、摩擦損失を低減させることが可能になる。
エレベータかごは、人又は積荷を輸送するための少なくとも1つのキャビンを有し、例えばエレベータシャフトの複数の階層又はフロア間で動かされることができるフレームとして一般には理解されることができる。ダブルデッキエレベータの場合には、エレベータかごは、2つの異なるフロアに同時に接近するための2つのダブルデッキキャビンを備えることができる。
エレベータかごフレームは、キャッチフレームとも呼ばれるキャビンを支持するためのフレーム状構築物として理解されることができる。エレベータかごフレームは、例えばエレベータシャフトに延在している少なくとも1つのガイドレールに沿ってエレベータかごを案内するために設計されることができる。かかるガイドレールは、エレベータシャフトの片側、又は対向する2つの側に配置されることができる。仮にガイドレールが片側に配置される場合には、例えばエレベータかごフレームはL字形のバックパックフレームとして設計されることができる。仮にガイドレールが両側に配置される場合には、エレベータかごフレームは、例えば、中央フレームとして設計されることができる。キャビンはエレベータかごフレーム内に位置する。これは言い換えれば、キャビンはエレベータかごフレームにより少なくともその大部分が囲まれている。安全ギアもまたエレベータかごフレームへと組み入れられることができ、速度が超過した場合には、エレベータかごを制動するために使用される。
エレベータかごフレームの長手方向は、エレベータかごフレームの最長延在部の方向を意味すると理解されることができる。エレベータかごの動作状態では、エレベータかごフレームの長手方向は垂直方向とすることができる。この意味では、エレベータかごフレームの長手方向は、エレベータかごの移動方向上にあると考えられることができる。
長手方向支持体は、特に垂直荷重を運搬するための構成要素を意味すると理解されることができる。また、エレベータかごフレームの長手方向におけるこの支持体の延在部は、エレベータかごフレームの横断方向における延在部よりも著しく大きい。エレベータかごの動作状態では、長手方向支持体は実質的に垂直方向に延在する。長手方向支持体は、例えばエレベータシャフトの1つ以上のガイドレール上にエレベータかごを案内するためにも使用されることができる。設計によっては、長手方向支持体はエレベータかごフレーム全体の高さにわたって、又はエレベータかごフレームの一部のみに沿って延在することができる。特に、長手方向支持体は第1の支持構造体及び第2の支持構造体を互いに連結させるように設計されることができる。長手方向支持体は、例えば閉鎖(中空の)プロファイル又は開放プロファイルを有する鋼ビームとして設計されることができる。
例えば、エレベータかごフレームはまた、互いに隣接して2つずつ及び/若しくは互いに対向して2つずつ配置されることができる複数の長手方向支持体を有することができる、および/又は、これは互いに実質的に平行して延在する。
支持構造体は、例えば支持フレームの形態でキャビンを受容するためのプラットフォーム又はデッキであると一般には理解されることができる。例えば、キャビンはエレベータかごの動作状態では支持構造体上に位置することができる。エレベータかごが動作状態にある際には、キャビンは支持構造体から吊り下げされることもまた考えられる。キャビンは、制振様式で支持構造体へと接続されることができる。最も単純な場合においては、支持構造体は長方形又は正方形を形成するように互いに連結されている4つの支持体を備えることができる。第1の支持構造体及び第2の支持構造体は、エレベータかごフレームでは上下に配置されることができる。リニアガイド手段により必要とされるスペースによっては、エレベータシャフトの所与のサイズについて、第1の支持構造体は第2の支持構造体よりも小さい表面積を有することができる。したがって、第1のキャビンは第2のキャビンよりも小さな表面積を有することができる。ただし、第1の支持構造体及び第2の支持構造体、又は第1のキャビン及び第2のキャビンが構造的に同一であることもまた可能である。更に、エレベータかごフレームは、例えば下部(フロア)フレーム及び上部(天井)フレームを有することができる。これらは、1つ以上の長手方向支持体を介して互いに連結されることができる。第1の支持構造体及び第2の支持構造体は、上部フレームと下部フレームとの間に配置されることができる。第1の支持構造体と第2の支持構造体との間で、例えば中間フレームなどの少なくとも1つの中間構造体は、エレベータかごフレームを追加的に補強するために配置されることができる。
第2の支持構造体は、エレベータかごフレーム、例えば1つ以上の長手方向支持体へと強固に接続されることができる。この場合、第1の支持構造体のみがエレベータかごフレームに対し動かされることができる。これにより、2つの支持構造体間の垂直距離が変化するが、第2の支持構造体はエレベータかごフレームに対し固定される。ただし、第1の支持構造体に加えて、第2の支持構造体はリニアガイド手段により少なくとも1つの長手方向支持体に可動的に連結されることもまた可能である。この場合、2つの支持構造体間の垂直距離は、例えばこれらの支持構造体を同時に動かすことにより調整されることができる。
リニアガイド手段は、例えばプロファイルレールガイド又はローラガイドといった直線ガイドを意味すると一般には理解されることができる。例えば、リニアガイド手段は、摺動ガイド、転がり案内、及び/又は磁気ガイドを備えることができる。第1の支持構造体は、リニアガイド手段により、移動中に垂直方向に案内されることができる。
駆動手段は、第1の支持構造体又は追加的には第2の支持構造体が上昇及び/又は下降されることができることによるリニア駆動を意味すると一般には理解されることができる。例えば、駆動手段は、スピンドル駆動装置、並びに/又は液圧リニア駆動装置及び/若しくは空気圧リニア駆動装置を備えることができる。
設計によっては、レール要素は単独の長手方向支持体へと、又は複数の長手方向支持体へと同時に締結されることができる。レール要素は、第1の支持構造体を長手方向支持体に沿って直動的に(すなわち垂直方向に)案内するために、関連する長手方向支持体の長手方向に便宜的に延在することができる。例えば、2つ以上のレール要素が長手方向支持体に締結されることもまた可能である。
連結要素は、例えば、ガイドシュー、ガイドキャリッジ又はガイドスライドとすることができる。例えば、連結要素は、互いに平行状態である少なくとも2つのレール要素に摺動可能に取り付けられることができる。したがって長手方向支持体は有利には、リニアガイド手段の剛性を増大させるため、特に第1の支持構造体の移動方向へと横断的に使用されることができる。
取付部は、例えば摺動ガイドシューといった少なくとも1つのガイド要素が、少なくとも1つのレール要素に連結するために配置されている、連結要素の一部を意味すると理解されることができる。締結部では、連結要素は、第1の支持構造体に、例えばねじ止め及び/又は溶接されることができる。例えば、第1の取付部と第2の取付部との間の垂直距離は、少なくとも50cmとすることができる。垂直距離は、例えば2つの取付部間の支持距離として理解されることができる。これにより、相対的に強固な取り付けが可能となるが、これは傾斜モーメントに対する支持をもたらすのに十分適している。
リニアガイド手段は、摺動ガイドとして特に設計されることができる。摺動ガイドは例えば、金属-金属の組合せ又は金属-プラスチックの組合せの流体力学的摺動ガイド、又は流体静力学的摺動ガイドとすることができる。このため、非常に良好な減衰挙動及び高い動作信頼性と共に、高耐荷重性容量及びリニアガイド手段の高い剛性が達成されることができる。
一実施形態によれば、連結要素はフレームとして設計されることができる。追加的又は代替的に、連結要素は少なくとも1種のU字形のプロファイル及び/又はC字形のプロファイルを有することができる。最も単純な場合においては、連結要素は例えば長手方向プロファイルなど、第1の支持構造体及び1つ以上のレール要素上で案内するための好適なガイド要素が締結される、単純なプロファイルとすることができる。連結要素は、複数の支持要素、例えば2つの長手方向プロファイル及び2つの横断方向プロファイルであって、フレームを形成するために組み合わせられる2つの長手方向プロファイル及び2つの横断方向プロファイルから構成されることもまた可能である。この実施形態により、高い剛性を持ち低重量である標準部品から連結要素を安価に構成することが可能となる。
一実施形態によれば、2つの取付部のうち少なくとも1つ、又は追加的若しくは代替的には、締結部は、U字形プロファイル及び/又はC字形プロファイルへと組み入れられることができる。言い換えれば、第1の取付部又は第2の取付部に配置されている摺動ガイドシューなどのガイド要素、又は締結部に配置されているねじなどの締結要素は、U字形プロファイル及び/又はC字形プロファイル内に完全に挿し込まれることができる。結果として、連結要素は可能な限り最も低い構造高さで設計されることができる。
一実施形態によれば、連結要素は、エレベータかごフレームの長手方向に延在している、少なくとも2つのU字形長手方向プロファイル及び/又はC字形長手方向プロファイルを有することができる。2つの取付部のうち少なくとも1つ、又は追加的若しくは代替的には、締結部は、長手方向プロファイルへと組み入れられることができる。長手方向プロファイルは、例えばねじ、リベット又は溶接接続部により、例えば直接的に互いに連結されることができる。長手方向プロファイルは、例えば1つ以上の横断方向プロファイルといった、少なくとも1つの中間要素を介して互いに連結されることもまた可能である。
一実施形態によれば、連結要素は少なくとも2つの横断方向プロファイルを有する。長手方向プロファイルは、フレームを形成するために横断方向プロファイルへと接続されることができる。これは、連結要素のねじり剛性を増大させることができる。
一実施形態によれば、長手方向プロファイルは、レール要素上で案内されることを目的として、第1の取付部に配置されている少なくとも1つの上部摺動ガイドシュー、及び第2の取付部に配置されている少なくとも1つの下部摺動ガイドシューをそれぞれ有することができる。摺動ガイドシューは、レール要素上で摺動するガイド要素を意味すると理解されることができ、レール要素に沿って案内される。例えば、摺動ガイドシューは、摩擦低減材料で作製されたインサートを有するU字形プロファイル又はC字形プロファイルとして供給されることができる。この実施形態により、エレベータかごフレームで、第1の支持構造体の、とりわけ安定した取付けを達成することが可能となる。
一実施形態によれば、エレベータかごフレームは、エレベータかごフレームの長手方向に延在している、少なくとも2つの長手方向支持体を有することができる。第1の支持構造体は、長手方向支持体間に配置されることができる。したがって、リニアガイド手段は、異なる長手方向支持体にそれぞれ締結される、少なくとも2つのレール要素と、第1の支持構造体の対向する側に締結され、レール要素にそれぞれ可動的に連結される少なくとも2つの連結要素を有することができる。レール要素は、長手方向支持体の対向する側に配置されることができる。このことにより、第1の支持構造体が両側で案内され、そうすることで、とりわけ安定状態が確保される。
一実施形態によれば、エレベータかごフレームは、エレベータかごフレームの長手方向に延在している、少なくとも4つの長手方向支持体を有することができる。長手方向支持体は、長手方向支持体の少なくとも2つの対向する対に配置されることができる。第1の支持構造体は、長手方向支持体の対の間に配置されることができる。例えば、少なくとも1つの長手方向支持体の対は、エレベータシャフトに位置づけられた1つ以上のガイドレール上で案内されるように設計されることができる。例えばエレベータかごの動作状態では、ガイドレールは、エレベータシャフトに沿ってエレベータかごを案内するため、一対の長手方向支持体の、適切に離間された2つの長手方向支持体間を通ることが可能である。したがって、リニアガイド手段は、異なる長手方向支持体にそれぞれ締結される、少なくとも4つのレール要素と、第1の支持構造体の対向する側に締結され、2つのレール要素にそれぞれ可動的に連結される少なくとも2つの連結要素を有することができる。長手方向支持体と同様に、レール要素は2つずつ互いに対向して配置されることができる。したがって、第1の支持構造体は2対のレール要素間に配置され、例えば平行状態である2つのレール要素を有するそれぞれの場合には、連結要素を介して両側で可動的に連結されることができる。少なくとも4つの長手方向支持体を使用することにより、個々の長手方向支持体上の荷重は、4つ未満の長手方向支持体を有する実施形態と比較すると、低減されることができる。結果として、長手方向支持体は比較的小さいものにすることができる。
一実施形態によれば、リニアガイド手段は少なくとも1つのキャビンガイド要素を備えることができる。エレベータかごの動作状態では、キャビンガイド要素は、第1の支持構造体が動かされる際には、長手方向支持体に沿って第1のキャビンが案内されるように、第1のキャビンを少なくとも1つの長手方向支持体へと可動的に連結することができる。キャビンガイド要素は、例えば摺動ガイドシューとすることができる。キャビンガイド要素は、例えばレール要素のうち少なくとも1つの上に摺動可能に取り付けられることができる。特に、キャビンガイド要素は例えば、第1のキャビンの横方向に外側の部分などの第1のキャビンの天井領域内に配置されることができる。これは、第1の支持構造体が動かされる際、第1のキャビンの傾斜運動を防止することができるという利点を有する。
一実施形態によれば、第1の支持構造体は下部キャビンを支持するように配置されることができる。追加的又は代替的には、第2の支持構造体は上部キャビンを支持するように配置されることができる。言い換えれば、下部キャビンと上部キャビンとの間の垂直距離は、下部の支持構造体を動かすことにより調整されることができる。これは、リニアガイド手段及び駆動手段が、相対的にほとんど構成上の労力を用いず、スペースを節減する様式でエレベータかごへと組み入れられることができるという利点を有する。
一実施形態によれば、駆動手段は、第1の支持構造体の直径方向に対向する2つの角部分へと揚力を加えるように設計されることができる。直径方向に対向する2つの角部分は、第1の支持構造体の2つの角部分を意味すると理解されることができ、これらの角部分のそれぞれは、第1の支持構造体の対角線上に存在する。揚力は、第1の支持構造体が上昇及び/又は下降するための力を意味すると理解されることができる。この実施形態は、移動中の荷重による第1の支持構造体のねじれを最小限のものとすることが可能である。加えて、この実施形態によって、エレベータかごフレームで駆動手段のスペースを節減する配置が可能となる。
一実施形態によれば、駆動手段は、少なくとも1つのねじスピンドルと、ねじスピンドルに摺動可能に取り付けられ、第1の支持構造体へと締結されている少なくとも1つのねじナットと、ねじスピンドルを駆動させるための少なくとも1つの駆動ユニットと、を備えることができる。任意選択的には、ねじスピンドルは、エレベータかごフレームの長手方向支持体に回転可能に取り付けられることができる。例えば、駆動手段は2つのねじスピンドルを備えることができ、そのそれぞれは、ねじナットを有する。このねじナットは、例えば第1の支持構造体の直径方向に対向する角部分といった第1の支持構造体の異なる部分へと取り付けられることが可能である。ねじスピンドルは、例えば別々の駆動ユニットを介して駆動されることができる。この実施形態によって、駆動手段は相対的に小さいスペースの要件及び相対的に低い重量を伴って実現されることが可能となる。
本発明の実施形態は、添付の図面を参照して以下に記載されるが、図面及び説明のいずれも本発明を限定するものとして解釈されることを意図していない。
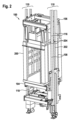
本発明の一実施形態による、エレベータかごの一部を示す。 下部キャビンが設置された状態である、図1のエレベータかごを示す。 図1及び図2の連結要素の拡大図を示す。 本発明の一実施形態によるダブルデッキエレベータを示す。 図4のダブルデッキエレベータを制御するための方法のフローチャートを示す。
図面は単に概略的なものであり、縮尺通りではない。同様の参照符号は、種々の図面における同様又は同等の特徴を示す。
図1は、本発明の一実施形態によるエレベータかご100の一部を示す。エレベータかご100は、第1のキャビンを支持するための第1の支持構造体104及び、第2のキャビンを支持するための第2の支持構造体106を有する、ダブルデッキエレベータかごフレーム102を備える。より良好に視認することを目的として、図1にはエレベータかご100又はエレベータかごフレーム102の下部部分のみが示されている。2つの支持構造体104,106は、例えば、エレベータかごフレーム102の長手方向107に延在している4つの長手方向支持体108全てを介し、中央フレームとも呼ばれる閉鎖フレームを形成するように互いに連結されている。この場合、2つの長手方向支持体108は一対の長手方向支持体110を形成するために組み合わせられる。2対の長手方向支持体110は、2つの支持構造体104,106上で互いに対向して配置される。これはすなわち、2つの支持構造体104,106が、2対の長手方向支持体110間にそれぞれ位置づけられる。第2の支持構造体106、この場合には、上部支持構造体は、例えばねじ止めされて、長手方向支持体108へと強固に接続される。一方、第1の支持構造体104、この場合には、下部支持構造体は、リニアガイド手段112を介して4つの長手方向支持体108へと可動的に連結される。リニアガイド手段112は、長手方向支持体108に沿って、すなわち垂直方向に第1の支持構造体104を案内するように設計されている。こうすることにより、第1の支持構造体104は、第2の支持構造体106に対し摺動可能になる。
更に、エレベータかご100は、第2の支持構造体106に対して第1の支持構造体104に揚力を加えるように設計されている駆動手段114を備える。それゆえ、第1の支持構造体104は、例えば、接近される2フロア間の特定のフロア距離に応じて、第2の支持構造体106に対して垂直方向に上昇又は下降されることができる。
長手方向支持体108の配置に対応して、この実施形態によるリニアガイド手段112は、例えばプロファイルレールといった4つのレール要素116全てを有する摺動ガイドを備えるが、これらのレール要素116は、4つの長手方向支持体108のうちの1つにそれぞれ締結され、4つの長手方向支持体108に沿ってそれぞれ延在する。レール要素116はそれゆえ、長手方向支持体108と同様に2つずつ配置され、互いに平行して延在する。
更に、リニアガイド手段112は、レール要素116を第1の支持構造体104に可動的に連結するように設計されている2つの連結要素118を備える。2つの連結要素118は、第1の支持構造体104の対向する側に配置され、例えばそこにねじ止めされる。加えて、2つの連結要素118は、2つずつ互いに隣接して配置されている2つのレール要素116上に摺動可能にそれぞれ取り付けられる。したがって、第1の支持構造体104は、エレベータかごフレーム102へと両側で可動的に連結され、より正確には長手方向支持体108に連結される。
図1に見られることができるように、2つの連結要素118は、第1の支持構造体104よりも幅が非常に小さい。2つの連結要素118が長手方向支持体108間に配置され、第1の支持構造体104が第1の支持構造体104のサイズを大幅に低減する必要がなく、及び/又はエレベータかご100が設置されることになるエレベータシャフトの断面積を大幅に増大させることがないように、これらは非常に平坦であることもまた確認されることができる。
図1で示されるように、駆動手段114は、例えば2本のねじスピンドル120を備え、長手方向支持体108の長手方向に摺動可能であるように、ねじナット122が、これらのねじスピンドルのそれぞれに配置されている。ねじナット122は、第1の支持構造体104に、例えば、ねじ止めされてそれぞれ締結されている。更に、駆動手段114は、2つのねじスピンドル120のうちの1つを回転運動に設定し、そうすることで長手方向支持体108の長手方向にねじナット122を動かすようにそれぞれ設計されている、2つの別々の駆動ユニット124を備える。加えて、駆動手段114は、ねじスピンドル120のうち1のつを、長手方向支持体108のうちの1つに回転可能に取り付けるようにそれぞれ設計されている2つの取付ユニット126を有する。
図1に見られることができるように、ねじナット122は、第1の支持構造体104の直径方向に対向する角部分に取り付けられることができ、それにより揚力がこれらの角部分に導入される。
駆動手段114は、例えば、4つの長手方向支持体108に、例えばねじ止めされて強固に接続されているフロアフレーム128上に位置している。第1の支持構造体104は、フロアフレーム128と第2の支持構造体106との間に配置される。フロアフレーム128に加えて、エレベータかご100は更なる安定化のために、4つの長手方向支持体108に強固に接続されている天井フレームを有することができ、第2の支持構造体106が第1の支持構造体104と天井フレームとの間に配置されることが可能となる。取付ユニット126に加えて、フロアフレーム128は、揚力が第1の支持構造体104に加えられる際の反力を吸収するために使用される。
空気圧駆動ユニット及び/又は流体圧駆動ユニットを備える駆動手段114もまた可能である。
代替的には、4つの長手方向支持体108の代わりに、2つのみを有するエレベータかごフレーム102もまた設計されることができる。この場合、2つの長手方向支持体108は、エレベータかごフレーム102の十分な安定性を確保するため、これに対応してより大きなものとするように寸法決めされることができる。エレベータかごフレーム102における第1の支持構造体104のリニアガイドは、4つの長手方向支持体108を用いる上述された実施形態と類似する形で実施可能である。
エレベータかご100への荷重によっては、長手方向支持体108を片側に配置することも可能であり、そうすることで、片側にあるエレベータかごフレーム102の第1の支持構造体104を案内する。
図2は、下部キャビン200が設置された状態である、図1のエレベータかご100を示す。下部キャビン200は第1の支持構造体104上に位置している。より良好に視認することを目的として、エレベータかご100の上部デッキを形成する上部支持構造体106は上部キャビンなしで示されている。
この例では、二対の長手方向支持体110は、エレベータシャフトでエレベータかご100を案内するために、ガイドレール202をそれぞれ受け入れるように配置されている。ガイドレール202は、一対の長手方向支持体110の2つの長手方向支持体108間で、中央に案内されることができる。
加えて、エレベータかご100は、例えば、第2の支持構造体106に面している下部キャビン200の上部端部で、2つずつ互いに対向して配置されてレール要素116上に案内される、4つのキャビンガイド要素204を備える。キャビンガイド要素204は、例えば摺動ガイドシューとして設計されている。
図3は、図1及び図2の連結要素118の拡大図を示す。この実施形態によれば、連結要素118は、2つの上部摺動ガイドシュー301を伴って第1の支持構造体104上に位置づけられた上部取付部300、及び、2つの下部摺動ガイドシュー303を伴って第1の支持構造体104下に位置づけられた下部取付部302を備える矩形フレームとして設計されている。2つの取付部300、302間に、連結要素118は締結部304を有し、ここで連結要素118が、第1の支持構造体104の横断方向支持体306にねじ止めされている。上部摺動ガイドシュー301及び下部摺動ガイドシュー303は、2つの平行レール要素116上で連結要素118を案内するために使用される。
図3に見られることができるように、連結要素118は、例えば、2つの垂直方向U字形プロファイル308及び2つの水平方向U字形プロファイル310から非常に単純に構成されることができる。摺動ガイドシュー301,303は、スペースを節減するために、垂直方向U字形プロファイル310に配置されることができる。同様に、連結要素118は、垂直方向U字形プロファイル308を介し、第1の支持構造体104に、例えばねじ止めされて締結されることができる。
図4は、本発明の一実施形態によるダブルデッキエレベータ400を示す。ダブルデッキエレベータ400は、例えば、図1及び図2を参照して上述されるような、エレベータかご100を備える。エレベータかご100の動作状態が示されるように、上部キャビン402が下部キャビン200に加えて組み入れられる。上部キャビン402は、第2の支持構造体106上に位置している。更に、ダブルデッキエレベータ400は、2つのキャビン200、402間の垂直距離が、同時接近される2フロア間のフロア距離に調整されるような方法で駆動手段114を制御するために設計されている、制御装置404を備える。この目的のために、制御装置404は、エレベータのユーザからの停止要求に従い、どの2フロアでエレベータが次に同時に停止しなければならないかを指定するフロア情報406を受信する。フロア情報406を使用し、例えば制御装置404に保存された表から対応する値を読み出すことで、制御装置404は接近されるべき2フロア間のフロア距離を決定する。最終的に、フロア距離に基づき、制御装置404は、駆動手段114の対応する制御のための制御コマンド408を生成する。
図5は、図4のダブルデッキエレベータ400を制御するための方法500のフローチャートを示す。この場合、第1ステップ510では、フロア情報406は制御装置404で受信される。第2ステップ520では、フロア情報406は、接近されるべき2フロア間のフロア距離を決定するために、制御ユニット404により評価される。例えば、決定されたフロア距離が予め決定されたフロア距離よりも大きいか小さいかがチェックされる。決定されたフロア距離が予め決定されたフロア距離よりも大きい場合、ステップ530では、制御コマンド408が発信され、決定されたフロア距離と予め決定されたフロア距離との間の差異に従い、上部キャビン402に対して下部キャビン200を下降させる。決定されたフロア距離が予め決定されたフロア距離よりも小さい場合、ステップ540では、制御コマンド408が発信され、決定されたフロア距離と予め決定されたフロア距離との間の差異に従い、上部キャビン402に対して下部キャビン200を上昇させる。
図1及び図2に示されている4つの長手方向支持体108の配置は、10メートルトンを超える積荷を輸送するための耐久度の高いエレベータに特に適している。2つの長手方向支持体108の代わりに4つの長手方向支持体108を使用することで、長手方向支持体108上の個々の荷重が低減される。したがって、長手方向支持体108のサイズは低減されることができる。
レール要素116は、長手方向支持体108を補強するために有利には使用されることができる。この目的のために、レール要素116は長手方向支持体108に直接的に接続される。加えて、レール要素116は、例えば、特に剛性のあるプロファイル形状で設計されることができる。逆に、長手方向支持体108は、レール要素116を補強するために有利には使用されることができる。
連結要素118に関する水平方向スペースの要件は、特に、図3に示されるような、それぞれU字形プロファイル又はC字形プロファイルであり、摺動ガイドシュー301、303を挿入することにより、最小限の要件に低減されることができる。こうした摺動ガイドシュー301,303は、連結要素118の耐荷重性構成要素とすることができる。
最後に、「備える」「有する」などといった用語は、他の要素又は工程を除外するものではなく、「1つの(a)」又は「1つの(an)」は複数を除外することがないということが留意されるべきである。上記実施形態のうち1つを参照して記載された特徴又は工程はまた、上述された他の実施形態の他の特徴又は工程と組み合わせられて使用可能であることも更に留意されなければならない。特許請求の範囲にある参照符号は、限定するものであると見なされるべきではない。

Claims (12)

  1. ダブルデッキエレベータ(400)用のエレベータかご(100)であって、エレベータかご(100)は、動作状態で上下に配置されている2つのキャビン(200,402)を有し、キャビン(200,402)はエレベータかご(100)の停止位置で異なるフロアを経由してそれぞれ行き来可能であり、エレベータかご(100)は、
    エレベータかごフレーム(102)であって、エレベータかごフレーム(102)の長手方向(107)に延在している少なくとも1つの長手方向支持体(108)を有する、エレベータかごフレーム(102)と、
    キャビンのうちの第1のキャビン(200)を支持するための、エレベータかごフレーム(102)に配置されている第1の支持構造体(104)と、
    キャビンのうちの第2のキャビン(402)を支持するための、エレベータかごフレーム(102)に配置されている第2の支持構造体(106)と、
    少なくとも第1の支持構造体(104)を長手方向支持体(108)に可動的に連結するように設計されているリニアガイド手段(112)であって、第1の支持構造体(104)が、第2の支持構造体(106)に対し、長手方向支持体(108)に沿って動かされることができることを目的とするリニアガイド手段(112)と、
    を有し、
    リニアガイド手段(112)は、長手方向支持体(108)に締結されている少なくとも1つのレール要素(116)、及び、一方がレール要素(116)上に摺動可能に取り付けられ、もう一方が第1の支持構造体(104)に締結されている少なくとも1つの連結要素(118)を有し、
    連結要素(118)は、レール要素(116)上に連結要素(118)を取り付けるための第1の取付部(300)及び第2の取付部(302)、並びに、連結要素(118)を第1の支持構造体(104)に締結するための、第1の取付部(300)と第2の取付部(302)との間に配置されている締結部(304)、を有し、エレベータかご(100)の動作状態では、第1の取付部(300)は、第1の支持構造体(104)上に配置され、及び/又は第2の取付部(302)は、第1の支持構造体(104)下に配置され、
    駆動手段(114)は、第2の支持構造体(106)に対し、少なくとも第1の支持構造体(104)を動かすように設計されている、
    連結要素(118)は、エレベータかごフレーム(102)の長手方向(107)に延在している、少なくとも2つのU字形長手方向プロファイル(308)及び/又はC字形長手方向プロファイル(308)を有し、第1の取付部(300)及び/若しくは第2の取付部(302)、並びに/又は、締結部(304)は、長手方向プロファイル(308)に組み入れられ、
    連結要素(118)は、少なくとも2つの横断方向プロファイル(310)を有し、長手方向プロファイル(308)は、フレームを形成するために横断方向プロファイル(310)へと接続されている、
    ダブルデッキエレベータ(400)用のエレベータかご(100)。
  2. 連結要素(118)はフレームとして設計され、及び/又は、連結要素(118)は少なくとも1つのU字形プロファイル及び/又はC字形プロファイル(308、310)を有する、請求項1に記載のエレベータかご(100)。
  3. 第1の取付部(300)及び/若しくは第2の取付部(302)、並びに/又は、締結部(304)は、U字形プロファイル及び/又はC字形プロファイル(308、310)に組み入れられる、請求項2に記載のエレベータかご(100)。
  4. 長手方向プロファイル(308)は、レール要素(116)上で案内されることを目的として、第1の取付部(300)に配置されている少なくとも1つの上部摺動ガイドシュー(301)、及び、第2の取付部(302)に配置されている少なくとも1つの下部摺動ガイドシュー(308)をそれぞれ有する、請求項1~3のいずれか一項に記載のエレベータかご(100)。
  5. エレベータかごフレーム(102)は、エレベータかごフレーム(102)の長手方向(107)に延在している少なくとも2つの長手方向支持体(108)を有し、第1の支持構造体(104)は、長手方向支持体(108)間に配置され、
    リニアガイド手段(112)は、異なる長手方向支持体(108)にそれぞれ締結されている少なくとも2つのレール要素(116)と、第1の支持構造体(104)の対向する側に締結され、レール要素(116)に可動的にそれぞれ連結されている少なくとも2つの連結要素(118)と、を有する、請求項1~4のいずれか一項に記載のエレベータかご(100)。
  6. エレベータかごフレーム(102)は、エレベータかごフレーム(102)の長手方向(107)に延在している少なくとも4つの長手方向支持体(108)を有し、長手方向支持体(108)は、長手方向支持体(110)の少なくとも2つの対向する対に配置され、第1の支持構造体(104)は長手方向支持体(110)の対の間に配置され、
    リニアガイド手段(112)は、異なる長手方向支持体(108)にそれぞれ締結されている少なくとも4つのレール要素(116)と、第1の支持構造体(104)の対向する側に締結され、2つのレール要素(116)へと可動的にそれぞれ連結されている、少なくとも2つの連結要素(118)と、を有する、請求項1~4のいずれか一項に記載のエレベータかご(100)。
  7. リニアガイド手段(112)は、少なくとも1つのキャビンガイド要素(204)を有し、エレベータかご(100)の動作状態では、キャビンガイド要素(204)は、第1のキャビン(200)を少なくとも1つの長手方向支持体(108)へと可動的に連結し、それによって、第1の支持構造体(104)が動かされる際に、第1のキャビン(200)が長手方向支持体(108)に沿って案内される、請求項1~6のいずれか一項に記載のエレベータかご(100)。
  8. 第1の支持構造体(104)は、下部キャビン(200)を支持するように配置され、及び/又は、第2の支持構造体(106)は、上部キャビン(402)を支持するように配置されている、請求項1~7のいずれか一項に記載のエレベータかご(100)。
  9. 第1の支持構造体(104)は平面視、矩形であり、駆動手段(114)は、第1の支持構造体(104)の対角方向に向かい合う2つの角部分へと揚力を加えるように設計されている、請求項1~8のいずれか一項に記載のエレベータかご(100)。
  10. 駆動手段(114)は、少なくとも1つのねじスピンドル(120)、ねじスピンドル(120)に摺動可能に取り付けられ、第1の支持構造体(104)へと締結されている少なくとも1つのねじナット(122)、及び、ねじスピンドル(120)を駆動させるための少なくとも1つの駆動ユニット(124)を備える、請求項1~9のいずれか一項に記載のエレベータかご(100)。
  11. ダブルデッキエレベータ(400)であって、
    請求項1~10のいずれか一項に記載のエレベータかご(100)と、
    同時接近される2フロア間のフロア距離に基づき、エレベータかご(100)の駆動手段(114)を制御するように設計されている制御装置(404)と、
    を有する、ダブルデッキエレベータ(400)。
  12. 請求項11に記載の、ダブルデッキエレベータ(400)を制御するための方法(500)であって、方法(500)は、
    同時接近される2フロアに関するフロア情報(406)を受信(510)することと、
    フロア情報(406)を評価(520)し、同時接近される2フロア間のフロア距離を決定(520)することと、
    フロア距離に基づき、エレベータかご(100)の駆動手段(114)を制御するための制御コマンド(408)を発信(530,540)することと、
    を備える、方法(500)。
JP2022520047A 2019-09-30 2020-09-01 ダブルデッキエレベータ用エレベータかご Active JP7618657B2 (ja)

Applications Claiming Priority (3)

Application Number Priority Date Filing Date Title
EP19200463.8 2019-09-30
EP19200463 2019-09-30
PCT/EP2020/074271 WO2021063611A1 (de) 2019-09-30 2020-09-01 Fahrkorb für einen doppelstockaufzug

Publications (2)

Publication Number Publication Date
JP2022549964A JP2022549964A (ja) 2022-11-29
JP7618657B2 true JP7618657B2 (ja) 2025-01-21

Family

ID=68104457

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2022520047A Active JP7618657B2 (ja) 2019-09-30 2020-09-01 ダブルデッキエレベータ用エレベータかご

Country Status (7)

Country Link
US (1) US11970363B2 (ja)
EP (1) EP4038004B1 (ja)
JP (1) JP7618657B2 (ja)
CN (1) CN114450244B (ja)
BR (1) BR112022005832A2 (ja)
CA (1) CA3151695A1 (ja)
WO (1) WO2021063611A1 (ja)

Families Citing this family (3)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
EP3816088B1 (en) 2019-10-31 2023-07-12 KONE Corporation A self-climbing elevator arrangement for use during the construction of a building
EP3816086B1 (en) * 2019-10-31 2023-05-10 KONE Corporation A self-climbing elevator machine room for use during the construction of a building
KR20230034680A (ko) * 2021-09-03 2023-03-10 세메스 주식회사 타워 리프트와 이를 포함하는 물류 시스템 및 이를 이용한 반송 방법

Citations (2)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP2000344448A (ja) 1999-06-07 2000-12-12 Toshiba Corp ダブルデッキエレベーター装置
JP2001122565A (ja) 1999-10-28 2001-05-08 Toshiba Corp ダブルデッキエレベーター

Family Cites Families (17)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH0472288A (ja) 1990-07-10 1992-03-06 Toshiba Corp ダブルデッキエレベータ
JP3345565B2 (ja) * 1997-04-11 2002-11-18 森ビル株式会社 可変式ダブルデッキエレベーター
SG126669A1 (en) * 1998-02-02 2006-11-29 Inventio Ag Double-decker or multi-decker elevator
JP4107858B2 (ja) * 2002-03-22 2008-06-25 東芝エレベータ株式会社 ダブルデッキエレベータ
SG115736A1 (en) * 2004-03-17 2005-10-28 Inventio Ag Equipment for fine positioning of a cage of a multi-stage cage
EP1767485B1 (en) * 2004-07-12 2011-12-14 Mitsubishi Denki Kabushiki Kaisha Elevator
JPWO2007125595A1 (ja) * 2006-04-28 2009-09-10 三菱電機株式会社 エレベータ装置
JP5498738B2 (ja) * 2009-08-19 2014-05-21 日本オーチス・エレベータ株式会社 ダブルデッキエレベータ
JP5325753B2 (ja) * 2009-12-10 2013-10-23 株式会社日立製作所 ダブルデッキエレベータ
US9038780B2 (en) * 2010-05-31 2015-05-26 Geosen Safety brake for incline elevators
JP2010228922A (ja) * 2010-07-16 2010-10-14 Toshiba Elevator Co Ltd ダブルデッキエレベータ
EP2468674A1 (de) 2010-12-22 2012-06-27 Inventio AG Aufzuganlage mit Doppeldecker
JP5308467B2 (ja) * 2011-03-09 2013-10-09 株式会社日立製作所 ダブルデッキエレベーター並びにそのかご間隔調整方法
ES2663486T3 (es) * 2013-12-05 2018-04-12 Inventio Ag Instalación de ascensor
CN104876096A (zh) * 2015-06-23 2015-09-02 上海爱登堡电梯江苏有限公司 间距可调式双层电梯轿厢
CN108382942B (zh) * 2018-04-11 2023-09-19 浙江速捷电梯有限公司 一种双层轿厢电梯
US11332344B2 (en) * 2018-05-16 2022-05-17 Otis Elevator Company Elevator car frame assembly

Patent Citations (2)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP2000344448A (ja) 1999-06-07 2000-12-12 Toshiba Corp ダブルデッキエレベーター装置
JP2001122565A (ja) 1999-10-28 2001-05-08 Toshiba Corp ダブルデッキエレベーター

Also Published As

Publication number Publication date
CN114450244A (zh) 2022-05-06
BR112022005832A2 (pt) 2022-06-21
EP4038004A1 (de) 2022-08-10
WO2021063611A1 (de) 2021-04-08
EP4038004B1 (de) 2023-08-02
CN114450244B (zh) 2023-05-12
CA3151695A1 (en) 2021-04-08
US11970363B2 (en) 2024-04-30
US20220332545A1 (en) 2022-10-20
JP2022549964A (ja) 2022-11-29

Similar Documents

Publication Publication Date Title
CA2429477C (en) Elevator installation with several self-propelled cars and at least three elevator hoistways situated adjacently
US11970363B2 (en) Elevator car for a double-deck elevator
JP3345565B2 (ja) 可変式ダブルデッキエレベーター
US20160046464A1 (en) Multicar self-propelled elevator system
CN103228565B (zh) 延伸的辊导引件
CN101815667A (zh) 电梯轿厢门,其为了打开轿厢能够在它的整个的垂直长度上可选择地朝上或朝下移动
CA2501142C (en) Equipment for fine positioning of a cage of a multi-stage cage
JP2000211857A (ja) ダブルデッキエレベ―タ
JP5422908B2 (ja) 昇降台車
US10800638B2 (en) Elevator system with ventilation system
CN101381051A (zh) 多层轿厢的支承架
HK40065326B (en) Elevator car for a double-deck elevator
JP2007055799A (ja) 階間調整機能付きダブルデッキエレベータ
HK40065326A (zh) 一种用於双层电梯的行驶吊篮
CN209522445U (zh) 一种电梯机械吊装用缓冲装置
EP3514097A1 (en) H frame for a double deck elevator
US20050045426A1 (en) Elevator with a scissor lift mechanism and a spring member serving as virtual counter weight
US12291426B2 (en) Elevator car arrangement for a double-deck elevator, and double-deck elevator
KR102919289B1 (ko) 엘리베이터 케이지의 편심 방지시스템
CN215248929U (zh) 一种具有双轿厢的杂物电梯
CN223422163U (zh) 一种舒适平稳大吨位载货电梯
KR101161023B1 (ko) 너트 구동형 승강기
KR102933393B1 (ko) 엘리베이터 케이지의 편심 방지시스템
KR20250015991A (ko) 승강기 시스템
RU161482U1 (ru) Мачта грузопассажирского подъёмника

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20230831

A977 Report on retrieval

Free format text: JAPANESE INTERMEDIATE CODE: A971007

Effective date: 20240828

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20240903

A521 Request for written amendment filed

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20241118

TRDD Decision of grant or rejection written
A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20241210

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20250108

R150 Certificate of patent or registration of utility model

Ref document number: 7618657

Country of ref document: JP

Free format text: JAPANESE INTERMEDIATE CODE: R150