JP7628028B2 - 軌道状態推定方法、軌道状態推定装置及び車両 - Google Patents
軌道状態推定方法、軌道状態推定装置及び車両 Download PDFInfo
- Publication number
- JP7628028B2 JP7628028B2 JP2021033126A JP2021033126A JP7628028B2 JP 7628028 B2 JP7628028 B2 JP 7628028B2 JP 2021033126 A JP2021033126 A JP 2021033126A JP 2021033126 A JP2021033126 A JP 2021033126A JP 7628028 B2 JP7628028 B2 JP 7628028B2
- Authority
- JP
- Japan
- Prior art keywords
- inclination angle
- track
- acceleration
- track condition
- axis
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images






Landscapes
- Length Measuring Devices With Unspecified Measuring Means (AREA)
Description
まず、図1に基づいて、本発明の一実施形態に係る車両1の概略構成について説明する。図1は、本実施形態に係る車両1の概略構成を示す模式図である。
レールの軌道状態としては、平面性変位、通り変位、高低変位、水準変位、軌間変位がある。以下では、軌道状態として、脱線への寄与の大きい平面性変位を推定する場合について説明する。平面性変位とは、図2に示すように、軌道の平面に対するねじれの状態をいい、車両進行方向に所定の間隔dだけ離れた2地点(例えば、点P1及び点P3の地点と点P2と点P4の地点)における左右のレール5の水準差CL(x)により表される。具体的には、一般車両においては固定軸距が5m程度であることから、平面性変位Tw(x)は、下記式(1)により表される。
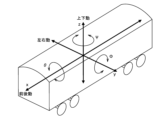
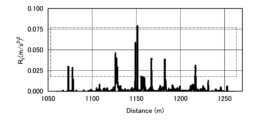
まず、図3~図6に基づいて、本実施形態に係る軌道状態を推定する軌道状態推定手法について説明する。図3は、慣性計測装置30による計測値を説明するための説明図である。図4は、慣性計測装置30による計測値を説明するための輪軸断面模式図である。図5は、並進加速度を表す指標Rxの一算出例を示すグラフである。図6は、並進加速度を表す指標Ryの一算出例を示すグラフである。


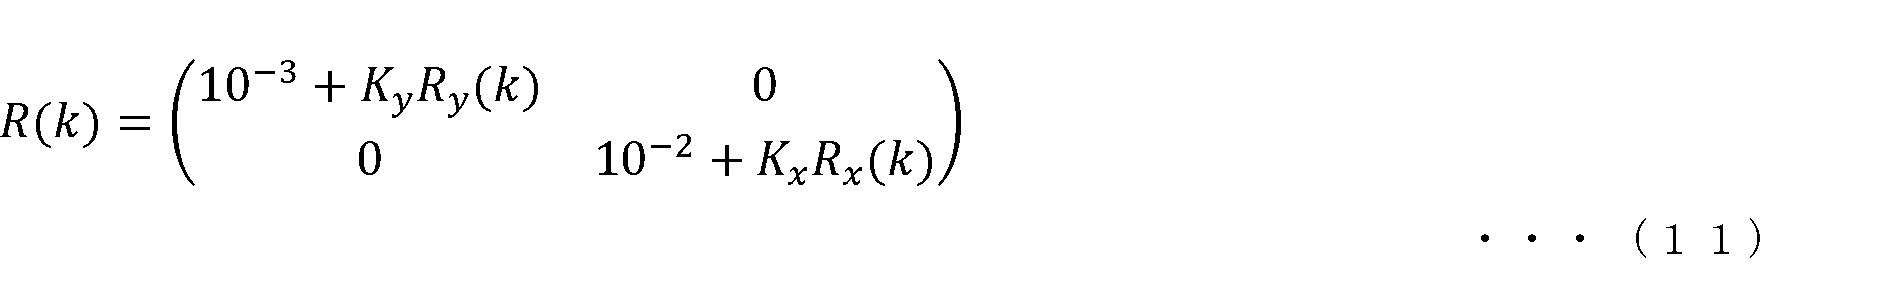

図7に基づいて、上述の軌道状態推定手法に基づき軌道状態を推定する軌道状態推定装置100の構成について説明する。図7は、本実施形態に係る軌道状態推定装置100の構成を示す機能ブロック図である。軌道状態推定装置100は、図7に示すように、傾斜角推定部110と、軌道状態算出部120とを有する。
図8に基づいて、本実施形態に係る軌道状態推定装置100により実施される軌道状態推定方法を説明する。図8は、本実施形態に係る軌道状態推定方法の一例を示すフローチャートである。
まず、車両1の軸箱27に設置された慣性計測装置30により、3軸加速度axk、ayk、azk及び3軸角速度ωxk、ωyk、ωzkが計測される(S10、S20)。慣性計測装置30により計測された3軸加速度及び3軸角速度の計測値axk、ayk、azk、ωxk、ωyk、ωzkは、軌道状態推定装置100の傾斜角推定部110へ出力される。
次いで、傾斜角推定部110は、3軸加速度の計測値axk、ayk、azkから、重力加速度射影成分を抽出する(S30)。3軸加速度の計測値axk、ayk、azkの重力加速度射影成分は、加速度低周波成分であり、例えば0~1Hzの成分とする。傾斜角推定部110は、例えばローパスフィルタにより、3軸加速度の計測値axk、ayk、azkから重力加速度射影成分を抽出し得る。
また、傾斜角推定部110は、3軸加速度の計測値axk、ayk、azkから、並進加速度成分を抽出する(S40)。3軸加速度の計測値axk、ayk、azkの並進加速度成分は、加速度高周波成分であり、例えば1~7Hzの成分とする。傾斜角推定部110は、例えばバンドパスフィルタにより、3軸加速度の計測値axk、ayk、azkから並進加速度成分を抽出し得る。上述したように、平面性変位について、車両1の曲線走行時に卓越する衝撃に起因した加速度成分である並進加速度成分が、ロール角の推定値θk及びピッチ角の推定値φkの推定精度に大きく影響しているとの知見が得られている。そこで、傾斜角推定部110は、並進加速度成分を抽出し、並進加速度を表す指標Rx、Ryを算出する。
次いで、傾斜角推定部110は、輪軸25の傾斜角θ(ここでは、ロール角θx)を推定する(S50)。輪軸25のロール角θxは、上記式(5)~式(7)で表される状態空間モデルに基づくカルマンフィルタを用いて算出し得る。ここで、傾斜角推定部110は、ステップS40にて算出した指標Rx、Ryを用いて、上記式(11)から時刻kにおける観測ノイズwkの分散共分散行列R(k)を設定する。これにより、上記式(7)に示した観測方程式の観測ノイズwkが、並進加速度成分の大きさに応じて逐次的に設定される。その結果、慣性計測装置30を軸箱27に設けることによって計測値に含まれる、車両走行時の並進加速度成分による誤差影響が低減され、観測ベクトルyk(ロール角の推定値θ0k及びピッチ角の推定値φ0k)を精度よく求めることができる。
その後、軌道状態算出部120は、輪軸25の水平傾斜角(ロール角θk)及び前後傾斜角(ピッチ角φk)に基づいて、軌道状態を表す軌道状態情報を算出する(S60)。本実施形態では、軌道状態情報として、平面性変位が算出される。平面性変位を軌道状態情報として求める場合、軌道状態算出部120は、ステップS50にて算出された輪軸25のロール角θkに基づき、上記式(1)及び式(2)を用いて、平面性変位Tw(x)を算出する。軌道状態算出部120は、算出した平面性変位Tw(x)を、出力装置200へ出力する。
以上、本発明の一実施形態に係る車両と、軌道状態として平面性変位を推定する軌道状態推定装置及び軌道状態推定方法とについて説明した。本実施形態によれば、車両の軸箱に慣性計測装置を設置し、当該慣性計測装置により計測された3軸加速度及び3軸角速度に基づいて、輪軸の水平傾斜角及び前後傾斜角を推定する。輪軸の水平傾斜角及び前後傾斜角はカルマンフィルタにより推定し得る。この際、慣性計測装置の計測値に含まれる車両走行時の並進加速度成分による誤差影響を低減するため、車両走行時の3軸加速度の計測値から誤差因子となる並進加速度成分をフィルタリング処理により抽出し、抽出された並進加速度成分に基づいてカルマンフィルタの観測誤差共分散行列を逐次的に設定する。これにより、輪軸の水平傾斜角及び前後傾斜角を精度よく推定することができる。高精度に輪軸の水平傾斜角及び前後傾斜角を推定することで、平面性変位の推定精度を高めることができる。また、車両を走行させれば3軸加速度及び3軸角速度を測定することができるため、簡易に検測することができる。

5 レール
10 車体部
20 台車部
21 台車枠
23 車輪
25 輪軸
27 軸箱
29 コイルばね
30 慣性計測装置
100 軌道状態推定装置
110 傾斜角推定部
120 軌道状態算出部
200 出力装置
Claims (5)
- 車両の軸箱に設置された慣性計測装置により計測された3軸加速度及び3軸角速度に基づいて、輪軸の水平傾斜角及び前後傾斜角を推定する傾斜角推定ステップと、
前記輪軸の水平傾斜角及び前後傾斜角に基づいて、軌道状態を表す軌道状態情報を算出する軌道状態算出ステップと、
を含み、
前記傾斜角推定ステップでは、
前記慣性計測装置により計測された3軸加速度から、車両走行時の並進加速度成分をフィルタリング処理により抽出し、
抽出された前記並進加速度成分に基づいて、カルマンフィルタの観測モデルの誤差共分散行列を設定し、
前記誤差共分散行列が設定された観測モデルにより構成される状態空間モデルから定式化されたカルマンフィルタを用いて、前記3軸加速度及び前記3軸角速度から前記輪軸の水平傾斜角及び前後傾斜角を推定し、
前記軌道状態算出ステップでは、前記輪軸の水平傾斜角に基づいて、前記軌道状態情報として平面性変位が算出される、軌道状態推定方法。 - 前記並進加速度成分は、前記3軸加速度のうち左右加速度及び前後加速度に対して、軌道変位の卓越する周波数成分を除去するバンドパスフィルタ処理により抽出される、請求項1に記載の軌道状態推定方法。
- 前記誤差共分散行列は、対角成分に、抽出された前記並進加速度成分に対して所定の係数を乗じた値を加算して設定される、請求項1または2に記載の軌道状態推定方法。
- 車両の軸箱に設置された慣性計測装置により計測された3軸加速度及び3軸角速度に基づいて、輪軸の水平傾斜角及び前後傾斜角を推定する傾斜角推定部と、
前記輪軸の水平傾斜角及び前後傾斜角に基づいて、軌道状態を表す軌道状態情報を算出する軌道状態算出部と、
を備え、
前記傾斜角推定部は、
前記慣性計測装置により計測された3軸加速度から、車両走行時の並進加速度成分をフィルタリング処理により抽出し、
抽出された前記並進加速度成分に基づいて、カルマンフィルタの観測モデルの誤差共分散行列を設定し、
前記誤差共分散行列が設定された観測モデルにより構成される状態空間モデルから定式化されたカルマンフィルタを用いて、前記3軸加速度及び前記3軸角速度から前記輪軸の水平傾斜角及び前後傾斜角を推定し、
前記軌道状態算出部は、前記輪軸の水平傾斜角に基づいて、前記軌道状態情報として平面性変位を算出する、軌道状態推定装置。 - 車両の軸箱に設置された慣性計測装置と、
前記慣性計測装置により計測された3軸加速度及び3軸角速度に基づいて、輪軸の水平傾斜角及び前後傾斜角を推定する傾斜角推定部、及び、
前記輪軸の水平傾斜角及び前後傾斜角に基づいて、軌道状態を表す軌道状態情報を算出する軌道状態算出部、を有する軌道状態推定装置と、
を備え、
前記軌道状態推定装置は、
前記傾斜角推定部により、
前記慣性計測装置により計測された3軸加速度から、車両走行時の並進加速度成分をフィルタリング処理により抽出し、
抽出された前記並進加速度成分に基づいて、カルマンフィルタの観測モデルの誤差共分散行列を設定し、
前記誤差共分散行列が設定された観測モデルにより構成される状態空間モデルから定式化されたカルマンフィルタを用いて、前記3軸加速度及び前記3軸角速度から前記輪軸の水平傾斜角及び前後傾斜角を推定し、
前記軌道状態算出部により、前記輪軸の水平傾斜角に基づいて、前記軌道状態情報として平面性変位を算出する、車両。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2021033126A JP7628028B2 (ja) | 2021-03-03 | 2021-03-03 | 軌道状態推定方法、軌道状態推定装置及び車両 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2021033126A JP7628028B2 (ja) | 2021-03-03 | 2021-03-03 | 軌道状態推定方法、軌道状態推定装置及び車両 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2022134169A JP2022134169A (ja) | 2022-09-15 |
| JP7628028B2 true JP7628028B2 (ja) | 2025-02-07 |
Family
ID=83231322
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2021033126A Active JP7628028B2 (ja) | 2021-03-03 | 2021-03-03 | 軌道状態推定方法、軌道状態推定装置及び車両 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP7628028B2 (ja) |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN118067073B (zh) * | 2024-04-16 | 2024-07-12 | 北京城建勘测设计研究院有限责任公司 | 地铁轨道变形程度监测方法、系统及存储介质 |
Citations (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US20150291192A1 (en) | 2011-08-29 | 2015-10-15 | Technische Universiteit Delft | Method for detection of a flaw or flaws in a railway track, and a rail vehicle to be used in such a method |
| JP2019189158A (ja) | 2018-04-27 | 2019-10-31 | 東海旅客鉄道株式会社 | 軌道狂い測定装置 |
-
2021
- 2021-03-03 JP JP2021033126A patent/JP7628028B2/ja active Active
Patent Citations (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US20150291192A1 (en) | 2011-08-29 | 2015-10-15 | Technische Universiteit Delft | Method for detection of a flaw or flaws in a railway track, and a rail vehicle to be used in such a method |
| JP2019189158A (ja) | 2018-04-27 | 2019-10-31 | 東海旅客鉄道株式会社 | 軌道狂い測定装置 |
Also Published As
| Publication number | Publication date |
|---|---|
| JP2022134169A (ja) | 2022-09-15 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP7807639B2 (ja) | 軌道状態推定方法、軌道状態推定装置及び車両 | |
| CN115597535B (zh) | 基于惯性导航的高速磁悬浮轨道不平顺检测系统及方法 | |
| CN114046789A (zh) | 轨检小车导航imu协同测量的铁轨检测方法 | |
| EP3434552B1 (en) | Inspection system, inspection method and program | |
| US10953900B2 (en) | Abnormality detection device, abnormality detection method, and program | |
| CN111065567B (zh) | 检查系统、检查方法及计算机可读取存储介质 | |
| US6170344B1 (en) | Pipeline distortion monitoring system | |
| JP7017179B2 (ja) | 検査システム、検査方法、およびプログラム | |
| RU97113196A (ru) | Способ контроля состояния рельсового пути и устройство для его осуществления | |
| CN119687917B (zh) | 一种地铁列车定位方法及系统 | |
| JP7024874B6 (ja) | 検査システム、検査方法、およびプログラム | |
| CN116698316A (zh) | 基于车辆振动信号的桥梁振型识别方法 | |
| CN115727868A (zh) | 一种车辆的融合定位方法、装置及设备 | |
| JP2022134169A (ja) | 軌道状態推定方法、軌道状態推定装置及び車両 | |
| US11975708B2 (en) | System and method of calibrating an inertial measurement unit on a vehicle | |
| CN119618204B (zh) | 基于车载imu和轨道几何特征数据融合的列车定位方法 | |
| JP7099637B2 (ja) | 検査システム、検査方法、およびプログラム | |
| CN114162170B (zh) | 一种轨道测量系统及测量方法 | |
| CN110579195A (zh) | 一种铁路轨道轨向检测装置及方法 | |
| JP6770414B2 (ja) | 乗り心地測定方法及び装置 | |
| Mei et al. | Measurement of absolute vehicle speed with a simplified inverse model | |
| JP5809091B2 (ja) | 台車姿勢検出方法 | |
| WO2020121943A1 (ja) | 検査システム、検査方法、およびプログラム | |
| CN121671681B (zh) | 一种基于惯性导航和非滤波的轨道不平顺动态检测方法 | |
| Hedberg et al. | Train localization and speed estimation using on-board inertial and magnetic sensors |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20231117 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20240722 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20240730 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20240910 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20250107 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20250128 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 7628028 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |