JP7628376B2 - 定量供給装置 - Google Patents

定量供給装置 Download PDF

Info

Publication number
JP7628376B2
JP7628376B2 JP2021125465A JP2021125465A JP7628376B2 JP 7628376 B2 JP7628376 B2 JP 7628376B2 JP 2021125465 A JP2021125465 A JP 2021125465A JP 2021125465 A JP2021125465 A JP 2021125465A JP 7628376 B2 JP7628376 B2 JP 7628376B2
Authority
JP
Japan
Prior art keywords
input
objects
weighed
weight
opening
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Active
Application number
JP2021125465A
Other languages
English (en)
Other versions
JP2023020210A (ja
Inventor
伸一郎 藤原
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Yamato Scale Co Ltd
Original Assignee
Yamato Scale Co Ltd
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Yamato Scale Co Ltd filed Critical Yamato Scale Co Ltd
Priority to JP2021125465A priority Critical patent/JP7628376B2/ja
Publication of JP2023020210A publication Critical patent/JP2023020210A/ja
Application granted granted Critical
Publication of JP7628376B2 publication Critical patent/JP7628376B2/ja
Active legal-status Critical Current
Anticipated expiration legal-status Critical

Links

Images

Landscapes

  • Weight Measurement For Supplying Or Discharging Of Specified Amounts Of Material (AREA)

Description

本発明は、被計量物を定量供給する定量供給装置に関し、特に、粉粒体の定量供給に好適な定量供給装置に関する。
定量供給装置として、例えば、特許文献1には、自動供給装置のカットゲートが開示されている。この特許文献1では、多量の被計量物が収容されたホッパの出口にカットゲート(電動シャッタ)を開閉自在に装備し、前記出口の下方に計量バケットを配置し、ロードセルによって検出した計量バケットの被計量物の重量に基づいて、カットゲートの開度を制御することによって、計量バケットに所定量の被計量物を投入し、この計量バケットから所定量の被計量物を供給するようにしている。
実開昭62-18627号公報
上記特許文献1では、カットゲートの開度を位置検出器で検出し、カットゲートを駆動するサーボモータをフィードバック制御するという、サーボ機構を採用している。
このようなサーボ機構では、構成が複雑となって、コストが高くつくという課題がある。
本発明は、このような点に着目してなされたものであって、定量供給装置のコストを低減することを主たる目的とする。
上記目的を達成するために、本発明では次のように構成している。
(1)本発明に係る定量供給装置は、被計量物を貯留して下部の排出口から前記被計量物を排出して計量ホッパへ投入する溜めホッパと、該溜めホッパから投入される前記被計量物を貯留して計量する前記計量ホッパと、前記溜めホッパから前記計量ホッパへ投入される前記被計量物の投入量を制御する制御手段とを備える定量供給装置であって、
前記溜めホッパの前記排出口に設けられたカットゲートと、該カットゲートを駆動するステッピングモータとを備え、前記制御手段は、前記ステッピングモータを制御することによって、前記カットゲートの開度を調整して、前記溜めホッパから前記計量ホッパへ投入される前記被計量物の投入量を制御するものであり、前記制御手段は、前記カットゲートの開度を第1設定開度に維持して、前記溜めホッパから前記計量ホッパへ投入されて計量される前記被計量物の投入重量が第1設定重量になるまで前記被計量物を投入する第1投入段階と、前記カットゲートの開度を、予め設定された設定時間で、前記第1設定開度から第2設定開度まで小さくしながら前記被計量物を投入するという設定時間に基づく投入量制御を行う第2投入段階と、前記カットゲートの開度を、前記第2設定開度に維持して、前記被計量物の前記投入重量が、前記第1設定重量より大きな第2設定重量になるまで前記被計量物を投入する第3投入段階とに切換える。
本発明に係る定量供給装置によると、溜めホッパの排出口に設けられたカットゲートを、ステッピングモータによって駆動するので、サーボ機構によってカットゲートを駆動する従来例に比べて、構成が簡素化されて、コストを低減することができる。
サーボモータに比べて出力トルクが小さいステッピングモータによってカットゲートを駆動すると、カットゲートの開度を切換えて被計量物を計量ホッパに投入する際に、切換わりの前後の投入量の差などに起因して、計量ホッパに投入されて計量される被計量物の投入重量に、波打つような振動成分が生じる場合がある。
本発明によれば、比較的大きな開度の第1設定開度で被計量物を投入する第1投入段階から移行する第2投入段階では、カットゲートの開度を、予め設定された設定時間で、第1設定開度から第2設定開度まで小さくしながら被計量物を投入するという設定時間に基づく投入量制御を行うので、溜めホッパから計量ホッパへ投入されて計量される被計量物の投入重量に基づいて、カットゲートの開度を制御する場合のように、溜めホッパから計量ホッパへ投入される被計量物の投入重量に振動成分が含まれていてもその影響を受けることがなく、精度の高い計量が可能となる。
(2)本発明の好ましい実施態様では、前記制御手段は、前記ステッピングモータをマイクロステップ駆動する。
この実施態様によると、マイクロステップ駆動によって、細かいステップ角でステッピングモータを回転させることができ、振動を低減して精度の高い計量を行うことができる。
(3)本発明の一実施態様では、前記制御手段は、前記第2投入段階では、前記設定時間に基づく投入量制御に代えて、前記計量ホッパへ投入されて計量される前記被計量物の前記投入重量に基づいて、前記カットゲートの開度を小さくしながら前記被計量物を投入するという投入重量に基づく投入量制御に切換え選択可能であり、前記制御手段は、前記投入重量に基づく投入量制御では、前記カットゲートの開度を、前記第1設定開度から、前記被計量物の前記投入重量が前記第2設定重量より小さな第3設定重量になるまで小さくしながら前記被計量物を投入する。
この実施形態によると、第2投入段階では、設定時間に基づく投入量制御に代えて、被計量物の投入重量に基づいて、カットゲートの開度を小さくしながら被計量物を投入するという投入重量に基づく投入量制御を、切換え選択可能であるので、例えば、被計量物の性状や設定開度の大きさ等に応じて、設定時間に基づく投入量制御、又は、投入重量に基づく投入量制御のいずれかを選択することができる。
(4)本発明の好ましい実施態様では、前記制御手段は、前記第2投入段階の前記設定時間に基づく投入量制御では、前記カットゲートの開度が、前記設定時間で、前記第1設定開度から第2設定開度になるように前記ステッピングモータを一定速度で駆動する。
この実施態様によると、ステッピングモータを一定速度で駆動することによって、設定された時間で、カットゲートの開度を、第1設定開度から第2設定開度にすることができる。
(5)本発明の他の実施態様では、前記制御手段は、前記設定時間、前記第1設定重量、前記第2設定重量、前記第1設定開度、及び、前記第2設定開度が設定されると共に、その設定内容が表示される設定表示部を備える。
この実施態様によると、各投入段階の切換えに必要な設定を、設定表示部を操作して行うことができる。
(6)本発明の更に他の実施態様では、前記設定表示部には、前記第2投入段階の前記設定時間に基づく投入量制御で、前記カットゲートの開度を、前記第1設定開度から第2設定開度まで小さくするための前記ステッピングモータのパラメータが設定されると共に、その設定内容が表示される。
この実施態様によると、設定時間に基づく投入量制御のカットゲートの開度の調整に必要なステッピングモータのパラメータの設定を、設定表示部を操作して行うことができる。
本発明によれば、溜めホッパの排出口に設けられたカットゲートを、ステッピングモータによって駆動するので、サーボ機構を用いることなく、簡単かつ安価な構成で被計量物の定量供給を行うことができる。
更に、第2投入段階では、カットゲートの開度を、予め設定された設定時間で、第1設定開度から第2設定開度まで小さくしながら被計量物を投入するという設定時間に基づく投入量制御を行うので、溜めホッパから計量ホッパへ投入されて計量される被計量物の投入重量に基づいて、カットゲートの開度を制御する場合のように、溜めホッパから計量ホッパへ投入される被計量物の投入重量に振動成分が含まれていてもその影響を受けることなく、精度の高い計量が可能となる。
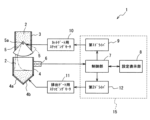
図1は本発明の一実施形態に係る定量供給装置の概略構成図である。 図2は設定時間に基づく投入量制御を説明するための大投入、中投入及び小投入の時間経過による推移の一例を示す図であり、図2(a)は計量ホッパで計量される被計量物の投入重量、図2(b)はカットゲートの開度、図2(c)は排出ゲートの開度をそれぞれ示している。 図3は投入重量に基づく投入量制御を説明するための大投入、中投入及び小投入の時間経過による推移の一例を示す図であり、図3(a)は計量ホッパで計量される被計量物の投入重量、図3(b)はカットゲートの開度、図3(c)は排出ゲートの開度をそれぞれ示している。 図4は第1の設定表示画面を示す図である。 図5は第2の設定表示画面を示す図である。 図6は動作説明に供するフローチャートである。 図7は動作説明に供するフローチャートである。
以下、本発明の実施形態を図面に基づいて詳細に説明する。
図1は、本発明の一実施形態の定量供給装置の概略構成図である。
この実施形態の定量供給装置1は、樹脂ペレット、精米、飼料などの粉粒体の被計量物を所定重量ずつ供給するのに好適である。
この定量供給装置1は、粉粒体の被計量物2が収容された溜めホッパ3と、この溜めホッパ3の下方に配置されて、溜めホッパ3から排出される被計量物2が投入される計量ホッパ4とを備えている。
角筒状の溜めホッパ3には、図示されていない上方の大型の貯留ホッパから供給シュートを介して被計量物2が常時落下供給されている。溜めホッパ3の下部の排出口には、カットゲート5が、水平支点5a周りに正逆回動可能に設けられている。このカットゲート5を回動させて、溜めホッパ3の下部の排出口の開度を調整することによって、当該溜めホッパ3から排出されて計量ホッパ4へ投入される被計量物2の投入量が制御される。
この実施形態では、サーボ機構を用いる従来例に比べて、構成を簡素化してコストを低減するために、カットゲート5は、カットゲート用ステッピングモータ10によって、図示しないリンク機構を介して回動駆動される。
図1では、計量ホッパ4へ被計量物2を投入していない状態、すなわち、カットゲート5が閉鎖されている状態が示されていると共に、仮想線によって、カットゲート5が、前記水平支点5a周りに反時計方向に回動して、被計量物2が計量ホッパ4へ投入されている状態を示している。
計量ホッパ4は、その下部に、同時に開閉作動する一対の排出ゲート4a,4bを備えている。この一対の排出ゲート4a,4bを閉じている状態では、計量ホッパ4は、溜めホッパ3から投入される被計量物を貯留し、排出ゲート4a,4bを開くことによって貯留している所定量の被計量物2を下方へ排出することができる。この排出ゲート4a,4bは、図示しないリンク機構を介して排出ゲート用ステッピングモータ11によって、開閉駆動される。
計量ホッパ4は、溜めホッパ3から排出されて、当該計量ホッパ4へ投入される被計量物の重量である投入重量を計測する荷重センサとしてのロードセル6を備えている。このロードセル6からの荷重信号が、制御手段15の制御部7に入力される。制御手段15は、後述の設定時間、設定重量、設定開度、あるいは、モータパラメータ等の各種の設定を行うと共に、その設定内容が表示される設定表示部8を備えている。この設定表示部8は、例えば、タッチパネルで構成され、制御部7に接続されている。この制御部7は、設定時間等を計測するタイマ機能を内蔵している。
制御部7は、第1ドライバ9を介してカットゲート用ステッピングモータ10を制御することによって、当該ステッピングモータ10で回動駆動されるカットゲート5の開度を調整して、溜めホッパ3から計量ホッパ4へ投入される被計量物2の投入量を制御する。
カットゲート5の開度が大きいほど、被計量物2の計量ホッパ4への投入量は大きくなり、カットゲート5の開度が小さいほど、被計量物2の計量ホッパ4への投入量は小さくなる。そして、カットゲート5が閉鎖されることで、溜めホッパ3から計量ホッパ4への被計量物2の投入が停止される。
制御部7は、第2ドライバ12を介して排出ゲート用ステッピングモータ11を制御して、計量ホッパ4の排出ゲート4a,4bの開閉を制御する。制御部7は、計量ホッパ4へ投入された被計量物2の投入重量が、所定量になると、排出ゲート4a,4bを開放して、所定量の被計量物2を排出する。
この実施形態では、制御部7は、溜めホッパ3から計量ホッパ4への被計量物2の投入量の制御を、大きく3段階に切換えて行う。
すなわち、溜めホッパ3から計量ホッパ4へ被計量物2の投入を開始した当初は、カットゲート5の開度を比較的大きな開度にして大きな投入量で被計量物2を計量ホッパ4に投入する第1投入段階としての大投入、カットゲート5の開度を小さくしながら被計量物2を中程度の投入量で計量ホッパ4へ投入する第2投入段階としての中投入、及び、中投入で小さくしたカットゲート5の開度のまま少ない投入量で被計量物2を計量ホッパ4へ投入する第3投入段階としての小投入の3段階に切換えて行う。
この実施形態では、上記のように、構成を簡素化してコストを低減するために、サーボ機構を用いることなく、カットゲート用のステッピングモータ10によってカットゲート5を駆動するようにしている。
しかしながら、サーボモータに比べて出力トルクが小さく、ステップ角が粗いステッピングモータでは、カットゲート5の開度を切換えて被計量物2を計量ホッパ4へ投入する際に、切換わりの前後の投入量の差や被計量物の性状などに起因して、計量ホッパ4に投入されて計量される被計量物の投入重量に、波打つような振動成分が生じる場合がある。
このため、この実施形態では、計量ホッパ4に投入されて計量される被計量物の投入重量に、振動成分が含まれていても、その影響を受けることなく、精度の高い計量を行えるように、次のように構成している。
すなわち、大きな投入量で被計量物2を計量ホッパ4へ投入する大投入の次の中投入においては、溜めホッパ3から計量ホッパ4へ投入する被計量物2の投入量の制御として、設定時間に基づく投入量制御を行えるようにしている。
この設定時間に基づく投入量制御は、予め設定された設定時間でカットゲート5の開度を、予め設定された第1設定開度から第2設定開度へ小さくしながら、被計量物2を計量ホッパ4へ投入する制御である。
図2は、この設定時間に基づく投入量制御を説明するための大投入(大投)、中投入(中投)及び小投入(小投)の時間経過による推移の一例を示す図であり、図2(a)は計量ホッパ4で計量される被計量物2の測定重量である投入重量Wx、図2(b)はカットゲート5の開度、図2(c)は排出ゲート4a,4bの開度をそれぞれ示している。
この実施形態では、図2(b)に示すように、時点t0からカットゲート5が開かれ始めて、予め設定された大投入の開度(大投開度)である第1設定開度AP1に維持され、溜めホッパ3から計量ホッパ4へ被計量物2が投入されるので、図2(a)に示すように、計量ホッパ4で計量される被計量物2の投入重量Wxが増加する。
この第1設定開度AP1は、比較的大きな値に設定されており、大投入では、比較的大きな投入量で溜めホッパ3から計量ホッパ4へ被計量物2が投入される。
この大投入によって計量ホッパ4に投入された被計量物2の投入重量Wxが、図2(a)に示すように、予め設定された大投入量である第1設定重量W1に達すると、その時点t1で、大投入から中投入へと切換る。
この中投入において、設定時間に基づく投入量制御が行われる。設定時間に基づく投入量制御では、カットゲート5の開度を、図2(b)に示すように、設定時間T1で、上記の第1設定開度(大投開度)AP1から予め設定されている小投入の開度(小投開度)である第2設定開度AP2まで小さくする。このとき、カットゲート用ステッピングモータ10は、一定速度で等速駆動される。
このカットゲート用ステッピングモータ10の一定速度は、後述のようにして、設定表示部8によって予め設定される大投入の第1設定開度AP1と小投入の第2設定開度AP2と中投入の設定時間T1とによって算出される。
この設定時間に基づく投入量制御では、時点t1で大投入の第1設定開度AP1で中投入を開始してから中投入の設定時間T1が経過した時点t2では、カットゲート5の開度が小投入の第2設定開度AP2となる。これによって、中投入では、時間の経過と共に小さくなるカットゲート5の開度に伴って、図2(a)に示されるように被計量物2の投入重量Wxの増大速度も低下する。
そして、中投入の設定時間T1が経過して、カットゲート5の開度が、小投入の開度である第2設定開度AP2になると、その時点t2で、中投入から小投入に切り換わり、小投入では、カットゲート5の開度が、図2(b)に示すように第2設定開度AP2に維持される。
これに伴い、被計量物2の投入量は、第2設定開度AP2に応じた比較的小さな一定値となり、投入重量Wxの増大速度は、図2(a)に示すように、更に低下する。
カットゲート5が閉鎖されても、その後、溜めホッパ3から計量ホッパ4への落差に相当する落差量Wd分だけ投入重量Wxは、増大し続ける。
このため、小投入においては、図2(a)に示すように、投入重量Wxが、目標重量である所定量Wpより落差分Wdを差し引いた重量である第2設定重量W2(=Wp-Wd)に到達すると、その時点t3で、被計量物2の投入を停止するために、カットゲート5の開度が小さくされて閉鎖される。
そして、最終的に、図2(a)に示すように、安定タイマによって計測された安定時間T2が経過した時点t4では、投入重量Wxは、目標重量値である所定量Wpに近い値に収束する。この所定量Wpが得られると、計量ホッパ4の排出ゲート4a,4bが、図2(c)に示すように排出タイマによって計測された排出時間T3に亘って開閉され、計量ホッパ4に供給された所定量の被計量物2は、当該計量ホッパ4から排出される。これによって、1回の定量供給が終了する。
上記のように、中投入では、溜めホッパ3から計量ホッパ4へ投入する被計量物2の投入量の制御として、計量ホッパ4に投入されて計量される被計量物2の投入重量Wxを用いることなく、設定時間に基づく投入量制御を行うので、カットゲート5の開度の切換わりの前後の投入量の差や被計量物の性状などに起因して、計量ホッパ4に投入されて計量される被計量物の投入重量Wxに、振動成分が生じても、その影響を受けることなく、精度の高い計量を行うことができる。
更に、この実施形態では、制御手段15は、細かいステップ角でカットゲート用ステッピングモータ10を回転させることができるように、カットゲート用ステッピングモータ10を、マイクロステップ駆動している。基本のステップ角を、1/4~1/8程度に細かくするのが好ましく、この実施形態では、例えば、1ステップ1.8°を、その1/8、すなわち、0.225°で回転させるようにしている
このようにカットゲート用ステッピングモータ10を、マイクロステップ駆動することによって、振動を低減して一層精度の高い計量を行うことができる。
計量ホッパ4に投入されて計量される被計量物の投入重量Wxに振動成分が生じるような場合には、上記の設定時間に基づく投入量制御によれば、投入重量Wxの振動成分の影響を受けることがなく、適切な制御ができるのであるが、例えば、被計量物の性状や設定開度の大きさ等によっては、投入重量Wxに振動成分が生じることがなく、設定時間に基づく投入量制御ではなく、投入重量Wxに基づく投入量制御を行うのが好ましいこともある。
そこで、この実施形態の中投入では、上記の設定時間に基づく投入量制御に代えて、被計量物の投入重量Wxに基づいて、カットゲート5の開度を小さくしながら被計量物2を投入するという投入重量に基づく投入量制御を切換え選択できるようにしている。この切換え選択は、設定表示部8の設定操作によって行うことかできる。
この投入重量Wxに基づく制御は、溜めホッパ3から計量ホッパ4へ投入されて計量ホッパ4で計量される被計量物2の測定重量である投入重量Wxに基づいて、カットゲート5の開度を小さくしながら被計量物2を計量ホッパ4へ投入する制御である。
図3は、この投入重量Wxに基づく投入量制御を説明するための大投入(大投)、中投入(中投)及び小投入(小投)の時間経過による推移の一例を示す図であり、図3(a)は計量ホッパ4で計測される被計量物2の測定重量である投入重量Wx、図3(b)はカットゲート5の開度、図3(c)は排出ゲート4a,4bの開度をそれぞれ示している。
大投入及び小投入以降は、上記図2と同様であるので、投入重量Wxに基づく投入量制御を行う中投入について説明する。
大投入によって計量ホッパ3に投入されて計量された被計量物2の投入重量Wxが、図3(a)に示すように、第1設定重量W1に達すると、その時点t1で、大投入から中投入へと切換る。
この中投入では、カットゲート5の開度APが、計量ホッパ4で計量される投入重量Wxが増大するに連れて、小さくされ、具体的には、カットゲート5の開度APは、次の数1に基づいて算出された開度に制御される。
Figure 0007628376000001
この数1において、W3は、予め設定された第3設定重量であり、この第3設定重量W3は、上記の第1設定重量W1より大きく、小投入の投入を停止する上記の第2設定重量W2(=Wp-Wd)より小さい(W1<W3<W2)。また、冪指数αは、0.3≦α≦0.7を満足する任意の値であり、この実施形態では、α=0.5である。なお、AP1及びAP2は、上記の大投入の第1設定開度AP1及び小投入の第2設定開度AP2である。
この投入重量Wxに基づく投入量制御を行う中投入においては、時間tの経過と共にカットゲート5の開度APが、上記数1に従って小さくなるのに伴って、被計量物2の投入量が徐々に低減されるので、投入重量Wxの増大速度もまた徐々に低下する。
そして、投入重量Wxが第3設定重量W3に到達すると(Wx=W3)、その時点t2で、中投入から小投入に切り換わる。
なお、この中投入から小投入に切り換わる時点t2でのカットゲート開度APは、上記数1からも分かるように、第2設定開度AP2となる。以降は、上記図2と同様である。
次に、上記の大投入、中投入及び小投入の制御を行うために必要な設定操作について説明する。
図4は、設定表示部8による設定表示画面の一例である第1の設定表示画面を示す図であり、図5は、第2の設定表示画面を示す図である。

図4に示すように、計量ホッパ4から排出される被計量物2の目標重量である上記の所定量Wp、重量の上限、重量の下限、上記の安定タイマ時間、排出タイマ時間及び排出後の待機時間等が設定される。
また、図5に示すように、投入重量Wxに基づく制御において、中投入から小投入に切換える上記の第3設定重量W3である所定量前、大投入から中投入に切換える上記の第1設定重量W1である大投入量、小投入を停止する重量である上記の第2設定重量W2(=Wp-Wd)を算出するのに必要な落差量Wd、上記の第1設定開度AP1である大投開度、上記の第2設定開度AP2である小投開度、設定時間に基づく投入量制御または投入重量に基づく投入量制御を切換え選択すると共に、設定時間に基づく投入量制御を選択したときに、上記の設定時間T1である中投時間を設定する中投入時間等が設定される。
中投時間に、「0.00」が設定されると、投入重量に基づく投入量制御が選択され、「0.00」以外の数値が設定されると、設定時間に基づく投入量制御が選択されると共に、設定された数値の中投時間(設定時間T1)が設定されることになる。
また、図5に示すように、カットゲート用ステッピングモータ10の駆動を制御するために、モータの開始速度、終了速度、モータ最高速度、モータ加速度、モータ減速オフセット等のモータパラメータが、大投入、小投入について設定される。
ここで、上記の設定時間に基づく投入量制御におけるカットゲート用ステッピングモータ10の速度の算出について説明する。
この設定時間に基づく投入量制御では、大投開度である第1設定開度AP1、小投開度である第2設定開度AP2、及び、設定時間T1である中投時間から必要なカットゲート用ステッピングモータ10の速度を算出する。
カットゲート用ステッピングモータ10の速度V(Hz)は、第1設定開度AP1、第2設定開度AP2の各パルス数A,Bに対して、中投入の設定時間T1とすると、次式で算出される。
V=(A-B)/T1
例えば、図5の例では、1周360°で通常1ステップ1.8°であるが、上記のようにマイクロステップ駆動によって、1ステップを1/8に細分化しているので、1周のモータ駆動パルス数は、1600pls(=360*8/1.8)となる。
カットゲート5の全開度を、例えば50%に設定した場合には、カットゲート5を全開した時のパルス数は、800plsとなる。
大投開度である第1設定開度AP1を、図5に示すように、例えば、29%とすると、第1設定開度AP1のパルス数Aは、
A=800×029=232
また、小投開度である第2設定開度AP2を、図5に示すように、例えば、14%とすると、
第2設定開度AP2のパルス数Bは、
B=800×0.14=112
となる。
中投時間である設定時間T1として、例えば、0.5secを設定したとすると、カットゲート用ステッピングモータ10のモータ速度Vは、
モータ速度V=(232-112)/0.5=240(Hz)となり、カットゲート用ステッピングモータ10の駆動設定は、下記のようになる。
モータ開始 終了速度 240(Hz)
モータ最高速度 240(Hz)
モータ加速度 0(Hz)
モータ減速オフセット 0step
この算出した速度で、カットゲート用ステッピングモータ10を駆動することによって、設定時間T1で、カットゲート5の開度を、第1設定開度AP1から第2設定開度AP2まで小さくする。
図6及び図7は、上記実施形態の動作説明に供するフローチャートである。
先ず、図6において、投入を開始し(ステップS1)、後述の図7の投入シーケンス処理に移行し(ステップS2)、例えば、緊急停止等のシーケンスリセット要求があるか否かを判断する(ステップS3)。シーケンスリセット要求がないときには、例えば、投入重量が、重量の上限を超える等によって警報の発生があるか否かを判断し(ステップS4)、警報の発生がないときには、シーケンスが完了したか否かを判断し(ステップS5)、完了したときには、10ms毎に起動されるシーケンスであるので、10msのスリープに移行する(ステップs6)。上記ステップS3で、シーケンスリセット要求がないとき、及び、ステップS4で、警報の発生がないときには、シーケンスリセット処理に移行し(ステップS7)、更にステップS6に移行する。上記ステップS5で、シーケンスが完了していないときには、ステップの進行があるか否かを判断し(ステップS8)、ステップの進行があるときには、ステップS2に戻り、ステップの進行がないときには、10msのスリープに移行する(ステップS9)。
投入シーケンス処理では、図7に示すように、投入の開始であるか、あるいは、投入量が目標に到達したか否かを判断する(ステップS10)。具体的には、
大投入の開始、中投入の開始、小投入の開始、あるいは、投入の完了であるか否かを判断する。
投入の開始、あるいは、投入量が目標に到達したときには、パラメータを、次の投入に対応するパラメータに書き換える(ステップS15)。具体的には、投入の開度、及び、開始・終了速度、最高速度、加速度、減速オフセット等のモータのパラメータを、次の投入に対応するパラメータに書き換える。
上記ステップS10で、投入の開始でなく、投入量が目標に到達していないときには、中投入中であるか否かを判断し(ステップS11)、中投入中でなときには、大投入中または小投入であるとして、現在の開度を維持する(ステップS16)。
ステップS11で中投入であるときには、中投入時間が設定されているか否かを判断し(ステップS12)、中投入時間が設定されていないときには、開度を、投入重量に応じた開度に更新し(ステップS13)、中投時間が設定されているときには、開度を投入時間に基づく値に更新する(ステップS14)。
以上のように、本実施形態によれば、溜めホッパ3の排出口に設けられたカットゲート5を、カットゲート用ステッピングモータ10によって駆動するので、サーボ機構を用いることなく、簡単かつ安価な構成で被計量物の定量供給を行うことができる。
更に、中投入では、カットゲート5の開度を、予め設定された設定時間で、第1設定開度AP1から第2設定開度AP2まで小さくしながら被計量物を投入するという設定時間に基づく投入量制御を行うので、溜めホッパ3から計量ホッパ4へ投入されて計量される被計量物の投入重量に基づいて、カットゲート5の開度を制御する場合のように、溜めホッパ3から計量ホッパ4へ投入される被計量物の投入重量に振動成分が含まれていてもその影響を受けることなく、精度の高い計量が可能となる。
上記実施形態では、計量ホッパ4の排出ゲート4a,4bの開閉は、ステッピングモータによって行ったが、エアシリンダ等で行ってもよい。
1 定量供給装置
3 溜めホッパ
4 計量ホッパ
5 カットゲート
6 ロードセル
7 制御部
8 設定表示部
10 カットゲート用ステッピングモータ
15 制御手段

Claims (6)

  1. 被計量物を貯留して下部の排出口から前記被計量物を排出して計量ホッパへ投入する溜めホッパと、該溜めホッパから投入される前記被計量物を貯留して計量する前記計量ホッパと、前記溜めホッパから前記計量ホッパへ投入される前記被計量物の投入量を制御する制御手段とを備える定量供給装置であって、
    前記溜めホッパの前記排出口に設けられたカットゲートと、該カットゲートを駆動するステッピングモータとを備え、
    前記制御手段は、前記ステッピングモータを制御することによって、前記カットゲートの開度を調整して、前記溜めホッパから前記計量ホッパへ投入される前記被計量物の投入量を制御するものであり、
    前記制御手段は、前記カットゲートの開度を第1設定開度に維持して、前記溜めホッパから前記計量ホッパへ投入されて計量される前記被計量物の投入重量が第1設定重量になるまで前記被計量物を投入する第1投入段階と、前記カットゲートの開度を、予め設定された設定時間で、前記第1設定開度から第2設定開度まで小さくしながら前記被計量物を投入するという設定時間に基づく投入量制御を行う第2投入段階と、前記カットゲートの開度を、前記第2設定開度に維持して、前記被計量物の前記投入重量が、前記第1設定重量より大きな第2設定重量になるまで前記被計量物を投入する第3投入段階とに切換える、
    ことを特徴とする定量供給装置。
  2. 前記制御手段は、前記ステッピングモータをマイクロステップ駆動する、
    請求項1に記載の定量供給装置。
  3. 前記制御手段は、前記第2投入段階では、前記設定時間に基づく投入量制御に代えて、前記計量ホッパへ投入されて計量される前記被計量物の前記投入重量に基づいて、前記カットゲートの開度を小さくしながら前記被計量物を投入するという投入重量に基づく投入量制御に切換え選択可能であり、
    前記制御手段は、前記投入重量に基づく投入量制御では、前記カットゲートの開度を、前記第1設定開度から、前記被計量物の前記投入重量が前記第2設定重量より小さな第3設定重量になるまで小さくしながら前記被計量物を投入する、
    請求項1または2に記載の定量供給装置。
  4. 前記制御手段は、前記第2投入段階の前記設定時間に基づく投入量制御では、前記カットゲートの開度が、前記設定時間で、前記第1設定開度から第2設定開度になるように前記ステッピングモータを一定速度で駆動する、
    請求項1ないし3のいずれか一項に記載の定量供給装置。
  5. 前記制御手段は、前記設定時間、前記第1設定重量、前記第2設定重量、前記第1設定開度、及び、前記第2設定開度が設定されると共に、その設定内容が表示される設定表示部を備える、
    請求項1ないし4のいずれか一項に記載の定量供給装置。
  6. 前記設定表示部には、前記第2投入段階の前記設定時間に基づく投入量制御で、前記カットゲートの開度を、前記第1設定開度から第2設定開度まで小さくするための前記ステッピングモータのパラメータが設定されると共に、その設定内容が表示される、
    請求項5に記載の定量供給装置。
JP2021125465A 2021-07-30 2021-07-30 定量供給装置 Active JP7628376B2 (ja)

Priority Applications (1)

Application Number Priority Date Filing Date Title
JP2021125465A JP7628376B2 (ja) 2021-07-30 2021-07-30 定量供給装置

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2021125465A JP7628376B2 (ja) 2021-07-30 2021-07-30 定量供給装置

Publications (2)

Publication Number Publication Date
JP2023020210A JP2023020210A (ja) 2023-02-09
JP7628376B2 true JP7628376B2 (ja) 2025-02-10

Family

ID=85159986

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2021125465A Active JP7628376B2 (ja) 2021-07-30 2021-07-30 定量供給装置

Country Status (1)

Country Link
JP (1) JP7628376B2 (ja)

Citations (4)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
US6502013B1 (en) 2000-03-08 2002-12-31 Al Pinhas Sosnik Method and apparatus for filling containers with a target weight of product
JP2011230912A (ja) 2010-04-30 2011-11-17 Yamato Scale Co Ltd 定量供給装置
JP2014106121A (ja) 2012-11-28 2014-06-09 Minebea Co Ltd 制御装置およびこれを備えた充填装置
WO2018199320A1 (ja) 2017-04-28 2018-11-01 大和製衡株式会社 計量装置

Family Cites Families (6)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPS4895264A (ja) * 1972-03-16 1973-12-06
JPS5956119A (ja) * 1982-09-25 1984-03-31 Shinko Electric Co Ltd 自動計量装置用コントロ−ラ
JP2681104B2 (ja) * 1986-11-15 1997-11-26 株式会社イシダ 計量装置
JPS63279120A (ja) * 1987-05-11 1988-11-16 Kamachiyou Seiko Kk 計量機の供給量制御装置
JPH03248024A (ja) * 1990-02-26 1991-11-06 Yamato Scale Co Ltd 定量秤の計量制御装置
JP3732615B2 (ja) * 1997-04-14 2006-01-05 大和製衡株式会社 定量秤

Patent Citations (4)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
US6502013B1 (en) 2000-03-08 2002-12-31 Al Pinhas Sosnik Method and apparatus for filling containers with a target weight of product
JP2011230912A (ja) 2010-04-30 2011-11-17 Yamato Scale Co Ltd 定量供給装置
JP2014106121A (ja) 2012-11-28 2014-06-09 Minebea Co Ltd 制御装置およびこれを備えた充填装置
WO2018199320A1 (ja) 2017-04-28 2018-11-01 大和製衡株式会社 計量装置

Also Published As

Publication number Publication date
JP2023020210A (ja) 2023-02-09

Similar Documents

Publication Publication Date Title
JPS63143476A (ja) 氷デイスペンサ
JP2011219157A (ja) 粉粒体供給装置
EP3617670B1 (en) Weighing apparatus
US11248948B2 (en) Combination weigher having controlled distribution by bidirectional feeding hoppers
JP2023020210A (ja) 定量供給装置
JP4383924B2 (ja) 食材盛付装置
JP2013129522A (ja) 供給機
JP7340246B2 (ja) 計量装置
JP2654463B2 (ja) 粉体供給装置
JPS59145715A (ja) 原料コントロ−ルゲ−トの制御方法
JP2021060265A5 (ja)
JPH10332462A (ja) 材料計量方法
JP4427161B2 (ja) 材料計量方法
CN210590018U (zh) 橡胶密炼前期辅料分配用全自动配料装置
JP2023110428A (ja) アイスディスペンサ
JPH1024901A (ja) 粉粒体の充填方法及び装置
JP4687391B2 (ja) 選別機の報知装置
KR200445990Y1 (ko) 부분개폐식 자동계량장치
KR200206226Y1 (ko) 정밀계량장치
JPH08304152A (ja) 穀類選別計量機における制御方法
SU1759898A1 (ru) Устройство дл загрузки шихтовых материалов в скипы доменной печи
JPS583782Y2 (ja) 溜めホッパ−
JP2004085282A (ja) パッカースケールの運転方法
JPS6259006B2 (ja)
JPH0943035A (ja) 穀類自動計量機における自動シャッタ制御装置

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20240411

TRDD Decision of grant or rejection written
A977 Report on retrieval

Free format text: JAPANESE INTERMEDIATE CODE: A971007

Effective date: 20250122

A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20250128

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20250128

R150 Certificate of patent or registration of utility model

Ref document number: 7628376

Country of ref document: JP

Free format text: JAPANESE INTERMEDIATE CODE: R150