以下、開示する技術の実施形態を図面に基づいて詳細に説明する。ただし、以下の説明は、本質的に例示に過ぎない。便宜上、開示する技術に関する数式は、明細書および図面の双方にて表示する。数式では共通の文字を用いる(図6に示す表を参照)。
<モータシステム>
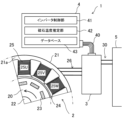
図1に、開示する技術の適用に好適なモータシステム1の簡略図を示す。このモータシステム1は、ハイブリッド車、電気自動車などの、電力を利用した走行が可能な車両(電動車両)に搭載されている。モータシステム1は、駆動用のモータ2、インバータ3、モータコントロールユニット(MCU4)などで構成されている。
モータ2は、永久磁石型の同期モータである。モータ2には、ロータ20およびステータ21が備えられている。ロータ20は、ステータ21の内側に配置されている。ロータ20はステータ21の外側に配置されていてもよいが、このモータ2は、インナーロータ型である。ロータ20の中心にシャフト22が固定されている。シャフト22は、ロータ20およびステータ21を収容しているモータケースに回転自在に軸支されている。シャフト22を介してモータ2の回転動力が出力される。つまりモータ2が駆動する。それにより、車両は走行する。
ロータ20の外周部分には、永久磁石23(単に磁石23ともいう)が設置されている。この磁石23により、ロータ20の磁極が構成されている。すなわち、ロータ20の外周部分に、周方向にS極とN極とが交互に等間隔で並ぶように、磁石23が配置されている。磁石23の個数、配置、形状などは、モータ2の仕様に応じて設定される。例えば、複数の板状の磁石23を設置してもよいし、複数の磁極を有する1つの環状の磁石23を設置してもよい。
ステータ21は、ロータ20の周囲に、僅かな隙間(ギャップ24)を隔てて配置されている。ステータ21は、ステータコア21aと、複数のコイル25と、を有している。ステータコア21aの内側から放射状に張り出す複数のティースに電線を所定の順序で巻き掛けることで、複数のコイル25が形成されている。
ステータコア21aの形状、コイル25の個数、配置などは、モータ2の仕様に応じて設定される。このモータ2の場合、これらコイル25は、U相、V相、およびW相からなる3つのコイル群25U,25V,25Wを構成している。これらコイル群25U,25V,25Wの各々は、接続ケーブル26を介してインバータ3と接続されている。
インバータ3は、直流電源5と、給電ケーブル30を介して接続されている。直流電源5の具体例としては、例えば、定格電圧が50V以下の低電圧バッテリ、定格電圧が300V以上の高電圧バッテリなどを挙げることができる。直流電源5は、インバータ3に電力を供給する。
インバータ3はまた、MCU4とハーネス40を介して接続されている。MCU4は、プロセッサ、メモリ、インターフェイスなどのハードウエアと、制御プログラムなどのソフトウエアとで構成されている。そして、これらハードウエアおよびソフトウエアの組み合わせにより、MCU4には、機能的な構成として、インバータ制御部41、磁石温度推定部42、および、データベース43が設けられている。
インバータ制御部41は、インバータ3を制御することにより、モータ2を駆動する。磁石温度推定部42は、後述する所定の数式(回路方程式等)を用いて、磁石23の温度を推定する。データベース43には、インバータ3の制御および磁石23の温度の推定に用いられるデータが記憶されている。データの形式は様々であり、数値、数式、マップ、テーブルなど、用途に応じた形式でデータがデータベース43に記憶されている。インバータ制御部41および磁石温度推定部42は、必要に応じてこれらデータを使用する。
図2に、モータシステム1の電気回路を簡略化して示す。インバータ3には、公知のインバータ回路31が内蔵されている。インバータ3は、そのインバータ回路31により、直流電源5の電力を3相の交流の電流に変換し、モータ2のコイル群25U,25V,25Wの各々に通電する。それにより、ロータ20の磁極とステータ21のコイル群25U,25V,25Wの各々との間に、周期的に変化する磁界が形成される。その磁界の変化に伴ってロータ20およびシャフト22が回転し、モータ2が駆動する。
直流電源5における、Rは内部抵抗を表し、Vは直流電圧を表している。インバータ3が内蔵するインバータ回路31は、U,V,Wの各相に対応した3つのアーム31aを有している。これらアーム31aは、直流電源5の高電圧(プラス)側および低電圧(マイナス)側の各々に、給電ケーブル30を介して接続されている。
これらアーム31aの各々に、2つのスイッチング素子(上流側スイッチング素子33Uおよび下流側スイッチング素子33L)が直列に接続されている。スイッチング素子33U,33Lは、例えば、MOS-FET、IGBTなどの半導体スイッチである。アーム31aの各々にはまた、2つのダイオード34が、スイッチング素子33U,33Lの各々と逆並列に接続されている。これらダイオード34は、いわゆる還流ダイオードである。
上流側スイッチング素子33Uおよび下流側スイッチング素子33Lの各々の間に、モータ2の各相のコイル群25U,25V,25Wに連なる接続ケーブル26が接続されている。コイル群25U,25V,25Wの各々における、rは内部抵抗を表し、Lは各相のコイル25のインダクタンスを表している。インバータ回路31は、これらのスイッチング素子33U,33Lをオンオフ制御することによって交流の電流を形成し、モータ2の各相のコイル群25U,25V,25Wに通電する。
図2の上図は、モータ2の運転中における所定の状態を表している。ここでは、U相の上流側スイッチング素子33U、V相の下流側スイッチング素子33L、および、W相の下流側スイッチング素子33Lが、オン制御されている。一方、U相の下流側スイッチング素子33L、V相の上流側スイッチング素子33U、および、W相の上流側スイッチング素子33Uは、オフ制御されている。
それにより、破線の矢印で示すように、各相のコイル群25U,25V,25Wに電流が通電される。U相の接続ケーブル26を通じてモータ2に電流が流入し、V相およびW相の接続ケーブル26を通じてモータ2から電流が流出する(U相の電流が正、V相およびW相の電流が負)。インバータ制御部41は、所定のタイミングで各スイッチング素子33U,33Lをオンオフ制御する。そうすることにより、例えば、V相の電流が正、W相およびU相の電流が負となるように、各相の電流の流れが切り替わる。各相のコイル群25U,25V,25Wに、位相の異なる交流の電流が通電される。
図2の下図は、上図の状態から通電を遮断し、モータ2の運転を停止した時の状態を表している。すなわち、オン制御されていたU相の上流側スイッチング素子33U、V相の下流側スイッチング素子33L、および、W相の下流側スイッチング素子33Lがオフ制御されている。このとき、各相のコイル群25U,25V,25Wには誘起電力が発生し、破線の矢印で示すように、短時間、電流(誘導電流)が流れる。
スイッチング素子33U,33Lをオフ制御する場合、理想的には、オンの状態からオフの状態に時間差無く切り替わる。しかし、実際には、オンの状態とオフの状態との間には過渡状態が存在する。図3に、スイッチング素子33U,33Lのオンオフ制御の前後における電流変化を示す。オフ制御はt0のタイミングである。
理想的なオフ制御では、破線で示すように、電流は、t0のタイミングで0になる。過渡状態は存在しない。それに対し、実際のオフ制御では、実線で示すように、t0のタイミングで電流は0にならずに、t0後の所定のタイミングで0になる(電流の立ち下がり)。すなわち、t0後にも一定の時間、電流が流れる。
従って、実際のオフ制御の場合、モータ2の停止直後のモータシステム1における電流の流れは、図2の下図に破線の矢印で示す電流の経路に加え、実線の矢印で示す経路にも電流が流れる(この電流を「漏れ電流」ともいう)。
<磁石温度の推定>
モータ2が駆動すると、磁石23は発熱する。そのため、長い時間、モータ2を連続して駆動すると、磁石23は高温になる。それに対し、磁石23の最大磁束は温度依存性がある。磁石23の温度(以下、磁石温度ともいう)が上昇すると、磁束密度が低下する。そして、磁石温度が所定の上限値を超えると、磁石23の磁力は急激に低下し、低下した磁力は復帰しない。すなわち、磁石23が不可逆的に減磁する。
そのため、モータ2の駆動中は、その上限値を超えないように、磁石23を厳格に温度管理する必要がある。それには、磁石温度を計測しなければならないが、磁石23は回転するロータ20に設置されている。従って、磁石温度を直接的に計測することは困難である。磁石温度は、間接的な方法で推測するしかない。
そこで、MCU4には、磁石温度推定部42が設けられている。磁石温度推定部42は、磁石23の磁束に起因する誘起電圧(単に誘起電圧ともいう)に基づいて磁石温度を推定する。誘起電圧と磁石温度との間には相関関係があるので、誘起電圧(詳細には誘起電圧の極大値等)を精度高く検知できれば、磁石温度も、高い精度で推定できる。
しかし、従来の誘起電圧の検知方法は、モータ2を停止し、ある程度時間の経過を待つ必要がある。そのため、即応性に欠ける不利がある。
図4に、モータ2の停止直後、つまりコイル25への通電を停止した直後の、コイル25の電圧変化を例示する。モータ2はt0のタイミングで停止されている。実線のグラフGyが誘起電圧を、破線のグラフGzがコイル25に印加される端子電圧(誘起電圧と逆起電力とを合算した電圧)を、それぞれ表している。
上述したように、モータ2を停止すると、誘導電流が流れて、コイル25に逆起電力が発生する。それにより、モータ2の停止直後のコイル電圧は、逆起電力および誘起電圧の合算値となる。そして、時間が経過し、誘導電流が流れなくなって逆起電力が0になると(t1のタイミング)、コイル電圧は誘起電圧のみとなり、誘起電圧の検知が可能になる。
すなわち、従来の誘起電圧の検知方法は、t1以降のタイミングで誘起電圧を検知するため、モータ2の運転が制限される。例えば、モータ2の運転中に誘起電圧の検知を行うと、トルクを出力できない時間が生じる。それにより、トルクショックが発生し、車両は円滑に走行できない。車両の走行に悪影響を与えないためには、トルクを出力しない時間が確保できる時、例えば、車両の減速期間に限って使用できる。すなわち、従来の誘起電圧の検知方法は、モータ2の運転状態によって制限を受けるので、即応性に欠ける。
それに対し、磁石温度推定部42は、例えばt0からt2の間など、スイッチング素子33U,33Lをオフ制御することによってコイル25への通電を、瞬間的に停止(瞬断)する。瞬断によって通電を停止する時間は、例えば、10ミリ秒(ms)以下である。5ミリ秒以下が好ましい。そして、今回新たに立式した所定の回路方程式等の数式を用いて誘起電圧を推定する。
詳細には、瞬断時(t0かその前後のタイミング)における電流値(瞬断時電流値)と、瞬断過渡時(瞬断して定常状態になるまでの期間、t0からt1のタイミング)におけるコイル25の電圧値(過渡時コイル電圧値)とを実測することによって取得する。そして、これら瞬断時電流値および過渡時コイル電圧値を、所定の回路方程式(詳細には回路方程式から導出される解析解の式)に代入する。そうして、誘起電圧を推定する。
つまり、モータ2の運転にほとんど影響しない程度の瞬間的な停止(瞬断)により、誘起電圧を検知する。コイル25への通電を瞬間的に停止するだけでよいので、モータ2が出力するトルクにほとんど影響しない。従って、モータ2の運転状態に関係無く、誘起電圧を検知できる。車両の減速期間に限らず、加速期間でも誘起電圧を検知できるので、即応性に優れる。
<回路方程式>
(基本回路方程式)
図5に、瞬断過渡時におけるモータシステム1の等価回路モデルを示す。この等価回路モデルは、図2に対応している。なお、図5を含め、以降の数式では共通の文字を用いる(図6に示す表を参照)。
すなわち、U相の電流が正、V相およびW相の電流が負の時に瞬断された場合を表している。V相またはW相が正の電流の時に瞬断された場合の等価回路モデルは、U相に対応している部分を、それぞれの相に置き換えるだけである。従って、便宜上、瞬断時に正の電流を通電していた相(瞬断時通電相ともいう)は、特に言及しない限り、U相であるものとして以降説明する。
この図では、上述した漏れ電流も考慮されている。各相の誘起電圧Vemfは、簡略化して表示してある。各相の誘起電圧を正確に示せば、次のようになる。
U相の誘起電圧:Vemf・sin(ωt)
V相の誘起電圧:Vemf・sin(ωt-2π/3)
W相の誘起電圧:Vemf・sin(ωt+2π/3)。
この等価回路モデルに基づいて、今回新たに回路方程式(基本回路方程式)を立式した。図7に、その基本回路方程式を、数式(1)として示す。この基本回路方程式は、瞬断後の過渡状態を表現しており、U相を瞬断時通電相とする基本回路方程式を示す。
この基本回路方程式の解は、ラプラス変換により、解析的に求めることができる。基本回路方程式から得られる解析解の式を誘起電圧について整理し、簡略化すると、次の式で表すことができる。
Vemf=Ka・VP(t)+Kb・I0+Kc ・・・一般式(1)
ここで、VP(t)は、瞬断時通電相の過渡時コイル電圧値であり、I0は、瞬断時電流値である。なお、Ka,Kb,Kcは所定の係数である。Ka,Kb,Kcは、回路方程式の内容によって定まる係数であり、変数を含む。
すなわち、瞬断時電流値および過渡時コイル電圧値を取得すれば、基本回路方程式を用いることによって、誘起電圧を推定できる。従って、基本回路方程式または基本回路方程式から得られる数式をMCU4に記憶すればよい。瞬断時電流値および過渡時コイル電圧値は、インバータ3で実測することによって取得し、そのデータをMCU4に出力すればよい。そうすれば、MCU4は、誘起電圧を推定できるようになる。
なお、基本回路方程式に対し、瞬断時電流値および過渡時コイル電圧値を用いる代わりに、後述するように、瞬断時における瞬断時通電相のコイル電圧の傾きを用いて、誘起電圧を推定してもよい。
<基本回路方程式の簡略化>
基本回路方程式を用いた誘起電圧の推定は、誘起電圧を精度高く推定できるが、解析解の算出などにおいて、演算処理の負担が大きい。そのため、プロセッサは高性能が求められるし、高性能なプロセッサでも短時間で演算するのは難しい。従って、磁石温度を推定する度に、基本回路方程式それ自体を用いて誘起電圧を推定するのは、効率的ではない。
それに対し、実用上、誘起電圧の推定精度は、ある程度の誤差であれば許容できる場合も多い。また、モータ2の運転状態によっては、基本回路方程式を簡略化できる場合もある。従って、そのような場合は、上述した基本回路方程式を簡略化して用いるのが好ましい。演算処理の負担軽減、処理速度の高速化が図れる。そこで次に、基本回路方程式の簡略化手法について説明する。
(変数含有項のデータ化)
図7に示したように、基本回路方程式は、変数を含む項(変数含有項)を有している。例えば、誘導電流は瞬断過渡時に変化するので、変数である。そして、インダクタンスは、モータ2の回転角によって変化するし、コイル25の温度によっても変化する。従って、これらを考慮する場合は、インダクタンスも変数となる。スイッチング素子33U,33Lの抵抗も経時的に変化するので、これを考慮する場合は、スイッチング素子33U,33Lの抵抗も変数となる。
基本回路方程式を用いて演算する時に、変数が多いと、それだけ演算処理の負担が増大する。従って、実験等により、数値などへの置き換えが可能な変数については、予めデータ化してデータベース43に記憶するのが好ましい。変数含有項の全体をデータ化してもよいし、変数含有項の一部をデータ化してもよい。データの形式は、その用途に応じて適宜選択すればよい。
(第1の簡略化回路方程式)
基本回路方程式は、漏れ電流が生じる実際のオフ制御を考慮して立式している。それに対し、図8の上段に示すように、スイッチング素子33U,33Lの抵抗Rlを無限大と仮定することで、漏れ電流が生じない理想的なオフ制御を表現することが可能になる。そして、そうすることにより、図5に示した等価回路モデルを簡略化できる。図8の中段に、その簡略化した等価回路モデル(簡略化等価回路モデル)を示す。
この簡略化等価回路モデルに基づいて回路方程式を立式することで、漏れ電流を考慮しない簡略化した回路方程式(第1の簡略化回路方程式)が得られる。図8の下段に、その第1の簡略化回路方程式を、数式(2)として示す。なお、数式(2)ではコイル25の抵抗rは簡略化のために考慮していない(考慮する場合は、RをR+2rに置き換えればよい)。
(インダクタンスの定数化)
上述したように、インダクタンスは、モータ2の回転角、コイル25の温度などによって変化する。しかし、その変化の程度が実用上無視できる場合は、各相のコイル25のインダクタンスを定数化してもよい。具体的には、基本回路方程式または簡略化回路方程式において、図9の上段に示すように、各相のコイル25のインダクタンスLu,Lv,Lwとして、同じ一定値Lを用いる。
その一例として、第1の簡略化回路方程式において、各相のコイル25のインダクタンスを定数化した式を、図9に数式(3)として示す。
(解析解の導出)
次に、この数式(3)に示す第1の簡略化回路方程式を用いて、解析解の導出について説明する。
ラプラス変換により、数式(3)に示す第1の簡略化回路方程式から電流を導出する。そして、v=L・di/dtの関係から、U相のコイル電圧VU(t)を求める。それによって得られる解析解の式を、図9に数式(4)として示す。
数式(4)において、αは2R/3Lである。tは、瞬断後の経過時間である。数式(4)により、過渡時コイル電圧値を取得した時までの瞬断後の経過時間tを代入することにより、その過渡時コイル電圧値が算出できる。
なお、数式(4)は、数式(3)に示す第1の簡略化回路方程式を用いて導出した解析解である。従って、漏れ電流は考慮していない。漏れ電流を考慮する場合は、図10に数式(5)として示すように、数式(4)において、V等を置き換えた式を用いればよい。また、コイル25の内部抵抗rを考慮する場合には、RをR+2rに置き換えた式を用いればよい。
数式(4)を、更に誘起電圧Vemfについて解くと、図10に数式(6)で示す式が得られる。この式は、図10に数式(7)で示す式に、書き換えることができる。すなわち、上述した一般式(1)となる。ただし、ここでのKa,Kb,Kcは、数式(7)に付帯して示すものとなる。
従って、瞬断時電流値と過渡時コイル電圧値とを取得し、過渡時コイル電圧値を取得した時までの瞬断後の経過時間tと共に、第1の簡略化回路方程式(詳細には、第1の簡略化回路方程式から導出される式)を用いることにより、誘起電圧を推定できる。
(検知タイミングの選択)
瞬断するタイミング、および、過渡時コイル電圧値を取得するタイミングを選択することで、回路方程式を簡略化できる。
具体的には、電流の位相が90°となるタイミングで瞬断する。すなわち、瞬断時に通電しているU相の交流の電流が極大となるタイミングで瞬断する。そして、ωt=nπ(nは自然数)となるタイミングで、2つの過渡時コイル電圧値を取得する。そうして、回路方程式に2つの過渡時コイル電圧値を用いて差分を求める。そうすることにより、簡略化した回路方程式(第2の簡略化回路方程式)が立式できる。
図11に、電流の位相が90°となるタイミングで瞬断した場合における第1の簡略化回路方程式を、数式(8)として示す。電流の位相を90°とすることで、三角関数の項を簡略化できる(図9の数式(4)参照)。
更に、ωt=nπとなるタイミングで2つの過渡時コイル電圧値を取得して、数式(8)に示す式に、それら2つの過渡時コイル電圧値を用いて差分を求める。それによって立式される第2の簡略化回路方程式の一例を、図11に数式(9)として示す。このようにすることで、三角関数の項を消去できる。従って、回路方程式をよりいっそう簡略化できる。
なお、この手法を採用する場合、回転間隔を隔てた2点で過渡時コイル電圧値を取得する。そのため、モータ2の回転数が高くなるほど、短時間で誘起電圧を推定できる。従って、この手法は、モータ2が高回転で運転している場合に用いるのが効果的である。
(瞬断時におけるコイル電圧の傾きに基づく誘起電圧の推定)
上述した回路方程式に、瞬断時における瞬断時通電相のコイル電圧の傾き(時間に対する変化量)を用いることによっても、誘起電圧を推定することができる。瞬断時のみを考慮し、過渡時を考慮しないので、短時間で誘起電圧を推定できる。
ただし、この手法の場合、瞬断時にコイル電圧の傾きを実測する必要がある。従って、モータ2が低回転で運転している場合に用いるのが効果的である。
第1の簡略化回路方程式にこの手法を適用して立式した簡略化回路方程式(第3の簡略化回路方程式)を、図11に数式(10)として示す。t=0なので、式を簡略化できる。数式(10)を、更に誘起電圧Vemfについて整理すると、図11に数式(11)で示す式が得られる。従って、瞬断時におけるコイル電圧の傾きの実測値を用いることによっても、演算処理の負担軽減および高速化を実現しながら、誘起電圧を推定できる。
MCU4は、これらのような数式、つまり、基本回路方程式、簡略化回路方程式、または、これらから導出される式を、モータシステム1の仕様に応じて選択し、磁石温度推定部42またはデータベース43に記憶する。複数の数式を記憶してもよいし、1つの数式を記憶してもよい。
そして、その数式を構成している各項のうち、変数を含む部分は、予め実験等により、数値などに置き換えてデータ化し、そのデータをデータベース43に記憶するのが好ましい。そうすれば、誘起電圧を推定する際に、データベース43を用いることで、複雑な演算処理を簡略化、高速化できる。
特に、上述した一般式(1)を、MCU4に記憶させるのが好ましい。そして、Ka,Kb,および、Kcの係数を、数値などに置き換えてデータ化し、これら係数のデータをテーブルなどの形式で、データベース43に記憶させる。
そうすれば、誘起電圧を推定する際には、瞬断時電流値および過渡時コイル電圧値を取得すれば、後は、データベース43から適当なデータ化した係数を抽出し、それらを一般式(1)に代入するだけで、誘起電圧を推定できるようになる。
<磁石温度の推定の具体例>
図12に、磁石温度を推定する処理の具体的な流れを例示する。MCU4(インバータ制御部41)は、インバータ3を制御することによって、モータ2の運転を瞬断する。そして、MCU4(磁石温度推定部42)は、その時の電流値、つまり瞬断時電流値を取得する(ステップS1)。
具体的には、オン制御しているスイッチング素子33U,33Lを瞬間的にオフ制御することにより、モータ2への通電を瞬間的に遮断(瞬断)する(図2参照)。瞬断するだけなので、モータ2が出力するトルクには、ほとんど影響しない。従って、モータ2の運転状態に関係無く、必要に応じて瞬断できる。モータ2の運転中は常時、または、モータ2の運転中の所定の期間、一定の間隔で瞬断してもよい。車両の減速期間に限らず、加速期間でも誘起電圧を検知できるので、即応性に優れる。
車両の場合、特に磁石温度が高くなるのは、加速期間であることが多い。そのときに磁石温度を推定できることは、磁石23の温度管理において効果的である。しかも、短時間で精度高く推定できる。必要な時に必要なだけ磁石温度を推定できる。従って、従来よりも、磁石23の適切な温度管理が容易になる。その結果、モータ2の性能を十分に発揮させることができるようになるので、燃料および/またはバッテリの消費を抑制できる。
なおこのとき、数式として第2の簡略化回路方程式を用いる場合は、上述した所定のタイミングで実施すればよい。また、数式として第3の簡略化回路方程式を用いる場合は、瞬断時にコイル電圧の傾きを実測して取得すればよい。
MCU4は、瞬断すると、その過渡時の所定のタイミングでコイル電圧を取得する(ステップS2)。具体的には、MCU4(磁石温度推定部42)が、瞬断期間中に、瞬断時通電相のコイル電圧、つまり過渡時コイル電圧値を取得する。過渡時であれば、任意のタイミングで実施できる。
なおこのとき、数式として第2の簡略化回路方程式を用いる場合は、上述した所定のタイミングで2回実施すればよい。また、数式として第3の簡略化回路方程式を用いる場合は、この処理は不要である。
MCU4(磁石温度推定部42)は、瞬断時電流値および過渡時コイル電圧値を取得すると、過渡時コイル電圧値を取得した時間と共に、数式にこれら値を用いて、誘起電圧を推定する(ステップS3)。用いる数式は、仕様に応じて適宜選択できる。基本回路方程式でもよいし、簡略化回路方程式でもよい。これらをベースに変更した数式であってもよい。数式として第3の簡略化回路方程式を用いる場合は、瞬断時電流値および瞬断時のコイル電圧の傾きの値を用いればよい。
なおこのとき、数式の変数を含む部分は、上述したように、極力、データ化してデータベース43に記憶しておくのが好ましい。そうすれば、誘起電圧を推定する際、磁石温度推定部42がデータベース43を用いることで、演算処理の負担を軽減でき、演算処理を高速化できる。
MCU4(磁石温度推定部42)は、誘起電圧を推定すると、誘起電圧と磁石温度との相関関係に基づいて、磁石温度を推定する(ステップS4)。誘起電圧と磁石温度との相関関係を特定するデータは、予め実験等によって求められ、データベース43に記憶されている。推定した誘起電圧を、そのデータと照合すれば、磁石温度を容易に推定できる。
このように、開示する技術を適用したモータシステム1によれば、瞬断過渡時の挙動を表したモータシステム1の等価回路モデルに基づいて、回路方程式を立式し、誘起電圧を推定する際に、その回路方程式または回路方程式から得られる数式を用いる。それにより、モータ2の運転中に瞬断し、瞬断時電流値および過渡時コイル電圧値を実測するだけで、誘起電圧を検知できる。
従って、モータ2の運転状態に関係無く、磁石温度の高精度な推定が可能になる。その結果、磁石23の適切な温度管理が容易になるので、モータ2の性能を十分に発揮させることができ、燃料および/またはバッテリの消費を抑制できる。
=磁石温度推定方法の応用例=
上述した磁石温度推定方法では、瞬断時電流値および過渡時コイル電圧値を実測し、これらの値に基づいて磁石温度を推定する。その実測には、高感度な測定で高い精度が求められる。そのため、これら実測値、更には、これら実測値によって得られる誘起電圧、磁石温度などの、磁石温度の推定に関連した状態量には、様々なノイズが重畳する。ノイズは、磁石温度の推定精度に影響する。
ローパスフィルタ(LPF)を用いてノイズを処理(除去)することも考えられるが、精度を高めるとそれに伴って応答性が低下する。そのため、LPFによるノイズ処理で精度を確保するためには、ある程度、長い時間を要する。従って、極短時間で磁石温度を推定する場合、それに対応した応答性と精度を両立できない。そのため、瞬断による磁石温度推定でのノイズの処理に、LPFを用いるは好ましくない。
特に、モータ2が車載されている場合、ノイズは多種多様である。ノイズによっては、その振れ幅も大きく異なる。そのようなノイズが重畳した状態量を用いて、磁石温度を推定すると、推定精度が低下して、磁石23を適切に温度管理できなくなるおそれがある。
それに対し、この応用例では、オブザーバなどを適用することにより、瞬断による極短時間の磁石温度の推定であっても、応答性と精度とを両立しながら、ノイズを適切に処理できるように、磁石温度推定方法が工夫されている。
<応用例の概要>
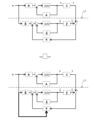
図13の上図に、従来のオブザーバモデルのブロック図を示す。uは入力、xは状態量、yは出力である。A,B,C,Kの各々は、オブザーバモデルを構成する行列要素であり、Kはオブザーバゲインである。文字上の表示「^」は推定値を表している。1/sは積分要素である。
ブロック図における破線L1の上側が、制御対象であるシステムに相当し、破線L1の下側が、状態量を推定するシミュレータ(オブザーバ)に相当する。システムの出力yとシミュレータの出力y^(推定値)との差、つまり推定誤差を、オブザーバゲインKに掛けて、シュミュレータにフィードバック(誤差フィードバック)する。それにより、状態量の推定誤差を収束させることが可能になる。そして、オブザーバゲインKの選択により、その収束の速さが調整できる。
すなわち、オブザーバゲインKを大きくするほど、状態量の推定誤差の収束を速くできる。従って、オブザーバゲインKは大きい方が好ましいが、オブザーバゲインKを大きくすると、ノイズが大きいような場合に、収束が不安定になる。そして、オブザーバゲインKを大きくし過ぎると、発散する。従って、オブザーバゲインKは、収束性および安定性を考慮して、適当な大きさに設定する必要がある。
そこで今回、図13の下図に示すように、入力uにより、オブザーバゲインKを予測的に変化できるように、オブザーバモデルを修正し、新たなオブザーバモデル(修正オブザーバモデル)を作成した。応用例の磁石温度推定方法では、この修正オブザーバモデルを利用して、磁石温度を推定する。
<応用例の具体例>
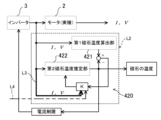
図14に、応用例の磁石温度推定方法を適用した磁石温度推定システム420の構成を概略的に例示する。図14において破線L2で示す部分が、その磁石温度推定システム420の主体部分であり、これに修正オブザーバモデルが利用されている。磁石温度推定システム420は、第1磁石温度推定部421、第2磁石温度推定部422などで構成されている。Kは、オブザーバゲインに相当するフィードバックゲイン(補正係数)である。
なお、このような磁石温度推定システム420の機能的な構成部分は、上述した磁石温度推定部42を拡張するようにして、MCU4に、ソフトウエアとして実装すればよい。
モータ2には、磁石23の推定に関連する状態量が入力される。インバータ3からモータ2に入力される状態量は、少なくとも電流、電圧を含む(詳細には、これらの位相、電力なども含む)。その状態量には、様々なノイズが重畳する。
第1磁石温度推定部421は、上述した磁石温度推定部42に相当する。第1磁石温度推定部421は、そのような状態量を用いて、モータ2(実機)に基づいて磁石温度を推定する処理(第1の磁石温度推定処理)を実行する。
具体的には、第1磁石温度推定部421は、磁石温度推定部42と同様に、モータ2の運転中にコイル25への通電を瞬断し、インバータ3からモータ2に入力される状態量として、瞬断時電流値および過渡時コイル電圧値を取得する。そして、上述した回路方程式などの数式と、瞬断時電流値および過渡時コイル電圧値とを用いて、誘起電圧を推定する。推定した誘起電圧に基づいて磁石温度を推定する。
一方、第2磁石温度推定部422は、モータ2の熱モデルに基づいて磁石温度を推定する処理(第2の磁石温度推定処理)を実行する。熱モデルは、モータ2の実機に対応して設計された動的な熱伝達モデルである。熱モデルは、モータ2の仕様に応じて適宜設計することができる。
図15に、その熱モデルの一例を簡略的に示す。Pは、熱源を表している。熱源は、モータ2に入力される状態量(電流、電圧などの熱を発生させる状態量)である。熱源の単位は「W」である。Cmは、磁石23の熱容量「J/K」を表している。Csは、ステータ21の熱容量「J/K」を表している。HgおよびHcは、それぞれ熱伝達率「W/K」を表している。そして、Tcは、モータケースの温度「K」を表している。なお、Hgは、ロータ20とステータ21の間のギャップ24に相当する。
Tmは磁石23の温度「K」であり、Tsはステータ21の温度「K」である。磁石23およびステータ21の各々の熱容量には、磁石23の温度Tmおよびステータ21の温度Tsが入力される。このような動的な熱伝達モデルに基づいて、第2磁石温度推定部422は、磁石温度を推定する。
図14に示すように、インバータ3からモータ2に電流等の状態量が入力される際に、その状態量に基づいて、第1の磁石温度推定処理では、回路方程式等を用いた演算によって誘起電圧が推定され、その誘起電圧に基づいて磁石温度が推定される。対して、第2の磁石温度推定処理では、その状態量に基づいて、熱伝達モデルを用いて演算することにより、磁石温度が推定される。
そうして、第1の磁石温度推定処理で推定される磁石温度を第1推定値とし、第2の磁石温度推定処理で推定される磁石温度を第2推定値とし、これら第1推定値および第2推定値の差、つまり推定誤差が求められる。この推定誤差に応じて、第2の磁石温度推定処理に用いる状態量が、フィードバックゲインKで補正される(誤差フィードバック)。なお、第1推定値および第2推定値は、磁石温度に限らず、比較可能な推定値であればよい。
具体的には、推定誤差が、フィードバックゲインKに掛けられた後、第2の磁石温度推定処理に用いる状態量に加算される。このとき、フィードバックゲインKが推定誤差に対して適当な大きさであれば、推定誤差は速やかに収束していく。収束性および安定性の双方を確保できる。その結果、磁石温度を迅速に精度高く推定できる。
(ノイズの影響とその対策)
第1磁石温度推定部421では、上述したように、モータ2の運転中にコイル25への通電を瞬断し、インバータ3からモータ2に入力される状態量として、瞬断時電流値および過渡時コイル電圧値を取得する。これら状態量は、極短時間で精度高く実測しなければならないので、高感度な測定が求められる。
しかも、車両の走行中に磁石温度の推定を行う。そのため、その状態量には多種多様なノイズが重畳する。そのような多種多様なノイズが重畳した状態量を用いて、磁石温度を推定すると、ノイズの影響により、第1推定値の精度が低下する場合がある。第1推定値の精度が低下すると、推定誤差が増大する。それにより、フィードバックゲインKが、推定誤差に対して過大となり、誤差フィードバックが不適切な状態になるおそれがある。
そこで、この応用例では、上述したように、修正オブザーバモデルを利用して磁石温度を推定する。具体的には、磁石温度推定システム420が、状態量に重畳されるノイズを予測し、そのノイズに応じてフィードバックゲインKの大きさを変更する(いわゆるフィードフォワード補償に相当)。
(ノイズ)
磁石温度の推定において問題となるノイズは、インバータ3それ自体に起因して発生するノイズ(内在ノイズ)と、インバータ3の外部由来のノイズ(外在ノイズ)とに大別できる。内在ノイズは、その原因である内在ノイズ因子に基づいて予測できる。外在ノイズは、その原因である外在ノイズ因子に基づいて予測できる。
内在ノイズ因子としては、特に、電力、電流、および、電圧が挙げられる。インバータ3の内部には、様々な電子部品が密集しており、大電流が流れる。そのため、インバータ3の内部での高感度な実測は、それらの影響を受け易い。インバータ3に入出力する電力等が大きくなると、それに伴ってノイズも大きくなる。
モータパワーも、内在ノイズ因子となり得る。すなわち、モータ2の出力が大きくなれば、それだけインバータ3に入出力する電力等も大きくなる。更には、モータパワーは、車両のアクセル開度に応じて変化するので、アクセル開度も、内在ノイズ因子となり得る。アクセル開度に基づくノイズの予測は、モータパワーに基づくノイズの予測よりも早いタイミングで予測できる。
変速機(トランスミッション)に対する変速指令も、内在ノイズ因子となり得る。すなわち、変速比が切り替わるタイミングなどにおいて、モータ2のトルクが変動する場合がある。トルクの変動は、インバータ3に入出力する電力等に影響する。インバータ3の内部の電子部品の経年劣化も、内在ノイズ因子となり得る。例えば、インバータ3のローパスフィルタの特性が変化すれば、ノイズに影響を与え得る。
一方、外在ノイズ因子としては、車載されている電装品の電力が挙げられる。例えば、上述したモータシステム1には、インバータ3の他に、昇圧コンバータなどの電力ユニットが備えられている。これらに入出力する電力もノイズに影響を与え得る。
補機系統(いわゆる鉛蓄電池による12Vの電圧系統)の電力も、外在ノイズ因子となり得る。補機系統もモータシステム1と電気的に接続されているので、その電力の大きな変動は、ノイズに影響を与え得る。例えば、パワーウインドウの作動時などは、比較的大きな電力が消費されるので、ノイズに影響を与え易い。
更に、車両は様々な環境を走行する。そのため、特定の環境に起因してノイズ(特定環境ノイズ)が発生する場合がある。例えば、電波塔の近辺など、強電界の環境下を車両が走行する場合があり得る。そのような場合、ノイズに影響を与え得る。従って、特定環境も外在ノイズ因子となり得る。
このような内在ノイズ因子および外在ノイズ因子の中から、予測対象とされるノイズ因子が、適宜選択されて、磁石温度推定システム420に予め設定される。磁石温度推定システム420は、設定されているノイズ因子に基づいて、状態量に重畳されるノイズを予測する。そして、磁石温度推定システム420は、そのノイズに応じて、フィードバックゲインKを変更する。
例えば、電力、電流、および、電圧は、インバータ3からモータ2に入力される状態量であり、直接的な内在ノイズ因子である。電力等が大きくなれば、それに応じてこれらに重畳するノイズは大きくなる。電力等が小さくなれば、それに応じてこれらに重畳するノイズは小さくなる。すなわち、電力等の大きさと、これらに重畳するノイズの大きさとの間には、正の相関関係がある。
従って、磁石温度推定システム420では、図14に示すように、インバータ3からモータ2に電力等が入力される時に、フィードバックゲインKを変更する。具体的には、電流および/または電圧が大きくなるほど、フィードバックゲインKが小さくなるように変更する。
図16に、フィードバックゲインKと電流および電圧との対応関係を示す。K1は電流に対応したフィードバックゲイン(第1フィードバックゲイン)であり、K2は電圧に対応したフィードバックゲインである(第2フィードバックゲイン)。この応用例のフィードバックゲインKは、これら第1フィードバックゲインK1と第2フィードバックゲインK2との積で構成されている。
第1フィードバックゲインK1は、電流が大きくなるほど小さくなるように変更される。第2フィードバックゲインK2も、電圧が大きくなるほど小さくなるように変更される。電流の変化に対する第1フィードバックゲインK1の変化の比率、つまりグラフG1の傾きは、モータシステム1の仕様に応じて適宜設定される。同様に、電圧の変化に対する第2フィードバックゲインK2の変化の比率、つまりグラフG2の傾きも、モータシステム1の仕様に応じて適宜設定される。なお、これらグラフG1,G2は直線に限らず、曲線であってもよい。
また、これらグラフG1,G2の傾きは異なっていても同じであってもよい。ただし、電圧に較べて電流は、大きなノイズが重畳し易いので、電圧よりも電流の方がグラフの傾きが大きいのが好ましい。このような対応関係を特定するテーブル等のデータが、MCU4のデータベース43に記憶され、磁石温度を推定する時に、必要に応じて用いられる。
図14に実線L3で示すように、磁石温度推定システム420に入力される状態量から、フィードバックゲインKを予測的に変更するので、状態量にノイズが重畳していても、誤差フィードバックを行う前に、その大きさに応じたフィードバックゲインKに変更できる。それにより、誤差フィードバックが適切に行える。状態量に大きなノイズが重畳していても、収束性および安定性を適切な状態で両立できる。その結果、磁石温度を迅速に精度高く推定できる。
予測対象とされるノイズ因子が電力等以外の場合も、ノイズに対する対処は、電力等の場合と同様である。すなわち、そのノイズ因子とノイズの大きさとの対応関係を特定するデータを、予め実験等により取得し、MCU4のデータベース43に記憶させる。
そして、磁石温度を推定する時に、磁石温度推定システム420が、そのデータに基づいて状態量に重畳されるノイズを予測し、図14に二点鎖線L4で示すように、そのノイズに応じてフィードバックゲインKの大きさを変更するようにすればよい。
<応用例での磁石温度の推定の具体例>
図17に、応用例での磁石温度の推定に関する処理の流れを例示する。車両の運転が開始されて、モータ2の出力が要求されると、MCU4(インバータ制御部41)は、インバータ3を制御することによって、モータ2の運転を開始する(ステップS10)。
そして、磁石温度の推定が要求されると、MCU4(磁石温度推定システム420)は、磁石温度の推定を行う(ステップS11)。上述したように、磁石温度の推定は、モータ2の運転状態に関係無く行える。
磁石温度の推定を行う場合、MCU4は、第1の磁石温度推定処理および第2の磁石温度推定処理を実行する(ステップS12,S13)。MCU4はまた、上述したように、電力等に重畳するノイズを予測し、フィードバックゲインKの変更が必要か否かを判断する(ステップS14)。これらステップS12,S13,S14の各処理は、同時に並行して行うのが好ましい。
そして、フィードバックゲインKの変更が必要と判断すると、MCU4は、そのノイズの大きさに応じてフィードバックゲインKの大きさを変更する(ステップS15)。なおこのとき、電力等の大きさに応じてフィードバックゲインKの大きさを変更する場合は、上述したように、モータ2に入力される電力等の大きさに応じて変更すればよい。この場合、変更の必要性の判断は省略できる。予測されるノイズに応じてフィードバックゲインKの大きさが変更されるようにすればよい。一方、MCU4は、フィードバックゲインKの変更は必要ないと判断すると、そのまま次のステップS17に移行する。
MCU4はまた、第1の磁石温度推定処理および第2の磁石温度推定処理の実行により、推定誤差を取得する(ステップS16)。そして、MCU4は、取得した推定誤差、フィードバックゲインKを用いて、誤差フィードバックを行い、第2の磁石温度推定処理に用いる状態量を補正する(ステップS17)。
そうすることにより、推定誤差は、安定して速やかに収束し、磁石温度が迅速かつ正確に推定される(ステップS18)。フィードバックゲインKは、ノイズの大きさに応じた適当な大きさに変更されているので、電力等に大きなノイズが重畳していたとしても、迅速かつ正確に磁石温度を推定できる。
MCU4はまた、推定した磁石温度を所定の閾値Tmと比較する(ステップS19)。閾値Tmは、磁石温度の上限値に近い値であり、MCU4のデータベース43に記憶されている。すなわち、磁石温度を迅速かつ正確に推定できるので、磁石温度の上限値に近い値での温度管理が可能になる。
その結果、推定した磁石温度が閾値Tmより大きいと判断すると、MCU4は、インバータ3の電流量を制限する(ステップS20)。そうすることで、磁石温度の上昇が抑制され、磁石温度が上限値に達するのを防止できる。
このように、開示する技術を適用した応用例のモータシステム1によれば、上述した瞬断による磁石温度推定方法に加えて、電力等に重畳するノイズを予測的に推定して適切に処理するので、極短時間での磁石温度の推定に対するノイズの影響を抑制できる。
従って、モータ2の運転状態に関係無く、磁石温度の、より高精度な推定が可能になる。その結果、磁石23の適切な温度管理が容易になるので、モータ2の性能を十分に発揮させることができ、燃料および/またはバッテリの消費を抑制できる。
<実証試験>
開示する技術の効果を検証するために試験を行った。その試験では、所定の試験機を用い、そのモータにテレメータを装着することにより、磁石温度を実測できるようにした。
試験では、モータを1000rpmで回転させ、その状態で、数msの瞬断を、ms単位の間隔で繰り返し行った。そして、その瞬断毎に、上述した磁石温度推定システム420を用いて磁石温度の推定を行った。なお、試験機であることから、問題となる大きなノイズは無い。従って、フィードバックゲインKの変更はない。その試験結果の概略を、図18に示す。
図18に示す実測値のグラフは、磁石温度の実測値の経時変化を表している。そして、推定値のグラフが、磁石温度推定システム420によって推定された磁石温度の推定値の経時変化を表している。これらは秒単位の経時変化である。
これらグラフが示すように、推定値は実測値に次第に近づく傾向が認められた。そして、この実証試験での最大誤差は5℃程度であった。従って、開示する技術を用いることにより、モータの運転状態に関係無く、磁石温度の高精度な推定が可能になることが実証された。
なお、開示する技術は、上述した実施形態に限定されず、それ以外の種々の構成をも包含する。
例えば、上述した実施形態では、車載のモータシステムを例示したが、開示する技術が適用できるモータシステムは、車載に限るものではない。
上述した実施形態ではまた、基本回路方程式に所定の簡略化手法を適用した複数の簡略化回路方程式を示したが、これらは例示である。基本回路方程式に、説明した簡略化手法を適宜組み合わせることにより、例示した以外の簡略化回路方程式を立式できる。モータシステムの仕様に応じて、簡略化回路方程式を適宜選択すればよい。また、例示した式それ自体を用いなくてもよい。例示した式を適宜修正して用いてもよい。
応用例において列挙した内在ノイズ因子および外在ノイズ因子は、一例である。磁石温度の推定に関連した状態量に重畳するノイズの原因となるものであれば、ノイズ因子になり得る。