JP7704829B2 - 加工操作の品質評価のための方法および装置 - Google Patents
加工操作の品質評価のための方法および装置 Download PDFInfo
- Publication number
- JP7704829B2 JP7704829B2 JP2023500386A JP2023500386A JP7704829B2 JP 7704829 B2 JP7704829 B2 JP 7704829B2 JP 2023500386 A JP2023500386 A JP 2023500386A JP 2023500386 A JP2023500386 A JP 2023500386A JP 7704829 B2 JP7704829 B2 JP 7704829B2
- Authority
- JP
- Japan
- Prior art keywords
- machining
- quality
- processing
- workpiece
- parameters
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images




Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K31/00—Processes relevant to this subclass, specially adapted for particular articles or purposes, but not covered by any single one of main groups B23K1/00 - B23K28/00
- B23K31/12—Processes relevant to this subclass, specially adapted for particular articles or purposes, but not covered by any single one of main groups B23K1/00 - B23K28/00 relating to investigating the properties, e.g. the weldability, of materials
- B23K31/125—Weld quality monitoring
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01N—INVESTIGATING OR ANALYSING MATERIALS BY DETERMINING THEIR CHEMICAL OR PHYSICAL PROPERTIES
- G01N35/00—Automatic analysis not limited to methods or materials provided for in any single one of groups G01N1/00 - G01N33/00; Handling materials therefor
- G01N35/00584—Control arrangements for automatic analysers
- G01N35/00594—Quality control, including calibration or testing of components of the analyser
- G01N35/00613—Quality control
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K31/00—Processes relevant to this subclass, specially adapted for particular articles or purposes, but not covered by any single one of main groups B23K1/00 - B23K28/00
- B23K31/02—Processes relevant to this subclass, specially adapted for particular articles or purposes, but not covered by any single one of main groups B23K1/00 - B23K28/00 relating to soldering or welding
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K9/00—Arc welding or cutting
- B23K9/02—Seam welding; Backing means; Inserts
- B23K9/025—Seam welding; Backing means; Inserts for rectilinear seams
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K9/00—Arc welding or cutting
- B23K9/095—Monitoring or automatic control of welding parameters
- B23K9/0953—Monitoring or automatic control of welding parameters using computing means
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K9/00—Arc welding or cutting
- B23K9/095—Monitoring or automatic control of welding parameters
- B23K9/0956—Monitoring or automatic control of welding parameters using sensing means, e.g. optical
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01N—INVESTIGATING OR ANALYSING MATERIALS BY DETERMINING THEIR CHEMICAL OR PHYSICAL PROPERTIES
- G01N21/00—Investigating or analysing materials by the use of optical means, i.e. using sub-millimetre waves, infrared, visible or ultraviolet light
- G01N21/84—Systems specially adapted for particular applications
- G01N21/88—Investigating the presence of flaws or contamination
- G01N21/95—Investigating the presence of flaws or contamination characterised by the material or shape of the object to be examined
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J9/00—Program-controlled manipulators
- B25J9/16—Program controls
- B25J9/1679—Program controls characterised by the tasks executed
- B25J9/1684—Tracking a line or surface by means of sensors
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05B—CONTROL OR REGULATING SYSTEMS IN GENERAL; FUNCTIONAL ELEMENTS OF SUCH SYSTEMS; MONITORING OR TESTING ARRANGEMENTS FOR SUCH SYSTEMS OR ELEMENTS
- G05B2219/00—Program-control systems
- G05B2219/30—Nc systems
- G05B2219/37—Measurements
- G05B2219/37217—Inspect solder joint, machined part, workpiece, welding result
Landscapes
- Engineering & Computer Science (AREA)
- Physics & Mathematics (AREA)
- Mechanical Engineering (AREA)
- Plasma & Fusion (AREA)
- Quality & Reliability (AREA)
- Biochemistry (AREA)
- Chemical & Material Sciences (AREA)
- Analytical Chemistry (AREA)
- Life Sciences & Earth Sciences (AREA)
- General Health & Medical Sciences (AREA)
- General Physics & Mathematics (AREA)
- Immunology (AREA)
- Pathology (AREA)
- Health & Medical Sciences (AREA)
- Theoretical Computer Science (AREA)
- General Factory Administration (AREA)
Description
Claims (15)
- 特定の加工パラメータ(Pi(x))を用いてワークピース(W)を加工軌跡(X)に沿って加工する、加工操作の品質を評価するための方法であって、
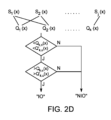
加工軌跡(X)に沿った加工操作の加工結果(R(x))が少なくとも1つのセンサ(2)によって測定され、少なくとも1つのセンサ信号(Sj(x))が記録され、少なくとも1つの品質パラメータ(Qk(x))が少なくとも1つのセンサ信号(Sj(x))に基づいて決定されて、処理操作の処理結果(R(x))の品質を評価するために、少なくとも1つの品質パラメータ(Qk(x))が品質パラメータの閾値(Qk,o(x)、Qk,u(x))と比較され、
加工操作の品質の評価中に、加工軌跡(X)に沿ったワークピース(W)の加工中に、加工パラメータの目標値(Pi,soll(x))から加工パラメータに加えられた手動または自動の意図的な変化(ΔPi(x))が自動的に考慮され、その際、品質パラメータの閾値(Qk,o(x)、(Qk,u(x))に代えて、加工パラメータの変化(ΔPi(x))に適応した品質パラメータ閾値(Qk,o(x)、(Qk,u(x)))が決定され、加工軌跡(X)に沿った加工操作の加工結果(R(x))の品質を評価するための、少なくとも1つの品質パラメータ(Qk(x))が、適応された品質パラメータ閾値(Qk,o(x)、(Qk,u(x))と比較され、
加工軌跡(X)に沿った加工結果R(x)は、ワークピース(W)の非破壊測定方法、または、ワークピース(W)を破壊する測定方法、を用いて測定され、少なくとも1つのセンサ信号(S j (x))が記録されることを特徴とする方法。 - 送信された加工パラメータの実際の値(Pi/ist(x))と送信された加工パラメータの目標値(Pi/soll(x))とを比較することにより、加工軌跡(X)に沿ったワークピース(W)の加工中に、加工パラメータに加えられた変化(ΔPi(x))が目標値から決定されることを特徴とする請求項1に記載の方法。
- 加工パラメータの目標値(Pi/soll(x))および/または送信された加工パラメータの実際の値(Pi/ist(x))および/または送信された加工パラメータの目標値(Pi/soll(x))から加工パラメータに加えられた変化(ΔPi(x))は、加工軌跡(X)に沿ったワークピース(W)の加工中に記録され、続いて加工軌跡(X)に沿った加工操作の品質評価において自動的に考慮するために使用されることを特徴とする請求項1または2に記載の方法。
- 加工パラメータの変化(ΔPi(x))に適応した品質パラメータ閾値(Q’k,o(x)、(Q’k,u(x))は、特定の加工パラメータ(Pi(x))に対して記憶された品質パラメータ閾値(Qk,o,g(x)、(Qk,u,g(x))から決定されることを特徴とする請求項1~3のいずれか1項に記載の方法。
- 記憶された品質パラメータ閾値(Qk,o,g(x)、(Qk,u,g(x))は、特定の加工パラメータ(Pi(x))に対するテスト処理操作から決定されることを特徴とする請求項4に記載の方法。
- 加工パラメータの変化(ΔPi(x))に適応した品質パラメータ閾値(Q’k,o(x)、(Q’k,u(x))は、特定の加工パラメータ(Pi(x))についての記憶された品質パラメータ閾値(Qk,o,g(x)、(Qk,u,g(x))の内挿により求められることを特徴とする請求項4または5に記載の方法。
- 少なくとも1つのセンサ信号(Sj(x))から少なくとも1つの品質パラメータ(Qk(x))を決定する際に、少なくとも1つの加工パラメータ(ΔPi(x))の変化が考慮されることを特徴とする請求項1~6のいずれか1項に記載の方法。
- 加工操作の品質の評価において、例えばワークピース温度、周囲温度、空気湿度などの追加の環境パラメータ(UPi、UPi(x))が考慮されることを特徴とする請求項1~7のいずれか1項に記載の方法。
- 加工軌跡(X)に沿った加工結果R(x)は、少なくとも1つのセンサ(2)として光学センサ(3)、特にレーザスキャナ、カメラ(4)等、X線センサ(5)、および/または温度センサ(6)で測定されることを特徴とする請求項1~8のいずれか1項に記載の方法。
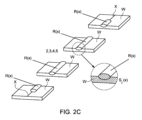
- 加工軌跡(X)に沿った加工結果R(x)は、加工軌跡(X)に沿った様々な点でワークピース(W)に切り込みを入れ、切り込みの表面の画像を作成することにより測定されることを特徴とする請求項1~9までのいずれか1項に記載の方法。
- 加工結果R(x)は、少なくとも1つのセンサ(2)を用いてワークピース(W)の加工中に加工軌跡(X)に沿って測定され、加工軌跡(X)の測定速度は、好ましくは加工速度に対応することを特徴とする請求項1~10のいずれか1項に記載の方法。
- 少なくとも1つのセンサ(2)を用いたワークピース(W)の処理の完了後に、処理結果R(x)が加工軌跡(X)に沿って測定され、加工軌跡(X)の測定速度は、好ましくは処理速度よりも大きいことを特徴とする請求項1~10のいずれか1項に記載の方法。
- 少なくとも1つの品質パラメータ(Qk(x))が、品質パラメータ閾値(Qk,o(x)、Qk,u(x))、または適用された品質パラメータ閾値(Q’k,o(x)、(Q’k,u(x))を超える場合に、警告が出力される、および/または超過分が記憶されることを特徴とする請求項1~12いずれか1項に記載の方法。
- 加工軌跡(X)としての溶接シームの場合、溶接工程の加工パラメータ(Pi(x))として、溶接電流(I(x))、溶接電圧(U(x))、溶接ワイヤ(7)の搬送速度(vd(x))、ワークピース(W)に対する溶接トーチ(8)の設定角度(α(x))、ワークピース(W)に対する溶接トーチ(8)の相対位置、および/または溶接速度(vs(x))が考慮されることを特徴とする請求項1~13のいずれか1項に記載の方法。
- 加工軌跡(X)に沿った、特定の加工パラメータ(Pi(x))を用いたワークピース(W)の加工操作の品質を評価するための装置(1)であって、請求項1~14のいずれか1項に記載の方法を実施するように設計された装置。
Applications Claiming Priority (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| EP20216264.0A EP4019177A1 (de) | 2020-12-22 | 2020-12-22 | Verfahren und vorrichtung zur qualitätsbeurteilung eines bearbeitungsprozesses |
| EP20216264.0 | 2020-12-22 | ||
| PCT/EP2021/086920 WO2022136331A1 (de) | 2020-12-22 | 2021-12-21 | Verfahren und vorrichtung zur qualitätsbeurteilung eines bearbeitungsprozesses |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2023549301A JP2023549301A (ja) | 2023-11-24 |
| JP7704829B2 true JP7704829B2 (ja) | 2025-07-08 |
Family
ID=73856687
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2023500386A Active JP7704829B2 (ja) | 2020-12-22 | 2021-12-21 | 加工操作の品質評価のための方法および装置 |
Country Status (5)
| Country | Link |
|---|---|
| US (1) | US12203949B2 (ja) |
| EP (2) | EP4019177A1 (ja) |
| JP (1) | JP7704829B2 (ja) |
| CN (1) | CN115812014A (ja) |
| WO (1) | WO2022136331A1 (ja) |
Families Citing this family (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN118438080B (zh) * | 2024-05-30 | 2024-10-29 | 安徽鸿路钢结构(集团)股份有限公司 | 基于焊接数据的焊缝质量检测系统及方法 |
| CN119936029B (zh) * | 2025-03-25 | 2025-11-11 | 广州德恒智能装备股份有限公司 | 一种用于汽车零部件焊接的视觉焊缝检测系统 |
Citations (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2002103068A (ja) | 2000-09-22 | 2002-04-09 | Nissan Motor Co Ltd | レーザクラッド加工の品質判定方法および品質判定装置 |
| JP2005111538A (ja) | 2003-10-09 | 2005-04-28 | Toyota Motor Corp | レーザ溶接品質検査方法及び装置 |
| JP3906561B2 (ja) | 1998-04-27 | 2007-04-18 | 石川島播磨重工業株式会社 | 溶接品質判定方法及び装置 |
| JP2007302261A (ja) | 2006-05-08 | 2007-11-22 | Kawashima Packaging Mach Ltd | 自動包装機におけるシール良否判定方法 |
| JP2012110911A (ja) | 2010-11-22 | 2012-06-14 | Yaskawa Electric Corp | 溶接システム、溶接制御装置及び溶接異常の検出方法 |
| JP2012123521A (ja) | 2010-12-07 | 2012-06-28 | Toppan Printing Co Ltd | 製造装置のプロセス条件と判定条件の自動変更システム |
| JP2017111625A (ja) | 2015-12-16 | 2017-06-22 | 三菱重工業株式会社 | 品質モニタリングシステムおよび品質モニタリング方法 |
Family Cites Families (27)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH03184670A (ja) | 1989-12-11 | 1991-08-12 | Fuji Photo Film Co Ltd | 帯状金属板の接合方法 |
| JP2843415B2 (ja) | 1990-05-11 | 1999-01-06 | 株式会社アマダ | レーザ加工機の画像処理システム |
| JP2824499B2 (ja) | 1992-06-04 | 1998-11-11 | ミヤチテクノス株式会社 | 溶接良否判定方法及び装置 |
| DE19724986C2 (de) * | 1997-06-13 | 1999-07-29 | Jurca Optoelektronik Gmbh | Verfahren zum Verschweißen von Werkstücken und Vorrichtung zu dessen Durchführung |
| US6137860A (en) * | 1998-08-18 | 2000-10-24 | Lockheed Martin Corporation | Digital radiographic weld inspection system |
| US6362456B1 (en) | 1998-12-17 | 2002-03-26 | Caterpillar Inc. | Method and system for controlling weld geometry features for improved fatigue performance of fabricated structures |
| JP4741478B2 (ja) | 2003-06-03 | 2011-08-03 | イーエスエービー・エービー | レーザ溶接工程制御システムおよび方法 |
| DE10339766A1 (de) * | 2003-08-27 | 2005-04-07 | Siemens Ag | Verfahren und Einrichtung zur Steuerung einer Anlage zur Herstellung von Stahl |
| DE102006043605B3 (de) * | 2006-09-16 | 2008-03-27 | Stapla Ultraschalltechnik Gmbh | Verfahren zur Qualitätsüberwachung beim Ultraschallschweißen |
| JP4915189B2 (ja) * | 2006-09-19 | 2012-04-11 | トヨタ自動車株式会社 | スポット溶接の品質判定方法及び品質判定システム |
| JP5061640B2 (ja) | 2007-02-22 | 2012-10-31 | 日産自動車株式会社 | レーザ溶接装置、レーザ溶接方法 |
| US9442481B2 (en) * | 2008-01-09 | 2016-09-13 | Illinois Tool Works Inc. | Automatic weld arc monitoring system |
| US20130264323A1 (en) * | 2012-04-05 | 2013-10-10 | Lincoln Global, Inc. | Process for surface tension transfer short ciruit welding |
| MX346755B (es) * | 2012-04-23 | 2017-03-28 | Lincoln Global Inc | Sistema y método para monitorear calidad de soldadura. |
| JP2017524541A (ja) * | 2014-07-07 | 2017-08-31 | クーカ・ロボティクス・コーポレイション | ガスシステムおよび溶接の方法 |
| CN107073627B (zh) * | 2014-11-10 | 2018-09-18 | 林肯环球股份有限公司 | 用于监测焊接品质的系统、方法 |
| US10682729B2 (en) * | 2015-12-01 | 2020-06-16 | General Electric Company | System for automated in-process inspection of welds |
| CN105855757B (zh) * | 2016-05-12 | 2018-02-27 | 中车青岛四方机车车辆股份有限公司 | 一种实时的焊接缺陷在线监测方法及装置 |
| US10799973B2 (en) * | 2017-08-30 | 2020-10-13 | Illinois Tool Works Inc. | Systems and methods for adaptive control of wire preheating |
| US11267066B2 (en) * | 2018-03-20 | 2022-03-08 | Lincoln Global, Inc. | Weld signature analysis for weld quality determination |
| EP3566806A1 (de) | 2018-05-07 | 2019-11-13 | FRONIUS INTERNATIONAL GmbH | Verfahren zur automatischen ermittlung optimaler schweissparameter für die durchführung einer schweissung an einem werkstück |
| JP7301968B2 (ja) * | 2018-12-18 | 2023-07-03 | アルセロールミタル | 中間金属製品のグループからの最終金属製品のグループの製造を制御するための方法および電子デバイス、関連するコンピュータプログラム、製造方法および設備 |
| DE102019200482A1 (de) * | 2019-01-16 | 2020-07-16 | Robert Bosch Gmbh | Verfahren und Vorrichtung zum automatisierten Bearbeiten eines Werkstücks mit einer Werkzeugmaschine |
| CN110673556B (zh) * | 2019-09-23 | 2021-03-02 | 珠海格力电器股份有限公司 | 一种用于胀管过程的质量管控方法及系统 |
| US12337424B2 (en) * | 2019-10-02 | 2025-06-24 | Illinois Tool Works Inc. | Systems and methods for automatic control of welding parameter output ranges |
| US11904417B2 (en) * | 2019-10-15 | 2024-02-20 | International Business Machines Corporation | Automated material welding |
| CN111451608B (zh) * | 2020-04-08 | 2022-07-29 | 北京博清科技有限公司 | 焊接方法、焊接装置、存储介质和处理器 |
-
2020
- 2020-12-22 EP EP20216264.0A patent/EP4019177A1/de not_active Withdrawn
-
2021
- 2021-12-21 WO PCT/EP2021/086920 patent/WO2022136331A1/de not_active Ceased
- 2021-12-21 CN CN202180048266.1A patent/CN115812014A/zh active Pending
- 2021-12-21 US US17/923,278 patent/US12203949B2/en active Active
- 2021-12-21 EP EP21843926.3A patent/EP4135924B1/de active Active
- 2021-12-21 JP JP2023500386A patent/JP7704829B2/ja active Active
Patent Citations (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP3906561B2 (ja) | 1998-04-27 | 2007-04-18 | 石川島播磨重工業株式会社 | 溶接品質判定方法及び装置 |
| JP2002103068A (ja) | 2000-09-22 | 2002-04-09 | Nissan Motor Co Ltd | レーザクラッド加工の品質判定方法および品質判定装置 |
| JP2005111538A (ja) | 2003-10-09 | 2005-04-28 | Toyota Motor Corp | レーザ溶接品質検査方法及び装置 |
| JP2007302261A (ja) | 2006-05-08 | 2007-11-22 | Kawashima Packaging Mach Ltd | 自動包装機におけるシール良否判定方法 |
| JP2012110911A (ja) | 2010-11-22 | 2012-06-14 | Yaskawa Electric Corp | 溶接システム、溶接制御装置及び溶接異常の検出方法 |
| JP2012123521A (ja) | 2010-12-07 | 2012-06-28 | Toppan Printing Co Ltd | 製造装置のプロセス条件と判定条件の自動変更システム |
| JP2017111625A (ja) | 2015-12-16 | 2017-06-22 | 三菱重工業株式会社 | 品質モニタリングシステムおよび品質モニタリング方法 |
Also Published As
| Publication number | Publication date |
|---|---|
| US12203949B2 (en) | 2025-01-21 |
| EP4135924C0 (de) | 2024-06-19 |
| WO2022136331A1 (de) | 2022-06-30 |
| EP4135924A1 (de) | 2023-02-22 |
| US20230236212A1 (en) | 2023-07-27 |
| CN115812014A (zh) | 2023-03-17 |
| EP4135924B1 (de) | 2024-06-19 |
| JP2023549301A (ja) | 2023-11-24 |
| EP4019177A1 (de) | 2022-06-29 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US8110774B2 (en) | Laser welding method and apparatus | |
| US11872657B2 (en) | Welding system, and method for welding workpiece in which same is used | |
| US11224938B2 (en) | Laser process monitoring | |
| US10695868B2 (en) | Laser hybrid welding control systems and methods | |
| EP3900870A1 (en) | Visual inspection device, method for improving accuracy of determination for existence/nonexistence of shape failure of welding portion and kind thereof using same, welding system, and work welding method using same | |
| US6311099B1 (en) | Apparatus for regulating welding parameters during laser beam welding | |
| JP2019188470A (ja) | 溶接を監視するためのシステム | |
| CN102990224A (zh) | 用于在激光焊接过程期间检查焊缝质量的方法 | |
| US12203949B2 (en) | Method for quality assessment of a processing operation with adaptive quality assessment parameters adapted to changes in processing parameters | |
| KR102114359B1 (ko) | 고속 열화상 레이저 용접 품질 모니터링 시스템 및 그 방법 | |
| KR102233498B1 (ko) | 용접불량 판단장치 및 그 방법 | |
| JP2005014027A (ja) | 溶接部のイメージ処理方法、溶接管理システム、溶接機のためのフィードバックシステム、突合わせ線検出システム | |
| CN115707549B (zh) | 电弧焊过程和质量监测的系统、方法和装置 | |
| CN112676676A (zh) | 极耳焊接方法 | |
| JP7555041B2 (ja) | ビード外観検査装置、ビード外観検査方法、プログラムおよびビード外観検査システム | |
| WO2018042882A1 (ja) | 溶接システム | |
| CN118414541A (zh) | 外观检查装置、焊接系统以及焊接部位的外观检查方法 | |
| CN109937111B (zh) | 用于监控多层焊缝的制造的方法和系统以及窄缝焊接方法 | |
| JP2002346776A (ja) | レーザ溶接品質判定方法とその装置 | |
| KR101584421B1 (ko) | 아크 용접 모니터링 시스템 | |
| JP7555043B2 (ja) | ビード外観検査装置、ビード外観検査方法、プログラムおよびビード外観検査システム | |
| JP2002103068A (ja) | レーザクラッド加工の品質判定方法および品質判定装置 | |
| CN119936029B (zh) | 一种用于汽车零部件焊接的视觉焊缝检测系统 | |
| CN119625245B (zh) | 一种基于大梁焊接结果的卡车钢结构质量预测方法和系统 | |
| KR20240032456A (ko) | 차량 시트프레임 용접불량 판단방법 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20230621 |
|
| A871 | Explanation of circumstances concerning accelerated examination |
Free format text: JAPANESE INTERMEDIATE CODE: A871 Effective date: 20230725 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20240123 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20240416 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20240709 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20241007 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20250107 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20250321 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20250617 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20250626 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 7704829 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |