KR20140146237A - 스텝 모터의 제어장치 - Google Patents
스텝 모터의 제어장치 Download PDFInfo
- Publication number
- KR20140146237A KR20140146237A KR20130063535A KR20130063535A KR20140146237A KR 20140146237 A KR20140146237 A KR 20140146237A KR 20130063535 A KR20130063535 A KR 20130063535A KR 20130063535 A KR20130063535 A KR 20130063535A KR 20140146237 A KR20140146237 A KR 20140146237A
- Authority
- KR
- South Korea
- Prior art keywords
- driving
- step motor
- drive pulse
- pulse
- drive
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images



Classifications
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02P—CONTROL OR REGULATION OF ELECTRIC MOTORS, ELECTRIC GENERATORS OR DYNAMO-ELECTRIC CONVERTERS; CONTROLLING TRANSFORMERS, REACTORS OR CHOKE COILS
- H02P8/00—Arrangements for controlling dynamo-electric motors rotating step by step
- H02P8/04—Arrangements for starting
- H02P8/10—Shaping pulses for starting; Boosting current during starting
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02P—CONTROL OR REGULATION OF ELECTRIC MOTORS, ELECTRIC GENERATORS OR DYNAMO-ELECTRIC CONVERTERS; CONTROLLING TRANSFORMERS, REACTORS OR CHOKE COILS
- H02P1/00—Arrangements for starting electric motors or dynamo-electric converters
- H02P1/16—Arrangements for starting electric motors or dynamo-electric converters for starting dynamo-electric motors or dynamo-electric converters
-
- H—ELECTRICITY
- H02—GENERATION; CONVERSION OR DISTRIBUTION OF ELECTRIC POWER
- H02P—CONTROL OR REGULATION OF ELECTRIC MOTORS, ELECTRIC GENERATORS OR DYNAMO-ELECTRIC CONVERTERS; CONTROLLING TRANSFORMERS, REACTORS OR CHOKE COILS
- H02P8/00—Arrangements for controlling dynamo-electric motors rotating step by step
- H02P8/36—Protection against faults, e.g. against overheating or step-out; Indicating faults
Landscapes
- Engineering & Computer Science (AREA)
- Power Engineering (AREA)
- Control Of Stepping Motors (AREA)
Abstract
Description
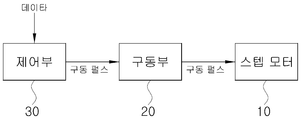
도 2는 본 발명의 실시예에 따른 스텝 모터의 제어장치의 개략적인 구성도이다.
도 3은 입력 펄스 신호의 크기와 스텝 모터의 구동시간 간의 관계 그래프이다.
도 4는 본 발명의 실시예에 따른 스텝 모터의 제어방법을 설명하기 위한 순서도이다.
11. 스테이터
111. 극부
113. 코일
13. 로터
15. 기어치
20. 구동부
30. 제어부
A. 입력 시점
B. 제한치
t. 미리 설정된 시간(서보 온 딜레이)
Claims (9)
- 스텝 모터를 제어하는 스텝 모터의 제어장치로서,
상기 스텝 모터를 구동하는 구동부, 그리고
상기 스텝 모터를 구동하기 위한 데이터를 입력받아 상기 스텝 모터에 동력을 발생시키는 구동 펄스로 변환하여 상기 구동부로 출력하는 제어부를 포함하고,
상기 제어부는
구동이 정지된 상태의 상기 스텝 모터에 동력이 발생되도록 상기 구동부에 상기 구동 펄스를 출력할 때,
상기 구동 펄스의 입력 시점으로부터 미리 설정된 시간동안 상기 구동 펄스가 제한치에 도달할 수 있도록 각 단위시간 당 상기 구동 펄스의 크기를 증가시키는 스텝 모터의 제어장치. - 제1항에서,
상기 구동 펄스는 상기 미리 설정된 시간동안 상기 각 단위시간 당 동일한 크기로 증가되는 스텝 모터의 제어장치. - 제1항에서,
상기 구동 펄스는 상기 미리 설정된 시간동안 상기 각 단위시간 당 각각 다른 크기로 증가되되,
상기 제한치에 도달할수록 더 작은 크기로 증가되는 스텝 모터의 제어장치. - 제1항에서,
상기 단위시간은 초 단위인 스텝 모터의 제어장치. - 제1항에서,
상기 미리 설정된 시간은 적어도 5초 이상으로 설정된 시간인 스텝 모터의 제어장치. - 제1항에서,
상기 제한치는 상기 스텝 모터가 회전력을 발생할 수 있는 상기 구동 펄스의 최소값인 스텝 모터의 제어장치. - 스텝 모터를 구동하기 위한 데이터를 입력받아 상기 데이터를 상기 스텝 모터를 구동시킬 수 있는 구동 펄스로 변환하여 출력하는 단계,
출력된 상기 구동 펄스의 입력 시점으로부터 미리 설정된 시간동안 상기 구동 펄스가 제한치에 도달할 수 있도록 각 단위시간 당 상기 구동 펄스의 크기를 증가시키는 단계, 그리고
상기 구동 펄스를 입력받아 상기 스텝 모터를 구동하는 단계를 포함하는 스텝 모터의 제어방법. - 제7항에서,
상기 구동 펄스의 크기를 증가시키는 단계는
상기 구동 펄스를 상기 미리 정해진 시간동안 상기 각 단위시간 당 동일한 크기로 증가시키는 스텝 모터의 제어방법. - 제7항에서,
상기 구동 펄스의 크기를 증가시키는 단계는
상기 구동 펄스를 상기 미리 정해진 시간동안 상기 각 단위시간 당 각각 다른 크기로 증가시키되,
상기 제한치에 도달할수록 더 작은 크기로 증가시키는 스텝 모터의 제어방법.
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| KR20130063535A KR101506643B1 (ko) | 2013-06-03 | 2013-06-03 | 스텝 모터의 제어장치 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| KR20130063535A KR101506643B1 (ko) | 2013-06-03 | 2013-06-03 | 스텝 모터의 제어장치 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| KR20140146237A true KR20140146237A (ko) | 2014-12-26 |
| KR101506643B1 KR101506643B1 (ko) | 2015-04-10 |
Family
ID=52675540
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| KR20130063535A Active KR101506643B1 (ko) | 2013-06-03 | 2013-06-03 | 스텝 모터의 제어장치 |
Country Status (1)
| Country | Link |
|---|---|
| KR (1) | KR101506643B1 (ko) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN112003515A (zh) * | 2020-07-21 | 2020-11-27 | 珠海格力电器股份有限公司 | 一种空调器及空调器步进电机的控制方法 |
Family Cites Families (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP3546821B2 (ja) | 2000-08-22 | 2004-07-28 | 村田機械株式会社 | ステッピングモータ駆動回路 |
| JP4154872B2 (ja) | 2001-07-12 | 2008-09-24 | 富士ゼロックス株式会社 | モータ制御装置 |
| JP2004180463A (ja) * | 2002-11-28 | 2004-06-24 | Japan Servo Co Ltd | ステッピングモータの制御装置 |
| JP2009095099A (ja) | 2007-10-04 | 2009-04-30 | Univ Of Ryukyus | 永久磁石同期電動機のパルス振幅変調制御装置 |
-
2013
- 2013-06-03 KR KR20130063535A patent/KR101506643B1/ko active Active
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN112003515A (zh) * | 2020-07-21 | 2020-11-27 | 珠海格力电器股份有限公司 | 一种空调器及空调器步进电机的控制方法 |
Also Published As
| Publication number | Publication date |
|---|---|
| KR101506643B1 (ko) | 2015-04-10 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP6622249B2 (ja) | モータ駆動制御装置及びモータ駆動制御方法 | |
| EP1906510A2 (en) | Brushless motor and electric power steering apparatus incorporating the same | |
| JP5656354B2 (ja) | 駆動装置 | |
| JP6563809B2 (ja) | モータ制御装置及びモータ制御装置の制御方法 | |
| JP2013046488A5 (ko) | ||
| US9473056B2 (en) | Motor control device and control method of stepping motor | |
| JP6695247B2 (ja) | モータ制御装置及びモータ制御装置の制御方法 | |
| US9871485B2 (en) | Stepper motor driver circuit | |
| JP6629129B2 (ja) | モータ制御装置 | |
| KR101506643B1 (ko) | 스텝 모터의 제어장치 | |
| JP2008271698A (ja) | モータ駆動装置 | |
| JP6673195B2 (ja) | シフトレンジ制御装置 | |
| JP7004540B2 (ja) | ブラシレス三相同期電気モータの始動コントロール方法 | |
| JP4200161B2 (ja) | 振動発生用ステッピングモータの停止制御方法および停止制御装置 | |
| JP2012016122A (ja) | ステッピングモータの制御方法および制御装置 | |
| JP5793648B2 (ja) | モータ駆動装置 | |
| JP2011130533A (ja) | ステッピングモータ駆動装置及び駆動方法 | |
| JP5545646B2 (ja) | モータ駆動制御装置 | |
| JP5512410B2 (ja) | モータ駆動制御装置 | |
| JP5441624B2 (ja) | モータ駆動装置 | |
| JP2012223065A (ja) | モータの位置検出装置及びそれを用いたモータ | |
| JP2015162945A (ja) | モータの制御方法およびモータ駆動装置 | |
| JP4915620B2 (ja) | モータ用駆動制御装置、モータシステム、並びに、モータ内蔵ローラシステム | |
| JP6052971B2 (ja) | 同期電動機制御装置及び同期電動機制御方法 | |
| JP2018078696A (ja) | ステッピングモータの制御装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A201 | Request for examination | ||
| PA0109 | Patent application |
Patent event code: PA01091R01D Comment text: Patent Application Patent event date: 20130603 |
|
| PA0201 | Request for examination | ||
| E902 | Notification of reason for refusal | ||
| PE0902 | Notice of grounds for rejection |
Comment text: Notification of reason for refusal Patent event date: 20140331 Patent event code: PE09021S01D |
|
| AMND | Amendment | ||
| E601 | Decision to refuse application | ||
| PE0601 | Decision on rejection of patent |
Patent event date: 20141028 Comment text: Decision to Refuse Application Patent event code: PE06012S01D Patent event date: 20140331 Comment text: Notification of reason for refusal Patent event code: PE06011S01I |
|
| X091 | Application refused [patent] | ||
| N231 | Notification of change of applicant | ||
| PN2301 | Change of applicant |
Patent event date: 20141113 Comment text: Notification of Change of Applicant Patent event code: PN23011R01D |
|
| AMND | Amendment | ||
| PX0901 | Re-examination |
Patent event code: PX09011S01I Patent event date: 20141028 Comment text: Decision to Refuse Application Patent event code: PX09012R01I Patent event date: 20140530 Comment text: Amendment to Specification, etc. |
|
| PX0701 | Decision of registration after re-examination |
Patent event date: 20141222 Comment text: Decision to Grant Registration Patent event code: PX07013S01D Patent event date: 20141127 Comment text: Amendment to Specification, etc. Patent event code: PX07012R01I Patent event date: 20141028 Comment text: Decision to Refuse Application Patent event code: PX07011S01I Patent event date: 20140530 Comment text: Amendment to Specification, etc. Patent event code: PX07012R01I |
|
| X701 | Decision to grant (after re-examination) | ||
| PG1501 | Laying open of application | ||
| GRNT | Written decision to grant | ||
| PR0701 | Registration of establishment |
Comment text: Registration of Establishment Patent event date: 20150323 Patent event code: PR07011E01D |
|
| PR1002 | Payment of registration fee |
Payment date: 20150324 End annual number: 3 Start annual number: 1 |
|
| PG1601 | Publication of registration | ||
| FPAY | Annual fee payment |
Payment date: 20180307 Year of fee payment: 4 |
|
| PR1001 | Payment of annual fee |
Payment date: 20180307 Start annual number: 4 End annual number: 4 |
|
| FPAY | Annual fee payment |
Payment date: 20190311 Year of fee payment: 5 |
|
| PR1001 | Payment of annual fee |
Payment date: 20190311 Start annual number: 5 End annual number: 5 |
|
| FPAY | Annual fee payment |
Payment date: 20200114 Year of fee payment: 6 |
|
| PR1001 | Payment of annual fee |
Payment date: 20200114 Start annual number: 6 End annual number: 6 |
|
| FPAY | Annual fee payment |
Payment date: 20210210 Year of fee payment: 7 |
|
| PR1001 | Payment of annual fee |
Payment date: 20210210 Start annual number: 7 End annual number: 7 |
|
| FPAY | Annual fee payment |
Payment date: 20220210 Year of fee payment: 8 |
|
| PR1001 | Payment of annual fee |
Payment date: 20220210 Start annual number: 8 End annual number: 8 |
|
| PR1001 | Payment of annual fee |
Payment date: 20240102 Start annual number: 10 End annual number: 10 |
|
| PR1001 | Payment of annual fee |
Payment date: 20250305 Start annual number: 11 End annual number: 11 |