KR20170016396A - 로터식 항공기 및 자동 착륙 시스템 및 방법 - Google Patents
로터식 항공기 및 자동 착륙 시스템 및 방법 Download PDFInfo
- Publication number
- KR20170016396A KR20170016396A KR1020167036996A KR20167036996A KR20170016396A KR 20170016396 A KR20170016396 A KR 20170016396A KR 1020167036996 A KR1020167036996 A KR 1020167036996A KR 20167036996 A KR20167036996 A KR 20167036996A KR 20170016396 A KR20170016396 A KR 20170016396A
- Authority
- KR
- South Korea
- Prior art keywords
- rotor type
- target image
- type aircraft
- landing target
- landing
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images


Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64U—UNMANNED AERIAL VEHICLES [UAV]; EQUIPMENT THEREFOR
- B64U70/00—Launching, take-off or landing arrangements
- B64U70/90—Launching from or landing on platforms
- B64U70/95—Means for guiding the landing UAV towards the platform, e.g. lighting means
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64C—AEROPLANES; HELICOPTERS
- B64C27/00—Rotorcraft; Rotors peculiar thereto
- B64C27/04—Helicopters
- B64C27/12—Rotor drives
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64C—AEROPLANES; HELICOPTERS
- B64C39/00—Aircraft not otherwise provided for
- B64C39/02—Aircraft not otherwise provided for characterised by special use
- B64C39/024—Aircraft not otherwise provided for characterised by special use of the remote controlled vehicle type, i.e. RPV
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64D—EQUIPMENT FOR FITTING IN OR TO AIRCRAFT; FLIGHT SUITS; PARACHUTES; ARRANGEMENT OR MOUNTING OF POWER PLANTS OR PROPULSION TRANSMISSIONS IN AIRCRAFT
- B64D45/00—Aircraft indicators or protectors not otherwise provided for
- B64D45/04—Landing aids; Safety measures to prevent collision with earth's surface
- B64D45/08—Landing aids; Safety measures to prevent collision with earth's surface optical
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64D—EQUIPMENT FOR FITTING IN OR TO AIRCRAFT; FLIGHT SUITS; PARACHUTES; ARRANGEMENT OR MOUNTING OF POWER PLANTS OR PROPULSION TRANSMISSIONS IN AIRCRAFT
- B64D47/00—Equipment not otherwise provided for
- B64D47/08—Arrangements of cameras
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64U—UNMANNED AERIAL VEHICLES [UAV]; EQUIPMENT THEREFOR
- B64U10/00—Type of UAV
- B64U10/10—Rotorcrafts
- B64U10/13—Flying platforms
- B64U10/14—Flying platforms with four distinct rotor axes, e.g. quadcopters
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64U—UNMANNED AERIAL VEHICLES [UAV]; EQUIPMENT THEREFOR
- B64U20/00—Constructional aspects of UAVs
- B64U20/80—Arrangement of on-board electronics, e.g. avionics systems or wiring
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64U—UNMANNED AERIAL VEHICLES [UAV]; EQUIPMENT THEREFOR
- B64U20/00—Constructional aspects of UAVs
- B64U20/80—Arrangement of on-board electronics, e.g. avionics systems or wiring
- B64U20/87—Mounting of imaging devices, e.g. mounting of gimbals
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64U—UNMANNED AERIAL VEHICLES [UAV]; EQUIPMENT THEREFOR
- B64U30/00—Means for producing lift; Empennages; Arrangements thereof
- B64U30/20—Rotors; Rotor supports
- B64U30/21—Rotary wings
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64U—UNMANNED AERIAL VEHICLES [UAV]; EQUIPMENT THEREFOR
- B64U50/00—Propulsion; Power supply
- B64U50/10—Propulsion
- B64U50/13—Propulsion using external fans or propellers
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64U—UNMANNED AERIAL VEHICLES [UAV]; EQUIPMENT THEREFOR
- B64U50/00—Propulsion; Power supply
- B64U50/10—Propulsion
- B64U50/19—Propulsion using electrically powered motors
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05D—SYSTEMS FOR CONTROLLING OR REGULATING NON-ELECTRIC VARIABLES
- G05D1/00—Control of position, course, altitude or attitude of land, water, air or space vehicles, e.g. using automatic pilots
- G05D1/60—Intended control result
- G05D1/654—Landing
-
- B64C2201/024—
-
- B64C2201/042—
-
- B64C2201/108—
-
- B64C2201/165—
-
- B64C2201/18—
-
- B64D2700/62184—
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64U—UNMANNED AERIAL VEHICLES [UAV]; EQUIPMENT THEREFOR
- B64U2201/00—UAVs characterised by their flight controls
- B64U2201/10—UAVs characterised by their flight controls autonomous, i.e. by navigating independently from ground or air stations, e.g. by using inertial navigation systems [INS]
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02T—CLIMATE CHANGE MITIGATION TECHNOLOGIES RELATED TO TRANSPORTATION
- Y02T50/00—Aeronautics or air transport
- Y02T50/50—On board measures aiming to increase energy efficiency
-
- Y02T50/54—
Landscapes
- Engineering & Computer Science (AREA)
- Aviation & Aerospace Engineering (AREA)
- Mechanical Engineering (AREA)
- Remote Sensing (AREA)
- Combustion & Propulsion (AREA)
- Chemical & Material Sciences (AREA)
- Microelectronics & Electronic Packaging (AREA)
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Automation & Control Theory (AREA)
- Radar, Positioning & Navigation (AREA)
- Optical Radar Systems And Details Thereof (AREA)
- Length Measuring Devices By Optical Means (AREA)
- Control Of Position, Course, Altitude, Or Attitude Of Moving Bodies (AREA)
- Aiming, Guidance, Guns With A Light Source, Armor, Camouflage, And Targets (AREA)
Abstract
Description
도 2는 본 발명의 일 실시예에 따른 착륙 목표 이미지의 개략도이며;
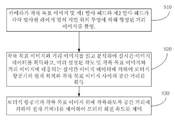
도 3은 본 발명의 일 실시예에 따른 로터식 항공기의 자동 착륙 방법의 흐름도이며;
도 4는 본 발명의 바람직한 실시예에 따른 로터식 항공기의 자동 착륙 시스템의 로터식 항공기의 높이 변화 개략도이며; 및
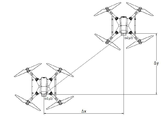
도 5는 본 발명의 바람직한 실시예에 따른 로터식 항공기의 자동 착륙 시스템의 로터식 항공기의 수평 위치 변화의 개략도이다.

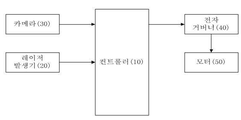
10: 컨트롤러
20: 레이저 발생기
30: 카메라
40: 전자 거버너(governor)
50: 모터
Claims (17)
- 로터식 항공기의 자동 착륙 시스템에 있어서,
로터식 항공기의 프로펠러를 구동하여 회전시키기 위한 모터;
상기 모터와 서로 연결되어 상기 모터의 회전 속도를 조절하는 전자 거버너;
제1 발사 헤드와 제2 발사 헤드를 구비하되, 상기 제1 발사 헤드와 제2 발사 헤드가 각각 발사한 레이저 빔은 상기 기체의 중심 축선을 대칭축으로 하여 축 대칭 분포를 형성하며, 여기서 상기 중심 축선은 지면의 수평면과 수직되며, 상기 레이저 빔과 상기 중심 축선 사이는 미리 설정된 각도를 갖추며,상기 제1 발사 헤드와 제2 발사 헤드가 각각 발사한 레이저 빔은 상기 지면 위에 투영을 형성하는 레이저 발사기;
상기 로터식 항공기의 기체 밑부분에 설치되며, 착륙 목표 이미지와 상기 투영이 형성한 거리 이미지를 촬영하기 위한 촬영 장치; 및
상기 착륙 목표 이미지와 상기 거리 이미지를 읽고 분석하여 실시간 이미지 데이터를 획득하고, 상기 미리 설정된 각도 및 상기 착륙 목표 이미지와 상기 거리 이미지에 대응되는 실시간 이미지 데이터에 의하여 상기 로터식 항공기의 현재 위치와 상기 착륙 목표 이미지 사이의 공간 거리를 획득하며, 및 상기 로터식 항공기가 상기 착륙 목표 이미지 위에 착륙하도록 상기 공간 거리에 의하여 상기 전자 거버너를 제어하는 컨트롤러를 포함하는 것을 특징으로 하는 로터식 항공기의 자동 착륙 시스템.
- 제1 항에 있어서,
상기 공간 거리는 상기 로터식 항공기의 높이, 상기 로터식 항공기가 상기 착륙 목표 이미지에 상대한 평면 좌표를 포함하며, 여기서, 상기 컨트롤러는 상기 미리 설정된 각도와 상기 거리 이미지에 대응되는 실시간 이미지 데이터에 의하여 상기 로터식 항공기의 높이를 계산하며, 상기 착륙 목표 이미지와 상기 거리 이미지에 대응되는 실시간 이미지 데이터에 의하여 상기 로터식 항공기가 상기 착륙 목표 이미지에 상대한 평면 좌표를 계산하는 것을 특징으로 하는 로터식 항공기의 자동 착륙 시스템.
- 제2 항에 있어서,
상기 컨트롤러는 상기 착륙 목표 이미지에 대응되는 실시간 이미지 데이터에 의하여 상기 착륙 목표 이미지를 인식한 경우, 상기 로터식 항공기가 현재 높이를 유지하도록 상기 전자 거버너를 제어하며, 상기 로터식 항공기가 상기 착륙 목표 이미지에 상대한 평면 좌표에 의하여, 상기 로터식 항공기가 상기 착륙 목표 이미지의 바로 위로 이동하도록 상기 전자 거버너를 제어하는 것을 특징으로 하는 로터식 항공기의 자동 착륙 시스템.
- 제3 항에 있어서,
상기 로터식 항공기가 상기 착륙 목표 이미지의 바로 위로 이동한 경우, 상기 컨트롤러는 상기 로터식 항공기의 현재 높이에 의하여, 상기 로터식 항공기가 상기 착륙 목표 이미지 위에 착륙하도록 상기 전자 거버너를 제어하는 것을 특징으로 하는 로터식 항공기의 자동 착륙 시스템.
- 제1 항 내지 제4 항 중 어느 한 항에 있어서,
상기 미리 설정된 각도는 예각인 것을 특징으로 하는 로터식 항공기의 자동 착륙 시스템.
- 제5 항에 있어서,
상기 레이저 발사기는 적외선 레이저 발사기인 것을 특징으로 하는 로터식 항공기의 자동 착륙 시스템.
- 제5 항에 있어서,
상기 모터는 브러실리스 DC 모터인 것을 특징으로 하는 로터식 항공기의 자동 착륙 시스템.
- 제5 항에 있어서,
상기 촬영 장치는 상기 기체의 밑부분의 중심 위치에 설치되는 것을 특징으로 하는 로터식 항공기의 자동 착륙 시스템.
- 제5 항에 있어서,
상기 착륙 목표 이미지는 동일한 하나의 중심을 가지는 적어도 하나의 밖이 둥글고 안이 네모난 패턴의 조합인 것을 특징으로 하는 로터식 항공기의 자동 착륙 시스템.
- 제1 항에 있어서,
상기 레이저 발사기는 상기 기체의 밑부분에 설치되는 것을 특징으로 하는 로터식 항공기의 자동 착륙 시스템.
- 제1 항에 있어서,
상기 레이저 발사기 중의 제1 발사 헤드와 제2 발사 헤드는 각각 상기 로터식 항공기에서 서로 대칭되는 두 아암의 끝단에 대응되게 설치되는 것을 특징으로 하는 로터식 항공기의 자동 착륙 시스템.
- 로터식 항공기에 있어서,
제1 항 내지 제11 항 중 어느 한 항에 따른 로터식 항공기의 자동 착륙 시스템을 포함하는 것을 특징으로 하는 로터식 항공기.
- 로터식 항공기의 자동 착륙 방법에 있어서,
상기 로터식 항공기의 자동 착륙 시스템은 로터식 항공기의 프로펠러를 구동하여 회전시키기 위한 모터, 상기 모터와 서로 연결되는 전자 거버너, 레이저 발사기 및 촬영 장치를 포함하되, 여기서 상기 촬영 장치는 상기 로터식 항공기의 기체의 밑부분에 설치되고, 상기 레이저 발사기는 제1 발사 헤드와 제2 발사 헤드를 구비하며,상기 제1 발사 헤드와 제2 발사 헤드가 각각 발사한 레이저 빔은 상기 기체의 중심 축선을 대칭축으로 하여 축 대칭 분포를 형성하며, 여기서 상기 중심 축선은 지면의 수평면과 수직되고, 상기 레이저 빔과 상기 중심 축선 사이는 미리 설정된 각도를 갖추며,상기 제1 발사 헤드와 제2 발사 헤드가 각각 발사한 레이저 빔은 상기 지면 위에 투영을 형성하며, 상기 방법은,
상기 촬영 장치를 통하여 착륙 목표 이미지와 상기 투영이 형성한 거리 이미지를 촬영하는 단계;
상기 착륙 목표 이미지와 상기 거리 이미지를 읽고 분석하여 실시간 이미지 데이터를 획득하고, 상기 미리 설정된 각도 및 상기 착륙 목표 이미지와 상기 거리 이미지에 대응되는 실시간 이미지 데이터에 의하여 상기 로터식 항공기의 현재 위치와 상기 착륙 목표 이미지 사이의 공간 거리를 획득하는 단계; 및
상기 로터식 항공기가 상기 착륙 목표 이미지 위에 착륙하도록 상기 공간 거리에 의하여 상기 전자 거버너를 제어하여 상기 모터의 회전 속도를 제어하는 단계를 포함하는 것을 특징으로 하는 로터식 항공기의 자동 착륙 방법.
- 제13 항에 있어서,
상기 공간 거리는 상기 로터식 항공기의 높이, 상기 로터식 항공기가 상기 착륙 목표 이미지에 상대한 평면 좌표를 포함하며, 여기서,
상기 로터식 항공기의 높이는 상기 미리 설정된 각도와 상기 거리 이미지에 대응되는 실시간 이미지 데이터에 의하여 계산하여 획득하며, 상기 로터식 항공기가 상기 착륙 목표 이미지에 상대한 평면 좌표는 상기 착륙 목표 이미지와 상기 거리 이미지에 대응되는 실시간 이미지 데이터에 의하여 계산하여 획득하는 것을 특징으로 하는 로터식 항공기의 자동 착륙 방법.
- 제14 항에 있어서,
상기 착륙 목표 이미지에 대응되는 실시간 이미지 데이터에 의하여 상기 착륙 목표 이미지를 인식한 경우,
상기 로터식 항공기가 현재 높이를 유지하도록 상기 전자 거버너를 제어하며, 상기 로터식 항공기가 상기 착륙 목표 이미지에 상대한 평면 좌표에 의하여, 상기 로터식 항공기가 상기 착륙 목표 이미지의 바로 위로 이동하도록 상기 전자 거버너를 제어하며;
상기 로터식 항공기가 상기 착륙 목표 이미지의 바로 위로 이동한 경우, 상기 로터식 항공기의 현재 높이에 의하여, 상기 로터식 항공기가 상기 착륙 목표 이미지 위에 착륙하도록 상기 전자 거버너를 제어하는 것을 특징으로 하는 로터식 항공기의 자동 착륙 방법.
- 제13 항 내지 제15 항 중 어느 한 항에 있어서,
상기 미리 설정된 각도는 예각인 것을 특징으로 하는 로터식 항공기의 자동 착륙 방법.
- 제16 항에 있어서,
상기 착륙 목표 이미지는 동일한 하나의 중심을 가지는 적어도 하나의 밖이 둥글고 안이 네모난 패턴의 조합인 것을 특징으로 하는 로터식 항공기의 자동 착륙 방법.
Applications Claiming Priority (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN201410588409.XA CN104309803B (zh) | 2014-10-27 | 2014-10-27 | 旋翼飞行器自动降落系统及方法 |
| CN201410588409.X | 2014-10-27 | ||
| PCT/CN2015/091752 WO2016066008A1 (zh) | 2014-10-27 | 2015-10-12 | 旋翼飞行器及其自动降落系统及方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| KR20170016396A true KR20170016396A (ko) | 2017-02-13 |
| KR101873783B1 KR101873783B1 (ko) | 2018-07-03 |
Family
ID=52365167
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| KR1020167036996A Expired - Fee Related KR101873783B1 (ko) | 2014-10-27 | 2015-10-12 | 로터식 항공기 및 자동 착륙 시스템 및 방법 |
Country Status (11)
| Country | Link |
|---|---|
| US (1) | US10392128B2 (ko) |
| EP (1) | EP3168155B1 (ko) |
| JP (1) | JP6405048B2 (ko) |
| KR (1) | KR101873783B1 (ko) |
| CN (2) | CN104309803B (ko) |
| AU (1) | AU2015341236B2 (ko) |
| ES (1) | ES2725709T3 (ko) |
| HU (1) | HUE045278T2 (ko) |
| PL (1) | PL3168155T3 (ko) |
| TR (1) | TR201909213T4 (ko) |
| WO (1) | WO2016066008A1 (ko) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR101984029B1 (ko) * | 2017-12-07 | 2019-09-04 | 한울 주식회사 | 물류 창고 관리 장치 |
| WO2022270856A1 (ko) * | 2021-06-24 | 2022-12-29 | 정판수 | 레이저빔 방사기능이 구비된 드론 |
Families Citing this family (40)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN104309803B (zh) * | 2014-10-27 | 2017-07-21 | 广州极飞科技有限公司 | 旋翼飞行器自动降落系统及方法 |
| JP6371988B2 (ja) * | 2015-03-12 | 2018-08-15 | パナソニックIpマネジメント株式会社 | 飛行体 |
| CN104932533A (zh) * | 2015-05-19 | 2015-09-23 | 吴晗 | 无人机、无人机控制方法及无人机远程操控系统、方法 |
| CN104932522B (zh) * | 2015-05-27 | 2018-04-17 | 深圳市大疆创新科技有限公司 | 一种飞行器的自主降落方法和系统 |
| CN104913775B (zh) * | 2015-06-19 | 2018-10-26 | 广州快飞计算机科技有限公司 | 无人机对地高度的测量方法、无人机定位方法及装置 |
| CN105059533A (zh) * | 2015-08-14 | 2015-11-18 | 深圳市多翼创新科技有限公司 | 一种飞行器及其降落方法 |
| CN106892125A (zh) * | 2015-12-21 | 2017-06-27 | 深圳市鼎创旭飞科技有限公司 | 警用激光灼烧装置 |
| CN105487550A (zh) * | 2015-12-29 | 2016-04-13 | 西安斯凯智能科技有限公司 | 一种飞行装置的自主降落的系统及降落方法 |
| CN105599912A (zh) * | 2016-01-27 | 2016-05-25 | 谭圆圆 | 无人飞行器的自动降落方法及自动降落装置 |
| CN105676873A (zh) * | 2016-03-08 | 2016-06-15 | 览意科技(上海)有限公司 | 无人机的自动降落方法及其控制系统 |
| CN105711847B (zh) * | 2016-03-12 | 2018-04-10 | 华东交通大学 | 一种采用激光定位技术的四旋翼无人机起降及定位系统 |
| CN106843259A (zh) * | 2016-03-22 | 2017-06-13 | 北京京东尚科信息技术有限公司 | 无人机、无人机接收车、无人机着陆控制系统和控制方法 |
| CN105843251B (zh) * | 2016-03-28 | 2020-04-07 | 沈阳上博智拓科技有限公司 | 控制飞行器的方法、装置及系统 |
| CN105905310B (zh) * | 2016-04-19 | 2018-06-26 | 清远市巨劲科技有限公司 | 一种无人机安全降落系统及具有该降落系统的无人机 |
| CN105786018B (zh) * | 2016-04-19 | 2018-10-02 | 清远市巨劲科技有限公司 | 一种无人机用自动返航激光定位系统、无人机 |
| CN109562844B (zh) | 2016-08-06 | 2022-03-01 | 深圳市大疆创新科技有限公司 | 自动着陆表面地形评估以及相关的系统和方法 |
| WO2018053861A1 (en) * | 2016-09-26 | 2018-03-29 | SZ DJI Technology Co., Ltd. | Methods and system for vision-based landing |
| CN112666969A (zh) * | 2016-09-26 | 2021-04-16 | 深圳市大疆创新科技有限公司 | 无人机及其控制方法 |
| CN106546233A (zh) * | 2016-10-31 | 2017-03-29 | 西北工业大学 | 一种面向合作目标的单目视觉定位方法 |
| EP3871985A1 (en) * | 2017-01-24 | 2021-09-01 | SZ DJI Technology Co., Ltd. | Flight indication apparatuses, systems and associated methods |
| US20210394923A1 (en) * | 2017-07-10 | 2021-12-23 | Autel Robotics Co., Ltd. | Aircraft control method and apparatus and aircraft |
| US11053021B2 (en) * | 2017-10-27 | 2021-07-06 | Drone Delivery Canada Corp. | Unmanned aerial vehicle and method for indicating a landing zone |
| CN107914889A (zh) * | 2017-11-15 | 2018-04-17 | 广东容祺智能科技有限公司 | 一种无人机于海上船只的降落系统 |
| CN107943102A (zh) * | 2017-12-28 | 2018-04-20 | 南京工程学院 | 一种基于视觉伺服的飞行器及其自主追踪系统 |
| US10875644B2 (en) * | 2017-12-28 | 2020-12-29 | Aurora Flight Sciences Corporation | Ground manipulation system and method for fixing an aircraft |
| CN111867935B (zh) * | 2018-03-19 | 2024-02-09 | 本田技研工业株式会社 | 飞行器和飞行器的控制方法 |
| CN109131860B (zh) * | 2018-09-18 | 2024-01-23 | 华北水利水电大学 | 基于视觉的植保无人机 |
| US11521500B1 (en) * | 2018-10-17 | 2022-12-06 | Amazon Technologies, Inc. | Unmanned aerial systems with range finding |
| CN109541625B (zh) * | 2018-11-27 | 2020-10-09 | 中国农业大学 | 植保无人机飞行参数测量方法及系统 |
| CN109407687A (zh) * | 2018-12-03 | 2019-03-01 | 北京航空航天大学合肥创新研究院 | 无人机高精度自主降落控制系统 |
| JP2021021253A (ja) * | 2019-07-29 | 2021-02-18 | コベルコ建機株式会社 | 作業機械および作業機械支援サーバ |
| CN111399526A (zh) * | 2020-03-09 | 2020-07-10 | 江苏理工学院 | 一种车载无人机激光图像定位装置和方法 |
| CN112034890B (zh) * | 2020-09-15 | 2021-09-24 | 西安爱生无人机技术有限公司 | 无人机人机协同控制系统 |
| DE102021132160B4 (de) | 2021-12-07 | 2024-01-04 | Wingcopter GmbH | Verfahren zur Landung eines senkrechts startenden und landenden Fluggeräts, Fluggerät und Landesystem |
| KR20230140336A (ko) | 2022-03-29 | 2023-10-06 | 현대자동차주식회사 | 비행체 제어 장치 및 방법 |
| CN115033019B (zh) * | 2022-06-01 | 2024-07-09 | 天津飞眼无人机科技有限公司 | 一种无人机避障方法 |
| KR102864975B1 (ko) * | 2023-06-20 | 2025-09-29 | 주식회사 베이리스 | 적외선 이미지를 이용한 무인 항공기의 착륙 시스템 및 그 착륙 방법 |
| CN117570911B (zh) * | 2024-01-15 | 2024-03-26 | 张家口市际源路桥工程有限公司 | 一种桥梁用现浇箱梁钢筋施工间距偏差检测系统及方法 |
| KR102931694B1 (ko) | 2025-05-09 | 2026-02-27 | (주)엔티렉스 | ArUco 마커와 열전 소자 패턴을 활용한 하이브리드 방식의 비행 로봇 도킹 시스템 및 그 제어방법 |
| CN120117213A (zh) * | 2025-05-14 | 2025-06-10 | 西北工业大学 | 适应多燃气源的无人机分布式混合动力系统及控制方法 |
Family Cites Families (29)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS6472005A (en) * | 1987-09-11 | 1989-03-16 | Matsushita Electric Industrial Co Ltd | Visual sensor |
| IL88263A (en) * | 1988-11-02 | 1993-03-15 | Electro Optics Ind Ltd | Navigation system |
| JPH0483106A (ja) * | 1990-07-25 | 1992-03-17 | Nisshin Steel Co Ltd | 溶炉内壁の測定方法 |
| JP3506523B2 (ja) * | 1995-03-20 | 2004-03-15 | 小川精機株式会社 | 模型用エンジン回転制御装置 |
| JP2000085694A (ja) * | 1998-09-08 | 2000-03-28 | Mitsubishi Heavy Ind Ltd | 着陸支援センサ装置及び、これを用いた垂直離着陸機の着陸支援システム |
| JP2003294776A (ja) * | 2002-04-01 | 2003-10-15 | Starlabo Corp | 移動速度計測方法及び移動速度計測装置 |
| US7010401B1 (en) * | 2003-06-26 | 2006-03-07 | The United States Of America As Represented By The Secretary Of The Navy | System for guiding a vehicle to a position |
| JP4253239B2 (ja) * | 2003-10-07 | 2009-04-08 | 富士重工業株式会社 | 画像認識を用いた航法装置 |
| JP2006189390A (ja) * | 2005-01-07 | 2006-07-20 | Jfe Steel Kk | 光学式変位測定方法および装置 |
| WO2008103478A1 (en) | 2007-02-23 | 2008-08-28 | Optical Air Data Systems, Llc | Optical system for detecting and displaying aircraft position and environment during landing and takeoff |
| CN101762273A (zh) * | 2010-02-01 | 2010-06-30 | 北京理工大学 | 一种深空探测器软着陆自主光学导航方法 |
| JP5595074B2 (ja) * | 2010-03-04 | 2014-09-24 | 中国電力株式会社 | 空中撮影システム |
| JP5690539B2 (ja) * | 2010-09-28 | 2015-03-25 | 株式会社トプコン | 自動離着陸システム |
| CN101976078A (zh) * | 2010-09-29 | 2011-02-16 | 清华大学 | 基于激光指引的无人直升机自动着陆方法 |
| US8695919B2 (en) * | 2010-11-12 | 2014-04-15 | Sky Sapience Ltd. | Aerial unit and method for elevating payloads |
| JP5618840B2 (ja) * | 2011-01-04 | 2014-11-05 | 株式会社トプコン | 飛行体の飛行制御システム |
| US8976340B2 (en) * | 2011-04-15 | 2015-03-10 | Advanced Scientific Concepts, Inc. | Ladar sensor for landing, docking and approach |
| KR101136743B1 (ko) | 2011-04-27 | 2012-04-19 | 목포대학교산학협력단 | 거리 및 각도측정 기능을 갖는 위치측정장치 |
| JP5775354B2 (ja) * | 2011-04-28 | 2015-09-09 | 株式会社トプコン | 離着陸ターゲット装置及び自動離着陸システム |
| CN104220838B (zh) * | 2012-03-28 | 2016-12-21 | 富士通株式会社 | 拍摄装置 |
| JP2014031118A (ja) * | 2012-08-03 | 2014-02-20 | Tsubakimoto Chain Co | 飛行体及び飛行体システム |
| US8918234B2 (en) * | 2012-09-17 | 2014-12-23 | Bell Helicopter Textron Inc. | Landing point indication system |
| CN103921933A (zh) * | 2013-01-10 | 2014-07-16 | 深圳市大疆创新科技有限公司 | 飞行器变形结构及微型飞行器 |
| CN103991553B (zh) * | 2013-02-19 | 2016-02-24 | 成都海存艾匹科技有限公司 | 飞机精准着陆辅助装置 |
| US9429425B2 (en) * | 2013-03-05 | 2016-08-30 | Here Global B.V. | Aerial image collection |
| JP6112711B2 (ja) * | 2013-03-06 | 2017-04-12 | 国立研究開発法人宇宙航空研究開発機構 | 電動推進系制御装置 |
| CN103587708B (zh) * | 2013-11-14 | 2016-05-25 | 上海大学 | 超小型无人旋翼飞行器野外定点零盲区自主软着陆方法 |
| CN104301861B (zh) | 2014-10-17 | 2017-08-22 | 北京智谷睿拓技术服务有限公司 | 提醒方法及装置 |
| CN104309803B (zh) * | 2014-10-27 | 2017-07-21 | 广州极飞科技有限公司 | 旋翼飞行器自动降落系统及方法 |
-
2014
- 2014-10-27 CN CN201410588409.XA patent/CN104309803B/zh active Active
-
2015
- 2015-10-12 TR TR2019/09213T patent/TR201909213T4/tr unknown
- 2015-10-12 ES ES15854080T patent/ES2725709T3/es active Active
- 2015-10-12 WO PCT/CN2015/091752 patent/WO2016066008A1/zh not_active Ceased
- 2015-10-12 EP EP15854080.7A patent/EP3168155B1/en not_active Not-in-force
- 2015-10-12 PL PL15854080T patent/PL3168155T3/pl unknown
- 2015-10-12 AU AU2015341236A patent/AU2015341236B2/en not_active Ceased
- 2015-10-12 HU HUE15854080A patent/HUE045278T2/hu unknown
- 2015-10-12 CN CN201580024614.6A patent/CN106458333B/zh active Active
- 2015-10-12 JP JP2017531942A patent/JP6405048B2/ja not_active Expired - Fee Related
- 2015-10-12 KR KR1020167036996A patent/KR101873783B1/ko not_active Expired - Fee Related
-
2017
- 2017-02-13 US US15/431,079 patent/US10392128B2/en not_active Expired - Fee Related
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR101984029B1 (ko) * | 2017-12-07 | 2019-09-04 | 한울 주식회사 | 물류 창고 관리 장치 |
| WO2022270856A1 (ko) * | 2021-06-24 | 2022-12-29 | 정판수 | 레이저빔 방사기능이 구비된 드론 |
Also Published As
| Publication number | Publication date |
|---|---|
| US20170152059A1 (en) | 2017-06-01 |
| TR201909213T4 (tr) | 2019-07-22 |
| HUE045278T2 (hu) | 2019-12-30 |
| EP3168155A4 (en) | 2018-04-18 |
| EP3168155A1 (en) | 2017-05-17 |
| KR101873783B1 (ko) | 2018-07-03 |
| CN106458333B (zh) | 2019-01-08 |
| AU2015341236B2 (en) | 2018-03-29 |
| JP6405048B2 (ja) | 2018-10-17 |
| JP2017528376A (ja) | 2017-09-28 |
| CN106458333A (zh) | 2017-02-22 |
| CN104309803B (zh) | 2017-07-21 |
| ES2725709T3 (es) | 2019-09-26 |
| WO2016066008A1 (zh) | 2016-05-06 |
| CN104309803A (zh) | 2015-01-28 |
| EP3168155B1 (en) | 2019-04-03 |
| US10392128B2 (en) | 2019-08-27 |
| AU2015341236A1 (en) | 2017-03-09 |
| PL3168155T3 (pl) | 2019-09-30 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| KR101873783B1 (ko) | 로터식 항공기 및 자동 착륙 시스템 및 방법 | |
| Laiacker et al. | Vision aided automatic landing system for fixed wing UAV | |
| US11260973B2 (en) | Aircraft control apparatus, control system and control method | |
| CN103853156B (zh) | 一种基于机载传感器的小型四旋翼飞行器控制系统及方法 | |
| CN106647790A (zh) | 面向复杂环境的四旋翼无人机飞行器系统及飞行方法 | |
| Wenzel et al. | Automatic take off, tracking and landing of a miniature UAV on a moving carrier vehicle | |
| US9758239B2 (en) | System and method for controlling an unmanned air vehicle | |
| CN102417037B (zh) | 自动起飞和着陆系统 | |
| JP6390013B2 (ja) | 小型無人飛行機の制御方法 | |
| KR101574601B1 (ko) | 비전센서가 결합된 다중회전익 무인비행체 및 다중회전익 무인비행체의 자율비행 제어방법, 그 방법을 수행하기 위한 프로그램이 기록된 기록매체 | |
| US20170225680A1 (en) | Apparatus and methods for obstacle detection | |
| EP2538298A1 (en) | Method for acquiring images from arbitrary perspectives with UAVs equipped with fixed imagers | |
| CA2832956A1 (en) | System and method for controlling an unmanned aerial vehicle | |
| US20180005534A1 (en) | Autonomous navigation of an unmanned aerial vehicle | |
| CN203825466U (zh) | 一种基于机载传感器的小型四旋翼飞行器控制系统 | |
| JP2019016197A (ja) | 移動体誘導システム | |
| KR101872295B1 (ko) | 소형 무인비행체의 비행 자세 안정화 시스템 | |
| KR102899316B1 (ko) | 3차원 측위 및 지도작성 시스템 및 방법 | |
| KR20230013875A (ko) | 피사체 추적 촬영제어장치, 드론 및 그것의 동작 방법 | |
| Ax et al. | Optical position stabilization of an UAV for autonomous landing | |
| Lee et al. | Attitude control of quadrotor with on-board visual feature projection system | |
| Wenzel et al. | Automatic take off, hovering and landing control for miniature helicopters with low-cost onboard hardware | |
| US12164308B2 (en) | Tether-based wind estimation | |
| Jie et al. | Tracking and Landing of QUAV under Complex Conditions based on Ground-Air Information Fusion | |
| Blanchard et al. | Train of Autonomous Aerial Vehicles for Subterranean Exploration With SLAM Capabilities |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A201 | Request for examination | ||
| PA0105 | International application |
St.27 status event code: A-0-1-A10-A15-nap-PA0105 |
|
| PA0201 | Request for examination |
St.27 status event code: A-1-2-D10-D11-exm-PA0201 |
|
| P11-X000 | Amendment of application requested |
St.27 status event code: A-2-2-P10-P11-nap-X000 |
|
| P13-X000 | Application amended |
St.27 status event code: A-2-2-P10-P13-nap-X000 |
|
| PG1501 | Laying open of application |
St.27 status event code: A-1-1-Q10-Q12-nap-PG1501 |
|
| E902 | Notification of reason for refusal | ||
| PE0902 | Notice of grounds for rejection |
St.27 status event code: A-1-2-D10-D21-exm-PE0902 |
|
| P11-X000 | Amendment of application requested |
St.27 status event code: A-2-2-P10-P11-nap-X000 |
|
| P13-X000 | Application amended |
St.27 status event code: A-2-2-P10-P13-nap-X000 |
|
| E701 | Decision to grant or registration of patent right | ||
| PE0701 | Decision of registration |
St.27 status event code: A-1-2-D10-D22-exm-PE0701 |
|
| GRNT | Written decision to grant | ||
| PR0701 | Registration of establishment |
St.27 status event code: A-2-4-F10-F11-exm-PR0701 |
|
| PR1002 | Payment of registration fee |
St.27 status event code: A-2-2-U10-U12-oth-PR1002 Fee payment year number: 1 |
|
| PG1601 | Publication of registration |
St.27 status event code: A-4-4-Q10-Q13-nap-PG1601 |
|
| P22-X000 | Classification modified |
St.27 status event code: A-4-4-P10-P22-nap-X000 |
|
| R18-X000 | Changes to party contact information recorded |
St.27 status event code: A-5-5-R10-R18-oth-X000 |
|
| P22-X000 | Classification modified |
St.27 status event code: A-4-4-P10-P22-nap-X000 |
|
| FPAY | Annual fee payment |
Payment date: 20210618 Year of fee payment: 4 |
|
| PR1001 | Payment of annual fee |
St.27 status event code: A-4-4-U10-U11-oth-PR1001 Fee payment year number: 4 |
|
| FPAY | Annual fee payment |
Payment date: 20220526 Year of fee payment: 5 |
|
| PR1001 | Payment of annual fee |
St.27 status event code: A-4-4-U10-U11-oth-PR1001 Fee payment year number: 5 |
|
| P22-X000 | Classification modified |
St.27 status event code: A-4-4-P10-P22-nap-X000 |
|
| PC1903 | Unpaid annual fee |
St.27 status event code: A-4-4-U10-U13-oth-PC1903 Not in force date: 20230628 Payment event data comment text: Termination Category : DEFAULT_OF_REGISTRATION_FEE |
|
| PC1903 | Unpaid annual fee |
St.27 status event code: N-4-6-H10-H13-oth-PC1903 Ip right cessation event data comment text: Termination Category : DEFAULT_OF_REGISTRATION_FEE Not in force date: 20230628 |
|
| P22-X000 | Classification modified |
St.27 status event code: A-4-4-P10-P22-nap-X000 |
|
| R18 | Changes to party contact information recorded |
Free format text: ST27 STATUS EVENT CODE: A-5-5-R10-R18-OTH-X000 (AS PROVIDED BY THE NATIONAL OFFICE) |
|
| R18-X000 | Changes to party contact information recorded |
St.27 status event code: A-5-5-R10-R18-oth-X000 |